JP2012206825A - クレーンの制御方法及びその制御装置 - Google Patents
クレーンの制御方法及びその制御装置 Download PDFInfo
- Publication number
- JP2012206825A JP2012206825A JP2011073825A JP2011073825A JP2012206825A JP 2012206825 A JP2012206825 A JP 2012206825A JP 2011073825 A JP2011073825 A JP 2011073825A JP 2011073825 A JP2011073825 A JP 2011073825A JP 2012206825 A JP2012206825 A JP 2012206825A
- Authority
- JP
- Japan
- Prior art keywords
- speed
- wire rope
- container
- crane
- spreader
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images


Landscapes
- Control And Safety Of Cranes (AREA)
Abstract
クレーンによるコンテナの荷役の際に、主巻ワイヤロープにコンテナの荷重がかかる瞬間に発生するロープの跳ね上げを抑制し、機械室等への損傷を低減し、かつ、荷役速度が上昇するクレーンの制御方法及びその制御装置を提供する。
【解決手段】
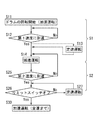
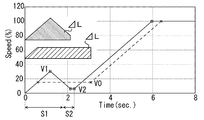
主巻ワイヤロープ10を、スプレッダ7に設置した速度制限手段13の作用により制限されている制限速度で巻き取り、コンテナ4を荷揚げするクレーン1の制御方法において、コンテナ4の荷揚げ作業が、主巻ワイヤロープ10のたるみを、制限速度V0より速い第1速度V1で巻き取るたるみ取り工程と、主巻ワイヤロープ10を制限速度V0より遅い第2速度V2で巻き取るロープ緊張工程を有する。
【選択図】図1
Description
プ10のたるみを巻き取る制御を行い、リミットスイッチ13がオフ(作動しない状態)になった場合(主巻ワイヤロープ10にコンテナ4の荷重が十分かかった場合)、この制限速度が解除されるように構成している。
ときの主巻ワイヤロープの長さを、第2の主巻ワイヤロープ長と呼ぶ。この第2の主巻ワイヤロープ長は、スプレッダとコンテナを連結する際に、余剰に繰り出された長さを含む主巻ワイヤロープの長さとなる。
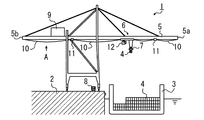
4 コンテナ
6 横行トロリ
7 スプレッダ
10 主巻ワイヤロープ
11 カテナリトロリ
13 速度制限手段(リミットスイッチ)
S1 たるみ取り工程
S2 ロープ緊張工程
Claims (4)
- 海上用輸送コンテナを荷役するクレーンの荷役作業の際に、コンテナ上部にスプレッダを下ろし、前記コンテナと前記スプレッダを連結し、主巻ワイヤロープを、前記スプレッダに設置した速度制限手段の作用により制限されている制限速度で巻き取り、コンテナを荷揚げするクレーンの制御方法において、
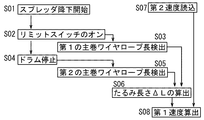
前記コンテナの荷揚げ作業が、前記主巻ワイヤロープのたるみを、前記制限速度より速い第1速度で巻き取るたるみ取り工程と、前記主巻ワイヤロープを前記制限速度より遅い第2速度で巻き取るロープ緊張工程を有することを特徴とするクレーンの制御方法。 - 前記コンテナ上部に前記スプレッダを下ろす際に、前記スプレッダに設置された速度制限手段が、前記コンテナと接触して作動状態となったときの第1の主巻ワイヤロープ長を検出するステップと、
前記スプレッダの下降の勢いで余分に繰り出された長さを含む第2の主巻ワイヤロープ長を検出するステップと、
前記第1及び第2の主巻ワイヤロープ長の差からたるみ長さを算出するステップを有し、前記たるみ長さを元に、前記たるみ取り工程及び前記ロープ緊張工程の制御を行うことを特徴とする請求項1に記載のクレーンの制御方法。 - 海上用輸送コンテナを荷役するクレーンの荷役作業の際に、コンテナ上部にスプレッダを下ろし、前記コンテナと前記スプレッダを連結し、主巻ワイヤロープを、前記スプレッダに設置した速度制限手段の作用により制限されている制限速度で巻き取り、コンテナを荷揚げするクレーンの制御装置において、
前記スプレッダと前記コンテナが接触することで作動状態となる速度制限手段と、前記主巻ワイヤロープの繰り出し長さを検出するたるみ長さ検出センサを備え、たるみ長さ分の前記主巻ワイヤロープを前記制限速度以上の第1速度で巻き取るたるみ取り工程を行い、次いで、前記主巻ワイヤロープを前記制限速度以下の第2速度で巻き取るロープ緊張工程を行うことを特徴とするクレーンの制御装置。 - 前記たるみ長さ検出センサが、前記クレーンの主巻ワイヤロープの繰り出しを行うドラムに設置されたエンコーダを有することを特徴とする請求項3に記載のクレーンの制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011073825A JP5752968B2 (ja) | 2011-03-30 | 2011-03-30 | クレーンの制御方法及びその制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011073825A JP5752968B2 (ja) | 2011-03-30 | 2011-03-30 | クレーンの制御方法及びその制御装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2012206825A true JP2012206825A (ja) | 2012-10-25 |
| JP5752968B2 JP5752968B2 (ja) | 2015-07-22 |
Family
ID=47186920
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2011073825A Active JP5752968B2 (ja) | 2011-03-30 | 2011-03-30 | クレーンの制御方法及びその制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5752968B2 (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2019059614A (ja) * | 2017-09-28 | 2019-04-18 | アイコクアルファ株式会社 | 荷役物運搬機の制御方法 |
| US10759635B2 (en) | 2018-06-05 | 2020-09-01 | Abraham Ben Seutter | SIDAS—spreader impact damage avoidance system |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS6397597A (ja) * | 1986-10-13 | 1988-04-28 | 株式会社東芝 | 巻上ロ−プの弛み取り装置 |
| JPH0925086A (ja) * | 1995-07-07 | 1997-01-28 | Ishikawajima Harima Heavy Ind Co Ltd | ケーブルクレーンの制御方法および装置 |
| JP2000272884A (ja) * | 1999-03-25 | 2000-10-03 | Ishikawajima Harima Heavy Ind Co Ltd | コンテナクレーン |
| JP2008239258A (ja) * | 2007-03-23 | 2008-10-09 | Kito Corp | 電動巻上機の運転制御装置 |
-
2011
- 2011-03-30 JP JP2011073825A patent/JP5752968B2/ja active Active
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS6397597A (ja) * | 1986-10-13 | 1988-04-28 | 株式会社東芝 | 巻上ロ−プの弛み取り装置 |
| JPH0925086A (ja) * | 1995-07-07 | 1997-01-28 | Ishikawajima Harima Heavy Ind Co Ltd | ケーブルクレーンの制御方法および装置 |
| JP2000272884A (ja) * | 1999-03-25 | 2000-10-03 | Ishikawajima Harima Heavy Ind Co Ltd | コンテナクレーン |
| JP2008239258A (ja) * | 2007-03-23 | 2008-10-09 | Kito Corp | 電動巻上機の運転制御装置 |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2019059614A (ja) * | 2017-09-28 | 2019-04-18 | アイコクアルファ株式会社 | 荷役物運搬機の制御方法 |
| US10759635B2 (en) | 2018-06-05 | 2020-09-01 | Abraham Ben Seutter | SIDAS—spreader impact damage avoidance system |
Also Published As
| Publication number | Publication date |
|---|---|
| JP5752968B2 (ja) | 2015-07-22 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN104105654B (zh) | 抓斗的升降控制装置、具备抓斗的升降控制装置的卸载机及抓斗的升降控制方法 | |
| EP2279978B1 (en) | Drum tensioning method and apparatus for load hoist wire rope | |
| EP0879785A2 (en) | Container crane | |
| JP3150636B2 (ja) | クレーンの巻き下げ衝突防止装置 | |
| US5538382A (en) | Variable level lifting platform for a cargo container handling crane | |
| US3945504A (en) | Anti-sway system for a spreader suspended from a crane | |
| CN111108058A (zh) | 用于提升和/或降下尤其是起重机的升降机的负载装卸机构的方法及其升降机 | |
| JP7017835B2 (ja) | 貨物の衝突防止装置 | |
| CN201614242U (zh) | 具有应急变幅功能的甲板起重机起升机构 | |
| JP5752968B2 (ja) | クレーンの制御方法及びその制御装置 | |
| JP2020121862A (ja) | クレーン及びクレーンの制御方法 | |
| JP7614081B2 (ja) | 貨物の衝突防止装置 | |
| JP5986030B2 (ja) | ロープトロリー式クレーンのグラブバケット振れ制御方法 | |
| JP2014189389A (ja) | クレーンとその制御方法 | |
| JP2000272884A (ja) | コンテナクレーン | |
| KR101704610B1 (ko) | 다기능 하이브리드 호이스트 리프트 장치 | |
| JP5896615B2 (ja) | クレーンの制御方法 | |
| JP6208624B2 (ja) | 超高層用エレベーターの巻上機揚重方法 | |
| JP2013121864A (ja) | クレーン装置 | |
| JP7364612B2 (ja) | クレーンおよびその制御方法 | |
| CN106957013A (zh) | 一种伸缩式物流起重运输机及其起重运输方法 | |
| RU2209761C1 (ru) | Устройство для успокоения раскачивания грузозахватного органа | |
| JP7857986B2 (ja) | 岸壁クレーンおよびその制御方法 | |
| US20220371861A1 (en) | Control method for controlling lifting of a hanging load in case of emergency stop | |
| CN104903226A (zh) | 缩短装卸时间的港口装卸设备的控制方法和港口装卸设备 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20131209 |
|
| RD02 | Notification of acceptance of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7422 Effective date: 20140707 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20140910 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20140924 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20141121 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20150421 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20150521 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5752968 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| S111 | Request for change of ownership or part of ownership |
Free format text: JAPANESE INTERMEDIATE CODE: R313111 |
|
| S533 | Written request for registration of change of name |
Free format text: JAPANESE INTERMEDIATE CODE: R313533 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| S111 | Request for change of ownership or part of ownership |
Free format text: JAPANESE INTERMEDIATE CODE: R313111 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |