JP2012208540A - シミュレーション方法およびシミュレーションプログラム - Google Patents
シミュレーション方法およびシミュレーションプログラム Download PDFInfo
- Publication number
- JP2012208540A JP2012208540A JP2011071354A JP2011071354A JP2012208540A JP 2012208540 A JP2012208540 A JP 2012208540A JP 2011071354 A JP2011071354 A JP 2011071354A JP 2011071354 A JP2011071354 A JP 2011071354A JP 2012208540 A JP2012208540 A JP 2012208540A
- Authority
- JP
- Japan
- Prior art keywords
- force
- adjacent
- liquid
- boundary
- model
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
Images


Abstract
【課題】作業コストを抑制しつつ空気溜まりの予測精度を高める。
【解決手段】車体解析モデルを構成する複数の節点から、端に位置する節点i10を電着液に接する境界節点として設定される。この境界節点に隣接する隣接節点i9が電着液に接するか否かを判定する際には、節点i9,i10間のワーク面に付着する気泡モデルが設定され、この気泡モデルに作用する浮力Fuからワーク面に平行となる浮力分力Fupが算出される。続いて、気泡モデルに作用する電着液の流動推力Flから、ワーク面に平行となる推力分力Flpが算出される。そして、浮力分力Fupおよび推力分力Flpから気泡モデルに作用する合力(Fup+Flp)が算出され、この合力がワーク面に付着する気泡モデルの付着力Fsを上回るか否かが判定される。合力が付着力を上回る場合には、気泡モデルが移動するため隣接節点i9が電着液に接すると判定される。
【選択図】図9
【解決手段】車体解析モデルを構成する複数の節点から、端に位置する節点i10を電着液に接する境界節点として設定される。この境界節点に隣接する隣接節点i9が電着液に接するか否かを判定する際には、節点i9,i10間のワーク面に付着する気泡モデルが設定され、この気泡モデルに作用する浮力Fuからワーク面に平行となる浮力分力Fupが算出される。続いて、気泡モデルに作用する電着液の流動推力Flから、ワーク面に平行となる推力分力Flpが算出される。そして、浮力分力Fupおよび推力分力Flpから気泡モデルに作用する合力(Fup+Flp)が算出され、この合力がワーク面に付着する気泡モデルの付着力Fsを上回るか否かが判定される。合力が付着力を上回る場合には、気泡モデルが移動するため隣接節点i9が電着液に接すると判定される。
【選択図】図9
Description
本発明は、ワークを処理槽に沈めたときの空気溜まりを予測するシミュレーション技術に関する。
ワークに塗装やメッキを施す方式として、処理液を溜めた処理槽にワークを沈めるディップ方式がある。このようなディップ方式においては、塗装皮膜や金属皮膜を良好に形成するため、空気溜まりが発生することのないワーク形状が求められている。そこで、空気溜まりが発生することのないワーク形状を効率良く設計するため、設計段階において空気溜まりを予測するシミュレーション方法が提案されている(例えば、特許文献1参照)。
特許文献1のシミュレーション方法は、処理槽内における処理液の流動状況と空気溜まりの発生状況とをデータベース化し、このデータベースを参照して空気溜まりの発生状況を予測している。このように、処理液の流動状況を考慮したものであるため、高精度に空気溜まりを予測することが可能であるが、個々のワーク形状に合わせて処理液の流動状況と空気溜まりの発生状況とをデータベース化することは、作業コストを増大させる要因となっていた。
本発明の目的は、作業コストを抑制しつつ空気溜まりの予測精度を高めることにある。
本発明のシミュレーション方法は、ワークを処理液に沈めたときの空気溜まりを予測するシミュレーション方法であって、前記ワークの解析モデルを構成する複数の要素から、端に位置する要素を処理液に接する境界要素として設定する境界設定ステップと、前記ワークの解析モデルを構成する複数の要素から、前記境界要素に隣接する隣接要素を抽出し、この隣接要素が処理液と空気とのいずれに接するかを判定する気液判定ステップとを有し、前記気液判定ステップは、前記境界要素と前記隣接要素との間のワーク面に、所定の付着力で付着する気泡モデルを設定する気泡設定ステップと、前記気泡モデルに作用する浮力に基づいて、前記ワーク面に平行となる方向の浮力分力を算出する浮力分力算出ステップと、前記気泡モデルに作用する処理液の流動推力に基づいて、前記ワーク面に平行となる方向の推力分力を算出する推力分力算出ステップと、前記浮力分力と前記推力分力とを合算し、前記気泡モデルに対して前記ワーク面に平行となる方向に作用する合力を算出する合力算出ステップと、前記合力が前記付着力を上回る場合には前記隣接要素が処理液に接すると判定する一方、前記合力が前記付着力を下回る場合には前記隣接要素が空気に接すると判定する判定ステップとを有することを特徴とする。
本発明のシミュレーション方法は、前記隣接要素が処理液に接すると判定された場合に、この隣接要素を新たな境界要素として設定する境界更新ステップを有し、前記気液判定ステップは、新たに設定された境界要素に隣接する隣接要素を抽出し、この隣接要素が処理液と空気とのいずれに接するかを判定することを特徴とする。
本発明のシミュレーション方法は、前記気泡モデルに作用する処理液の流動推力は、前記解析モデルの座標毎に処理液の流れ方向および流速が格納されるデータベースを参照して求められることを特徴とする。
本発明のシミュレーション方法は、前記解析モデルを構成する要素は、前記ワークの表面形状を分割する複数の表面要素、または前記表面要素の頂点に設けられる複数の節点要素であることを特徴とする。
本発明のシミュレーションプログラムは、ワークを処理液に沈めたときの空気溜まりを予測するシミュレーションプログラムであって、前記ワークの解析モデルを構成する複数の要素から、端に位置する要素を処理液に接する境界要素として設定する境界設定ステップと、前記ワークの解析モデルを構成する複数の要素から、前記境界要素に隣接する隣接要素を抽出し、この隣接要素が処理液と空気とのいずれに接するかを判定する気液判定ステップとを有し、前記気液判定ステップは、前記境界要素と前記隣接要素との間のワーク面に、所定の付着力で付着する気泡モデルを設定する気泡設定ステップと、前記気泡モデルに作用する浮力に基づいて、前記ワーク面に平行となる方向の浮力分力を算出する浮力分力算出ステップと、前記気泡モデルに作用する処理液の流動推力に基づいて、前記ワーク面に平行となる方向の推力分力を算出する推力分力算出ステップと、前記浮力分力と前記推力分力とを合算し、前記気泡モデルに対して前記ワーク面に平行となる方向に作用する合力を算出する合力算出ステップと、前記合力が前記付着力を上回る場合には前記隣接要素が処理液に接すると判定する一方、前記合力が前記付着力を下回る場合には前記隣接要素が空気に接すると判定する判定ステップとを有することを特徴とする。
本発明のシミュレーションプログラムは、前記隣接要素が処理液に接すると判定された場合に、この隣接要素を新たな境界要素として設定する境界更新ステップを有し、前記気液判定ステップは、新たに設定された境界要素に隣接する隣接要素を抽出し、この隣接要素が処理液と空気とのいずれに接するかを判定することを特徴とする。
本発明のシミュレーションプログラムは、前記気泡モデルに作用する処理液の流動推力は、前記解析モデルの座標毎に処理液の流れ方向および流速が格納されるデータベースを参照して求められることを特徴とする。
本発明のシミュレーションプログラムは、前記解析モデルを構成する要素は、前記ワークの表面形状を分割する複数の表面要素、または前記表面要素の頂点に設けられる複数の節点要素であることを特徴とする。
本発明によれば、ワーク面に所定の付着力で付着する気泡モデルを設定し、気泡モデルに作用する浮力からワーク面に平行となる浮力分力を算出し、気泡モデルに作用する処理液の流動推力からワーク面に平行となる推力分力を算出する。そして、浮力分力と推力分力とに基づき気泡モデルに作用する合力を算出し、この合力と付着力とを比較することで気液判定を行っている。これにより、処理液の流動推力を考慮することができ、空気溜まりの予測精度を向上させることが可能となる。しかも、処理液の流動推力による空気溜まりへの影響について、気泡モデルを用いて演算するようにしたので、大規模なデータベースを準備する必要がなく、作業コストを大幅に引き下げることが可能となる。
以下、本発明の実施の形態を図面に基づいて詳細に説明する。図1は電着塗装工程を示す概略図である。図1に示すように、ワークである車体10に対して電着塗装を施すため、電着塗装工程には電着液(処理液)を溜めた処理槽11が設置されている。車体10に対して脱脂や表面調整等の前処理を施した後に、車体10を処理槽11に沈めて通電を施すことにより、車体10のアウタ面やインナ面には電着塗膜が形成されることになる。この電着塗装工程において良好な塗装品質を得るためには、車体10を処理槽11に沈めたときに空気溜まりを発生させることのない車体形状が求められている。このような車体形状を効率良く設計するため、設計段階において空気溜まりの発生状況を予測することが重要となっている。また、処理槽11には図示しないノズルが複数設置されており、これらのノズルから電着液が吐出されている。このため、空気溜まりの発生状況を高精度に予測するためには、処理槽11における電着液の流れを考慮することが必要となっている。
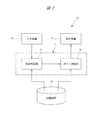
以下、本発明の一実施の形態であるシミュレーション方法およびシミュレーションプログラムについて説明する。ここで、図2はシミュレーション装置12を示すブロック図であり、このシミュレーション装置12によってシミュレーション方法やシミュレーションプログラムが実行される。図2に示すように、シミュレーション装置12は、CPUやメモリ等によって構成される演算装置13、キーボード等の入力装置14、液晶ディスプレイ等の表示装置15、磁気ディスク等の記憶装置16を備えている。このシミュレーション装置12は、マイクロコンピュータやパーソナルコンピュータ等の単一のコンピュータを用いて構成しても良く、ネットワークを介して相互に接続される複数のコンピュータを用いて構成しても良い。
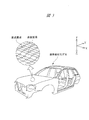
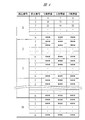
シミュレーション装置12の記憶装置16には、車体全体を表す車体解析モデル(解析モデル)が格納されている。ここで、図3は車体解析モデルを示す概略図であり、図4は記憶装置16に格納される車体解析モデルのデータを示す説明図である。図3の拡大部分に示すように、車体解析モデルは、車体10の表面形状を分割する複数の表面要素(要素)と、表面要素の頂点に設けられる節点要素(要素)とによって構成されている。この車体解析モデルについては、各節点要素(以下、節点という)が位置する座標データ等の形で記憶装置16に格納されている。図4に示すように、記憶装置16には、車体解析モデルを構成するパネル部材の番号データ、各パネル部材が備える節点の番号データ、各節点の座標データ(X座標値,Y座標値,Z座標値)等が格納されている。なお、XYZ直交座標系におけるZ軸の方向は、重力方向Gに対して逆向きに設定されている。また、車体解析モデルとしては、衝突変形シミュレーション等に用いられる車体解析モデルを流用することが可能である。
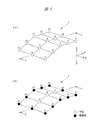
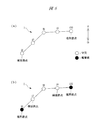
また、演算装置13には気液判定部17が設けられており、この気液判定部17は車体解析モデルの各節点について気液判定処理を実行する。この気液判定処理とは、車体解析モデルを構成する各節点について、電着液(液体)に接する節点であるか、或いは空気(気体)に接する節点であるかを判定する処理である。すなわち、気液判定処理とは、各節点の属性データが電着液または空気の何れであるかを判定する処理である。ここで、図5(a)および(b)は車体解析モデルIを気液判定する際の手順を示す説明図である。なお、説明を容易にするため、図5には簡略化された車体解析モデルIが示されている。また、図6(a)は図5(a)のA−A線に沿って車体解析モデルIを示す説明図であり、図6(b)は図5(b)のA−A線に沿って車体解析モデルIを示す説明図である。
図5(a)および図6(a)に示すように、まず、気液判定処理においては、車体解析モデルIを構成する全節点i1〜i15の属性データが空気に設定される。続いて、端に位置する節点i1〜i6,i10〜i15が境界節点(境界要素)として設定され、図5(b)および図6(b)に示すように、境界節点i1〜i6,i10〜i15の属性データが電着液に変更される(境界設定ステップ)。なお、端に位置する節点とは、車体10の縁の部分に位置する節点、すなわちパネル部材の縁部やパネル部材に形成される穴の縁部に位置する節点を意味し、車体10を処理槽11に沈めたときに無条件で電着液に接する節点である。また、換言すれば、端に位置する節点とは、表面要素によって囲まれていない節点、つまり表面要素が四角形で構成される場合に4つの表面要素によって共有されていない節点である。
続いて、図6(b)に示すように、複数の節点から解析対象となる境界節点が設定されるとともに、この境界節点に隣接する隣接節点(隣接要素)が設定される。すなわち、節点i6が解析対象となる境界節点として設定されたときには、節点i6に隣接する節点i7が隣接節点として設定される。また、節点i10が解析対象となる境界節点として設定されたときには、節点i10に隣接する節点i9が隣接節点として設定される。このように隣接節点が設定されると、この隣接節点について気液判定が実行される(気液判定ステップ)。以下、隣接節点i7の気液判定について説明した後に、隣接節点i9の気液判定について説明する。
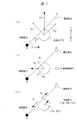
図7(a)〜(c)は隣接節点i7について気液判定を行う際の手順を示す説明図である。図7(a)に示すように、境界節点i6と隣接節点i7との間のワーク面に付着する気泡モデル(例えば直径2mm)が設定され(気泡設定ステップ)、この気泡モデルに作用する浮力Fuが算出される。また、境界節点i6と隣接節点i7との座標値に基づいて、水平方向に対するワーク面の傾斜角αが算出される。そして、浮力Fuと傾斜角αとに基づいて、ワーク面に平行となる方向の浮力分力Fupが算出される(浮力分力算出ステップ)。この浮力分力Fupとは、気泡モデルを隣接節点i7に向けて移動させようとする力である。また、図7(a)に示すFuvとは、ワーク面に垂直となる方向の浮力分力である。なお、浮力Fuを算出する際には、例えば、以下の式(1)を用いることが可能であり、浮力分力Fupを算出する際には、例えば、以下の式(2)を用いることが可能である。ρwは電着液の密度であり、ρaは空気の密度であり、Vは気泡モデルの体積であり、gは重力加速度である。
Fu=(ρw−ρa)×V×g …(1)
Fup=Fu×sinα …(2)
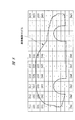
続いて、図7(b)に示すように、隣接節点i7の座標値に基づき所定のデータベースを参照することにより、隣接節点i7に作用する電着液の流れ方向および流速を読み込み、気泡モデルに作用する電着液の流動推力Flが算出される。ここで、図8は流動推力Flを算出する際に参照されるデータベースの一例を示す概略図である。図8に示すように、車体解析モデルおよびその周辺が複数の領域に区画されるとともに、これらの領域毎に電着液の流れ方向および流速を示すデータD11〜DnNが格納されている。このようなデータベースを参照し、電着液が気泡モデルを押し込む流動推力Flが算出されると、流動推力Flと傾斜角αとに基づいてワーク面に平行となる方向の推力分力Flpが算出される(推力分力算出ステップ)。この推力分力Flpとは、気泡モデルを境界節点i6に向けて移動させようとする力である。また、図7(b)に示すFlvとは、ワーク面に垂直となる方向の推力分力である。なお、流動推力Flを算出する際には、例えば、以下の式(3)を用いることが可能であり、推力分力Flpを算出する際には、例えば、以下の式(4)を用いることが可能である。Sは気泡モデルの受圧面積(断面積)であり、vwは電着液の流速である。
Fl=S×ρw×vw2/2 …(3)
Flp=Fl×cosα …(4)
次いで、図7(c)に示すように、浮力分力Fupと推力分力Flpとに基づいて、気泡モデルに作用する合力(Fup+Flp)が算出される(合力算出ステップ)。なお、図示する場合には、推力分力Flpと浮力分力Fupとの作用方向が逆向きであり、浮力分力Fupが推力分力Flpよりも大きいことから、気泡モデルには隣接節点i7に向かう方向に合力が作用している。気泡モデルに作用するスカラー量としての合力は|Fup−Flp|となる。続いて、隣接節点i7の属性データが電着液であるか否かを判定するため、気泡モデルに作用する合力(Fup+Flp)が、ワーク面に付着する気泡モデルの付着力Fsを上回るか否かが判定される(判定ステップ)。なお、気泡モデルの付着力Fsとは、気泡モデルを移動させる際に移動方向とは反対方向に作用する抗力であり、電着液の表面張力や分子間力等に基づいて予め設定される力である。そして、気泡モデルに作用する合力が付着力を上回る場合(|Fup−Flp|>Fs)には、気泡モデルが移動して抜けることから、隣接節点i9の属性データは電着液であると判定される。一方、気泡モデルに作用する合力が付着力を上回らない場合(|Fup−Flp|≦Fs)には、気泡モデルがそのまま停止することから、隣接節点i9の属性データは空気であると判定される。なお、図示する場合には、合力(|Fup−Flp|)が付着力Fsを下回ることから、隣接節点i7の属性データは空気のまま維持されることになる。
Fu=(ρw−ρa)×V×g …(1)
Fup=Fu×sinα …(2)
続いて、図7(b)に示すように、隣接節点i7の座標値に基づき所定のデータベースを参照することにより、隣接節点i7に作用する電着液の流れ方向および流速を読み込み、気泡モデルに作用する電着液の流動推力Flが算出される。ここで、図8は流動推力Flを算出する際に参照されるデータベースの一例を示す概略図である。図8に示すように、車体解析モデルおよびその周辺が複数の領域に区画されるとともに、これらの領域毎に電着液の流れ方向および流速を示すデータD11〜DnNが格納されている。このようなデータベースを参照し、電着液が気泡モデルを押し込む流動推力Flが算出されると、流動推力Flと傾斜角αとに基づいてワーク面に平行となる方向の推力分力Flpが算出される(推力分力算出ステップ)。この推力分力Flpとは、気泡モデルを境界節点i6に向けて移動させようとする力である。また、図7(b)に示すFlvとは、ワーク面に垂直となる方向の推力分力である。なお、流動推力Flを算出する際には、例えば、以下の式(3)を用いることが可能であり、推力分力Flpを算出する際には、例えば、以下の式(4)を用いることが可能である。Sは気泡モデルの受圧面積(断面積)であり、vwは電着液の流速である。
Fl=S×ρw×vw2/2 …(3)
Flp=Fl×cosα …(4)
次いで、図7(c)に示すように、浮力分力Fupと推力分力Flpとに基づいて、気泡モデルに作用する合力(Fup+Flp)が算出される(合力算出ステップ)。なお、図示する場合には、推力分力Flpと浮力分力Fupとの作用方向が逆向きであり、浮力分力Fupが推力分力Flpよりも大きいことから、気泡モデルには隣接節点i7に向かう方向に合力が作用している。気泡モデルに作用するスカラー量としての合力は|Fup−Flp|となる。続いて、隣接節点i7の属性データが電着液であるか否かを判定するため、気泡モデルに作用する合力(Fup+Flp)が、ワーク面に付着する気泡モデルの付着力Fsを上回るか否かが判定される(判定ステップ)。なお、気泡モデルの付着力Fsとは、気泡モデルを移動させる際に移動方向とは反対方向に作用する抗力であり、電着液の表面張力や分子間力等に基づいて予め設定される力である。そして、気泡モデルに作用する合力が付着力を上回る場合(|Fup−Flp|>Fs)には、気泡モデルが移動して抜けることから、隣接節点i9の属性データは電着液であると判定される。一方、気泡モデルに作用する合力が付着力を上回らない場合(|Fup−Flp|≦Fs)には、気泡モデルがそのまま停止することから、隣接節点i9の属性データは空気であると判定される。なお、図示する場合には、合力(|Fup−Flp|)が付着力Fsを下回ることから、隣接節点i7の属性データは空気のまま維持されることになる。
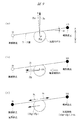
続いて、隣接節点i9の気液判定について説明する。図9(a)〜(c)は隣接節点i9について気液判定を行う際の手順を示す説明図である。図9(a)に示すように、境界節点i10と隣接節点i9との間のワーク面に付着する気泡モデル(例えば直径2mm)が設定され、この気泡モデルに作用する浮力Fuが算出される。また、境界節点i10と隣接節点i9との座標値に基づいて、水平方向に対するワーク面の傾斜角αが算出される。そして、浮力Fuと傾斜角αとに基づいて、ワーク面に平行となる方向の浮力分力Fupが算出される。この浮力分力Fupとは、気泡モデルを境界節点i10に向けて移動させようとする力である。なお、図9(a)に示すFuvとは、ワーク面に垂直となる方向の浮力分力である。
続いて、図9(b)に示すように、隣接節点i9の座標値に基づいて図8のデータベースを参照することにより、隣接節点i9に作用する電着液の流れ方向および流速を読み込み、気泡モデルに作用する電着液の流動推力Flが算出される。このように流動推力Flが算出されると、流動推力Flと傾斜角αとに基づいてワーク面に平行となる方向の推力分力Flpが算出される。この推力分力Flpとは、気泡モデルを隣接節点i9に向けて移動させようとする力である。なお、図9(b)に示すFlvとは、ワーク面に垂直となる方向の推力分力である。
次いで、図9(c)に示すように、浮力分力Fupと推力分力Flpとに基づいて、気泡モデルに作用する合力(Fup+Flp)が算出される。なお、図示する場合には、推力分力Flpと浮力分力Fupとの作用方向が逆向きであり、推力分力Flpが浮力分力Fupよりも大きいことから、気泡モデルには隣接節点i9に向かう方向に合力が作用している。気泡モデルに作用するスカラー量としての合力は|Fup−Flp|となる。続いて、隣接節点i9の属性データが電着液であるか否かを判定するため、気泡モデルに作用する合力(Fup+Flp)が、ワーク面に付着する気泡モデルの付着力Fsを上回るか否かが判定される。なお、図示する場合には、合力(|Fup−Flp|)が付着力Fsを上回り、気泡モデルが移動して抜けることから、隣接節点i9の属性データは空気から電着液に変更されることになる。
このように、隣接節点i9の属性データが空気から電着液に変更されると、この隣接節点i9は新たな境界節点として設定される(境界更新ステップ)。そして、境界節点i9に隣接する節点i8が隣接節点として設定されるとともに、この隣接節点i8について同様の気液判定が実行される。このような気液判定は、未解析の隣接節点が存在しなくなるまで繰り返され、車体解析モデルを構成する全節点の属性データが電着液または空気に分けられることになる。なお、全節点に関する気液判定の結果は、演算装置13のポスト処理部18を経て表示装置15に出力される。ポスト処理部18においては、例えば、電着液に接する節点や空気に接する節点を、色相や濃淡等によって区分して表現する処理が実行される。
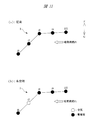
ここで、図10(a)は流動推力Flを考慮していない従来のシミュレーション方法やシミュレーションプログラムによる車体解析モデルIの気液判定結果を示す説明図である。また、図10(b)は流動推力Flを考慮した本発明のシミュレーション方法やシミュレーションプログラムによる車体解析モデルIの気液判定結果を示す説明図である。また、図11(a)は図10(a)のA−A線に沿って車体解析モデルIを示す説明図であり、図11(b)は図10(b)のA−A線に沿って車体解析モデルIを示す説明図である。
まず、図10(a)および図11(a)に示すように、電着液の流れを考慮していない場合、つまり節点間における上下の位置関係だけを考慮した場合には、車体解析モデルIが片側に傾斜する構造であるため、全節点i1〜i15の属性データが電着液と判定される。すなわち、車体解析モデルIが下方に開口する凹形状を有していないことから、車体解析モデルIには空気溜まりが発生しないと判定されることになる。一方、図11(a)および図11(a)に示すように、電着液の流れを考慮した場合には、浮力によって上方に抜けようとする空気が流動する電着液によって押し戻されることから、節点i7において空気溜まりが発生するとの正しい結果を導くことが可能となる。
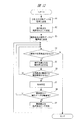
以下、前述した空気溜まりの予測手順をフローチャートに沿って簡単に説明する。図12は空気溜まりの予測手順を示すフローチャートである。図12に示すように、ステップS1では、車体解析モデルを構成する全節点の属性データが空気に設定される。続いて、ステップS2では、端に位置する節点が境界節点として設定され、ステップS3では、境界節点の属性データが電着液に変更される(境界設定ステップ)。続くステップS4では、後述する隣接節点の有無について未解析の境界節点が存在するか否かが判定される。ステップS4において、未解析の境界節点が存在する場合には、ステップS5に進み、解析対象となる境界節点が設定される。続くステップS6では、境界節点に隣接する隣接節点の有無が判定される。ステップS6において、隣接節点が存在する場合には、ステップS7に進み、隣接節点について気液判定が実施される(気液判定ステップ)。
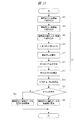
ここで、図13はステップS7における気液判定の手順を詳細に示すフローチャートである。図13に示すように、ステップS11では境界節点の座標値が読み込まれ、ステップS12では隣接節点の座標値が読み込まれる。ステップS13では、隣接節点の座標値に基づきデータベースを参照し、電着液の流れ方向および流速が読み込まれる。続くステップS14では、境界節点と隣接節点との間のワーク面に付着する気泡モデルの付着力Fsが読み込まれる(気泡設定ステップ)。また、ステップS15では、境界節点と隣接節点との座標値に基づきワーク面の傾斜角αが算出される。ステップS16では、気泡モデルに作用する浮力Fuと傾斜角αとに基づき、ワーク面に平行となる方向の浮力分力Fupが算出される(浮力分力算出ステップ)。ステップS17では、気泡モデルに作用する流動推力Flと傾斜角αとに基づき、ワーク面に平行となる方向の推力分力Flpが算出される(推力分力算出ステップ)。続いて、ステップS18では、浮力分力Fupと推力分力Flpとに基づき、気泡モデルに作用する合力(Fup+Flp)が算出される(合力算出ステップ)。続くステップS19において、気泡モデルに作用する合力(浮力分力Fupと推力分力Flpが同方向に働く場合は合力=|Fup+Flp|、逆方向に働く場合は合力=|Fup−Flp|)が付着力Fsを上回るか否かが判定される(判定ステップ)。そして、ステップS19において、合力(Fup+Flp)が付着力Fsを上回ると判定された場合には、ステップS20に進み、隣接節点の属性データが電着液に変更される。一方、ステップS19において、合力(Fup+Flp)が付着力Fsを下回ると判定された場合には、ステップS21に進み、隣接節点の属性データが空気のまま維持される。
このように、隣接節点についての気液判定が完了すると、図12のステップS8に進み、隣接節点の属性データが電着液であるか否かが判定される。ステップS8において、隣接節点の属性データが電着液であると判定された場合には、ステップS9に進み、電着液に変更された隣接節点が新たな境界節点として設定される(境界更新ステップ)。そして、再びステップS4に戻り、未解析の境界節点について気液判定が実行されることになる。一方、ステップS8において、隣接節点の属性データが空気であると判定された場合には、そのままステップS4に戻り、未解析の境界節点について気液判定が実行されることになる。このように、未解析の境界節点が存在しなくなるまで、ステップS4からの気液判定が繰り返され、車体解析モデルを構成する全節点の属性データが電着液と空気とに分けられることになる。
これまで説明したように、本発明においては、電着液の流れを考慮して空気溜まりの有無を判断するようにしたので、空気溜まりの予測精度を高めることが可能となる。しかも、電着液の流れによる空気溜まりへの影響について、気泡モデルを用いて演算するようにしたので、大規模なデータベースを準備する必要がなく、作業コストを大幅に引き下げることが可能となる。
本発明は前記実施の形態に限定されるものではなく、その要旨を逸脱しない範囲で種々変更可能であることはいうまでもない。例えば、前述の説明では、車体解析モデルの節点要素について気液判定を実行しているが、これに限られることはなく、車体解析モデルの表面要素について気液判定を実行しても良い。この場合には、表面要素の代表点(例えば、重心点、内心点、外心点等)を設定した上で、代表点の座標データを用いて傾斜角αを算出するとともに、座標データを用いて電着液の流れ方向や流速が求められることになる。また、前述の説明では、気泡モデルの直径寸法を2mmに設定しているが、この値に限られることはなく、車体仕様や処理槽仕様等に応じて適宜変更しても良い。
また、前述の説明では、ワークとして車体10を挙げているが、これに限られることはなく、ワークとしてケース等の他の部品を用いても良い。さらに、図示する場合には、四角形の表面要素によってパネル部材の表面形状を表しているが、これに限られることはなく、三角形や五角形等の表面要素を用いて解析モデルを構成しても良い。なお、電着塗装工程を例に挙げて説明しているが、本発明のシミュレーション方法やシミュレーションプログラムを、単なるディップ方式の塗装処理に対して適用しても良く、ワークに金属皮膜を形成するメッキ処理に対して適用しても良い。
10 車体(ワーク)
I 車体解析モデル(解析モデル)
i1〜i15 節点要素(要素)
Fs 付着力
Fu 浮力
Fup 浮力分力
Fl 流動推力
Fup 推力分力
Fup+Fup 合力
I 車体解析モデル(解析モデル)
i1〜i15 節点要素(要素)
Fs 付着力
Fu 浮力
Fup 浮力分力
Fl 流動推力
Fup 推力分力
Fup+Fup 合力
Claims (8)
- ワークを処理液に沈めたときの空気溜まりを予測するシミュレーション方法であって、
前記ワークの解析モデルを構成する複数の要素から、端に位置する要素を処理液に接する境界要素として設定する境界設定ステップと、
前記ワークの解析モデルを構成する複数の要素から、前記境界要素に隣接する隣接要素を抽出し、この隣接要素が処理液と空気とのいずれに接するかを判定する気液判定ステップとを有し、
前記気液判定ステップは、
前記境界要素と前記隣接要素との間のワーク面に、所定の付着力で付着する気泡モデルを設定する気泡設定ステップと、
前記気泡モデルに作用する浮力に基づいて、前記ワーク面に平行となる方向の浮力分力を算出する浮力分力算出ステップと、
前記気泡モデルに作用する処理液の流動推力に基づいて、前記ワーク面に平行となる方向の推力分力を算出する推力分力算出ステップと、
前記浮力分力と前記推力分力とを合算し、前記気泡モデルに対して前記ワーク面に平行となる方向に作用する合力を算出する合力算出ステップと、
前記合力が前記付着力を上回る場合には前記隣接要素が処理液に接すると判定する一方、前記合力が前記付着力を下回る場合には前記隣接要素が空気に接すると判定する判定ステップとを有することを特徴とするシミュレーション方法。 - 請求項1記載のシミュレーション方法において、
前記隣接要素が処理液に接すると判定された場合に、この隣接要素を新たな境界要素として設定する境界更新ステップを有し、
前記気液判定ステップは、新たに設定された境界要素に隣接する隣接要素を抽出し、この隣接要素が処理液と空気とのいずれに接するかを判定することを特徴とするシミュレーション方法。 - 請求項1または2記載のシミュレーション方法において、
前記気泡モデルに作用する処理液の流動推力は、前記解析モデルの座標毎に処理液の流れ方向および流速が格納されるデータベースを参照して求められることを特徴とするシミュレーション方法。 - 請求項1〜3のいずれか1項に記載のシミュレーション方法において、
前記解析モデルを構成する要素は、前記ワークの表面形状を分割する複数の表面要素、または前記表面要素の頂点に設けられる複数の節点要素であることを特徴とするシミュレーション方法。 - ワークを処理液に沈めたときの空気溜まりを予測するシミュレーションプログラムであって、
前記ワークの解析モデルを構成する複数の要素から、端に位置する要素を処理液に接する境界要素として設定する境界設定ステップと、
前記ワークの解析モデルを構成する複数の要素から、前記境界要素に隣接する隣接要素を抽出し、この隣接要素が処理液と空気とのいずれに接するかを判定する気液判定ステップとを有し、
前記気液判定ステップは、
前記境界要素と前記隣接要素との間のワーク面に、所定の付着力で付着する気泡モデルを設定する気泡設定ステップと、
前記気泡モデルに作用する浮力に基づいて、前記ワーク面に平行となる方向の浮力分力を算出する浮力分力算出ステップと、
前記気泡モデルに作用する処理液の流動推力に基づいて、前記ワーク面に平行となる方向の推力分力を算出する推力分力算出ステップと、
前記浮力分力と前記推力分力とを合算し、前記気泡モデルに対して前記ワーク面に平行となる方向に作用する合力を算出する合力算出ステップと、
前記合力が前記付着力を上回る場合には前記隣接要素が処理液に接すると判定する一方、前記合力が前記付着力を下回る場合には前記隣接要素が空気に接すると判定する判定ステップとを有することを特徴とするシミュレーションプログラム。 - 請求項5記載のシミュレーションプログラムにおいて、
前記隣接要素が処理液に接すると判定された場合に、この隣接要素を新たな境界要素として設定する境界更新ステップを有し、
前記気液判定ステップは、新たに設定された境界要素に隣接する隣接要素を抽出し、この隣接要素が処理液と空気とのいずれに接するかを判定することを特徴とするシミュレーションプログラム。 - 請求項5または6記載のシミュレーションプログラムにおいて、
前記気泡モデルに作用する処理液の流動推力は、前記解析モデルの座標毎に処理液の流れ方向および流速が格納されるデータベースを参照して求められることを特徴とするシミュレーションプログラム。 - 請求項5〜7のいずれか1項に記載のシミュレーションプログラムにおいて、
前記解析モデルを構成する要素は、前記ワークの表面形状を分割する複数の表面要素、または前記表面要素の頂点に設けられる複数の節点要素であることを特徴とするシミュレーションプログラム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011071354A JP2012208540A (ja) | 2011-03-29 | 2011-03-29 | シミュレーション方法およびシミュレーションプログラム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011071354A JP2012208540A (ja) | 2011-03-29 | 2011-03-29 | シミュレーション方法およびシミュレーションプログラム |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2012208540A true JP2012208540A (ja) | 2012-10-25 |
Family
ID=47188254
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2011071354A Withdrawn JP2012208540A (ja) | 2011-03-29 | 2011-03-29 | シミュレーション方法およびシミュレーションプログラム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2012208540A (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103834980A (zh) * | 2014-02-27 | 2014-06-04 | 重庆长安汽车股份有限公司 | 汽车电泳仿真装置 |
| DE102021110844A1 (de) | 2021-04-28 | 2022-11-03 | Bayerische Motoren Werke Aktiengesellschaft | Verfahren zum Beschichten eines Bauteils in einem Tauchbad |
-
2011
- 2011-03-29 JP JP2011071354A patent/JP2012208540A/ja not_active Withdrawn
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103834980A (zh) * | 2014-02-27 | 2014-06-04 | 重庆长安汽车股份有限公司 | 汽车电泳仿真装置 |
| DE102021110844A1 (de) | 2021-04-28 | 2022-11-03 | Bayerische Motoren Werke Aktiengesellschaft | Verfahren zum Beschichten eines Bauteils in einem Tauchbad |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US10786849B2 (en) | Systems and methods for performing microstructure simulation and implementation of additive manufacturing processes | |
| CN103354217B (zh) | 晶圆上多个通孔的电沉积过程优化方法 | |
| JP2007039801A (ja) | 被塗装物における空気溜まり発生シミュレーション方法及びこのシミュレーション方法を実行するコンピュータが実行可能なプログラム | |
| JP4823864B2 (ja) | 空気溜まり発生シミュレーション装置及び方法 | |
| JP4896747B2 (ja) | 空気溜りのシミュレーション方法及びシミュレーションプログラム | |
| JP2007039802A (ja) | 被塗装物における空気溜まり発生シミュレーション方法及びこのシミュレーション方法を実行するコンピュータが実行可能なプログラム | |
| JP5774940B2 (ja) | シミュレーション方法およびシミュレーションプログラム | |
| JP4746949B2 (ja) | 空気溜まり発生予測方法 | |
| JP5583505B2 (ja) | シミュレーション方法およびシミュレーションプログラム | |
| JP2006175359A (ja) | 塗布不良検出装置およびその方法 | |
| JP4916906B2 (ja) | 液溜りのシミュレーション方法及びシミュレーションプログラム | |
| US7632534B2 (en) | Method and program for simulating occurrence of air pocket | |
| JP4907375B2 (ja) | 被浸漬処理物における空気溜まり発生シミュレーション方法およびこのシミュレーション方法を実行するコンピュータが実行可能なプログラム | |
| JP4809740B2 (ja) | 被浸漬処理物における空気軌道のシミュレーション方法およびこのシミュレーション方法を実行するコンピュータが実行可能なプログラム | |
| JP4807748B2 (ja) | 空気溜りのシミュレーション方法及びシミュレーションプログラム | |
| JP2008033826A (ja) | 空気溜りのシミュレーション方法及びシミュレーションプログラム | |
| JP2013037560A (ja) | モデル作成方法およびモデル作成プログラム | |
| JP4980015B2 (ja) | 空気溜りのシミュレーション方法及びシミュレーションプログラム | |
| JP2006163571A (ja) | 車体パネル周辺の流体解析方法 | |
| JP4822851B2 (ja) | 空気溜まり解析装置 | |
| JP4729283B2 (ja) | 車体パネル周辺の流体解析方法及び車体パネル周辺の流体解析プログラム | |
| JP2006116385A (ja) | 浸漬塗装解析方法 | |
| JP2007002323A (ja) | 電着塗料使用量算出方法 | |
| Verma et al. | High Performance Simulation for Industrial Paint Shop Applications | |
| CN113247309B (zh) | 基于碰撞带图谱的转移轨道族初值搜索方法及系统 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A300 | Application deemed to be withdrawn because no request for examination was validly filed |
Free format text: JAPANESE INTERMEDIATE CODE: A300 Effective date: 20140603 |