JP2012247613A - 撮像装置 - Google Patents
撮像装置 Download PDFInfo
- Publication number
- JP2012247613A JP2012247613A JP2011119088A JP2011119088A JP2012247613A JP 2012247613 A JP2012247613 A JP 2012247613A JP 2011119088 A JP2011119088 A JP 2011119088A JP 2011119088 A JP2011119088 A JP 2011119088A JP 2012247613 A JP2012247613 A JP 2012247613A
- Authority
- JP
- Japan
- Prior art keywords
- focus detection
- focus
- phase difference
- pixels
- cpu
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
Images



Landscapes
- Automatic Focus Adjustment (AREA)
- Studio Devices (AREA)
- Focusing (AREA)
Abstract
【課題】焦点調節にかかる時間を短縮すること。
【解決手段】撮像装置は、焦点検出用の画素列を有する撮像素子212と、焦点検出用の画素列からの一対の信号による一対の像の位相差情報を演算し、該位相差情報に基づいて撮影光学系の焦点調節状態を検出する第1焦点検出部118と、撮影光学系を移動させながら、焦点検出用の画素列と異なる撮像用画素からの信号を用いてコントラスト情報を演算し、該コントラスト情報に基づいて撮影光学系の焦点調節状態を検出する第2焦点検出部116と、第2焦点検出部116による焦点調節状態の検出中に、コントラスト情報の変化に基づいて位相差情報の演算に用いる画素数を決定し、該決定した画素数の画素列からの信号を用いて第1焦点検出部118が焦点調節状態を検出するように、第2焦点検出部116および第1焦点検出部118をそれぞれ制御する制御部101と、を備える。
【選択図】図2
【解決手段】撮像装置は、焦点検出用の画素列を有する撮像素子212と、焦点検出用の画素列からの一対の信号による一対の像の位相差情報を演算し、該位相差情報に基づいて撮影光学系の焦点調節状態を検出する第1焦点検出部118と、撮影光学系を移動させながら、焦点検出用の画素列と異なる撮像用画素からの信号を用いてコントラスト情報を演算し、該コントラスト情報に基づいて撮影光学系の焦点調節状態を検出する第2焦点検出部116と、第2焦点検出部116による焦点調節状態の検出中に、コントラスト情報の変化に基づいて位相差情報の演算に用いる画素数を決定し、該決定した画素数の画素列からの信号を用いて第1焦点検出部118が焦点調節状態を検出するように、第2焦点検出部116および第1焦点検出部118をそれぞれ制御する制御部101と、を備える。
【選択図】図2
Description
本発明は、撮像装置に関する。
撮像素子に設けられた撮像用画素からの出力信号に基づいて、コントラスト検出方式による焦点調節を行った後、上記撮像素子に設けられた焦点検出用の画素列からの出力信号に基づいて、像面位相差検出方式による焦点調節を行うハイブリッドAF装置を備える撮像装置が知られている(特許文献1参照)。
従来技術は、先にコントラスト検出方式による焦点調節を行い、これに続いて位相差検出方式による焦点調節を行うものであるため、焦点調節に時間がかかるという問題があった。
本発明による撮像装置は、撮影光学系の像面に配置され、焦点検出用の画素列を有する撮像素子と、焦点検出用の画素列からの一対の信号による一対の像の位相差情報を演算し、該位相差情報に基づいて撮影光学系の焦点調節状態を検出する第1焦点検出部と、撮影光学系を移動させながら、焦点検出用の画素列と異なる撮像用画素からの信号を用いてコントラスト情報を演算し、該コントラスト情報に基づいて撮影光学系の焦点調節状態を検出する第2焦点検出部と、第2焦点検出部による焦点調節状態の検出中に、コントラスト情報の変化に基づいて位相差情報の演算に用いる画素数を決定し、該決定した画素数の画素列からの信号を用いて第1焦点検出部が焦点調節状態を検出するように、第2焦点検出部および第1焦点検出部をそれぞれ制御する制御部と、を備えることを特徴とする。
本発明によれば、焦点調節にかかる時間を短縮することができる。
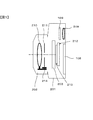
以下、図面を参照して本発明を実施するための形態について説明する。図1は、本発明の一実施の形態による電子カメラを例示する図である。図1において、カメラ本体201に対して着脱可能に構成される撮影レンズ鏡筒202が装着されている。
被写体からの光は、撮影レンズ鏡筒202の撮影光学系210および絞り211を介してカメラ本体201へ入射される。カメラ本体201に入射した被写体光は、メカニカルシャッター203を介して撮像素子212へ導かれ、その撮像面上に被写体像を結像する。撮像素子212は、画素に対応する複数の光電変換素子を備えたCMOSイメージセンサなどによって構成される。撮像素子212は、撮像面上に結像されている被写体像を撮像し、被写体像の明るさに応じた光電変換信号を出力する。なお、撮像素子212の撮像面側に光学ローパスフィルター213が設けられている。
光学系駆動機構214は、撮影光学系210を構成するフォーカシングレンズ、およびズームレンズをそれぞれ光軸方向に進退移動させる。フォーカシングレンズの移動方向および移動量は、カメラ本体201側から制御される。ズームレンズの移動方向および移動量も、カメラ本体201側から制御される。なお、図を簡単にするため、撮影光学系210を単レンズとして表している。光学系駆動機構214はさらに、絞り211の口径を変化させる。
撮影者は、通常、接眼光学系209を介してEVF109が表示する被写体像を観察する。CPU101は、撮像素子212で得られた撮像信号(光電変換信号)に基づく再生画像をEVF109に表示させる。なお、カメラ本体201の背面に設けられたカラー液晶モニタ108に被写体像を表示させることも可能である。
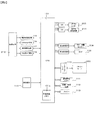
図2は、上述した電子カメラの構成例を説明するブロック図である。電子カメラは、CPU101によってカメラ動作の制御が行われる。CPU101は、内蔵する不揮発メモリ101aに記憶されているプログラムを実行して制御処理を行う。操作部材114は、レリーズボタン、ズームスイッチ、およびモード切替スイッチなどを含み、各操作スイッチからの操作信号をCPU101へ出力する。撮像処理回路115は、撮像素子212からの出力信号をデジタル画像データに変換し、該画像データに対して所定の画像処理を行う。画像処理は、γ変換処理やホワイトバランス調整処理などを含む。
コントラストAF回路116は、撮像素子212の所定画素からの出力信号(画素データ)に基づいて後述するコントラストAF処理を行う。測光演算回路117は、撮像素子212の所定画素からの出力信号に基づいて測光演算を行う。位相差AF回路118は、撮像素子212の所定画素からの出力信号に基づいて後述する位相差AF処理を行う。
メカニカルシャッター用のドライバ回路103は、CPU101からの指令に応じてメカニカルシャッター203を駆動する。光学系駆動機構用のドライバ回路104は、CPU101からの指令に応じてレンズ鏡筒202側の光学系駆動機構214を駆動する。光学系駆動機構214に含まれるフォーカシングレンズ駆動部材がフォーカシングレンズを進退駆動し、光学系駆動機構214に含まれるズームレンズ駆動部材がズームレンズを進退駆動する。また、光学系駆動機構214に含まれる絞り駆動レバーが絞り211の口径を変化させる。
カラー液晶モニタ108は、画像や操作メニューなどを表示する。カラー液晶モニタ用の表示制御部106は、CPU101からの指令により、画像や操作メニューを表示するための画像信号に基づいて、カラー液晶モニタ108に対する駆動信号を生成する。EVF109は、ライブビュー画像と呼ばれるモニタ用画像などを表示する。モニタ用画像は、撮像素子212が所定のフレームレート(たとえば、30フレーム/秒)で撮像して出力するモニタ表示用の撮像信号に基づく再生画像を逐次更新表示するものである。EVF用の表示制御部107は、CPU101からの指令により、モニタ表示用の撮像信号に基づいてEVF109に対する駆動信号を生成する。
メモリカード300は、カードコネクター110を介して電子カメラに着脱されるデータ記録媒体である。メモリカード300には画像データや音声データが記録される。メモリカード300に記録されている画像データによる再生画像は、カラー液晶モニタ108に表示したり、EVF109に表示することが可能に構成される。画像記憶メモリ111は、画像処理、圧縮処理および伸長処理の際に一時的に画像データを格納する。圧縮/伸長回路112は、たとえば、JPEGなど所定の方式で画像データを圧縮処理したり、圧縮された画像データを伸長処理したりする。メモリ113は、CPU101の作業領域として利用される。
<位相差AF処理>
位相差AF回路118で行う位相差AF処理について詳細に説明する。本実施形態の撮像素子212は、フォーカス検出用の画素(焦点検出用画素と呼ぶ)を有する。なお、撮像素子212における焦点検出用画素以外の画素を、撮像用画素と呼ぶ。位相差AF回路118は、焦点検出用画素からの出力データを用いて位相差検出演算を行うことにより、焦点検出処理を行う。
位相差AF回路118で行う位相差AF処理について詳細に説明する。本実施形態の撮像素子212は、フォーカス検出用の画素(焦点検出用画素と呼ぶ)を有する。なお、撮像素子212における焦点検出用画素以外の画素を、撮像用画素と呼ぶ。位相差AF回路118は、焦点検出用画素からの出力データを用いて位相差検出演算を行うことにより、焦点検出処理を行う。
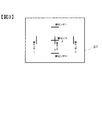
図3は、撮像素子212の構成を例示する図である。図3において、横センサ1〜横センサ3として例示する3箇所の水平方向に並ぶ所定数の画素列、および縦センサ1〜縦センサ3として例示する3箇所の垂直方向に並ぶ所定数の画素列が、それぞれ焦点検出用画素で構成される。これら6箇所のセンサ列を構成する焦点検出用画素には、それぞれ瞳分割用のマスキングが施されている。
具体的には、画素に対応して形成されるオンチップマイクロレンズの略半面が遮光されている。図4は、横センサを構成する画素列の拡大図である。各画素において、左半面または右半面が交互にマスキングされる。これにより、横方向に隣接する画素間ではマスキングされた半面同士、またはマスキングされていない半面同士が隣り合う。
図5は、縦センサを構成する画素列の拡大図である。各画素において、上半面または下半面が交互にマスキングされる。これにより、縦方向に隣接する画素間ではマスキングされた半面同士、またはマスキングされていない半面同士が隣り合う。
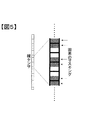
図6は、横センサを構成する画素列、および画素列に入射される光束を説明する図である。図6において、右半面がマスキングされている画素のフォトダイオードには左方向からの光束(A成分と呼ぶ)が入射される。また、左半面がマスキングされている画素のフォトダイオードには右方向からの光束(B成分と呼ぶ)が入射される。
この結果、A成分の光束が入射される画素群から得られる画素出力(光電変換信号値)は、撮影光学系210の射出瞳の片半分から入射された光束による像を表し、B成分の光束が入射される画素群から得られる画素出力(光電変換信号値)は、上記射出瞳の他半分から入射された光束による像を表す。
図7は、主要被写体に対して合焦時に得られる画素出力波形を例示する図である。図7において横軸は画素位置を表し、縦軸は画素出力を表す。合焦時は撮像素子212上に鮮鋭像が結ばれる状態であるため、瞳分割された光束による一対の像は撮像素子212上で一致する。つまり、横センサ(縦センサ)を構成する画素群から得られるA成分波形およびB成分波形は、その形状が重なる。
図8は、主要被写体に対して非合焦時に得られる画素出力波形を例示する図である。図8において横軸は画素位置を表し、縦軸は画素出力を表す。非合焦時は撮像素子212の手前で鮮鋭像を結ぶ状態、あるいは撮像素子212の後ろ側に鮮鋭像を結ぶ状態であるため、瞳分割された光束による一対の像は撮像素子212上では一致しない。この場合のA成分波形およびB成分波形は、合焦状態からのずれ(デフォーカス量)に応じて、A成分波形とB成分波形の位置関係(ずれ量Δd)が異なる。したがって、A成分波形とB成分波形のずれ量Δdを求めることにより、撮影光学系210のフォーカス調節状態、すなわちデフォーカス量が得られる。
位相差AF回路118は、A成分のデータ列およびB成分のデータ列の相対的な位置関係を所定のピッチ(シフトピッチとも呼ぶ)でシフトさせながら、各シフト数におけるA成分波形とB成分波形との相関度を演算する。本実施形態において、相関度演算が行われるシフト数の範囲は、たとえば−64から+64の範囲に設定されている。またシフトピッチの初期値は、たとえば2データ(2画素)分と設定されている。相関値が最小となる(相関値が小さいほど2つの波形の相関度が高い)シフト数が、A成分波形とB成分波形のずれ量Δdとなる。相関値が最小となるシフト数を求める演算は、公知の位相差検出演算による。
位相差AF回路118は、相関値が最小となるシフト数(すなわちずれ量Δd)に所定係数を掛けることにより、デフォーカス量を求める。位相差AF回路118は、デフォーカス量に基づいて合焦位置までのフォーカシングレンズの移動方向および移動量を演算する。
また、本実施形態の位相差AF回路118は、横センサ(縦センサ)を構成する画素群から得られるA成分波形およびB成分波形のうち、図7および図8に例示した比較領域内のデータ列を用いてデフォーカス量を求める。比較領域に含まれるデータ数(使用画素数と呼ぶ)の初期値は、たとえば200画素と設定されている。
<コントラストAF処理>
コントラストAF回路116で行うコントラストAF処理について詳細に説明する。コントラストAF回路116は、撮像素子212の撮像用画素からの出力信号(撮像信号)を用いて公知のコントラスト検出方式の焦点検出処理を行う。
コントラストAF回路116で行うコントラストAF処理について詳細に説明する。コントラストAF回路116は、撮像素子212の撮像用画素からの出力信号(撮像信号)を用いて公知のコントラスト検出方式の焦点検出処理を行う。
コントラスト検出方式では、像のボケの程度とコントラストとの間には相関があること、すなわち焦点が合ったときに像のコントラストが最大になることを利用して焦点合わせを行う。一般に、コントラストの大小は撮像信号の高域空間周波数成分の大小により評価することができる。そのため、コントラストAF回路116は、撮像信号の高域空間周波数成分を抽出し、該高域空間周波数成分の絶対値を積分したものをコントラスト評価値として算出する。このコントラスト評価値は、合焦してコントラストが最大となったときに最大値となる。
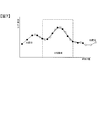
コントラストAF処理では、上記フォーカシングレンズ(210)を所定の間隔で進退移動させながらコントラスト評価値を算出し、該コントラスト評価値が最大になるレンズ位置を探す。そして、該レンズ位置へフォーカシングレンズを移動させることによって焦点検出を行う。図9は、フォーカシングレンズの位置とコントラスト評価値(焦点評価値)との関係の一例を示す図である。図9において、横軸はフォーカシングレンズの位置であり、縦軸はコントラスト評価値である。コントラスト評価値を最大にするレンズ位置Pは、フォーカシングレンズの合焦位置である。
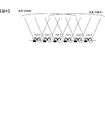
本実施形態は、上記コントラストAF処理および上記位相差AF処理を両方行うハイブリッドAF処理に特徴を有するので、以降の説明はこの点を中心に行う。図10は、CPU101が実行するメインシーケンス処理の流れを説明するフローチャートである。CPU101は、カメラ本体201に電池(不図示)が装填されて電源供給が行われると、図10による処理を繰り返し行う。
図10のステップS1において、CPU101は、現在電源ONしているか否かを判定する。電源ONしている場合のCPU101は、ステップS1を肯定判定してステップS2へ進む。電源ONしていない場合のCPU101は、ステップS1を否定判定してステップS9へ進む。ステップS9において、CPU101は、操作部材114を構成するメインスイッチがOFFからONへ操作されたか否かを判定する。CPU101は、ON操作された場合にステップS9を肯定判定してステップS10へ進み、ON操作されない場合にはステップS9を否定判定してステップS1へ戻る。
ステップS10において、CPU101は、所定の初期化処理を行ってステップS11へ進む。該初期化処理では、位相差AF処理のデフォーカス量演算における使用画素数およびシフトピッチがそれぞれ上述した初期値に設定される。ステップS11において、CPU101は電源ON処理を行ってステップS2へ進む。
ステップS2において、CPU101は、操作部材114を構成するメインスイッチがONからOFFへ操作されたか否かを判定する。CPU101は、OFF操作された場合にステップS2を肯定判定してステップS8へ進み、OFF操作されない場合にはステップS2を否定判定してステップS3へ進む。ステップS8において、CPU101は電源OFF処理を行ってステップS1へ戻る。
ステップS3において、CPU101は、モニタ用画像の生成およびEVF109への表示を開始するとともに、位相差AF回路118に指示を送り、上述した位相差AF処理を開始させてステップS4へ進む。レリーズボタンが半押し操作されるまで、モニタ用画像の生成およびEVF109への表示と位相差AF処理とが繰り返し実行される。なお、ステップS3では、フォーカシングレンズの移動は行わない。
ステップS4において、CPU101は、操作部材114を構成するスイッチSW1がON操作されたか否かを判定する。スイッチSW1は、レリーズボタンに連動してON/OFFするスイッチであり、レリーズボタンが略半ストローク押下された場合にONし、該半押し操作が解除されるとOFFする。CPU101は、スイッチSW1がONするとステップS4を肯定判定してステップS5へ進み、スイッチSW1がONしない場合にはステップS4を否定判定してステップS1へ戻る。ステップS5において、CPU101は、所定のS1オン処理を行ってステップS6へ進む。S1オン処理の詳細については後述する。
ステップS6において、CPU101は、操作部材114を構成するスイッチSW2がON操作されたか否かを判定する。スイッチSW2は、レリーズボタンに連動してON/OFFするスイッチであり、レリーズボタンが全ストローク押下された場合にONし、該全押し操作が解除されるとOFFする。CPU101は、スイッチSW2がONするとステップS6を肯定判定してステップS7へ進み、SW2がONしない場合にはステップS6を否定判定してステップS1へ戻る。ステップS7において、CPU101は、所定の撮影処理を行ってステップS1へ戻る。
上記S1オン処理(S5)の詳細について、図11に例示するフローチャートを参照して説明する。ステップS12において、CPU101は、上記位相差AF処理(S3)において合焦位置が検出済みであるか否かを判定する。ステップS12を肯定判定した場合のCPU101は、ステップS16へ進む。ステップS12を否定判定した場合のCPU101は、ステップS13へ進む。
合焦位置が検出済みか否かの判定は、以下のように行う。CPU101は、位相差AF処理において算出されたデフォーカス量の信頼性が低い場合には合焦位置が検出されなかったと判定し、デフォーカス量の信頼性が高い場合には合焦位置が検出されたと判定する。たとえば、デフォーカス量を求める際の相関値が所定値以上となる(すなわち相関度が所定よりも低くなる)場合は、A成分波形とB成分波形のずれ量Δdが適切に求められていない可能性が高いので、デフォーカス量の信頼性が低いと判定する。一方CPU101は、デフォーカス量を求める際の相関値が所定値未満である場合は、デフォーカス量の信頼性が高いと判定する。
ステップS13において、CPU101は、光学系駆動機構用のドライバ回路104に指示を送り、フォーカシングレンズのスキャン駆動を開始させる。CPU101はさらに、コントラストAF回路116に指示を送り、コントラスト評価値の算出を開始させて、ステップS14へ進む。このときCPU101は、上記位相差AF処理(S3)において演算されたフォーカシングレンズの移動方向を、該スキャン駆動の方向として設定する。
ステップS14において、CPU101は、所定のハイブリッドAF処理を行ってステップS15へ進む。ハイブリッドAF処理の詳細については後述する。ステップS15において、CPU101は、上記ハイブリッドAF処理(S14)において合焦位置が検出済みであるか否かを判定する。ステップS15を肯定判定した場合のCPU101は、ステップS16へ進む。ステップS16を否定判定した場合のCPU101は、ステップS17へ進む。
ステップS16において、CPU101は、光学系駆動機構用のドライバ回路104に指示を送り、合焦位置までフォーカシングレンズを駆動させ、図11による処理を終了する。ステップS17において、CPU101は、光学系駆動機構用のドライバ回路104に指示を送り、所定のレンズ位置(たとえば、一般的に撮影頻度の高いレンズ位置など)までフォーカシングレンズを駆動させ、図11による処理を終了する。
上記ハイブリッドAF処理(S14)の詳細について、図12に例示するフローチャートを参照して説明する。ステップS21において、CPU101は、コントラストAF回路116から、今回と前回のコントラスト評価値の差分(SubValue)を取得して、ステップS22へ進む。
なお、図9に例示したように、コントラスト評価値の変化は、レンズ位置が合焦位置Pから離れているほど(ピントずれ量が大きいほど)大きく、レンズ位置が合焦位置Pから近いほど(ピントずれ量が小さいほど)小さい。したがってSubValueに基づいて、レンズ位置が合焦位置の近傍か否かを判断することができる。
ステップS22において、CPU101は、SubValueが所定の閾値3以上であるか否かを判定する。ステップS22を否定判定した場合のCPU101は、ステップS23へ進む。ステップS22を肯定判定した場合のCPU101は、ステップS25へ進む。ステップS22を肯定判定した場合、SubValueが閾値3以上であり、レンズ位置が合焦位置からかなり離れている可能性が高い。
ステップS25において、CPU101は、位相差AF回路118に指示を送り、位相差AF処理における使用画素数の設定値を初期値よりも50画素増加させて、ステップS29へ進む。これにより、図7、図8における比較領域が拡がる。ステップS29において、CPU101は、位相差AF回路118に指示を送り、位相差AF処理におけるシフトピッチの設定値を初期値よりも2画素分広げて、ステップS33へ進む。
ステップS23において、CPU101は、SubValueが所定の閾値2以上であるか否かを判定する。閾値2は、閾値3よりも小さい。ステップS23を否定判定した場合のCPU101は、ステップS24へ進む。ステップS23を肯定判定した場合のCPU101は、ステップS26へ進む。ステップS23を肯定判定した場合、SubValueが閾値2以上閾値3未満であり、レンズ位置が合焦位置からやや離れている可能性が高い。
ステップS26において、CPU101は、位相差AF回路118に指示を送り、位相差AF処理における使用画素数の設定値を初期値よりも25画素増加させて、ステップS30へ進む。この場合も、図7、図8における比較領域が拡がる。ステップS30において、CPU101は、位相差AF回路118に指示を送り、位相差AF処理におけるシフトピッチの設定値を初期値よりも1画素分広げて、ステップS33へ進む。
ステップS24において、CPU101は、SubValueが所定の閾値1以上であるか否かを判定する。閾値1は、閾値2よりも小さい。すなわち、閾値1<閾値2<閾値3となるように設定されている。ステップS24を肯定判定した場合のCPU101は、ステップS27へ進む。ステップS24を肯定判定した場合、SubValueが閾値1以上閾値2未満であり、レンズ位置が合焦位置の近傍である可能性が高い。ステップS24を否定判定した場合のCPU101は、ステップS28へ進む。ステップS24を否定判定した場合、SubValueが閾値1未満であり、レンズ位置が合焦位置からかなり近いといえる。
ステップS27において、CPU101は、位相差AF処理における使用画素数の設定値を初期値に保って、ステップS31へ進む。ステップS31において、CPU101は、位相差AF処理におけるシフトピッチの設定値を初期値に保って、ステップS33へ進む。本実施の形態において、使用画素数およびシフトピッチの初期値は、SubValueが閾値1以上閾値2未満となるような場合(レンズ位置が合焦位置の近傍にある場合)に適した値に予め設定されている。
ステップS28において、CPU101は、位相差AF回路118に指示を送り、位相差AF処理における使用画素数の設定値を初期値から50画素減少させて、ステップS32へ進む。これにより、図7、図8における比較領域が狭くなる。ステップS32において、CPU101は、位相差AF回路118に指示を送り、位相差AF処理におけるシフトピッチの設定値を初期値から1画素分狭めて、ステップS33へ進む。
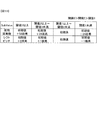
図13は、上記ステップS22〜S32の処理におけるSubValueと使用画素数およびシフトピッチの設定値との対応関係を示す表である。上記ステップS22〜S32の処理において、CPU101は、SubValueが大きいほど使用画素数を多くすると共にシフトピッチを広げ、SubValueが小さいほど使用画素数を少なくすると共にシフトピッチを狭める。
上述したように、SubValueが大きいほどレンズ位置が合焦位置から離れている可能性が高い。そこで使用画素数を増やして(S25、S26)比較領域を拡大することにより、合焦位置を検出できる可能性を高くすることができる。しかし使用画素数を増やすだけでは、相関度演算1回あたりの処理時間が増加してしまう。そこで、本実施形態では、シフトピッチを広げて(S29、S30)相関度演算を行う回数を減らすようにしたので、相関度演算の総処理時間の増加を抑えることができる。
また、上述したように、SubValueが小さいほどレンズ位置が合焦位置の近傍にある可能性が高い。そのため使用画素数を減らして(S28)比較領域を縮小しても、合焦位置を検出できる可能性が高い。そこで本実施形態では、使用画素数を減らすとともにシフトピッチを狭める(S32)ようにした。これにより、相関度演算の総処理時間を増やすことなく合焦位置の検出精度を高めることができる。
ステップS33において、CPU101は位相差AF回路118に指示を送り、位相差AF処理を行わせ、ステップS34へ進む。位相差AF回路118は、上記S25〜S32において設定された使用画素数およびシフトピッチで、上記位相差AF処理を実行する。
ステップS34において、CPU101は、上記ステップS33の位相差AF処理により合焦位置が検出済みか否かを判定する。ステップS34を肯定判定した場合のCPU101は、図12による処理を終了する。ステップS34を否定判定した場合のCPU101は、ステップS35へ進む。
ステップS35において、CPU101は、コントラストAF回路116に指示を送り、合焦位置判定処理を行わせる。コントラストAF回路116は、たとえば、それまで増加していたコントラスト評価値が減少へと転じた場合、前回のコントラスト評価値が最大値であると判定し、前回のレンズ位置が合焦位置であると判定する。
ステップS36において、CPU101は、コントラストAF回路116による合焦位置判定処理(S35)により合焦位置が検出済みであるか否かを判定する。ステップS36を肯定判定した場合のCPU101は、図12による処理を終了する。ステップS36を否定判定した場合のCPU101は、ステップS37へ進む。
ステップS37において、CPU101は、現在のレンズ位置がスキャン終了位置であるか否かを判定する。スキャン終了位置とは、コントラストAF処理におけるフォーカシングレンズのスキャン駆動を終了させるよう定められた位置である。ステップS37を肯定判定した場合のCPU101は、図12による処理を終了する。ステップS37を否定判定した場合のCPU101は、ステップS21へ戻る。CPU101は、合焦位置が検出されるか、またはレンズ位置がスキャン終了位置に到達するまで、上記ステップS21〜S37を繰り返し実行する。
なお、説明の都合上、位相差AF処理(S33)の後にコントラストAF処理(S35)を行うように説明したが、実際には、CPU101がコントラストAF処理と位相差AF処理とを並列して実行させる。すなわちCPU101は、コントラストAF回路116にコントラストAF処理を実行させながら、コントラスト評価値の変化に応じた使用画素数およびシフトピッチの設定で位相差AF回路118に位相差AF処理を繰り返し実行させる。
以上説明した実施形態によれば、次の作用効果が得られる。
(1)電子カメラは、撮影光学系210の像面に配置され、焦点検出用の画素列を有する撮像素子212と、焦点検出用の画素列からの一対の信号による一対の像の位相差情報を演算し、該位相差情報に基づいて撮影光学系の焦点調節状態を検出する位相差AF回路118と、撮影光学系210を移動させながら、焦点検出用の画素列と異なる撮像用画素からの信号を用いてコントラスト情報を演算し、該コントラスト情報に基づいて撮影光学系の焦点調節状態を検出するコントラストAF回路116と、コントラストAF回路116による焦点調節状態の検出中に、コントラスト情報の変化に基づいて位相差情報の演算に用いる画素数を決定し、該決定した画素数の画素列からの信号を用いて位相差AF回路118が焦点調節状態を検出するように、コントラストAF回路116および位相差AF回路118をそれぞれ制御するCPU101と、を備えるので、コントラストAF回路116による検出処理の完了を待たなくても、位相差AF回路118により検出した焦点調節状態に基づいて適切に焦点調節を行うことができるため、焦点調節にかかる時間を短縮することができる。
(1)電子カメラは、撮影光学系210の像面に配置され、焦点検出用の画素列を有する撮像素子212と、焦点検出用の画素列からの一対の信号による一対の像の位相差情報を演算し、該位相差情報に基づいて撮影光学系の焦点調節状態を検出する位相差AF回路118と、撮影光学系210を移動させながら、焦点検出用の画素列と異なる撮像用画素からの信号を用いてコントラスト情報を演算し、該コントラスト情報に基づいて撮影光学系の焦点調節状態を検出するコントラストAF回路116と、コントラストAF回路116による焦点調節状態の検出中に、コントラスト情報の変化に基づいて位相差情報の演算に用いる画素数を決定し、該決定した画素数の画素列からの信号を用いて位相差AF回路118が焦点調節状態を検出するように、コントラストAF回路116および位相差AF回路118をそれぞれ制御するCPU101と、を備えるので、コントラストAF回路116による検出処理の完了を待たなくても、位相差AF回路118により検出した焦点調節状態に基づいて適切に焦点調節を行うことができるため、焦点調節にかかる時間を短縮することができる。
(2)上記(1)の電子カメラにおいて、CPU101は、コントラスト情報の変化が所定範囲内の場合は、位相差情報の演算に用いる画素数を所定値にするように構成したので、位相差AF回路118によって適切に焦点調節状態を検出できる。
(3)上記(2)の電子カメラにおいて、CPU101は、コントラスト情報の変化が所定範囲を超えた場合は、位相差情報の演算に用いる画素数を増加させるように構成したので、位相差AF回路118によって適切に焦点調節状態を検出できる。
(4)上記(2)または(3)の電子カメラにおいて、CPU101は、コントラスト情報の変化が所定範囲に満たない場合は、位相差情報の演算に用いる画素数を減少させるように構成したので、位相差AF回路118によって適切に焦点調節状態を検出できるとともに、該検出にかかる時間を短縮することができる。
(5)上記(3)または(4)の電子カメラにおいて、位相差AF回路118は、焦点検出用の画素列からの一対の信号を示すデータ列を所定のピッチでシフトさせながらデータ列の相関度を演算し、該相関度の演算結果を用いて位相差情報を演算し、CPU101は、位相差演算に用いる画素数の増減に応じて該ピッチを増減させるように構成したので、位相差AF回路118によって適切に焦点調節状態を検出できるとともに、該検出にかかる時間を短縮することができる。
(6)上記(1)〜(5)の電子カメラにおいて、CPU101は、位相差AF回路118により検出された焦点調節状態に基づいて、撮影光学系210を焦点位置に移動させるように構成したので、コントラストAF回路116による検出処理の完了を待たなくても焦点調節を行うことができるため、焦点調節にかかる時間を短縮することができる。
(7)上記(1)〜(6)の電子カメラにおいて、自動焦点検出を指示するための半押し操作と、撮影を指示するための全押し操作とを受け付けるレリーズ操作部材114をさらに備え、CPU101は、半押し操作が行われる前に、位相差AF回路118に焦点調節状態を検出させ、半押し操作後にコントラストAF回路116により焦点調節状態の検出を開始する際の撮影光学系210の移動方向を、半押し操作前の位相差AF回路118による検出結果に基づいて設定するように構成したので、撮影光学系210の移動方向を決定するためのウォブリング動作を省略することができるため、焦点調節にかかる時間を短縮することができる。
(変形例1)
上述した実施の形態では、SubValueを閾値1〜3を用いて4段階に分けて位相差AF処理における使用画素数およびシフトピッチの設定を行うようにしたが、該設定を行うのに用いる閾値の数は、上述した数より多くしても少なくしてもよい。
上述した実施の形態では、SubValueを閾値1〜3を用いて4段階に分けて位相差AF処理における使用画素数およびシフトピッチの設定を行うようにしたが、該設定を行うのに用いる閾値の数は、上述した数より多くしても少なくしてもよい。
(変形例2)
上述した実施の形態では、コントラスト評価値の変化に応じて位相差AF処理における使用画素数およびシフトピッチの両方を増減させるようにしたが、これに限らなくてもよい。たとえば、コントラスト評価値の変化に応じて位相差AF処理における使用画素数またはシフトピッチのいずれか一方を増減させるようにしてもよい。
上述した実施の形態では、コントラスト評価値の変化に応じて位相差AF処理における使用画素数およびシフトピッチの両方を増減させるようにしたが、これに限らなくてもよい。たとえば、コントラスト評価値の変化に応じて位相差AF処理における使用画素数またはシフトピッチのいずれか一方を増減させるようにしてもよい。
(変形例3)
上述した実施の形態では、レリーズボタンの半押し操作が行われる前に位相差AF処理(S3)を行うようにした。この代わりに、レリーズボタンの半押し操作が行われたあと、上記S1オン処理(S5)の最初に位相差AF処理を行い、この結果を用いてコントラストAF処理(S13)のスキャン駆動の方向を決定するようにしてもよい。
上述した実施の形態では、レリーズボタンの半押し操作が行われる前に位相差AF処理(S3)を行うようにした。この代わりに、レリーズボタンの半押し操作が行われたあと、上記S1オン処理(S5)の最初に位相差AF処理を行い、この結果を用いてコントラストAF処理(S13)のスキャン駆動の方向を決定するようにしてもよい。
(変形例4)
上述した実施の形態では、カメラ本体201に撮影レンズ鏡筒202が装着される構成の電子カメラに本発明を適用するようにしたが、これに限らなくてもよい。たとえば、レンズ一体型の電子カメラにも本発明を適用することができる。
上述した実施の形態では、カメラ本体201に撮影レンズ鏡筒202が装着される構成の電子カメラに本発明を適用するようにしたが、これに限らなくてもよい。たとえば、レンズ一体型の電子カメラにも本発明を適用することができる。
以上の説明はあくまで一例であり、上記の実施形態の構成に何ら限定されるものではない。また、上記実施形態に各変形例の構成を適宜組み合わせてもかまわない。
101…CPU
114…操作部材
116…コントラストAF回路
118…位相差AF回路
210…撮影光学系
212…撮像素子
114…操作部材
116…コントラストAF回路
118…位相差AF回路
210…撮影光学系
212…撮像素子
Claims (7)
- 撮影光学系の像面に配置され、焦点検出用の画素列を有する撮像素子と、
前記焦点検出用の画素列からの一対の信号による一対の像の位相差情報を演算し、該位相差情報に基づいて前記撮影光学系の焦点調節状態を検出する第1焦点検出部と、
前記撮影光学系を移動させながら、前記焦点検出用の画素列と異なる撮像用画素からの信号を用いてコントラスト情報を演算し、該コントラスト情報に基づいて前記撮影光学系の焦点調節状態を検出する第2焦点検出部と、
前記第2焦点検出部による前記焦点調節状態の検出中に、前記コントラスト情報の変化に基づいて前記位相差情報の演算に用いる画素数を決定し、該決定した画素数の画素列からの信号を用いて前記第1焦点検出部が前記焦点調節状態を検出するように、前記第2焦点検出部および前記第1焦点検出部をそれぞれ制御する制御部と、
を備えることを特徴とする撮像装置。 - 請求項1に記載の撮像装置において、
前記制御部は、前記コントラスト情報の変化が所定範囲内の場合は、前記画素数を所定値にすることを特徴とする撮像装置。 - 請求項2に記載の撮像装置において、
前記制御部は、前記コントラスト情報の変化が前記所定範囲を超えた場合は、前記画素数を増加させることを特徴とする撮像装置。 - 請求項2または3に記載の撮像装置において、
前記制御部は、前記コントラスト情報の変化が前記所定範囲に満たない場合は、前記画素数を減少させることを特徴とする撮像装置。 - 請求項3または4に記載の撮像装置において、
前記第1焦点検出部は、前記焦点検出用の画素列からの一対の信号を示すデータ列を所定のピッチでシフトさせながら前記データ列の相関度を演算し、該相関度の演算結果を用いて前記位相差情報を演算し、前記制御部は、前記画素数の増減に応じて前記ピッチを増減させることを特徴とする撮像装置。 - 請求項1〜5のいずれか一項に記載の撮像装置において、
前記制御部は、前記第1焦点検出部により検出された焦点調節状態に基づいて、前記撮影光学系を焦点位置に移動させることを特徴とする撮像装置。 - 請求項1〜6のいずれか一項に記載の撮像装置において、
自動焦点検出を指示するための半押し操作と、撮影を指示するための全押し操作とを受け付けるレリーズ操作部材をさらに備え、
前記制御部は、前記半押し操作が行われる前に、前記第1焦点検出部に前記焦点調節状態を検出させ、前記半押し操作後に前記第2焦点検出部により前記焦点調節状態の検出を開始する際の前記撮影光学系の移動方向を、前記半押し操作前の前記第1焦点検出部による検出結果に基づいて設定することを特徴とする撮像装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011119088A JP2012247613A (ja) | 2011-05-27 | 2011-05-27 | 撮像装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011119088A JP2012247613A (ja) | 2011-05-27 | 2011-05-27 | 撮像装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2012247613A true JP2012247613A (ja) | 2012-12-13 |
Family
ID=47468102
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2011119088A Withdrawn JP2012247613A (ja) | 2011-05-27 | 2011-05-27 | 撮像装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2012247613A (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2015052747A (ja) * | 2013-09-09 | 2015-03-19 | オリンパス株式会社 | 撮像装置及びこの撮像装置の制御方法 |
-
2011
- 2011-05-27 JP JP2011119088A patent/JP2012247613A/ja not_active Withdrawn
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2015052747A (ja) * | 2013-09-09 | 2015-03-19 | オリンパス株式会社 | 撮像装置及びこの撮像装置の制御方法 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US9426354B2 (en) | Image processing apparatus, image sensing apparatus, control method, and recording medium | |
| US8259215B2 (en) | Image pickup apparatus having focus control using phase difference detection | |
| JP5623254B2 (ja) | 撮像装置およびその制御方法 | |
| JP4692654B2 (ja) | 撮像装置および画像処理プログラム | |
| US9578231B2 (en) | Image capture apparatus and method for controlling the same | |
| US20110013894A1 (en) | Image pickup apparatus and control method therefor | |
| JP5753371B2 (ja) | 撮像装置およびその制御方法 | |
| JP6116277B2 (ja) | 撮像装置及びその制御方法 | |
| JP2013160991A (ja) | 撮像装置 | |
| JP5169541B2 (ja) | 撮像装置 | |
| US7616251B2 (en) | Camera having focus detection device | |
| JP2012189878A (ja) | 撮像装置 | |
| JP2010191366A (ja) | 撮像装置 | |
| JP2012083584A (ja) | 撮像装置 | |
| JP2006053545A (ja) | 光学機器 | |
| JP2013113857A (ja) | 撮像装置及びその制御方法 | |
| JP2009042555A (ja) | 電子カメラ | |
| JP6305016B2 (ja) | フォーカス制御装置、フォーカス制御装置の制御方法及び撮像装置 | |
| JP5239250B2 (ja) | 電子カメラ | |
| JP2011013499A (ja) | 撮像装置 | |
| JP2013122495A (ja) | 焦点検出装置およびカメラ | |
| JP2012108281A (ja) | 焦点検出装置および撮像装置 | |
| JP5683135B2 (ja) | 撮像装置及びその制御方法 | |
| JP5069076B2 (ja) | 撮像装置および連続撮像方法 | |
| JP2010190913A (ja) | 自動合焦機能を有する撮像装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A300 | Application deemed to be withdrawn because no request for examination was validly filed |
Free format text: JAPANESE INTERMEDIATE CODE: A300 Effective date: 20140805 |