JP2013010603A - マンコンベアおよびその踏み段ガイド装置並びにその運転方法 - Google Patents
マンコンベアおよびその踏み段ガイド装置並びにその運転方法 Download PDFInfo
- Publication number
- JP2013010603A JP2013010603A JP2011144250A JP2011144250A JP2013010603A JP 2013010603 A JP2013010603 A JP 2013010603A JP 2011144250 A JP2011144250 A JP 2011144250A JP 2011144250 A JP2011144250 A JP 2011144250A JP 2013010603 A JP2013010603 A JP 2013010603A
- Authority
- JP
- Japan
- Prior art keywords
- guide
- drive shaft
- pair
- drive roller
- drive
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images


Landscapes
- Escalators And Moving Walkways (AREA)
Abstract
【解決手段】ガイド体30は、駆動軸23の端部に外嵌状態に嵌着されるボス部31と、ボス部31を駆動軸21に締着固定する固定ボルト34と、ボス部31と同軸に配置され、一端面を摺接面とするリング状のガイド部32と、ボス部31とガイド部32とを連結一体化するディスク33と、を備える。そして、駆動軸23の端部に外嵌状態に嵌着されたボス部31を固定ボルト34により駆動軸23に締着固定し、踏み段チェーン17の循環走行時に、ガイド部32の摺接面が駆動ローラ案内レール26の側面に摺接して駆動ローラ24の走行をガイドする。
【選択図】図3
Description
図1はこの発明の実施の形態1に係るマンコンベアの全体構造を模式的に示す断面図、図2は図1のII−II矢視断面図、図3は図2のA部拡大図、図4はこの発明の実施の形態1に係るマンコンベアにおける踏み段ガイド装置を示す断面図、図5はこの発明の実施の形態1に係るマンコンベアにおける踏み段ガイド装置の取付状態を説明する要部側面図である。なお、図4では踏み段ガイド装置の軸心の上側のみを示している。
さらに、一部の踏み段を取り外した状態で運転しても、踏み段を取り外した領域における駆動ローラ24の幅方向の移動が規制されるので、踏み段チェーン17の安定した走行が行われ、保守点検の作業効率が高められる。
また、上記実施の形態1では、ディスク33によりガイド部32をボス部31に連結するものとしているが、連結部としてスポークを用いてガイド部32をボス部31に連結してもよい。
図6はこの発明の実施の形態2に係るマンコンベアにおける踏み段ガイド装置の取付状態を説明する要部断面図である。
なお、他の構成は、上記実施の形態1と同様に構成されている。
さらに、一部の踏み段を取り外した状態で運転しても、踏み段を取り外した領域における駆動ローラ24の幅方向の移動が規制されるので、安定した走行が行われ、保守点検の作業効率が高められる。
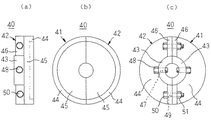
図7はこの発明の実施の形態3に係るマンコンベアにおける踏み段ガイド装置の構成を説明する図であり、図7の(a)は側面図、図7の(b)は正面図、図7の(c)は背面図である。
また、上記各実施の形態では、ガイド部が円形のリング状に形成されているものとしているが、ガイド部は必ずしも円形に限定されず、ガイド体の回転位置に拘らず、摺接面が駆動ローラ案内レールの側面に常に摺接できれば、多角形のリング状でもよい。
また、上記実施の形態2では、固定ボルトとナットにより第2締着手段を構成しているが、第2締着手段は、第1ガイド体と第2ガイド体のフランジ部同士を締着固定できればよく、この構成に限定されない。
Claims (5)
- それぞれ、リンクを連結して無端状に構成され、かつ駆動ローラが該リンクの継ぎ目のそれぞれに回転可能に配設されており、水平方向に所定距離離れた2つの沿直面内に相対して配設されて、同期して循環走行する一対の踏み段チェーンと、
それぞれ、上記一対の踏み段チェーンの循環走行方向に沿って延設され、該一対の踏み段チェーンの循環走行にともない、上記駆動ローラが走行する一対の駆動ローラ案内レールと、
それぞれ、踏み板およびライザがフレームに固定されて構成される踏み段、および該フレームに着脱可能に取付けられた駆動軸を備え、該駆動軸の両端を上記一対の踏み段チェーンの相対する上記駆動ローラに連結されて無端状に連結され、上記一対の踏み段チェーンの循環走行に連動して循環走行する踏み段ユニットと、を備えたマンコンベアの踏み段ガイド装置であって、
上記駆動軸の端部に外嵌状態に嵌着されるボス部と、
上記ボス部を上記駆動軸に締着固定する第1締着手段と、
上記ボス部と同軸に配置され、一端面を摺接面とするリング状のガイド部と、
上記ボス部と上記ガイド部とを連結一体化する連結部と、を備え、
上記駆動軸の端部に外嵌状態に嵌着された上記ボス部を上記第1締着手段により該駆動軸に締着固定して装着され、上記踏み段チェーンの循環走行時に、上記ガイド部の摺接面が上記駆動ローラ案内レールの側面に摺接して上記駆動ローラの走行をガイドすることを特徴とするマンコンベアの踏み段ガイド装置。 - 上記連結部により連結一体化された上記ボス部および上記ガイド部は、該ボス部の軸心を含む平面で第1ガイド体と第2ガイド体とに分割構成され、
上記第1ガイド体と上記第2ガイド体とを締着一体化する第2締着手段を備えていることを特徴とする請求項1記載のマンコンベアの踏み段ガイド装置。 - 上記駆動軸の端部に外嵌状態に嵌着された上記ボス部と該駆動軸との間の隙間を塞ぐ閉塞部材を備えていることを特徴とする請求項1又は請求項2記載のマンコンベアの踏み段ガイド装置。
- それぞれ、リンクを連結して無端状に構成され、かつ駆動ローラが該リンクの継ぎ目のそれぞれに回転可能に配設されており、水平方向に所定距離離れた2つの沿直面内に相対して配設されて、同期して循環走行する一対の踏み段チェーンと、
それぞれ、上記一対の踏み段チェーンの循環走行方向に沿って延設され、該一対の踏み段チェーンの循環走行にともない、上記駆動ローラが走行する一対の駆動ローラ案内レールと、
それぞれ、踏み板およびライザがフレームに固定されて構成される踏み段、および該フレームに着脱可能に取付けられた駆動軸を備え、該駆動軸の両端を上記一対の踏み段チェーンの相対する上記駆動ローラに連結されて無端状に連結され、上記一対の踏み段チェーンの循環走行に連動して循環走行する踏み段ユニットと、
請求項1乃至請求項3のいずれか1項に記載の踏み段ガイド装置と、を備え、
上記踏み段ガイド装置は、それぞれの上記駆動軸の両端に、上記ガイド部の摺接面が互いに向き合うように、又は上記ガイド部の摺接面が該駆動軸の軸方向の外方を向くように、かつ該ガイド部の摺接面が上記駆動ローラ案内レールの側面に接し、又は微小の隙間を有するように取り付けられていることを特徴とするマンコンベア。 - それぞれ、リンクを連結して無端状に構成され、かつ駆動ローラが該リンクの継ぎ目のそれぞれに回転可能に配設されており、水平方向に所定距離離れた2つの沿直面内に相対して配設されて、同期して循環走行する一対の踏み段チェーンと、
それぞれ、上記一対の踏み段チェーンの循環走行方向に沿って延設され、該一対の踏み段チェーンの循環走行にともない、上記駆動ローラが走行する一対の駆動ローラ案内レールと、
それぞれ、踏み板およびライザがフレームに固定されて構成される踏み段、および該フレームに着脱可能に取付けられた駆動軸を備え、該駆動軸の両端を上記一対の踏み段チェーンの相対する上記駆動ローラに連結されて無端状に連結され、上記一対の踏み段チェーンの循環走行に連動して循環走行する踏み段ユニットと、を備えたマンコンベアの保守点検時の運転方法であって、
循環走行方向に連続する複数の上記踏み段ユニットにおいて、上記駆動軸の固定を解除して上記踏み段を取り外した後、マンコンベアを運転するに先立って、
上記踏み段が取り外されたそれぞれの上記駆動軸の両端に、上記ガイド部の摺接面が互いに向き合うように、又は上記ガイド部の摺接面が該駆動軸の軸方向の外方を向くように、かつ該ガイド部の摺接面が上記駆動ローラ案内レールの側面に接し、又は微小の隙間を有するように請求項1乃至請求項3のいずれか1項に記載の踏み段ガイド装置を取り付ける工程を有することを特徴とするマンコンベアの保守点検時の運転方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011144250A JP5783820B2 (ja) | 2011-06-29 | 2011-06-29 | マンコンベアおよびその踏み段ガイド装置並びにその運転方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011144250A JP5783820B2 (ja) | 2011-06-29 | 2011-06-29 | マンコンベアおよびその踏み段ガイド装置並びにその運転方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2013010603A true JP2013010603A (ja) | 2013-01-17 |
| JP5783820B2 JP5783820B2 (ja) | 2015-09-24 |
Family
ID=47684859
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2011144250A Expired - Fee Related JP5783820B2 (ja) | 2011-06-29 | 2011-06-29 | マンコンベアおよびその踏み段ガイド装置並びにその運転方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5783820B2 (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2014162617A (ja) * | 2013-02-27 | 2014-09-08 | Mitsubishi Electric Corp | 乗客コンベアの踏段装置 |
| CN116101873A (zh) * | 2023-01-12 | 2023-05-12 | 永大电梯设备(中国)有限公司 | 一种梯路导向结构及自动扶梯或自动人行道 |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS58220077A (ja) * | 1982-06-14 | 1983-12-21 | 三菱電機株式会社 | 曲線エスカレ−タ |
| JPS5912065A (ja) * | 1982-07-09 | 1984-01-21 | 三菱電機株式会社 | 曲線エスカレ−タ |
| JPS61178389A (ja) * | 1985-02-05 | 1986-08-11 | 三菱電機株式会社 | エスカレータ装置 |
| JPH02112683U (ja) * | 1989-02-27 | 1990-09-10 | ||
| JP2003321182A (ja) * | 2002-05-01 | 2003-11-11 | Hitachi Ltd | 乗客コンベア |
-
2011
- 2011-06-29 JP JP2011144250A patent/JP5783820B2/ja not_active Expired - Fee Related
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS58220077A (ja) * | 1982-06-14 | 1983-12-21 | 三菱電機株式会社 | 曲線エスカレ−タ |
| JPS5912065A (ja) * | 1982-07-09 | 1984-01-21 | 三菱電機株式会社 | 曲線エスカレ−タ |
| JPS61178389A (ja) * | 1985-02-05 | 1986-08-11 | 三菱電機株式会社 | エスカレータ装置 |
| JPH02112683U (ja) * | 1989-02-27 | 1990-09-10 | ||
| JP2003321182A (ja) * | 2002-05-01 | 2003-11-11 | Hitachi Ltd | 乗客コンベア |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2014162617A (ja) * | 2013-02-27 | 2014-09-08 | Mitsubishi Electric Corp | 乗客コンベアの踏段装置 |
| CN116101873A (zh) * | 2023-01-12 | 2023-05-12 | 永大电梯设备(中国)有限公司 | 一种梯路导向结构及自动扶梯或自动人行道 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP5783820B2 (ja) | 2015-09-24 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5950809B2 (ja) | 乗客コンベア | |
| JP5783820B2 (ja) | マンコンベアおよびその踏み段ガイド装置並びにその運転方法 | |
| JP2014162617A (ja) | 乗客コンベアの踏段装置 | |
| JP2017095268A (ja) | 乗客コンベア | |
| JP2007230673A (ja) | マンコンベア | |
| JP6533830B2 (ja) | 乗客コンベア | |
| CN211594725U (zh) | 梯级以及使用该梯级的乘客输送机 | |
| JP6109913B1 (ja) | 乗客コンベアの手摺りベルト清掃装置及びそれを用いた乗客コンベア | |
| JP2016132551A (ja) | 乗客コンベア | |
| CN100395168C (zh) | 乘客传送装置 | |
| JP5676707B1 (ja) | 乗客コンベアの油飛散抑制機構 | |
| JP5814454B1 (ja) | エスカレータ | |
| JP6617899B1 (ja) | 乗客コンベア及びその組み立て方法 | |
| JP5611557B2 (ja) | 乗客コンベア | |
| JP2006327811A (ja) | 乗客コンベアの移動手摺速度検出装置 | |
| JP6077058B2 (ja) | 乗客コンベア | |
| CN211310521U (zh) | 乘客输送机 | |
| JP6818856B1 (ja) | 乗客コンベア用非常制動装置 | |
| JP6271688B1 (ja) | 乗客コンベア | |
| JP6096870B1 (ja) | 乗客コンベア | |
| EP3569556B1 (en) | People conveyor drive and people conveyor | |
| JP6363265B1 (ja) | 乗客コンベアとその製造方法 | |
| JP6339129B2 (ja) | 乗客コンベア | |
| JP6266698B2 (ja) | 乗客コンベアのトラスの組み立て方法 | |
| JP5733820B2 (ja) | 乗客コンベア |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20131007 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20141017 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20141111 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20150107 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20150623 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20150721 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5783820 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| LAPS | Cancellation because of no payment of annual fees |