JP2013123746A - 摩擦撹拌接合装置 - Google Patents
摩擦撹拌接合装置 Download PDFInfo
- Publication number
- JP2013123746A JP2013123746A JP2011275026A JP2011275026A JP2013123746A JP 2013123746 A JP2013123746 A JP 2013123746A JP 2011275026 A JP2011275026 A JP 2011275026A JP 2011275026 A JP2011275026 A JP 2011275026A JP 2013123746 A JP2013123746 A JP 2013123746A
- Authority
- JP
- Japan
- Prior art keywords
- friction stir
- stir welding
- workpieces
- axis table
- axis
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 238000003466 welding Methods 0.000 title claims abstract description 124
- 238000003756 stirring Methods 0.000 title claims abstract description 123
- 238000005304 joining Methods 0.000 claims abstract description 45
- 239000000523 sample Substances 0.000 claims abstract description 36
- 238000001514 detection method Methods 0.000 claims description 26
- 230000007246 mechanism Effects 0.000 abstract description 42
- 230000008859 change Effects 0.000 abstract description 7
- 239000003638 chemical reducing agent Substances 0.000 description 7
- 238000010276 construction Methods 0.000 description 5
- 230000007423 decrease Effects 0.000 description 5
- 230000014392 establishment of spindle localization Effects 0.000 description 5
- 238000006073 displacement reaction Methods 0.000 description 4
- 238000000034 method Methods 0.000 description 4
- 230000036544 posture Effects 0.000 description 4
- 238000003780 insertion Methods 0.000 description 3
- 230000037431 insertion Effects 0.000 description 3
- 238000003825 pressing Methods 0.000 description 3
- 238000006243 chemical reaction Methods 0.000 description 2
- 238000010191 image analysis Methods 0.000 description 2
- 230000007257 malfunction Effects 0.000 description 2
- 239000000463 material Substances 0.000 description 2
- 230000009467 reduction Effects 0.000 description 2
- 229910000838 Al alloy Inorganic materials 0.000 description 1
- 239000000956 alloy Substances 0.000 description 1
- 230000006835 compression Effects 0.000 description 1
- 238000007906 compression Methods 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 238000004519 manufacturing process Methods 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 230000004044 response Effects 0.000 description 1
Images
Landscapes
- Pressure Welding/Diffusion-Bonding (AREA)
Abstract
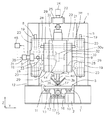
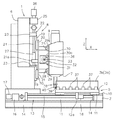
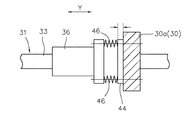
【解決手段】 すみ肉接合用のワーク3aと3bを保持するX軸テーブル5と、門型フレーム6と主軸ユニット7との間のZ軸テーブル8及びY軸テーブル9とから主軸位置決め機構1を形成する。主軸ユニット7は、回転駆動可能なプローブ39と、下端部を2つのワーク接触面によるV字形状とした固定式ショルダー40からなる摩擦撹拌接合ツール38を備える。Y軸テーブル9のボールねじ直動機構31のナット部材36と、Y軸テーブル本体30の間にロードセル44を介装する。摩擦撹拌接合を行うときに、ロードセル44で検出される固定式ショルダー40とワーク3a,3bの接触圧力の変化を制御器45で監視し、接触圧力が変化すると、変化分がゼロになるように、Y軸テーブル9のサーボモータ35へ指令を与えて、固定式ショルダー40とワーク3a,3bの位置関係が変わらないようにさせる。
【選択図】図1
Description
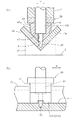
(1)回転駆動可能なプローブと、固定式ショルダーとを備えた摩擦撹拌接合ツールを有する摩擦撹拌接合装置において、上記固定式ショルダーを、すみ肉接合対象のワークの接合線を挟んだ面にそれぞれ接触させるための2つのワーク接触面によるV字形状の下端部を備えてなる構成とし、更に、上記摩擦撹拌接合ツールを摩擦撹拌接合の施工時における上記ワークとの相対移動方向に直角な水平方向へ移動可能とするための横行軸と、上記固定式ショルダーの上記ワークに対する上記横行軸に平行な方向の接触圧力を検出する手段と、該検出手段による接触圧力の検出値に応じて、上記横行軸に上記摩擦撹拌接合ツールの位置を制御するための指令を与える制御器とを備えてなる構成としてあるので、すみ肉接合対象のワークの接合線の位置に、摩擦撹拌接合時における摩擦撹拌接合ツールとワークの相対移動方向に対する位置ずれや、傾きが生じている場合であっても、上記摩擦撹拌接合ツールのプローブを、上記ワークの接合線に倣って移動させることができる。したがって、上記ワークの精密な位置決めを行わなくても、該ワークの接合線の位置での摩擦撹拌接合を良好に実施することができる。
(2)これにより、上記ワークが長尺の場合にも、該ワークの摩擦撹拌接合を容易に実施することができる。
(3)更に、摩擦撹拌接合の施工条件が安定するため、摩擦撹拌接合により製造する製品の品質の向上化を図ることができる。
4 接合線
9 Y軸テーブル(横行軸)
38 摩擦撹拌接合ツール
39 プローブ
40 固定式ショルダー
42a,42b ワーク接触面
44 ロードセル(検出手段)
45 制御器
Claims (2)
- 回転駆動可能なプローブと、固定式ショルダーとを備えた摩擦撹拌接合ツールを有する摩擦撹拌接合装置において、
上記固定式ショルダーを、すみ肉接合対象のワークの接合線を挟んだ面にそれぞれ接触させるための2つのワーク接触面によるV字形状の下端部を備えてなる構成とし、
更に、上記摩擦撹拌接合ツールを摩擦撹拌接合の施工時における上記ワークとの相対移動方向に直角な水平方向へ移動可能とするための横行軸と、
上記固定式ショルダーの上記ワークに対する上記横行軸に平行な方向の接触圧力を検出する手段と、
該検出手段による接触圧力の検出値に応じて、上記横行軸に上記摩擦撹拌接合ツールの位置を制御するための指令を与える制御器と
を備えてなる構成を有することを特徴とする摩擦撹拌接合装置。 - 制御器は、検出手段より入力される接触圧力の検出値を監視して、入力された検出値と、摩擦撹拌接合開始時の該検出値の初期値との差がゼロになるように、上記横行軸に上記摩擦撹拌接合ツールの位置の荷重フィードバック制御を行わせる機能を備えるようにした請求項1記載の摩擦撹拌接合装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011275026A JP5849678B2 (ja) | 2011-12-15 | 2011-12-15 | 摩擦撹拌接合装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2011275026A JP5849678B2 (ja) | 2011-12-15 | 2011-12-15 | 摩擦撹拌接合装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2013123746A true JP2013123746A (ja) | 2013-06-24 |
| JP5849678B2 JP5849678B2 (ja) | 2016-02-03 |
Family
ID=48775323
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2011275026A Active JP5849678B2 (ja) | 2011-12-15 | 2011-12-15 | 摩擦撹拌接合装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5849678B2 (ja) |
Cited By (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20150209895A1 (en) * | 2013-12-16 | 2015-07-30 | The Boeing Company | Apparatus for Friction Stir Welding |
| CN105537819A (zh) * | 2014-10-28 | 2016-05-04 | 安徽明辉门业有限公司 | 一种铁门自动焊接设备 |
| KR101854794B1 (ko) | 2014-10-23 | 2018-05-08 | 카와사키 주코교 카부시키 카이샤 | 마찰 교반 점 접합 장치 및 마찰 교반 점 접합 방법 |
| CN109048039A (zh) * | 2018-09-30 | 2018-12-21 | 佛山市三水区诺尔贝机器人研究院有限公司 | 一种曲面搅拌摩擦焊用的万向机头及其焊接方法 |
| CN110948105A (zh) * | 2019-12-20 | 2020-04-03 | 广东省焊接技术研究所(广东省中乌研究院) | 一种静轴肩倾斜的搅拌摩擦焊接工具及搅拌摩擦焊接方法 |
| CN111922505A (zh) * | 2020-07-27 | 2020-11-13 | 昆山哈工万洲焊接研究院有限公司 | 一种搅拌摩擦焊焊具及装置 |
| CN112453682A (zh) * | 2020-11-17 | 2021-03-09 | 南京雷尔伟新技术股份有限公司 | 铝合金地铁车体侧墙静轴肩搅拌摩擦焊工艺 |
| JP6986651B1 (ja) * | 2021-07-30 | 2021-12-22 | 株式会社日立パワーソリューションズ | 摩擦攪拌接合装置、摩擦攪拌接合方法 |
| CN116275463A (zh) * | 2023-05-25 | 2023-06-23 | 合肥工业大学 | 一种适用于角接接头的轴肩角度可调型搅拌摩擦焊搅拌头 |
| CN116810129A (zh) * | 2023-06-19 | 2023-09-29 | 北京长征火箭装备科技有限公司 | 重载恒压力恒位移控制大扭矩输出搅拌摩擦焊接主轴系统 |
| CN117324748A (zh) * | 2023-09-27 | 2024-01-02 | 湖南坤鼎数控科技有限公司 | 一种动柱式搅拌摩擦焊设备 |
| CN117359082A (zh) * | 2023-09-14 | 2024-01-09 | 北京赛福斯特技术有限公司 | 一种填充式搅拌摩擦增材制造装置及增材制造方法 |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN105057906B (zh) * | 2015-08-21 | 2017-07-07 | 浙江创为智能装备股份有限公司 | 一种蓄电池极群自动烧焊机 |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH11320128A (ja) * | 1998-05-22 | 1999-11-24 | Nippon Light Metal Co Ltd | 内すみ摩擦攪拌接合用プローブおよびこれを用いた内すみ摩擦攪拌接合方法 |
| JP2002001550A (ja) * | 2000-06-19 | 2002-01-08 | Kawasaki Heavy Ind Ltd | 摩擦撹拌接合における倣い制御装置 |
| JP2002301579A (ja) * | 2002-02-27 | 2002-10-15 | Hitachi Ltd | 摩擦溶接法及びその装置 |
| JP2011079031A (ja) * | 2009-10-09 | 2011-04-21 | Nippon Light Metal Co Ltd | 内隅接合用回転ツール及びこれを用いた内隅接合方法 |
-
2011
- 2011-12-15 JP JP2011275026A patent/JP5849678B2/ja active Active
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH11320128A (ja) * | 1998-05-22 | 1999-11-24 | Nippon Light Metal Co Ltd | 内すみ摩擦攪拌接合用プローブおよびこれを用いた内すみ摩擦攪拌接合方法 |
| JP2002001550A (ja) * | 2000-06-19 | 2002-01-08 | Kawasaki Heavy Ind Ltd | 摩擦撹拌接合における倣い制御装置 |
| JP2002301579A (ja) * | 2002-02-27 | 2002-10-15 | Hitachi Ltd | 摩擦溶接法及びその装置 |
| JP2011079031A (ja) * | 2009-10-09 | 2011-04-21 | Nippon Light Metal Co Ltd | 内隅接合用回転ツール及びこれを用いた内隅接合方法 |
Cited By (17)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US9289849B2 (en) * | 2013-12-16 | 2016-03-22 | The Boeing Company | Apparatus for friction stir welding |
| US20150209895A1 (en) * | 2013-12-16 | 2015-07-30 | The Boeing Company | Apparatus for Friction Stir Welding |
| KR101854794B1 (ko) | 2014-10-23 | 2018-05-08 | 카와사키 주코교 카부시키 카이샤 | 마찰 교반 점 접합 장치 및 마찰 교반 점 접합 방법 |
| CN105537819A (zh) * | 2014-10-28 | 2016-05-04 | 安徽明辉门业有限公司 | 一种铁门自动焊接设备 |
| CN109048039A (zh) * | 2018-09-30 | 2018-12-21 | 佛山市三水区诺尔贝机器人研究院有限公司 | 一种曲面搅拌摩擦焊用的万向机头及其焊接方法 |
| CN110948105A (zh) * | 2019-12-20 | 2020-04-03 | 广东省焊接技术研究所(广东省中乌研究院) | 一种静轴肩倾斜的搅拌摩擦焊接工具及搅拌摩擦焊接方法 |
| CN111922505B (zh) * | 2020-07-27 | 2022-01-18 | 昆山哈工万洲焊接研究院有限公司 | 一种搅拌摩擦焊焊具及装置 |
| CN111922505A (zh) * | 2020-07-27 | 2020-11-13 | 昆山哈工万洲焊接研究院有限公司 | 一种搅拌摩擦焊焊具及装置 |
| CN112453682A (zh) * | 2020-11-17 | 2021-03-09 | 南京雷尔伟新技术股份有限公司 | 铝合金地铁车体侧墙静轴肩搅拌摩擦焊工艺 |
| JP6986651B1 (ja) * | 2021-07-30 | 2021-12-22 | 株式会社日立パワーソリューションズ | 摩擦攪拌接合装置、摩擦攪拌接合方法 |
| JP2023020192A (ja) * | 2021-07-30 | 2023-02-09 | 株式会社日立パワーソリューションズ | 摩擦攪拌接合装置、摩擦攪拌接合方法 |
| CN116275463A (zh) * | 2023-05-25 | 2023-06-23 | 合肥工业大学 | 一种适用于角接接头的轴肩角度可调型搅拌摩擦焊搅拌头 |
| CN116275463B (zh) * | 2023-05-25 | 2023-08-11 | 合肥工业大学 | 一种适用于角接接头的轴肩角度可调型搅拌摩擦焊搅拌头 |
| US11958127B1 (en) | 2023-05-25 | 2024-04-16 | Hefei University Of Technology | Shoulder-angle-adjustable friction stir welding head suitable for fillet joint |
| CN116810129A (zh) * | 2023-06-19 | 2023-09-29 | 北京长征火箭装备科技有限公司 | 重载恒压力恒位移控制大扭矩输出搅拌摩擦焊接主轴系统 |
| CN117359082A (zh) * | 2023-09-14 | 2024-01-09 | 北京赛福斯特技术有限公司 | 一种填充式搅拌摩擦增材制造装置及增材制造方法 |
| CN117324748A (zh) * | 2023-09-27 | 2024-01-02 | 湖南坤鼎数控科技有限公司 | 一种动柱式搅拌摩擦焊设备 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP5849678B2 (ja) | 2016-02-03 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5849678B2 (ja) | 摩擦撹拌接合装置 | |
| JP5987397B2 (ja) | 摩擦撹拌接合装置 | |
| JP5987398B2 (ja) | 摩擦撹拌接合装置 | |
| JP6372615B2 (ja) | 摩擦攪拌接合装置および摩擦攪拌接合方法 | |
| US7748593B2 (en) | Friction stir welding apparatus and method of operating same | |
| US7699206B2 (en) | Gimballing roller device for friction stir welding apparatus and method | |
| CN107107257B (zh) | 摩擦搅拌接合装置 | |
| US8261959B2 (en) | Friction stir welding spindle downforce and other control techniques, systems and methods | |
| JP2004136331A (ja) | 摩擦攪拌接合装置及び接合方法 | |
| US20040079787A1 (en) | Friction stir welding method and friction stir welding apparatus | |
| JP2002301580A (ja) | 摩擦攪拌接合方法及びその接合装置並びに接合構造物 | |
| JP5987396B2 (ja) | 摩擦撹拌接合装置 | |
| JP2016198800A (ja) | 摩擦かく拌接合装置、及び、摩擦かく拌接合方法 | |
| JP2014097522A (ja) | 片側スポット溶接機 | |
| JP7720701B2 (ja) | 摩擦攪拌接合装置および摩擦攪拌接合方法 | |
| JP4159297B2 (ja) | スポット接合システム | |
| KR101534779B1 (ko) | 마찰교반접합 장치 제어 시스템 및 방법 | |
| JP2002301579A (ja) | 摩擦溶接法及びその装置 | |
| JP2004276056A (ja) | 両面摩擦撹拌接合装置 | |
| JP3859582B2 (ja) | 摩擦撹拌接合装置および摩擦撹拌接合方法 | |
| KR101136100B1 (ko) | 튜브 용접선 정렬장치와 그 제어방법 | |
| CN111791086B (zh) | 机床 | |
| WO2016147999A1 (ja) | 摩擦撹拌接合装置 | |
| JPWO2024252493A5 (ja) | ||
| JP6540794B2 (ja) | 摩擦撹拌接合装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20141029 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20151104 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20151117 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 5849678 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |