JP2013209902A - 圧縮気体供給ユニット、圧縮気体供給装置及びこれらの制御方法 - Google Patents

圧縮気体供給ユニット、圧縮気体供給装置及びこれらの制御方法 Download PDF

Info

Publication number
JP2013209902A
JP2013209902A JP2012079612A JP2012079612A JP2013209902A JP 2013209902 A JP2013209902 A JP 2013209902A JP 2012079612 A JP2012079612 A JP 2012079612A JP 2012079612 A JP2012079612 A JP 2012079612A JP 2013209902 A JP2013209902 A JP 2013209902A
Authority
JP
Japan
Prior art keywords
compressor
compressed gas
gas supply
compressors
supply unit
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Pending
Application number
JP2012079612A
Other languages
English (en)
Inventor
Kan Fujioka
完 藤岡
Atsushi Unami
厚 宇波
Kenji Matsuzaki
健二 松崎
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Anest Iwata Corp
Original Assignee
Anest Iwata Corp
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Anest Iwata Corp filed Critical Anest Iwata Corp
Priority to JP2012079612A priority Critical patent/JP2013209902A/ja
Priority to US13/835,807 priority patent/US20130272840A1/en
Priority to CN201310101120.6A priority patent/CN103362791B/zh
Publication of JP2013209902A publication Critical patent/JP2013209902A/ja
Pending legal-status Critical Current

Links

Images

Classifications

    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F04—POSITIVE - DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS FOR LIQUIDS OR ELASTIC FLUIDS
    • F04D—NON-POSITIVE-DISPLACEMENT PUMPS
    • F04D27/00—Control, e.g. regulation, of pumps, pumping installations or pumping systems specially adapted for elastic fluids
    • F04D27/001—Testing thereof; Determination or simulation of flow characteristics; Stall or surge detection, e.g. condition monitoring
    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F04—POSITIVE - DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS FOR LIQUIDS OR ELASTIC FLUIDS
    • F04D—NON-POSITIVE-DISPLACEMENT PUMPS
    • F04D27/00—Control, e.g. regulation, of pumps, pumping installations or pumping systems specially adapted for elastic fluids
    • F04D27/02—Surge control
    • F04D27/0269—Surge control by changing flow path between different stages or between a plurality of compressors; load distribution between compressors

Landscapes

  • Engineering & Computer Science (AREA)
  • Mechanical Engineering (AREA)
  • General Engineering & Computer Science (AREA)
  • Control Of Positive-Displacement Pumps (AREA)

Abstract

【課題】複数の圧縮機を備えた圧縮気体供給ユニットにおいて、複数の圧縮機の台数制御及び均一負荷運転を併用し、省エネ運転とメンテナンスコスト節減を達成する。
【解決手段】複数の圧縮機14a〜dから吐出した吐出気体は、貯留タンク12に貯留され、その後需要先30に供給される。貯留タンク12の圧力、各圧縮機の運転温度、消費電力、及び圧縮機周囲温度は制御装置34及び監視装置40に送られる。制御装置34の判定部35で、圧縮機の運転温度と周囲温度との差ΔTから圧縮機の異常を判定する。また、実効負荷算出部36で、圧縮機の消費電力と貯留タンク12の圧力から各圧縮機の実効負荷を算出する。制御装置34は、算出された実効負荷を基に、各圧縮機14a〜dが均一負荷となるように制御する。推定部37では実効負荷からメンテナンス時期を推定する。

Description

本発明は、複数台の圧縮機を備え、該圧縮機の省エネ運転及びメンテナンスコストの節減を可能にした圧縮気体供給ユニット、圧縮気体供給装置及びこれらの制御方法に関する。
複数台の圧縮機を備え、需要に応じて稼働台数を制御しながら圧縮気体を需要先に供給する圧縮気体供給ユニットが知られている。かかる圧縮気体供給ユニットでは、圧縮機の稼働台数を必要最小限に制御することで、省エネを図っている。特許文献1には、複数の圧縮機から吐出された気体を貯留する共通の貯留タンクと、該貯留タンクの内部圧力を検出する圧力センサーとを備え、消費ガス量の変化を貯留タンク内圧力で捉え、該圧力センサーの検出値に応じて、圧縮機の駆動台数を制御する圧縮気体供給ユニットが開示されている。
特許文献2には、複数の空気圧縮機を備えた圧縮気体供給ユニットにおいて、複数の圧縮機の運転台数制御において、各空気圧縮機で計測された電力消費量から各空気圧縮機の能力の余裕を算出することが開示されている。また、特許文献3には、離れた場所に配置された複数の圧縮機の運転を遠隔監視する遠隔監視システムが開示されている。この遠隔監視システムは、遠隔監視センターにサーバ・クライアント方式のサーバを備え、複数の顧客プラントなどに分散配置された圧縮機の運転情報を、インターネット又は公衆回線を介して該サーバに取り込むようにしている。
特許文献4には、複数の圧縮機とパソコンとをLAN(有線)ケーブルで接続し、複数の圧縮機の運転状況をパソコンで監視する遠隔監視システムが開示されている。
特開2010−190197号公報 特開2010−53733号公報 特開2003−91313号公報 特開2008−258935号公報
特許文献2には、各圧縮機の消費電力から各圧縮機の能力の余裕を算出することが開示されているが、圧縮機の吐出側の圧力も圧縮機の消費電力に影響を与えるので、圧縮機の消費電力からだけでは、圧縮機の余裕を正確に算出できない。即ち、最近では、インバータ装置が普及したことで、圧縮機の負荷変動が直線的ではなくなっている。また、アンロード運転状態の圧縮機の電力効率は低くなるなど、圧縮機の運転のしかたで圧縮機の電力効率は異なるからである。
また、圧縮気体供給装置の遠隔監視手段として、顧客プラントに設けられた圧縮機と監視センター等に設けられたパソコンとをLANケーブルで接続する方式は、LANケーブルから他の顧客情報が漏れるおそれがあり、セキュリティの問題がある。また、圧縮機までネットワーク回線を配設するための工事費が必要となる。
圧縮気体供給ユニットでは、複数の圧縮機を均一な負荷で運転し、稼働台数制御と併用することで、省エネを達成できる。また、均一負荷運転により、各圧縮機のメンテナンス時期のばらつきをなくすことができ、圧縮気体供給ユニット全体のメンテナンス頻度を低減でき、これによって、メンテナンスコストを節減できると共に、圧縮気体供給ユニットの稼働率を向上できる。
かかる従来技術の課題に鑑み、本発明の第1の目的は、複数の圧縮機を備えた圧縮気体供給ユニットにおいて、圧縮機の運転状態を監視しながら、複数の圧縮機の均一負荷運転を可能にし、台数制御との併用によって、省エネを達成すると共に、メンテナンスコストを節減することを目的とする。本発明の第2の目的は、離れた場所に配置された複数の圧縮気体供給ユニットを遠隔制御する場合に、セキュリティ問題がなく、かつ低コストな遠隔制御手段を実現することにある。
第1の本発明の圧縮気体供給ユニット(以下「第1の本発明装置」という。)は、複数の圧縮機と、該圧縮機の吐出気体を貯留する貯留タンクと、該貯留タンクから圧縮気体を需要先に供給する圧縮気体供給管と、該貯留タンクの圧力を検出する圧力センサーとを備え、該圧力センサーの検出値に基づいて各圧縮機の運転を制御する圧縮気体供給ユニットであって、圧縮機の運転状態量を検出する運転状態量センサーと、各圧縮機の消費電力を検出する電力センサーと、各圧縮機の運転を制御する制御装置とを備えている。
前記制御装置は、運転状態量センサーの検出値が閾値を超えたら当該圧縮機が異常であると判定する手段、前記電力センサー及び前記圧力センサーの検出値から各圧縮機の実効負荷を算出する手段、及び算出した実効負荷の運転時間における平均値から各圧縮機のメンテナンス時期を推定する推定手段を有している。この運転時間とは、例えば、前回のメンテナンス以後の圧縮気体供給ユニットの運転時間でもよいが、特にこれに限定されない。
判定手段によって、各圧縮機の異常有無を判定すると共に、実行負荷算出手段によって算出した各圧縮機の実効負荷に基づいて、各圧縮機の負荷が均一化するように各圧縮機の運転を制御する。また、推定手段によって推定したメンテナンス時期に基づいてメンテナンスを実行する。
実行負荷算出手段は、各圧縮機の消費電力及び貯留タンクの内部圧力を検出し、これらの検出値から各圧縮機の実効負荷を算出する。圧縮機の実効負荷は、圧縮機の消費電力に対応するが、貯留タンクの内部圧力によっても左右される。そのため、圧縮機の消費電力及び貯留タンクの内部圧力の両方を検出し、これら2つの検出値から各圧縮機の実効負荷を算出するので、実効負荷を正確に算出できる。次に、算出した実効負荷の運転時間における平均値を算出し、この平均値からメンテナンス時期を推定するので、正確なメンテナンス時期を推定可能になる。
このように算出した実効負荷に基づいて、各圧縮機を均一負荷運転させるので、均一負荷運転と稼働台数制御との併用によって、圧縮気体供給ユニットの省エネが可能になる。また、均一負荷運転によって、各圧縮機のメンテナンス時期のばらつきをなくし、圧縮気体供給ユニット全体のメンテナンス頻度を低減できる。そのため、メンテナンスコストを節減できると共に、圧縮気体供給装置の稼働率を向上できる。また、推定手段によって、圧縮機のメンテナンス時期を正確に推定できる。
なお、実効負荷算出手段は、予め測定した測定値から電力センサー及び圧力センサーと実効負荷との相関マップを求め、この相関マップから圧縮機の実効負荷を求める手段であるとよい。これによって、少なくとも一部の圧縮機を電力効率が悪いアンロード運転としている場合でも、あるいは圧縮機にインバータ装置が組み込まれているときでも、圧縮機の実効負荷を正確に把握できる。そのため、圧縮機の最適最低台数制御が可能になり、省エネを達成できる。
前記運転状態量センサーは、圧縮機周囲の大気温度を検出する第1の温度センサーと、各圧縮機の運転温度を検出する第2の温度センサーとからなり、制御装置の判定手段は、第1の温度センサーと第2の温度センサーの検出値の差が閾値を超えたら、当該圧縮機が異常であると判定する手段であるとよい。圧縮機の運転温度とは、例えば、吐出気体又は吐出路の温度であり、あるいは圧縮室を形成する隔壁の温度である。これによって、圧縮機周囲の大気温度が圧縮機の運転温度に及ばす影響を排除でき、圧縮機の異常有無を正確に把握できる。また、温度センサーを用いるので、装置構成を比較的簡便かつ低コストにできる。
また、前記運転状態量センサーは、圧縮機の吐出気体の圧力を検出する第2の圧力センサーであり、制御装置の判定手段は、圧力センサーと前記第2の圧力センサーの検出値の差が閾値を超えたら当該圧縮機が異常であると判定する手段であるとよい。これによって、貯留タンクの内部圧の影響を排除した正確な判定が可能になる。
第1の本発明装置は、圧縮機の回転数を制御可能なインバータ装置を備え、制御装置で該インバータ装置を介して圧縮機の稼働を制御するようにするとよい。これによって、各圧縮機を独立して負荷制御できるので、均一負荷運転が容易になる。
第2の本発明の圧縮気体供給装置(以下「第2の本発明装置」という。)は、前記圧縮気体供給ユニットが互いに離れた場所に複数配置され、該圧縮気体供給ユニットと無線アクセス方式でデータ通信が可能になる中央制御装置を備えている。該中央制御装置は、複数の圧縮気体供給ユニットから受信した検出値データを記憶する記憶手段と、該記憶手段に蓄積された検出値データと実際の圧縮機の異常発生結果とから、閾値を修正する補正手段とを備え、修正した閾値により各圧縮気体供給ユニットを制御する。
実際の圧縮機の異常発生結果とは、例えば、オペレータが自分の目で見て異常と判断したときのデータであり、オペレータがこのときの閾値等のデータを中央制御装置に入力する。第2の本発明装置によれば、実際の圧縮機の異常発生結果を見ながら、前記閾値を逐次修正していくことで、圧縮機の異常を正確に判定できる。また、複数の圧縮気体供給ユニットから収集した検出値の大きな母集団に基づいて、圧縮機の異常を判定するので、正確な判定が可能になる。
本発明の圧縮気体供給装置(以下「第3の本発明装置」という。)は、前記圧縮気体供給ユニットが互いに離れた位置に複数設けられ、これら複数の圧縮気体供給ユニットの運転を遠隔制御する中央制御装置と、各圧縮気体供給装置の縮気体供給管同士を接続する接続管と、該接続管に設けられた開閉弁とを備え、中央制御装置で複数の圧縮気体供給ユニットから受信した貯留タンクの圧力検出値に基づいて、開閉弁を遠隔制御するように構成したものである。
第3の本発明装置によれば、ひとつの圧縮気体供給ユニットから接続管を介して複数の需要先に圧縮気体を供給できる。また、中央制御装置で各圧縮気体供給ユニットの貯留タンクの圧縮気体の貯留状況を監視しながら、複数の需要先に対して圧縮気体を融通できる。そのため、複数の圧縮気体供給ユニットで製造した圧縮気体を効率良く利用できる。
本発明の圧縮気体供給ユニットの制御方法(以下「第1の本発明方法」という。)は、複数の圧縮機の吐出気体を一旦貯留タンクに貯留し、該貯留タンクから圧縮気体を需要先に供給すると共に、該貯留タンクの内部圧力を検出し、この圧力検出値に基づいて各圧縮機の運転を制御する圧縮気体供給ユニットを対象としている。
第1の本発明方法の第1工程は、複数の圧縮機の運転状態量を検出し、この検出値が閾値を超えたら異常であると判定するものである。運転状態量として、例えば、圧縮機周囲の大気温度及び各圧縮機の運転温度を検出し、これらの検出値の差が閾値を超えたら当該圧縮機が異常であると判定する。これによって、圧縮機周囲の大気温度が圧縮機に及ばす影響を排除でき、圧縮機の異常有無を正確に把握できる。また、温度センサーを用いるので、装置構成を比較的簡便かつ低コストにできる。圧縮機の運転温度とは、前述のように、例えば、吐出気体又は吐出路の温度であり、あるいは圧縮室を形成する隔壁の温度である。
別な手段として、貯留タンクの内部圧力及び各圧縮機の吐出気体の圧力を検出し、これらの検出値の差が閾値を超えたら当該圧縮機が異常であると判定するようにしてもよい。これによって、貯留タンクの内部圧力の影響を排除した正確な判定が可能になる。また、貯留タンクの内部圧力及び各圧縮機の吐出気体の圧力を検出するので、正確な判定が可能になる。
第2工程では、各圧縮機の消費電力及び貯留タンクの内部圧力を検出し、これらの検出値から各圧縮機の実効負荷を算出する。圧縮機の実効負荷は、圧縮機の消費電力に対応するが、貯留タンクの内部圧力によっても左右される。そのため、圧縮機の消費電力及び貯留タンクの内部圧力の両方を検出し、これら2つの検出値から各圧縮機の実効負荷を算出するようにしているので、実効負荷を正確に算出できる。次に、算出した実効負荷の運転時間における平均値を算出し、この平均値からメンテナンス時期を推定する。これによって、正確なメンテナンス時期を推定可能になる。この運転時間とは、例えば、前回のメンテナンス以後の圧縮気体供給ユニットの運転時間でもよいが、特にこれに限定されない。
第3工程では、第2工程で算出した各圧縮機の実効負荷に基づいて、各圧縮機の負荷が均一化するように各圧縮機の運転を制御する。この均一負荷運転と稼働台数制御との併用によって、圧縮気体供給ユニットの省エネが可能になる。また、均一負荷運転によって、各圧縮機のメンテナンス時期のばらつきをなくし、圧縮気体供給ユニット全体のメンテナンス頻度を低減できる。そのため、メンテナンスコストを節減できると共に、圧縮気体供給装置の稼働率を向上できる。
なお、圧縮機が多段圧縮機で構成されているとき、第1工程では、最終高圧段圧縮機以外の圧縮機の運転温度又は吐出気体の圧力を検出するとよい。多段圧縮機の運転によって低圧側圧縮機の吐出通路に摩耗などが生じてくると、高圧側圧縮機の高温高圧気体が低圧側圧縮機に逆流し、低圧側圧縮機の吐出路の温度及び吐出気体の圧力が上昇する。従って、低圧側圧縮機の吐出路の温度又は吐出気体の圧力を検出することで、高温高圧気体の逆流の有無を検出できる。これによって、圧縮機の疲労進行度を正確に把握できるため、メンテナンス時期を適正に推定できる。
本発明の圧縮気体供給装置の制御方法(以下「第2の本発明方法」という。)は、前記圧縮気体供給ユニットが離れた場所に複数配置され、該圧縮気体供給ユニットと無線アクセス方式でデータ通信が可能な中央制御装置とを備えた圧縮気体供給装置を対象とする。
第2の本発明方法の第1工程〜第3工程は、第1の本発明方法の第1工程〜第3工程と同一である。第2の本発明方法の第4〜6工程は、圧縮気体供給ユニットから中央制御装置に検出値データを送信する第4工程と、複数の圧縮気体供給ユニットの検出値データを中央制御装置の記憶手段に記憶させる第5工程と、記憶手段に蓄積された検出値データと実際の圧縮機の異常発生結果とから、閾値を修正し、修正した閾値により各圧縮気体供給ユニットを制御する第6工程とからなる。
実際の圧縮機の異常発生結果とは、例えば、オペレータが自分の目で見て異常と判断したときのデータであり、オペレータがこのときの閾値等のデータを中央制御装置に入力する。実際の圧縮機の異常発生結果から、逐次閾値を修正していくことで、圧縮機の異常有無をさらに正確に判定できる。また、複数の圧縮気体供給装置から収集した検出値の大きな母集団に基づいて、圧縮機の異常を判定するので、正確な判定が可能になる。
第1の本発明装置及び第1の本発明方法によれば、運転中の圧縮機の異常を正確に把握できると共に、各圧縮機の負荷を均一化した運転が可能になるので、台数制御と併用することで、省エネを可能にし、かつメンテナンス頻度を低減でき、メンテナンスコストを節減できる。また、第2の本発明装置及び第2の本発明方法によれば、前記作用効果に加えて、圧縮機周囲の大気温度と圧縮機の運転温度との差に係る閾値を逐次修正していくことで、圧縮機の異常をさらに正確に判定できる。また、第3の本発明装置によれば、複数の圧縮気体供給ユニットで製造した圧縮気体を、複数の需要先にこれらの需要量に応じて効率良く供給できる。
第1の本発明装置及び第1の本発明方法の第1実施形態に係る圧縮空気供給ユニットの系統図である。 前記実施形態で圧縮機の実効負荷を求める相関マップである。 第1の本発明装置及び第1の本発明方法の第2実施形態に係る圧縮気体供給ユニットの部分系統図である。 第2の本発明装置及び第2の本発明方法の一実施形態に係る圧縮空気供給装置の系統図である。 第3の本発明装置の一実施形態に係る圧縮気体供給装置の系統図である。
以下、本発明を図に示した実施形態を用いて詳細に説明する。但し、この実施形態に記載されている構成部品の寸法、材質、形状、その相対配置などは特に特定的な記載がない限り、この発明の範囲をそれのみに限定する趣旨ではない。
(実施形態1)
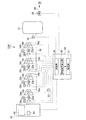
第1の本発明装置及び第1の本発明方法の第1実施形態を図1及び図2によって説明する。本実施形態の圧縮空気供給装置10Aは、1個の貯留タンク12と、4個の圧縮機14a〜dとを備えている。各圧縮機の吐出路16a〜dは主供給管18に接続され、主供給管18は貯留タンク12に接続されている。各圧縮機から吐出された圧縮空気は、主供給管18を通って貯留タンク12に貯留される。
各圧縮機には、駆動モーター20a〜d及び該駆動モーターの回転数を無段階に制御可能なインバータ装置22a〜dが設けられている。これによって、各圧縮機の回転数を独立して制御できる。各圧縮機の圧縮室の隔壁には、圧縮空気温度を検出する温度センサー24a〜dが設けられている。各圧縮機には、駆動モーター20a〜dの消費電力を検出する電力センサー26a〜dが設けられている。
貯留タンク12には、貯留タンク12内の圧縮空気圧を検出する圧力センサー28が設けられている。圧縮機14a〜dの近くには、圧縮機周囲の環境温度を検出する温度センサー32が設けられている。温度センサー24a〜d、電力センサー26a〜d、圧力センサー28及び温度センサー32の検出信号は、監視室等に設けられた制御装置34に送られる。
制御装置34では、圧力センサー28の検出値を監視しながら、圧縮気体供給管38に設けられた開閉弁39を開閉し、需要先30に圧縮空気を供給する。制御装置34は判定部35、実効負荷算出部36及び推定部37を有している。判定部35は、温度センサー32と各温度センサー24a〜dとの夫々の差分ΔTから各圧縮機14a〜dの異常有無を判定する。即ち、差分ΔTが閾値ΔTsを超えたら、圧縮機の状態が異常であると判定する。
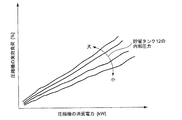
実効負荷算出部36は、圧力センサー28及び電力センサー26a〜dの検出値から各圧縮機14a〜dの実効負荷を算出する。図2は、圧縮機14a〜dと同一機種及び同一容積の圧縮機を使い、予め計測した実験データから求めた圧縮機14a〜dの消費電力と、貯留タンク12の内部圧力と、圧縮機14a〜dの実効負荷との相関を表すマップである。このマップを用い、圧力センサー28及び電力センサー26a〜dの検出値から各圧縮機14a〜dの実効負荷を算出する。
推定部37は、実効負荷算出部36で算出した実効負荷の運転時間における平均値から、各圧縮機のメンテナンス時期を推定する。前記運転時間とは、本実施形態では、前回メンテナンス後の運転開始時点から算出時点までの圧縮空気供給ユニット10Aの運転時間とする。しかし、本発明では、これに限定されず、異なる時間を設定してもよい。平均値は各圧縮機の停止時間を含めて計算し、圧縮機毎に算出する。あるいは、個々の圧縮機の平均値を算出せず、4個の圧縮機全体の平均値を算出するようにしてもよい。
監視室等に監視装置40が設けられている。監視装置40には、制御装置34から各センサーの検出信号が送られると共に、判定部35の判定結果と、実効負荷算出部36で算出した各圧縮機の実効負荷と、推定部37で推定した次期メンテナンス時期の信号が送られる。監視装置40は、表示画面42及び警報装置44を備えている。表示装置42には、各センサーの検出値、並びに判定部35の判定結果、実効負荷算出部36で算出された実効負荷及び推定部37で推定された次期メンテナンス時期を表示する。
制御装置34によって、圧縮空気供給ユニット10Aの負荷に対して、圧縮機の稼働台数を必要最小限に制御する台数制御と、実効負荷算出部36で算出した各圧縮機の実効負荷に基づき、圧縮機14a〜dが均等負荷となるように、各圧縮機14a〜dのインバータ装置22a〜dを制御する均一負荷運転とを併用した運転が行われる。また、判定部35の判定結果が異常となったとき、警報装置44が警報を発信する。また、表示画面42に表示された次期メンテナンス時期に基づいて、オペレータがメンテナンスを行う。
本実施形態によれば、制御装置34の判定部35で、圧縮機14a〜dの周囲温度と各圧縮機14a〜dの圧縮室の圧縮空気温度との差分ΔTによって、各圧縮機の異常有無を判定しているので、大気温度の影響を排除した正確な異常判定が可能になる。また、温度センサーを用いるので、装置構成を比較的簡便かつ低コストにできる。
また、制御装置34の実効負荷算出部36で、図2に示す相関マップから、各圧縮機14a〜dの実効負荷を算出しているので、正確な実効負荷を算出できる。また、制御装置34によって、圧縮機の台数制御と均一負荷運転とを併用した運転を行うので、省エネが可能になる。また、均一負荷運転によって、各圧縮機のメンテナンス時期のばらつきをなくし、圧縮気体供給ユニット全体のメンテナンス頻度を低減できる。そのため、メンテナンスコストを節減できると共に、圧縮気体供給装置の稼働率を向上できる。
また、各圧縮機14a〜dの回転数を独立して制御可能なインバータ装置22a〜dを備えているので、各圧縮機の負荷制御が容易になる。なお、本実施形態では、制御装置34と監視装置40とを別に設けているが、代わりに、これらの機能を併せ持つ一体型の監視制御装置を用いてもよい。
なお、本実施形態では、圧力センサー28及び電力センサー26a〜dの検出値から各圧縮機14a〜dの実効負荷を算出したが、代わりに、各圧縮機14a〜dの吐出空気の圧力を検出し、圧力センサー28の検出値と圧縮機の吐出空気圧の検出値との差が閾値を超えたら、当該圧縮機が異常であると判定するようにしてもよい。これによって、貯留タンク12の内部圧力の影響を排除した正確な判定が可能になる。
(実施形態2)
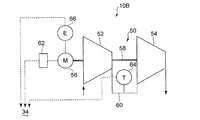
次に、第1の本発明装置及び第1の本発明方法の第2実施形態を図3によって説明する。本実施形態の圧縮気体供給ユニット10Bを構成する2段圧縮機50は、低圧側圧縮機52と高圧側圧縮機54とからなる2段圧縮機50で構成されている。即ち、低圧側圧縮機52及び高圧側圧縮機54は、共通の回転軸58で駆動され、回転軸58は駆動モーター56で駆動される。低圧側圧縮機52から吐出された圧縮空気は、中間吐出路60を介して高圧側圧縮機54に供給され、高圧側圧縮機54でさらに圧縮され、貯留タンク(図示省略)に送られる。駆動モーター56はインバータ装置62により無段階で回転数を調整できる。
中間吐出路60には中間吐出路60の温度を検出する温度センサー64が設けられ、駆動モーター56には、駆動モーター56の消費電力を検出する電力センサー66が設けられている。これらセンサーの検出信号は監視装置40に送られ、インバータ装置62は、制御装置34によって制御される。その他の圧縮気体供給ユニット10Bの構成は前記第1実施形態と同一である。
2段圧縮機50では、圧縮室を構成する部位に摩耗等が進行すると、高圧側圧縮機54の高圧空気が中間吐出路60から低圧側圧縮機52に逆流するおそれがある。本実施形態によれば、2段圧縮機50の運転温度として、中間吐出路60の温度を検出するようにしたので、高圧空気の逆流の有無を検出できる。これによって、2段圧縮機50の疲労進行度を正確に把握できるので、2段圧縮機50のメンテナンス時期を正確に把握できる。
なお、本実施形態においても、中間吐出路60の温度の代わりに、中間吐出路60の吐出空気圧を検出し、この吐出空気圧と貯留タンク12の内部圧力との差が閾値を超えたら圧縮機が異常であると判定してもよい。これによって、貯留タンク12の内部圧力の影響を排除した正確な判定が可能になる。
(実施形態3)
次に、第2の本発明装置及び第2の本発明方法の一実施形態を図4により説明する。本実施形態の圧縮気体供給装置70は、離れた場所に設けられた複数の圧縮気体供給ユニット10A、10B及び10Cと、これらの圧縮気体供給ユニットを遠隔制御可能な中央コントロール・ユニット72とから構成されている。圧縮気体供給ユニット10A及び10Cは、第1実施形態の圧縮気体供給ユニット10Aと同一構成を有し、圧縮気体供給ユニット10Bは、第2実施形態の圧縮気体供給ユニット10Bと同一構成を有している。
圧縮気体供給ユニット10A及び中央コントロール・ユニット72には、送受信機74及び80が設けられている。圧縮気体供給ユニット10Aと中央コントロール・ユニット72とは、携帯電話会社が提供する無線アクセス方式のデータ通信網82でデータ通信が可能になっている。中央コントロール・ユニット72と圧縮空気供給装置10B又は10C間も、同様の無線アクセス方式でデータ通信が可能になっている。各圧縮気体供給ユニットの監視装置40が保有する検出値等のデータは、データ通信網82によって中央コントロール・ユニット72に送られる。
中央コントロール・ユニット72は、記憶部76及び補正部78を有している。圧縮気体供給ユニット10A、10B及び10Cから受信した温度センサー24a〜d及び32の検出値は記憶部76に記憶される。補正部78では、記憶部76に記憶された前記検出値と実際の圧縮機の異常発生結果とから、温度センサー32と各温度センサー24a〜dとの夫々の差分ΔTに係る閾値ΔTsを修正する。ここで、実際の圧縮機の異常発生結果とは、オペレータが自分の目で見て異常と判断したときのデータであり、オペレータがこのときの閾値ΔTを中央コントロール・ユニット72に入力する。
中央コントロール・ユニット72は、圧縮空気供給装置70の運転中、逐次修正された閾値ΔTsで各圧縮気体供給ユニットの運転を制御する。なお、オペレータが所持する携帯電話84からデータ通信網82を介して各圧縮気体供給ユニットの監視装置40及び中央コントロール・ユニット72にアクセスするようにしてもよい。即ち、携帯電話84で中央コントロール・ユニット72及び各圧縮気体供給ユニットの監視装置40からデータを受信し、各圧縮気体供給ユニットの運転状態を監視するようにしてもよい。
本実施形態によれば、第1の本発明方法及び第1の本発明装置の第1実施形態で得られる作用効果に加えて、実際の圧縮機の異常発生結果を見ながら、各圧縮気体供給ユニットの閾値ΔTsを逐次修正していくことで、圧縮機の異常を正確に判定できる。また、複数の圧縮気体供給ユニットから収集した検出値の大きな母集団に基づいて、圧縮機の異常を判定するので、正確な判定が可能になる。
(実施形態4)
次に、第3の本発明装置の一実施形態を図5に基づいて説明する。本実施形態の圧縮気体供給装置90は、2基の圧縮気体供給ユニット10D及び10Eと、これらの運転を制御する中央コントロール・ユニット92とを備えている。圧縮気体供給装置10Dは、貯留タンク100と、4個の圧縮機102a〜dと、貯留タンク100の内部圧力を検出する圧力センサー104と、貯留タンク100内の圧縮空気を需要先108に供給する圧縮気体供給管106とを備えている。
圧縮気体供給装置10Eは、貯留タンク110と、4個の圧縮機112a〜dと、貯留タンク110の内部圧力を検出する圧力センサー114と、貯留タンク110内の圧縮空気を需要先118に供給する圧縮気体供給管116とを備えている。圧縮気体供給装置10E及び10Fは、図1の圧縮空気供給装置10Aと同一構成を有している。圧縮気体供給管106及び圧縮気体供給管116は接続管96で接続されている。接続管96には開閉弁98が介設されている。
中央コントロール・ユニット92と圧縮気体供給ユニット10D、10E又は開閉弁112とは、前記実施形態のように、無線アクセス方式のデータ通信網94でデータ通信が可能になっている。
本実施形態では、開閉弁98の開閉動作を中央コントロール・ユニット92で制御する。例えば、需要先108に圧縮空気を供給する場合であって、貯留タンク100の内部圧力P1>貯留タンク110の内部圧力P2のとき、開閉弁98を開とすることで、貯留タンク100の圧縮空気を需要先118へ供給することができる。このように、中央コントロール・ユニット92で貯留タンク100の内部圧力P1及び貯留タンク110の内部圧力P2を監視し、圧縮気体供給装置10D又は10Eの圧縮空気を、他の圧縮気体供給装置の需要先に融通することができる。そのため、複数の需要先108,118へ効率良く圧縮空気を供給できる。
本発明によれば、複数の圧縮機を備えた圧縮気体供給ユニットの省エネ運転とメンテナンスコスト削減を可能にすると共に、複数の圧縮気体供給ユニットを備えた圧縮気体供給装置において、セキュリティの問題を解消でき、低コストな遠隔制御を可能にする。
10A、10B、10C、10D、10E 圧縮気体供給装置
12,100,110 貯留タンク
14a〜d、102a〜d、112a〜d 圧縮機
16a〜d 吐出路
18 主供給管
20a〜d、56 駆動モーター
22a〜d、62 インバータ装置
24a〜d、32、64 温度センサー
26a〜d、66 電力センサー
28、104、114 圧力センサー
30,108,118 需要先
34 制御装置
35 判定部
36 実効負荷算出部
37 推定部
38、106,116 圧縮空気供給管
39,98 開閉弁
40 監視装置
42 表示部
44 警報装置
50 2段圧縮機
52 低圧側圧縮機
54 高圧側圧縮機
58 回転軸
60 中間吐出路
70、90 圧縮空気供給装置
72,92 中央コントロール・ユニット
74,80 送受信機
76 記憶部
78 補正部
82,94 データ通信網
84 携帯電話
96 接続管
本発明は、複数台の圧縮機を備え、該圧縮機の省エネ運転及びメンテナンスコストの節減を可能にした圧縮気体供給ユニット、圧縮気体供給装置及びこれらの制御方法に関する。
複数台の圧縮機を備え、需要に応じて稼働台数を制御しながら圧縮気体を需要先に供給する圧縮気体供給ユニットが知られている。かかる圧縮気体供給ユニットでは、圧縮機の稼働台数を必要最小限に制御することで、省エネを図っている。特許文献1には、複数の圧縮機から吐出された気体を貯留する共通の貯留タンクと、該貯留タンクの内部圧力を検出する圧力センサーとを備え、消費ガス量の変化を貯留タンク内圧力で捉え、該圧力センサーの検出値に応じて、圧縮機の駆動台数を制御する圧縮気体供給ユニットが開示されている。
特許文献2には、複数の空気圧縮機を備えた圧縮気体供給ユニットにおいて、複数の圧縮機の運転台数制御において、各空気圧縮機で計測された電力消費量から各空気圧縮機の能力の余裕を算出することが開示されている。また、特許文献3には、離れた場所に配置された複数の圧縮機の運転を遠隔監視する遠隔監視システムが開示されている。この遠隔監視システムは、遠隔監視センターにサーバ・クライアント方式のサーバを備え、複数の顧客プラントなどに分散配置された圧縮機の運転情報を、インターネット又は公衆回線を介して該サーバに取り込むようにしている。
特許文献4には、複数の圧縮機とパソコンとをLAN(有線)ケーブルで接続し、複数の圧縮機の運転状況をパソコンで監視する遠隔監視システムが開示されている。
特開2010−190197号公報 特開2010−53733号公報 特開2003−91313号公報 特開2008−258935号公報
特許文献2には、各圧縮機の消費電力から各圧縮機の能力の余裕を算出することが開示されているが、圧縮機の吐出側の圧力も圧縮機の消費電力に影響を与えるので、圧縮機の消費電力からだけでは、圧縮機の余裕を正確に算出できない。即ち、最近では、インバータ装置が普及したことで、圧縮機の負荷変動が直線的ではなくなっている。また、アンロード運転状態の圧縮機の電力効率は低くなるなど、圧縮機の運転のしかたで圧縮機の電力効率は異なるからである。
また、圧縮気体供給装置の遠隔監視手段として、顧客プラントに設けられた圧縮機と監視センター等に設けられたパソコンとをLANケーブルで接続する方式は、LANケーブルから他の顧客情報が漏れるおそれがあり、セキュリティの問題がある。また、圧縮機までネットワーク回線を配設するための工事費が必要となる。
圧縮気体供給ユニットでは、複数の圧縮機を均一な負荷で運転し、稼働台数制御と併用することで、省エネを達成できる。また、均一負荷運転により、各圧縮機のメンテナンス時期のばらつきをなくすことができ、圧縮気体供給ユニット全体のメンテナンス頻度を低減でき、これによって、メンテナンスコストを節減できると共に、圧縮気体供給ユニットの稼働率を向上できる。
かかる従来技術の課題に鑑み、本発明の第1の目的は、複数の圧縮機を備えた圧縮気体供給ユニットであって、圧縮機の運転状態を監視しながら、複数の圧縮機の均一負荷運転を可能にし、台数制御との併用によって、省エネを達成すると共に、メンテナンスコストを節減することを目的とする。本発明の第2の目的は、離れた場所に配置された複数の圧縮気体供給ユニットを遠隔制御する場合に、セキュリティ問題がなく、かつ低コストな遠隔制御手段を実現することにある。
第1の本発明の圧縮気体供給ユニット(以下「第1の本発明装置」という。)は、複数の圧縮機と、該圧縮機の吐出気体を貯留する貯留タンクと、該貯留タンクから圧縮気体を需要先に供給する圧縮気体供給管と、該貯留タンクの圧力を検出する圧力センサーとを備え、該圧力センサーの検出値に基づいて各圧縮機の運転を制御する圧縮気体供給ユニットであって、圧縮機の運転状態量を検出する運転状態量センサーと、各圧縮機の消費電力を検出する電力センサーと、各圧縮機の運転を制御する制御装置とを備えている。
前記制御装置は、運転状態量センサーの検出値が閾値を超えたら当該圧縮機が異常であると判定する手段、前記電力センサー及び前記圧力センサーの検出値から各圧縮機の実効負荷を算出する手段、及び算出した実効負荷の運転時間における平均値から各圧縮機のメンテナンス時期を推定する推定手段を有している。この運転時間とは、例えば、前回のメンテナンス以後の圧縮気体供給ユニットの運転時間でもよいが、特にこれに限定されない。
判定手段によって、各圧縮機の異常有無を判定すると共に、実行負荷算出手段によって算出した各圧縮機の実効負荷に基づいて、各圧縮機の負荷が均一化するように各圧縮機の運転を制御する。また、推定手段によって推定したメンテナンス時期に基づいてメンテナンスを実行する。
実行負荷算出手段は、各圧縮機の消費電力及び貯留タンクの内部圧力を検出し、これらの検出値から各圧縮機の実効負荷を算出する。圧縮機の実効負荷は、圧縮機の消費電力に対応するが、貯留タンクの内部圧力によっても左右される。そのため、圧縮機の消費電力及び貯留タンクの内部圧力の両方を検出し、これら2つの検出値から各圧縮機の実効負荷を算出するので、実効負荷を正確に算出できる。次に、算出した実効負荷の運転時間における平均値を算出し、この平均値からメンテナンス時期を推定するので、正確なメンテナンス時期を推定可能になる。
このように算出した実効負荷に基づいて、各圧縮機を均一負荷運転させるので、均一負荷運転と稼働台数制御との併用によって、圧縮気体供給ユニットの省エネが可能になる。また、均一負荷運転によって、各圧縮機のメンテナンス時期のばらつきをなくし、圧縮気体供給ユニット全体のメンテナンス頻度を低減できる。そのため、メンテナンスコストを節減できると共に、圧縮気体供給装置の稼働率を向上できる。また、推定手段によって、圧縮機のメンテナンス時期を正確に推定できる。
なお、実効負荷算出手段は、予め測定した測定値から電力センサー及び圧力センサーと実効負荷との相関マップを求め、この相関マップから圧縮機の実効負荷を求める手段であるとよい。これによって、少なくとも一部の圧縮機を電力効率が悪いアンロード運転としている場合でも、あるいは圧縮機にインバータ装置が組み込まれているときでも、圧縮機の実効負荷を正確に把握できる。そのため、圧縮機の最適最低台数制御が可能になり、省エネを達成できる。
前記運転状態量センサーは、圧縮機周囲の大気温度を検出する第1の温度センサーと、各圧縮機の運転温度を検出する第2の温度センサーとからなり、制御装置の判定手段は、第1の温度センサーと第2の温度センサーの検出値の差が閾値を超えたら、当該圧縮機が異常であると判定する手段であるとよい。圧縮機の運転温度とは、例えば、吐出気体又は吐出路の温度であり、あるいは圧縮室を形成する隔壁の温度である。これによって、圧縮機周囲の大気温度が圧縮機の運転温度に及ばす影響を排除でき、圧縮機の異常有無を正確に把握できる。また、温度センサーを用いるので、装置構成を比較的簡便かつ低コストにできる。
また、前記運転状態量センサーは、圧縮機の吐出気体の圧力を検出する第2の圧力センサーであり、制御装置の判定手段は、圧力センサーと前記第2の圧力センサーの検出値の差が閾値を超えたら当該圧縮機が異常であると判定する手段であるとよい。これによって、貯留タンクの内部圧の影響を排除した正確な判定が可能になる。
第1の本発明装置は、圧縮機の回転数を制御可能なインバータ装置を備え、制御装置で該インバータ装置を介して圧縮機の稼働を制御するようにするとよい。これによって、各圧縮機を独立して負荷制御できるので、均一負荷運転が容易になる。
第2の本発明の圧縮気体供給装置(以下「第2の本発明装置」という。)は、前記圧縮気体供給ユニットが互いに離れた場所に複数配置され、該圧縮気体供給ユニットと無線アクセス方式でデータ通信が可能になる中央制御装置を備えている。該中央制御装置は、複数の圧縮気体供給ユニットから受信した検出値データを記憶する記憶手段と、該記憶手段に蓄積された検出値データと実際の圧縮機の異常発生結果とから、閾値を修正する補正手段とを備え、修正した閾値により各圧縮気体供給ユニットを制御する。
実際の圧縮機の異常発生結果とは、例えば、オペレータが自分の目で見て異常と判断したときのデータであり、オペレータがこのときの閾値等のデータを中央制御装置に入力する。第2の本発明装置によれば、実際の圧縮機の異常発生結果を見ながら、前記閾値を逐次修正していくことで、圧縮機の異常を正確に判定できる。また、複数の圧縮気体供給ユニットから収集した検出値の大きな母集団に基づいて、圧縮機の異常を判定するので、正確な判定が可能になる。
本発明の圧縮気体供給装置(以下「第3の本発明装置」という。)は、前記圧縮気体供給ユニットが互いに離れた位置に複数設けられ、これら複数の圧縮気体供給ユニットの運転を遠隔制御する中央制御装置と、各圧縮気体供給ユニットの圧縮気体供給管同士を接続する接続管と、該接続管に設けられた開閉弁とを備え、中央制御装置で複数の圧縮気体供給ユニットから受信した貯留タンクの圧力検出値に基づいて、開閉弁を遠隔制御するように構成したものである。
第3の本発明装置によれば、ひとつの圧縮気体供給ユニットから接続管を介して複数の需要先に圧縮気体を供給できる。また、中央制御装置で各圧縮気体供給ユニットの貯留タンクの圧縮気体の貯留状況を監視しながら、複数の需要先に対して圧縮気体を融通できる。そのため、複数の圧縮気体供給ユニットで製造した圧縮気体を効率良く利用できる。
本発明の圧縮気体供給ユニットの制御方法(以下「第1の本発明方法」という。)は、複数の圧縮機の吐出気体を一旦貯留タンクに貯留し、該貯留タンクから圧縮気体を需要先に供給すると共に、該貯留タンクの内部圧力を検出し、この圧力検出値に基づいて各圧縮機の運転を制御する圧縮気体供給ユニットを対象としている。
第1の本発明方法の第1工程は、複数の圧縮機の運転状態量を検出し、この検出値が閾値を超えたら異常であると判定するものである。運転状態量として、例えば、圧縮機周囲の大気温度及び各圧縮機の運転温度を検出し、これらの検出値の差が閾値を超えたら当該圧縮機が異常であると判定する。これによって、圧縮機周囲の大気温度が圧縮機に及ぼす影響を排除でき、圧縮機の異常有無を正確に把握できる。また、温度センサーを用いるので、装置構成を比較的簡便かつ低コストにできる。圧縮機の運転温度とは、前述のように、例えば、吐出気体又は吐出路の温度であり、あるいは圧縮室を形成する隔壁の温度である。
別な手段として、貯留タンクの内部圧力及び各圧縮機の吐出気体の圧力を検出し、これらの検出値の差が閾値を超えたら当該圧縮機が異常であると判定するようにしてもよい。これによって、貯留タンクの内部圧力の影響を排除した正確な判定が可能になる。また、貯留タンクの内部圧力及び各圧縮機の吐出気体の圧力を検出するので、正確な判定が可能になる。
第2工程では、各圧縮機の消費電力及び貯留タンクの内部圧力を検出し、これらの検出値から各圧縮機の実効負荷を算出する。圧縮機の実効負荷は、圧縮機の消費電力に対応するが、貯留タンクの内部圧力によっても左右される。そのため、圧縮機の消費電力及び貯留タンクの内部圧力の両方を検出し、これら2つの検出値から各圧縮機の実効負荷を算出するようにしているので、実効負荷を正確に算出できる。次に、算出した実効負荷の運転時間における平均値を算出し、この平均値からメンテナンス時期を推定する。これによって、正確なメンテナンス時期を推定可能になる。この運転時間とは、例えば、前回のメンテナンス以後の圧縮気体供給ユニットの運転時間でもよいが、特にこれに限定されない。
第3工程では、第2工程で算出した各圧縮機の実効負荷に基づいて、各圧縮機の負荷が均一化するように各圧縮機の運転を制御する。この均一負荷運転と稼働台数制御との併用によって、圧縮気体供給ユニットの省エネが可能になる。また、均一負荷運転によって、各圧縮機のメンテナンス時期のばらつきをなくし、圧縮気体供給ユニット全体のメンテナンス頻度を低減できる。そのため、メンテナンスコストを節減できると共に、圧縮気体供給装置の稼働率を向上できる。
なお、圧縮機が多段圧縮機で構成されているとき、第1工程では、最終高圧段圧縮機以外の圧縮機の運転温度又は吐出気体の圧力を検出するとよい。多段圧縮機の運転によって低圧側圧縮機の吐出通路に摩耗などが生じてくると、高圧側圧縮機の高温高圧気体が低圧側圧縮機に逆流し、低圧側圧縮機の吐出路の温度及び吐出気体の圧力が上昇する。従って、低圧側圧縮機の吐出路の温度又は吐出気体の圧力を検出することで、高温高圧気体の逆流の有無を検出できる。これによって、圧縮機の疲労進行度を正確に把握できるため、メンテナンス時期を適正に推定できる。
本発明の圧縮気体供給装置の制御方法(以下「第2の本発明方法」という。)は、前記圧縮気体供給ユニットが離れた場所に複数配置され、該圧縮気体供給ユニットと無線アクセス方式でデータ通信が可能な中央制御装置とを備えた圧縮気体供給装置を対象とする。
第2の本発明方法の第1工程〜第3工程は、第1の本発明方法の第1工程〜第3工程と同一である。第2の本発明方法の第4〜6工程は、圧縮気体供給ユニットから中央制御装置に検出値データを送信する第4工程と、複数の圧縮気体供給ユニットの検出値データを中央制御装置の記憶手段に記憶させる第5工程と、記憶手段に蓄積された検出値データと実際の圧縮機の異常発生結果とから、閾値を修正し、修正した閾値により各圧縮気体供給ユニットを制御する第6工程とからなる。
実際の圧縮機の異常発生結果とは、例えば、オペレータが自分の目で見て異常と判断したときのデータであり、オペレータがこのときの閾値等のデータを中央制御装置に入力する。実際の圧縮機の異常発生結果から、逐次閾値を修正していくことで、圧縮機の異常有無をさらに正確に判定できる。また、複数の圧縮気体供給ユニットから収集した検出値の大きな母集団に基づいて、圧縮機の異常を判定するので、正確な判定が可能になる。
第1の本発明装置及び第1の本発明方法によれば、運転中の圧縮機の異常を正確に把握できると共に、各圧縮機の負荷を均一化した運転が可能になるので、台数制御と併用することで、省エネを可能にし、かつメンテナンス頻度を低減でき、メンテナンスコストを節減できる。また、第2の本発明装置及び第2の本発明方法によれば、前記作用効果に加えて、圧縮機周囲の大気温度と圧縮機の運転温度との差に係る閾値を逐次修正していくことで、圧縮機の異常をさらに正確に判定できる。また、第3の本発明装置によれば、複数の圧縮気体供給ユニットで製造した圧縮気体を、複数の需要先にこれらの需要量に応じて効率良く供給できる。
第1の本発明装置及び第1の本発明方法の第1実施形態に係る圧縮気体供給ユニットの系統図である。 前記実施形態で圧縮機の実効負荷を求める相関マップである。 第1の本発明装置及び第1の本発明方法の第2実施形態に係る圧縮気体供給ユニットの部分系統図である。 第2の本発明装置及び第2の本発明方法の一実施形態に係る圧気体供給装置の系統図である。 第3の本発明装置の一実施形態に係る圧縮気体供給装置の系統図である。
以下、本発明を図に示した実施形態を用いて詳細に説明する。但し、この実施形態に記載されている構成部品の寸法、材質、形状、その相対配置などは特に特定的な記載がない限り、この発明の範囲をそれのみに限定する趣旨ではない。
(実施形態1)
第1の本発明装置及び第1の本発明方法の第1実施形態を図1及び図2によって説明する。本実施形態の圧縮気体供給ユニット10Aは、1個の貯留タンク12と、4台の圧縮機14a〜dとを備えている。各圧縮機の吐出路16a〜dは主供給管18に接続され、主供給管18は貯留タンク12に接続されている。各圧縮機から吐出された吐出気体は、主供給管18を通って貯留タンク12に貯留される。
各圧縮機には、駆動モーター20a〜d及び該駆動モーターの回転数を無段階に制御可能なインバータ装置22a〜dが設けられている。これによって、各圧縮機の回転数を独立して制御できる。各圧縮機の圧縮室の隔壁には、圧縮気体の温度を検出する温度センサー24a〜dが設けられている。各圧縮機には、駆動モーター20a〜dの消費電力を検出する電力センサー26a〜dが設けられている。
貯留タンク12には、貯留タンク12内の内部圧力を検出する圧力センサー28が設けられている。圧縮機14a〜dの近くには、圧縮機周囲の大気温度を検出する温度センサー32が設けられている。温度センサー24a〜d、電力センサー26a〜d、圧力センサー28及び温度センサー32の検出信号は、監視室等に設けられた制御装置34に送られる。
制御装置34では、圧力センサー28の検出値を監視しながら、圧縮気体供給管38に設けられた開閉弁39を開閉し、需要先30に圧縮気体を供給する。制御装置34は判定部35、実効負荷算出部36及び推定部37を有している。判定部35は、温度センサー32と各温度センサー24a〜dとの夫々の差分ΔTから各圧縮機14a〜dの異常有無を判定する。即ち、差分ΔTが閾値ΔTsを超えたら、圧縮機の状態が異常であると判定する。
実効負荷算出部36は、圧力センサー28及び電力センサー26a〜dの検出値から各圧縮機14a〜dの実効負荷を算出する。図2は、圧縮機14a〜dと同一機種及び同一容積の圧縮機を使い、予め計測した実験データから求めた圧縮機14a〜dの消費電力と、貯留タンク12の内部圧力と、圧縮機14a〜dの実効負荷との相関を表すマップである。このマップを用い、圧力センサー28及び電力センサー26a〜dの検出値から各圧縮機14a〜dの実効負荷を算出する。
推定部37は、実効負荷算出部36で算出した実効負荷の運転時間における平均値から、各圧縮機のメンテナンス時期を推定する。前記運転時間とは、本実施形態では、前回メンテナンス後の運転開始時点から算出時点までの圧縮気体供給ユニット10Aの運転時間とする。しかし、本発明では、これに限定されず、異なる時間を設定してもよい。平均値は各圧縮機の停止時間を含めて計算し、圧縮機毎に算出する。あるいは、個々の圧縮機の平均値を算出せず、4台の圧縮機全体の平均値を算出するようにしてもよい。
監視室等に監視装置40が設けられている。監視装置40には、制御装置34から各センサーの検出信号が送られると共に、判定部35の判定結果と、実効負荷算出部36で算出した各圧縮機の実効負荷と、推定部37で推定した次期メンテナンス時期の信号が送られる。監視装置40は、表示部42及び警報装置44を備えている。表示部42には、各センサーの検出値、並びに判定部35の判定結果、実効負荷算出部36で算出された実効負荷及び推定部37で推定された次期メンテナンス時期を表示する。
制御装置34によって、圧縮気体供給ユニット10Aの負荷に対して、圧縮機の稼働台数を必要最小限に制御する台数制御と、実効負荷算出部36で算出した各圧縮機の実効負荷に基づき、圧縮機14a〜dが均等負荷となるように、各圧縮機14a〜dのインバータ装置22a〜dを制御する均一負荷運転とを併用した運転が行われる。また、判定部35の判定結果が異常となったとき、警報装置44が警報を発信する。また、表示画面42に表示された次期メンテナンス時期に基づいて、オペレータがメンテナンスを行う。
本実施形態によれば、制御装置34の判定部35で、圧縮機14a〜dの周囲温度と各圧縮機14a〜dの圧縮室の圧縮気体温度との差分ΔTによって、各圧縮機の異常有無を判定しているので、大気温度の影響を排除した正確な異常判定が可能になる。また、温度センサーを用いるので、装置構成を比較的簡便かつ低コストにできる。
また、制御装置34の実効負荷算出部36で、図2に示す相関マップから、各圧縮機14a〜dの実効負荷を算出しているので、正確な実効負荷を算出できる。また、制御装置34によって、圧縮機の台数制御と均一負荷運転とを併用した運転を行うので、省エネが可能になる。また、均一負荷運転によって、各圧縮機のメンテナンス時期のばらつきをなくし、圧縮気体供給ユニット全体のメンテナンス頻度を低減できる。そのため、メンテナンスコストを節減できると共に、圧縮気体供給装置の稼働率を向上できる。
また、各圧縮機14a〜dの回転数を独立して制御可能なインバータ装置22a〜dを備えているので、各圧縮機の負荷制御が容易になる。なお、本実施形態では、制御装置34と監視装置40とを別に設けているが、代わりに、これらの機能を併せ持つ一体型の監視制御装置を用いてもよい。
なお、本実施形態では、圧力センサー28及び電力センサー26a〜dの検出値から各圧縮機14a〜dの実効負荷を算出したが、代わりに、各圧縮機14a〜dの吐出気体の圧力を検出し、圧力センサー28の検出値と圧縮機の吐出気体の圧力検出値との差が閾値を超えたら、当該圧縮機が異常であると判定するようにしてもよい。これによって、貯留タンク12の内部圧力の影響を排除した正確な判定が可能になる。
(実施形態2)
次に、第1の本発明装置及び第1の本発明方法の第2実施形態を図3によって説明する。本実施形態の圧縮気体供給ユニット10Bを構成する2段圧縮機50は、低圧側圧縮機52と高圧側圧縮機54とからなる2段圧縮機50で構成されている。即ち、低圧側圧縮機52及び高圧側圧縮機54は、共通の回転軸58で駆動され、回転軸58は駆動モーター56で駆動される。低圧側圧縮機52から吐出された吐出気体は、中間吐出路60を介して高圧側圧縮機54に供給され、高圧側圧縮機54でさらに圧縮され、貯留タンク(図示省略)に送られる。駆動モーター56はインバータ装置62により無段階で回転数を調整できる。
中間吐出路60には中間吐出路60の温度を検出する温度センサー64が設けられ、駆動モーター56には、駆動モーター56の消費電力を検出する電力センサー66が設けられている。これらセンサーの検出信号は監視装置40に送られ、インバータ装置62は、制御装置34によって制御される。その他の圧縮気体供給ユニット10Bの構成は前記第1実施形態と同一である。
2段圧縮機50では、圧縮室を構成する部位に摩耗等が進行すると、高圧側圧縮機54の高圧空気が中間吐出路60から低圧側圧縮機52に逆流するおそれがある。本実施形態によれば、2段圧縮機50の運転温度として、中間吐出路60の温度を検出するようにしたので、高圧空気の逆流の有無を検出できる。これによって、2段圧縮機50の疲労進行度を正確に把握できるので、2段圧縮機50のメンテナンス時期を正確に把握できる。
なお、本実施形態においても、中間吐出路60の温度の代わりに、中間吐出路60の吐出空気圧を検出し、この吐出空気圧と貯留タンク12の内部圧力との差が閾値を超えたら圧縮機が異常であると判定してもよい。これによって、貯留タンク12の内部圧力の影響を排除した正確な判定が可能になる。
(実施形態3)
次に、第2の本発明装置及び第2の本発明方法の一実施形態を図4により説明する。本実施形態の圧縮気体供給装置70は、離れた場所に設けられた複数の圧縮気体供給ユニット10A、10B及び10Cと、これらの圧縮気体供給ユニットを遠隔制御可能な中央コントロール・ユニット72とから構成されている。圧縮気体供給ユニット10A及び10Cは、第1実施形態の圧縮気体供給ユニット10Aと同一構成を有し、圧縮気体供給ユニット10Bは、第2実施形態の圧縮気体供給ユニット10Bと同一構成を有している。
圧縮気体供給ユニット10A及び中央コントロール・ユニット72には、送受信機74及び80が設けられている。圧縮気体供給ユニット10Aと中央コントロール・ユニット72とは、携帯電話会社が提供する無線アクセス方式のデータ通信網82でデータ通信が可能になっている。中央コントロール・ユニット72と圧縮気体供給ユニット10B又は10C間も、同様の無線アクセス方式でデータ通信が可能になっている。各圧縮気体供給ユニットの監視装置40が保有する検出値等のデータは、データ通信網82によって中央コントロール・ユニット72に送られる。
中央コントロール・ユニット72は、記憶部76及び補正部78を有している。圧縮気体供給ユニット10A、10B及び10Cから受信した温度センサー24a〜d及び32の検出値は記憶部76に記憶される。補正部78では、記憶部76に記憶された前記検出値と実際の圧縮機の異常発生結果とから、温度センサー32と各温度センサー24a〜dとの夫々の差分ΔTに係る閾値ΔTsを修正する。ここで、実際の圧縮機の異常発生結果とは、オペレータが自分の目で見て異常と判断したときのデータであり、オペレータがこのときの閾値ΔTsを中央コントロール・ユニット72に入力する。
中央コントロール・ユニット72は、圧縮気体供給装置70の運転中、逐次修正された閾値ΔTsで各圧縮気体供給ユニットの運転を制御する。なお、オペレータが所持する携帯電話84からデータ通信網82を介して各圧縮気体供給ユニットの監視装置40及び中央コントロール・ユニット72にアクセスするようにしてもよい。即ち、携帯電話84で中央コントロール・ユニット72及び各圧縮気体供給ユニットの監視装置40からデータを受信し、各圧縮気体供給ユニットの運転状態を監視するようにしてもよい。
本実施形態によれば、第1の本発明方法及び第1の本発明装置の第1実施形態で得られる作用効果に加えて、実際の圧縮機の異常発生結果を見ながら、各圧縮気体供給ユニットの閾値ΔTsを逐次修正していくことで、圧縮機の異常を正確に判定できる。また、複数の圧縮気体供給ユニットから収集した検出値の大きな母集団に基づいて、圧縮機の異常を判定するので、正確な判定が可能になる。
(実施形態4)
次に、第3の本発明装置の一実施形態を図5に基づいて説明する。本実施形態の圧縮気体供給装置90は、2基の圧縮気体供給ユニット10D及び10Eと、これらの運転を制御する中央コントロール・ユニット92とを備えている。圧縮気体供給ユニット10Dは、貯留タンク100と、4台の圧縮機102a〜dと、貯留タンク100の内部圧力を検出する圧力センサー104と、貯留タンク100内の圧縮気体を需要先108に供給する圧縮気体供給管106とを備えている。
圧縮気体供給ユニット10Eは、貯留タンク110と、4台の圧縮機112a〜dと、貯留タンク110の内部圧力を検出する圧力センサー114と、貯留タンク110内の圧縮ユニットを需要先118に供給する圧縮気体供給管116とを備えている。圧縮気体供給ユニット10D及び10Eは、図1の圧縮気体供給ユニット10Aと同一構成を有している。圧縮気体供給管106及び圧縮気体供給管116は接続管96で接続されている。接続管96には開閉弁98が介設されている。
中央コントロール・ユニット92と圧縮気体供給ユニット10D、10E又は開閉弁112とは、前記実施形態のように、無線アクセス方式のデータ通信網94でデータ通信が可能になっている。
本実施形態では、開閉弁112の開閉動作を中央コントロール・ユニット92で制御する。例えば、需要先108に圧縮気体を供給する場合であって、貯留タンク100の内部圧力P1>貯留タンク110の内部圧力P2のとき、開閉弁98を開とすることで、貯留タンク100の圧縮気体を需要先118へ供給することができる。このように、中央コントロール・ユニット92で貯留タンク100の内部圧力P1及び貯留タンク110の内部圧力P2を監視し、圧縮気体供給ユニット10D又は10Eの圧縮気体を、他の圧縮気体供給装置の需要先に融通することができる。そのため、複数の需要先108,118へ効率良く圧縮気体を供給できる。
本発明によれば、複数の圧縮機を備えた圧縮気体供給ユニットの省エネ運転とメンテナンスコスト削減を可能にすると共に、複数の圧縮気体供給ユニットを備えた圧縮気体供給装置において、セキュリティの問題を解消でき、低コストな遠隔制御を可能にする。
10A、10B、10C、10D、10E 圧縮気体供給ユニット
12,100,110 貯留タンク
14a〜d、102a〜d、112a〜d 圧縮機
16a〜d 吐出路
18 主供給管
20a〜d、56 駆動モーター
22a〜d、62 インバータ装置
24a〜d、32、64 温度センサー
26a〜d、66 電力センサー
28、104、114 圧力センサー
30,108,118 需要先
34 制御装置
35 判定部
36 実効負荷算出部
37 推定部
38、106,116 圧縮気体供給管
39,98 開閉弁
40 監視装置
42 表示部
44 警報装置
50 2段圧縮機
52 低圧側圧縮機
54 高圧側圧縮機
58 回転軸
60 中間吐出路
70、90 圧縮気体供給装置
72,92 中央コントロール・ユニット
74,80 送受信機
76 記憶部
78 補正部
82,94 データ通信網
84 携帯電話
96 接続管
中央コントロール・ユニット92と圧縮気体供給ユニット10D、10E又は開閉弁98とは、前記実施形態のように、無線アクセス方式のデータ通信網94でデータ通信が可能になっている。
本実施形態では、開閉弁98の開閉動作を中央コントロール・ユニット92で制御する。例えば、需要先108に圧縮気体を供給する場合であって、貯留タンク100の内部圧力P1>貯留タンク110の内部圧力P2のとき、開閉弁98を開とすることで、貯留タンク100の圧縮気体を需要先118へ供給することができる。このように、中央コントロール・ユニット92で貯留タンク100の内部圧力P1及び貯留タンク110の内部圧力P2を監視し、圧縮気体供給ユニット10D又は10Eの圧縮気体を、他の圧縮気体供給装置の需要先に融通することができる。そのため、複数の需要先108,118へ効率良く圧縮気体を供給できる。

Claims (12)

  1. 複数の圧縮機と、該圧縮機の吐出気体を貯留する貯留タンクと、該貯留タンクから圧縮気体を需要先に供給する圧縮気体供給管と、該貯留タンクの圧力を検出する圧力センサーとを備え、該圧力センサーの検出値に基づいて各圧縮機の運転を制御する圧縮気体供給ユニットにおいて、
    圧縮機の運転状態量を検出する運転状態量センサーと、
    各圧縮機の消費電力を検出する電力センサーと、
    各圧縮機の運転を制御する制御装置とを備え、
    前記制御装置は、前記運転状態量センサーの検出値が閾値を超えたら当該圧縮機が異常であると判定する手段、前記電力センサー及び前記圧力センサーの検出値から各圧縮機の実効負荷を算出する手段、及び算出した実効負荷の運転時間における平均値から各圧縮機のメンテナンス時期を推定する推定手段を有し、算出した各圧縮機の前記実効負荷に基づいて、各圧縮機の負荷が均一化するように各圧縮機の運転を制御するものであることを特徴とする圧縮気体供給ユニット。
  2. 前記圧縮機の実効負荷算出手段は、予め測定した測定値から前記電力センサー及び前記圧力センサーと実効負荷との相関マップを求め、該相関マップから圧縮機の実効負荷を求める手段であることを特徴とする請求項1に記載の圧縮気体供給ユニット。
  3. 前記運転状態量センサーは、圧縮機周囲の大気温度を検出する第1の温度センサーと、各圧縮機の運転温度を検出する第2の温度センサーとからなり、
    前記制御装置の判定手段は、前記第1の温度センサーと前記第2の温度センサーの検出値の差が閾値を超えたら、当該圧縮機が異常であると判定する手段であることを特徴とする請求項1に記載の圧縮気体供給ユニット。
  4. 前記運転状態量センサーは、前記圧縮機の吐出気体の圧力を検出する第2の圧力センサーであり、
    前記制御装置の判定手段は、前記圧力センサーと前記第2の圧力センサーの検出値の差が閾値を超えたら当該圧縮機が異常であると判定する手段であることを特徴とする請求項1に記載の圧縮気体供給ユニット。
  5. 前記各圧縮機は回転数を制御可能なインバータ装置を有し、
    前記制御装置で各圧縮機の負荷が均一化するように前記インバータ装置を制御するようにしたことを特徴とする請求項1〜4のいずれかの項に記載の圧縮気体供給ユニット。
  6. 請求項1に記載の複数の圧縮気体供給ユニットが互いに離れた場所に配置され、該圧縮気体供給ユニットと無線アクセス方式でデータ通信が可能な中央制御装置を備え、
    前記中央制御装置は、前記複数の圧縮気体供給ユニットから受信した検出値データを記憶する記憶手段と、該記憶手段に蓄積された検出値データと実際の圧縮機の異常発生結果とから、前記閾値を修正する補正手段とを備え、修正した閾値により各圧縮気体供給ユニットを制御することを特徴とする圧縮気体供給装置。
  7. 請求項1に記載の複数の圧縮気体供給ユニットが互いに離れた場所に配置され、該圧縮気体供給ユニットと無線アクセス方式でデータ通信が可能な中央制御装置と、各圧縮気体供給ユニットの前記圧縮気体供給管同士を接続する接続管と、該接続管に設けられた開閉弁とを備え、
    前記中央制御装置で、前記複数の圧縮気体供給ユニットから受信した貯留タンクの圧力検出値に基づいて前記開閉弁を遠隔制御するように構成したことを特徴とする圧縮気体供給装置。
  8. 複数の圧縮機の吐出気体を一旦貯留タンクに貯留し、該貯留タンクから圧縮気体を需要先に供給すると共に、該貯留タンクの圧力を検出し、この圧力検出値に基づいて各圧縮機の運転を制御する圧縮気体供給ユニットの制御方法において、
    前記複数の圧縮機の運転状態量を検出し、この検出値が閾値を超えたら当該圧縮機が異常であると判定する第1工程と、
    各圧縮機の消費電力及び前記貯留タンクの内部圧力を検出し、これらの検出値から各圧縮機の実効負荷を算出し、算出した実効負荷の運転時間における平均値から各圧縮機のメンテナンス時期を推定する第2工程と、
    前記第2工程で算出した各圧縮機の実効負荷に基づいて、各圧縮機の実効負荷が均一化するように、各圧縮機の運転を制御する第3工程とからなることを特徴とする圧縮気体供給ユニットの制御方法。
  9. 前記第1工程が、圧縮機周囲の大気温度及び各圧縮機の運転温度を検出し、これらの検出値の差が閾値を超えたら当該圧縮機が異常であると判定する工程であることを特徴とする請求項8に記載の圧縮気体供給ユニットの制御方法。
  10. 前記第1工程が、前記貯留タンクの内部圧力及び各圧縮機の吐出気体の圧力を検出し、これらの検出値の差が閾値を超えたら当該圧縮機が異常であると判定する工程であることを特徴とする請求項8に記載の圧縮気体供給ユニットの制御方法。
  11. 前記各圧縮機が多段圧縮機で構成され、前記各圧縮機の運転温度又は吐出気体の圧力が最終高圧段圧縮機以外の圧縮機の運転温度又は吐出気体の圧力であることを特徴とする請求項9又は10に記載の圧縮気体供給ユニットの制御方法。
  12. 離れた場所に複数配置され、複数の圧縮機の吐出気体を一旦貯留タンクに貯留し、該貯留タンクから圧縮気体を需要先に供給すると共に、該貯留タンクの圧力を検出し、この圧力検出値に基づいて各圧縮機の運転を制御する圧縮気体供給ユニットと、該圧縮気体供給ユニットと無線アクセス方式でデータ通信が可能な中央制御装置とを備えた圧縮気体供給装置の制御方法において、
    前記複数の圧縮機の運転状態量を検出し、この検出値が閾値を超えたら当該圧縮機が異常であると判定する第1工程と、
    前記各圧縮機の消費電力及び前記貯留タンクの内部圧力を検出し、これらの検出値から各圧縮機の実効負荷を算出し、算出した実効負荷の運転時間における平均値から各圧縮機のメンテナンス時期を推定する第2工程と、
    前記第2工程で算出した各圧縮機の実効負荷に基づいて、各圧縮機の実効負荷が均一化するように、各圧縮機の運転を制御する第3工程と、
    前記圧縮気体供給ユニットから中央制御装置に検出値データを送信する第4工程と、
    前記複数の圧縮気体供給ユニットの検出値データを前記中央制御装置の記憶手段に記憶させる第5工程と、
    前記記憶手段に蓄積された検出値データと実際の圧縮機の異常発生結果とから、前記閾値を修正し、修正した閾値により各圧縮気体供給ユニットを制御する第6工程とからなることを特徴とする圧縮気体供給装置の制御方法。
JP2012079612A 2012-03-30 2012-03-30 圧縮気体供給ユニット、圧縮気体供給装置及びこれらの制御方法 Pending JP2013209902A (ja)

Priority Applications (3)

Application Number Priority Date Filing Date Title
JP2012079612A JP2013209902A (ja) 2012-03-30 2012-03-30 圧縮気体供給ユニット、圧縮気体供給装置及びこれらの制御方法
US13/835,807 US20130272840A1 (en) 2012-03-30 2013-03-15 Compressed gas supply unit, compressed gas supply apparatus and control method of said unit and said apparatus
CN201310101120.6A CN103362791B (zh) 2012-03-30 2013-03-27 压缩气体供给单元、压缩气体供给装置及它们的控制方法

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2012079612A JP2013209902A (ja) 2012-03-30 2012-03-30 圧縮気体供給ユニット、圧縮気体供給装置及びこれらの制御方法

Publications (1)

Publication Number Publication Date
JP2013209902A true JP2013209902A (ja) 2013-10-10

Family

ID=49325252

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2012079612A Pending JP2013209902A (ja) 2012-03-30 2012-03-30 圧縮気体供給ユニット、圧縮気体供給装置及びこれらの制御方法

Country Status (3)

Country Link
US (1) US20130272840A1 (ja)
JP (1) JP2013209902A (ja)
CN (1) CN103362791B (ja)

Cited By (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
WO2016084207A1 (ja) * 2014-11-27 2016-06-02 株式会社日立産機システム 圧縮機
JP2017198098A (ja) * 2016-04-25 2017-11-02 三浦工業株式会社 エアコンプレッサ分散制御システム
JP2018015738A (ja) * 2016-07-29 2018-02-01 パナソニックIpマネジメント株式会社 噴霧装置
JP2018087576A (ja) * 2018-03-08 2018-06-07 株式会社日立産機システム 圧縮機
WO2022054570A1 (ja) * 2020-09-14 2022-03-17 中部電力ミライズ株式会社 コンプレッサの運転状態分析装置

Families Citing this family (12)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2016023452A (ja) * 2014-07-18 2016-02-08 三菱重工業株式会社 圧縮機システム、これを備える海中生産システム、及び圧縮機の洗浄方法
EP2990659A1 (en) * 2014-08-28 2016-03-02 Siemens Aktiengesellschaft Compressor monitoring system with sensor modules in wireless communication with a controller
US10684032B2 (en) * 2015-03-09 2020-06-16 Lennox Industries Inc. Sensor coupling verification in tandem compressor units
US10240836B2 (en) 2015-06-30 2019-03-26 Emerson Climate Technologies Retail Solutions, Inc. Energy management for refrigeration systems
US11009250B2 (en) 2015-06-30 2021-05-18 Emerson Climate Technologies Retail Solutions, Inc. Maintenance and diagnostics for refrigeration systems
JP6491982B2 (ja) * 2015-08-28 2019-03-27 株式会社神戸製鋼所 2段型スクリュ圧縮機およびその運転方法
US10386091B2 (en) * 2016-01-29 2019-08-20 Robert S. Carter Water evaporative cooled refrigerant condensing radiator upgrade
US10627146B2 (en) 2016-10-17 2020-04-21 Emerson Climate Technologies, Inc. Liquid slugging detection and protection
CN109469602B (zh) * 2017-09-07 2021-07-02 阿耐思特岩田株式会社 压缩气体供给装置及压缩气体供给装置的控制方法
BE1028675B1 (nl) * 2020-10-06 2022-05-11 Atlas Copco Airpower Nv Werkwijze voor het beheren van een compressor
CN114738938B (zh) * 2022-03-04 2024-09-13 青岛海尔空调电子有限公司 一种多联机空调机组故障监测方法、装置及存储介质
CN114856973A (zh) * 2022-04-24 2022-08-05 惠州市卓锐机电设备有限公司 一种空压机智能群控节能系统及方法

Citations (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH06272669A (ja) * 1993-03-18 1994-09-27 Yamaha Motor Co Ltd コンプレッサーの運転台数制御方法及び装置
JP2005036723A (ja) * 2003-07-15 2005-02-10 Hitachi Industrial Equipment Systems Co Ltd 圧縮空気製造設備

Family Cites Families (10)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
US3232519A (en) * 1963-05-07 1966-02-01 Vilter Manufacturing Corp Compressor protection system
US3527059A (en) * 1968-12-26 1970-09-08 Phillips Petroleum Co Method of controlling parallel-operating refrigeration compressors
US3585451A (en) * 1969-12-24 1971-06-15 Borg Warner Solid state motor overload protection system
JP2956193B2 (ja) * 1990-10-23 1999-10-04 株式会社豊田自動織機製作所 揺動斜板式可変容量圧縮機
US6478550B2 (en) * 1998-06-12 2002-11-12 Daikin Industries, Ltd. Multi-stage capacity-controlled scroll compressor
US6419454B1 (en) * 2000-06-14 2002-07-16 Leo P. Christiansen Air compressor control sequencer
JP2003091313A (ja) * 2001-09-17 2003-03-28 Hitachi Ltd 圧縮機の遠隔監視システム
TWI437167B (zh) * 2007-10-31 2014-05-11 Johnson Controls Tech Co 控制系統
JP2009156208A (ja) * 2007-12-27 2009-07-16 Hitachi Ltd 圧縮機の制御装置
US9650909B2 (en) * 2009-05-07 2017-05-16 General Electric Company Multi-stage compressor fault detection and protection

Patent Citations (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH06272669A (ja) * 1993-03-18 1994-09-27 Yamaha Motor Co Ltd コンプレッサーの運転台数制御方法及び装置
JP2005036723A (ja) * 2003-07-15 2005-02-10 Hitachi Industrial Equipment Systems Co Ltd 圧縮空気製造設備

Cited By (8)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
WO2016084207A1 (ja) * 2014-11-27 2016-06-02 株式会社日立産機システム 圧縮機
JPWO2016084207A1 (ja) * 2014-11-27 2017-05-18 株式会社日立産機システム 圧縮機
US10563650B2 (en) 2014-11-27 2020-02-18 Hitachi Industrial Equipment Systems Co., Ltd. Compressor
JP2017198098A (ja) * 2016-04-25 2017-11-02 三浦工業株式会社 エアコンプレッサ分散制御システム
JP2018015738A (ja) * 2016-07-29 2018-02-01 パナソニックIpマネジメント株式会社 噴霧装置
JP2018087576A (ja) * 2018-03-08 2018-06-07 株式会社日立産機システム 圧縮機
WO2022054570A1 (ja) * 2020-09-14 2022-03-17 中部電力ミライズ株式会社 コンプレッサの運転状態分析装置
JP7488629B2 (ja) 2020-09-14 2024-05-22 中部電力ミライズ株式会社 コンプレッサの運転状態分析装置

Also Published As

Publication number Publication date
CN103362791B (zh) 2016-08-17
CN103362791A (zh) 2013-10-23
US20130272840A1 (en) 2013-10-17

Similar Documents

Publication Publication Date Title
US20130272840A1 (en) Compressed gas supply unit, compressed gas supply apparatus and control method of said unit and said apparatus
JP4686572B2 (ja) クライオポンプ、真空排気システム、及びその診断方法
JP5528374B2 (ja) ガス減圧供給装置、これを備えるシリンダキャビネット、バルブボックス、及び基板処理装置
JP5816529B2 (ja) 空気圧縮装置の制御装置
JP3917835B2 (ja) 加圧送水ポンプシステム
CN100439819C (zh) 极低温冷冻机
JP5084794B2 (ja) クライオポンプ、及びクライオポンプの監視方法
CN105709452B (zh) 冷阱及冷阱的控制方法
CN104838214A (zh) Hvac系统和方法中的可变风扇速度控制
JP6905960B2 (ja) センサ状態判定装置、センサ状態判定方法およびプログラム
CN111023461B (zh) 一种空调器的检测控制方法、系统、空调器及存储介质
US20150013365A1 (en) Air-conditioning system and control method for air-conditioning system
JP2007120497A (ja) 空気圧縮装置の制御装置
JP2017115730A (ja) 空圧システム運転制御装置および制御方法
US20210293239A1 (en) Compressor and Monitoring System
JP7546565B2 (ja) 加圧下または真空下のガス供給網内の障害を検出するための方法およびガス供給網
JP5211564B2 (ja) 圧縮機装置及び圧縮機装置の制御方法
JP7282607B2 (ja) 制御部、ポンプ装置、及びポンプ運転方法
JP5444264B2 (ja) 気体圧縮装置の制御装置
JP4382468B2 (ja) 冷凍機制御装置
JP2000249057A (ja) クライオポンプの評価方法および評価装置
JP2020153565A (ja) 冷凍サイクル装置のパラメータ演算システム
JP4425768B2 (ja) スクリュー圧縮機
JP2018080656A (ja) 末端圧力制御装置および末端圧力制御方法
JP2009168034A (ja) スクリュー圧縮機

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20150210

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20160128

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20160205

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20160404

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20160930

A02 Decision of refusal

Free format text: JAPANESE INTERMEDIATE CODE: A02

Effective date: 20170331