JP2014004573A - 液噴霧装置 - Google Patents
液噴霧装置 Download PDFInfo
- Publication number
- JP2014004573A JP2014004573A JP2012156959A JP2012156959A JP2014004573A JP 2014004573 A JP2014004573 A JP 2014004573A JP 2012156959 A JP2012156959 A JP 2012156959A JP 2012156959 A JP2012156959 A JP 2012156959A JP 2014004573 A JP2014004573 A JP 2014004573A
- Authority
- JP
- Japan
- Prior art keywords
- liquid
- spray
- gas
- tube
- syringe
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 239000007788 liquid Substances 0.000 title claims abstract description 157
- 239000007921 spray Substances 0.000 title claims abstract description 105
- 238000005507 spraying Methods 0.000 claims abstract description 40
- 238000002156 mixing Methods 0.000 claims description 11
- 238000010438 heat treatment Methods 0.000 claims description 5
- 230000008602 contraction Effects 0.000 claims description 3
- 238000003780 insertion Methods 0.000 claims description 3
- 230000037431 insertion Effects 0.000 claims description 3
- 238000001291 vacuum drying Methods 0.000 claims description 3
- 230000004044 response Effects 0.000 claims description 2
- 239000011248 coating agent Substances 0.000 description 7
- 238000000576 coating method Methods 0.000 description 7
- 239000004519 grease Substances 0.000 description 7
- 238000006073 displacement reaction Methods 0.000 description 4
- 230000000149 penetrating effect Effects 0.000 description 4
- 230000001141 propulsive effect Effects 0.000 description 3
- 230000004043 responsiveness Effects 0.000 description 3
- 230000015572 biosynthetic process Effects 0.000 description 2
- 230000000694 effects Effects 0.000 description 2
- 239000012530 fluid Substances 0.000 description 2
- 239000002184 metal Substances 0.000 description 2
- 238000000034 method Methods 0.000 description 2
- 239000002245 particle Substances 0.000 description 2
- 239000004831 Hot glue Substances 0.000 description 1
- 239000004809 Teflon Substances 0.000 description 1
- 229920006362 Teflon® Polymers 0.000 description 1
- 239000006096 absorbing agent Substances 0.000 description 1
- 239000000853 adhesive Substances 0.000 description 1
- 230000001070 adhesive effect Effects 0.000 description 1
- 238000005452 bending Methods 0.000 description 1
- 239000000919 ceramic Substances 0.000 description 1
- 239000003795 chemical substances by application Substances 0.000 description 1
- 235000019219 chocolate Nutrition 0.000 description 1
- 230000006835 compression Effects 0.000 description 1
- 238000007906 compression Methods 0.000 description 1
- 235000009508 confectionery Nutrition 0.000 description 1
- 238000007796 conventional method Methods 0.000 description 1
- 238000012937 correction Methods 0.000 description 1
- 239000006071 cream Substances 0.000 description 1
- 230000001934 delay Effects 0.000 description 1
- 238000013461 design Methods 0.000 description 1
- 230000006866 deterioration Effects 0.000 description 1
- 239000000428 dust Substances 0.000 description 1
- 238000007610 electrostatic coating method Methods 0.000 description 1
- 239000003822 epoxy resin Substances 0.000 description 1
- 238000001125 extrusion Methods 0.000 description 1
- 238000009434 installation Methods 0.000 description 1
- 239000011810 insulating material Substances 0.000 description 1
- 239000000463 material Substances 0.000 description 1
- 238000002844 melting Methods 0.000 description 1
- 230000008018 melting Effects 0.000 description 1
- 239000000203 mixture Substances 0.000 description 1
- 239000003973 paint Substances 0.000 description 1
- 239000006072 paste Substances 0.000 description 1
- 229920000647 polyepoxide Polymers 0.000 description 1
- 229910000679 solder Inorganic materials 0.000 description 1
- 239000007787 solid Substances 0.000 description 1
- 125000006850 spacer group Chemical group 0.000 description 1
- 238000003786 synthesis reaction Methods 0.000 description 1
- 238000012795 verification Methods 0.000 description 1
Images






Landscapes
- Nozzles (AREA)
- Spray Control Apparatus (AREA)
- Coating Apparatus (AREA)
Abstract
【課題】
皮膜形成に於いて例えば0・01mm厚さ、巾20mm、長さ50mmを1秒で噴霧塗布すると液は0・01cc/秒の速度で吐出することになる。液送りのポンプは所要の液を確実に噴霧ガンに供給し、噴霧ガンは供給された液を全量確実に噴霧することである。
【解決手段】シリンジポンプと、噴霧ガンと、両者の制御手段の制御装置とでなる中高粘度液噴霧装置であって、噴霧ガンへの液の供給と供給停止は、従来方法にみられる開閉弁の開閉ではなく、シリンジポンプの液の供給と供給停止とで行う。
【選択図】図5
皮膜形成に於いて例えば0・01mm厚さ、巾20mm、長さ50mmを1秒で噴霧塗布すると液は0・01cc/秒の速度で吐出することになる。液送りのポンプは所要の液を確実に噴霧ガンに供給し、噴霧ガンは供給された液を全量確実に噴霧することである。
【解決手段】シリンジポンプと、噴霧ガンと、両者の制御手段の制御装置とでなる中高粘度液噴霧装置であって、噴霧ガンへの液の供給と供給停止は、従来方法にみられる開閉弁の開閉ではなく、シリンジポンプの液の供給と供給停止とで行う。
【選択図】図5
Description
グリス、ペースト、塗料等の噴霧に於いて、特に高精度、微量、データー化容易、再現性良好等を要求されるものに関する。
皮膜形成に於いて例えば0.01mm厚さ、巾20mm、長さ50mmを1秒で噴霧塗布すると液は0.01cc/秒の速度で吐出することになる。液送りのポンプは所要の液を確実に噴霧ガンに供給し、噴霧ガンは供給された液を全量確実に噴霧することである。
高精度、微量の液噴霧に於いて、定量性、無脈動、定速の液供給ポンプと噴霧ガンは構成部材の弾性変位、液の圧縮等の影響を十分に考慮することが重要である。高圧の発生を減じること、液中に気泡が無いこと、管路内に空気だまりを形成しないこと。あらかじめプログラムされた噴霧パターンに確実に応答すること。精度検証のため吐出した液を回収し計量できれば良。
従来気体と液体を混合して噴霧する2流体混合噴霧ガンのノズルは、液ノズルと気体ノズルが同一面上に開口されるか、気体ノズルが突き出している等で、吐出液が付着して残り、精度劣化や吐出液の採取が容易でない。又、シリンジポンプの液供給精度が悪く、噴霧ガンに液の開閉弁を付加して補っている等、概して複雑な構造をしている。
ロボット搭載が広がると共に多様なパターンの噴霧塗布が要求される。例えばドット噴霧、間欠噴霧、塗り広げ、気体噴霧だけ、液だけの塗布及びそれらの組み合わせ等である。
シリンジポンプと、噴霧ガンと、両者の制御手段の制御装置とでなる液噴霧装置であって、噴霧ガンへの液の供給と供給停止は、従来方法にみられる開閉弁の開閉ではなく、シリンジポンプによる液の供給と供給停止とで行う。シリンジポンプは弾性変位を最少にするためボールネジ中心とシリンジプランジャー中心を同心に構成して直列に配置する。シリンジポンプのスライド部は面当たりの角材摺動構成とし、中心にボールネジを配置、ボールネジに押されるブロックにプランジャー受けを設置、プランジャー受けにシリンジ内に挿入するプランジャーをかぶせて、推進力とスライド部を一直線上に置き、ボールネジの移動量が直にプランジャーに伝わる構造にする。シリンジの固定部も同様に同心に配置する。スライド本体のプランジャー突出し側端面にプランジャーの摺動ガイドを設け、シリンジをプランジャーに挿入し、シリンジのフランジ部を抑えて固定する固定具を設置する。シリンジは吐出部にルアーテーパーとルアーロックの首部を形成する。シリンジ内の液は確実に脱泡することが重要。
参考文献(バレル取付け具実用新案登録第3168905号)(スライダ実用新案登録第3137802号)
参考文献(バレル取付け具実用新案登録第3168905号)(スライダ実用新案登録第3137802号)
シリンジ直結の噴霧ガンはボディの中心穴に、左端にメスルアー取付け継手と右端に液吐出ノズルを設置したスリーブを摺動自在に挿入し、穴奥を気体室とし、ボディ左端にシリンジの首部をくわえる口部を形成し、ボディ右端に気体ノズルを、液吐出ノズルの先端が気体ノズルより若干飛び出すように設置する。ボディの外周より気体室に貫通する気体導入ネジ穴を刻設し、エアチューブ継手を設置する。吐出ノズルは先端を所要の口径としてテーパー状に形成し、根元部は太く形成して液の流動抵抗を減じている。液噴霧に於いて噴霧粒を小さくするには液体ノズルの開口径はできるだけ小さくするか、圧力を上げ気体の噴出量を多くするかの選択がある。省エネの観点からは液体ノズルの開口径を小さくするのが良い。気体ノズルは内径で吐出ノズルを同心に保持するとともに、内径壁に気体通路となる溝を刻設する。
参考文献(噴霧装置シリンジ取付け実用新案登録第3156239号)
参考文献(噴霧装置シリンジ取付け実用新案登録第3156239号)
シリンジと噴霧ガン間をチューブで連結する方式は低中粘度液に適応する。シリンジ側にチューブ連結具と、先端側は噴霧ノズルと、中間は連結チューブで構成する。連結チューブ内に液送りチューブを内装する。シリンジ側のチューブ連結具はボディ中心穴に、左端にメスルアー取付け継手と右端に液チューブ継手を設置したスリーブを摺動自在に挿入し、穴奥を気体室とし、ボディ左端にシリンジの首部をくわえる口部を形成し、ボディ右端に気体チューブ挿入管を形成し、外周より気体室に貫通する気体継手ネジ穴を刻設しエアチューブ継手を設置する。気体室に連通する気体チューブ管内径は内蔵する液チューブより大なる口径とする。先端側の噴霧ノズルの中心穴に、左端に液チューブ継手と右端に液吐出ノズルを設置したスリーブを挿入し、穴奥に気体室を形成し、スリーブ右端に気体ノズルと、液吐出ノズルを先端が気体ノズルより若干飛び出すように設置する。ボディ左側に気体チューブ管継手を螺合さしてスリーブを固定する。スリーブ外周に溝を左から右まで貫通さして刻設する。連結具と、噴霧ノズルの気体チューブ管に連結チューブを挿入し、液チューブ継手に液チューブを挿入して連結する。気体継手ネジ穴に気体継手を装着し気体を導入すると、連結チューブ内を通り、溝、気体室を通過して気体ノズルより噴出する。液吐出ノズルより液を吐出すると気体ノズルの気体と混合し噴霧吐出する。
制御装置は、シリンジポンプの制御(液の吐出量、流速度、タイミング)と噴霧気体の制御(圧力、流量、タイミング)を合わせて制御する。さらに応答遅れや液の膨張収縮等の補正も可能にする。タイミングとは気体を噴出し、若干遅らして液を吐出し、液の吐出が終了してから気体の噴出を停止する。このタイミング制御で吐出液を噴霧ガンに残すことなく全量噴霧さす。吐出信号を受けてから液吐出ノズルより液が吐出するまでは若干の時間遅れが生じる。
液の送り速度を噴霧時のままとすると遅れが数秒になることもある。シリンジポンプの制御で液の吐出始めに高速で押し出し、その後噴霧時速度にする。吐出始めと吐出終わりの速度と量を補正値として制御に組み込む。所要の吐出パターンに合うように各種のパラメーターを設けてシリンジポンプの制御を行う。パラメーターの変更はオペレーターが操作できることも含む。
液の送り速度を噴霧時のままとすると遅れが数秒になることもある。シリンジポンプの制御で液の吐出始めに高速で押し出し、その後噴霧時速度にする。吐出始めと吐出終わりの速度と量を補正値として制御に組み込む。所要の吐出パターンに合うように各種のパラメーターを設けてシリンジポンプの制御を行う。パラメーターの変更はオペレーターが操作できることも含む。
液を充填したシリンジを開口端からプランジャーに挿入していくと、プランジャーとシリンジ内径の隙間から空気が外に追い出され、完全に追い出せたらシリンジをプランジャーと共に引き込みシリンジ端面が摺動ガイドに接触したら固定具でシリンジを固定する。シリンジの吐出口に噴霧ガンのシリンジ取付け継手を連結し、更にシリンジの首部をくわえて固定する。
液の吐出のみを要求する場合、制御装置の液のみ吐出プログラムを選択して吐出信号を付加すると、液ノズルから液が吐出する。液ノズルは気体ノズルより飛び出しているから吐出液は他に触れることなく塗布面に滴下できる。この滴下した液を塗り広げるときは気体のみ吐出プログラムを選択して気体を滴下液に当てて塗り広げる。ロボットの動きと合わせてプログラム制御して所要の塗布パターンを得る。間欠噴霧、線引き噴霧、面塗布噴霧等ロボットの動きと共にプログラム制御して所要の塗布パターンを得る。
シリンジと噴霧ガンを直結して管路を短くし配管抵抗を減じて高粘度液にも適応している。直結しない場合、例えば内径2ミリのテフロンチューブにグリスを0.3MPaの圧力で流すと200ミリの長さで流れなくなった。管路は直線に構成して空気溜りがない。液吐出ノズルは先端をテーパー状に形成し開口径のみを所要の口径にして配管抵抗を減じている。配管抵抗を減じることで噴霧信号に対して応答性が良好になり、短時間の噴霧ON−OFFの制御が可能となる。
構成部材の弾性変位はボールネジ、軸支ベアリング程度で、スライド部は面当たりの角材摺動構成としているので回転方向の弾性変位はほとんど無視でき、噴霧中の液量精度の良好な噴霧が得られる。スライド部はボール、ローラーガイドでも適応できる。
シリンジポンプの制御で噴霧パターンが決定でき、精度良好、再現性良好、データー化が容易。
噴霧ノズルに於いて通常は液管路に開閉バルブを設置し、液の噴霧時のみ開閉バルブを開として液を供給するが、本発明ではシリンジポンプの操作で液を供給するので開閉バルブが不要になり、軽量コンパクト化が図れる。
シリンジポンプの取付け姿勢の制限がないので装置設計の自由度が高い。
他に加熱容易な構成、気体圧を調整して液粒を変えられる、等がある。噴霧に於いて、噴霧液は空中に浮遊して塗布面以外に行くので、静電塗装方法の採用、吸塵機の設置等を考慮することも重要である。以下の実施例に於いては洩れ止めシール、取付けボルト等特に説明を要しないものは省略している。
図1,2
シリンジ直結の噴霧ガン1はボディ5の中心穴に、左端にメスルアー取付け継手2と右端に液吐出ノズル3を設置したスリーブ8を摺動自在に挿入し、穴奥を気体室15とし、左端にシリンジの首部6をくわえる口部7を切り溝部12とすり割り溝13とで形成し、右端に気体ノズル4を液吐出ノズル3先端が気体ノズル4より若干飛び出すように設置する。液吐出ノズル3は先端を所要の口径としてテーパー状に形成し、液の流動抵抗を減じている。気体ノズル4は内径で液吐出ノズル3を同心に保持するとともに、内径壁に気体通路となる溝9を刻設する。
シリンジ10は吐出部にルアーテーパー11とルアーロックの首部6を形成する。ボディ5の外周より気体室15に貫通する気体導入ネジ穴を刻設し、エアチューブ継手14を設置する。
シリンジ10は吐出部にルアーテーパー11とルアーロックの首部6を形成する。ボディ5の外周より気体室15に貫通する気体導入ネジ穴を刻設し、エアチューブ継手14を設置する。
シリンジ10に噴霧ガン1を取り付けるには、メスルアー取付け継手2をシリンジ10のルアーテーパー11に挿入し、口部7で首部6をくわえて固定ネジ16で固定する。取り外すには切り溝部12より工具を挿入してメスルアー取付け継手2を緩める。このときスリーブ8はボディ5内を摺動してロックを防止する。エアチューブ継手14にエアホースを連結したとき、エアホースの捩れや引張の力がかかっても、口部7で首部6をくわえて固定しているので脱落の恐れがない。液吐出ノズル3の先端が気体ノズル4より若干飛び出すようにしているので、吐出液を採取するとき気体ノズル4が邪魔にならない。吐出液を採取する必要のない場合は飛び出し不要。
図3,4
シリンジポンプ20はスライド21に角ガイド溝37を刻設し、スライドブロック24を摺動案内する。
スライドブロック24の中心にボールネジナット23とプランジャー受け25を固定し、プランジャー受け25にシリンジ内に挿入するプランジャー26をかぶせて固定ネジ32で螺合固定し、推進力とスライド部を一直線上に置き、ボールネジナット23の移動量が直にプランジャー26に伝わる構造にする。
シリンジ10の固定具29も同心に配置する。スライド21のプランジャー26突出し側端面にプランジャーの摺動ガイド27を設け、シリンジ10をプランジャー26に挿入し、シリンジのフランジ部28を抑えて固定する固定具29を設置する。固定具29にピン31を設置し摺動ガイド27の捩れ溝に沿ってフランジ部28を抑えるとともに端面のOリング30でプランジャー26外周を密封する。
ボールネジ22はベアリングユニット33に受けられ、パルスモーター34の回転駆動をプランジャー26の直進運動に変換する。センサ35はスライドブロック24の原点位置を、センサ36はスライドブロック24のオーバー位置を検知する。シリンジポンプの制御(液の吐出量、流速度、タイミング)は制御装置で制御する。参考文献(スライダ実用新案登録第3137802号)
角ガイド溝37、摺動ガイド27共に平面接触の摺動として剛性を高め、撓みによる不感帯を最少にし、推進力とガイド゛部を直線上に置きボールネジナット23の移動量を正確に直にプランジャー26に伝えて高精度を得ている。プランジャー26の移動はシリンジ10内の液に直ちに伝えられ、応答性を良好にしている。プランジャー26は固定ネジ32と螺合固定されているだけなので容易に分離でき、液の汚れを除去し易い。応答性が良いので制御装置に於いてはパルスモーター34のパルス制御が、複雑なパラメーターを必要とせず簡単に構築できる。
図5
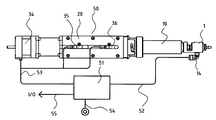
液噴霧装置50は実施例1の噴霧ガン1と実施例2のシリンジポンプ20と気体の制御を付加してなる制御装置51とで構成する。気体ホース52はエアチューブ継手14に連接する。電装ケーブル53はパルスモーター34、センサ35、センサ36に連接する。気体導入ホース54は圧縮気体を導入する。IOケーブル55は押しボタン等入出力機器に連結する。小型軽量な噴霧装置を提供できる。制御装置51は[09]で詳述した制御内容を組み込む。噴霧ガン1とシリンジポンプ20との間に液補給用切換えバルブを設置することも可能であり、液の粘度については低中粘度液から高粘度液にも適応可能なものである。
図6
噴霧ロボット60は実施例3の液噴霧装置50と多軸ロボット61とで構成する。IOケーブル55はロボット制御装置に連結する。小型軽量な液噴霧装置50は多軸ロボットの負荷を小さくできるから多軸ロボットを小型にできる。
LED球状頭に発光剤を塗布する、球状太陽電池に接着剤を塗布する、球状菓子上面にクリーム等を塗布する等の場合、まず液のみを最上面に所要量塗布し、次に気体のみを吐出さして塗布液に吹き付けると、液は球面の下部に向かって塗り広げられる。あるいは気液混合で噴霧する場合、対象物の各上面のみに微小量を間欠噴霧さして塗布する。
刻設された文字に色入れをする場合、従来は文字に合わせて色液を注入するような複雑な液ノズルの動きが必要であったが、液噴霧ロボット60では文字の一部に色液を塗布し、次に気体のみを吐出さして塗布液に吹き付けると文字に沿って色液が流れ、効率の良い、液の使用量の少ない色入れが可能になる。
ボールベアリングにグリスを注入塗布する場合、ボールとボールの間に所要のグリスを塗布し、次に気体のみを吐出さして塗布液に吹き付けるとボール保持器の中までグリスが回り込み、効率の良い塗布が可能になる。ボールベアリングだけでなく、直動ガイド、クラッチ、ギヤー、スプロケット等も同様に塗布でき、従来ベタ塗りしていた様なグリス塗布を、少量の管理された塗布に変えられ、省エネにも貢献できる。
液噴霧装置50と多軸ロボット61との合成の制御は容易に構築でき、多軸ロボット61は専用の移動装置とすることもできる。例えば長尺の服地に色入れする場合、多軸ロボット61を長尺の移動装置として適応できる。液噴霧装置50は小型軽量だから可能になる。
図7
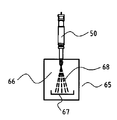
液噴霧装置50と真空乾燥装置66とでなるスプレードライヤー65は、真空乾燥装置66に噴霧ガン1を挿入して高粘度液を噴霧する。噴霧液滴68は落下中に乾燥し、成分の粒子がトレイ67に収集される。微量の液を粒状形成でき、液種の交換はシリンジ、噴霧ガン1の交換だけで済む。
図8
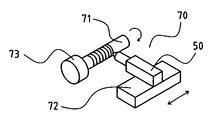
回転物噴霧装置70は液噴霧装置50を旋盤の刃物台72に装着し、被塗布物71を旋盤の回転ヘッド73に取付けて外周に液を噴霧塗布する。液噴霧装置50を旋盤の芯押台に取り付けて被塗布物71の内面の噴霧塗布もできる。旋盤は専用装置でも可。
図9
多点噴霧装置80は液噴霧装置50を複数個配置し同時に噴霧塗布を行う。ボールベアリングのグリス塗布の場合、ボール保持器部の全箇所に液噴霧装置50を配置して作業効率を上げる。噴霧装置50はスリム形態なので狭い場所にも配置が可能になる。複数の線を噴霧描画する、幅広の面を一度で噴霧塗布する等も、液量が正確で各液噴霧装置50間で誤差がないから実現可能になる。
図10
加熱用シリンジポンプ90。シリンジポンプ20はスライド21に摺動ガイド27を取り付ける際、スペーサー91を挿入して取付け、シリンジ10側とは温度的に分離隔絶さしている。プランジャー26もセラミック等断熱材で構成する。シリンジ10と噴霧ガン1の外周に加熱ユニット92を装着し液を加熱し、液の軟化、溶融を計る。エポキシ樹脂、ホットメルト接着剤、チョコレート、低温溶融金属(ハンダ、治具メタル)等の溶融噴霧塗布に適応する。噴霧ガン1のないシリンジポンプとしても形成可能となる。
図11
シリンジと噴霧ガン間をチューブで連結する方式は中粘度液に適応する。シリンジ側にチュウブ連結具101と、先端側は噴霧ノズル102と、中間は連結チューブ103で構成する。連結チューブ103内に液送りチューブ110を内装する。チュウブ連結具101はボディ104中心穴に、左端にメスルアー取付け継手105と右端に液チューブ継手106を設置したスリーブ107を摺動自在に挿入し、穴奥を気体室108とし、ボディ104左端にシリンジの首部109をくわえる口部120を形成し、右端に気体チューブ挿入管111を形成し、外周より気体室108に貫通する気体継手ネジ穴112を刻設しエアチューブ継手122を設置する。気体室108に連通する気体穴113は、内蔵する液チューブ110より大なる口径とする。先端側の噴霧ノズル102の中心穴に、左端に液チューブ継手115と右端に液吐出ノズル116を設置したスリーブ117を挿入し、穴奥に気体室118を形成し、ボディ120右端に気体ノズル119と、液吐出ノズル116を先端が気体ノズル119より若干飛び出すように設置する。ボディ120左側に気体チューブ管継手121を螺合さしてスリーブ117を固定する。スリーブ117外周に溝123を左から右まで貫通さして刻設する。連結具101と、噴霧ノズル102の気体チューブ管継手121に連結チューブ103を挿入し、液チューブ継手106に液送りチューブ110を挿入して連結する。気体継手ネジ穴112に気体継手122を装着し気体を導入すると、連結チューブ103内を通り、溝123、気体室118を通過して気体ノズル119より噴出する。液吐出ノズル116より液を吐出すると気体ノズル119の気体と混合し噴霧吐出する。吐出液を採取する必要のない場合は飛び出し不要。
比較的流動性のある中粘度液の噴霧塗布が容易にできる。噴霧ノズル102は噴霧ガン1より更に小型軽量化が計れ、噴霧ノズル102のみを噴霧塗布ロボットアームに搭載できるので負荷を軽減でき、ロボットの小型軽量化が計れる。
噴霧ノズル102は突起物がなく手持ち道具として扱えるから描画エアブラシとして使用可能。又、複数個並べて配置する場合もスペースが小さくて済む。噴霧ノズル102に手元スイッチを設けて制御盤に噴霧信号のONOFFを送り噴霧さすと描画エアブラシとして便利なものとなる。
図12
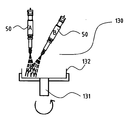
2液混合装置130は噴霧装置50を2台噴霧液が重なる様に配置し、下部に回転テーブル131を少し偏心さして配置し、その上に受け皿132を搭載する。例えば片側の液を10cc、他方の液を30cc混合する場合、両液共に30秒で噴霧さし、回転テーブル131を30秒で10回転さすプログラムを制御装置に組む。両液は3:1の比率で噴霧し、受け皿に10層になって積もる。殆ど混合された状態であるから、次の工程の完全混合を省けるか、軽い混合で済む。受け皿132を遠心撹拌機の容器とすると移し替えることなく混合が可能。小型軽量な2液混合装置130は遠心撹拌機に組み込むことも可能。2液だけでなく複数個の噴霧装置50を配置することも可能で多液混合が可能になる。液量の精度がよく、噴霧ガン内も残液がないので精度のよい多液混合が可能になり、小型の色作り装置となる。
図13
噴霧液量に高精度を要求しないとき、エアディスペンサー151と噴霧ガン1とで構成する噴霧装置150を提供する。噴霧ガン1はシリンジ10に装着する。噴霧エアライン152、エアディスペンサーエアライン153は制御装置154に連結する。シリンジ10はシリンジ取付け具155に取り付けられる。エアディスペンサー151にエアディスペンサーエアライン153からエアが導入されるとシリンジ10内の液は噴霧ガン1に送られ、さらに噴霧エアライン152にエアが導入されるとノズルより噴霧される。制御装置154は前記実施例と同様の制御を行う。安価で小型の噴霧装置を提供できる。エアディスペンサーだけでなくスクリュウポンプ、チューブポンプ、プランジャーポンプ等を適応したものも提供できる。
1、噴霧ガン 2、メスルアー取付け継手 3、液吐出ノズル 4、気体ノズル 10、シリンジ 20、シリンジポンプ 51、制御装置
Claims (13)
- シリンジポンプと、噴霧ガンと、両者の制御手段の制御装置とでなる液体噴霧装置であって、シリンジポンプはボールネジ中心とシリンジプランジャー中心を同心に構成して直列に配置し、ボールネジに押されるブロックにプランジャー受けを設置、プランジャー受けにシリンジ内に挿入するプランジャーをかぶせ、シリンジのフランジ部を抑えて固定する固定具を設置したことを特徴とするシリンジポンプ
- シリンジポンプと、噴霧ガンと、両者の制御手段の制御装置とでなる液体噴霧装置であって、ボディの中心穴に、左端にメスルアー取付け継手と右端に液吐出ノズルを設置したスリーブを摺動自在に挿入し、穴奥を気体室とし、ボディ右端に気体ノズルと、液吐出ノズルを設置したことを特徴とする噴霧ガン
- シリンジポンプと、噴霧ガンと、両者の制御手段の制御装置とでなる液体噴霧装置であって、チュウブ連結具と、噴霧ノズルと、連結チューブで構成し、チュウブ連結具はボディ中心穴に、左端にメスルアー取付け継手と右端に液チューブ継手を設置したスリーブを摺動自在に挿入し、穴奥を気体室とし、ボディ右端に気体チューブ挿入管を形成し、外周より気体室に貫通する気体継手ネジ穴を刻設しエアチューブ継手を設置し、気体室に連通する気体チューブ管内径は内蔵する液チューブより大なる口径とし、先端側の噴霧ノズルの中心穴に、左端に液チューブ継手と右端に液吐出ノズルを設置したスリーブを挿入し、穴奥に気体室を形成し、ボディ右端に気体ノズルを設置し、ボディ左側に気体チューブ管継手を螺合さしてスリーブを固定し、スリーブ外周に溝を左から右まで貫通さして刻設し、連結具と、噴霧ノズルの気体チューブ管に連結チューブを挿入し、液チューブ継手に液チューブを挿入して連結したことを特徴とする噴霧ガン
- シリンジポンプと、噴霧ガンと、両者の制御手段の制御装置とでなる液体噴霧装置であって、シリンジポンプの制御(液の吐出量、流速度、タイミング)と噴霧気体の制御(圧力、流量、タイミング)を合わせて制御し、応答遅れや液の膨張収縮、シリンジの膨張収縮を補正する制御を組み込み、気体を噴出し、若干遅らして液を吐出し、液の吐出が終了してから気体の噴出を停止する制御を組み込み、液の吐出始めに高速で押し出し、その後噴霧時速度にする制御を組み込んだことを特徴とする制御装置
- 請求項1のシリンジポンプと請求項2の噴霧ガンと請求項4の制御装置とでなることを特徴とする噴霧装置
- 請求項1のシリンジポンプと請求項3の噴霧ガンと請求項4の制御装置とでなることを特徴とする噴霧装置
- 請求項5の噴霧装置と多軸ロボットとで成ることを特徴とする噴霧ロボット
- 請求項5の噴霧装置と、真空乾燥装置とでなることを特徴とするスプレードライヤー
- 請求項5の噴霧装置と、回転送り装置とで成ることを特徴とする回転物噴霧装置
- 請求項5の噴霧装置複数個設置したことを特徴とする多点噴霧装置
- 請求項1のシリンジポンプ外周に加熱ユニットを装着したことを特徴とする加熱用シリンジポンプ
- 請求項5の噴霧装置複数個を、夫々の噴霧液が重なる様に配置し、下部に回転テーブルを配置したことを特徴とする多液混合装置
- 請求項2の噴霧ガンを装着したことを特徴とする噴霧装置
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2012156959A JP2014004573A (ja) | 2012-06-26 | 2012-06-26 | 液噴霧装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2012156959A JP2014004573A (ja) | 2012-06-26 | 2012-06-26 | 液噴霧装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2014004573A true JP2014004573A (ja) | 2014-01-16 |
Family
ID=50102811
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2012156959A Pending JP2014004573A (ja) | 2012-06-26 | 2012-06-26 | 液噴霧装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2014004573A (ja) |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN107321521A (zh) * | 2017-08-07 | 2017-11-07 | 王志华 | 一种手提式喷雾枪 |
| KR20190044941A (ko) * | 2017-10-23 | 2019-05-02 | 박진 | 다기능 멜팅건 |
| WO2020138527A1 (ko) * | 2018-12-26 | 2020-07-02 | 박진 | 다기능 멜팅건 |
| CN118831217A (zh) * | 2024-08-01 | 2024-10-25 | 无锡安致医疗科技有限公司 | 一种带有快速装夹结构的高压注射泵 |
-
2012
- 2012-06-26 JP JP2012156959A patent/JP2014004573A/ja active Pending
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN107321521A (zh) * | 2017-08-07 | 2017-11-07 | 王志华 | 一种手提式喷雾枪 |
| KR20190044941A (ko) * | 2017-10-23 | 2019-05-02 | 박진 | 다기능 멜팅건 |
| KR101997900B1 (ko) * | 2017-10-23 | 2019-07-08 | 박진 | 다기능 멜팅건 |
| WO2020138527A1 (ko) * | 2018-12-26 | 2020-07-02 | 박진 | 다기능 멜팅건 |
| CN118831217A (zh) * | 2024-08-01 | 2024-10-25 | 无锡安致医疗科技有限公司 | 一种带有快速装夹结构的高压注射泵 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US9608174B2 (en) | Coating method and device | |
| JP4989716B2 (ja) | 少量の液体材料を分配するための方法 | |
| CN107497640B (zh) | 用于双组份高粘度物料的气缸计量泵供胶装置 | |
| CN101541436B (zh) | 料盒用涂料填充装置 | |
| CN109382267B (zh) | 一种同时打开或关闭的胶阀涂胶头或注胶头 | |
| TW201904672A (zh) | 流體模組、模組化噴射裝置及噴射裝置 | |
| US12303922B2 (en) | Mixing valve assembly having an atomizing spray tip | |
| WO2006138448A3 (en) | Liquid adhesive dispensing system | |
| JPWO2015137271A1 (ja) | 塗布装置および塗布方法 | |
| KR101595156B1 (ko) | 수지도포장치 | |
| CN107127116A (zh) | 精密双组份点胶机 | |
| KR100597779B1 (ko) | 정밀정량토출형 점 도포 장치 | |
| CN210022688U (zh) | 一种同时打开或关闭的胶阀、涂胶头或注胶头 | |
| CN210022689U (zh) | 一种胶阀及涂胶头 | |
| JP2014020365A (ja) | 噴霧装置 | |
| KR20150068888A (ko) | 중고점도 액체재료를 도포하는 저토출 액체 분사밸브 | |
| CN108970912B (zh) | 气压式内径涂胶机 | |
| KR101586017B1 (ko) | 고정밀 디스펜서의 디스펜서액 공급장치 | |
| CN207733590U (zh) | 巧克力压喷装置 | |
| JP2004057850A (ja) | 塗装装置 | |
| CN113182098A (zh) | 一种用于水表壳螺纹的喷漆装置 | |
| CN101617991A (zh) | 包衣锅精确计量雾化加料器 | |
| CN223517842U (zh) | 一种pcb滴胶点胶机 | |
| CN222855763U (zh) | 一种硅油雾化喷涂装置 | |
| JP2009078201A (ja) | 粘性流体塗布装置 |