JP2014006852A - 認識処理方法、認識処理装置、ロボットシステム及び認識処理プログラム - Google Patents
認識処理方法、認識処理装置、ロボットシステム及び認識処理プログラム Download PDFInfo
- Publication number
- JP2014006852A JP2014006852A JP2012144117A JP2012144117A JP2014006852A JP 2014006852 A JP2014006852 A JP 2014006852A JP 2012144117 A JP2012144117 A JP 2012144117A JP 2012144117 A JP2012144117 A JP 2012144117A JP 2014006852 A JP2014006852 A JP 2014006852A
- Authority
- JP
- Japan
- Prior art keywords
- image
- imaging
- recognition processing
- background
- imaging condition
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 238000012545 processing Methods 0.000 title claims abstract description 115
- 238000003672 processing method Methods 0.000 title claims abstract description 9
- 238000003384 imaging method Methods 0.000 claims abstract description 215
- 238000000034 method Methods 0.000 claims abstract description 62
- 230000007613 environmental effect Effects 0.000 abstract description 11
- 239000003086 colorant Substances 0.000 abstract 1
- 238000001514 detection method Methods 0.000 description 25
- 238000000605 extraction Methods 0.000 description 21
- 239000000284 extract Substances 0.000 description 12
- 238000010586 diagram Methods 0.000 description 10
- 238000005286 illumination Methods 0.000 description 10
- 238000004891 communication Methods 0.000 description 5
- 239000002932 luster Substances 0.000 description 5
- 230000005540 biological transmission Effects 0.000 description 4
- 230000006870 function Effects 0.000 description 4
- 230000005484 gravity Effects 0.000 description 3
- 238000007689 inspection Methods 0.000 description 3
- 230000004044 response Effects 0.000 description 3
- 210000000078 claw Anatomy 0.000 description 2
- 238000009434 installation Methods 0.000 description 2
- 239000002184 metal Substances 0.000 description 2
- 238000000926 separation method Methods 0.000 description 2
- 238000013459 approach Methods 0.000 description 1
- 238000005452 bending Methods 0.000 description 1
- 238000012937 correction Methods 0.000 description 1
- 230000007423 decrease Effects 0.000 description 1
- 230000007547 defect Effects 0.000 description 1
- 238000013461 design Methods 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 238000002372 labelling Methods 0.000 description 1
- 230000000873 masking effect Effects 0.000 description 1
- 230000003287 optical effect Effects 0.000 description 1
- 230000002093 peripheral effect Effects 0.000 description 1
- 239000007787 solid Substances 0.000 description 1
- 238000012546 transfer Methods 0.000 description 1
Images



Landscapes
- Manipulator (AREA)
- Image Analysis (AREA)
Abstract
【解決手段】撮像条件変更部321が、対象物を撮像する際に背景となる背景画像の画素値が、該背景画像の反射を軽減する範囲になるよう撮像条件を変更する撮像条件変更手順と、撮像装置制御部322が、撮像条件変更部321が変更した撮像条件で、撮像装置に対象物を撮像させる撮像装置制御手順と、認識処理部323が、撮像装置が撮像することにより得られた撮像画像の色に基づいて抽出された画像と該撮像画像の輝度に基づいて抽出された画像に基づいて、対象物に対して予め決められた認識処理を行う認識処理手順と、を有する。
【選択図】図4
Description
この方法により、撮像装置制御部が、前記撮像条件変更部が背景画像の画素値が該背景画像の反射を軽減する範囲になるように変更した撮像条件で、撮像装置に対象物を撮像させるので、画像に含まれる背景の反射を軽減することができる。これにより、認識処理部は、画像の輝度を用いてより精度よく対象物と背景とを分離することができる。また、対象物に背景と同様の色が写り込んで色でみたときに対象物の画像領域と背景を明確に分離できなかったとしても、認識処理部は、輝度に基づいて抽出された画像を用いて、より精度よく対象物の画像領域を認識することができる。また、認識処理部は、撮像画像の色に基づいて抽出された画像と該撮像画像の輝度に基づいて抽出された画像とで認識処理を行うので、対象物に影ができることで、輝度に基づいて抽出された画像を用いて対象物の画像領域と背景を分離できなかったとしても、色に基づいて抽出された画像を用いることで、より精度よく対象物の画像領域を認識することができる。更に、この認識処理の前に、背景画像の反射を軽減する範囲が決められているので、撮像毎に認識処理装置の操作者が行う操作が少ないため、撮像時における手間が少ない。以上により、少ない手間で対象物の認識能力を向上することができる。
この方法により、認識処理部は、対象物に影ができて、輝度で2値化した画像では対象物の一部の画像領域が欠損しても、色で2値化した画像では対象物の全ての画像領域が含まれるので、論理和を算出することで対象物の画像領域の認識を向上することができる。また、認識処理装置は、対象物に背景と同様の色が写り込んで、色で2値化した画像では対象物の一部の画像領域が欠損しても、輝度で2値化した画像では対象物の全ての画像領域が含まれるので、論理和を算出することで対象物の画像領域の認識を向上することができる。これにより、認識処理部は、環境変化に対してよりロバストに対象物を認識することができる。
この方法により、背景画像の明度が予め決められた範囲にすることで、背景画像の反射を軽減することができる。それゆえ、背景が反射して背景画像が対象物の画像領域と同じ明度になる可能性を低減することができるので、背景画像と対象物の画像領域とを区別して対象物を認識する認識能力を向上させることができる。
この構成により、撮像装置制御部が、前記撮像条件変更部が背景画像の画素値が該背景画像の反射を軽減する範囲になるように変更した撮像条件で、撮像装置に対象物を撮像させるので、画像に含まれる背景の反射を軽減することができる。これにより、認識処理部は、画像の輝度を用いてより精度よく対象物と背景とを分離することができる。また、対象物に背景と同様の色が写り込んで色でみたときに対象物の画像領域と背景を明確に分離できなかったとしても、認識処理部は、輝度に基づいて抽出された画像を用いて、より精度よく対象物の画像領域を認識することができる。また、認識処理部は、撮像画像の色に基づいて抽出された画像と該撮像画像の輝度に基づいて抽出された画像とで認識処理を行うので、対象物に影ができることで、輝度に基づいて抽出された画像を用いて対象物の画像領域と背景を分離できなかったとしても、色に基づいて抽出された画像を用いることで、より精度よく対象物の画像領域を認識することができる。更に、この認識処理の前に、背景画像の反射を軽減する範囲が決められているので、撮像毎に認識処理装置の操作者が行う操作が少ないため、撮像時における手間が少ない。以上により、少ない手間で対象物の認識能力を向上することができる。
この構成により、撮像装置制御部が、前記撮像条件変更部が背景画像の画素値が該背景画像の反射を軽減する範囲になるように変更した撮像条件で、撮像装置に対象物を撮像させるので、画像に含まれる背景の反射を軽減することができる。これにより、認識処理部は、画像の輝度を用いてより精度よく対象物と背景とを分離することができる。また、対象物に背景と同様の色が写り込んで色でみたときに対象物の画像領域と背景を明確に分離できなかったとしても、認識処理部は、輝度に基づいて抽出された画像を用いて、より精度よく対象物の画像領域を認識することができる。また、認識処理部は、撮像画像の色に基づいて抽出された画像と該撮像画像の輝度に基づいて抽出された画像とで認識処理を行うので、対象物に影ができることで、輝度に基づいて抽出された画像を用いて対象物の画像領域と背景を分離できなかったとしても、色に基づいて抽出された画像を用いることで、より精度よく対象物の画像領域を認識することができる。更に、この認識処理の前に、背景画像の反射を軽減する範囲が決められているので、撮像毎に認識処理装置の操作者が行う操作が少ないため、撮像時における手間が少ない。以上により、少ない手間で対象物の認識能力を向上することができる。
このプログラムにより、撮像装置制御ステップにより、前記撮像条件変更部が背景画像の画素値が該背景画像の反射を軽減する範囲になるように変更した撮像条件で、撮像装置に対象物を撮像させるので、画像に含まれる背景の反射を軽減することができる。これにより、認識処理ステップにより、画像の輝度を用いてより精度よく対象物と背景とを分離することができる。また、対象物に背景と同様の色が写り込んで色でみたときに対象物の画像領域と背景を明確に分離できなかったとしても、認識処理ステップにより、輝度に基づいて抽出された画像を用いて、より精度よく対象物の画像領域を認識することができる。また、認識処理ステップにより、撮像画像の色に基づいて抽出された画像と該撮像画像の輝度に基づいて抽出された画像とで認識処理を行うので、対象物に影ができることで、輝度に基づいて抽出された画像を用いて対象物の画像領域と背景を分離できなかったとしても、色に基づいて抽出された画像を用いることで、より精度よく対象物の画像領域を認識することができる。更に、この認識処理の前に、背景画像の反射を軽減する範囲が決められているので、撮像毎に認識処理装置の操作者が行う操作が少ないため、撮像時における手間が少ない。以上により、少ない手間で対象物の認識能力を向上することができる。
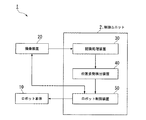
ロボット本体10は、例えば、ロボット制御装置50の制御により、対象物200を把持し、対象物200を把持したまま予め決められた目的位置まで対象物200を搬送する。
なお、ロボット本体10の自由度は6軸によるものに限ったものではなく、任意の数の軸を有してもよい。例えば、ロボット本体10の自由度は7軸でもよい。また、支持台10aは、壁や天井等、地面に対して固定された場所に設置してもよい。
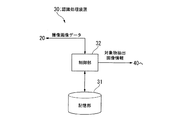
記憶部31には、制御部32が読み出して実行する各種のプログラムが記憶されている。また、記憶部31には、撮像装置20の撮像条件(例えば、露光時間、ホワイトバランス等)を示す撮像条件情報が記憶されている。
本実施形態では、予め決められた認識処理は、一例として、対象物200の画像領域を抽出する処理である。その場合、制御部32は、例えば、その撮像画像の色に基づいて抽出された画像と該撮像画像の輝度に基づいて抽出された画像に基づいて、対象物200の画像領域を抽出する。そして、制御部32は、例えば、対象物200の画像領域が示された対象物抽出画像を生成し、生成した対象物抽出画像を示す情報を位置姿勢検出装置40へ出力する。
具体的には、例えば、撮像条件変更部321は、撮像画像において、背景画像が一番大きな領域を占め、背景が均一色の場合に、撮像画像の色相H、彩度S、明度Vのそれぞれのヒストグラムを生成する。ここで、背景色が均一色の場合とは、例えば絶縁シートが敷いてある上に対象物200が置いてある場合である。また、対象物200以外の背景が背景差分処理により均一な背景色となっている場合も該当する。
また、撮像画像中で背景の領域が事前に決められており、撮像条件変更部321がその指定領域の色を抽出することにより、背景色を同定してもよい。撮像条件変更部321は、背景色の同定に際し、HSV表色系でなく、RGB表色系やLab表色系を用いてもよい。
なお、撮像条件変更部321は、ゲインを低くして、背景画像の明度Vを下げてもよい。また、撮像条件変更部321は、効率的にカメラパラメータを更新するために、勾配法等を用いてカメラパラメータを更新してもよい。
なお、撮像条件変更部321がカメラパラメータを調整せずに、認識処理部323が、2値化処理の際の閾値を、対象物200の周囲の環境の変化に応じて変更してもよい。
撮像条件変更部321は、背景画像の明度Vが予め決められた閾値より低ければ背景の反射がなくなるので、少なくとも背景画像の明度Vが予め決められた閾値以下にすればよい。
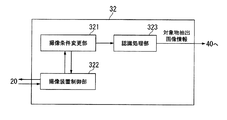
以上により、撮像装置制御部322は、撮像条件変更部321が背景画像の画素値が、該背景画像の反射を軽減する範囲になるように変更した撮像条件で、撮像装置20に対象物200を撮像させる。
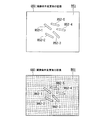
各画素について上述した論理和の値を各画素の画素値とする。これにより、認識処理部323は、対象物200の画像領域の画素値が1で、それ以外の画像領域の画素値が0である対象物抽出画像を生成する。そして、認識処理部323は、生成した対象物抽出画像を示す対象物抽出画像情報を位置姿勢検出装置40へ出力する。
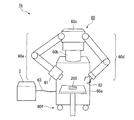
図8は、第2の実施形態におけるロボットシステム1bの概略外観図の一例である。同図におけるロボットシステム1bには、ロボット本体60と、撮像装置61と、把持部62と、制御ユニット2と、ケーブル63が示されている。制御ユニット2は、上述した第1の実施形態と同様の構成であるため、制御ユニット2についての詳細な説明を省略する。
把持部62は、物体を挟持可能な爪部を備える。なお、図8では、把持部62を、その機能を示すために模式的に示してある。
また、ロボット制御装置50は、撮像装置61から供給される、アセンブリ部品の撮像画像を取り込み、この撮像画像に基づいてロボット本体60の首部60bと頭部60cと第1アーム部60dとの動作を制御し、第1の実施形態と同様に、対象物200を把持する。
なお、ロボット制御装置50は、例えば、ロボット本体60の本体60aのキャビネットに収納されていてもよい。
また、本実施形態の認識処理装置30、位置姿勢検出装置40及びロボット制御装置50の各処理を実行するためのプログラムをコンピュータ読み取り可能な記録媒体に記録して、当該記録媒体に記録されたプログラムをコンピュータシステムに読み込ませ、実行することにより、認識処理装置30、位置姿勢検出装置40及びロボット制御装置50に係る上述した種々の処理を行ってもよい。
2 制御ユニット
10、60 ロボット本体
20 撮像装置
30 認識処理装置
31 記憶部
32 制御部
40 位置姿勢検出装置
50 ロボット制御装置
61 撮像装置
62 把持部
63 ケーブル
321 撮像条件変更部
322 撮像装置制御部
323 認識処理部
Claims (6)
- 撮像条件変更部が、対象物を撮像する際に背景となる背景画像の画素値が、該背景画像の反射を軽減する範囲になるよう撮像条件を変更する撮像条件変更手順と、
撮像装置制御部が、前記撮像条件変更部が変更した撮像条件で、撮像装置に前記対象物を撮像させる撮像装置制御手順と、
認識処理部が、前記撮像装置が撮像することにより得られた撮像画像の色に基づいて抽出された画像と該撮像画像の輝度に基づいて抽出された画像に基づいて、前記対象物に対して予め決められた認識処理を行う認識処理手順と、
を有することを特徴とする認識処理方法。 - 前記認識処理手順において、前記認識処理部は、前記画像を色で2値化した画像と輝度で2値化した画像を生成し、前記色で2値化した画像に含まれる画素の画素値と、該画素と対応する前記輝度で2値化した画像の画素の画素値との論理和を、各画素について算出した結果に基づいて、前記対象物に対して予め決められた認識処理を行うことを特徴とする請求項1に記載の認識処理方法。
- 前記撮像条件変更手順において、前記撮像条件変更部が、背景画像の画素値の明度が予め決められた範囲になるよう前記撮像条件を変更することを特徴とする請求項1または請求項2に記載の認識処理方法。
- 対象物を撮像する際に背景となる背景画像の画素値が、該背景画像の反射を軽減する範囲になるよう撮像条件を変更する撮像条件変更部と、
前記撮像条件変更部が変更した撮像条件で、撮像装置に前記対象物を撮像させる撮像装置制御部と、
前記撮像装置が撮像することにより得られた撮像画像の色に基づいて抽出された画像と該撮像画像の輝度に基づいて抽出された画像に基づいて、前記対象物に対して予め決められた認識処理を行う認識処理部と、
を備えることを特徴とする認識処理装置。 - 対象物を撮像する際に背景となる背景画像の画素値が、該背景画像の反射を軽減する範囲になるよう撮像条件を変更する撮像条件変更部と、
前記撮像条件変更部が変更した撮像条件で、撮像装置に前記対象物を撮像させる撮像装置制御部と、
前記撮像装置が撮像することにより得られた撮像画像の色に基づいて抽出された画像と該撮像画像の輝度に基づいて抽出された画像に基づいて、前記対象物に対して予め決められた認識処理を行う認識処理部と、
を備えることを特徴とするロボットシステム。 - コンピュータに、
対象物を撮像する際に背景となる背景画像の画素値が、該背景画像の反射を軽減する範囲になるよう撮像条件を変更する撮像条件変更ステップと、
前記撮像条件変更ステップにより変更された撮像条件で、撮像装置に前記対象物を撮像させる撮像装置制御ステップと、
前記撮像装置が撮像することにより得られた撮像画像の色に基づいて抽出された画像と該撮像画像の輝度に基づいて抽出された画像に基づいて、前記対象物に対して予め決められた認識処理を行う認識処理ステップと、
を実行させるための認識処理プログラム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2012144117A JP2014006852A (ja) | 2012-06-27 | 2012-06-27 | 認識処理方法、認識処理装置、ロボットシステム及び認識処理プログラム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2012144117A JP2014006852A (ja) | 2012-06-27 | 2012-06-27 | 認識処理方法、認識処理装置、ロボットシステム及び認識処理プログラム |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2014006852A true JP2014006852A (ja) | 2014-01-16 |
Family
ID=50104480
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2012144117A Pending JP2014006852A (ja) | 2012-06-27 | 2012-06-27 | 認識処理方法、認識処理装置、ロボットシステム及び認識処理プログラム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2014006852A (ja) |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN104942804A (zh) * | 2014-03-25 | 2015-09-30 | 精工爱普生株式会社 | 机械臂 |
| WO2017208389A1 (ja) * | 2016-06-01 | 2017-12-07 | 富士機械製造株式会社 | 画像処理装置、ワーク移載装置及び画像処理方法 |
| JPWO2016147331A1 (ja) * | 2015-03-18 | 2017-12-28 | 富士機械製造株式会社 | 部品供給装置 |
| CN112418242A (zh) * | 2020-08-27 | 2021-02-26 | 河海大学 | 一种适用于大规模目标的彩色标识系统及其识别方法 |
Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH04130588A (ja) * | 1990-09-20 | 1992-05-01 | Mazda Motor Corp | 画像処理方法 |
| JPH07110305A (ja) * | 1993-10-08 | 1995-04-25 | Tanaka Kikinzoku Kogyo Kk | 光沢のある金属面の画像処理検査方法 |
| JP2001004525A (ja) * | 1999-06-21 | 2001-01-12 | Tokyo Electric Power Co Inc:The | 鋼材の劣化・腐食検出判定方法 |
| JP2001242095A (ja) * | 1999-12-21 | 2001-09-07 | Tomoe Corp | 曲面を有する部材の腐食検出判定方法 |
| JP2001250109A (ja) * | 2000-03-06 | 2001-09-14 | Dainippon Printing Co Ltd | 検査方法及び装置 |
| JP2002358520A (ja) * | 2001-03-27 | 2002-12-13 | Casio Comput Co Ltd | 画像処理装置、及び、プログラム |
| JP2009253636A (ja) * | 2008-04-04 | 2009-10-29 | Sony Corp | 画像処理装置と画像処理方法および撮像装置 |
| JP2009293993A (ja) * | 2008-06-03 | 2009-12-17 | Central Res Inst Of Electric Power Ind | 腐食度評価方法、装置及びプログラム |
| JP2012059213A (ja) * | 2010-09-13 | 2012-03-22 | Toyota Auto Body Co Ltd | 二値化処理方法及び画像処理装置 |
-
2012
- 2012-06-27 JP JP2012144117A patent/JP2014006852A/ja active Pending
Patent Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH04130588A (ja) * | 1990-09-20 | 1992-05-01 | Mazda Motor Corp | 画像処理方法 |
| JPH07110305A (ja) * | 1993-10-08 | 1995-04-25 | Tanaka Kikinzoku Kogyo Kk | 光沢のある金属面の画像処理検査方法 |
| JP2001004525A (ja) * | 1999-06-21 | 2001-01-12 | Tokyo Electric Power Co Inc:The | 鋼材の劣化・腐食検出判定方法 |
| JP2001242095A (ja) * | 1999-12-21 | 2001-09-07 | Tomoe Corp | 曲面を有する部材の腐食検出判定方法 |
| JP2001250109A (ja) * | 2000-03-06 | 2001-09-14 | Dainippon Printing Co Ltd | 検査方法及び装置 |
| JP2002358520A (ja) * | 2001-03-27 | 2002-12-13 | Casio Comput Co Ltd | 画像処理装置、及び、プログラム |
| JP2009253636A (ja) * | 2008-04-04 | 2009-10-29 | Sony Corp | 画像処理装置と画像処理方法および撮像装置 |
| JP2009293993A (ja) * | 2008-06-03 | 2009-12-17 | Central Res Inst Of Electric Power Ind | 腐食度評価方法、装置及びプログラム |
| JP2012059213A (ja) * | 2010-09-13 | 2012-03-22 | Toyota Auto Body Co Ltd | 二値化処理方法及び画像処理装置 |
Cited By (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN104942804A (zh) * | 2014-03-25 | 2015-09-30 | 精工爱普生株式会社 | 机械臂 |
| JP2015182184A (ja) * | 2014-03-25 | 2015-10-22 | セイコーエプソン株式会社 | ロボット |
| US9527209B2 (en) | 2014-03-25 | 2016-12-27 | Seiko Epson Corporation | Robot |
| JPWO2016147331A1 (ja) * | 2015-03-18 | 2017-12-28 | 富士機械製造株式会社 | 部品供給装置 |
| WO2017208389A1 (ja) * | 2016-06-01 | 2017-12-07 | 富士機械製造株式会社 | 画像処理装置、ワーク移載装置及び画像処理方法 |
| CN109153099A (zh) * | 2016-06-01 | 2019-01-04 | 株式会社富士 | 图像处理装置、工件移载装置及图像处理方法 |
| JPWO2017208389A1 (ja) * | 2016-06-01 | 2019-03-28 | 株式会社Fuji | 画像処理装置、ワーク移載装置及び画像処理方法 |
| EP3466604A4 (en) * | 2016-06-01 | 2019-04-24 | Fuji Corporation | Image Processing Device, Workpiece Transfer Device, and Image Processing Method |
| CN112418242A (zh) * | 2020-08-27 | 2021-02-26 | 河海大学 | 一种适用于大规模目标的彩色标识系统及其识别方法 |
| CN112418242B (zh) * | 2020-08-27 | 2022-08-09 | 河海大学 | 一种适用于大规模目标的彩色标识系统及其识别方法 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR102574141B1 (ko) | 이미지 디스플레이 방법 및 디바이스 | |
| US6925122B2 (en) | Method for video-based nose location tracking and hands-free computer input devices based thereon | |
| JP4309439B2 (ja) | 対象物取出装置 | |
| US10306149B2 (en) | Image processing apparatus, robot system, robot, and image processing method | |
| KR101679290B1 (ko) | 영상 처리 방법 및 장치 | |
| WO2019114339A1 (zh) | 机械臂运动的校正方法和装置 | |
| JP5799516B2 (ja) | ロボット装置、検査装置、検査プログラム、および検査方法 | |
| CN101264007B (zh) | 眼睑检测装置及其程序 | |
| JP4597391B2 (ja) | 顔領域検出装置およびその方法並びにコンピュータ読み取り可能な記録媒体 | |
| CN108229369A (zh) | 图像拍摄方法、装置、存储介质及电子设备 | |
| CN109079788B (zh) | 一种基于人形机器人的国际象棋下棋方法及人形机器人 | |
| US9129358B2 (en) | Inspecting apparatus, robot apparatus, inspecting method, and inspecting program | |
| JP5935432B2 (ja) | 画像処理装置、画像処理方法及び撮像装置 | |
| JP7126251B2 (ja) | 建設機械制御システム、建設機械制御方法、及びプログラム | |
| CN108198130A (zh) | 图像处理方法、装置、存储介质及电子设备 | |
| WO2006008944A1 (ja) | 画像処理装置、画像処理方法、画像処理プログラムおよびそのプログラムを記録した記録媒体 | |
| JP2014029664A (ja) | 比較画像範囲生成方法、位置姿勢検出方法、比較画像範囲生成装置、位置姿勢検出装置、ロボット、ロボットシステム、比較画像範囲生成プログラム及び位置姿勢検出プログラム | |
| CN112714287A (zh) | 一种云台目标转换控制方法、装置、设备及存储介质 | |
| JP2021026599A (ja) | 画像処理システム | |
| JP7171294B2 (ja) | 情報処理装置、情報処理方法及びプログラム | |
| US20120092519A1 (en) | Gesture recognition using chroma-keying | |
| CN113034526B (zh) | 一种抓取方法、抓取装置及机器人 | |
| KR20180092033A (ko) | 부품 등록기 | |
| JP2011175347A (ja) | 情報処理装置および情報処理方法 | |
| JP2019176424A (ja) | 画像処理装置、撮像装置、画像処理装置の制御方法、および、撮像装置の制御方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20150416 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20160210 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20160216 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20160328 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20160419 |