JP2014014901A - ロボット制御装置 - Google Patents
ロボット制御装置 Download PDFInfo
- Publication number
- JP2014014901A JP2014014901A JP2012153926A JP2012153926A JP2014014901A JP 2014014901 A JP2014014901 A JP 2014014901A JP 2012153926 A JP2012153926 A JP 2012153926A JP 2012153926 A JP2012153926 A JP 2012153926A JP 2014014901 A JP2014014901 A JP 2014014901A
- Authority
- JP
- Japan
- Prior art keywords
- unit
- speed
- robot
- target value
- target
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images




Landscapes
- Manipulator (AREA)
Abstract
【解決手段】本実施形態のロボット制御装置は、ロボットの動作方向が制限されているときに、関節角差分が閾値を超えない速度関節角速度指令値が監視部から出力され、関節角差分が閾値により制限された場合に、その過大割合が速度抑制部によって算出され、この過大割合を考慮して目標値が目標値整形部によって整形されるとともに、ユーザに対して制限された動作方向を速度制限提示部によって表示する。
【選択図】図2
Description
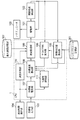
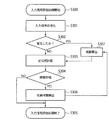
第1実施形態によるロボット制御装置について図1および図2を参照して説明する。図1は、本実施形態のロボット制御装置によって制御されるロボットの外観図であり、図2は、本実施形態のロボット制御装置を示すブロック図である。
Δx=JΔθ … (1)
Δθ=J-1Δx … (2)
α=|Δθ/θmax| … (3)
Δθ=J+Δx + (I−JJ+)k … (4)
ここで、Iは単位行列であり、kは冗長性パラメータである。この冗長性パラメータkは冗長性評価部111により算出される。冗長性評価部111は、ロボット10が可動限界や特異点に近づいた場合に目標速度が算出されるように、関節の可動範囲およびヤコビ行列の特異点近傍度を評価関数として算出される冗長性パラメータを算出する。特異点近傍度κとして以下に示す可操作度や条件数など、さまざまな指標が提案されている。可操作度は以下の式に示すようにJとその転置行列との積の行列式に対し平方根を取ったものである。
κ=√(det(JJT))
ここで、det(K)は行列Kの行列式である。特異点に近づくと急激に減少し、特異点では0となる。
κ=σ1/σm
ここで、σ1はJの固有値の中で最小のもの、σmはJの固有値の中で最大のものである。条件数が1に近いほど特異値からは離れていると言える。
k = k0 * f(κ)
ここで、k0は冗長性パラメータの基準値であり、動作によって選択してもよい。例えばユーザによる作業エリアを確保するために、第1軸を大きく動かすことでアームを回り込ませたいときは、以下のように設定するとよい。
k0=[k1, 0…, 0]
β=t/T0 (0<t<T0)
β=1 (T0<t<T−T0)
β=(T−t)/T0 (T−T0<t<T)
ここで、T0は加減速時間、Tは動作完了に必要な時間である。
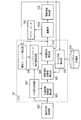
第2実施形態によるロボット制御装置を図4に示す。この第2実施形態のロボット制御装置は、第1実施形態と同様に、例えば図1に示すロボット10を制御対象としている。この実施形態のロボット制御装置は、第1実施形態の制御装置において、駆動部101を駆動部101Aに置き換えるとともにCPU1をCPU1Aに置き換え、動作方向指定部302を新たに設けた構成となっている。この第2実施形態のCPU1Aは、図2に示すCPU1において、先端速度目標値算出部303と、関節速度目標値算出部305と、入力信号評価部307と、慣性モーメント算出部308と、フィードフォワード指令値算出部309と、を新たに設けた構成となっている。なお、このCPU1Aは、図2に示すヤコビ行列算出部106以外のCPU1の各構成要素を図示していない。なお、CPU1Aを構成する各構成要素はモジュールであって、ハードウェアで実現してもよいし、ソフトウェアで実現してもよい。
vRi=vRi−1 + aΔT … (5)
vRi=vRi−1 + aΔT + Δx … (6)
v=Jω … (7)
ωRi=J−1vRi … (8)
τRi=KP(KI∫(ωRi−ω)dt−ω+KFFωRi) … (9)
ここで、KI、KP、KFFはそれぞれ速度偏差積分フィードバック制御ゲイン、速度比例フィードバック制御ゲイン、速度目標値フィードフォワード制御ゲインを表す。
yi=K(ui−yi−1)+yi−1 … (10)
ここでuiは入力、yiは出力、yi−1は前回の出力、Kは係数である。この式は、一次遅れ要素(ゲイン1)の式を差分形式で表現したものである。この関数は入力が変化しなければ、時間の経過とともに出力は入力に収束する。
Kj=Kj−1/α (dT<βT の場合)
Kj=αKj−1 (dT>T の場合) … (11)
Kj=Kj−1 (その他の場合)
ここでα>1、0<β<1である。
F=(JT)−1τd … (12)
ここでJTはヤコビ行列Jの転置行列である。ロボット10が図1に示すように冗長自由度を有する場合には、第1実施形態で説明したと同様に、ヤコビ行列Jの転置行列JTの擬似逆行列JTを用いて外力Fを算出する。τdは、関節駆動トルクから、無負荷でかつ静止時における関節駆動トルク(≒重力トルク)を差し引けば算出される。このため、式(12)で外力が算出される。さらにアームの姿勢を非干渉化すれば計算量を削減され、荷重および重心位置が算出される。あるいはアームの姿勢を変えながら、逐次的にパラメータを推定し続ける、という方法もある。
第2実施形態の第1変形例によるロボット制御装置を図7に示す。この第1変形例のロボット制御装置は、図4に示す第2実施形態のロボット制御装置において、駆動部101Aを駆動部101Bに置き換えるとともに、CPU1AをCPU1Bに置き換えた構成となっている。駆動部101Bは駆動トルク指令値を受けてアクチュエータを駆動する電流を生成するトルク指令型の駆動部である。CPU1Bは、CPU1Aにおいて、制御指令算出部310を新たに設けた構成となっている。なお、制御指令算出部310は、モジュールであって、ハードウェアで実現してもよいし、ソフトウェアで実現してもよい。
10 ロボット
11 第1関節軸
12 第2関節軸
13 第3関節軸
14 第4関節軸
15 第5関節軸
16 第6関節軸
17 第7関節軸
20 天板
100 アクチュエータ
101、101A、101B 駆動部
102 関節角度検出部
103 目標値入力部
104 速度制限提示部
105 制御点位置算出部
106 ヤコビ行列算出部
107 目標値整形部
108 目標速度算出部
109 速度監視部
110 速度抑制部
111 冗長性評価部
201 リンクパラメータ記憶部
202 最大速度記憶部
302 動作方向指定部
303 先端速度目標値算出部
305 関節速度目標値算出部
307 入力信号評価部
308 慣性モーメント算出部
309 フィードフォワード指令値算出部
310 制御指令算出部
Claims (5)
- アーム型治療台を備えたロボットの関節軸を制御周期毎に駆動するアクチュエータと、
前記関節軸の角度を検出する関節角度検出部と、
前記関節角度とリンクパラメータとに基づいて前記ロボットの制御点の位置座標を算出する制御点位置算出部と、
検出された前記関節角度および前記リンクパラメータに基づいて前記各関節における関節座標系と作業座標系との間のヤコビ行列を算出するヤコビ行列算出部と、
前記制御点の目標位置および制御点の目標値を入力する目標値入力部と、
前記制御点の目標値を整形する目標値整形部と、
前記目標値整形部により整形された制御点の目標値と前記制御点位置算出部により算出された制御点の現在値との差分を算出し、前記ヤコビ行列を用いて逆運動学計算を行い、前記制御点における目標速度を算出する目標速度算出部と、
前記目標速度を監視し、算出された前記目標速度が閾値を超えている場合に前記目標速度が前記閾値以下となるように制限する速度監視部と、
前記算出された目標速度が前記閾値を超えている場合に前記制御点の目標値を修正する速度抑制部と、
前記速度抑制部によって前記ロボットの動作方向が制限されているときに、ユーザに対して制限された動作方向を提示する速度制限提示部と、
前記速度監視部から出力された目標速度と前記関節角度とに基づいて指令値を算出し、指令値に基づいて前記アクチュエータを駆動する第1駆動部と、
を備え、
前記目標値整形部は、前記速度抑制部によって前記制御点の目標値が修正された場合に、この修正された目標値を整形することを特徴とするロボット制御装置。 - 前記ロボットの制御点の動作方向を指示する動作方向指定部と、
指示された前記動作方向に基づいて、前記制御点における前記制御周期毎の先端速度目標値を算出する先端速度目標値算出部と、
算出された前記先端速度目標値と前記ヤコビ行列を用いて逆運動学計算を行い、前記関節軸の速度目標値を算出する関節速度目標値算出部と、
前記動作方向の履歴や操作時間に基づいて軌道パラメータを変更する入力信号評価部と、
検出された前記関節角度と、前記リンクパラメータと、前記駆動部の指令値とに基づいて、前記ロボットに搭載されている患者の荷重を推定し、リンクの慣性モーメントを算出する慣性モーメント算出部と、
前記慣性モーメントや前記入力信号評価部の評価値に基づいて、フィードフォワード指令値を算出するフィードフォワード指令値算出部と、
算出された前記速度目標値と、前記フィードフォワード指令値に基づいて、前記アクチュエータを駆動する第2駆動部とを
を備えていることを特徴とする請求項1記載のロボット制御装置。 - 算出された前記速度目標値と、前記フィードフォワード指令値に基づいて駆動トルク指令値を算出する制御指令算出部を更に備え、
前記慣性モーメント算出部は、検出された前記関節角度と、前記リンクパラメータと、前記駆動トルク指令値とに基づいて、前記ロボットに搭載されている患者の荷重を推定し、リンクの慣性モーメントを算出し、
前記第2駆動部は、前記駆動トルク指令値に基づいて、前記アクチュエータを駆動することを特徴とする請求項2記載のロボット制御装置。 - 前記入力信号評価部は、入力信号の変化パターンを記録し、設計した近似関数に含まれる応答パラメータをユーザの使用状況に応じて変化させることを特徴とする請求項2または3記載のロボット制御装置。
- 前記ロボットは、前記目標値入力部において設定される前記制御点の目標値の自由度よりも冗長なアクチュエータを有し、
前記ロボットが可動限界や特異点に近づいた場合に目標速度が算出されるように、前記関節の可動範囲、前記ヤコビ行列の特異点近傍度を評価関数として算出される冗長性パラメータを算出する冗長性評価部を前記ロボット制御装置は更に備え、
前記目標速度算出部は、前記冗長性パラメータに基づいて、冗長自由度の逆運動学計算を行うことにより前記目標速度を算出することを特徴とする請求項1乃至4のいずれかに記載のロボット制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2012153926A JP5774552B2 (ja) | 2012-07-09 | 2012-07-09 | ロボット制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2012153926A JP5774552B2 (ja) | 2012-07-09 | 2012-07-09 | ロボット制御装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2014014901A true JP2014014901A (ja) | 2014-01-30 |
| JP5774552B2 JP5774552B2 (ja) | 2015-09-09 |
Family
ID=50110058
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2012153926A Active JP5774552B2 (ja) | 2012-07-09 | 2012-07-09 | ロボット制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5774552B2 (ja) |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102016226229A1 (de) * | 2016-12-27 | 2018-06-28 | Siemens Healthcare Gmbh | Patientenlagerungstisch |
| JP2018192579A (ja) * | 2017-05-18 | 2018-12-06 | ファナック株式会社 | ロボットシステム |
| JP2019094176A (ja) * | 2017-11-22 | 2019-06-20 | 古河機械金属株式会社 | 制御装置、制御方法及びプログラム |
| CN111103875A (zh) * | 2018-10-26 | 2020-05-05 | 科沃斯机器人股份有限公司 | 避让的方法、设备及存储介质 |
| JP2020131314A (ja) * | 2019-02-14 | 2020-08-31 | 株式会社デンソーウェーブ | ロボットの制御装置およびロボットの制御方法 |
Citations (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS61273611A (ja) * | 1985-05-30 | 1986-12-03 | Matsushita Electric Ind Co Ltd | 産業用ロボツト |
| JPH06222817A (ja) * | 1993-01-27 | 1994-08-12 | Komatsu Ltd | ロボットのウィービング制御装置 |
| JPH06312392A (ja) * | 1993-04-28 | 1994-11-08 | Yaskawa Electric Corp | 多関節ロボットの制御装置 |
| JPH07200034A (ja) * | 1993-12-30 | 1995-08-04 | Nippei Toyama Corp | 加工ヘッドの加減速制御装置および加減速制御方法 |
| JPH08190433A (ja) * | 1995-01-05 | 1996-07-23 | Fanuc Ltd | 負荷重量推定方法 |
| JP2007136590A (ja) * | 2005-11-16 | 2007-06-07 | Kawasaki Heavy Ind Ltd | 冗長関節部を有する冗長ロボットの制御装置および制御方法 |
| JP2008220553A (ja) * | 2007-03-12 | 2008-09-25 | Hitachi Ltd | 放射線治療システム |
| JP2009166164A (ja) * | 2008-01-15 | 2009-07-30 | Kobe Steel Ltd | 工業用ロボット |
| JP2010102409A (ja) * | 2008-10-21 | 2010-05-06 | Toshiba Corp | ロボット制御装置 |
| JP2012501866A (ja) * | 2008-09-12 | 2012-01-26 | アキュレイ インコーポレイテッド | 少なくとも1つの冗長関節を有する7つ以上の自由度ロボットマニピュレータ |
-
2012
- 2012-07-09 JP JP2012153926A patent/JP5774552B2/ja active Active
Patent Citations (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS61273611A (ja) * | 1985-05-30 | 1986-12-03 | Matsushita Electric Ind Co Ltd | 産業用ロボツト |
| JPH06222817A (ja) * | 1993-01-27 | 1994-08-12 | Komatsu Ltd | ロボットのウィービング制御装置 |
| JPH06312392A (ja) * | 1993-04-28 | 1994-11-08 | Yaskawa Electric Corp | 多関節ロボットの制御装置 |
| JPH07200034A (ja) * | 1993-12-30 | 1995-08-04 | Nippei Toyama Corp | 加工ヘッドの加減速制御装置および加減速制御方法 |
| JPH08190433A (ja) * | 1995-01-05 | 1996-07-23 | Fanuc Ltd | 負荷重量推定方法 |
| JP2007136590A (ja) * | 2005-11-16 | 2007-06-07 | Kawasaki Heavy Ind Ltd | 冗長関節部を有する冗長ロボットの制御装置および制御方法 |
| JP2008220553A (ja) * | 2007-03-12 | 2008-09-25 | Hitachi Ltd | 放射線治療システム |
| JP2009166164A (ja) * | 2008-01-15 | 2009-07-30 | Kobe Steel Ltd | 工業用ロボット |
| JP2012501866A (ja) * | 2008-09-12 | 2012-01-26 | アキュレイ インコーポレイテッド | 少なくとも1つの冗長関節を有する7つ以上の自由度ロボットマニピュレータ |
| JP2010102409A (ja) * | 2008-10-21 | 2010-05-06 | Toshiba Corp | ロボット制御装置 |
Cited By (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102016226229A1 (de) * | 2016-12-27 | 2018-06-28 | Siemens Healthcare Gmbh | Patientenlagerungstisch |
| JP2018192579A (ja) * | 2017-05-18 | 2018-12-06 | ファナック株式会社 | ロボットシステム |
| CN108942880A (zh) * | 2017-05-18 | 2018-12-07 | 发那科株式会社 | 机器人系统 |
| US10525592B2 (en) | 2017-05-18 | 2020-01-07 | Fanuc Corporation | Robot system |
| JP2019094176A (ja) * | 2017-11-22 | 2019-06-20 | 古河機械金属株式会社 | 制御装置、制御方法及びプログラム |
| JP7082476B2 (ja) | 2017-11-22 | 2022-06-08 | 古河機械金属株式会社 | 制御装置、制御方法及びプログラム |
| CN111103875A (zh) * | 2018-10-26 | 2020-05-05 | 科沃斯机器人股份有限公司 | 避让的方法、设备及存储介质 |
| JP2020131314A (ja) * | 2019-02-14 | 2020-08-31 | 株式会社デンソーウェーブ | ロボットの制御装置およびロボットの制御方法 |
| US11472027B2 (en) | 2019-02-14 | 2022-10-18 | Denso Wave Incorporated | Apparatus and method for controlling robot |
| JP7238450B2 (ja) | 2019-02-14 | 2023-03-14 | 株式会社デンソーウェーブ | ロボットの制御装置およびロボットの制御方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP5774552B2 (ja) | 2015-09-09 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US11548153B2 (en) | Robot comprising safety system ensuring stopping time and distance | |
| US9616564B2 (en) | Event-based redundancy angle configuration for articulated-arm robots | |
| JP5191738B2 (ja) | マニピュレータの制御方法および制御システム | |
| US9421687B2 (en) | Robot control apparatus and robot control method | |
| US9821459B2 (en) | Multi-joint robot having function for repositioning arm | |
| JP6238628B2 (ja) | ロボット装置、ロボット制御方法、ロボット制御プログラム及びロボット装置を用いた部品の製造方法 | |
| US9481088B2 (en) | Robot control device, robot, and robot system | |
| JP5774552B2 (ja) | ロボット制御装置 | |
| JP2021053802A (ja) | 産業用ロボットおよびその運転方法 | |
| CN110621446B (zh) | 机器人系统以及机器人系统的控制方法 | |
| EP2746000A1 (en) | Robot system, robot, and robot control device | |
| US11878423B2 (en) | Robot system | |
| JP2023083530A (ja) | ロボットの制御方法 | |
| JP2021121451A (ja) | 教示方法およびロボットシステム | |
| JP2014018912A5 (ja) | ロボット制御装置 | |
| KR20190079322A (ko) | 로봇 제어 시스템 | |
| KR101307782B1 (ko) | 로봇의 직접 교시 및 재생 방법 및 이를 구현하는 로봇 제어 장치 | |
| JP2016028842A (ja) | アクチュエータシステム | |
| JP7238450B2 (ja) | ロボットの制御装置およびロボットの制御方法 | |
| JP5752565B2 (ja) | ロボットアーム | |
| WO2018105045A1 (ja) | 医療システムとその制御方法 | |
| JP2013166224A (ja) | ロボットの制御装置、ロボット及びそのプログラム | |
| JP5770067B2 (ja) | ロボットアーム | |
| JP5829968B2 (ja) | 多関節ロボット、その関節協調制御装置および方法 | |
| JP5904445B2 (ja) | ロボット用制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20140213 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20141113 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20141128 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20150123 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20150605 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20150701 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 5774552 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |