JP2014046882A - ワイパー制御装置 - Google Patents
ワイパー制御装置 Download PDFInfo
- Publication number
- JP2014046882A JP2014046882A JP2012193253A JP2012193253A JP2014046882A JP 2014046882 A JP2014046882 A JP 2014046882A JP 2012193253 A JP2012193253 A JP 2012193253A JP 2012193253 A JP2012193253 A JP 2012193253A JP 2014046882 A JP2014046882 A JP 2014046882A
- Authority
- JP
- Japan
- Prior art keywords
- wiper
- control device
- wiping
- sensor group
- speed
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images

Abstract
【課題】メモリ容量の増大が抑制されたワイパー制御装置を提供する。
【解決手段】複数の異なる物理量を検出するセンサ群(10)と、該センサ群の出力信号に基づいて、車両に備え付けられたワイパーの払拭速度を制御する制御部(20)と、を有するワイパー制御装置であって、制御部は、複数の異なる物理量を変数とする、払拭速度の関数が記憶された記憶部(21)と、関数の変数に、センサ群の出力信号を代入することで、払拭速度を演算する演算部(22)と、を有する。
【選択図】図2
【解決手段】複数の異なる物理量を検出するセンサ群(10)と、該センサ群の出力信号に基づいて、車両に備え付けられたワイパーの払拭速度を制御する制御部(20)と、を有するワイパー制御装置であって、制御部は、複数の異なる物理量を変数とする、払拭速度の関数が記憶された記憶部(21)と、関数の変数に、センサ群の出力信号を代入することで、払拭速度を演算する演算部(22)と、を有する。
【選択図】図2
Description
本発明は、複数の異なる物理量を検出するセンサ群と、該センサ群の出力信号に基づいて、車両に備え付けられたワイパーの払拭速度を制御する制御部と、を有するワイパー制御装置に関するものである。
従来、例えば特許文献1に示されるように、車両速度毎に異なる、ワイパ作動速度と降雨量に関する曲線を有する車両用ワイパ制御装置が提案されている。この車両用ワイパ制御装置は、車両速度の変更に伴い、その車両速度に対応する曲線に移行することで、ワイパ作動速度を決定している。
上記したように、特許文献1に示される車両用ワイパ制御装置では、複数の曲線を有している。そのため、この曲線を記憶するメモリ容量が増大する、という問題があった。
そこで、本発明は上記問題点に鑑み、メモリ容量の増大が抑制されたワイパー制御装置を提供することを目的とする。
上記した目的を達成するために、本発明は、複数の異なる物理量を検出するセンサ群(10)と、該センサ群の出力信号に基づいて、車両に備え付けられたワイパーの払拭速度を制御する制御部(20)と、を有するワイパー制御装置であって、制御部は、複数の異なる物理量を変数とする、払拭速度の関数が記憶された記憶部(21)と、関数の変数に、センサ群の出力信号を代入することで、払拭速度を演算する演算部(22)と、を有することを特徴とする。
このように本発明によれば、複数の異なる物理量を変数とする、払拭速度の関数が記憶部(21)に1つ記憶されている。したがって、1つの物理量を変数とする、払拭速度の関数(曲線)が記憶部に複数記憶された構成と比べて、メモリ容量の増大が抑制される。
ちなみに、センサ群(10)が2つの異なる物理量を検出する場合、記憶部(21)には、払拭速度に関する曲面MAPが記憶される。この曲面MAPは、複数の曲線をある変数の軸方向に離散的に並べることで構成される曲面MAPとは異なり、全ての変数で連続値を有する。したがって、上記した比較構成と比べて、払拭速度をより細かく決定することができる。
また、本発明において、演算部は、車両に乗車したユーザーの嗜好に合わせて、関数の係数を変化させる構成が好適である。これによれば、複数の曲線(関数)の係数を変化させる構成と比べて、その係数が少ないので、ユーザーの嗜好に合わせた関数の更新が容易となる。なお、ユーザーの嗜好とは、ある物理量のときにおいて、ユーザーがどの程度の払拭速度を好むのか、という傾向である。演算部は、ワイパーの払拭速度を調節するコントローラ(30)のユーザーの操作による調節量、及び、コントローラの調節時のセンサ群にて検出された物理量に基づいて、関数の係数を変化させる。
ちなみに、センサ群は、物理量として、降雨量、及び、車両速度を検出する。この場合、記憶部(21)には、降雨量と車両速度を変数とする、払拭速度の関数(曲面MAP)が記憶される。なお、センサ群は、物理量として、降雨量及び車両速度の他に、日射量、外気温、ガラス温度、時刻、及び、車両に備え付けられたライトの明るさの内少なくとも1つを検出しても良い。この場合、記憶部(21)には、降雨量と車両速度の他に、上記した物理量の少なくとも1つを変数とする、払拭速度の関数が記憶される。
以下、本発明の実施の形態を図に基づいて説明する。
(第1実施形態)
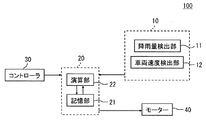
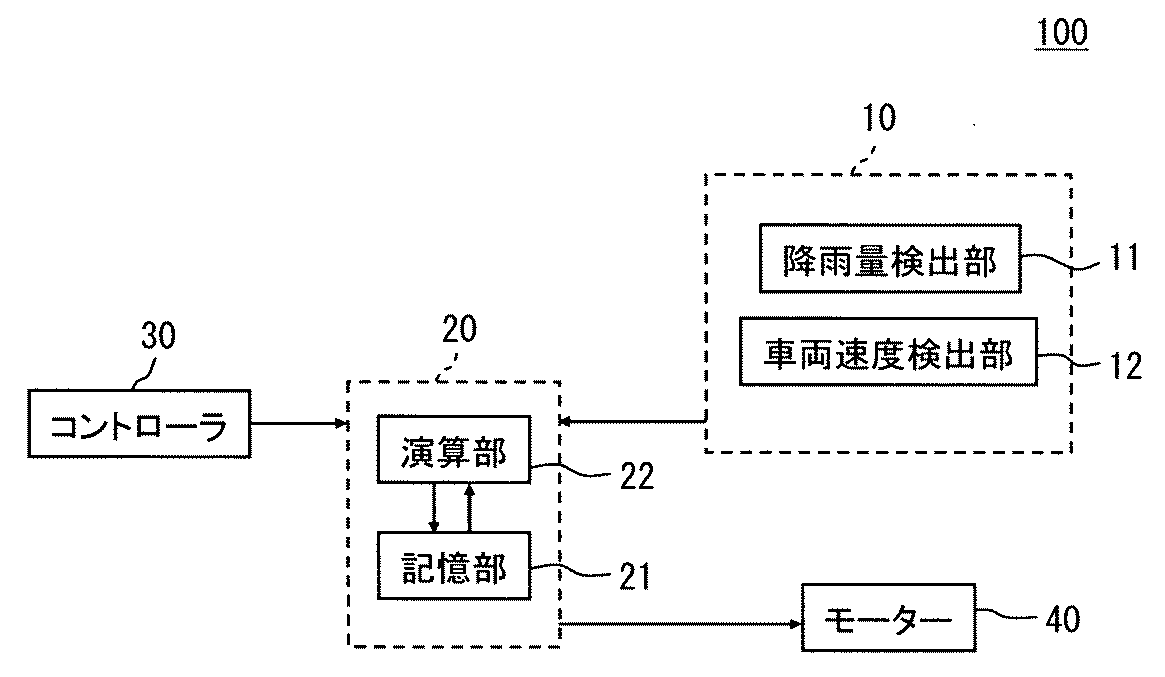
図1〜図3に基づいて、本実施形態に係るワイパー制御装置を説明する。なお、図1では、ワイパー制御装置の他に、車両に取り付けられたコントローラ30とモーター40を示している。
(第1実施形態)
図1〜図3に基づいて、本実施形態に係るワイパー制御装置を説明する。なお、図1では、ワイパー制御装置の他に、車両に取り付けられたコントローラ30とモーター40を示している。
図1に示すように、ワイパー制御装置100は、要部として、センサ群10と、制御部20と、を有する。センサ群10は、複数の異なる物理量を検出するものであり、制御部20は、センサ群10の出力信号に基づいて、ワイパー(図示略)のモーター40を制御するものである。本実施形態に係る制御部20は、車両に乗車したユーザーのコントローラ30の操作、すなわち、ユーザーの嗜好に合わせて、モーター40に供給する電流(ワイパーの払拭速度)を変化させる学習機能も有する。
センサ群10は、降雨量検出部11と、車両速度検出部12と、を有する。そのため、センサ群10は、物理量として、単位時間当たりの降雨量と車両速度とを検出する。これら物理量が、検出部11,12の出力信号として、制御部20に出力される。
制御部20は、センサ群10にて検出される複数の物理量を変数とする払拭速度の関数(以下、払拭関数と示す)が記憶された記憶部21と、払拭関数の変数に、センサ群10にて検出された物理量を代入することで、払拭速度を演算する演算部22と、を有する。上記したように、センサ群10は、降雨量検出部11と、車両速度検出部12と、を有する。そのため、記憶部21には、降雨量と車両速度とを変数とする払拭関数(図2に示す曲面MAP)が記憶される。演算部22は、払拭関数を記憶部21から読み出した後、その払拭関数の変数に、検出部11,12にて検出された降雨量と車両速度を代入することで、払拭速度を算出する。
ちなみに、センサ群10が、m個の異なる物理量を検出する場合、払拭関数は、下記のように表される。
ここで、fは、払拭速度を示し、pは、変数を示している。
より具体的に示せば、払拭関数は、下記のように表される。
ここで、aijは、払拭関数に含まれる係数であり、後述するように、ユーザーの嗜好に合わせて、調整される。
本実施形態に係る払拭関数は、p1を降雨量に関する変数、p2を車両速度に関する変数、n=3とすると、下記のように表される。
この関数を具体的に表すと、下記のように表される。
この関数を展開すると、下記のように表される。
数2では、払拭関数を簡素に表現しているが、記憶部21には、数5の形で記憶されている。数5では、係数が2つのaの乗算によって表されているが、この2つのaの乗算が、1つの係数cとして記憶部21に記憶されている。cを用いると、数5は下記のように表される。
この係数c1〜c16が、ユーザーの嗜好によって、変更される。なお、もちろんではあるが、係数c1〜c16の全てを変更する必要はなく、最低、1つの係数cが変更されれば、払拭関数は更新されることとなる。ちなみに、払拭関数fが3次式で表される場合、係数c8、c11〜c12,c14〜c16はゼロとなる。
コントローラ30は、ユーザーが操作することで、ワイパーの払拭速度を調整するためのものである。コントローラ30は、制御部20と電気的に接続されており、制御部20は、コントローラ30の調節量にしたがって、ワイパーの払拭速度を調整する。また、制御部20は、ワイパーの払拭速度を調整するとともに、コントローラ30の調節と、センサ群10の出力信号とに基づいて、ユーザーの嗜好を学習する。そして、その学習内容を、払拭関数に含まれる係数を更新することで、払拭関数に反映させる。
モーター40は、ワイパーを駆動するためのものであり、制御部20によって駆動制御される。制御部20は、モーター40を段階的に調整するが、その1段1段の間のワイパーの払拭速度の調整量は、ユーザーが知覚できないほどに微細な調節量である。このように、制御部20は、ワイパーを無段階方式で調整する。
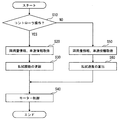
次に、図3に基づいて、払拭関数の更新、及び、払拭速度の算出を説明する。先ず、ステップS10において、制御部20は、コントローラ30がユーザーによって操作されたか否かを判定する。制御部20は、コントローラ30が操作されたと判断した場合、その調節量を記憶しつつ、ステップS20へ移行し、コントローラ30が操作されなかったと判断した場合、ステップS50へ移行する。
ステップS20に移行すると、制御部20は、センサ群10にて検出された降雨量と車両速度(車速)とを取得し、ステップS30に移行する。
ステップS30に移行すると、制御部20は、ステップS10にて記憶したコントローラ30の調節量と、ステップS20にて取得した降雨量と車両速度(車速)とに基づいて、払拭関数の係数を更新する。こうすることで、払拭関数をユーザーの好みに更新する。なお、ユーザーの好み(嗜好)とは、ある降雨量と車速のときにおいて、ユーザーがどの程度の払拭速度を好むのか、という傾向である。
ステップS30からステップS40に移行すると、制御部20は、更新した払拭関数に、ステップS20にて取得した降雨量と車速を代入して払拭速度を算出した後、算出した払拭速度となるように、モーター40を制御する。
次に、ステップS50について説明する。ステップS50に移行すると、制御部20は、センサ群10にて検出された降雨量と車速とを取得し、ステップS60に移行する。
ステップS60に移行すると、制御部20は、記憶部21から払拭関数を読み出し、読み出した払拭関数に、ステップS20にて取得した降雨量と車速を代入する。こうすることで、払拭速度を算出して、ステップS40に移行する。
ステップS60からステップS40に移行すると、制御部20は、ステップS40にて算出した払拭速度となるように、モーター40を制御する。
次に、本実施形態に係るワイパー制御装置100の作用効果を説明する。上記したように、記憶部21には、降雨量と車両速度とを変数とする払拭関数(図2に示す曲面MAP)が1つ記憶されている。したがって、降雨量を変数とする払拭関数(曲線)が記憶部に複数記憶された構成と比べて、メモリ容量の増大が抑制される。
上記したように、記憶部21には、払拭速度に関する曲面MAPが記憶される。この曲面MAPは、降雨量を変数とする複数の払拭関数(曲線)を車両速度の軸方向に離散的に並べることで構成される曲面MAPとは異なり、全ての変数で連続値を有する。したがって、上記した比較構成と比べて、払拭速度をより細かく決定することができる。
また、本実施形態では、制御部20は、モーター40を段階的に調整するが、その1段1段の間のワイパーの払拭速度の調整量は、ユーザーが知覚できないほどに微細な調節量とする。これによれば、全ての変数が連続値である払拭関数によって算出される払拭速度を反映させるように、ワイパーの払拭速度を制御することができる。
制御部20、車両に乗車したユーザーの嗜好に合わせて、払拭関数の係数を変化させる。これによれば、複数の払拭関数(曲線)の係数を変化させる構成と比べて、その係数が少ないので、ユーザーの嗜好に合わせた払拭関数の更新が容易となる。
以上、本発明の好ましい実施形態について説明したが、本発明は上記した実施形態になんら制限されることなく、本発明の主旨を逸脱しない範囲において、種々変形して実施することが可能である。
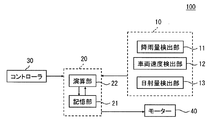
本実施形態では、センサ群10は、降雨量検出部11と、車両速度検出部12と、を有し、物理量として、降雨量と車両速度を検出する例を示した。しかしながら、センサ群10は、物理量として、日射量、外気温、ガラス温度、時刻、及び、車両に備え付けられたライトの明るさの内少なくとも1つを検出する検出部を有しても良い。この場合、記憶部21には、降雨量と車両速度の他に、上記した物理量の少なくとも1つを変数とする、払拭速度の関数が記憶される。例として、図4に、センサ群10が、日射量検出部13を有する場合のワイパー制御装置100を図示しておく。
なお、もちろんではあるが、上記した物理量の他に、ワイパーの払拭速度の制御に有用な物理量であれば、その有用な物理量を検出する検出部をセンサ群10が有し、その有用な物理量の変数が払拭関数に含まれる構成を採用することができる。上記した数々の物理量は、あくまで、一例に過ぎない。
10・・・センサ群
20・・・制御部
21・・・記憶部
22・・・演算部
100・・・ワイパー制御装置
20・・・制御部
21・・・記憶部
22・・・演算部
100・・・ワイパー制御装置
Claims (7)
- 複数の異なる物理量を検出するセンサ群(10)と、
該センサ群の出力信号に基づいて、車両に備え付けられたワイパーの払拭速度を制御する制御部(20)と、を有するワイパー制御装置であって、
前記制御部は、複数の異なる物理量を変数とする、前記払拭速度の関数が記憶された記憶部(21)と、前記関数の変数に、前記センサ群の出力信号を代入することで、前記払拭速度を演算する演算部(22)と、を有することを特徴とするワイパー制御装置。 - 前記演算部は、車両に乗車したユーザーの嗜好に合わせて、前記関数の係数を変化させることを特徴とする請求項1に記載のワイパー制御装置。
- 前記演算部は、ワイパーの払拭速度を調節するコントローラ(30)のユーザーの操作による調節量、及び、コントローラの調節時のセンサ群にて検出された物理量に基づいて、前記関数の係数を変化させることを特徴とする請求項2に記載のワイパー制御装置。
- 前記センサ群は、前記物理量として、降雨量、及び、車両速度を検出することを特徴とする請求項1〜3いずれか1項に記載のワイパー制御装置。
- 前記センサ群は、前記物理量として、前記降雨量及び前記車両速度の他に、日射量、外気温、ガラス温度、時刻、及び、車両に備え付けられたライトの明るさの内少なくとも1つを検出することを特徴とする請求項4に記載のワイパー制御装置。
- 前記センサ群は、降雨量検出部(11)と、車両速度検出部(12)と、を有することを特徴とする請求項4又は請求項5に記載のワイパー制御装置。
- 前記制御部は、ワイパーを駆動するモータ(40)を制御することで、前記払拭速度を制御することを特徴とする請求項1〜6いずれか1項に記載のワイパー制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2012193253A JP2014046882A (ja) | 2012-09-03 | 2012-09-03 | ワイパー制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2012193253A JP2014046882A (ja) | 2012-09-03 | 2012-09-03 | ワイパー制御装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2014046882A true JP2014046882A (ja) | 2014-03-17 |
Family
ID=50606959
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2012193253A Pending JP2014046882A (ja) | 2012-09-03 | 2012-09-03 | ワイパー制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2014046882A (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN104401297A (zh) * | 2014-11-28 | 2015-03-11 | 南车株洲电力机车有限公司 | 一种雨刮器控制装置、方法及系统 |
| CN117183991A (zh) * | 2023-09-06 | 2023-12-08 | 浙江智马达智能科技有限公司 | 一种车辆后雨刮的控制方法及控制系统 |
-
2012
- 2012-09-03 JP JP2012193253A patent/JP2014046882A/ja active Pending
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN104401297A (zh) * | 2014-11-28 | 2015-03-11 | 南车株洲电力机车有限公司 | 一种雨刮器控制装置、方法及系统 |
| CN117183991A (zh) * | 2023-09-06 | 2023-12-08 | 浙江智马达智能科技有限公司 | 一种车辆后雨刮的控制方法及控制系统 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR101387143B1 (ko) | 차량의 작동과 관련된 정보를 디스플레이하기 위한 차량용 디스플레이 장치 및 이 정보를 디스플레이하는 방법 | |
| JP6041121B2 (ja) | 表示装置及びその制御方法 | |
| EP3726934A1 (en) | Brightness adjustment method and apparatus for light-emitting component of vehicle-mounted intelligent controller, and device | |
| WO2020140664A1 (en) | Heads-up display device, driving method, vehicle and electronic apparatus | |
| KR101610092B1 (ko) | 차량용 곡면 디스플레이 장치 | |
| CN109849656B (zh) | 一种油门开度的调整方法及装置 | |
| JP2010173372A (ja) | シート制御装置、シート制御方法及びシート制御プログラム | |
| SE1230112A1 (sv) | Förfarande för mappning vid upptagning av videoflöden medelst kamera | |
| JP5707619B2 (ja) | 入力装置 | |
| JP2023008677A (ja) | タイヤ管理装置、プログラム及びタイヤ管理方法 | |
| JP5949052B2 (ja) | 車両用表示装置 | |
| CN104122993A (zh) | 参数设定装置 | |
| JP2014055849A (ja) | 降雨判定装置 | |
| JP2011195037A (ja) | 省燃費運転評価装置及び省燃費運転評価プログラム | |
| JP6251531B2 (ja) | 車両用表示装置 | |
| KR20210146686A (ko) | 차량의 변속 제어 장치 및 방법 | |
| CN118457225A (zh) | 一种hud高度自适应方法、装置、电子设备及车辆 | |
| JP6625505B2 (ja) | 車両の残走行距離の表示装置 | |
| JP2009145227A (ja) | 雨滴検出装置 | |
| JP2010083245A (ja) | 計器用警報装置 | |
| JP2009216635A (ja) | 液体残量計の制御装置、液体残量計および車両 | |
| CN101681603A (zh) | 显示装置 | |
| JP2022150607A (ja) | 速度制御補助装置 | |
| JP2006331164A5 (ja) | ||
| CN103729071B (zh) | 光学导航装置以及光学导航方法 |