JP2014100751A - ロボット - Google Patents
ロボット Download PDFInfo
- Publication number
- JP2014100751A JP2014100751A JP2012253262A JP2012253262A JP2014100751A JP 2014100751 A JP2014100751 A JP 2014100751A JP 2012253262 A JP2012253262 A JP 2012253262A JP 2012253262 A JP2012253262 A JP 2012253262A JP 2014100751 A JP2014100751 A JP 2014100751A
- Authority
- JP
- Japan
- Prior art keywords
- wrist
- motor
- shaft
- arm
- pulley
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images






Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J18/00—Arms
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/0084—Program-controlled manipulators comprising a plurality of manipulators
- B25J9/0087—Dual arms
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J19/00—Accessories fitted to manipulators, e.g. for monitoring, for viewing; Safety devices combined with or specially adapted for use in connection with manipulators
- B25J19/0025—Means for supplying energy to the end effector
- B25J19/0029—Means for supplying energy to the end effector arranged within the different robot elements
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J1/00—Manipulators positioned in space by hand
- B25J1/08—Manipulators positioned in space by hand movably mounted in a wall
-
- H—ELECTRICITY
- H01—ELECTRIC ELEMENTS
- H01R—ELECTRICALLY-CONDUCTIVE CONNECTIONS; STRUCTURAL ASSOCIATIONS OF A PLURALITY OF MUTUALLY-INSULATED ELECTRICAL CONNECTING ELEMENTS; COUPLING DEVICES; CURRENT COLLECTORS
- H01R13/00—Details of coupling devices of the kinds covered by groups H01R12/70 or H01R24/00 - H01R33/00
- H01R13/56—Means for preventing chafing or fracture of flexible leads at outlet from coupling part
- H01R13/567—Traverse cable outlet or wire connection
-
- H—ELECTRICITY
- H01—ELECTRIC ELEMENTS
- H01R—ELECTRICALLY-CONDUCTIVE CONNECTIONS; STRUCTURAL ASSOCIATIONS OF A PLURALITY OF MUTUALLY-INSULATED ELECTRICAL CONNECTING ELEMENTS; COUPLING DEVICES; CURRENT COLLECTORS
- H01R13/00—Details of coupling devices of the kinds covered by groups H01R12/70 or H01R24/00 - H01R33/00
- H01R13/58—Means for relieving strain on wire connection, e.g. cord grip, for avoiding loosening of connections between wires and terminals within a coupling device terminating a cable
- H01R13/582—Means for relieving strain on wire connection, e.g. cord grip, for avoiding loosening of connections between wires and terminals within a coupling device terminating a cable the cable being clamped between assembled parts of the housing
- H01R13/5825—Means for relieving strain on wire connection, e.g. cord grip, for avoiding loosening of connections between wires and terminals within a coupling device terminating a cable the cable being clamped between assembled parts of the housing the means comprising additional parts captured between housing parts and cable
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10S—TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10S901/00—Robots
- Y10S901/27—Arm part
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10T—TECHNICAL SUBJECTS COVERED BY FORMER US CLASSIFICATION
- Y10T74/00—Machine element or mechanism
- Y10T74/20—Control lever and linkage systems
- Y10T74/20207—Multiple controlling elements for single controlled element
- Y10T74/20305—Robotic arm
- Y10T74/20329—Joint between elements
Landscapes
- Engineering & Computer Science (AREA)
- Robotics (AREA)
- Mechanical Engineering (AREA)
- Manipulator (AREA)
- Details Of Connecting Devices For Male And Female Coupling (AREA)
Abstract
【解決手段】ロボット100は、当該ロボット100の設置箇所に設置される基台101と、基台100に設けられたロボット本体102とを有し、基台101は、複数のアクチュエータAc0,Ac1L〜Ac7L,Ac1R〜Ac7Rから引き出された制御ケーブル3が内部に導入される筐体101aと、筐体101aの下面に設けた開口部10aと、筐体101aの後面に設けた開口部10bとを備えており、開口部10aは、制御ケーブル3の先端部を取付可能なコネクタを備えたコネクタプレート11a、及び、コネクタを備えない蓋部12a、のうちいずれか一方を選択的に着脱可能に構成されており、開口部10bは、制御ケーブル3の先端部を取付可能なコネクタを備えたコネクタプレート11b、及び、コネクタを備えない蓋部12b、のうちいずれか一方を選択的に着脱可能に構成されている。
【選択図】図3
Description
まず、本実施形態のロボット装置の全体構成について説明する。
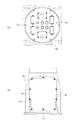
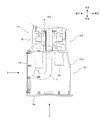
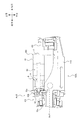
図1〜図4に示すように、ロボット100は、基台101と、ロボット本体102とを有する。基台101は、ロボット100の設置箇所(例えば床部や台座等)に設置される。ロボット本体102は、基台101の上端部に設けられている。このロボット本体102は、胴体部110と、胴体部110にそれぞれ取り付けられた2つのアーム部120L,120Rと、2つの手首部130L,130Rとを有する、いわゆる双腕ロボットである。
次に、上記ロボット100の各部の詳細構成について順次説明する。
図1〜図4に示すように、基台101は、その外郭を構成する略円筒状の筐体101aを有する。筐体101aは、例えばアルミニウム等の鋳物により形成されている。
図1〜図4に示すように、胴体部110は、1以上の強度部材Fr0と、強度部材Fr0を覆って当該胴体部110の外郭を構成するカバーCv0(詳細は後述)とを有する。強度部材Fr0は、例えば高張力鋼(いわゆるハイテン鋼)等のプレートにより形成されている。即ち、胴体部110は、カバーCv0に覆われた強度部材Fr0が重力分及び加減速時の負荷分の強度を担持する構成する骨格部材となる、内骨格構造を備えている。なお、胴体部110の構造としては、この例のように内骨格構造に限定されるものではなく、外郭を形成する部材を骨格部材として用いる外骨格構造として構成されてもよい。
図1〜図4に示すように、肩部121Lは、1以上の強度部材Fr1と、強度部材Fr1を覆って当該肩部121Lの外郭を構成するカバーCv1(詳細は後述)とを有する。強度部材Fr1は、例えば高張力鋼(いわゆるハイテン鋼)等のプレートにより形成されている。即ち、肩部121Lは、カバーCv1に覆われた強度部材Fr1が重力分及び加減速時の負荷分の強度を担持する支持構造を構成する骨格部材となる、内骨格構造を備えている。なお、肩部121Lの構造としては、この例のように内骨格構造に限定されるものではなく、外骨格構造として構成されてもよい。
図1〜図4に示すように、上腕A部122Lは、1以上の強度部材Fr2と、強度部材Fr2を覆って当該上腕A部122Lの外郭を構成するカバーCv2(詳細は後述)とを有する。強度部材Fr2は、例えば高張力鋼(いわゆるハイテン鋼)等のプレートにより形成されている。即ち、上腕A部122Lは、カバーCv2に覆われた強度部材Fr2が重力分及び加減速時の負荷分の強度を担持する支持構造を構成する骨格部材となる、内骨格構造を備えている。なお、上腕A部122Lの構造としては、この例のように内骨格構造に限定されるものではなく、外骨格構造として構成されてもよい。
図1〜図4に示すように、上腕B部123Lは、1以上の強度部材Fr3と、強度部材Fr3を覆って当該上腕B部123Lの外郭を構成するカバーCv3(詳細は後述)とを有する。強度部材Fr3は、例えば高張力鋼(いわゆるハイテン鋼)等のプレートにより形成されている。即ち、上腕B部123Lは、カバーCv3に覆われた強度部材Fr3が重力分及び加減速時の負荷分の強度を担持する支持構造を構成する骨格部材となる、内骨格構造を備えている。なお、上腕B部123Lの構造としては、この例のように内骨格構造に限定されるものではなく、外骨格構造として構成されてもよい。
図1〜図4に示すように、下腕部124Lは、1以上の強度部材Fr4と、強度部材Fr4を覆って当該下腕部124Lの外郭を構成するカバーCv4(詳細は後述)とを有する。強度部材Fr4は、例えば高張力鋼(いわゆるハイテン鋼)等のプレートにより形成されている。即ち、下腕部124Lは、カバーCv4に覆われた強度部材Fr4が重力分及び加減速時の負荷分の強度を担持する支持構造を構成する骨格部材となる、内骨格構造を備えている。なお、下腕部124Lの構造としては、この例のように内骨格構造に限定されるものではなく、外骨格構造として構成されてもよい。
図1〜図4に示すように、手首A部131Lは、1以上の強度部材Fr5と、強度部材Fr5を覆って当該手首A部131Lの外郭を構成するカバーCv5(詳細は後述)とを有する。強度部材Fr5は、例えば高張力鋼(いわゆるハイテン鋼)等のプレートにより形成されている。即ち、手首A部131Lは、カバーCv5に覆われた強度部材Fr5が重力分及び加減速時の負荷分の強度を担持する支持構造を構成する骨格部材となる、内骨格構造を備えている。なお、手首A部131Lの構造としては、この例のように内骨格構造に限定されるものではなく、外骨格構造として構成されてもよい。
図1〜図4に示すように、手首B部132Lは、1以上の強度部材Fr6と、強度部材Fr6を覆って当該手首B部132Lの外郭を構成するカバーCv6(詳細は後述)とを有する。強度部材Fr6は、例えば高張力鋼(いわゆるハイテン鋼)等のプレートにより形成されている。即ち、手首B部132Lは、カバーCv6に覆われた強度部材Fr6が重力分及び加減速時の負荷分の強度を担持する支持構造を構成する骨格部材となる、内骨格構造を備えている。なお、手首B部132Lの構造としては、この例のように内骨格構造に限定されるものではなく、外骨格構造として構成されてもよい。
次に、上記カバーCv0〜Cv6について説明する。なお、以下では、ロボット本体102のうち、内骨格構造を備えた胴体部110、肩部121L,121R、上腕A部122L,122R、上腕B部123L,123R、下腕部124L,124R、手首A部131L,131R、及び手首B部132L,132Rを、適宜「内骨格構造を備えた各部」と総称する。また、ロボット本体102のうち内骨格構造を備えた各部のそれぞれに備えられた強度部材Fr0〜Fr6を区別なく示す場合には、適宜「強度部材Fr」と称する。また、ロボット本体102のうち内骨格構造を備えた各部のそれぞれに備えられたカバーCv0〜Cv6を区別なく示す場合には、適宜「カバーCv」と称する。
また、上記上腕A部122L、上腕B部123L、下腕部124L、手首A部131L、及び手首B部132Lのうち少なくとも1つ、及び、上記上腕A部122R、上腕B部123R、下腕部124R、手首A部131R、及び手首B部132Rのうち少なくとも1つは、弾性外皮40bに対する互いに直交する3方向からの外部からの接触を検出する接触スイッチ41(センサ。後述の図22等参照)を備えている。以下では、上記各部のそれぞれが接触スイッチ41を備えているものとして説明する。また、以下では、上記各部のうち、上腕A部122Lに備えられた接触スイッチ41について、図21及び図22を参照しつつ説明する。
次に、上記ロボットコントローラ200の機能的構成について説明する。
3 制御ケーブル
6a プーリ(モータプーリ)
6b プーリ(第1ブレーキプーリ、第2ブレーキプーリ)
6c プーリ(減速機プーリ)
7a ベルト(第1ベルト)
7b ベルト(第2ベルト)
8 固定子
9 回転子
10 モータフレーム
10a 開口部(第1開口部)
10b 開口部(第2開口部)
11a コネクタプレート(第1コネクタプレート)
11b コネクタプレート(第2コネクタプレート)
12a 蓋部(第1蓋部)
12b 蓋部(第2蓋部)
14a プーリ(モータプーリ)
14b プーリ(第1ブレーキプーリ)
14c プーリ(第2ブレーキプーリ)
14d プーリ(減速機プーリ)
15a ベルト(第1ベルト)
15b ベルト(第2ベルト)
40b 弾性外皮
41 接触スイッチ(センサ)
52a モータ軸
52b ブレーキ軸
52c 入力軸
53a モータ軸
54a モータ軸
54b ブレーキ軸
54c 入力軸
55a モータ軸
56a モータ軸
100 ロボット
101 基台
101a 筐体
102 ロボット本体
120L,120R アーム部
121L,121R 肩部
122L,122R 上腕A部
123L,123R 上腕B部
124L,124R 下腕部
130L,130R 手首部
131L,131R 手首A部(第1手首要素)
132L,132R 手首B部(第2手首要素)
133L,133R フランジ部(第3手首要素)
200 ロボットコントローラ(コントローラ)
202a 動作制御部
Ac1L〜Ac7L アクチュエータ
Ac1R〜Ac7R アクチュエータ
Ax5L,Ax5R 旋回軸線(第1軸線)
Ax6L,Ax6R 旋回軸線(第2軸線)
Ax7L,Ax7R 回動軸線(第3軸線)
Axa 軸線
Axb 軸線
Axc 軸線
Axd 軸線
B2 ブレーキ装置
B4 ブレーキ装置
Fr1〜Fr6 強度部材(骨格部材)
G2 減速機(関節部)
G3 減速機(関節部)
G4 減速機(関節部)
G5 ハイポイドギアセット(第1ベベルギアセット)
G5a ピニオンギア
G5b リングギア
G6 ハイポイドギアセット(第2ベベルギアセット)
G6a ピニオンギア
G6b リングギア
G7 減速機(関節部)
M2 モータ
M3 モータ
M4 モータ
M5 モータ(第1駆動モータ)
M6 モータ(第2駆動モータ)
M7 モータ
P パイプ
Claims (2)
- ロボットの設置箇所に設置される基台と、
前記基台に設けられ、複数のアクチュエータにより駆動される複数の構造材を備えたロボット本体と、
を有するロボットであって、
前記基台は、
前記複数のアクチュエータから引き出された制御ケーブルが内部に導入される筐体と、
前記筐体の下面に設けた第1開口部と、
前記筐体の側面に設けた第2開口部と、
を備えており、
前記第1開口部は、
前記制御ケーブルの先端部を取付可能なコネクタを備えた第1コネクタプレート、及び、前記コネクタを備えない第1蓋部、のうちいずれか一方を選択的に着脱可能に構成されており、
前記第2開口部は、
前記制御ケーブルの先端部を取付可能なコネクタを備えた第2コネクタプレート、及び、前記コネクタを備えない第2蓋部、のうちいずれか一方を選択的に着脱可能に構成されている
ことを特徴とする、ロボット。 - 前記第1開口部に前記第1コネクタプレートが取り付けられると共に、前記第2開口部に前記第2蓋部が取り付けられている
ことを特徴とする、請求項1記載のロボット。
Priority Applications (7)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2012253262A JP5763607B2 (ja) | 2012-11-19 | 2012-11-19 | ロボット |
| EP13191366.7A EP2732927B1 (en) | 2012-11-19 | 2013-11-04 | Robot |
| SI201331904T SI2732927T1 (sl) | 2012-11-19 | 2013-11-04 | Robot |
| IN5124CH2013 IN2013CH05124A (ja) | 2012-11-19 | 2013-11-12 | |
| US14/083,310 US9701027B2 (en) | 2012-11-19 | 2013-11-18 | Robot |
| CN201310581176.6A CN103817697B (zh) | 2012-11-19 | 2013-11-18 | 机器人 |
| BR102013029714-3A BR102013029714A2 (pt) | 2012-11-19 | 2013-11-19 | Robô |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2012253262A JP5763607B2 (ja) | 2012-11-19 | 2012-11-19 | ロボット |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2014100751A true JP2014100751A (ja) | 2014-06-05 |
| JP5763607B2 JP5763607B2 (ja) | 2015-08-12 |
Family
ID=49517369
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2012253262A Active JP5763607B2 (ja) | 2012-11-19 | 2012-11-19 | ロボット |
Country Status (7)
| Country | Link |
|---|---|
| US (1) | US9701027B2 (ja) |
| EP (1) | EP2732927B1 (ja) |
| JP (1) | JP5763607B2 (ja) |
| CN (1) | CN103817697B (ja) |
| BR (1) | BR102013029714A2 (ja) |
| IN (1) | IN2013CH05124A (ja) |
| SI (1) | SI2732927T1 (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2016068200A (ja) * | 2014-09-30 | 2016-05-09 | セイコーエプソン株式会社 | ロボット |
| JP2017007053A (ja) * | 2015-06-24 | 2017-01-12 | ワールド技研株式会社 | ロボットセル装置 |
| JP2019084607A (ja) * | 2017-11-06 | 2019-06-06 | セイコーエプソン株式会社 | ロボットおよびロボットシステム |
Families Citing this family (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2014100749A (ja) * | 2012-11-19 | 2014-06-05 | Yaskawa Electric Corp | ロボット |
| KR101550609B1 (ko) * | 2013-12-30 | 2015-09-08 | 현대자동차 주식회사 | 엔진용 피스톤 어셈블리 장착장치 |
| FR3021891A1 (fr) * | 2014-06-05 | 2015-12-11 | Aldebaran Robotics | Dispositif de prepositionnement et de fixation amovible de membres articules d'un robot humanoide |
| US20180111275A1 (en) * | 2014-08-01 | 2018-04-26 | Kugar Inc. | Modular system for constructing robots |
| CN104760043A (zh) * | 2015-02-13 | 2015-07-08 | 上海源致信息技术有限公司 | 一种基于智能避障系统的双臂机器人控制器 |
| DE102016112452A1 (de) * | 2015-07-10 | 2017-01-12 | Wälischmiller Engineering GmbH | Roboter-Einrichtung mit einer angetriebenen Einheit und Aufbringverfahren |
| JP6378238B2 (ja) * | 2016-04-04 | 2018-08-22 | ファナック株式会社 | ロボットの旋回軸構造 |
| CN106625726A (zh) * | 2016-12-29 | 2017-05-10 | 吴中区穹窿山德毅新材料技术研究所 | 工业机器人臂部件 |
| CN106584503B (zh) * | 2016-12-30 | 2023-09-08 | 深圳市优必选科技有限公司 | 机器人头肩转动复用结构 |
| JP7290475B2 (ja) * | 2019-05-30 | 2023-06-13 | ファナック株式会社 | ロボット |
| KR20220170297A (ko) * | 2021-06-22 | 2022-12-29 | 현대자동차주식회사 | 피스톤 삽입장치 및 그 방법 |
Citations (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS60166260U (ja) * | 1984-04-13 | 1985-11-05 | 株式会社安川電機 | 自動機械の作動ア−ム関節部 |
| JPS6264211A (ja) * | 1985-09-12 | 1987-03-23 | 日本テキサス・インスツルメンツ株式会社 | コ−ド保持装置 |
| JPH02100892A (ja) * | 1988-10-08 | 1990-04-12 | Fanuc Ltd | 産業用ロボットの旋回機構部 |
| JPH05138577A (ja) * | 1991-11-07 | 1993-06-01 | Mitsubishi Electric Corp | 産業用ロボツト装置 |
| JPH07124887A (ja) * | 1993-10-29 | 1995-05-16 | Fanuc Ltd | 産業用ロボットのケーブル処理装置 |
| JP2001273947A (ja) * | 2000-03-28 | 2001-10-05 | Matsushita Electric Ind Co Ltd | 接続ケーブル |
| JP2009113188A (ja) * | 2007-11-09 | 2009-05-28 | Toshiba Mach Co Ltd | 作業用ロボット |
Family Cites Families (25)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4378959A (en) * | 1979-06-13 | 1983-04-05 | Thermwood Corporation | Apparatus for performing work functions |
| US6477913B1 (en) * | 1985-01-22 | 2002-11-12 | Fanuc Robotics North America, Inc. | Electric robot for use in a hazardous location |
| SE8605070L (sv) * | 1986-11-26 | 1988-05-27 | Komatsu Mfg Co Ltd | Bojlig robotarm |
| JP2647700B2 (ja) * | 1988-10-01 | 1997-08-27 | ファナック株式会社 | 産業用ロボットの機構部 |
| JP2564388B2 (ja) * | 1989-01-30 | 1996-12-18 | ファナック株式会社 | 垂直多関節腕型産業用ロボットのオフセットアーム構造 |
| US5212432A (en) * | 1989-10-20 | 1993-05-18 | Tokico, Ltd. | Industrial robot |
| DE9103497U1 (de) * | 1991-03-21 | 1991-06-20 | Kuka Schweissanlagen + Roboter Gmbh, 8900 Augsburg | Mehrachsiger Manipulator |
| JPH0596487A (ja) * | 1991-10-03 | 1993-04-20 | Matsushita Electric Ind Co Ltd | 産業用ロボツト |
| SE514034C2 (sv) * | 1994-01-26 | 2000-12-11 | Abb Ab | Kabeldragning mellan kopplingslådor inuti en robot för elöverföring till motorer och reglersystem |
| JPH0811074A (ja) * | 1994-06-29 | 1996-01-16 | Fanuc Ltd | ロボットシステム |
| JP2003305684A (ja) * | 2002-04-15 | 2003-10-28 | Fanuc Ltd | 相対回転機構における線条体敷設構造 |
| ATE495860T1 (de) * | 2003-02-07 | 2011-02-15 | Kawasaki Heavy Ind Ltd | Mehrgelenk-manipulator |
| JP2005014159A (ja) * | 2003-06-26 | 2005-01-20 | Fanuc Ltd | ロボット |
| US8157155B2 (en) * | 2008-04-03 | 2012-04-17 | Caterpillar Inc. | Automated assembly and welding of structures |
| JP2010094749A (ja) | 2008-10-14 | 2010-04-30 | Yaskawa Electric Corp | 多関節ロボット及びロボットシステム |
| JP2011094749A (ja) | 2009-10-30 | 2011-05-12 | Hitachi Automotive Systems Ltd | 緩衝器 |
| DE102009056455B4 (de) * | 2009-12-01 | 2011-11-10 | Kuka Roboter Gmbh | Leitungsschutzvorrichtung für einen Industrieroboter und Industrieroboter mit einer solchen Leitungsschutzvorrichtung |
| CN102114634B (zh) * | 2009-12-30 | 2014-03-26 | 鸿富锦精密工业(深圳)有限公司 | 多轴机器人及其采用的轴固定座 |
| JP5450223B2 (ja) * | 2010-04-14 | 2014-03-26 | 株式会社ダイヘン | 産業用ロボット |
| CN102310404A (zh) * | 2010-06-29 | 2012-01-11 | 鸿富锦精密工业(深圳)有限公司 | 机器人 |
| CN102452079A (zh) * | 2010-10-27 | 2012-05-16 | 鸿富锦精密工业(深圳)有限公司 | 机器人臂部件 |
| JP2012121105A (ja) * | 2010-12-09 | 2012-06-28 | Yaskawa Electric Corp | 塗装ロボット及び塗装システム |
| CN102950593A (zh) * | 2011-08-25 | 2013-03-06 | 鸿富锦精密工业(深圳)有限公司 | 机器人 |
| JP2013212560A (ja) * | 2012-04-02 | 2013-10-17 | Seiko Epson Corp | ロボットシステムおよびロボット |
| JP2014100743A (ja) * | 2012-11-16 | 2014-06-05 | Fanuc Ltd | 多関節ロボットのケーブル処理構造 |
-
2012
- 2012-11-19 JP JP2012253262A patent/JP5763607B2/ja active Active
-
2013
- 2013-11-04 EP EP13191366.7A patent/EP2732927B1/en active Active
- 2013-11-04 SI SI201331904T patent/SI2732927T1/sl unknown
- 2013-11-12 IN IN5124CH2013 patent/IN2013CH05124A/en unknown
- 2013-11-18 CN CN201310581176.6A patent/CN103817697B/zh active Active
- 2013-11-18 US US14/083,310 patent/US9701027B2/en active Active
- 2013-11-19 BR BR102013029714-3A patent/BR102013029714A2/pt not_active IP Right Cessation
Patent Citations (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS60166260U (ja) * | 1984-04-13 | 1985-11-05 | 株式会社安川電機 | 自動機械の作動ア−ム関節部 |
| JPS6264211A (ja) * | 1985-09-12 | 1987-03-23 | 日本テキサス・インスツルメンツ株式会社 | コ−ド保持装置 |
| JPH02100892A (ja) * | 1988-10-08 | 1990-04-12 | Fanuc Ltd | 産業用ロボットの旋回機構部 |
| JPH05138577A (ja) * | 1991-11-07 | 1993-06-01 | Mitsubishi Electric Corp | 産業用ロボツト装置 |
| JPH07124887A (ja) * | 1993-10-29 | 1995-05-16 | Fanuc Ltd | 産業用ロボットのケーブル処理装置 |
| JP2001273947A (ja) * | 2000-03-28 | 2001-10-05 | Matsushita Electric Ind Co Ltd | 接続ケーブル |
| JP2009113188A (ja) * | 2007-11-09 | 2009-05-28 | Toshiba Mach Co Ltd | 作業用ロボット |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2016068200A (ja) * | 2014-09-30 | 2016-05-09 | セイコーエプソン株式会社 | ロボット |
| JP2017007053A (ja) * | 2015-06-24 | 2017-01-12 | ワールド技研株式会社 | ロボットセル装置 |
| JP2019084607A (ja) * | 2017-11-06 | 2019-06-06 | セイコーエプソン株式会社 | ロボットおよびロボットシステム |
| JP7009935B2 (ja) | 2017-11-06 | 2022-01-26 | セイコーエプソン株式会社 | ロボット |
Also Published As
| Publication number | Publication date |
|---|---|
| JP5763607B2 (ja) | 2015-08-12 |
| CN103817697B (zh) | 2016-03-23 |
| IN2013CH05124A (ja) | 2015-04-24 |
| US9701027B2 (en) | 2017-07-11 |
| CN103817697A (zh) | 2014-05-28 |
| SI2732927T1 (sl) | 2021-09-30 |
| EP2732927B1 (en) | 2021-05-19 |
| EP2732927A3 (en) | 2017-10-18 |
| EP2732927A2 (en) | 2014-05-21 |
| BR102013029714A2 (pt) | 2014-10-07 |
| US20140137689A1 (en) | 2014-05-22 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5549950B2 (ja) | ロボット | |
| JP5660401B2 (ja) | ロボット装置 | |
| JP5763607B2 (ja) | ロボット | |
| JP2014100749A (ja) | ロボット | |
| JP3952955B2 (ja) | 多関節ロボット | |
| CN104339368B (zh) | 机器人 | |
| JP5004020B2 (ja) | 多関節マニピュレータおよびロボットシステム | |
| KR20120047765A (ko) | 로봇의 손목 구조 및 로봇 | |
| JP5617900B2 (ja) | ロボット | |
| CA2718973C (en) | Clamping device and transfer robot | |
| JP2005246565A (ja) | ロボット装置の脚部機構 | |
| JP2006218563A (ja) | ロボット機構 | |
| JP2006198703A (ja) | 人型ロボットの腕駆動装置 | |
| KR20140033731A (ko) | 포터블 용접로봇의 5축 구조 | |
| JP6316701B2 (ja) | リンク装置 | |
| JP2005131734A (ja) | 歩行型ロボットの配線構造 | |
| JP2620911B2 (ja) | 産業用ロボット | |
| JP2005040923A (ja) | ロボットの軸構造とそれを備えた多関節ロボット | |
| WO2015001602A1 (ja) | ロボット、ロボットのアーム構造および駆動装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20140501 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20140729 |
|
| A911 | Transfer to examiner for re-examination before appeal (zenchi) |
Free format text: JAPANESE INTERMEDIATE CODE: A911 Effective date: 20140805 |
|
| A912 | Re-examination (zenchi) completed and case transferred to appeal board |
Free format text: JAPANESE INTERMEDIATE CODE: A912 Effective date: 20141003 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20150611 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5763607 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |