JP2014143775A - モータ制御装置及びモータの制御方法 - Google Patents
モータ制御装置及びモータの制御方法 Download PDFInfo
- Publication number
- JP2014143775A JP2014143775A JP2013008962A JP2013008962A JP2014143775A JP 2014143775 A JP2014143775 A JP 2014143775A JP 2013008962 A JP2013008962 A JP 2013008962A JP 2013008962 A JP2013008962 A JP 2013008962A JP 2014143775 A JP2014143775 A JP 2014143775A
- Authority
- JP
- Japan
- Prior art keywords
- motor
- boost
- temperature
- control
- control device
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 238000000034 method Methods 0.000 title claims description 11
- 238000005259 measurement Methods 0.000 claims description 27
- 230000007423 decrease Effects 0.000 claims description 5
- 238000009529 body temperature measurement Methods 0.000 abstract description 14
- 238000012545 processing Methods 0.000 description 6
- 238000010586 diagram Methods 0.000 description 3
- 230000004913 activation Effects 0.000 description 2
- 238000012986 modification Methods 0.000 description 2
- 230000004048 modification Effects 0.000 description 2
- 238000004891 communication Methods 0.000 description 1
- 238000007796 conventional method Methods 0.000 description 1
- 230000007613 environmental effect Effects 0.000 description 1
- 230000005284 excitation Effects 0.000 description 1
- 239000000314 lubricant Substances 0.000 description 1
- 239000010687 lubricating oil Substances 0.000 description 1
- 238000004519 manufacturing process Methods 0.000 description 1
- 230000002093 peripheral effect Effects 0.000 description 1
- 239000007858 starting material Substances 0.000 description 1
Images



Classifications
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02P—CONTROL OR REGULATION OF ELECTRIC MOTORS, ELECTRIC GENERATORS OR DYNAMO-ELECTRIC CONVERTERS; CONTROLLING TRANSFORMERS, REACTORS OR CHOKE COILS
- H02P29/00—Arrangements for regulating or controlling electric motors, appropriate for both AC and DC motors
- H02P29/60—Controlling or determining the temperature of the motor or of the drive
- H02P29/62—Controlling or determining the temperature of the motor or of the drive for raising the temperature of the motor
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02P—CONTROL OR REGULATION OF ELECTRIC MOTORS, ELECTRIC GENERATORS OR DYNAMO-ELECTRIC CONVERTERS; CONTROLLING TRANSFORMERS, REACTORS OR CHOKE COILS
- H02P8/00—Arrangements for controlling dynamo-electric motors rotating step by step
- H02P8/04—Arrangements for starting
- H02P8/10—Shaping pulses for starting; Boosting current during starting
Landscapes
- Engineering & Computer Science (AREA)
- Power Engineering (AREA)
- Control Of Stepping Motors (AREA)
Abstract
【課題】低温環境下においても確実に起動でき、かつ、消費電力を抑えることができるモータ制御装置を提供する。
【解決手段】モータ制御装置のCPUは、モータの駆動を開始すると(S101)、温度計測部により温度計測の結果を取得し(S102)、低温環境下であるか否かを判断する(S103)。低温であるとき(S103:YES)、CPU122は、起動から所定のブースト期間、モータに供給する駆動電力を増加させる電力ブーストを行う(S104)。ブースト期間が終わると、定常駆動時の駆動電力で、定常運転が行われる(S105)。
【選択図】図4
【解決手段】モータ制御装置のCPUは、モータの駆動を開始すると(S101)、温度計測部により温度計測の結果を取得し(S102)、低温環境下であるか否かを判断する(S103)。低温であるとき(S103:YES)、CPU122は、起動から所定のブースト期間、モータに供給する駆動電力を増加させる電力ブーストを行う(S104)。ブースト期間が終わると、定常駆動時の駆動電力で、定常運転が行われる(S105)。
【選択図】図4
Description
この発明は、モータ制御装置及びモータの制御方法に関し、特に、低温環境下でも利用可能なアクチュエータに用いられるモータ制御装置及びモータの制御方法に関する。
例えばステッピングモータなどのモータを用いたアクチュエータとしては、車載用途などのものなど、気温が低い場所などの低温環境下で用いられるものがある。このようにアクチュエータが低温環境下にあるとき、アクチュエータの駆動部が凍り付いたり、駆動部に塗布された潤滑油が硬くなったりする場合がある。このような状態に陥ったアクチュエータを起動させるときに、アクチュエータを駆動するモータを定常運転時(低温環境下でアクチュエータの起動完了後において通常のモータ動作中である状態をいう)のトルクで動作させようとしても、アクチュエータを起動させることができない場合がある。
このような問題に対して、従来、低温環境下でも確実にアクチュエータを動作させることができるように、駆動中は常に、定常運転時に必要な駆動電力よりも大きな駆動電力をモータに供給して、高いトルクでモータを駆動させることが行われていた。
また、このような問題に関連して、下記特許文献1には、環境温度に応じたブースト電圧をモータ起動時に印加するように構成された交流モータの起動装置が開示されている。この装置は、自己学習により、自動的に、モータ起動時のブースト電圧を適切な値に設定できるように構成されている。
しかしながら、上述のように常時大きな駆動電力をモータに供給する方法では、問題がある。すなわち、凍り付いた状態からモータを回転させたり、硬くなった潤滑油に抗してモータを回転させたりすることができる程度に高いトルクが必要であるのは、モータの起動時のみである。いったんアクチュエータが起動してしまえばそのような高いトルクは必要ではなくなり、定常運転時のトルクでモータを駆動させることでアクチュエータの運転状態を維持することができるようになる。このような場合に、定常運転(通常運転)状態を維持するために必要なトルク(本来必要とされるトルク)よりも大きなトルクで常時駆動させるようにすると、過剰な駆動電力が常時供給されることとなり、モータの消費電力が大きくなってしまう。また、アクチュエータの用途などに応じてモータのトルクに上限が設けられる場合においては、その上限を超えるような過剰なトルクで常時運転することは許されないという問題がある。
また、上記の特許文献1に記載されているような装置は、モータの起動に失敗したときに、所定時間後に所定量だけ電圧を加算したブースト電圧によってモータを再起動させることを繰り返すことで、モータ起動に必要なブースト電圧を印加するものである。すなわち、この装置では、制御回路が、起動の失敗をフィードバックしてブースト量を最適化するものであるため、条件によっては、モータの起動に数回失敗する可能性がある。
この発明はそのような問題点を解決するためになされたものであり、低温環境下においても確実に起動でき、かつ、消費電力を抑えることができるモータ制御装置及びモータの制御方法を提供することを目的としている。
上記目的を達成するためこの発明のある局面に従うと、モータを用いたアクチュエータに用いられ、モータを駆動させるモータ制御装置は、アクチュエータの温度又はそれに対応する温度を測定する測定手段と、測定手段により測定された温度が予め設定された温度よりも低いか否かを判断する判断手段と、モータの起動時に、測定手段により測定された温度が予め設定された温度よりも低いと判断手段により判断されたとき、モータに供給される駆動電力を増加させるブースト制御を行うブースト制御手段とを備え、ブースト制御手段は、モータの起動開始後のブースト期間のみ、ブースト期間の終了後の定常駆動時にモータに供給される駆動電力よりも大きな駆動電力がモータに供給されるように、ブースト制御を行う。
好ましくは、ブースト制御手段は、測定手段により測定された温度に応じて、ブースト期間を変更する。
好ましくは、ブースト制御手段は、定常駆動時の駆動電力よりも所定の割合だけ大きな駆動電力がモータに供給されるようにブースト制御を行う。
好ましくは、ブースト制御手段は、定常駆動時の駆動電力よりも測定手段により測定された温度に応じた割合だけ大きな駆動電力がモータに供給されるようにブースト制御を行う。
好ましくは、ブースト制御手段は、ブースト期間中にモータに供給される駆動電力が時間の経過と共に減少するようにブースト制御を行う。
好ましくは、測定手段は、制御回路の内部の温度を測定する。
この発明の他の局面に従うと、モータを用いたアクチュエータに用いられ、モータを駆動させるモータ制御装置の制御方法は、アクチュエータの温度又はそれに対応する温度を測定する測定ステップと、測定ステップにより測定された温度が予め設定された温度よりも低いか否かを判断する判断ステップと、モータの起動時に、測定ステップにより測定された温度が予め設定された温度よりも低いと判断ステップにより判断されたとき、モータに供給される駆動電力を増加させるブースト制御を行うブースト制御ステップとを備え、ブースト制御ステップは、モータの起動開始後のブースト期間のみ、ブースト期間の終了後の定常駆動時にモータに供給される駆動電力よりも大きな駆動電力がモータに供給されるように、ブースト制御を行う。
これらの発明に従うと、測定された温度が低いとき、モータの起動開始後のブースト期間のみ、定常駆動時よりも大きな駆動電力がモータに供給されるように、モータに供給される駆動電力のブースト制御が行われる。したがって、低温環境下においても確実に起動でき、かつ、消費電力を抑えることができるモータ制御装置及びモータの制御方法を提供することができる。
以下、本発明の実施の形態の1つにおけるモータ制御装置について説明する。
モータ制御装置は、例えば、複数相のコイルを有するステッピングモータを駆動させるためのものである。モータ制御装置は、ステッピングモータを駆動させるために各相のコイルの通電状態を制御する。本実施の形態において、モータ制御装置は、ステッピングモータのコイルに通電する駆動回路と、駆動回路の制御を行う制御回路とを有している。
モータ制御装置と、それにより駆動されるステッピングモータとその他の機構部品とで、アクチュエータが構成される。アクチュエータにおいて、ステッピングモータは、駆動回路から駆動電力が供給されることで駆動される。アクチュエータにおいて、制御回路によって駆動回路が制御されることにより、ステッピングモータの駆動が制御される。
[実施の形態]
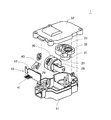
図1は、本実施の形態におけるモータ制御装置が用いられるアクチュエータの一例を示す分解斜視図である。
図1に示されるように、アクチュエータ1は、ケース51とカバー52とで覆われている。アクチュエータ1の内部には、モータ制御装置10、ステッピングモータ20、2次ギア31、3次ギア32、出力ギア33などが収納されている。ケース51の底面には、出力ギア33に設けられている外部出力ギアが露出し、この外部出力ギアよりアクチュエータ1の駆動力が外部に伝達される。
ステッピングモータ20は、アクチュエータ1の駆動力を発生させる。ステッピングモータ20の出力軸25には、1次ギア26が取り付けられている。ステッピングモータ20の1次ギア26は、2次ギア31と噛み合う。2次ギア31は、3次ギア32と噛み合う。3次ギア32は、出力ギア33と噛み合う。
モータ制御装置10は、プリント基板42や、プリント基板42とステッピングモータ20のモータ端子29とを接続するフレキシブルプリント基板43などを有している。プリント基板42には、ステッピングモータ20を駆動する駆動回路14(図2に示す)や、その制御回路12(図2に示す)などが設けられている。プリント基板42には、ケース51及びカバー52の外側に露出する外部接続端子41が設けられている。外部接続端子41を介して外部から電力が供給されたり、外部機器からの指示信号を受けたりすることで、モータ制御装置10が動作する。
モータ制御装置10は、ステッピングモータ20に駆動電力を供給し、ステッピングモータ20を駆動させる。ステッピングモータ20が駆動すると、出力軸25とともに1次ギア26が回転する。この回転の駆動力は、2次ギア31、3次ギア32、出力ギア33、外部出力ギアと順に伝達され、外部出力ギアにより外部に出力される。
なお、本実施形態では、アクチュエータ1の駆動源としてステッピングモータ20を設けているが、本発明はこれに限られるものではなく、いかなる他の種類のモータを用いてもよい。また、ケース51及びカバー52の内部に収納されている回路は、例えば駆動回路14だけであってもよい。この場合、モータ制御装置10は、ケース51及びカバー52の内部の駆動回路14と、その駆動回路14に接続された外部の制御回路12によって構成されるようにしてもよい。
図2は、本発明の実施の形態の1つにおけるアクチュエータの構成をなすモータとモータ制御装置のブロック図である。
図2に示されるように、アクチュエータ1は、モータ制御装置10と、ステッピングモータ20と、図示していないがギアボックスと、これらを収納するケースとを有している。ステッピングモータ20は、例えば、A相及びB相の2相励磁で駆動される。ステッピングモータ20は、A相のコイル及びB相のコイル(図3に示す。)を有している。ステッピングモータ20は、モータ制御装置10から各相のコイルに駆動電力が供給されて駆動される。ステッピングモータ20は、例えば、車両に搭載される空調装置用のアクチュエータとして利用される。なお、ステッピングモータ20及びアクチュエータ1の用途はこれに限られるものではない。
モータ制御装置10は、制御回路12と、駆動回路14とを有している。
駆動回路14は、モータ駆動部142と、電流センサ144とを有している。駆動回路14は、ステッピングモータ20に駆動電力を供給し、ステッピングモータ20を駆動する。
制御回路12は、CPU(中央演算処理装置;判断手段の一例、ブースト制御手段の一例)122と、電流測定部124と、逆起電圧測定部126と、温度計測部(測定手段の一例)128とを有している。制御回路12は、駆動回路14の制御を行うことで、ステッピングモータ20の駆動を制御する。本実施の形態において、制御回路12は、IC(集積回路)としてパッケージ化されている。
モータ駆動部142は、ステッピングモータ20の各相のコイルに電圧を印加するモジュールである。モータ駆動部142には、CPU122から制御信号が送られる。モータ駆動部142は、制御信号に基づいて、電圧を印加する。本実施の形態では、駆動回路14とステッピングモータ20とは、A相の正極(+)、A相の負極(−)、B相の正極(+)、B相の負極(−)の4つのラインで接続されている。モータ駆動部142は、制御信号に応じて、これらの各ラインを介して、ステッピングモータ20に駆動電力を供給する。
電流センサ144は、ステッピングモータ20の各相のコイルに流れる電流(コイル電流)をセンシングするモジュールである。電流センサ144は、コイル電流のセンシング結果を、電流測定部124に出力する。
電流測定部124は、ステッピングモータ20のコイル電流を測定するモジュールである。電流測定部124には、電流センサ144から出力されたコイル電流のセンシング結果が入力される。電流測定部124は、入力されたセンシング結果に基づいて、コイル電流を測定する。電流測定部124は、コイル電流の測定結果を、CPU122に出力する。
逆起電圧測定部126は、ステッピングモータ20の各相のコイルに誘起される逆起電圧を測定するモジュールである。本実施の形態において、逆起電圧測定部126は、駆動回路14とステッピングモータ20とを接続する4つのラインのそれぞれに接続されている。逆起電圧測定部126は、逆起電圧の測定結果を、CPU122に出力する。
温度計測部128は、例えば、制御回路12のIC内部温度を測定する温度センサである。温度計測部128は、制御回路12の温度を示す温度情報をCPU122に出力する。
CPU122には、電流測定部124から出力されたコイル電流の測定結果と、逆起電圧測定部126から出力された逆起電圧の測定結果と、温度計測部128から出力された温度情報とが入力される。CPU122は、ステッピングモータ20に印加する電圧を制御するための制御信号を生成する。CPU122は、ステッピングモータ20を駆動するとき、コイル電流の測定結果に基づいて、制御信号を生成する。CPU122は、生成した制御信号を、モータ駆動部142に出力する。
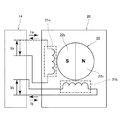
図3は、ステッピングモータ20の回路構成を模式的に示す図である。
図3に示されるように、ステッピングモータ20は、2つのコイル21a,21bと、ロータ22と、複数のステータヨーク(図示せず)とを有している。
コイル21a,21bは、それぞれ、ステータヨークを励磁するコイルである。コイル21a,21bは、それぞれ、駆動回路14に接続されている。コイル21aは、A相のコイルである。コイル21bは、B相のコイルである。コイル21a,21bには、それぞれ異なる位相のコイル電流が流される。
ロータ22は、円周方向に沿って、S極22sとN極22nとが交互に反転するように多極着磁された永久磁石を備える。なお、図3においては、ロータ22は、S極22sとN極22nとが1つずつ設けられているように簡略化されて示されている。ステータヨークは、ロータ22の周囲に、ロータ22の外周部に接近して配置されている。ロータ22は、コイル21a,21bのそれぞれに流れるコイル電流の位相が周期的に切り替えられることで回転する。
本実施の形態において、ステッピングモータ20が駆動されるとき、CPU122及びモータ駆動部142は、コイル21a,21bのそれぞれに、パルス幅変調されたパルス電圧を印加する。
ステッピングモータ20は、以下のようにして駆動される。すなわち、コイル21aには、所定の周期でコイル電流Iaの極性(すなわち、コイル電流Iaの方向)が変わるように、パルス電圧が印加される(コイル電圧Va)。他方、コイル21bには、コイル21aと同一の周期で、パルス電圧が印加される(コイル電圧Vb)。コイル21bには、コイル電流Iaに対して所定の位相だけ遅れてコイル電流Ibの極性(すなわち、コイル電流Ibの方向)が変わるように、パルス電圧が印加される。
コイル21a,21bにそれぞれコイル電流Ia,Ibが流れると、コイル電流Ia,Ibの極性に応じて、コイル21a,21bのステータヨークが励磁される。これにより、ロータ22が所定のステップ単位で回転する。
ここで、本実施の形態において、モータ制御装置10は、ステッピングモータ20の起動時において、温度計測部128で計測された温度に基づく制御を行う。この制御について、次に説明する。
ステッピングモータ20の起動時において、モータ制御装置10は、アクチュエータ1が低温環境下にある場合には、ステッピングモータ20の駆動開始から所定のブースト期間だけ、ステッピングモータ20の駆動電力が所定量だけ大きくなるように、ブースト制御を行う。すなわち、モータ制御装置10は、低温環境下にある場合に、駆動開始から所定期間だけステッピングモータ20の駆動電力をブーストする。
本実施の形態において、アクチュエータ1が低温環境下にあるか否かは、制御回路12内部の温度計測部128により測定された温度に基づいて、CPU122が判断する。すなわち、CPU122は、モータ制御装置10が低温環境下にあるときに、上述の駆動電力のブーストを行う。
図4は、モータ制御装置10が行うステッピングモータ20の駆動処理を大まかに説明するフローチャートである。
図4に示されるように、ステップS101において、CPU122は、ステッピングモータ20の駆動開始命令を行う。駆動開始命令は、ステッピングモータ20の駆動が停止されている状態で行われる。
ステップS102において、CPU122は、温度計測部128による温度測定の結果を取得する。
ステップS103において、CPU122は、温度計測部128により測定された温度が低温であるか否かを判断する。判断は、例えば、測定された温度と、予め設定された温度(閾値)とを比較して行われる。測定された温度が予め設定された温度よりも低いとき、CPU122は、低温であると判断する。
ステップS103で低温ではないと判断されたとき、ステップS104を経ずに、CPU122は、ステップS105で定常運転の態様でステッピングモータ20を駆動する(定常駆動)。ここで定常運転の態様とは、例えば、起動完了後の定常運転時と同程度の駆動電力がステッピングモータ20に流れるようにして、ステッピングモータ20を起動することをいう。
他方、ステップS103で低温であると判断されたとき、ステップS104において、CPU122は、低温時(低温環境下)の起動態様で、ステッピングモータ20を駆動する。ここで低温時の起動態様とは、駆動電力のブースト(電力ブースト;例えば、電流のブースト)を行ってステッピングモータ20を駆動することをいう(ブースト制御)。本実施の形態では、ステッピングモータ20の起動開始後のブースト期間のみ、ブーストされた駆動電力がステッピングモータ20に供給されるように、ブースト制御が行われる。CPU122の制御に基づいて、ブースト期間が終了した後(起動完了後)の定常運転時に供給される駆動電力よりも所定の割合だけ大きな駆動電力がステッピングモータ20に供給され、ステッピングモータ20が起動される。
ステップS104でモータが起動されると、ステップS105において、CPU122は、ステッピングモータ20を定常運転する。例えばステップS103で低温であると判断されたときには、ステップS104でステッピングモータ20の起動開始後、ブースト期間が終了した後で、ステップS105の処理が行われる。
ステップS106において、CPU122は、所定の条件が満たされたときや、モータ制御装置10への電力供給が終了したときなどに、ステッピングモータ20を停止させる。例えば、外部機器からステッピングモータ20を停止させるための制御信号が制御回路12に入力されたときや、起動してから所定時間が経過したときや、所定のステップ数だけステッピングモータ20が回転したときなどに、ステッピングモータ20の運転を終了させるが、これに限られるものではない。
ステップS106でステッピングモータ20が停止されると、一連の制御は終了する。
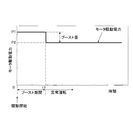
図5は、低温時の起動態様でステッピングモータ20が起動されるときの時間の経過と駆動電力との関係を示すグラフである。
図5においては、起動開始後時間t1が経過する時点を境に、ブースト期間と、定常運転(定常駆動)期間とに分かれている。定常駆動時には、ステッピングモータ20の駆動電力はP2とされる。他方、起動開始後、ブースト期間が経過するまでは、駆動電力は、P2よりも大きいP1とされる。すなわち、ブースト期間においては、(P1−P2)の分がブースト量として、駆動電力がブーストされてステッピングモータ20が駆動される。
ここで、本実施の形態において、電力ブーストは、例えば、IC内部温度が摂氏T度以下の場合に実施するように構成されている。閾値となるTは、例えばアクチュエータ1の構成に応じて、−5から+15までの範囲で、適宜設定される。例えばT=−5に設定されているとき、CPU122は、IC内部温度が摂氏−5度以下である場合に、電力ブーストを行ってステッピングモータ20の起動を行う。なお、Tがとりうる値の範囲は、これに限られるものではない。
また、本実施の形態において、低温時の起動態様で電力ブーストが行われるときには、電流ブーストが行われる。ただ、これに限られるものではなく、電力ブーストとして、電圧ブースト回路などを利用した電圧ブーストが行われるようにしてもよいし、電流と電圧とをともにブーストさせることが行われるようにしてもよい。
電流ブーストの具体的な例を説明する。低温時の起動態様でステッピングモータ20を起動するときには、例えば、次のように、所定の駆動電流が、所定のブースト期間だけ流される。
すなわち、電流ブーストを行った場合の駆動電流は、定常駆動時の駆動電流に対し、10パーセントから30パーセントまでの間の範囲で大きくなるように制御される。例えば、定常運転時のモータ駆動電流が100mAであるときには、電流ブーストが行われている期間中は、駆動電流が110mAから130mAとなるように、CPU122が制御を行う。
電流ブーストにより定常駆動時よりも大きな駆動電流が流されるブースト期間は、例えば、駆動開始から、50msec(50ミリ秒)から300msecが経過するまでの間となるように制御される。換言すると、ブースト期間は、50msecから300msecの間に設定される。
このような電流ブーストのブースト量やブースト期間の範囲は、実験結果に基づき設定されたものである。例えば、アクチュエータ1が摂氏−40度の低温環境下にあり、96msec間、ブースト量が17パーセントとなる駆動電流がステッピングモータ20に流れるように制御することで、アクチュエータ1の起動が成功した。
また、これらのブーストを行う量やブースト期間の範囲は、電流のみをブーストする場合に限らず、電圧をブーストする場合にも適用可能である。すなわち、電力ブーストを行う場合に、駆動電力のブースト量は、定常駆動時の駆動電力の10パーセントから30パーセントの範囲になるように設定すればよい。また、ブースト期間は、駆動開始から、50msecから300msecが経過するまでの間となるように設定すればよい。
このように、本実施の形態では、定常駆動時の駆動電力ではステッピングモータ20の起動に失敗するような低温環境下においても、起動時にブースト制御が行われることで、確実にステッピングモータ20を起動させることができる。ブースト制御は、所定のブースト期間においてのみ行われるので、ブースト期間が終わったときには定常運転(定常駆動)時の駆動電力でステッピングモータ20が駆動される。したがって、従来のように常に定常運転時よりも大きい駆動電力で駆動を行う方法をとる場合と比較して、アクチュエータ1の消費電力を低減することができる。また、アクチュエータ1の出力するトルクに制限が設けられている場合でも、大きな駆動電力で駆動を行うのはステッピングモータ20の起動開始時だけであるので、定常運転時においてそのトルクの制限を守るようにしつつ、アクチュエータ1を確実に起動させることができる。
ブースト制御は、ステッピングモータ20に供給される駆動電力が、定常駆動時のそれに対して所定の割合だけ大きくなるようにして行われる。したがって、低温環境下でステッピングモータ20を起動させるのに適当な大きさの駆動電力がステッピングモータ20に供給されるので、過剰な電力を大きく消費することなく、確実にステッピングモータ20を起動させることができる。
また、アクチュエータ1が低温環境下にあるか否かを判断するための温度計測は、制御回路12の内部の温度計測部128により行われる。したがって、上述のようなブースト制御を行うかどうか判断するために新たな温度センサ等を設ける必要がなく、モータ制御装置10を簡素な構成とすることができ、モータ制御装置10の製造コストを低減することができる。
[変型例の説明]
CPU122は、温度計測部128により測定された制御回路12の内部温度に応じて、ブースト期間を変更してブースト制御を行うようにしてもよい。例えば、測定された温度が低いほど、CPU122は、ブースト期間が長くなるように設定し、ブースト制御を行うようにしてもよい。このとき、ブースト期間として設定できる時間の範囲が、予め定められていてもよい。例えば、ブースト期間は、温度に応じて、50msecから300msecの間で設定されるようにしてもよい。また、測定された温度と閾値との差に応じて、ブースト期間が設定されるようにしてもよい。
また、CPU122は、定常駆動時の駆動電力よりも温度計測部128により測定された温度に応じた割合だけ大きな駆動電力がステッピングモータ20に供給されるようにブースト制御を行うようにしてもよい。例えば、測定された温度が低いほど、CPU122は、ブースト期間においてステッピングモータ20に供給する駆動電力のブースト量が大きくなるように制御を行うようにしてもよい。このとき、定常駆動時の駆動電流に対して増加させる駆動電力の範囲が、予め定められていてもよい。例えば、電力ブーストを行う割合は、温度に応じて、10パーセントから30パーセントまでの間で設定されるようにしてもよい。なお、CPU122が、計測した温度に応じて、電力ブーストを行う割合とブースト期間との両方を変更させるようにしてもよい。
このように計測された温度に応じてブースト期間や電力ブーストを行う割合などを変更することで、低温環境下の状況に応じて必要なだけの駆動電力をステッピングモータ20に供給することができる。したがって、より確実に、かつ消費電力が少なくなるようにして、ステッピングモータ20を起動させることができる。
さらにまた、CPU122は、ブースト期間中にステッピングモータ20に供給される駆動電力が、時間の経過と共に減少するようにブースト制御を行うようにしてもよい。
図6は、低温時の起動態様の変型例の1つにおける、ステッピングモータ20が起動されるときの時間の経過と駆動電力との関係を示すグラフである。
例えば、図6に示されるように、ステッピングモータ20の起動が開始するときに定常駆動(定常運転)時の駆動電力であるP2よりも所定の割合だけ大きなP1で起動を開始し、その後、ブースト期間t1において、時間の経過と共に徐々に駆動電力が小さくなっていくようにしてもよい。また、図において破線Bで示されるように、ブースト期間t1において時間の経過に伴って段階的に駆動電力が変化するようにして、ブースト制御が行われるようにしてもよい。
[その他]
制御回路の一部分のみが集積回路として構成されていてもよい。また、モータ制御装置のうち、制御回路とは異なる部分の一部が集積回路として構成されていてもよい。モータ制御装置の全部が集積回路として構成されていてもよい。
ステッピングモータやモータ制御装置など、アクチュエータのハードウェア構成は上述に限られるものではない。
上述の実施の形態における処理は、ソフトウェアによって行っても、ハードウェア回路を用いて行ってもよい。
上述の実施の形態における処理を実行するプログラムを提供することもできるし、そのプログラムをCD−ROM、フレキシブルディスク、ハードディスク、ROM、RAM、メモリカードなどの記録媒体に記録してユーザに提供することにしてもよい。プログラムはインターネットなどの通信回線を介して、装置にダウンロードするようにしてもよい。上記のフローチャートで文章で説明された処理は、そのプログラムに従ってCPUなどにより実行される。
上記実施の形態は、すべての点で例示であって制限的なものではないと考えられるべきである。本発明の範囲は上記した説明ではなくて特許請求の範囲によって示され、特許請求の範囲と均等の意味及び範囲内でのすべての変更が含まれることが意図される。
1 アクチュエータ
10 モータ制御装置
12 制御回路
14 駆動回路
20 ステッピングモータ
21a,21b コイル
22 ロータ
22n N極
22s S極
122 CPU(中央演算処理装置;判断手段の一例、ブースト制御手段の一例)
124 電流測定部
128 温度計測部(測定手段の一例)
142 モータ駆動部
144 電流センサ
10 モータ制御装置
12 制御回路
14 駆動回路
20 ステッピングモータ
21a,21b コイル
22 ロータ
22n N極
22s S極
122 CPU(中央演算処理装置;判断手段の一例、ブースト制御手段の一例)
124 電流測定部
128 温度計測部(測定手段の一例)
142 モータ駆動部
144 電流センサ
Claims (7)
- モータを用いたアクチュエータに用いられ、前記モータを駆動させるモータ制御装置であって、
前記アクチュエータの温度又はそれに対応する温度を測定する測定手段と、
前記測定手段により測定された温度が予め設定された温度よりも低いか否かを判断する判断手段と、
前記モータの起動時に、前記測定手段により測定された温度が前記予め設定された温度よりも低いと前記判断手段により判断されたとき、前記モータに供給される駆動電力を増加させるブースト制御を行うブースト制御手段とを備え、
前記ブースト制御手段は、前記モータの起動開始後のブースト期間のみ、前記ブースト期間の終了後の定常駆動時に前記モータに供給される駆動電力よりも大きな駆動電力が前記モータに供給されるように、前記ブースト制御を行う、モータ制御装置。 - 前記ブースト制御手段は、前記測定手段により測定された温度に応じて、前記ブースト期間を変更する、請求項1に記載のモータ制御装置。
- 前記ブースト制御手段は、前記定常駆動時の駆動電力よりも所定の割合だけ大きな駆動電力が前記モータに供給されるように前記ブースト制御を行う、請求項1又は2に記載のモータ制御装置。
- 前記ブースト制御手段は、前記定常駆動時の駆動電力よりも前記測定手段により測定された温度に応じた割合だけ大きな駆動電力が前記モータに供給されるように前記ブースト制御を行う、請求項1又は2に記載のモータ制御装置。
- 前記ブースト制御手段は、前記ブースト期間中に前記モータに供給される駆動電力が時間の経過と共に減少するように前記ブースト制御を行う、請求項1又は2に記載のモータ制御装置。
- 前記測定手段は、前記制御回路の内部の温度を測定する、請求項1から5のいずれかに記載のモータ制御装置。
- モータを用いたアクチュエータに用いられ、前記モータを駆動させるモータ制御装置の制御方法であって、
前記アクチュエータの温度又はそれに対応する温度を測定する測定ステップと、
前記測定ステップにより測定された温度が予め設定された温度よりも低いか否かを判断する判断ステップと、
前記モータの起動時に、前記測定ステップにより測定された温度が前記予め設定された温度よりも低いと前記判断ステップにより判断されたとき、前記モータに供給される駆動電力を増加させるブースト制御を行うブースト制御ステップとを備え、
前記ブースト制御ステップは、前記モータの起動開始後のブースト期間のみ、前記ブースト期間の終了後の定常駆動時に前記モータに供給される駆動電力よりも大きな駆動電力が前記モータに供給されるように、前記ブースト制御を行う、モータ制御装置の制御方法。
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2013008962A JP2014143775A (ja) | 2013-01-22 | 2013-01-22 | モータ制御装置及びモータの制御方法 |
| US14/088,641 US20140203748A1 (en) | 2013-01-22 | 2013-11-25 | Motor control device and motor control method |
| DE102014100531.7A DE102014100531A1 (de) | 2013-01-22 | 2014-01-17 | Motorsteuerungsgerät und motorsteuerungsverfahren |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2013008962A JP2014143775A (ja) | 2013-01-22 | 2013-01-22 | モータ制御装置及びモータの制御方法 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2014143775A true JP2014143775A (ja) | 2014-08-07 |
Family
ID=51064593
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2013008962A Pending JP2014143775A (ja) | 2013-01-22 | 2013-01-22 | モータ制御装置及びモータの制御方法 |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US20140203748A1 (ja) |
| JP (1) | JP2014143775A (ja) |
| DE (1) | DE102014100531A1 (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102018107254A1 (de) | 2017-03-28 | 2018-10-04 | Minebea Mitsumi Inc. | Motorsteuervorrichtung und Schrittmotorsteuerverfahren |
| WO2021238745A1 (zh) * | 2020-05-27 | 2021-12-02 | 比亚迪股份有限公司 | 电机控制器和具有其的车辆 |
| JP2021191204A (ja) * | 2020-06-04 | 2021-12-13 | 株式会社豊田自動織機 | 燃料電池用ポンプ及び燃料電池用ポンプの制御方法 |
Families Citing this family (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2014007905A (ja) * | 2012-06-26 | 2014-01-16 | Honda Motor Co Ltd | 電動機駆動システムの制御装置 |
| KR101539868B1 (ko) * | 2013-12-30 | 2015-07-27 | 삼성전기주식회사 | 모터 구동 제어 장치 및 그 방법 |
| WO2016158105A1 (ja) * | 2015-03-31 | 2016-10-06 | フェリカネットワークス株式会社 | 情報処理装置、情報処理方法、プログラム及び情報処理システム |
| CN111953246A (zh) * | 2020-08-21 | 2020-11-17 | 广州彩熠灯光股份有限公司 | 步进电机电流控制方法、装置、控制器和存储介质 |
| US20220302754A1 (en) * | 2021-03-17 | 2022-09-22 | Panasonic Intellectual Property Management Co., Ltd. | Control apparatus for controlling motor operation and charging apparatus |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0538193A (ja) * | 1991-07-26 | 1993-02-12 | Tokyo Electric Co Ltd | ステツピングモータの駆動装置 |
| JPH1189289A (ja) * | 1997-09-10 | 1999-03-30 | Sony Corp | 駆動制御装置 |
| JP2003281840A (ja) * | 2002-03-26 | 2003-10-03 | Matsushita Electric Ind Co Ltd | 光ピックアップ送り制御方法および装置 |
| JP2008041242A (ja) * | 2006-08-08 | 2008-02-21 | Samsung Electronics Co Ltd | スピンドルモータの起動方法及びディスクドライブ |
Family Cites Families (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS576190A (en) | 1980-06-10 | 1982-01-13 | Tlv Co Ltd | Disc type steam trap |
| US5123081A (en) * | 1990-07-27 | 1992-06-16 | Raymond Corporation | Temperature control system for motors and power components of a material handling vehicle |
| JP4462073B2 (ja) * | 2005-03-08 | 2010-05-12 | 株式会社デンソー | 車両用内燃機関の電子スロットル制御装置 |
| JP4799133B2 (ja) * | 2005-11-08 | 2011-10-26 | オムロンオートモーティブエレクトロニクス株式会社 | モータ制御装置 |
| US8732896B2 (en) * | 2006-10-17 | 2014-05-27 | Mtd Products Inc | Hybrid electric cleaning device |
| US8084980B2 (en) * | 2009-01-30 | 2011-12-27 | Honeywell International Inc. | HVAC actuator with internal heating |
-
2013
- 2013-01-22 JP JP2013008962A patent/JP2014143775A/ja active Pending
- 2013-11-25 US US14/088,641 patent/US20140203748A1/en not_active Abandoned
-
2014
- 2014-01-17 DE DE102014100531.7A patent/DE102014100531A1/de not_active Withdrawn
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0538193A (ja) * | 1991-07-26 | 1993-02-12 | Tokyo Electric Co Ltd | ステツピングモータの駆動装置 |
| JPH1189289A (ja) * | 1997-09-10 | 1999-03-30 | Sony Corp | 駆動制御装置 |
| JP2003281840A (ja) * | 2002-03-26 | 2003-10-03 | Matsushita Electric Ind Co Ltd | 光ピックアップ送り制御方法および装置 |
| JP2008041242A (ja) * | 2006-08-08 | 2008-02-21 | Samsung Electronics Co Ltd | スピンドルモータの起動方法及びディスクドライブ |
Cited By (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102018107254A1 (de) | 2017-03-28 | 2018-10-04 | Minebea Mitsumi Inc. | Motorsteuervorrichtung und Schrittmotorsteuerverfahren |
| US10530283B2 (en) | 2017-03-28 | 2020-01-07 | Minebea Mitsumi Inc. | Motor controller and control method for stepping motor |
| WO2021238745A1 (zh) * | 2020-05-27 | 2021-12-02 | 比亚迪股份有限公司 | 电机控制器和具有其的车辆 |
| US12283849B2 (en) | 2020-05-27 | 2025-04-22 | Byd Company Limited | Motor controller and vehicle having same |
| JP2021191204A (ja) * | 2020-06-04 | 2021-12-13 | 株式会社豊田自動織機 | 燃料電池用ポンプ及び燃料電池用ポンプの制御方法 |
| JP7481168B2 (ja) | 2020-06-04 | 2024-05-10 | 株式会社豊田自動織機 | 燃料電池用ポンプ |
Also Published As
| Publication number | Publication date |
|---|---|
| DE102014100531A1 (de) | 2014-07-24 |
| US20140203748A1 (en) | 2014-07-24 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US20140203748A1 (en) | Motor control device and motor control method | |
| CN102201768B (zh) | 无刷电机的驱动装置及驱动方法 | |
| JP5952502B2 (ja) | 3相ブラシレスモータの駆動装置 | |
| JP2020048254A (ja) | モータの制御装置 | |
| CN107112875B (zh) | 具有无刷两相直流马达的致动器以及所述直流马达的用途 | |
| EP2282402B1 (en) | Electric pump device | |
| JP2014128070A (ja) | モータ制御装置及びステッピングモータの制御方法 | |
| JP2014075931A (ja) | ステッピングモータの駆動制御装置 | |
| EP1696552B1 (en) | Method and apparatus for controlling motor | |
| JP6585651B2 (ja) | モータ制御装置及びステッピングモータの制御方法 | |
| JP2009232654A (ja) | 電気磁気励起負荷全圧起動降圧保持駆動回路 | |
| JP6058449B2 (ja) | ブラシレスモータの駆動装置 | |
| JP5936883B2 (ja) | モータ制御装置及びステッピングモータの脱調状態判定方法 | |
| JP5653264B2 (ja) | 同期電動機の駆動装置 | |
| JP2012228017A (ja) | 発電電動機の制御装置 | |
| JP5706700B2 (ja) | モータの慣らし方法及びモータ駆動装置 | |
| JP5384908B2 (ja) | ブラシレスモータ起動方法及び制御装置 | |
| JP6994979B2 (ja) | モータ制御装置及びモータ制御方法 | |
| JP2006025588A (ja) | 誘導電動機の制御器 | |
| US9231516B2 (en) | Control device for generator-motor and control method for generator-motor | |
| WO2018025665A1 (ja) | モータ制御回路、モータ制御装置、アクチュエータ及びステッピングモータの制御方法 | |
| JP4623587B2 (ja) | 車輌用回転電機 | |
| JP2008043073A (ja) | ブラシレスモータの回転数制御方法、ブラシレスモータの回転数制御装置 | |
| JP2018085896A (ja) | 回転センサの異常検出装置 | |
| WO2023228944A1 (ja) | モータ駆動制御装置、モータユニット、およびモータ駆動制御方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20150108 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20150526 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20150602 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20151104 |