JP2014144836A - コンテナクレーン - Google Patents
コンテナクレーン Download PDFInfo
- Publication number
- JP2014144836A JP2014144836A JP2013013468A JP2013013468A JP2014144836A JP 2014144836 A JP2014144836 A JP 2014144836A JP 2013013468 A JP2013013468 A JP 2013013468A JP 2013013468 A JP2013013468 A JP 2013013468A JP 2014144836 A JP2014144836 A JP 2014144836A
- Authority
- JP
- Japan
- Prior art keywords
- container
- spreader
- laser scanner
- crane
- suspended
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images







Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
- B66C19/00—Cranes comprising trolleys or crabs running on fixed or movable bridges or gantries
- B66C19/007—Cranes comprising trolleys or crabs running on fixed or movable bridges or gantries for containers
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66C—CRANES; LOAD-ENGAGING ELEMENTS OR DEVICES FOR CRANES, CAPSTANS, WINCHES, OR TACKLES
- B66C13/00—Other constructional features or details
- B66C13/18—Control systems or devices
- B66C13/46—Position indicators for suspended loads or for crane elements
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Automation & Control Theory (AREA)
- Control And Safety Of Cranes (AREA)
Abstract
【解決手段】走行装置と、走行装置に支持されて水平方向に延びるガーダと、ガーダに沿って走行可能なトロリーと、トロリーに吊り下げられるとともに、コンテナを係脱可能なスプレッダ10と、スプレッダ10を昇降させる昇降機構と、スプレッダ10に設けられ、レーザ光を発射して対象物の着光点の座標を取得するレーザスキャナ22と、レーザスキャナ22により取得した着光点の座標に基づいて、トロリーおよびスプレッダ10を駆動制御するクレーン制御装置とを備える。
【選択図】図3
Description
とりわけ、コンテナを段積みして蔵置している場合、風やコンテナの変形などの影響により、蔵置コンテナの位置ずれが発生する場合がある。そのため、搬送中の吊コンテナと蔵置されたコンテナとの接触を避けるべく、吊コンテナの周囲の障害物を検知して、障害物の干渉を避ける必要がある。
また、特許文献2には、CCDカメラをスプレッダに取り付けてカメラ映像の画像処理により吊コンテナとターゲットコンテナとの各エッジを検出する技術が提案されている。
さらに、特許文献3には、事前にターゲットコンテナに隣接するロウの位置を計測して、隣接するロウの包絡線を評価することが記載されている。
また、特許文献4には、スプレッダに設けられた赤外線ビームセンサによって、吊コンテナの下端近傍にある障害物を検出することが記載されている。
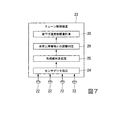
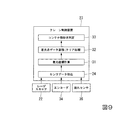
この発明に係るコンテナクレーンは、走行装置と、前記走行装置に支持されて水平方向に延びるガーダと、前記ガーダに沿って走行可能なトロリーと、前記トロリーに吊り下げられるとともに、コンテナを係脱可能なスプレッダと、前記スプレッダを昇降させる昇降機構と、前記スプレッダに設けられ、レーザ光を発射して対象物の着光点の座標を取得するレーザスキャナと、前記レーザスキャナにより取得した着光点の座標に基づいて、前記トロリーおよび前記スプレッダを駆動制御するクレーン制御装置と、を備えることを特徴とする。
このように構成することで、スプレッダと共に、レーザスキャナが上下に移動するため、スプレッダが邪魔になりレーザスキャナによって計測できない領域が生じてしまうことを防止できる。また、レーザスキャナと、ターゲットコンテナ、および、ターゲットコンテナに隣接するロウとの距離を短縮することができる。また、スプレッダに係合された吊コンテナを着床させるためのセンサや衝突を防止するためのセンサを個別に設けることなしに、スプレッダに配されたレーザスキャナのみで、吊コンテナとターゲットコンテナとの位置を検出するとともに、隣接するロウの位置を計測することができる。
このように構成することで、隣接するコンテナ同士の隙間を精度良く検出することができる。
このように構成することで、吊コンテナとターゲットコンテナとの位置ずれ量をレーザスキャナの検出結果に基づいて求めることができる。
このように構成することで、レーザスキャナと障害物との距離に基づいて吊コンテナが障害物に衝突する前にスプレッダの下降動作を制限することができる。
このように構成することで、様々なトロリー位置で検出した着光点の座標を蓄積できるので、現在のトロリー位置では検出できない箇所の着光点の座標も含めた形で、吊コンテナが障害物に干渉しないようにスプレッダを駆動制御できる。
図1、図2に示すように、コンテナクレーン1は、コンテナヤードに設けられた複数のレーン2にそれぞれ配されてコンテナCの荷役を行う。コンテナクレーン1は、タイヤ付車輪を有する走行装置4により自走可能とされている。コンテナクレーン1は、走行装置4に支持される二対の脚部5と、これら脚部5の上端部同士を繋ぐクレーンガーダ6とを備える略門形に形成されている。そして、コンテナクレーン1は、クレーンガーダ6上を横行可能なトロリー7を備えている。トロリー7は、巻き上げ装置8(図2参照)を備えており、この巻き上げ装置8に吊ワイヤー9を介して昇降可能にスプレッダ10が吊り下げられている。
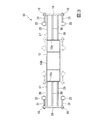
スプレッダ本体15は、スプレッダ10の骨格を形成する横フレーム15aおよび縦フレーム15bからなり、その中央上部に上記吊ワイヤー9が掛け回されるプーリー18(図1参照)が配されている。
Yt=Ys−L・cosθ・・・(2)
さらに、スプレッダ10に係合された吊コンテナC1を着床させるためのセンサや衝突を防止するためのセンサを個別に設けることなしに、スプレッダ10に配されたレーザスキャナ22のみで、吊コンテナC1とターゲットコンテナC2との位置を検出するとともに、隣接ロウ12aのコンテナCの位置を計測することができる。
その結果、広範囲に精度よく障害物等を検出することができると共に、部品点数の低減および制御の簡素化を図りコスト増加を抑制することができる。
例えば、上述した実施形態では、ベイに蔵置されたコンテナCをレーザスキャナ22により検出する場合について説明したが、検出対象とする物体はコンテナCに限られるものではなく、コンテナC以外の物体であってもよい。
6 クレーンガーダ(ガーダ)
7 トロリー
10 スプレッダ
8 巻き上げ装置(昇降機構)
22 レーザスキャナ
23 クレーン制御装置
C1 吊コンテナ
C2 ターゲットコンテナ
26 ずれ量導出部
29 障害物距離判定部
30 巻下げ速度制限量計算部(下降制限制御部)
32 着光点データ蓄積部(蓄積部)
Claims (5)
- 走行装置と、
前記走行装置に支持されて水平方向に延びるガーダと、
前記ガーダに沿って走行可能なトロリーと、
前記トロリーに吊り下げられるとともに、コンテナを係脱可能なスプレッダと、
前記スプレッダを昇降させる昇降機構と、
前記スプレッダに設けられ、レーザ光を発射して対象物の着光点の座標を取得するレーザスキャナと、
前記レーザスキャナにより取得した着光点の座標に基づいて、前記トロリーおよび前記スプレッダを駆動制御するクレーン制御装置と、を備えることを特徴とするコンテナクレーン。 - 前記レーザスキャナは、前記スプレッダの幅方向の側部に設けられる請求項1に記載のコンテナクレーン。
- 前記クレーン制御装置は、前記スプレッダの下方から水平方向の範囲で前記レーザスキャナを走査させ、前記レーザスキャナにより取得した着光点の座標に基づいて前記スプレッダに係合されている吊コンテナと、この吊コンテナが上面に載置されるターゲットコンテナとの包絡線を求め、この包絡線に基づき吊コンテナとターゲットコンテナとの位置ずれ量を求めるずれ量導出部を備える請求項2に記載のコンテナクレーン。
- 前記クレーン制御装置は、
前記レーザスキャナにより取得した着光点の座標に基づいて周囲の障害物との距離を判定する障害物距離判定部と、
前記周囲の障害物との距離に基づいて、前記スプレッダの下降動作を制限する下降制限制御部と、を備える請求項2又は3に記載のコンテナクレーン。 - 前記着光点の座標を蓄積する蓄積部を備える請求項1から4の何れか一項に記載のコンテナクレーン。
Priority Applications (5)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2013013468A JP2014144836A (ja) | 2013-01-28 | 2013-01-28 | コンテナクレーン |
| HK15106640.4A HK1205995B (en) | 2013-01-28 | 2013-07-09 | Container crane |
| CN201380032493.0A CN104379489B (zh) | 2013-01-28 | 2013-07-09 | 集装箱起重机 |
| SG11201408467QA SG11201408467QA (en) | 2013-01-28 | 2013-07-09 | Container crane |
| PCT/JP2013/068731 WO2014115354A1 (ja) | 2013-01-28 | 2013-07-09 | コンテナクレーン |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2013013468A JP2014144836A (ja) | 2013-01-28 | 2013-01-28 | コンテナクレーン |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2014144836A true JP2014144836A (ja) | 2014-08-14 |
Family
ID=51227163
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2013013468A Pending JP2014144836A (ja) | 2013-01-28 | 2013-01-28 | コンテナクレーン |
Country Status (4)
| Country | Link |
|---|---|
| JP (1) | JP2014144836A (ja) |
| CN (1) | CN104379489B (ja) |
| SG (1) | SG11201408467QA (ja) |
| WO (1) | WO2014115354A1 (ja) |
Cited By (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2016088253A1 (ja) * | 2014-12-05 | 2016-06-09 | 住友重機械搬送システム株式会社 | クレーンシステム及び処理方法 |
| CN106516989A (zh) * | 2016-12-27 | 2017-03-22 | 深圳市招科智控科技有限公司 | 一种集装箱防撞方法及系统 |
| EP3205606A4 (en) * | 2014-12-25 | 2018-06-27 | Daifuku Co., Ltd. | Raising/lowering conveyance apparatus for article conveying container |
| WO2019008914A1 (ja) * | 2017-07-05 | 2019-01-10 | 住友重機械搬送システム株式会社 | クレーン装置 |
| JP2019127373A (ja) * | 2018-01-25 | 2019-08-01 | 株式会社日立プラントメカニクス | クレーン作業エリア登録装置 |
| JP2019526732A (ja) * | 2016-08-10 | 2019-09-19 | ヴォッベン プロパティーズ ゲーエムベーハーWobben Properties Gmbh | 風力タービンの構成要素を取り付ける方法 |
| JP2019182611A (ja) * | 2018-04-12 | 2019-10-24 | 東芝三菱電機産業システム株式会社 | クレーンの安全運転支援装置 |
| JP2021059145A (ja) * | 2019-10-03 | 2021-04-15 | 日鉄エンジニアリング株式会社 | 海底構造物設置治具および海底構造物設置方法 |
| WO2021210443A1 (ja) * | 2020-04-15 | 2021-10-21 | 住友重機械搬送システム株式会社 | 自動rtgシステム、制御装置、及びコンテナ搬送経路設定方法 |
| CN113896107A (zh) * | 2021-08-20 | 2022-01-07 | 湖南天桥嘉成智能科技有限公司 | 一种激光扫描识别与抓取装置和自动转运控制方法 |
| WO2022024670A1 (ja) * | 2020-07-30 | 2022-02-03 | 住友重機械搬送システム株式会社 | 自動クレーンシステム、及び自動クレーンシステムの制御方法 |
| JP2023146623A (ja) * | 2022-03-29 | 2023-10-12 | 住友重機械搬送システム株式会社 | クレーン |
| JP2024012512A (ja) * | 2020-02-28 | 2024-01-30 | 日本電気株式会社 | 搬送システム、搬送制御装置、搬送方法 |
| JP2024052315A (ja) * | 2022-09-30 | 2024-04-11 | 株式会社三井E&S | 荷役機器の制御システムおよび制御方法 |
Families Citing this family (18)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN106044570B (zh) * | 2016-05-31 | 2018-06-26 | 河南卫华机械工程研究院有限公司 | 一种采用机器视觉的钢卷吊自动识别装置和方法 |
| DE102016119839A1 (de) * | 2016-10-18 | 2018-04-19 | Terex Mhps Gmbh | Verfahren zum automatischen Positionieren eines Portalhubstaplers für Container und Portalhubstapler dafür |
| JP6792480B2 (ja) * | 2017-02-20 | 2020-11-25 | 住友重機械搬送システム株式会社 | コンテナクレーン |
| CN107857071B (zh) * | 2017-12-07 | 2023-06-02 | 中铁第四勘察设计院集团有限公司 | 一种基于顶部行走式空轨的集装箱自动装卸系统 |
| CN108249307B (zh) * | 2018-01-17 | 2020-06-05 | 北京建筑大学 | 一种大型起重机的移动测量与反馈控制系统及方法 |
| CN108190753B (zh) * | 2018-01-17 | 2020-03-27 | 潘莲英 | 一种基于极坐标的智能集装箱装卸系统 |
| CN108190750B (zh) * | 2018-01-17 | 2020-06-16 | 扬戈科技股份有限公司 | 一种基于极坐标的智能集装箱起重机 |
| CN108483208A (zh) * | 2018-06-04 | 2018-09-04 | 太仓秦风广告传媒有限公司 | 一种基于柱坐标的智能集装箱起重机 |
| EP3653563A1 (de) * | 2018-11-15 | 2020-05-20 | Siemens Aktiengesellschaft | Zuverlässige erkennung von containerkran und geschirr |
| JP7162555B2 (ja) * | 2019-03-08 | 2022-10-28 | 住友重機械搬送システム株式会社 | クレーン、及びクレーンの積み付け方法 |
| CN112357774A (zh) * | 2020-10-14 | 2021-02-12 | 宁波大榭招商国际码头有限公司 | 吊具或吊具所带集装箱勾连下方集装箱的监控方法 |
| CN112486169B (zh) * | 2020-11-23 | 2024-04-26 | 三一海洋重工有限公司 | 一种无人天车放板定位方法、系统、设备及存储介质 |
| CN112683162A (zh) * | 2020-11-30 | 2021-04-20 | 三一海洋重工有限公司 | 相对位置状态检测装置和相对位置状态检测方法 |
| CN112629408B (zh) * | 2020-11-30 | 2022-11-22 | 三一海洋重工有限公司 | 对位装置和对位方法 |
| CN113291975B (zh) * | 2021-05-24 | 2023-10-24 | 万雄集团(沈阳)智能科技有限公司 | 一种用于轮胎吊的集卡停车对位与防砸防吊起装置 |
| CN114180353B (zh) * | 2021-12-28 | 2022-08-30 | 湖南天桥嘉成智能科技有限公司 | 一种多类型物料备料无人天车智能控制系统及方法 |
| CN115571294A (zh) * | 2022-10-14 | 2023-01-06 | 舟山中远海运重工有限公司 | 一种在纵向倾斜船台进行集装箱船试箱的方法 |
| CN118004901B (zh) * | 2024-04-09 | 2024-08-20 | 聚时科技(深圳)有限公司 | 一种集卡防吊起检测方法及相关设备 |
Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2004075355A (ja) * | 2002-08-21 | 2004-03-11 | Mitsui Eng & Shipbuild Co Ltd | 門型クレーンのスプレッダ衝突防止装置 |
| JP2005104665A (ja) * | 2003-09-30 | 2005-04-21 | Mitsui Eng & Shipbuild Co Ltd | コンテナ衝突防止方法および装置 |
| JP2006248705A (ja) * | 2005-03-11 | 2006-09-21 | Tcm Corp | 荷役装置 |
| JP2006256848A (ja) * | 2005-03-18 | 2006-09-28 | Mitsui Eng & Shipbuild Co Ltd | 荷役支援方法および荷役支援システム |
| JP2006312521A (ja) * | 2005-05-09 | 2006-11-16 | Ishikawajima Transport Machinery Co Ltd | コンテナクレーンの対象物位置計測装置と該対象物位置計測装置を用いた自動荷役装置 |
| JP2008265984A (ja) * | 2007-04-24 | 2008-11-06 | Yaskawa Electric Corp | クレーン制御システム装置 |
Family Cites Families (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE19519741A1 (de) * | 1995-06-02 | 1996-12-05 | Siemens Ag | Sensorik für einen Kran, insbesondere einen schienengebundenen Stapelkran oder Brückenkran |
| DE19841570C2 (de) * | 1998-09-11 | 2001-04-12 | Telerob Ges Fuer Fernhantierun | Kaikran zum Be- und Entladen von Containern |
| SE513174C2 (sv) * | 1998-10-22 | 2000-07-24 | Abb Ab | Förfarande för hantering av containrar samt anordning för utförande av förfarandet |
| JP4598999B2 (ja) * | 2001-07-18 | 2010-12-15 | 三菱重工業株式会社 | クレーン及びクレーンの制御方法 |
| JP4508904B2 (ja) * | 2005-02-25 | 2010-07-21 | 三菱重工業株式会社 | クレーンの巻下げ衝突防止装置 |
| CN201125130Y (zh) * | 2007-10-09 | 2008-10-01 | 上海明路绳网索具有限公司 | 一种用激光扫描的集装箱吊运防撞装置 |
-
2013
- 2013-01-28 JP JP2013013468A patent/JP2014144836A/ja active Pending
- 2013-07-09 CN CN201380032493.0A patent/CN104379489B/zh active Active
- 2013-07-09 WO PCT/JP2013/068731 patent/WO2014115354A1/ja not_active Ceased
- 2013-07-09 SG SG11201408467QA patent/SG11201408467QA/en unknown
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2004075355A (ja) * | 2002-08-21 | 2004-03-11 | Mitsui Eng & Shipbuild Co Ltd | 門型クレーンのスプレッダ衝突防止装置 |
| JP2005104665A (ja) * | 2003-09-30 | 2005-04-21 | Mitsui Eng & Shipbuild Co Ltd | コンテナ衝突防止方法および装置 |
| JP2006248705A (ja) * | 2005-03-11 | 2006-09-21 | Tcm Corp | 荷役装置 |
| JP2006256848A (ja) * | 2005-03-18 | 2006-09-28 | Mitsui Eng & Shipbuild Co Ltd | 荷役支援方法および荷役支援システム |
| JP2006312521A (ja) * | 2005-05-09 | 2006-11-16 | Ishikawajima Transport Machinery Co Ltd | コンテナクレーンの対象物位置計測装置と該対象物位置計測装置を用いた自動荷役装置 |
| JP2008265984A (ja) * | 2007-04-24 | 2008-11-06 | Yaskawa Electric Corp | クレーン制御システム装置 |
Cited By (29)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN107001009A (zh) * | 2014-12-05 | 2017-08-01 | 住友重机械搬运系统工程株式会社 | 起重机系统及处理方法 |
| JPWO2016088253A1 (ja) * | 2014-12-05 | 2017-08-24 | 住友重機械搬送システム株式会社 | クレーンシステム及び処理方法 |
| KR101820894B1 (ko) * | 2014-12-05 | 2018-01-22 | 스미도모쥬기가이 한소시스템 가부시키가이샤 | 크레인시스템 및 처리방법 |
| CN107001009B (zh) * | 2014-12-05 | 2018-04-03 | 住友重机械搬运系统工程株式会社 | 起重机系统及处理方法 |
| WO2016088253A1 (ja) * | 2014-12-05 | 2016-06-09 | 住友重機械搬送システム株式会社 | クレーンシステム及び処理方法 |
| EP3205606A4 (en) * | 2014-12-25 | 2018-06-27 | Daifuku Co., Ltd. | Raising/lowering conveyance apparatus for article conveying container |
| JP2019526732A (ja) * | 2016-08-10 | 2019-09-19 | ヴォッベン プロパティーズ ゲーエムベーハーWobben Properties Gmbh | 風力タービンの構成要素を取り付ける方法 |
| CN106516989A (zh) * | 2016-12-27 | 2017-03-22 | 深圳市招科智控科技有限公司 | 一种集装箱防撞方法及系统 |
| JPWO2019008914A1 (ja) * | 2017-07-05 | 2020-03-19 | 住友重機械搬送システム株式会社 | クレーン装置 |
| WO2019008914A1 (ja) * | 2017-07-05 | 2019-01-10 | 住友重機械搬送システム株式会社 | クレーン装置 |
| JP2019127373A (ja) * | 2018-01-25 | 2019-08-01 | 株式会社日立プラントメカニクス | クレーン作業エリア登録装置 |
| JP7013627B2 (ja) | 2018-01-25 | 2022-02-01 | 株式会社日立プラントメカニクス | クレーン作業エリア登録装置 |
| JP2019182611A (ja) * | 2018-04-12 | 2019-10-24 | 東芝三菱電機産業システム株式会社 | クレーンの安全運転支援装置 |
| JP2021059145A (ja) * | 2019-10-03 | 2021-04-15 | 日鉄エンジニアリング株式会社 | 海底構造物設置治具および海底構造物設置方法 |
| US12103786B2 (en) | 2020-02-28 | 2024-10-01 | Nec Corporation | Conveyance system, control device, and control method |
| JP2024012512A (ja) * | 2020-02-28 | 2024-01-30 | 日本電気株式会社 | 搬送システム、搬送制御装置、搬送方法 |
| JP7548401B2 (ja) | 2020-02-28 | 2024-09-10 | 日本電気株式会社 | 搬送システム、搬送制御装置、搬送方法 |
| JP2021169353A (ja) * | 2020-04-15 | 2021-10-28 | 住友重機械搬送システム株式会社 | 自動rtgシステム、制御装置、及びコンテナ搬送経路設定方法 |
| CN115348946A (zh) * | 2020-04-15 | 2022-11-15 | 住友重机械搬运系统工程株式会社 | 自动rtg系统、控制装置及集装箱搬运路径设定方法 |
| JP7429151B2 (ja) | 2020-04-15 | 2024-02-07 | 住友重機械搬送システム株式会社 | 自動rtgシステム、制御装置、及びコンテナ搬送経路設定方法 |
| WO2021210443A1 (ja) * | 2020-04-15 | 2021-10-21 | 住友重機械搬送システム株式会社 | 自動rtgシステム、制御装置、及びコンテナ搬送経路設定方法 |
| CN115348946B (zh) * | 2020-04-15 | 2025-09-16 | 住友重机械搬运系统工程株式会社 | 自动rtg系统、控制装置及集装箱搬运路径设定方法 |
| WO2022024670A1 (ja) * | 2020-07-30 | 2022-02-03 | 住友重機械搬送システム株式会社 | 自動クレーンシステム、及び自動クレーンシステムの制御方法 |
| JP2024163141A (ja) * | 2020-07-30 | 2024-11-21 | 住友重機械搬送システム株式会社 | 自動クレーンシステム、及び自動クレーンシステムの制御方法 |
| JP7720971B2 (ja) | 2020-07-30 | 2025-08-08 | 住友重機械搬送システム株式会社 | 自動クレーンシステム、及び自動クレーンシステムの制御方法 |
| CN113896107A (zh) * | 2021-08-20 | 2022-01-07 | 湖南天桥嘉成智能科技有限公司 | 一种激光扫描识别与抓取装置和自动转运控制方法 |
| JP2023146623A (ja) * | 2022-03-29 | 2023-10-12 | 住友重機械搬送システム株式会社 | クレーン |
| JP2024052315A (ja) * | 2022-09-30 | 2024-04-11 | 株式会社三井E&S | 荷役機器の制御システムおよび制御方法 |
| JP7607620B2 (ja) | 2022-09-30 | 2024-12-27 | 株式会社三井E&S | 荷役機器の制御システムおよび制御方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| SG11201408467QA (en) | 2015-02-27 |
| WO2014115354A1 (ja) | 2014-07-31 |
| HK1205995A1 (en) | 2015-12-31 |
| CN104379489B (zh) | 2016-06-22 |
| CN104379489A (zh) | 2015-02-25 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN104379489B (zh) | 集装箱起重机 | |
| US11591197B2 (en) | Load handling module for a material handling vehicle | |
| CN103781717B (zh) | 确定起重机的抓取构件的位置和偏斜度的系统和方法 | |
| JP6007880B2 (ja) | 天井搬送車 | |
| JP4295591B2 (ja) | コンテナ衝突防止方法および装置 | |
| JP7761884B2 (ja) | 無人フォークリフト | |
| US20220260997A1 (en) | Movable body, movement control system, method for controlling movable body, and program | |
| JP6672530B2 (ja) | クレーン装置 | |
| JP2006273533A (ja) | コンテナ荷役用クレーン | |
| JP6807131B2 (ja) | 荷役搬送装置 | |
| JP6644955B2 (ja) | クレーン装置 | |
| KR101505254B1 (ko) | 크레인의 이동 제어 방법 및 크레인의 이동 제어 장치 | |
| JP2008168952A (ja) | 位置ずれ量算出方法およびクレーン並びに搬送台車 | |
| JP2021059436A (ja) | 荷役システムおよび制御方法 | |
| KR20160019617A (ko) | 계측 로봇을 이용한 컨테이너 적재 공간 자동 측정 시스템 | |
| HK1205995B (en) | Container crane | |
| CN118731959A (zh) | 搬送车、边缘位置确定方法、距离计算方法以及存储介质 | |
| CN114967671B (zh) | 运输系统、运输方法和计算机可读存储介质 | |
| CN113490635B (zh) | 起重机及起重机的堆放方法 | |
| US20250340416A1 (en) | Path specification system, path specification apparatus, and path specification method | |
| JP7860451B2 (ja) | 搬送システム及び搬送方法 | |
| US20240308827A1 (en) | Load Handling Sensors for a Material Handling Vehicle | |
| HK40037444B (zh) | 用於物料搬运车辆的负载搬运模块 | |
| WO2015114768A1 (ja) | コンテナ高さ検出装置、クレーンシステム、コンテナ高さ検出方法、および、プログラム | |
| HK40052097A (en) | Crane and method for loading with crane |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A625 | Written request for application examination (by other person) |
Free format text: JAPANESE INTERMEDIATE CODE: A625 Effective date: 20150413 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20160112 |
|
| A711 | Notification of change in applicant |
Free format text: JAPANESE INTERMEDIATE CODE: A712 Effective date: 20160210 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20160310 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20160628 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20160824 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20170124 |