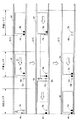
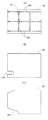
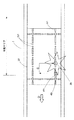
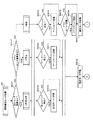
以下、添付図面を参照して、本発明を実施するための最良の形態について説明する。なお、以下の説明において、図1〜図3で説明した部材と同等の部材には、同一の符号を付し、重複する説明を省略する。
本発明に係る基板搬送システムは、図4に示すように、基板作業装置の内、例えば、表面実装機に採用することができる。
図4に示す表面実装機は、平面視略矩形の基台11を備えている。基台11には、電子部品を実装するための作業エリアとしての実装エリアと、この実装エリアの上流側に設定される待機エリアと、実装エリアの下流側に設定される出口エリアとが直線状に直列に設定されている。以下の説明では、各エリアが配列されている水平方向を仮にX軸方向とし、このX軸方向と直交する水平方向をY軸方向とし、鉛直方向をZ軸方向とする。本実施形態では、基台11のX軸方向に沿って基板搬送装置1が配設され、プリント基板Wは上流側となる−X方向から下流側となる+X方向に搬送される。
基板搬送装置1は、図1の構成と同様に周知のコンベア2を備えている。また、基板搬送装置1は、上記コンベア2を駆動する搬送モータ6と、搬送モータ6の出力を検出するエンコーダ7とを備えており(図5参照)、エンコーダ7の出力に基づいて、制御ユニット20が搬送モータ6を制御することにより、任意の位置でプリント基板Wを停止することができるようになっている。また、このエンコーダ7により、実装エリアで一時停止しているプリント基板Wの搬出開始から搬出終了までのワークアウト時間Tpを計測することができるようになっている。
実装エリアにおいては、実装エリアに搬入されたプリント基板Wの移動を規制するメインストッパ4aと、当該実装エリアの実装位置(作業のための基板停止位置)に搬入されたプリント基板Wを検出するための実装位置センサ(作業位置センサ)3aと、実装終了後のプリント基板Wの搬出開始と、その後の搬送完了とを検出するワークアウトセンサ5aとが設けられている。また、実装エリアの上流側に設定される待機エリアには、待機エリアに搬入されたプリント基板Wの移動を規制するサブストッパ4bと、当該エリアに搬入されたプリント基板Wを検出する待機位置センサ3bとが設けられている。他方、実装エリアの下流側に設定される出口エリアには、出口エリアに搬入されたプリント基板Wの移動を規制する出口ストッパ4cと、当該エリアに搬入されたプリント基板Wを検出する出口センサ3cとが設けられている。
各センサ3a〜3c、5aは、何れも光電スイッチやリミットスイッチで具体化することが可能である。また、各センサ3a〜3c、5aの出力は、プリント基板Wを検出しているときにa接点が接続される仕様にしてもよく、或いは、プリント基板Wを検出しているときに、b接点が開く仕様にしてもよい。また、実装エリアのワークアウトセンサ5aについては、一旦プリント基板Wが検出され、その後、プリント基板Wが検出されなくなった状態により、搬出完了と判定する仕様になっている。
また、各ストッパ4a〜4cは、例えば、エアシリンダやソレノイド等から構成されており、搬送経路上に突出可能であり、それぞれ各停止位置でのプリント基板Wの停止および位置決めを行うように構成されている。実装位置に停止、位置決めされたプリント基板Wの固定は、図略の基板固定機構により実施される。
実装エリアにおいて、基板搬送装置1の両側には、それぞれ部品供給部13が設けられる。各部品供給部13は、複数のテープフィーダ14を備えている。各テープフィーダ14は、それぞれが、所定の電子部品を供給する。
また、基台11の上方には、ヘッドユニット15が設けられる。ヘッドユニット15は、ヘッド本体16と、ヘッド本体16に連設される複数のノズルユニット17と、ヘッド本体16に取り付けられた部品カメラ18とを備え、これらの要素によって、部品供給部13の電子部品をプリント基板Wに実装する。ヘッドユニット15は、公知の搬送機構により、X軸方向並びにY軸方向に移動することができるように構成され、複数のノズルユニット17はそれぞれ不図示のヘッド装置によりZ軸方向に昇降およびZ軸周りに回動することができるように構成されている。
このような表面実装機は、プリント基板Wを外部または連続して設けられた印刷装置等の上流側から実装機内部に搬入する搬入動作、搬入されたプリント基板Wを所定の作業位置に停止し固定する固定動作、電子部品が装着されたプリント基板Wを他の実装機、検査装置、またはリフロー炉等の下流側に搬出する搬出動作等を行う。
表面実装機は、制御ユニット20により制御される。
図5を参照して、制御ユニット20は、マイクロプロセッサ等で具体化される演算処理部21を備えている。演算処理部21のバス22には、入力要素として、上述した各センサ3a、5a、3b、3c、並びにエンコーダ7等が接続されている。また、バス22には、出力要素として、搬送モータ6、メインストッパ用シリンダ8a、サブストッパ用シリンダ8b、出口ストッパ用シリンダ8c等が接続されている。搬送モータ6は、基板搬送装置1のコンベア2を駆動するモータである。また、メインストッパ用シリンダ8a、サブストッパ用シリンダ8b、出口ストッパ用シリンダ8cは、メインストッパ4a、サブストッパ4b、出口ストッパ4cに対応して設けられている。各シリンダ8a〜8cは、何れもメインストッパ4a、サブストッパ4b、出口ストッパ4cに対応して設けられたエアシリンダで構成されており、それぞれ、制御ユニット20の制御に基づき、メインストッパ4a、サブストッパ4b、出口ストッパ4cを昇降駆動するものである。
さらに、バス22には、表示/操作ユニット30と、補助記憶装置で具体化される記憶部40とが接続されている。
表示/操作ユニット30は、液晶パネルで構成された表示部に、処理内容を表示する機能、操作ボタンにより、種々のデータや条件設定等を処理する機能を有するディバイスである。
記憶部40は、制御ユニット20によって事項されるべき各種モジュール(プログラムやデータを組み合わせたもの)が保存されている。上記モジュールには、実装モジュール50、判定モジュール60、搬送モード決定モジュール70、並びに搬送モード実行モジュール80が含まれている。なお、これらモジュール50〜80は、論理的、或いは概念的な存在であり、実装されるプログラムやデータは、必ずしも図6に示したように分離独立した存在である必要はない。
実装モジュール50は、実装エリアで実装処理(作業)されるプリント基板Wの実装条件を含むデータや、実装処理のためのプログラムを含む包括的な動作を司るモジュールである。実装モジュール50に含まれるデータには、生産対象となるプリント基板Wを一意に特定するための基板品番を初めとする各種基板データや、生産予定枚数Npを初めとするトランザクション情報等が含まれる。また、詳しくは後述するように、本実施形態においては、複数のプリント基板Wに実装処理するに当たり、最初の数枚について、搬送されるプリント基板Wの種類を判別することにより、搬送モードを決定する搬送モード決定サブルーチン(図6のステップS10)を実行するように構成されている。
本実施形態における搬送モードは、通常搬送モードと高速搬送モードとを備えている。通常搬送モードとは、実装エリアの実装位置からプリント基板Wの搬出が開始され、実装位置センサ3aがプリント基板Wを検出していない非検出の状態になった後、出口センサ3cが実装エリアから搬出されたプリント基板Wを検出するようになったことをトリガーとして、待機エリアのプリント基板Wの実装エリアへの搬出を開始するようにした搬送を行なうモードである。一方、高速搬送モードとは、メインストッパ4aの下流側近傍に配置されたワークアウトセンサ5aが、実装エリアの実装位置から搬出される実装終了後のプリント基板Wの搬出の完了を検出したことをトリガーとして、待機エリアのプリント基板Wの実装エリアへの搬出を開始するようにした搬送を行なうモードである。ワークアウトセンサ5aがプリント基板Wの搬出の完了を検出するタイミングは、出口センサ3cが実装エリアから搬出されたプリント基板Wを検出するタイミングより早く、その分高速の搬送が可能となる。
搬送モードを決定する処理を実現するため、実装モジュール50のプログラムには、生産実績枚数をカウントするためのカウント変数(生産実績枚数N)が含まれる他、後述する搬送モードの決定処理を実行した判定回数をカウントするためのカウント変数(計測実績回数M)、並びに搬送モードを決定するための搬送モードフラグFが含まれる。搬送モードフラグFは、例えば、「True」と「False」という2値が択一的に設定されるBoolean型のデータであり、その値が「True」であれば、通常搬送モード、「False」であれば、高速搬送モードを選択する設定になっている。また、本実施形態において、実装モジュール50に含まれるプログラムは、搬送モードフラグの初期値をTrueに設定し、最初は、必ず、通常搬送モードが選択される仕様になっている(図7のステップS3参照)。
本実施形態においては、上述した実装モジュール50の他、搬送モードの設定や実行を図るために必要なプログラムやデータを備えたモジュール60〜80が用意されている。
判定モジュール60は、プリント基板Wの上記ワークアウト時間Tpを計測するための計測モジュール61と、計測されたワークアウト時間Tpと基準時間Tsとを比較する比較モジュール62とを備えている。計測モジュール61に含まれるプログラムには、搬送されるプリント基板Wの搬送速度Vを計測する処理が含まれている。また、比較モジュール62のデータには、実装処理対象となるプリント基板Wがスリット基板(図3参照)であるか否かを判定する回数である設定判定回数Ns、実装エリアにおいて、プリント基板Wの搬出が開始されてから、同プリント基板Wの搬出が完了するまでに要する基準時間Ts等が含まれている。ここで、設定判定回数Nsは、1以上の整数である。設定判定回数Nsは、出荷時に工場で決定される。さらに、プリント基板Wがスリット基板であるか否かを判定する際に、計測されたワークアウト時間Tpと基準時間Tsとを比較する手法では、ワークアウト時間Tpのばらつきを吸収し、誤認定を回避する処理も必要となる場合がある。かかる処理を実現するため、本実施形態において、比較モジュール62のプログラムには、実装処理対象となるプリント基板Wがスリット基板(図3参照)であると判定された場合のプリント基板判定回数をカウントするためのカウント変数(スリット検出回数Mr)が含まれている。
搬送モード決定モジュール70は、判定モジュール60の比較モジュール62が出力した比較結果に基づいて、搬送モードを決定するモジュールである。この搬送モード決定モジュール70により、詳しくは後述するように、搬送モードは、通常は、所定の条件が成立した場合に高速搬送モードに決定される一方、スリット基板を搬送する状況等では、通常搬送モードを維持するように構成されている。搬送モード決定モジュール70のデータには、スリット基板と判定された回数の許容度を決定するための上限回数NLが含まれている。上限回数NLは、0以上の整数である。また、判定回数NLの制約条件として、設定判定回数Ns>上限回数NLが設定されている。例えば、上限回数NLが0である場合、一度でもスリット基板であると判定モジュール60が判定した場合には、搬送モード決定モジュール70は、常に搬送モードを通常搬送モードに設定される仕様になっている(図12参照)。
搬送モード実行モジュール80は、通常搬送モードで前記基板搬送装置を稼動する通常搬送モード実行モジュール81と、高速搬送モードで前記基板搬送装置を稼動する高速搬送モード実行モジュール82とを論理的に備えている。各モジュール81、82には、それぞれの搬送モードでプリント基板Wを搬送するための動作手順等が含まれている。搬送モード実行モジュール80には、実装モジュール50で設定される搬送モードフラグFの値に基づいて、実行される搬送モードごとに、各モジュール81、82を択一的に機能させるプログラムが含まれている。
本実施形態においては、これら記憶部40に保存されている各モジュール50〜80が適宜実行されることにより、プリント基板Wの搬送、部品実装が実行される。
また、記憶部40には、各種ログ情報を記憶する保存領域が設定されている。
次に、表面実装機の動作について説明する。
複数のプリント基板Wにロット単位で実装処理するに当たり、制御ユニット20は、各モジュール50〜80に含まれるデータとプログラムに基づき、対応する処理を実行する。これにより、判定モジュール60は、判定手段を、搬送モード決定モジュール70は、搬送モード決定手段を、搬送モード実行モジュール80の通常搬送モード実行モジュール81は、通常搬送モード実行手段を、搬送モード実行モジュール80の高速搬送モード実行モジュール82は、高速搬送モード実行手段を、それぞれ制御ユニット20のハードウェアと協働して構成する。また、判定モジュール60の計測モジュール61は、計測部を、比較モジュール62は、比較部をそれぞれ制御ユニット20のハードウェアと協働して構成する。そして、演算処理部21は、各モジュール60〜80に含まれるデータに基づいて、各モジュール60〜80のプログラムを実行することにより、本発明の制御手段を構成する。
図6を参照して、各モジュール50〜80のプログラムが実行されると、まず、制御ユニット20は、記憶部40に記憶されているデータから、実装処理を行うプリント基板Wの基板品番、生産予定枚数Np、設定判定回数Ns、上限回数NL等を読み取る(ステップS1)。次に制御ユニット20は、処理用のカウント変数である生産実績枚数N、計測実績回数M、スリット検出回数Mrを0に初期化する(ステップS2)。
次いで、制御ユニット20は、実装モジュール50のプログラム設定により、搬送モードフラグFをTrueに設定する(ステップS3)。次に、最初のプリント基板Wを上流機より待機エリアに搬入する搬入動作が実施される(ステップS4)。続いて制御ユニット20は、搬送モード実行モジュール80のプログラムを実行して、搬送モードフラグFの値に基づくプログラムを選定する(ステップS5)。仮に、搬送モードフラグFの値が「True」である場合、制御ユニット20は、通常搬送モジュール81に基づいて、通常搬送モードサブルーチン(ステップS6)を実行し、通常搬送モードでプリント基板Wを搬送する。他方、搬送モードフラグFの値が「False」である場合、制御ユニット20は、高速搬送モジュール82に基づいて、高速搬送モードサブルーチン(ステップS7)を実行し、高速搬送モードでプリント基板Wを搬送する。
各サブルーチンS6、S7からメインルーチンに復帰すると、制御ユニット20は、生産実績枚数Nが生産予定枚数Npよりも少ないか否かを判定する(ステップS8)。仮に、生産実績枚数Nが生産予定枚数Np以上の場合、制御ユニット20は、出口エリアのプリント基板Wを下流機に搬出する基板搬出動作を実施し(ステップS11)、実装処理を終了する。
一方、ステップS8において、生産実績枚数Nが生産予定枚数Npよりも少ない場合、制御ユニット20は、計測実績回数Mの値が0よりも大きく、且つ設定判定回数Nsの値よりも少ないか否かを判定する(ステップS9)。ここで、M=0のときは、初回のプリント基板Wの搬送を実行している場合であり、ワークアウト時間Tpを計測できていない状態なので、この段階では、搬送モード決定処理は、実行しないこととしているのである。
仮に、計測実績回数Mの値が0よりも大きく、且つ設定判定回数Nsの値より少ないYESの場合、制御ユニット20は、搬送モード決定処理サブルーチン(ステップS10)を実行して、搬送モードを決定する処理を実行する。その後、ステップS5に移行し、上述した処理を繰り返す。一方、計測実績回数Mの値が設定判定回数Nsの値以上のNOの場合、制御ユニット20は、搬送モード決定処理サブルーチンをバイパスして、ステップS5に移行し、上述した処理を繰り返す。
次に、図7を参照して、通常搬送モードサブルーチン(ステップS6)の詳細について説明する。
同サブルーチンが実行される場合、制御ユニット20は、まず、出口センサ3cがプリント基板Wを検出しているか否か(ステップS601)を判定し、出口センサ3cがプリント基板Wを検出していない場合に、さらに実装位置センサ3aがプリント基板Wを検出しているか否かを判定する(ステップS602)。
出口センサ3cがプリント基板Wを検出している場合、プリント基板Wの搬送は、3枚目以降であると判断される。また、出口センサ3cがプリント基板Wを検出していない場合に、さらに実装位置センサ3aがプリント基板Wを検出している場合には、2枚目のプリント基板Wが搬送されている状況であると判断される。一方、出口センサ3c、実装位置センサ3aが何れもプリント基板Wを検出していない場合、プリント基板Wの搬送が初めて開始された段階であり、搬送経路上には、プリント基板Wがまだ存在していない状態であると判断される。
最初のプリント基板Wが搬送される場合、搬送経路上には、プリント基板Wが存在しないので、制御ユニット20は、直ちにプリント基板Wを搬送する。具体的には、まず、サブストッパ4bが突出しているか否かを判定し(ステップS603)、サブストッパ4bが突出している場合には、サブストッパ4bを退避させる(ステップS604)。ステップS603の判定でサブストッパ4bが既に退避していた場合、または、ステップS604を実行した場合、制御ユニット20は、次に、メインストッパ4aが退避しているか否かを判定する(ステップS605)。メインストッパ4aが退避していた場合、制御ユニット20は、メインストッパ4aを突出させる(ステップS606)。ステップS605の判定で、メインストッパ4aが突出していた場合、またはステップs606を実行した場合、制御ユニット20は、搬送モータ6を作動し、プリント基板Wの搬送を開始する(ステップS607)。
図8を参照して、最初のプリント基板Wの搬送が開始されると、待機エリアと実装エリアとで並行処理が実行される。まず、待機エリアにおいては、制御ユニット20は、待機位置センサの検出位置においてプリント基板Wが搬出されるのを待機し(ステップS630)、プリント基板Wが搬出された場合には、サブストッパ4bを突出させて、次のプリント基板Wの搬入に備える(ステップS631)。一方、実装エリアにおいては、制御ユニットは、実装位置センサ3aの検出位置にプリント基板Wが到達するのを待機する(ステップS632)。
実装位置センサ3aがプリント基板Wを検出すると、制御ユニット20は、搬送モータ6を止めて、図略の基板固定機構により、部品実装位置にプリント基板Wを固定する(ステップS633)。次いで、制御ユニット20は、ヘッドユニット15を作動し、部品供給部13のテープフィーダ14から予めプログラムされた電子部品をピックアップして、部品実装位置に停止しているプリント基板Wに実装する(ステップS634)。
ステップS634の実装処理が終了すると、制御ユニット20は、生産実績枚数をカウントするための生産実績枚数Nをインクリメントする(ステップS635)とともに、プリント基板Wの図略の基板固定機構による固定状態を解除しステップS636)、メインストッパ4aを退避する(ステップS637)。この実装作業が終了した後、制御はメインルーチンに復帰する。
図7に戻って、プリント基板Wが2枚目、または3枚目のものである場合(ステップS601、S602でYESの場合)、プリント基板Wは、少なくとも実装エリアに存在している。そこで、制御ユニット20は、実装エリアと出口エリアとで並行的にプリント基板Wを搬送するための処理を実行する。具体的には、出口エリアにおいては、出口ストッパ4cが突出しているか否かが判定され(ステップS608)、突出していれば、退避させる(ステップS609)。また、実装エリアにおいては、メインストッパ4aが突出しているか否かが判定され(ステップS610)、突出していれば、退避させる(ステップS611)。メインストッパ4a、出口ストッパ4cが何れも退避した段階で、制御ユニット20は、搬送モータ6を作動し、プリント基板Wの搬送を開始する(ステップS612)。
図9を参照して、ステップS612によりプリント基板Wの搬送を開始した後、本実施形態では、計測実績回数M(ワークアウト時間Tpの計測処理を行った回数)が設定判定回数Nsを下回っているか否かを判定する(ステップS640)。計測実績回数M(ワークアウト時間Tpの計測処理を行った回数)が設定判定回数Nsを下回っている場合には、プリント基板Wの搬出を開始してから出口センサ3cによって検出されるまでのワークアウト時間Tpの計測を開始する(ステップS641)。すなわち、ステップS640においてYESの場合にステップS641に進み、NOの場合にはステップS641等を省略した計測省略サブルーチンS660へ進む。もっとも、計測実績回数Mが設定判定回数Ns以上になった後も、ワークアウト時間Tpの計測処理を行い、プリント基板Wの実装処理ごとにワークアウト時間Tpを計測した場合には、後日、ワークアウト時間Tpのデータを作業分析等の利用に供することが可能となる。
ワークアウト時間Tpの計測開始後、実装エリアと出口エリアにおいて、プリント基板Wの搬出処理が並行して実行される。
まず、出口エリアにおいては、出口センサ3cが実装済のプリント基板Wの搬出完了を検出するのを待機し(ステップS642)、実装済のプリント基板Wの搬出完了が検出された場合には、出口ストッパ4cを突出させて(ステップS643)、次の実装済のプリント基板Wの搬入に備える。ついで、制御ユニット20は、出口エリアに実装済のプリント基板Wが搬入され、出口センサ3cがプリント基板Wを検出するのを待機する(ステップS644)。出口センサ3cが実装済のプリント基板Wを検出すると(ステップS644においてYESの場合)、制御ユニット20は、ワークアウト時間Tpの計測を終了し(ステップS645)、計測結果を記憶する(ステップS646)。次いで、計測実績回数Mをインクリメントする(ステップS647)。これにより、待機エリア側の制御は終了する。
一方、実装エリアにおいては、制御ユニット20は、ワークアウトセンサ5aがプリント基板Wの搬出完了を検出するのを待機し(ステップS648)、さらにワークアウトセンサ5aがプリント基板Wの搬出完了を検出した後、出口センサ3cが搬出されたプリント基板Wを検出するのを待機する(ステップS649)。このように、本実施形態の通常搬送モードでは、出口センサ3cが実装済のプリント基板Wを検出するまで、実装エリアのメインストッパ4aは、突出しない。
出口センサ3cが実装済のプリント基板Wを検出すると、制御ユニット20は、待機エリアと実装エリアで並行処理を実行する。この並行処理において、待機エリアでは、制御ユニット20はプリント基板Wを搬出するためにサブストッパ4bを退避する(ステップS650)。また、実装エリアでは、制御ユニット20はメインストッパ4aを突出させ、未処理のプリント基板Wの搬入に備える(ステップS651)。その後、図8で説明したステップS630〜S637を実行し、メインルーチンに復帰する。
なお、計測省略サブルーチンS660は、図9に示したフローから、ステップS640、S641、S646、S647を省略した点を除いて図9と同じであるから、その詳細については、説明を省略する。
次に、図10を参照して、高速搬送モードサブルーチン(ステップS7)の詳細について説明する。
本実施形態においては、同サブルーチンが実行される場合、プリント基板Wは、少なくとも2枚目以上に達している。そこで、制御ユニット20は、実装エリアと出口エリアとにおいて、並行してプリント基板Wの搬出処理を実行する。まず、実装エリアにおいては、制御ユニット20は、メインストッパ4aが突出しているか否かを判定し(ステップS701)、突出している場合には、メインストッパ4aを退避させる(ステップS702)。これにより、実装済のプリント基板Wの搬出準備が完了する。一方、出口エリアにおいては、制御ユニット20は、出口ストッパ4cが突出しているか否かを判定し(ステップS703)、突出している場合には、出口ストッパ4cを退避させる(ステップS704)。これにより、出口エリアで待機している実装済のプリント基板Wの搬出準備が完了する。次いで、制御ユニット20は、搬送モータ6を作動し、プリント基板Wの搬入を開始する(ステップS705)。
図11を参照して、搬送モータ6が稼動すると、出口エリアと実装エリアで並行処理が実行される。まず、出口エリアでは、制御ユニット20は、出口センサ3cがプリント基板Wの搬出完了を検出するのを待機する(ステップS710)。プリント基板Wの搬出完了が検出されると、制御ユニット20は、出口ストッパ4cを突出させ(ステップS711)、次の実装済のプリント基板Wの搬入に備える。
一方、実装エリアでは、制御ユニット20は、ワークアウトセンサ5aがプリント基板Wの搬出を検出するまで(すなわち、プリント基板Wを検出しなくなるまで)待機する(ステップS712)。ワークアウトセンサ5aがプリント基板Wの搬出を検出すると(ステップS712において、YESの場合)、待機エリアでプリント基板Wの搬出処理が実行され、これと並行して実装エリアで搬入処理が実行される。
待機エリアにおいて、制御ユニット20は、サブストッパ4bを退避させ、次のプリント基板Wの搬出を開始する(ステップS713)。一方、実装エリアにおいて、制御ユニット20は、メインストッパ4aを突出させ(ステップS714)、待機エリアから搬出されるプリント基板Wの受け入れを準備する。これらの処理を実行した後、制御ユニット20は、図8で説明したステップS630〜S637を実行し、メインルーチンに復帰する。
次に、図6の搬送モード決定処理サブルーチン(ステップS10)について、図12を参照しながら説明する。
搬送モード決定処理においては、通常搬送モード処理サブルーチンのステップS646(図9参照)で記憶されたワークアウト時間Tpが参照される(ステップS1001)。次いで、制御ユニット20は、ワークアウト時間Tpが基準時間Tsよりも短いか否かを判定する(ステップS1002)。
仮に、ステップS1002の判定において、ワークアウト時間Tpが基準時間Tsよりも短い場合、プリント基板Wがスリット基板(図2参照)であるため、ワークアウトセンサ5aが誤検出をしている可能性が高い(図3参照)。そのため、ワークアウト時間Tpが基準時間Tsよりも短い場合、制御ユニット20は、スリット検出回数Mrをインクリメントし(ステップS1003)、インクリメントしたスリット検出回数Mrと上限回数NLとを比較する(ステップS1004)。ステップS1004の比較において、インクリメントしたスリット検出回数Mrが上限回数NL以上の場合、制御ユニット20は、計測実績回数MをNsに設定し(ステップS1005)、搬送モードフラグFの値を「True」に設定して(ステップS1006)メインルーチンに復帰する。
ステップS1005が実行された場合とは、プリント基板Wがスリット基板であると断定されたことを示し、高速搬送モードでのメインストッパ4aによるプリント基板Wの突き上げ事故を避けるべく、通常搬送モードに固定する処理が行なわれる。すなわち、図6に示したメインルーチンのステップS9の判定で搬送モード決定処理が実行されなくなり、搬送モードは、通常搬送モードに固定されることになる。
また、本実施形態のように、上限回数NLの値を「0」に設定している場合には、一度でもワークアウトセンサ5aが誤検出していると判定された時点で、ステップS904の判定が「YES」になり、ステップS1005が実行される。よって、一度でも不具合が生じ得る作動状況では、搬送モードが常に安全サイドに設定されることになる。
次に、ステップS1002の判定において、ワークアウト時間Tpが基準時間Ts以上である場合、プリント基板Wの搬出完了が想定通りに検出されていると考えられるが、搬送モードを高速搬送モードとしてよいと断定するにはリスクが伴うので、複数回にわたり、確認をする処理が行なわれる。すなわち、図9のステップS647でインクリメントした計測実績回数Mが設定判定回数Ns以上になっているか否かを判定する(ステップS1008)。ステップS1008の判定において、計測実績回数Mが設定判定回数Ns未満である場合、すなわち、ステップS1002でNO(Tp≧Ts)と判定された計測実績回数Mが予め設定された設定判定回数Nsに至っていない場合、制御ユニット20は、ステップS1006に処理を移行し、その後、メインルーチンに復帰する。一方、仮に計測実績回数Mが設定判定回数Ns以上になっている場合、すなわち、ステップS1002でNO(Tp≧Ts)と判定された計測実績回数Mが予め設定された判定回数だけ、繰り返された場合、制御ユニット20は、搬送モードフラグFの値を「False」に設定し、メインルーチンに復帰する(ステップS1009)。また、ステップS1004の比較において、インクリメントしたスリット検出回数Mr(計測実績回数Mにおいて、その内何回スリット基板であると判定したかの回数)が上限回数NL未満の場合、制御ユニット20は、ステップS1008以下のフローに移行し、その後、メインルーチンに復帰する。このように、ステップS1003において、インクリメントしたスリット検出回数Mrと上限回数NLとを比較し、インクリメントしたスリット検出回数Mrが上限回数NL未満の場合には、ステップS1008以下のフローを実行する。スリット検出回数Mrが上限回数NLより小さい場合であって、計測実績回数Mが設定判定回数Nsに到達した場合には、ステップS1004、ステップS1008を経て高速搬送モードに設定されることになるが、上限回数NLは設定判定回数Nsより十分小さな回数とされており、高速搬送モードでのメインストッパ4aによるプリント基板Wの突き上げ事故の可能性を小さくすることができる。また、ステップS1004、ステップS1008を経て、計測実績回数Mが設定判定回数Nsに到達していない場合には、ステップS1006に進み、通常搬送モードに設定される。すなわち、本実施形態においては、予め上限回数NLで設定された許容回数だけ、エラー検出を許容し、搬送モード決定処理を繰り返すことができる。
以上説明したように、本実施形態では、基板搬送装置を稼動する搬送モードを設定するに当たり、ワークアウトセンサ5aがプリント基板Wの搬出が完了したことを適切に検出していると判定される作動状況では、搬送モードが高速搬送モードに切り換えられる(図10のステップS1009参照)。そのため、実装エリアでの稼働率を高く維持することができ、生産性の向上に寄与する。一方、ワークアウトセンサ5aがプリント基板Wの搬出が完了したことを適切に検出していないと判定される作動状況では、搬送モードは、通常搬送モードに維持されることになる(図12のステップS1005〜ステップS1006参照)。従って、例えば、図2に例示したスリット基板を搬送する場合のように、ワークアウトセンサ5aで誤検出が懸念されるプリント基板Wが搬送される作動状況では、搬送モードの設定が安全サイドに維持され、不測の事態を招く恐れがない。しかもプログラムの変更だけで実施することができるので、大幅なコスト増を招来する恐れもない。
また、本実施形態の基板搬送システムにおいて、判定モジュール60は、実装エリアに設定される基板停止位置からの搬出が開始されてから搬出の完了を検出するまでのワークアウト時間Tpを計測する計測部を構成する計測モジュール61と、計測モジュール61が計測したワークアウト時間Tpと予め設定された基準時間Tsとを比較する比較部を構成する前記比較モジュール62を備え、比較したワークアウト時間Tpが基準時間Tsよりも短い場合には、ワークアウトセンサ5aによるプリント基板Wの搬出完了の検出が不良であると判定する一方、比較したワークアウト時間Tpが基準時間以上の場合には、ワークアウトセンサ5aによるプリント基板Wの搬出完了の検出が良であると判定するものである。このため本実施形態では、プリント基板Wの搬出を開始してから搬出が完了するまでのワークアウト時間Tpに基づき、的確にワークアウトセンサ5aによる搬出完了の検出の良否を判定することができる。そのため、実施が容易かつ廉価なシステムを構築することができる。
また、本実施形態の基板搬送システムは、予め設定された設定判定回数Ns分だけプリント基板Wの搬出完了が検出された場合に、何れもワークアウト時間Tpが基準時間Ts以上であった場合に、搬送モードを高速搬送モードに決定するものである。このため本実施形態では、複数の判定結果に基づき、何れもプリント基板Wの搬出完了検出が適正である判断される場合に、初めて搬送モードが高速搬送モードに決定されるので、より安全に高速搬送モードを運用することが可能になる。
また、本実施形態の基板搬送システムは、判定結果が予め設定された設定判定回数Nsに至るまでの間に一度でも不良判定であった場合には、当該プリント基板Wのロットが完了するまで、通常搬送モードでプリント基板Wを搬送するものである。このため本実施形態では、より安全な状態で搬送モードを設定することが可能となる。
また、本実施形態の基板搬送システムは、複数のプリント基板Wの搬送を開始する際に、通常搬送モードを初期設定するものである。このため本実施形態では、最初に安全サイドの搬送モードで運転を開始することができるので、判定が不十分な段階で不測の事態が生じることを防止することができる。
このように本実施形態によれば、ワークアウトセンサ5aがプリント基板Wの搬出が完了したことを適切に検出していると判定される作動状況では、実装エリアでの稼働率を高く維持することができ、生産性の向上に寄与する一方、ワークアウトセンサ5aがプリント基板Wの搬出が完了したことを適切に検出していないと判定される作動状況では、搬送モードの設定が安全サイドに維持され、不測の事態を招く恐れがない。しかもプログラムの変更だけで実施することができるので、大幅なコスト増を招来する恐れもない。従って、本実施形態によれば、スリット基板の搬送が要請される場合においても、安全かつ廉価にワークアウトセンサ5aの誤検出に起因する問題を防止することができるという顕著な効果を奏する。
本発明は、上述した実施の形態に限定されるものではない。
例えば、本発明の基板搬送システムは、表面実装機に好適なものではあるが、表面実装機に限らず、スクリーン印刷装置や基板検査装置等の基板作業装置に適用することも可能である。
また、本発明は、スリット基板を搬送する場合の不具合を中心に説明してきたが、ワークアウト検出手段(ワークアウトセンサ)による検出不良は、スリット基板の判別に限らず、他の原因による検出不良に対しても有効である。
その他、本発明の要旨を逸脱しない範囲内において種々変更を加え得ることはいうまでもない。