JP2014176865A - アークスポット溶接装置及びアークスポット溶接方法 - Google Patents
アークスポット溶接装置及びアークスポット溶接方法 Download PDFInfo
- Publication number
- JP2014176865A JP2014176865A JP2013051599A JP2013051599A JP2014176865A JP 2014176865 A JP2014176865 A JP 2014176865A JP 2013051599 A JP2013051599 A JP 2013051599A JP 2013051599 A JP2013051599 A JP 2013051599A JP 2014176865 A JP2014176865 A JP 2014176865A
- Authority
- JP
- Japan
- Prior art keywords
- arc
- workpiece
- welding
- welding torch
- spot welding
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images


Landscapes
- Arc Welding In General (AREA)
Abstract
【解決手段】アークスポット溶接装置100は、重ね合わせられた複数の母材K1,K2であるワークKの下側に配置され、ワークKとの間でアーク放電することでスポット溶接する溶接トーチ10と、ワークKと溶接トーチ10との間に生じるアークを囲むように、ワークKに向けてシールドガスを供給するガス供給装置30と、溶接トーチ10及びガス供給装置30を制御する制御装置50と、を備え、制御装置50は、ガス流量全体の1〜30%の酸素又は二酸化炭素をシールドガスに含有させるようにガス供給装置30を制御する。
【選択図】図1
Description
一方、自動車のボディ等を製造する際、ワークに対して下側にプラズマトーチを配置し、上方に位置するワークとの間でアークを発生させて溶接する場合がある。この場合、溶融部の温度分布によって対流が発生し、この対流及び重力の影響で溶融金属が溶け落ちるおそれがある。
また、制御手段は、シールドガス供給手段を制御して、ガス流量全体の1〜30%の酸素又は二酸化炭素をシールドガスに含有させる。シールドガスに含まれる酸素又は二酸化炭素は、溶接トーチとワークとの間で生じるアークの熱で高温になって反応性が高くなっている。また、シールドガスはアークを囲むように供給される。そうすると、ワークが溶融した部分(溶融部)のうち、シールドガスとの界面(下方から視て環状の界面)付近に酸素又は二酸化炭素が溶け込み、当該部分の界面が活性化される。
したがって、溶融部の外表面の縁から溶融金属が外向きに出ようとする力を抑制すると共に、自重による溶け落ちを防止できる。また、溶融金属が鉛直方向上向きに上昇することでワークの溶融がスムーズに進み、アークスポット溶接の効率を高めることができる。
したがって、前記した縁から溶融金属が外向きに出ようとする力が抑えられると共に、自重による溶け落ちを防止できる。また、ワークの溶融が上向きにスムーズに進み、アークスポット溶接の効率を高めることができる。
以下では一例として、上下方向で重ね合わされた母材K1と母材K2とをアークスポット溶接する場合について説明する。なお、被溶接部材である母材K1及び母材K2を「ワークK」と記すことがあるものとする。
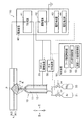
図1は、本発明の第1実施形態に係るアークスポット溶接装置の構成図である。アークスポット溶接装置100は、重ね合わされた母材K1と母材K2と、をアークスポット溶接する装置である。本実施形態では、母材K1,K2として、平面視で矩形状を呈する板状の金属部材を用いている。母材K1は、例えば、高張力鋼(High Tensile Strength Steel)である。母材K2は、例えば、軟鋼である。
図1に示すように、アーク溶接装置100は、溶接トーチ10と、ロボット駆動装置20と、ガス供給装置30と、電源装置40と、制御装置50と、を備えている。
溶接トーチ10は、タングステン等からなる非消耗電極11に溶接電流を導くことによってアーク放電すると共に、溶接箇所を外気から遮蔽するためにシールドガスSを供給するものである。溶接トーチ10は、棒状の非消耗電極11と、この非消耗電極11を軸線とするように延びる筒状のノズル12と、ノズル12内で非消耗電極11を保持するコレットボディ(図示せず)と、を有している。
ロボット駆動装置20は、制御装置50からの指令に応じて多軸多関節ロボットを駆動させるアクチュエータ等であり、溶接トーチ10を移動させたり、所定の溶接箇所で一時的に停止させたりする機能を有している。前記したように、アークスポット溶接は、ワークKの所定位置にアークRを集中させることで溶接箇所を点在させる溶接方式である。
ガス供給装置30は、アルゴンガスやヘリウムガス等の不活性ガスを、シールドガスSとしてノズル12から噴射させる。すなわち、ガス供給装置30は、アルゴンガスが充填されたガスボンベ31に接続される第1制御弁32と、二酸化炭素が充填されたガスボンベ33に接続される第2制御弁34と、の開度をそれぞれ調整する。これによって、アルゴンと二酸化炭素とが所定の流量比で混合したシールドガスSが、溶接トーチ10に供給される。これによってアークRを保護すると共に、溶融金属が外気に含まれる酸素・窒素と反応することを防止できる。
電源装置40は、アーク溶接に必要な電力を供給する装置であり、TIG(Tungsten Insert Gas)電源41と、駆動電源42と、電流検出器43と、電圧検出器44と、を有している。
TIG電源41は、商用3相交流電力をトランス(図示せず)によって直流電力に変換し、制御装置50からの指令に応じてアーク放電を起こすための電源である。TIG電源41の陽極はワークKと電気的に接続され、TIG電源41の負極は溶接トーチ10の非消耗電極11と電気的に接続されている。
電圧検出器44は、溶接トーチ10の非消耗電極11とワークKとの間で起こるアーク放電の電圧値等を検出するものである。電圧検出器44は、検出した電圧値を制御装置50に出力する。
制御装置50は、ロボット駆動装置20、ガス供給装置30、及び電源装置40の駆動を制御するものである。制御装置50は、CPU(Central Processing Unit)、ROM(Read Only Memory)、RAM(Random Access Memory)、HDD(Hard Disk Drive)、各種インタフェース等の電子回路を備えて構成され、その内部に記憶したプログラムに従って動作することで各種機能を発揮する。
制御装置50は、アーク放電制御部51と、ガス供給制御部52と、溶接トーチ移動制御部53と、を有している。
したがって、ワークKと溶接トーチ10との間に生じるアークRを囲むように、ワークKに向けてシールドガスSを供給する「シールドガス供給手段」は、ガスボンベ31,32と、第1制御弁32と、第2制御弁34と、ガス供給装置30と、ガス供給制御部52と、を備えて構成される。
(溶接工程)
制御装置50は、溶接トーチ移動制御部53によって、所定の溶接箇所で溶接トーチ10の移動を停止させる。また、制御装置50は、ガス供給制御部52によって溶接トーチ10からワークKに向けてシールドガスSを供給しつつ、アーク放電制御部53によって非消耗電極11とワークKとの間でアークRを発生させる。前記したように、ガス供給制御部52によって流量等が制御されるシールドガスSには、その体積流量の1〜30%の二酸化炭素が含まれている。
溶接箇所で溶接を開始してから所定時間経過後、制御装置50は、アーク放電制御部51によるアーク放電を停止させると共に、ガス供給制御部52によるシールドガスSの供給を停止させる。次に、制御装置50は、溶接トーチ移動制御部53によって、次の溶接箇所に向けて溶接トーチ10を移動させる。
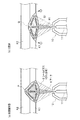
非消耗電極11と、その上方に位置するワークKと、の間でアーク放電が起こると、アークRの熱によって溶接箇所の下面(母材K1)から溶融し始め、当該溶融が上向きに進んでいく。ここで、非溶融部又はシールドガスSと接触している溶融部Pの界面には、その表面積を小さくするように表面張力が働く。なお、前記した表面張力の大きさは、溶融部Pの温度に応じて異なる。
アークRを囲むように所定圧力でシールドガスSが噴射されると、二酸化炭素が溶融部Pに溶け込み、その界面を活性化させる。その結果、図2(a)に示すように、溶融部Pの温度が高いほど表面張力が大きくなる。
溶融部PとシールドガスSとの界面付近から中心に集まった溶融金属が上昇すると、溶融部Pの熱によってワークKの溶融が上向きに進む(図2(b)参照)。
その結果、図2(d)に示すように、溶融部Qの外表面付近では溶融金属が中心から周囲に向かう流れが発生する。つまり、比較例では、本実施形態とは逆向きのマランゴニ対流が発生する。
このように、比較例の場合、溶融金属の外表面付近において溶融金属が周囲に広がるように流れるため、本実施形態よりも溶け込み深さ(高さ)が浅くなる。また、シールドガスSと接触している界面(下方から視て環状の界面)付近において、中心から外向きに流れてくる溶融金属は、その一部が自重により溶け落ちる可能性がある(図2(d)参照)。
図3(a)に示すように、アークRの一端が位置している溶融部Pの外表面中心付近Aの温度は、アークRの熱によって高くなる(例えば、2000℃)。
溶融部PのうちシールドガスSとの界面付近Bは中心付近Aよりも低温ではあるが、二酸化炭素との反応熱によって溶融部Pの内部よりも100℃程度昇温する(例えば、1900℃)。
溶融部Pのうち上部Cの温度は、シールドガスSとの界面付近Bよりも低くなる(例えば、1800℃:低温)。
前記したように、高温の中心領域に集まった溶融金属は上昇するため(A→C)、下方から視て溶融部Pの面積が狭くなると共に、ワークKの溶融(上向きの溶融)が促される。
また、図3(b)に示す向きのマランゴニ対流が発生するため、下方から視て溶融部Qの面積が広くなると共に、ワークKの溶融(上向きの溶融)が進む速さは、図3(a)の場合と比較して遅くなる。
図4に示すように、シールドガスSに含ませる二酸化炭素の含有率を0%から徐々に大きくしていくと、それに応じて溶け込み深さの値も大きくなり、含有率17%付近で溶け込み深さが最大となる。特に、二酸化炭素の含有率が1%〜30%の領域では、二酸化炭素を含有しない場合と比較して溶け込み深さの値が大きくなることが判明した。
本実施形態に係るアークスポット溶接装置100によれば、アークRを囲むように供給するシールドガスSに、その体積流量の1〜30%の二酸化炭素を含有させる。溶融部Pは、二酸化炭素が溶け込むことで界面が活性化されるため、溶融部の外表面付近において中心付近A(高温:図3(a)参照)のほうが、シールドガスSとの界面付近B(中温:(図3(a)参照)よりも表面張力が大きくなる。このように溶融部Pの表面張力を不均一とすることでマランゴニ対流を発生させ、溶融金属がシールドガスSとの界面付近Bから中心付近Aに向かい、さらに鉛直方向上向きに上昇する流れ(B→C:図3(a)参照)を発生させることができる。
また、マランゴニ対流によって溶融金属が鉛直方向上向きに上昇することでワークKの溶融がスムーズに進み、アークスポット溶接の効率を高めることができる。
以上、本発明に係るークスポット溶接装置100について実施形態により説明したが、本発明はこれらの記載に限定されるものではなく、種々の変更等を行うことができる。
例えば、前記実施形態では、シールドガスSに二酸化炭素を含有させる場合について説明したが、これに限らない。すなわち、シールドガスSに1〜30%の酸素を含有させてもよい。この場合でも、前記実施形態と同様に溶融部PのうちシールドガスSの噴射を受ける箇所の界面が活性化すると共に温度が上昇する。したがって、図3(a)に示す向きのマランゴニ対流を発生させ、溶接トーチ10をワークKの下側に配置する場合でも、適切にアークスポット溶接できる。
また、前記実施形態では、2つの母材K1,K2を溶接する場合について説明したが、これに限らない。すなわち、3つ以上の板状の母材を同様の方法で溶接してもよい。
また、前記実施形態では、ロボット駆動装置30や制御装置50を用いて自動で溶接する場合について説明したが、これに限らない。すなわち、人間が溶接トーチ10を持って、ワークKの下側から手動で溶接してもよい。
また、ワークKの上側に溶接トーチ10を配置して、前記実施形態と同様の方法でアークスポット溶接してもよい。この場合でも、マランゴニ対流によって溶け込みが速く進むため、効率的に溶接できる。
10 溶接トーチ
20 ロボット駆動装置
30 ガス供給装置(シールドガス供給手段)
31,33 ガスボンベ(シールドガス供給手段)
32 第1制御弁(シールドガス供給手段)
34 第2制御弁(シールドガス供給手段)
40 電源装置
50 制御装置(制御手段)
51 アーク放電制御部
52 ガス供給制御部(シールドガス供給手段)
53 溶接トーチ移動制御部
K1,K2 母材
K ワーク
P 溶融部
Claims (2)
- 重ね合わせられた複数の母材であるワークの下側に配置され、前記ワークとの間でアーク放電することでスポット溶接する溶接トーチと、
前記ワークと前記溶接トーチとの間に生じるアークを囲むように、前記ワークに向けてシールドガスを供給するシールドガス供給手段と、
前記溶接トーチ及び前記シールドガス供給手段を制御する制御手段と、を備え、
前記制御手段は、ガス流量全体の1〜30%の酸素又は二酸化炭素をシールドガスに含有させるように前記シールドガス供給手段を制御する
ことを特徴とするアークスポット溶接装置。 - 重ね合わせられた複数の母材であるワークの下側に溶接トーチを配置し、前記ワークと前記溶接トーチとの間でアーク放電することでスポット溶接するアークスポット溶接方法であって、
アークを囲むように前記ワークに向けて供給するシールドガスに、ガス流量全体の1〜30%の酸素又は二酸化炭素を含有させる
ことを特徴とするアークスポット溶接方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2013051599A JP6154628B2 (ja) | 2013-03-14 | 2013-03-14 | アークスポット溶接装置及びアークスポット溶接方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2013051599A JP6154628B2 (ja) | 2013-03-14 | 2013-03-14 | アークスポット溶接装置及びアークスポット溶接方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2014176865A true JP2014176865A (ja) | 2014-09-25 |
| JP6154628B2 JP6154628B2 (ja) | 2017-06-28 |
Family
ID=51697379
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2013051599A Expired - Fee Related JP6154628B2 (ja) | 2013-03-14 | 2013-03-14 | アークスポット溶接装置及びアークスポット溶接方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6154628B2 (ja) |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS6072679A (ja) * | 1983-09-01 | 1985-04-24 | ピ−.ピ−.アイ.パフオ−マンス プロセス インタ−ナシヨナル エヌ.ヴイ. | ガス金属ア−ク溶接方法 |
| JPH07144278A (ja) * | 1993-07-27 | 1995-06-06 | Komatsu Ltd | プラズマアーク溶接方法 |
| JP2007044741A (ja) * | 2005-08-11 | 2007-02-22 | Taiyo Nippon Sanso Corp | シールドガス、これを用いた溶接方法および被溶接物 |
-
2013
- 2013-03-14 JP JP2013051599A patent/JP6154628B2/ja not_active Expired - Fee Related
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS6072679A (ja) * | 1983-09-01 | 1985-04-24 | ピ−.ピ−.アイ.パフオ−マンス プロセス インタ−ナシヨナル エヌ.ヴイ. | ガス金属ア−ク溶接方法 |
| JPH07144278A (ja) * | 1993-07-27 | 1995-06-06 | Komatsu Ltd | プラズマアーク溶接方法 |
| JP2007044741A (ja) * | 2005-08-11 | 2007-02-22 | Taiyo Nippon Sanso Corp | シールドガス、これを用いた溶接方法および被溶接物 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP6154628B2 (ja) | 2017-06-28 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| WO2013024344A1 (en) | Method and system to start and use combination filler wire feed and high intensity energy source for welding | |
| JP2015501727A (ja) | 直流電極マイナス回転式アーク溶接方法およびシステム | |
| JP2010201507A (ja) | タングステン−不活性ガス溶接法によって2つの金属部分を結合するための方法ならびに該方法を実施するための装置 | |
| JP2015523217A (ja) | 調節可能な回転式アーク溶接方法およびシステム | |
| WO2014087227A1 (en) | Method and system to start and use combination filler wire feed and high intensity energy source for welding | |
| CN107107228A (zh) | 电弧点焊接方法及执行电弧点焊接的焊接装置 | |
| CN103817449A (zh) | 一种等离子弧和熔化极电弧复合焊接方法及焊接装置 | |
| KR102633044B1 (ko) | 굴곡부 용접이 가능한 로봇용접 장치 및 그 제어 방법 | |
| US11161191B2 (en) | Process and apparatus for welding workpiece having heat sensitive material | |
| CN203765179U (zh) | 一种等离子弧和熔化极电弧复合焊接装置 | |
| EP3342523B1 (en) | Welding methods and arc welding device | |
| CN106735729A (zh) | 管弯头环缝自动焊接装置及焊接方法 | |
| CN106271140A (zh) | 一种等离子‑mag复合焊接方法 | |
| KR20120071789A (ko) | 수평 맞대기 이음부의 하이브리드 가스 메탈 아크 용접 방법 | |
| WO1994022630A1 (fr) | Soudage a l'arc de plasma et instrument a cet effet | |
| JP6154628B2 (ja) | アークスポット溶接装置及びアークスポット溶接方法 | |
| US20230373006A1 (en) | Additive manufacturing system and method | |
| JP6859471B1 (ja) | 積層造形物の製造方法 | |
| KR102633051B1 (ko) | 슈퍼 티그 용접을 이용한 금속 적층 장치 및 방법 | |
| JP2010064086A (ja) | 複合溶接方法と複合溶接装置 | |
| CN113600966A (zh) | 一种双机器人焊接工作站及焊接方法 | |
| JP4120468B2 (ja) | プラズマアーク溶接方法及びその装置 | |
| JP6581438B2 (ja) | 溶接方法 | |
| JP7556837B2 (ja) | 造形物の製造方法及び連結器の製造方法 | |
| CN101941120B (zh) | 平衡支架与配重铅块的激光焊接方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20151126 |
|
| RD02 | Notification of acceptance of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7422 Effective date: 20160620 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20161019 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20161025 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20170516 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20170602 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6154628 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| LAPS | Cancellation because of no payment of annual fees |