JP2014196907A - 走行支援システム、走行支援方法及びコンピュータプログラム - Google Patents
走行支援システム、走行支援方法及びコンピュータプログラム Download PDFInfo
- Publication number
- JP2014196907A JP2014196907A JP2013071559A JP2013071559A JP2014196907A JP 2014196907 A JP2014196907 A JP 2014196907A JP 2013071559 A JP2013071559 A JP 2013071559A JP 2013071559 A JP2013071559 A JP 2013071559A JP 2014196907 A JP2014196907 A JP 2014196907A
- Authority
- JP
- Japan
- Prior art keywords
- route
- vehicle
- travel
- planned
- planned travel
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 238000000034 method Methods 0.000 title claims abstract description 28
- 238000004590 computer program Methods 0.000 title claims abstract description 8
- 238000012937 correction Methods 0.000 claims description 42
- 238000001514 detection method Methods 0.000 claims description 11
- 230000008859 change Effects 0.000 abstract description 11
- 238000004891 communication Methods 0.000 description 14
- 230000008569 process Effects 0.000 description 14
- 238000012545 processing Methods 0.000 description 12
- 230000006870 function Effects 0.000 description 8
- 239000000446 fuel Substances 0.000 description 5
- 239000004973 liquid crystal related substance Substances 0.000 description 5
- 238000010586 diagram Methods 0.000 description 4
- LFQSCWFLJHTTHZ-UHFFFAOYSA-N Ethanol Chemical compound CCO LFQSCWFLJHTTHZ-UHFFFAOYSA-N 0.000 description 2
- PXHVJJICTQNCMI-UHFFFAOYSA-N Nickel Chemical compound [Ni] PXHVJJICTQNCMI-UHFFFAOYSA-N 0.000 description 2
- 230000007246 mechanism Effects 0.000 description 2
- 230000001172 regenerating effect Effects 0.000 description 2
- 238000005096 rolling process Methods 0.000 description 2
- 230000003936 working memory Effects 0.000 description 2
- UFHFLCQGNIYNRP-UHFFFAOYSA-N Hydrogen Chemical compound [H][H] UFHFLCQGNIYNRP-UHFFFAOYSA-N 0.000 description 1
- HBBGRARXTFLTSG-UHFFFAOYSA-N Lithium ion Chemical compound [Li+] HBBGRARXTFLTSG-UHFFFAOYSA-N 0.000 description 1
- 206010039203 Road traffic accident Diseases 0.000 description 1
- BNOODXBBXFZASF-UHFFFAOYSA-N [Na].[S] Chemical compound [Na].[S] BNOODXBBXFZASF-UHFFFAOYSA-N 0.000 description 1
- OJIJEKBXJYRIBZ-UHFFFAOYSA-N cadmium nickel Chemical compound [Ni].[Cd] OJIJEKBXJYRIBZ-UHFFFAOYSA-N 0.000 description 1
- 239000003990 capacitor Substances 0.000 description 1
- 238000002485 combustion reaction Methods 0.000 description 1
- 238000007599 discharging Methods 0.000 description 1
- 229910052739 hydrogen Inorganic materials 0.000 description 1
- 239000001257 hydrogen Substances 0.000 description 1
- 229910001416 lithium ion Inorganic materials 0.000 description 1
- 230000015654 memory Effects 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 229910052759 nickel Inorganic materials 0.000 description 1
- 230000003287 optical effect Effects 0.000 description 1
- 229920001690 polydopamine Polymers 0.000 description 1
- 238000003825 pressing Methods 0.000 description 1
Images



Classifications
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/62—Hybrid vehicles
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T90/00—Enabling technologies or technologies with a potential or indirect contribution to GHG emissions mitigation
- Y02T90/10—Technologies relating to charging of electric vehicles
- Y02T90/16—Information or communication technologies improving the operation of electric vehicles
Landscapes
- Navigation (AREA)
- Hybrid Electric Vehicles (AREA)
- Electric Propulsion And Braking For Vehicles (AREA)
Abstract
Description
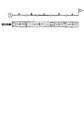
尚、「駆動モータとエンジンとを駆動源として併用して」とは、必ずしもエンジンと駆動モータを両方駆動させた状態とする必要はなく、状況に応じていずれか一方のみを駆動させた状態も含む。例えば、エンジンのみを駆動源とする走行と、駆動モータのみを駆動源とする走行と、エンジンと駆動モータを両方駆動源とする走行のいずれかを走行状況によって使い分ける状態が該当する。
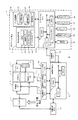
先ず、本実施形態に係るナビゲーション装置1を車載機として搭載した車両2の車両制御システム3の概略構成について図1及び図2を用いて説明する。図1は本実施形態に係る車両制御システム3の概略構成図、図2は本実施形態に係る車両制御システム3の制御系を模式的に示すブロック図である。尚、車両2はモータとエンジンを駆動源として用いるハイブリッド車両である。特に、以下に説明する実施形態では外部電源からバッテリを充電することができるプラグインハイブリッド車両を用いることとする。
一方、ナビゲーション装置1において走行計画が作成されていない場合には、基本的にバッテリ7の残量が所定値以下となるまではEV走行を行う。そして、バッテリ7の残量が所定値以下となった後はHV走行を行う。
そして、車両制御ECU9は、演算装置及び制御装置としてのCPU21、並びにCPU21が各種の演算処理を行うに当たってワーキングメモリとして使用されるRAM22、制御用のプログラム等が記録されたROM23等の内部記憶装置を備えている。
図2に示すように本実施形態に係るナビゲーション装置1は、ナビゲーション装置1が搭載された車両の現在位置を検出する現在位置検出部31と、各種のデータが記録されたデータ記録部32と、入力された情報に基づいて、各種の演算処理を行うナビゲーションECU33と、ユーザからの操作を受け付ける操作部34と、ユーザに対して車両周辺の地図や施設の関する施設情報を表示する液晶ディスプレイ35と、経路案内に関する音声ガイダンスを出力するスピーカ36と、記憶媒体であるDVDを読み取るDVDドライブ37と、プローブセンタやVICS(登録商標:Vehicle Information and Communication System)センタ等の情報センタとの間で通信を行う通信モジュール38と、から構成されている。
現在位置検出部31は、GPS41、車速センサ42、ステアリングセンサ43、ジャイロセンサ44等からなり、現在の車両の位置、方位、車両の走行速度、現在時刻等を検出することが可能となっている。ここで、特に車速センサ42は、車両の移動距離や車速を検出する為のセンサであり、車両の駆動輪の回転に応じてパルスを発生させ、パルス信号をナビゲーションECU33に出力する。そして、ナビゲーションECU33は発生するパルスを計数することにより駆動輪の回転速度や移動距離を算出する。尚、上記4種類のセンサをナビゲーション装置1が全て備える必要はなく、これらの内の1又は複数種類のセンサのみをナビゲーション装置1が備える構成としても良い。
尚、経路情報DB47や走行計画48は外部のサーバに記憶し、ナビゲーション装置1が通信により更新又は取得する構成としても良い。
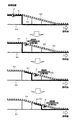
例えば、図5に示すような主要道路と裏道が並走する形状の道路を車両2が走行する場合を例に挙げて説明する。ここで、ナビゲーション装置1において探索され、走行予定経路61として設定される経路は、目的地までの最短経路とは限らず、道幅の広い主要道路への走行を優先する場合もある。例えば、図5に示す状況において、走行予定経路61は車両2の現在位置からの最短経路62ではなく、車両が走行する裏道63から主要道路64へと抜ける経路となっている。この場合において、車両2が走行予定経路61に従わずに、裏道63を継続して走行(即ち最短経路62を走行)して目的地に向かうこととすると、従来技術では図5に示すように現在の走行予定経路61から逸脱する度に、走行予定経路の修正と修正された走行予定経路に基づく走行計画の修正も行われる。図5に示す例では、結果的に計3回の走行計画の修正が行われることとなる。
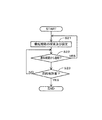
また、車両が走行予定経路から逸脱したが最短経路からは逸脱していないと判定された場合において、その後に車両が最短経路から逸脱することなく修正前の走行予定経路に復帰した際に、修正後の走行予定経路に基づいて走行計画を修正するので、走行予定経路が連続して変更される虞が少なくなった後に、変更後の走行予定経路に基づいて走行計画の修正を行わせることが可能となる。従って、走行計画が頻繁に修正されることを防止する一方で、走行予定経路が変更された後でも変更後の走行予定経路に対応した走行計画に基づく適切な車両の走行制御を行うことが可能である。
また、車両が走行予定経路から逸脱したが最短経路からは逸脱していないと判定された場合において、その後に車両が修正前の走行予定経路に復帰するまでの間、走行計画に基づく車両の走行制御を中断するので、走行予定経路と走行計画が対応していない状況において、走行計画に基づく車両の走行制御を行わせないようにすることが可能となる。その結果、車両に対して不適切な走行制御が行われることを防止することが可能となる。
また、車両が最短経路から逸脱したと判定される度に、最短経路から逸脱した車両の位置から目的地までの最短経路を探索するので、走行予定経路と並行して常に適切な最短経路を特定することが可能である。その結果、走行計画を修正するタイミングを適切に判定することが可能となる。
例えば、本実施形態では、車両が走行予定経路から逸脱したが最短経路からは逸脱していないと判定された場合において、その後に車両が修正前の走行予定経路に復帰するまでの間、走行計画に基づく車両の走行制御を中断する構成としているが、走行計画に基づく車両の走行制御を継続して行う構成としても良い。
2 車両
3 車両制御システム
4 エンジン
5 駆動モータ
7 バッテリ
33 ナビゲーションECU
51 CPU
52 RAM
53 ROM
61 走行予定経路
62 最短経路
Claims (6)
- 駆動源として駆動モータとエンジンを備える車両の目的地までの走行予定経路を取得する経路取得手段と、
前記走行予定経路に対して前記駆動モータのみを駆動源として走行するEV走行範囲と、前記駆動モータと前記エンジンとを駆動源として併用して走行するHV走行範囲を設定した走行計画を作成する走行計画手段と、
車両の位置を検出する車両位置検出手段と、
前記車両が前記走行予定経路を走行する間において、前記車両の位置から前記目的地までの最短経路を探索する最短経路探索手段と、
前記車両が前記走行予定経路から逸脱したか否か判定する走行判定手段と、
前記車両が前記走行予定経路から逸脱したと判定された場合に、前記走行予定経路から逸脱した前記車両の位置に基づいて前記走行予定経路を修正する経路修正手段と、
前記車両が前記走行予定経路から逸脱したと判定された場合に、前記車両が前記最短経路からも同時に逸脱したか否か判定する経路判定手段と、
前記車両が前記最短経路からも同時に逸脱したと判定された場合に、前記経路修正手段によって修正された前記走行予定経路に基づいて前記走行計画を修正する走行計画修正手段と、を有することを特徴とする走行支援システム。 - 前記車両が前記最短経路からは逸脱していないと判定された場合に、その後に前記車両が前記最短経路から逸脱することなく前記経路修正手段による修正前の前記走行予定経路に復帰したか否か判定する復帰判定手段を有し、
走行計画修正手段は、前記車両が前記経路修正手段による修正前の前記走行予定経路に復帰したと判定された場合に、前記経路修正手段によって修正された前記走行予定経路に基づいて前記走行計画を修正することを特徴とする請求項1に記載の走行支援システム。 - 前記車両が前記最短経路からは逸脱していないと判定された場合に、その後に前記経路修正手段による修正前の前記走行予定経路に復帰したと判定されるまでの間、前記走行計画に基づく前記車両の走行制御を中断することを特徴とする請求項2に記載の走行支援システム。
- 前記最短経路探索手段は、前記車両が前記最短経路から逸脱したと判定される度に、前記最短経路から逸脱した前記車両の位置から前記目的地までの最短経路を探索することを特徴とする請求項1乃至請求項3のいずれかに記載の走行支援システム。
- 駆動源として駆動モータとエンジンを備える車両の目的地までの走行予定経路を取得する経路取得ステップと、
前記走行予定経路に対して前記駆動モータのみを駆動源として走行するEV走行範囲と、前記駆動モータと前記エンジンとを駆動源として併用して走行するHV走行範囲を設定した走行計画を作成する走行計画ステップと、
車両の位置を検出する車両位置検出ステップと、
前記車両が前記走行予定経路を走行する間において、前記車両の位置から前記目的地までの最短経路を探索する最短経路探索ステップと、
前記車両が前記走行予定経路から逸脱したか否か判定する走行判定ステップと、
前記車両が前記走行予定経路から逸脱したと判定された場合に、前記走行予定経路から逸脱した前記車両の位置に基づいて前記走行予定経路を修正する経路修正ステップと、
前記車両が前記走行予定経路から逸脱したと判定された場合に、前記車両が前記最短経路からも同時に逸脱したか否か判定する経路判定ステップと、
前記車両が前記最短経路からも同時に逸脱したと判定された場合に、前記経路修正ステップによって修正された前記走行予定経路に基づいて前記走行計画を修正する走行計画修正ステップと、を有することを特徴とする走行支援方法。 - コンピュータに、
駆動源として駆動モータとエンジンを備える車両の目的地までの走行予定経路を取得する経路取得機能と、
前記走行予定経路に対して前記駆動モータのみを駆動源として走行するEV走行範囲と、前記駆動モータと前記エンジンとを駆動源として併用して走行するHV走行範囲を設定した走行計画を作成する走行計画機能と、
車両の位置を検出する車両位置検出機能と、
前記車両が前記走行予定経路を走行する間において、前記車両の位置から前記目的地までの最短経路を探索する最短経路探索機能と、
前記車両が前記走行予定経路から逸脱したか否か判定する走行判定機能と、
前記車両が前記走行予定経路から逸脱したと判定された場合に、前記走行予定経路から逸脱した前記車両の位置に基づいて前記走行予定経路を修正する経路修正機能と、
前記車両が前記走行予定経路から逸脱したと判定された場合に、前記車両が前記最短経路からも同時に逸脱したか否か判定する経路判定機能と、
前記車両が前記最短経路からも同時に逸脱したと判定された場合に、前記経路修正機能によって修正された前記走行予定経路に基づいて前記走行計画を修正する走行計画修正機能と、
を実行させることを特徴とするコンピュータプログラム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2013071559A JP5974957B2 (ja) | 2013-03-29 | 2013-03-29 | 走行支援システム、走行支援方法及びコンピュータプログラム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2013071559A JP5974957B2 (ja) | 2013-03-29 | 2013-03-29 | 走行支援システム、走行支援方法及びコンピュータプログラム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2014196907A true JP2014196907A (ja) | 2014-10-16 |
| JP5974957B2 JP5974957B2 (ja) | 2016-08-23 |
Family
ID=52357809
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2013071559A Expired - Fee Related JP5974957B2 (ja) | 2013-03-29 | 2013-03-29 | 走行支援システム、走行支援方法及びコンピュータプログラム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5974957B2 (ja) |
Cited By (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2015157568A (ja) * | 2014-02-24 | 2015-09-03 | トヨタ自動車株式会社 | 移動支援装置、移動支援方法、及び運転支援システム |
| JP2016095161A (ja) * | 2014-11-12 | 2016-05-26 | 日産自動車株式会社 | 経路推定装置 |
| JP2016141361A (ja) * | 2015-02-05 | 2016-08-08 | トヨタ自動車株式会社 | 車両の制御装置 |
| CN106394546A (zh) * | 2015-07-31 | 2017-02-15 | 丰田自动车株式会社 | 控制装置 |
| WO2019049491A1 (ja) * | 2017-09-08 | 2019-03-14 | ソニー株式会社 | 情報処理装置および情報処理方法 |
| JP2020055411A (ja) * | 2018-10-02 | 2020-04-09 | 日産自動車株式会社 | ハイブリッド車両の制御方法及び制御装置 |
| JP2020069896A (ja) * | 2018-10-31 | 2020-05-07 | トヨタ自動車株式会社 | ハイブリッド車両の移動支援装置 |
| JP2021081278A (ja) * | 2019-11-18 | 2021-05-27 | ヤフー株式会社 | 情報処理装置、情報処理方法および情報処理プログラム |
| CN113031604A (zh) * | 2021-03-05 | 2021-06-25 | 江苏唱游数据技术有限公司 | 一种基于ald模型的旅行线路偏离预测方法 |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20060293850A1 (en) * | 2005-03-29 | 2006-12-28 | Point-I Co., Ltd. | Method for providing navigation service by using mobile station based global positioning system and mobile communication terminal and system using the same |
| JP2007306656A (ja) * | 2006-05-09 | 2007-11-22 | Toyota Motor Corp | 車両用発電機制御装置 |
| JP2008265594A (ja) * | 2007-04-23 | 2008-11-06 | Denso Corp | ハイブリッド車両用の充放電制御装置および当該充放電制御装置用のプログラム |
| JP2010125868A (ja) * | 2008-11-25 | 2010-06-10 | Denso Corp | 充放電計画装置 |
| JP2011191269A (ja) * | 2010-03-16 | 2011-09-29 | Toyota Central R&D Labs Inc | 走行方法計算装置及びプログラム |
-
2013
- 2013-03-29 JP JP2013071559A patent/JP5974957B2/ja not_active Expired - Fee Related
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20060293850A1 (en) * | 2005-03-29 | 2006-12-28 | Point-I Co., Ltd. | Method for providing navigation service by using mobile station based global positioning system and mobile communication terminal and system using the same |
| JP2007306656A (ja) * | 2006-05-09 | 2007-11-22 | Toyota Motor Corp | 車両用発電機制御装置 |
| JP2008265594A (ja) * | 2007-04-23 | 2008-11-06 | Denso Corp | ハイブリッド車両用の充放電制御装置および当該充放電制御装置用のプログラム |
| JP2010125868A (ja) * | 2008-11-25 | 2010-06-10 | Denso Corp | 充放電計画装置 |
| JP2011191269A (ja) * | 2010-03-16 | 2011-09-29 | Toyota Central R&D Labs Inc | 走行方法計算装置及びプログラム |
Cited By (15)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2015157568A (ja) * | 2014-02-24 | 2015-09-03 | トヨタ自動車株式会社 | 移動支援装置、移動支援方法、及び運転支援システム |
| JP2016095161A (ja) * | 2014-11-12 | 2016-05-26 | 日産自動車株式会社 | 経路推定装置 |
| JP2016141361A (ja) * | 2015-02-05 | 2016-08-08 | トヨタ自動車株式会社 | 車両の制御装置 |
| CN106394546A (zh) * | 2015-07-31 | 2017-02-15 | 丰田自动车株式会社 | 控制装置 |
| EP3124302A3 (en) * | 2015-07-31 | 2017-06-21 | Toyota Jidosha Kabushiki Kaisha | Control apparatus |
| JPWO2019049491A1 (ja) * | 2017-09-08 | 2020-10-15 | ソニー株式会社 | 情報処理装置および情報処理方法 |
| WO2019049491A1 (ja) * | 2017-09-08 | 2019-03-14 | ソニー株式会社 | 情報処理装置および情報処理方法 |
| JP7188852B2 (ja) | 2017-09-08 | 2022-12-13 | ソニーグループ株式会社 | 情報処理装置および情報処理方法 |
| JP2020055411A (ja) * | 2018-10-02 | 2020-04-09 | 日産自動車株式会社 | ハイブリッド車両の制御方法及び制御装置 |
| JP7234562B2 (ja) | 2018-10-02 | 2023-03-08 | 日産自動車株式会社 | ハイブリッド車両の制御方法及び制御装置 |
| JP7035962B2 (ja) | 2018-10-31 | 2022-03-15 | トヨタ自動車株式会社 | ハイブリッド車両の移動支援装置 |
| JP2020069896A (ja) * | 2018-10-31 | 2020-05-07 | トヨタ自動車株式会社 | ハイブリッド車両の移動支援装置 |
| JP2021081278A (ja) * | 2019-11-18 | 2021-05-27 | ヤフー株式会社 | 情報処理装置、情報処理方法および情報処理プログラム |
| JP7290551B2 (ja) | 2019-11-18 | 2023-06-13 | ヤフー株式会社 | 情報処理装置、情報処理方法および情報処理プログラム |
| CN113031604A (zh) * | 2021-03-05 | 2021-06-25 | 江苏唱游数据技术有限公司 | 一种基于ald模型的旅行线路偏离预测方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP5974957B2 (ja) | 2016-08-23 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5860831B2 (ja) | 走行支援システム、走行支援方法及びコンピュータプログラム | |
| JP5974957B2 (ja) | 走行支援システム、走行支援方法及びコンピュータプログラム | |
| JP5045685B2 (ja) | 経路案内装置、経路案内方法及びコンピュータプログラム | |
| JP5012754B2 (ja) | 車載バッテリ充電支援装置、車載バッテリ充電支援方法及びコンピュータプログラム | |
| US11453381B2 (en) | Vehicle and method for controlling the same | |
| JP5157862B2 (ja) | 走行支援装置、走行支援方法及びコンピュータプログラム | |
| JP5071018B2 (ja) | 車両消費エネルギ推定装置、車両消費エネルギ推定方法及びコンピュータプログラム | |
| JP7669252B2 (ja) | 車両およびその制御方法 | |
| JP2011196826A (ja) | 車載バッテリ充電支援装置、車載バッテリ充電支援方法及びコンピュータプログラム | |
| JP5929944B2 (ja) | 移動支援装置、移動支援方法、及び運転支援システム | |
| US20170043790A1 (en) | Movement assistance apparatus, movement assistance method, and driving assistance system based on the display of the driving modes according the different sections of the travel in the range allowed by the state of charge of the battery | |
| JP6020285B2 (ja) | 走行支援システム、走行支援方法及びコンピュータプログラム | |
| EP3012167B1 (en) | Vehicular information-processing device | |
| CN101516703A (zh) | 车辆的控制装置和车辆的控制方法、使计算机执行车辆的控制方法的程序及储存了程序的存储介质 | |
| JP4692466B2 (ja) | ハイブリッド車両の制御装置 | |
| JP2013234924A (ja) | 車両用情報処理装置および情報処理システム | |
| JP5167968B2 (ja) | ハイブリッド車両の運転支援装置、運転支援方法及びプログラム | |
| JP6024553B2 (ja) | 車両制御システム、車両制御方法及びコンピュータプログラム | |
| JP2021103102A (ja) | 充電施設検索装置及びコンピュータプログラム | |
| JP2015168390A (ja) | 移動支援装置 | |
| JP5347991B2 (ja) | 車両用走行案内装置、車両用走行案内方法及びコンピュータプログラム | |
| JP2025115112A (ja) | 充電施設案内システム |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20150320 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20151208 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20151209 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20160120 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20160621 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20160704 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5974957 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| LAPS | Cancellation because of no payment of annual fees |