JP2014201201A - 部品搬送システム - Google Patents
部品搬送システム Download PDFInfo
- Publication number
- JP2014201201A JP2014201201A JP2013078824A JP2013078824A JP2014201201A JP 2014201201 A JP2014201201 A JP 2014201201A JP 2013078824 A JP2013078824 A JP 2013078824A JP 2013078824 A JP2013078824 A JP 2013078824A JP 2014201201 A JP2014201201 A JP 2014201201A
- Authority
- JP
- Japan
- Prior art keywords
- pallet
- parts
- vehicle body
- transport
- carriage
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images




Landscapes
- Automatic Assembly (AREA)
- Automobile Manufacture Line, Endless Track Vehicle, Trailer (AREA)
Abstract
Description
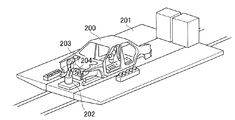
図17に示すように、車体組立ラインにおいて、車体200は車体搬送台車201に載せられて搬送される。この車体搬送台車201には、車体200の前方に汎用ロボット202が設けられる。
前記上流部品取付領域の下流位置に設けられ前記車体搬送台車から前記車体を上方へ搬出するリフターが備えられ、前記部品が搭載された複数の前記パレットを前記待機場所から前記部品搬送台車に移動すると共に、空の前記パレット置き台を前記待機場所から前記車体のエンジンルームの下方にて前記車体搬送台車に載置し、1つの前記パレットを前記パレット置き台の上部に置いて前記部品を前記車体に組付け、空になった前記パレットを前記パレット置き台の内部に収納する作業を複数回繰り返し、前記部品が組付けられた前記車体を前記リフターにより上方へ搬出し、空の前記パレットが内部に収納された前記パレット置き台を回収することを特徴とする。
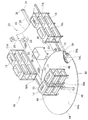
そこで、「搬送台車ユニット」を先に説明し、その後に「部品取付設備」を説明する。
台車20、40、70L、70Rを個別に詳しく説明する。
第1操作ポスト25の操作子25aを操作することで、ピン32を上下させることができる。操作子25aは押しボタン、レバー、タッチセンサの何れでもよく、種類は問わない。
また、枠体21の下面中央に、駆動ボックス34が設けられる。駆動ボックス34にはモータなど駆動源が内蔵され、この駆動源により駆動輪35L、35Rが駆動される。駆動輪35L、35Rが軌道(又は路面)と接触し、車体搬送台車20を自走させる。さらに、駆動ボックス34からガイド輪36が突出する。ガイド輪36は、後述するU字状搬送路に嵌ることで、車体搬送台車20の動線を定める役割を果たす。
ガイド輪36は、非回転のガイドシューであってもよい。
第2操作ポスト48の操作子48aを操作することで、ピン53、53を上下させることができる。
第2操作ポスト48の操作子48bを操作することで、ピン56、56を上下させることができる。
台上床44の中央から下へ中心軸59が延ばされ、この中心軸59の先端が軸受ブロック58に嵌められる。台上床44は複数のころ43で支承されるため、軸受ブロック58に下向き荷重は作用しない。軸受ブロック58は回転自在に中心軸59をガイドする作用を発揮する。
結果、台上床44が中心軸59を中心にして水平旋回する。すなわち、台上床44は、ターンテーブルである。
また、台車本体41には、サーボモータ62の他、ロータリーセンサ65及び回転角制御部66が設けられる。ロータリーセンサ65の作用は後述するが、このロータリーセンサ65からの角度情報とエンコーダ64からの角度情報とが回転角制御部66にインプットされる。回転角制御部66は、角度情報に基づいてサーボモータ62を制御する。
操作子48bを操作することで、部品搬送台車40にサブ部品台車70L、70Rを連結すること及び部品搬送台車40からサブ部品台車70L、70Rを分離することが任意に行える。
なお、部品搬送台車40は、図1に想像線で示すように、車体搬送台車20の後に配置することもできる。したがって、部品搬送台車40は、車体搬送台車20の前又は後に配置される。
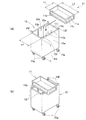
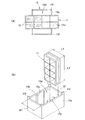
図7(a)に示すように、パレット置き台15は、箱状の本体部15aと、この本体部15aの上部に設けられパレット11の底部11aを支持するパレット支持部15bと、このパレット支持部15bに設けられ前記パレット11が縦向きに投入される開口部15cと、この開口部15cから本体部15aの内部に形成されパレット11を収納する収納部15dと、この収納部15dに設けられ複数のパレット11をそれぞれ仕切る仕切部15eとを有する。
図8(a)に示すように、パレット11は、パレット支持部15bに支持される。パレット11内は、仕切壁11dによって複数の部屋に仕切られている。このため、複数種類の部品13を1つのパレット11に分けて収納することができる。
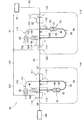
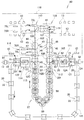
部品搬送システムを運用するための部品取付設備80を示すが、設備構成が複雑であるため、ジャンル毎に抜粋した図9〜図11を先に説明する。
なお、部品搬送台車40には、サブ部品台車70L、70Rが牽引されている。
車体組立ライン80は、上流部品取付作業領域97と中央部品取付作業領域104と下流部品取付作業領域103とからなる。
具体的は、この作業領域で取付ける部品は、エンジン・フロントサスペンションアセンブリ(エンジンとフロントサスペンションとの構成部品を先行して組み立てたアセンブリ)と、リヤサスペンションアセンブリ(リヤサスペンションの構成部品を先行して組立てたアセンブリ)と、その他の車体フロア底面に取付ける部品(上昇状態でしか車体に取付けることができない部品)である。
そして、エンジン・フロントサスペンションアセンブリとリヤサスペンションアセンブリは各々アセンブリの状態で、取付けステーションに搬送され、自動搭載機で車体の下方から上昇させ、車体にドッキングした状態でボルトで締め付けられる。
この作業領域では、少なくともこのステーションにおいてストップ・アンド・ゴーの搬送が行われる。
正常作動時においては、搬送は停止することなく一定速度で連続搬送される。コーナーに差し掛かったとき、部品台車上のターンテーブルが回転して、部品収納部の前後車体との角度が同じになるように調整することで、前後の台車に搭乗した作業者が部品まで移動する距離を極力小さくなるようにする。
下流部品取付作業領域103では、エンジンが取付けられた後に車体へ取付ける必要がある部品、すなわち、エンジン等が取付けられた後でないと取りつけることが出来ない部品が、セル生産方式により取付けられる。部品は、例えば、バッテリ、エアクリーナフィルタ、エンジンマウントサイドブラケット、エンジン締付けボルトなどである。加えて、燃料注入作業やオイル注入作業がこの領域103で実施される。さらに加えて、下流部品取付作業領域103では、その他の部品も適宜取付けられる。
図12に示すように、上流部品取付作業領域97の上流位置にある車体搬送台車20の待機場所121に、内部が空のパレット置き台15が配列される。パレット置き台15は、待機場所121に待機する車体搬送台車に載置される。
車体12に下回りハーネスが取付けられる。
第1リフター82の下方に、部品搬送台車40とは分離され且つパレット置き台15が載置された車体搬送台車20だけが待機している。
第1リフター82を下げることで、車体12Aが車体搬送台車20に移される。第1リフター82の下方に、ワークとしての車体12Aを車体搬送台車20の床板22に搭載する搭載ステーション111が備えられる。
車体搬送台車20は前進して、U字状搬送路98の入口に進み、そこで待機する。
一方、ワーク専用搬送路101には、部品13搭載済みのパレット11が積まれた部品搬送台車40が待っている。
上流部品取付作業領域97では、部品収納部と車体との相対位置は変わらないため、セル生産方式が実施されたことになる。
第2リフター86で車体12Cを掬い上げ、第2オーバヘッドコンベア(図10、符号93)のハンガー94に吊す。第2リフター86の下方に、ワークとしての車体12Cを車体搬送台車20の床板22から掬い上げて払い出す払出ステーション114が備えられる。
すなわち、第3リフター(図11、符号87)で、車体12を車体搬送台車20へ移し、下流部品取付作業領域(図11、符号103)で、部品を取付けることで車体12ができあがる。
第5リフター(図11、符号89)で、上昇状態にある車体12へバンパを取付ける。
次にドア取付ステーションで、車体12へドアを取付け、検査工程(図11、符号84)へ前進させる。
見かけ上のライン長さは、中央部品取付作業領域の搬送路の方向で定められるため、見かけ上のライン長さは、U字状搬送路98の張り出し長さを増加しても影響されない。
よって、U字状搬送路98を採用したことにより、見かけ上のライン長さの短縮化が図れる。
部品ステーション110は、部品搬送台車40から空になったサブ部品台車70L、70Rを回収する回収ステーション116と、部品13が満載されたサブ部品台車70L、70Rを供給する供給ステーション117と、部品13が入れられたパレット11、11をそれぞれフロントボックスケース45及びリヤボックスケース46に積み込む積み込みステーション118とからなる。
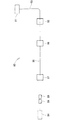
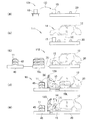
図13はパレット置き台の移動する工程から部品を組み付ける工程までを説明する図である。(a)に示すように、待機場所121に車体搬送台車20が待機している。また、待機場所には複数の空のパレット置き台15が配列されており、その1つを矢印(3)のように移動して車体搬送台車20の前部に載置する。
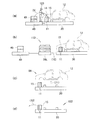
図14(a)に示すように、部品搬送台車40の後方に車体12が置かれると共に、部品搬送台車40の前方に前の車体12f(fは前を示す添え字。)が置かれる。車体12のエンジンルーム14内にパレット置き台15が配置される。作業者123は、フロントボックスケース45から部品13が入ったパレット11を、矢印(8)のようにパレット置き台15上に置く。
(a)に示すように、作業者123は、部品を組み付け終えて空になったパレット11を、パレット置き台15の内部に収納し、次の部品が入ったパレット11を、矢印(9)のようにパレット置き台15に置く。作業者123は、これら一連の作業を繰り返す。
図16に示すように、上流部品取付作業領域97では、搬送路をW字状にしてもよい。W字状搬送路107にすることにより、より多くの部品を取付けさせることができる。また、第1リフター82と第2リフター86の距離xは増加するものの、組立ライン85からの張り出し距離yが小さくなる。
下流部品取付作業領域103も同様である。
すなわち、中央部品取付作業領域104でオーバヘッドコンベア93を使用することは必須であるが、上流・下流部品取付作業領域97、103での台車20、40の移動は、自走、外力による走行、手押しによる走行の何れであってもよい。
Claims (2)
- 車体の組立を行う車体組立ラインにて、前記車体に取付ける部品を搬送する部品搬送システムにおいて、
前記車体を車体搬送台車に載せて搬送し、前記部品を部品搬送台車に載せて搬送すると共に、前記車体の搬送路に沿って、エンジンが取付けられる前に取付ける必要がある部品を車体に取付ける上流部品取付作業領域と、少なくとも前記エンジンを前記車体に搭載する中央部品取付作業領域とがこの順に備えられ、
前記上流部品取付領域の上流位置にある前記車体搬送台車または前記部品搬送台車の待機場所に配列され、薄型形状を呈すると共に前記部品が複数の群として分割した状態で搭載される複数のパレットが備えられ、
前記待機場所に配列され、上部に前記パレットが置かれると共に空になった前記パレットが内部に収納されるパレット置き台が備えられ、
前記上流部品取付領域の下流位置に設けられ前記車体搬送台車から前記車体を上方へ搬出するリフターが備えられ、
前記部品が搭載された複数の前記パレットを前記待機場所から前記部品搬送台車に移動すると共に、空の前記パレット置き台を前記待機場所から前記車体のエンジンルームの下方にて前記車体搬送台車に載置し、
1つの前記パレットを前記パレット置き台の上部に置いて前記部品を前記車体に組付け、空になった前記パレットを前記パレット置き台の内部に収納する作業を複数回繰り返し、
前記部品が組付けられた前記車体を前記リフターにより上方へ搬出し、
空の前記パレットが内部に収納された前記パレット置き台を回収することを特徴とする部品搬送システム。 - 前記パレット置き台は、上部に設けられ前記パレットの底部を支持するパレット支持部と、このパレット支持部に設けられ前記パレットが縦向きに投入される開口部と、この開口部から内部にかけて設けられ前記パレットを収納する収納部と、この収納部に設けられ複数の前記パレットをそれぞれ仕切る仕切部とを有すること特徴とする請求項1記載の部品搬送システム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2013078824A JP6006154B2 (ja) | 2013-04-04 | 2013-04-04 | 車体組み立てライン及び部品取付方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2013078824A JP6006154B2 (ja) | 2013-04-04 | 2013-04-04 | 車体組み立てライン及び部品取付方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2014201201A true JP2014201201A (ja) | 2014-10-27 |
| JP6006154B2 JP6006154B2 (ja) | 2016-10-12 |
Family
ID=52352033
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2013078824A Expired - Fee Related JP6006154B2 (ja) | 2013-04-04 | 2013-04-04 | 車体組み立てライン及び部品取付方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6006154B2 (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2017056531A (ja) * | 2015-09-18 | 2017-03-23 | 本田技研工業株式会社 | 作業支援システム |
| JP2020138280A (ja) * | 2019-02-28 | 2020-09-03 | 本田技研工業株式会社 | 製造システム |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH01120470U (ja) * | 1988-02-10 | 1989-08-15 | ||
| JPH05116656A (ja) * | 1991-03-20 | 1993-05-14 | Mazda Motor Corp | 自動車の製造方法 |
| JPH10329058A (ja) * | 1997-05-26 | 1998-12-15 | Meihou Kagaku Kogyo Kk | 収納ケース |
| WO2013042511A1 (ja) * | 2011-09-19 | 2013-03-28 | 本田技研工業株式会社 | 部品取付設備および部品取付方法 |
-
2013
- 2013-04-04 JP JP2013078824A patent/JP6006154B2/ja not_active Expired - Fee Related
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH01120470U (ja) * | 1988-02-10 | 1989-08-15 | ||
| JPH05116656A (ja) * | 1991-03-20 | 1993-05-14 | Mazda Motor Corp | 自動車の製造方法 |
| JPH10329058A (ja) * | 1997-05-26 | 1998-12-15 | Meihou Kagaku Kogyo Kk | 収納ケース |
| WO2013042511A1 (ja) * | 2011-09-19 | 2013-03-28 | 本田技研工業株式会社 | 部品取付設備および部品取付方法 |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2017056531A (ja) * | 2015-09-18 | 2017-03-23 | 本田技研工業株式会社 | 作業支援システム |
| JP2020138280A (ja) * | 2019-02-28 | 2020-09-03 | 本田技研工業株式会社 | 製造システム |
| CN111620064A (zh) * | 2019-02-28 | 2020-09-04 | 本田技研工业株式会社 | 制造系统 |
| CN111620064B (zh) * | 2019-02-28 | 2021-11-16 | 本田技研工业株式会社 | 制造系统 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP6006154B2 (ja) | 2016-10-12 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN104321161B (zh) | 车身用部件安装系统 | |
| JP2013129502A (ja) | 物品保管設備及び物品保管設備におけるメンテナンス方法 | |
| CN106514254B (zh) | 悬挂式摩托车车架总成装配系统及方法 | |
| KR101382348B1 (ko) | 패널 이송용 스토리지 장치 | |
| CN110304175B (zh) | 一种自动agv小车 | |
| JP4515537B1 (ja) | カートレインの車両積込み積卸し装置 | |
| CN108928407B (zh) | 一种报废车辆的拆解流水线及拆解方法 | |
| JP6006154B2 (ja) | 車体組み立てライン及び部品取付方法 | |
| JP3333169B2 (ja) | 輪軸圧抜装置と輪軸圧入装置と輪軸着脱装置 | |
| JP2011109859A (ja) | 物品搬送装置 | |
| JP6236182B2 (ja) | 搬送台車 | |
| JPH0523931A (ja) | 部品供給設備 | |
| JP6703395B2 (ja) | 駐車装置 | |
| JP6231905B2 (ja) | 搬送台車 | |
| JP5391036B2 (ja) | 物品搬送装置 | |
| JP2700704B2 (ja) | 自走台車使用の搬送設備 | |
| CN115417058A (zh) | 一种纺织品卷材用立体库系统 | |
| CN210761046U (zh) | 一种自动agv小车 | |
| JP6236183B2 (ja) | 搬送台車 | |
| JP2014186449A (ja) | 無人搬送車 | |
| JP2005329935A (ja) | 接続構造とこれを備えた物品誘導システム | |
| JP6253716B2 (ja) | 駐車装置と自転車搭載機器 | |
| CN212502498U (zh) | 丝线搬运车及其丝线搬运车组件 | |
| JP2008150036A (ja) | 台車連結装置 | |
| WO2015111274A1 (ja) | 台車装置、ワーク移載方法及びワーク搬送装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20151126 |
|
| RD03 | Notification of appointment of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7423 Effective date: 20160328 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20160610 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20160622 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20160801 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20160906 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20160908 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6006154 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| LAPS | Cancellation because of no payment of annual fees |