JP2014227132A - 作業車両 - Google Patents
作業車両 Download PDFInfo
- Publication number
- JP2014227132A JP2014227132A JP2013110401A JP2013110401A JP2014227132A JP 2014227132 A JP2014227132 A JP 2014227132A JP 2013110401 A JP2013110401 A JP 2013110401A JP 2013110401 A JP2013110401 A JP 2013110401A JP 2014227132 A JP2014227132 A JP 2014227132A
- Authority
- JP
- Japan
- Prior art keywords
- handle
- vehicle body
- traveling
- traveling vehicle
- field
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images




Landscapes
- Steering Control In Accordance With Driving Conditions (AREA)
- Guiding Agricultural Machines (AREA)
- Steering-Linkage Mechanisms And Four-Wheel Steering (AREA)
Abstract
【課題】作業精度を向上することができる作業車両を提供する。【解決手段】作業車両としての苗移植機1は、圃場を走行する走行車体の前部にステアリング操舵可能に設けられた左右の前輪12aと、走行車体の後部にステアリング操舵可能に設けられた左右の後輪12bと、走行車体の位置を検知するGPS通信部51,52と、圃場の理想の走行軌跡を算出する算出部101と、圃場の走行車体の実際の走行軌跡を記憶する記憶部102と、制御部103とを備える。制御部103は、算出部101が算出した理想の走行軌跡と、記憶部102に記憶された実際の走行軌跡とに基いて、実際の走行軌跡が理想の走行軌跡に重なるように左右の前輪12aと左右の後輪12bとのうち少なくとも一方をステアリング操舵する。【選択図】図3
Description
本発明は、圃場への苗の植え付けなどの作業を行う作業車両に関する。
作業車両としての苗移植機は、圃場を走行する走行車体と、この走行車体の後部に取り付けた苗植付装置などを有している。この種の苗移植機については、例えば、下記の特許文献1に開示されている。
ところで、苗移植機において、苗の植付間隔即ち株間に応じて、圃場の適切な位置に苗を容易に植え付けることが求められている。
特許文献1に記載の苗移植機では、方位センサの設定方向に走行車体を走行させるべく、前輪を自動的に操舵させる自律直進(オートクルーズ)制御を行う。この自律直進制御により、圃場の凹凸や走行車体のバランスなどの要因によって、直進すべき方向と実際の進行方向とに差異が生じることがあっても、作業者が操舵を行うことなく、機体を設定方向に直進させることができる。したがって、特許文献1に記載の苗移植機では、作業者は操舵以外の操作に集中することができ、作業能率や苗の植付位置の精度を向上させることができる。
しかしながら、特許文献1に記載の苗移植機では、走行車体の進行方向のずれが前後の車輪のいずれかのずれに起因させるにもかかわらず、前輪の操舵のみによって走行車体の進行方向のずれの修正を行うので、走行車体の進行方向が設定方向に復帰するまでの時間が長くなり、その間の苗の植付位置の精度が低下する、即ち作業精度が低下するという問題がある。
また、設定方向に走行車体の進行方向を修正する際、走行車体が横滑りすると、走行車体の後部に昇降リンク機構を介して設けられる苗植付部などの作業装置が、慣性により左右に振られる。この場合、走行車体の進行方向が設定方向に復帰するまでに、苗の植付位置が設定方向の左右にずれてしまい、苗の植付位置の精度が低下する、即ち作業精度が低下するという問題がある。
そこで、本発明は、かかる従来例の有する不都合を改善し、作業精度を向上することができる作業車両を提供することを、その目的とする。
上記目的を達成する為、請求項1に記載の発明は、圃場を走行する走行車体(2)と、前記走行車体(2)の後部に装着された作業装置(3)と、前記走行車体(2)の前部にステアリング操舵可能に設けられた左右の前輪(12a)と、前記走行車体(2)の後部にステアリング操舵可能に設けられた左右の後輪(12b)と、前記走行車体(2)の位置を検知する位置検知装置(51,52)と、前記位置検知装置(51,52)の検知結果により前記圃場の理想の走行軌跡(IL)と、前記圃場の前記走行車体(2)の実際の走行軌跡(AL)と、を算出するとともに、前記実際の走行軌跡(AL)が前記理想の走行軌跡(IL)に重なるように、前記左右の前輪(12a)と前記左右の後輪(12b)とのうち少なくとも一方をステアリング操舵する制御装置(6)と、を備えることを特徴とする作業車両(1)である。
また、請求項2に記載の発明は、前記位置検知装置として、前記走行車体(2)の前記前部の位置を検知する第1位置検知装置(51)と、前記走行車体(2)の前記後部の位置を検知する第2位置検知装置(52)と、を備え、前記制御装置(6)は、前記第1検知装置(51)の検知結果に基いて、前記走行車体(2)の前記前部の実際の走行軌跡(AL1)が前記理想の走行軌跡(IL)に重なるように、前記左右の前輪(12a)をステアリング操舵し、前記第2検知装置(52)の検知結果に基いて、前記走行車体(2)の前記後部の実際の走行軌跡(AL2)が前記理想の走行軌跡(IL)に重なるように、前記左右の後輪(12b)をステアリング操舵することを特徴とする請求項1に記載の作業車両(1)である。
また、請求項3に記載の発明は、ハンドル(31)の操作角度を検知するハンドルポテンショメータ(20)を備え、前記制御装置(6)は、前記圃場内において、前記ハンドルポテンショメータ(20)の検知した前記ハンドル(31)の操作角度が所定角度未満であると、前記左右の前輪(12a)と前記左右の後輪(12b)とを同位相で操舵し、前記ハンドルポテンショメータ(20)の検知した前記ハンドル(31)の操作角度が所定角度以上であると、前記左右の前輪(12a)と前記左右の後輪(12b)とを逆位相で操舵することを特徴とする請求項1又は請求項2に記載の作業車両(1)である。
また、請求項4に記載の発明は、ハンドル(31)の操作角度を検知するハンドルポテンショメータ(20)を備え、前記制御装置(6)は、前記圃場内において、前記ハンドルポテンショメータ(20)が前記ハンドル(31)の操作角度を検知すると前記左右の前輪(12a)と前記左右の後輪(12b)とを同位相で操舵し、前記ハンドルポテンショメータ(20)が前記ハンドル(31)の操作角度を検知したまま所定時間経過すると、前記左右の前輪(12a)と前記左右の後輪(12b)とを逆位相で操舵することを特徴とする請求項1又は請求項2に記載の作業車両(1)である。
また、請求項5に記載の発明は、ハンドル(31)の操作角度を検知するハンドルポテンショメータ(20)を備え、前記制御装置(6)は、前記圃場内において、前記ハンドルポテンショメータ(20)が前記ハンドル(31)の操作角度を検知すると、前記位置検知装置(51,52)の検知結果により前記圃場の外縁からの距離が所定距離以下であると、前記左右の前輪(12a)と前記左右の後輪(12b)とを逆位相で操舵することを特徴とする請求項1又は請求項2に記載の作業車両(1)である。
また、請求項6に記載の発明は、前記制御装置(6)は、前記位置検知装置(51,52)の検知結果により、前記圃場内であるか否かを判定し、前記圃場内ではないと判定すると、前記左右の後輪(12b)を中立位置とすることを特徴とする請求項1から請求項5のうちいずれか一項に記載の作業車両(1)である。
請求項1に記載の発明によれば、実際の走行軌跡(AL)が理想の走行軌跡(IL)に重なるように、前輪(12a)と後輪(12b)とのうちの少なくとも一方が操舵されるので、実際の走行軌跡(AL)を速やかに理想の走行軌跡(IL)に戻すことができる。したがって、作業精度を向上することができる。
また、作業者がハンドル(31)を操作して走行車体(2)の進行方向を微調整する必要がなく、作業者は他の操作や作業状況の監視を続けることができるので、操作性が向上すると共に、作業精度が向上する。
請求項2に記載の発明によれば、請求項1に記載の発明の効果に加えて、走行車体(2)の前部と後部それぞれの実際の走行軌跡(AL1,AL2)が理想の走行軌跡(IL)に重なるように、前輪(12a)と後輪(12b)とのうちの少なくとも一方が操舵される。このために、走行車体(2)の前部と後部のそれぞれの実際の走行軌跡(AL1,AL2)を理想の走行軌跡(IL)に戻すことができるので、実際の走行軌跡(AL1,AL2)を理想の走行軌跡(IL)に戻すまでの所要時間を短縮でき、作業精度が向上する。
請求項3に記載の発明によれば、請求項1又は請求項2に記載の発明の効果に加えて、ハンドルポテンショメータ(20)が検知するハンドル(31)の操作角度が小さいと、前輪(12a)と後輪(12b)を同位相で操舵する。このために、圃場での直線走行時に実際の走行軌跡(AL)を速やかに理想の走行軌跡(IL)に戻すことができる。また、ハンドル(31)の操作角度が小さいと、前輪(12a)と後輪(12b)を同位相で操舵するので、圃場での直線走行時の走行車体(2)の前部及び後部の横滑りを抑制でき、作業装置(3)が左右に振れることを抑制でき、作業精度が低下することを抑制できる。
また、ハンドルポテンショメータ(20)が検知するハンドル(31)の操作角度が大きいと、前輪(12a)と後輪(12b)を逆位相で操舵する。このために、圃場でのUターン走行時に旋回半径が大きくなることを抑制でき、実際の走行軌跡(AL)を理想の走行軌跡(IL)に近づけることができ、作業能率や操作性が向上する。
請求項4に記載の発明によれば、請求項1又は請求項2に記載の発明の効果に加えて、ハンドル(31)操作後、所定時間経過するまでは前輪(12a)と後輪(12b)を同位相で操舵する。このために、圃場での直線走行時に実際の走行軌跡(AL)を速やかに理想の走行軌跡(IL)に戻すことができる。さらに、圃場での直線走行時の走行車体(2)の前部及び後部の横滑りを抑制でき、作業装置(3)が左右に振れることを抑制でき、作業精度を低下することを抑制できる。
請求項5に記載の発明によれば、請求項1又は請求項2に記載の発明の効果に加えて、圃場の外縁に近づくと、前輪(12a)と後輪(12b)とを逆位相で操舵するので、圃場でのUターン走行時に旋回半径が大きくなることを抑制できる。
請求項6に記載の発明によれば、請求項1から請求項5に記載の発明の効果に加えて、圃場内に走行車体(2)がいないとき、即ち、走行車体(2)が圃場外または圃場の内外の境界に位置すると、後輪(12b,12b)を中立位置即ち前後方向と平行とする。このために、圃場外、即ち、作業時以外では、作業者の予期しない方向に走行車体(2)が走行することを抑制することができる。
以下に、本発明の実施形態に係る作業車両を図面に基づいて詳細に説明する。なお、これらの実施形態によりこの発明が限定されるものではない。また、下記実施形態における構成要素には、当業者が置換可能かつ容易なもの、或いは実質的に同一のものが含まれる。さらに、本発明は、上記実施形態に限定されるものではなく、本発明の骨子を逸脱しない範囲で種々変形して実施することができる。
[実施形態1]
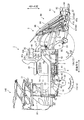
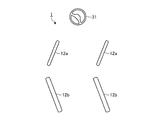
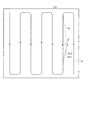
本発明の実施形態1に係る作業車両としての苗移植機1を図面に基いて説明する。図1は、実施形態1に係る苗移植機を表す側面図である。図2は、実施形態1に係る苗移植機を表す上面図である。図3は、実施形態1に係る苗移植機の要部の構成を示すブロック図である。図4は、図3に示された苗移植機の前輪と後輪とが同位相で操舵された状態を示す図である。図5は、図3に示された苗移植機の前輪と後輪とが逆位相で操舵された状態を示す図である。図6は、実施形態1に係る苗移植機の圃場での理想の走行軌跡と実際の走行軌跡を示す図である。
本発明の実施形態1に係る作業車両としての苗移植機1を図面に基いて説明する。図1は、実施形態1に係る苗移植機を表す側面図である。図2は、実施形態1に係る苗移植機を表す上面図である。図3は、実施形態1に係る苗移植機の要部の構成を示すブロック図である。図4は、図3に示された苗移植機の前輪と後輪とが同位相で操舵された状態を示す図である。図5は、図3に示された苗移植機の前輪と後輪とが逆位相で操舵された状態を示す図である。図6は、実施形態1に係る苗移植機の圃場での理想の走行軌跡と実際の走行軌跡を示す図である。
実施形態1に係る作業車両としての苗移植機1は、走行しながら圃場に苗を植え付けるものである。なお、以下では、苗移植機1の前進方向を前方側(図1および図2の左側)とし、苗移植機1の後退方向を後方側(図1および図2の右側)とし、苗移植機1の前後方向に直交する直交方向を左右方向とし、苗移植機1の前後方向に直交する鉛直方向を上下方向としている。
図1および図2に示すように、苗移植機1は、走行車体2と、走行車体2の後部(後方側)に装着された苗植付装置3(作業装置に相当)と、動力伝達機構4と、制御装置6(図3に示す)とを備えている。
走行車体2は、左右一対の前輪12a,12aおよび左右一対の後輪(走行輪)12b,12bからなる4つの車輪12を有し、該4つの車輪12を駆動輪とする4輪駆動車となっている。走行車体2は、メインフレーム10と、操舵機構13(図3に示す)と、メインフレーム10に搭載されたエンジン11などを有している。つまり、この苗移植機1において、エンジン11の駆動力は、走行車体2を前進または後退させるために使用されるだけでなく、苗植付装置3を駆動させるためにも使用される。
左右一対の前輪12a,12aは、走行車体2のメインフレーム10の前部にステアリング操舵可能に設けられている。左右一対の前輪12a,12aは、前輪ファイナルケース32に水平方向と平行な軸心回りに回転自在に設けられている。前輪ファイナルケース32は、メインフレーム10の前部に上下方向と平行な軸心回りに回転自在に設けられている。なお、左右一対の前輪12a,12aを回転自在に設けた前輪ファイナルケース32同士は、図示しないリンク機構により連結され、上下方向と平行な軸心回りに互いに同じ向きに回転する。
左右一対の後輪12b,12bは、走行車体2のメインフレーム10の後部にステアリング操舵可能に設けられている。左右一対の後輪12b,12bは、後輪ギヤケース33に水平方向と平行な軸心回りに回転自在に設けられている。後輪ギヤケース33は、メインフレーム10の後部に上下方向と平行な軸心回りに回転自在に設けられている。なお、左右一対の後輪12b,12bを回転自在に設けた後輪ギヤケース33同士は、図示しないリンク機構により連結され、上下方向と平行な軸心回りに互いに同じ向きに回転する。
操舵機構13は、ハンドル31(ステアリングホイ−ルともいう)の回転操作を検知して、左右一対の前輪12a,12a及び後輪12b,12bをステアリング操舵するとともに、ハンドル31の操作角度に応じて前輪12a,12a及び後輪12b,12bの操舵角度を変更する。操舵機構13は、図3に示すように、ハンドル31の回転中心をなすステアリングコラムなどに取り付けられたハンドルポテンショメータ20と、前輪用操舵アクチュエータ21と、後輪用操舵アクチュエータ22などを備えている。
ハンドルポテンショメータ20は、ステアリングコラム即ちハンドル31の操作角度を検知する。ハンドルポテンショメータ20は、例えば、前後方向の正面を零とし、正面からの右方向のハンドル31の操作角度又は正面からの左方向のハンドル31の操作角度を検知して、検知結果を制御装置6に出力する。
前輪用操舵アクチュエータ21は、制御装置6からの命令とおりに、左右一対の前輪12a,12aを回転自在に設けた前輪ファイナルケース32同士を上下方向と平行な軸心回りに互いに同じ向きに回転する。前輪用操舵アクチュエータ21は、制御装置6からの命令とおりに、前輪12a,12aの操舵角度を変更する。
後輪用操舵アクチュエータ22は、制御装置6からの命令とおりに、左右一対の後輪12b,12bを回転自在に設けた後輪ギヤケース33同士を上下方向と平行な軸心回りに互いに同じ向きに回転する。後輪用操舵アクチュエータ22は、制御装置6からの命令とおりに、後輪12b,12bの操舵角度を変更する。
エンジン11は、ディーゼル機関やガソリン機関等の熱機関であって、出力軸から駆動力を出力する。出力軸は、走行車体2の左側方から突出している。エンジン11は、走行車体2の左右方向における略中央で、且つ、作業者が乗車時に足を載せるフロアステップ25よりも上方に突出させた状態で配置されている。このとき、エンジン11の出力軸は、フロアステップ25の床面よりも下方に位置している。
ここで、フロアステップ25は、走行車体2の前部(前方側)とエンジン11の後部(後方側)との間に渡って設けられており、メインフレーム10上に取り付けられている。フロアステップ25は、その一部が格子状となっており、靴に付いた泥を圃場に落とせるようにしている。また、フロアステップ25の後方には、後輪12b,12bのフェンダを兼ねたリアステップ26が設けられている。このリアステップ26は、後方に向うに従って上方に向う方向に傾斜した傾斜面を有しており、エンジン11の左右それぞれの側方に配置されている。
エンジン11は、これらのフロアステップ25とリアステップ26とから上方に突出しており、これらのステップから突出している部分には、エンジン11を覆うエンジンカバー14が配設されている。即ち、エンジンカバー14は、フロアステップ25とリアステップ26とから上方に突出した状態で、エンジン11を覆っている。
また、走行車体2には、エンジンカバー14の上部に操縦席28が設置されており、操縦席28の前方で、且つ、走行車体2の前部には、フロントカバー30が配設されている。このフロントカバー30は、フロアステップ25の床面から上方に突出した状態で配置されており、フロアステップ25の前方側を左右に分断している。
このフロントカバー30の内部には、制御装置6、操作パネル等の操作装置およびエンジン用燃料の燃料タンク等が配設されている。また、フロントカバー30の上部には、各種操作レバー等や計器類、前述したハンドル31が配設されている。このハンドル31は、作業者が回転操作することにより、前輪12a,12a及び後輪12b,12bをステアリング操舵する操舵部材として設けられており、操舵機構13等を介して前輪12a,12a及び後輪12b,12bをステアリング操舵(転舵)させることが可能になっている。
フロントカバー30の上部に設けられた各種操作レバーとしては、走行車体2の前後進、停止及び移動速度を切り替える走行操作レバー(図示せず)が配設されている。また、フロントカバー30の上部に設けられた各種操作レバーとしては、走行車体2が路上を走行する「路上走行モード」と、走行車体2が走行しながら圃場に苗を植え付ける「作業走行モード」等とを切替える副変速操作レバー36(図2に示す)が配設されている。また、フロントカバー30の上部に設けられた各種操作レバーとしては、苗植付装置3が圃場に植え付ける苗の間隔(走行車体2の進行方向における苗の植付間隔)を変更する株間変更ダイヤル37(図2に示す)が配設されている。実施形態1では、株間変更ダイヤル37は、苗の株間(植付間隔)を、坪当たりの株数を37株とする状態と、42株とする状態と、47株とする状態と、50株とする状態と、60株とする状態と、70株とする状態と、80株とする状態と、90株とする状態とのいずれかに変更する。
また、フロントカバー30内には、副変速操作レバー36が「作業走行モード」であることを検知可能な検知センサ38(図3に示す)と、株間変更ダイヤル37の操作位置を検知する検知センサ39(図3に示す)と、走行操作レバーの操作位置を検知するレバーポテンショメータ(図示しない)とが配設されている。
また、フロアステップ25におけるフロントカバー30の左右それぞれの側方に位置する部分には、補給用の苗を載せておく予備苗載台140が配置されている。この予備苗載台140は、フロアステップ25の床面から突出した支持軸(鉛直軸)によって回転自在に支持されており、作業者の手によって回動させることが可能になっている。
また、走行車体2の操縦席28の後方に施肥装置45(図1に示す)が設けられている。施肥装置45は、肥料ホッパ46に貯留されている粒状の肥料を植付作業中に一定量ずつ圃場に放出する。施肥装置45は、各苗植付条毎に設けられかつ肥料ホッパ46に貯留されている粒状の肥料を一定量ずつ繰り出す繰出部47aと、繰出部47aにより繰り出された肥料をセンターフロート94及びサイドフロート98の左右両側に取り付けた施肥ガイド47bまで導く施肥ホース47cと、施肥ガイド47bの前側に設けられ苗植付条の側部近傍に形成される施肥溝内に肥料を落とし込む作溝体47dとを備えている。また、施肥装置45は、ブロアー用電動モーター48aで駆動するブロアー48bで発生させたエアが、左右方向に長いエアチャンバー48cを経由して施肥ホース47cに吹き込まれ、施肥ホース47c内の肥料を風圧で強制的に搬送する構成となっている。さらに、施肥装置45は、モータなどの駆動源により軸心回りに回転されるボールねじに螺合したボールナットを移動させることなどによって、繰出部47aの繰出軸の回転数を増減させて、圃場へ放出する肥料の量(以下、施肥量と記す)を増減させる構成となっている。
苗植付装置3は、走行車体2の後部に設けられる苗植付部60と、苗植付部60を昇降させる苗植付部昇降機構61とを有している。苗植付部昇降機構61は、昇降リンク装置71を有しており、苗植付部60は、この昇降リンク装置71を介して走行車体2に取り付けられている。昇降リンク装置71は、走行車体2の後部と苗植付部60とを連結させる平行リンク機構81を備えている。この平行リンク機構81は、上リンクと下リンクとを有しており、これらのリンクが、メインフレーム10の後部端に立設した背面視門型のリンクベースフレーム85に回動自在に連結され、各リンクの他端側が苗植付部60に回転自在に連結されることにより、苗植付部60を昇降可能に走行車体2に連結している。
また、苗植付部昇降機構61は、エンジン11の駆動力により発生する油圧によって伸縮する油圧昇降シリンダ82を有しており、油圧昇降シリンダ82の伸縮動作によって、苗植付部60を昇降させることが可能になっている。苗植付部昇降機構61は、その昇降動作によって、苗植付部60を非作業位置まで上昇させたり、対地作業位置(苗の植付位置)まで下降させたりすることが可能になっている。
苗植付部60は、苗の植付範囲を複数の区画あるいは複数の列で、苗を圃場に植え付けることができる。実施形態1に係る苗移植機1は、苗を6つの区画で植え付ける、いわゆる6条植のものである。苗植付部60は、植付機構91と、苗載せ台95と、フロート97とを備えている。
苗載せ台95は、走行車体2の後部に苗植付部昇降機構61により昇降自在に配置されている。苗載せ台95は、走行車体2の左右方向において仕切られた植付条数分の苗載せ面96を有しており、それぞれの苗載せ面96に土付きのマット状苗を積載することが可能になっている。これにより、苗載せ台95に積載した苗が植え付けられて無くなるたびに、圃場外に用意している苗を取りに戻る必要が無く、連続した作業を行えるので、作業能率が向上する。
植付機構91は、苗載せ台95の下方に配置されかつ苗載せ台95に積載された苗を圃場に植え付ける。この植付機構91は、2条毎に一つずつ配設されており、2条分の複数の植込杆92を備えている。実施形態1では、植付機構91は、合計三つ設けられ、各植付機構91は、1条につき植込杆92を二つ備えている。また、植付機構91は、中央部を中心に回転自在に設けられた回転支持部93を備えている。回転支持部93は、各条に対応した二つの植込杆92を両端部それぞれに回転自在に支持している。回転支持部93は、エンジン11からの駆動力により中央部を中心として回転されるとともに、エンジン11からの駆動力により二つの植込杆92を回転させる。植付機構91は、回転支持部93が中央部を中心として回転されながら、植込杆92が回転支持部93の両端部で回転されることで、植込杆92が苗載せ台95に積載された苗を圃場に植え付ける。
また、フロート97は、走行車体2の移動と共に、圃場上を滑走して整地するものである。フロート97は、走行車体2の左右方向における苗植付部60の中央に設けられた一つのセンターフロート94と、該センターフロート94の左右両側にそれぞれ設けられたサイドフロート98,98との3枚で構成されている。
また、各フロート94,98,98は、圃場表土面の凹凸に応じて前端側が上下動するように回動自在に取り付けられている。苗植付装置3は、センターフロート94の上下動を検知する迎角制御センサ(図示しない)を設けている。苗植付装置3は、植付作業時にはセンターフロート94の前部の上下動が迎角制御センサにより検知され、その検知結果に応じて制御装置6により油圧昇降シリンダ82を制御する油圧バルブを切り替えて苗植付部60を昇降させることにより、苗の植付深さを常に一定に維持する。
動力伝達機構4は、主変速機としての油圧式無段変速機16と、この油圧式無段変速機16にエンジン11からの駆動力を伝えるベルト式動力伝達機構17と、を有している。先ず、油圧式無段変速機16について説明する。
油圧式無段変速機16は、HST(Hydro Static Transmission)と呼ばれる静油圧式の無段変速機として構成されている。油圧式無段変速機16は、エンジン11からの駆動力で駆動する油圧ポンプと、油圧ポンプによって発生させた油圧により機械的な力(回転力)を出力する油圧モータとを有している。なお、油圧ポンプによって発生させた油圧は、油圧モータを作動させるだけでなく、後述する苗植付部昇降機構61の油圧昇降シリンダ82を作動させるために用いられる。また、油圧式無段変速機16は、エンジン11の駆動力が入力される油圧ポンプの入力軸に対して傾斜可能な図示しない斜板と、走行車体2の目標とする走行速度に応じて斜板の傾斜角を変更させるサーボモータとを有している。斜板は、油圧ポンプの入力軸に対して傾斜させることで、油圧ポンプから油圧モータへ向けて供給される作動油の流量を可変させる。
斜板の傾斜角を変更させるサーボモータは、制御装置6に接続されており、制御装置6は、走行車体2の目標とする走行速度に応じて、サーボモータにより斜板の傾斜角を変更している。具体的に、走行車体2を停止させる停止位置の場合、制御装置6は、サーボモータにより斜板を中立状態とする。ここで、斜板の中立状態とは、斜板と入力軸とがなす角度が90°となる状態である。そして、制御装置6は、サーボモータにより斜板を中立状態とすると、油圧ポンプは、油圧モータへ向けて供給する作動油の流量をゼロとする。
一方で、走行車体2を前進させる前進位置の場合、制御装置6は、サーボモータにより斜板の傾斜角が正側に大きくなるように変更させる。すると、油圧ポンプは、油圧モータの出力軸が正回転するように、油圧モータへ向けて供給する作動油の流量を多くする。他方で、走行車体2を後退させる後退位置の場合、制御装置6は、サーボモータにより斜板の傾斜角が負側に大きくなるように変更させる。すると、油圧ポンプは、油圧モータの出力軸が逆回転するように、油圧モータへ向けて供給する作動油の流量を多くする。なお、油圧モータは、供給される作動油の流量が多ければ多いほど、出力軸の回転数が大きくなる。
このため、油圧式無段変速機16は、エンジン11の駆動力を、走行車体2が前進方向に駆動する駆動力として出力したり、走行車体2を停止させる制動力として出力したり、走行車体2が後退方向に駆動する駆動力として出力可能となっている。
再び、図1を参照するが、この油圧式無段変速機16は、エンジン11よりも前方で且つフロアステップ25の床面よりも下方に配置される。実施形態1では、走行車体2の上面から見て、エンジン11の前方に油圧式無段変速機16を配置している。また、油圧式無段変速機16は、エンジン11の出力軸が走行車体2の左側方から突出しているため、走行車体2の左側に寄せて配置され、その入力軸16aが走行車体2の左側方から突出している。
ベルト式動力伝達機構17は、エンジン11の出力軸に取り付けたプーリ41と、油圧式無段変速機16の入力軸16aに取り付けたプーリ42と、双方のプーリ41,42に巻き掛けたベルト43と、を備えている。これにより、ベルト式動力伝達機構17は、エンジン11で発生した駆動力を、ベルト43を介して油圧式無段変速機16に伝達する。
さらに、動力伝達機構4は、エンジン11からの駆動力がベルト式動力伝達機構17と油圧式無段変速機16とを介して伝達される図示しないミッションケースなどを有している。ミッションケースは、メインフレーム10の前部に取り付けられている。ミッションケースは、ベルト式動力伝達機構17と油圧式無段変速機16とを介して伝達されたエンジン11からの駆動力を、当該ミッションケース内の副変速機で変速して、前輪12a,12aと後輪12b,12bへの走行用動力として出力する。また、動力伝達機構4は、エンジン11からの駆動力を、苗植付装置3へ植付用動力として出力する。
また、苗移植機1は、図3に示すように、走行車体2の位置を検知する位置検知装置として、前部用GPS通信部51(第1位置検知装置に相当)と、後部用GPS通信部52(第2位置検知装置に相当)と、を備えている。
前部用GPS通信部51は、例えばフロントカバー30内に設けられて、走行車体2の前部に設けられている。後部用GPS通信部52は、走行車体2の後部に設けられている。GPS通信部51,52は、複数のGPS(Global Positioning System、全地球測位システム)衛星から出力されるGPS信号をそれぞれ受信するものである。前部用GPS通信部51は、GPS信号を受信することで、走行車体2の前部の現在位置を検知する。後部用GPS通信部52は、GPS信号を受信することで、走行車体2の後部の現在位置を検知する。GPS通信部51,52は、受信したGPS信号を制御装置6に出力する。制御装置6は、受信した複数のGPS信号を解析することで、走行車体2の前部及び後部の現在位置即ち走行車体2の現在位置を算出する。
制御装置6は、苗移植機1を構成する上述した構成要素をそれぞれ制御するものである。制御装置6は、例えば、油圧式無段変速機16を制御する変速制御、苗植付部昇降機構61による苗植付部60の昇降制御、エンジン11を制御するエンジン制御等を実行している。また、制御装置6は、圃場に苗を植え付ける際に、設定された株間及び苗植付装置3の植付条数などに基いて定められる理想の走行軌跡IL(図6に示す)に沿って走行車体2を走行させ、極力、苗植付装置3に理想の走行軌跡ILに沿って苗を植付けさせるように、操舵アクチュエータ21,22などを制御するものである。
制御装置6は、図3に示すように、データベース100と、算出部101と、記憶部102と、制御部103とを備えている。
データベース100は、種々の情報を記憶するものである。データベース100は、複数の圃場の情報を含む地図情報、特に、地図情報により特定される各圃場の外縁の位置等を記憶する。また、データベース100は、苗移植機1に関する情報、例えば、苗植付装置3の植付機構91の個数、即ち苗植付装置3の条数を記憶する。データベース100に記憶されている情報は、算出部101、制御部103等によって適宜参照され、必要な情報が読み出される。なお、このデータベース100は、ここでは苗移植機1に車載するものとして図示しているが、これに限らず、苗移植機1の車外の情報センタ等に設けられ、図示しない無線通信等を介して、制御部103によって適宜参照され、必要な情報が読み出される構成であってもよい。
算出部101は、検知センサ38が副変速操作レバー36が「作業走行モード」であることを検知すると、GPS通信部51,52からの情報により苗移植機1が圃場内に位置しているか否かを判定する。例えば、算出部101は、GPS通信部51,52からの情報により、走行車体2の前部と後部の双方が圃場内に位置していると、苗移植機1が圃場内に位置していると判定する。算出部101は、GPS通信部51,52からの情報により、走行車体2の前部と後部の一方が圃場内に位置していないと、苗移植機1が圃場の内外の境界に位置し、走行車体2の前部と後部の双方が圃場内に位置していないと、苗移植機1が圃場外に位置していると判定する。このように、算出部101は、GPS通信部51,52からの情報により、走行車体2の前部と後部の少なくとも一方が圃場内に位置していないと、苗移植機1が圃場内に位置していないと判定する。
また、算出部101は、検知センサ38が副変速操作レバー36が「作業走行モード」であることを検知し、GPS通信部51,52からの情報により苗移植機1が圃場に位置していると判定すると、検知センサ39が検知した株間変更ダイヤル37の操作位置及びデータベース100に記憶された苗植付装置3の条数などに基いて、圃場での理想の走行軌跡IL(図6中に実線で示す)を算出する。理想の走行軌跡ILは、株間変更ダイヤル37で設定された株間を実現することができる走行軌跡である。また、算出部101は、GPS通信部51,52からの情報に基いて、苗移植機1が圃場上を走行しながら苗を植付けた際の実際の走行軌跡AL(図6中に一部を二点鎖線で示す)を算出する。なお、図6中の矢印は、走行車体2の前進方向を示している。なお、前部用GPS通信部51からの情報により算出した走行車体2の前部の実際の走行軌跡AL1(図6に示す)と、後部用GPS通信部52からの情報により算出した走行車体2の後部の実際の走行軌跡AL2(図6に示す)との距離が所定の距離以下であると、即ち重なっていると、これらの走行軌跡AL1,AL2を総称して実際の走行軌跡ALと示す。また、走行車体2の前部の実際の走行軌跡AL1と走行車体2の後部の実際の走行軌跡AL2との距離が所定の距離を越えていると、走行車体2の前部の実際の走行軌跡AL1と走行車体2の後部の実際の走行軌跡AL2と記す。
記憶部102は、算出部101が算出した理想の走行軌跡ILと、苗移植機1の実際の走行軌跡AL,AL1,AL2とを記憶する。記憶部102に記憶されている情報は、算出部101、制御部103等によって適宜参照され、必要な情報が読み出される。
制御部103は、植付作業中では、ハンドル31の操作角度が零であっても、理想の走行軌跡ILと、実際の走行軌跡AL,AL1,AL2とに基いて、実際の走行軌跡AL,AL1,AL2が理想の走行軌跡ILに重なるように、前記左右の前輪12a,12aと前記左右の後輪12b,12bとのうち少なくとも一方をステアリアング操舵する。制御部103は、実際の走行軌跡AL,AL1,AL2が理想の走行軌跡ILに重なるように、操舵アクチュエータ21,22を制御する。具体的には、理想の走行軌跡ILと、GPS通信部51,52が検知した走行車体2の前部及び後部それぞれの現在位置との距離D(図6に示す)が、許容値を超えると、実際の走行軌跡AL,AL1,AL2が理想の走行軌跡ILに近付く方向に操舵アクチュエータ21,22を駆動して、前輪12a,12a及び後輪12b,12bをステアリング操舵する。
例えば、図6に示すように、走行車体2の前部及び後部それぞれの現在位置が理想の走行軌跡ILよりも左側に位置して、理想の走行軌跡ILと前部及び後部それぞれの現在位置との距離Dが許容値を超えると、制御部103は、ハンドル31の操作角度が零であっても、操舵アクチュエータ21,22を前輪12a,12a及び後輪12b,12bが右に向くように駆動する。操舵アクチュエータ21,22の双方が駆動して、前輪12a,12a及び後輪12b,12bの双方をステアリング操舵させる際には、制御装置6は、図4に示すように、前輪12a,12a及び後輪12b,12bの向きが等しく、即ち、前輪12a,12aと後輪12b,12bとを同位相にステアリング操舵する。一方、本発明では、図5に示すように、前輪12a,12aの向きと後輪12b,12bの向きが逆となるように、前輪12a,12aと後輪12b,12bとをステアリング操舵することを、前輪12a,12aと後輪12b,12bとを逆位相にステアリング操舵するという。
また、制御部103は、ハンドルポテンショメータ20がハンドル31の回転操作を検知すると、ハンドルポテンショメータ20の検知結果に基いて、操舵アクチュエータ21,22を駆動して、前輪12a,12b及び後輪12b,12bをステアリング操舵する。制御部103は、例えば、ハンドル31の操作角度が所定角度未満であるなどの小さい場合には、図4に示すように、前輪12a,12b及び後輪12b,12bを同位相でステアリング操舵するとともに、ハンドル31の操作角度に応じた操舵角度で前輪12a,12b及び後輪12b,12bをステアリング操舵する。制御部103は、例えば、ハンドル31の操作角度が所定角度以上であるなどの大きい場合には、図5に示すように、前輪12a,12b及び後輪12b,12bを逆位相でステアリング操舵するとともに、ハンドル31の操作角度に応じた操舵角度で前輪12a,12b及び後輪12b,12bをステアリング操舵する。
また、制御部103は、GPS通信部51,52の検知結果に基いて、走行車体2の現在位置が圃場内ではない場合には、ハンドルポテンショメータ20がハンドル31の回転操作を検知しても、後輪用操舵アクチュエータ22を後輪12b,12bが前後方向と平行になる中立位置とする。そして、制御部103は、走行車体2の現在位置が圃場内ではない場合には、ハンドルポテンショメータ20の検知結果に基いて、前輪用操舵アクチュエータ21のみを駆動して、ハンドル31の操作角度に応じた操舵角度で前輪12a,12bのみをステアリング操舵する。
なお、前輪12a,12b及び後輪12b,12bをステアリング操舵する際には、ハンドル31の操作角度即ち正面からの左右方向のハンドル31の操作角度が大きくなるのにしたがって、前輪12a,12a及び後輪12b,12bの操舵角度を大きくするのが望ましい。
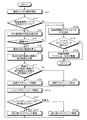
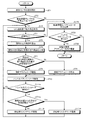
次に、制御装置6によって行われる操舵アクチュエータ21,22の制御の一例について、図7に基いて説明する。図7は、実施形態1に係る苗移植機の制御装置の操舵アクチュエータの制御の一例を示すフローチャートである。なお、図7に示されたフローチャートの制御ルーチンは、数msないし数十ms毎の制御周期で繰り返し実行される。
まず、制御装置6の制御部103は、検知センサ38に副変速操作レバー36の操作位置を検知させる(ステップST1)。そして、制御部103は、検知センサ38の検知結果に基いて、副変速操作レバー36が作業走行モードであるか否かを判定する(ステップST2)。制御部103は、副変速操作レバー36が作業走行モードではないと判定する(ステップST2:No)と、ステップST20に進み、副変速操作レバー36が作業走行モードであると判定する(ステップST2:Yes)と、ステップST3に進む。
制御装置6の制御部103は、GPS通信部51,52からの情報に基いて、苗移植機1の走行車体2の前部と後部それぞれの現在位置を取得する(ステップST3)。制御装置6の算出部101は、GPS通信部51,52からの情報に基いて、苗移植機1の現在位置が圃場内であるか否かを判定する(ステップST4)。制御装置6の算出部101は、苗移植機1の現在位置が圃場内ではないと判定する(ステップST4:No)と、ステップ20に進む。制御装置6の算出部101は、苗移植機1の現在位置が圃場内であると判定する(ステップST4:Yes)と、データベース100に記憶された現在苗移植機1が位置している圃場の外縁の位置、検知センサ39の検知結果、データベース100に記憶された苗植付装置3の条数などに基いて、理想の走行軌跡ILを算出して、記憶部102に記憶する(ステップST5)。
そして、苗が圃場に植え付けられていくと、制御装置6の記憶部102は、GPS通信部51,52からの情報に基いて、苗移植機1が苗を圃場に植え付ける際に走行する実際の走行軌跡AL,AL1,AL2を適宜算出して記憶部102に記憶する。制御装置6の制御部103は、理想の走行軌跡ILと、実際の走行軌跡AL,AL1,AL2とを比較する(ステップST6)。制御装置6の制御部103は、理想の走行軌跡ILと実際の走行軌跡AL,AL1,AL2との距離Dが許容値を超えているか否かを判定する(ステップST7)。即ち、ステップST7では、理想の走行軌跡ILと、GPS通信部51,52が検知した走行車体2の前部及び後部それぞれの現在位置との距離Dが、許容値を超えているか否かを判定する。制御装置6の制御部103は、理想の走行軌跡ILと、GPS通信部51,52が検知した走行車体2の前部及び後部それぞれの現在位置との距離Dが許容値を超えていないと判定する(ステップST7:No)と、操舵アクチュエータ21,22を停止したまま又は停止させて(ステップST8)、前輪12a,12aと後輪12b,12bとの双方を前後方向と平行な中立位置に維持する。
制御装置6の制御部103は、理想の走行軌跡ILとGPS通信部51,52が検知した走行車体2の前部及び後部それぞれの現在位置との距離Dが許容値を超えていると判定する(ステップST7:Yes)と、ハンドル31の操作角度が零であっても、実際の走行軌跡AL,AL1,AL2が理想の走行軌跡ILに近付く方向に操舵アクチュエータ21,22を駆動する(ステップST9)。
ステップST9では、制御装置6の制御部103は、理想の走行軌跡ILと走行車体2の前部の現在位置との距離Dが許容値を超え、理想の走行軌跡ILと走行車体2の後部の現在位置との距離Dが許容値を超えていない場合には、前輪用操舵アクチュエータ21のみを駆動し、前輪12a,12aのみステアリング操舵する。制御装置6の制御部103は、理想の走行軌跡ILと走行車体2の前部の現在位置との距離Dが許容値を超えていなく、理想の走行軌跡ILと走行車体2の後部の現在位置との距離Dが許容値を超えている場合には、後輪用操舵アクチュエータ22のみを駆動し、後輪12b,12bのみステアリング操舵する。制御装置6の制御部103は、理想の走行軌跡ILと走行車体2の前部の現在位置との距離Dが許容値を超え、理想の走行軌跡ILと走行車体2の後部の現在位置との距離Dが許容値を超えている場合には、操舵アクチュエータ21,22の双方を駆動し、前輪12a,12aと後輪12b,12bとの双方をステアリング操舵する。
すると、操舵機構13の操舵アクチュエータ21,22により、実際の走行軌跡AL,AL1,AL2が理想の走行軌跡ILに重なるように、前輪12a,12aと後輪12b,12bとの少なくとも一方がステアリング操舵される。このように、ステップST9では、制御装置6の制御部103は、前部用GPS通信部51の検知結果に基いて、走行車体2の前部の実際の走行軌跡AL1が理想の走行軌跡ILに重なるように、左右の前輪12a,12aをステアリング操舵し、後部用GPS通信部52の検知結果に基いて、走行車体2の後部の実際の走行軌跡AL2が理想の走行軌跡ILに重なるように、左右の後輪12b,12bをステアリング操舵する。
そして、制御装置6の制御部103は、ステップST8及びステップST9の後に、ハンドルポテンショメータ20からハンドル31の操作角度を取得する(ステップST10)。制御装置6の制御部103は、ハンドルポテンショメータ20の検知結果に基いて、ハンドル31の操作角度が所定角度未満であるか以上であるかを判定する(ステップST11)。即ち、ステップST11では、制御装置6の制御部103は、ハンドルポテンショメータ20の検知値であるハンドル31の操作角度が大か小かを判定する。制御装置6の制御部103は、ハンドル31の操作角度が所定角度未満である、即ち小であると判定すると、図4に示すように、前輪12a,12aと後輪12b,12bを同位相でステアリング操舵させ(ステップST12)、ハンドル31の操作角度に応じた操舵角度で前輪12a,12aと後輪12b,12bをステアリング操舵させて、ステップST3に戻る。
なお、所定角度は、圃場での直線走行時の実際の走行軌跡ALの理想の走行軌跡ILからの左右方向のずれを補正するハンドル31の操作角度と、圃場でUターン走行する際のハンドル31の操作角度との境界となる角度であるのが望ましい。所定角度は、例えば、20度程度であるのが望ましい。このように、制御装置6の制御部103は、ステップST11において、ハンドル31の操作角度が所定角度未満であると判定する、即ち圃場で直線走行していると判定すると、ステップST12で、ハンドル31の操作角度に応じて、前輪12a,12aと後輪12b,12bを同位相でステアリング操舵させる。
制御装置6の制御部103は、ハンドル31の操作角度が所定角度以上である、即ち大であると判定すると、図5に示すように、前輪12a,12aと後輪12b,12bを逆位相でステアリング操舵させ(ステップST13)、ハンドル31の操作角度に応じた操舵角度で前輪12a,12aと後輪12b,12bをステアリング操舵させて、ステップST3に戻る。即ち、制御装置6の制御部103は、ステップST11では、圃場でUターン走行していると判定すると、ステップST13で、ハンドル31の操作角度に応じて、前輪12a,12aと後輪12b,12bを逆位相でステアリング操舵させる。
このように、実施形態1に係る制御装置6の制御部103は、圃場内において、ハンドルポテンショメータ20の検知したハンドル31の操作角度が所定角度未満であると、左右の前輪12a,12aと左右の後輪12b,12bとを同位相でステアリング操舵し、ハンドルポテンショメータ20の検知したハンドル31の操作角度が所定角度以上であると、左右の前輪12a,12aと左右の後輪12b,12bとを逆位相でステアリング操舵する。
また、制御装置6の制御部103は、ステップST20では、後輪用操舵アクチュエータ22を後輪12b,12bが前後方向と平行な中立位置とする。制御装置6の制御部103は、ハンドルポテンショメータ20の検知結果を取得し、ハンドルポテンショメータ20の検知結果に基いて、ハンドルポテンショメータ20がハンドル31の回転操作を検知しているか否かを判定する(ステップST21)。即ち、ステップST21では、制御装置6の制御部103は、ハンドル31が正面から左右いずれかに回転しているか否かを判定する。制御装置6の制御部103は、ハンドルポテンショメータ20がハンドル31の回転操作を検知していると判定する(ステップST21:Yes)と、ハンドルポテンショメータ20の検知結果に応じて前輪用操舵アクチュエータ21のみ駆動し(ステップST22)て、ハンドルポテンショメータ20の検知結果に応じた操舵角度で前輪12a,12aのみステアリング操舵して、ステップST1に戻る。制御装置6の制御部103は、ハンドルポテンショメータ20がハンドル31の回転操作を検知していないと判定する(ステップST21:No)と、ステップST1に戻る。
以上のように、実施形態1の苗移植機1の構成によれば、制御部103が実際の走行軌跡AL,AL1,AL2が理想の走行軌跡ILに重なるように左右の前輪12a,12aと左右の後輪12b,12bとのうち少なくとも一方をステアリング操舵するので、実際の走行軌跡AL,AL1,AL2が理想の走行軌跡ILから離れても、実際の走行軌跡AL,AL1,AL2が理想の走行軌跡ILに近付くこととなる。したがって、圃場の適切な位置に苗を植え付けることができ、作業精度を向上することができる。また、制御部103が、ハンドル31の操作角度が零であっても、実際の走行軌跡AL,AL1,AL2が理想の走行軌跡ILに重なるように左右の前輪12a,12aと左右の後輪12b,12bとのうち少なくとも一方をステアリング操舵するので、作業者がハンドル31を操作することなく、実際の走行軌跡AL,AL1,AL2を理想の走行軌跡ILに近付けることができる。したがって、作業者がハンドル31を操作して走行車体2の進行方向を微調整する必要がなく、作業者がハンドル31の操作以外の他の操作や作業状況の監視を続けることができるので、操作性が向上すると共に、作業精度が向上し、圃場の適切な位置に苗を容易に植え付けることができる。
また、苗移植機1の構成によれば、走行車体2の前部と後部の実際の走行軌跡AL1,AL2の理想の走行軌跡ILからの距離Dが許容値を越えていると、ハンドル31の操作角度が零であっても、前輪12a,12bと後輪12b,12bをステアリング操舵する。このために、走行車体2の前部と後部の実際の走行軌跡AL1,AL2を速やかに理想の走行軌跡ILに戻すことができる。
また、苗移植機1の構成によれば、ハンドルポテンショメータ20が検知するハンドル31の操作角度が小さいと、前輪12a,12aと後輪12b,12bを同位相で操舵する。このために、圃場での直線走行時に実際の走行軌跡AL,AL1,AL2を速やかに理想の走行軌跡ILに戻すことができる。また、ハンドル31の操作角度が小さいと、前輪12a,12aと後輪12b,12bを同位相でステアリング操舵するので、圃場での直線走行時の走行車体2の前部及び後部の横滑りを抑制でき、苗植付装置3が左右に振れることを抑制でき、作業精度が低下することを抑制できる。
また、ハンドルポテンショメータ20が検知するハンドル31の操作角度が大きいと、前輪12a,12aと後輪12b,12bを逆位相でステアリング操舵する。このために、圃場でのUターン走行時に旋回半径が大きくなることを抑制でき、実際の走行軌跡AL,AL1,AL2を速やかに理想の走行軌跡ILに近づけることができ、作業能率や操作性が向上する。
また、苗移植機1の構成によれば、圃場内に走行車体2がいないとき、即ち、走行車体2が圃場外または圃場の内外の境界に位置すると、後輪12b,12bを中立位置即ち前後方向と平行とする。このために、圃場外では、作業者の予期しない方向に走行車体2が走行することを抑制することができる。
[実施形態2]
本発明の実施形態2に係る苗移植機1を図面に基いて説明する。実施形態2に係る苗移植機1は、実施形態1において、制御装置6によって行われる操舵アクチュエータ21,22の制御のフローチャートが一部異なる以外は、実施形態1に係る苗移植機1と構成等が等しい。図8は、実施形態2に係る苗移植機の制御装置の操舵アクチュエータの制御の一例を示すフローチャートである。なお、図8に示されたフローチャートの制御ルーチンは、数msないし数十ms毎の制御周期で繰り返し実行される。なお、図8において、前述した実施形態1と同一部分には、同一符号を付して説明を省略する。
本発明の実施形態2に係る苗移植機1を図面に基いて説明する。実施形態2に係る苗移植機1は、実施形態1において、制御装置6によって行われる操舵アクチュエータ21,22の制御のフローチャートが一部異なる以外は、実施形態1に係る苗移植機1と構成等が等しい。図8は、実施形態2に係る苗移植機の制御装置の操舵アクチュエータの制御の一例を示すフローチャートである。なお、図8に示されたフローチャートの制御ルーチンは、数msないし数十ms毎の制御周期で繰り返し実行される。なお、図8において、前述した実施形態1と同一部分には、同一符号を付して説明を省略する。
実施形態2に係る苗移植機1の制御装置6の制御部103は、ハンドルポテンショメータ20からハンドル31の操作角度を取得した(ステップST10)後に、ハンドルポテンショメータ20がハンドル31の回転操作を検知しているか否かを判定する(ステップST11a)。即ち、ステップST11aでは、制御装置6の制御部103は、ハンドル31が正面から左右いずれかに回転しているか否かを判定する。
制御装置6の制御部103は、ハンドルポテンショメータ20がハンドル31の回転操作を検知していると判定する(ステップST11a:Yes)と、ハンドル31の操作角度に応じた操舵角度で、前輪12a,12aと後輪12b,12bを同位相でステアリング操舵させる(ステップST11b)。制御装置6の制御部103は、ハンドルポテンショメータ20がハンドル31の回転操作を検知していないと判定する(ステップST11a:No)と、ステップST3に戻る。
ステップST11bの後に、制御装置6の制御部103は、ハンドルポテンショメータ20がハンドル31の回転操作を検知してから所定時間経過したか否かを判定する(ステップST11c)。制御装置6の制御部103は、ハンドルポテンショメータ20がハンドル31の回転操作を検知してから所定時間経過していないと判定する(ステップST11c:No)と、ステップST11aに戻る。
制御装置6の制御部103は、ハンドルポテンショメータ20がハンドル31の回転操作を検知してから所定時間経過したと判定する(ステップST11c:Yes)と、ハンドル31の操作角度に応じた操舵角度で、前輪12a,12aと後輪12b,12bを逆位相でステアリング操舵させ(ステップST11d)て、ステップST3に戻る。なお、所定時間は、3秒程度であるのが望ましい。このように、実施形態2に係る制御装置6の制御部103は、圃場内において、ハンドルポテンショメータ20がハンドル31の操作角度を検知すると左右の前輪12a,12aと左右の後輪12b,12bとを同位相でステアリング操舵し、ハンドルポテンショメータ20がハンドル31の操作角度を検知したまま所定時間経過すると、左右の前輪12a,12aと左右の後輪12b,12bとを逆位相でステアリング操舵する。
実施形態2に係る苗移植機1の構成によれば、実施形態1の苗移植機1と同様に、ハンドル31の操作角度が零であっても、制御部103が実際の走行軌跡AL,AL1,AL2が理想の走行軌跡ILに重なるように左右の前輪12a,12aと左右の後輪12b,12bとのうち少なくとも一方をステアリング操舵するので、作業精度を向上することができる。
また、実施形態2に係る苗移植機1の構成によれば、ハンドル31操作後、所定時間経過するまでは前輪12a,12aと後輪12b,12bを同位相で操舵する。このために、圃場での直線走行時に実際の走行軌跡AL,AL1,AL2を速やかに理想の走行軌跡ILに戻すことができる。さらに、圃場での直線走行時の走行車体2の前部及び後部の横滑りを抑制でき、苗植付装置3が左右に振れることを抑制でき、作業精度が低下することを抑制できる。
[実施形態3]
本発明の実施形態3に係る苗移植機1を図面に基いて説明する。実施形態3に係る苗移植機1は、実施形態1及び実施形態2において、制御装置6によって行われる操舵アクチュエータ21,22の制御のフローチャートが一部異なる以外は、実施形態1及び実施形態2に係る苗移植機1と構成等が等しい。図9は、実施形態3に係る苗移植機の制御装置の操舵アクチュエータの制御の一例を示すフローチャートである。なお、図9に示されたフローチャートの制御ルーチンは、数msないし数十ms毎の制御周期で繰り返し実行される。なお、図9において、前述した実施形態1及び実施形態2と同一部分には、同一符号を付して説明を省略する。
本発明の実施形態3に係る苗移植機1を図面に基いて説明する。実施形態3に係る苗移植機1は、実施形態1及び実施形態2において、制御装置6によって行われる操舵アクチュエータ21,22の制御のフローチャートが一部異なる以外は、実施形態1及び実施形態2に係る苗移植機1と構成等が等しい。図9は、実施形態3に係る苗移植機の制御装置の操舵アクチュエータの制御の一例を示すフローチャートである。なお、図9に示されたフローチャートの制御ルーチンは、数msないし数十ms毎の制御周期で繰り返し実行される。なお、図9において、前述した実施形態1及び実施形態2と同一部分には、同一符号を付して説明を省略する。
実施形態3に係る苗移植機1の制御装置6の制御部103は、ハンドルポテンショメータ20からハンドル31の操作角度を取得した(ステップST10)後に、ハンドルポテンショメータ20がハンドル31の回転操作を検知しているか否かを判定する(ステップST11a)。即ち、ステップST11aでは、制御装置6の制御部103は、ハンドル31が正面から左右いずれかに回転しているか否かを判定する。
制御装置6の制御部103は、ハンドルポテンショメータ20がハンドル31の回転操作を検知していないと判定する(ステップST11a:No)と、ステップST3に戻る。制御装置6の制御部103は、ハンドルポテンショメータ20がハンドル31の回転操作を検知していると判定する(ステップST11a:Yes)と、GPS通信部51,52からの情報に基いて、苗移植機1の現在位置の最も近い圃場の外縁からの距離が所定距離以下であるか否かを判定する(ステップST11e)。なお、ステップST11eでは、制御装置6の制御部103は、苗移植機1の走行車体2の前部の現在位置の圃場の外縁からの距離と、苗移植機1の走行車体2の後部の現在位置の圃場の外縁からの距離との少なくとも一方が所定距離以下であると、苗移植機1の現在位置の最も近い圃場の外縁からの距離が所定距離以下であると判定する。ステップST11eでは、制御装置6の制御部103は、苗移植機1の走行車体2の前部の現在位置の圃場の外縁からの距離と、苗移植機1の走行車体2の後部の現在位置の圃場の外縁からの距離との双方が所定距離以下でないと、苗移植機1の現在位置の最も近い圃場の外縁からの距離が所定距離以下でないと判定する。
制御装置6の制御部103は、苗移植機1の現在位置の最も近い圃場の外縁からの距離が所定距離以下ではないと判定する(ステップST11e:No)と、ハンドル31の操作角度に応じた操舵角度で、前輪12a,12aと後輪12b,12bを同位相でステアリング操舵させ(ステップST11b)て、ステップST3に戻る。
制御装置6の制御部103は、苗移植機1の現在位置の最も近い圃場の外縁からの距離が所定距離以下であると判定する(ステップST11e:Yes)と、ハンドル31の操作角度に応じた操舵角度で、前輪12a,12aと後輪12b,12bを逆位相でステアリング操舵させ(ステップST11d)て、ステップST3に戻る。なお、所定距離は、苗移植機1がUターン走行に必要とされる距離であるのが望ましい。このように、実施形態3に係る制御装置6の制御部103は、圃場内において、ハンドルポテンショメータ20がハンドル31の操作角度を検知すると、GPS通信部51,52の検知結果により圃場内の外縁からの距離が所定距離以下であると、左右の前輪12a,12aと左右の後輪12b,12bとを逆位相でステアリング操舵する。
実施形態3に係る苗移植機1の構成によれば、実施形態1及び実施形態2の苗移植機1と同様に、ハンドル31の操作角度が零であっても、制御部103が実際の走行軌跡AL,AL1,AL2が理想の走行軌跡ILに重なるように左右の前輪12a,12aと左右の後輪12b,12bとのうち少なくとも一方をステアリング操舵するので、作業精度を向上することができる。
また、実施形態3に係る苗移植機1の構成によれば、圃場の外縁に近付くと、前輪12a,12aと後輪12b,12bとを逆位相でステアリング操舵するので、圃場でのUターン走行時に旋回半径が大きくなることを抑制できる。
[変形例]
本発明の実施形態1〜実施形態3の変形例に係る苗移植機1を図面に基いて説明する。図10は、実施形態1〜実施形態3の変形例に係る苗移植機の要部の構成を示すブロック図である。なお、図10において、前述した実施形態1〜実施形態3と同一部分には、同一符号を付して説明を省略する。
本発明の実施形態1〜実施形態3の変形例に係る苗移植機1を図面に基いて説明する。図10は、実施形態1〜実施形態3の変形例に係る苗移植機の要部の構成を示すブロック図である。なお、図10において、前述した実施形態1〜実施形態3と同一部分には、同一符号を付して説明を省略する。
変形例に係る苗移植機1は、動力伝達機構4がエンジン11からの駆動力を前輪12a,12a及び後輪12b,12bに走行用駆動力として出力しない。苗移植機1は、前輪12a,12a及び後輪12b,12bそれぞれに制御装置6により制御されるホイールモータ200a,200bを設けている。苗移植機1は、ホイールモータ200a,200bが発生する回転トルクにより前輪12a,12a及び後輪12b,12bそれぞれを回転させて走行する。
変形例では、苗移植機1の制御装置6の制御部103は、前輪12a,12aと後輪12b,12bとをステアリング操舵する際には、前輪12a,12aの回転トルクが後輪12b,12bの回転トルクよりも高くなるようにホイールモータ200a,200bを制御する。この場合、苗移植機1の圃場での直進走行中の姿勢が安定する。
また、変形例では、苗移植機1の制御装置6の制御部103は、前輪12a,12aと後輪12b,12bとをステアリング操舵する際には、前輪12a,12a及び後輪12b,12bそれぞれにおいて、旋回外側のホイールモータ200a,200bの回転トルクが旋回内側のホイールモータ200a,200bの回転トルクよりも高くなるように、ホイールモータ200a,200bを制御する。この場合、実際の走行軌跡AL,AL1,AL2を理想の走行軌跡ILに速やかに重ねることができる。
さらに、苗移植機1は、走行車体2の傾斜角度、特に前上がり又は前下がりの傾斜角度を検知する傾斜検知センサ(図示せず)を設け、制御装置6の制御部103が、前上がりである時のホイールモータ200a,200bの回転トルクを前下がりである時のホイールモータ200a,200bの回転トルクよりも高くなるように、ホイールモータ200a,200bを制御する。苗移植機1の圃場で走行速度を一定に保つことができる。
また、更に、変形例に係る苗移植機1は、超音波を用いて圃場の深度を検知する深度検知センサ(図示せず)を設けても良い。この場合、深度検知センサは、例えば、走行車体2の前部や、3つの予備苗載台140のうち中央の予備苗載台140に取り付けられるのが望ましい。また、この場合、制御装置6の制御部103は、深度検知センサの検知結果に応じて、施肥装置45の繰出部47aの繰出軸の回転数を増減させて、施肥量を増減させても良い。例えば、深度検知センサの検知した圃場の深度が深い箇所の施肥量を、深度検知センサの検知した圃場の深度が浅い箇所の施肥量よりも減少させるのが望ましい。この場合、圃場における苗の生育を均一に保つことができる。
さらに、変形例に係る苗移植機1は、超音波を用いて圃場の深度を検知する深度検知センサを設けた場合、制御装置6の制御部103は、深度検知センサの検知結果の変化が頻繁である場合、深度検知センサの検知結果にかかわらず、施肥装置45の繰出部47aの繰出軸の回転数を一定にして、施肥量を一定量にしても良い。この場合、圃場での施肥量を均一に保つことができ、圃場における苗の生育を均一に保つことができる。
なお、本発明は上記実施形態や変形例に限定されるものではない。即ち、本発明の骨子を逸脱しない範囲で種々変形して実施することができる。例えば、GPS通信部51,52の代わりに、位置検知装置として方位センサや、左右方向の加速度を検知する加速度計などを用いてもよい。
1 苗移植機(作業車両)
2 走行車体
3 苗植付装置(作業装置)
6 制御装置
12a 前輪
12b 後輪
13 操舵機構
20 ハンドルポテンショメータ
31 ハンドル
51 前部用GPS通信部(第1位置検知装置、位置検知装置)
52 後部用GPS通信部(第2位置検知装置、位置検知装置)
101 算出部
102 記憶部
103 制御部
IL 理想の走行軌跡
AL 実際の走行軌跡
AL1 前部の実際の走行軌跡
AL2 後部の実際の走行軌跡
D 距離
2 走行車体
3 苗植付装置(作業装置)
6 制御装置
12a 前輪
12b 後輪
13 操舵機構
20 ハンドルポテンショメータ
31 ハンドル
51 前部用GPS通信部(第1位置検知装置、位置検知装置)
52 後部用GPS通信部(第2位置検知装置、位置検知装置)
101 算出部
102 記憶部
103 制御部
IL 理想の走行軌跡
AL 実際の走行軌跡
AL1 前部の実際の走行軌跡
AL2 後部の実際の走行軌跡
D 距離
Claims (6)
- 圃場を走行する走行車体と、
前記走行車体の後部に装着された作業装置と、
前記走行車体の前部にステアリング操舵可能に設けられた左右の前輪と、
前記走行車体の後部にステアリング操舵可能に設けられた左右の後輪と、
前記走行車体の位置を検知する位置検知装置と、
前記位置検知装置の検知結果により前記圃場の理想の走行軌跡と、前記圃場の前記走行車体の実際の走行軌跡と、を算出するとともに、前記実際の走行軌跡が前記理想の走行軌跡に重なるように、前記左右の前輪と前記左右の後輪とのうち少なくとも一方をステアリング操舵する制御装置と、
を備えることを特徴とする作業車両。 - 前記位置検知装置として、前記走行車体の前記前部の位置を検知する第1位置検知装置と、前記走行車体の前記後部の位置を検知する第2位置検知装置と、を備え、
前記制御装置は、
前記第1検知装置の検知結果に基いて、前記走行車体の前記前部の実際の走行軌跡が前記理想の走行軌跡に重なるように、前記左右の前輪をステアリング操舵し、
前記第2検知装置の検知結果に基いて、前記走行車体の前記後部の実際の走行軌跡が前記理想の走行軌跡に重なるように、前記左右の後輪をステアリング操舵する、
ことを特徴とする請求項1記載の作業車両。 - ハンドルの操作角度を検知するハンドルポテンショメータを備え、
前記制御装置は、
前記圃場内において、前記ハンドルポテンショメータの検知した前記ハンドルの操作角度が所定角度未満であると、前記左右の前輪と前記左右の後輪とを同位相で操舵し、
前記ハンドルポテンショメータの検知した前記ハンドルの操作角度が所定角度以上であると、前記左右の前輪と前記左右の後輪とを逆位相で操舵する、
ことを特徴とする請求項1又は請求項2記載の作業車両。 - ハンドルの操作角度を検知するハンドルポテンショメータを備え、
前記制御装置は、
前記圃場内において、前記ハンドルポテンショメータが前記ハンドルの操作角度を検知すると前記左右の前輪と前記左右の後輪とを同位相で操舵し、
前記ハンドルポテンショメータが前記ハンドルの操作角度を検知したまま所定時間経過すると、前記左右の前輪と前記左右の後輪とを逆位相で操舵する、
ことを特徴とする請求項1又は請求項2記載の作業車両。 - ハンドルの操作角度を検知するハンドルポテンショメータを備え、
前記制御装置は、
前記圃場内において、前記ハンドルポテンショメータが前記ハンドルの操作角度を検知すると、前記位置検知装置の検知結果により前記圃場の外縁からの距離が所定距離以下であると、前記左右の前輪と前記左右の後輪とを逆位相で操舵する、
ことを特徴とする請求項1又は請求項2記載の作業車両。 - 前記制御装置は、
前記位置検知装置の検知結果により、前記圃場内であるか否かを判定し、前記圃場内ではないと判定すると、前記左右の後輪を中立位置とする、
ことを特徴とする請求項1から請求項5のうちいずれか一項に記載の作業車両。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2013110401A JP2014227132A (ja) | 2013-05-24 | 2013-05-24 | 作業車両 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2013110401A JP2014227132A (ja) | 2013-05-24 | 2013-05-24 | 作業車両 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2014227132A true JP2014227132A (ja) | 2014-12-08 |
Family
ID=52127359
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2013110401A Pending JP2014227132A (ja) | 2013-05-24 | 2013-05-24 | 作業車両 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2014227132A (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2019004731A (ja) * | 2017-06-22 | 2019-01-17 | 株式会社クボタ | 作業機の制御装置、作業機の制御方法及び作業機 |
| WO2019097872A1 (ja) * | 2017-11-16 | 2019-05-23 | ヤンマー株式会社 | 情報取得装置および情報管理システム |
| JP2022047169A (ja) * | 2020-09-11 | 2022-03-24 | 井関農機株式会社 | 乗用型農作業車 |
-
2013
- 2013-05-24 JP JP2013110401A patent/JP2014227132A/ja active Pending
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2019004731A (ja) * | 2017-06-22 | 2019-01-17 | 株式会社クボタ | 作業機の制御装置、作業機の制御方法及び作業機 |
| WO2019097872A1 (ja) * | 2017-11-16 | 2019-05-23 | ヤンマー株式会社 | 情報取得装置および情報管理システム |
| JP2019091353A (ja) * | 2017-11-16 | 2019-06-13 | ヤンマー株式会社 | 情報取得装置および情報管理システム |
| JP2022047169A (ja) * | 2020-09-11 | 2022-03-24 | 井関農機株式会社 | 乗用型農作業車 |
| JP7421704B2 (ja) | 2020-09-11 | 2024-01-25 | 井関農機株式会社 | 乗用型農作業車 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US9624643B2 (en) | Blade tilt system and method for a work vehicle | |
| JP6281436B2 (ja) | 作業車両 | |
| JP6191556B2 (ja) | 作業車両 | |
| JP6241394B2 (ja) | 作業車両 | |
| JP2017000095A (ja) | 作業車両 | |
| JP2017099324A (ja) | 作業車両 | |
| JP7552806B2 (ja) | 作業車両 | |
| JP2014083044A (ja) | 苗移植機 | |
| JP6519614B2 (ja) | 作業車両 | |
| JP7768283B2 (ja) | 制御装置 | |
| JP2014161278A (ja) | 苗移植機 | |
| JP6142749B2 (ja) | 苗移植機 | |
| JP2013123383A (ja) | 苗移植機 | |
| JP7447881B2 (ja) | 作業車両 | |
| JP2020178631A (ja) | 旋回制御システムおよび作業機 | |
| JP2013198463A (ja) | 苗移植機 | |
| JP7852664B2 (ja) | 作業車両 | |
| JP7655296B2 (ja) | 作業車両 | |
| JP7652137B2 (ja) | 作業車両 | |
| JP6024635B2 (ja) | 苗移植機 | |
| JP2008099586A (ja) | 苗移植機 | |
| JP7392689B2 (ja) | 作業車両 | |
| JP7700922B2 (ja) | 作業車両 | |
| JP3123519B2 (ja) | 田植機の植付部昇降制御装置 | |
| JP2019022524A (ja) | 作業機 |