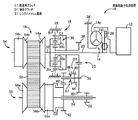
図1は、本発明が好適に適用される車両用動力伝達装置10(以下、単に動力伝達装置10という)の構成を概略的に示す骨子図である。図1に示すように、本実施例の動力伝達装置10は、例えば、走行用の駆動力源として用いられるエンジン12と、流体式伝動装置であるトルクコンバータ14と、前後進切換装置16と、ベルト式無段変速機18(以下、単に無段変速機18という)と、ギヤ機構20と、図示しない駆動輪に動力伝達可能な出力ギヤ22を有する出力軸24とを、備えている。前記エンジン12により発生させられたトルク(駆動力)は、前記トルクコンバータ14を介してタービン軸26に伝達される。前記動力伝達装置10は、前記タービン軸26に伝達されたトルクが前記ギヤ機構20等を経由して前記出力軸24に伝達される第1のトルク伝達経路と、前記タービン軸26に伝達されたトルクが前記無段変速機18等を経由して前記出力軸24に伝達される第2のトルク伝達経路とを、並列に備えており、車両の走行状態に応じてトルク伝達経路が切り換えられるように構成されている。
前記エンジン12は、例えば、ガソリンエンジンやディーゼルエンジン等の内燃機関であり、前記動力伝達装置10が適用された車両の走行用トルク(走行用駆動力)を発生させる。前記トルクコンバータ14は、前記エンジン12のクランク軸に連結されたポンプ翼車14pと、前記トルクコンバータ14の出力側部材に相当するタービン軸26を介して前後進切換装置16に連結されたタービン翼車14tとを、備えており、流体を介して動力伝達を行うように構成されている。前記ポンプ翼車14pと前記タービン翼車14tとの間にはロックアップクラッチ28が設けられており、このロックアップクラッチ28が完全係合させられることで前記ポンプ翼車14p及び前記タービン翼車14tが一体的に回転させられるようになっている。
前記前後進切換装置16は、前進用クラッチC1と、後進用ブレーキB1と、ダブルピニオン型の遊星歯車装置30とを、主体として構成されている。前記遊星歯車装置30のキャリヤ30cは、前記タービン軸26及び前記無段変速機18の入力軸32と一体的に回転させられるように連結されている。前記遊星歯車装置30のリングギヤ30rは、前記後進用ブレーキB1を介して非回転部材としてのハウジング34に選択的に連結されるようになっている。前記サンギヤ30sと前記キャリア30cとは、前記前進用クラッチC1を介して選択的に連結されるようになっている。前記前進用クラッチC1及び前記後進用ブレーキB1は、何れも油圧アクチュエータによってその係合状態が制御される油圧式係合装置である。好適には、摩擦係合させられる油圧式摩擦係合装置である。
前記遊星歯車装置30のサンギヤ30sは、前記ギヤ機構20を構成する小径ギヤ36に連結されている。前記ギヤ機構20は、カウンタ軸38に相対回転不能に設けられた大径ギヤ40を備えており、前記小径ギヤ36と前記大径ギヤ40とが相互に噛み合わされている。アイドラギヤ42が、前記カウンタ軸38と同軸且つそのカウンタ軸38に対する相対回転可能に設けられている。前記カウンタ軸38と前記アイドラギヤ42との間には、噛合クラッチD1が設けられている。この噛合クラッチD1は、前記カウンタ軸38と一体的に回転させられる第1ギヤ44と、前記アイドラギヤ42と一体的に回転させられる第2ギヤ46と、前記第1ギヤ44及び前記第2ギヤ46と嵌合可能(係合可能、噛合可能)な溝部を備えたスリーブ48とを、備えている。このスリーブ48が、前記第1ギヤ44及び前記第2ギヤ46と嵌合させられることで、前記カウンタ軸38と前記アイドラギヤ42とが接続され、一体的に回転させられる。前記噛合クラッチD1は、前記スリーブ48を嵌合させる際に回転を同期させる同期機構としてシンクロメッシュ機構S1を備えている。
前記シンクロメッシュ機構S1は、例えば、前記スリーブ48と、キースプリングによって前記スリーブ48に係合させられたシフティングキーと、所定の遊びを有する状態でシフティングキーと共に回転させられるシンクロナイザリングと、前記第2ギヤ46近傍に設けられたコーン部とを、備えて構成された公知のシンクロメッシュ機構(同期噛合機構)である。前記スリーブ48の内周面にはスプライン歯が設けられ、前記第1ギヤ44と常時スプライン嵌合されており、その第1ギヤ44と常に一体的に回転させられるようになっている。前記シンクロメッシュ機構S1の作動による、前記噛合クラッチD1の係合又は解放の切り換えについては、公知の技術であるためその説明を省略する。前記スリーブ48は、前記噛合クラッチD1を構成する部材でもあるが、前記シンクロメッシュ機構S1を構成する部材にも含まれる。
前記アイドラギヤ42は、そのアイドラギヤ42よりも大径の入力ギヤ52と相互に噛み合わされている。前記入力ギヤ52は、前記無段変速機18におけるセカンダリプーリ56の回転軸と同軸に配置されている出力軸24に対して相対回転不能に設けられている。この出力軸24は、前記セカンダリプーリ56の回転軸まわりに回転可能に配置されている。前記出力軸24には、前記入力ギヤ52及び前記出力ギヤ22が相対回転不能に設けられている。これより、前記エンジン12により発生させられたトルクに係る、前記タービン軸26から前記ギヤ機構20を経由して前記出力軸24に伝達される第1のトルク伝達経路上には、前記前進用クラッチC1、前記後進用ブレーキB1、及び前記噛合クラッチD1が設けられている。前記前進用クラッチC1及び前記噛合クラッチD1の少なくとも一方が解放されると、第1のトルク伝達経路が遮断され、前記ギヤ機構20から前記出力軸24にトルクが伝達されない状態とされる。前記前進用クラッチC1は、前記噛合クラッチD1よりもトルク伝達経路の上流側に、前記噛合クラッチD1と直列に配置されている。すなわち、本実施例においては、前記前進用クラッチC1が油圧式クラッチに相当する。前記動力伝達装置10において、前記後進用ブレーキB1は、前記噛合クラッチD1よりもトルク伝達経路の上流側に、前記噛合クラッチD1と直列に配置された油圧式係合装置であり、この後進用ブレーキB1が油圧式クラッチに相当するものであってもよいが、本実施例においては、専ら前記前進用クラッチC1が油圧式クラッチに相当する態様について説明する。
前記無段変速機18と前記出力軸24との間には、それらの間を選択的に連結するベルト走行用クラッチC2が介挿されている。このベルト走行用クラッチC2が係合されることで、前記エンジン12により発生させられたトルクが前記入力軸32及び前記無段変速機18を経由して前記出力軸24に伝達される第2のトルク伝達経路が形成される。前記ベルト走行用クラッチC2が解放されると、第2のトルク伝達経路が遮断され、前記無段変速機18から前記出力軸24にトルクが伝達されない状態とされる。
前記無段変速機18は、前記タービン軸26に連結された前記入力軸32と前記出力軸24との間のトルク伝達経路上に設けられている。前記無段変速機18は、前記入力軸32に設けられた入力側部材である有効径が可変のプライマリプーリ54と、出力側部材である有効径が可変のセカンダリプーリ56と、前記プライマリプーリ54と前記セカンダリプーリ56との間に巻き掛けられた伝動ベルト58とを備えており、前記プライマリプーリ54及び前記セカンダリプーリ56と前記伝動ベルト58との間の摩擦力を介して動力伝達が行われる。
前記プライマリプーリ54は、前記入力軸32に固定された入力側固定回転体としての固定シーブ54aと、前記入力軸32に対して軸まわりの相対回転不能且つ軸方向の移動可能に設けられた入力側可動回転体としての可動シーブ54bと、それらの間のV溝幅を変更するために可動シーブ54bを移動させるための推力を発生させるプライマリ側油圧アクチュエータ54cとを、備えている。前記セカンダリプーリ56は、出力側固定回転体としての固定シーブ56aと、その固定シーブ56aに対して軸まわりの相対回転不能且つ軸方向の移動可能に設けられた出力側可動回転体としての可動シーブ56bと、それらの間のV溝幅を変更するために前記可動シーブ56bを移動させるための推力を発生させるセカンダリ側油圧アクチュエータ56cとを、備えて構成されている。
前記無段変速機18においては、前記プライマリプーリ54におけるV溝幅が変化させられて前記伝動ベルト58の掛かり径(有効径)が変更されることで、実変速比(ギヤ比)γ(=入力軸回転速度Nin/出力軸回転速度Nout)が連続的に変更させられる。例えば、前記プライマリプーリ54のV溝幅が狭くされると、前記変速比γが小さくなる。すなわち、前記無段変速機18がアップシフトされる。前記プライマリプーリ54のV溝幅が広くされると、変速比γが大きくなる。すなわち、前記無段変速機18がダウンシフトされる。
図2は、以上のように構成された本実施例の動力伝達装置10における走行パターンの切り換えについて説明する図であり、各走行パターン毎の係合要素の係合表である。この図2において、C1が前記前進用クラッチC1の作動状態に対応する。C2が前記ベルト走行用クラッチC2の作動状態に対応する。B1が前記後進用ブレーキB1の作動状態に対応する。D1が前記噛合クラッチD1の作動状態に対応する。「○」が係合(接続)を示し、「×」が解放(遮断)を示している。前述のように、前記噛合クラッチD1はシンクロメッシュ機構S1を備えており、前記噛合クラッチD1が係合する際には、前記シンクロメッシュ機構S1が作動することとなる。
図2に示すように、前記前進用クラッチC1及び前記噛合クラッチD1が係合(接続)され、前記ベルト走行用クラッチC2及び前記後進用ブレーキB1が解放(遮断)されることで、前記動力伝達装置10においてギヤ走行が成立させられる。この走行パターンにおいては、前記エンジン12により発生させられたトルクが前記ギヤ機構20を経由して前記出力ギヤ22に伝達される。すなわち、前記タービン軸26に伝達されたトルクが前記ギヤ機構20等を経由して前記出力軸24に伝達される第1のトルク伝達経路が形成される。
図2に示すギヤ走行においては、前記前進用クラッチC1が係合されることで、前記遊星歯車装置30が一体回転させられるので、前記タービン軸26と前記小径ギヤ36とが同じ回転速度で回転させられる。この小径ギヤ36は、前記カウンタ軸38に設けられた前記大径ギヤ40と噛み合わされているので、前記小径ギヤ36の回転により前記カウンタ軸38が回転させられる。前記噛合クラッチD1が係合されており、前記カウンタ軸38と前記アイドラギヤ42とが一体的に回転させられるように接続されている。更に、前記アイドラギヤ42が前記入力ギヤ52と噛み合わされているので、前記カウンタ軸38の回転により、前記入力ギヤ52が回転させられ、延いてはその入力ギヤ52と一体的に設けられている前記出力軸24及び前記出力ギヤ22が回転させられる。このように、前記第1のトルク伝達経路上に設けられている前記前進用クラッチC1及び前記噛合クラッチD1が係合されると、前記エンジン12により発生させられたトルクが、前記トルクコンバータ14、前記前後進切換装置16、前記ギヤ機構20、及び前記アイドラギヤ42等を経由して前記出力軸24及び前記出力ギヤ22に伝達される。
図2に示すように、前記ベルト走行用クラッチC2が接続され、前記前進用クラッチC1、前記後進用ブレーキB1、及び前記噛合クラッチD1が遮断されることで、前記動力伝達装置10においてベルト走行(高車速)が成立させられる。この走行パターンにおいては、前記エンジン12により発生させられたトルクが前記無段変速機18を経由して前記出力ギヤ22に伝達される。すなわち、前記タービン軸26に伝達されたトルクが前記無段変速機18等を経由して前記出力軸24に伝達される第2のトルク伝達経路が形成される。
図2に示すベルト走行(高車速)においては、前記ベルト走行用クラッチC2が接続されることで、前記セカンダリプーリ56と前記出力軸24とが接続される。これにより、前記セカンダリプーリ56、前記出力軸24、及び前記出力ギヤ22が一体回転させられる。従って、前記エンジン12により発生させられたトルクが、前記トルクコンバータ14、前記入力軸32、前記無段変速機18、及び前記出力軸24等を経由して前記出力ギヤ22に伝達される。ここで、図2に示すベルト走行(高車速)において前記噛合クラッチD1が解放(遮断)されるのは、ベルト走行中における前記ギヤ機構20等の引き摺りを抑制すると共に、比較的高車速時においてそのギヤ機構20等が高回転化するのを抑制するためである。
図2に示すギヤ走行は、比較的低車速領域において選択される。前記第1のトルク伝達経路における変速比γ1(入力側回転速度Nin/出力側回転速度Nout)は、前記無段変速機18の最大変速比γmaxよりも大きな値に設定されている。前記動力伝達装置10においては、例えば車速等に基づいて前記ギヤ走行と前記ベルト走行との切り換えが判定され、その切り換えが行われるが、ギヤ走行からベルト走行(高車速)への切り換え、或いはベルト走行(高車速)からギヤ走行への切り換えに際しては、図2に示すベルト走行(中車速)を過渡的に経由して切り換えが行われる。
例えば、ギヤ走行からベルト走行(高車速)へ切り換えられる場合、前記前進用クラッチC1及び前記噛合クラッチD1が係合された状態から、過渡的に前記ベルト走行用クラッチC2及び前記噛合クラッチD1が係合された状態へ切り換えられる。すなわち、前記前進用クラッチC1と前記ベルト走行用クラッチC2との掛け替え(掴み替え)が行われる。この際、前記第1のトルク伝達経路から前記第2のトルク伝達経路への切り換えが行われ、前記動力伝達装置10においては実質的にアップシフトさせられる。前記噛合クラッチD1が解放(遮断)される(被駆動入力遮断)ことで、前記第2のトルク伝達経路へ切り換えられた後、不要な引き摺りや前記ギヤ機構20等の高回転化が好適に抑制される。
ベルト走行(高車速)からギヤ走行へ切り換えられる場合、前記ベルト走行用クラッチC2が係合された状態から、ギヤ走行への切換準備(ダウンシフト準備)として過渡的に前記噛合クラッチD1が係合される状態へ切り替えられる。前記噛合クラッチD1が係合されることで、前記ギヤ機構20を経由して前記遊星歯車装置30のサンギヤ30sにも回転が伝達される状態となり、この状態から前記前進用クラッチC1と前記ベルト走行用クラッチC2との掛け替え(すなわち前記前進用クラッチC1の係合及び前記ベルト走行用クラッチC2の遮断)が実行されることで、前記第1のトルク伝達経路から前記第2のトルク伝達経路への切り換えが行われる。この際、前記動力伝達装置10においては実質的にダウンシフトさせられる。
ここで、前記噛合クラッチD1が解放された状態から係合される状態への切り換えに際して、例えば、前記シンクロメッシュ機構S1における前記スリーブ48のスプライン歯の歯先と、図示しないシンクロナイザリングのスプライン歯の歯先とが当接(衝突)すると、前記スリーブ48のさらなる移動が困難となり、前記噛合クラッチD1の噛合が不完全となる。すなわち、前記噛合クラッチD1による動力伝達が不十分となる。本実施例において、前記噛合クラッチD1が解放された状態から係合される状態への切り換えに際して、スプライン歯の歯先が衝突する等して前記噛合クラッチD1の接続が不完全となる状態をアップロックという。
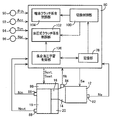
図3は、前記エンジン12や前記無段変速機18等を制御するために前記動力伝達装置10に備えられた電子制御装置80の入出力系統を説明すると共に、その電子制御装置80による制御機能の要部を説明する機能ブロック線図である。この電子制御装置80は、例えばCPU、RAM、ROM、入出力インターフェース等を備えた所謂マイクロコンピュータを含んで構成されており、CPUはRAMの一時記憶機能を利用しつつ予めROMに記憶されたプログラムに従って信号処理を行うことにより前記動力伝達装置10に係る各種制御を実行する。図3に示すように、前記電子制御装置80は、記憶部78を備えている。前記電子制御装置80は、例えば、前記エンジン12の出力制御、前記無段変速機18の変速制御やベルト挟圧力制御、走行パターンを前記ギヤ機構20によるギヤ走行及び前記無段変速機18によるベルト走行の何れかに適宜切り換える切換制御等を実行するものであり、必要に応じてエンジン制御用、無段変速機制御用、走行パターン切換用等に分けて構成される。
前記電子制御装置80には、前記動力伝達装置10の各部に設けられた各種センサ及びスイッチ等により検出された信号が供給されるようになっている。例えば、エンジン回転速度センサ82により検出された前記エンジン12の回転速度(エンジン回転速度)Neを表す信号、タービン回転速度センサ84により検出された前記タービン軸26の回転速度(タービン回転速度)Ntを表す信号、入力軸回転速度センサ86により検出された前記無段変速機18の入力軸32(プライマリプーリ54)の回転速度である入力軸回転速度Ninを表す信号、出力軸回転速度センサ88により検出された車速Vに対応する前記出力軸24の回転速度である出力軸回転速度Noutを表す信号、スロットルセンサ90により検出された図示しない電子スロットル弁のスロットル開度θthを表す信号、アクセル開度センサ92により検出された運転者の加速要求量としての図示しないアクセルペダルの操作量であるアクセル開度Accを表す信号、油温センサ94により検出されたミッション油温Ttmを表す信号、スリーブ回転速度センサ96により検出された前記シンクロメッシュ機構S1におけるスリーブ48の回転速度Nslを表す信号等が、それぞれ供給される。前記電子制御装置80は、例えば、前記出力軸回転速度センサ88により検出される出力軸回転速度Noutと、前記入力軸回転速度センサ86により検出される入力軸回転速度Ninとに基づいて、前記無段変速機18の実変速比γ(=Nin/Nout)を逐次算出する。
前記電子制御装置80からは、前記動力伝達装置10の各部に作動指令が出力されるように構成されている。例えば、前記エンジン12の出力制御のためのエンジン出力制御指令信号Se、前記無段変速機18の変速に関する油圧制御のための油圧制御指令信号Scvt、前記動力伝達装置10の走行パターンの切換に関連する前記前後進切換装置16(前進用クラッチC1、後進用ブレーキB1)、ベルト走行用クラッチC2、及び噛合クラッチD1を制御するための油圧制御指令信号Sswt等が、それぞれ出力される。具体的には、前記エンジン出力制御指令信号Seとして、スロットルアクチュエータを駆動して電子スロットル弁の開閉を制御するためのスロットル信号、燃料噴射装置から噴射される燃料の量を制御するための噴射信号、点火装置によるエンジン12の点火時期を制御するための点火時期信号等が出力される。前記油圧制御指令信号Scvtとして、前記プライマリ側油圧アクチュエータ54cに供給されるプライマリ圧Pinを調圧する図示しないリニアソレノイド弁を駆動するための指令信号、前記セカンダリ側油圧アクチュエータ56cに供給されるセカンダリ圧Poutを調圧する図示しないリニアソレノイド弁を駆動するための指令信号等が、前記動力伝達装置10に備えられた油圧制御回路98へ出力される。前記油圧制御指令信号Sswtとして、前記前進用クラッチC1、前記後進用ブレーキB1、前記ベルト走行用クラッチC2、前記シンクロメッシュ機構S1に供給される油圧を制御する各リニアソレノイド弁を駆動するための指令信号等が前記油圧制御回路98へ出力される。本実施例においては、前記電子制御装置80が、前記動力伝達装置10の制御装置に相当する。
図3に示すように、前記電子制御装置80は、切換制御部100、油圧式クラッチ係合制御部102、噛合クラッチ係合制御部104、及び係合油圧学習制御部106等を機能的に備えている。前記切換制御部100は、前記動力伝達装置10において前記第1のトルク伝達経路が形成される状態と、前記第2のトルク伝達経路が形成される状態とを切り換える。すなわち、前記エンジン12により発生させられたトルクが前記ギヤ機構20等を経由して前記出力軸24に伝達されるギヤ走行と、前記エンジン12により発生させられたトルクが前記無段変速機18等を経由して前記出力軸24に伝達されるベルト走行とを、車両の状態に基づいて切り換える切換制御を実行する。
前記油圧式クラッチ係合制御部102は、例えば、前記油圧制御回路98を介して前記前進用クラッチC1、前記ベルト走行用クラッチC2等の係合状態を制御する。すなわち、前記前進用クラッチC1、前記ベルト走行用クラッチC2等にそれぞれ対応する油圧アクチュエータに供給される油圧を制御するリニアソレノイド弁を駆動するための指令信号を各リニアソレノイド弁に供給することで、前記油圧制御回路98から前記前進用クラッチC1、前記ベルト走行用クラッチC2等に対応する油圧アクチュエータに供給される油圧を制御する。すなわち、前記油圧式クラッチ係合制御部102は、油圧式クラッチとしての前記前進用クラッチC1の係合油圧を制御する。
前記シンクロメッシュ機構S1のスリーブ48は、好適には、そのスリーブ48に対応する図示しない油圧アクチュエータに供給される油圧に応じて駆動される。すなわち、前記シンクロメッシュ機構S1は、好適には、前記油圧制御回路98から供給される油圧によって作動させられる。換言すれば、前記スリーブ48は、図示しない油圧アクチュエータによって駆動され、その油圧アクチュエータに供給される油圧によって前記スリーブ48に作用する押圧力が調整される。前記噛合クラッチ係合制御部104は、例えば、前記油圧制御回路98を介して前記噛合クラッチD1の係合状態を制御する。すなわち、前記スリーブ48に対応する油圧アクチュエータに供給される油圧を制御するリニアソレノイド弁を駆動するための指令信号をそのリニアソレノイド弁に供給することで、前記油圧制御回路98から前記スリーブ48に対応する油圧アクチュエータに供給される油圧を制御する。
前記切換制御部100は、車両の走行状態に基づいて、前記動力伝達装置10における走行パターンを切り換えるか否かを判定する。例えば、車速V及びアクセル開度Acc(或いはスロットル開度θth)の関係に基づいて走行パターンを決定する走行領域マップが予め定められて前記記憶部78等に記憶されている。この走行領域マップにおいて、ギヤ走行は、比較的低車速、低アクセル開度(低負荷走行)領域に設定されている。ベルト走行は、比較的中高車速、中高アクセル開度(中高負荷走行)領域に設定されている。前記切換制御部100は、前記走行領域マップから、前記出力軸回転速度センサ88により検出された車速Vに対応する出力軸回転速度Nout及び前記アクセル開度センサ92により検出されたアクセル開度Acc等に基づいて、前記動力伝達装置10において成立させられるべき走行パターンを判定する。
走行パターンの切換が判定された場合、前記切換制御部100は、前記動力伝達装置10における走行パターンの切換を実行する。例えば、前記動力伝達装置10における走行パターンをギヤ走行からベルト走行(高車速)に切り換える場合、前記切換制御部100は、前記前進用クラッチC1と前記ベルト走行用クラッチC2の掛け替えを開始する。具体的には、前記油圧式クラッチ係合制御部102により、前記前進用クラッチC1を解放させると共に前記ベルト走行用クラッチC2を係合させる掛け替え制御(クラッチツゥクラッチ制御)を実行する。この状態は、図2に示すベルト走行(中車速)に対応しており、前記エンジン12により発生させられたトルクが前記無段変速機18を経由して伝達される第2のトルク伝達経路に相当する。次に、前記切換制御部100は、前記噛合クラッチ係合制御部104により、前記噛合クラッチD1を解放(遮断)させる。すなわち、前記シンクロメッシュ機構S1における前記スリーブ48を移動させて接続中の噛合クラッチD1を遮断する指令を出力する。
前記動力伝達装置10における走行パターンをベルト走行(高車速)からギヤ走行に切り換える場合、前記切換制御部100は、先ず、前記噛合クラッチ係合制御部104により前記噛合クラッチD1を係合(接続)させる。この状態は、図2に示すベルト走行(中車速)に対応している。次に、前記切換制御部100は、前記前進用クラッチC1と前記ベルト走行用クラッチC2の掛け替えを開始する。具体的には、前記油圧式クラッチ係合制御部102により、前記前進用クラッチC1を係合させると共に前記ベルト走行用クラッチC2を解放させる掛け替え制御(クラッチツゥクラッチ制御)を実行する。
前記切換制御部100は、前記噛合クラッチD1の係合に際して、その噛合クラッチD1よりも先に前記前進用クラッチC1を係合させる。この制御は、前記動力伝達装置10が適用された車両が停止している状態から、その車両の発進が行われる場合に好適に実行される。例えば、前記動力伝達装置10が適用された車両のガレージシフト時に好適に実行される。すなわち、車両停止時において、前記前進用クラッチC1、ベルト走行用クラッチC2、及び噛合クラッチD1等が何れも開放(遮断)された状態からその噛合クラッチD1を係合させる際に、先ず、前記油圧式クラッチ係合制御部102により、前記前進用クラッチC1にトルク容量を持たせる(前進用クラッチC1に対応する係合油圧を上昇させる)制御を行い、その後、前記噛合クラッチ係合制御部104により、前記噛合クラッチD1を係合(接続)させる制御を行う。この制御において、前記前進用クラッチC1は必ずしも完全係合させられなくともよく、例えばスリップ係合(半係合)等、前記スリーブ48の回転速度を必要十分に上昇させる程度にそのトルク容量が上昇させられればよい。前記切換制御部100は、好適には、前記噛合クラッチD1の係合準備のために前記スリーブ48に対応する油圧アクチュエータへの油圧の供給を開始し、そのスリーブ48に押圧力が作用させられた後、前記前進用クラッチC1の係合を開始することで、前記スリーブ48に前記エンジン12からのトルクが入力されるように、前記油圧制御装置98から供給される油圧を制御する。
前述のように、前記噛合クラッチD1の係合に際して、先ず、トルク伝達経路の上流側に設けられた前記前進用クラッチC1にトルク容量を持たせる制御を行うことにより、前記シンクロメッシュ機構S1における前記スリーブ48の回転速度が上昇させられる。これにより、前記シンクロメッシュ機構S1におけるアップロックの発生が好適に抑制される。しかしながら、前記スリーブ48の回転速度が高くなり過ぎた場合、そのスリーブ48の慣性力の影響で逆に係合不良が発生したり、係合時間が長くなる等の弊害が生じるおそれがある。前記スリーブ48の回転速度が十分に上昇しない場合、そのスリーブ48が適切にギヤピースに係合させられないおそれがある。このような弊害は、車両発進時における発進までのタイムラグ等の要因となる。前記スリーブ48の回転速度に係る、適切な狙いの回転速度を定めることができない原因としては、(a)ミッション油温(自動変速機油温)Ttm等により前記前進用クラッチC1の引き摺りトルクが異なる、(b)エンジン水温等によりエンジン回転速度Neが異なる、(c)前記前進用クラッチC1のピストンストロークや摩擦材の摩擦係数等の経時的な変化の影響、(d)前記狙いの回転速度自体の経時的な変化の影響等が考えられる。
以上のような事情を背景として、本実施例においては、前記噛合クラッチD1の係合に先行する前記前進用クラッチC1の係合制御に関して、その前進用クラッチC1の係合油圧の学習を行う。斯かる制御を行うため、前記電子制御装置80は、係合油圧学習制御部106を機能的に備えている。この係合油圧学習制御部106は、前記噛合クラッチD1の係合に先行して前記前進用クラッチC1を係合させる際における、その前進用クラッチC1の係合油圧の学習を行う。具体的には、前記前進用クラッチC1を係合させた際の前記シンクロメッシュ機構S1におけるスリーブ48の回転速度Nslが、予め定められた速度範囲内となるように、前記前進用クラッチC1の係合油圧の学習を行う。以下、図4〜図8等を用いて、前記係合油圧学習制御部106による本実施例の学習制御について説明する。
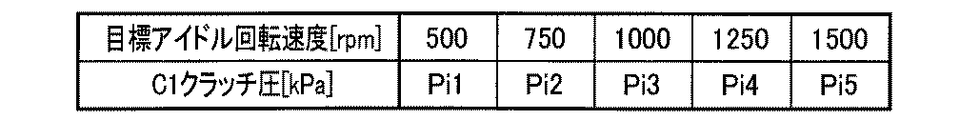
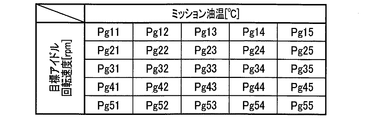
前記噛合クラッチD1の係合に先行する前記前進用クラッチC1の係合制御に関して、その前進用クラッチC1の係合油圧は、好適には、前記記憶部78等に記憶されたマップに基づいて設定される。図4〜図6は、前記記憶部78等に記憶されたマップを例示する図であり、図4は油温軸マップを、図5はエンジン回転速度マップを、図6は学習マップをそれぞれ例示している。図4及び図5に示す数値は参考値であり、任意で設定できるものである。前記前進用クラッチC1の係合油圧は、好適には、図4に示す油温軸マップ、図5に示すエンジン回転速度マップ、及び図6に示す学習マップから、前記油温センサ94により検出されるミッション油温Ttm及び前記エンジン12の目標アイドル回転速度Nidl等に基づいて設定される。例えば、前記油温センサ94により検出されるミッション油温Ttmが40(℃)である場合、図4に示す油温軸マップから前進用クラッチC1のクラッチ圧はPt3とされ、前記エンジン12の目標アイドル回転速度Nidlが1000(rpm)である場合、図5に示すエンジン回転速度マップから前進用クラッチC1のクラッチ圧はPi3とされる。この場合、図6に示す学習マップから、前記前進用クラッチC1のクラッチ圧として、Pt3及びPi3に対応するPg33が導出され、前記前進用クラッチC1のクラッチ圧がこのPg33に対応する値となるように、前記油圧式クラッチ係合制御部102による制御が行われる。
前記係合油圧学習制御部106は、例えば、前記噛合クラッチD1の係合に先行する前記前進用クラッチC1の係合制御が行われる毎に、図6に示す学習マップを更新することで、その前進用クラッチC1の係合油圧の学習を行う。具体的には、前記速度範囲として、前記スリーブ48の回転速度Nslの狙いの回転速度領域が、例えばB(rpm)以上A(rpm)以下に設定される。ここで、BはAよりも小さい値(A>B)である。前記噛合クラッチD1の係合に先行する前記前進用クラッチC1の係合制御に際して、前記スリーブ48の回転速度Nslの最大値Xが取得される。取得された前記スリーブ48の回転速度Nslの最大値Xが前記Aよりも大きい(X>A)場合、前記前進用クラッチC1のクラッチ圧を既定値C(kPa)減少させるように、図6に示す学習マップが更新される。取得された前記スリーブ48の回転速度Nslの最大値Xが前記Bよりも小さい(X<B)場合、前記前進用クラッチC1のクラッチ圧を既定値C(kPa)増加させるように、図6に示す学習マップが更新される。
図7は、前記噛合クラッチD1の係合に先行する前記前進用クラッチC1の係合制御について説明するタイムチャートである。この図7に示すように、前記噛合クラッチD1の係合が判定された場合、その係合制御に先行して、時点t1から時点t2までの間、前記前進用クラッチC1の係合油圧がPprに上昇させられる。この係合油圧Pprは、前記ミッション油温Ttm及び目標アイドル回転速度Nidl等に基づいて図6に示す学習マップから導出される値に対応するものである。すなわち、前記係合油圧学習制御部106は、具体的には、図7のタイムチャートに示す係合油圧Pprを、前述の学習により変化させる。この学習に用いられる前記スリーブ48の回転速度Nslの最大値Xは、例えば、前記スリーブ48の回転速度Nslの実際の最大値、或いは最大値付近の回転速度の平均値である。すなわち、前記スリーブ48の回転速度Nslの実際の最大値(図7にXで示す値)がそのまま用いられるか、或いは、その実際の最大値が検出された時点を中心とする時間範囲(図7にYで示す範囲)における前記回転速度Nslの平均値が、前記スリーブ48の回転速度Nslの最大値Xとして取得される。
前記係合油圧学習制御部106は、例えば、以下に説明する3つの態様で、前記前進用クラッチC1の係合油圧の学習を行う。第1の態様では、学習時に図4に示す油温軸マップ及び図5に示すエンジン回転速度マップから導出される値に関してのみ、図6に示す学習マップの更新を行う。例えば、図4に示す油温軸マップから前進用クラッチC1のクラッチ圧がPt3とされ、図5に示すエンジン回転速度マップから前進用クラッチC1のクラッチ圧がPi3とされた場合、図6に示す学習マップにおける、Pt3及びPi3に対応するPg33のみを更新する。第2の態様では、学習の頻度を確保し、収束の迅速化を図るため、図4の油温軸マップに示す全ての値、或いは図5のエンジン回転速度マップに示す全ての値に対応して、図6の学習マップに示す値を更新する。例えば、図4の油温軸マップに示す全ての値を更新する場合であって、図5に示すエンジン回転速度マップから前進用クラッチC1のクラッチ圧がPi3とされた場合、図6に示す学習マップにおける、Pi3に対応するPg31、Pg32、Pg33、Pg34、Pg35を更新する。図5のエンジン回転速度マップに示す全ての値を更新する場合であって、図4に示す油温軸マップから前進用クラッチC1のクラッチ圧がPt3とされた場合、図6に示す学習マップにおける、Pt3に対応するPg13、Pg23、Pg33、Pg43、Pg53を更新する。第3の態様においては、前記第1の態様における学習と、前記第2の態様における学習とを組み合わせ、それらを選択的に実行する。例えば、学習開始時(例えば学習回数が規定値未満の場合)には、前記第2の態様における学習を実行し、学習が進んである程度収束した場合(例えば学習回数が規定値以上である場合)には、前記第1の態様における学習を実行する。
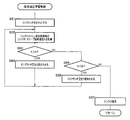
図8は、前記電子制御装置80による本実施例の係合油圧学習制御の一例の要部を説明するフローチャートであり、所定の周期で繰り返し実行されるものである。
先ず、ステップ(以下、ステップを省略する)SA1において、前記噛合クラッチD1の係合制御時における、前記スリーブ48の回転速度Nslの最大値Xが取得される。このスリーブ48の回転速度Nslの最大値Xは、例えば、前記スリーブ48の回転速度Nslの実際の最大値、或いは最大値付近の回転速度の平均値である。次に、SA2において、SA1にて取得された最大値Xが、予め定められた速度範囲の上限値Aよりも大きい(X>A)であるか否かが判断される。このSA2の判断が否定される場合には、SA4以下の処理が実行されるが、SA2の判断が肯定される場合には、SA3において、前記前進用クラッチC1のクラッチ圧を既定値C減少させるように、図6に示す学習マップが更新された後、本ルーチンが終了させられる。SA4においては、SA1にて取得された最大値Xが、予め定められた速度範囲の下限値Bよりも小さい(X<B)であるか否かが判断される。このSA4の判断が否定される場合には、図6に示す学習マップの更新は行われず、それをもって本ルーチンが終了させられるが、SA4の判断が肯定される場合には、SA5において、前記前進用クラッチC1のクラッチ圧を既定値C増加させるように、図6に示す学習マップが更新された後、本ルーチンが終了させられる。以上の制御において、SA1〜SA5が前記係合油圧学習制御部106の動作に対応する。
このように、本実施例によれば、前記噛合クラッチD1の係合に際して、その噛合クラッチD1よりも先に油圧式クラッチである前記前進用クラッチC1にトルク容量を持たせるものであり、その前進用クラッチC1を係合させた際の前記シンクロメッシュ機構S1におけるスリーブ48の回転速度Nslが、予め定められた速度範囲内となるように、前記前進用クラッチC1の係合油圧の学習を行うものであることから、前記噛合クラッチD1の係合に際して、前記スリーブ48の回転速度Nslを必要十分に上昇させることができる。すなわち、係合不良の発生を好適に抑制する動力伝達装置10の電子制御装置80を提供することができる。
続いて、本発明の他の好適な実施例を図面に基づいて詳細に説明する。以下の説明において、実施例相互に共通する部分については同一の符号を付してその説明を省略する。