JP2016100965A - 電動車両 - Google Patents
電動車両 Download PDFInfo
- Publication number
- JP2016100965A JP2016100965A JP2014235610A JP2014235610A JP2016100965A JP 2016100965 A JP2016100965 A JP 2016100965A JP 2014235610 A JP2014235610 A JP 2014235610A JP 2014235610 A JP2014235610 A JP 2014235610A JP 2016100965 A JP2016100965 A JP 2016100965A
- Authority
- JP
- Japan
- Prior art keywords
- voltage
- battery
- power line
- system power
- converter
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images


Classifications
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/72—Electric energy management in electromobility
Landscapes
- Electric Propulsion And Braking For Vehicles (AREA)
- Dc-Dc Converters (AREA)
Abstract
【課題】走行中にシステムメインリレーがオフとなったときに、システムメインリレーの保護を図りつつシステムメインリレーをオンとする。
【解決手段】走行中に何らかの異常でシステムメインリレーがオフとなったときには(t11)、駆動電圧系電力ラインの電圧VHが電池電圧Vbとなるよう2つのインバータ,昇圧コンバータ,DC/DCコンバータを制御し(t13)、駆動電圧系電力ラインの電圧VHが電池電圧Vbとなった後に正極側リレーSMRB,負極側リレーSMRGをオンとする(t15)。これにより、正極側リレーSMRB,負極側リレーSMRGの保護を図りつつ、正極側リレーSMRB,負極側リレーSMRGをオンとすることができる。
【選択図】図3
【解決手段】走行中に何らかの異常でシステムメインリレーがオフとなったときには(t11)、駆動電圧系電力ラインの電圧VHが電池電圧Vbとなるよう2つのインバータ,昇圧コンバータ,DC/DCコンバータを制御し(t13)、駆動電圧系電力ラインの電圧VHが電池電圧Vbとなった後に正極側リレーSMRB,負極側リレーSMRGをオンとする(t15)。これにより、正極側リレーSMRB,負極側リレーSMRGの保護を図りつつ、正極側リレーSMRB,負極側リレーSMRGをオンとすることができる。
【選択図】図3
Description
本発明は、電動車両に関し、詳しくは、走行用のモータと、バッテリと、バッテリが接続された電池電圧系電力ラインとモータが接続された駆動電圧系電力ラインとの間で電圧を変換する昇降圧コンバータと、電池電圧系電力ラインに接続されたDC/DCコンバータと、駆動電圧系電力ラインに設けられた第1コンデンサと、電池電圧系電力ラインに設けられた第2コンデンサと、電池系電圧系電力ラインに設けられたシステムメインリレーと、を備える電動車両に関する。
従来、この種の電動車両としては、モータと、メインバッテリと、メインバッテリの出力電圧を昇圧してモータに供給可能な昇圧コンバータと、メインバッテリと昇圧コンバータとの間に接続されたSMRと、モータと昇圧コンバータとを接続する電力ラインに取り付けられた第1コンデンサと、SMRと昇圧コンバータとを接続する電力ラインに取り付けられた第2コンデンサと、モータや昇圧コンバータ,SMRを制御するECUと、を備えるものが提案されている(例えば、特許文献1参照)。この電動車両では、外乱等によりECUがリセットされSMRが解放されたときには、昇圧コンバータをオフした状態でSMRを導通させることにより、モータの逆起電力がSMRに印加されるのを抑制し、SMRが溶着することを抑制している。
上述の電動車両では、走行中に何らかの異常でSMRがオフとなったときに、制御遅れなどで昇圧コンバータがオフとなるのが遅れると、昇圧コンバータがオフになるまでの間にモータの逆起電力でSMRと昇圧コンバータとを接続する電力ラインの電圧が高くなってしまう。こうした状態でSMRをオンとすると、SMRに想定以上に大きな電流が流れてしまい、SMRの保護が図れなくなる。
本発明の電動車両は、走行中にシステムメインリレーがオフとなったときに、システムメインリレーの保護を図りながらシステムメインリレーをオンとすることを主目的とする。
本発明の電動車両は、上述の主目的を達成するために以下の手段を採った。
本発明の第1の電動車両は、
走行用のモータと、バッテリと、前記バッテリが接続された電池電圧系電力ラインと前記モータが接続された駆動電圧系電力ラインとの間で電圧を変換する昇降圧コンバータと、前記電池電圧系電力ラインに接続されたDC/DCコンバータと、前記駆動電圧系電力ラインに設けられた第1コンデンサと、前記電池電圧系電力ラインに設けられた第2コンデンサと、前記電池系電圧系電力ラインに設けられたシステムメインリレーと、を備える電動車両であって、
走行中に前記システムメインリレーがオフとなったときには、前記駆動電圧系電力ラインの電圧および前記電池電圧系電力ラインの電圧と前記バッテリの端子間電圧との差が所定電圧差となるよう前記DC/DCコンバータを制御し、その後に、前記システムメインリレーをオンとする制御手段
を備えることを特徴とする。
走行用のモータと、バッテリと、前記バッテリが接続された電池電圧系電力ラインと前記モータが接続された駆動電圧系電力ラインとの間で電圧を変換する昇降圧コンバータと、前記電池電圧系電力ラインに接続されたDC/DCコンバータと、前記駆動電圧系電力ラインに設けられた第1コンデンサと、前記電池電圧系電力ラインに設けられた第2コンデンサと、前記電池系電圧系電力ラインに設けられたシステムメインリレーと、を備える電動車両であって、
走行中に前記システムメインリレーがオフとなったときには、前記駆動電圧系電力ラインの電圧および前記電池電圧系電力ラインの電圧と前記バッテリの端子間電圧との差が所定電圧差となるよう前記DC/DCコンバータを制御し、その後に、前記システムメインリレーをオンとする制御手段
を備えることを特徴とする。
本発明の第1の電動車両では、走行中にシステムメインリレーがオフとなったときには、駆動電圧系電力ラインの電圧および電池電圧系電力ラインの電圧と前記バッテリの端子間電圧との差が所定電圧差となるようDC/DCコンバータを制御し、その後に、システムメインリレーをオンとする。これにより、システムメインリレーをオンとするときにシステムメインリレーに大きな電流が流れることを抑制することができるから、システムメインリレーの保護を図りつつ、システムメインリレーをオンとすることができる。ここで、「所定電圧差」としては、システムメインリレーをオンとしたときに、システムメインリレーに許容される電圧差として予め定めたものとし、値0も含まれるものとする。
こうした本発明の第1の電動車両において、走行中に前記システムメインリレーがオフとなったときには、前記駆動電圧系電力ラインの電圧および前記電池電圧系電力ラインの電圧と前記バッテリの端子間電圧との差が前記所定電圧差となるよう前記DC/DCコンバータと前記モータとを制御するものとすることもできる。DC/DCコンバータおよびモータで消費される電力により、より迅速に駆動電圧系電力ラインの電圧および電池電圧系電力ラインの電圧とバッテリの端子間電圧との差を所定電圧差とすることができるから、より迅速にシステムメインリレーをオンすることができる。この場合において、前記制御手段は、走行中に前記システムメインリレーがオフとなったときには、前記駆動電圧系電力ラインの電圧が前記バッテリの端子間電圧と略同一となるよう前記モータに対して弱め界磁制御を行なう手段であるものとすることもできる。こうすれば、モータを駆動させることにより、駆動電圧系電力ラインの電圧をバッテリの端子間電圧と略同一にすることができ、ひいては、電池電圧系電力ラインの電圧をバッテリの端子間電圧と略同一にすることができる。これにより、システムメインリレーの保護を図りつつ、システムメインリレーをオンとすることができる。
また、本発明の第1の電動車両において、走行用の動力を出力するエンジンと、第1モータと、車軸に連結された駆動軸と前記エンジンの出力軸と前記第1モータの回転軸とに3つの回転要素が接続されたプラネタリギヤと、前記駆動軸に回転軸が接続された前記走行用のモータとしての第2モータと、を備え、前記制御手段は、走行中に前記システムメインリレーがオフとなったときには、前記駆動電圧系電力ラインの電圧が前記バッテリの端子間電圧と略同一となるよう前記DC/DCコンバータを駆動すると共に前記第1モータおよび前記第2モータの少なくとも一方に対して弱め界磁制御を行なう手段であるものとすることもできる。こうすれば、DC/DCコンバータと第1モータおよび第2モータのうち弱め界磁制御を行なったモータとで消費される電力により、より迅速に駆動電圧系電力ラインの電圧および電池電圧系電力ラインの電圧をバッテリの端子間電圧と略同一の電圧とすることができる。これにより、システムメインリレーの保護を図りつつ、システムメインリレーをオンとすることができる。
本発明の第2の電動車両は、
走行用のモータと、バッテリと、前記バッテリが接続された電池電圧系電力ラインと前記モータが接続された駆動電圧系電力ラインとの間で電圧を変換する昇降圧コンバータと、前記電池電圧系電力ラインに接続されたDC/DCコンバータと、前記駆動電圧系電力ラインに設けられた第1コンデンサと、前記電池電圧系電力ラインに設けられた第2コンデンサと、前記電池系電圧系電力ラインに設けられたシステムメインリレーと、を備える電動車両であって、
走行中に前記システムメインリレーがオフとなったときには、前記駆動電圧系電力ラインの電圧および前記電池電圧系電力ラインの電圧と前記バッテリの端子間電圧との差が所定電圧差となるよう前記モータを制御し、その後に、前記システムメインリレーをオンとする制御手段
を備えることを特徴とする。
走行用のモータと、バッテリと、前記バッテリが接続された電池電圧系電力ラインと前記モータが接続された駆動電圧系電力ラインとの間で電圧を変換する昇降圧コンバータと、前記電池電圧系電力ラインに接続されたDC/DCコンバータと、前記駆動電圧系電力ラインに設けられた第1コンデンサと、前記電池電圧系電力ラインに設けられた第2コンデンサと、前記電池系電圧系電力ラインに設けられたシステムメインリレーと、を備える電動車両であって、
走行中に前記システムメインリレーがオフとなったときには、前記駆動電圧系電力ラインの電圧および前記電池電圧系電力ラインの電圧と前記バッテリの端子間電圧との差が所定電圧差となるよう前記モータを制御し、その後に、前記システムメインリレーをオンとする制御手段
を備えることを特徴とする。
この本発明の第2の電動車両では、走行中にシステムメインリレーがオフとなったときには、駆動電圧系電力ラインの電圧および電池電圧系電力ラインの電圧とバッテリの端子間電圧との差が所定電圧差となるようモータを制御し、その後に、システムメインリレーをオンとする。これにより、システムメインリレーをオンとするときにシステムメインリレーに大きな電流が流れることを抑制することができるから、システムメインリレーの保護を図りつつ、システムメインリレーをオンとすることができる。ここで、「所定電圧差」としては、システムメインリレーをオンとしたときに、システムメインリレーに許容される電圧差として予め定めたものとし、値0も含まれるものとする。
次に、本発明を実施するための形態を実施例を用いて説明する。
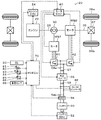
図1は、本発明の一実施例としてのハイブリッド自動車20の構成の概略を示す構成図であり、図2は、モータMG1,MG2を含む電機系の構成の概略を示す構成図である。実施例のハイブリッド自動車20は、図示するように、エンジン22と、エンジン用電子制御ユニット(以下、「エンジンECU」という)24と、プラネタリギヤ30と、モータMG1,MG2と、インバータ41,42と、バッテリ50と、昇圧コンバータ55と、コンデンサ57,58と、モータ用電子制御ユニット(以下、「モータECU」という)40と、バッテリ用電子制御ユニット(以下、「バッテリECU」という)52と、DC/DCコンバータ66と、システムメインリレー56と、車両全体を制御するハイブリッド用電子制御ユニット(以下、「HVECU」という)70と、を備える。
エンジン22は、例えばガソリンまたは軽油などの炭化水素系の燃料により動力を出力可能なエンジンとして構成されており、エンジンECU24により運転制御されている。
エンジンECU24は、図示しないが、CPUを中心とするマイクロプロセッサとして構成されており、CPUの他に、処理プログラムを記憶するROMやデータを一時的に記憶するRAM,入出力ポート,通信ポートを備える。エンジンECU24には、エンジン22を運転制御するのに必要な各種センサからの信号が入力ポートを介して入力されており、エンジンECU24からは、エンジン22を運転制御するための種々の制御信号が出力ポートを介して出力されている。エンジンECU24は、エンジン22のクランクシャフト26に取り付けられたクランクポジションセンサからの信号に基づいてエンジン22の回転数Neを演算している。
プラネタリギヤ30は、エンジン22のクランクシャフト26にキャリヤが接続されると共に駆動輪38a,38bにデファレンシャルギヤ37を介して連結された駆動軸36にリングギヤが接続されている。
モータMG1,MG2は、いずれも、永久磁石が埋め込まれた回転子と三相コイルが巻回された固定子とを備える周知の同期発電電動機として構成されている。モータMG1は、回転子(回転軸)がプラネタリギヤ30のサンギヤに接続されており、モータMG2は、回転子(回転軸)が駆動軸36に接続されている。
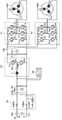
インバータ41,42は、図2に示すように、6つのトランジスタT11〜T16,T21〜26と、トランジスタT11〜T16,T21〜T26に逆方向に並列接続された6つのダイオードD11〜D16,D21〜D26と、により構成されている。トランジスタT11〜T16,T21〜T26は、それぞれ駆動電圧系電力ライン54aの正極母線と負極母線とに対してソース側とシンク側になるよう2個ずつペアで配置されており、対となるトランジスタ同士の接続点の各々にモータMG1,MG2の三相コイル(U相,V相,W相)の各々が接続されている。したがって、インバータ41,42に電圧が作用している状態で対をなすトランジスタT11〜T16,T21〜T26のオン時間の割合を調節することにより、三相コイルに回転磁界を形成でき、モータMG1,MG2を回転駆動することができる。インバータ41,42は、モータECU40により制御されている。
バッテリ50は、例えばリチウムイオン二次電池として構成されており、インバータ41,42,昇圧コンバータ55を介してモータMG1,MG2と電力をやりとりする。バッテリ50は、バッテリECU52により管理されている。
昇圧コンバータ55は、インバータ41,42が接続された電力ライン(以下、「駆動電圧系電力ライン」という)54aとバッテリ50が接続された電力ライン(以下、「電池電圧系電力ライン」という)54bとに接続されており、駆動電圧系電力ライン54aの電圧VHを調節すると共に駆動電圧系電力ライン54aと電池電圧系電力ライン54bとの間で電力のやりとりを行なっている。昇圧コンバータ55は、図2に示すように、2つのトランジスタT51,T52と、トランジスタT51,T52に逆方向に並列接続された2つのダイオードD51,D52と、リアクトルLと、により構成されている。2つのトランジスタT51,T52は、それぞれ駆動電圧系電力ライン54aの正極母線,駆動電圧系電力ライン54aおよび電池電圧系電力ライン54bの負極母線に接続されている。また、リアクトルLは、トランジスタT51,T52同士の接続点と電池電圧系電力ライン54bの正極母線とに接続されている。したがって、トランジスタT51,T52をオンオフすることにより、電池電圧系電力ライン54bの電力を昇圧して駆動電圧系電力ライン54aに供給したり、駆動電圧系電力ライン54aの電力を降圧して電池電圧系電力ライン54bに供給したりすることができる。昇圧コンバータ55は、モータECU40により制御されている。
コンデンサ57,58は、それぞれ駆動電圧系電力ライン54a,電池電圧系電力ライン54bに取り付けられている。コンデンサ57,58は、それぞれ駆動電圧系電力ライン54aの電圧VH,電池電圧系電力ライン54bの電圧VLを平滑している。なお、駆動電圧系電力ライン54aには、放電抵抗Rrが接続されている。
モータECU40は、図示しないが、CPUを中心とするマイクロプロセッサとして構成されており、CPUの他に、処理プログラムを記憶するROMやデータを一時的に記憶するRAM,入出力ポート,通信ポートを備える。モータECU40には、モータMG1,MG2や昇圧コンバータ55を駆動制御するのに必要な各種センサからの信号、例えば、モータMG1,MG2の回転子の回転位置を検出する回転位置センサからのモータMG1,MG2の回転子の回転位置θm1,θm2や図示しない電流センサからのモータMG1,MG2の各相に流れる相電流,コンデンサ57の端子間に取り付けられた電圧センサ57aからのコンデンサ57の電圧(駆動電圧系電力ライン54aの電圧)VH,コンデンサ58の端子間に取り付けられた電圧センサ58aからのコンデンサ58の電圧(電池電圧系電力ライン54bの電圧)VL,昇圧コンバータ55のトランジスタT51,T52同士の接続点とリアクトルLとの間に取り付けられた電流センサ55aからのリアクトル電流IL(リアクトルL側から接続点側に流れるときが正の値)などが入力ポートを介して入力されており、モータECU40からは、インバータ41,42のトランジスタT11〜T16,T21〜T26へのスイッチング制御信号や昇圧コンバータ55のトランジスタT31,T32へのスイッチング制御信号などが出力ポートを介して出力されている。モータECU40は、回転位置センサからのモータMG1,MG2の回転子の回転位置θm1,θm2に基づいてモータMG1,MG2の回転数Nm1,Nm2を演算している。
バッテリECU52は、図示しないが、CPUを中心とするマイクロプロセッサとして構成されており、CPUの他に、処理プログラムを記憶するROMやデータを一時的に記憶するRAM,入出力ポート,通信ポートを備える。バッテリECU52には、バッテリ50を管理するのに必要な各種センサからの信号、例えば、バッテリ50の端子間に設置された電圧センサ50aからの電池電圧Vbやバッテリ50の出力端子に取り付けられた電流センサ50bからの電池電流Ib(バッテリ50から放電するときが正の値),バッテリ50に取り付けられた図示しない温度センサからの電池温度Tbなどが入力ポートを介して入力されている。バッテリECU52は、バッテリ50を管理するために、電流センサ50bにより検出されたバッテリ50の電池電流Ibの積算値に基づいてそのときのバッテリ50から放電可能な電力の容量の全容量に対する割合である蓄電割合SOCを演算したり、演算した蓄電割合SOCと温度センサからの電池温度Tbとに基づいてバッテリ50を充放電してもよい許容入出力電力である入出力制限Win,Woutを演算したりしている。
DC/DCコンバータ66は、電池電圧系電力ライン54bに接続されており、電池電圧系電力ライン54bの電力を降圧して図示しない空調装置や低圧バッテリに供給している。DC/DCコンバータ66は、HVECU70により制御されている。
システムメインリレー56は、コンデンサ58やDC/DCコンバータ66よりバッテリ50側で電池電圧系電力ライン54bに接続されており、電池電圧系電力ライン54bの正極母線に設けられた正極側リレーSMRBと、電池電圧系電力ライン54bの負極母線に設けられた負極側リレーSMRGと、負極側リレーSMRGをバイパスするように互いに直列接続されたプリチャージ用リレーSMRPおよびプリチャージ用抵抗Rと、を備える。
HVECU70は、図示しないが、CPUを中心とするマイクロプロセッサとして構成されており、CPUの他に、処理プログラムを記憶するROMやデータを一時的に記憶するRAM,入出力ポート,通信ポートを備える。HVECU70には、イグニッションスイッチ80からのイグニッション信号,シフトレバー81の操作位置を検出するシフトポジションセンサ82からのシフトポジションSP,アクセルペダル83の踏み込み量を検出するアクセルペダルポジションセンサ84からのアクセル開度Acc,ブレーキペダル85の踏み込み量を検出するブレーキペダルポジションセンサ86からのブレーキペダルポジションBP,車速センサ88からの車速Vなどが入力ポートを介して入力されている。HVECU70からは、システムメインリレー56への制御信号や、DC/DCコンバータ66への制御信号などが出力ポートを介して出力されている。HVECU70は、エンジンECU24やモータECU40,バッテリECU52と通信可能に接続されており、エンジンECU24やモータECU40,バッテリECU52と各種制御信号やデータのやりとりを行なっている。
こうして構成された実施例のハイブリッド自動車20では、エンジン22の運転を伴って走行するハイブリッド走行モード(HV走行モード)や、エンジン22の運転を停止して走行する電動走行モード(EV走行モード)で走行する。
また、このハイブリッド自動車20では、システム起動指示がなされたときには、システムメインリレー56の正極側リレーSMRBおよびプリチャージ用リレーSMRPをオンとして、バッテリ50からの電力を昇圧コンバータ55のリアクトルLやダイオードD51を介してコンデンサ57,58に供給して、コンデンサ57,58の電圧を徐々に上昇させてバッテリ50の電圧に近づけるプリチャージを行なう。これにより、正極側リレーSMRBに大きな電流が流れるのを抑制しながら、コンデンサ57,58の電圧とバッテリ50の電池電圧Vbとの差が所定電圧差Vdref(例えば、0V,50V,100Vなど)となるまでコンデンサ57,58の電圧を上昇させる。ここで、所定電圧差Vdrefは、正極側リレーSMRBと負極側リレーSMRGとをオンとしたときに各リレーに許容される電圧差(各リレーが溶着しない電圧差)として予め定めたものを用いるものとした。そして、コンデンサ57,58の電圧とバッテリ50の電池電圧Vbとが所定電圧差Vdrefとなったときに、負極側リレーSMRGをオンとすると共にプリチャージ用リレーSMRPをオフとする。これにより、正極側リレーSMRB,負極側リレーSMRGに大きな電流が流れるのを抑制しながら、正極側リレーSMRB,負極側リレーSMRGをオンとする。こうして、正極側リレーSMRB,負極側リレーSMRGをオンした後は、システムを起動してHV走行モードやEV走行モードにより走行する。
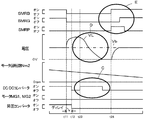
次に、実施例のハイブリッド自動車20の動作、特に、例えば、システムメインリレー56の正極側リレーSMRB,負極側リレーSMRG,プリチャージ用リレーSMRPの各コイルに供給される電圧が瞬断したときやHVECU70に供給される電圧が瞬断したときなど、走行中に何らかの異常でシステムメインリレー56がオフとなったときの動作について説明する。図3は、実施例のハイブリッド自動車20において走行中にシステムメインリレー56がオフとなったときの正極側リレーSMRB,負極側リレーSMRG,プリチャージ用リレーSMRP,電池電圧系電力ライン54bの電圧VL,電池電圧Vb(一点鎖線で示す),モータMG2の回転数Nm2,DC/DCコンバータ66,モータMG1,MG2,昇圧コンバータ55の時間変化の様子の一例を示す説明図であり、図4は、比較例のハイブリッド自動車において走行中にシステムメインリレー56がオフとなったときの正極側リレーSMRB,負極側リレーSMRG,プリチャージ用リレーSMRP,電池電圧系電力ライン54bの電圧VL,電池電圧Vb(一点鎖線で示す),モータMG2の回転数Nm2,DC/DCコンバータ66,モータMG1,MG2,昇圧コンバータ55の時間変化の様子の一例を示す説明図である。
実施例や比較例のハイブリッド自動車20では、図3,図4に示すように、走行中に何らかの異常でシステムメインリレー56がオフとなったときには(t11),HVECU70は、インバータ41,42,昇圧コンバータ55がオフとなるよう制御信号をモータECU40に送信すると共に、DC/DCコンバータ66をオフとする。制御信号を受信したモータECU40は、インバータ41,42,昇圧コンバータ55をオフとするが、このとき、通信遅れや制御遅れにより、システムメインリレー56のオフから遅れ(ディレイ)を持ってインバータ41,42,昇圧コンバータ55,DC/DCコンバータ66がオフとなる(t12)。モータMG2が回生中のときには、こうした昇圧コンバータ55のディレイにより、モータMG2から昇圧コンバータ55のトランジスタT51を介してコンデンサ57,58が充電されて、駆動電圧系電力ライン54aの電圧VHと電池電圧系電力ライン54bの電圧VLとが共に上昇する。
電池電圧系電力ライン54bの電圧VLが上昇したときに、インバータ41,42,昇圧コンバータ55,DC/DCコンバータ66をオフとした状態で時間が経過すると、図4の比較例のハイブリッド自動車に示すように、電池電圧系電力ライン54bの電圧VLが比較的高く維持される。この状態で、正極側リレーSMRB,負極側リレーSMRGをオンとすると、正極側リレーSMRB,負極側リレーSMRGに比較的大きな電流が流れてしまう。したがって、図4は、正極側リレーSMRB,負極側リレーSMRGをオンとしていない。
実施例のハイブリッド自動車では、図3において丸Aで囲われているように、電池電圧系電力ライン54bの電圧VLが電池電圧Vbを超えて所定時間tref(例えば、電圧センサ58aの値が安定し、電池電圧系電力ライン54bの電圧VLが電池電圧Vbを超えたことを確定できる時間など)が経過したときには(t13)、昇圧コンバータ55のトランジスタT51をオンとして駆動電圧系電力ライン54aの電圧VHが電池電圧VbとなるようモータMG1,MG2のd軸電流,q軸電流を調整する弱め界磁制御が実行するためにモータECU40に制御信号を送信すると共に、電池電圧系電力ライン54bからの電力でDC/DCコンバータ66が作動するようにDC/DCコンバータ66を制御する。制御信号を受信したモータECU40は、昇圧コンバータ55のトランジスタT51をオンとすると共に弱め界磁制御が実行されるようインバータ41,42を制御する。これにより、コンデンサ57,58に蓄電された電力をモータMG1,MG2,DC/DCコンバータ66で消費するから、駆動電圧系電力ライン54aの電圧VH,電池電圧系電力ライン54bの電圧VLを低下させることができる。しかも、モータMG1,MG2,DC/DCコンバータ66で電力を消費するから、DC/DCコンバータ66を作動させずにモータMG1,MG2のみで電力を消費するものやモータMG1,MG2で電力消費させずにDC/DCコンバータ66のみで電力を消費するものと比較すると、迅速に駆動電圧系電力ライン54aの電圧VH,電池電圧系電力ライン54bの電圧VLを低下させることができる。
こうして駆動電圧系電力ライン54aの電圧VH,電池電圧系電力ライン54bの電圧VLが低下し、電圧VLが電池電圧Vbに至ったときには、インバータ41,42,昇圧コンバータ55のトランジスタT51がオフとなるよう制御信号をモータECU40に送信すると共に、DC/DCコンバータ66をオフとする(t14)。制御信号を受信したモータECU40は、インバータ41,42,昇圧コンバータ55のトランジスタT51をオフとする。
そして、図3において丸Bで囲まれているように、インバータ41,42,昇圧コンバータ55のトランジスタT51,DC/DCコンバータ66をオフとした後は、正極側リレーSMRB,負極側リレーSMRGをオンとし(t15)、その後、HV走行モードやモータ走行モードによる走行する。正極側リレーSMRB,負極側リレーSMRGをオンとするときには、駆動電圧系電力ライン54aの電圧VH,電池電圧系電力ライン54bの電圧VLが共に電池電圧Vbとなっている、すなわち、駆動電圧系電力ライン54aの電圧VHおよび電池電圧系電力ライン54bの電圧VLと電池電圧Vbとの差が値0となっているから、正極側リレーSMRB,負極側リレーSMRGに大きな電流が流れることを抑制することができる。したがって、正極側リレーSMRB,負極側リレーSMRGの保護を図りつつ、正極側リレーSMRB,負極側リレーSMRGをオンとすることができる。こうした処理は、車両を停車することなく実行することができるから、利便性の向上を図ることができる。また、正極側リレーSMRB,負極側リレーSMRGをオンとする前に上述したシステム起動指示がなされたときのようなコンデンサ57,58のプリチャージを行なう必要がないから、速やかに正極側リレーSMRB,負極側リレーSMRGを共にオンとすることができる。
以上説明した実施例のハイブリッド自動車20によれば、走行中に何らかの異常でシステムメインリレー56がオフとなったときには、駆動電圧系電力ライン54aの電圧VHと電池電圧系電力ライン54bとが電池電圧VbとなるようDC/DCコンバータ66とモータMG1,MG2とを制御して、駆動電圧系電力ライン54aの電圧VHが電池電圧Vbとなった後に、正極側リレーSMRB,負極側リレーSMRGをオンとすることにより、正極側リレーSMRB,負極側リレーSMRGの保護を図りつつ、正極側リレーSMRB,負極側リレーSMRGをオンとすることができる。
実施例のハイブリッド自動車20では、電池電圧系電力ライン54bの電圧VLが電池電圧Vbを超えて所定時間trefが経過したときには、駆動電圧系電力ライン54aの電圧VHが電池電圧VbとなるようモータMG1,MG2とDC/DCコンバータ66とを駆動するものとしたが、モータMG1とモータMG2とDC/DCコンバータ66とのうちの少なくとも一つを駆動させればよいから、DC/DCコンバータ66を駆動せずにモータMG1,MG2のみを駆動するものとしてもよい。
実施例のハイブリッド自動車20では、電池電圧系電力ライン54bの電圧VLが電池電圧Vbを超えて所定時間trefが経過したときには、駆動電圧系電力ライン54aの電圧VHが電池電圧VbとなるようモータMG1,MG2とDC/DCコンバータ66とを駆動するものとしたが、電池電圧系電力ライン54bの電圧VLが電池電圧Vbを超えたときには、所定時間trefの経過を待たずに、駆動電圧系電力ライン54aの電圧VHが電池電圧VbとなるようモータMG1,MG2とDC/DCコンバータ66とを駆動するものとしてもよい。
実施例のハイブリッド自動車20では、電池電圧系電力ライン54bの電圧VLが電池電圧Vbを超えて所定時間trefが経過したときには、駆動電圧系電力ライン54aの電圧VHが電池電圧VbとなるようモータMG1,MG2とDC/DCコンバータ66とを駆動するものとしたが、例えば、DC/DCコンバータ66を駆動しながら図示しない空調装置を作動するものなど、電池電圧系電力ライン54bに接続された電力を消費できる負荷であるならば如何なるものを作動しても構わない。
実施例のハイブリッド自動車20では、電池電圧系電力ライン54bの電圧VLが電池電圧Vbを超えて所定時間trefが経過したときには、モータMG1,MG2を弱め界磁制御するものとしたが、モータMG1のみを弱め界磁制御するものとしてもよい。この場合、モータMG1から出力されるトルクが値0になるようd軸電流を調整するものとしてもよい。
実施例のハイブリッド自動車20では、電池電圧系電力ライン54bの電圧VLが電池電圧Vbを超えて所定時間trefが経過したときには、昇圧コンバータが55をオンとした状態で駆動電圧系電力ライン54aの電圧VHが電池電圧VbとなるようモータMG1,MG2とDC/DCコンバータ66とを駆動する、すなわち、駆動電圧系電力ライン54aの電圧VHと電池電圧系電力ライン54bの電圧VLを電池電圧VbとなるようモータMG1,MG2とDC/DCコンバータ66とを駆動するものとしたが、駆動電圧系電力ライン54aの電圧VHおよび電池電圧系電力ライン54bの電圧VLと電池電圧Vbとの差が所定電圧差Vdref以下となればよいから、例えば、駆動電圧系電力ライン54aの電圧VHおよび電池電圧系電力ライン54bの電圧VLが電池電圧Vbに所定電圧差Vdrefを加えた電圧となるようモータMG1,MG2とDC/DCコンバータ66とを駆動するものとしてもよい。
実施例のハイブリッド自動車20では、電池電圧系電力ライン54bの電圧VLが電池電圧Vbを超えて所定時間trefが経過したときには、昇圧コンバータが55をオンとした状態で駆動電圧系電力ライン54aの電圧VHが電池電圧VbとなるようモータMG1,MG2とDC/DCコンバータ66とを駆動するものとしたが、昇圧コンバータ55をオフとした状態でDC/DCコンバータ66を予め定めた所定駆動時間Tdの間駆動するものとしてもよい。
図5は、昇圧コンバータが55をオフとした状態でDC/DCコンバータ66を所定駆動時間Tdの間駆動する変形例のハイブリッド自動車における正極側リレーSMRB,負極側リレーSMRG,プリチャージ用リレーSMRP,電池電圧系電力ライン54bの電圧VL,電池電圧Vb(一点鎖線),モータMG2の回転数Nm2,DC/DCコンバータ66,モータMG1,MG2,昇圧コンバータ55の時間変化の様子の一例を示す説明図である。図5において丸Cで囲んでいるように昇圧コンバータ55をオフとした状態で所定駆動時間TdだけDC/DCコンバータ66を駆動すると(t23)、図中丸Dで囲んでいるように電池電圧系電力ライン54bの電圧VLが電池電圧Vbの電圧を下回ることがある。この場合、図中丸Eで囲んでいるように、負極側リレーSMRGをオフとしたまま正極側リレーSMRBとプリチャージ用リレーSMRPとをオンとしてコンデンサ58を充電し(t24)、電池電圧系電力ライン54bの電圧VLが電池電圧Vbとなったときに、負極側リレーSMRGをオンとし、その後、プリチャージ用リレーSMRPをオフとする。電池電圧系電力ライン54bの電圧VLが電池電圧Vbと略同一になったときに、負極側リレーSMRGをオンとするから、正極側リレーSMRB,負極側リレーSMRGに大きな電流が流れることが抑制することができる。これにより、正極側リレーSMRB,負極側リレーSMRGの保護を図りつつ、正極側リレーSMRB,負極側リレーSMRGをオンとすることができる。
実施例では、エンジン22とプラネタリギヤ30とモータMG1,MG2とバッテリ50と昇圧コンバータ55とを備えるハイブリッド自動車20の構成としたが、シリーズハイブリッド自動車や1モータハイブリッド自動車,電気自動車などの電動車両の構成としてもよい。
実施例の主要な要素と課題を解決するための手段の欄に記載した発明の主要な要素との対応関係について説明する。実施例では、モータMG2が「モータ」に相当し、バッテリ50が「バッテリ」に相当し、昇圧コンバータ55が「昇降圧コンバータ」に相当し、DC/DCコンバータ66が「DC/DCコンバータ」に相当し、コンデンサ57が「第1コンデンサ」に相当し、コンデンサ58が「第2コンデンサ」に相当し、正極側リレーSMRBと負極側リレーSMRGとが「システムメインリレー」に相当し、HVECU70とモータECU40とが「制御手段」に相当する。
なお、実施例の主要な要素と課題を解決するための手段の欄に記載した発明の主要な要素との対応関係は、実施例が課題を解決するための手段の欄に記載した発明を実施するための形態を具体的に説明するための一例であることから、課題を解決するための手段の欄に記載した発明の要素を限定するものではない。即ち、課題を解決するための手段の欄に記載した発明についての解釈はその欄の記載に基づいて行なわれるべきものであり、実施例は課題を解決するための手段の欄に記載した発明の具体的な一例に過ぎないものである。
以上、本発明を実施するための形態について実施例を用いて説明したが、本発明はこうした実施例に何等限定されるものではなく、本発明の要旨を逸脱しない範囲内において、種々なる形態で実施し得ることは勿論である。
本発明は、電動車両の製造産業などに利用可能である。
20 ハイブリッド自動車、22 エンジン、24 エンジン用電子制御ユニット(エンジンECU)、26 クランクシャフト、30 プラネタリギヤ、36 駆動軸、37 デファレンシャルギヤ、38a,38b 駆動輪、40 モータ用電子制御ユニット(モータECU)、41,42 インバータ、50 バッテリ、51a 電圧センサ、51b 電流センサ、52 バッテリ用電子制御ユニット(バッテリECU)、54a 駆動電圧系電力ライン、54b 電池電圧系電力ライン、55 昇圧コンバータ、56 システムメインリレー、57,58 コンデンサ、57a,58a 電圧センサ、66 DC/DCコンバータ、70 ハイブリッド用電子制御ユニット(HVECU)、81 シフトレバー、82 シフトポジションセンサ、83 アクセルペダル、84 アクセルペダルポジションセンサ、85 ブレーキペダル、86 ブレーキペダルポジションセンサ、88 車速センサ、D11〜D16,D21〜D26,D51,D52 ダイオード、L リアクトル、R プリチャージ用抵抗、SMRB 正極側リレー、SMRG 負極側リレー、SMRP プリチャージ用リレー、T11〜T16,T21〜T26,T51,T52 トランジスタ。
Claims (1)
- 走行用のモータと、バッテリと、前記バッテリが接続された電池電圧系電力ラインと前記モータが接続された駆動電圧系電力ラインとの間で電圧を変換する昇降圧コンバータと、前記電池電圧系電力ラインに接続されたDC/DCコンバータと、前記駆動電圧系電力ラインに設けられた第1コンデンサと、前記電池電圧系電力ラインに設けられた第2コンデンサと、前記電池系電圧系電力ラインに設けられたシステムメインリレーと、を備える電動車両であって、
走行中に前記システムメインリレーがオフとなったときには、前記駆動電圧系電力ラインの電圧および前記電池電圧系電力ラインの電圧と前記バッテリの端子間電圧との差が所定電圧差となるよう前記DC/DCコンバータを制御し、その後に、前記システムメインリレーをオンとする制御手段
を備えることを特徴とする電動車両。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2014235610A JP2016100965A (ja) | 2014-11-20 | 2014-11-20 | 電動車両 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2014235610A JP2016100965A (ja) | 2014-11-20 | 2014-11-20 | 電動車両 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2016100965A true JP2016100965A (ja) | 2016-05-30 |
Family
ID=56075627
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2014235610A Pending JP2016100965A (ja) | 2014-11-20 | 2014-11-20 | 電動車両 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2016100965A (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2019106819A (ja) * | 2017-12-13 | 2019-06-27 | トヨタ自動車株式会社 | 車両用電源システム |
| JP2020202662A (ja) * | 2019-06-10 | 2020-12-17 | 株式会社デンソー | 電子制御装置 |
-
2014
- 2014-11-20 JP JP2014235610A patent/JP2016100965A/ja active Pending
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2019106819A (ja) * | 2017-12-13 | 2019-06-27 | トヨタ自動車株式会社 | 車両用電源システム |
| JP2020202662A (ja) * | 2019-06-10 | 2020-12-17 | 株式会社デンソー | 電子制御装置 |
| JP7147691B2 (ja) | 2019-06-10 | 2022-10-05 | 株式会社デンソー | 電子制御装置 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6870271B2 (ja) | 制御装置 | |
| JP6725409B2 (ja) | ハイブリッド自動車 | |
| JP2012249478A (ja) | 電動車両 | |
| CN108515844B (zh) | 混合动力汽车及混合动力汽车的控制方法 | |
| JP2015220825A (ja) | 車両 | |
| CN108394279B (zh) | 混合动力汽车 | |
| JP2021084537A (ja) | ハイブリッド車両 | |
| JP6772947B2 (ja) | ハイブリッド自動車 | |
| JP6489100B2 (ja) | ハイブリッド自動車 | |
| JP6631571B2 (ja) | ハイブリッド自動車 | |
| JP2012095443A (ja) | 自動車 | |
| JP2012187959A (ja) | ハイブリッド車両 | |
| JP5332726B2 (ja) | 駆動装置 | |
| CN108189830B (zh) | 混合动力汽车 | |
| JP6888511B2 (ja) | ハイブリッド自動車 | |
| JP6812895B2 (ja) | ハイブリッド車両 | |
| JP2012182912A (ja) | 電動車両およびその制御方法 | |
| JP4123269B2 (ja) | 動力出力装置およびこれを搭載する車両並びに動力出力装置の制御方法 | |
| JP6451726B2 (ja) | ハイブリッド自動車 | |
| CN109968985B (zh) | 电动车辆 | |
| JP6652089B2 (ja) | ハイブリッド自動車 | |
| JP2017099124A (ja) | 電力変換装置 | |
| JP6607217B2 (ja) | ハイブリッド自動車 | |
| JP2016049867A (ja) | ハイブリッド車 | |
| JP2013124084A (ja) | ハイブリッド車 |