JP2016100971A - 走行制御装置及び走行制御方法 - Google Patents
走行制御装置及び走行制御方法 Download PDFInfo
- Publication number
- JP2016100971A JP2016100971A JP2014235754A JP2014235754A JP2016100971A JP 2016100971 A JP2016100971 A JP 2016100971A JP 2014235754 A JP2014235754 A JP 2014235754A JP 2014235754 A JP2014235754 A JP 2014235754A JP 2016100971 A JP2016100971 A JP 2016100971A
- Authority
- JP
- Japan
- Prior art keywords
- contact
- speed
- vehicle
- tag
- traveling
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images


Classifications
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/72—Electric energy management in electromobility
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T90/00—Enabling technologies or technologies with a potential or indirect contribution to GHG emissions mitigation
- Y02T90/10—Technologies relating to charging of electric vehicles
- Y02T90/16—Information or communication technologies improving the operation of electric vehicles
Landscapes
- Electric Propulsion And Braking For Vehicles (AREA)
Abstract
【解決手段】通信距離の範囲内に位置する非接触型記憶媒体と通信を行い、機関車20(バッテリーロコ)とともに移動するように設けられる非接触型記憶媒体対応通信部100(タグ対応通信部)と、非接触型記憶媒体対応通信部が非接触型記憶媒体400(RFタグ)と通信を行っている場合に、機関車を含む車両設備10が標準走行速度よりも低い所定の第1速度で走行するように制御する走行制御部とを備えて走行制御装置を構成する。
【選択図】図2
Description
そこで、超音波、ビームセンサ、レーザスキャンなどを用いて障害物を検出し、障害物の検知に応じて、バッテリーロコの進路変更や走行停止などを行って障害物との接触を回避する構成が知られている(例えば、特許文献1参照)。
このため、車両設備の接触事故の防止にあたり、音波や光を利用した物体検出を採用して人を検出しようとすると、車両設備の進行方向に沿った十分な検出距離を確保できない場合がある。
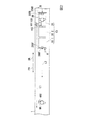
同図にはトンネル坑内1が示されている。トンネル坑内1は、例えばトンネル工事が行われている現場であり、車両設備10が使用される場所である。
本実施形態におけるバッテリーロコ20は、運転者DRが操縦を行うことによって走行する。ただし、本実施形態のバッテリーロコ20は、作業員との接触事故防止機能を有しており、接触事故防止機能が有効となった場合には、運転者DRの操縦にかかわらず走行速度が制限される。
台車30−1、30−2自体は動力を有しておらず、同じ車両設備10に含まれるバッテリーロコ20の走行に伴って移動する。
なお、以降において台車30−1、30−2について特に区別しない場合には台車30と記載する。
同図の車両設備10は、軌条2に沿って、矢印FWにより示す前進方向と矢印BKにより示す後退方向とのいずれの方向にも移動することができる。矢印FWにより示す前進方向に車両設備10が移動(前進)するとき、バッテリーロコ20は、連結された台車30−1、30−2を後押しする。一方、矢印BKにより示す後退方向に車両設備10が移動(後退)するとき、バッテリーロコ20は、連結された台車30−1、30−2を牽引する。
同図において、矢印FWにより示す進行方向が車両設備10の前進方向であり、矢印BKにより示す進行方向が車両設備10の後退方向である。この場合、車両設備10の進行方向側が車両設備10の前方に対応し、車両設備10の後退方向側が車両設備10の後方に対応する。
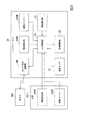
本実施形態における接触事故防止機能は、バッテリーロコ20、RFタグ400、RFタグ対応通信部100、物体検出部200F、200B、接触バンパー(接触検出部)300F、300Bを備える構成によって実現される。
また、車両設備10が後退方向に走行しているときに対応する接触事故防止機能の構成要素には、バッテリーロコ20、RFタグ対応通信部100、物体検出部200B及び接触バンパー300Bが含まれる。
RFタグ対応通信部100は、バッテリーロコ20に設けられる。RFタグ対応通信部100は、アンテナ101とリーダライタ102とを備える。
アンテナ101は、RFタグ400との間で電波の送受信を行う。リーダライタ102は、アンテナ101によるRFタグ400との電波の送受信を経由して、RFタグ400と通信を行い、RFタグ400に対するデータの読み出しとデータの書込を行うことができる。
なお、リーダライタ102単体で十分な通信距離が確保できる場合にはアンテナ101は省略されて良い。
本実施形態において、アンテナ101は、例えばバッテリーロコ20の進行方向に対応した指向性を有するように構成される。そのうえで、アンテナ101においては、指向性を有する進行方向に対して通信距離L1が得られるようにゲイン等が設定される。このようなアンテナ101が設けられることで、RFタグ対応通信部100は、バッテリーロコ20の進行方向に対して通信距離L1として示す通信距離の範囲内に位置するRFタグ400と通信を行うことができる。
本実施形態における物体検出部200Fは、電磁波を利用して車両設備10の前方の物体を検出する。具体的に、本実施形態の物体検出部200Fは、赤外線を利用して車両設備10の前方の物体を検出する。つまり、物体検出部200Fは、物体が発する赤外線を検出することにより物体検出を行う。物体検出部200Fが赤外線により検出可能な物体の中には人も含まれる。従って、物体検出部200Fは、台車30−1の前方に作業員WKが存在していれば、作業員WKを検出することができる。
接触バンパー300Fは、例えば図1及び図2において矢印Aとして示すように、前方からの物体の接触を検出する。
本実施形態のトンネル坑内1の作業環境では、車両設備10の標準速度(坑内走行速度)が定められている。車両設備10は、定められた標準速度を上限とする速度範囲内でトンネル坑内1を走行することができる。
定速度走行制御として、バッテリーロコ20は、標準速度により一定で車両設備10を走行させることができる(標準速度走行制御)。一例として、本実施形態における標準速度は、10km/hである。
つまり、この場合のバッテリーロコ20は、10km/hの一定速度で前進方向に車両設備10が走行している状態のもとでRFタグ400とRFタグ対応通信部100との通信が行われることに応じて、3km/hの一定速度で前進方向に車両設備10が走行する状態となるように制御する。
車両設備10が3km/hにまで減速されることで、車両設備10の前方にいる作業員WKが車両設備10に気付いて車両設備10から待避するまでの時間に余裕が与えられるため、車両設備10と作業員WKとが接触する可能性は低くなり、安全性が高まる。また、例えばバッテリーロコ20の運転者DRは、車両設備10が3km/hにまで強制的に減速したことによって、車両設備10の前方の約30m以内において作業員WKが存在していることに気付くことができ、前方への注意を高めることになるので、この点でも安全性が高まる。
つまり、この場合のバッテリーロコ20は、車両設備10が検出距離L2に対応する約15mにまで作業員WKに近づくと、3km/hの一定速度で前進方向に車両設備10が走行する状態から、1km/hの一定速度で前進方向に車両設備10が走行する状態となる。
接触バンパー300Fにより接触の有ったことが検出されると、バッテリーロコ20は走行を停止する。
具体的に、接触バンパー300Fは、物体の接触に応じて可動であり、物体の接触したことを機械的に検出する。接触バンパー300Fにより物体の接触が検出されると、検出に応じた接触バンパー300Fの動きに応じて、例えば非常ブレーキが作動し、さらに、車輪を駆動するモータへの通電経路に挿入されたスイッチ(例えばリミットスイッチ)がオフとなって通電が遮断される。これにより、バッテリーロコ20が停止する。
そのうえで、接触バンパー300Fは、矢印Aの方向から受ける力に応じて後方に押し込まれる可動範囲について、第2速度(1km/h)で走行する車両設備10の制動距離よりも大きくなるように設定されている。
具体的に、第2速度(1km/h)で走行する車両設備10の制動距離が166mmである場合、接触バンパー300Fの可動範囲については、166mmに対してマージンを与えた200mm程度となるように設定される。
このために、作業員WKが車両設備10と接触したとしても、作業員が受ける衝撃はほとんどなく、作業員WKの身体に問題が生じることはない。このようにして、本実施形態においては、車両設備10との接触事故を回避することができる。
しかし、例えばRFタグ対応通信部100とRFタグ400との通信が行われておらず標準速度で車両設備10が走行しているような状態であっても、物体検出部200Fにより物体が検出される場合がある。本実施形態では、安全性の確保のため、上記のように標準速度で走行しているような状態であっても物体検出部200Fにより物体が検出されれば、第2速度への減速が行われる。
また、物体検出部200Fにより物体が検出されておらず標準速度あるいは第1速度で車両設備10が走行しているような状態であっても、接触バンパー300Fにより接触が検出された場合には、バッテリーロコ20の走行が停止する。
RFタグ対応通信部100のアンテナ101は、前述のように、車両設備10の進行方向への指向性を有するようにされている。即ち、車両設備10が後退方向に走行しているときには、アンテナ101は、トンネル坑内1の後退方向に沿った指向性を有する。
従って、本実施形態におけるアンテナ101は、バッテリーロコ20の前進方向と後退方向とのそれぞれに応じた指向性を有する。このように2つの指向性を有する本実施形態のアンテナ101は以下のように構成される。
つまり、本実施形態では、アンテナ101について、ビームフォーミングなどの技術を用いて、バッテリーロコ20の走行方向に応じて指向性を変更するように構成される。具体的には、バッテリーロコ20が前進方向に走行しているときには前進方向に単一指向性を有し、バッテリーロコ20が後退方向に走行しているときには後退方向に単一指向性を有するようにアンテナ101を構成する。
つまり、アンテナ101として、バッテリーロコ20の前進方向に沿った単一指向性を有する前進方向対応のアンテナと、バッテリーロコ20の後退方向に沿った単一指向性を有する後退方向対応のアンテナとを備える。そのうえで、バッテリーロコ20が前進方向に走行しているときには、アンテナ101として前進方向対応のアンテナが機能し、バッテリーロコ20が後退方向に走行しているときには、アンテナ101として後退方向対応のアンテナが機能するように切り替えを行えばよい。
あるいは、より簡単なアンテナ101の構成として、バッテリーロコ20の前進方向に沿った指向性とバッテリーロコ20の後退方向に沿った指向性との双方向指向性を与えてもよい。
また、接触バンパー300Bは、例えば図1及び図2において矢印Bとして示すように、後方からの物体の接触を検出する。
物体検出部200Bも、物体検出部200Fと同様に赤外線に代わる電磁波として超音波を利用した物体検出の構成が採られてよい。
つまり、バッテリーロコ20が車両設備10を後退方向に走行させているときに、車両設備10の後方において作業員WKが所持するRFタグ400が通信距離L1の範囲内に位置すると、RFタグ400とRFタグ対応通信部100とが通信を行う。
そこで、RFタグ400とRFタグ対応通信部100とが通信を行うと、バッテリーロコ20は、第1速度走行制御によって、第1速度(3km/h)に減速された状態で車両設備10が走行するように制御する。
このように接触バンパー300Bにて接触が検出されるのに応じて、モータへの通電経路に挿入されたスイッチがオフとなってモータへの通電が停止し、バッテリーロコ20は走行を停止する。
このようにして、車両設備10が後退方向に走行しているときにも、バッテリーロコ20は、前進方向に走行しているときと同様の動作により接触事故防止機能が働く。
また、赤外線は直進性が高い。このために、トンネル坑内1がカーブしているような場所では、物体検出部200Fの前方あるいは物体検出部200Bの後方においてカーブしている箇所までの物体の検出にとどまり、カーブの先の物体を検出することは難しい。このように、物体検出部200F、200Bでは、現場の状態に応じて物体を検出可能な距離が短くなってしまうという不具合もある。
これまでの説明から理解されるように、RFタグ対応通信部100については、検出距離L2よりも長い30m程度の通信距離L1を得ることが可能である。
また、RFタグ対応通信部100とRFタグ400との通信には電波が用いられる。電波は赤外線と比較して反射性や回折性が高い。このために、RFタグ対応通信部100との前方あるいは後方においてカーブがあるような状態であっても、通信距離L1がほぼ確保される。つまり、RFタグ対応通信部100によっては、通信距離L1に応じた電波の到達範囲内であれば、カーブの向こう側において位置しているRFタグ400とも通信を行うことが可能である。
また、このようなRFタグ400との通信により、トンネル坑内1においてカーブのある場所でも作業員WKを検出可能な距離範囲が著しく狭められることがない。
これにより、物体検出部200F、200Bにより検出可能な距離よりも遠い場所に存在する作業員WKを検出して車両設備10を減速させることが可能になり、より高い安全性を得ることができる。
また、同図において、図1及び図2と同一部分には同一符号を付して説明を省略する。
RFタグ対応通信部100は、前述のように、バッテリーロコ20の進行方向に沿った指向性を有し、通信距離L1の範囲内に位置するRFタグ400と通信を行う。
物体検出部200Bは、前述のように、バッテリーロコ20の後方における検出距離L2の範囲内に位置する物体を検出する。
接触バンパー300Bは、前述のように、バッテリーロコ20の後方に設けられるバンパーであり、物体の接触の有無を検出する。
また、走行制御部24は、定速度走行制御として、速度センサ23により検出される速度が所定値で一定となるようにモータの回転数を制御することもできる。
つまり、走行制御部24は、RFタグ対応通信部100がRFタグ400と通信を行っている場合に、車両設備10が標準走行速度よりも低い所定の第1速度で走行するように制御する。
また、走行制御部24は、物体検出部200F、200Bにより物体が検出された場合に、車両設備10が第1速度よりも低い所定の第2速度で走行するように制御する。
また、走行制御部24は、接触バンパー300F、300Bにより物体の接触が検出された場合に、バッテリーロコ20を停止させる。具体的には、走行制御部24は、物体の接触の検出に応じた、接触バンパー300F、300Bの機械的な動きに応じて、モータへの通電経路に備えられるスイッチをオフとする機構を備える。
接触が検出された場合(ステップS101−YES)、走行制御部24は、前述のように、非常ブレーキを作動させるとともに、モータへの通電経路に挿入されるスイッチをオフとすることでバッテリーロコ20の走行を停止させる(ステップS102)。
前述のように、ステップS101とステップS102に対応する走行制御部24の処理は、接触バンパー300F、300Bの機械的な接触の検出に応じた機構による動作として実現される。しかし、例えば、走行制御部24が接触バンパー300F、300Bからの接触の検出に応じた信号を入力して、バッテリーロコ20の走行を停止させるように制御を行うように構成してもよい。
また、ステップS103の判定にあたり、走行制御部24は、物体検出部200Fまたは物体検出部200Bから出力される検出信号を監視すればよい。この場合、走行制御部24は、現在の進行方向に対して反対側の方向に対応する物体検出部の検出信号については監視しなくともよい。現在の進行方向に対して反対側の方向に位置する作業員WKから車両設備10は離れていくため接触する可能性はないと考えてよいからである。
そして、物体が検出されたことが判定された場合(ステップS103−YES)、走行制御部24は、第2速度走行制御としての定速度走行制御を行う(ステップS104)。
RFタグ対応通信部100がRFタグ400と通信を行っている状態にあることが判定された場合(ステップS105−YES)、走行制御部24は、第1速度走行制御としての定速度走行制御を行う(ステップS106)。
つまり、この場合には接触バンパー300F、300Bのいずれもよっても接触が検出されていない。かつ、この場合には、進行方向に応じた物体検出部(物体検出部200Fまたは物体検出部200B)によって物体が検出されていない。さらに、この場合には、RFタグ対応通信部100がRFタグと通信を行っていない。
ステップS104、S106、S107のいずれかによる処理の終了に応じて、走行制御部24はステップS101に処理を戻す。このようにステップS101に処理が戻されることで、物体検出部により物体が検出されて第2速度で走行していた状態から、物体検出部により物体が検出されない状態に変化した場合には、標準速度または手動運転に応じた速度に復帰することができる。
同様に、RFタグ400との通信が行われて第1速度で走行していた状態から、RFタグ400との通信が行われなくなった状態に変化した場合には、標準速度または手動運転に応じた速度に復帰することができる。
Claims (4)
- 通信距離の範囲内に位置する非接触型記憶媒体と通信を行い、機関車とともに移動するように設けられる非接触型記憶媒体対応通信部と、
前記非接触型記憶媒体対応通信部が非接触型記憶媒体と通信を行っている場合に、前記機関車を含む車両設備が標準走行速度よりも低い所定の第1速度で走行するように制御する走行制御部と
を備える走行制御装置。 - 前記車両設備の進行方向において前記通信距離より短い検出距離の範囲内に存在する物体を電磁波の利用によって検出するように前記車両設備に設けられる物体検出部をさらに備え、
前記走行制御部は、
前記物体検出部により物体が検出された場合に、前記車両設備が前記第1速度よりも低い所定の第2速度で走行するように制御する
請求項1に記載の走行制御装置。 - 前記車両設備の進行方向における先頭部分に設けられ、物体の接触を検出する接触検出部をさらに備え
前記走行制御部は、
前記接触検出部により物体の接触が検出された場合に、前記機関車を停止させる
請求項1または2に記載の走行制御装置。 - 通信距離の範囲内に位置する非接触型記憶媒体と通信を行い、機関車とともに移動するように設けられる非接触型記憶媒体対応通信部が非接触型記憶媒体と通信を行っている場合に、前記機関車を含む車両設備が標準走行速度よりも低い所定の第1速度で走行するように制御する走行制御ステップ
を備える走行制御方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2014235754A JP6420125B2 (ja) | 2014-11-20 | 2014-11-20 | 走行制御装置及び走行制御方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2014235754A JP6420125B2 (ja) | 2014-11-20 | 2014-11-20 | 走行制御装置及び走行制御方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2016100971A true JP2016100971A (ja) | 2016-05-30 |
| JP6420125B2 JP6420125B2 (ja) | 2018-11-07 |
Family
ID=56075818
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2014235754A Active JP6420125B2 (ja) | 2014-11-20 | 2014-11-20 | 走行制御装置及び走行制御方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6420125B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2023038542A (ja) * | 2021-09-07 | 2023-03-17 | 株式会社デンソーテン | 車両制御装置、および車両制御方法 |
Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2000010628A (ja) * | 1998-06-25 | 2000-01-14 | Futaba Corp | カートの速度制御装置 |
| JP2000214928A (ja) * | 1999-01-22 | 2000-08-04 | Shinko Electric Co Ltd | 無人搬送車 |
-
2014
- 2014-11-20 JP JP2014235754A patent/JP6420125B2/ja active Active
Patent Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2000010628A (ja) * | 1998-06-25 | 2000-01-14 | Futaba Corp | カートの速度制御装置 |
| JP2000214928A (ja) * | 1999-01-22 | 2000-08-04 | Shinko Electric Co Ltd | 無人搬送車 |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2023038542A (ja) * | 2021-09-07 | 2023-03-17 | 株式会社デンソーテン | 車両制御装置、および車両制御方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP6420125B2 (ja) | 2018-11-07 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6296676B2 (ja) | 列車制御システム | |
| JP6336857B2 (ja) | 車両制御システム及び車両制御装置 | |
| JP6228882B2 (ja) | 列車制御方法及び列車制御システム | |
| US9637123B2 (en) | Method for operating a self-propelled mobile platform | |
| TW201620747A (zh) | 用於智能載具測試之使用高敏捷地面載具的測試方法及系統 | |
| US10173698B2 (en) | Communication system and method of a vehicle consist | |
| US11755011B2 (en) | Method for controlling an industrial truck as well as a system comprising a superordinate control unit and an industrial truck | |
| AU2012337399B2 (en) | Method and system for driving a mining and/or construction machine | |
| JP5268737B2 (ja) | 無線列車制御システム,無線列車制御車上システムおよび無線列車制御地上システム | |
| JP6658961B2 (ja) | 車上制御装置およびホームドア制御システム | |
| KR20220007887A (ko) | 주행경로 생성장치 및 제어장치 | |
| WO2017056334A1 (ja) | 追従移動システム | |
| WO2019097616A1 (ja) | 列車運転制御装置、運行管理装置、列車制御システム、および列車運転方法 | |
| JP2019004587A (ja) | 自動列車運転システム | |
| US9862392B2 (en) | Communication system and method of a vehicle consist | |
| KR20160133731A (ko) | 속도 감응형 열차 충돌 방지 시스템 및 방법 | |
| JP6302994B2 (ja) | 信号システム | |
| US9376128B2 (en) | System and method for remotely controlling a vehicle consist | |
| JP6420125B2 (ja) | 走行制御装置及び走行制御方法 | |
| CN112591675B (zh) | 用于待输送的负载的设置用于无驾驶员的自主行动的运行的地面运输工具 | |
| US20230161029A1 (en) | System and Method for Object Detection in a Hyperloop System | |
| JP2012168602A (ja) | 自動追従式台車 | |
| JP2009230715A (ja) | 無人搬送台車の制御装置、その制御システム及びその制御方法、並びに、プログラム | |
| JP5451325B2 (ja) | バッテリーロコの前方監視方法 | |
| JP7348796B2 (ja) | 踏切制御システムおよび踏切制御方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20171003 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20180620 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20180626 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20180827 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20180911 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20181011 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6420125 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| S531 | Written request for registration of change of domicile |
Free format text: JAPANESE INTERMEDIATE CODE: R313531 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |