JP2016128352A - 電子部品搬送装置 - Google Patents
電子部品搬送装置 Download PDFInfo
- Publication number
- JP2016128352A JP2016128352A JP2015003357A JP2015003357A JP2016128352A JP 2016128352 A JP2016128352 A JP 2016128352A JP 2015003357 A JP2015003357 A JP 2015003357A JP 2015003357 A JP2015003357 A JP 2015003357A JP 2016128352 A JP2016128352 A JP 2016128352A
- Authority
- JP
- Japan
- Prior art keywords
- electronic component
- arm
- transport path
- manifold
- suction nozzle
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 238000007689 inspection Methods 0.000 claims abstract description 18
- 238000012545 processing Methods 0.000 claims abstract description 14
- 238000012937 correction Methods 0.000 claims abstract description 9
- 238000004904 shortening Methods 0.000 abstract description 5
- 238000001179 sorption measurement Methods 0.000 abstract 1
- 230000032258 transport Effects 0.000 description 72
- 230000002093 peripheral effect Effects 0.000 description 7
- 238000012546 transfer Methods 0.000 description 7
- 230000002950 deficient Effects 0.000 description 4
- 238000009434 installation Methods 0.000 description 4
- 238000000034 method Methods 0.000 description 4
- 230000001133 acceleration Effects 0.000 description 3
- 238000012216 screening Methods 0.000 description 3
- 239000004065 semiconductor Substances 0.000 description 3
- 238000005259 measurement Methods 0.000 description 2
- 230000007246 mechanism Effects 0.000 description 2
- 230000004308 accommodation Effects 0.000 description 1
- 239000003990 capacitor Substances 0.000 description 1
- 238000012423 maintenance Methods 0.000 description 1
- 230000007257 malfunction Effects 0.000 description 1
- 238000004519 manufacturing process Methods 0.000 description 1
- 235000013372 meat Nutrition 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 238000004806 packaging method and process Methods 0.000 description 1
- 230000000149 penetrating effect Effects 0.000 description 1
- 230000008569 process Effects 0.000 description 1
- 238000003860 storage Methods 0.000 description 1
- 239000013585 weight reducing agent Substances 0.000 description 1
Images

Landscapes
- Specific Conveyance Elements (AREA)
Abstract
【課題】搬送経路2を短距離化することなく、ダイレクトドライブモータ7が回転させる回転体4の軽量化を図り、配置可能な処理ユニットの数を維持しつつ、回転体の更なる高速回転を実現することのできる電子部品搬送装置1を提供する。
【解決手段】電子部品搬送装置1は、回転モータで回転体コアを間欠回転させる。回転体コアは、電子部品Wの円環状の搬送経路2の中心に位置し、搬送経路2よりも小径である。回転体コアには、放射状に拡がり、搬送経路2上に先端を延ばす複数のアーム6が設けられる。このアーム6の先端には、搬送経路2上の電子部品Wを吸着保持する吸着ノズル3が備えられる。そして、電子部品搬送装置1は、搬送経路2に沿って配置された電子部品Wに対する検査、加工、姿勢補正、又は分類のための各種ユニット91〜96に電子部品Wを順番に搬送する。
【選択図】図1
【解決手段】電子部品搬送装置1は、回転モータで回転体コアを間欠回転させる。回転体コアは、電子部品Wの円環状の搬送経路2の中心に位置し、搬送経路2よりも小径である。回転体コアには、放射状に拡がり、搬送経路2上に先端を延ばす複数のアーム6が設けられる。このアーム6の先端には、搬送経路2上の電子部品Wを吸着保持する吸着ノズル3が備えられる。そして、電子部品搬送装置1は、搬送経路2に沿って配置された電子部品Wに対する検査、加工、姿勢補正、又は分類のための各種ユニット91〜96に電子部品Wを順番に搬送する。
【選択図】図1
Description
本発明は、電子部品を搬送する電子部品搬送装置に関する。
電子部品は、製造過程の後工程で各種検査項目を受検し、良品がスクリーニングされて出荷のために複数纏めて梱包される。検査項目は、例えば外観検査や電気特性検査等である。また、良品と判定された電子部品には、マーキング処理等の加工が施される場合もある。
これら後工程における検査や加工には、ハンドラとも呼ばれる電子部品搬送装置が用いられる。電子部品搬送装置は、電子部品を整列搬送する搬送経路を有し、その搬送経路に沿って検査、加工、スクリーニングのための各種ユニットを配置する。また、検査、加工、スクリーニングに先立って電子部品の姿勢を適正に補正するための補正ユニットも配置する。
搬送経路は、一般的にターンテーブル搬送方式や直線搬送方式等が用いられる。ターンテーブル搬送方式を採用する場合、電子部品搬送装置は、ダイレクトドライブモータ等で円周方向に回転する搬送テーブルを備える(例えば、特許文献1参照)。搬送テーブルの外周縁には、円周に沿って上面にポケットが形成される。電子部品搬送装置は、このポケットに電子部品を収容して、搬送テーブルを間欠回転することで、搬送テーブルの外周縁に搬送経路を形成し、電子部品を移動させる。
そして、搬送テーブルを所定角度で回転させて一旦停止する回転と停止を連続させる。搬送テーブルが停止したときにポケットが存在する位置に各種ユニットを配置することで、搬送経路から電子部品が各種ユニットに受け渡され、検査、加工、姿勢の補正、分類等が可能となる。
搬送テーブルの外周面に、等間隔で真空吸着の開口を形成して、搬送テーブルの外周面に電子部品を吸付けて電子部品を搬送する場合もある(例えば、特許文献2参照)。また、搬送テーブルの外周縁に吸引ノズルをぶら下げ、吸引ノズルで電子部品を保持して電子部品を搬送する場合もある(例えば、特許文献3参照)。
このように、電子部品搬送装置は、搬送テーブルにポケットや吸引ノズル等の保持機能を付加することで、電子部品を搬送テーブルで移動させている。このターンテーブル搬送方式の電子部品搬送装置は、タクトタイムが非常に短く、電子部品の高速処理が可能であることで知られている。このターンテーブル搬送方式の電子部品搬送装置で更にタクトタイムを縮めるには、単純には搬送テーブルの回転速度を高め、停止時間を短くすればよい。
近年、搬送テーブルの回転速度は限界に達しようとしている。搬送テーブルを急加速及び急停止させることによって生じる慣性モーメントをダイレクトドライブモータが制御しきれなくなっているためである。従来は、肉抜きにより搬送テーブルの軽量化で慣性モーメントを小さくする方向で対応していた。しかしながら、あまりに肉抜きが過剰であると、搬送テーブルは剛性を失い、搬送テーブル自体が慣性モーメントに耐えられずに、歪み等の不具合が生じる虞がある。
搬送テーブルの小型化により搬送テーブルを軽量化することも考えられるが、搬送テーブルの外周縁が縮まることは、搬送経路の短距離化を意味する。搬送経路が短距離になると、搬送経路沿いに配置されていた各種ユニットが物理的に干渉してしまう。そのため、搬送テーブルの小型化は各種ユニットの数を制限することになり好ましくない。
本発明は、上記のような問題点を解決するために提案されたもので、搬送経路を短距離化することなく、回転モータが回転させる回転体の軽量化を図り、配置可能な処理ユニットの数を維持しつつ、回転体の更なる高速回転を実現することのできる電子部品搬送装置を提供することを目的とする。
本発明に係る電子部品搬送装置は、電子部品を円環状の搬送経路に沿って搬送する電子部品搬送装置であって、回転モータと、前記搬送経路の中心に位置し、前記搬送経路よりも小径であり、前記回転モータによって間欠回転する回転体コアと、前記回転体コアから放射状に拡がり、前記搬送経路上に先端を延ばす複数のアームと、前記アームの先端に設けられ、前記搬送経路上の電子部品を吸着保持する吸着ノズルと、を備え、前記搬送経路に沿って配置された電子部品に対する検査、加工、姿勢補正、又は分類のための各種ユニットに電子部品を順番に搬送すること、を特徴とする。
負圧発生装置と前記吸着ノズルとの間に介在し、前記吸着ノズルへの負圧供給を制御する空気圧回路と、前記空気圧回路と前記吸着ノズルとを繋ぐ中空管と、前記空気圧回路が内部に形成され、前記回転モータによって間欠回転するマニホールドと、を備え、前記回転体コアは、前記マニホールドであり、前記吸着ノズルは、前記アームを介して前記マニホールドに固定され、前記マニホールドから前記アームを延ばして前記搬送経路上に位置するようにしてもよい。
前記マニホールドは、当該マニホールドと同心で、当該マニホールドよりも大径であり、前記搬送経路と同心で、前記搬送経路よりも小径の円盤状のステーを有し、前記アームは、前記ステーに固定されているようにしてもよい。
前記ステーは、前記マニホールドと分離して設けられ、前記回転モータにより間欠回転するようにしてもよい。
前記ステーは、前記マニホールドと一体に設けられ、前記回転モータにより間欠回転するようにしてもよい。
前記アームは、前記回転体コアから延びて先端に軸受けを有する第1のアームと、前記軸受けに軸支された上で、更に前記搬送経路まで延び、延び先に前記吸着ノズルを有する第2のアームと、を備え、前記搬送経路よりも内側で前記軸受けが描く回転軌跡上に位置し、前記軸受けに軸支された前記第2のアームを前記軸受けに沿って可動とする前記吸着ノズルの進退駆動部を更に備えるようにしてもよい。
前記第1のアームは、前記回転体コアに対して着脱自在に固定されているようにしてもよい。
本発明によれば、電子部品を搬送経路に沿って搬送する回転体が軽量化されるため、電子部品の搬送速度が向上する。また、搬送経路の長さは維持されるため、各種ユニットの配置数も維持でき、電子部品搬送装置の機能も維持される。
(第1の実施形態)
図1及び図2に示す電子部品搬送装置1は、電子部品Wの整列搬送、電子部品Wの各種処理、及び電子部品Wのスクリーニングを行う。電子部品Wは、電気製品に使用される部品であり、半導体素子等がパッケージングされてなる。半導体素子としては、トランジスタやダイオードやコンデンサや抵抗等のディスクリート半導体や集積回路等が挙げられる。
図1及び図2に示す電子部品搬送装置1は、電子部品Wの整列搬送、電子部品Wの各種処理、及び電子部品Wのスクリーニングを行う。電子部品Wは、電気製品に使用される部品であり、半導体素子等がパッケージングされてなる。半導体素子としては、トランジスタやダイオードやコンデンサや抵抗等のディスクリート半導体や集積回路等が挙げられる。
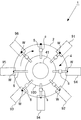
電子部品搬送装置1は、円環状の搬送経路2を有し、搬送経路2に沿って各種のユニットを配置している。各種のユニットは、検査、加工、姿勢補正、及び分類のために配置され、例えば供給ユニット91、電気特性測定ユニット92、外観検査ユニット93、姿勢補正ユニット94、排出容器95及び収容ユニット96である。
電子部品搬送装置1は、供給ユニット91から電子部品Wを搬送経路2に載せて整列させ、電子部品Wを搬送経路2に沿って間欠移動させる。各種のユニット91〜96は、電子部品Wの各停止位置に配置する。電気特性測定ユニット92は、電子部品Wを通電させて電気特性を測定する。外観検査ユニット93は、電子部品Wの外観を撮影し、傷や汚れ等を検出する。姿勢補正ユニット94は、通電及び撮影のために、電子部品Wの向き及び位置を適正に補正する。排出容器95は、電気特性及び外観の検査の結果、良品と判定されなかった電子部品Wを収容する。収容ユニット96は、電気特性及び外観の検査の結果、良品と判定された電子部品Wを収容する。
電子部品搬送装置1は、搬送経路2に沿って間欠的に移動する吸着ノズル3を搬送経路2上に有する。吸着ノズル3は、電子部品Wを保持する保持手段である。吸着ノズル3は、電子部品Wを保持しながら搬送経路2上を移動し、各ユニット91〜96が配置された箇所で停止して、各ユニット91〜96による検査等のために電子部品Wを受け渡す。吸着ノズル3の各停止位置には、吸着ノズル3をユニット側へ押し込む進退駆動装置8が設けられている。吸着ノズル3は、進退駆動装置8によりユニットへ向かい、ユニットへ電子部品Wを引き渡し、ユニットの検査等の後、電子部品Wを再度保持して、進退駆動装置8の押し込み力の解除によってユニットから離れる。
この吸着ノズル3は、回転体4にアーム6を介して支持されることで、搬送経路2に位置する。回転体4は、搬送経路2の中心に配置され、搬送経路2よりも小径である。回転体4は、ダイレクトドライブモータ7によって支持されている。回転体4とダイレクトドライブモータ7は、搬送経路2の設置平面と直交の上下方向に並ぶ。下方のダイレクトドライブモータ7が上方に延長した回転軸によって回転体4は回転可能に支持される。
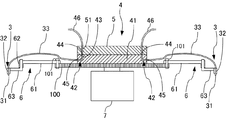
図3に示すように、吸着ノズル3は内部に軸を貫く貫通孔32を有する。吸着ノズル3は、下方に向く開口31を先端に有し、開口31は貫通孔32に繋がっている。貫通孔32は、開口31とは反対側の開口端部で空気圧回路42と繋がっている。空気圧回路42は、真空ポンプやエジェクタ等の負圧発生装置と連通する。この吸着ノズル3は、空気圧回路42に負圧が発生することにより、電子部品Wを開口31で吸着し、真空破壊や大気解放されると、吸引力を失って開口31から電子部品Wを離脱させる。
空気圧回路42は下側マニホールド41の内部に形成されている。下側マニホールド41は、薄い円柱である。下側マニホールド41の上底面には、吸着ノズル3と同数の入口44が形成されている。また、下側マニホールド41の円周面には、吸着ノズル3と同数の出口45が形成されている。入口44と出口45は、下側マニホールド41の内部において一対一で連通している。
すなわち、下側マニホールド41には、上底面を入口44とし、円周面を出口45とするL字状の貫通孔43が吸着ノズル3と同数分形成されている。貫通孔43と吸着ノズル3とは、中空管33を介して連通している。貫通孔43の出口45に中空管33の一端が接続され、中空管33の他端が吸着ノズル3に接続されている。
下側マニホールド41の上底面には、上側マニホールド5が重なっている。上側マニホールド5は薄い円柱形状を有する。この上側マニホールド5は、負圧発生装置から延びる中空管46を固定している。上側マニホールド5は、上底面と下底面を貫く直線状の貫通孔51が、下側マニホールド41の貫通孔43と同数分形成されている。負圧発生装置から延びる中空管46は、貫通孔51の上底面に形成された入口44に接続される。
上側マニホールド5は不動である。下側マニホールド41は、下底面側のダイレクトドライブモータ7の軸により下側から支えられ、円周方向に間欠回転する。上側マニホールド5の下底面と下側マニホールド41の上底面は摺り合わされており、上側マニホールド5の貫通孔51と下側マニホールド41の貫通孔43とが一致したとき、負圧発生装置から吸着ノズル3まで負圧が供給され、吸着ノズル3が電子部品Wを吸着可能となる。
吸着ノズル3は、下側マニホールド41の周囲に取り付けられ、下側マニホールド41と連動してダイレクトドライブモータ7により間欠回転する。下側マニホールド41には、下側マニホールド41よりも広径で円盤状のフランジ100が同軸状に固定されている。フランジ100には、L字状の第1アーム61がフランジ100よりも外方へ半径方向に沿って放射状に延びている。フランジ100は、第1アーム61を固定するためのステーである。
第1アーム61は、フランジ100の上底面に片腕が乗せられ、第1アーム61及びフランジ100を貫通するようにボルト101を挿通することで、ボルト止めされている。すなわち、第1アーム61は、下側マニホールド41をダイレクトドライブモータ7に軸支させたまま、ボルト101による締結及び締結解除により着脱自在となっている。
この第1アーム61の他腕は軸受け62となっており、下方に延びている。この軸受け62には、L字状の第2アーム63が軸支されている。第2アーム63の片腕は、第1アーム61の軸受け62に軸支されて、下方に延び、第2アーム63の他腕は、フランジ100の半径方向に沿って屈曲し、フランジ100の外方へ放射状に延びている。吸着ノズル3は、第2アーム63の他腕端部に固定され、下方に延びている。
すなわち、回転体4は、以上の下側マニホールド41、フランジ100、第1アーム61、及び第2アーム63で形成されている。回転体4は、下側マニホールド41とフランジ100を回転体コアとして、回転体コアから第1アーム61と第2アーム63により成るアーム6を放射状に延ばしてなる。複数のアーム6の隣り合う間は、何もない空間である。
進退駆動装置8は、回転体4の停止時における第1アーム61の軸受け62の直上に配置されている。すなわち、進退駆動装置8は、搬送経路2よりも内周側に位置不動となっている。この進退駆動装置8は、モータとカム機構とロッドを有し、モータの回転力をカム機構で直線運動に変換して、ロッドに伝達する。ロッドは、軸受け62に軸支された第2アーム63の一方側の端部に向けて延び、第2アーム63の基端に対して上方から当接し、吸着ノズル3を備える第2アーム63を下方に押し下げる。
このような電子部品搬送装置1は、ダイレクトドライブモータ7によって回転体4の回転と停止を繰り返させる。回転体4の回転角度は、吸着ノズル3の円周等配設置角に等しく、またユニットの設置間隔と等しい。また、吸着ノズル3の停止位置とユニットの配置位置とは等しくなるように、ユニットの設置角及び吸着ノズル3の停止角は調整されている。
回転体4の加速度は、ダイレクトドライブモータ7の出力に比例し、回転体4の質量に反比例する。回転体4は、下側マニホールド41とフランジ100を回転体コアとする他は、放射状に延びるアーム6により成り、アーム6間は空隙となっているため、全体として軽量である。搬送経路2にまで径を拡げた回転テーブルで電子部品Wを保持する従来の電子部品搬送装置と比べて、回転テーブルの質量から回転体コアとアーム6を差し引いた分だけ軽量化されている。そのため、この電子部品搬送装置1は、回転体4の加速度を上げることが可能となる。
また、アーム6は、第1アーム61と第2アーム63によりなり、吸着ノズル3を進退させるための軸受け62及び軸受け62内を摺動する部分は、搬送経路2よりも内側にある。軸受け62及び軸受け62内を摺動する部分は、アーム6において最も質量が大きい。これらが回転中心側に寄ることで、慣性モーメントを小さくでき、回転体4の始動と停止が容易となるため、回転体4の加速度を更に高めることができる。
一方、この電子部品搬送装置1は、搬送経路2よりも小径な回転体コアからアーム6で搬送経路2に吸着ノズル3が届くように延長している。換言すると、搬送経路2は、回転体コアの径に影響を受けない。そのため、従来の回転テーブルを小型化した場合に生じる搬送経路2の短縮はなく、搬送経路2に沿って配置されるユニット数を維持できる。すなわち、電子部品搬送装置1の機能を削減する必要もない。
以上、この電子部品搬送装置1は、ダイレクトドライブモータ7によって間欠回転する回転体コアから放射状にアーム6を円環状の搬送経路2まで延ばし、アームの先端に吸着ノズル3を設けるようにした。回転体コアは、同心に位置し、搬送経路2よりも小径である。吸着ノズル3の支持及び間欠回転を担う回転体4が、この回転体コアとアーム6により成り、軽量化されるため、電子部品Wの搬送速度が向上する。また、搬送経路2の長さは維持されるため、各種ユニットの配置数も維持でき、電子部品搬送装置1の機能も維持される。
例えば、回転体コアは、負圧発生装置と吸着ノズル3との間に介在し、内部に空気圧回路を有する下側マニホールド41とすることができる。これによって、従来の回転テーブルは排除でき、更なる軽量化を達成し、電子部品Wの搬送速度を向上させることができる。
尚、フランジ100は、搬送経路2よりも小径であれば、大きさは限定されないが、ステーとして機能する程度であるのが望ましい。フランジ100の径を拡げすぎると、回転体4の質量増加を招くためである。
また、フランジ100から延びて先端に軸受けを有する第1アーム61を、フランジ100に対してボルト101による締結等によって着脱自在に固定するようにした。これにより、第1アーム61、又は第1アーム61よりも先端にある第2アーム63や吸着ノズル3に、破損や不具合が生じた場合であっても、フランジ100をダイレクトドライブモータ7から降ろして全て交換する必要はなく、破損や不具合が生じた箇所のみを着脱及び交換できるので、メンテナンスの労力を低減することができる。
(第2の実施形態)
次に第2の実施形態に係る電子部品搬送装置1について図面を参照して詳細に説明する。第1の実施形態と同一構成及び同一機能については同一符号を付して詳細な説明をする。
次に第2の実施形態に係る電子部品搬送装置1について図面を参照して詳細に説明する。第1の実施形態と同一構成及び同一機能については同一符号を付して詳細な説明をする。
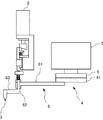
図4に示すように、ダイレクトドライブモータ7を下側マニホールド41の上方に固定し、下側マニホールド41を上側からぶら下げるように支持することもできる。ダイレクトドライブモータ7の軸は、上側マニホールド5を貫いて、先端で下側マニホールド41に接続する。
この下側マニホールド41の下底面は開放されている。そのため、この下側マニホールド41の下底面に第1アーム61を固定することができる。第1の実施形態に係るフランジ100はステーであるから、下側マニホールド41に第1アーム61を固定できる本実施形態ではフランジ100は不要である。従って、フランジ100も削減でき、回転体4の更なる軽量化をもたらし、回転体4の回転速度を更に向上できる。
(第3の実施形態)
次に第3の実施形態に係る電子部品搬送装置1について図面を参照しつつ詳細に説明する。尚、第1の実施形態と同一構成及び機能については同一符号を付して詳細な説明を省略する。
次に第3の実施形態に係る電子部品搬送装置1について図面を参照しつつ詳細に説明する。尚、第1の実施形態と同一構成及び機能については同一符号を付して詳細な説明を省略する。
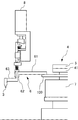
図5に示すように、この電子部品搬送装置1では、下側マニホールド41とフランジ100とは、物理的に切り離されている。下側マニホールド41とフランジ100は、それぞれがダイレクトドライブモータ7の軸に支持されて間欠回転する。フランジ100はアーム6のステーである。すなわち、フランジ100は、下側マニホールドから物理的及び機能的に切り離すことができる。これにより、下側マニホールド41が上側マニホールド5と摺り合わされている等の物理的制約からフランジ100を解放し、自由にレイアウトすることが可能となる。
(他の実施形態)
以上のように本発明の各実施形態を説明したが、発明の要旨を逸脱しない範囲で、種々の省略、置き換え、変更を行うことができる。そして、これら実施形態やその変形は、発明の範囲や要旨に含まれるとともに、特許請求の範囲に記載された発明とその均等の範囲に含まれる。
以上のように本発明の各実施形態を説明したが、発明の要旨を逸脱しない範囲で、種々の省略、置き換え、変更を行うことができる。そして、これら実施形態やその変形は、発明の範囲や要旨に含まれるとともに、特許請求の範囲に記載された発明とその均等の範囲に含まれる。
1 電子部品搬送装置
2 搬送経路
3 吸着ノズル
31 開口
32 貫通孔
33 中空管
4 回転体
41 下側マニホールド
42 空気圧回路
43 貫通孔
44 入口
45 出口
46 中空管
5 上側マニホールド
51 貫通孔
6 アーム
61 第1アーム
62 軸受け
63 第2アーム
7 ダイレクトドライブモータ
8 進退駆動装置
91 供給ユニット
92 電気特性測定ユニット
93 外観検査ユニット
94 姿勢補正ユニット
95 排出容器
96 収容ユニット
100 フランジ
101 ボルト
W 電子部品
2 搬送経路
3 吸着ノズル
31 開口
32 貫通孔
33 中空管
4 回転体
41 下側マニホールド
42 空気圧回路
43 貫通孔
44 入口
45 出口
46 中空管
5 上側マニホールド
51 貫通孔
6 アーム
61 第1アーム
62 軸受け
63 第2アーム
7 ダイレクトドライブモータ
8 進退駆動装置
91 供給ユニット
92 電気特性測定ユニット
93 外観検査ユニット
94 姿勢補正ユニット
95 排出容器
96 収容ユニット
100 フランジ
101 ボルト
W 電子部品
Claims (7)
- 電子部品を円環状の搬送経路に沿って搬送する電子部品搬送装置であって、
回転モータと、
前記搬送経路の中心に位置し、前記搬送経路よりも小径であり、前記回転モータによって間欠回転する回転体コアと、
前記回転体コアから放射状に拡がり、前記搬送経路上に先端を延ばす複数のアームと、
前記アームの先端に設けられ、前記搬送経路上の電子部品を吸着保持する吸着ノズルと、
を備え、
前記搬送経路に沿って配置された電子部品に対する検査、加工、姿勢補正、又は分類のための各種ユニットに電子部品を順番に搬送すること、
を特徴とする電子部品搬送装置。 - 負圧発生装置と前記吸着ノズルとの間に介在し、前記吸着ノズルへの負圧供給を制御する空気圧回路と、
前記空気圧回路と前記吸着ノズルとを繋ぐ中空管と、
前記空気圧回路が内部に形成され、前記回転モータによって間欠回転するマニホールドと、
を備え、
前記回転体コアは、前記マニホールドであり、
前記吸着ノズルは、前記アームを介して前記マニホールドに固定され、前記マニホールドから前記アームを延ばして前記搬送経路上に位置すること、
を特徴とする請求項1記載の電子部品搬送装置。 - 前記マニホールドは、
当該マニホールドと同心で、当該マニホールドよりも大径であり、前記搬送経路と同心で、前記搬送経路よりも小径の円盤状のステーを有し、
前記アームは、前記ステーに固定されていること、
を特徴とする請求項2記載の電子部品搬送装置。 - 前記ステーは、
前記マニホールドと分離して設けられ、前記回転モータにより間欠回転すること、
を特徴とする請求項3記載の電子部品搬送装置。 - 前記ステーは、
前記マニホールドと一体に設けられ、前記回転モータにより間欠回転すること、
を特徴とする請求項3記載の電子部品搬送装置。 - 前記アームは、
前記回転体コアから延びて先端に軸受けを有する第1のアームと、
前記軸受けに軸支された上で、更に前記搬送経路まで延び、延び先に前記吸着ノズルを有する第2のアームと、
を備え、
前記搬送経路よりも内側で前記軸受けが描く回転軌跡上に位置し、前記軸受けに軸支された前記第2のアームを前記軸受けに沿って可動とする前記吸着ノズルの進退駆動部を更に備えること、
を特徴とする請求項1乃至5の何れかに記載の電子部品搬送装置。 - 前記第1のアームは、前記回転体コアに対して着脱自在に固定されていること、
を特徴とする請求項6記載の電子部品搬送装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015003357A JP2016128352A (ja) | 2015-01-09 | 2015-01-09 | 電子部品搬送装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015003357A JP2016128352A (ja) | 2015-01-09 | 2015-01-09 | 電子部品搬送装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2016128352A true JP2016128352A (ja) | 2016-07-14 |
Family
ID=56384035
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2015003357A Pending JP2016128352A (ja) | 2015-01-09 | 2015-01-09 | 電子部品搬送装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2016128352A (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN107792663A (zh) * | 2016-08-29 | 2018-03-13 | 上野精机株式会社 | 电子零件搬送装置 |
| JP2018067584A (ja) * | 2016-10-18 | 2018-04-26 | 上野精機株式会社 | 電子部品移動装置及び電子部品搬送装置 |
| JP2019038653A (ja) * | 2017-08-24 | 2019-03-14 | Tdk株式会社 | 部品吸着搬送機 |
-
2015
- 2015-01-09 JP JP2015003357A patent/JP2016128352A/ja active Pending
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN107792663A (zh) * | 2016-08-29 | 2018-03-13 | 上野精机株式会社 | 电子零件搬送装置 |
| CN107792663B (zh) * | 2016-08-29 | 2020-04-21 | 上野精机株式会社 | 电子零件搬送装置 |
| JP2018067584A (ja) * | 2016-10-18 | 2018-04-26 | 上野精機株式会社 | 電子部品移動装置及び電子部品搬送装置 |
| JP2019038653A (ja) * | 2017-08-24 | 2019-03-14 | Tdk株式会社 | 部品吸着搬送機 |
| JP7009836B2 (ja) | 2017-08-24 | 2022-01-26 | Tdk株式会社 | 部品吸着搬送機 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN108135778B (zh) | 片剂印刷装置 | |
| JP5544461B1 (ja) | 姿勢補正装置、電子部品搬送装置、及び電子部品移載装置 | |
| JP5376386B1 (ja) | 移載装置 | |
| JP5448096B2 (ja) | ロータリー式ピックアップ機構及びそれを備えた半導体処理装置 | |
| US9618573B2 (en) | Test handler that picks up electronic devices for testing and an orientation-changing apparatus for use in a test handler | |
| CN110622285B (zh) | 电子部件的处理装置 | |
| JP5548843B2 (ja) | 電子部品検査装置及びトレイ移載装置 | |
| TWI555687B (zh) | Electronic component handling device | |
| WO2015151276A1 (ja) | 収容ユニット及び電子部品搬送装置 | |
| JP4849661B2 (ja) | 電子部品の処理装置 | |
| CN110223946B (zh) | 晶片取放装置及晶片取放与检测系统 | |
| JPS5926822A (ja) | 容器取扱い方法及び装置 | |
| JP2011190114A (ja) | 電子部品の処理装置及びその処理方法 | |
| KR102154718B1 (ko) | 반송 기구 | |
| JP4337418B2 (ja) | チップ型電子部品の取扱い装置およびチップ型電子部品の取扱い方法 | |
| JP2009126649A (ja) | ターレット搬送装置 | |
| JP2012025516A (ja) | 容器用キャップの移送装置および検査装置 | |
| JP2009252890A (ja) | 部品供給装置 | |
| JP7009836B2 (ja) | 部品吸着搬送機 | |
| JP5697120B1 (ja) | 移載装置 | |
| CN107792663A (zh) | 电子零件搬送装置 | |
| JP2021109742A (ja) | 電子部品搬送装置 | |
| JP6916447B2 (ja) | 半導体装置の搬送装置、これを備えた半導体装置の検査システムおよび半導体装置の搬送方法 | |
| JP2018098332A (ja) | 電子部品搬送装置 | |
| CN108955749B (zh) | 工件外观检查装置以及工件外观检查方法 |