JP2016183902A - レーダ装置 - Google Patents
レーダ装置 Download PDFInfo
- Publication number
- JP2016183902A JP2016183902A JP2015064054A JP2015064054A JP2016183902A JP 2016183902 A JP2016183902 A JP 2016183902A JP 2015064054 A JP2015064054 A JP 2015064054A JP 2015064054 A JP2015064054 A JP 2015064054A JP 2016183902 A JP2016183902 A JP 2016183902A
- Authority
- JP
- Japan
- Prior art keywords
- transmission
- reception module
- target
- search
- radar
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images





Landscapes
- Variable-Direction Aerials And Aerial Arrays (AREA)
- Radar Systems Or Details Thereof (AREA)
Abstract
【課題】 不要な資源をかけることなく、効率よく目標の捜索、追尾を行うことができるレーダ装置を提供する。【解決手段】 複数の素子アンテナと送受信モジュールと送受信モジュールに給電を行う給電回路からなるアクティブフェーズドアレーアンテナと、素子アンテナから輻射される電波の走査を行うため、各々の送受信モジュールに位相情報を送るビーム制御器と、送信機と、受信機と、受信機が受信した信号から目標信号を検出し、目標の情報を抽出する信号処理器からなるレーダ装置であって、ビーム制御器は、レーダ装置の覆域において目標を捜索・追尾する距離に応じて複数に分割された各領域における位相情報を予め保持し、送受信モジュールに対し、目標を捜索・追尾する距離に応じた位相情報を出力する。【選択図】 図1
Description
この発明は、アクティブフェーズドアレー方式の電子走査レーダ(以後、APARという)に関する。特に、目標の探知を目的とする捜索と、探知した目標の運動諸元情報を取得することを目的とする目標追尾の両機能を併せ持ち、多目標追尾を行うレーダ装置に関するものである。
現在、APARは、陸地設置用、艦船搭載用、航空機搭載用等のレーダ装置で使用されており、主な用途は目標の捜索と追尾にある(例えば、特許文献1、非特許文献1参照)。
電子情報通信学会(編)(1996).改定レーダ技術.コロナ社
従来、艦船搭載用のレーダが多目標追尾時や、精度を要求する追尾が必要で且つ追尾中も捜索をし続けるため、レーダ装置が高負荷な状態となるため、負荷を最適に分散させることが必要となる。様々なレーダ装置の中で、艦船搭載用のAPARは、半球体上にアンテナから輻射されるビームで捜索を行う。測角精度が必要とされる追尾では、狭いビーム幅が望ましく、覆域を早い周期で走査する必要がある捜索では、広いビーム幅が望ましい。これらの関係はビーム幅への要求において排反する。
従来のレーダ装置では、ビーム幅が決定されるアンテナ開口径を決める際、捜索と追尾の組み合わせで決まり、捜索と追尾において同じビーム幅でかつ、捜索距離に関係なく同じ有効放射電力を輻射していた。この場合、捜索と追尾にかかる時間配分(以下、レーダリソースという)の観点からは最適なアンテナ開口径とビーム幅の関係とはならず、ビーム幅が固定の捜索時においては、遠距離捜索まで可能なビーム幅で行っているため、ビームを照射する数(以下、ビームスポットという)が増えていた。また、有効放射電力も必要分以上に輻射しているため余分なエネルギーを必要としていた。
さらに、近年、艦船搭載用のレーダ装置は小型化、軽量化が要求されており、アンテナの開口が物理的に小さくなった場合、ヒット数を増やす等して追尾精度を保つため、レーダリソースが必要となっていた。
また、艦船搭載用のAPARにおいては海上で使用するため、水平方向360°の半球空間にビームを照射し、遠距離まで捜索できる高電力のAPARを搭載した艦船が多い。
艦船が、陸岸近くにいた場合や、近くに大きなレーダ有効反射断面積(以降RCS)を持つタンカー等の大型船がいた場合には、前述のとおり、アンテナ開口径が一意に決まっているため、反射電力が大きく送受信モジュールが飽和するおそれがあった。
艦船が、陸岸近くにいた場合や、近くに大きなレーダ有効反射断面積(以降RCS)を持つタンカー等の大型船がいた場合には、前述のとおり、アンテナ開口径が一意に決まっているため、反射電力が大きく送受信モジュールが飽和するおそれがあった。
以上のように、従来のレーダ装置はアンテナ開口径が一意に決まることでアンテナパターンやビーム幅が決まり、ビームスポットが固定されることから、目標の捜索や追尾に余分な時間を要し、不要なエネルギーを消費するという課題があった。
この発明は係る課題を解決するためになされたものであり、不要な時間、エネルギーをかけることなく、効率よく目標の捜索、追尾を行うことができるレーダ装置を提供することを目的とする。
この発明に係るレーダ装置は、複数の素子アンテナと、前記素子アンテナの各々に接続された送受信モジュールと、前記送受信モジュールに給電を行う給電回路からなるアクティブフェーズドアレーアンテナと、前記素子アンテナから輻射される電波の走査を行うため、各々の前記送受信モジュールに位相情報を送るビーム制御器と、基準信号を生成し励振する送信機と、空間に輻射された電波の反射波を受信する受信機と、前記受信機が受信した信号から目標信号を検出し、目標の情報を抽出する信号処理器からなるレーダ装置であって、前記ビーム制御器は、レーダ装置の覆域において目標を捜索・追尾する距離に応じて複数に分割された各領域における位相情報を予め保持し、各々の前記送受信モジュールに前記目標を捜索・追尾する距離に応じた位相情報を出力する。
この発明によるレーダ装置によれば、余分な時間やエネルギーをかけることなく、効率よく目標の捜索、追尾を行うことができる。捜索と追尾の効率化により、追尾目標数の増加も可能となり、レーダ装置の性能を向上させることができる。
実施の形態1.
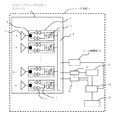
以下、図面を参照しながら、実施の形態1に係るレーダ装置について説明する。図1は本実施の形態に係るレーダ装置1の構成を示す図である。なお、以降の図において、同一または相当する部分については、同一符号を付して説明する。
以下、図面を参照しながら、実施の形態1に係るレーダ装置について説明する。図1は本実施の形態に係るレーダ装置1の構成を示す図である。なお、以降の図において、同一または相当する部分については、同一符号を付して説明する。
図1において、レーダ装置1は、アクティブフェーズドアレーアンテナ2と、アンテナ2から輻射されるビームの走査を行うためアンテナ2に位相情報を送るビーム制御器10と、基準信号を生成し励振する送信機11と、空間に輻射された電波の反射波をアンテナが受信しその受信波を信号として検出し、また、高周波信号を中間周波数帯に変える受信機12と、各装置の同期をとるための同期信号を発生させる同期信号発生器13と、受信機がアンテナから伝送されたアナログ信号をディジタル信号に変換しそのディタル信号を処理して目標信号の検出、および目標の情報を抽出する信号処理器14と、信号処理器で処理した情報を操作者に伝えるため、または所望の操作によりレーダの捜索範囲等の様々な指示ができるレーダ指示器15とから構成される。さらに、アクティブフェーズドアレーアンテナ2は、送信増幅器7と低雑音増幅器8と送受切替部6と移相器5を備え周期的に配列された複数(n個)の送受信モジュール4と、各送受信モジュール4に接続された複数(#1〜#n)の素子アンテナ3と、各送受信モジュールに給電を行う給電回路9から構成される。
次に、動作について説明する。
レーダ装置1はアクティブフェーズドアレーアンテナ2から半球空間にビームを半空間上に照射することで目標の捜索を実施し、捜索の結果、反射波の中に雑音より強い信号レベルを受信機が検知すると、次に検定を実施する。検定により目標らしさ確かめた後、目標として認識する。
目標として認識されると追尾を開始し、追尾専用のビームを目標に対し照射する。
レーダ装置1はアクティブフェーズドアレーアンテナ2から半球空間にビームを半空間上に照射することで目標の捜索を実施し、捜索の結果、反射波の中に雑音より強い信号レベルを受信機が検知すると、次に検定を実施する。検定により目標らしさ確かめた後、目標として認識する。
目標として認識されると追尾を開始し、追尾専用のビームを目標に対し照射する。
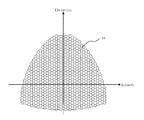
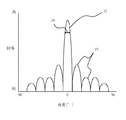
図2はレーダ装置1から輻射される、ビーム幅が狭いアンテナ1面分のビーム照射の範囲を示すイメージ図である。図3はアンテナ1面分の正面方向に輻射したカット面パターンのイメージ図である。図2のように、従来、捜索を実施する際には、捜索距離に係わらず半球空間にアンテナの開口の性能で決まる固定のビーム幅のビーム16を輻射し、捜索を実施していた。捜索では、図3に示すような遠距離まで考慮した狭いビーム幅19のメインビーム17を多数輻射していたため、近距離では捜索に余剰のエネルギーをかけることとなり、また、捜索にも時間を要していた。
本実施の形態に係るレーダ装置では、新たにビーム制御器10を設け、予め距離に応じた利得に伴う広いビーム幅のビーム(以下、ブロードビーム)を生成する補正位相をビーム制御器10に保管するようにした。
ビーム制御器10では、ビーム走査位相に加え、近距離になるほど捜索用のビーム幅を広くする補正位相を情報として保持する。
ビーム制御器10では、ビーム走査位相に加え、近距離になるほど捜索用のビーム幅を広くする補正位相を情報として保持する。
図4は、アンテナ1面分の正面方向に輻射したカット面パターンのイメージ図であり、図5は、レーダ装置から輻射される、ビーム幅が広いアンテナ1面分のビーム照射の範囲を示すイメージ図である。例えば、図4に示す通り、捜索の送信時に広いビーム幅22をもつメインローブ20で輻射することで、図5に示すように捜索に必要なビーム数が減り、その結果、捜索時間の間隔を短縮させることができ、レーダリソースが有効活用できる。
また、ビーム幅を広くすることで利得が下がることから、有効放射電力が低減される。
有効放射電力は式(1)で示される値である。
有効放射電力は式(1)で示される値である。
これにより、例えば、艦船が陸岸近くにある場合や、近くに大きなRCSを持つタンカー等の大型船がある場合であっても、タンカーや崖等の反射波による送受信モジュールの飽和を防ぐことができる。
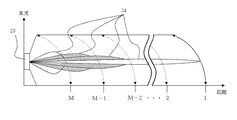
図6は、本実施の形態に係るレーダ装置1の覆域を示す図である。
本実施の形態に係るレーダ装置では、図6に示す通り、レーダ装置1が有する最大覆域を距離に応じてM分割する。
ビーム制御器10では、M分割された距離に応じ必要な有効放射電力を出力可能な利得低減量を、以下のレーダ方程式によって算出する。
そして、利得低減量相当分の送信アンテナ利得を下げ、距離に応じたビーム24をアクティブフェーズドアレーアンテナ2から輻射する。
本実施の形態に係るレーダ装置では、図6に示す通り、レーダ装置1が有する最大覆域を距離に応じてM分割する。
ビーム制御器10では、M分割された距離に応じ必要な有効放射電力を出力可能な利得低減量を、以下のレーダ方程式によって算出する。
そして、利得低減量相当分の送信アンテナ利得を下げ、距離に応じたビーム24をアクティブフェーズドアレーアンテナ2から輻射する。
以下、レーダ方程式を用いて説明する。レーダ方程式は以下の式(2)で表される。
距離に応じてM分割すると、式(2)は式(3)のように変形できる。このように送信アンテナ利得Gtを距離に応じて減少させる。
距離の分割数Mに応じて送信アンテナ利得を減少させるため、各送受信モジュールの移相器がもつ位相を制御する。
具体的には、各送受信モジュールがもつ初期位相に加えて、アレーアンテナの素子アンテナ3が持つ利得が最大となるように積みあがる補正位相を各送受信モジュール4の移相器5に加え、さらに所望の方向にビームを走査するためのビーム走査位相と、ビーム幅が広いビームを作るためのブロード位相を加える。
具体的には、各送受信モジュールがもつ初期位相に加えて、アレーアンテナの素子アンテナ3が持つ利得が最大となるように積みあがる補正位相を各送受信モジュール4の移相器5に加え、さらに所望の方向にビームを走査するためのビーム走査位相と、ビーム幅が広いビームを作るためのブロード位相を加える。
補正位相や、ビーム走査位相の位相情報をアンテナ内の各送受信モジュール4に伝送するためには補正位相や位相情報を予め保持する機器が必要となる。本実施の形態に係るレーダ装置1ではビーム制御器10が行う。
予めM分割された領域における距離に応じてM個のブロード位相を保持させ、アンテナの各送受信モジュール4に、捜索の距離に応じてアンテナに位相情報を伝送する。
M個のブロード位相は、式(4)に示す通り、N個の送受信モジュール4に対して各々付与し、移相器5を制御する。
予めM分割された領域における距離に応じてM個のブロード位相を保持させ、アンテナの各送受信モジュール4に、捜索の距離に応じてアンテナに位相情報を伝送する。
M個のブロード位相は、式(4)に示す通り、N個の送受信モジュール4に対して各々付与し、移相器5を制御する。
本実施の形態に係るレーダ装置は、以上の手順を実施することで、捜索の距離に応じたビーム幅を形成することができる。本実施の形態に係るレーダ装置によれは、従来と比較して、捜索時のビームスポット数を少なくすることができ、レーダリソースを有効に活用できる。
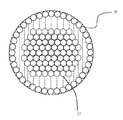
なお、アンテナ利得を下げることで、ビーム幅を広くすると同時にメインローブからの相対サイドローブレベルが上昇することがある。その際は、図7の例に示すとおり、アンテナ開口26を円形に、または、テーラー分布等の振幅密度テーパを各送受信モジュール4に適用し振幅制御することで、低サイドローブ化を図ることができる。
実施の形態2.
実施の形態1では、ビーム幅を広くするために位相を変化させ、送信アンテナ利得のみを下げビーム幅を変更していた。実施の形態2では、アクティブフェーズドアレーアンテナ2の送受信モジュール4をON/OFF制御することで電波を輻射する送受信モジュールに制限をし、みかけのアンテナ開口を小さくすることでビーム幅を広くする。
実施の形態1では、ビーム幅を広くするために位相を変化させ、送信アンテナ利得のみを下げビーム幅を変更していた。実施の形態2では、アクティブフェーズドアレーアンテナ2の送受信モジュール4をON/OFF制御することで電波を輻射する送受信モジュールに制限をし、みかけのアンテナ開口を小さくすることでビーム幅を広くする。
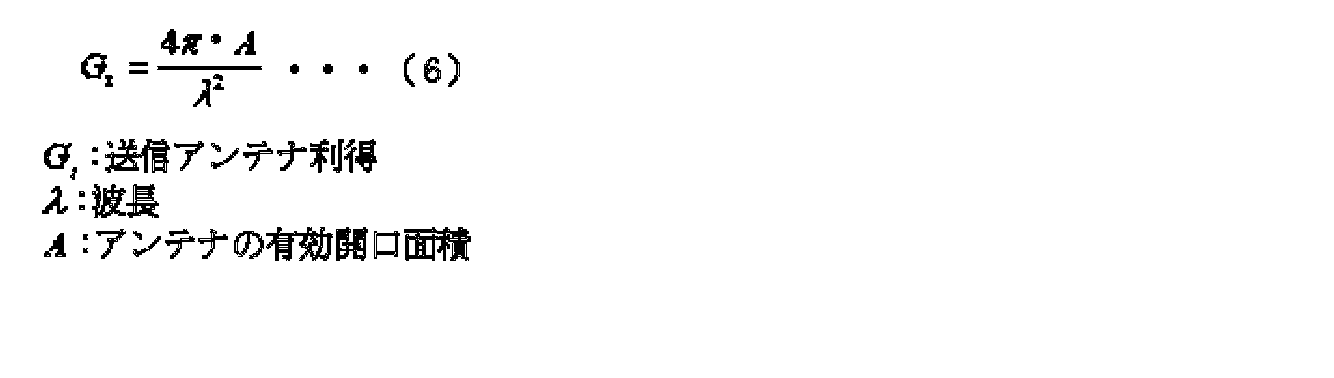
実施の形態1で示した有効放射電力EIRPに関する式(1)のPt、Gtはそれぞれ以下の式(5)、式(6)に示す関係にある。
また、式(6)に示す通り、ONの送受信モジュール数Nが減るため、アンテナ有効開口面積が減少しは減少する。
このように式(1)に示す有効放射電力のPt及びGtを共に減少することができる。
このように式(1)に示す有効放射電力のPt及びGtを共に減少することができる。
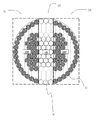
例えば、図1に示すレーダ装置1において、図8で示した周期的に配列された素子アンテナと接続された送受信モジュール30、31の中から、水平方向の外側の送受信モジュールをOFFすることで、領域29の送受信モジュールはOFFされ、見かけのアンテナ開口は送受信モジュール4をONしている領域28の開口となり、水平方向にビーム幅が広くなる。
また、その結果、有効放射電力が下がるため、実施の形態1のときと同様に、リソースの有効活用と送受信モジュール4の受信電力の飽和抑制が可能となる。
また、その結果、有効放射電力が下がるため、実施の形態1のときと同様に、リソースの有効活用と送受信モジュール4の受信電力の飽和抑制が可能となる。
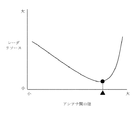
アンテナ開口径を決めるにあたり、従来は、アンテナ開口径は捜索におけるレーダリソースと追尾におけるレーダリソースの両方を考慮し、一意に決定されていた。図9は、従来の捜索と追尾の両方を考慮したときのアンテナ開口径とレーダリソースの関係を示すイメージ図である。
本実施の形態に係るレーダ装置では、送受信モジュール4のON/OFF制御を行うようにしたので、見かけのアンテナ開口を変更できる。
アンテナ開口中心から遠くの送受信モジュールをOFFすることにより、ビーム幅を広くし、近距離において輻射するビーム数を実施の形態1と同様に減少させ、レーダリソースを有効活用する。
図10は、近距離の捜索におけるレーダリソースとアンテナ開口径の関係を示した図である。図10に示すように、アンテナ開口径を可変できるので、近距離に特化した捜索でリソースを考えることが可能となる。
アンテナ開口中心から遠くの送受信モジュールをOFFすることにより、ビーム幅を広くし、近距離において輻射するビーム数を実施の形態1と同様に減少させ、レーダリソースを有効活用する。
図10は、近距離の捜索におけるレーダリソースとアンテナ開口径の関係を示した図である。図10に示すように、アンテナ開口径を可変できるので、近距離に特化した捜索でリソースを考えることが可能となる。
図11は、遠距離の捜索や追尾におけるレーダリソースとアンテナ開口径の関係を示した図である。遠距離での捜索や、追尾時のアンテナ開口径は図11に示す通り、全送受信モジュールをONとし、全開口にてアンテナの持つ最大の照射エネルギーをかけて遠距離にビームを輻射し、ビーム幅を狭くすることで追尾時の測角精度を保つようにする。
距離に応じてアンテナ開口を変更することで、図11に示すとおり、各距離に応じてレーダリソースの余剰が少ないアンテナ開口径を作り出すことができる。
距離に応じてアンテナ開口を変更することで、図11に示すとおり、各距離に応じてレーダリソースの余剰が少ないアンテナ開口径を作り出すことができる。
図12は、実施の形態2において捜索の距離に応じてアンテナ開口径を変化させる場合のレーダリソースとアンテナ開口径の関係を示すイメージ図である。
このように捜索の距離に応じたアンテナ開口径を使用することで、図12に示すレーダリソースとアンテナ開口径の関係において、最もレーダリソースが少なく最適な開口径を距離ごとに設定することができる。
このように捜索の距離に応じたアンテナ開口径を使用することで、図12に示すレーダリソースとアンテナ開口径の関係において、最もレーダリソースが少なく最適な開口径を距離ごとに設定することができる。
また、送受信モジュール4のON/OFF制御は、ビーム制御器10が行う。ビーム制御器10は、予め距離に応じてOFFとする送受信モジュールを決めておき、そのOFFとする送受信モジュールの座標を保持する。
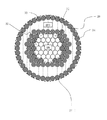
実施の形態2のレーダ装置においても、実施の形態1と同様にサイドローブレベルが上昇する場合がある。その場合は、図13に示すように、送受信モジュール35のON領域32を円形にし、ON領域32以外のまわりの領域33の送受信モジュール34をOFFにすることで、低サイドローブ化を図ることができる。
なお、低サイドローブ化の手法としては、テイラー分布等の振幅テーパを送受信モジュールの間引き処理により施すことで、低サイドローブ化を実現することも可能である(例えば、特許文献2参照)。
なお、低サイドローブ化の手法としては、テイラー分布等の振幅テーパを送受信モジュールの間引き処理により施すことで、低サイドローブ化を実現することも可能である(例えば、特許文献2参照)。
1 レーダ装置、2 アクティブフェーズドアレーアンテナ、3 素子アンテナ、4 送受信モジュール、5 移相器、6 送受切替部、7 送信増幅器、8 低雑音増幅器、9 給電回路、10 ビーム制御器、11 送信機、12 受信機、13 同期信号発生器、14 信号処理器、15 レーダ指示器、16 輻射ビーム、17 メインローブ、18 サイドローブ、19 ビーム幅(狭)、20 メインローブ、21 サイドローブ、22 ビーム幅(広)、23 輻射ビーム、24 距離に応じたメインローブ、25 アクティブフェーズドアレーレーダ装置、26 アンテナ開口、27 送受信モジュール、28 送受信モジュールをONしている領域、29 送受信モジュールをOFFしている領域、30 ONしている送受信モジュール、31 OFFしている送受信モジュール、32 送受信モジュールをONしている領域、33 送受信モジュールをOFFしている領域、34 OFFしている送受信モジュール、35 ONしている送受信モジュール。
Claims (5)
- 複数の素子アンテナと、前記素子アンテナの各々に接続された送受信モジュールと、前記送受信モジュールに給電を行う給電回路からなるアクティブフェーズドアレーアンテナと、
前記素子アンテナから輻射される電波の走査を行うため、各々の前記送受信モジュールに位相情報を送るビーム制御器と、
基準信号を生成し励振する送信機と、
空間に輻射された電波の反射波を受信する受信機と、
前記受信機が受信した信号から目標信号を検出し、目標の情報を抽出する信号処理器と、
からなるレーダ装置であって、
前記ビーム制御器は、レーダ装置の覆域において目標を捜索・追尾する距離に応じて複数に分割された各領域における位相情報を予め保持し、各々の前記送受信モジュールに前記目標を捜索・追尾する距離に応じた位相情報を出力することを特徴とするレーダ装置。 - 前記ビーム制御器は、前記捜索・追尾する距離が近距離になるに従い、前記アクティブフェーズドアレーアンテナから輻射されるビーム幅が広くなる位相情報を保持することを特徴とする請求項1記載のレーダ装置。
- 複数の素子アンテナと、前記素子アンテナの各々に接続された送受信モジュールと、前記送受信モジュールに給電を行う給電回路からなるアクティブフェーズドアレーアンテナと、
前記素子アンテナから電波を輻射するため、前記送受信モジュールを動作するか否かの動作制御情報を出力するビーム制御器と、
基準信号を生成し励振する送信機と、
空間に輻射された電波の反射波を受信する受信機と、
前記受信機が受信した信号から目標信号を検出し、目標の情報を抽出する信号処理器と、
からなるレーダ装置であって、
前記ビーム制御器は、レーダ装置の覆域において目標を捜索・追尾する距離に応じて複数に分割された各領域における前記送受信モジュールの動作制御情報を予め保持し、前記送受信モジュールに、前記目標を捜索・追尾する距離に応じた動作制御情報を伝送することを特徴とするレーダ装置。 - 前記ビーム制御器は、前記捜索・追尾する距離が近距離になるに従い、前記アクティブフェーズドアレーアンテナの開口中心から離れた送受信モジュールの動作を止める動作制御情報を保持することを特徴とするレーダ装置。
- 前記ビーム制御器は、動作する前記送受信モジュールが前記アクティブフェーズドアレーアンテナの開口中心に対し円形となる動作制御情報を保持することを特徴とする請求項3、4いずれか記載のレーダ装置
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015064054A JP2016183902A (ja) | 2015-03-26 | 2015-03-26 | レーダ装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015064054A JP2016183902A (ja) | 2015-03-26 | 2015-03-26 | レーダ装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2016183902A true JP2016183902A (ja) | 2016-10-20 |
Family
ID=57241767
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2015064054A Pending JP2016183902A (ja) | 2015-03-26 | 2015-03-26 | レーダ装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2016183902A (ja) |
Cited By (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN106546973A (zh) * | 2016-10-28 | 2017-03-29 | 上海无线电设备研究所 | 相控阵雷达及其全空域目标搜索方法 |
| KR101890359B1 (ko) * | 2018-01-17 | 2018-08-21 | 엘아이지넥스원 주식회사 | 주기적으로 회전하는 레이더의 빔 폭 조절 장치 및 장거리 레이더 시스템 |
| CN112327284A (zh) * | 2020-11-12 | 2021-02-05 | 广州极飞科技有限公司 | 雷达控制方法、雷达装置和可移动设备 |
| CN113805169A (zh) * | 2021-08-11 | 2021-12-17 | 航天恒星科技有限公司 | 空间目标低功耗小卫星雷达搜索与跟踪方法 |
| CN115361676A (zh) * | 2022-10-19 | 2022-11-18 | 天地信息网络研究院(安徽)有限公司 | 一种基于波束宽度自适应调整的定向自组网邻居发现方法 |
| CN117706541A (zh) * | 2024-02-06 | 2024-03-15 | 四川省华盾防务科技股份有限公司 | 相控阵多目标跟踪方法、装置、设备及存储介质 |
-
2015
- 2015-03-26 JP JP2015064054A patent/JP2016183902A/ja active Pending
Cited By (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN106546973A (zh) * | 2016-10-28 | 2017-03-29 | 上海无线电设备研究所 | 相控阵雷达及其全空域目标搜索方法 |
| KR101890359B1 (ko) * | 2018-01-17 | 2018-08-21 | 엘아이지넥스원 주식회사 | 주기적으로 회전하는 레이더의 빔 폭 조절 장치 및 장거리 레이더 시스템 |
| CN112327284A (zh) * | 2020-11-12 | 2021-02-05 | 广州极飞科技有限公司 | 雷达控制方法、雷达装置和可移动设备 |
| CN113805169A (zh) * | 2021-08-11 | 2021-12-17 | 航天恒星科技有限公司 | 空间目标低功耗小卫星雷达搜索与跟踪方法 |
| CN113805169B (zh) * | 2021-08-11 | 2024-05-03 | 航天恒星科技有限公司 | 空间目标低功耗小卫星雷达搜索与跟踪方法 |
| CN115361676A (zh) * | 2022-10-19 | 2022-11-18 | 天地信息网络研究院(安徽)有限公司 | 一种基于波束宽度自适应调整的定向自组网邻居发现方法 |
| CN115361676B (zh) * | 2022-10-19 | 2023-01-03 | 天地信息网络研究院(安徽)有限公司 | 一种基于波束宽度自适应调整的定向自组网邻居发现方法 |
| CN117706541A (zh) * | 2024-02-06 | 2024-03-15 | 四川省华盾防务科技股份有限公司 | 相控阵多目标跟踪方法、装置、设备及存储介质 |
| CN117706541B (zh) * | 2024-02-06 | 2024-04-16 | 四川省华盾防务科技股份有限公司 | 相控阵多目标跟踪方法、装置、设备及存储介质 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US9885777B2 (en) | Detection of stealth vehicles using VHF radar | |
| KR20130040832A (ko) | 전자 대응책 시스템 | |
| CN111555015A (zh) | 一种双偏振相控阵天线及双偏振相控阵天气雷达 | |
| JP2019054723A (ja) | 無線送電装置 | |
| JP2011191293A (ja) | 低電力空間結合フェーズドアレイレーダー | |
| JP2012159349A (ja) | アンテナ装置、レーダ装置、車載レーダシステム | |
| JP2005233723A (ja) | 分散開口レーダ装置 | |
| JP5503141B2 (ja) | 目標検出装置 | |
| KR101890359B1 (ko) | 주기적으로 회전하는 레이더의 빔 폭 조절 장치 및 장거리 레이더 시스템 | |
| JP2011180004A (ja) | 捜索レーダ装置および捜索レーダ装置における不要波成分抑圧方法 | |
| JP2021510812A (ja) | レーダシステム | |
| RU2444753C1 (ru) | Способ радиоконтроля воздушных объектов | |
| JP2014106042A (ja) | Dbfレーダ装置 | |
| JP6415915B2 (ja) | レーダシステムおよび干渉抑圧方法 | |
| CN113805169A (zh) | 空间目标低功耗小卫星雷达搜索与跟踪方法 | |
| RU2545168C2 (ru) | Многофункциональная станция помех | |
| JP4879761B2 (ja) | レーダ装置 | |
| JP2011021912A (ja) | レーダ装置 | |
| JP5746776B2 (ja) | 目標検出装置 | |
| JP2020034330A (ja) | レーダ装置および目標識別方法 | |
| JP6452412B2 (ja) | 誘導装置 | |
| JP6426434B2 (ja) | 物体検出装置、および物体検出方法 | |
| JP2016057207A (ja) | レーダシステム、レーダ装置及び受信レーダ装置 | |
| Cattenoz et al. | An experimental demonstration of a posteriori digital calibration of MIMO radar system | |
| JP2002139560A (ja) | レーダ装置 |