JP2016189083A - 管理サーバ及び遠隔監視システム - Google Patents
管理サーバ及び遠隔監視システム Download PDFInfo
- Publication number
- JP2016189083A JP2016189083A JP2015068402A JP2015068402A JP2016189083A JP 2016189083 A JP2016189083 A JP 2016189083A JP 2015068402 A JP2015068402 A JP 2015068402A JP 2015068402 A JP2015068402 A JP 2015068402A JP 2016189083 A JP2016189083 A JP 2016189083A
- Authority
- JP
- Japan
- Prior art keywords
- information
- management server
- ship
- remote monitoring
- terminal device
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 238000012544 monitoring process Methods 0.000 title claims abstract description 57
- 238000007726 management method Methods 0.000 description 80
- 238000004891 communication Methods 0.000 description 41
- 238000010586 diagram Methods 0.000 description 15
- 238000012545 processing Methods 0.000 description 12
- 241000237509 Patinopecten sp. Species 0.000 description 10
- 235000020637 scallop Nutrition 0.000 description 10
- 239000000446 fuel Substances 0.000 description 9
- 230000006870 function Effects 0.000 description 8
- 238000000034 method Methods 0.000 description 5
- 230000005540 biological transmission Effects 0.000 description 4
- 238000001514 detection method Methods 0.000 description 4
- 238000012423 maintenance Methods 0.000 description 4
- 230000002079 cooperative effect Effects 0.000 description 3
- 230000000875 corresponding effect Effects 0.000 description 3
- 239000004973 liquid crystal related substance Substances 0.000 description 3
- XLYOFNOQVPJJNP-UHFFFAOYSA-N water Substances O XLYOFNOQVPJJNP-UHFFFAOYSA-N 0.000 description 3
- 238000004804 winding Methods 0.000 description 3
- 230000005856 abnormality Effects 0.000 description 2
- 230000000366 juvenile effect Effects 0.000 description 2
- 241000238424 Crustacea Species 0.000 description 1
- 241000195493 Cryptophyta Species 0.000 description 1
- 239000003086 colorant Substances 0.000 description 1
- 239000000498 cooling water Substances 0.000 description 1
- 238000013480 data collection Methods 0.000 description 1
- 239000010705 motor oil Substances 0.000 description 1
- 230000004044 response Effects 0.000 description 1
- 235000015170 shellfish Nutrition 0.000 description 1
Images






Landscapes
- Information Transfer Between Computers (AREA)
- Management, Administration, Business Operations System, And Electronic Commerce (AREA)
Abstract
【課題】漁獲作業が行われた位置を管理することで、効率良く操業することができる遠隔監視システムの管理サーバを提供することである。【解決手段】遠隔監視システム10の管理サーバ2は、船舶1の現在地を示す現在地情報及び船舶1の稼働状況を示す稼働情報を受信し、両情報に基づいて漁獲作業が行われた位置を示す操業位置情報を算出する。遠隔監視システム10の遠隔監視端末装置3は、船舶1に備えられ、現在地情報及び稼働情報を送信する。稼働情報としては、船速、エンジン回転数、エンジン負荷等の情報を用いることができる。【選択図】図1
Description
本発明は、管理サーバと、船舶に備えられ該管理サーバと通信する遠隔監視端末装置とを含む遠隔監視システムに関する。
海上の船舶と陸上の事務所を衛星通信を利用して接続し、船舶の様々な情報を陸上で閲覧、一括管理することのできるシステムが提案されている。例えば、特許文献1には、GPS(Global Positioning System)からの船舶位置データを自動的に収録する船内パソコンと、この船内パソコンから通信衛星を経由して送信された船舶位置データを陸側にて一括管理保管するシステム管理会社のデータサーバと、このデータサーバにインターネットを経由してアクセスして船舶位置データを閲覧することができるクライアントパソコンとを備えた船舶の運航管理システムが開示されている。
一方、漁業分野では漁獲量に影響する情報が重要となる。例えば、帆立漁業においては、沿岸海域を畑のように海区に区切り、順番に帆立稚貝の放流と操業を繰り返す漁法がある。通常、このような帆立漁業では、どの海区で操業するかは漁業協同組合等で決められているが、各船が海区内のどの場所で操業するかまでは決められておらず、海区内のどの場所で操業したかも管理されていない。
そのため、全船の操業場所を総合すると、海区内での操業場所に偏りが生じている可能性があり、獲り残しによる効率低下が懸念される。
本発明は、漁獲作業が行われた位置を管理することで、効率良く操業することができる管理サーバを提供することを目的とする。また、その管理サーバを含む遠隔監視システムを提供することも目的とする。
本発明の管理サーバは、船舶の現在地を示す現在地情報及び該船舶の稼働状況を示す稼働情報を受信し、両情報に基づいて漁獲作業が行われた位置を算出する構成とする。
上記の管理サーバにおいて、前記稼働情報は、船速、エンジン回転数、エンジン負荷の少なくとも1つを含む構成とすることができる。
また上記の管理サーバにおいて、前記稼働情報の値が予め設定された所定範囲内である場合に漁獲作業が行われたと判定する構成とすることができる。
また上記の管理サーバにおいて、前記所定範囲は任意に設定可能であることとしてもよい。
また上記の管理サーバにおいて、複数の船舶の前記現在情報及び前記稼働情報を受信し、前記複数の船舶の漁獲作業が行われた位置を地図上に重畳して出力する構成としてもよい。
本発明の遠隔監視システムは、上記の管理サーバと、船舶に備えられ、前記現在地情報及び前記稼働情報を送信する遠隔監視端末装置とを含む構成とする。
本発明によれば、漁獲作業が行われた操業位置を管理サーバで管理することができる。よって、今後の操業計画に漁獲作業が行われた操業位置を利用することで、操業位置の重複を避けて効率良く操業することができる。
また本発明によれば、稼働情報は、船速、エンジン回転数、エンジン負荷の少なくとも1つを含む構成とすることにより、ほぼ正確な操業位置を求めることができる。
また本発明によれば、稼働情報の値が予め設定された所定範囲内である場合に漁獲作業が行われたと判定することにより、少ない処理で簡単に操業位置を算出することができる。
また本発明によれば、所定範囲は任意に設定可能であることにより、季節による波の高さなどの外的要因を考慮して設定することができるので、高精度に操業位置を算出することができる。
また本発明によれば、複数の船舶の漁獲作業が行われた位置を地図上に重畳することにより、漁業協同組合等の複数の船舶単位で操業位置を共有することができ、今後の操業計画に漁獲作業が行われた操業位置を利用することで、操業位置の重複を避けて効率良く操業することができる。
本実施形態の遠隔監視システムは、漁業における船舶の操業の管理に利用することができ、特に貝類、甲殻類、藻類等、ほとんど移動しない対象を採取する漁業に有効に利用することができる。
<遠隔監視システム>
図1は、船舶を遠隔監視する遠隔監視システムの概略構成を示すブロック図である。遠隔監視システム10は、管理サーバ2と、1以上の船舶1のそれぞれに設けられ、管理サーバ2に通信網4を介して接続される遠隔監視端末装置3とを備えている。
図1は、船舶を遠隔監視する遠隔監視システムの概略構成を示すブロック図である。遠隔監視システム10は、管理サーバ2と、1以上の船舶1のそれぞれに設けられ、管理サーバ2に通信網4を介して接続される遠隔監視端末装置3とを備えている。
管理サーバ2は、陸上の漁業協同組合の事務所に設置されており、船舶1の現在地(現在の緯度、経度)を示す現在地情報、船舶1の稼働状況を示す稼働情報、漁獲作業が行われた位置を示す操業位置情報等を格納(蓄積)するようになっている。管理サーバ2に格納されている情報は、管理サーバ2に接続されている表示部に出力され、漁業協同組合の組合員等の利用者によって利用されるようになっている。
遠隔監視端末装置3及び管理サーバ2は、通信網4を介して互いの通信部で接続されることで、遠隔監視端末装置3と管理サーバ2との間で情報の送受信を行うことが可能とされている。これにより、漁業協同組合の事務所で船舶1を遠隔監視したり、船舶1で管理サーバ2に格納されている情報を読み出して船員が確認したりすることができる。
通信網4は無線通信網、又は有線通信網と無線通信網を組み合わせた通信網を用いることができる。通信網4としては、代表的には、電気通信事業者が適用する公衆回線網であって、固定電話機や携帯電話機等の端末機どうしを通信させる公衆回線網を挙げることができる。
<遠隔監視端末装置>
図2は、遠隔監視端末装置3の概略構成を示すブロック図である。遠隔監視端末装置3は、通信部31と、GPSセンサ32と、位置検出部33と、位置情報記憶部34と、制御部35とを備えている。また、遠隔監視端末装置3には、液晶パネル等の表示部36及びキーボード等の操作部37が外部接続される構成であってもよい。また、遠隔監視端末装置3は、船舶制御装置38に接続されている。船舶制御装置38は、エンジンをはじめ船舶1の電気系統の制御を行うものである。例えば、船舶制御装置38は、遠隔監視端末装置3からの要求に応じて船舶1の稼働情報を遠隔監視端末装置3へ出力する。
図2は、遠隔監視端末装置3の概略構成を示すブロック図である。遠隔監視端末装置3は、通信部31と、GPSセンサ32と、位置検出部33と、位置情報記憶部34と、制御部35とを備えている。また、遠隔監視端末装置3には、液晶パネル等の表示部36及びキーボード等の操作部37が外部接続される構成であってもよい。また、遠隔監視端末装置3は、船舶制御装置38に接続されている。船舶制御装置38は、エンジンをはじめ船舶1の電気系統の制御を行うものである。例えば、船舶制御装置38は、遠隔監視端末装置3からの要求に応じて船舶1の稼働情報を遠隔監視端末装置3へ出力する。
稼働情報とは、船舶1の稼働状況によって値が変化する情報であって、漁獲作業時に特有の値を示す情報である。稼働情報としては、船速、エンジン回転数、エンジン負荷、排気温度、ブースト圧、網のウインチの動作、などを用いることができる。稼働情報の詳細については後述する。
通信部31は、漁業協同組合の事務所における管理サーバ2の通信部と同一の通信プロトコル(通信規約)で通信可能とされている。通信時に送受信される情報は、通信プロトコルに従うように通信部31で変換される。そして、通信部31は、制御部35にて取得した現在地情報及び稼働情報を管理サーバ2へ送信したり、管理サーバ2から操業位置情報を受信したりする。管理サーバ2への現在地情報及び稼働情報の送信時期には特に限定はなく、例えば、現在地情報を取得する度に送信してもよいし、一日の操業が終了して帰港したときにまとめて送信してもよい。
GPSセンサ32は、GPS衛星からの電波を受信するセンサである。位置検出部33は、GPSセンサ32にて受信した電波に基づいて船舶1の現在地を検出するものである。現在地の検出頻度は、例えば1分間隔とすることができる。また、位置検出部33は、船舶1の速度情報や方位情報を検出するようにしてもよい。位置情報記憶部34は、RAM(Random Access Memory)等の揮発メモリからなり、位置検出部33にて検出した位置情報を一時的に格納する。位置情報記憶部34の情報は現在地情報として扱われ、管理サーバ2へ送信される。
制御部35は、CPU(Central Processing Unit)等のマイクロコンピュータからなる処理部351と、ROM(Read Only Memory)、RAM、ハードディスクドライブ、フラッシュメモリ等の記憶部352とを有している。制御部35は、処理部351が記憶部352のROMに予め格納された制御プログラムを記憶部352のRAM上に読み出して実行することにより、各種構成要素の作動制御を行う。具体的には、通信時における情報の送受信、各種の入出力制御及び演算処理の制御等を行う。また、記憶部352は地図情報も記憶する。
制御部35の入力制御により、操作部37による入力(指示)が受け付けられる。そして、制御部35の出力制御により、管理サーバ2から受信した操業位置情報は船舶制御装置3を介して表示部36に表示される。これにより、船員は管理サーバ2で管理される操業位置情報を船舶1で確認することができる。よって、船員はいつでも操業位置情報を確認できるので、操業場所に偏りが生じないように効率良く操業することができる。
なお、遠隔監視端末装置用のバッテリーは船舶1のバッテリーとは別に設けてもよい。遠隔監視端末装置用のバッテリーは遠隔監視端末装置3に内蔵してもよいし、外部に設置して接続してもよい。これによれば、キーオフの状態でも通信可能となり、遠隔監視システム10を利用することができる。例えば、帰港してキーオフになったことをトリガーとして一日分の現在地情報及び稼働情報を管理サーバ2へ送信する構成とすることができる。
<管理サーバ>
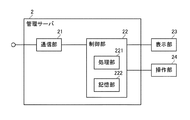
図3は、管理サーバ2の概略構成を示すブロック図である。管理サーバ2は、例えばデスクトップ型パーソナルコンピュータであり、通信部21と、制御部22とを備えている。また、管理サーバ2には、液晶パネル等の表示部23及びキーボード等の操作部24が外部接続されている。なお、表示部23及び操作部24は管理サーバ2に含まれる構成(例えば、ノート型パーソナルコンピュータ)であってもよい。
図3は、管理サーバ2の概略構成を示すブロック図である。管理サーバ2は、例えばデスクトップ型パーソナルコンピュータであり、通信部21と、制御部22とを備えている。また、管理サーバ2には、液晶パネル等の表示部23及びキーボード等の操作部24が外部接続されている。なお、表示部23及び操作部24は管理サーバ2に含まれる構成(例えば、ノート型パーソナルコンピュータ)であってもよい。
通信部21は、遠隔監視端末装置3の通信部31と同一の通信プロトコルで通信可能とされている。通信時に送受信される情報は、通信プロトコルに従うように通信部21で変換される。そして、通信部21は、遠隔監視端末装置3から現在地情報や船舶1の稼働情報を受信したり、遠隔監視端末装置3へ操業位置情報や船舶1の制御に関する更新情報を送信したりする。
制御部22は、CPU等のマイクロコンピュータからなる処理部221と、ROM、RAM、ハードディスクドライブ、フラッシュメモリ等の記憶部222とを有している。制御部22は、処理部221が記憶部222のROMに予め格納された制御プログラムを記憶部222のRAM上に読み出して実行することにより、各種構成要素の作動制御を行う。具体的には、通信時における情報の送受信、各種の入出力制御及び演算処理の制御等を行う。また、記憶部222は地図情報、現在地情報、稼働情報及び操業位置情報も記憶する。
処理部221は、現在地情報及び稼働情報に基づいて操業位置情報を算出する。具体的には、稼働情報の値が予め設定された所定範囲内である場合に漁獲作業が行われたと判定し、その稼働情報に対応した現在地情報を操業位置情報とし、操業位置情報を日時に対応させて記憶部222に記憶する。なお、操業位置情報は現在地情報以外の情報を含むこともできる。このようにして操業位置情報を推定できる理由を以下に説明する。
図4は、船舶1の出港から帰港までの船速、エンジン回転数、排気温度、ブースト圧を示す図である。図5は、図4の破線部分の拡大図である。船速を参照して出港から帰港までを説明すると、まず、出港した船舶1は速度を上げ、10ノット程度の速度になるとその速度を保ちながら目的の操業場所まで移動する。そして、目的の操業地点に到着すると停止し、網を投入して低速で網曳き作業を行う。帆立漁の網曳き作業は通常2〜3ノット程度の船速で行われる。網曳き作業が終了すると、速度を落としながら網の巻き上げ作業を行う。そして、巻き上げが終了すると、速度を10ノット程度に上げて次の操業場所へ移動し、再び網を投入する。帆立漁では一日にこの網曳き作業を10〜20回繰り返す。そして、一日の漁獲作業が終了すると、船舶1は港へ向けて速度を上げ、10ノット程度の速度になるとその速度を保ちながら出港した港へ帰港する。
このことから、稼働情報として船速を用いる場合、例えば0.5〜5ノットの船速を漁獲作業が行われたと判定所定するための所定範囲とすれば、移動中の状態を除くことができ、網曳き作業中(漁獲作業中)の状態を抽出することができる。よって、船速が所定範囲内である場合に漁獲作業が行われたと判定し、その稼働情報に対応した現在地情報を操業位置情報とすることができる。
なお、所定範囲は利用者が任意に設定可能である。例えば、季節等の要因で波が高い場合には通常よりも遅い船速で網曳き作業が行われるので、所定範囲をより遅い範囲(例えば0.2〜4ノット)に設定すればよい。
また、エンジン回転数、排気温度、ブースト圧は、図4から明らかなように、船速と同じような挙動を示すので、それぞれ適切な所定範囲を設定すれば、稼働情報として用いることが可能である。エンジン回転数、排気温度又はブースト圧を稼働情報として用いた場合にも所定範囲は任意に設定可能である。
また、稼働情報として複数の情報を用いることで操業位置情報を高精度に算出することができ、より正確に漁獲作業が行われた場所を特定することができる。
また、稼働情報としてエンジン負荷を用いることもできる。エンジン負荷は、例えば、エンジン回転数と燃料消費量とから求めることができる。エンジン負荷も船速と同じような挙動を示すので、適切な範囲を設定することで稼働情報として用いることができる。エンジン負荷を稼働情報として用いた場合にも所定範囲は任意に設定可能である。なお、稼働情報としてエンジン負荷を用いる場合、精度を向上させるために時間や船速等の他の情報と併用することが好ましい。
また、稼働情報として網のウインチの動作を用いることもできる。この場合、ウインチの動作を船舶制御装置38で制御し、例えばウインチの回転方向を検出することで、網を投入する方向にウインチが回転してから網を巻き上げる方向にウインチが回転するまでの間を漁獲作業が行われているものと判定することができる。
図3の説明に戻り、制御部22の出力制御により、記憶部222に格納された操業位置情報が表示部23に表示される。具体的には、地図上に操業位置が重畳された画像が表示される。また、制御部22の出力制御により、遠隔監視端末装置3へ操業位置情報が送信される。操業位置情報は遠隔監視端末装置3から要求があった場合に送信される。一方、制御部22の入力制御により、操作部24による入力(指示)が受け付けられる。
操業位置情報は様々な形態に加工して表示できる。例えば、一隻の船舶1の一日の操業位置を表示したり、一隻の船舶1の一か月の操業位置を表示したり、複数の船舶1の一日の操業位置を表示したり、複数の船舶1の一か月の操業位置を表示したりすることができる。このように、漁獲作業が行われた位置(操業位置)を管理することで、操業位置の重複を避けて効率良く操業することができる。
なお、複数の船舶1の操業位置を地図上に重畳して表示する場合、各船舶1の操業位置を異なる色で表示すると、船舶毎の操業位置を把握し易いので今後の計画に有効に利用できる。
<実施例>
以下に、上記の遠隔監視システム10を帆立稚貝の放流と操業を繰り返す帆立漁に適用した実施例について説明する。
以下に、上記の遠隔監視システム10を帆立稚貝の放流と操業を繰り返す帆立漁に適用した実施例について説明する。
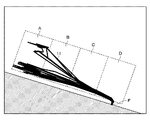
図6は、帆立漁の海区を説明する図である。斜線部分は陸地を示しており、破線部分は海区を示している。破線部分は実際には網などの区切りはなく仮想線である。海区はA〜Dの4海区に分けられている。これは帆立稚貝が4年で収穫できるため、毎年順番に海区を移動して操業するからである。したがって、海区の数には特に限定はない。点Fは船舶1が出港・帰港する漁港を示している。
図7は、一隻の船舶1の一か月の航跡を示す図である。太実線で示される一か月の航跡11は、地図上に一日毎の航跡を一か月分重畳して表示することで構成されている。一日分の航跡は船舶1の一日分の現在地情報を時系列に繋げることにより管理サーバ2側で生成できる。図7の航跡11から船舶1は、漁港Fを出港して4つの海区A〜Dを経由して漁港Fに帰港していることがわかる。しかしながら、航跡11からはどこで漁獲作業を行っているかは特定できない。
そこで、漁獲作業が行われた位置を特定するため、管理サーバ2で遠隔監視端末装置3から受信した現在地情報及び稼働情報に基づいて漁獲作業が行われた位置を示す操業位置情報を算出する。
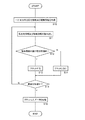
図8は、操業位置の算出に関する管理サーバ2の動作を示すフローチャートである。まず、ステップS10において、管理サーバ2は一隻の船舶1の一か月分の現在地情報及び稼働情報を取得する。一か月分の両情報は、船舶1が現在地情報を取得する度に送信してきたデータを記憶部222に格納しておいてもよいし、船舶1が一日の操業を終了して帰港したときにまとめて送信してきたデータを記憶部222に格納しておいてもよい。
次に、ステップS10からステップS11へ進んで、管理サーバ2は、時系列順に、現在地情報及びその現在地情報を取得した時点の稼働情報を読み出す。そして、ステップS12へ進んで管理サーバ2は、稼働情報の値が予め設定された所定範囲内であるか否かを判定する。
ステップS12において稼働情報の値が予め設定された所定範囲内である場合、漁獲作業が行われたと判断し、ステップS13へ進んでその現在地情報の位置を地図上にプロットする。一方、ステップS12において稼働情報の値が予め設定された所定範囲外である場合、漁獲作業は行われていないと判断し、ステップS14へ進んでその現在地情報の位置は地図上にプロットしない。
ステップS13及びS14からはステップS15へ進んで、時系列で最後の現在地情報であるか否かを判定する。ステップS15において、まだ最後でない場合はステップS11に戻り、一方、最後である場合はステップS16へ進んで地図上にプロットしたデータを一か月の操業位置情報として記憶部222に記憶する。この一か月の操業位置情報は、操作部37の操作により、表示部36に表示される。これにより、操業位置情報の偏りを参考にして次月の計画を立てることができる。また、船舶1の遠隔監視端末装置3で管理サーバ2から操業位置情報を受信して表示部36に表示することもできる。これにより、船上で操業位置情報を確認できるので利便性が向上する。
図9は、図7のデータから算出した操業位置情報を示す図である。これは稼働情報として船速を用い、所定範囲を0.5〜5ノットとして算出した結果である。太実線で示される一か月の操業位置12は、海区Aに収まっていることがわかる。この結果を参考に、海区A内での操業位置の偏りをなくすように操業するなど、操業予定場所の計画を立てることができる。
また、図9からは他の海区B〜Dでは操業していないこともわかる。このことから、違法操業をしていないといえる。このように、操業位置情報は、違法操業の監視にも利用することができる。通常、違法操業を監視しようとすると監視船を出さなければならないためコストがかかるが、遠隔監視システム10を利用することでコストを抑えることができる。
なお、一隻の船舶1の一か月の操業位置情報を集計する他にも、同じ海区で操業しているすべての船舶1の一か月の操業位置情報を集計して地図上に重畳表示してもよい。これによると、漁業協同組合において操業場所を管理することができ、各船の次月の操業場所の割り振りの計画も立てやすくなる。
図10は、図9のデータから算出した操業時間分布を示す図である。○印は操業時間が長い場所を示し(例えば100時間以上)、×印は操業時間が短い場所を示し(例えば10時間未満)、△印は○印と×印の間の操業時間の場所であることを示している。各位置での操業時間の算出は、例えば、図9において各位置でのプロットの重なり回数を集計することで算出することができる。図10によると、位置毎にどれくらいの時間その場所で操業したかがわかるので、次月の操業場所の計画に有効に利用することができる。
なお、データの集計期間は一か月間に限定されることはなく、一日間、一週間、一年間等の集計期間としてもよい。
<その他>
遠隔監視システム10は、上述した漁獲作業が行われた位置を管理する操業位置管理に加え、稼働時間管理、計画管理、燃料消費量管理、異常発生管理、メンテナンス管理などの機能を備えることもできる。各管理情報は、管理サーバ2にて算出及び格納でき、管理サーバ2側の表示部23又は遠隔監視端末装置3側の表示部36にて表示できる。
遠隔監視システム10は、上述した漁獲作業が行われた位置を管理する操業位置管理に加え、稼働時間管理、計画管理、燃料消費量管理、異常発生管理、メンテナンス管理などの機能を備えることもできる。各管理情報は、管理サーバ2にて算出及び格納でき、管理サーバ2側の表示部23又は遠隔監視端末装置3側の表示部36にて表示できる。
稼働時間管理は、各船舶1の出港から帰港までの時間を所定期間(例えば、一日間、一週間、一か月間、一年間等)で集計した情報を管理する機能である。これにより、各船舶1の各期間の稼働時間を把握することができる。また、実際に漁獲作業が行われた操業時間を管理してもよい。操業時間は操業位置情報に対応する現在地情報の取得時間に基づいて算出することができる。そして、管理サーバ2で稼働時間に対する操業時間の割合を求めることで作業効率を算出することができる。
計画管理は、今後の操業予定を記した情報を管理する機能である。例えば、船舶名と操業予定日と操業予定場所とを記した情報を用いることができる。そして、利用者が操作部24を操作して日付と船舶名とを指定すれば、地図上に予定の操業場所が表示される。操業予定場所は、過去の操業位置情報を参考にして利用者が入力すればよい。計画の入力は、管理サーバ2側又は遠隔監視端末装置3側のどちらで行ってもよく、入力された情報は管理サーバ2に格納され、遠隔監視システム10上で共有される。
燃料消費量管理は、いわゆる燃費を示す情報を管理する機能である。例えば、一日の燃費を示す情報であってもよいし、移動時の燃費や漁獲作業時の燃費を示す情報であってもよい。さらに、エンジン回転数とブースト圧との関係を加えると、低燃費運航の参考にすることができる。
異常発生管理は、船舶制御装置38が取得するエンジンの稼働状況等を示す情報を管理する機能である。例えば、冷却水の水位を管理していれば、規定水位以下になったことを検知した場合に表示や音声で警告することができ、早期に不具合の対応ができる。
メンテナンス管理は、メンテナンスの時期を管理する機能である。例えば、燃料フィルタ、エンジンオイル等の消耗品の交換間隔や使用時間を管理することで、交換時期に表示や音声で知らせることができる。また、交換履歴を管理することにより、過去の整備状況を把握することができる。
次に、遠隔監視システムを複数の漁業協同組合で使用する場合など、大規模なシステムとする場合には、以下のような形態としてもよい。
図11は、他の形態の遠隔監視システムの概略構成を示すブロック図である。遠隔監視システム100は、管理サーバ2と、1以上の船舶1のそれぞれに設けられ、管理サーバ2に通信網4を介して接続される遠隔監視端末装置3と、管理サーバ2にネットワーク6を介して接続される1以上の利用者端末装置5とを備えている。管理サーバ2をシステムの管理会社等の遠隔監視センターに設置し、管理サーバ2と通信可能な利用者端末装置5を漁業協同組合等の利用者側の施設に設置している。
管理サーバ2の構成及び機能は上述した以外に次のようなものとなっている。管理サーバ2はLAN(Local Area Network)やインターネット等のネットワークを介してパーソナルコンピュータ、タブレット型コンピュータ、携帯端末機等の利用者端末装置5に接続される。管理サーバ2に格納されている情報は、遠隔監視端末装置3で読み出されて船員によって利用され、また利用者端末装置5で読み出されて漁業協同組合の組合員等の利用者によって利用されるようになっている。
遠隔監視端末装置3及び通信網4の構成と機能は上述したものと同様であるので、説明を省略する。
図12は、利用者端末装置5の概略構成を示すブロック図である。利用者端末装置5は、例えばデスクトップ型パーソナルコンピュータであり、通信部51と、制御部52とを備えている。また、利用者端末装置5には、液晶パネル等の表示部53及びキーボード等の操作部54が外部接続されている。なお、表示部53及び操作部54は利用者端末装置5に含まれる構成(例えば、ノート型パーソナルコンピュータ)であってもよい。
通信部51は、管理サーバ2の通信部21と同一の通信プロトコルで通信可能とされている。通信時に送受信される情報は、通信プロトコルに従うように通信部で変換される。そして、通信部51は、管理サーバ2から操業位置情報や各管理情報等を受信したり、管理サーバ2へ計画管理に関する情報を送信したりする。
制御部52は、CPU等のマイクロコンピュータからなる処理部521と、ROM、RAM、ハードディスクドライブ、フラッシュメモリ等の記憶部522とを有している。制御部52は、処理部521が記憶部522のROMに予め格納された制御プログラムを記憶部522のRAM上に読み出して実行することにより、各種構成要素の作動制御を行う。具体的には、通信時における情報の送受信、各種の入出力制御及び演算処理の制御等を行う。
制御部52の出力制御により、管理サーバ2から受信した操業位置情報等が表示部53に表示される。具体的には、地図上に操業位置が重畳された画像が表示される。一方、制御部52の入力制御により、操作部54による入力(指示)が受け付けられる。
このような遠隔監視システム100によれば、利用者端末装置5を一般的なパソコンとし、遠隔監視センターに高性能な管理サーバ2を設置することで、利用者端末装置5の台数が多くなり膨大なデータ処理が必要となった場合にも対応することができる。また、利用者は高額な管理サーバ2を導入する必要がないので、初期投資を抑えることもできる。
1 船舶
2 管理サーバ
3 遠隔監視端末装置
10、100 遠隔監視システム
2 管理サーバ
3 遠隔監視端末装置
10、100 遠隔監視システム
Claims (6)
- 船舶の現在地を示す現在地情報及び該船舶の稼働状況を示す稼働情報を受信し、
両情報に基づいて漁獲作業が行われた位置を示す操業位置情報を算出する管理サーバ。 - 前記稼働情報は、船速、エンジン回転数、エンジン負荷の少なくとも1つを含むことを特徴とする請求項1に記載の管理サーバ。
- 前記稼働情報の値が予め設定された所定範囲内である場合に漁獲作業が行われたと判定することを特徴とする請求項1又は請求項2に記載の管理サーバ。
- 前記所定範囲は任意に設定可能であることを特徴とする請求項3に記載の管理サーバ。
- 複数の船舶の前記現在情報及び前記稼働情報を受信し、
前記複数の船舶の漁獲作業が行われた位置を地図上に重畳して出力することを特徴とする請求項1から請求項4の何れか一項に記載の管理サーバ。 - 請求項1から請求項5の何れか一項に記載の管理サーバと、
船舶に備えられ、前記現在地情報及び前記稼働情報を送信する遠隔監視端末装置とを含む遠隔監視システム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015068402A JP2016189083A (ja) | 2015-03-30 | 2015-03-30 | 管理サーバ及び遠隔監視システム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015068402A JP2016189083A (ja) | 2015-03-30 | 2015-03-30 | 管理サーバ及び遠隔監視システム |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2016189083A true JP2016189083A (ja) | 2016-11-04 |
Family
ID=57240633
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2015068402A Pending JP2016189083A (ja) | 2015-03-30 | 2015-03-30 | 管理サーバ及び遠隔監視システム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2016189083A (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2020013339A (ja) * | 2018-07-18 | 2020-01-23 | 株式会社ハイテックシステム | 小型船舶運航管理システム、小型船舶用運航管理ユニットおよび小型船舶運航管理サーバ |
| CN114936944A (zh) * | 2022-04-13 | 2022-08-23 | 浙江蓝景科技有限公司 | 一种基于定位信息和电子围栏的渔业管理系统 |
| EP4250148A1 (en) * | 2022-03-23 | 2023-09-27 | Yamaha Hatsudoki Kabushiki Kaisha | Watercraft positional information managing system, server, and watercraft positional information managing method |
Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008225614A (ja) * | 2007-03-09 | 2008-09-25 | Fujitsu Ltd | 漁獲証明処理方法,処理装置,処理プログラム,および処理システム |
| JP2015046008A (ja) * | 2013-08-28 | 2015-03-12 | ヤンマー株式会社 | 遠隔サーバ |
-
2015
- 2015-03-30 JP JP2015068402A patent/JP2016189083A/ja active Pending
Patent Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2008225614A (ja) * | 2007-03-09 | 2008-09-25 | Fujitsu Ltd | 漁獲証明処理方法,処理装置,処理プログラム,および処理システム |
| JP2015046008A (ja) * | 2013-08-28 | 2015-03-12 | ヤンマー株式会社 | 遠隔サーバ |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2020013339A (ja) * | 2018-07-18 | 2020-01-23 | 株式会社ハイテックシステム | 小型船舶運航管理システム、小型船舶用運航管理ユニットおよび小型船舶運航管理サーバ |
| EP4250148A1 (en) * | 2022-03-23 | 2023-09-27 | Yamaha Hatsudoki Kabushiki Kaisha | Watercraft positional information managing system, server, and watercraft positional information managing method |
| US12597298B2 (en) | 2022-03-23 | 2026-04-07 | Yamaha Hatsudoki Kabushiki Kaisha | Watercraft positional information managing system, server, and watercraft positional information managing method |
| CN114936944A (zh) * | 2022-04-13 | 2022-08-23 | 浙江蓝景科技有限公司 | 一种基于定位信息和电子围栏的渔业管理系统 |
| CN114936944B (zh) * | 2022-04-13 | 2023-06-13 | 浙江蓝景科技有限公司 | 一种基于定位信息和电子围栏的渔业管理系统 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US12223842B2 (en) | Vessel systems and methods relating thereto | |
| JP7449567B2 (ja) | 通信端末、プログラム及び方法 | |
| KR101280066B1 (ko) | 선박 운항 시스템, 선박 운항정보 표시방법, 및 그 기록매체 | |
| EP2787480B1 (en) | Management server for remote monitoring system | |
| US20160070010A1 (en) | System and methods for remote monitoring | |
| JP2011113538A (ja) | 船舶情報収集装置 | |
| KR20140099386A (ko) | 모바일 단말과 전자해도 서버 및 그의 크라우드소싱 기반의 전자해도 갱신 방법 | |
| CN105263798B (zh) | 导航装置以及部件寿命通知方法 | |
| CN205809657U (zh) | 船舶远程监控系统 | |
| KR101044243B1 (ko) | 스마트폰을 기반으로 하는 피싱인포맵 어플 장치 | |
| Saville et al. | Application of information and communication technology and data sharing management scheme for the coastal fishery using real-time fishery information | |
| KR20190054410A (ko) | 연안 기상 및 해양정보 관련 빅데이터를 이용한 최적항로제공시스템 | |
| JP6358326B2 (ja) | 情報処理システムおよび情報処理方法 | |
| RU133285U1 (ru) | Судовой интегрированный навигационно-промысловый комплекс | |
| US9188448B2 (en) | Methods and systems for determining an anchoring location of a marine vessel | |
| CN109863529A (zh) | 监控水生物资源的方法 | |
| KR20130099329A (ko) | 어망 관리 시스템 | |
| EP3206180A1 (en) | Remote server | |
| WO2006136157A1 (en) | Maritime information system | |
| WO2022113611A1 (ja) | 漁労支援装置、漁労支援方法、及びプログラム | |
| JP2024097856A (ja) | 情報処理装置、プログラム及び方法 | |
| CN103886418A (zh) | 一种引航员海上作业监控方法及装置 | |
| JP2005189165A (ja) | 気象・海象データリアルタイム提供システム | |
| CN203070552U (zh) | 一种大型船舶靠泊系统 | |
| JP7093139B1 (ja) | プログラム、情報処理装置、情報処理システム及び情報処理方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20170315 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20180405 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20180417 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20181016 |