JP2017001423A - 後輪転舵制御装置 - Google Patents
後輪転舵制御装置 Download PDFInfo
- Publication number
- JP2017001423A JP2017001423A JP2015114460A JP2015114460A JP2017001423A JP 2017001423 A JP2017001423 A JP 2017001423A JP 2015114460 A JP2015114460 A JP 2015114460A JP 2015114460 A JP2015114460 A JP 2015114460A JP 2017001423 A JP2017001423 A JP 2017001423A
- Authority
- JP
- Japan
- Prior art keywords
- drive
- rear wheel
- wheel steering
- driving
- control device
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D5/00—Power-assisted or power-driven steering
- B62D5/04—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D6/00—Arrangements for automatically controlling steering depending on driving conditions sensed and responded to, e.g. control circuits
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D7/00—Steering linkage; Stub axles or their mountings
- B62D7/06—Steering linkage; Stub axles or their mountings for individually-pivoted wheels, e.g. on king-pins
- B62D7/08—Steering linkage; Stub axles or their mountings for individually-pivoted wheels, e.g. on king-pins the pivotal axes being situated in a single plane transverse to the longitudinal centre line of the vehicle
- B62D7/09—Steering linkage; Stub axles or their mountings for individually-pivoted wheels, e.g. on king-pins the pivotal axes being situated in a single plane transverse to the longitudinal centre line of the vehicle characterised by means varying the ratio between the steering angles of the steered wheels
Landscapes
- Engineering & Computer Science (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Steering Control In Accordance With Driving Conditions (AREA)
- Power Steering Mechanism (AREA)
- Steering-Linkage Mechanisms And Four-Wheel Steering (AREA)
Abstract
【課題】 車両の左右の後輪をそれぞれ独立して転舵制御する後輪転舵制御装置において、駆動限界値を超えるか否かを確実に検知し、駆動許容範囲外へのアクチュエータ駆動の防止手段の信頼性を高め、意図せぬ駆動許容範囲外への駆動による車両挙動の不安定化回避と、駆動許容限界を超えることで発生する機械的な干渉によるシステムの破損回避をする。【解決手段】 一対の電子制御装置13L,13Rにより構成される。これら電子制御装置13L,13Rは、転舵指令値に従って転舵装置のアクチュエータ14,15を制御するモータ制御目標値演算部22と、駆動限界監視部21とを有する。駆動限界監視部21は、回転角検出器26L,…および絶対位置検出器27L,…から得られる駆動量の情報を常に監視し、後輪の駆動量が駆動許容範囲を超えないように制限する制御を行う。【選択図】 図2
Description
この発明は、自動車などの車両に適用する後輪転舵制御装置に関する。
従来から、車両の安定走行性能を図る目的で、前輪転舵に加え、後輪を転舵させる後輪転舵装置が知られている。後輪転舵装置の制御装置は、マイクロコンピュータを内蔵し、車両の状態を常に監視するための各種センサ群の値から的確な転舵角やトー角の制御量を決定し、転舵のためのアクチュエータを駆動している。転舵装置は車両の走行性能を左右する重要な機能であり、その異常が発生した場合は、確実に異常を検知し、安全性能を維持することが望まれる。
その異常の一つとして、機械的な制約(アクチュエータのストローク限界など)によって決定される後輪転舵角の限界値を超えた制御が意図せず発生した場合が考えられる。
後輪転舵においては、前記のように転舵角の限界値があり、当然ながら制御範囲はその転舵可能な範囲に限定されるべきである。
後輪転舵においては、前記のように転舵角の限界値があり、当然ながら制御範囲はその転舵可能な範囲に限定されるべきである。
車両の後輪転舵制御装置に関わる制御限界を監視する対策例として、例えば特許文献1では、車両の走行中における車輪と車体との上下方向の相対位置関係に基づいて後輪舵角の限度を決定する限度決定部を含み、その限度を超えない大きさに制御するために、テーブル化された目標値と、後輪舵角の目標値とを比較して、その目標値を、車両の状態に応じた制御限度を超えないようにしている。
また、特許文献2では、許容限界値検出手段として、例えばハード的なリミットスイッチを設け、最大転舵角信号によってモータを駆動するパルス信号を強制的にカットするようにしている。
また、特許文献2では、許容限界値検出手段として、例えばハード的なリミットスイッチを設け、最大転舵角信号によってモータを駆動するパルス信号を強制的にカットするようにしている。
特許文献1の開示技術では、制御限度を超えない目標値が算出されるが、所望の制御が実行された後、つまり駆動が開始された後に、万一システムに異常が発生しアクチュエータが暴走した場合、意図せぬ制御限度を超えた転舵が実行されてしまう可能性がある。その具体的な対策については記述がなされていない。
特許文献2の開示技術では、ハード的なリミットスイッチを設けているが、このハードスイッチが故障した場合、誤った許容限界値検出信号によって、許容限界を超えてしまう可能性があり、この結果、機械干渉による破損へ発展してしまう。
この発明の目的は、車両の左右の後輪をそれぞれ独立して転舵制御する後輪転舵制御装置において、駆動限界値を超えるか否かを確実に検知し、駆動許容範囲外へのアクチュエータ駆動の防止手段の信頼性を高め、意図せぬ駆動許容範囲外への駆動による車両挙動の不安定化回避と、駆動許容限界を超えることで発生する機械的な干渉によるシステムの破損回避をすることである。
この発明の後輪転舵制御装置は、車両1の後輪10,11の転舵角とトー角を制御可能な後輪転舵装置12を制御する後輪転舵制御装置13であって、一対の電子制御装置13L,13Rにより構成され、
前記後輪転舵装置12は、左右の後輪10,11を独立して転舵させる一対のアクチュエータ14,15を備え、前記一対のアクチュエータ14,15は、駆動源となるモータ25L,25Rと、このモータ25L,25Rの回転角を検出する回転角検出器26L,26Rと、前記一対のアクチュエータ14,15の転舵出力部56の絶対位置の検出が可能な絶対位置検出器27L,27Rとを有し、
前記一対の電子制御装置13L,13Rは、上位の制御手段9から入力される転舵指令値に従って前記アクチュエータ14,15を制御することを基本機能とする装置であって、前記回転角検出器26L,26Rまたは前記絶対位置検出器27L,27Rから得られる駆動量の情報を常に監視し、前記後輪10,11の駆動量が駆動許容範囲の限界値である駆動限界値を超えないように制限する制御を行う駆動限界監視部21を有することを特徴とする。
この構成によると、駆動限界監視部21は、回転角検出器26L,26Rまたは絶対位置検出器27L,27Rから得られる駆動量の情報を常に監視する。この監視した駆動量の情報を用い、前記後輪10,11の駆動量が駆動許容範囲の限界値である駆動限界値を超えないように制限する制御を行う。
この場合に、回転角検出器26L,26Rおよび絶対位置検出器27L,27Rを備えていて、検出器異常の場合は正常な方の検出器の検出情報値を用いることができる。また、回転角検出器26L,26Rと絶対位置検出器27L,27Rとは、検出する箇所が異なるため、単に検出器を二重化した場合に比べて、同時に異常となる恐れが少ない。このように、制御限界値の監視機能に冗長性を持たせたため、検出信頼性が向上する。
これらにより、駆動限界値を超えるか否かを確実に検知し、駆動許容範囲外へのアクチュエータ駆動の防止手段の信頼性を高め、意図せぬ駆動許容範囲外への駆動による車両挙動の不安定化回避と、駆動許容限界を超えることで発生する機械的な干渉によるシステムの破損回避をすることができる。
この発明において、前記駆動限界監視部21は、前記上位制御手段9から出力される前記転舵指令値が前記駆動限界値を超えている場合に、前記後輪10,11の駆動量が前記駆動限界値を超えないように制限する制御機能を併せ持つようにしても良い。
転舵指令値を生成する手段やその生成のため検出系の異常など、種々の要因で、上位制御手段9から出力される前記転舵指令値が前記駆動限界値を超える恐れがある。そのため、転舵指令値が前記駆動限界値を超えている場合にも、後輪10,11の駆動量が駆動限界値を超えないように予め制限する制御を行うことが、より安全性の向上に繋がる。
転舵指令値を生成する手段やその生成のため検出系の異常など、種々の要因で、上位制御手段9から出力される前記転舵指令値が前記駆動限界値を超える恐れがある。そのため、転舵指令値が前記駆動限界値を超えている場合にも、後輪10,11の駆動量が駆動限界値を超えないように予め制限する制御を行うことが、より安全性の向上に繋がる。
この発明において、前記駆動限界監視部21による前記駆動限界値を超えないように制限する制御は、前記アクチュエータ14,15の駆動を停止する制御であっても良い。すなわち、後輪転舵を停止する制御であっても良い。
駆動限界値を超えかけた場合、アクチュエータ14,15の駆動を停止して後輪転舵を停止することが、駆動限界値外へアクチュエータ14,15が駆動することを、より確実に防止でき、また制御も簡単となる。後輪転舵は、主転舵となる前輪転舵と共に車両走行性能を向上させるための補助的な機能であるため、停止しても車両1の通常転舵に支障はなく、停止することが、駆動限界を超えることで発生する車両挙動の不安定等を回避する上で、より確実である。
駆動限界値を超えかけた場合、アクチュエータ14,15の駆動を停止して後輪転舵を停止することが、駆動限界値外へアクチュエータ14,15が駆動することを、より確実に防止でき、また制御も簡単となる。後輪転舵は、主転舵となる前輪転舵と共に車両走行性能を向上させるための補助的な機能であるため、停止しても車両1の通常転舵に支障はなく、停止することが、駆動限界を超えることで発生する車両挙動の不安定等を回避する上で、より確実である。
この場合に、前記駆動限界監視部21は、前記監視をした駆動量が前記駆動限界値を超え、または超えようとした場合に、他方の電子制御装置13L,13Rに異常を通知する機能を有し、前記一対の電子制御装置13L,13Rは、相手側の電子制御装置13L,13Rの前記駆動限界監視部21から通知された前記異常の通知に応答して前記アクチュエータ14,15の駆動を停止する機能を有するようにしても良い。
この構成の場合、少なくとも左右の後輪10,11のいずれか一方で駆動許容範囲を超えた動作をしようとした際に、それを検知し、アクチュエータ14,15の駆動を停止することになる。駆動許容範囲を超える動作を行う後輪10,11だけでなく、両方の後輪10,11の転舵を停止することが、安全上、より好ましい。
この構成の場合、少なくとも左右の後輪10,11のいずれか一方で駆動許容範囲を超えた動作をしようとした際に、それを検知し、アクチュエータ14,15の駆動を停止することになる。駆動許容範囲を超える動作を行う後輪10,11だけでなく、両方の後輪10,11の転舵を停止することが、安全上、より好ましい。
この発明の後輪転舵制御装置において、前記回転角検出器26L,26Rおよび前記絶対位置検出器27L,27Rの異常を検出する検出系故障判定部24を有し、前記駆動限界監視部21は、前記検出系故障判定部24により異常が検出されない場合は、前記回転角検出器26L,26Rおよび前記絶対位置検出器27L,27Rのうちの任意に定められた方の検出器が出力する駆動量の情報を監視し、前記検出系故障判定部24により異常が検出された場合は、前記回転角検出器26L,26Rおよび前記絶対位置検出器27L,27Rのうち異常が検出されていない方の検出器が出力する駆動量の情報を監視するようにしても良い。
これにより、常に、異常のない検出器が出力する駆動量の情報を用いて、駆動限界値を超えないように制限する制御を行うことができ、冗長機能を効果的に発揮することができる。
これにより、常に、異常のない検出器が出力する駆動量の情報を用いて、駆動限界値を超えないように制限する制御を行うことができ、冗長機能を効果的に発揮することができる。
この発明の後輪転舵制御装置は、車両の後輪の転舵角とトー角を制御可能な後輪転舵装置を制御する後輪転舵制御装置であって、一対の電子制御装置により構成され、前記後輪転舵装置は、左右の後輪を独立して転舵させる一対のアクチュエータを備え、前記一対のアクチュエータは、駆動源となるモータと、このモータの回転角を検出する回転角検出器と、前記一対のアクチュエータの転舵出力部の絶対位置の検出が可能な絶対位置検出器とを有し、前記一対の電子制御装置は、上位の制御手段から入力される転舵指令値に従って前記アクチュエータを制御することを基本機能とする装置であって、前記回転角検出器または前記絶対位置検出器から得られる駆動量の情報を常に監視し、前記後輪の駆動量が駆動許容範囲の限界値である駆動限界値を超えないように制限する制御を行う駆動限界監視部を有するため、車両の左右の後輪をそれぞれ独立して転舵制御する後輪転舵制御装置において、駆動限界値を超えるか否かを確実に検知し、駆動許容範囲外へのアクチュエータ駆動の防止手段の信頼性を高め、意図せぬ駆動許容範囲外への駆動による車両挙動の不安定化回避と、駆動許容限界を超えることで発生する機械的な干渉によるシステムの破損回避をすることができる。
この発明の一実施形態を図面と共に説明する。図1は、この実施形態に係る後輪転舵制御装置を適用する後輪転舵装置を搭載した車両である自動車の概略説明図である。
自動車1の左右の前輪2,3は、ステアリングホイール4の操舵角を、例えばラックアンドピニオンからなる主転舵装置である前輪転舵装置5に伝達することで左右に転舵される。ステアリングホイール4の操舵軸に対して設けた舵角センサ6、車速センサ7、およびヨーレートセンサ8の出力は、電子制御ユニット9に入力される。この電子制御ユニット9は、自動車1の全体の協調制御、統括制御等の制御を行うメインの制御手段であり、一般的にECUまたはVCUと略称されている。
自動車1の左右の前輪2,3は、ステアリングホイール4の操舵角を、例えばラックアンドピニオンからなる主転舵装置である前輪転舵装置5に伝達することで左右に転舵される。ステアリングホイール4の操舵軸に対して設けた舵角センサ6、車速センサ7、およびヨーレートセンサ8の出力は、電子制御ユニット9に入力される。この電子制御ユニット9は、自動車1の全体の協調制御、統括制御等の制御を行うメインの制御手段であり、一般的にECUまたはVCUと略称されている。
左右の後輪10、11は、シャシー(車体)に固定された後輪転舵装置12により、この後輪転舵装置12と連結された各タイロッドに対応するナックルアームNa,Nbを介して転舵される。後輪転舵装置12は、左右の後輪10、11を一対の転舵モータ25L,25Rによりそれぞれ独立に転舵可能である。後輪10、11の転舵角については、舵角センサ6、車速センサ7、ヨーレートセンサ8などの、自動車1の走行情報の入力に応じて電子制御ユニット9で決定された目標転舵角を、後輪転舵制御装置13が受信し、この後輪転舵制御装置13により左右の後輪10、11がそれぞれ独立して制御される。
後輪転舵装置12は、前輪転舵角に対して後輪10、11を同位相、逆位相に転舵する駆動手段を配置する。この駆動手段は、例えば、滑りねじまたはボールねじなどで構成される直動アクチュエータであり、これらに螺合するナットを、減速機を介してモータ25(25L,25R)で回転させ、アクチュエータの直進運動に変換している。この直動アクチュエータは左右の後輪10、11を独立して駆動させるため、第1のアクチュエータ14と、第2のアクチュエータ15とで構成される。第1のアクチュエータ14は左側の後輪10を転舵する駆動手段であり、第2のアクチュエータ15は右側の後輪11を転舵する駆動手段である。これら第1および第2のアクチュエータ14、15の具体例は、後に図4および図5と共に説明する。
図2は、前記構成の後輪転舵装置12(図1)を制御する後輪転舵制御装置13の概念構成のブロック図である。
後輪転舵制御装置13は、それぞれ左右の後輪10、11(図1)の転舵を行う第1、第2のアクチュエータ14、15を独立して制御する一対の電子制御装置13L、13Rを有し、これら電子制御装置13L、13Rは互いに同じ制御構成となっている。また、第1のアクチュエータ14の構成部品であるモータ25L、回転角検出器26L、絶対位置検出器27Lは、第2のアクチュエータ15についても同一の構成要素を有する。
後輪転舵制御装置13は、それぞれ左右の後輪10、11(図1)の転舵を行う第1、第2のアクチュエータ14、15を独立して制御する一対の電子制御装置13L、13Rを有し、これら電子制御装置13L、13Rは互いに同じ制御構成となっている。また、第1のアクチュエータ14の構成部品であるモータ25L、回転角検出器26L、絶対位置検出器27Lは、第2のアクチュエータ15についても同一の構成要素を有する。
したがって、第1のアクチュエータ14およびその電子制御装置13Lについて、それぞれ構成要素に符号を付して説明し、第2のアクチュエータ15およびその電子制御装置13Rの各構成部品については、図示を省略する。これ以降、後輪転舵制御装置13の説明のために、原則、電子制御装置13Lと第1のアクチュエータ14を用いる。
第1のアクチュエータ14の電子制御装置13Lは、マイクロプロセッサ16、上位の制御手段である電子制御ユニット9から得られる指令側の入力信号の入力インターフェース部17、第1のアクチュエータ14から得られる検出側の入力信号の入力インターフェース部18、出力インターフェース部19、およびモータ駆動部20を有する。なお指令側および検出側の入力インターフェース部17、18は、互いに別の電子素子であっても、一つの電子素子の一部ずつであっても良い。
電子制御ユニット9で決定された後輪転舵角の目標値は、指令側の入力インターフェース部17を介してマイクロプロセッサ16に送信され、さらにマイクロプロセッサ16内で後述の駆動限界監視部21を経由してモータ制御目標値演算部22へ送信される。
マイクロプロセッサ16では、転舵モータ25Lの制御を実行するため、モータ制御目標値演算部22で演算された結果(この実施形態では、転舵角から算出されたモータ25Lの回転数)に基づくモータ駆動指令が、後述の指令値制御部28と出力インターフェース部19を経由してモータ駆動部20へ送信される。
転舵モータ25Lとして、例えばブラシレスモータを使用した場合、制御の基本は、トルク(電流)、速度、位置の制御となり、この実施形態のシステムの制御対象は位置(舵角)であるため、マイクロプロセッサ16に実装される図示外の制御系は、電流制御系の上位に速度制御系と位置制御系を構成する複合制御系となる。よって、モータ駆動指令値は、電子制御ユニット9からの指令によって算出された演算結果の他、モータ電流検出値や回転角検出値などのフィードバック値に基づき目標舵角に到達するよう制御される。
絶対位置検出器27Lは、第1のアクチュエータ14の絶対位置、つまり転舵出力部の絶対位置を監視する。転舵出力部は、例えば、ナックルアームNa,Nb(図1)に連結された直動するロッド56であり、その進退位置の絶対位置をアクチュエータ14の絶対位置として検知する。絶対位置の検知は、電源投入時、例えば、車両のイグニッション(図示せず)がオンの時点で行われ、その後の制御は、検出された絶対位置を基準に回転角検出器26Lから得られる回転角で位置制御を実施する。これらの制御系は例えばソフトウエアの演算によって制御を行うようにマイクロプロセッサ16に実装される。
ここで、この実施形態における課題とその対策について説明する。この課題は、上位制御手段である電子制御ユニット9から転舵指令値が入力され、後輪10,11を転舵させるアクチュエータ14,15の駆動源となるモータ25L、25Rを駆動させようとする場合に、意図せぬ駆動許容範囲外への駆動による車両挙動の不安定化回避と、駆動限界を超えることで発生する機械的な干渉によるシステムの破損を回避することである。
この対策につき説明する。この実施形態では、この課題の解決のために、マイクロプロセッサ16は、駆動限界監視部21、相互監視部23、検出系故障判定部24、および指令値制御部28を備える。それぞれの役割を説明する。
<駆動限界監視部21について>
駆動限界監視部21では、意図せぬ駆動許容範囲外への駆動を即座に検知する。駆動限界監視部21は、前記回転角検出器26Lまたは前記絶対位置検出器27Lから得られる駆動量の情報を常に監視し、前記後輪10の駆動量が駆動許容範囲の限界値である駆動限界値を超えないように制限する制御を行う。
駆動限界監視部21では、意図せぬ駆動許容範囲外への駆動を即座に検知する。駆動限界監視部21は、前記回転角検出器26Lまたは前記絶対位置検出器27Lから得られる駆動量の情報を常に監視し、前記後輪10の駆動量が駆動許容範囲の限界値である駆動限界値を超えないように制限する制御を行う。
図3に駆動限界監視部21の詳細概念図を示す。
駆動許容範囲は設計的に決まるため、その駆動許容範囲の限界である駆動限界値は限界値格納部21aにあらかじめ格納される。この値は、車両の挙動に応じで可変であっても構わない。
上位制御手段である電子制御ユニット9から出力される転舵指令値θinは指令値比較部21bに入力され、限界値格納部21aに格納された駆動限界値と比較される。この時点で、転舵指令値θinが駆動限界値を超えている場合は、指令値異常と診断し、転舵実行自体をあらかじめ中止する。例えば、モータ制御目標値演算部22へ転舵指令値θinが入力されないようにする(中止処理の詳細は省略する)。
駆動許容範囲は設計的に決まるため、その駆動許容範囲の限界である駆動限界値は限界値格納部21aにあらかじめ格納される。この値は、車両の挙動に応じで可変であっても構わない。
上位制御手段である電子制御ユニット9から出力される転舵指令値θinは指令値比較部21bに入力され、限界値格納部21aに格納された駆動限界値と比較される。この時点で、転舵指令値θinが駆動限界値を超えている場合は、指令値異常と診断し、転舵実行自体をあらかじめ中止する。例えば、モータ制御目標値演算部22へ転舵指令値θinが入力されないようにする(中止処理の詳細は省略する)。
転舵指令値θinが駆動限界値を超えていない場合(つまり正常範囲内の指令値の場合)は、転舵指令値θinはモータ制御目標値演算部22へ入力され、モータ制御が実行される。
モータ制御が実行された後に発生する意図しない駆動(誤動作など)によって、駆動限界値を超えてしまうことを監視するために、駆動値比較部21cで検出系故障判定部24から出力される回転角検出器26Lの回転角検出信号R0から生成される絶対位置情報、または絶対位置検出器27Lから得られる絶対位置情報P0のいずれかと、常時比較がなされる。
回転角検出器26Lの回転角検出信号R0から生成される絶対位置情報と絶対位置検出器27Lから得られる絶対位置情報P0は、検出系故障判定部24の結果に基づき、駆動限界値との比較のためにそのいずれかが選択されるが、それらの検出系が正常時は、どちらが選択されても構わない。
検出系故障判定部24の役割については、後述する。
検出系故障判定部24の役割については、後述する。
ここで、駆動値比較部21において、現在の絶対位置情報P0と、限界値格納部21aとの値を比較し、絶対位置情報P0が限界値格納部21aに格納されている駆動限界値より大きい場合、即座に検出信号ENBを無効化する。この検出信号ENBは、指令値制御部28へ入力される。
<指令値制御部28について>
指令値制御部28では、検出信号ENBに基づき、指令値を制限する。具体的には、万一、絶対位置情報P0が限界値格納部21aに格納されている駆動限界値を超えてしまった場合は、モータ駆動信号を即時停止する。
指令値制御部28では、検出信号ENBに基づき、指令値を制限する。具体的には、万一、絶対位置情報P0が限界値格納部21aに格納されている駆動限界値を超えてしまった場合は、モータ駆動信号を即時停止する。
<相互監視部23について>
図2に示す相互監視部23は、例えば、それぞれの制御目標を相互演算しその比較結果の一致/不一致でマイクロプロセッサ16の異常な状態やソフトウエアの暴走などを監視し、いずれか一方の電子制御装置13L(13R)で異常(この実施例が焦点とする「駆動限界による異常」とは別のシステム側の異常を示す)が発生した場合は、通信手段30を経由して他方の電子制御装置13R(13L)へ、その情報を送信する。相互監視部23は、さらに、各電子制御装置13L、13Rの自己診断機能を有するようにしても良い。
相互監視部23では、加えて、駆動限界監視部21で検知された「駆動限界値を超える異常」や、検出系故障判定部24で判定された検出系の異常も監視し、万一異常が検出された場合、通信手段30を経由して、他方の制御装置へ情報を送信する。
他方の電子制御装置13R(13L)は、その送信された情報に基づく異常な状態の種類や程度に応じて制御を中断したり、モータ駆動力を停止する等の処置を実施する手段(図示せず)を有する。
<検出系故障判定部24について>
意図せぬ駆動限界範囲外への駆動を阻止するために位置検出系の信号を参照する必要があるが、これらに異常が発生した場合、正しい診断が不可能になる。そのために検出系故障判定部24によってその異常を判断する。回転角検出器26Lの回転角検出情報R0、もしくは絶対位置検出器27Lの絶対位置情報P0の少なくとも一方の絶対検出系に異常が発生しても、当面の制御が可能である場合、正常な位置検出系から得られる絶対位置情報を利用することで、意図せぬ駆動限界範囲外への駆動を監視することが可能となる。よって、監視すべき絶対位置情報が2重化され検出の信頼性を向上させることができる。
意図せぬ駆動限界範囲外への駆動を阻止するために位置検出系の信号を参照する必要があるが、これらに異常が発生した場合、正しい診断が不可能になる。そのために検出系故障判定部24によってその異常を判断する。回転角検出器26Lの回転角検出情報R0、もしくは絶対位置検出器27Lの絶対位置情報P0の少なくとも一方の絶対検出系に異常が発生しても、当面の制御が可能である場合、正常な位置検出系から得られる絶対位置情報を利用することで、意図せぬ駆動限界範囲外への駆動を監視することが可能となる。よって、監視すべき絶対位置情報が2重化され検出の信頼性を向上させることができる。
位置検出系の異常は、図3に示す異常検出部24aで実施する。
検出系故障判定部24によるによる故障診断方法としては種々の方法が採れるが、転舵指令値θinに対し、絶対位置検出器27Lの絶対位置情報P0と回転角検出器26Lの回転角検出情報R0とは、後輪転舵装置12(図1参照)の所定部分の位置とその位置を変える駆動源である転舵モータ25L(図1参照)の回転位置との情報であるから、一定の関係がある。したがって、その関係を試験やシミュレーションにより調べてテーブル(図示せず)等に設定しておき、転舵指令値θinに対し、絶対位置検出器27Lの絶対位置情報P0と回転角検出器26Lの回転角検出情報R0の関係が前記テーブルに設定された範囲に対して許容値を超えるまで外れていると、その許容値を超えた出力系が異常であると判定する。この結果回転角検出器26Lや絶対位置検出器27Lの異常を検出することが可能となる。
検出系故障判定部24によるによる故障診断方法としては種々の方法が採れるが、転舵指令値θinに対し、絶対位置検出器27Lの絶対位置情報P0と回転角検出器26Lの回転角検出情報R0とは、後輪転舵装置12(図1参照)の所定部分の位置とその位置を変える駆動源である転舵モータ25L(図1参照)の回転位置との情報であるから、一定の関係がある。したがって、その関係を試験やシミュレーションにより調べてテーブル(図示せず)等に設定しておき、転舵指令値θinに対し、絶対位置検出器27Lの絶対位置情報P0と回転角検出器26Lの回転角検出情報R0の関係が前記テーブルに設定された範囲に対して許容値を超えるまで外れていると、その許容値を超えた出力系が異常であると判定する。この結果回転角検出器26Lや絶対位置検出器27Lの異常を検出することが可能となる。
なお、前記実施形態では、絶対位置検出系は1系統のみの出力を有す位置検出器を例に挙げたが、システムの冗長性と検出の信頼性をさらに高めるために絶対位置検出器27Lの絶対位置情報P0を正逆反転させた冗長出力を設けても良い。これにより、絶対対位置検出器27Lの2絶対位置情報のうちの少なくとも一方の出力に異常が検出された場合、他方は正常であるため、絶対位置信号は電源ON時に絶対位置を検出する目的に限定して使用される場合は、当面の制御を続行させることができる。
この目的のために、別の例として検出器を2つ搭載して二重化することも可能である。
この目的のために、別の例として検出器を2つ搭載して二重化することも可能である。
ところで、回転角検出器26Lの回転角検出情報R0は回転角情報となるため、位置情報変換部24bで絶対位置情報へ換算される。換算方法は、電源投入時、例えば、車両のイグニッション(図示せず)がオンの時点で絶対位置検出器27Lから得られる絶対位置情報を起点に回転角から絶対位置情報への変換が可能である。
例えば、回転角検出器26Lにレゾルバを使用した場合、モータの位置制御に使う位置情報をレゾルバのRDコンバータ(図2には記載していない)から出力される二相パルス信号をマイクロプロセッサ16内でアップダウンカウントすることで実現する。
例えば、回転角検出器26Lにレゾルバを使用した場合、モータの位置制御に使う位置情報をレゾルバのRDコンバータ(図2には記載していない)から出力される二相パルス信号をマイクロプロセッサ16内でアップダウンカウントすることで実現する。
以上の機能によって、駆動限界値を超えるか否かを確実に検知し、駆動許容範囲外へのアクチュエータ駆動の防止手段の信頼性を高め、意図せぬ駆動許容範囲外への駆動による車両挙動の不安定化回避と、駆動許容限界を超えることで発生する機械的な干渉によるシステムの破損回避をするという効果が、良好に実現可能となる。
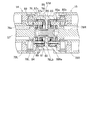
次に、図4、図5と共に、制御対象となる転舵装置12の具体的な構成例を説明する。図4に示すように、それぞれのアクチュエータ14、15は互いに同じ機械構成とされ、後輪転舵装置12の中央線X−Xに対してほぼ対称構造とされるため、これ以降、第1のアクチュエータ14を用いて構造を説明する。なお、第1のアクチュエータ14の各構成部品の符号にL、第2のアクチュエータ15の各構成部品の符号にRを付けるが、区別する必要がない場合には、R、Lを省略する(56〜89までの符号)。
第1のアクチュエータ14は、このアクチュエータ14の転舵出力部となるロッド56と、台形ねじ58と、スラスト軸受機構59と、ラジアル軸受60と、減速機64と、モータ25とを有する。台形ねじ58は、ロッド56の内径部に形成された雌ねじ56aと、シャフト57の一端部に形成した雄ねじ57aとが螺合する。スラスト軸受機構59は、シャフト57を回転可能に支持すると共にスラスト方向の動きを拘束する。ラジアル軸受60は、シャフト57をラジアル方向に回転支持する。
減速機64は、シャフト57のフランジ57bを遊星歯車機構のキャリアとし、その側面にピン61で回転可能に支持した遊星歯車62と、この遊星歯車62と噛み合う内歯車63とを有する。モータ25は、減速機64の太陽歯車65aをその先端に形成した中空モータシャフト65と、ステータ66とを有する。これら台形ねじ58と減速機64とモータ25は全てロッド56と同一軸上に配置される。中空モータシャフト65の一部分にはN、Sを交互に着磁した磁石68が固定される。中空モータシャフト65は軸受89でハウジング72に支持されている。シャフト57は滑り軸受88でロッド56に支持されている。
ロッド56は、ハウジング72の端部で滑り軸受87により支持されるとともに、回転防止機構69で回転を拘束され、軸方向の移動のみ可能とされる。回転防止機構69は、軸受70で支持された円柱状のストッパ71の先端71aを、ロッド56に形成した長穴56bに挿入した構成である。軸受70はハウジング72に固定され、ロッド56が軸方向に移動した際にはストッパ71の先端71aは長穴56bに沿って移動し、ロッド56の回転防止と機械的リミットとして機能し、ロッド56の移動範囲を制限する。
モータ25には回転角を検出する回転角検出器26が固定される。回転角検出器26は、例えばレゾルバであり、中空モータシャフト65の一端部にレゾルバのロータ73a、このロータ73aに対峙するハウジング72にレゾルバのステータ73bが固定される。中空モータシャフト65の両端は軸受で回転支持され、この中空モータシャフト65の中空孔65bにはロッド56が挿入される。中空孔65bの内部に台形ねじ58が配置されるため、後輪転舵装置12の軸方向長さを短くすることができる。
モータ25を回転すると、減速機64で減速されてシャフト57の端部に形成した雄ねじ57aが回転し、その回転量に応じてロッド56が左右に移動し、ロッド56の先端に固定された図示外のボールジョイントを介してナックルアームNa(図1)を動かして後輪10(図1)のトー角を調整する。
後輪10(図1)の転舵角は、ロッド56の絶対位置を絶対位置検出器27で検出することで把握する。検出情報は後輪転舵制御装置13(図1)に入力される。絶対位置検出器27は、例えば、アナログ出力のホールIC75と磁石76を用いた磁気検出器である。ロッド56に固定されたホルダ77内に磁石76を固定し、磁石76に対峙するハウジング72側にホールIC75を固定している。
この絶対位置検出器27は、ホールIC75に印加される磁束変化を位置出力に変換することでロッド56の絶対位置を検出する。ホールIC75としてプログラム可能なものを用いれば、予めロッド16の位置と磁束密度の関係をプログラムすることで絶対位置精度を向上することができる。
図5を用いて、スラスト軸受機構59について説明する。
シャフト57の端面に形成した内径部57cには、連結軸78L、スラスト軸受79、軌道輪80、およびスペーサ81がそれぞれ挿入される。連結軸78Lには、スラスト力を受けるフランジ78aが形成されている。スラスト軸受79は、保持器付でありフランジ78aの両側に設けられる。軌道輪80はスラスト軸受79の転走面となる。
シャフト57の端面に形成した内径部57cには、連結軸78L、スラスト軸受79、軌道輪80、およびスペーサ81がそれぞれ挿入される。連結軸78Lには、スラスト力を受けるフランジ78aが形成されている。スラスト軸受79は、保持器付でありフランジ78aの両側に設けられる。軌道輪80はスラスト軸受79の転走面となる。
内径部57cに隣接した側面57dには、リング板82と押え板83が配置され、ボルト84で押え板83をシャフト57の側面57d側に押さえこみ、スラスト軸受79に予圧が与えられる。シャフト57の内部にスラスト軸受機構59を配置することで軸方向の長さを短縮することが可能となる。
第1のアクチュエータ14側の連結軸78Lの一端面に、雌ねじ78Lbが形成されている。第2のアクチュエータ15側の一端部に、雄ねじ78Raが形成されている。これら雌ねじ78Lbと雄ねじ78Raとが、ハウジング85の中央壁85aに開けた孔85bを介して螺合され、それぞれの連結軸78L、78Rはハウジング85に固定される。なお、シャフト57のラジアル方向振れを抑えるため、ハウジング85とシャフト57の円筒外径部57eとの間にラジアル軸受86が挿入される。ラジアル軸受86としては、例えば、外輪付きの針状ころ軸受を用いる。
ハウジング72(L)、72(R)とハウジング85は連結されて1つのハウジングとされ、その中に第1および第2のアクチュエータ14,15が組み込まれる。
図4に示すように、第1のアクチュエータ14のロッド56Lを左右に移動すると、ロッド56Lと連結される左の後輪10(図1)が転舵され、トー角が調整される。また、第2のアクチュエータ15のロッド56Rを移動すると、ロッド56Rと連結される右の後輪11(図1)が転舵され、トー角が調整される。後輪転舵装置12がシャシー(車体)に固定される方式でありながら、左右の後輪10、11(図1)を左右独立に転舵することができる。
図4に示すように、第1のアクチュエータ14のロッド56Lを左右に移動すると、ロッド56Lと連結される左の後輪10(図1)が転舵され、トー角が調整される。また、第2のアクチュエータ15のロッド56Rを移動すると、ロッド56Rと連結される右の後輪11(図1)が転舵され、トー角が調整される。後輪転舵装置12がシャシー(車体)に固定される方式でありながら、左右の後輪10、11(図1)を左右独立に転舵することができる。
図5に示すように、第1のアクチュエータ14の連結軸78Lと、第2のアクチュエータ15の連結軸78Rとがハウジング85の中央壁85aを介して螺合されているため、第1のアクチュエータ14のシャフト57L(図4)と第2のアクチュエータ15のシャフト57R(図4)に加わる負荷がハウジング85の中央壁85aに均等に印加されるため、左右後輪10、11(図1)のバランスを確保できる。
なお、ここではハウジング72L、72R、85は3つに分割されているが、これらをねじ締結して一体化したものを1つのハウジングとして呼ぶ。
なお、ここではハウジング72L、72R、85は3つに分割されているが、これらをねじ締結して一体化したものを1つのハウジングとして呼ぶ。
以上、実施例に基づいて本発明を実施するための形態を説明したが、今回開示された実施の形態はすべての点で例示であって制限的なものではない。本発明の範囲は上記した説明ではなくて特許請求の範囲によって示され、特許請求の範囲と均等の意味および範囲内でのすべての変更が含まれることが意図される。
1…自動車(車両)
9…電子制御ユニット(上位の制御手段)
10,11…後輪
12…後輪転舵装置
13…後輪転舵制御装置
13L,13R…電子制御装置
14,15…アクチュエータ
16…マイクロプロセッサ
24…検出系故障判定部
36…駆動限界監視部
25L,25R…モータ
26L,26R…回転角検出器
27L,27R…絶対位置検出器
56…ロッド(転舵出力部)
9…電子制御ユニット(上位の制御手段)
10,11…後輪
12…後輪転舵装置
13…後輪転舵制御装置
13L,13R…電子制御装置
14,15…アクチュエータ
16…マイクロプロセッサ
24…検出系故障判定部
36…駆動限界監視部
25L,25R…モータ
26L,26R…回転角検出器
27L,27R…絶対位置検出器
56…ロッド(転舵出力部)
Claims (5)
- 車両の後輪の転舵角とトー角を制御可能な後輪転舵装置を制御する後輪転舵制御装置であって、一対の電子制御装置により構成され、
前記後輪転舵装置は、左右の後輪を独立して転舵させる一対のアクチュエータを備え、前記一対のアクチュエータは、駆動源となるモータと、このモータの回転角を検出する回転角検出器と、前記一対のアクチュエータの転舵出力部の絶対位置の検出が可能な絶対位置検出器とを有し、
前記一対の電子制御装置は、上位の制御手段から入力される転舵指令値に従って前記アクチュエータを制御することを基本機能とする装置であって、前記回転角検出器または前記絶対位置検出器から得られる駆動量の情報を常に監視し、前記後輪の駆動量が駆動許容範囲の限界値である駆動限界値を超えないように制限する制御を行う駆動限界監視部を有することを特徴とする後輪転舵制御装置。 - 請求項1に記載の後輪転舵制御装置において、前記駆動限界監視部は、前記上位制御手段から出力される前記転舵指令値が前記駆動限界値を超えている場合に、前記後輪の駆動量が前記駆動限界値を超えないように制限する制御機能を併せ持つ後輪転舵制御装置。
- 請求項1または請求項2に記載の後輪転舵制御装置において、前記駆動限界監視部による前記駆動限界値を超えないように制限する制御は、前記アクチュエータの駆動を停止する制御である後輪転舵制御装置。
- 請求項3に記載の後輪転舵制御装置において、前記駆動限界監視部は、前記監視をした駆動量が前記駆動限界値を超え、または超えようとした場合に、他方の電子制御装置に異常を通知する機能を有し、前記一対の電子制御装置は、相手側の電子制御装置の前記駆動限界監視部から通知された前記異常の通知に応答して前記アクチュエータの駆動を停止する機能を有する後輪転舵制御装置。
- 請求項1ないし請求項4のいずれか1項に記載の後輪転舵制御装置において、前記回転角検出器および前記絶対位置検出器の異常を検出する検出系故障判定部を有し、前記駆動限界監視部は、前記検出系故障判定部により異常が検出されない場合は、前記回転角検出器および前記絶対位置検出器のうちの任意に定められた方の検出器が出力する駆動量の情報を監視し、前記検出系故障判定部により異常が検出された場合は、前記回転角検出器および前記絶対位置検出器のうち異常が検出されていない方の検出器が出力する駆動量の情報を監視する後輪転舵制御装置。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015114460A JP2017001423A (ja) | 2015-06-05 | 2015-06-05 | 後輪転舵制御装置 |
| PCT/JP2016/065951 WO2016194885A1 (ja) | 2015-06-05 | 2016-05-31 | 後輪転舵制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015114460A JP2017001423A (ja) | 2015-06-05 | 2015-06-05 | 後輪転舵制御装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2017001423A true JP2017001423A (ja) | 2017-01-05 |
Family
ID=57440253
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2015114460A Pending JP2017001423A (ja) | 2015-06-05 | 2015-06-05 | 後輪転舵制御装置 |
Country Status (2)
| Country | Link |
|---|---|
| JP (1) | JP2017001423A (ja) |
| WO (1) | WO2016194885A1 (ja) |
Cited By (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2019065780A1 (ja) * | 2017-09-27 | 2019-04-04 | Ntn株式会社 | ステアリングシステム |
| WO2019172091A1 (ja) * | 2018-03-05 | 2019-09-12 | Ntn株式会社 | 転舵機能付きハブユニットおよび転舵システム |
| WO2019172092A1 (ja) * | 2018-03-05 | 2019-09-12 | Ntn株式会社 | 転舵機能付ハブユニットおよびこれを備えた車両 |
| WO2020067166A1 (ja) * | 2018-09-28 | 2020-04-02 | Ntn株式会社 | 操舵機能付ハブユニットおよびこれを備えた車両 |
| JP2020097257A (ja) * | 2018-12-17 | 2020-06-25 | Ntn株式会社 | ステアリングシステムおよびこれを備えた車両 |
| JP2020100401A (ja) * | 2020-03-31 | 2020-07-02 | Ntn株式会社 | 後輪用操舵システムおよびこれを備えた車両 |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP7323301B2 (ja) * | 2019-02-27 | 2023-08-08 | 株式会社ジェイテクト | 操舵制御装置 |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0438270A (ja) * | 1990-05-30 | 1992-02-07 | Honda Motor Co Ltd | 車両用操舵装置 |
| JPH0516829A (ja) * | 1991-07-10 | 1993-01-26 | Mazda Motor Corp | 車両の後輪操舵装置 |
| JPH07149252A (ja) * | 1993-11-29 | 1995-06-13 | Toyota Motor Corp | 四輪操舵車の後輪操舵装置 |
| JP2015093535A (ja) * | 2013-11-11 | 2015-05-18 | Ntn株式会社 | 異常監視機能付き後輪転舵制御装置 |
-
2015
- 2015-06-05 JP JP2015114460A patent/JP2017001423A/ja active Pending
-
2016
- 2016-05-31 WO PCT/JP2016/065951 patent/WO2016194885A1/ja not_active Ceased
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0438270A (ja) * | 1990-05-30 | 1992-02-07 | Honda Motor Co Ltd | 車両用操舵装置 |
| JPH0516829A (ja) * | 1991-07-10 | 1993-01-26 | Mazda Motor Corp | 車両の後輪操舵装置 |
| JPH07149252A (ja) * | 1993-11-29 | 1995-06-13 | Toyota Motor Corp | 四輪操舵車の後輪操舵装置 |
| JP2015093535A (ja) * | 2013-11-11 | 2015-05-18 | Ntn株式会社 | 異常監視機能付き後輪転舵制御装置 |
Cited By (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2019065780A1 (ja) * | 2017-09-27 | 2019-04-04 | Ntn株式会社 | ステアリングシステム |
| JP2019059364A (ja) * | 2017-09-27 | 2019-04-18 | Ntn株式会社 | ステアリングシステム |
| JP6990079B2 (ja) | 2017-09-27 | 2022-02-03 | Ntn株式会社 | ステアリングシステム |
| JP2019151230A (ja) * | 2018-03-05 | 2019-09-12 | Ntn株式会社 | 転舵機能付きハブユニット、転舵システム、および転舵機能付きハブユニットを備えた車両 |
| WO2019172092A1 (ja) * | 2018-03-05 | 2019-09-12 | Ntn株式会社 | 転舵機能付ハブユニットおよびこれを備えた車両 |
| JP2019151231A (ja) * | 2018-03-05 | 2019-09-12 | Ntn株式会社 | 転舵機能付ハブユニットおよびこれを備えた車両 |
| WO2019172091A1 (ja) * | 2018-03-05 | 2019-09-12 | Ntn株式会社 | 転舵機能付きハブユニットおよび転舵システム |
| JP7049864B2 (ja) | 2018-03-05 | 2022-04-07 | Ntn株式会社 | 転舵機能付きハブユニット、転舵システム、および転舵機能付きハブユニットを備えた車両 |
| JP7060984B2 (ja) | 2018-03-05 | 2022-04-27 | Ntn株式会社 | 転舵機能付ハブユニットおよびこれを備えた車両 |
| WO2020067166A1 (ja) * | 2018-09-28 | 2020-04-02 | Ntn株式会社 | 操舵機能付ハブユニットおよびこれを備えた車両 |
| JP2020097257A (ja) * | 2018-12-17 | 2020-06-25 | Ntn株式会社 | ステアリングシステムおよびこれを備えた車両 |
| JP7320348B2 (ja) | 2018-12-17 | 2023-08-03 | Ntn株式会社 | ステアリングシステムおよびこれを備えた車両 |
| JP2020100401A (ja) * | 2020-03-31 | 2020-07-02 | Ntn株式会社 | 後輪用操舵システムおよびこれを備えた車両 |
Also Published As
| Publication number | Publication date |
|---|---|
| WO2016194885A1 (ja) | 2016-12-08 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| WO2016194885A1 (ja) | 後輪転舵制御装置 | |
| JP5816019B2 (ja) | 冗長機能付きステアバイワイヤ式操舵装置の制御装置 | |
| JP6413384B2 (ja) | ステアリング装置 | |
| US11046355B2 (en) | Steering control apparatus | |
| JP2015063270A (ja) | ステアバイワイヤ式操舵装置の制御装置 | |
| JP6437238B2 (ja) | 後輪転舵制御装置 | |
| JP5811397B2 (ja) | 車両用操舵装置 | |
| US11440577B2 (en) | Steering system, abnormality determination method, and non-transitory storage medium | |
| BR102016006486A2 (pt) | aparelho de direção assistida | |
| JP2012045978A (ja) | 車両用操舵装置 | |
| JP2015044479A (ja) | 車両用操舵装置 | |
| JP2010214978A (ja) | ステアバイワイヤ式操舵装置 | |
| JP2015093535A (ja) | 異常監視機能付き後輪転舵制御装置 | |
| JP2010261857A (ja) | 回転情報算出装置、軸受装置、モータ制御装置、ステアリング装置及び電動パワーステアリング装置 | |
| JP6407564B2 (ja) | 後輪転舵制御装置 | |
| WO2016129436A1 (ja) | 後輪転舵装置 | |
| US20230040073A1 (en) | Steer by wire type steering apparatus | |
| JP2016135642A (ja) | 後輪転舵装置 | |
| KR20070100359A (ko) | 조향 장치 | |
| JP6490406B2 (ja) | 後輪転舵制御装置 | |
| JP2015089717A (ja) | 車両用操舵装置 | |
| JP2015089694A (ja) | 車両用操舵装置、および車両用操舵装置における転舵軸の位置検出方法 | |
| JP2015166223A (ja) | 車両用操舵装置 | |
| JP5419565B2 (ja) | ステアバイワイヤ式操舵装置 | |
| JP2015058867A (ja) | 後輪転舵装置の制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20180528 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20190604 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20191210 |