JP2017001611A - ステアリング制御装置 - Google Patents
ステアリング制御装置 Download PDFInfo
- Publication number
- JP2017001611A JP2017001611A JP2015120239A JP2015120239A JP2017001611A JP 2017001611 A JP2017001611 A JP 2017001611A JP 2015120239 A JP2015120239 A JP 2015120239A JP 2015120239 A JP2015120239 A JP 2015120239A JP 2017001611 A JP2017001611 A JP 2017001611A
- Authority
- JP
- Japan
- Prior art keywords
- steering
- rotation angle
- shaft
- angle sensor
- motor
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images
Landscapes
- Steering Control In Accordance With Driving Conditions (AREA)
- Power Steering Mechanism (AREA)
Abstract
【課題】制御性能を維持しつつコストダウンを図る。【解決手段】第1及び第2ステアリングシャフト3,4の接続と切断を切り換える接続切換部6と、第2ステアリングシャフト4の一部であるトーションバー13と、トーションバー13の一端に連結された入力シャフト11の回転角度を検出する第1回転角センサ22と、トーションバー13の他端に連結された出力シャフト12の回転角度を検出する第2回転角センサ23と、を備え、転舵コントローラ35,37は、接続切換部6が切断された状態では、第1回転角センサ22及び第2回転角センサ23の少なくとも一方の検出結果に基づいて転舵モータ31,36を制御してステアバイワイヤ制御を行い、接続切換部6が接続された状態では、第1回転角センサ22と第2回転角センサ23が検出した回転角度の差から演算されるトーションバー13のねじれ量に基づいて転舵モータ31,36を制御してアシスト制御を行う。【選択図】図1
Description
本発明は、ステアリング制御装置に関するものである。
特許文献1には、転舵指令値に応じて第一転舵モータ及び第二転舵モータを駆動制御し、反力指令値に応じて反力モータを駆動制御するステアバイワイヤ構造を有するステアリング制御装置が開示されている。
特許文献1に開示のステアリング制御装置は、第二転舵モータの駆動を制御する第二転舵コントローラの制御系統に異常が発生した場合には、クラッチを接続してステアリング系統を機械的に連結した上で、第一転舵モータによるアシスト制御を実行して運転者の操作負担を軽減する。
特許文献1に記載のステアリング制御装置は、ステアバイワイヤ制御とアシスト制御を行う。ステアバイワイヤ制御時には、舵角センサや転舵モータに設けられたレゾルバからの信号に基づいて転舵モータを制御し、アシスト制御時には、トルクセンサからの信号に基づいて転舵モータを制御する。
このように、特許文献1に記載のようなステアリング制御装置では、ステアバイワイヤ制御とアシスト制御を行うため、ステアリング制御に必要なセンサが多く、ステアリング制御装置のコストアップの要因となっている。
本発明は、上記の問題点に鑑みてなされたものであり、ステアバイワイヤ構造を有するステアリング制御装置において、制御性能を維持しつつコストダウンを図ることを目的とする。
本発明は、第1ステアリングシャフトと第2ステアリングシャフトの接続と切断を切り換える接続切換部と、接続切換部が切断された状態で、ラック軸に転舵力を付与する転舵モータと、第2ステアリングシャフトの一部として設けられ、接続切換部が接続された状態でステアリング操作された際にねじれ変形するトーションバーと、第2ステアリングシャフトの一部として設けられトーションバーの一端に連結された入力シャフトの回転角度を検出する第1回転角センサと、第2ステアリングシャフトの一部として設けられトーションバーの他端に連結された出力シャフトの回転角度を検出する第2回転角センサと、転舵モータの駆動を制御する転舵コントローラと、を備え、転舵コントローラは、接続切換部が切断された状態では、第1回転角センサ及び第2回転角センサの少なくとも一方と舵角センサとの検出結果に基づいて、転舵モータを制御してステアバイワイヤ制御を行い、接続切換部が接続された状態では、第1回転角センサと第2回転角センサが検出した回転角度の差から演算されるトーションバーのねじれ量に基づいて、転舵モータを制御して運転者によるステアリング操作を補助するアシスト制御を行うことを特徴とする。
本発明では、ステアバイワイヤ制御とアシスト制御の双方において、トーションバーに連結された入力シャフト及び出力シャフトのそれぞれに設けられた第1回転角センサと第2回転角センサが用いられる。したがって、ステアリング制御に必要なセンサの数を減らすことができる。
本発明によれば、ステアバイワイヤ構造を有するステアリング制御装置において、制御性能を維持しつつコストダウンが可能となる。
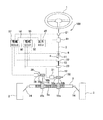
以下、図1を参照して、本発明の実施形態に係るステアリング制御装置100について説明する。
ステアリング制御装置100は、運転者によるステアリングホイール1の操作状態に応じて車輪2を転舵するステアバイワイヤ制御と、運転者によるステアリングホイール1の操作(以下、「ステアリング操作」と称する。)を補助するアシスト制御と、の双方が可能なものである。
ステアリング制御装置100は、運転者によるステアリング操作に伴って回転する第1ステアリングシャフト3と、車輪2を転舵するラック軸5に連結された第2ステアリングシャフト4と、第1ステアリングシャフト3と第2ステアリングシャフト4との接続と切断を切り換える接続切換部としてのクラッチ6と、を備える。
クラッチ6は電磁クラッチであり、電磁コイルが励磁状態で第1ステアリングシャフト3と第2ステアリングシャフト4を切断し、電磁コイルが非励磁状態で第1ステアリングシャフト3と第2ステアリングシャフト4を機械的に接続する。クラッチ6が切断された状態ではステアバイワイヤ制御が行われ、クラッチ6が接続された状態ではアシスト制御が行われる。
第2ステアリングシャフト4は、クラッチ6に接続された入力シャフト11と、ラック軸5に形成されたラックギヤ5aと噛み合うピニオンギヤ12aが形成された出力シャフトとしての第1ピニオンシャフト12と、入力シャフト11と第1ピニオンシャフト12を連結するトーションバー13と、を有する。
クラッチ6が接続された状態で、ステアリングホイール1が操作されると、第1ステアリングシャフト3及び第2ステアリングシャフト4が回転し、その回転がピニオンギヤ12a及びラックギヤ5aによって直線運動に変換され、ナックルアーム14を介して車輪2が転舵される。
ステアリング制御装置100は、第1ピニオンシャフト12に加えて、第2ピニオンシャフト16も備える。第2ピニオンシャフト16は、ラック軸5に形成されたラックギヤ5aと噛み合う第2ピニオンギヤ16aを有する。このように、ステアリング制御装置100は、ピニオンシャフトを2つ有するデュアルピニオン式である。
第1ステアリングシャフト3には、ステアリングホイール1の回転角度である操舵角度を検出する舵角センサ21が設けられる。舵角センサ21は、図示しないが、第1ステアリングシャフト3と一体に回転するセンターギアと、センターギアに噛み合う2つのアウターギアと、を備え、2つのアウターギアの回転に伴う磁束の変化に基づいて、センターギアの回転角度、すなわち第1ステアリングシャフト3の回転角度を演算するものである。このように、舵角センサ21は、第1ステアリングシャフト3の絶対回転角度を検出することができる。
入力シャフト11には、入力シャフト11の回転角度を検出する第1回転角センサ22が設けられる。第1ピニオンシャフト12には、第1ピニオンシャフト12の回転角度を検出する第2回転角センサ23が設けられる。このように、トーションバー13の一端に連結された入力シャフト11には第1回転角センサ22が設けられ、トーションバー13の他端に連結された第1ピニオンシャフト12には第2回転角センサ23が設けられる。第1回転角センサ22及び第2回転角センサ23は、上述した舵角センサ21と同一の構成を有するものであり、それぞれ入力シャフト11及び第1ピニオンシャフト12の絶対回転角度を検出することができる。
ステアリング制御装置100は、クラッチ6が切断された状態でラック軸5に転舵力を付与する第1転舵モータ31及び第2転舵モータ36と、クラッチ6が切断された状態で第1ステアリングシャフト3に操舵反力を付与する反力モータ41と、第1転舵モータ31の駆動を制御する第1転舵コントローラ35と、第2転舵モータ36の駆動を制御する第2転舵コントローラ37と、反力モータ41の駆動を制御する反力コントローラ45と、をさらに備える。第1転舵コントローラ35、第2転舵コントローラ37、及び反力コントローラ45は、通信線50によって相互通信可能に接続されている。第1転舵コントローラ35及び第2転舵コントローラ37には、舵角センサ21、第1回転角センサ22、及び第2回転角センサ23の検出信号の他、車速等の車両の状態情報が入力される。反力コントローラ45には、舵角センサ21の検出信号の他、車速等の車両の状態情報が入力される。
第1転舵モータ31の駆動力は、減速機構32によって回転速度が減じられて第1ピニオンシャフト12に出力される。したがって、クラッチ6が切断された状態で第1転舵モータ31が駆動すると、車輪2を転舵する転舵力が第1ピニオンシャフト12を通じてラック軸5に付与される。また、クラッチ6が接続された状態で第1転舵モータ31が駆動すると、運転者によるステアリング操作を補助するアシスト力が第1ピニオンシャフト12に付与される。減速機構32は、第1転舵モータ31の出力軸に連結されたウォームシャフト32aと、ウォームシャフト32aと噛み合うと共に第1ピニオンシャフト12に連結されたウォームホイール32bと、を有する。
第2転舵モータ36の駆動力は、減速機構38によって回転速度が減じられて第2ピニオンシャフト16に出力される。したがって、クラッチ6が切断された状態で第2転舵モータ36が駆動すると、車輪2を転舵する転舵力が第2ピニオンシャフト16を通じてラック軸5に付与される。また、クラッチ6が接続された状態で第2転舵モータ36が駆動すると、運転者によるステアリング操作を補助するアシスト力が第2ピニオンシャフト16を通じてラック軸5に付与される。減速機構38は、第2転舵モータ36の出力軸に連結されたウォームシャフト38aと、ウォームシャフト38aと噛み合うと共に第2ピニオンシャフト16に連結されたウォームホイール38bと、を有する。
反力モータ41は、ロータが第1ステアリングシャフト3と共に回転するように設けられる。したがって、クラッチ6が切断された状態で反力モータ41が駆動すると、運転者のステアリング操作に対して第1ステアリングシャフト3に操舵反力が付与される。これにより、運転者のステアリング操作に対して擬似的なハンドルの重さを与えることができる。また、クラッチ6が接続された状態では、反力モータ41は、ステアリング操作の負荷とならないように反力コントローラ45とは切断されて無負荷状態となる。
次に、ステアリング制御装置100によるステアリング制御について説明する。
通常時には、クラッチ6が切断されてステアバイワイヤ制御が行われる。ステアバイワイヤ制御では、第1転舵コントローラ35は、ステアリングホイール1の操作状態に応じて第1転舵モータ31を制御すると共に、第2転舵コントローラ37は、ステアリングホイール1の操作状態に応じて第2転舵モータ36を制御する。これにより、車輪2が転舵される。具体的には、第1転舵コントローラ35及び第2転舵コントローラ37は、まず舵角センサ21の検出結果や車速に基づいて目標転舵角を設定する。第1転舵コントローラ35及び第2転舵コントローラ37は、次に第1回転角センサ22及び第2回転角センサ23の検出結果に基づいて、車輪2の転舵角が目標転舵角に一致するように、それぞれ第1転舵モータ31及び第2転舵モータ36を制御する。具体的に説明すると、第1転舵コントローラ35及び第2転舵コントローラ37は、第1回転角センサ22及び第2回転角センサ23によって検出される入力シャフト11の回転角度及び第1ピニオンシャフト12の回転角度からラック軸5の軸方向への移動量を演算する。つまり、第2ステアリングシャフト4の回転角度からラック軸5の軸方向への移動量を演算する。そして、ラック軸5の軸方向への移動量から車輪2の実際の転舵角を演算し、その演算された車輪2の実際の転舵角が設定された目標転舵角に一致するように、第1転舵モータ31及び第2転舵モータ36を制御する。第1転舵モータ31と第2転舵モータ36は、必要とされる転舵力を分担して出力する。
このように、ステアバイワイヤ制御時において、第1転舵モータ31及び第2転舵モータ36を制御する際には、第1回転角センサ22及び第2回転角センサ23の検出結果が用いられるため、従来必要とされていたモータ回転角度を検出するレゾルバを第1転舵モータ31及び第2転舵モータ36に設ける必要がない。
なお、クラッチ6が切断された状態では、トーションバー13にねじれが発生しないため、入力シャフト11の回転角度と第1ピニオンシャフト12の回転角度は一致する。したがって、第1転舵モータ31と第2転舵モータ36を制御する際には、第1回転角センサ22及び第2回転角センサ23の検出結果の双方を用いる必要はなく、少なくとも一方の検出結果を用いればよい。
また、ステアバイワイヤ制御では、反力コントローラ45は、車輪2の転舵状態に応じて反力モータ41を制御し、ステアリングホイール1に操舵反力を付与する。具体的には、反力コントローラ45は、ステアリング操作によって路面から受ける反力に相当する目標操舵反力を設定し、第1ステアリングシャフト3に付与される操舵反力が目標操舵反力に一致するように反力モータ41を制御する。
第1転舵コントローラ35、第2転舵コントローラ37、及び反力コントローラ45のそれぞれが自己の制御系統に異常があると判断した場合には、クラッチ6が接続されてステアバイワイヤ制御からアシスト制御に切り換わる。クラッチ6は、第1転舵コントローラ35、第2転舵コントローラ37、及び反力コントローラ45の制御系統のいずれかに異常が発生した場合には、切断状態から接続状態へ切り換わる。ここで、制御系統とは、第1転舵コントローラ35の場合には、第1転舵モータ31及び第1転舵コントローラ35自体を含む第1転舵モータ31を制御する系統であり、第2転舵コントローラ37の場合には、第2転舵モータ36及び第2転舵コントローラ37自体を含む第2転舵モータ36を制御する系統であり、反力コントローラ45の場合には、反力モータ41及び反力コントローラ45自体を含む反力モータ41を制御する系統である。
反力コントローラ45が自己の制御系統に異常があると判断した場合には、その異常情報が反力コントローラ45から第1転舵コントローラ35及び第2転舵コントローラ37に送信されると共にクラッチ6が接続され、ステアバイワイヤ制御からアシスト制御に切り換わる。具体的には、第1転舵コントローラ35及び第2転舵コントローラ37は、第1回転角センサ22と第2回転角センサ23が検出する回転角度の差からトーションバー13のねじれ量を演算し、そのねじれ量からステアリング操作によって入力された操舵トルクを演算する。そして、その演算された操舵トルクに基づいて、運転者によるステアリング操作を補助するアシスト力が第1ピニオンシャフト12及び第2ピニオンシャフト16に付与されるように第1転舵モータ31及び第2転舵モータ36を制御する。第1転舵モータ31と第2転舵モータ36は、必要とされるアシスト力を分担して出力する。第1転舵モータ31及び第2転舵モータ36によるアシスト制御の際、反力モータ41は、ステアリング操作の負荷とならないように反力コントローラ45とは切断されて無負荷状態となる。
このように、反力モータ41又は反力モータ41を制御する系統に異常が発生した場合には、第1転舵モータ31及び第2転舵モータ36によるアシスト制御が行われる。この際、ステアリング操作によって入力された操舵トルクは、第1回転角センサ22と第2回転角センサ23が検出した回転角度の差から演算されるトーションバー13のねじれ量に基づいて検出される。したがって、アシスト制御に従来必要とされていたトルクセンサが不要となる。
第1転舵コントローラ35が自己の制御系統に異常があると判断した場合には、その異常情報が第1転舵コントローラ35から第2転舵コントローラ37及び反力コントローラ45に送信されると共にクラッチ6が接続され、ステアバイワイヤ制御からアシスト制御に切り換わる。具体的には、第2転舵コントローラ37は、第1回転角センサ22と第2回転角センサ23が検出する回転角度の差からトーションバー13のねじれ量を演算し、そのねじれ量からステアリング操作によって入力された操舵トルクを演算する。そして、その演算された操舵トルクに基づいて、運転者によるステアリング操作を補助するアシスト力が第2ピニオンシャフト16に付与されるように第2転舵モータ36を制御する。第2転舵モータ36によるアシスト制御の際、反力モータ41は、ステアリング操作の負荷とならないように反力コントローラ45とは切断されて無負荷状態となる。このように、第1転舵モータ31又は第1転舵モータ31を制御する系統に異常が発生した場合には、第2転舵モータ36のみによるアシスト制御が行われる。
同様に、第2転舵モータ36又は第2転舵モータ36を制御する系統に異常が発生した場合には、第1転舵モータ31のみによるアシスト制御が行われる。
以上の実施形態によれば、以下に示す効果を奏する。
ステアバイワイヤ制御時には、第1回転角センサ22及び第2回転角センサ23の検出結果に基づいて、車輪2の実際の転舵角が設定された目標転舵角に一致するように第1転舵モータ31及び第2転舵モータ36が制御される。一方、アシスト制御時には、第1回転角センサ22と第2回転角センサ23が検出した回転角度の差から演算されるトーションバー13のねじれ量に基づいて、第1転舵モータ31及び第2転舵モータ36が制御される。このように、ステアバイワイヤ制御とアシスト制御の双方において、第1回転角センサ22及び第2回転角センサ23が用いられる。つまり、ステアバイワイヤ制御とアシスト制御の双方において、共通のセンサが用いられる。したがって、従来必要とされていたモータ回転角度を検出するレゾルバを第1転舵モータ31及び第2転舵モータ36に設ける必要がなく、かつ、アシスト制御に従来必要とされていたトルクセンサが不要となる。よって、ステアリング制御に必要なセンサの数を減らすことができる。従来と比較してセンサの個数は減るが、上述したように従来と同等のステアリング制御を行うことができる。以上のように、本実施形態によれば、制御性能を維持しつつコストダウンが可能となる。
また、舵角センサ21は、第1ステアリングシャフト3、つまりステアリングホイール1の絶対回転角度を検出するものであり、第1回転角センサ22及び第2回転角センサ23は、第2ステアリングシャフト4の絶対回転角度を検出するものである。したがって、例えば、イグニッションOFFでクラッチ6が切断された状態で、ステアリングホイール1が操作されてステアリングホイール1の回転位置と車輪2の転舵角とが予め定められた関係からずれてしまったような場合であっても、イグニッションONの際に、舵角センサ21の検出結果と第1回転角センサ22及び第2回転角センサ23の検出結果とに基づいて、ステアリングホイール1の回転位置と車輪2の転舵角とのずれを簡単に矯正することができる。
以下に、上記実施形態の変形例を説明する。
(1)上記実施形態では、転舵モータが2つの場合を示した。しかし、転舵モータの個数はこれに限定されない。上記実施形態において、第1転舵モータ31及び第2転舵モータ36のいずれか一方を廃止して、出力の大きい転舵モータを1つのみ備える構成でもよい。つまり、転舵モータは少なくとも1つ備える構成であればよい。転舵モータが1つのみの場合には、転舵モータを、モータコイル及び当該モータコイルを駆動するコントローラを有する系統を複数備えるフォルトトレラント対応のモータとするのが望ましい。
(2)上記実施形態では、フェイルセーフ時にステアバイワイヤ制御からアシスト制御に切り換えられる構成である。これに代えて、通常時であっても、運転者の操作によってステアバイワイヤ制御からアシスト制御に切り換えられる構成であってもよい。
(3)上記実施形態では、第2ステアリングシャフト4の一部を構成する第1ピニオンシャフト12は、一端に形成されたピニオンギヤ12aがラック軸5のラックギヤ5aと噛み合い、他端がトーションバー13に連結される構成である。これに代えて、トーションバー13と第1ピニオンシャフト12とを連結する中間シャフトを設けるようにしてもよい。この場合、中間シャフトは、一端がトーションバー13に連結されると共に、他端が自在継手を介して第1ピニオンシャフト12に連結される。この構成においては、中間シャフトが出力シャフトに相当する。
以下、本発明の実施形態の構成、作用、及び効果をまとめて説明する。
本実施形態では、運転者によるステアリング操作に伴って回転する第1ステアリングシャフト3と、車輪2を転舵するラック軸5に連結された第2ステアリングシャフト4と、第1ステアリングシャフト3と第2ステアリングシャフト4の接続と切断を切り換えるクラッチ6と、クラッチ6が切断された状態で、ラック軸5に転舵力を付与する第1転舵モータ31及び第2転舵モータ36と、ステアリング操作に伴う操舵角度を検出する舵角センサ21と、第2ステアリングシャフト4の一部として設けられ、クラッチ6が接続された状態でステアリング操作された際にねじれ変形するトーションバー13と、第2ステアリングシャフト4の一部として設けられトーションバー13の一端に連結された入力シャフト11の回転角度を検出する第1回転角センサ22と、第2ステアリングシャフト4の一部として設けられトーションバー13の他端に連結された第1ピニオンシャフト12の回転角度を検出する第2回転角センサ23と、第1転舵モータ31及び第2転舵モータ36の駆動を制御する第1転舵コントローラ35及び第2転舵コントローラ37と、を備え、第1転舵コントローラ35及び第2転舵コントローラ37は、クラッチ6が切断された状態では、第1回転角センサ22及び第2回転角センサ23の少なくとも一方と舵角センサ21との検出結果に基づいて、第1転舵モータ31及び第2転舵モータ36を制御してステアバイワイヤ制御を行い、クラッチ6が接続された状態では、第1回転角センサ22と第2回転角センサ23が検出した回転角度の差から演算されるトーションバー13のねじれ量に基づいて、第1転舵モータ31及び第2転舵モータ36を制御して運転者によるステアリング操作を補助するアシスト制御を行う。
この構成では、ステアバイワイヤ制御とアシスト制御の双方において、トーションバー13に連結された入力シャフト11及び第1ピニオンシャフト12のそれぞれに設けられた第1回転角センサ22と第2回転角センサ23が用いられる。したがって、ステアリング制御に必要なセンサの数を減らすことができる。よって、ステアバイワイヤ構造を有するステアリング制御装置100において、制御性能を維持しつつコストダウンが可能となる。
以上、本発明の実施形態について説明したが、上記実施形態は本発明の適用例の一部を示したに過ぎず、本発明の技術的範囲を上記実施形態の具体的構成に限定する趣旨ではない。
例えば、上記実施形態では、転舵モータ31,36の駆動力が、減速機構32,38を介してピニオンシャフト12,16に出力される形態について説明した。これに代えて、転舵モータの駆動力を、プーリ及びベルトを有する減速機構を介してラック軸5に付与する構成(ベルトドライブ方式)としてもよく、また、転舵モータの駆動力を、減速機構を介さずに直接ラック軸5に付与する構成(ダイレクトドライブ方式)としてもよい。
100・・・ステアリング制御装置、1・・・ステアリングホイール、2・・・車輪、3・・・第1ステアリングシャフト、4・・・第2ステアリングシャフト、5・・・ラック軸、6・・・クラッチ(接続切換部)、11・・・入力シャフト、12・・・第1ピニオンシャフト(出力シャフト)、13・・・トーションバー、21・・・舵角センサ、22・・・第1回転角センサ、23・・・第2回転角センサ、31・・・第1転舵モータ、35・・・第1転舵コントローラ、36・・・第2転舵モータ、37・・・第2転舵コントローラ、41・・・反力モータ、45・・・反力コントローラ
Claims (1)
- 運転者によるステアリング操作に伴って回転する第1ステアリングシャフトと、
車輪を転舵するラック軸に連結された第2ステアリングシャフトと、
前記第1ステアリングシャフトと前記第2ステアリングシャフトの接続と切断を切り換える接続切換部と、
前記接続切換部が切断された状態で、前記ラック軸に転舵力を付与する転舵モータと、
ステアリング操作に伴う操舵角度を検出する舵角センサと、
前記第2ステアリングシャフトの一部として設けられ、前記接続切換部が接続された状態でステアリング操作された際にねじれ変形するトーションバーと、
前記第2ステアリングシャフトの一部として設けられ前記トーションバーの一端に連結された入力シャフトの回転角度を検出する第1回転角センサと、
前記第2ステアリングシャフトの一部として設けられ前記トーションバーの他端に連結された出力シャフトの回転角度を検出する第2回転角センサと、
前記転舵モータの駆動を制御する転舵コントローラと、を備え、
前記転舵コントローラは、
前記接続切換部が切断された状態では、前記第1回転角センサ及び前記第2回転角センサの少なくとも一方と前記舵角センサとの検出結果に基づいて、前記転舵モータを制御してステアバイワイヤ制御を行い、
前記接続切換部が接続された状態では、前記第1回転角センサと前記第2回転角センサが検出した回転角度の差から演算される前記トーションバーのねじれ量に基づいて、前記転舵モータを制御して運転者によるステアリング操作を補助するアシスト制御を行う
ことを特徴とするステアリング制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015120239A JP2017001611A (ja) | 2015-06-15 | 2015-06-15 | ステアリング制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015120239A JP2017001611A (ja) | 2015-06-15 | 2015-06-15 | ステアリング制御装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2017001611A true JP2017001611A (ja) | 2017-01-05 |
Family
ID=57751372
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2015120239A Pending JP2017001611A (ja) | 2015-06-15 | 2015-06-15 | ステアリング制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2017001611A (ja) |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2019039183A1 (ja) * | 2017-08-25 | 2019-02-28 | 日立オートモティブシステムズ株式会社 | ステアリング装置 |
| WO2020004451A1 (ja) * | 2018-06-29 | 2020-01-02 | いすゞ自動車株式会社 | 操舵制御装置、操舵制御方法、および操舵装置 |
| WO2020016622A1 (ja) * | 2018-07-16 | 2020-01-23 | 日産自動車株式会社 | 運転支援車両の制御方法及び制御システム |
| US11318986B2 (en) | 2017-08-25 | 2022-05-03 | Knorr-Bremse Steering System Japan Ltd. | Steering device |
-
2015
- 2015-06-15 JP JP2015120239A patent/JP2017001611A/ja active Pending
Cited By (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2019039183A1 (ja) * | 2017-08-25 | 2019-02-28 | 日立オートモティブシステムズ株式会社 | ステアリング装置 |
| JP2019038383A (ja) * | 2017-08-25 | 2019-03-14 | 日立オートモティブシステムズ株式会社 | ステアリング装置 |
| US11318986B2 (en) | 2017-08-25 | 2022-05-03 | Knorr-Bremse Steering System Japan Ltd. | Steering device |
| WO2020004451A1 (ja) * | 2018-06-29 | 2020-01-02 | いすゞ自動車株式会社 | 操舵制御装置、操舵制御方法、および操舵装置 |
| JP2020001582A (ja) * | 2018-06-29 | 2020-01-09 | いすゞ自動車株式会社 | 操舵制御装置、操舵制御方法、および操舵装置 |
| JP7102979B2 (ja) | 2018-06-29 | 2022-07-20 | いすゞ自動車株式会社 | 操舵制御装置および操舵制御方法 |
| WO2020016622A1 (ja) * | 2018-07-16 | 2020-01-23 | 日産自動車株式会社 | 運転支援車両の制御方法及び制御システム |
| JPWO2020016622A1 (ja) * | 2018-07-16 | 2021-09-02 | 日産自動車株式会社 | 運転支援車両の制御方法及び制御システム |
| US12017666B2 (en) | 2018-07-16 | 2024-06-25 | Nissan Motor Co., Ltd. | Driving assisted vehicle control method and control system |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN108974113B (zh) | 车辆转向柱的冗余齿轮组件及方法 | |
| US6442462B1 (en) | Motor vehicle steering system | |
| US7664584B2 (en) | Steering control system | |
| US9751555B2 (en) | Steering system for vehicle | |
| JP5418056B2 (ja) | 操舵制御装置 | |
| WO2014054265A1 (ja) | ステアリング制御装置、ステアリング制御方法 | |
| JP2008184004A (ja) | 車両用操舵装置 | |
| JP4506509B2 (ja) | 操舵制御装置 | |
| JP2016132264A (ja) | 車両用操舵装置 | |
| JP4972424B2 (ja) | 車両用操舵装置 | |
| JP2005112025A (ja) | 操舵制御装置 | |
| JP6140091B2 (ja) | 車両用操舵装置 | |
| JP2003327137A (ja) | 電気式動力舵取装置 | |
| JP4517902B2 (ja) | 操舵制御装置 | |
| JP2015003689A (ja) | 車両の操舵装置 | |
| JP2017001562A (ja) | ステアリング制御装置 | |
| JP4449397B2 (ja) | 車両用操舵装置 | |
| JP6561646B2 (ja) | 回転角度検出装置および操舵装置 | |
| JP2008030591A (ja) | 制動制御装置およびその方法 | |
| JP2015013548A (ja) | パワーステアリング装置 | |
| JP4594129B2 (ja) | 車両の操舵装置 | |
| JP4474298B2 (ja) | 車両の操舵装置 | |
| JP2006175925A (ja) | 車両用操舵装置 | |
| JP2015182507A (ja) | ステアリング装置 | |
| JP2017149330A (ja) | 車両用操舵装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| RD02 | Notification of acceptance of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7422 Effective date: 20161216 |