JP2017008959A - 変速機の変速装置 - Google Patents
変速機の変速装置 Download PDFInfo
- Publication number
- JP2017008959A JP2017008959A JP2015121730A JP2015121730A JP2017008959A JP 2017008959 A JP2017008959 A JP 2017008959A JP 2015121730 A JP2015121730 A JP 2015121730A JP 2015121730 A JP2015121730 A JP 2015121730A JP 2017008959 A JP2017008959 A JP 2017008959A
- Authority
- JP
- Japan
- Prior art keywords
- gear
- shift
- speed
- engaged
- stage
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images























Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H3/00—Toothed gearings for conveying rotary motion with variable gear ratio or for reversing rotary motion
- F16H3/02—Toothed gearings for conveying rotary motion with variable gear ratio or for reversing rotary motion without gears having orbital motion
- F16H3/08—Toothed gearings for conveying rotary motion with variable gear ratio or for reversing rotary motion without gears having orbital motion exclusively or essentially with continuously meshing gears, that can be disengaged from their shafts
- F16H3/085—Toothed gearings for conveying rotary motion with variable gear ratio or for reversing rotary motion without gears having orbital motion exclusively or essentially with continuously meshing gears, that can be disengaged from their shafts with more than one output shaft
Landscapes
- Engineering & Computer Science (AREA)
- General Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Structure Of Transmissions (AREA)
Abstract
【課題】 トリプルクラッチ式の変速機においてトルク抜けのない飛び変速が可能な変速装置を提供する。
【解決手段】 第1係合装置A1、第2係合装置A2および複数の出力係合装置B1〜E2は複数のシフトドラムSD1〜SD3にそれぞれ形成されたガイド溝G1〜G5と、ガイド溝G1〜G5にそれぞれ係合するガイドピンP1〜P5とによって係合位置および係合解除位置間で駆動され、複数のシフトドラムSD1〜SD3に形成されたガイド溝G1〜G5は、何れかの連続する変速段間の中間位置で出力係合装置B1〜E2を係合させる溝形状を有し、複数のシフトドラムSD1〜SD3は、ガイド溝G1〜G5のうちの一つだけが形成されるものと、前記ガイド溝のG1〜G5のうちの少なくとも二つが形成されるものとを含む。
【選択図】 図18
【解決手段】 第1係合装置A1、第2係合装置A2および複数の出力係合装置B1〜E2は複数のシフトドラムSD1〜SD3にそれぞれ形成されたガイド溝G1〜G5と、ガイド溝G1〜G5にそれぞれ係合するガイドピンP1〜P5とによって係合位置および係合解除位置間で駆動され、複数のシフトドラムSD1〜SD3に形成されたガイド溝G1〜G5は、何れかの連続する変速段間の中間位置で出力係合装置B1〜E2を係合させる溝形状を有し、複数のシフトドラムSD1〜SD3は、ガイド溝G1〜G5のうちの一つだけが形成されるものと、前記ガイド溝のG1〜G5のうちの少なくとも二つが形成されるものとを含む。
【選択図】 図18
Description
本発明は、相互に同軸に配置した第1〜第3入力軸と、第1〜第3入力軸に対して平行に配置した一対の出力軸とを備え、駆動源の駆動力を3個の摩擦クラッチを介して何れかの入力軸に選択的に入力するとともに、その駆動力を何れかの出力軸から選択的に出力するトリプルクラッチ式の変速機の変速装置に関する。
同軸2重に配置した入力軸と、それぞれ同軸2重に配置した一対の出力軸とを備え、駆動源の駆動力を2個の摩擦クラッチを介して何れかの入力軸に選択的に入力するとともに、その駆動力を何れかの出力軸から選択的に出力する、いわゆるデュアルクラッチ式の変速機において、入力軸から一方の出力軸に直接駆動力を出力する単純フローの動力伝達経路と、入力軸から両方の出力軸を経て駆動力を出力する複雑フローの動力伝達経路とを併用することで、限られた個数のギヤを有効に利用して骨格の大型化を回避しながら10段への多段化を図った変速機(図56参照)が、下記特許文献1により公知である。
またツインクラッチ式の変速機において、アクチュエータモータにより回転するシフトドラムの外周面に4本のガイド溝を形成し、各々のガイド溝に係合する4個のシフトフォークで4個のシンクロ装置のスリーブを駆動することで、ニュートラルおよび1速変速段〜6速変速段を確立するものが、下記特許文献2により公知である。
ところで、変速機の変速には、連続する変速段間で変速する順次変速と、連続しない変速段間で変速する飛び変速とがあり、飛び変速には、例えば1速変速段から2速変速段を飛ばして3速変速段に変速する1段飛び変速や、1速変速段から2速変速段および3速変速段を飛ばして4速変速段に変速する2段飛び変速等がある。
上記特許文献2に記載された発明は、1個のシフトドラムに4本のガイド溝を形成したことにより、4個のシフトドラムにそれぞれ1本のガイド溝を形成する場合に比べて、シフトドラムの数を削減して変速装置の小型化を図ることができる。またシフトドラムの隣接する二つの変速段の中間位置において、ガイド溝がシンクロ装置を係合させる形状を有することで、デュアルクラッチ式の変速機に特有のプリシフトを可能にしてトルク抜けのない変速を実現している。
ところで、デュアルクラッチ式の変速機と同様にトリプルクラッチ式の変速機では前段の変速段と後段の変速段との間で所定のシンクロ装置を係合させるプリシフトが必要となるが、トリプルクラッチ式の変速機ではデュアルクラッチ式の変速機よりも変速段数が多くなり、かつ飛び変速の種類も多くなるため、上記特許文献2のもののように単一のシフトドラムに全てのガイド溝を形成すると、他のシンクロ装置に影響を与えずに所定のシンクロ装置だけをプリシフトすることが困難になり、トルク抜けのない飛び変速を実現できなくなる問題がある。
本発明は前述の事情に鑑みてなされたもので、トリプルクラッチ式の変速機においてトルク抜けのない飛び変速が可能な変速装置を提供することを目的とする。
上記目的を達成するために、請求項1に記載された発明によれば、駆動源からの駆動力が第1摩擦係合装置を介して入力される第1入力軸と、前記第1入力軸と同軸に配置されて前記駆動源からの駆動力が第2摩擦係合装置を介して入力される第2入力軸と、前記第1入力軸および前記第2入力軸と同軸に配置されて前記駆動源からの駆動力が第3摩擦係合装置を介して入力される第3入力軸と、前記第1〜第3入力軸と平行に配置された第1出力軸および第2出力軸と、前記第1出力軸と同軸に配置されて第1係合装置を介して該第1出力軸に結合可能な第1副出力軸と、前記第2出力軸と同軸に配置されて第2係合装置を介して該第2出力軸に結合可能な第2副出力軸と、前記第1〜第3入力軸に固設された複数の入力ギヤと、前記第1、第2副出力軸に相対回転自在に支持されて前記複数の入力ギヤに噛合する複数の出力ギヤと、前記第1、第2副出力軸に前記複数の出力ギヤを選択的に結合可能な複数の出力係合装置とを備え、前記第1〜第3摩擦係合装置、前記第1係合装置、前記第2係合装置および前記複数の出力係合装置の選択的係合により複数の変速段を確立可能であり、前記第1〜第3摩擦係合装置の何れか一つの係合によりそれぞれ二つ以上の変速段を確立可能であり、前記複数の変速段には、駆動力が前記第1〜第3入力軸の何れか一つから前記第1副出力軸および前記第2副出力軸の何れか一つだけを経由して伝達される変速段と、駆動力が前記第1〜第3入力軸の何れか一つから前記第1副出力軸および前記第2副出力軸の両方を経由して伝達される変速段とが含まれる変速機の変速装置であって、前記第1係合装置、前記第2係合装置および前記複数の出力係合装置は複数のシフトドラムにそれぞれ形成されたガイド溝と、前記ガイド溝にそれぞれ係合するガイドピンとによって係合位置および係合解除位置間で駆動され、前記複数のシフトドラムに形成された前記ガイド溝は、何れかの連続する変速段間の中間位置で前記出力係合装置を係合させる溝形状を有し、前記複数のシフトドラムは、前記ガイド溝のうちの一つだけが形成されるものと、前記ガイド溝のうちの少なくとも二つが形成されるものとを含むことを特徴とする変速機の変速装置が提案される。
また請求項2に記載された発明によれば、請求項1の構成に加えて、順次変速過程において連続する何れか三つの変速段で、前記第1〜第3摩擦係合装置は重複して係合しないことを特徴とする変速機の変速装置が提案される。
また請求項3に記載された発明によれば、請求項1または請求項2の構成に加えて、順次変速過程において、前記複数のシフトドラムは同一の位相で駆動されることを特徴とする変速機の変速装置が提案される。
また請求項4に記載された発明によれば、請求項1または請求項2の構成に加えて、飛び変速過程において、前記複数のシフトドラムは異なる位相で駆動されることを特徴とする変速機の変速装置が提案される。
尚、実施の形態の第1摩擦クラッチCL1、第2摩擦クラッチCL2および第3摩擦クラッチCL3はそれぞれ本発明の第1摩擦係合装置、第2摩擦係合装置および第3摩擦合装置に対応し、実施の形態のエンジンPは本発明の駆動源に対応し、実施の形態のシンクロ装置AIおよびシンクロ装置A2はそれぞれ本発明の第1係合装置および第2係合装置に対応し、実施の形態のシンクロ装置B1,B2,C1,C2,D1,D2,E1,E2は本発明の出力係合装置に対応し、実施の形態の第1〜第4入力ギヤGi1〜Gi4は本発明の入力ギヤに対応し、実施の形態の第1〜第7出力ギヤGo1〜Go7は本発明の出力ギヤに対応し、実施の形態の第1シフトドラムSD1、第2シフトドラムSD2および第3シフトドラムSD3は本発明のシフトドラムに対応する。
請求項1の構成によれば、相互に同軸に配置されて駆動源の駆動力が第1〜第3摩擦係合装置を介して入力される第1〜第3入力軸と、第1出力軸に駆動力を出力する第1副出力軸と、第2出力軸に駆動力を出力する第2副出力軸とを平行3軸に配置し、それら3軸間を接続する複数の入力ギヤおよび複数の出力ギヤよりなる動力伝達経路を第1係合装置、第2係合装置および複数の出力係合装置で切り換えるので、選択可能な動力伝達経路の数を増加して最小限のギヤ数で多段化が可能となる。
また通常のデュアルクラッチ式の変速機では、駆動源の駆動力が第1入力軸および第2入力軸の2系統に選択的に入力されるが、本発明では駆動源の駆動力が第1入力軸〜第3入力軸の3系統に選択的に入力されるだけでなく、第1〜第3摩擦係合装置の何れか一つの係合によりそれぞれ二つ以上の変速段を確立可能であり、複数の変速段には、駆動力が第1〜第3入力軸の何れか一つから第1副出力軸および第2副出力軸の何れか一つだけを経由して伝達される変速段と、駆動力が第1〜第3入力軸の何れか一つから第1副出力軸および第2副出力軸の両方を経由して伝達される変速段とが含まれるので、選択可能な動力伝達経路の数が増加して変速時のインターロックが発生し難くなり、飛び変速時の多ステップ化を抑制して変速応答性を高めることができる。しかも通常のデュアルクラッチ式の変速機に対して摩擦係合装置の数が2個から3個に増加するので、現変速段で係合する摩擦係合装置と目標変速段で係合する摩擦係合装置とが一致してしまう確率が減少し、トルク抜けを発生させずにクラッチtoクラッチ変速が可能になる確率が増加することで、飛び変速時の多ステップ化を一層効果的に抑制して変速応答性を高めることができる。
また第1係合装置、第2係合装置および複数の出力係合装置は複数のシフトドラムにそれぞれ形成されたガイド溝と、ガイド溝にそれぞれ係合するガイドピンとによって係合位置および係合解除位置間で駆動され、複数のシフトドラムに形成されたガイド溝は、何れかの連続する変速段間の中間位置で出力係合装置を係合させる溝形状を有するので、シフトドラムを中間位置へと半ピッチ回転させることで所望のシンクロ装置を係合させてプリシフトを支障なく行わせることができる。しかも複数のシフトドラムは、ガイド溝のうちの一つだけが形成されるものと、ガイド溝のうちの少なくとも二つが形成されるものとを含むので、各シフトドラムにガイド溝を1本ずつ形成する場合に比べて、シフトドラムの数を削減して変速機の小型軽量化を図ることができるだけでなく、一つのシフトドラムに全てのガイド溝を形成する場合に比べて、他のシンクロ装置に影響を与えずに所定のシンクロ装置だけをプリシフトすることを可能にし、トルク抜けのない飛び変速を実現することができる。
また請求項2の構成によれば、順次変速過程において連続する何れか三つの変速段で、第1〜第3摩擦係合装置は重複して係合しないので、連続する変速段で同じ摩擦係合装置が係合するのを確実に防止してクラッチtoクラッチ変速を可能にすることができる。
また請求項3の構成によれば、順次変速過程において、複数のシフトドラムは同一の位相で駆動されるので、シフトドラムの駆動制御が簡素化される。
また請求項4の構成によれば、飛び変速過程において、前記複数のシフトドラムは異なる位相で駆動されるので、トルク抜けのない飛び変速を実現することができる。
以下、図1〜図55に基づいて本発明の実施の形態を説明する。
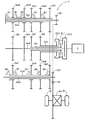
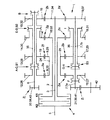
図1および図2に示すように、本実施の形態の前進11段のトリプルクラッチ式の変速機Tは、エンジンPに第3摩擦クラッチCL3を介して接続された第3入力軸Im3と、第3入力軸Im3の外周に相対回転自在に嵌合してエンジンPに第1摩擦クラッチCL1を介して接続された第1入力軸Im1と、第1入力軸Im1の外周に相対回転自在に嵌合してエンジンPに第2摩擦クラッチCL2を介して接続された第2入力軸Im2とを備える。第3入力軸Im3は最内周に配置され、第2入力軸Im2は最外周に配置され、第3入力軸Im3および第2入力軸Im2の中間に第1入力軸Im1が配置される。第1摩擦クラッチCL1、第2摩擦クラッチCL2および第3摩擦クラッチCL3は、第1入力軸Im1、第2入力軸Im2および第3入力軸Im3の軸端とエンジンPとの間に一纏めにして配置される。
第1入力軸Im1、第2入力軸Im2および第3入力軸Im3に対して第1出力軸Om1および第2出力軸Om2が平行に配置されており、第1出力軸Om1の外周に第1副出力軸Os1が相対回転自在に嵌合するとともに、第2出力軸Om2の外周に第2副出力軸Os2が相対回転自在に嵌合する。
第1入力軸Im1に第1入力ギヤGi1が固設され、第2入力軸Im2に第2入力ギヤGi2が固設され、第3入力軸Im3に第3入力ギヤGi3および第4入力ギヤGi4が固設される。
第1入力ギヤGi1は、第1副出力軸Os1に相対回転自在に支持した第1出力ギヤGo1と、第2副出力軸Os2に相対回転自在に支持した第5出力ギヤGo5とに噛合し、第2入力ギヤGi2は、第1副出力軸Os1に相対回転自在に支持した第2出力ギヤGo2と、第2副出力軸Os2に相対回転自在に支持した第6出力ギヤGo6とに噛合し、第3入力ギヤGi3は、第1副出力軸Os1に相対回転自在に支持した第3出力ギヤGo3に噛合し、第4入力ギヤGi4は、第1副出力軸Os1に相対回転自在に支持した第4出力ギヤGo4と第2副出力軸Os2に相対回転自在に支持した第7出力ギヤGo7とに噛合する。
第1出力軸Om1と第1副出力軸Os1とは、シンクロ装置A1により結合可能であり、第1出力ギヤGo1はシンクロ装置C1を介して第1副出力軸Os1に結合可能であり、第2出力ギヤGo2はシンクロ装置D1を介して第1副出力軸Os1に結合可能であり、第3出力ギヤGo3はシンクロ装置B2を介して第1副出力軸Os1に結合可能であり、第4出力ギヤGo4はシンクロ装置B1を介して第1副出力軸Os1に結合可能である。
第2出力軸Om2と第2副出力軸Os2とは、シンクロ装置A2により結合可能であり、第5出力ギヤGo5はシンクロ装置C2を介して第2副出力軸Os2に結合可能であり、第6出力ギヤGo6はシンクロ装置D2を介して第2副出力軸Os2に結合可能であり、第7出力ギヤGo7はシンクロ装置E1を介して第2副出力軸Os2に結合可能である。
第1出力軸Om1に固設した第1ファイナルドライブギヤGf1と、第2出力軸Om2に固設した第2ファイナルドライブギヤGf2とが、左右の駆動輪W,Wに駆動力を配分するディファレンシャルギヤGdのケースに固設したファイナルドリブンギヤGfに噛合する。
リバース変速段を確立するために、第1副出力軸Os1のエンジンP側の端部にリバースドライブギヤGr1が固設され、このリバースドライブギヤGr1に噛合するリバースドリブンギヤGr2が第2副出力軸Os2のエンジンP側の端部に相対回転自在に支持される。リバースドリブンギヤGr2はシンクロ装置E2を介して第2副出力軸Os2に結合可能である。
このような骨格を備えた変速機Tは、第1摩擦クラッチCL1〜第3摩擦クラッチCL3の選択的な係合と、シンクロ装置A1〜シンクロ装置E2の選択的な係合との組み合わせにより最大で合計25段の前進変速段を確立可能であるが、本実施の形態では、合計25段の前進変速段のうちから合計11段の前進変速段を選択して使用する。
図17および図18に示すように、シンクロ装置A1およびシンクロ装置A2は共通の変速操作装置S1により相互に連動して操作され、シンクロ装置B1およびシンクロ装置B2は共通の変速操作装置S2により相互に連動して操作され、シンクロ装置C1およびシンクロ装置C2は共通の変速操作装置S3により相互に連動して操作され、シンクロ装置D1およびシンクロ装置D2は共通の変速操作装置S4により相互に連動して操作され、シンクロ装置E1およびシンクロ装置E2は共通の変速操作装置S5により相互に連動して操作される。
変速操作装置S1、変速操作装置S2および変速操作装置S5は、第1モータM1で回転駆動される共通の第1シフトドラムSD1により操作され、変速操作装置S3は第2モータM2で回転駆動される第2シフトドラムSD2により操作され、変速操作装置S4は第3モータM3で回転駆動される第3シフトドラムSD3により操作される。第1シフトドラムSD1、第2シフトドラムSD2および第3シフトドラムSD3は展開図として図示されている。
図3には、第1入力ギヤGi1〜第4入力ギヤGi4および第1出力ギヤGo1〜第7出力ギヤGo7の歯数と、それらのうちの相互に噛合するギヤの歯数比とが示される。図4(A)および図4(B)には、上記歯数設定により達成される1速変速段〜11速変速段のレシオと、隣接する変速段間の公比とが示されており、1速変速段〜11速変速段のレシオが適切な間隔で配分されていることが分かる。
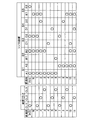
図5は第1摩擦クラッチCL1〜第3摩擦クラッチCL3およびシンクロ装置A1〜シンクロ装置E2の係合表であり、リバース変速段およびニュートラル変速段を含む各変速段で係合する摩擦クラッチおよびシンクロ装置が○印で示される。
以下、1速変速段〜11速変速段のトルクフローを順番に説明する。
<1速変速段>
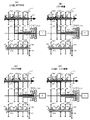
1速変速段の確立時には、第1摩擦クラッチCL1が係合し、シンクロ装置A1、シンクロ装置B2、シンクロ装置C2およびシンクロ装置E1が係合する。その結果、図6(A)から明らかなように、エンジンPの駆動力は、第1摩擦クラッチCL1→第1入力軸Im1→第1入力ギヤGi1→第5出力ギヤGo5→シンクロ装置C2→第2副出力軸Os2→シンクロ装置E1→第7出力ギヤGo7→第4入力ギヤGi4→第3入力軸Im3→第3入力ギヤGi3→第3出力ギヤGo3→シンクロ装置B2→第1副出力軸Os1→シンクロ装置A1→第1出力軸Om1→第1ファイナルドライブギヤGf1→ファイナルドリブンギヤGf→ディファレンシャルギヤGdの経路で駆動輪W,Wに伝達される。
1速変速段の確立時には、第1摩擦クラッチCL1が係合し、シンクロ装置A1、シンクロ装置B2、シンクロ装置C2およびシンクロ装置E1が係合する。その結果、図6(A)から明らかなように、エンジンPの駆動力は、第1摩擦クラッチCL1→第1入力軸Im1→第1入力ギヤGi1→第5出力ギヤGo5→シンクロ装置C2→第2副出力軸Os2→シンクロ装置E1→第7出力ギヤGo7→第4入力ギヤGi4→第3入力軸Im3→第3入力ギヤGi3→第3出力ギヤGo3→シンクロ装置B2→第1副出力軸Os1→シンクロ装置A1→第1出力軸Om1→第1ファイナルドライブギヤGf1→ファイナルドリブンギヤGf→ディファレンシャルギヤGdの経路で駆動輪W,Wに伝達される。
<2速変速段>
2速変速段の確立時には、第2摩擦クラッチCL2が係合し、シンクロ装置A1、シンクロ装置B2、シンクロ装置D2およびシンクロ装置E1が係合する。その結果、図7(A)から明らかなように、エンジンPの駆動力は、第2摩擦クラッチCL2→第2入力軸Im2→第2入力ギヤGi2→第6出力ギヤGo6→シンクロ装置D2→第2副出力軸Os2→シンクロ装置E1→第7出力ギヤGo7→第4入力ギヤGi4→第3入力軸Im3→第3入力ギヤGi3→第3出力ギヤGo3→シンクロ装置B2→第1副出力軸Os1→シンクロ装置A1→第1出力軸Om1→第1ファイナルドライブギヤGf1→ファイナルドリブンギヤGf→ディファレンシャルギヤGdの経路で駆動輪W,Wに伝達される。
2速変速段の確立時には、第2摩擦クラッチCL2が係合し、シンクロ装置A1、シンクロ装置B2、シンクロ装置D2およびシンクロ装置E1が係合する。その結果、図7(A)から明らかなように、エンジンPの駆動力は、第2摩擦クラッチCL2→第2入力軸Im2→第2入力ギヤGi2→第6出力ギヤGo6→シンクロ装置D2→第2副出力軸Os2→シンクロ装置E1→第7出力ギヤGo7→第4入力ギヤGi4→第3入力軸Im3→第3入力ギヤGi3→第3出力ギヤGo3→シンクロ装置B2→第1副出力軸Os1→シンクロ装置A1→第1出力軸Om1→第1ファイナルドライブギヤGf1→ファイナルドリブンギヤGf→ディファレンシャルギヤGdの経路で駆動輪W,Wに伝達される。
<3速変速段>
3速変速段の確立時には、第3摩擦クラッチCL3が係合し、シンクロ装置A1およびシンクロ装置B2が係合する。その結果、図8(A)から明らかなように、エンジンPの駆動力は、第3摩擦クラッチCL3→第3入力軸Im3→第3入力ギヤGi3→第3出力ギヤGo3→シンクロ装置B2→第1副出力軸Os1→シンクロ装置A1→第1出力軸Om1→第1ファイナルドライブギヤGf1→ファイナルドリブンギヤGf→ディファレンシャルギヤGdの経路で駆動輪W,Wに伝達される。
3速変速段の確立時には、第3摩擦クラッチCL3が係合し、シンクロ装置A1およびシンクロ装置B2が係合する。その結果、図8(A)から明らかなように、エンジンPの駆動力は、第3摩擦クラッチCL3→第3入力軸Im3→第3入力ギヤGi3→第3出力ギヤGo3→シンクロ装置B2→第1副出力軸Os1→シンクロ装置A1→第1出力軸Om1→第1ファイナルドライブギヤGf1→ファイナルドリブンギヤGf→ディファレンシャルギヤGdの経路で駆動輪W,Wに伝達される。
<4速変速段>
4速変速段の確立時には、第1摩擦クラッチCL1が係合し、シンクロ装置A1およびシンクロ装置C1が係合する。その結果、図9(A)から明らかなように、エンジンPの駆動力は、第1摩擦クラッチCL1→第1入力軸Im1→第1入力ギヤGi1→第1出力ギヤGo1→シンクロ装置C1→第1副出力軸Os1→シンクロ装置A1→第1出力軸Om1→第1ファイナルドライブギヤGf1→ファイナルドリブンギヤGf→ディファレンシャルギヤGdの経路で駆動輪W,Wに伝達される。
4速変速段の確立時には、第1摩擦クラッチCL1が係合し、シンクロ装置A1およびシンクロ装置C1が係合する。その結果、図9(A)から明らかなように、エンジンPの駆動力は、第1摩擦クラッチCL1→第1入力軸Im1→第1入力ギヤGi1→第1出力ギヤGo1→シンクロ装置C1→第1副出力軸Os1→シンクロ装置A1→第1出力軸Om1→第1ファイナルドライブギヤGf1→ファイナルドリブンギヤGf→ディファレンシャルギヤGdの経路で駆動輪W,Wに伝達される。
<5速変速段>
5速変速段の確立時には、第2摩擦クラッチCL2が係合し、シンクロ装置A1およびシンクロ装置D1が係合する。その結果、図10(A)から明らかなように、エンジンPの駆動力は、第2摩擦クラッチCL2→第2入力軸Im2→第2入力ギヤGi2→第2出力ギヤGo2→シンクロ装置D1→第1副出力軸Os1→シンクロ装置A1→第1出力軸Om1→第1ファイナルドライブギヤGf1→ファイナルドリブンギヤGf→ディファレンシャルギヤGdの経路で駆動輪W,Wに伝達される。
5速変速段の確立時には、第2摩擦クラッチCL2が係合し、シンクロ装置A1およびシンクロ装置D1が係合する。その結果、図10(A)から明らかなように、エンジンPの駆動力は、第2摩擦クラッチCL2→第2入力軸Im2→第2入力ギヤGi2→第2出力ギヤGo2→シンクロ装置D1→第1副出力軸Os1→シンクロ装置A1→第1出力軸Om1→第1ファイナルドライブギヤGf1→ファイナルドリブンギヤGf→ディファレンシャルギヤGdの経路で駆動輪W,Wに伝達される。
<6速変速段>
6速変速段の確立時には、第3摩擦クラッチCL3が係合し、シンクロ装置A1およびシンクロ装置B1が係合する。その結果、図11(A)から明らかなように、エンジンPの駆動力は、第3摩擦クラッチCL3→第3入力軸Im3→第4入力ギヤGi4→第4出力ギヤGo4→シンクロ装置B1→第1副出力軸Os1→シンクロ装置A1→第1出力軸Om1→第1ファイナルドライブギヤGf1→ファイナルドリブンギヤGf→ディファレンシャルギヤGdの経路で駆動輪W,Wに伝達される。
6速変速段の確立時には、第3摩擦クラッチCL3が係合し、シンクロ装置A1およびシンクロ装置B1が係合する。その結果、図11(A)から明らかなように、エンジンPの駆動力は、第3摩擦クラッチCL3→第3入力軸Im3→第4入力ギヤGi4→第4出力ギヤGo4→シンクロ装置B1→第1副出力軸Os1→シンクロ装置A1→第1出力軸Om1→第1ファイナルドライブギヤGf1→ファイナルドリブンギヤGf→ディファレンシャルギヤGdの経路で駆動輪W,Wに伝達される。
<7速変速段>
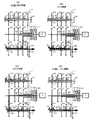
7速変速段の確立時には、第1摩擦クラッチCL1が係合し、シンクロ装置A2およびシンクロ装置C2が係合する。その結果、図12(A)から明らかなように、エンジンPの駆動力は、第1摩擦クラッチCL1→第1入力軸Im1→第1入力ギヤGi1→第5出力ギヤGo5→シンクロ装置C2→第2副出力軸Os2→シンクロ装置A2→第2出力軸Om2→第2ファイナルドライブギヤGf2→ファイナルドリブンギヤGf→ディファレンシャルギヤGdの経路で駆動輪W,Wに伝達される。
7速変速段の確立時には、第1摩擦クラッチCL1が係合し、シンクロ装置A2およびシンクロ装置C2が係合する。その結果、図12(A)から明らかなように、エンジンPの駆動力は、第1摩擦クラッチCL1→第1入力軸Im1→第1入力ギヤGi1→第5出力ギヤGo5→シンクロ装置C2→第2副出力軸Os2→シンクロ装置A2→第2出力軸Om2→第2ファイナルドライブギヤGf2→ファイナルドリブンギヤGf→ディファレンシャルギヤGdの経路で駆動輪W,Wに伝達される。
<8速変速段>
8速変速段の確立時には、第2摩擦クラッチCL2が係合し、シンクロ装置A2およびシンクロ装置D2が係合する。その結果、図13(A)から明らかなように、エンジンPの駆動力は、第2摩擦クラッチCL2→第2入力軸Im2→第2入力ギヤGi2→第6出力ギヤGo6→シンクロ装置D2→第2副出力軸Os2→シンクロ装置A2→第2出力軸Om2→第2ファイナルドライブギヤGf2→ファイナルドリブンギヤGf→ディファレンシャルギヤGdの経路で駆動輪W,Wに伝達される。
8速変速段の確立時には、第2摩擦クラッチCL2が係合し、シンクロ装置A2およびシンクロ装置D2が係合する。その結果、図13(A)から明らかなように、エンジンPの駆動力は、第2摩擦クラッチCL2→第2入力軸Im2→第2入力ギヤGi2→第6出力ギヤGo6→シンクロ装置D2→第2副出力軸Os2→シンクロ装置A2→第2出力軸Om2→第2ファイナルドライブギヤGf2→ファイナルドリブンギヤGf→ディファレンシャルギヤGdの経路で駆動輪W,Wに伝達される。
<9速変速段>
9速変速段の確立時には、第3摩擦クラッチCL3が係合し、シンクロ装置A2およびシンクロ装置E1が係合する。その結果、図14(A)から明らかなように、エンジンPの駆動力は、第3摩擦クラッチCL3→第3入力軸Im3→第4入力ギヤGi4→第7出力ギヤGo7→シンクロ装置E1→第2副出力軸Os2→シンクロ装置A2→第2出力軸Om2→第2ファイナルドライブギヤGf2→ファイナルドリブンギヤGf→ディファレンシャルギヤGdの経路で駆動輪W,Wに伝達される。
9速変速段の確立時には、第3摩擦クラッチCL3が係合し、シンクロ装置A2およびシンクロ装置E1が係合する。その結果、図14(A)から明らかなように、エンジンPの駆動力は、第3摩擦クラッチCL3→第3入力軸Im3→第4入力ギヤGi4→第7出力ギヤGo7→シンクロ装置E1→第2副出力軸Os2→シンクロ装置A2→第2出力軸Om2→第2ファイナルドライブギヤGf2→ファイナルドリブンギヤGf→ディファレンシャルギヤGdの経路で駆動輪W,Wに伝達される。
<10速変速段>
10速変速段の確立時には、第1摩擦クラッチCL1が係合し、シンクロ装置A2、シンクロ装置B2、シンクロ装置C1およびシンクロ装置E1が係合する。その結果、図15(A)から明らかなように、エンジンPの駆動力は、第1摩擦クラッチCL1→第1入力軸Im1→第1入力ギヤGi1→第1出力ギヤGo1→シンクロ装置C1→第1副出力軸Os1→シンクロ装置B2→第3出力ギヤGo3→第3入力ギヤGi3→第3入力軸Im3→第4入力ギヤGi4→第7出力ギヤGo7→シンクロ装置E1→第2副出力軸Os2→シンクロ装置A2→第2出力軸Om2→第2ファイナルドライブギヤGf2→ファイナルドリブンギヤGf→ディファレンシャルギヤGdの経路で駆動輪W,Wに伝達される。
10速変速段の確立時には、第1摩擦クラッチCL1が係合し、シンクロ装置A2、シンクロ装置B2、シンクロ装置C1およびシンクロ装置E1が係合する。その結果、図15(A)から明らかなように、エンジンPの駆動力は、第1摩擦クラッチCL1→第1入力軸Im1→第1入力ギヤGi1→第1出力ギヤGo1→シンクロ装置C1→第1副出力軸Os1→シンクロ装置B2→第3出力ギヤGo3→第3入力ギヤGi3→第3入力軸Im3→第4入力ギヤGi4→第7出力ギヤGo7→シンクロ装置E1→第2副出力軸Os2→シンクロ装置A2→第2出力軸Om2→第2ファイナルドライブギヤGf2→ファイナルドリブンギヤGf→ディファレンシャルギヤGdの経路で駆動輪W,Wに伝達される。
<11速変速段>
11速変速段の確立時には、第2摩擦クラッチCL2が係合し、シンクロ装置A2、シンクロ装置B2、シンクロ装置D1およびシンクロ装置E1が係合する。その結果、図15(D)から明らかなように、エンジンPの駆動力は、第2摩擦クラッチCL2→第2入力軸Im2→第2入力ギヤGi2→第2出力ギヤGo2→シンクロ装置D1→第1副出力軸Os1→シンクロ装置B2→第3出力ギヤGo3→第3入力ギヤGi3→第3入力軸Im3→第4入力ギヤGi4→第7出力ギヤGo7→シンクロ装置E1→第2副出力軸Os2→シンクロ装置A2→第2出力軸Om2→第2ファイナルドライブギヤGf2→ファイナルドリブンギヤGf→ディファレンシャルギヤGdの経路で駆動輪W,Wに伝達される。
11速変速段の確立時には、第2摩擦クラッチCL2が係合し、シンクロ装置A2、シンクロ装置B2、シンクロ装置D1およびシンクロ装置E1が係合する。その結果、図15(D)から明らかなように、エンジンPの駆動力は、第2摩擦クラッチCL2→第2入力軸Im2→第2入力ギヤGi2→第2出力ギヤGo2→シンクロ装置D1→第1副出力軸Os1→シンクロ装置B2→第3出力ギヤGo3→第3入力ギヤGi3→第3入力軸Im3→第4入力ギヤGi4→第7出力ギヤGo7→シンクロ装置E1→第2副出力軸Os2→シンクロ装置A2→第2出力軸Om2→第2ファイナルドライブギヤGf2→ファイナルドリブンギヤGf→ディファレンシャルギヤGdの経路で駆動輪W,Wに伝達される。
以上のように、第1摩擦クラッチCL1〜第3摩擦クラッチCL3の係合およびシンクロ装置A1〜シンクロ装置E2の係合を制御することで、1速変速段〜11速変速段が確立する。
次に、1速変速段から11速変速段へのアップシフトの順次変速の手順を説明する。
<1速変速段→2速変速段の順次変速>
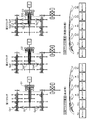
図6(A)に示す1速変速段での走行状態から、図6(B)に示すシフト準備過程で、シンクロ装置D2を係合して第6出力ギヤGo6を第2副出力軸Os2に結合することで、2速変速段へのプリシフトを行う。このとき、第2摩擦クラッチCL2は未だ係合解除状態にあるため、1速変速段の動力伝達経路で駆動力が伝達されている第2副出力軸Os2に破線で示す動力伝達経路で同時に駆動力が伝達されることはなく、インターロックが発生する虞はない。
図6(A)に示す1速変速段での走行状態から、図6(B)に示すシフト準備過程で、シンクロ装置D2を係合して第6出力ギヤGo6を第2副出力軸Os2に結合することで、2速変速段へのプリシフトを行う。このとき、第2摩擦クラッチCL2は未だ係合解除状態にあるため、1速変速段の動力伝達経路で駆動力が伝達されている第2副出力軸Os2に破線で示す動力伝達経路で同時に駆動力が伝達されることはなく、インターロックが発生する虞はない。
図6(C)に示すクラッチ切替過程で、第1摩擦クラッチCL1を係合解除して第2摩擦クラッチCL2を係合すると、1速変速段の動力伝達経路によるトルク伝達が行われなくなり、新たに駆動力が実線で示す動力伝達経路で伝達されることで、トルク抜けが発生することなく2速変速段が確立する。そして図6(D)に示すシフト解除過程で、1速変速段で係合していたが2速変速段では不要なシンクロ装置C2を係合解除することで、2速変速段へのアップシフトを完了する。
<2速変速段→3速変速段の順次変速>
2速変速段に対して3速変速段で新たに係合するシンクロ装置は存在しないため、図7(A)に示す2速変速段での走行状態から図7(B)に示すシフト準備過程に移行するときには、特に操作は行われない。
2速変速段に対して3速変速段で新たに係合するシンクロ装置は存在しないため、図7(A)に示す2速変速段での走行状態から図7(B)に示すシフト準備過程に移行するときには、特に操作は行われない。
図7(C)に示すクラッチ切替過程で、第2摩擦クラッチCL2を係合解除して第3摩擦クラッチCL3を係合すると、2速変速段の動力伝達経路によるトルク伝達が行われなくなり、新たに駆動力が実線で示す動力伝達経路で伝達されるようになり、トルク抜けが発生することなく3速変速段が確立する。そして図7(D)に示すシフト解除過程で、2速変速段で係合していたが3速変速段では不要なシンクロ装置D2およびシンクロ装置E1を係合解除することで、2速変速段へのアップシフトを完了する。
<3速変速段→4速変速段の順次変速>
図8(A)に示す3速変速段での走行状態から、図8(B)に示すシフト準備過程で、シンクロ装置C1を係合して第1出力ギヤGo1を第1副出力軸Os1に結合することで、4速変速段へのプリシフトを行う。このとき、第1摩擦クラッチCL1は未だ係合解除状態にあるため、3速変速段の動力伝達経路で駆動力が伝達されている第1副出力軸Os1に破線で示す動力伝達経路で同時に駆動力が伝達されることはなく、インターロックが発生する虞はない。
図8(A)に示す3速変速段での走行状態から、図8(B)に示すシフト準備過程で、シンクロ装置C1を係合して第1出力ギヤGo1を第1副出力軸Os1に結合することで、4速変速段へのプリシフトを行う。このとき、第1摩擦クラッチCL1は未だ係合解除状態にあるため、3速変速段の動力伝達経路で駆動力が伝達されている第1副出力軸Os1に破線で示す動力伝達経路で同時に駆動力が伝達されることはなく、インターロックが発生する虞はない。
図8(C)に示すクラッチ切替過程で、第3摩擦クラッチCL3を係合解除して第1摩擦クラッチCL1を係合すると、3速変速段の動力伝達経路によるトルク伝達が行われなくなり、新たに駆動力が実線で示す動力伝達経路で伝達されることで、トルク抜けが発生することなく4速変速段が確立する。そして図8(D)に示すシフト解除過程で、3速変速段で係合していたが4速変速段では不要なシンクロ装置B2を係合解除することで、4速変速段へのアップシフトを完了する。
<4速変速段→5速変速段の順次変速>
図9(A)に示す4速変速段での走行状態から、図9(B)に示すシフト準備過程で、シンクロ装置D1を係合して第2出力ギヤGo2を第1副出力軸Os1に結合することで、5速変速段へのプリシフトを行う。このとき、第2摩擦クラッチCL2は未だ係合解除状態にあるため、4速変速段の動力伝達経路で駆動力が伝達されている第1副出力軸Os1に破線で示す動力伝達経路で同時に駆動力が伝達されることはなく、インターロックが発生する虞はない。
図9(A)に示す4速変速段での走行状態から、図9(B)に示すシフト準備過程で、シンクロ装置D1を係合して第2出力ギヤGo2を第1副出力軸Os1に結合することで、5速変速段へのプリシフトを行う。このとき、第2摩擦クラッチCL2は未だ係合解除状態にあるため、4速変速段の動力伝達経路で駆動力が伝達されている第1副出力軸Os1に破線で示す動力伝達経路で同時に駆動力が伝達されることはなく、インターロックが発生する虞はない。
図9(C)に示すクラッチ切替過程で、第1摩擦クラッチCL1を係合解除して第2摩擦クラッチCL2を係合すると、4速変速段の動力伝達経路によるトルク伝達が行われなくなり、新たに駆動力が実線で示す動力伝達経路で伝達されることで、トルク抜けが発生することなく5速変速段が確立する。そして図9(D)に示すシフト解除過程で、4速変速段で係合していたが5速変速段では不要なシンクロ装置C1を係合解除することで、5速変速段へのアップシフトを完了する。
<5速変速段→6速変速段の順次変速>
図10(A)に示す5速変速段での走行状態から、図10(B)に示すシフト準備過程で、シンクロ装置B1を係合して第4出力ギヤGo4を第1副出力軸Os1に結合することで、6速変速段へのプリシフトを行う。このとき、第3摩擦クラッチCL3は未だ係合解除状態にあるため、5速変速段の動力伝達経路で駆動力が伝達されている第1副出力軸Os1に破線で示す動力伝達経路で同時に駆動力が伝達されることはなく、インターロックが発生する虞はない。
図10(A)に示す5速変速段での走行状態から、図10(B)に示すシフト準備過程で、シンクロ装置B1を係合して第4出力ギヤGo4を第1副出力軸Os1に結合することで、6速変速段へのプリシフトを行う。このとき、第3摩擦クラッチCL3は未だ係合解除状態にあるため、5速変速段の動力伝達経路で駆動力が伝達されている第1副出力軸Os1に破線で示す動力伝達経路で同時に駆動力が伝達されることはなく、インターロックが発生する虞はない。
図10(C)に示すクラッチ切替過程で、第2摩擦クラッチCL2を係合解除して第3摩擦クラッチCL3を係合すると、5速変速段の動力伝達経路によるトルク伝達が行われなくなり、新たに駆動力が実線で示す動力伝達経路で伝達されることで、トルク抜けが発生することなく6速変速段が確立する。そして図10(D)に示すシフト解除過程で、5速変速段で係合していたが6速変速段では不要なシンクロ装置D1を係合解除することで、6速変速段へのアップシフトを完了する。
<6速変速段→7速変速段の順次変速>
図11(A)に示す6速変速段での走行状態から、図11(B)に示すシフト準備過程で、シンクロ装置A2およびシンクロ装置C2を係合して第2副出力軸Os2を第2出力軸Om2に結合するとともに第5出力ギヤGo5を第2副出力軸Os2に結合することで、7速変速段へのプリシフトを行う。このとき、第1摩擦クラッチCL1は未だ係合解除状態にあるため、6速変速段の動力伝達経路で駆動力が伝達されているファイナルドリブンギヤGfに破線で示す動力伝達経路で同時に駆動力が伝達されることはなく、インターロックが発生する虞はない。
図11(A)に示す6速変速段での走行状態から、図11(B)に示すシフト準備過程で、シンクロ装置A2およびシンクロ装置C2を係合して第2副出力軸Os2を第2出力軸Om2に結合するとともに第5出力ギヤGo5を第2副出力軸Os2に結合することで、7速変速段へのプリシフトを行う。このとき、第1摩擦クラッチCL1は未だ係合解除状態にあるため、6速変速段の動力伝達経路で駆動力が伝達されているファイナルドリブンギヤGfに破線で示す動力伝達経路で同時に駆動力が伝達されることはなく、インターロックが発生する虞はない。
図11(C)に示すクラッチ切替過程で、第3摩擦クラッチCL3を係合解除して第1摩擦クラッチCL1を係合すると、6速変速段の動力伝達経路によるトルク伝達が行われなくなり、新たに駆動力が実線で示す動力伝達経路で伝達されることで、トルク抜けが発生することなく7速変速段が確立する。そして図11(D)に示すシフト解除過程で、6速変速段で係合していたが7速変速段では不要なシンクロ装置A1およびシンクロ装置B1を係合解除することで、7速変速段へのアップシフトを完了する。
<7速変速段→8速変速段の順次変速>
図12(A)に示す7速変速段での走行状態から、図12(B)に示すシフト準備過程で、シンクロ装置D2を係合して第6出力ギヤGo6を第2副出力軸Os2に結合することで、8速変速段へのプリシフトを行う。このとき、第2摩擦クラッチCL2は未だ係合解除状態にあるため、7速変速段の動力伝達経路で駆動力が伝達されている第2副出力軸Os2に破線で示す動力伝達経路で同時に駆動力が伝達されることはなく、インターロックが発生する虞はない。
図12(A)に示す7速変速段での走行状態から、図12(B)に示すシフト準備過程で、シンクロ装置D2を係合して第6出力ギヤGo6を第2副出力軸Os2に結合することで、8速変速段へのプリシフトを行う。このとき、第2摩擦クラッチCL2は未だ係合解除状態にあるため、7速変速段の動力伝達経路で駆動力が伝達されている第2副出力軸Os2に破線で示す動力伝達経路で同時に駆動力が伝達されることはなく、インターロックが発生する虞はない。
図12(C)に示すクラッチ切替過程で、第1摩擦クラッチCL1を係合解除して第2摩擦クラッチCL2を係合すると、7速変速段の動力伝達経路によるトルク伝達が行われなくなり、新たに駆動力が実線で示す動力伝達経路で伝達されることで、トルク抜けが発生することなく8速変速段が確立する。そして図12(D)に示すシフト解除過程で、7速変速段で係合していたが8速変速段では不要なシンクロ装置C2を係合解除することで、8速変速段へのアップシフトを完了する。
<8速変速段→9速変速段の順次変速>
図13(A)に示す8速変速段での走行状態から、図13(B)に示すシフト準備過程で、シンクロ装置E1を係合して第7出力ギヤGo7を第2副出力軸Os2に結合することで、9速変速段へのプリシフトを行う。このとき、第3摩擦クラッチCL3は未だ係合解除状態にあるため、8速変速段の動力伝達経路で駆動力が伝達されている第2副出力軸Os2に破線で示す動力伝達経路で同時に駆動力が伝達されることはなく、インターロックが発生する虞はない。
図13(A)に示す8速変速段での走行状態から、図13(B)に示すシフト準備過程で、シンクロ装置E1を係合して第7出力ギヤGo7を第2副出力軸Os2に結合することで、9速変速段へのプリシフトを行う。このとき、第3摩擦クラッチCL3は未だ係合解除状態にあるため、8速変速段の動力伝達経路で駆動力が伝達されている第2副出力軸Os2に破線で示す動力伝達経路で同時に駆動力が伝達されることはなく、インターロックが発生する虞はない。
図13(C)に示すクラッチ切替過程で、第2摩擦クラッチCL2を係合解除して第3摩擦クラッチCL3を係合すると、8速変速段の動力伝達経路によるトルク伝達が行われなくなり、新たに駆動力が実線で示す動力伝達経路で伝達されることで、トルク抜けが発生することなく9速変速段が確立する。そして図13(D)に示すシフト解除過程で、8速変速段で係合していたが9速変速段では不要なシンクロ装置D2を係合解除することで、9速変速段へのアップシフトを完了する。
<9速変速段→10速変速段の順次変速>
図14(A)に示す9速変速段での走行状態から、図14(B)に示すシフト準備過程で、シンクロ装置C1およびシンクロ装置B2を係合して第1出力ギヤGo1および第3出力ギヤGo3を第1副出力軸Os1に結合することで、10速変速段へのプリシフトを行う。このとき、第1摩擦クラッチCL1は未だ係合解除状態にあるため、9速変速段の動力伝達経路で駆動力が伝達されている第2副出力軸Os2に破線で示す動力伝達経路で同時に駆動力が伝達されることはなく、インターロックが発生する虞はない。
図14(A)に示す9速変速段での走行状態から、図14(B)に示すシフト準備過程で、シンクロ装置C1およびシンクロ装置B2を係合して第1出力ギヤGo1および第3出力ギヤGo3を第1副出力軸Os1に結合することで、10速変速段へのプリシフトを行う。このとき、第1摩擦クラッチCL1は未だ係合解除状態にあるため、9速変速段の動力伝達経路で駆動力が伝達されている第2副出力軸Os2に破線で示す動力伝達経路で同時に駆動力が伝達されることはなく、インターロックが発生する虞はない。
図14(C)に示すクラッチ切替過程で、第3摩擦クラッチCL3を係合解除して第1摩擦クラッチCL1を係合すると、9速変速段の動力伝達経路によるトルク伝達が行われなくなり、新たに駆動力が実線で示す動力伝達経路で伝達されることで、トルク抜けが発生することなく10速変速段が確立する。そして図14(D)に示すシフト解除過程では、不要なシンクロ装置は係合していないために特に操作を行うことなく、10側変速段へのアップシフトを完了する。
<10速変速段→11速変速段の順次変速>
図15(A)に示す10速変速段での走行状態から、図15(B)に示すシフト準備過程で、シンクロ装置D1を係合して第2出力ギヤGo2を第1副出力軸Os1に結合することで、11速変速段へのプリシフトを行う。このとき、第2摩擦クラッチCL2は未だ係合解除状態にあるため、10速変速段の動力伝達経路で駆動力が伝達されている第2副出力軸Os2に破線で示す動力伝達経路で同時に駆動力が伝達されることはなく、インターロックが発生する虞はない。
図15(A)に示す10速変速段での走行状態から、図15(B)に示すシフト準備過程で、シンクロ装置D1を係合して第2出力ギヤGo2を第1副出力軸Os1に結合することで、11速変速段へのプリシフトを行う。このとき、第2摩擦クラッチCL2は未だ係合解除状態にあるため、10速変速段の動力伝達経路で駆動力が伝達されている第2副出力軸Os2に破線で示す動力伝達経路で同時に駆動力が伝達されることはなく、インターロックが発生する虞はない。
図15(C)に示すクラッチ切替過程で、第1摩擦クラッチCL1を係合解除して第2摩擦クラッチCL2を係合すると、10速変速段の動力伝達経路によるトルク伝達が行われなくなり、新たに駆動力が実線で示す動力伝達経路で伝達されることで、トルク抜けが発生することなく11速変速段が確立する。そして図15(D)に示すシフト解除過程で、10速変速段で係合していたが11速変速段では不要なシンクロ装置C1を係合解除することで、11速変速段へのアップシフトを完了する。
以上のように、本実施の形態によれば、いわゆるクラッチtoクラッチ変速により、つまりプリシフトを行った状態で第1〜第3摩擦クラッチCL1,CL2,CL3を掴み替えることにより、トルク抜けを発生させることなくアップシフトの順次変速を完了することができる。同様にして、クラッチtoクラッチ変速により、トルク抜けを発生させることなくダウンシフトの順次変速を完了することができる。
次に、図16に基づいてリバース変速段→1速変速段の切り替えの手順を説明する。リバース変速段の確立時には、図16(A)に示すように、エンジンPの駆動力は、第1摩擦クラッチCL1→第1入力軸Im1→第1入力ギヤGi1→第5出力ギヤGo5→シンクロ装置C2→第2副出力軸Os2→シンクロ装置E2→リバースドリブンギヤGr2→リバースドライブギヤGr1→第1副出力軸Os1→シンクロ装置A1→第1出力軸Om1→第1ファイナルドライブギヤGf1→ファイナルドリブンギヤGf→ディファレンシャルギヤGdの経路で逆回転となって駆動輪W,Wに伝達される。
続いて、図16(B)に示すように、ニュートラル変速段で第1摩擦クラッチCL1を係合解除するとともに、シンクロ装置E1を係合してシンクロ装置E2を係合解除するプリシフトを行った後に、図16(C)に示すように、1速変速段で第1摩擦係合装置C1を再び係合する。その結果、エンジンPの駆動力は、第1摩擦クラッチCL1→第1入力軸Im1→第1入力ギヤGi1→第5出力ギヤGo5→シンクロ装置C2→第2副出力軸Os2→シンクロ装置E1→第7出力ギヤGo7→第4入力ギヤGi4→第3入力軸Im3→第3入力ギヤGi3→第3出力ギヤGo3→シンクロ装置B2→第1副出力軸Os1→シンクロ装置A1→第1出力軸Om1→第1ファイナルドライブギヤGf1→ファイナルドリブンギヤGf→ディファレンシャルギヤGdの経路で駆動輪W,Wに伝達される。
リバース変速段において、駆動力を伝達する必要のないシンクロ装置B2を敢えて係合する理由は、1速変速段で係合する必要があるシンクロ装置B2をリバース変速段で予め係合しておくことで、リバース変速段から1速変速段への変速を速やかに行うためである。
次に、図17〜図21に基づいて、シンクロ装置C1およびシンクロ装置C2を操作する変速操作装置S3の構造および作用を説明する。
図17および図18に示すように、第1副出力軸Os1に設けられて第1出力ギヤGo1を該第1副出力軸Os1に結合するシンクロ装置C1と、第2副出力軸Os2に設けられて第5出力ギヤGo5を該第2副出力軸Os2に結合するシンクロ装置C2とは、共通の変速操作装置S3により作動する。
図19に示すように、変速操作装置S3は、シンクロ装置C1の第1スリーブ11aを操作する第1シフトフォーク12aと、シンクロ装置C2の第2スリーブ11bを操作する第2シフトフォーク12bとを備え、第1、第2シフトフォーク12a,12bは相互に連動して作動する。
図5の係合表から明らかなように、シンクロ装置C1およびシンクロ装置C2は同時に係合することがなく、かつシンクロ装置C1は左動により係合し、シンクロ装置C2は右動により係合するため、それらを共通の第2シフトドラムSD2で支障なく駆動することが可能となる。
例えば、第1シフトフォーク12aを左動してシンクロ装置C1を係合するとき、第1シフトフォーク12aおよび第2シフトフォーク12bが単純に接続されていると仮定すると、第1シフトフォーク12aの左動に伴って第2シフトフォーク12bも左動するが、第2シフトフォーク12bに接続されたシンクロ装置C2は単に空動するだけで係合することはない。しかしながら、シンクロ装置C2が空動すると、その空動を許容するための無駄スペースが必要になり、その分だけ変速機Tの軸方向寸法が増加する問題がある。
同様に、第2シフトフォーク12bを右動してシンクロ装置C2を係合するとき、第1シフトフォーク12aおよび第2シフトフォーク12bが単純に接続されていると仮定すると、第2シフトフォーク12bの右動に伴って第1シフトフォーク12aも右動するが、第1シフトフォーク12aに接続されたシンクロ装置C1は単に空動するだけで係合することはない。しかしながら、シンクロ装置C1が空動すると、その空動を許容するための無駄スペースが必要になり、その分だけ変速機Tの軸方向寸法が増加する問題がある。
そこで、本実施の形態では、共通の第2シフトドラムSD2で第1シフトフォーク12aおよび第2シフトフォーク12bを操作する場合に、一方のシフトフォークが作動したときに他方のシフトフォークの空動を防止することで、その空動を許容する無駄スペースを廃止して変速機Tの軸方向寸法を小型化するようになっている。
即ち、ミッションケースに第1シフトロッド14aおよび第2シフトロッド14bが固定されており、第1シフトロッド14aの外周に第1シフトフォーク12aが固定された第1円筒部15aが摺動自在に嵌合し、第2シフトロッド14bの外周に第2シフトフォーク12bが固定された第2円筒部15bが摺動自在に嵌合する。また第1円筒部15aの外周に摺動自在に嵌合する第3円筒部16aと、第2円筒部15bの外周に摺動自在に嵌合する第4円筒部16bとが連結部材17で連結され、その連結部材17に植設したガイドピンP3が第2シフトドラムSD2のガイド溝G3に係合する(図18参照)。従って、第2シフトドラムSD2を駆動すると、ガイド溝G3にガイドピンP3が案内されることで、連結部材17、第3円筒部16aおよび第4円筒部16bが一体に移動する。
第1シフトロッド14aには、第1円筒部15aの右端に当接して右動を規制する第1ストッパ18aが設けられ、第2シフトロッド14bには第2円筒部15bの左端に当接して左動を規制する第2ストッパ18bが設けられる。また第1円筒部15aには、第3円筒部16aの左端に当接して左動を規制する第3ストッパ19aが設けられ、第2円筒部15bには、第4円筒部16bの右端に当接して右動を規制する第4ストッパ19bが設けられる。ガイドピンP3が中立位置にあるとき、第1円筒部15aが第1ストッパ18aに当接し、第3円筒部16aが第3ストッパ19aに当接し、第2円筒部15bが第2ストッパ18bに当接し、第4円筒部16bが第4ストッパ19bに当接する。
第1シフトロッド14aの外周に形成された第1係合溝20aと、第3円筒部16aの内周に形成された第3係合溝21aとの間に、第1円筒部15aを径方向に貫通する第1貫通孔22aが位置しており、ガイドピンP3が中立位置にあるとき、第1係合溝20a、第3係合溝21aおよび第1貫通孔22aに跨がるように第1ボール23aが収納される。また第2シフトロッド14bの外周に形成された第2係合溝20bと、第4円筒部16bの内周に形成された第4係合溝21bとの間に、第2円筒部15bを径方向に貫通する第2貫通孔22bが位置しており、ガイドピンP3が中立位置にあるとき、第2係合溝20b、第4係合溝21bおよび第2貫通孔22bに跨がるように第2ボール23bが収納される。
第1ボール23aの直径は、それが径方向外側に移動したときに第1係合溝20aから離脱し、それが径方向内側に移動したときに第3係合溝21aから離脱するように設定される。同様に、第2ボール23bの直径は、それが径方向外側に移動したときに第2係合溝20bから離脱し、それが径方向内側に移動したときに第4係合溝21bから離脱するように設定される。
第1円筒部15aには第1ディテント機構24aが設けられており、第1ディテント機構24aにより第1円筒部15aは中立位置と、そこから左動した左動位置とで節度を持って停止可能である。第2円筒部15bには第2ディテント機構24bが設けられており、第2ディテント機構24bにより第2円筒部15bは中立位置と、そこから右動した右動位置とで節度を持って停止可能である。
以下、変速操作装置S3の作用を説明する。図19に示すように、ガイドピンP3が中立位置にあるとき、第3円筒部16aは第1円筒部15aの第3ストッパ19aに当接し、第1円筒部15aは第1シフトロッド14aの第1ストッパ18aに当接し、第1シフトフォーク12aは中立位置にある。また第4円筒部16bは第2円筒部15bの第4ストッパ19bに当接し、第2円筒部15bは第2シフトロッド14bの第2ストッパ18bに当接し、第2シフトフォーク12bは中立位置にある。
この状態から、図20に示すように、ガイドピンP3を一方向(図中右方向)に駆動すると、第1円筒部15aは第1ストッパ18aに当接して一方向への移動を阻止されているため、第3円筒部16aは第1円筒部15aの外周を摺動して一方向に空動する。このとき、第1ボール23aは空動する第3円筒部16aの第3係合溝21aから押し出され、第1円筒部15aの第1貫通孔22aおよび第1シフトロッド14aの第1係合溝20aに嵌合するため、第3円筒部16aの空動が許容される。よって、第1円筒部15aと一体の第1シフトフォーク12aは移動せず、シンクロ装置C1は係合解除位置に維持される。
一方、第4円筒部16bは第2円筒部15bの第4ストッパ19bに当接しているため、一方向に移動する第4円筒部16bに押された第2円筒部15bが第2シフトロッド14bの外周を摺動して一方向に移動し、第2円筒部15bと一体の第2シフトフォーク12bが第2スリーブ11bを一方向に駆動することで、シンクロ装置C2が係合する。このとき、第2ボール23bは第2シフトロッド14bの第2係合溝20bから押し出され、第2円筒部15bの第2貫通孔22bおよび第4円筒部16bの第4係合溝21bに嵌合するため、第2円筒部15bの一方向への移動が許容される、また第2ディテント機構24bは第2シフトロッド14b上を一方向に1ピッチ移動することで、第2シフトフォーク12bが右動位置に安定的に保持される。
以上のように、ガイドピンP3を一方向に駆動すると、第1シフトフォーク12aが停止したまま、第2シフトフォーク12bだけが一方向に移動し、シンクロ装置C1を非係合状態に維持したままシンクロ装置C2だけを係合することができる。これにより、第1シフトフォーク12aが一方向に空動する無駄スペースが不要になり、変速機Tの軸方向寸法の小型化が可能になる。
この状態から、ガイドピンP3を他方向(図中左方向)に駆動すると、第1円筒部15aは第1ボール23aを介して第1シフトロッド14aの第1係合溝20aに結合されているため、第3円筒部16aは第1円筒部15aの外周を他方向に摺動し、第3ストッパ19aに当接する元位置へと復帰する。
一方、第2円筒部15bは第2ボール23bを介して第4円筒部16bと係合しているため、第4円筒部16bに押された第2円筒部15bが他方向に移動し、第2円筒部15bが第2シフトロッド14bの第2ストッパ18bに当接する位置に復帰する。その結果、第2円筒部15bと一体の第2シフトフォーク12bが他方向に移動することで、第2スリーブ11bが中立位置に復帰してシンクロ装置C2が係合解除する。このとき、第2ディテント機構24bは第2シフトロッド14b上を他方向に1ピッチ移動することで、第2シフトフォーク12bが中立位置に安定的に保持される。
逆に、図21に示すように、ガイドピンP3を他方向(図中左方向)に駆動すると、第2円筒部15bは第2ストッパ18bに当接して他方向への移動を阻止されているため、第4円筒部16bは第2円筒部15bの外周を摺動して他方向に空動する。このとき、第2ボール23bは空動する第4円筒部16bの第4係合溝21bから押し出され、第2円筒部15bの第2貫通孔22bおよび第2シフトロッド14bの第2係合溝20bに嵌合するため、第4円筒部16bの空動が許容される。よって、第2円筒部15bと一体の第2シフトフォーク12bは移動せず、シンクロ装置C2は係合解除位置に維持される。
一方、第3円筒部16aは第1円筒部15aの第3ストッパ19aに当接しているため、他方向に移動する第3円筒部16aに押された第1円筒部15aが第1シフトロッド14aの外周を摺動して他方向に移動し、第1円筒部15aと一体の第1シフトフォーク12aが第1スリーブ11aを他方向に駆動することで、シンクロ装置C1が係合する。このとき、第1ボール23aは第1シフトロッド14aの第1係合溝20aから押し出され、第1円筒部15aの第1貫通孔22aおよび第3円筒部16aの第3係合溝21aに嵌合するため、第1円筒部15aの他方向への移動が許容される、また第1ディテント機構24aは第1シフトロッド14a上を他方向に1ピッチ移動することで、第1シフトフォーク12aが左動位置に安定的に保持される。
以上のように、ガイドピンP3を他方向に駆動すると、第2シフトフォーク12bが停止したまま、第1シフトフォーク12aだけが他方向に移動し、シンクロ装置C2を非係合状態に維持したまたシンクロ装置C1だけを係合することができる。これにより、第2シフトフォーク12bが他方向に空動する無駄スペースが不要になり、変速機Tの軸方向寸法の小型化が可能になる。
この状態から、ガイドピンP3を一方向(図中右方向)に駆動すると、第2円筒部15bは第2ボール23bを介して第2シフトロッド14bの第2係合溝20bに結合されているため、第4円筒部16bは第2円筒部15bの外周を一方向に摺動し、第4ストッパ19bに当接する元位置へと復帰する。
一方、第1円筒部15aは第1ボール23aを介して第3円筒部16aと係合しているため、第3円筒部16aに押された第1円筒部15aが一方向に移動し、第1円筒部15aが第1シフトロッド14aの第1ストッパ18aに当接する位置に復帰する。その結果、第1円筒部15aと一体の第1シフトフォーク12aが一方向に移動することで、第1スリーブ11aが中立位置に復帰してシンクロ装置C1が係合解除する。このとき、第1ディテント機構24aは第1シフトロッド14a上を一方向に1ピッチ移動することで、第1シフトフォーク12aが中立位置に安定的に保持される。
以上のように、本実施の形態の変速操作装置S3によれば、第1シフトフォーク12aは中立位置から左動してシンクロ装置C1を係合するだけで中立位置から右動することはなく、第2シフトフォーク12bは中立位置から右動してシンクロ装置C2を係合するだけで中立位置から左動することはないので、第1シフトフォーク12aおよび第2シフトフォーク12bの無駄ストロークを削減して変速機Tの軸方向寸法を小型化することができる。
図17および図18に示すように、シンクロ装置C1およびシンクロ装置C2を操作する変速操作装置S3に隣接して配置される変速操作装置S4は、シンクロ装置D1およびシンクロ装置D2を操作するものであって、その構造および作用は変速操作装置S3と実質的に同じであり、連結部材17に植設したガイドピンP4が第3シフトドラムSD3のガイド溝G4に係合することで作動する。
但し、隣接して配置された変速操作装置S3および変速操作装置S4が相互に干渉するのを回避すべく、変速操作装置S3の第1シフトフォーク12aが第1円筒部15aの図中右端に設けられるのに対し、変速操作装置S4の第1シフトフォーク12aは第1円筒部15aの図中左端に設けられており、2個の第1シフトフォーク12a,12aの間隔を接近させてシンクロ装置C1およびシンクロ装置D1の第1スリーブ11a,11aへの係合を可能にしている。同様に、変速操作装置S3の第2シフトフォーク12bが第2円筒部15bの図中右端に設けられるのに対し、変速操作装置S4の第2シフトフォーク12bは第2円筒部15bの図中左端に設けられており、2個の第2シフトフォーク12b,12bの間隔を接近させてシンクロ装置C2およびシンクロ装置D2の第2スリーブ11b,11bへの係合を可能にしている。
図17および図18に示すように、残りの変速操作装置S1、変速操作装置S2および変速操作装置S5は、第1モータM1で回転駆動される共通の第1シフトドラムSD1により操作されるもので、変速操作装置S1のガイドピンP1、変速操作装置S2のガイドピンP2および変速操作装置S5のガイドピンP5が、第1シフトドラムSD1のガイド溝G1,G2,G5にそれぞれ嵌合する。
次に、図22〜図24に基づいてシンクロ装置A1およびシンクロ装置A2を操作する変速操作装置S1の構造および作用を説明する。変速操作装置S1の構造は、上述した第3、変速操作装置S3,S4の構造と実質的に同じであり、第1シフトフォーク12aがシンクロ装置A1の第1スリーブ11aに係合し、第2シフトフォーク12bがシンクロ装置A2の第2スリーブ11bに係合する。但し、変速操作装置S1が中立位置にあるとき、第1シフトフォーク12aにより作動するシンクロ装置A1と、第2シフトフォーク12bにより作動するシンクロ装置A2とは共に係合状態にある。
図5の係合表から明らかなように、シンクロ装置A1はリバース変速段から6速変速段まで連続して係合状態にあり、シンクロ装置A2は7速変速段から11速変速段まで連続して係合状態にあり、6速変速段と7速変速段との間で係合状態が切り替わる。この6速変速段と7速変速段との間の変速時にシンクロ装置A1およびシンクロ装置A2が共に係合解除すると、その間の駆動力の伝達が途切れてしまう問題があるが、本実施の形態では、6速変速段と7速変速段との間の変速過程で変速操作装置S1が中立位置になったときにシンクロ装置A1およびシンクロ装置A2が共に係合するため、駆動力の伝達が途切れることがない。
図23に示すように、変速操作装置S1を右動位置へと他方向(右側)に駆動すると、第3円筒部16aに押圧された第1円筒部15aと共に第1シフトフォーク12aが右動することで、シンクロ装置A1が係合解除されるが、第4円筒部16bは第2円筒部15bに対して空動するために第2シフトフォーク12bは作動せず、シンクロ装置A2は係合状態に維持される。この状態から変速操作装置S1を中立位置へと一方向(左側)に戻すと、第3円筒部16aにより第1円筒部15aおよび第1シフトフォーク12aが左動してシンクロ装置A1が係合するが、第4円筒部16bは第2円筒部15bに対して再び空動するために第2シフトフォーク12bは作動せず、シンクロ装置A2は係合状態に維持される。
図24に示すように、変速操作装置S1を左動位置へと一方向(左側)に駆動すると、第4円筒部16bに押圧された第2円筒部15bと共に第2シフトフォーク12bが左動することで、シンクロ装置A2が係合解除されるが、第3円筒部16aは第1円筒部15aに対して空動するために第1シフトフォーク12aは作動せず、シンクロ装置A1は係合状態に維持される。この状態から変速操作装置S1を中立位置へと他方向(右側)に戻すと、第4円筒部16bにより第2円筒部15bおよび第2シフトフォーク12bが右動してシンクロ装置A2が係合するが、第3円筒部16aは第2円筒部15bに対して再び空動するために第1シフトフォーク12aは作動せず、シンクロ装置A1は係合状態に維持される。
以上のように、ガイドピンP1を一方向に駆動すると、第1シフトフォーク12aが停止したまま、第2シフトフォーク12bだけが一方向に移動し、シンクロ装置A1を係合状態に維持したままシンクロ装置A2だけを係合解除することができる。これにより、第1シフトフォーク12aが一方向に空動する無駄スペースが不要になり、変速機Tの軸方向寸法の小型化が可能になる。
同様に、ガイドピンP1を他方向に駆動すると、第2シフトフォーク12bが停止したまま、第1シフトフォーク12aだけが他方向に移動し、シンクロ装置A2を係合状態に維持したまたシンクロ装置A1だけを係合解除することができる。これにより、第2シフトフォーク12bが他方向に空動する無駄スペースが不要になり、変速機Tの軸方向寸法の小型化が可能になる。
次に、図25〜図27に基づいてシンクロ装置E1およびシンクロ装置E2を操作する変速操作装置S5の構造および作用を説明する。変速操作装置S5の構造および作用は、上述した変速操作装置S1、変速操作装置S3および変速操作装置S4の構造および作用に類似するが、若干の相違がある。
図5の係合表から明らかなように、シンクロ装置E1およびシンクロ装置E2は同時に係合することがなく、かつシンクロ装置E1は左動により係合し、シンクロ装置E2は右動により係合するため、それらを共通のガイドピンP5で支障なく駆動することが可能となる。
図25に示すように、変速操作装置S5は1本の第3シフトロッド14c上に配置されるもので、第3シフトロッド14cの左側に第1円筒部15a、第2円筒部15b、第1シフトフォーク12a、第1ボール23aおよび第1ディテント機構24aが配置され、第3シフトロッド14cの右側に第2円筒部15b、第4円筒部16b、第2シフトフォーク12b、第2ボール23bおよび第2ディテント機構24bが配置される。そして第3円筒部16aおよび第4円筒部16bは連結部材17で共通のガイドピンP5に接続され、第1シフトフォーク12aはシンクロ装置E1の第1スリーブ11aに接続され、第2シフトフォーク12bはシンクロ装置E2の第2スリーブ11bに接続される。
以下、変速操作装置S5の作用を説明する。図25に示すように、ガイドピンP5が中立位置にあるとき、第3円筒部16aは第1円筒部15aの第3ストッパ19aに当接し、第1円筒部15aは第3シフトロッド14cの第1ストッパ18aに当接し、第1シフトフォーク12aは中立位置にある。また第4円筒部16bは第2円筒部15bの第4ストッパ19bに当接し、第2円筒部15bは第3シフトロッド14cの第2ストッパ18bに当接し、第2シフトフォーク12bは中立位置にある。
この状態から、図26に示すように、ガイドピンP5を一方向(図中右方向)に駆動すると、第1円筒部15aは第1ストッパ18aに当接して一方向への移動を阻止されているため、第3円筒部16aは第1円筒部15aの外周を摺動して一方向に空動する。このとき、第1ボール23aは空動する第3円筒部16aの第3係合溝21aから押し出され、第1円筒部15aの第1貫通孔22aおよび第3シフトロッド14cの第1係合溝20aに嵌合するため、第3円筒部16aの空動が許容される。よって、第1円筒部15aと一体の第1シフトフォーク12aは移動せず、シンクロ装置E1は係合解除位置に維持される。
一方、第4円筒部16bは第2円筒部15bの第4ストッパ19bに当接しているため、一方向に移動する第4円筒部16bに押された第2円筒部15bが第3シフトロッド14cの外周を摺動して一方向に移動し、第2円筒部15bと一体の第2シフトフォーク12bが第2スリーブ11bを一方向に駆動することで、シンクロ装置E2が係合する。このとき、第2ボール23bは第3シフトロッド14cの第2係合溝20bから押し出され、第2円筒部15bの第2貫通孔22bおよび第4円筒部16bの第4係合溝21bに嵌合するため、第2円筒部15bの一方向への移動が許容される、また第2ディテント機構24bは第3シフトロッド14c上を一方向に1ピッチ移動することで、第2シフトフォーク12bが右動位置に安定的に保持される。
以上のように、ガイドピンP5を一方向に駆動すると、第1シフトフォーク12aが停止したまま、第2シフトフォーク12bだけが一方向に移動し、シンクロ装置E1を非係合状態に維持したままシンクロ装置E2だけを係合することができる。これにより、第1シフトフォーク12aが一方向に空動する無駄スペースが不要になり、変速機Tの軸方向寸法の小型化が可能になる。
この状態から、ガイドピンP5を他方向(図中左方向)に駆動すると、第1円筒部15aは第1ボール23aを介して第3シフトロッド14cの第1係合溝20aに結合されているため、第3円筒部16aは第1円筒部15aの外周を他方向に摺動し、第3ストッパ19aに当接する元位置へと復帰する。
一方、第2円筒部15bは第2ボール23bを介して第4円筒部16bと係合しているため、第4円筒部16bに押された第2円筒部15bが他方向に移動し、第2円筒部15bが第3シフトロッド14cの第2ストッパ18bに当接する位置に復帰する。その結果、第2円筒部15bと一体の第2シフトフォーク12bが他方向に移動することで、第2スリーブ11bが中立位置に復帰してシンクロ装置E2が係合解除する。このとき、第2ディテント機構24bは第3シフトロッド14c上を他方向に1ピッチ移動することで、第2シフトフォーク12bが中立位置に安定的に保持される。
逆に、図27に示すように、ガイドピンP5を他方向(図中左方向)に駆動すると、第2円筒部15bは第2ストッパ18bに当接して他方向への移動を阻止されているため、第4円筒部16bは第2円筒部15bの外周を摺動して他方向に空動する。このとき、第2ボール23bは空動する第4円筒部16bの第4係合溝21bから押し出され、第2円筒部15bの第2貫通孔22bおよび第3シフトロッド14cの第2係合溝20bに嵌合するため、第4円筒部16bの空動が許容される。よって、第2円筒部15bと一体の第2シフトフォーク12bは移動せず、シンクロ装置E2は係合解除位置に維持される。
一方、第3円筒部16aは第1円筒部15aの第3ストッパ19aに当接しているため、他方向に移動する第3円筒部16aに押された第1円筒部15aが第3シフトロッド14cの外周を摺動して他方向に移動し、第1円筒部15aと一体の第1シフトフォーク12aが第1スリーブ11aを他方向に駆動することで、シンクロ装置E1が係合する。このとき、第1ボール23aは第3シフトロッド14cの第1係合溝20aから押し出され、第1円筒部15aの第1貫通孔22aおよび第3円筒部16aの第3係合溝21aに嵌合するため、第1円筒部15aの他方向への移動が許容される、また第1ディテント機構24aは第3シフトロッド14c上を他方向に1ピッチ移動することで、第1シフトフォーク12aが左動位置に安定的に保持される。
以上のように、ガイドピンP5を他方向に駆動すると、第2シフトフォーク12bが停止したまま、第1シフトフォーク12aだけが他方向に移動し、シンクロ装置E2を非係合状態に維持したまたシンクロ装置E1だけを係合することができる。これにより、第2シフトフォーク12bが他方向に空動する無駄スペースが不要になり、変速機Tの軸方向寸法の小型化が可能になる。
この状態から、ガイドピンP5を一方向(図中右方向)に駆動すると、第2円筒部15bは第2ボール23bを介して第3シフトロッド14cの第2係合溝20bに結合されているため、第4円筒部16bは第2円筒部15bの外周を一方向に摺動し、第4ストッパ19bに当接する元位置へと復帰する。
一方、第1円筒部15aは第1ボール23aを介して第3円筒部16aと係合しているため、第3円筒部16aに押された第1円筒部15aが一方向に移動し、第1円筒部15aが第3シフトロッド14cの第1ストッパ18aに当接する位置に復帰する。その結果、第1円筒部15aと一体の第1シフトフォーク12aが一方向に移動することで、第1スリーブ11aが中立位置に復帰してシンクロ装置E1が係合解除する。このとき、第1ディテント機構24aは第3シフトロッド14c上を一方向に1ピッチ移動することで、第1シフトフォーク12aが中立位置に安定的に保持される。
以上のように、本実施の形態の変速操作装置S5によれば、第1シフトフォーク12aは中立位置から左動してシンクロ装置E1を係合するだけで中立位置から右動することはなく、第2シフトフォーク12bは中立位置から右動してシンクロ装置E2を係合するだけで中立位置から左動することはないので、第1シフトフォーク12aおよび第2シフトフォーク12bの無駄ストロークを削減して変速機Tの軸方向寸法を小型化することができる。
図17および図18に示すように、シンクロ装置B1およびシンクロ装置B2を操作する変速操作装置S2の構造は単純であり、ミッションケースに摺動自在に支持された第4シフトロッド14dに固設した1個の第3シフトフォーク12cがシンクロ装置B1およびシンクロ装置B2の共通のスリーブに係合する。第3シフトフォーク12cに固設したガイドピンP2が第1シフトドラムSD1のガイド溝G2に係合しており、第3シフトフォーク12cが左動するとシンクロ装置B1が係合し、第3シフトフォーク12cが右動するとシンクロ装置B2が係合する。
以上のように、第1モータM1〜第3モータM3で第1シフトドラムSD1〜第3シフトドラムSD3を回転させると、ガイドピンP1〜P5がガイド溝G1〜ガイド溝G5に案内されて変速操作装置S1〜変速操作装置S5が作動し、シンクロ装置A1〜シンクロ装置E2が図5の係合表に示す順序で係合および係合解除することで、所望の変速段を確立することができる。
次に、上記特許文献1に記載の変速機(以下、従来例という)に対する、本実施の形態の変速機Tの利点を説明する。
図56に示す従来例は、入力軸に支持した4個の入力ギヤと、一対の出力軸に支持した8個の出力ギヤとからなる合計12個のギヤで10段の変速段が確立可能であるが、本実施の形態は、入力軸に支持した4個の入力ギヤと、一対の出力軸に支持した7個の出力ギヤとからなる合計11個のギヤで11段の変速段が確立可能であり、従来例に対して1個少ないギヤ数で変速段数を1段増加させることができる。
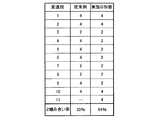
また図28に示すように、従来例は10段の変速段のうちの3段でギヤの噛み合い数=2であるが、残りの7段でギヤの噛み合い数が4であり、噛み合い数=2となる2噛み合い率が30%と低くなっている。変速機の動力伝達効率はギヤの噛み合い1カ所毎に1.5%低下するといわれており、従来例は噛み合い数=4の変速段が多いために動力伝達効率が低下する問題がある。
本実施の形態は11段の変速段のうちの7段でギヤの噛み合い数=2であり、残りの4段でギヤの噛み合い数=4であり、噛み合い数=2となる2噛み合い率が64%と高くなっている。このように、本実施の形態は噛み合い数=4の変速段の数が減少することで、動力伝達効率の低下が最小限に抑えられる。
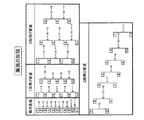
図29は、本実施の形態の変速機の変速段毎のトルクフローを簡略的に示すものである。トルクフローは、第1入力軸Im1、第2入力軸Im2あるいは第3入力軸Im3の駆動力が、第1副出力軸Os1および第2副出力軸Os2の何れか一方だけを経由してディファレンシャルギヤGdに出力される単純フロー(噛み合い数=2)と、第1入力軸Im1、第2入力軸Im2あるいは第3入力軸Im3の駆動力が、第1副出力軸Os1および第2副出力軸Os2の両方を経由してディファレンシャルギヤGdに出力される複雑フロー(噛み合い数=4)とに分類されるが、本実施の形態では、低速変速段群である1速変速段および2速変速段と、高速変速段群である10速変速段および11速変速段との合計4個の変速段のトルクフローが複雑フローとなり、残りの3速変速段〜9速変速段の合計7個の変速段のトルクフローが単純フローとなるため、単純フローの変速段の比率が多くなってギヤの噛み合い数が減少することで動力伝達効率の低下が最小限に抑えられる。しかも噛み合い数=2の単純フローの変速段である3速変速段〜9速変速段を、使用頻度の高い中速変速段群に纏めることが可能な骨格となるため、常用域での燃費向上を期待することができる。
しかしながら、従来例は10段の変速段のうちの3段だけが単純フローであり、残りの7段が複雑フローであるため、複雑フローの変速段の比率が多くなってギヤの噛み合い数が増加することで、動力伝達効率が低下してしまう。
また図29から明らかなように、本実施の形態は、低速変速段群である1速変速段および2速変速段のトルクフローが類似し、中速変速段群のうちの3速変速段〜6速変速段のトルクフローが類似し、中速変速段群のうちの7速変速段〜9速変速段のトルクフローが類似し、高速変速段群である10速変速段および11速変速段のトルクフローが類似するため、順次変速時に隣接する変速段間の動力伝達経路の変化が最小限に抑えられることで、つまりシンクロ装置の作動頻度が最小限に抑えられることで、動力伝達効率の向上および変速応答性の向上が可能になる。
しかも、低速変速段群および高速変速段群では第1副出力軸Os1および第2副出力軸Os2間で第3入力ギヤGi3および第4入力ギヤGi4を介して駆動力が伝達されるため、1速変速段および2速変速段では第3入力ギヤGi3および第4入力ギヤGi4を減速ギヤとして機能させて低速変速段群の変速比を増加させるとともに、10速変速段および11速変速段では第3入力ギヤGi3および第4入力ギヤGi4を増速ギヤとして機能させて高速変速段群の変速比を減少させることで、変速機Tのレシオレンジを拡大することができる。
更に、低速側変速段である1速変速段〜6速変速段では駆動力が全て第1出力軸Om1から出力され、高速側変速段である7速変速段〜11速変速段では駆動力が全て第2出力軸Om2から出力されるため、順次変速時に隣接する変速段間の動力伝達経路の変化が最小限に抑えられることで、つまりシンクロ装置の作動頻度が最小限に抑えられることで、動力伝達効率の更なる向上および変速応答性の更なる向上が可能になる。
ところで、現変速段から目標変速段に飛び変速する際に、トルク抜けやインターロックの発生を回避するために、現変速段および目標変速段間に仮変速段を介在させながら変速を行う必要がある場合がある。現変速段および目標変速段間に二つ以上の仮変速段を介在させる必要がある飛び変速を多ステップ変速と呼ぶ。従来例に対する本実施の形態の大きな利点は、飛び変速時における多ステップ変速の回避にある。以下、本実施の形態において多ステップ変速が回避される理由を説明する。
図30に示すように、本実施の形態では、第1摩擦クラッチCL1の係合により、エンジンPの駆動力が第1入力軸Im1の第1入力ギヤGi1から第1副出力軸Os1の第1出力ギヤGo1あるいは第2副出力軸Os2の第5出力ギヤGo5に伝達される動力伝達経路と、第2摩擦クラッチCL2の係合により、エンジンPの駆動力が第2入力軸Im2の第2入力ギヤGi2から第1副出力軸Os1の第2出力ギヤGo2あるいは第2副出力軸Os2の第6出力ギヤGo6に伝達される動力伝達経路と、第3摩擦クラッチCL3の係合により、エンジンPの駆動力が第3入力軸Im3の第3入力ギヤGi3あるいは第4入力ギヤGi4から第1副出力軸Os1の第3出力ギヤGo3、第4出力ギヤGo4あるいは第2副出力軸Os2の第7出力ギヤGo7に伝達される動力伝達経路とが存在する。このように、第1〜第3摩擦クラッチCL1,CL2,CL3を用いて入力を3系統化したことにより、変速過程でインターロックが発生する確率を小さくし、必要な仮変速段の数を減少させることができる。
また2段クラッチを有する従来のデュアルクラッチ式の変速機では、2個の摩擦クラッチの掴み替えによりトルク抜けのないクラッチtoクラッチ変速を可能にするので、現変速段で係合するクラッチと目標変速段で係合するクラッチとが同一クラッチである場合に、つまり1段飛びの飛び変速や3段飛びの飛び変速の場合に直接クラッチtoクラッチ変速することが不能になる。
一方、本実施の形態の変速機Tでは、3個の摩擦クラッチCL1,CL2,CL3の掴み替えによりトルク抜けのないクラッチtoクラッチ変速を可能にするので、現変速段で係合する摩擦クラッチと目標変速段で係合する摩擦クラッチとが同一クラッチである場合に、つまり3段飛びの飛び変速や6段飛びの飛び変速の場合に直接クラッチtoクラッチ変速することが不能になる。
このように、本実施の形態の変速機Tは3個の摩擦クラッチCL1,CL2,CL3を有するだけでなく、3個の摩擦クラッチCL1,CL2,CL3が変速段の並び順に交互に係合するので、2個の摩擦クラッチを有する従来例の変速機に対して、現変速段で係合する摩擦クラッチと目標変速段で係合する摩擦クラッチとが同一クラッチである確率が1/2から1/3に減少することで、仮変速段を介さずにクラッチtoクラッチ変速が可能になる確率が増加する。
特に、本実施の形態では1速変速段から11速変速段への順次変速過程で、第1摩擦クラッチCL1、第2摩擦クラッチCL2および第3摩擦クラッチCL3が、CL1→CL2→CL3→CL1→CL2→CL3の順序で係合する(図5参照)。つまり順次変速過程において連続する何れか三つの変速段で、第1摩擦クラッチCL1、第2摩擦クラッチCL2および第3摩擦クラッチCL3が重複して係合しないので、連続する変速段で同じ摩擦クラッチが係合するのを確実に防止してクラッチtoクラッチ変速を可能にすることができる。
図31は、本実施の形態の変速機Tが順次変速、1段飛び変速、2段飛び変速および3段飛び変速する場合のステップ数を示すものである。例えば、「1→2」の表示は、1速変速段から2速変速段への順次変速が、トルク抜けやインターロックを起こさずに、かつ仮変速段を介さずに可能であることを示している。また「2→(3)→4」の表示は、2速変速段から4速変速段への1段飛び変速をトルク抜けやインターロックを起こさずに行うには、現変速段である2速変速段と目標変速段である4速変速段との間に仮3速変速段を介在させる必要があることを示している。
本実施の形態では、順次変速〜3段飛び変速の全てのパターンのうち、仮変速段を1個介在させる必要がある場合が11回存在するが、仮変速段を2個以上介在させる必要がある場合、つまり多ステップ変速が必要となる場合は1回も存在しない。これは、単純フローのみを採用する従来のデュアルクラッチ式の変速機と同等である。
一方、図32は、図56に示す従来例の変速機が順次変速、1段飛び変速、2段飛び変速および3段飛び変速する場合のステップ数を示すものである。この従来例では、順次変速〜3段飛び変速の全てのパターンのうち、仮変速段を2個以上介在させる必要がある多ステップ変速が7回も存在しており、多ステップ変速により変速応答性が低下する懸念がある。
以上のように、本実施の形態によれば、第1摩擦クラッチCL1、第2摩擦クラッチCL2および第3摩擦クラッチCL3の3個の摩擦クラッチにより入力系統を3系統に増加してインターロックの発生を抑制したことと、現変速段と目標変速段とで同一摩擦クラッチが係合する確率を減らしたこととにより、多ステップ変速の発生を回避して変速応答性を高めるとともに、より少ないギヤ数で多くの変速段を作り出すことができる。
本発明は、上述したトリプルクラッチ式の変速機Tの第1シフトドラムSD1、第2シフトドラムSD2および第3シフトドラムSD3のガイド溝G1〜G5の構造に特徴を有するものであり、以下のその特徴を詳述する。
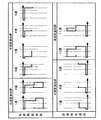
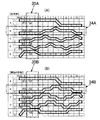
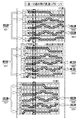
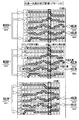
図33(B)は本実施の形態の第1シフトドラムSD1、第2シフトドラムSD2および第3シフトドラムSD3のガイド溝G1〜G5の展開図であって、○印はガイド溝G1〜G5に嵌合するガイドピンP1〜P5を示している。例えば、1速変速段ではガイド溝G1およびガイドピンP1は図上側にあり、連動するシンクロ装置A1およびシンクロ装置A2のうち、シンクロ装置A1が係合してシンクロ装置A2が係合解除することを示している。図33(A)は比較例の第1シフトドラムSD1、第2シフトドラムSD2および第3シフトドラムSD3のガイド溝G1〜G5の展開図であって、そのガイド溝G1〜G5の形状が実施の形態と異なっている。
図34は、一例としてシンクロ装置B1およびシンクロ装置B2を駆動するガイド溝G2と、そこに嵌合するガイドピンP2とを示すものである。図34(A)に示す比較例では、3速変速段および第4変速段の中間位置(以下、「3速・4速中間位置」のように表記する)、5速・6速中間位置、6速・7速中間位置および9速・10速中間位置において、シンクロ装置B1およびシンクロ装置B2は共に係合解除している。それに対し、図34(B)に示す実施の形態では、5速・6速中間位置および6速・7速中間位置でシンクロ装置B1が係合し、3速・4速中間位置および9速・10速中間位置でシンクロ装置B2が係合している。
図35は、一例として1速変速段および2速変速段間の変速時におけるシンクロ装置A1〜シンクロ装置E2の係合状態を示すものである。シンクロ装置A1,A2、シンクロ装置B1,B2およびシンクロ装置E1,E2については、比較例および実施の形態で差異はない。しかしながら、図35(A)の比較例ではシンクロ装置C1,C2およびシンクロ装置D1,D2が共に係合解除しているのに対し、図35(B)の実施の形態ではシンクロ装置C2およびシンクロ装置D2が係合している。
以下、順次変速過程におけるガイド溝G1〜G5の作用を説明する。尚、順次変速過程では、第1シフトドラムSD1、第2シフトドラムSD2および第3シフトドラムSD3は同じ位相で一斉に回転するため、その駆動制御が簡素化される。
<1速変速段→2速変速段の順次変速におけるガイド溝の作用>
図36に示すように、1速変速段→2速変速段の順次変速過程において、前段の1速変速段でシンクロ装置A1,B2,C2,E1が係合し、中間のクラッチ切替過程である1速・2速中間位置でシンクロ装置A1,B2,C2,D2,E1が係合し、後段の2速変速段でシンクロ装置A1,B2,D2,E1が係合する必要がある。つまり、1速変速段から1速・2速中間位置に移行するときにシンクロ装置D2が新たに係合し、1速・2速中間位置から2速変速段に移行するときにシンクロ装置C2が新たに係合解除する必要がある。
<1速変速段→2速変速段の順次変速におけるガイド溝の作用>
図36に示すように、1速変速段→2速変速段の順次変速過程において、前段の1速変速段でシンクロ装置A1,B2,C2,E1が係合し、中間のクラッチ切替過程である1速・2速中間位置でシンクロ装置A1,B2,C2,D2,E1が係合し、後段の2速変速段でシンクロ装置A1,B2,D2,E1が係合する必要がある。つまり、1速変速段から1速・2速中間位置に移行するときにシンクロ装置D2が新たに係合し、1速・2速中間位置から2速変速段に移行するときにシンクロ装置C2が新たに係合解除する必要がある。
10個のシンクロ装置A1〜E2を各々対応する10個の変速ドラムで駆動する場合には、1速変速段→2速変速段の順次変速過程における10個のシンクロ装置A1〜E2の係合および係合解除を自由に制御することができるが、本実施の形態では10個のシンクロ装置A1〜E2を3個の第1シフトドラムSD1、第2シフトドラムSD2および第3シフトドラムSD3で駆動するため、全ての順次変速が支障なく行えることを検証する必要がある。
本実施の形態によれば、1速変速段から2速変速段への順次変速時に第1〜第3シフトドラムSD1〜SD3を同じ位相で一斉に駆動しても、1速変速段から1速・2速中間位置に移行するときにガイド溝G4によりシンクロ装置D2が新たに係合し、1速・2速中間位置から2速変速段に移行するときにガイド溝G3によりシンクロ装置C2が新たに係合解除し、かつ残りのシンクロ装置はそのままの状態に維持されるため、1速変速段から2速変速段への順次変速を支障なく行うことができる。
<2速変速段→3速変速段の順次変速におけるガイド溝の作用>
図37に示すように、2速変速段→3速変速段の順次変速過程において、前段の2速変速段でシンクロ装置A1,B2,D2,E1が係合し、中間のクラッチ切替過程である2速・3速中間位置でシンクロ装置A1,B2,D2,E1が係合し、後段の3速変速段でシンクロ装置A1,B2が係合する必要がある。つまり、2速変速段から2速・3速中間位置に移行するときに何れのシンクロ装置もそのままの状態に維持され、2速・3速中間位置から3速変速段に移行するときにシンクロ装置D2,E1が新たに係合解除する必要がある。
<2速変速段→3速変速段の順次変速におけるガイド溝の作用>
図37に示すように、2速変速段→3速変速段の順次変速過程において、前段の2速変速段でシンクロ装置A1,B2,D2,E1が係合し、中間のクラッチ切替過程である2速・3速中間位置でシンクロ装置A1,B2,D2,E1が係合し、後段の3速変速段でシンクロ装置A1,B2が係合する必要がある。つまり、2速変速段から2速・3速中間位置に移行するときに何れのシンクロ装置もそのままの状態に維持され、2速・3速中間位置から3速変速段に移行するときにシンクロ装置D2,E1が新たに係合解除する必要がある。
本実施の形態によれば、2速変速段から3速変速段への順次変速時に第1〜第3シフトドラムSD1〜SD3を同じ位相で一斉に駆動しても、2速・3速中間位置から3速変速段に移行するときにガイド溝G4によりシンクロ装置D2が新たに係合解除し、ガイド溝G5によりシンクロ装置E1が新たに係合解除し、かつ残りのシンクロ装置はそのままの状態に維持されるため、2速変速段から3速変速段への順次変速を支障なく行うことができる。
<3速変速段→4速変速段の順次変速におけるガイド溝の作用>
図38に示すように、3速変速段→4速変速段の順次変速過程において、前段の3速変速段でシンクロ装置A1,B2が係合し、中間のクラッチ切替過程である3速・4速中間位置でシンクロ装置A1,B2,C1が係合し、後段の4速変速段でシンクロ装置A1,C1が係合する必要がある。つまり、3速変速段から3速・4速中間位置に移行するときにシンクロ装置C1が新たに係合し、3速・4速中間位置から4速変速段に移行するときにシンクロ装置B2が新たに係合解除する必要がある。
<3速変速段→4速変速段の順次変速におけるガイド溝の作用>
図38に示すように、3速変速段→4速変速段の順次変速過程において、前段の3速変速段でシンクロ装置A1,B2が係合し、中間のクラッチ切替過程である3速・4速中間位置でシンクロ装置A1,B2,C1が係合し、後段の4速変速段でシンクロ装置A1,C1が係合する必要がある。つまり、3速変速段から3速・4速中間位置に移行するときにシンクロ装置C1が新たに係合し、3速・4速中間位置から4速変速段に移行するときにシンクロ装置B2が新たに係合解除する必要がある。
本実施の形態によれば、3速変速段から4速変速段への順次変速時に第1〜第3シフトドラムSD1〜SD3を同じ位相で一斉に駆動しても、3速変速段から3速・4速中間位置に移行するときにガイド溝G3によりシンクロ装置C1が新たに係合し、3速・4速中間位置から4速変速段に移行するときにガイド溝G2によりシンクロ装置B2が新たに係合解除し、かつ残りのシンクロ装置はそのままの状態に維持されるため、3速変速段から4速変速段への順次変速を支障なく行うことができる。
<4速変速段→5速変速段の順次変速におけるガイド溝の作用>
図39に示すように、4速変速段→5速変速段の順次変速過程において、前段の4速変速段でシンクロ装置A1,C1が係合し、中間のクラッチ切替過程である4速・5速中間位置でシンクロ装置A1,C1,D1が係合し、後段の5速変速段でシンクロ装置A1,D1が係合する必要がある。つまり、4速変速段から4速・5速中間位置に移行するときにシンクロ装置D1が新たに係合し、4速・5速中間位置から5速変速段に移行するときにシンクロ装置C1が新たに係合解除する必要がある。
<4速変速段→5速変速段の順次変速におけるガイド溝の作用>
図39に示すように、4速変速段→5速変速段の順次変速過程において、前段の4速変速段でシンクロ装置A1,C1が係合し、中間のクラッチ切替過程である4速・5速中間位置でシンクロ装置A1,C1,D1が係合し、後段の5速変速段でシンクロ装置A1,D1が係合する必要がある。つまり、4速変速段から4速・5速中間位置に移行するときにシンクロ装置D1が新たに係合し、4速・5速中間位置から5速変速段に移行するときにシンクロ装置C1が新たに係合解除する必要がある。
本実施の形態によれば、4速変速段から5速変速段への順次変速時に第1〜第3シフトドラムSD1〜SD3を同じ位相で一斉に駆動しても、4速変速段から4速・5速中間位置に移行するときにガイド溝G4によりシンクロ装置D1が新たに係合し、4速・5速中間位置から5速変速段に移行するときにガイド溝G3によりシンクロ装置C1が新たに係合解除し、かつ残りのシンクロ装置はそのままの状態に維持されるため、4速変速段から5速変速段への順次変速を支障なく行うことができる。
<5速変速段→6速変速段の順次変速におけるガイド溝の作用>
図40に示すように、5速変速段→6速変速段の順次変速過程において、前段の5速変速段でシンクロ装置A1,D1が係合し、中間のクラッチ切替過程である5速・6速中間位置でシンクロ装置A1,B1,D1が係合し、後段の6速変速段でシンクロ装置A1,B1が係合する必要がある。つまり、5速変速段から5速・6速中間位置に移行するときにシンクロ装置B1が新たに係合し、5速・6速中間位置から6速変速段に移行するときにシンクロ装置D1が新たに係合解除する必要がある。
<5速変速段→6速変速段の順次変速におけるガイド溝の作用>
図40に示すように、5速変速段→6速変速段の順次変速過程において、前段の5速変速段でシンクロ装置A1,D1が係合し、中間のクラッチ切替過程である5速・6速中間位置でシンクロ装置A1,B1,D1が係合し、後段の6速変速段でシンクロ装置A1,B1が係合する必要がある。つまり、5速変速段から5速・6速中間位置に移行するときにシンクロ装置B1が新たに係合し、5速・6速中間位置から6速変速段に移行するときにシンクロ装置D1が新たに係合解除する必要がある。
本実施の形態によれば、5速変速段から6速変速段への順次変速時に第1〜第3シフトドラムSD1〜SD3を同じ位相で一斉に駆動しても、5速変速段から5速・6速中間位置に移行するときにガイド溝G2によりシンクロ装置B1が新たに係合し、5速・6速中間位置から6速変速段に移行するときにガイド溝G4によりシンクロ装置D1が新たに係合解除し、かつ残りのシンクロ装置はそのままの状態に維持されるため、5速変速段から6速変速段への順次変速を支障なく行うことができる。
<6速変速段→7速変速段の順次変速におけるガイド溝の作用>
図41に示すように、6速変速段→7速変速段の順次変速過程において、前段の6速変速段でシンクロ装置A1,B1が係合し、中間のクラッチ切替過程である6速・7速中間位置でシンクロ装置A1,A2,B1,C2が係合し、後段の7速変速段でシンクロ装置A2,C2が係合する必要がある。つまり、6速変速段から6速・7速中間位置に移行するときにシンクロ装置A2,C2が新たに係合し、6速・7速中間位置から7速変速段に移行するときにシンクロ装置A2,B2が新たに係合してシンクロ装置A1,B1が新たに係合解除する必要がある。
<6速変速段→7速変速段の順次変速におけるガイド溝の作用>
図41に示すように、6速変速段→7速変速段の順次変速過程において、前段の6速変速段でシンクロ装置A1,B1が係合し、中間のクラッチ切替過程である6速・7速中間位置でシンクロ装置A1,A2,B1,C2が係合し、後段の7速変速段でシンクロ装置A2,C2が係合する必要がある。つまり、6速変速段から6速・7速中間位置に移行するときにシンクロ装置A2,C2が新たに係合し、6速・7速中間位置から7速変速段に移行するときにシンクロ装置A2,B2が新たに係合してシンクロ装置A1,B1が新たに係合解除する必要がある。
本実施の形態によれば、6速変速段から7速変速段への順次変速時に第1〜第3シフトドラムSD1〜SD3を同じ位相で一斉に駆動すると、6速変速段から6速・7速中間位置に移行するときにガイド溝G1によりシンクロ装置A2が新たに係合するとともにガイド溝G3によりシンクロ装置C2が新たに係合し、6速・7速中間位置から7速変速段に移行するときにガイド溝G1によりシンクロ装置A1が新たに係合解除するとともにガイド溝G2によりシンクロ装置B1が新たに係合解除し、かつ残りのシンクロ装置はそのままの状態に維持されるため、6速変速段から7速変速段への順次変速を支障なく行うことができる。
このとき、シンクロ装置A1,A2の作動は他と異なった特殊なものとなる。即ち、変速過程におけるトルク抜けを防止するために、6速・7速中間位置ではシンクロ装置A1,A2が同時に係合する必要があるが(図11(C)参照)、ガイド溝G1の形状を工夫しても6速・7速中間位置ではシンクロ装置A1,A2が同時に係合することは不能である。しかしながら、図22で既に説明したように、シンクロ装置A1,A2を操作する変速操作装置S1は、その中立位置においてシンクロ装置A1,A2の両方が係合する構造であるため、6速変速段から7速変速段への順次変速を支障なく行うことができる。
<7速変速段→8速変速段の順次変速におけるガイド溝の作用>
図42に示すように、7速変速段→8速変速段の順次変速過程において、前段の7速変速段でシンクロ装置A2,C2が係合し、中間のクラッチ切替過程である7速・8速中間位置でシンクロ装置A2,C2,D2が係合し、後段の8速変速段でシンクロ装置A2,D2が係合する必要がある。つまり、7速変速段から7速・8速中間位置に移行するときにシンクロ装置D2が新たに係合し、7速・8速中間位置から8速変速段に移行するときにシンクロ装置C2が新たに係合解除する必要がある。
<7速変速段→8速変速段の順次変速におけるガイド溝の作用>
図42に示すように、7速変速段→8速変速段の順次変速過程において、前段の7速変速段でシンクロ装置A2,C2が係合し、中間のクラッチ切替過程である7速・8速中間位置でシンクロ装置A2,C2,D2が係合し、後段の8速変速段でシンクロ装置A2,D2が係合する必要がある。つまり、7速変速段から7速・8速中間位置に移行するときにシンクロ装置D2が新たに係合し、7速・8速中間位置から8速変速段に移行するときにシンクロ装置C2が新たに係合解除する必要がある。
本実施の形態によれば、7速変速段から8速変速段への順次変速時に第1〜第3シフトドラムSD1〜SD3を同じ位相で一斉に駆動しても、7速変速段から7速・8速中間位置に移行するときにガイド溝G4によりシンクロ装置D2が新たに係合し、7速・8速中間位置から8速変速段に移行するときにガイド溝G3によりシンクロ装置C2が新たに係合解除し、かつ残りのシンクロ装置はそのままの状態に維持されるため、7速変速段から8速変速段への順次変速を支障なく行うことができる。
<8速変速段→9速変速段の順次変速におけるガイド溝の作用>
図43に示すように、8速変速段→9速変速段の順次変速過程において、前段の8速変速段でシンクロ装置A2,D2が係合し、中間のクラッチ切替過程である8速・9速中間位置でシンクロ装置A2,D2,E1が係合し、後段の9速変速段でシンクロ装置A2,E1が係合する必要がある。つまり、8速変速段から8速・9速中間位置に移行するときにシンクロ装置E1が新たに係合し、8速・9速中間位置から9速変速段に移行するときにシンクロ装置D2が新たに係合解除する必要がある。
<8速変速段→9速変速段の順次変速におけるガイド溝の作用>
図43に示すように、8速変速段→9速変速段の順次変速過程において、前段の8速変速段でシンクロ装置A2,D2が係合し、中間のクラッチ切替過程である8速・9速中間位置でシンクロ装置A2,D2,E1が係合し、後段の9速変速段でシンクロ装置A2,E1が係合する必要がある。つまり、8速変速段から8速・9速中間位置に移行するときにシンクロ装置E1が新たに係合し、8速・9速中間位置から9速変速段に移行するときにシンクロ装置D2が新たに係合解除する必要がある。
本実施の形態によれば、8速変速段から9速変速段への順次変速時に第1〜第3シフトドラムSD1〜SD3を同じ位相で一斉に駆動しても、8速変速段から8速・9速中間位置に移行するときにガイド溝G5によりシンクロ装置E1が新たに係合し、8速・9速中間位置から9速変速段に移行するときにガイド溝G4によりシンクロ装置D2が新たに係合解除し、かつ残りのシンクロ装置はそのままの状態に維持されるため、8速変速段から9速変速段への順次変速を支障なく行うことができる。
<9速変速段→10速変速段の順次変速におけるガイド溝の作用>
図44に示すように、9速変速段→10速変速段の順次変速過程において、前段の9速変速段でシンクロ装置A2,E1が係合し、中間のクラッチ切替過程である9速・10速中間位置でシンクロ装置A2,B2,C1,E1が係合し、後段の10速変速段でシンクロ装置A2,B2,C1,E1が係合する必要がある。つまり、9速変速段から9速・10速中間位置に移行するときにシンクロ装置B2,C1が新たに係合する必要がある。
<9速変速段→10速変速段の順次変速におけるガイド溝の作用>
図44に示すように、9速変速段→10速変速段の順次変速過程において、前段の9速変速段でシンクロ装置A2,E1が係合し、中間のクラッチ切替過程である9速・10速中間位置でシンクロ装置A2,B2,C1,E1が係合し、後段の10速変速段でシンクロ装置A2,B2,C1,E1が係合する必要がある。つまり、9速変速段から9速・10速中間位置に移行するときにシンクロ装置B2,C1が新たに係合する必要がある。
本実施の形態によれば、9速変速段から10速変速段への順次変速時に第1〜第3シフトドラムSD1〜SD3を同じ位相で一斉に駆動しても、9速変速段から9速・10速中間位置に移行するときにガイド溝G2によりシンクロ装置B2が新たに係合するとともに、ガイド溝G3によりシンクロ装置C1が新たに係合し、かつ残りのシンクロ装置はそのままの状態に維持されるため、9速変速段から10速変速段への順次変速を支障なく行うことができる。
<10速変速段→11速変速段の順次変速におけるガイド溝の作用>
図45に示すように、10速変速段→11速変速段の順次変速過程において、前段の10速変速段でシンクロ装置A2,B2,C1,E1が係合し、中間のクラッチ切替過程である10速・11速中間位置でシンクロ装置A2,B2,C1,D1,E1が係合し、後段の9速変速段でシンクロ装置A2,B2,D1,E1が係合する必要がある。つまり、10速変速段から10速・11速中間位置に移行するときにシンクロ装置D1が新たに係合し、10速・11速中間位置から11速変速段に移行するときにシンクロ装置C1が新たに係合解除する必要がある。
<10速変速段→11速変速段の順次変速におけるガイド溝の作用>
図45に示すように、10速変速段→11速変速段の順次変速過程において、前段の10速変速段でシンクロ装置A2,B2,C1,E1が係合し、中間のクラッチ切替過程である10速・11速中間位置でシンクロ装置A2,B2,C1,D1,E1が係合し、後段の9速変速段でシンクロ装置A2,B2,D1,E1が係合する必要がある。つまり、10速変速段から10速・11速中間位置に移行するときにシンクロ装置D1が新たに係合し、10速・11速中間位置から11速変速段に移行するときにシンクロ装置C1が新たに係合解除する必要がある。
本実施の形態によれば、10速変速段から11速変速段への順次変速時に第1〜第3シフトドラムSD1〜SD3を同じ位相で一斉に駆動しても、10速変速段から10速・11速中間位置に移行するときにガイド溝G4によりシンクロ装置D1が新たに係合し、10速・11速中間位置から11速変速段に移行するときにガイド溝G3によりシンクロ装置C1が新たに係合解除し、かつ残りのシンクロ装置はそのままの状態に維持されるため、10速変速段から11速変速段への順次変速を支障なく行うことができる。
以上、アップシフトの順次変速の作用を説明したが、ダウンシフトの順次変速の作用も同様であり、第1シフトドラムSD1、第2シフトドラムSD2および第3シフトドラムSD3を同じ位相で一斉に回転駆動することで順次変速が可能になる。
<1速変速段→リバース変速段の変速におけるガイド溝の作用>
図46は、1速変速段からリバース変速段への変速過程を示すものである。1速変速段→リバース変速段の変速過程において、前段の1速変速段(およびニュートラル変速段)でシンクロ装置A1,B2,C2,E1が係合し、中間のクラッチ切替過程であるニュートラル・リバース中間位置でシンクロ装置A1,B2,C2が係合し、後段のリバース変速段でシンクロ装置A1,B2,C2,E2が係合する必要がある。つまりニュートラル変速段からニュートラル・リバース中間位置に移行するときにシンクロ装置E1が係合解除し、ニュートラル・リバース中間位置からリバース変速段に移行するときにシンクロ装置E2が新たに係合する必要がある。
本実施の形態では、ガイド溝G5の形状により、ニュートラル・リバース中間位置においてシンクロ装置E1,E2を共に係合することができず、シンクロ装置E1,E2が共に係合解除してしまうが、そもそも1速変速段からリバース変速段に移行するときには、その過程のニュートラル変速段で駆動力が一時的に抜けるため、ニュートラル・リバース中間位置でシンクロ装置E1,E2が共に係合解除してトルク抜けが発生しても支障はない。
リバース変速段から1速変速段への変速時にも、上述した1速変速段からリバース変速段への変速時と同様に、第1変速ドラムSD1、第2変速ドラムSD2および第3変速ドラムSD3を同じ位相で一斉に回転駆動することで変速が可能になる。
次に、1段飛び変速、2段飛び変速および3段飛び変速におけるシフトドラムの作用を順番に説明する。
1段飛び変速には図31の表に示す10通りの場合があり、それらを以下のパターン1、パターン2およびパターン3に分類する。
1速変速段→3速変速段・・・パターン1
2速変速段→4速変速段・・・パターン2
3速変速段→5速変速段・・・パターン2
4速変速段→6速変速段・・・パターン2
5速変速段→7速変速段・・・パターン3
6速変速段→8速変速段・・・パターン3
7速変速段→9速変速段・・・パターン2
8速変速段→10速変速段・・パターン2
9速変速段→11速変速段・・パターン1
パターン1は、順次変速時と同様に、第1〜第3シフトドラムSD1〜SD3を同じ位相で一斉に駆動するものである。パターン2は、後段の変速段の確立に必要なシフトドラムだけを前段位置から後段位置へと駆動するものである。パターン3は、後段の変速段の確立に必要なシフトドラムだけを前段位置から後段位置へと駆動し、かつ第1シフトドラムSD1でシンクロ装置A1,A2を切り換えるものである。
<1速変速段→3速変速段の飛び変速におけるガイド溝の作用>
図47に示すように、1速変速段から3速変速段への飛び変速はパターン1に属するもので、前段の1速変速段でシンクロ装置A1,B2,C2,E1が係合し、中間のクラッチ切替過程である1速・2速中間位置でシンクロ装置A1,B2,C2,D2,E1が係合し、後段の3速変速段でシンクロ装置A1,B2が係合する。つまり、1速変速段から1速・2速中間位置に移行するときにシンクロ装置D2が新たに係合し、1速・2速中間位置から3速変速段に移行するときにシンクロ装置C2,D2,E1が新たに係合解除する。
10個のシンクロ装置A1〜E2を各々対応する10個の変速ドラムで駆動する場合には、1段飛び変速過程における10個のシンクロ装置A1〜E2の係合および係合解除を自由に制御することができるが、本実施の形態では10個のシンクロ装置A1〜E2を3個の第1シフトドラムSD1、第2シフトドラムSD2および第3シフトドラムSD3で駆動するため、全ての1段飛び変速を支障なく行えることを検証する必要がある。
本実施の形態によれば、1速変速段から3速変速段への飛び変速時には、第1〜第3シフトドラムSD1〜SD3を同じ位相で一斉に駆動しても、1速変速段から1速・2速中間位置に移行するときにガイド溝G4によりシンクロ装置D2が新たに係合し、1速・2速中間位置から3速変速段に移行するときにガイド溝G3によりシンクロ装置C2が新たに係合解除し、ガイド溝G4によりシンクロ装置D2が新たに係合解除し、ガイド溝G5によりシンクロ装置E1が新たに係合解除し、かつ残りのシンクロ装置はそのままの状態に維持されるため、1速変速段から3速変速段への飛び変速を支障なく行うことができる。
尚、クラッチ切替位置から3速変速段に移行すべく第3シフトドラムSD3を駆動すると、変速に必要のないシンクロ装置D2が一時的に係合および係合解除するが、このとき第3摩擦クラッチCL3が係合解除しているために機能上の問題は発生しない。
<2速変速段→4速変速段の飛び変速におけるガイド溝の作用>
図48に示すように、2速変速段から4速変速段への飛び変速はパターン2に属するもので、前段の2速変速段でシンクロ装置A1,B2,D2,E1が係合した状態から、中間のクラッチ切替位置で第2シフトドラムSD2だけが4速変速段位置に駆動されてガイド溝G3によりシンクロ装置C1が新たに係合し、後段の4速変速段で第1シフトドラムSD1および第3シフトドラムSD3が4速変速段位置に駆動されてシンクロ装置B2,D2,E1が新たに係合解除する。
<2速変速段→4速変速段の飛び変速におけるガイド溝の作用>
図48に示すように、2速変速段から4速変速段への飛び変速はパターン2に属するもので、前段の2速変速段でシンクロ装置A1,B2,D2,E1が係合した状態から、中間のクラッチ切替位置で第2シフトドラムSD2だけが4速変速段位置に駆動されてガイド溝G3によりシンクロ装置C1が新たに係合し、後段の4速変速段で第1シフトドラムSD1および第3シフトドラムSD3が4速変速段位置に駆動されてシンクロ装置B2,D2,E1が新たに係合解除する。
このように、クラッチ切替位置で第2シフトドラムSD2だけを駆動して2速変速段および4速変速段の動力伝達経路を同時に確立し、次に第1シフトドラムSD1および第3シフトドラムSD3を駆動することで、トルク抜けやインターロックを発生させることなく2速変速段から4速変速段への飛び変速を達成することができる。
<3速変速段→5速変速段の飛び変速におけるガイド溝の作用>
図49に示すように、3速変速段から5速変速段への飛び変速はパターン2に属するもので、前段の3速変速段でシンクロ装置A1,B2が係合した状態から、中間のクラッチ切替位置で第3シフトドラムSD3だけが5速変速段位置に駆動されてガイド溝G4によりシンクロ装置D1が新たに係合し、後段の5速変速段で第1シフトドラムSD1および第2シフトドラムSD2が5速変速段位置に駆動されてシンクロ装置B2が新たに係合解除する。
<3速変速段→5速変速段の飛び変速におけるガイド溝の作用>
図49に示すように、3速変速段から5速変速段への飛び変速はパターン2に属するもので、前段の3速変速段でシンクロ装置A1,B2が係合した状態から、中間のクラッチ切替位置で第3シフトドラムSD3だけが5速変速段位置に駆動されてガイド溝G4によりシンクロ装置D1が新たに係合し、後段の5速変速段で第1シフトドラムSD1および第2シフトドラムSD2が5速変速段位置に駆動されてシンクロ装置B2が新たに係合解除する。
このように、クラッチ切替位置で第3シフトドラムSD3だけを駆動して3速変速段および5速変速段の動力伝達経路を同時に確立し、次に第1シフトドラムSD1および第2シフトドラムSD2を駆動することで、トルク抜けやインターロックを発生させることなく3速変速段から5速変速段への飛び変速を達成することができる。
尚、クラッチ切替位置から5速変速段に移行すべく第2シフトドラムSD2を駆動すると、変速に必要のないシンクロ装置C1が一時的に係合および係合解除するが、このとき第2摩擦クラッチCL2が係合解除しているために機能上の問題は発生しない。
<4速変速段→6速変速段の飛び変速におけるガイド溝の作用>
図50に示すように、4速変速段から6速変速段への飛び変速はパターン2に属するもので、前段の4速変速段でシンクロ装置A1,C1が係合した状態から、中間のクラッチ切替位置で第1シフトドラムSD1だけが6速変速段位置に駆動されてガイド溝G2によりシンクロ装置B1が新たに係合し、後段の6速変速段で第2シフトドラムSD2および第3シフトドラムSD3が6速変速段位置に駆動されてシンクロ装置C1が新たに係合解除する。
<4速変速段→6速変速段の飛び変速におけるガイド溝の作用>
図50に示すように、4速変速段から6速変速段への飛び変速はパターン2に属するもので、前段の4速変速段でシンクロ装置A1,C1が係合した状態から、中間のクラッチ切替位置で第1シフトドラムSD1だけが6速変速段位置に駆動されてガイド溝G2によりシンクロ装置B1が新たに係合し、後段の6速変速段で第2シフトドラムSD2および第3シフトドラムSD3が6速変速段位置に駆動されてシンクロ装置C1が新たに係合解除する。
このように、クラッチ切替位置で第1シフトドラムSD1だけを駆動して4速変速段および6速変速段の動力伝達経路を同時に確立し、次に第2シフトドラムSD2および第3シフトドラムSD3を駆動することで、トルク抜けやインターロックを発生させることなく4速変速段から6速変速段への飛び変速を達成することができる。
尚、クラッチ切替位置から6速変速段に移行すべく第3シフトドラムSD3を駆動すると、変速に必要のないシンクロ装置D1が一時的に係合および係合解除するが、このとき第3摩擦クラッチCL3が係合解除しているために機能上の問題は発生しない。
<5速変速段→7速変速段の飛び変速におけるガイド溝の作用>
図51に示すように、5速変速段から7速変速段への飛び変速はパターン3に属するもので、前段の5速変速段でシンクロ装置A1,D1が係合した状態から、中間のクラッチ切替位置で第2シフトドラムSD2が7速変速段位置に駆動されてガイド溝G3によりシンクロ装置C2が新たに係合するとともに、第1シフトドラムSD1がクラッチ切替位置である6速変速段および7速変速段の中間位置に駆動されてガイド溝G1によりシンクロ装置A2が新たに係合し、後段の7速変速段で第1シフトドラムSD1および第3シフトドラムSD3が7速変速段位置に駆動されてシンクロ装置A1,D1が新たに係合解除する。
このように、クラッチ切替位置で第1シフトドラムSD1および第2シフトドラムSD2を駆動して5速変速段および7速変速段の動力伝達経路を同時に確立し、次に第3シフトドラムSD3を駆動することで、トルク抜けやインターロックを発生させることなく5速変速段から7速変速段への飛び変速を達成することができる。
尚、第1シフトドラムSD1が6速変速段および7速変速段の中間位置にあるとき、前述したようにシンクロ装置A1,A2は同時に係合する。また第1シフトドラムSD1を6速変速段および7速変速段の中間位置に駆動すると、変速に必要のないシンクロ装置B1が一時的に係合するが、このとき第1摩擦クラッチCL1が係合解除しているために機能上の問題は発生しない。
<6速変速段→8速変速段の飛び変速におけるガイド溝の作用>
図52に示すように、6速変速段から8速変速段への飛び変速はパターン3に属するもので、前段の5速変速段でシンクロ装置A1,B1が係合した状態から、中間のクラッチ切替位置で第3シフトドラムSD3が8速変速段位置に駆動されてガイド溝G4によりシンクロ装置D2が新たに係合するとともに、第1シフトドラムSD1がクラッチ切替位置である6速変速段および7速変速段の中間位置に駆動されてガイド溝G1によりシンクロ装置A2が新たに係合し、後段の8速変速段で第1シフトドラムSD1および第2シフトドラムSD2が8速変速段位置に駆動されてシンクロ装置A1,B1が新たに係合解除する。
このように、クラッチ切替位置で第1シフトドラムSD1および第3シフトドラムSD3を駆動して6速変速段および8速変速段の動力伝達経路を同時に確立し、次に第1シフトドラムSD1および第2シフトドラムSD2を駆動することで、トルク抜けやインターロックを発生させることなく6速変速段から8速変速段への飛び変速を達成することができる。
尚、第1シフトドラムSD1が6速変速段および7速変速段の中間位置にあるとき、前述したようにシンクロ装置A1,A2は同時に係合する。
<7速変速段→9速変速段の飛び変速におけるガイド溝の作用>
図53に示すように、7速変速段から9速変速段への飛び変速はパターン2に属するもので、前段の7速変速段でシンクロ装置A2,C2が係合した状態から、中間のクラッチ切替位置で第1シフトドラムSD1だけが9速変速段位置に駆動されてガイド溝G5によりシンクロ装置E1が新たに係合し、後段の9速変速段で第2シフトドラムSD2および第3シフトドラムSD3が9速変速段位置に駆動されてガイド溝G3によりシンクロ装置C2が新たに係合解除する。
<7速変速段→9速変速段の飛び変速におけるガイド溝の作用>
図53に示すように、7速変速段から9速変速段への飛び変速はパターン2に属するもので、前段の7速変速段でシンクロ装置A2,C2が係合した状態から、中間のクラッチ切替位置で第1シフトドラムSD1だけが9速変速段位置に駆動されてガイド溝G5によりシンクロ装置E1が新たに係合し、後段の9速変速段で第2シフトドラムSD2および第3シフトドラムSD3が9速変速段位置に駆動されてガイド溝G3によりシンクロ装置C2が新たに係合解除する。
このように、クラッチ切替位置で第1シフトドラムSD1だけを駆動して7速変速段および9速変速段の動力伝達経路を同時に確立し、次に第2シフトドラムSD2および第3シフトドラムSD3を駆動することで、トルク抜けやインターロックを発生させることなく7速変速段から9速変速段への飛び変速を達成することができる。
<8速変速段→10速変速段の飛び変速におけるガイド溝の作用>
図54に示すように、8速変速段から10速変速段への飛び変速はパターン2に属するもので、前段の8速変速段でシンクロ装置A2,D2が係合した状態から、中間のクラッチ切替位置で第1シフトドラムSD1および第2シフトドラムSD2が10速変速段位置に駆動されてガイド溝G2によりシンクロ装置B2が新たに係合し、ガイド溝G3によりシンクロ装置C1が新たに係合し、ガイド溝G5によりシンクロ装置E1が新たに係合し、後段の10速変速段で第3シフトドラムSD3が10速変速段位置に駆動されてガイド溝G4によりシンクロ装置D2が新たに係合解除する。
<8速変速段→10速変速段の飛び変速におけるガイド溝の作用>
図54に示すように、8速変速段から10速変速段への飛び変速はパターン2に属するもので、前段の8速変速段でシンクロ装置A2,D2が係合した状態から、中間のクラッチ切替位置で第1シフトドラムSD1および第2シフトドラムSD2が10速変速段位置に駆動されてガイド溝G2によりシンクロ装置B2が新たに係合し、ガイド溝G3によりシンクロ装置C1が新たに係合し、ガイド溝G5によりシンクロ装置E1が新たに係合し、後段の10速変速段で第3シフトドラムSD3が10速変速段位置に駆動されてガイド溝G4によりシンクロ装置D2が新たに係合解除する。
このように、クラッチ切替位置で第1シフトドラムSD1および第2シフトドラムSD2を駆動して8速変速段および10速変速段の動力伝達経路を同時に確立し、次に第3シフトドラムSD3を駆動することで、トルク抜けやインターロックを発生させることなく8速変速段から10速変速段への飛び変速を達成することができる。
<9速変速段→11速変速段の飛び変速におけるガイド溝の作用>
図55に示すように、9速変速段から11速変速段への飛び変速はパターン1に属するもので、前段の9速変速段でシンクロ装置A2,E1が係合しており、中間のクラッチ切替過程で第1シフトドラムSD1、第2シフトドラムSD2および第3シフトドラムSD3が10速・11速中間位置に一斉に駆動されてシンクロ装置B2,C1,D1が新たに係合し、後段の11速変速段で第1シフトドラムSD1、第2シフトドラムSD2および第3シフトドラムSD3が一斉に駆動されたときにシンクロ装置C1が係合解除されることで、9速変速段から11速変速段への飛び変速が支障なく行われる。
尚、中間のクラッチ切替過程である10速・11速中間位置で、変速に不要なシンクロ装置C1がガイド溝G3により一時的に係合するが、このとき第2摩擦クラッチCL2が係合解除しているために機能上の問題は発生しない
図31で説明したように、2段飛び変速には八つの場合がある。以下に示すように、何れの場合も前半の一段飛び変速と、後半の順次変速との組み合わせで2段飛び変速が実現される。例えば、1速変速段→4速変速段の2段飛び変速を行う場合には、中間の3速変速段を軽く掴んだ後に4速変速段に移行することでスムーズに完了することができる。この変速はダイレクト変速にはならないが、従来のデュアルクラッチ式の変速機の1段飛び変速と同様の作用であって既知の事項である。そして一段飛び変速および順次変速は共にトルク抜けやインターロックを伴わないため、2段飛び変速もトルク抜けやインターロックを伴わずに実現される。
図31で説明したように、2段飛び変速には八つの場合がある。以下に示すように、何れの場合も前半の一段飛び変速と、後半の順次変速との組み合わせで2段飛び変速が実現される。例えば、1速変速段→4速変速段の2段飛び変速を行う場合には、中間の3速変速段を軽く掴んだ後に4速変速段に移行することでスムーズに完了することができる。この変速はダイレクト変速にはならないが、従来のデュアルクラッチ式の変速機の1段飛び変速と同様の作用であって既知の事項である。そして一段飛び変速および順次変速は共にトルク抜けやインターロックを伴わないため、2段飛び変速もトルク抜けやインターロックを伴わずに実現される。
1速変速段→(3速変速段)→4速変速段・・・・パターン1+順次変速
2速変速段→(4速変速段)→5速変速段・・・・パターン2+順次変速
3速変速段→(5速変速段)→6速変速段・・・・パターン2+順次変速
4速変速段→(6速変速段)→7速変速段・・・・パターン2+順次変速
5速変速段→(7速変速段)→8速変速段・・・・パターン3+順次変速
6速変速段→(8速変速段)→9速変速段・・・・パターン3+順次変速
7速変速段→(9速変速段)→10速変速段・・・パターン2+順次変速
8速変速段→(10速変速段)→11速変速段・・パターン2+順次変速
図31で説明したように、3段飛び変速には七つの場合がある。以下に示すように、そのうちの1速変速段→5速変速段、4速変速段→8速変速段および7速変速段→11速変速段の三つの3段飛び変速はダイレクト変速であり、上述したパターン2あるいはパターン3の一段飛び変速と同じ手順で行うことができる。また残りの四つの3段飛び変速は、パターン2および/またはパターン3の一段飛び変速を2回行うものであり、中間の変速段を軽く掴んだ後に最終変速段に移行することでスムーズに完了することができる。この変速はダイレクト変速にはならないが、従来のデュアルクラッチ式の変速機の1段飛び変速と同様の作用であって既知の事項である。そして3段飛び変速もトルク抜けやインターロックを伴わずに実現される。
1速変速段→5速変速段・・・・パターン2
2速変速段→(4速変速段)→6速変速段・・・・パターン2+パターン2
3速変速段→(5速変速段)→7速変速段・・・・パターン2+パターン3
4速変速段→8速変速段・・・・パターン3
5速変速段→(7速変速段)→9速変速段・・・・パターン3+パターン2
6速変速段→(8速変速段)→10速変速段・・・パターン3+パターン2
7速変速段→11速変速段・・・パターン2
以上のように、本実施の形態によれば、第1〜第3シフトドラムSD1〜SD3のガイド溝G1〜G5は、連続する変速段間の中間位置でシンクロ装置B1〜E2を係合させる溝形状を有するので、第1〜第3シフトドラムSD1〜SD3を中間位置へと半ピッチ回転させることで所望のシンクロ装置B1〜E2を係合させてプリシフトを支障なく行わせることができる。しかも第1シフトドラムSD1には3本のガイド溝G1,G2,G5が形成され、第2シフトドラムSD2には1本のガイド溝G2が形成され、第3シフトドラムSD3には1本のガイド溝G3が形成されるので、各シフトドラムにそれぞれ1本のガイド溝を形成する場合に比べて、シフトドラムの数を削減して変速機Tの小型軽量化を図ることができるだけでなく、一つのシフトドラムに全てのガイド溝を形成する場合に比べて、他のシンクロ装置に影響を与えずに所定のシンクロ装置だけをプリシフトすることを可能にし、トルク抜けのない飛び変速を実現することができる。
以上、本発明の実施の形態を説明したが、本発明はその要旨を逸脱しない範囲で種々の設計変更を行うことが可能である。
例えば、本発明の駆動源は実施の形態のエンジンPに限定されず、モータ・ジェネレータのような他の任意の駆動源であっても良い。
また本発明の変速機の骨格はトリプルクラッチ式のものであれば良く、実施の形態の前進11段の骨格に限定されるものではない。
また本発明のシフトドラムの個数は実施の形態の3個に限定されず、1本のガイド溝を有する少なくとも1個のシフトドラムと、複数本のガイド溝を有する少なくとも1個のシフトドラムとを備えていれば良い。
CL1 第1摩擦クラッチ(第1摩擦係合装置)
CL2 第2摩擦クラッチ(第2摩擦係合装置)
CL3 第3摩擦クラッチ(第3摩擦係合装置)
Im1 第1入力軸
Im2 第2入力軸
Im3 第2入力軸
Om1 第1出力軸
Om2 第2出力軸
Os1 第1副出力軸
Os2 第2副出力軸
P エンジン(駆動源)
A1 シンクロ装置(第1係合装置)
A2 シンクロ装置(第2係合装置)
B1,B2 シンクロ装置(出力係合装置)
C1,C2 シンクロ装置(出力係合装置)
D1,D2 シンクロ装置(出力係合装置)
E1,E2 シンクロ装置(出力係合装置)
Gi1〜Gi4 第1〜第4入力ギヤ(入力ギヤ)
Go1〜Go7 第1〜第7出力ギヤ(出力ギヤ)
G1〜G5 ガイド溝
P1〜P5 ガイドピン
SD1 第1シフトドラム(シフトドラム)
SD2 第2シフトドラム(シフトドラム)
SD3 第3シフトドラム(シフトドラム)
Claims (4)
- 駆動源(P)からの駆動力が第1摩擦係合装置(CL1)を介して入力される第1入力軸(Im1)と、
前記第1入力軸(Im1)と同軸に配置されて前記駆動源(P)からの駆動力が第2摩擦係合装置(CL2)を介して入力される第2入力軸(Im2)と、
前記第1入力軸(Im1)および前記第2入力軸(Im2)と同軸に配置されて前記駆動源(P)からの駆動力が第3摩擦係合装置(CL3)を介して入力される第3入力軸(Im3)と、
前記第1〜第3入力軸(Im1〜Im3)と平行に配置された第1出力軸(Om1)および第2出力軸(Om2)と、
前記第1出力軸(Om1)と同軸に配置されて第1係合装置(A1)を介して該第1出力軸(Om1)に結合可能な第1副出力軸(Os1)と、
前記第2出力軸(Om2)と同軸に配置されて第2係合装置(A2)を介して該第2出力軸(Om2)に結合可能な第2副出力軸(Os2)と、
前記第1〜第3入力軸(Im1,Im2,Im3)に固設された複数の入力ギヤ(Gi1〜Gi4)と、
前記第1、第2副出力軸(Os1,Os2)に相対回転自在に支持されて前記複数の入力ギヤ(Gi1〜Gi4)に噛合する複数の出力ギヤ(Go1〜Go7)と、
前記第1、第2副出力軸(Os1,Os2)に前記複数の出力ギヤ(Go1〜Go7)を選択的に結合可能な複数の出力係合装置(B1,B2,C1,C2,D1,D2,E1,E2)とを備え、
前記第1〜第3摩擦係合装置(CL1〜CL3)、前記第1係合装置(A1)、前記第2係合装置(A2)および前記複数の出力係合装置(B1,B2,C1,C2,D1,D2,E1,E2)の選択的係合により複数の変速段を確立可能であり、
前記第1〜第3摩擦係合装置(CL1〜CL3)の何れか一つの係合によりそれぞれ二つ以上の変速段を確立可能であり、
前記複数の変速段には、駆動力が前記第1〜第3入力軸(Im1,Im2,Im3)の何れか一つから前記第1副出力軸(Os1)および前記第2副出力軸(Os2)の何れか一つだけを経由して伝達される変速段と、駆動力が前記第1〜第3入力軸(Im1,Im2,Im3)の何れか一つから前記第1副出力軸(Os1)および前記第2副出力軸(Os2)の両方を経由して伝達される変速段とが含まれる変速機の変速装置であって、
前記第1係合装置(A1)、前記第2係合装置(A2)および前記複数の出力係合装置(B1,B2,C1,C2,D1,D2,E1,E2)は複数のシフトドラム(SD1,SD2,SD3)にそれぞれ形成されたガイド溝(G1〜G5)と、前記ガイド溝(G1〜G5)にそれぞれ係合するガイドピン(P1〜P5)とによって係合位置および係合解除位置間で駆動され、
前記複数のシフトドラム(SD1,SD2,SD3)に形成された前記ガイド溝(G2〜G5)は、何れかの連続する変速段間の中間位置で前記出力係合装置(B1,B2,C1,C2,D1,D2,E1,E2)を係合させる溝形状を有し、前記複数のシフトドラム(SD1,SD2,SD3)は、前記ガイド溝(G1〜G5)のうちの一つだけが形成されるものと、前記ガイド溝(G1〜G5)のうちの少なくとも二つが形成されるものとを含むことを特徴とする変速機の変速装置。 - 順次変速過程において連続する何れか三つの変速段で、前記第1〜第3摩擦係合装置(CL1〜CL3)は重複して係合しないことを特徴とする、請求項1に記載の変速機の変速装置。
- 順次変速過程において、前記複数のシフトドラム(SD1,SD2,SD3)は同一の位相で駆動されることを特徴とする、請求項1または請求項2に記載の変速機の変速装置。
- 飛び変速過程において、前記複数のシフトドラム(SD1,SD2,SD3)は異なる位相で駆動されることを特徴とする、請求項1または請求項2に記載の変速機の変速装置。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015121730A JP2017008959A (ja) | 2015-06-17 | 2015-06-17 | 変速機の変速装置 |
| CN201610307694.2A CN106257089B (zh) | 2015-06-17 | 2016-05-11 | 变速器的变速装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015121730A JP2017008959A (ja) | 2015-06-17 | 2015-06-17 | 変速機の変速装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2017008959A true JP2017008959A (ja) | 2017-01-12 |
Family
ID=57714219
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2015121730A Pending JP2017008959A (ja) | 2015-06-17 | 2015-06-17 | 変速機の変速装置 |
Country Status (2)
| Country | Link |
|---|---|
| JP (1) | JP2017008959A (ja) |
| CN (1) | CN106257089B (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2020260915A1 (ja) * | 2019-06-26 | 2020-12-30 | 日産自動車株式会社 | 車両用変速装置 |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US11009127B2 (en) * | 2018-04-27 | 2021-05-18 | Kabushiki Kaisha Toyota Chuo Kenkyusho | Shift mechanism for power transmission device |
Family Cites Families (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP4607222B2 (ja) * | 2009-01-27 | 2011-01-05 | 本田技研工業株式会社 | ハイブリッド車両 |
| US8327729B2 (en) * | 2009-02-27 | 2012-12-11 | Honda Motor Co., Ltd. | Shift drive mechanism for multi-speed transmission |
| DE102011117046B4 (de) * | 2010-10-27 | 2021-05-20 | Volkswagen Aktiengesellschaft | Doppelkupplungswindungsgetriebe |
| JP5914101B2 (ja) * | 2012-03-29 | 2016-05-11 | 本田技研工業株式会社 | 自動二輪車用ツインクラッチ式自動変速機の変速制御装置 |
| JP2015102226A (ja) * | 2013-11-28 | 2015-06-04 | 本田技研工業株式会社 | 変速機 |
-
2015
- 2015-06-17 JP JP2015121730A patent/JP2017008959A/ja active Pending
-
2016
- 2016-05-11 CN CN201610307694.2A patent/CN106257089B/zh not_active Expired - Fee Related
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2020260915A1 (ja) * | 2019-06-26 | 2020-12-30 | 日産自動車株式会社 | 車両用変速装置 |
| JPWO2020260915A1 (ja) * | 2019-06-26 | 2021-12-16 | 日産自動車株式会社 | 車両用変速装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| CN106257089A (zh) | 2016-12-28 |
| CN106257089B (zh) | 2018-07-03 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5783374B2 (ja) | 車両用変速装置 | |
| KR101684057B1 (ko) | 차량의 변속기 | |
| JP4970753B2 (ja) | 自動マニュアルトランスミッションの変速制御装置 | |
| KR101500354B1 (ko) | 차량용 변속장치 | |
| JP2005273829A (ja) | ツインクラッチ式変速機 | |
| CN102725566A (zh) | 双离合器变速器的换挡装置 | |
| JP5924476B2 (ja) | ハイブリッド車用変速装置 | |
| JP2008202640A (ja) | 歯車変速装置 | |
| KR102651622B1 (ko) | 차량용 dct | |
| CN103438163B (zh) | 一种多速行星齿轮式双离合变速器 | |
| JP2016053412A (ja) | 変速機 | |
| JP6251161B2 (ja) | 変速機 | |
| CN106257089B (zh) | 变速器的变速装置 | |
| JP2015172431A (ja) | 変速機 | |
| CN103438164B (zh) | 一种多速变速器传动机构 | |
| JP2015102226A (ja) | 変速機 | |
| JP2015135174A (ja) | 変速機 | |
| JP6221485B2 (ja) | ツインクラッチ式変速機 | |
| JP2006132572A (ja) | 変速装置 | |
| JP6090870B2 (ja) | 車両用変速装置 | |
| JPS61274150A (ja) | 歯車式変速装置 | |
| KR20210033576A (ko) | 전기차 다단 변속기 | |
| JP2015143563A (ja) | 変速機 | |
| JP2016089956A (ja) | 変速機 | |
| JP2016136062A (ja) | 変速装置 |