JP2017010383A - 危険検出装置 - Google Patents
危険検出装置 Download PDFInfo
- Publication number
- JP2017010383A JP2017010383A JP2015126793A JP2015126793A JP2017010383A JP 2017010383 A JP2017010383 A JP 2017010383A JP 2015126793 A JP2015126793 A JP 2015126793A JP 2015126793 A JP2015126793 A JP 2015126793A JP 2017010383 A JP2017010383 A JP 2017010383A
- Authority
- JP
- Japan
- Prior art keywords
- bedding
- camera
- distance
- posture
- height
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images






Landscapes
- Measuring And Recording Apparatus For Diagnosis (AREA)
- Emergency Alarm Devices (AREA)
- Alarm Systems (AREA)
Abstract
【課題】寝具の高さを考慮して被介護者の体勢が危険であることを報知する危険検出装置を提供する。
【解決手段】危険検出装置(10)は、カメラ(11)が撮影した画像を分析することにより、寝具領域、及び寝具領域の周辺の床面を含む周辺領域における被介護者の体勢を判定する。床面からの寝具の高さを算出する寝具高さ算出部(13)と、寝具領域及び周辺領域における人の体勢を判定する体勢判定部(14)と、寝具の高さ及び人の体勢に基づいて、被介護者が危険な体勢であるか否かを判断する危険判断部(15)と、危険判断部(15)によって被介護者が危険な体勢であると判断された場合にその旨を報知する報知部(16)とを備えている。
【選択図】図1
【解決手段】危険検出装置(10)は、カメラ(11)が撮影した画像を分析することにより、寝具領域、及び寝具領域の周辺の床面を含む周辺領域における被介護者の体勢を判定する。床面からの寝具の高さを算出する寝具高さ算出部(13)と、寝具領域及び周辺領域における人の体勢を判定する体勢判定部(14)と、寝具の高さ及び人の体勢に基づいて、被介護者が危険な体勢であるか否かを判断する危険判断部(15)と、危険判断部(15)によって被介護者が危険な体勢であると判断された場合にその旨を報知する報知部(16)とを備えている。
【選択図】図1
Description
本発明は、寝具上にいる人が危険な体勢であることを検出する危険検出装置に関するものである。
従来、寝具上にいる被介護者が危険な体勢であることを検出する危険検出装置が知られている。上記危険検出装置は、測距装置を用いて測距装置と被介護者との距離を計測することにより、寝具上の被介護者が危険な体勢であることを検出する。
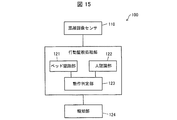
例えば、特許文献1に開示された危険検出装置としての監視装置100では、図15に示すように、距離画像センサ110が、監視対象であるベッドの全体を含む視野領域の距離画像を生成する。この距離画像の各画素値は、カメラから物体までの距離を階調濃度にて示すものとなっている。次に、ベッド認識部121が、距離画像センサ110が生成した距離画像を用いてベッドの位置を認識する。次に、人認識部122が、距離画像センサ110が生成した距離画像のうちベッド認識部121にて認識したベッドの範囲内と範囲外とにおいて被介護者が占有する領域を認識する。次に、動作判定部123が、ベッド認識部121にて認識したベッド位置情報と人認識部122にて認識した被介護者の領域情報とを組み合わせる。これにより、動作判定部123は、例えば、ベッド上での被介護者の臥床、起き上がり、及び立ち上がり等のベッドでの被介護者の体勢を判別する。そして、動作判定部123が、被介護者の体勢が危険であると判断した場合、報知部124が、被介護者の体勢が危険であることを監視者に自動的に報知している。
ところで、上述した特許文献1に開示されている危険検出装置としての監視装置100は、介護施設で用いられる介護ベッドのような寝具を想定している。このため、監視装置100は、ベッド上での被介護者の立ち上がりや床面での被介護者の転倒を、被介護者の体勢が危険であると判断し、監視者に報知する。
しかしながら、このような危険検出装置が一般家庭で用いられる場合には、寝具はベッドには限られず、畳等に敷かれた布団である場合がある。寝具が布団である場合、布団上で被介護者が立ち上がることは通常の動作であり、特に危険な体勢ではない。しかし、特許文献1に開示されている監視装置100は、寝具がベッドであるか又は布団であるかを判断していない。そのため、布団上で被介護者が立ち上がっている体勢を、危険な体勢と判断して、監視者に報知してしまう。このような報知を受けた介護者や家族等の監視者は、被介護者の安全を逐一確認しなくてはならず、負担となってしまう。
本発明は、上記従来の問題点に鑑みてなされたものであって、その目的は、寝具の高さを考慮して被介護者の体勢が危険であることを報知する危険検出装置を提供することにある。
本発明の一態様における危険検出装置は、上記の課題を解決するために、カメラが撮影した画像を分析することにより、寝具領域、及び該寝具領域の周辺の床面を含む周辺領域における人の体勢を判定する危険検出装置において、上記床面の寝具の高さを算出する寝具高さ算出部と、上記寝具領域及び上記周辺領域における人の体勢を判定する体勢判定部と、上記寝具の高さ及び人の体勢に基づいて、該人が危険な体勢であるか否かを判断する危険判断部と、上記危険判断部によって上記人が危険な体勢であると判断された場合に、該人が危険な体勢であることを報知する報知部とを備えていることを特徴としている。
本発明の一態様によれば、寝具の高さを考慮して被介護者の体勢が危険であることを報知する危険検出装置を提供するという効果を奏する。
〔実施形態1〕
本発明の一実施形態について、図1〜図10に基づいて説明すれば、以下のとおりである。
本発明の一実施形態について、図1〜図10に基づいて説明すれば、以下のとおりである。
(危険検出装置の構成)
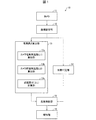
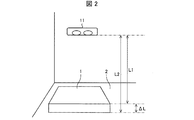
本実施形態における危険検出装置10の構成について、図1〜図4に基づいて説明する。図1は、本実施形態における危険検出装置10の構成を示すブロック図である。図2は、カメラ11と寝具1との位置関係を示す斜視図である。図3は、カメラ画像P1の寝具領域D1及び周辺領域D2を示す平面図である。図4の(a)は寝具の一例としてのベッドを示す斜視図である。図4の(b)は、寝具の一例としての布団を示す斜視図である。
本実施形態における危険検出装置10の構成について、図1〜図4に基づいて説明する。図1は、本実施形態における危険検出装置10の構成を示すブロック図である。図2は、カメラ11と寝具1との位置関係を示す斜視図である。図3は、カメラ画像P1の寝具領域D1及び周辺領域D2を示す平面図である。図4の(a)は寝具の一例としてのベッドを示す斜視図である。図4の(b)は、寝具の一例としての布団を示す斜視図である。
本実施形態の危険検出装置10は、図1に示すように、カメラ11と、領域設定部としての座標設定部12と、寝具高さ算出部13と、体勢判定部14と、危険判断部15と、報知部16とを備えている。
カメラ11は、寝具1、及び寝具1の周辺の領域を撮影してカメラ画像を作成するものである。本実施形態では、カメラ11は、カメラと撮影物との距離を測定することができるステレオカメラにてなっている。尚、カメラ11は、必ずしもステレオカメラに限定されるものではなく、カメラ11と撮影物との距離を測定することができるカメラであればよい。例えば、カメラ11はTOF(Time of Flight)カメラであってもよい。尚、TOF(Time of Flight)カメラは、距離測定の1つの方法であるTOF法を用いたカメラであり、光源から出た光が対象物で反射してセンサに届くまでの光の飛行時間と光の速度とから、被写体までの距離を得るようになっている。
カメラ11は、図2に示すように、寝具1の上方に配置される。このカメラ11は、撮影したカメラ画像のピクセル毎に、カメラ11から撮影物までの距離情報を入力した距離画像を作成する。
座標設定部12は、図3に示すように、カメラ11によって撮影されたカメラ画像P1及び距離画像において寝具が占める領域である寝具領域D1、及び寝具1の周りの領域である周辺領域D2を設定する。尚、カメラ画像P1は、2台のカメラからなるステレオカメラの一方のカメラによって撮影されたカメラ画像である。
具体的には、座標設定部12は、矩形ABCDに表される寝具領域D1の各頂点A〜Dの座標を設定する。矩形ABCDの各頂点A〜Dの座標は、本実施の形態では、操作者によって入力されることにより設定される。
次に、座標設定部12は、矩形A´B´C´D´から矩形ABCDを除いた領域である周辺領域D2を設定するために、矩形A´B´C´D´の各頂点A´〜D´の座標を設定する。具体的には、座標設定部12は、頂点A´が線分ACを1:n(n>1)に外分する点となるように、頂点A´の座標を設定する。つまり、(A´からAまでの線分):(A´からCまでの線分)=1:nとなるように、頂点A´の座標を設定する。同様に、頂点B´、頂点C´、及び頂点D´がそれぞれ、線分BD、線分CA、及び線分DBを1:nに外分する点となるように、頂点B´、頂点C´、及び頂点D´の各座標を設定する。ここで、nは、周辺領域D2の幅をどれくらいにするかによって決めればよい。例えば、nを5とすると、周辺領域D2の幅は、寝具領域D1の幅の1/5となる。
上記カメラ画像P1に設定された寝具領域D1及び周辺領域D2は、距離画像についても使用される。
尚、本実施形態の危険検出装置10では、操作者によって入力されることにより、寝具領域D1の各頂点A〜Dの座標が設定される。しかし、本発明の危険検出装置では、必ずしもこれに限定されない。危険検出装置10は、例えば、寝具領域D1の各頂点の座標A〜Dを、例えば特許文献1等に示されている公知の方法を用いて、自動的に検出しても構わない。すなわち、特許文献1に記載の監視装置は、ベッドの長手方向の端部及び短手方向の端部に囲まれた矩形の範囲内をベッドの範囲内としている。
また、周辺領域D2は上述したような矩形A´B´C´D´から矩形ABCDを除いた領域に限定されない。すなわち、周辺領域D2は寝具1の周囲の領域を含んでいれば、どのような形状でも構わない。また、周辺領域D2を求める方法についても、周辺領域D2の形状に合わせた、様々な方法を用いることができる。
ここで、例えば、図4の(a)(b)に示すように、寝具1はベッドと布団とに大別される。ベッドの臥床面は、床面2よりも30cm程高い位置に存在する。一方、布団の臥床面は、畳等の床面2に存在する。
次に、図1に示すように、寝具高さ算出部13は、カメラ寝具間距離算出部13a、カメラ床面間距離算出部13b、及び距離差分算出部としての距離差分計算部13cを備えている。
上記カメラ寝具間距離算出部13aは、カメラ11と寝具1の表面との距離であるカメラ寝具間距離L1を算出する。上記カメラ床面間距離算出部13bは、カメラ11と床面2との距離であるカメラ床面間距離L2を算出する。そして、距離差分計算部13cは、カメラ寝具間距離算出部13aにて求めたカメラ寝具間距離L1と、カメラ床面間距離算出部13bにて求めたカメラ床面間距離L2との差により、距離差分計算部13cにて、寝具高さΔLを求める。
上記寝具高さ算出部13における具体的な寝具高さΔLの算出方法を、図5及び図6に基づいて説明する。図5は、寝具高さ算出部13のカメラ寝具間距離算出部13aにより作成されたカメラと寝具領域との距離の頻度分布の一例を示すヒストグラムH1である。図6は、寝具高さ算出部13のカメラ床面間距離算出部33bにより作成されたカメラと周辺領域との距離の頻度分布の一例を示すヒストグラムH2である。
最初に、カメラ11と寝具1の表面との距離であるカメラ寝具間距離L1の算出方法について説明する。
寝具高さ算出部13のカメラ寝具間距離算出部13aは、カメラ11によって作成された距離画像を用いて、寝具領域D1のピクセル毎にカメラ11から撮影物までの距離の第1ヒストグラムとしてのヒストグラムH1を作成する。ここで、カメラ寝具間距離算出部13aは、カメラ11が設置された高さを原点として、カメラ11から下方向への方向を正として、ヒストグラムH1を作成する。カメラ11が斜め向きに設置されている場合には、カメラ寝具間距離算出部13aは、座標変換してカメラ11から撮影物までの鉛直方向の距離を用いてヒストグラムH1を作成する。
ヒストグラムH1には、図5に示すように、カメラ11から撮影物までの距離が例えば120cm及び180cmの位置に頻度ピークが存在する。寝具1上で被介護者が座っている等の場合に、ヒストグラムH1には複数の頻度ピークが現れる。この場合、カメラ11と寝具1上の被介護者との距離は、カメラ寝具間距離L1よりも小さくなる。したがって、ヒストグラムH1に複数の頻度ピークが存在する場合、カメラ寝具間距離算出部13aは、カメラ11からの距離が最も大きい頻度ピークを、寝具1の表面に対応する頻度ピークと判断し、該頻度ピークに対応するカメラ11と撮影物との距離を、カメラ寝具間距離L1とする。図5に示す例においては、カメラ寝具間距離L1は180cmとなる。
次に、カメラ床面間距離L2の算出方法について説明する。
寝具高さ算出部13のカメラ床面間距離算出部13bは、カメラ11によって作成された距離画像を用いて、周辺領域D2のピクセル毎にカメラ11から撮影物までの距離の第2ヒストグラムとしてのヒストグラムH2を作成する。ここで、カメラ床面間距離算出部13bは、カメラ11が設置された高さを原点として、カメラ11から下方向への方向を正として、ヒストグラムH2を作成する。カメラ11が斜め向きに設置されている場合には、カメラ床面間距離算出部13bは、座標変換してカメラ11から撮影物までの鉛直方向の距離を用いてヒストグラムH2を作成する。
ヒストグラムH2には、図6に示すように、カメラ11から撮影物までの距離が120cm及び200cmの位置に頻度ピークが存在する。周辺領域D2に家具等が存在する場合に、ヒストグラムH2には複数の頻度ピークが現れる。この場合、カメラ11と床面2上の家具との距離は、カメラ11と床面2との距離よりも小さくなる。したがって、ヒストグラムH2に複数の頻度ピークが存在する場合、カメラ床面間距離算出部13bは、カメラ11からの距離が最も大きい頻度ピークを、床面2に対応する頻度ピークと判断し、該頻度ピークに対応するカメラ11と撮影物との距離を、カメラ床面間距離L2とする。図6に示す例においては、カメラ床面間距離L2は200cmとなる。
以上のように、寝具高さ算出部13は、カメラ寝具間距離算出部13aにてカメラ寝具間距離L1を算出し、カメラ床面間距離算出部13bにてカメラ床面間距離L2を算出する。
次いで、図1に示すように、寝具高さ算出部13の距離差分計算部13cは、カメラ寝具間距離L1とカメラ床面間距離L2との差分を計算することにより、寝具高さΔLを算出する。図5及び図6の例においては、寝具高さΔLは、20cm(=200cm−180cm)となる。
次に、体勢判定部14は、カメラ11によって撮影されたカメラ画像P1を解析することにより、寝具1、又は寝具1の周りにいる被介護者の体勢を判定する。
ここで、被介護者の体勢について、図7の(a)〜(e)に基づいて説明する。図7の(a)〜(e)は、寝具1、又は寝具1の周りにいる被介護者3の体勢を示す斜視図である。
図7の(a)は、被介護者3が寝具1に横たわっている体勢を示すものであり「臥床」の体勢である。図7の(b)は、被介護者3が寝具1に座っている体勢を示すものであり、「座位」の体勢である。図7の(c)は、被介護者3が寝具1から離れている体勢を示すものであり、「離床」の体勢である。図7の(d)は、被介護者3が寝具1に立っている体勢を示すものであり、「立位」の体勢である。図7の(e)は、被介護者3が寝具1から落下している体勢を示すものであり、「転倒」の体勢である。尚、図7の(a)〜(e)は、被介護者3の体勢の一例を示すものである。このため、被介護者3の体勢は他の体勢を含んでもよい。
本実施形態では、体勢判定部14は、被介護者3が「臥床」、「座位」、「離床」、「立位」、又は「転倒」のいずれの体勢であるかを判定する。体勢判定部14は、これらの被介護者3の各体勢を、例えば特許文献1に開示されている方法によって判定することができる。例えば、体勢判定部14は、座標設定部12が設定した寝具領域D1において上方に所定距離だけ離れた検知面を複数個設定する。これにより、体勢判定部14は、いずれかの検知面を横切る物体を検出した場合、被介護者3の体勢が「臥床」、「座位」、又は「立位」のいずれかの体勢であるかを判定することができる。
また、体勢判定部14は、座標設定部12が設定した周辺領域D2において上方に所定距離だけ離れた検知面を複数個設定する。これにより、体勢判定部14は、いずれかの検知面を横切る物体を検出した場合、被介護者3の体勢が「離床」、又は「転倒」のいずれかの体勢であるかを判定することができる。
次に、図1に示すように、危険判断部15は、寝具高さ算出部13によって算出された寝具高さΔLと、体勢判定部14によって判定された前記被介護者3の体勢とに基づいて、被介護者3が危険な体勢であるか否かを判断する。そして、報知部16にて被介護者3についての情報を介護者に報知するか否かを指示する。尚、危険判断部15が、被介護者3が危険な体勢であるか否かを判断する方法については後述する。
報知部16は、危険判断部15からの指示に基づいて、介護者に被介護者3の情報を報知する。
(危険検出装置の動作)
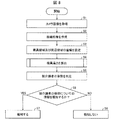
次に、本実施形態における危険検出装置10の動作について、図8及び図9に基づいて説明する。図8は、本実施形態における危険検出装置10の動作を示すフローチャートである。図9は、危険検出装置10の寝具高さ算出部13の算出動作を示すサブルーチンフローチャートである。
次に、本実施形態における危険検出装置10の動作について、図8及び図9に基づいて説明する。図8は、本実施形態における危険検出装置10の動作を示すフローチャートである。図9は、危険検出装置10の寝具高さ算出部13の算出動作を示すサブルーチンフローチャートである。
まず、危険検出装置10は、図8に示すように、カメラ11を用いてカメラ画像P1を撮影する(S1)。
次に、カメラ11を用いて、撮影したカメラ画像P1のピクセル毎に、カメラ11から撮影物までの距離情報を入力した距離画像を作成する(S2)。
次に、座標設定部12が、カメラ11によって撮影されたカメラ画像P1及び距離画像における寝具1が占める領域である寝具領域D1、及び寝具1の周りの領域である周辺領域D2を設定する(S3)。
次に、寝具高さ算出部13は、寝具高さΔLを算出する(S4)。具体的には、図9に示すように、カメラ寝具間距離算出部13aが、カメラ寝具間距離L1を算出する(S11)。次に、カメラ床面間距離算出部13bが、カメラ床面間距離L2を算出する(S12)。最後に、距離差分計算部13cが、カメラ寝具間距離L1とカメラ床面間距離L2との差分を計算することにより、寝具高さΔLを算出する(S13)。
次に、図8に示すように、体勢判定部14が、寝具1、又は寝具1の周りにいる被介護者3の体勢を判定する(S5)。
次に、危険判断部15が、寝具高さ算出部13にて算出された寝具高さΔLと、体勢判定部14にて判定された被介護者3の体勢とに基づいて、被介護者3が危険な体勢であるか否かを判断する(S6)。
そして、危険判断部15は、被介護者3が危険な体勢であると判断した場合、被介護者3についての情報を介護者に報知する必要があると判断し、報知部16にその旨を指示する。この場合、報知部16は、危険判断部15からの指示に基づいて、被介護者3の情報を介護者に報知する(S7)。
一方、危険判断部15は、被介護者3が危険な体勢でないと判断した場合、被介護者3についての情報を介護者に報知する必要がないと判断し、報知部16にその旨を指示する。この場合、報知部16は、危険判断部15からの指示に基づいて、被介護者3の情報を介護者に報知しない(S8)。
ここで、危険判断部15が、被介護者3が危険な体勢であるか否かを判断する具体的な方法について、以下に説明する。
まず、危険判断部15は、寝具高さ算出部13によって算出された寝具高さΔLから、寝具1の種類つまり寝具1がベッドであるか又は布団であるかを判定する。すなわち、危険判断部15は、寝具高さΔLが例えば30cm等の一定値以上である場合、寝具1はベッドであると判定する。一方、危険判断部15は、寝具高さΔLが例えば30cm等の一定値よりも小さい場合、寝具1は布団であると判定する。
次に、危険判断部15は、寝具1の種類と被介護者3の体勢の種類との組み合わせにより、被介護者3の体勢が危険であるかどうかを判断し、被介護者3についての情報を介護者に報知するかどうかの指示を報知部16にする。
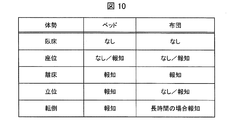
ここで、寝具1の種類に対する被介護者3の体勢によって、危険判断部15が報知部16に被介護者3についての情報を介護者に報知するか否かについて、図10に基づいて説明する。図10は、寝具1の種類に対する被介護者3の体勢によって、報知部46にて被介護者3についての情報を介護者に報知させるか否かの危険判断部15による判断を示す図である。
最初に、寝具1がベッドである場合の、被介護者3の各体勢における、危険判断部15の動作について説明する。
図10に示すように、被介護者3の体勢が「臥床」であるときには、危険判断部15は、被介護者3の体勢が危険でないと判断し、報知部16に対して報知の指示を行わない。
次に、被介護者3の体勢が「座位」である場合には、被介護者3が「離床」する前段階である可能性がある。そのため、危険判断部15は、被介護者3が「離床」する可能性があることを報知するように報知部16に指示する。ただし、動きがゆっくりである被介護者3については、危険判断部15は、被介護者3の体勢が「離床」であると判定してから、被介護者3の体勢が「離床」であることを報知するように報知部16に対して指示しても問題がない。このため、そのような被介護者3の体勢が「座位」である場合には、危険判断部15は、報知部16に対して報知の指示を行わない。
次に、被介護者3の体勢が「離床」であるときには、危険判断部15は、報知部16に被介護者3がベッドからいなくなったことを報知するように指示する。
次に、被介護者3の体勢が「立位」及び「転倒」であるときには、被介護者3は危険な体勢である。このときには、危険判断部15は、報知部16に対して、被介護者3が危険な体勢であることを報知するように指示する。
続いて、寝具1が布団である場合の、被介護者3の各体勢における、危険判断部15の動作について説明する。
寝具1が布団である場合に、被介護者3の体勢が「臥床」であるときには、図10に示すように、危険判断部15は、被介護者3の体勢が危険でないと判断し、報知部16に対して報知の指示を行わない。
次に、被介護者3の体勢が「座位」であるときには、被介護者3が「離床」する前段階である可能性がある。そのため、危険判断部15は、被介護者3が「離床」する可能性があることを報知するように報知部16に指示する。ただし、動きがゆっくりである被介護者3については、危険判断部15は、被介護者3の体勢が「離床」であると判定してから、被介護者3の体勢が「離床」であることを報知するように報知部16に対して指示しても問題がない。このため、そのような被介護者3の体勢が「座位」である場合には、危険判断部15は、報知部16に対して報知の指示を行わない。
次に、被介護者3の体勢が「離床」であるときには、危険判断部15は、報知部16に対して、被介護者3が布団からいなくなったことを報知するように指示する。
次に、被介護者3の体勢が「立位」であるときには、布団上で被介護者3が立っていることは危険な行動ではないが、被介護者3が「離床」する前段階である可能性がある。そのため、危険判断部15は、被介護者3が「離床」する可能性があることを報知するように報知部16に指示する。ただし、動きがゆっくりである被介護者3については、危険判断部15は、被介護者3の体勢が「離床」であると判定してから、被介護者3の体勢が「離床」であることを報知するように報知部16に対して指示しても問題がない。このため、そのような被介護者3の体勢が「立位」である場合には、危険判断部15は、報知部16に対して報知の指示を行わない。
次に、被介護者3の体勢が「転倒」であるときには、被介護者3が布団からはみ出た、又は布団から這い出した体勢である可能性が高いため、危険判断部15は、報知部16に報知の指示を行わない。ただし、「転倒」の体勢が一定時間続く場合には異常であると考えられるため、危険判断部15は、報知部16に異常であることを報知する指示をする。
以上のように、本実施形態の危険検出装置10では、寝具1の種類と被介護者3の体勢の種類との組み合わせにより、被介護者3の体勢が危険であるかどうかを判断している。これにより、被介護者3の体勢が、寝具1がベッドである場合には危険ではあるが、寝具1が布団である場合には危険ではない体勢である例えば「立位」や「転倒」等の体勢に対して、介護者や家族に被介護者3の情報を報知するか否かを適切に判断可能となる。その結果、介護者や家族に対して不要な呼び出しをしなくて済むので、介護者や家族の介護の負担を軽減することが可能となる。
このように、本実施形態における危険検出装置10は、カメラ11が撮影した画像としてのカメラ画像P1を分析することにより、寝具領域D1、及び該寝具領域D1の周辺の床面2を含む周辺領域D2における被介護者3の体勢を判定する。そして、危険検出装置10は、床面2からの寝具1の高さとしての寝具高さΔLを算出する寝具高さ算出部13と、寝具領域D1及び周辺領域D2における被介護者3の体勢を判定する体勢判定部14と、寝具高さΔL及び被介護者3の体勢に基づいて、該被介護者3が危険な体勢であるか否かを判断する危険判断部15と、危険判断部15によって被介護者3が危険な体勢であると判断された場合に、該被介護者3が危険な体勢であることを報知する報知部16とを備えている。
上記の構成によれば、寝具高さ算出部13によって床面2からの寝具高さΔLを算出し、体勢判定部14によって被介護者3の体勢を判定する。そして、危険判断部15は、寝具高さΔLと人の体勢とから、被介護者3が危険な体勢にあるかどうかを判断する。そして、危険判断部が、被介護者3の体勢が危険な体勢であると判断した場合には、報知部16がその旨を報知する。
これにより、被介護者3の体勢が、寝具1がベッドである場合には危険ではあるが、寝具1が布団である場合には危険ではない体勢に対して、被介護者3が危険であるか否かについて適切に判断可能となる。その結果、介護者や家族に対して不要な呼び出しをしなくて済むので、介護者や家族の介護の負担を軽減することが可能となる。
したがって、寝具高さΔLを考慮して被介護者3の体勢が危険であることを報知する危険検出装置10を提供することができる。
また、本実施形態における危険検出装置10では、カメラ11が撮影した画像としてのカメラ画像P1に寝具領域D1を設定すると共に、該設定された寝具領域D1を用いて周辺領域D2を設定する領域設定部としての座標設定部12が設けられている。
上記の構成によれば、座標設定部12は、寝具領域D1から周辺領域D2を自動的に算出することができる。
また、本実施形態における危険検出装置10では、寝具高さ算出部13のカメラ寝具間距離算出部13aは、寝具領域D1の各画素におけるカメラ11と撮影物との距離の頻度分布を示す第1ヒストグラムとしてのヒストグラムH1を作成し、ヒストグラムH1における頻度ピークのうち、カメラとの距離が最も大きい頻度ピークに対応する距離をカメラ寝具間距離L1として算出する。
上記の構成によれば、カメラ寝具間距離L1を正確に算出することができる。
また、本実施形態における危険検出装置10は、寝具高さ算出部13のカメラ床面間距離算出部13bは、周辺領域D2の各画素におけるカメラ11と撮影物との距離の頻度分布を示す第2ヒストグラムとしてのヒストグラムH2を作成し、該ヒストグラムH2における頻度ピークのうち、カメラ11との距離が最も大きい頻度ピークに対応する距離をカメラ床面間距離L2として算出する。
上記の構成によれば、カメラ床面間距離を正確に算出することができる。
また、本実施形態における危険検出装置10では、危険判断部15は、寝具高さΔLが設定値よりも高い場合は、寝具1上における人の立位体勢及び寝具1からの転倒体勢を危険と判断すると共に、寝具高さΔLが設定値以下の場合は、寝具1上における人の立位体勢及び前記寝具1からの転倒体勢を危険ではないと判断する。
上記の構成によれば、人の体勢が、寝具がベッドである場合には危険ではあるが、寝具1が布団である場合には危険ではない体勢である立位及び転倒の体勢に対して、報知するか否かを適切に判断可能となる。その結果、介護者や家族に対して不要な呼び出しをしなくて済むので、介護者や家族の介護の負担を軽減することが可能となる。
また、本実施形態における危険検出装置10では、危険判断部15は、寝具高さΔLが設定値よりも高い場合は、寝具1上における人の立位体勢及び前記寝具からの転倒体勢を危険と判断すると共に、寝具高さΔLが設定値以下の場合は、寝具1上における人の立位体勢及び寝具1からの転倒体勢を危険ではないと判断する。
上記の構成によれば、人の体勢が、寝具1がベッドである場合には危険ではあるが、寝具1が布団である場合には危険ではない体勢である立位及び転倒の体勢に対して、報知するか否かを適切に判断可能となる。その結果、介護者や家族に対して不要な呼び出しをしなくて済むので、介護者や家族の介護の負担を軽減することが可能となる。
〔実施形態2〕
本発明の他の実施形態について、図11に基づいて説明すれば、以下のとおりである。尚、説明の便宜上、前記実施形態にて説明した部材と同じ機能を有する部材については、同じ符号を付記し、その説明を省略する。
本発明の他の実施形態について、図11に基づいて説明すれば、以下のとおりである。尚、説明の便宜上、前記実施形態にて説明した部材と同じ機能を有する部材については、同じ符号を付記し、その説明を省略する。
本実施形態の危険検出装置20は、カメラ寝具間距離L1及びカメラ床面間距離L2を算出する方法が、前記実施形態の危険検出装置10とは異なっている。すなわち、前記実施形態の危険検出装置10では、カメラ寝具間距離算出部13a及びカメラ床面間距離算出部13bは、ヒストグラムH1及びヒストグラムH2を使用してカメラ寝具間距離L1及びカメラ床面間距離L2を算出していた。しかし、本実施形態の危険検出装置20では、ヒストグラムH1及びヒストグラムH2を使用していない点が異なっている。
本実施形態の危険検出装置20の構成について、図11に基づいて説明する。図11は、本実施形態における危険検出装置20の構成を示すブロック図である。
本実施形態における危険検出装置20は、図11に示すように、寝具高さ算出部23を備えている。そして、寝具高さ算出部23は、カメラ寝具間距離算出部23a、カメラ床面間距離算出部23b、及び距離差分計算部13cを有している。
上記カメラ寝具間距離算出部23aは、カメラ11と寝具1の表面との距離であるカメラ寝具間距離L1を算出する。上記カメラ床面間距離算出部23bは、カメラ11と床面2との距離であるカメラ床面間距離L2を算出する。そして、距離差分計算部13cは、カメラ寝具間距離算出部23aが求めたカメラ寝具間距離L1と、カメラ床面間距離算出部23bが求めたカメラ床面間距離L2との差により、寝具高さΔLを求める。
ここで、本実施の形態では、カメラ寝具間距離L1として、カメラ11から撮影物までの距離の平均距離LAV1を使用する。また、カメラ床面間距離L2として、カメラ11から撮影物までの距離の平均距離LAV2を使用する。
上記寝具高さ算出部23における具体的な寝具高さΔLの算出方法を、以下に説明する。
最初に、カメラ11と寝具1の表面との距離であるカメラ寝具間距離L1の算出方法について説明する。
まず、寝具高さ算出部23のカメラ寝具間距離算出部23aは、カメラ11が作成した距離画像を用いて、寝具領域D1のピクセル毎にカメラ11から撮影物までの距離の平均距離LAV1を算出する。そして、算出された平均距離LAV1を、カメラ寝具間距離L1として出力する。
次に、カメラ床面間距離L2の算出方法について説明する。
寝具高さ算出部23のカメラ床面間距離算出部23bは、カメラ11が作成した距離画像を用いて、周辺領域D2のピクセル毎のカメラ11から撮影物までの距離の平均距離LAV2を算出する。そして、算出された平均距離LAV2を、カメラ床面間距離L2として出力する。
カメラ寝具間距離算出部23aから出力された平均距離LAV1、及びカメラ床面間距離算出部23bから出力された平均距離LAV2を用いて、距離差分計算部13cは差分を求め、その差分を寝具高さΔLとして危険判断部15に出力する。
その後、危険判断部15は、前記実施形態1と同様に、被介護者3が危険な体勢であると判断すれば報知部16に異常であることを報知させる。
以上のように、カメラ寝具間距離L1及びカメラ床面間距離L2を算出する場合、寝具領域D1に人が存在したり、周辺領域D2に家具等の物が存在したりしていると、算出結果に誤差が生じることが考えられる。しかし、人や物の面積が、寝具1又は床面2の面積と比べて、大きくない場合には、誤差は十分に小さくなる。このため、誤差を無視することができる。
このように、本実施形態の危険検出装置20の寝具高さ算出部23は、簡素な方法によって、カメラ寝具間距離L1及びカメラ床面間距離L2を算出することができる。
〔実施形態3〕
本発明のさらに他の実施形態について、図12に基づいて説明すれば、以下のとおりである。尚、説明の便宜上、前記実施形態にて説明した部材と同じ機能を有する部材については、同じ符号を付記し、その説明を省略する。
本発明のさらに他の実施形態について、図12に基づいて説明すれば、以下のとおりである。尚、説明の便宜上、前記実施形態にて説明した部材と同じ機能を有する部材については、同じ符号を付記し、その説明を省略する。
本実施形態の危険検出装置30は、カメラ寝具間距離L1及びカメラ床面間距離L2を算出する方法が、前記実施形態の危険検出装置10・20とは異なっている。すなわち、前記実施形態の危険検出装置10では、カメラ寝具間距離算出部13a及びカメラ床面間距離算出部13bは、ヒストグラムH1及びヒストグラムH2を使用してカメラ寝具間距離L1及びカメラ床面間距離L2を算出していた。しかし、本実施の形態の危険検出装置30でも、実施形態2の危険検出装置20と同様に、ヒストグラムH1及びヒストグラムH2を使用していない。また、本実施形態における危険検出装置30のカメラ寝具間距離L1及びカメラ床面間距離L2の算出方法は、実施形態2における危険検出装置20のカメラ寝具間距離L1及びカメラ床面間距離L2の算出方法とも異なっている。
本実施形態の危険検出装置30の構成について、図12に基づいて説明する。図12は、本実施形態における危険検出装置30の構成を示すブロック図である。
本実施形態の危険検出装置30は、図12に示すように、寝具高さ算出部33を備えている。そして、寝具高さ算出部33は、カメラ寝具間距離算出部33a、カメラ床面間距離算出部33b、及び距離差分計算部13cを有している。
上記カメラ寝具間距離算出部33aは、カメラ11と寝具1の表面との距離であるカメラ寝具間距離L1を算出する。上記カメラ床面間距離算出部33bは、カメラ11と床面2との距離であるカメラ床面間距離L2を算出する。そして、距離差分計算部13cは、カメラ寝具間距離算出部33aが求めたカメラ寝具間距離L1と、カメラ床面間距離算出部23bが求めたカメラ床面間距離L2との差により、寝具高さΔLを求める。
ここで、本実施の形態では、カメラ寝具間距離L1として、カメラ11から撮影物までの距離のうち、最大となる最大距離LMAX1を使用する。また、カメラ床面間距離L2として、カメラ11から撮影物までの距離のうち、最大距離LMAX2を使用する。
上記寝具高さ算出部23における具体的な寝具高さΔLの算出方法を、以下に説明する。
最初に、カメラ11と寝具1の表面との距離であるカメラ寝具間距離L1の算出方法について説明する。
寝具高さ算出部33のカメラ寝具間距離算出部33aは、カメラ11が作成した距離画像を用いて、寝具領域D1のピクセル毎にカメラ11から撮影物までの距離のうち、最大となる最大距離LMAX1を算出する。そして、算出された最大距離LMAX1を、カメラ寝具間距離L1として出力する。
次に、カメラ床面間距離L2の算出方法について説明する。
寝具高さ算出部33のカメラ床面間距離算出部33bは、カメラ11が作成した距離画像を用いて、寝具領域D1のピクセル毎にカメラ11から撮影物までの距離のうち、最大となる最大距離LMAX2を算出する。そして、算出された最大距離LMAX2を、カメラ床面間距離L2として出力する。
カメラ寝具間距離算出部33aから出力された最大距離LMAX1、及びカメラ床面間距離算出部33bから出力された最大距離LMAX2を用いて、距離差分計算部13cは差分を求め、その差分を寝具高さΔLとして危険判断部15に出力する。
その後、危険判断部15は、前記実施形態1と同様に、被介護者3が危険な体勢であると判断すれば報知部16に異常であることを報知させる。
以上のように、カメラ寝具間距離L1及びカメラ床面間距離L2を算出する場合、寝具領域D1に人が存在したり、周辺領域D2に家具等の物が存在したりしていることが考えられる。しかし、カメラ11と人との距離、及びカメラ11と家具との距離は、それぞれカメラ寝具間距離L1及びカメラ床面間距離L2よりも小さくなる。したがって、最大距離LMAX1及び最大距離LMAX2をそれぞれカメラ寝具間距離L1及びカメラ床面間距離L2として算出することができる。
また、上述した本実施形態の距離算出方法では、カメラ11による距離測定の精度が良くない場合には、カメラ寝具間距離L1及びカメラ床面間距離L2を正しく求めることができない可能性がある。しかし、本実施形態の距離算出方法を用いることにより、カメラ寝具間距離L1及びカメラ床面間距離L2を最も短時間で算出することができる。
このように、本実施形態の危険検出装置30の寝具高さ算出部33は、最も短時間で、カメラ寝具間距離L1及びカメラ床面間距離L2を算出することができる。
〔実施形態4〕
本発明のさらに他の実施形態について図13及び図14に基づいて説明すれば、以下のとおりである。尚、説明の便宜上、前記実施形態にて説明した部材と同じ機能を有する部材については、同じ符号を付記し、その説明を省略する。
本発明のさらに他の実施形態について図13及び図14に基づいて説明すれば、以下のとおりである。尚、説明の便宜上、前記実施形態にて説明した部材と同じ機能を有する部材については、同じ符号を付記し、その説明を省略する。
本実施形態の危険検出装置40は、寝具1が高さを変更することができる介護ベッドである場合に使用することができる点が異なっている。
すなわち、高さを変更することができる介護ベッドは、通常時にはベッドの高さを低くすることにより、被介護者3が転倒する際の衝撃を低減することができる。一方、介護者が被介護者3を介護するときには、ベッドの高さを高くすることにより、介護者が楽に介護できるように設計されている。最近では、このように、介護ベッドの高さを最も低い位置にした場合には、ベッドの高さが10cm程度まで低くなる低床タイプの介護ベッドが市販されている。
しかし、このような高さを変更することができる介護ベッドを使用する場合、介護者が介護した後、ベッドの高さを低くすることを忘れてしまうことが考えられる。ベッドの高さが高い状態を維持していると、非常に危険である。本実施形態における危険検出装置40は、このような危険について、介護者に報知できるように構成されている。以下に具体的に説明する。
本実施形態の危険検出装置40の構成について、図13に基づいて説明する。図13は、本実施形態における危険検出装置40の構成を示すブロック図である。
本実施形態における危険検出装置40は、図13に示すように、危険判断部45及び報知部46を備えている。
危険判断部45は、寝具高さ算出部13によって算出された寝具高さΔLと、体勢判定部14によって判定された被介護者3の体勢とに基づいて、被介護者3が危険な体勢であるか否かを判断する。そして、危険判断部45は、危険な体勢であると判断した場合には、報知部46に被介護者3についての情報を介護者に報知するよう指示する。
危険判断部45が、報知部46に対して、被介護者3についての情報を介護者に報知するか否かの判断基準について、図14に基づいて説明する。図14は、寝具1の種類に対する被介護者3の体勢によって、報知部46が被介護者3についての情報を介護者に報知させるか否かの危険判断部45による判断を示す図である。
危険判断部45は、図14に示すように、寝具高さΔLがどれくらいであるか、つまり、30cm未満、30cm以上80cm未満、又は80cm以上であるかを判定する。実施形態1〜3の危険検出装置10・20・30では、寝具高さΔLの算出を一度行うと、その後は算出した寝具高さΔLを以降にも使用することができた。しかし、本実施形態の危険検出装置40では、高さを変更することができる介護ベッドを想定している。このため、カメラ11がカメラ画像P1を取得する毎に、又は一定時間毎に、寝具高さΔLを算出する。
次に、危険判断部45は、各寝具高さΔLに応じて、被介護者3の体勢が危険であるか否かを判断する。そして、危険判断部45は、危険な体勢であると判断した場合には、報知部46に被介護者3についての情報を介護者に報知するよう指示する。
寝具高さが30cm未満の場合、危険判断部45は、実施形態1における寝具1が布団である場合と同様の動作を行う。
また、寝具高さが30cm以上80cm以下の場合、危険判断部45は、実施形態1における寝具1がベッドである場合と同様の動作を行う。
さらに、寝具高さが30cm以上の場合、危険判断部45は、被介護者3がどのような体勢であっても、危険と判断し、介護者に対して報知するように、報知部46に指示する。
報知部46は、危険判断部45からの指示に基づいて、介護者に対して、被介護者3の情報を報知する。
本実施形態の危険検出装置40において設定した例えば30cm及び80cm等の寝具高さΔLは一例であり、介護ベッドの種類等によって、適宜変更することができる。例えば、例えば20cm及び50cm等の寝具高さΔLを設定することが可能であり、その他の値を設定することも可能である。
このように、本実施形態の危険検出装置40は、介護者が介護した後、ベッドの高さを低くすることを忘れてしまった場合に、介護者に対して危険であることを報知することができる。これにより、事故等を未然に防ぐことが可能となる。
この結果、本実施形態の危険検出装置40は、高さを変更することができる介護ベッドが低床タイプであって、該介護ベッドの高さを最も低くした場合には、実施形態1で説明した寝具1が布団である場合と同じ判断を行うことができる。
以上のように、本実施形態における危険検出装置40では、危険判断部45が、寝具高さΔLが設定値よりも高い場合は、寝具1上における人の立位体勢及び前記寝具1からの転倒体勢を危険と判断すると共に、寝具高さΔLが設定値以下の場合は、寝具1上における人の立位体勢及び前記寝具1からの転倒体勢を危険ではないと判断する。
上記の構成によれば、人の体勢が、寝具1がベッドである場合には危険ではあるが、寝具1が布団である場合には危険ではない体勢である立位及び転倒の体勢に対して、報知するか否かを適切に判断可能となる。その結果、介護者や家族に対して不要な呼び出しをしなくて済むので、介護者や家族の介護の負担を軽減することが可能となる。
〔まとめ〕
本発明の態様1における危険検出装置10・20・30・40は、カメラ11が撮影した画像(カメラ画像P1)を分析することにより、寝具領域D1、及び該寝具領域D1の周辺の床面2を含む周辺領域D2における人(被介護者3)の体勢を判定する危険検出装置において、上記床面2からの寝具1の高さ(寝具高さΔL)を算出する寝具高さ算出部13・23・33と、上記寝具領域D1及び上記周辺領域D2における人の体勢を判定する体勢判定部14と、上記寝具1の高さ(寝具高さΔL)及び人の体勢に基づいて、該人(被介護者3)が危険な体勢であるか否かを判断する危険判断部15・45と、上記危険判断部15・45によって上記人(被介護者3)が危険な体勢であると判断された場合に、該人(被介護者3)が危険な体勢であることを報知する報知部16・46とを備えていることを特徴としている。
本発明の態様1における危険検出装置10・20・30・40は、カメラ11が撮影した画像(カメラ画像P1)を分析することにより、寝具領域D1、及び該寝具領域D1の周辺の床面2を含む周辺領域D2における人(被介護者3)の体勢を判定する危険検出装置において、上記床面2からの寝具1の高さ(寝具高さΔL)を算出する寝具高さ算出部13・23・33と、上記寝具領域D1及び上記周辺領域D2における人の体勢を判定する体勢判定部14と、上記寝具1の高さ(寝具高さΔL)及び人の体勢に基づいて、該人(被介護者3)が危険な体勢であるか否かを判断する危険判断部15・45と、上記危険判断部15・45によって上記人(被介護者3)が危険な体勢であると判断された場合に、該人(被介護者3)が危険な体勢であることを報知する報知部16・46とを備えていることを特徴としている。
上記の発明によれば、寝具高さ算出部によって床面からの寝具の高さを算出し、体勢判定部によって人の体勢を判定する。そして、危険判断部は、寝具の高さと人の体勢とから、被介護者3が危険な体勢にあるかどうかを判断する。そして、危険判断部が、人の体勢が危険な体勢であると判断した場合には、報知部がその旨を報知する。
これにより、人の体勢が、寝具がベッドである場合には危険ではあるが、寝具が布団である場合には危険ではない体勢に対して、人が危険であるか否かについて適切に判断可能となる。その結果、介護者や家族に対して不要な呼び出しをしなくて済むので、介護者や家族の介護の負担を軽減することが可能となる。
したがって、寝具の高さを考慮して被介護者の体勢が危険であることを報知する危険検出装置を提供することができる。
本発明の態様2における危険検出装置10・20・30・40は、態様1における危険検出装置において、前記カメラ11が撮影した画像(カメラ画像P1)に前記寝具領域D1を設定すると共に、該設定された寝具領域D1を用いて前記周辺領域D2を設定する領域設定部(座標設定部12)が設けられていることが好ましい。
上記の構成によれば、領域設定部は、寝具領域から周辺領域を自動的に算出することができる。
本発明の態様3における危険検出装置10・20・30・40は、態様1又は態様2における危険検出装置において、前記寝具高さ算出部13・23・33は、前記カメラ11と前記寝具1の表面との間のカメラ寝具間距離L1を算出するカメラ寝具間距離算出部13a・23a・33aと、上記カメラ11と床面2との間のカメラ床面間距離L2を算出するカメラ床面間距離算出部13b・23b・33bと、上記カメラ寝具間距離L1とカメラ床面間距離L2との差分を計算することにより、前記寝具1の高さ(寝具高さΔL)を算出する距離差分算出部(距離差分計算部13c)とを備えていることが好ましい。
上記の構成によれば、カメラ寝具間距離算出部がカメラ寝具間距離を算出し、カメラ床面間距離算出部がカメラ床面間距離を算出する。そして、距離差分算出部が、カメラ寝具間距離とカメラ床面間距離との差分を計算することにより、寝具の高さを算出している。これにより、寝具高さ算出部は、寝具の高さを正確に算出することができる。
本発明の態様4における危険検出装置10・40は、態様3における危険検出装置において、前記カメラ寝具間距離算出部13aは、前記寝具領域D1の各画素における前記カメラ11と撮影物との距離の頻度分布を示す第1ヒストグラム(ヒストグラムH1)を作成し、該第1ヒストグラム(ヒストグラムH1)における頻度ピークのうち、前記カメラとの距離が最も大きい頻度ピークに対応する距離を前記カメラ寝具間距離L1として算出するとすることができる。
上記の構成によれば、カメラ寝具間距離を正確に算出することができる。
本発明の態様5における危険検出装置10・40は、態様3又は態様4における危険検出装置において、前記カメラ床面間距離算出部13bは、前記周辺領域D2の各画素における前記カメラ11と撮影物との距離の頻度分布を示す第2ヒストグラム(ヒストグラムH2)を作成し、該第2ヒストグラム(ヒストグラムH2)における頻度ピークのうち、前記カメラ11との距離が最も大きい頻度ピークに対応する距離を前記カメラ床面間距離L2として算出するとすることができる。
上記の構成によれば、カメラ床面間距離を正確に算出することができる。
本発明の態様6における危険検出装置40は、態様2〜5の何れか1つにおける危険検出装置において、前記危険判断部45は、前記寝具1の高さ(寝具高さΔL)が設定値よりも高い場合は、前記寝具1上における人の立位体勢及び前記寝具からの転倒体勢を危険と判断すると共に、前記寝具の高さ(寝具高さΔL)が上記設定値以下の場合は、前記寝具1上における人の立位体勢及び前記寝具1からの転倒体勢を危険ではないと判断する構成であることが好ましい。
上記の構成によれば、人の体勢が、寝具がベッドである場合には危険ではあるが、寝具が布団である場合には危険ではない体勢である立位及び転倒の体勢に対して、報知するか否かを適切に判断可能となる。その結果、介護者や家族に対して不要な呼び出しをしなくて済むので、介護者や家族の介護の負担を軽減することが可能となる。
本発明は上述した各実施形態に限定されるものではなく、請求項に示した範囲で種々の変更が可能であり、異なる実施形態にそれぞれ開示された技術的手段を適宜組み合わせて得られる実施形態についても本発明の技術的範囲に含まれる。さらに、各実施形態にそれぞれ開示された技術的手段を組み合わせることにより、新しい技術的特徴を形成することができる。
本発明は、介護施設や自宅等において、被介護者が危険な状態にあることを介護者や家族に知らせる装置に利用することができる。
1 寝具
2 床面
3 被介護者(人)
10・20・30・40 危険検出装置
11 カメラ
12 座標設定部(領域設定部)
13・23・33 寝具高さ算出部
13a・23a・33a カメラ寝具間距離算出部
13b・23b・33b カメラ床面間距離算出部
13c 距離差分計算部(距離差分算出部)
14 体勢判定部
15・45 危険判断部
16・46 報知部
D1 寝具領域
D2 周辺領域
H1 ヒストグラム(第1ヒストグラム)
H2 ヒストグラム(第2ヒストグラム)
L1 カメラ寝具間距離
L2 カメラ床面間距離
P1 カメラ画像
2 床面
3 被介護者(人)
10・20・30・40 危険検出装置
11 カメラ
12 座標設定部(領域設定部)
13・23・33 寝具高さ算出部
13a・23a・33a カメラ寝具間距離算出部
13b・23b・33b カメラ床面間距離算出部
13c 距離差分計算部(距離差分算出部)
14 体勢判定部
15・45 危険判断部
16・46 報知部
D1 寝具領域
D2 周辺領域
H1 ヒストグラム(第1ヒストグラム)
H2 ヒストグラム(第2ヒストグラム)
L1 カメラ寝具間距離
L2 カメラ床面間距離
P1 カメラ画像
Claims (6)
- カメラが撮影した画像を分析することにより、寝具領域、及び該寝具領域の周辺の床面を含む周辺領域における人の体勢を判定する危険検出装置において、
上記床面からの寝具の高さを算出する寝具高さ算出部と、
上記寝具領域及び上記周辺領域における人の体勢を判定する体勢判定部と、
上記寝具の高さ及び人の体勢に基づいて、該人が危険な体勢であるか否かを判断する危険判断部と、
上記危険判断部によって上記人が危険な体勢であると判断された場合に、該人が危険な体勢であることを報知する報知部とを備えていることを特徴とする危険検出装置。 - 前記カメラが撮影した画像に前記寝具領域を設定すると共に、該設定された寝具領域を用いて前記周辺領域を設定する領域設定部が設けられていることを特徴とする請求項1記載の危険検出装置。
- 前記寝具高さ算出部は、
前記カメラと前記寝具の表面との間のカメラ寝具間距離を算出するカメラ寝具間距離算出部と、
上記カメラと床面との間のカメラ床面間距離を算出するカメラ床面間距離算出部と、
上記カメラ寝具間距離とカメラ床面間距離との差分を計算することにより、前記寝具の高さを算出する距離差分算出部とを備えていることを特徴とする請求項1又は2記載の危険検出装置。 - 前記カメラ寝具間距離算出部は、前記寝具領域の各画素における前記カメラと撮影物との距離の頻度分布を示す第1ヒストグラムを作成し、該第1ヒストグラムにおける頻度ピークのうち、前記カメラとの距離が最も大きい頻度ピークに対応する距離を前記カメラ寝具間距離として算出することを特徴とする請求項3記載の危険検出装置。
- 前記カメラ床面間距離算出部は、前記周辺領域の各画素における前記カメラと撮影物との距離の頻度分布を示す第2ヒストグラムを作成し、該第2ヒストグラムにおける頻度ピークのうち、前記カメラとの距離が最も大きい頻度ピークに対応する距離を前記カメラ床面間距離として算出することを特徴とする請求項3又は4記載の危険検出装置。
- 前記危険判断部は、
前記寝具の高さが設定値よりも高い場合は、前記寝具上における人の立位体勢及び前記寝具からの転倒体勢を危険と判断すると共に、
前記寝具の高さが上記設定値以下の場合は、前記寝具上における人の立位体勢及び前記寝具からの転倒体勢を危険ではないと判断することを特徴とする請求項1〜5のいずれか1項に記載の危険検出装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015126793A JP2017010383A (ja) | 2015-06-24 | 2015-06-24 | 危険検出装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015126793A JP2017010383A (ja) | 2015-06-24 | 2015-06-24 | 危険検出装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2017010383A true JP2017010383A (ja) | 2017-01-12 |
Family
ID=57763740
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2015126793A Pending JP2017010383A (ja) | 2015-06-24 | 2015-06-24 | 危険検出装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2017010383A (ja) |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2019120958A (ja) * | 2017-12-28 | 2019-07-22 | ミネベアミツミ株式会社 | 在床状態監視システム、及びこれを備えるベッド |
| JP2020194212A (ja) * | 2019-05-24 | 2020-12-03 | パラマウントベッド株式会社 | システム |
| JP2021503315A (ja) * | 2017-10-20 | 2021-02-12 | シーメンス メディカル ソリューションズ ユーエスエー インコーポレイテッドSiemens Medical Solutions USA,Inc. | 患者ベッド電子ルーラ |
| JP2022061829A (ja) * | 2020-10-07 | 2022-04-19 | パラマウントベッド株式会社 | ベッドシステム |
-
2015
- 2015-06-24 JP JP2015126793A patent/JP2017010383A/ja active Pending
Cited By (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2021503315A (ja) * | 2017-10-20 | 2021-02-12 | シーメンス メディカル ソリューションズ ユーエスエー インコーポレイテッドSiemens Medical Solutions USA,Inc. | 患者ベッド電子ルーラ |
| US11246545B2 (en) | 2017-10-20 | 2022-02-15 | Siemens Medical Solutions Usa, Inc. | Patient bed electronic ruler |
| JP2019120958A (ja) * | 2017-12-28 | 2019-07-22 | ミネベアミツミ株式会社 | 在床状態監視システム、及びこれを備えるベッド |
| US12048563B2 (en) | 2017-12-28 | 2024-07-30 | Minebea Mitsumi Inc. | On-bed state monitoring system and bed including same |
| JP2020194212A (ja) * | 2019-05-24 | 2020-12-03 | パラマウントベッド株式会社 | システム |
| JP7267104B2 (ja) | 2019-05-24 | 2023-05-01 | パラマウントベッド株式会社 | システム |
| JP2022061829A (ja) * | 2020-10-07 | 2022-04-19 | パラマウントベッド株式会社 | ベッドシステム |
| JP7457625B2 (ja) | 2020-10-07 | 2024-03-28 | パラマウントベッド株式会社 | ベッドシステム |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5682203B2 (ja) | 安全看護システム、および、安全看護システムの制御方法 | |
| TWI425431B (zh) | 監視裝置與程式 | |
| JP5682204B2 (ja) | 安全看護システム、および、安全看護システムの制御方法 | |
| JP6115335B2 (ja) | 情報処理装置、情報処理方法、及び、プログラム | |
| WO2016143641A1 (ja) | 姿勢検知装置および姿勢検知方法 | |
| JP6115692B1 (ja) | 行動検知装置、該方法および該プログラム、ならびに、被監視者監視装置 | |
| JPWO2015133195A1 (ja) | 情報処理装置、情報処理方法、及び、プログラム | |
| CN105940428A (zh) | 信息处理装置、信息处理方法及程序 | |
| WO2014024364A1 (ja) | 対象物検出装置、対象物検出方法、プログラム | |
| JP5760905B2 (ja) | 危険検知装置及び危険検知方法 | |
| JPWO2016186160A1 (ja) | 画像処理システム、画像処理装置、画像処理方法、および画像処理プログラム | |
| CN105960663A (zh) | 信息处理装置、信息处理方法及程序 | |
| JP2016157170A (ja) | 異常状態通知システム、異常状態通知プログラム、異常状態通知方法および異常状態通知装置 | |
| JP6424542B2 (ja) | 人物の動作モニタ方法、人物の動作モニタプログラムおよび情報処理装置 | |
| JP2014140447A (ja) | ベット在床者監視方法及びその装置 | |
| JP6922914B2 (ja) | 見守りシステム、見守り装置、見守り方法、および見守りプログラム | |
| JP2008212306A (ja) | 寝台装置 | |
| JP5870230B1 (ja) | 見守り装置、見守り方法および見守りプログラム | |
| WO2019163561A1 (ja) | 情報処理装置 | |
| JP7714953B2 (ja) | 見守りシステム、見守り装置、見守り方法、および見守りプログラム | |
| JP7435609B2 (ja) | 画像処理システム、画像処理プログラム、および画像処理方法 | |
| JP7234603B2 (ja) | 情報処理システム、位置特定方法及びプログラム | |
| JP2022126071A (ja) | 画像処理方法 | |
| WO2019240197A1 (ja) | 情報処理装置 | |
| JP7607320B2 (ja) | 画像処理方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A711 | Notification of change in applicant |
Free format text: JAPANESE INTERMEDIATE CODE: A711 Effective date: 20170607 |