JP2017017488A - 監視システム、撮影制御方法及びプログラム - Google Patents
監視システム、撮影制御方法及びプログラム Download PDFInfo
- Publication number
- JP2017017488A JP2017017488A JP2015131510A JP2015131510A JP2017017488A JP 2017017488 A JP2017017488 A JP 2017017488A JP 2015131510 A JP2015131510 A JP 2015131510A JP 2015131510 A JP2015131510 A JP 2015131510A JP 2017017488 A JP2017017488 A JP 2017017488A
- Authority
- JP
- Japan
- Prior art keywords
- moving body
- imaging
- priority
- target moving
- identification
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images


Landscapes
- Closed-Circuit Television Systems (AREA)
- Alarm Systems (AREA)
- Studio Devices (AREA)
Abstract
【課題】監視制度の低下を防ぎつつ、面倒な作業を要することなく、動線と移動体の紐付けを適切に行うことを目的とする。
【解決手段】監視対象の複数の動線それぞれに対応する複数の移動体を撮影する第1の撮影手段と、第1の撮影手段により得られた撮影画像に基づいて、処理対象となる対象移動体の特徴量を抽出する特徴量抽出手段と、対象移動体の特徴量に基づく、対象移動体の個別識別の識別度を推定する推定手段と、識別度に基づいて、対象移動体の第2の撮影手段による撮影の優先度を算出する優先度算出手段と、優先度を対応付けた対象移動体の撮影指示を第2の撮影手段に送信する送信手段とを有する。
【選択図】図3
【解決手段】監視対象の複数の動線それぞれに対応する複数の移動体を撮影する第1の撮影手段と、第1の撮影手段により得られた撮影画像に基づいて、処理対象となる対象移動体の特徴量を抽出する特徴量抽出手段と、対象移動体の特徴量に基づく、対象移動体の個別識別の識別度を推定する推定手段と、識別度に基づいて、対象移動体の第2の撮影手段による撮影の優先度を算出する優先度算出手段と、優先度を対応付けた対象移動体の撮影指示を第2の撮影手段に送信する送信手段とを有する。
【選択図】図3
Description
本発明は、監視システム、撮影制御方法及びプログラムに関する。
従来、監視カメラに代表される監視システムは、監視領域における迷子検知、不審者検出等、防犯、治安維持のために用いられてきた。一方近年、監視記録を詳細に分析することによって、店舗内における人物の消費行動の分析に応用する等、多目的に活用する監視システムが普及してきている。このような高度な分析に必要な情報(人物行動や車両行動等)を収集・分析するために、複数の監視カメラやセンサを連携させたシステムが知られている。また、人物や車両等の移動軌跡を詳細に追跡して分析を行う動線追跡技術を利用したシステムも知られている。
複数カメラを連携させる技術として、特許文献1には、複数のカメラにより得られた複数の撮像画像を収集した上で、各カメラの視野の重複量から各カメラに対して移動を促すフィードバックを行う技術が開示されている。こうすることで、監視領域の死角を減少させることができる。また、人物や車両等の動線追跡技術として、特許文献2には、複数カメラを連携させた上で監視領域内を俯瞰した人物の動線情報を構築するとともに、望遠・拡大撮影した各個人の詳細な顔画像を動線と紐付けて記憶する技術が開示されている。
動線を追跡する技術において、人物等の移動体の向き、ぶれや隠れに起因し、移動体の個別識別(例えば顔画像による個人認証)が困難な場合には、動線と、移動体とを紐付けることができない。これに対し、個別識別できない移動体にカメラを向けることにより、適切な撮影画像を得て、紐付けを行うことは可能である。しかしながら、すべての移動体に対し、もれなくカメラを向けることにより、紐付けを行うのは難しく、また手間のかかる作業となってしまう。
本発明はこのような問題点に鑑みなされたもので、監視制度の低下を防ぎつつ、面倒な作業を要することなく、動線と移動体の紐付けを適切に行うことを目的とする。
本発明はこのような問題点に鑑みなされたもので、監視制度の低下を防ぎつつ、面倒な作業を要することなく、動線と移動体の紐付けを適切に行うことを目的とする。
そこで、本発明は、監視システムであって、監視対象の複数の動線それぞれに対応する複数の移動体を撮影する第1の撮影手段と、前記第1の撮影手段により得られた撮影画像に基づいて、処理対象となる対象移動体の特徴量を抽出する特徴量抽出手段と、前記対象移動体の前記特徴量に基づく、前記対象移動体の個別識別の識別度を推定する推定手段と、前記識別度に基づいて、前記対象移動体の第2の撮影手段による撮影の優先度を算出する優先度算出手段と、前記優先度を対応付けた前記対象移動体の撮影指示を前記第2の撮影手段に送信する送信手段とを有することを特徴とする。
本発明によれば、監視制度の低下を防ぎつつ、面倒な作業を要することなく、動線と移動体の紐付けを適切に行うことができる。
以下、本発明の実施形態について図面に基づいて説明する。
(第1の実施形態)
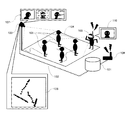
図1は、本実施形態に係る監視システムの概要を示す図である。監視サーバ装置101は通信回線102を介して監視カメラ装置103と接続され、監視空間104を監視している。監視カメラ装置103としては、具体的には、固定式監視カメラのほか、画角や向きの変更が可能なカメラ、雲台が移動可能なカメラが考えられる。
図1は、本実施形態に係る監視システムの概要を示す図である。監視サーバ装置101は通信回線102を介して監視カメラ装置103と接続され、監視空間104を監視している。監視カメラ装置103としては、具体的には、固定式監視カメラのほか、画角や向きの変更が可能なカメラ、雲台が移動可能なカメラが考えられる。
監視空間104には人物105が一人、または複数人通行している。監視カメラ装置103は、移動体の一例としての人物105を画像記録する他、動線計測や、監視対象となる人物の特徴量計測を行う。具体的には、監視カメラ装置103は、人物105それぞれを個体検知し、その移動軌跡を動線データ106として記録する。また、監視カメラ装置103は、特徴量計測としては、人物105の顔画像の撮影を行い、顔画像107を生成した上で、顔の特徴量を計測し、数値化する。監視カメラ装置103は、動線データや特徴量等の計測データを、監視カメラ装置103の設置位置情報、撮影方向、撮影画角と共に通信回線102を介して監視サーバ装置101に送信する。なお、顔の特徴量の数値化は監視サーバ装置101で代行してもよい。
一方で監視サーバ装置101は、無線通信装置108を介して警備員や店舗関係者が装着するウェアラブルデバイス109と接続する。ウェアラブルデバイス109は、頭部への装着式デバイスの他、タブレット型デバイス、携帯電話型デバイス等様々な形態が考えられる。ウェアラブルデバイス109は、撮影機能を有し、移動式監視カメラ装置の役割を担う。ウェアラブルデバイス109は、人物105と同じ視点で監視空間104を監視する。ウェアラブルデバイス109は、必要に応じて人物105の動線データ106又は顔画像110を記録し、無線通信装置108を介して監視サーバ装置101に送信する。なお、ウェアラブルデバイス109は必要に応じて複数台存在してもよい。
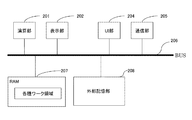
図2は、本実施形態の監視サーバ装置101のハードウェア構成を示す図である。演算部201は、情報処理のための演算、論理判断等を行う。演算部201は、システムバス206を介して、システムバス206に接続された各構成要素を制御する。表示部202は、画像情報の表示を制御するコントローラ及び液晶パネル、プロジェクタ等の出力装置である。
通信部205は、LAN,3G,4G,Bluetooth(登録商標)、RFID(Radio Frequency IDentification)技術等に代表されるネットワークコントローラ等である。通信部205は、他の装置との接続を制御する外部通信手段である。なお、同様の目的を達成できる通信方式であればよく、具体例に限らない。
RAM(Random Access Memory)207は、各構成要素からの各種データの一時記憶に用いられる。外部記憶部208は、フラッシュメモリ、HDD、光学ディスク等の物理媒体を用い、本実施形態で実行される処理プログラム等の制御プログラムコードの他、各種設定データ、画像データ等を記憶する。各構成要素からなる監視サーバ装置101は、UI部204からの各種の入力及び通信部205から供給されるネットワーク経由の各種入力に応じて作動する。すなわち、UI部204からの入力及び通信部205からの入力が供給されると、まず、インタラプト信号が演算部201に送られる。そして、その演算部201が外部記憶部208に記憶してある各種の制御信号を読出し、それらの制御信号に従って、各種の制御が行われる。
後述する監視サーバ装置101の機能や処理は、演算部201が外部記憶部208に格納されているプログラムを読み出し、このプログラムを実行することにより実現されるものである。なお、監視カメラ装置103のハードウェア構成は、監視サーバ装置101のハードウェア構成とほぼ同様である。
監視サーバ装置101の演算部201はまた、通信部205を介して監視カメラ装置103に指示を出すことにより、監視カメラ装置103による文書や人物の行動の撮影を制御する。文書や人物の行動を撮影する。文書の種類としては、単票や冊子等の物理媒体文書の他、タブレットデバイス等に表示される電子デバイス表示文書等が考えられる。UI部204は、ボタン、タッチパネル、キーボード、マウス等であり、ユーザからの指示が入力される。
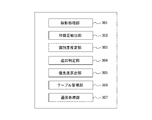
図3は、監視サーバ装置101のソフトウェア構成を示す図である。監視サーバ装置101は、撮影処理部301と、特徴量抽出部302と、識別度推定部303と、追加判定部304と、優先度算出部305と、テーブル管理部306と、通信処理部307とを有している。撮影処理部301は、監視カメラ装置103による撮影を制御する。特徴量抽出部302は、監視カメラ装置103により撮影された撮影画像に含まれる監視対象の人物の顔画像を特定し、顔画像の特徴量を抽出する。識別度推定部303は、特徴量に対する識別度を推定する。ここで識別度とは、特徴量に基づいて、人物の個別識別を行えるか否かを示す指標である。なお、特徴量及び識別度については後に詳述する。
追加判定部304は、識別度に基づいて、再撮影が必要か否かを判定する。優先度算出部305は、識別度とウェアラブルデバイス109と監視対象の人物の間の距離とに基づいて、監視対象の人物に対する撮影の優先度を算出する。テーブル管理部306は、外部記憶部208に記憶されている各種テーブルを管理する。通信処理部307は、ウェアラブルデバイス109等の外部装置との通信を制御する。
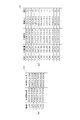
図4(a)は、監視サーバ装置101の外部記憶部208に格納されている動線テーブル401を示す図である。また、図4(b)は、監視サーバ装置101の外部記憶部208に格納されている動線座標テーブル402を示す図である。監視サーバ装置101は、動線データ106として、動線テーブル401及び動線座標テーブル402を格納する。動線テーブル401には、一定長の軌跡に1対1対応する動線IDが登録される。また、動線座標テーブル402には、動線テーブル401で定義された動線IDについて、計測された計測装置、計測時刻、座標、速度、方向等が登録される。なお座標及び速度については、複数の撮影機器による計測結果を統一して管理するため、撮影位置、撮影画角等の事前情報を用い、座標変換されたものを用いる。
図5(a)は、監視サーバ装置101の外部記憶部208に格納されている特徴量テーブル501を示す図である。図5(b)は、特徴量502を示す図である。特徴量502は、監視カメラ装置103により撮影された顔画像107又はウェアラブルデバイス109により撮影された顔画像110を分析することにより得られた顔の特徴量である。特徴量502は、個人識別のために用いられるもので、顔画像から、目・口・鼻の座標、推定年齢等を数値化した情報である。なお、特徴量の他の例としては、表情、肌の色、服装や持ち物等を用い、それぞれ輝度値や形状を数値化した情報であってもよい。
特徴量テーブル501には、撮影IDと、人物IDと、特徴量と、ぶれ度と、顔向きと、特徴量の識別度とが対応付けて記録される。撮影IDは、特徴量の識別情報である。人物IDは、監視対象の移動体である人物の識別情報である。識別度は、対応する特徴量や顔画像に基づいた、人物の個別識別のし易さを表す尺度である。ぶれや隠れが大きい物、正面を向かない顔画像は、監視精度を低下させる可能性が高いため、識別度は低く設定される。また、計測済かつ動線と紐付け済の特徴量との相関が高過ぎる場合には、誤検出の可能性を高めるため、識別度は低く設定される。
識別度の数値化例としては、顔画像の解像度、動きによりぶれたピクセル数、障害物等により隠れた面積の推定比率、顔の向きとして正面からの相対角度等、撮影成功度を表すものがある。他にも監視対象特徴量の各成分に関するユークリッド距離やマハラノビス距離等の距離関数や、各成分の共起率を用いる事も考えられる。ここに挙げた識別度の例は単独で用いても良いし、それぞれ重み付けをした上で複数個を組合せて決定することも良い。複数個を組合せて実施した場合には、特徴量の傾向が偏らずに計測されるため、データの識別精度の向上が実現できる。なお、このとき撮影成功度が高いにもかかわらず、計測済かつ紐付け済の特徴量との相関が閾値時間以上高くなる場合は同一人物と推定し、対応する複数レコードに同一の人物IDを割り振るものとする。
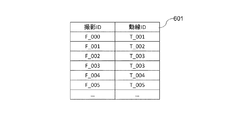
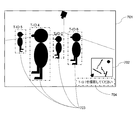
図6は、監視サーバ装置101の外部記憶部208に格納されている対応テーブル601を示す図である。対応テーブル601は、撮影IDと動線IDとの紐付け情報を格納している。図7は、本実施形態におけるウェアラブルデバイス109の表示部202に表示される表示画面701を示す図である。表示画面701には、視界内の様子の他、監視サーバ装置101から得られた周辺の各種情報が表示されている。なお、ウェアラブルデバイス109の表示部202は、接眼ディスプレイやタッチパネルディスプレイ等で実装される。表示画面701には、監視空間104の俯瞰情報を表示する俯瞰情報エリア702、人物105の動線追尾状況を表示する動線追尾枠703、監視サーバ装置101等からの行動指示を表示する行動指示表示領域704等がある。
図8は、監視サーバ装置101による撮影制御処理を示すフローチャートである。なお、監視サーバ装置101は、監視カメラ装置103から受信した撮影画像の解析や監視対象となる人物付帯のRFIDタグ等からの情報に基づいて、人物の位置及びその軌跡が追尾できている事を前提としている。なお、図8に示す撮影制御処理は、監視対象の複数の人物それぞれに対応する複数の動線それぞれを対象として実行される処理である。なお、監視カメラ装置103は、各動線に対する撮影制御処理を非同期的に並列して実行するものとする。
まず、S801において、監視カメラ装置103の演算部201は、処理対象の動線が、新規に計測した動線又は再試行対象として指定された動線かを判断する。演算部201は、処理対象の動線が新規の動線又は再試行対象の動線のいずれかである場合には(S801でYes)、処理をS802へ進める。演算部201は、処理対象の動線が新規の動線又は再試行対象の動線のいずれにも該当しない場合には(S801でNo)、処理対象の動線に対する処理を終了する。
S802において、特徴量抽出部302は、監視カメラ装置103により撮影された撮影画像から、処理対象の動線に対応する顔画像を特定し、特定した顔画像から特徴量を抽出する。ここで、S802の処理は、処理対象となる対象移動体としての人物の特徴量を抽出する特徴量抽出処理の一例である。そして、テーブル管理部306は、新たな撮影IDを割り当てた上で、抽出した特徴量を特徴量テーブル501に登録する。なお、監視サーバ装置101は、監視カメラ装置103から特徴量を受信している場合には、S802の処理は省略することができる。次に、S803において、識別度推定部303は、特徴量に基づいた人物の個別識別の識別度を推定する(推定処理)。識別度推定部303はさらに、推定した識別度をS802において登録した特徴量に対応付けて特徴量テーブル501に登録する。
次に、S804において、追加判定部304は、追加撮影の必要性の指標となる撮影必要度を算出する。追加判定部304は、例えば、(式1)により、識別度dに基づいて、撮影必要度N(d)を算出する。これにより、追加判定部304は、識別度が低い程より高い撮影必要度を算出することができる。
N(d)=−d …(式1)
N(d)=−d …(式1)
また、他の例としては、追加判定部304は、(式2)により撮影必要度N(d)を算出してもよい。ここで、mは、人物の推定年齢である。このように、人物の推定年齢を加算することにより、推定年齢が低い程、より高い撮影必要度を算出することができる。これにより、迷子等、監視強化の必要性が高いと予想される事象を詳細に情報収集できるので事前分析精度が高まる。
N(d)=−d−m …(式2)
N(d)=−d−m …(式2)
次に、S805において、追加判定部304は、撮影必要度と閾値とを比較することにより、再撮影が必要か否かを判定する(判定処理)。追加判定部304は、撮影必要度が閾値以上の場合には再撮影が必要と判定し(S805でYes)、処理をS806へ進める。追加判定部304は、撮影必要度が閾値未満の場合には、再撮影は不要と判定し(S805でNo)、処理をS812へ進める。
この場合、S812において、テーブル管理部306は、S802において抽出された特徴量の撮影IDを処理対象の動線の動線IDに対応付けて対応テーブル601に登録する。次に、S813において、演算部201は、処理対象の動線が撮影の再試行対象に設定されている場合にはこの設定を解除する。以上で、1つの動線に対する撮影制御処理が終了する。なおこの際、既に、ウェアラブルデバイス109に対し、監視サーバ装置101から撮影指示が送信されていた場合には、装着者の効率の改善のために監視サーバ装置101は、ウェアラブルデバイス109に対し、撮影中止指示を送信する(送信処理)。
一方、S806において、優先度算出部305は、優先度を算出する。具体的には、優先度算出部305は、監視サーバ装置101の不図示の測距センサの検知結果等に基づいて、処理対象の動線に対応する人物と、ウェアラブルデバイス109の間の距離rを特定する。そして、優先度算出部305は、識別度dと距離rとに基づいて、(式3)により優先度を算出する。
優先度=1/(d×r2) …(式3)
これにより、識別度が小さい程、また距離が短い程より高い優先度を算出することができる。
優先度=1/(d×r2) …(式3)
これにより、識別度が小さい程、また距離が短い程より高い優先度を算出することができる。
次に、S807において、通信処理部307は、監視対象の人物と優先度と撮影条件とを含む撮影指示をウェアラブルデバイス109に送信する(送信処理)。ここで、監視対象の人物は、処理対象の動線に対応する人物である。また、撮影条件は、演算部201により決定される。すなわち、演算部201は、監視対象の人物の動線に基づいて、監視対象の人物を撮影する際の撮影条件を決定する(条件決定処理)。ここで、撮影条件は、撮影位置、撮影方向、撮影タイミング等を含むものとする。
さらに他の例としては、演算部201は、ウェアラブルデバイス109の装着者が、移動して撮影すべきか否かを判断する。そして、移動した方が識別度が高い撮影が行えると判断した場合には、通信処理部307は、移動先を示す場所情報をさらに含む撮影指示をウェアラブルデバイス109に送信してもよい。また、ウェアラブルデバイス109が複数存在する場合には、通信処理部307は、冗長な撮影を防止するために最も近い場所にあるウェアラブルデバイス109を主担当デバイスとして指定する情報を撮影指示に含めてもよい。
これに対し、ウェアラブルデバイス109は、複数の動線それぞれに対する撮影制御処理において、複数の撮影指示を受信しており、各撮影指示に含まれる優先度に基づいて、各監視対象人物の撮影順を決定する。具体的には、ウェアラブルデバイス109は、優先度が大きい順を撮影順として決定する。ウェアラブルデバイス109は、優先度に応じて図5に示した行動指示表示領域704等に装着者に指示すべく、撮影指示を表示する。ウェアラブルデバイス109は、例えば、撮影指示として、撮影を行うべき地点と撮影対象の人物の到達予測時刻等を表示してもよい。そして、ウェアラブルデバイス109は、撮影を行うと、撮影画像中の顔画像から特徴量を抽出し、抽出結果を監視サーバ装置101に送信する。なお、ウェアラブルデバイス109は、抽出結果が妥当か否か装着者に判断させ、その後に抽出結果を送信してもよい。これにより、抽出結果の質を高めることができる。
これに対応し、S808において、通信処理部307は、ウェアラブルデバイス109から抽出結果を受信する。なお、抽出結果には、特徴量の他、撮影地点の座標、向き、撮影画像データが含まれているものとする。テーブル管理部306は、新たな撮影IDを割り当てた上で、抽出結果に示される特徴量を特徴量テーブル501に登録する。
また、他の例としては、ウェアラブルデバイス109により撮影された顔画像からの特徴量の抽出は、監視サーバ装置101が行ってもよい。この場合、ウェアラブルデバイス109は、監視サーバ装置101に撮影画像データを送信すればよい。一定時間(5秒等)内に撮影が行われなかった場合には、過去の撮影画像データを流用することでタイムアウト処理を行い、次のステップに推移する。S809において、識別度推定部303は、ウェアラブルデバイス109により撮影された顔画像の特徴量の識別度を推定する。なお、S809の処理は、S803の処理と同様である。次に、S810において、S304は、S809において推定した識別度に基づいて、撮影必要度を算出する。なお、S810の処理は、S804の処理と同様である。
次に、S811において、追加判定部304は、撮影必要度が閾値以上の場合には(S811でYes)、処理をS814へ進める。追加判定部304は、撮影必要度が閾値未満の場合には(S811でNo)、処理をS812へ進める。この場合、S812において、テーブル管理部306は、S808において受信した抽出結果に含まれる特徴量の撮影IDを動線IDに対応付けて対応テーブル601に登録し、その後処理をS813へ進める。なお、S812等で行う動線と特徴量の紐付け処理においては、データベースエンジン等への登録を想定しているが、検索インデックスを都度又は定期的に構築しておくとよい。これにより、監視対象の特徴量に対応する動線の抽出処理の効率を高められる。
S814においては、テーブル管理部306は、S809において推定された識別度と、既に特徴量テーブル501において、処理対象の動線に対応する人物の人物IDに対応付けられている登録済みの識別度とを比較する。テーブル管理部306は、S809において推定された識別度の方が大きい場合には(S814でYes)、処理をS815へ進める。テーブル管理部306は、S809において推定された識別度が登録済みの識別度以下の場合には(S814でNo)、処理をS816へ進める。
S815において、テーブル管理部306は、処理対象の動線の動線IDに、S808において受信した抽出結果に含まれる特徴量の撮影IDを対応付けて対応テーブル601に登録する。これにより、識別度は十分でないものの、動線に対応する特徴量を登録することができる。次に、S816において、演算部201は、処理対象の動線を撮影の再試行対象に設定する。以上で、1つの動線に対する撮影制御処理が終了する。
監視サーバ装置101は、定期的に、各動線に対する撮影制御処理を行うことにより、各動線に紐付ける特徴量等、監視対象の特徴量を、より識別度の高いものに、更新、維持することができる。さらに、監視サーバ装置101の制御の下、ウェアラブルデバイス109は、移動し続ける再撮影対象の人物のうち、より早く特徴量を特定する必要のある人物から順に特徴量を特定するための処理を開始することができる。したがって、顔の向きやぶれ、隠れによる情報量不足を補い、人物検索等の監視精度を向上させることができる。このことから、監視対象特徴量を用いた迷子、トラブル予測等、監視および分析の精度を高めることができる。
なお、第1の実施形態の変更例としては、監視サーバ装置101は、各動線に対して算出した優先度に基づいて、複数の人物の撮影順序を決定した上で、撮影順序を含む撮影指示をウェアラブルデバイス109に送信してもよい。これにより、ウェアラブルデバイス109の処理を軽減することができる。
(第2の実施形態)
次に、第2の実施形態に係る監視システムについて説明する。第2の実施形態に係る監視システムにおいては、監視サーバ装置101は、近い将来において撮影が行われる可能性を示す期待度を算出し、期待度に基づいて、ウェアラブルデバイス109による撮影を制御する。以下、第2の実施形態に係る監視システムについて、第1の実施形態に係る監視システムと異なる点について説明する。
次に、第2の実施形態に係る監視システムについて説明する。第2の実施形態に係る監視システムにおいては、監視サーバ装置101は、近い将来において撮影が行われる可能性を示す期待度を算出し、期待度に基づいて、ウェアラブルデバイス109による撮影を制御する。以下、第2の実施形態に係る監視システムについて、第1の実施形態に係る監視システムと異なる点について説明する。
図9は、第2の実施形態に係る監視サーバ装置101による撮影制御処理を示すフローチャートである。なお、図9に示す各処理のうち図8を参照しつつ説明した撮影制御処理の各処理と同一の処理には同一の番号を付している。S805において、追加判定部304は、撮影必要度が閾値以上の場合となり再撮影が必要と判定した場合には(S805でYes)、処理をS901へ進める。S901において、追加判定部304は、撮影が行われる可能性を示す期待度を算出する(期待度算出処理)。具体的には、追加判定部304は、まず処理対象の動線に基づいて、動線に対応する人物の経路予測を行う。そして、追加判定部304は、予測結果を用いて、監視カメラ装置103又はウェアラブルデバイス109の撮影可能領域に予測された経路が含まれるか否かを確率計算等によって定量化することにより、期待値を算出する。
次に、S902において、追加判定部304は、S901において算出した期待値と閾値とを比較し、期待値が閾値以上の場合に(S902でYes)、処理をS814へ進める。また、追加判定部304は、期待値が閾値未満の場合には(S902でNo)、処理をS806へ進める。なお、ウェアラブルデバイス109が撮影指示下にある場合には、追加判定部304は、ウェアラブルデバイス109への撮影指示を中止した上で処理をS806へ進める。これにより、期待値が低い場合にのみ、ウェアラブルデバイス109による再撮影を行うことができる。なお、第2の実施形態に係る監視システムのこれ以外の構成及び処理は、第1の実施形態に係る監視システムの構成及び処理と同様である。
以上のように、第2の実施形態に係る監視サーバ装置101は、時間の経過に伴い受動的に撮影可能な動線については、再撮影の対象としないこととする。これにより、ウェアラブルデバイス109への撮影指示を最小限に抑えるとともに、監視精度を維持できる。
第2の実施形態に係る監視システムの変更例としては、監視サーバ装置101は、識別度が閾値未満の状態が一定時間以上継続する場合には、重点的に撮影するように撮影の優先度をより高い値に変更してもよい(変更処理)。これにより、ある程度の時間が経過しても識別度が向上しない監視対象が存在する場合にも、監視対象全体の識別度を効率的に改善させることができる。
(その他の実施形態)
また、他の実施形態としては、例えば、遠方からの撮影によっては、監視対象の人物が障害物や別の人物の影に隠れること等により、動線が不連続になる場合がある。この際、監視サーバ装置101は、動線の終了・開始の時刻・位置がそれぞれ閾値以内であり、かつ監視対象の特徴量の距離が閾値以内である場合には、特徴量の再計測を行うのではなく、同一人物であると判断して動線同士を連結してもよい。こうすることで、不必要な再測定を抑制することができる上、動線の追跡精度を高めることができる。
また、他の実施形態としては、例えば、遠方からの撮影によっては、監視対象の人物が障害物や別の人物の影に隠れること等により、動線が不連続になる場合がある。この際、監視サーバ装置101は、動線の終了・開始の時刻・位置がそれぞれ閾値以内であり、かつ監視対象の特徴量の距離が閾値以内である場合には、特徴量の再計測を行うのではなく、同一人物であると判断して動線同士を連結してもよい。こうすることで、不必要な再測定を抑制することができる上、動線の追跡精度を高めることができる。
また、身長が低い等によって、識別度が継続的に低い状態が続く通行人について、分析精度が劣化する場合がある。この場合に対応するために、監視対象の同行者を特定し、同行監視対象関連付けをすることによって動線及び特徴量を代替することも効果的である。具体的には、監視サーバ装置101は、識別度が低い状態が一定時間以上継続する動線について、周辺の動線を分析し、座標位置と時刻の相関等を用いて、一定以上の相関を保つ場合に同行監視対象として関連付けを行う。そして、監視サーバ装置101は、同行監視対象の特徴量を抽出し、抽出した特徴量を識別度が低い方の動線と紐付けて登録する。識別度が低い状態が継続する通行人についても迷子等の事象を事前に検知することや、分析精度を高められる効果がある。
また、上述の実施形態においては、逐次的に監視対象識別度が高い監視対象特徴量が動線に紐付けされるために、局所解に陥る場合がある。これを回避するため、監視サーバ装置101は、時刻や登録件数等を基準として定期的に、過去の監視対象の特徴量を俯瞰した上で、全動線が相互に識別度が高まるよう特徴量テーブル501や対応テーブル601を更新してもよい。
また、本発明は、上述の実施形態の1以上の機能を実現するプログラムを、ネットワーク又は記憶媒体を介してシステム又は装置に供給し、そのシステム又は装置のコンピュータの1つ以上のプロセッサーがプログラムを読出し実行する処理でも実現可能である。また、1以上の機能を実現する回路(例えば、ASIC)によっても実現可能である。
以上、上述した各実施形態によれば、監視制度の低下を防ぎつつ、面倒な作業を要することなく、動線と移動体の紐付けを適切に行うことができる。
以上、本発明をその好適な実施形態に基づいて詳述してきたが、本発明はこれら特定の実施形態に限られるものではなく、この発明の要旨を逸脱しない範囲の様々な形態も本発明に含まれる。上述の実施形態の一部を適宜組み合わせてもよい。
101 監視サーバ装置
103 監視カメラ装置
109 ウェアラブルデバイス
103 監視カメラ装置
109 ウェアラブルデバイス
Claims (11)
- 監視対象の複数の動線それぞれに対応する複数の移動体を撮影する第1の撮影手段と、
前記第1の撮影手段により得られた撮影画像に基づいて、処理対象となる対象移動体の特徴量を抽出する特徴量抽出手段と、
前記対象移動体の前記特徴量に基づく、前記対象移動体の個別識別の識別度を推定する推定手段と、
前記識別度に基づいて、前記対象移動体の第2の撮影手段による撮影の優先度を算出する優先度算出手段と、
前記優先度を対応付けた前記対象移動体の撮影指示を前記第2の撮影手段に送信する送信手段と
を有することを特徴とする監視システム。 - 前記優先度算出手段は、さらに前記対象移動体と前記第2の撮影手段の間の距離に基づいて、前記対象移動体の前記優先度を算出することを特徴とする請求項1に記載の監視システム。
- 前記対象移動体に対応する前記識別度に基づいて、前記第2の撮影手段による前記対象移動体の再撮影が必要か否かを判定する判定手段をさらに有し、
前記判定手段により、前記対象移動体の前記再撮影が必要と判定された場合に、前記優先度算出手段は、前記対象移動体に対応する前記優先度を算出し、前記送信手段は、前記対象移動体の前記撮影指示を送信することを特徴とする請求項1又は2に記載の監視システム。 - 前記対象移動体の動線に基づいて、撮影条件を決定する条件決定手段をさらに有し、
前記送信手段は、前記撮影条件を含む前記撮影指示を送信することを特徴とする請求項1乃至3何れか1項に記載の監視システム。 - 前記送信手段は、前記判定手段により再撮影が不要と判定された場合に、前記第2の撮影手段に対し撮影中止指示を送信することを特徴とする請求項3又は4に記載の監視システム。
- 前記対象移動体に対応する動線に基づいて、前記第2の撮影手段により前記対象移動体に対する撮影が行われる期待度を算出する期待度算出手段をさらに有し、
前記判定手段は、さらに前記期待度に基づいて、再撮影が必要か否かを判定することを特徴とする請求項3乃至5何れか1項に記載の監視システム。 - 前記対象移動体の前記識別度が閾値未満の状態が一定時間以上継続する場合に、前記対象移動体の前記優先度をより高い値に変更する変更手段をさらに有することを特徴とする請求項1乃至6何れか1項に記載の監視システム。
- 第1の撮影手段により撮影された、監視対象の複数の動線それぞれに対応する複数の移動体を含む撮影画像から抽出された、処理対象となる対象移動体の特徴量に基づく、前記対象移動体の個別識別の識別度を推定する推定手段と、
前記識別度に基づいて、前記対象移動体の第2の撮影手段による撮影の優先度を算出する優先度算出手段と、
前記優先度を対応付けた前記対象移動体の撮影指示を前記第2の撮影手段に送信する送信手段と
を有することを特徴とする監視装置。 - 監視システムが実行する撮影制御方法であって、
監視対象の複数の動線それぞれに対応する複数の移動体を撮影する第1の撮影ステップと、
前記第1の撮影ステップにおいて得られた撮影画像に基づいて、処理対象となる対象移動体の特徴量を抽出する特徴量抽出ステップと、
前記対象移動体の前記特徴量に基づく、前記対象移動体の個別識別の識別度を推定する推定ステップと、
前記識別度に基づいて、前記対象移動体の第2の撮影手段による撮影の優先度を算出する優先度算出ステップと、
前記優先度を対応付けた前記対象移動体の撮影指示を前記第2の撮影手段に送信する送信ステップと
を含むことを特徴とする撮影制御方法。 - 監視装置が実行する撮影制御方法であって、
第1の撮影手段により撮影された、監視対象の複数の動線それぞれに対応する複数の移動体を含む撮影画像から抽出された、処理対象となる対象移動体の特徴量に基づく、前記対象移動体の個別識別の識別度を推定する推定ステップと、
前記識別度に基づいて、前記対象移動体の第2の撮影手段による撮影の優先度を算出する優先度算出ステップと、
前記優先度を対応付けた前記対象移動体の撮影指示を前記第2の撮影手段に送信する送信ステップと
を含むことを特徴とする撮影制御方法。 - コンピュータを、
第1の撮影手段により撮影された、監視対象の複数の動線それぞれに対応する複数の移動体を含む撮影画像から抽出された、処理対象となる対象移動体の特徴量に基づく、前記対象移動体の個別識別の識別度を推定する推定手段と、
前記識別度に基づいて、前記対象移動体の第2の撮影手段による撮影の優先度を算出する優先度算出手段と、
前記優先度を対応付けた前記対象移動体の撮影指示を前記第2の撮影手段に送信する送信手段と
して機能させるためのプログラム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015131510A JP2017017488A (ja) | 2015-06-30 | 2015-06-30 | 監視システム、撮影制御方法及びプログラム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015131510A JP2017017488A (ja) | 2015-06-30 | 2015-06-30 | 監視システム、撮影制御方法及びプログラム |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2017017488A true JP2017017488A (ja) | 2017-01-19 |
Family
ID=57831057
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2015131510A Pending JP2017017488A (ja) | 2015-06-30 | 2015-06-30 | 監視システム、撮影制御方法及びプログラム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2017017488A (ja) |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2018165849A (ja) * | 2017-03-28 | 2018-10-25 | 達広 佐野 | カメラによる属性収集システム |
| JP2018170574A (ja) * | 2017-03-29 | 2018-11-01 | セコム株式会社 | 監視システム |
| WO2022025127A1 (ja) * | 2020-07-28 | 2022-02-03 | 株式会社日立産業制御ソリューションズ | 動画解析装置及び動画解析方法 |
| JPWO2024084597A1 (ja) * | 2022-10-18 | 2024-04-25 | ||
| WO2025203357A1 (ja) * | 2024-03-27 | 2025-10-02 | 日本電気株式会社 | 情報処理装置、情報処理方法、及び記録媒体 |
-
2015
- 2015-06-30 JP JP2015131510A patent/JP2017017488A/ja active Pending
Cited By (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2018165849A (ja) * | 2017-03-28 | 2018-10-25 | 達広 佐野 | カメラによる属性収集システム |
| JP2018170574A (ja) * | 2017-03-29 | 2018-11-01 | セコム株式会社 | 監視システム |
| WO2022025127A1 (ja) * | 2020-07-28 | 2022-02-03 | 株式会社日立産業制御ソリューションズ | 動画解析装置及び動画解析方法 |
| JP2022024915A (ja) * | 2020-07-28 | 2022-02-09 | 株式会社 日立産業制御ソリューションズ | 動画解析装置及び動画解析方法 |
| JPWO2024084597A1 (ja) * | 2022-10-18 | 2024-04-25 | ||
| JP7823763B2 (ja) | 2022-10-18 | 2026-03-04 | 日本電気株式会社 | 情報処理装置、情報処理制御方法及び記録媒体 |
| WO2025203357A1 (ja) * | 2024-03-27 | 2025-10-02 | 日本電気株式会社 | 情報処理装置、情報処理方法、及び記録媒体 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6741130B2 (ja) | 情報処理システム、情報処理方法及びプログラム | |
| US11157778B2 (en) | Image analysis system, image analysis method, and storage medium | |
| KR102153591B1 (ko) | 영상 감시 시스템에서의 실시간 쓰레기 투기 행위 탐지 방법 및 장치 | |
| JP6406241B2 (ja) | 情報処理システム、情報処理方法及びプログラム | |
| JP5339476B2 (ja) | 画像処理システム、発熱者追跡方法、画像処理装置およびその制御方法と制御プログラム | |
| JP2022082561A (ja) | 解析サーバ、監視システム、監視方法及びプログラム | |
| JP5478928B2 (ja) | 人物同定装置、人物同定方法、及び人物同定プログラム | |
| JP5203281B2 (ja) | 人物検出装置、人物検出方法、及び人物検出プログラム | |
| JP7440332B2 (ja) | 事象解析システムおよび事象解析方法 | |
| JP7257765B2 (ja) | 情報処理装置、認証システムおよびそれらの制御方法、プログラム | |
| JP2011248836A (ja) | 滞留検出システム及びプログラム | |
| JP2011233133A (ja) | 万引き防止システム | |
| JPWO2009142098A1 (ja) | 画像処理装置、カメラ、画像処理方法およびプログラム | |
| JP6516702B2 (ja) | 人数集計システム、人数集計方法、及び人数集計結果の閲覧方法 | |
| JP2024138975A (ja) | 監視装置 | |
| JPWO2015040929A1 (ja) | 画像処理システム、画像処理方法及びプログラム | |
| JP7599848B2 (ja) | 画像処理装置、画像処理方法、及びプログラム | |
| WO2018104999A1 (ja) | 情報処理装置、制御方法、及びプログラム | |
| JP6789421B2 (ja) | 情報処理装置、追跡方法、及び追跡プログラム | |
| WO2020065852A1 (ja) | 認証システム、認証方法、及び、記憶媒体 | |
| CN110633648A (zh) | 一种自然行走状态下的人脸识别方法和系统 | |
| JP6536643B2 (ja) | 情報処理装置、制御方法、及びプログラム | |
| CN113962338A (zh) | 一种rfid辅助多摄像头检测跟踪的室内监控方法及系统 | |
| JP7329967B2 (ja) | 画像処理装置、システム、画像処理装置の制御方法、及び、プログラム | |
| JP2012124658A (ja) | 特定人物検知システムおよび検知方法 |