JP2017017581A - 仮想視点画像生成装置及びプログラム - Google Patents
仮想視点画像生成装置及びプログラム Download PDFInfo
- Publication number
- JP2017017581A JP2017017581A JP2015133615A JP2015133615A JP2017017581A JP 2017017581 A JP2017017581 A JP 2017017581A JP 2015133615 A JP2015133615 A JP 2015133615A JP 2015133615 A JP2015133615 A JP 2015133615A JP 2017017581 A JP2017017581 A JP 2017017581A
- Authority
- JP
- Japan
- Prior art keywords
- image
- horizontal
- input image
- virtual viewpoint
- vertical
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 239000013598 vector Substances 0.000 claims abstract description 114
- 230000010354 integration Effects 0.000 claims abstract description 8
- 238000004364 calculation method Methods 0.000 claims description 32
- 238000000034 method Methods 0.000 description 47
- 101100153168 Arabidopsis thaliana TIC21 gene Proteins 0.000 description 44
- 101100273813 Homo sapiens CDKN1A gene Proteins 0.000 description 44
- 108700038981 SUMO-1 Proteins 0.000 description 44
- 101100083337 Schizosaccharomyces pombe (strain 972 / ATCC 24843) pic1 gene Proteins 0.000 description 44
- 102100026940 Small ubiquitin-related modifier 1 Human genes 0.000 description 44
- 101100083338 Saccharomyces cerevisiae (strain ATCC 204508 / S288c) PIC2 gene Proteins 0.000 description 39
- 230000008569 process Effects 0.000 description 6
- 238000010586 diagram Methods 0.000 description 5
- 238000012935 Averaging Methods 0.000 description 4
- 230000000694 effects Effects 0.000 description 4
- 230000002411 adverse Effects 0.000 description 3
- 238000005516 engineering process Methods 0.000 description 2
- 238000013213 extrapolation Methods 0.000 description 2
- 230000009467 reduction Effects 0.000 description 2
- 230000008901 benefit Effects 0.000 description 1
- 230000000295 complement effect Effects 0.000 description 1
- 238000010276 construction Methods 0.000 description 1
- 230000006866 deterioration Effects 0.000 description 1
- 238000006073 displacement reaction Methods 0.000 description 1
- 238000009499 grossing Methods 0.000 description 1
- 238000005286 illumination Methods 0.000 description 1
- 238000004519 manufacturing process Methods 0.000 description 1
- 230000009466 transformation Effects 0.000 description 1
Images




Landscapes
- Processing Or Creating Images (AREA)
- Testing, Inspecting, Measuring Of Stereoscopic Televisions And Televisions (AREA)
Abstract
Description
以下では、本発明に係る仮想視点画像生成装置及びプログラムの実施形態を、図面を参照しながら詳細に説明する。
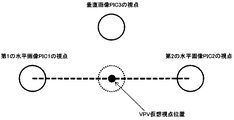
図1は、実施形態に係る仮想視点画像生成装置の構成を示すブロック図である。なお、図1において、上述した図8との同一、対応部分には同一符号を示している。
R=(P+Q1+Q2)/3 …(1)
次に、以上のような各部を有する実施形態に係る仮想視点画像生成装置100における仮想視点画像生成処理の処理動作を詳細に説明する。
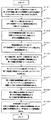
まず、水平方向処理部110内の水平方向一致ブロック探索部111において、第1の水平画像PIC1と第2の水平画像PIC2とから、水平方向視差ベクトルが求められる(ステップS101)。次に、内挿ベクトル算出部112において、水平方向視差ベクトルと仮想視点位置とから、内挿ベクトルが求められる(ステップS102)。さらに、水平方向補間画像生成部113において、内挿ベクトルと第2の水平画像PIC2とから、水平方向補間画像HPICが求められる(ステップS103)。
次に、図4のステップS104で、探索範囲決定部121における、水平方向視差ベクトルと水平方向マッチング度とから探索範囲を求めるときの、探索範囲の決定方法を説明する。
c=q/p …(2)
α∈[scv−r,scv+r]…(3)
α∈[scv−r,scv+r]∪[scv1−r,scv1+r]
∪[scv2−r,scv2+r]
∪...
∪[scvk−r,scvk+r]
∪...
∪[scvn−r,scvn+r]…(4)
α∈[scv−r,scv+r] …(5)
∪...
∪[scvk−r,scvk+r]
∪...
∪[scvn−r,scvn+r]…(6)
水平方向マッチング度Mの値が高い場合は、オクルージョンや照明の当たり方の違い等が起きていない領域であると予測できる。そのため、注目しているブロック(又は画素)の水平方向視差ベクトルを用いて、探索範囲を決定する。
以上のように、実施形態によれば、仮想視点より垂直方向で撮影された視点の情報(垂直画像)も用いて補間画像を生成することで、オクルージョンの存在や照明の当たり方の違い等が理由で、発生する補間画像の歪が低減される。
上述した実施形態においても種々の変形実施形態を言及したが、本発明は、以下の変形実施形態にも適用できる。
110、…水平方向処理部、111…水平方向一致ブロック探索部、112…内挿ベクトル算出部、113…水平方向補間画像生成部、
120、130…垂直方向処理部、121、131…探索範囲決定部、122、132…垂直方向一致ブロック探索部、123、133…シフトベクトル算出部、124、134…垂直方向補間画像生成部、
141…平均処理部。
Claims (11)
- 第1の入力画像及び第2の入力画像と仮想視点の位置とから水平方向補間画像を生成するものであって、上記第1の入力画像と上記第2の入力画像との間で、一致又は類似するブロック又は画素を探索し、少なくとも、その関係を表す水平方向視差ベクトルを出力する水平方向処理部と、
少なくとも、上記水平方向視差ベクトルから、水平方向の探索範囲を決定し、上記第1の入力画像及び上記第2の入力画像に係る両視点を通る直線から、垂直方向にずれた視点から撮影された垂直画像と、上記第1の入力画像と上記第2の入力画像とのいずれか又は両方の入力画像とから、垂直方向補間画像を生成する少なくとも1つの垂直方向処理部と、
上記水平方向補間画像と上記垂直方向補間画像とを統合し、最終的な仮想視点画像を生成する補間画像統合部と
を備えることを特徴とする仮想視点画像生成装置。 - 上記垂直方向処理部が、
少なくとも、上記水平方向視差ベクトルから、水平方向の探索範囲を決定する探索範囲決定部と、
上記水平方向の探索の範囲を当該探索範囲に制限して、上記第1の入力画像又は上記第2の入力画像と垂直画像との間で、一致または類似する、ブロック又は画素を探索し、その関係を表す垂直方向視差ベクトルを出力する垂直方向一致ブロック探索部と、
当該垂直方向視差ベクトルのうち、水平成分を0としたベクトルをシフトベクトルとして出力することを特徴とするシフトベクトル算出部と、
当該シフトベクトルと当該垂直画像とから、上記仮想位置における垂直方向補間画像を生成する垂直方向補間画像生成部と
を備えることを特徴とする請求項1に記載の仮想視点画像生成装置。 - 上記仮想視点の位置は、上記第1の入力画像及び上記第2の入力画像に係る両視点を通る直線上に設定され、
上記垂直画像は、当該垂直画像の視点と上記仮想視点とを通る直線が、上記第1の入力画像及び上記第2の入力画像に係る両視点を通る直線と直交する位置に、当該垂直画像の視点が設定された画像である
ことを特徴とする請求項1又は2に記載の仮想視点画像生成装置。 - 上記垂直方向処理部として、第1の垂直方向処理部と第2の垂直方向処理部とを備え、
上記第1の垂直方向処理部には上記第1の入力画像が入力され、上記第2の垂直方向処理部には上記第2の入力画像が入力され、
上記補間画像統合部は、上記水平方向補間画像と、上記第1の垂直方向処理部が得た第1の垂直方向補間画像と、上記第2の垂直方向処理部が得た第2の垂直方向補間画像とを統合して最終的な仮想視点画像を生成する
ことを特徴とする請求項1〜3のいずれかに記載の仮想視点画像生成装置。 - 着目する上記第1の入力画像から上記第2の入力画像を参照したときの水平方向視差ベクトルをv、補間したい視点の位置を表すパラメータをc、予め定める0以上のパラメータをr、上記第1の入力画像のオブジェクトの位置が、上記仮想視点における垂直画像のオブジェクトの位置から見たときの相対的な位置関係を表わす符号パラメータをsとすると、
上記探索範囲決定部が、下記の(A)式に従って上記探索範囲αを算出することを特徴とする請求項2〜4のいずれかに記載の仮想視点画像生成装置。
α∈[scv−r,scv+r] …(A) - 着目する上記第1の入力画像から上記第2の入力画像を参照したときの水平方向視差ベクトルをv、注目しているブロック又は画素の近隣のブロック又は画素の水平方向視差ベクトルをvk、近隣のブロック又は画素の数をn、補間したい仮想視点位置を表すパラメータをc、予め定める0以上のパラメータをr、上記第1の入力画像のオブジェクトの位置が、上記仮想視点における垂直画像のオブジェクトの位置から見たときの相対的な位置関係を表わす符号パラメータをsとすると、
上記探索範囲決定部が、下記の(B)式に従って上記探索範囲αを算出することを特徴とする請求項2〜4のいずれかに記載の仮想視点画像生成装置。
α∈[scv−r,scv+r]∪[scv1−r,scv1+r]
∪[scv2−r,scv2+r]
∪...
∪[scvk−r,scvk+r]
∪...
∪[scvn−r,scvn+r]…(B) - 上記水平方向処理部が、上記水平方向視差ベクトルと、上記第1の入力画像と上記第2の入力画像との間で、一致又は類似するブロック又は画素を探索し、探索された要素に係る水平方向マッチング度とを出力するものであり、
上記探索範囲決定部が、上記水平方向視差ベクトルと、上記水平方向マッチング度とから、水平方向の探索範囲を決定する
ことを特徴とする請求項2〜4のいずれかに記載の仮想視点画像生成装置。 - 着目する上記第1の入力画像から上記第2の入力画像を参照したときの水平方向視差ベクトルをv、注目しているブロック又は画素の近隣のブロック又は画素の水平方向視差ベクトルをvk、近隣のブロック又は画素の数をn、補間したい仮想視点位置を表すパラメータをc、予め定める0以上のパラメータをr、上記第1の入力画像のオブジェクトの位置が、上記仮想視点における垂直画像のオブジェクトの位置から見たときの相対的な位置関係を表わす符号パラメータをsとすると、
上記探索範囲決定部が、
上記水平方向マッチング度が閾値以上の場合、(C)式に従って上記探索範囲αを算出し、上記水平方向マッチング度が閾値未満の場合、(D)式に従って、上記探索範囲αを算出する算出することを特徴とする請求項2〜4いずれかに記載の仮想視点画像生成装置。
α∈[scv−r,scv+r]…(C)
α∈[scv1−r,scv1+r]∪[scv2−r,scv2+r]
∪...
∪[scvk−r,scvk+r]
∪...
∪[scvn−r,scvn+r]…(D) - 上記水平方向処理部は、
上記第1の入力画像と上記第2の入力画像との間で、一致または類似する、ブロックまたは画素を探索し、その関係を表す水平方向視差ベクトルを出力する水平方向一致ブロック探索部と、
当該水平方向視差ベクトルと上記仮想視点位置から内挿ベクトルを求める内挿ベクトル算出部と、
当該内挿ベクトルと、上記第1の入力画像と上記第2の入力画像とのいずれか又は両方の入力画像とから、水平方向補間画像を生成する水平方向補間画像生成部と
を備えることを特徴とする請求項1〜8のいずれかに記載の仮想視点画像生成装置。 - 仮想視点として、第1の仮想視点と、第2の仮想視点とが設定され、
上記第1の仮想視点についての仮想視点画像を、上記第1の入力画像、上記第2の入力画像及び第1の垂直画像から生成し、
上記第2の仮想視点についての仮想視点画像を、上記第1の入力画像、上記第2の入力画像及び第2の垂直画像から生成し、
上記第1の垂直画像は、その視点が、上記第1の入力画像及び上記第2の入力画像に係る両視点を通る直線より上方に設けられたものであり、
上記第2の垂直画像は、その視点が、上記第1の入力画像及び上記第2の入力画像に係る両視点を通る直線より下方に設けられたものである
ことを特徴とする請求項1〜9のいずれかに記載の仮想視点画像生成装置。 - コンピュータを、
第1の入力画像及び第2の入力画像と仮想視点の位置とから水平方向補間画像を生成するものであって、上記第1の入力画像と上記第2の入力画像との間で、一致又は類似するブロック又は画素を探索し、少なくとも、その関係を表す水平方向視差ベクトルを出力する水平方向処理部と、
少なくとも、上記水平方向視差ベクトルから、水平方向の探索範囲を決定し、上記第1の入力画像及び上記第2の入力画像に係る両視点を通る直線から、垂直方向にずれた視点から撮影された垂直画像と、上記第1の入力画像と上記第2の入力画像とのいずれか又は両方の入力画像とから、垂直方向補間画像を生成する少なくとも1つの垂直方向処理部と、
上記水平方向補間画像と上記垂直方向補間画像とを統合し、最終的な仮想視点画像を生成する補間画像統合部と
して機能させることを特徴とする仮想視点画像生成プログラム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015133615A JP6631054B2 (ja) | 2015-07-02 | 2015-07-02 | 仮想視点画像生成装置及びプログラム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015133615A JP6631054B2 (ja) | 2015-07-02 | 2015-07-02 | 仮想視点画像生成装置及びプログラム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2017017581A true JP2017017581A (ja) | 2017-01-19 |
| JP6631054B2 JP6631054B2 (ja) | 2020-01-15 |
Family
ID=57829342
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2015133615A Active JP6631054B2 (ja) | 2015-07-02 | 2015-07-02 | 仮想視点画像生成装置及びプログラム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6631054B2 (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN107493465A (zh) * | 2017-09-18 | 2017-12-19 | 郑州轻工业学院 | 一种虚拟多视点视频生成方法 |
| CN116704020A (zh) * | 2023-03-03 | 2023-09-05 | 中国人民解放军战略支援部队信息工程大学 | 一种视觉传感器位姿优化方法 |
| CN119110045A (zh) * | 2024-07-16 | 2024-12-10 | 北京邮电大学 | 三维图像生成方法、装置、设备、存储介质及程序产品 |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007334583A (ja) * | 2006-06-14 | 2007-12-27 | Kddi Corp | 多視点画像を用いた自由視点画像生成方法、装置及びプログラム |
| JP2010250452A (ja) * | 2009-04-14 | 2010-11-04 | Tokyo Univ Of Science | 任意視点画像合成装置 |
| WO2014034444A1 (ja) * | 2012-08-31 | 2014-03-06 | ソニー株式会社 | 画像処理装置および画像処理方法、並びに情報処理装置 |
| JP2014049895A (ja) * | 2012-08-30 | 2014-03-17 | Canon Inc | 画像処理方法 |
| WO2014196374A1 (ja) * | 2013-06-05 | 2014-12-11 | ソニー株式会社 | 画像処理装置および画像処理方法 |
-
2015
- 2015-07-02 JP JP2015133615A patent/JP6631054B2/ja active Active
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007334583A (ja) * | 2006-06-14 | 2007-12-27 | Kddi Corp | 多視点画像を用いた自由視点画像生成方法、装置及びプログラム |
| JP2010250452A (ja) * | 2009-04-14 | 2010-11-04 | Tokyo Univ Of Science | 任意視点画像合成装置 |
| JP2014049895A (ja) * | 2012-08-30 | 2014-03-17 | Canon Inc | 画像処理方法 |
| WO2014034444A1 (ja) * | 2012-08-31 | 2014-03-06 | ソニー株式会社 | 画像処理装置および画像処理方法、並びに情報処理装置 |
| WO2014196374A1 (ja) * | 2013-06-05 | 2014-12-11 | ソニー株式会社 | 画像処理装置および画像処理方法 |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN107493465A (zh) * | 2017-09-18 | 2017-12-19 | 郑州轻工业学院 | 一种虚拟多视点视频生成方法 |
| CN107493465B (zh) * | 2017-09-18 | 2019-06-07 | 郑州轻工业学院 | 一种虚拟多视点视频生成方法 |
| CN116704020A (zh) * | 2023-03-03 | 2023-09-05 | 中国人民解放军战略支援部队信息工程大学 | 一种视觉传感器位姿优化方法 |
| CN119110045A (zh) * | 2024-07-16 | 2024-12-10 | 北京邮电大学 | 三维图像生成方法、装置、设备、存储介质及程序产品 |
| CN119110045B (zh) * | 2024-07-16 | 2025-11-14 | 北京邮电大学 | 三维图像生成方法、装置、设备、存储介质及程序产品 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP6631054B2 (ja) | 2020-01-15 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5153940B2 (ja) | 動き補償を用いた画像の奥行き抽出のためのシステムおよび方法 | |
| JP5561781B2 (ja) | 2d画像データを立体画像データに変換する方法およびシステム | |
| US20020106120A1 (en) | Method of analyzing in real time the correspondence of image characteristics in corresponding video images | |
| US9313473B2 (en) | Depth video filtering method and apparatus | |
| US20140003704A1 (en) | Imaging system and method | |
| US10529092B2 (en) | Method for reducing matching error in disparity image by information in zoom image | |
| CN102124745A (zh) | 用于将二维图像信号转换为三维图像信号的装置及方法 | |
| US11348271B2 (en) | Image processing device and three-dimensional measuring system | |
| US9158994B2 (en) | Apparatus and method for real-time capable disparity estimation for virtual view rendering suitable for multi-threaded execution | |
| WO2020125637A1 (zh) | 一种立体匹配方法、装置和电子设备 | |
| US10142613B2 (en) | Image processing apparatus, image processing system, and image processing method | |
| JP5533529B2 (ja) | 画像処理装置及び画像処理システム | |
| KR100943635B1 (ko) | 디지털카메라의 이미지를 이용한 디스패리티 맵 생성 장치 및 방법 | |
| Eichenseer et al. | Motion estimation for fisheye video with an application to temporal resolution enhancement | |
| JP2014116012A (ja) | 画像間の色転送を行う方法および装置 | |
| TWI528783B (zh) | 產生深度影像之方法及其系統及電腦程式產品 | |
| JP5178538B2 (ja) | 深度マップを画像から決定する方法、深度マップを決定する装置 | |
| JP6631054B2 (ja) | 仮想視点画像生成装置及びプログラム | |
| JP2009530701A5 (ja) | ||
| KR101804157B1 (ko) | 개선된 sgm 기반한 시차 맵 생성 방법 | |
| US20150281672A1 (en) | Stereo Matching Apparatus Using Image Property | |
| JP2004356747A (ja) | 画像のマッチング方法および装置 | |
| JP2005250994A (ja) | ステレオ画像処理装置 | |
| US20140009493A1 (en) | Parallax image generating device and parallax image generating method | |
| US20150350669A1 (en) | Method and apparatus for improving estimation of disparity in a stereo image pair using a hybrid recursive matching processing |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20180515 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20190212 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20190312 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20190510 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20191112 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20191125 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6631054 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |