JP2017100196A - ロボットおよび制御方法 - Google Patents
ロボットおよび制御方法 Download PDFInfo
- Publication number
- JP2017100196A JP2017100196A JP2015232826A JP2015232826A JP2017100196A JP 2017100196 A JP2017100196 A JP 2017100196A JP 2015232826 A JP2015232826 A JP 2015232826A JP 2015232826 A JP2015232826 A JP 2015232826A JP 2017100196 A JP2017100196 A JP 2017100196A
- Authority
- JP
- Japan
- Prior art keywords
- robot
- spring
- plate material
- jig
- pin
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images







Landscapes
- Automatic Assembly (AREA)
- Manipulator (AREA)
Abstract
Description
特許文献1に記載されたロボット装置及び部品の組立て方法では、弾性変形しやすい円環状の部品に円筒状の部品を挿入する組み付けが行われている(特許文献1参照)。
このように、従来では、弾性部品を他の部品に嵌合するためには、ひねる、あるいは、何回か押し込むなどの複雑な動作が必要となる場合があった。また、複数の弾性部品を嵌合するためには、その個数分、嵌合動作を実行する必要がある場合があった。
この構成により、ロボットでは、物体の第1の穴部およびバネの第2の穴部がピンに挿入された状態で、当該物体または当該バネのいずれか一方を他方に対して当該ピンの軸方向に押し付けて、第1の篏合部と第2の篏合部とを嵌合させる。これにより、ロボットでは、部品の組み付け作業を簡易に行うことができる。
この構成により、ロボットでは、ハンドの掌によって物体またはバネを押し付ける。これにより、ロボットでは、例えば、掌の面によって安定した向きに押し付けを行うことができる。
この構成により、ロボットでは、物体の第1の篏合部の側の平面に対し平行に押し付け、当該平面とピンの軸方向とは直交している。これにより、ロボットでは、安定した押し付けを行うことができる。
この構成により、ロボットでは、第1の篏合部と第2の篏合部は、少なくとも一方が弾性変形または塑性変形して、互いに圧入される。これにより、ロボットでは、弾性変形または塑性変形を用いて、第1の篏合部と第2の篏合部とを嵌合させることができる。
この構成により、ロボットでは、ピンは、テーパー状である。これにより、ロボットでは、テーパー状のピンを用いることで、当該ピンに穴部を挿入し易くすることができる。
この構成により、ロボットでは、力センサーの反力に基づいて、所定の値以上の力がかかるまで、物体またはバネを押し付ける。これにより、ロボットでは、力センサーを利用して、押し付けの完了を判定することができる。
この構成により、ロボットでは、腕に取り付けられたブロックによって物体またはバネを押し付ける。これにより、ロボットでは、例えば、押し付けの領域の面積が小さい場合などにおいて、押し付けの領域の大きさあるいは形状に合わせたブロックを使用して押し付けを行うことができる。
この構成により、制御方法では、物体の第1の穴部およびバネの第2の穴部がピンに挿入された状態で、当該物体または当該バネのいずれか一方を他方に対して当該ピンの軸方向に押し付けて、第1の篏合部と第2の篏合部とを嵌合させる。これにより、制御方法では、部品の組み付け作業を簡易に行うことができる。
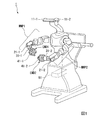
図1は、本発明の一実施形態に係るロボット1の概略的な構成例を示す図である。
ロボット1は、上部にある頭部と、中央部にある胴体部と、下部にある台部(台の部分)と、胴体部に設けられた腕部を備える。
ロボット1は、腕部として2本の腕(アーム)を有する双碗のロボットである。
ロボット1は、他方の腕側の構成として、第2のマニピュレーターMNP2と、第2の力センサー31−2と、第2のエンドエフェクターEND2を備える。これらは一体化され、本実施形態では、第2のマニピュレーターMNP2と第2のエンドエフェクターEND2との間に第2の力センサー31−2を備える。
また、本実施形態では、第2のエンドエフェクターEND2として、ハンドが用いられている。当該ハンドは、4本の爪(指と呼ばれてもよい)と、第2の掌41−2を備える。第2の掌41−2は平らな面を有する。当該ハンドは、第2の掌41−2を支える支柱を有しており、当該支柱の長さが延び縮みすることで、第2の掌41−2の平らな面での押し付けまたは引っ張りが可能である。
ここで、アームは、7軸の自由度で動作する場合、6軸以下の自由度で動作する場合と比較して取り得る姿勢が増えることによって、例えば、動作が滑らかになり、当該アームの周辺に存在する物体との干渉を容易に回避することができる。また、アームが7軸の自由度で動作する場合、当該アームの制御は、アームが8軸以上の自由度で動作する場合と比較して計算量が少なく容易である。このような理由から、本実施形態では、好ましい一例として、7軸の自由度で動作するアームが用いられている。
また、本実施形態では、胴体部は、腰の部分で、1軸の自由度で回転することが可能な構成である。
それぞれの撮像部(第1の撮像部11−1、第2の撮像部11−2、第3の撮像部21−1、第4の撮像部21−2)は、例えば、CCD(Charge Coupled Device)あるいはCMOS(Complementary Metal Oxide Semiconductor)等を用いたカメラである。
第1の撮像部11−1および第2の撮像部11−2は、それぞれ、頭部の動きに応じて動かされる。
第3の撮像部21−1および第4の撮像部21−2は、それぞれ、第1のマニピュレーターMNP1および第2のマニピュレーターMNP2のそれぞれの動きに応じて動かされる。
制御装置51は、ロボット1の動作を制御する。制御装置51は、例えば、第1のマニピュレーターMNP1および第2のマニピュレーターMNP2の動作を制御する。さらに、ロボット1の腰などの部分の動作が可能な構成では、制御装置51は当該腰などの部分の動作を制御する。
本実施形態では、第1の撮像部11−1、第2の撮像部11−2、第3の撮像部21−1および第4の撮像部21−2のそれぞれは、画像を撮像して、撮像された画像の情報を制御装置51に送信(出力)する。また、第1の力センサー31−1および第2の力センサー31−2のそれぞれは、第1のエンドエフェクターEND1および第2のエンドエフェクターEND2のそれぞれに作用する力およびモーメントを検出して、検出結果の情報を制御装置51に送信(出力)する。制御装置51は、これらの情報を受信(入力)し、受信された情報を、ロボット1の動作を制御する際に、使用することが可能である。
ここで、第1の撮像部11−1、第2の撮像部11−2、第3の撮像部21−1、第4の撮像部21−2、第1の力センサー31−1および第2の力センサー31−2のそれぞれと制御装置51とは回線を介して接続されており、当該回線を介して情報を通信することが可能である。
具体例として、制御装置51は、各マニピュレーター(第1のマニピュレーターMNP1および第2のマニピュレーターMNP2)の動作を制御することで、各エンドエフェクター(第1のエンドエフェクターEND1および第2のエンドエフェクターEND2)により物体を把持すること、各エンドエフェクターにより把持された物体を移動させること、各エンドエフェクターにより把持された物体を所定位置に載置して離す(把持を解除する)こと、各エンドエフェクターにより把持された物体を加工(例えば、穴開けなど)すること、などが可能である。
制御装置51は、入力部111と、出力部112と、記憶部113と、制御部114を備える。制御部114は、情報取得部131と、ロボット動作決定部132と、ロボット動作制御部133を備える。
出力部112は、外部へ情報を出力する。例えば、出力部112は、表示画面を有し、当該表示画面に情報を出力してもよく、また、外部の装置へ情報を出力してもよい。出力部112は、例えば、各撮像部(第1の撮像部11−1、第2の撮像部11−2、第3の撮像部21−1、第4の撮像部21−2)に動作の指示を与える情報を出力してもよく、各力センサー(力センサー31−1、力センサー31−2)に動作の指示を与える情報を出力してもよい。
制御部114は、ロボット1に関する各種の制御を行う。例えば、制御部114は、CPU(Central Processing Unit)などのプロセッサーを備え、記憶部113に記憶された動作制御プログラムを実行することにより、各種の制御を行う。
ロボット動作決定部132は、ロボット1により行う動作(ロボット動作)を決定する。この場合、ロボット動作決定部132は、情報取得部131により取得された情報に基づいて、ロボット1により行う動作を決定してもよい。
ロボット動作制御部133は、ロボット動作決定部132により決定されたロボット動作を実現するように、ロボット1の動作を制御する。
まず、図3〜図5を参照して、部品(ワーク)および治具を説明する。
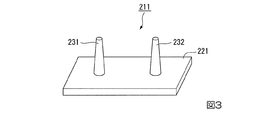
図3は、本発明の一実施形態に係る治具211の構成例を示す図である。
治具211は、板材221と、2個のピン231、232を有する。板材221は平らな平面を有する板状の物体である。2個のピン231、232は、板材221の一方の面に所定の間隔をあけて設けられている。2個のピン231、232の軸の方向(軸方向)は、板材221の面に対して垂直となっている。本実施形態では、2個のピン231、232は、同一の形状を有する。各ピン231、232は、円柱状の軸(支柱)の形状を有しており、先端(板材221から離れる方の先)に向かって細くなるテーパー状の形状を有している。治具211(板材221および2個のピン231、232)は、例えば、金属で構成されている。なお、板材221と2個のピン231、232とは、例えば、一体で形成されてもよく、または、別体で形成されて組み付けられてもよい。
本実施形態では、テーパー状のピン231、232が用いられることで、当該ピン231、232に穴部を挿入し易くすることができる。
なお、本実施形態では、ピンに穴部を挿入するとは、ピンと穴部とを嵌合させることをいう。
図4には、2個のバネ251、252を示してある。本実施形態では、2個のバネ251、252は、同一の形状を有する。2個のバネ251、252は、例えば、金属で構成されている。各バネ251、252は、弾性変形する弾性部材であり、過剰な力が加えられると塑性変形し得る。各バネ251、252は、コイル状の形状を有しており、コイルの内側に筒状の穴部を有する。
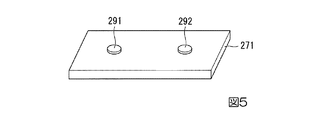
板材271は平らな平面を有する板状の物体である。板材271は、所定の間隔をあけて、2個の筒状の穴部291、292を有する。板材271の一方の面において、それぞれの穴部291、292は、穴の輪郭に沿った突起部を有する。本実施形態では、2個の穴部291、292は、同一の形状を有する。板材271は、例えば、金属で構成されている。
ここで、本実施形態では、ロボット1は、第1のマニピュレーターMNP1および第1のエンドエフェクターEND1により、治具211または部品(板材271、バネ251、252)を扱うことが可能である。具体的には、ロボット1は、第1のエンドエフェクターEND1の爪により治具211または部品を把持することが可能である。また、ロボット1は、第1のエンドエフェクターEND1の第1の掌41−1により治具211または部品を押し付けることが可能である。また、ロボット1は、第1のマニピュレーターMNP1により、第1のエンドエフェクターEND1の位置あるいは姿勢を変更することが可能である。また、ロボット1は、第1の力センサー31−1の検出結果、あるいは、各撮像部(第1の撮像部11−1、第2の撮像部11−2、第3の撮像部21−1、第4の撮像部21−2)の撮像画像を参照することが可能である。第1の力センサー31−1の検出結果は、例えば、力制御に用いられる。各撮像部の撮像画像は、例えば、ビジュアルサーボなどに用いられる。
このようにロボット1が治具211および部品の両方を把持して作業を行う構成では、例えば、治具211を設置するテーブルなどのスペースを省略することが可能である。なお、他の構成例として、治具211をテーブルなどに設置した状態で、ロボット1がいずれか一方または両方のエンドエフェクターにより部品を把持して作業を行う構成が用いられてもよい。
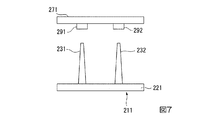
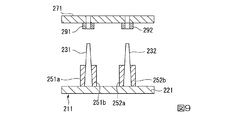
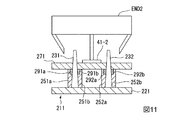
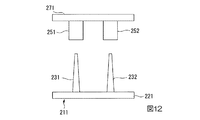
図7〜図12は、本発明の一実施形態に係る部品の組み付け作業の工程を説明するための図である。
本実施形態では、ロボット1により2個のバネ251、252を同時に板材271に組み付ける作業を示す。
ロボット1は、治具211のピン231、232にバネ251、252の穴部(例えば、コイルの内側の穴部)を挿入する。
具体的には、ロボット1は、第1のエンドエフェクターEND1の4個の爪により治具211を把持し、その状態で、第2のエンドエフェクターEND2の4個の爪により一方のバネ251を把持して、当該バネ251の穴部を一方のピン231に挿入する。続けて、ロボット1は、第2のエンドエフェクターEND2の4個の爪により他方のバネ252を把持して、当該バネ252の穴部を他方のピン232に挿入する。
図9には、さらに、治具211の他方のピン232に他方のバネ252の穴部が挿入された状態を示してある。図9には、ピン231、232の軸を含む平面での断面を示してある。図示では、バネ252は、断面における2つの部分252a、252bとして、コイル部分を省略して簡易化されて、示されている。
ロボット1は、板材271の穴部291、292をピン231、232に挿入する。具体的には、ロボット1は、第1のエンドエフェクターEND1の4個の爪により治具211を把持した状態で、第2のエンドエフェクターEND2の4個の爪により板材271を把持して、2個の穴部291、292のそれぞれを2個のピン231、232のそれぞれに挿入する。
ここで、本実施形態では、ロボット1は、板材271の穴部291、292の突起部がピン231、232と接する向きで、板材271の穴部291、292をピン231、232に挿入する。
ロボット1は、板材271の面(穴部291、292の突起部が設けられた面)をバネ251、252の先端に当接させる。具体的には、ロボット1は、(ステップS2)の処理の後に続けて、第2のエンドエフェクターEND2の4個の爪により板材271を把持したまま、当該板材271と治具211の板材221とを近付けていき、当該板材271の面をバネ251、252の先端に当接させる。そして、ロボット1は、第2のエンドエフェクターEND2の4個の爪により板材271を把持した状態を解除する(つまり、4個の爪を開いて板材271を離す)。これにより、板材271が治具211のピン231、232のところに載置され、当該板材271が当該治具211にセットされる。なお、板材271の穴部291、292と治具211のピン231、232との相対的な位置の精度は、例えば、少なくとも、以降の作業が可能である程度であればよい。
ロボット1は、板材271の穴部291、292をピン231、232およびバネ251、252に押し付ける。具体的には、ロボット1は、第1のエンドエフェクターEND1の4個の爪により治具211を把持した状態で、第2のエンドエフェクターEND2の第2の掌41−2を板材271の面(穴部291、292の突起部が設けられていない面)に当てて、さらに、力制御を使用して、当該板材271を治具211の板材221に近付ける方向に第2の掌41−2に力を加えることで、当該板材271の穴部291、292をピン231、232およびバネ251、252に押し付ける。
この場合、ロボット1は、板材271の面(穴部291、292の突起部が設けられた面)と治具211のピン231、232の軸方向とが垂直に保たれるように、当該板材271を当該軸方向に押し付ける。
また、ロボット1は、板材271の面における2個の穴部291、292の中間の位置(または、そこに近い位置)に第2の掌41−2を当てて、押し付けを行ってもよい。
ロボット1は、第2の力センサー31−2により検出された力(反力)が所定の閾値以上であるか否かを判定する。ここで、当該所定の閾値は、例えば、あらかじめロボット1(例えば、記憶部113)に記憶される。当該所定の閾値としては、様々な値が用いられてもよい。当該所定の閾値は、板材271とバネ251、252とが組み付けられたとみなされるか否かを判定するための値であり、例えば、あらかじめ、実験または理論により定められる。
ロボット1は、第2の力センサー31−2により検出された力が所定の閾値以上であると判定した場合には、(ステップS6)の処理へ移行する。一方、ロボット1は、第2の力センサー31−2により検出された力が所定の閾値未満であると判定した場合には、(ステップS4)の処理へ移行する。
ロボット1は、第2の力センサー31−2により検出された力が所定の閾値以上であると判定したときに、板材271の押し付けを終了する。具体的には、ロボット1は、第2の掌41−2の平らな面を板材271の面から離す。これにより、板材271が治具211のピン231、232のところに載置された状態となる。このとき、板材271の2個の穴部291、292のそれぞれと2個のバネ251、252のそれぞれとが圧入により組み付けられて固定された状態となっている。
ここで、本実施形態では、板材271の2個の穴部291、292のそれぞれの突起部(嵌合部)と、2個のバネ251、252のそれぞれの先端部(嵌合部)とが嵌合されて固定される。このとき、2個のバネ251、252のそれぞれの先端部(嵌合部)は弾性変形している。なお、2個のバネ251、252のそれぞれの先端部(嵌合部)は、例えば、弾性変形の後に塑性変形していてもよい。
ロボット1は、板材271およびバネ251、252を治具211のピン231、232から取り外す。具体的には、ロボット1は、第2のエンドエフェクターEND2の4個の爪により板材271を把持して、当該板材271の2個の穴部291、292から治具211の2個のピン231、232を抜くように、当該板材271を当該治具211から遠ざける(つまり、離す)。
本実施形態では、それぞれのバネ251、252の先端部(嵌合部)の径(例えば、直径)が広げられるように変形(例えば、弾性変形)させられて、当該先端部が板材271のそれぞれの穴部291、292の突起部(嵌合部)の外周を覆うように、互いに圧入されて嵌合させられる。
また、本実施形態に係るロボット1では、力制御を使用して、板材271とバネ251、252との組み付け位置(例えば、嵌合部)に倣うように、両者を組み付けることができる。このため、本実施形態に係るロボット1では、例えば、板材271の穴部291、292の軸とバネ251、252の軸とが一致しなくても(多少ずれても)、倣い動作によって組み付けが可能である。
また、本実施形態では、バネ251、252と板材271(穴部291、292)とのうちで、バネ251、252が弾性変形(または、塑性変形)する場合を示したが、他の構成例として、板材271(穴部291、292)が弾性変形(または、塑性変形)してもよい。
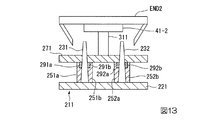
図13は、本発明の一実施形態に係る押し付け機構の変形例を示す図である。
図13には、ロボット1が、第2のマニピュレーターMNP2において、第2の掌41−2にブロック311を取り付け、当該第2の掌41−2により当該ブロック311を介して板材271を押し付ける例を示してある。例えば、ロボット1は、第2の掌41−2に吸着機構などを備え、当該第2の掌41−2によりブロック311を吸着などして取り付けた状態で押し付け作業を行い、また、押し付け作業が完了した後に、当該ブロック311を所定の位置(例えば、除材のための領域)に除材する。
ここで、ブロック311の形状あるいは大きさなどとしては、様々なものが用いられてもよい。ブロック311の形状としては、例えば、角柱または円柱などが用いられてもよい。
なお、図13では、治具211および部品(板材271、バネ251、252)については、断面を示してある。
本例では、例えば、押し付けの領域の面積が小さい場合などにおいて、押し付けの領域の大きさあるいは形状に合わせたブロックを使用して押し付けを行うことができる。
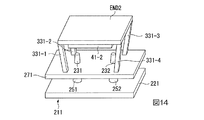
図14には、第2のエンドエフェクターEND2が有する4個の爪331−1〜331−4の先端を板材271の面に当接させて、当該爪331−1〜331−4によって当該板材271を押し付ける例を示してある。この場合、第2の掌41−2は、板材271と干渉しないように、4個の爪331−1〜331−4の内側に収納されている。
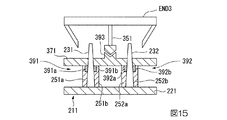
図15の例では、図7〜図12に示される板材271の代わりに、他の形状の部材371が用いられている。
部材371は、概略的には、平らな平面を有する板状の物体である。部材371は、所定の間隔をあけて、2個の穴部391、392を有する。部材371の一方の面において、それぞれの穴部391、392は、穴の輪郭に沿った突起部を有する。本例では、2個の穴部391、392は、同一の形状を有する。また、部材371は、当該部材371の他方の面において、2個の穴部391、392の中間に、突起した部分(嵌合部と呼ぶ)393を有する。部材371は、例えば、金属で構成されている。
なお、図15では、治具211および部品(部材371、バネ251、252)については、断面を示してある。図15では、一方の穴部391(その突起部)は、断面における2つの部分391a、391bとして示されており、他方の穴部392(その突起部)は、断面における2つの部分392a、392bとして示されている。
本例では、部材371の嵌合部393とエンドエフェクターEND3の嵌合部351とは、互いに嵌合する異なる形状を有する。
そして、本例では、ロボット1は、エンドエフェクターEND3の嵌合部351を部材371の嵌合部393に嵌合させた状態で、当該嵌合部351に力を加えて、当該部材371を押し付ける。
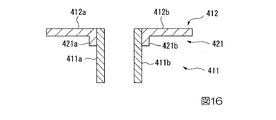
図16には、バネ411および板材412について、当該バネ411の軸(ピンの軸でも同様)を含む平面での断面を示してある。
図16の例では、板材412の穴部421の内側(嵌合部)にバネ411の一端(嵌合部)が嵌合されている。このように、図7〜図12の例のように、バネが穴部の突起の外側に位置するように嵌合されてもよく、または、図16の例のように、バネ411が穴部421の内側に位置するように嵌合されてもよい。
なお、図16では、バネ411は、断面における2つの部分411a、411bとして示されている。また、図16では、板材412は、断面における2つの部分412a、412bとして示されており、穴部421は、断面における2つの部分421a、421bとして示されている。
図17には、バネ431および板材432について、当該バネ431の軸(ピンの軸でも同様)を含む平面での断面を示してある。
図17の例では、板材432は、一方の面に窪み部441を有する。そして、板材432の当該窪み部441の内側(嵌合部)にバネ431の一端(嵌合部)が嵌合されている。
なお、図17では、バネ431は、断面における2つの部分431a、431bとして示されている。
図18には、バネ451および板材452について、当該バネ451の軸(ピンの軸でも同様)を含む平面での断面を示してある。
図18の例では、板材452の穴部461の外側にバネ451が嵌合される。この場合、嵌合前の状態では、バネ451の一端(嵌合する側の一端)の面と、板材452の穴部461の突起部の面とを、所定の距離L1だけ重複させて、互いに対向させる。これにより、バネ451の一端が弾性変形(または、塑性変形)して、板材452の穴部461の外側に嵌合される。所定の距離L1としては、例えば、あらかじめ、実験または理論により定められる。
なお、図18では、バネ451は、断面における2つの部分451a、451bとして示されている。また、図18では、板材452は、断面における2つの部分452a、452bとして示されており、穴部461は、断面における2つの部分461a、461bとして示されている。
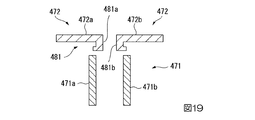
図19には、バネ471および板材472について、当該バネ471の軸(ピンの軸でも同様)を含む平面での断面を示してある。
図19の例では、板材472の穴部481の突起部の外側にバネ471が嵌合される。板材472の穴部481の突起部の外側の先端(バネ471と対向させられる側)に凸部が設けられている。これにより、板材472の穴部481の突起部とバネ471とが嵌合させられた状態で、前記した凸部とバネ471とが引っ掛かることで、バネ471が板材472の穴部481の突起部から外れることを(前記した凸部が無いときと比べて)防止することができる。
ここで、本例では、前記した凸部は、板材472の穴部481の突起部の外側を1周覆う形状を有するが、他の形状が用いられてもよい。
なお、図19では、バネ471は、断面における2つの部分471a、471bとして示されている。また、図19では、板材472は、断面における2つの部分472a、472bとして示されており、穴部481は、断面における2つの部分481a、481bとして示されている。
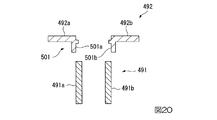
図20には、バネ491および板材492について、当該バネ491の軸(ピンの軸でも同様)を含む平面での断面を示してある。
図20の例では、板材492の穴部501の内側にバネ491が嵌合される。板材492の穴部501の内側に凸部が設けられている。これにより、板材492の穴部501とバネ491とが嵌合させられた状態で、前記した凸部とバネ491とが引っ掛かることで、バネ491が板材492の穴部501から外れることを(前記した凸部が無いときと比べて)防止することができる。
ここで、本例では、前記した凸部は、板材492の穴部501の内側を1周覆う形状を有するが、他の形状が用いられてもよい。
なお、図20では、バネ491は、断面における2つの部分491a、491bとして示されている。また、図20では、板材492は、断面における2つの部分492a、492bとして示されており、穴部501は、断面における2つの部分501a、501bとして示されている。
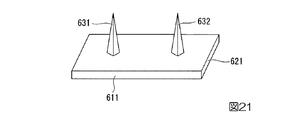
治具611は、板材621と、2個のピン631、632を有する。ここで、本例の治具611は、図3に示される治具211と比べて、ピン631、632の形状が異なっており、他の構成は同様である。本例では、2個のピン631、632は、同一の形状を有する。各ピン631、632は、三角または四角などの角柱状の軸(支柱)の形状を有しており、先端(板材621から離れる方の先)に向かって細くなるテーパー状の形状を有している。
ここで、治具のピンの形状としては、他の形状が用いられてもよく、例えば、テーパーを有しない円柱状または角柱状の軸(支柱)の形状が用いられてもよい。
また、本実施形態では、2個のバネを同時に組み付け対象の部品に組み付ける場合を示したが、他の構成例として、1個のバネを組み付け対象の部品に組み付ける作業が行われてもよく、または、3個以上のバネを同時に組み付け対象の部品に組み付ける作業が行われてもよい。例えば、図3に示されるような治具には、少なくとも、同時に組み付けられるバネの数と同数のピンが設けられればよい。
一構成例として、物体(図7〜図12の例では、部品である板材271)の第1の篏合部(図7〜図12の例では、穴部291、292の突起部)とバネ(図7〜図12の例では、バネ251、252)の第2の篏合部(図7〜図12の例では、バネの穴部)とを嵌合させるロボットであって、当該物体の第1の穴部および当該バネの第2の穴部がピン(図7〜図12の例では、治具211のピン231、232)に挿入された状態で、当該物体または当該バネ(図7〜図12の例では、バネが設置された治具211)のいずれか一方を他方に対して当該ピンの軸方向に押し付けて、第1の篏合部と第2の篏合部とを嵌合させる、ロボット(図1の例では、ロボット1)である。
一構成例として、ロボットにおいて、ハンド(図1の例では、第1のエンドエフェクターEND1または第2のエンドエフェクターEND2)を有し、当該ハンドには掌(図1の例では、第1の掌41−1または第2の掌41−2)が設けられており、当該掌によって物体またはバネを押し付ける。
一構成例として、ロボットにおいて、物体の第1の篏合部の側は平面であり、当該平面とピンの軸方向とは直交しており、当該平面に対し平行に押し付ける(図11の例では、当該平面と第2の掌41−2の面とを平行にして押し付ける)。
一構成例として、ロボットにおいて、第1の篏合部および第2の篏合部が筒状であり、物体またはバネを押し付けた場合、第1の篏合部と第2の篏合部は、少なくとも一方が弾性変形または塑性変形して、互いに圧入される(例えば、図11〜図12の例)。
一構成例として、ロボットにおいて、ピンは、テーパー状である(例えば、図3の例)。
一構成例として、ロボットにおいて、力センサー(図1の例では、力センサー31−1、31−2)を備え、当該力センサーの反力に基づいて、所定の値(所定の閾値)以上の力がかかるまで、物体またはバネを押し付ける(例えば、図6に示される(ステップS5)の処理)。
一構成例として、ロボットにおいて、腕(図1の例では、第1のマニピュレーターMNP1または第2のマニピュレーターMNP2)を有し、当該腕にはブロック(図13の例では、ブロック311)が取り付けられており、当該ブロックによって物体またはバネを押し付ける。
一構成例として、物体の第1の篏合部とバネの第2の篏合部とを嵌合させるロボットを制御する制御方法であって、当該物体の第1の穴部および当該バネの第2の穴部がピンに挿入された状態で、ロボットにより、当該物体または当該バネのいずれか一方を他方に対して当該ピンの軸方向に押し付けて、当該第1の篏合部と当該第2の篏合部とを嵌合させる、制御方法(例えば、図6に示される制御方法)である。
また、上記のプログラムは、このプログラムを記憶装置等に格納したコンピューターシステムから、伝送媒体を介して、あるいは、伝送媒体中の伝送波により他のコンピューターシステムに伝送されてもよい。ここで、プログラムを伝送する「伝送媒体」は、インターネット等のネットワーク(通信網)あるいは電話回線等の通信回線(通信線)のように情報を伝送する機能を有する媒体のことをいう。
また、上記のプログラムは、前述した機能の一部を実現するためのものであってもよい。さらに、上記のプログラムは、前述した機能をコンピューターシステムにすでに記録されているプログラムとの組み合わせで実現できるもの、いわゆる差分ファイル(差分プログラム)であってもよい。
Claims (8)
- 物体の第1の篏合部とバネの第2の篏合部とを嵌合させるロボットであって、
前記物体の第1の穴部および前記バネの第2の穴部がピンに挿入された状態で、前記物体または前記バネのいずれか一方を他方に対して前記ピンの軸方向に押し付けて、前記第1の篏合部と前記第2の篏合部とを嵌合させる、
ロボット。 - ハンドを有し、
前記ハンドには掌が設けられており、
前記掌によって前記物体または前記バネを押し付ける、
請求項1に記載のロボット。 - 前記物体の前記第1の篏合部の側は平面であり、
前記平面と前記ピンの軸方向とは直交しており、
前記平面に対し平行に押し付ける、
請求項1または請求項2のいずれか1項に記載のロボット。 - 前記第1の篏合部および前記第2の篏合部が筒状であり、
前記物体または前記バネを押し付けた場合、前記第1の篏合部と前記第2の篏合部は、少なくとも一方が弾性変形または塑性変形して、互いに圧入される、
請求項1から請求項3のいずれか1項に記載のロボット。 - 前記ピンは、テーパー状である、
請求項1から請求項4のいずれか1項に記載のロボット。 - 力センサーを備え、
前記力センサーの反力に基づいて、所定の値以上の力がかかるまで、前記物体または前記バネを押し付ける、
請求項1から請求項5のいずれか1項に記載のロボット。 - 腕を有し、
前記腕にはブロックが取り付けられており、
前記ブロックによって前記物体または前記バネを押し付ける、
請求項1から請求項6のいずれか1項に記載のロボット。 - 物体の第1の篏合部とバネの第2の篏合部とを嵌合させるロボットを制御する制御方法であって、
前記物体の第1の穴部および前記バネの第2の穴部がピンに挿入された状態で、前記ロボットにより、前記物体または前記バネのいずれか一方を他方に対して前記ピンの軸方向に押し付けて、前記第1の篏合部と前記第2の篏合部とを嵌合させる、
制御方法。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015232826A JP6693100B2 (ja) | 2015-11-30 | 2015-11-30 | ロボットおよび制御方法 |
| US15/362,264 US10220515B2 (en) | 2015-11-30 | 2016-11-28 | Robot and control method for robot |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015232826A JP6693100B2 (ja) | 2015-11-30 | 2015-11-30 | ロボットおよび制御方法 |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| JP2017100196A true JP2017100196A (ja) | 2017-06-08 |
| JP2017100196A5 JP2017100196A5 (ja) | 2018-12-06 |
| JP6693100B2 JP6693100B2 (ja) | 2020-05-13 |
Family
ID=59016215
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2015232826A Expired - Fee Related JP6693100B2 (ja) | 2015-11-30 | 2015-11-30 | ロボットおよび制御方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6693100B2 (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2020082242A (ja) * | 2018-11-20 | 2020-06-04 | 富士電機株式会社 | 部品組立装置 |
| JP2022542169A (ja) * | 2019-07-26 | 2022-09-29 | エンパワー ロボティックス コーポレーション | 人間による床レベルのタスク実行を容易にする下半身支持システム |
| JP2023023943A (ja) * | 2021-08-06 | 2023-02-16 | 住友重機械工業株式会社 | 方法、装置、制御装置及びコンピュータプログラム |
-
2015
- 2015-11-30 JP JP2015232826A patent/JP6693100B2/ja not_active Expired - Fee Related
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2020082242A (ja) * | 2018-11-20 | 2020-06-04 | 富士電機株式会社 | 部品組立装置 |
| JP2022542169A (ja) * | 2019-07-26 | 2022-09-29 | エンパワー ロボティックス コーポレーション | 人間による床レベルのタスク実行を容易にする下半身支持システム |
| JP7581322B2 (ja) | 2019-07-26 | 2024-11-12 | 住友重機械工業株式会社 | 人間による床レベルのタスク実行を容易にする下半身支持システム |
| JP2023023943A (ja) * | 2021-08-06 | 2023-02-16 | 住友重機械工業株式会社 | 方法、装置、制御装置及びコンピュータプログラム |
| JP7574151B2 (ja) | 2021-08-06 | 2024-10-28 | 住友重機械工業株式会社 | 方法、装置、制御装置及びコンピュータプログラム |
Also Published As
| Publication number | Publication date |
|---|---|
| JP6693100B2 (ja) | 2020-05-13 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US10350768B2 (en) | Control device, robot, and robot system | |
| US20130197696A1 (en) | Robot apparatus, assembling method, and recording medium | |
| JP6007636B2 (ja) | ロボット制御システム及びロボット制御装置 | |
| US10131054B2 (en) | Object gripping system, object gripping method, storage medium and robot system | |
| US20160184996A1 (en) | Robot, robot system, control apparatus, and control method | |
| JP5679711B2 (ja) | ロボットシステム及び把持方法 | |
| CN105269582B (zh) | 机器人、机器人系统以及控制方法 | |
| US10220515B2 (en) | Robot and control method for robot | |
| US20150343637A1 (en) | Robot, robot system, and control method | |
| JP2019181622A (ja) | ハンド制御装置およびハンド制御システム | |
| JP7186349B2 (ja) | エンドエフェクタの制御システムおよびエンドエフェクタの制御方法 | |
| CN107336229A (zh) | 机器人以及机器人系统 | |
| JP2015085455A (ja) | ロボット、ロボットシステム、ロボット制御装置 | |
| US20150343634A1 (en) | Robot, robot system, and control method | |
| JP2005169564A (ja) | ロボットによる任意形状物体の把持方法 | |
| JP2017094471A (ja) | ロボット、及びロボットシステム | |
| JP6693100B2 (ja) | ロボットおよび制御方法 | |
| US20160306340A1 (en) | Robot and control device | |
| WO2024119268A1 (en) | Systems, methods, and control modules for controlling end effectors of robot systems | |
| JP2015226963A (ja) | ロボット、ロボットシステム、制御装置、及び制御方法 | |
| JP6696341B2 (ja) | 制御方法 | |
| US20240100692A1 (en) | Object gripping method, storage medium, and object gripping control device | |
| JP2015182212A (ja) | ロボットシステム、ロボット、制御装置、及び制御方法 | |
| JP2004160614A (ja) | 自動作業教示システム | |
| JP2017100197A (ja) | ロボット、及び制御方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| RD05 | Notification of revocation of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7425 Effective date: 20180906 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20181024 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20181024 |
|
| RD03 | Notification of appointment of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7423 Effective date: 20181119 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20190925 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20191008 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20191202 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20200317 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20200330 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6693100 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| LAPS | Cancellation because of no payment of annual fees |