JP2017102004A - 加速度センサ - Google Patents
加速度センサ Download PDFInfo
- Publication number
- JP2017102004A JP2017102004A JP2015234928A JP2015234928A JP2017102004A JP 2017102004 A JP2017102004 A JP 2017102004A JP 2015234928 A JP2015234928 A JP 2015234928A JP 2015234928 A JP2015234928 A JP 2015234928A JP 2017102004 A JP2017102004 A JP 2017102004A
- Authority
- JP
- Japan
- Prior art keywords
- base material
- adhesive
- package
- sensor chip
- acceleration sensor
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images
Landscapes
- Micromachines (AREA)
- Pressure Sensors (AREA)
Abstract
【課題】熱応力の影響を低減しつつ、外部からの衝撃によって共振が起こる可能性を低減できる加速度センサを提供する。【解決手段】加速度センサは、センサチップ10、ベース材20、パッケージ30、第1接着剤40、第2接着剤50及びスペーサ60を備える。センサチップ10は、加速度を電気信号に変換し、ベース材20に実装されている。パッケージ30は、ベース材20を保持する。第1接着剤40は、センサチップ10とベース材20との間に配置され、センサチップ10とベース材20とを接着する。第2接着剤50は、ベース材20とパッケージ30との間に配置され、ベース材20とパッケージ30とを接着する。スペーサ60は、ベース材20とパッケージ30との間に配置され、ベース材20とパッケージ30との間隔を一定にしている。そして、第1接着剤40及び第2接着剤50の弾性率は、ベース材20の弾性率よりも低い。【選択図】図1
Description
本発明は、加速度センサに関し、特に、共振及び熱応力による影響を低減する加速度センサに関する。
従来、特許文献1の加速度センサは、センサチップ、台座、基板及び接着剤を備えている。センサチップは、衝撃の加速度を電気信号に変換して加速度の大きさを検出する素子である。台座は、センサチップを支持している。基板は、センサチップを支持する台座を支持している。そして、接着剤は、センサチップと台座とを接着及び台座と基板とを接着している。
従来の加速度センサでは、センサチップと台座との熱膨張係数の差による熱応力が発生した際、センサチップと台座とを接着剤によって接着させているので、発生した熱応力がセンサチップに伝達してしまう。すると、熱応力によってセンサチップにひびが生じ、加速度センサの故障の原因になるおそれがある。
また、印加された衝撃の周波数と加速度センサの共振周波数が一致することによって共振が発生することが懸念される。この共振によって、加速度センサの検出精度に誤差が生じたり、加速度センサが変形し故障の原因になったりするおそれがある。
上述の課題をかんがみて、本発明は、熱応力の影響を低減しつつ、外部からの衝撃によって共振が起こる可能性を低減できる加速度センサを提供することを目的とする。
本発明は、上述の目的を達成するために、以下の手段を採用する。
請求項1に記載の発明は、物体の加速度を計測する加速度センサにおいて、加速度を電気信号に変換する素子であるセンサチップと、センサチップが実装されているベース材と、ベース材を保持するパッケージと、センサチップとベース材との間に配置され、センサチップとベース材とを接着する第1接着剤と、ベース材とパッケージとの間に配置され、ベース材とパッケージとを接着する第2接着剤と、ベース材とパッケージとの間に配置され、ベース材とパッケージとの間隔を一定にしているスペーサと、を備え、第1接着剤及び第2接着剤の弾性率は、ベース材の弾性率よりも低い加速度センサである。
この発明によれば、第1接着剤及び第2接着剤の弾性率は、ベース材の弾性率よりも低いので、ベース材やパッケージが熱膨張することによって発生した応力を第1接着剤及び第2接着剤で吸収することができる。
ここで、外部からの振動によって加速度センサが共振してしまうことを防ぐため、加速度センサの共振周波数は高いほうがよいが、両接着剤の厚みが厚すぎると加速度センサの共振周波数が低下してしまう。よって、両接着剤の厚みは薄い方が好ましいが、逆に薄すぎると接着力を担保できない。つまり、第1接着剤と第2接着剤の厚みは接着力を確保できる程度になるべく薄くすることが望ましい。そこで、ベース材とパッケージとの間にスペーサを配置した。スペーサによりベース材とパッケージとの間隔を一定の値に調節して、加速度センサの共振周波数と外部からの衝撃の周波数とが一致しないように第2接着剤の厚みを精度よく制御することができる。
よって、ベース材よりも弾性率の低い第1接着剤及び第2接着剤を用いることで加速度センサの共振周波数が低下してしまうときにも、上述のスペーサによって接着力を担保しつつ、共振周波数を高く維持することができる。したがって、熱応力の影響を低減しつつ、外部からの衝撃によって共振が起こる可能性を低減することができる。
以下、添付した図面を参照しながら、本発明の実施形態について説明する。なお、説明の理解を容易にするため各図面において同一の構成要素に対しては可能な限り同一の符号を付して、重複する説明は省略する。
(第1実施形態)
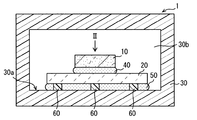
図1を参照して第1実施形態の加速度センサ1の構成について説明する。
図1を参照して第1実施形態の加速度センサ1の構成について説明する。
加速度センサ1は、主として車両に搭載される安全装置の衝撃検出に用いられる。その機能として振動、衝撃及び傾き等の多様な動きの情報を検出することができる。そして、第1実施形態の加速度センサ1は、図1に示すように、センサチップ10、ベース材20、パッケージ30、第1接着剤40、第2接着剤50及びスペーサ60を備えている。
センサチップ10は、外部から与えられた衝撃等の動きの情報を電気信号に変換し、物体の加速度を計測する素子である。主にSi(Silicon)結晶を基板材料としている半導体センサであり、各種のMEMS(Micro Electro Mechanical Systems)技術を用いて微細加工されることで製造される。
また、第1実施形態のセンサチップ10の加速度検出方法として、静電容量の変化を加速度として検出する静電容量型センサを用いている。静電容量型センサの構造は、加速度が加わることにより移動する可動電極と、加速度には反応しない固定電極の2対の電極を対向させている。これら2対の対向する電極の静電容量が外部からの加速度によって変化し、この静電容量の変化を電気信号として検出している。このとき、外部からの衝撃による周波数とセンサチップ10自体の共振周波数とは一致しないように、可動電極及び固定電極を構成する際にダンパ設計されている。
ベース材20は、センサチップ10が実装される回路基板である。よって、ベース材20は配線を有しており、センサチップ10と電気的な接続を行っている。その配線の構造は、プリント基板と呼ばれ絶縁体の層である絶縁層と配線が形成されている配線層とを交互に積層されている。絶縁層は、第1実施形態では、主にセラミック材が用いられている。セラミック材は、弾性率がギガパスカルオーダーの値であり、一般的な他の絶縁材料と比較して、硬い材料といえる。また配線層は絶縁層に各種の微細加工技術によって形成され、配線材料としてアルミニウムや銅といった材料が用いられる。
パッケージ30は、センサチップ10が実装されたベース材20を保持しており、上述のセンサチップ10が外部環境にさらされることを防いでいる。しかし、パッケージ30内にはセンサチップ10、ベース材20を収容する収容空間30bが形成されており、収容空間30b内ではセンサチップ10が露出している。収容空間30b内は外部環境から隔離された空間であるから、センサチップ10は外部環境に直接さらされてはいない。また、パッケージ30の材質は樹脂であり、各種の樹脂成型技術によって形作られる。
第1接着剤40は、センサチップ10とベース材20との間に配置されており、両者を接着している。第1接着剤40の材質としてはシリコーンが最適である。
シリコーンは、シロキサン結合の主骨格をもつ人工的な高分子化合物の総称であり、一般的な用途としてゴムの材料として用いられることが多い。よって、第1接着剤40の弾性率は、上記のセラミック材を用いたベース材20の弾性率よりも小さい値となっている。望ましくは第1接着剤40の弾性率はメガパスカルオーダーの値であればよい。そのため、ベース材20の熱膨張によって生じた応力は、第1接着剤40によって応力が吸収されて、センサチップ10にはたらく応力を低減することができる。なお、第1接着剤40の厚みについては、センサチップ10にはたらく応力を低減でき、かつ、センサチップ10とベース材20との接着力を担保できる厚みとなっている。具体的には、後述の第2接着剤50の厚みよりは薄くなっており、センサチップ10の厚みやベース材20の厚みよりも薄いことが望ましい。
第2接着剤50は、ベース材20とパッケージ30との間に配置されており、両者を接着している。第2接着剤50の材質としては上述のシリコーンが最適である。よって、第2接着剤50の弾性率は、上記のセラミック材を用いたベース材20の弾性率より小さい値となっている。望ましくは第2接着剤50の弾性率は、メガパスカルオーダーの値であればよい。なお、より好ましくは第1接着剤40の弾性率よりも第2接着剤50の弾性率の方が大きいほうがよい。また、第2接着剤50は、パッケージ30のベース材20を保持する面である保持面30aで、ベース材20と対向している面に塗布されている。
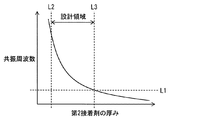
ここで、第2接着剤50の厚みと加速度センサ1の共振周波数との関係について説明する。第2接着剤50の厚みと加速度センサ1の共振周波数とは、図3に示すような関係を持っている。つまり、第2接着剤50の厚みが厚くなるほど、加速度センサ1の共振周波数は小さくなっていく。そこで、加速度センサ1の共振周波数と外部からの衝撃の周波数とを一致させないように、図3の点線L1以上の共振周波数を確保する必要がある。さらに、加速度センサ1の共振周波数を大きくするためには、第2接着剤50の厚みを薄くすればよいが、第2接着剤50の厚みが薄くなればなるほど、ベース材20とパッケージ30との接着力が低下する。よって、第2接着剤50の厚みには下限の値があることになる。上記の接着力が担保できる下限の値を示したものが図3の点線L2であり、この点線L2よりも第2接着剤50の厚みを厚くすれば、上記の接着力を担保することができる。したがって、加速度センサ1の共振周波数と外部の衝撃の周波数とが一致することを防ぎつつ、上記の接着力を確保するには、図3の点線L2と点線L3とで囲まれる範囲で第2接着剤50の厚みを制御する必要がある。
なお、第1接着剤40の厚みも加速度センサ1の共振周波数に関係するが、第1接着剤40の厚みは、第2接着剤50に比べてセンサチップ10への応力の伝達を防止する程度に薄くなっており、第2接着剤50ほどは共振周波数への影響は小さい。つまり、第1接着剤40の厚みは応力の伝達を防ぐような厚みになっており、第2接着剤50の厚みをスペーサ60で調整することで、加速度センサ1の共振周波数を外部の衝撃の周波数以上にしている。
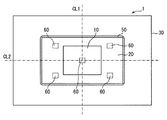
スペーサ60は、ベース材20とパッケージ30との間に配置されており、主に樹脂材料でできている。ここで、図2に示すように、センサチップ10が実装される実装面20aと平行な方向でベース材20の重心を通る鎖線CL1と、センサチップ10が実装される実装面20aと平行な方向でベース材20の重心を通り、鎖線CL1と垂直な鎖線CL2とを定義する。この鎖線CL1及び鎖線CL2に対して線対称にスペーサ60が4つ配置されており、鎖線CL1と鎖線CL2との交点にもスペーサ60が1つ配置されている。
また、スペーサ60の機能としては、スペーサ60の一方はベース材20に当接し、他方はパッケージ30に当接しているので、ベース材20とパッケージ30との間には、スペーサ60の高さの分の間隔が生まれる。そして、ベース材20とパッケージ30との間には、上述の第2接着剤50が配置されており、スペーサ60の高さ分の間隔が空くことによって、第2接着剤50の厚みが一義に決まっている。さらに、スペーサ60がつくる間隔は、ベース材20とパッケージ30との対向している空間のどこにおいても一定となっている。つまり、スペーサ60をベース材20とパッケージ30との間に配置することで、第2接着剤50の厚みを一義かつ一定にすることができるので、第2接着剤50の厚みを制御することができる。
なお、スペーサ60は、第1実施形態において、ベース材20及びパッケージ30とは別部材としたが、ベース材20に上述のスペーサ60としての機能を持たせた突起を形成してもよいし、パッケージ30に上述のスペーサ60としての突起を形成してもよい。つまり、スペーサ60は、ベース材20と一体となっており、パッケージ30の保持面30aと当接してもよい。さらに、スペーサ60は、パッケージ30と一体となっており、ベース材20の実装面20aの反対面と当接していてもよい。また、スペーサ60の形状は第1実施形態のような直方体形状に限られず、円筒型や球形でもよい。そして、スペーサ60の縦、横及び高さといった寸法を適宜設計することもできる。
また、第1実施形態では5つのスペーサ60を備えているが、スペーサ60の数は5つに限らず少なくとも1つ以上あればよい。さらに、第1実施形態のスペーサ60の配置に比べて、ベース材20の重心を中心とする同心円状で、ベース材20とパッケージ30との間に備えるほうがより望ましい。なぜならベース材20の重心を中心とする同心円状に3つのスペーサ60が配置されるので、確実にスペーサ60がベース材20及びパッケージ30に当接し、第2接着剤50の厚みを規定できるからである。さらに、重心を囲むようにスペーサ60が配置されているので安定してベース材20を保持することもできる。要するに、本発明においてスペーサ60の配置や数についてはなんら第1実施形態に限定されず、上述のスペーサ60の機能を満たせばよい。
(第1実施形態の作用効果)
以下、第1実施形態の加速度センサ1の作用効果について説明する。
以下、第1実施形態の加速度センサ1の作用効果について説明する。
本実施形態によれば、第1接着剤40及び第2接着剤50はベース材20よりも弾性率が低いので、ベース材20やパッケージ30が熱膨張することによって発生した応力を第1接着剤40及び第2接着剤50で吸収することができる。ここで、第2接着剤50の厚みが厚すぎると加速度センサ1の共振周波数が低下しまい、逆に薄すぎると接着力を担保できないというトレードオフの関係となっている。よって、第2接着剤50の厚みは薄い方が好ましいが、第2接着剤50の厚みは接着力を確保できる程度になるべく薄くすることが望ましい。そこで、ベース材20とパッケージ30との間隔をスペーサ60によって一定の値に調節する。すると、加速度センサ1の共振周波数と外部からの衝撃の周波数とが一致しないように、図3の点線L2から点線L3までの間の設計領域内で第2接着剤50の厚みを一義的に決めることができる。よって、第2接着剤50の厚みを上記の設計領域内に精度よく制御することができるので、加速度センサ1を熱応力の影響を低減しつつ、外部からの衝撃によって共振が起こる可能性を低減することができる。
さらに、本実施形態によれば、センサチップ10は、パッケージ30がつくる収容空間30b内で露出しているので、ベース材20で発生した熱応力は第1接着剤40に吸収されるため、センサチップ10へ伝達する熱応力を低減することができる。
詳述すると、従来の一般的な加速度センサ1では、センサチップ10を外気から保護するため、センサチップ10はモールド樹脂に覆われている。このような従来の加速度センサ1において、センサチップ10、ベース材20及びパッケージ30それぞれの熱膨張係数の差によって熱応力が発生した場合、その応力はモールド樹脂を伝達してセンサチップ10全体に加わる。よって、熱応力によってセンサチップ10が破損してしまうことが懸念されていた。そこで、本実施形態では、センサチップ10はモールド樹脂に覆われておらず、上記の収容空間30b内で露出している。これによれば、収容空間30b内は外部環境から隔離された空間であるから、センサチップ10を外部環境から保護することができる。さらに、モールド樹脂に覆われておらず、発生した熱応力がセンサチップ10へ伝達するためには、第1接着剤40及び第2接着剤50を経由して伝達することとなり、これらの接着剤によって熱応力が吸収される。したがって、センサチップ10を外部環境から保護しつつ、上述の熱応力によるセンサチップ10の破損の可能性を低減することができる。
なお、第1実施形態では、ベース材20としてはセラミック材、第1接着剤40及び第2接着剤50としてシリコーンを用いているが、本発明の作用効果を奏するためにはこれらに限定されることはない。つまり、種々の材料を適宜選択して、第1接着剤40及び第2接着剤50の弾性率がベース材20の弾性率よりも弾性率が低くなるようにすればよい。
(第2実施形態)
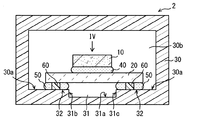
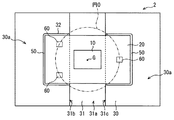
図4を参照して第2実施形態の加速度センサ2の構成について説明する。なお、第1実施形態と同様の構成についての説明は省略する。
図4を参照して第2実施形態の加速度センサ2の構成について説明する。なお、第1実施形態と同様の構成についての説明は省略する。
第1実施形態と異なり、第2実施形態のパッケージ30は、窪み面31及び接着剤配置面32を有している。窪み面31は、ベース材20を保持する面である保持面30a対して垂直な方向に窪んだ面である。接着剤配置面32は上記の保持面30aで第2接着剤50が配置されている面である。そして、スペーサ60は、ベース材20の重心を中心とした同心円の円周上に少なくとも3つ以上、接着剤配置面32に配置されている。以下、窪み面31及び接着剤配置面32並びにスペーサ60の配置について説明する。
窪み面31は、パッケージ30のベース材20を保持する面である保持面30aに対して垂直な方向に窪んだ面をいう。そして、窪み面31は、底面31a、第1側面31b及び第2側面32bを有する。
底面31aは、ベース材20と対向しており、上記の保持面30aと垂直な方向に対して保持面30aよりも下にある。第1側面31bは、窪み面31の一方の側面であり、第2側面31cは、窪み面31の他方の側面である。窪み面31は、図4に示すように断面矩形形状であり、また図5に示すように上面から見ても矩形形状である。なお、第2実施形態では、上述のように窪み面31は矩形形状であるが、本発明はこれに限られず、断面が円弧状やテーパ形状でもよいし、上面から見て楕円状や菱形など適宜設計変更することができる。
この窪み面31には、上記の第2接着剤50が塗布されておらず、ベース材20、底面31a、第1側面31b及び第2側面31cとで囲まれる空間を有することになる。つまり、ベース材20と底面31aとの間は、第2接着剤50の厚みに窪み面31の窪みの深さを加えた分だけ離れており、所定の広さの空間ができている。よって、第2実施形態では、この空間に収容できる大きさの回路素子を、ベース材20のセンサチップが実装される実装面の裏側に実装することができる。
上記の保持面30aに第2接着剤50が塗布されている接着剤配置面32は、パッケージ30とベース材20とを接着している面である。つまり、図5に示すように、第2接着剤50は保持面30aのうちベース材20と対向している面に塗布されており、上述したように底面31aには塗布されていない。なお、第2実施形態において接着剤配置面32は、保持面30aのうちベース材20と対向している全面のことを意味しているが、特に全面に塗布されることに限定されず、一部に塗布されていてもよい。
スペーサ60は、上記の接着剤配置面32で、かつ、ベース材20の重心Gを中心とする円Oの円周上に3つ以上配置されている。また、スペーサ60の一部が円Oの円周上のっていれば、スペーサ60が円Oの円周上に配置されているといえる。そして、スペーサ60の配置は、窪み面31を介して一方側に偏らずに配置する。言い換えると、第1側面31b側又は第2側面31c側の両側に接着剤配置面32があるが、片側の接着剤配置面32のみにスペーサ60は配置されないということである。つまり、スペーサ60の個数が偶数の場合には、一方の接着剤配置面32にその半数、他方に残りの半数を配置する。そして、スペーサ60の個数が奇数の場合には、上述の偶数の場合と同様にまずは半分ずつ配置し、残った1つを適宜配置すればよい。なお、円Oの半径は、この円Oの円周の一部が接着剤配置面32にあればよい。
(第2実施形態の作用効果)
以下、第2実施形態の作用効果について説明する。
以下、第2実施形態の作用効果について説明する。
第2実施形態では、パッケージ30は、ベース材20を保持する面である保持面30aに対して垂直な方向に窪んだ窪み面31と、保持面30aで第2接着剤50が配置されている面である接着剤配置面32と、を有している。
これによれば、外部の温度変化によってベース材20が反ってしまった場合でも、接着剤配置面32に配置された第2接着剤50の厚みを一定にできる。
詳述すると、第1実施形態の加速度センサ1では、外部環境の温度変化によってベース材20に熱応力が発生し、ベース材20が反ってしまうことがあった。ベース材20が反ってしまうと、ベース材20とパッケージ30との間隔が、ベース材20の中央と端部とで異なってしまう。よって、上述した第2接着剤50の厚みが一定にできない、もしくは、第2接着剤50とベース材20との界面又は第2接着剤50とパッケージ30との界面で剥離が生じることが懸念される。
そこで、本実施形態では、パッケージ30は、上記の窪み面31及び接着剤配置面32を有する。これによれば、反りによって、ベース材20の中央付近での上記の間隔が最も大きく変化するが、窪み面31には第2接着剤50がないので、反りによる上述の間隔変化が第2接着剤の厚みの調整に与える影響は少ない。したがって、ベース材20とパッケージ30との間隔が反りによって大きく変化してしまうことを防げるので、上述した第2接着剤50の厚みを精度よく調節できる。
また、第2実施形態では、スペーサ60は、接着剤配置面32に少なくとも3つ以上配置されている。
これによれば、2つのスペーサ60がある場合に比べて、ベース材20が傾くことでベース材20とパッケージ30との間隔が一定にならないことを防止できる。つまり、3つ以上のスペーサ60が配置されることで、ベース材20の傾きを防ぎ、ベース材20とパッケージ30との間隔を一定にすることができる。
さらに、第2実施形態では、スペーサ60は、ベース材20の重心を中心とする円の円周上に配置されている。反りは主にベース材20の重心を中心として起こると考えられるので、重心から離れたベース材20の端部ほどベース材20とパッケージ30との間隔は広くなる。よって、重心を中心とする円の円周上にスペーサ60を配置すると、ベース材20が反った場合でも各スペーサ60が配置されている箇所の第2接着剤50の厚みはほぼ均一にできる。
したがって、第2実施形態の加速度センサ2によれば、ベース材20の反りの影響を低減しつつ、上述の第1実施形態の作用効果を奏することができる。
(他の実施形態)
以上、発明の好ましい実施形態について説明したが、本発明は上述した実施形態になんら制限されることなく、上述に例示したように種々変形して実施することが可能である。また、各実施形態で具体的に組合せが可能であることを明示している部分どうしの組合せばかりではなく、特に組合せに支障が生じなければ、明示していなくとも実施形態どうしを部分的に組み合せることも可能である。
以上、発明の好ましい実施形態について説明したが、本発明は上述した実施形態になんら制限されることなく、上述に例示したように種々変形して実施することが可能である。また、各実施形態で具体的に組合せが可能であることを明示している部分どうしの組合せばかりではなく、特に組合せに支障が生じなければ、明示していなくとも実施形態どうしを部分的に組み合せることも可能である。
また、本発明の加速度センサの用途として車載用のものが考えられる。車両には駆動によって高温になる内燃機関が搭載されているため、車両に加速度センサを搭載する際には、非常に温度変化が大きい環境に搭載されるといえる。温度変化が大きい環境で使用するので、加速度センサは上述の熱応力の影響を大きく受ける。
さらに、車載用の加速度センサは、外部から受ける振動の周波数よりも十分に大きな共振周波数をもつことが必要とされる。なぜなら、主に車載用の加速度センサは、エアバッグ等の安全装置に搭載され、車両衝突時の衝撃を検出する役割をもつ。ここで、外部から衝撃以外の微弱な振動、例えば車両が段差に乗り上げたときの衝撃やエンジン振動等、によって加速度センサが共振してしまった場合、共振によって微弱振動は増幅される。すると、増幅された微弱振動によって加速度センサが検出する加速度は非常に大きなものとなるので、あたかも安全装置は車両衝突が起こったと検知してしまう。よって、微弱振動の周波数と加速度センサの共振周波数とが一致しないように、加速度センサの共振周波数は高く設定しなければならないからである。
以上のような背景があるので、熱応力の影響を低減し、最適な共振周波数を設定できるという機能を両立している本発明の加速度センサを車両搭載用として用いたときにこそ、上述の作用効果を存分に奏することができる。なお、車両に搭載する加速度センサの用途として、具体的には、エアバッグ駆動時の衝撃検出用、横滑り防止装置の加速度検出用及びABS(Antilock Brake System)装置の加速度検出用等がある。
10…センサチップ、20…ベース材、30…パッケージ、40…第1接着剤、
50…第2接着剤、60…スペーサ
50…第2接着剤、60…スペーサ
Claims (5)
- 物体の加速度を計測する加速度センサにおいて、
前記加速度を電気信号に変換する素子であるセンサチップ(10)と、
前記センサチップが実装されているベース材(20)と、
前記ベース材を保持するパッケージ(30)と、
前記センサチップと前記ベース材との間に配置され、前記センサチップと前記ベース材とを接着する第1接着剤(40)と、
前記ベース材と前記パッケージとの間に配置され、前記ベース材と前記パッケージとを接着する第2接着剤(50)と、
前記ベース材と前記パッケージとの間に配置され、前記ベース材と前記パッケージとの間隔を一定にしているスペーサ(60)と、を備え、
前記第1接着剤及び前記第2接着剤の弾性率は、前記ベース材の弾性率よりも低い加速度センサ。 - 前記パッケージには、前記センサチップ、前記ベース材、前記第1接着剤及び前記第2接着剤を収容する収容空間(30b)が形成されており、
前記収容空間内で前記センサチップが露出している請求項1に記載の加速度センサ。 - 前記パッケージは、
前記ベース材に対向して配置され、前記ベース材を保持する面である保持面(30a)に対して垂直な方向に窪んだ窪み面(31)と、
前記保持面で前記第2接着剤が配置されている面である接着剤配置面(32)と、を有している請求項1又は2のいずれか1項に記載の加速度センサ。 - 前記スペーサは、前記接着剤配置面に少なくとも3つ以上配置されている請求項3に記載の加速度センサ。
- 前記スペーサは、前記ベース材の重心を中心とする円の円周上に配置されている請求項4に記載の加速度センサ。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015234928A JP2017102004A (ja) | 2015-12-01 | 2015-12-01 | 加速度センサ |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015234928A JP2017102004A (ja) | 2015-12-01 | 2015-12-01 | 加速度センサ |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2017102004A true JP2017102004A (ja) | 2017-06-08 |
Family
ID=59016371
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2015234928A Pending JP2017102004A (ja) | 2015-12-01 | 2015-12-01 | 加速度センサ |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2017102004A (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN109399557A (zh) * | 2018-11-07 | 2019-03-01 | 中国电子科技集团公司第二十六研究所 | 一种高稳定性mems谐振器件的制造方法 |
| CN110824182A (zh) * | 2019-12-20 | 2020-02-21 | 中国工程物理研究院总体工程研究所 | 一种加速度传感器的热防护结构 |
| KR20230098877A (ko) * | 2021-02-25 | 2023-07-04 | 창신 메모리 테크놀로지즈 아이엔씨 | 반도체 구조 및 반도체 구조의 제조 방법 |
-
2015
- 2015-12-01 JP JP2015234928A patent/JP2017102004A/ja active Pending
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN109399557A (zh) * | 2018-11-07 | 2019-03-01 | 中国电子科技集团公司第二十六研究所 | 一种高稳定性mems谐振器件的制造方法 |
| CN109399557B (zh) * | 2018-11-07 | 2020-05-05 | 中国电子科技集团公司第二十六研究所 | 一种高稳定性mems谐振器件的制造方法 |
| CN110824182A (zh) * | 2019-12-20 | 2020-02-21 | 中国工程物理研究院总体工程研究所 | 一种加速度传感器的热防护结构 |
| KR20230098877A (ko) * | 2021-02-25 | 2023-07-04 | 창신 메모리 테크놀로지즈 아이엔씨 | 반도체 구조 및 반도체 구조의 제조 방법 |
| KR102760431B1 (ko) | 2021-02-25 | 2025-02-03 | 창신 메모리 테크놀로지즈 아이엔씨 | 반도체 구조 및 반도체 구조의 제조 방법 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5965457B2 (ja) | Memsデバイスのねじり懸垂のための取付けシステム | |
| US9632105B2 (en) | Angular velocity sensor for suppressing fluctuation of detection sensitivity | |
| JP6209270B2 (ja) | 加速度センサ | |
| CN101501505A (zh) | 复合传感器 | |
| US7640807B2 (en) | Semiconductor Sensor | |
| CN107635910A (zh) | Mems传感器组件 | |
| US10408619B2 (en) | Composite sensor | |
| US7572659B2 (en) | Semiconductor dynamic sensor and method of manufacturing the same | |
| JP3517428B2 (ja) | 容量式加速度センサ | |
| JP2009133807A (ja) | センサおよびセンサ装置 | |
| CN111983256B (zh) | 加速度传感器核心单元和防止载置加速度传感器的基板挠曲的方法 | |
| CN110546516B (zh) | 用于加速度计的去耦结构 | |
| JP2004069349A (ja) | 容量式加速度センサ | |
| CN103562731B (zh) | 加速度传感器 | |
| JP2010139430A (ja) | 半導体装置 | |
| JP2004132792A (ja) | センサユニットの構造 | |
| JP2008281351A (ja) | 電子装置 | |
| JP5299353B2 (ja) | 半導体装置 | |
| JP5391880B2 (ja) | 力学量センサ | |
| WO2014030492A1 (ja) | 慣性力センサ | |
| JP2014048107A (ja) | 物理量検出装置 | |
| JP2010185780A (ja) | 角速度センサモジュール | |
| JP2017207408A (ja) | 半導体センサ | |
| JP2010085295A (ja) | Memsセンサ | |
| CN103493606B (zh) | 带有抗振的系统的电路板组件 |