JP2017102112A - 静脈内投薬を自動的に準備するための装置において注射器針の位置及び偏向を補正するための方法 - Google Patents
静脈内投薬を自動的に準備するための装置において注射器針の位置及び偏向を補正するための方法 Download PDFInfo
- Publication number
- JP2017102112A JP2017102112A JP2016218684A JP2016218684A JP2017102112A JP 2017102112 A JP2017102112 A JP 2017102112A JP 2016218684 A JP2016218684 A JP 2016218684A JP 2016218684 A JP2016218684 A JP 2016218684A JP 2017102112 A JP2017102112 A JP 2017102112A
- Authority
- JP
- Japan
- Prior art keywords
- syringe
- automatic actuator
- needle
- error
- measurement
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images





Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B11/00—Measuring arrangements characterised by the use of optical techniques
- G01B11/002—Measuring arrangements characterised by the use of optical techniques for measuring two or more coordinates
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B11/00—Measuring arrangements characterised by the use of optical techniques
- G01B11/26—Measuring arrangements characterised by the use of optical techniques for measuring angles or tapers; for testing the alignment of axes
- G01B11/27—Measuring arrangements characterised by the use of optical techniques for measuring angles or tapers; for testing the alignment of axes for testing the alignment of axes
- G01B11/272—Measuring arrangements characterised by the use of optical techniques for measuring angles or tapers; for testing the alignment of axes for testing the alignment of axes using photoelectric detection means
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61J—CONTAINERS SPECIALLY ADAPTED FOR MEDICAL OR PHARMACEUTICAL PURPOSES; DEVICES OR METHODS SPECIALLY ADAPTED FOR BRINGING PHARMACEUTICAL PRODUCTS INTO PARTICULAR PHYSICAL OR ADMINISTERING FORMS; DEVICES FOR ADMINISTERING FOOD OR MEDICINES ORALLY; BABY COMFORTERS; DEVICES FOR RECEIVING SPITTLE
- A61J1/00—Containers specially adapted for medical or pharmaceutical purposes
- A61J1/05—Containers specially adapted for medical or pharmaceutical purposes for collecting, storing or administering blood, plasma or medical fluids ; Infusion or perfusion containers
- A61J1/10—Bag-type containers
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61J—CONTAINERS SPECIALLY ADAPTED FOR MEDICAL OR PHARMACEUTICAL PURPOSES; DEVICES OR METHODS SPECIALLY ADAPTED FOR BRINGING PHARMACEUTICAL PRODUCTS INTO PARTICULAR PHYSICAL OR ADMINISTERING FORMS; DEVICES FOR ADMINISTERING FOOD OR MEDICINES ORALLY; BABY COMFORTERS; DEVICES FOR RECEIVING SPITTLE
- A61J1/00—Containers specially adapted for medical or pharmaceutical purposes
- A61J1/14—Details; Accessories therefor
- A61J1/20—Arrangements for transferring or mixing fluids, e.g. from vial to syringe
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61J—CONTAINERS SPECIALLY ADAPTED FOR MEDICAL OR PHARMACEUTICAL PURPOSES; DEVICES OR METHODS SPECIALLY ADAPTED FOR BRINGING PHARMACEUTICAL PRODUCTS INTO PARTICULAR PHYSICAL OR ADMINISTERING FORMS; DEVICES FOR ADMINISTERING FOOD OR MEDICINES ORALLY; BABY COMFORTERS; DEVICES FOR RECEIVING SPITTLE
- A61J1/00—Containers specially adapted for medical or pharmaceutical purposes
- A61J1/14—Details; Accessories therefor
- A61J1/20—Arrangements for transferring or mixing fluids, e.g. from vial to syringe
- A61J1/2003—Accessories used in combination with means for transfer or mixing of fluids, e.g. for activating fluid flow, separating fluids, filtering fluid or venting
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J11/00—Manipulators not otherwise provided for
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1656—Program controls characterised by programming, planning systems for manipulators
- B25J9/1664—Program controls characterised by programming, planning systems for manipulators characterised by motion, path, trajectory planning
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1694—Program controls characterised by use of sensors other than normal servo-feedback from position, speed or acceleration sensors, perception control, multi-sensor controlled systems, sensor fusion
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65B—MACHINES, APPARATUS OR DEVICES FOR, OR METHODS OF, PACKAGING ARTICLES OR MATERIALS; UNPACKING
- B65B3/00—Packaging plastic material, semiliquids, liquids or mixed solids and liquids, in individual containers or receptacles, e.g. bags, sacks, boxes, cartons, cans, or jars
- B65B3/003—Filling medical containers such as ampoules, vials, syringes or the like
- B65B3/006—Related operations, e.g. scoring ampoules
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B11/00—Measuring arrangements characterised by the use of optical techniques
- G01B11/24—Measuring arrangements characterised by the use of optical techniques for measuring contours or curvatures
- G01B11/2433—Measuring arrangements characterised by the use of optical techniques for measuring contours or curvatures for measuring outlines by shadow casting
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S17/00—Systems using the reflection or reradiation of electromagnetic waves other than radio waves, e.g. lidar systems
- G01S17/02—Systems using the reflection of electromagnetic waves other than radio waves
- G01S17/06—Systems determining position data of a target
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B19/00—Program-control systems
- G05B19/02—Program-control systems electric
- G05B19/18—Numerical control [NC], i.e. automatically operating machines, in particular machine tools, e.g. in a manufacturing environment, so as to execute positioning, movement or co-ordinated operations by means of program data in numerical form
- G05B19/404—Numerical control [NC], i.e. automatically operating machines, in particular machine tools, e.g. in a manufacturing environment, so as to execute positioning, movement or co-ordinated operations by means of program data in numerical form characterised by control arrangements for compensation, e.g. for backlash, overshoot, tool offset, tool wear, temperature, machine construction errors, load, inertia
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61J—CONTAINERS SPECIALLY ADAPTED FOR MEDICAL OR PHARMACEUTICAL PURPOSES; DEVICES OR METHODS SPECIALLY ADAPTED FOR BRINGING PHARMACEUTICAL PRODUCTS INTO PARTICULAR PHYSICAL OR ADMINISTERING FORMS; DEVICES FOR ADMINISTERING FOOD OR MEDICINES ORALLY; BABY COMFORTERS; DEVICES FOR RECEIVING SPITTLE
- A61J1/00—Containers specially adapted for medical or pharmaceutical purposes
- A61J1/14—Details; Accessories therefor
- A61J1/20—Arrangements for transferring or mixing fluids, e.g. from vial to syringe
- A61J1/2096—Combination of a vial and a syringe for transferring or mixing their contents
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1679—Program controls characterised by the tasks executed
- B25J9/1692—Calibration of manipulator
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65B—MACHINES, APPARATUS OR DEVICES FOR, OR METHODS OF, PACKAGING ARTICLES OR MATERIALS; UNPACKING
- B65B3/00—Packaging plastic material, semiliquids, liquids or mixed solids and liquids, in individual containers or receptacles, e.g. bags, sacks, boxes, cartons, cans, or jars
- B65B3/003—Filling medical containers such as ampoules, vials, syringes or the like
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B67—OPENING, CLOSING OR CLEANING BOTTLES, JARS OR SIMILAR CONTAINERS; LIQUID HANDLING
- B67D—DISPENSING, DELIVERING OR TRANSFERRING LIQUIDS, NOT OTHERWISE PROVIDED FOR
- B67D7/00—Apparatus or devices for transferring liquids from bulk storage containers or reservoirs into vehicles or into portable containers, e.g. for retail sale purposes
- B67D7/06—Details or accessories
- B67D7/32—Arrangements of safety or warning devices; Means for preventing unauthorised delivery of liquid
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/39—Robotics, robotics to robotics hand
- G05B2219/39177—Compensation position working point as function of inclination tool, hand
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/45—Nc applications
- G05B2219/45117—Medical, radio surgery manipulator
Landscapes
- Engineering & Computer Science (AREA)
- Health & Medical Sciences (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Public Health (AREA)
- Veterinary Medicine (AREA)
- Pharmacology & Pharmacy (AREA)
- Life Sciences & Earth Sciences (AREA)
- Animal Behavior & Ethology (AREA)
- General Health & Medical Sciences (AREA)
- Mechanical Engineering (AREA)
- Robotics (AREA)
- Fluid Mechanics (AREA)
- Electromagnetism (AREA)
- Automation & Control Theory (AREA)
- Manufacturing & Machinery (AREA)
- Human Computer Interaction (AREA)
- Computer Networks & Wireless Communication (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- Hematology (AREA)
- Infusion, Injection, And Reservoir Apparatuses (AREA)
- Medical Preparation Storing Or Oral Administration Devices (AREA)
- Length Measuring Devices By Optical Means (AREA)
- Manipulator (AREA)
Abstract
【解決手段】本発明は、静脈内投薬を自動的に準備するための装置についての注射器針の位置及び偏向を補正する方法であって、装置は、自動アクチュエータと、注射器と計測用平面を具備する一方向位置センサとを内蔵する制御システムとを備えており、当該方法は、注射器の第1の点及び第2の点の位置座標を獲得するステップと、自動アクチュエータの制御システムによって注射器針の位置誤差及び偏向誤差を補正するステップとを備えている。
【選択図】図1
Description
方法が、
自動アクチュエータによって、注射器針の第1の点が一方向位置センサの計測用平面と交差する第1の計測位置に、注射器を位置決めするステップと、
一方向位置センサによって、注射器針の第1の点の第1の位置座標を獲得するステップと、
自動アクチュエータによって、第1の点から所定距離で離隔して配置されている注射器針の第2の点が一方向位置センサの計測用平面と交差する第2の計測位置に、注射器を位置決めするステップと、
一方向位置センサによって、注射器針の第2の点の第1の点座標を獲得するステップと、
自動アクチュエータによって、注射器を、注射器の長手方向軸線を中心として90°回転させるステップと、
自動アクチュエータによって、注射器針の第1の点が一方向位置センサの計測用平面と交差する第3の計測位置に、90°回転された注射器を位置決めするステップと、
一方向位置センサによって、注射器針の第1の点の第2の位置座標を獲得するステップと、
自動アクチュエータによって、注射器針の第2の点が一方向位置センサの計測用平面と交差する第4の計測点に、90℃回転された注射器を位置決めするステップと、
一方向位置センサによって、注射器針の第2の点の第2の位置座標を獲得するステップと、
自動アクチュエータによって、一方向位置センサを離隔するように移動させるステップと、
自動アクチュエータの制御システムによって、ステップにおいて獲得された位置座標を利用することによって、基準針に対する注射器針の位置誤差及び偏向誤差を決定するステップと、
自動アクチュエータの制御システムによって、注射器針の位置誤差及び偏向誤差を補正するステップと、
を備えていることを特徴とする方法を開示している。
自動アクチュエータの制御システムによって、獲得ステップにおいて獲得された位置座標を利用して基準針に対する注射器針の位置誤差又は偏向誤差を決定することと、
自動アクチュエータの制御システムによって、注射器の位置誤差又は偏向誤差を補正することと、
が、実行される。
自動アクチュエータの制御システムによって、位置誤差又は偏向誤差を設定限界と比較することと、
位置誤差又は偏向誤差が設定限界を超えた場合に、位置誤差又は偏向誤差を補正しないで、位置誤差又は偏向誤差が設定限界を超えたことを示す信号を発することと、
が、実行される。
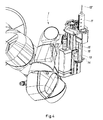
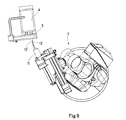
2 レーザー位置センサ
3 シャッターポート
4 コンテナ
11 注射器
12 針
12′ 基準針
13 プランジャ
14 アクチュエータ
15 ガイド
21 発信機
22 受信機
23 計測用平面
31 穴
Claims (11)
- 静脈内投薬を自動的に準備するための装置の内部における注射器針の位置及び偏向を補正するための方法であって、前記装置が、制御システムを具備する自動アクチュエータを備えており、前記制御システムが、注射器と計測用平面を具備する一方向位置センサとを備えている、前記方法において、
前記方法が、
前記自動アクチュエータによって、前記注射器針の第1の点が前記一方向位置センサの前記計測用平面と交差する第1の計測位置に、前記注射器を位置決めするステップと、
前記一方向位置センサによって、前記注射器針の前記第1の点の第1の位置座標を獲得するステップと、
前記自動アクチュエータによって、前記第1の点から所定距離で離隔して配置されている前記注射器針の第2の点が前記一方向位置センサの前記計測用平面と交差する第2の計測位置に、前記注射器を位置決めするステップと、
前記一方向位置センサによって、前記注射器針の前記第2の点の第1の点座標を獲得するステップと、
前記自動アクチュエータによって、前記注射器を、前記注射器の長手方向軸線を中心として90°回転させるステップと、
前記自動アクチュエータによって、前記注射器針の前記第1の点が前記一方向位置センサの前記計測用平面と交差する第3の計測位置に、90°回転された前記注射器を位置決めするステップと、
前記一方向位置センサによって、前記注射器針の前記第1の点の第2の位置座標を獲得するステップと、
前記自動アクチュエータによって、前記注射器針の前記第2の点が前記一方向位置センサの前記計測用平面と交差する第4の計測位置に、90℃回転された前記注射器を位置決めするステップと、
前記一方向位置センサによって、前記注射器針の前記第2の点の第2の位置座標を獲得するステップと、
前記自動アクチュエータによって、前記一方向位置センサを離隔するように移動させるステップと、
前記自動アクチュエータの前記制御システムによって、前記ステップにおいて獲得された位置座標を利用することによって、基準針に対する前記注射器針の位置誤差及び偏向誤差を決定するステップと、
前記自動アクチュエータの前記制御システムによって、前記注射器針の前記位置誤差及び前記偏向誤差を補正するステップと、
を備えていることを特徴とする方法。 - 前記計測用平面と交差する前記注射器針の前記第1の点が、前記注射器針の先端とされることを特徴とする請求項1に記載の方法。
- 前記自動アクチュエータが、前記第1の計測位置から前記第2の計測位置に移動させるために、前記注射器の前記長手方向軸線に対して平行とされる方向において所定距離で直線変位されることを特徴とする請求項1又は2に記載の方法。
- 前前記第1の計測位置から前記第2の計測位置に移動させるための、記自動アクチュエータの直線変位の前記所定距離が、13mmとされることを特徴とする請求項3に記載の方法。
- 前記自動アクチュエータが、前記第3の計測位置から前記第4の計測位置に移動させるために、前記注射器の前記長手方向軸線に対して平行とされる方向において所定距離で直線変位されることを特徴とする請求項1〜4のいずれか一項に記載の方法。
- 前記第3の計測位置から前記第4の計測位置に移動させるための、前記自動アクチュエータの直線変位の前記所定距離が、13mmとされることを特徴とする請求項5に記載の方法。
- 前記注射器の前記長手方向軸線を中心とする90°回転が、時計回りとされることを特徴とする請求項1〜6のいずれか一項に記載の方法。
- 前記一方向位置センサが位置座標を獲得する獲得ステップそれぞれの後に、
前記自動アクチュエータの前記制御システムによって、前記獲得ステップにおいて獲得された前記位置座標を利用して前記基準針に対する前記注射器針の前記位置誤差又は前記偏向誤差を決定することと、
前記自動アクチュエータの前記制御システムによって、前記注射器の前記位置誤差又は前記偏向誤差を補正することと、
が、実行されることを特徴とする請求項1〜7のいずれか一項に記載の方法。 - 前記自動アクチュエータの前記制御システムが前記基準針に対する前記注射器針の前記位置誤差及び前記偏向誤差を決定するステップの後に、
前記自動アクチュエータの前記制御システムによって、前記位置誤差又は前記偏向誤差を設定限界と比較することと、
前記位置誤差又は前記偏向誤差が前記設定限界を超えた場合に、前記位置誤差又は前記偏向誤差を補正しないで、前記位置誤差又は前記偏向誤差が前記設定限界を超えたことを示す信号を発することと、
が、実行されることを特徴とする請求項1〜8のいずれか一項に記載の方法。 - 前記自動アクチュエータが、ロボットアームとされることを特徴とする請求項1〜9のいずれか一項に記載の方法。
- 前記一方向位置センサが、レーザー位置センサとされることを特徴とする請求項1〜10のいずれか一項に記載の方法。
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| ES201531768A ES2572163B1 (es) | 2015-12-04 | 2015-12-04 | Método de corrección de la posición y desviación de una aguja de una jeringa en una máquina para la preparación automática de medicación intravenosa |
| ESP201531768 | 2015-12-04 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2017102112A true JP2017102112A (ja) | 2017-06-08 |
| JP6370352B2 JP6370352B2 (ja) | 2018-08-08 |
Family
ID=56027285
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016218684A Active JP6370352B2 (ja) | 2015-12-04 | 2016-11-09 | 静脈内投薬を自動的に準備するための装置において注射器針の位置及び偏向を補正するための方法 |
Country Status (12)
| Country | Link |
|---|---|
| US (1) | US9982990B2 (ja) |
| EP (1) | EP3176540B1 (ja) |
| JP (1) | JP6370352B2 (ja) |
| KR (1) | KR102105226B1 (ja) |
| AU (1) | AU2016250512B2 (ja) |
| CA (1) | CA2947567C (ja) |
| DK (1) | DK3176540T3 (ja) |
| ES (2) | ES2572163B1 (ja) |
| PL (1) | PL3176540T3 (ja) |
| PT (1) | PT3176540T (ja) |
| SI (1) | SI3176540T1 (ja) |
| TR (1) | TR201819212T4 (ja) |
Families Citing this family (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN110530266B (zh) * | 2018-05-25 | 2021-06-25 | 镱钛科技股份有限公司 | 动态参考偏移侦测方法及其系统 |
| CN109352665A (zh) * | 2018-10-23 | 2019-02-19 | 深圳市卫邦科技有限公司 | 一种配药装置的定位方法、定位系统以及配药机器人 |
| US11828688B2 (en) * | 2020-05-15 | 2023-11-28 | Mativ Holdings, Inc. | Aerosol matter collection device |
| EP4302743A4 (en) * | 2021-06-29 | 2025-04-23 | Yuyama Mfg. Co., Ltd. | DRUG SORTING DEVICE |
| CN114683279B (zh) * | 2022-02-17 | 2023-05-23 | 广东博智林机器人有限公司 | 导航精度的确定方法、装置和电子设备 |
| CN115054244B (zh) * | 2022-06-09 | 2025-04-04 | 湖南大学 | 一种基于三度协同的智能采血机器人协同控制方法 |
Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS6138407A (ja) * | 1984-07-31 | 1986-02-24 | Toshiba Corp | 傾き測定装置 |
| JPH0441609U (ja) * | 1990-08-03 | 1992-04-08 | ||
| GB2291967A (en) * | 1994-07-28 | 1996-02-07 | Merck & Co Inc | Optical scanning position checking system |
| JPH09129540A (ja) * | 1995-10-31 | 1997-05-16 | Nikon Corp | ステージ装置の直交度測定方法 |
| JPH1133760A (ja) * | 1997-07-18 | 1999-02-09 | Nissan Motor Co Ltd | ブランク材の突き合わせ溶接装置 |
| JP2010510513A (ja) * | 2006-11-22 | 2010-04-02 | ヘルス ロボティクス エスアールエル | 有毒物質を操作するための方法及び機械 |
| WO2014065196A1 (ja) * | 2012-10-25 | 2014-05-01 | 株式会社湯山製作所 | 混注装置 |
| US20140264209A1 (en) * | 2013-03-15 | 2014-09-18 | Goodrich Corporation | Hoist and winch cable angle sensor |
| WO2016009907A1 (ja) * | 2014-07-15 | 2016-01-21 | 株式会社湯山製作所 | 混注装置 |
Family Cites Families (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5848836A (ja) * | 1981-09-18 | 1983-03-22 | Toa Medical Electronics Co Ltd | 光学式自動分析測定装置 |
| US4518855A (en) * | 1982-09-30 | 1985-05-21 | Spring-Mornne, Inc. | Method and apparatus for statically aligning shafts and monitoring shaft alignment |
| US6024576A (en) * | 1996-09-06 | 2000-02-15 | Immersion Corporation | Hemispherical, high bandwidth mechanical interface for computer systems |
| WO2007064937A1 (en) * | 2005-12-02 | 2007-06-07 | University Of Rochester | Image-guided therapy delivery and diagnostic needle system |
| US10259607B2 (en) * | 2008-03-04 | 2019-04-16 | Vanrx Pharmasystems Inc. | Aseptic robotic filling system and method |
| US8386070B2 (en) * | 2009-03-18 | 2013-02-26 | Intelligent Hospital Systems, Ltd | Automated pharmacy admixture system |
| US9033006B2 (en) * | 2010-09-17 | 2015-05-19 | Nicholas J. Perazzo | Oral syringe packaging system for hospital pharmacies |
| US9466088B2 (en) * | 2010-09-17 | 2016-10-11 | National Instrument, Llc | Automated oral syringe packaging system for hospital pharmacies |
| CN103791852B (zh) * | 2013-12-27 | 2017-02-22 | 杭州依镭科技有限公司 | 一种注射器针头倒针检测方法及装置 |
| CN104161546A (zh) * | 2014-09-05 | 2014-11-26 | 深圳先进技术研究院 | 基于可定位穿刺针的超声探头标定系统及方法 |
-
2015
- 2015-12-04 ES ES201531768A patent/ES2572163B1/es not_active Expired - Fee Related
-
2016
- 2016-10-20 SI SI201630141T patent/SI3176540T1/sl unknown
- 2016-10-20 DK DK16382478.2T patent/DK3176540T3/en active
- 2016-10-20 PL PL16382478T patent/PL3176540T3/pl unknown
- 2016-10-20 ES ES16382478T patent/ES2702039T3/es active Active
- 2016-10-20 PT PT16382478T patent/PT3176540T/pt unknown
- 2016-10-20 TR TR2018/19212T patent/TR201819212T4/tr unknown
- 2016-10-20 EP EP16382478.2A patent/EP3176540B1/en active Active
- 2016-10-31 AU AU2016250512A patent/AU2016250512B2/en active Active
- 2016-11-03 CA CA2947567A patent/CA2947567C/en active Active
- 2016-11-03 US US15/342,939 patent/US9982990B2/en active Active
- 2016-11-09 JP JP2016218684A patent/JP6370352B2/ja active Active
- 2016-11-15 KR KR1020160152276A patent/KR102105226B1/ko active Active
Patent Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS6138407A (ja) * | 1984-07-31 | 1986-02-24 | Toshiba Corp | 傾き測定装置 |
| JPH0441609U (ja) * | 1990-08-03 | 1992-04-08 | ||
| GB2291967A (en) * | 1994-07-28 | 1996-02-07 | Merck & Co Inc | Optical scanning position checking system |
| JPH09129540A (ja) * | 1995-10-31 | 1997-05-16 | Nikon Corp | ステージ装置の直交度測定方法 |
| JPH1133760A (ja) * | 1997-07-18 | 1999-02-09 | Nissan Motor Co Ltd | ブランク材の突き合わせ溶接装置 |
| JP2010510513A (ja) * | 2006-11-22 | 2010-04-02 | ヘルス ロボティクス エスアールエル | 有毒物質を操作するための方法及び機械 |
| WO2014065196A1 (ja) * | 2012-10-25 | 2014-05-01 | 株式会社湯山製作所 | 混注装置 |
| US20140264209A1 (en) * | 2013-03-15 | 2014-09-18 | Goodrich Corporation | Hoist and winch cable angle sensor |
| WO2016009907A1 (ja) * | 2014-07-15 | 2016-01-21 | 株式会社湯山製作所 | 混注装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| ES2702039T3 (es) | 2019-02-27 |
| EP3176540B1 (en) | 2018-12-05 |
| KR102105226B1 (ko) | 2020-04-28 |
| US9982990B2 (en) | 2018-05-29 |
| US20170158360A1 (en) | 2017-06-08 |
| CA2947567C (en) | 2020-01-28 |
| AU2016250512B2 (en) | 2019-04-18 |
| PT3176540T (pt) | 2018-12-19 |
| AU2016250512A1 (en) | 2017-06-22 |
| CA2947567A1 (en) | 2017-06-04 |
| ES2572163A1 (es) | 2016-05-30 |
| EP3176540A1 (en) | 2017-06-07 |
| DK3176540T3 (en) | 2019-01-07 |
| KR20170066221A (ko) | 2017-06-14 |
| ES2572163B1 (es) | 2016-11-16 |
| JP6370352B2 (ja) | 2018-08-08 |
| TR201819212T4 (tr) | 2019-01-21 |
| PL3176540T3 (pl) | 2019-02-28 |
| SI3176540T1 (sl) | 2019-01-31 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6370352B2 (ja) | 静脈内投薬を自動的に準備するための装置において注射器針の位置及び偏向を補正するための方法 | |
| JP5466508B2 (ja) | 流体移動操作の制御方法 | |
| US20220202648A1 (en) | Pharmaceutical compounding system and method | |
| US11207464B2 (en) | Apparatus for filling a syringe with a dose of fluid | |
| KR20090093979A (ko) | 독성물질 조작방법 및 장치 | |
| JP2018537216A (ja) | 医療用送達装置 | |
| US20170151127A1 (en) | Devices, systems and methods for filling a syringe with a medication | |
| WO2017158398A1 (en) | Automatic compounding system | |
| US20180257051A1 (en) | Method and device for making up a pharmaceutical preparation | |
| US11628256B2 (en) | Plunger sub-assembly for a prefilled medicament injector, a prefilled medicament injector and method for assembling a prefilled medical injector | |
| US20240099677A1 (en) | Position monitoring method and medical mobile x-ray device | |
| US8545453B2 (en) | Injection needle protector, injection needle unit, and injector to which this injection needle unit is mounted | |
| Dreckmann et al. | Low-volume aseptic filling using a linear peristaltic pump | |
| US20240415696A1 (en) | Robotic ocular needle delivery device | |
| KR102841572B1 (ko) | 스마트 약물주입시스템 | |
| HK40060312B (zh) | 药物配制系统和方法 | |
| HK40060312A (en) | Pharmaceutical compounding system and method | |
| JP2025539673A (ja) | 画像強化された調製プロセス構成要素配置を利用する医薬品調製デバイス |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20170303 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20180112 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20180226 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20180411 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20180625 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20180710 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6370352 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |