JP2017113329A - カテーテル - Google Patents
カテーテル Download PDFInfo
- Publication number
- JP2017113329A JP2017113329A JP2015252660A JP2015252660A JP2017113329A JP 2017113329 A JP2017113329 A JP 2017113329A JP 2015252660 A JP2015252660 A JP 2015252660A JP 2015252660 A JP2015252660 A JP 2015252660A JP 2017113329 A JP2017113329 A JP 2017113329A
- Authority
- JP
- Japan
- Prior art keywords
- tube
- lumen
- distal end
- wire
- catheter
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images




Landscapes
- Media Introduction/Drainage Providing Device (AREA)
Abstract
Description
前記ルーメンの周壁と前記操作線との摺動抵抗は、前記シース本体の前記先端部と基端部との間の中間部における前記摺動抵抗よりも、前記先端部における前記摺動抵抗が大きいカテーテルを提供するものである。
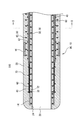
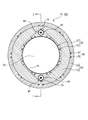
図1〜図3は第1の実施形態に係るカテーテル100を示す図であり、このうち図1はカテーテル100を長手方向に沿って切った断面図(縦断面図)であり、図2はカテーテル100を長手方向に対して垂直に切った断面図(横断面図)であり、図3は図1よりも模式的で拡大した縦断面図である。図1は図2のI−I線断面図であり、図2は図1のII−II線断面図である。また、図3において左側が遠位側(先端側)、右側が近位側(基端側)である。なお、図3においては、図1に示される構成のうち、1本のサブチューブ40と、サブチューブ40内に挿通された操作線60と、サブチューブ40の内部空間である副管腔42と、サブチューブ40の周囲の外層50とを選択的に示しており、他の構成については図示を省略している。
ルーメンの周壁と操作線60との摺動抵抗は、シース本体の先端部と基端部との間の中間部における摺動抵抗よりも、先端部における摺動抵抗が大きい。
これにより、シース本体の先端部が局部的に過大な曲率(過小な曲率半径)で屈曲してしまうことを抑制できるため、管状本体10の先端の向きを容易に調整できるとともに、管状本体10の先端を所望の体腔に進入させることが容易となる。
ここで、ルーメンの周壁と操作線60との摺動抵抗とは、シース本体を屈曲させた状態で、単位長さのルーメンに対して相対的に操作線60を軸方向に移動させる際の抵抗の大きさを意味する。
より詳細には、副管腔42の内径は、管状本体10の中間部から基端部に亘って一定となっており、先端部において局部的に小さくなっている。
すなわち、カテーテル100は、管状本体10に埋設されたチューブ(サブチューブ40)を備え、チューブの内部空間がルーメンを構成しており、管状本体10の先端部においてチューブが潰れている。
このような構成とすることにより、サブチューブ40により構成された副管腔42を有するタイプのカテーテル100において、先端部における副管腔42の内径が、中間部における副管腔42の内径よりも小さい構成を実現することができる。
外層50には無機フィラーを混合してもよい。無機フィラーとしては、硫酸バリウムや次炭酸ビスマスなどの造影剤を例示することができる。外層50に造影剤を混合することで、体腔内における管状本体10のX線造影性を向上することができる。
ワイヤ補強層30は補強ワイヤ32を巻回してなる。補強ワイヤ32の材料には、タングステン(W)、ステンレス鋼(SUS)、ニッケルチタン系合金、鋼、チタン、銅、チタン合金または銅合金などの金属材料のほか、内層24および第1外層52よりも剪断強度が高いポリイミド(PI)、ポリアミドイミド(PAI)またはポリエチレンテレフタレート(PET)などの樹脂材料を用いることができる。本実施形態では、補強ワイヤ32としてステンレス鋼の細線を挙げる。
第2補強層80は第2補強ワイヤ82をコイル巻回またはメッシュ状に編組してなる。第2補強ワイヤ82には、ワイヤ補強層30の補強ワイヤ32として例示した上記の材料を用いることができる。第2補強ワイヤ82と補強ワイヤ32とは同種の材料でもよく、または異種の材料でもよい。本実施形態では、第2補強ワイヤ82として、補強ワイヤ32と同種の材料(ステンレス鋼)により構成された細線をメッシュ状に編組したブレード層を例示する。
また、ワイヤ補強層30を構成する補強ワイヤ32の条数と、第2補強層80を構成する第2補強ワイヤ82の条数との大小も特に限定されないが、本実施形態では同数とする。図2では、ワイヤ補強層30、第2補強層80ともにそれぞれ16条のワイヤ(補強ワイヤ32、第2補強ワイヤ82)により構成されたブレード層を図示してある。
サブチューブ40は、外層50よりも曲げ剛性率および引張弾性率が高い材料で構成されている。
保持ワイヤ70に延性の高い材料を用いることで、サブチューブ40の周囲に保持ワイヤ70をコイル巻回またはメッシュ状に編組(本実施形態ではコイル巻回)した際に、保持ワイヤ70が巻き緩むことなく塑性的に伸長変形してサブチューブ40を固定する。一方、ワイヤ補強層30は後述するように管状本体10のキンクの発生を防止する部材であるため、弾性復元力が高いバネ性の材料を用いることが好ましい。
第1マーカー14の内壁面および外周表面と、サブチューブ40との径方向の位置関係は特に限定されない。操作線60を第1マーカー14の外周表面に固定する場合は、図1のように、第1マーカー14の外周表面がサブチューブ40の先端の配設位置の内部に位置するよう、第1マーカー14の外径を設定することができる。このほか、操作線60を第1マーカー14の基端側の端面に固定する場合は、当該端面がサブチューブ40の先端と径方向に重複するとよい。この場合、第1マーカー14の外周表面がサブチューブ40の先端の配設位置よりも外径側に位置してもよい。
第2マーカー16は、第2補強層80の外表面に接触しているか、またはほぼ接触するように配置されている。第2マーカー16の内径は第2補強層80の外径よりも大きい。
そして、副管腔42の先端、すなわちサブチューブ40の先端は、管状本体10の先基端方向において、第1マーカー14と重複する位置または第1マーカー14よりも基端側の位置で終端している。なお、図1には、第1マーカー14の基端とサブチューブ40の先端とが一致している例を示している。
また、上述のように、副管腔42の周壁(つまりサブチューブ40の内周面)と操作線60との摺動抵抗は、管状本体10の中間部における摺動抵抗よりも、先端部における摺動抵抗が大きい。換言すれば、管状本体10の先端部の少なくとも一部の長さ領域における上記摺動抵抗が、管状本体10の中間部における上記摺動抵抗よりも大きい。ここで、先端部の少なくとも一部の長さ領域は、本実施形態の場合、先端部のサブチューブ40のうち、中間部におけるサブチューブ40よりも小径の部分の長さである。
そして、本実施形態の場合、図1に示すように、管状本体10の先基端方向において、管状本体10の先端部における上記少なくとも一部の長さ領域の長さが、第1マーカー14の長さよりも長い。
これにより、十分な長さ領域において、操作線60と副管腔42の周壁との摺動抵抗を大きくすることができる。
上記の実施形態では、ワイヤ補強層30がブレード層であって、第1外層52がサブチューブ40の周囲からワイヤ補強層30の目開きの内部に含浸して、内層24、ワイヤ補強層30およびサブチューブ40が一体に固着されていることを例示した。これに代えて、外層50の内側層にあたる第1外層52が、ワイヤ補強層30とサブチューブ40との間に実質的に含浸していなくてもよい。
主管腔20の直径は400μm〜600μm(上限値および下限値を含む。以下同じ。)、内層24の厚さは5μm〜30μm、外層50の厚さは10μm〜200μmとすることができる。サブチューブ40の肉厚は、内層24よりも薄く、かつ1μm〜10μmとすることができる。ワイヤ補強層30の内径は410μm〜660μm、ワイヤ補強層30の外径は450μm〜740μm、第2補強層80の内径は560μm〜920μm、第2補強層80の外径は600μm〜940μmとすることができる。
第1マーカー14の内径は450μm〜740μm、第1マーカー14の外径は490μm〜820μm、第2マーカー16の内径は600μm〜940μm、第2マーカー16の外径は640μm〜960μmとすることができる。第1マーカー14の幅寸法(管状本体10の長手方向の寸法)は0.3mm〜2.0mm、第2マーカー16の幅寸法は0.3mm〜2.0mmとすることができる。
カテーテル100の軸心からサブチューブ40の中心までの半径(距離)は300μm〜450μm、サブチューブ40の内径(直径)は40μm〜100μm、操作線60の太さは25μm〜60μmとすることができる。
管状本体10の直径は700μm〜980μm、すなわち外径が直径1mm未満であり、腹腔動脈などの血管に挿通可能である。
ここで、管状本体10が屈曲するとは、管状本体10が「L字」状に折れ曲がる態様と、弓なりに湾曲する態様とを含む。
これにより、管状本体10の先端部が局部的に過大な曲率(過小な曲率半径)で屈曲してしまうことを抑制できるため、管状本体10の先端の向きを容易に調整できるとともに、管状本体10の先端を所望の体腔に進入させることが容易となる。
すなわち、カテーテル100の操作性をより良好にすることが可能となる。
そして、屈曲した先端部を分岐血管に引っ掛けた状態で、操作線の牽引長さを増大させながらカテーテルを押し込むと、カテーテルの先端部に続けて中間部が屈曲して分岐血管に入り込んでいくため、カテーテルを狙いの分岐血管にうまく進入させることができると考えられる。しかし、このように操作線の牽引長さを増大させると、カテーテルの中間部が屈曲する際には、先端部の曲率が過大となる。先端部の屈曲角度が180度となると、先端部が基端側(つまり分岐血管から視て分岐元側)を指向することとなり、カテーテルを押し込むと分岐血管から脱落しやすい。
よって、管状本体10の先端を分岐血管に引っ掛けた状態でカテーテル100を押し込むことにより、その分岐血管から脱落することなく狙いの方向にカテーテル100を進入させることが容易となる。
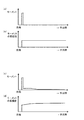
図4は実施形態に係るカテーテル100の挙動を説明するための模式図であり、このうち(a)及び(b)は管状本体10の曲率が小さいときのモーメント(a)及び管状本体10の先端(遠位端)から手元(基端)側に向かってモーメントを積算した累積値(b)を示し、(c)及び(d)は管状本体10の曲率が大きいときのモーメント(a)及び累積値(b)を示す。
一方、図5は比較形態に係るカテーテルの挙動を説明するための模式図であり、このうち(a)及び(b)は管状本体10の曲率が小さいときのモーメント(a)及び累積値(b)を示し、(c)及び(d)は管状本体10の曲率が大きいときのモーメント(a)及び累積値(b)を示す。
比較形態に係るカテーテルは、先端部におけるサブチューブ40の径が、中間部におけるサブチューブ40の径と同じである点で、実施形態に係るカテーテル100と相違し、その他の点では、実施形態に係るカテーテル100と同様に構成されている。
この状態で、ロードセルにより操作線60の一端を牽引し、そのときの牽引荷重を測定する。測定された牽引荷重から錘140の自重による荷重(錘140の質量と重力加速度との積算値)を差し引いた値を、摺動抵抗として計測する。
図6は第2の実施形態に係るカテーテル100の縦断面図である。
本実施形態の場合、副管腔42の周壁に対する操作線60の密着性は、管状本体10の中間部における密着性よりも、管状本体10の先端部における密着性が強い。
これにより、副管腔42の周壁と操作線60との摺動抵抗が、中間部における摺動抵抗よりも、先端部における摺動抵抗が大きくなっている。
ここで、副管腔42の周壁に対する操作線60の密着性とは、副管腔42の周壁と操作線60との動摩擦係数と正の相関がある性質である。
副管腔42の周壁に対する操作線60の密着性は、当該周壁を構成する樹脂材料などに応じて定まる。このため、副管腔42の周壁を構成する樹脂材料を、先端部と中間部とで異ならせることによって、管状本体10の中間部における密着性よりも、管状本体10の先端部における密着性が強い構成を実現することができる。
そして、副管腔42は、サブチューブ40の内部空間により構成された第1部分42aと、サブチューブ40よりも先端側において管状本体10に形成され第1部分42aと連通している第2部分42bと、を含んで構成されている。
副管腔42の第2部分42bの周壁は、例えば、外層50により構成されており、より詳細には、例えば第1外層52(図2参照)により構成されている。なお、第2部分42bの内径は、第1部分42aの内径よりも小さい。
そして、外層50の構成材料に対する操作線60の密着性が、サブチューブ40の構成材料に対する操作線60の密着性よりも強い。
よって、副管腔42の周壁と操作線60との摺動抵抗が、中間部における摺動抵抗よりも、先端部における摺動抵抗が大きい構成が実現されている。
図7は第3の実施形態に係るカテーテル100の縦断面図である。
本実施形態の場合も、副管腔42の周壁に対する操作線60の密着性は、管状本体10の中間部における密着性よりも、管状本体10の先端部における密着性が強く、これにより、副管腔42の周壁と操作線60との摺動抵抗が、中間部における摺動抵抗よりも、先端部における摺動抵抗が大きくなっている。
そして、第1チューブ40aと第2チューブ40bとは互いに異種の材料により構成されている。すなわち、第2チューブ40bの構成材料に対する操作線60の密着性が、第1チューブ40aの構成材料に対する操作線60の密着性よりも強い。
よって、副管腔42の周壁と操作線60との摺動抵抗が、中間部における摺動抵抗よりも、先端部における摺動抵抗が大きい構成が実現されている。
図8は第4の実施形態に係るカテーテル100の縦断面図である。なお、図8においては、図3と同様に、カテーテル100の一部の構成についての図示を省略している。
本実施形態の場合も、副管腔42の周壁に対する操作線60の密着性は、管状本体10の中間部における密着性よりも、管状本体10の先端部における密着性が強く、これにより、副管腔42の周壁と操作線60との摺動抵抗が、中間部における摺動抵抗よりも、先端部における摺動抵抗が大きくなっている。
図9は第5の実施形態に係るカテーテル100の縦断面図である。なお、図9においては、図3と同様に、カテーテル100の一部の構成についての図示を省略している。
図9に示すように、本実施形態の場合、管状本体10の先端部において、サブチューブ40の内面には凹凸(微小な凹凸)が形成されている。一方で、管状本体10の中間部においては、サブチューブ40の内面は滑らかに(少なくとも先端部よりも滑らかに)形成されている。
より詳細には、例えば、サブチューブ40が軸方向に圧縮されることにより、管状本体10の先端部においてサブチューブ40が蛇腹状に形成され、その結果、サブチューブ40の内面及び外面に凹凸47が形成されている。
これにより、副管腔42の周壁と操作線60との摺動抵抗が、中間部における摺動抵抗よりも、先端部における摺動抵抗が大きい構成が実現されている。
(1)シース本体と、前記シース本体の内部に通孔形成されたルーメンと、前記ルーメンに挿通されているとともに前記シース本体の先端部に連結されている操作線と、を有し、前記操作線が牽引されることにより前記先端部が屈曲するカテーテルであって、
前記ルーメンの周壁と前記操作線との摺動抵抗は、前記シース本体の前記先端部と基端部との間の中間部における前記摺動抵抗よりも、前記先端部における前記摺動抵抗が大きいカテーテル。
(2)前記先端部における前記ルーメンの内径が、前記中間部における前記ルーメンの内径よりも小さい(1)に記載のカテーテル。
(3)前記シース本体に埋設されたチューブを備え、
前記チューブの内部空間が前記ルーメンを構成しており、
前記先端部において前記チューブが潰れている(2)に記載のカテーテル。
(4)前記シース本体に埋設されたチューブを備え、
前記チューブの内部空間が前記ルーメンを構成しており、
前記先端部において前記チューブの内面には凹凸が形成されている(1)から(3)のいずれか一項に記載のカテーテル。
(5)前記ルーメンの周壁に対する前記操作線の密着性は、前記中間部における前記密着性よりも、前記先端部における前記密着性が強い(1)から(4)のいずれか一項に記載のカテーテル。
(6)前記シース本体に埋設されたチューブを備え、
前記チューブの先端は、前記中間部において終端しており、
前記ルーメンは、
前記チューブの内部空間により構成された第1部分と、
前記チューブよりも先端側において前記シース本体に形成され、前記第1部分と連通している第2部分と、
を含む(5)に記載のカテーテル。
(7)前記シース本体に埋設されたチューブを備え、
前記チューブの内部空間が前記ルーメンを構成しており、
前記チューブは、
前記中間部に位置する第1チューブと、
前記第1チューブの先端側に連接されて前記先端部に位置する第2チューブと、
を含み、
前記第1チューブと前記第2チューブとは互いに異種の材料により構成されている(5)に記載のカテーテル。
(8)前記シース本体に埋設されたチューブを備え、
前記チューブの内部空間が前記ルーメンを構成しており、
前記先端部において、前記チューブの内外を貫通する開口が形成され、
前記開口を介して、前記シース本体の構成材料が前記チューブ内に突出している(5)に記載のカテーテル。
(9)放射線不透過材料により構成されているマーカーを備え、
前記ルーメンの先端は、前記シース本体の先基端方向において、前記マーカーと重複する位置または前記マーカーよりも基端側の位置で終端しており、
前記先端部の少なくとも一部の長さ領域における前記摺動抵抗が、前記中間部における前記摺動抵抗よりも大きく、
前記シース本体の先基端方向において、前記先端部における前記少なくとも一部の長さ領域の長さが、前記マーカーの長さよりも長い(1)から(8)のいずれか一項に記載のカテーテル。
14 第1マーカー
16 第2マーカー
20 主管腔
24 内層
30 ワイヤ補強層
32 補強ワイヤ
40 サブチューブ(チューブ)
40a 第1チューブ
40b 第2チューブ
41 開口
42 副管腔
42a 第1部分
42b 第2部分
50 外層
52 第1外層
54 第2外層
60 操作線
70 保持ワイヤ
80 第2補強層
82 第2補強ワイヤ
100 カテーテル
130 プーリ
140 錘
DE 遠位部
Claims (9)
- シース本体と、前記シース本体の内部に通孔形成されたルーメンと、前記ルーメンに挿通されているとともに前記シース本体の先端部に連結されている操作線と、を有し、前記操作線が牽引されることにより前記先端部が屈曲するカテーテルであって、
前記ルーメンの周壁と前記操作線との摺動抵抗は、前記シース本体の前記先端部と基端部との間の中間部における前記摺動抵抗よりも、前記先端部における前記摺動抵抗が大きいカテーテル。 - 前記先端部における前記ルーメンの内径が、前記中間部における前記ルーメンの内径よりも小さい請求項1に記載のカテーテル。
- 前記シース本体に埋設されたチューブを備え、
前記チューブの内部空間が前記ルーメンを構成しており、
前記先端部において前記チューブが潰れている請求項2に記載のカテーテル。 - 前記シース本体に埋設されたチューブを備え、
前記チューブの内部空間が前記ルーメンを構成しており、
前記先端部において前記チューブの内面には凹凸が形成されている請求項1から3のいずれか一項に記載のカテーテル。 - 前記ルーメンの周壁に対する前記操作線の密着性は、前記中間部における前記密着性よりも、前記先端部における前記密着性が強い請求項1から4のいずれか一項に記載のカテーテル。
- 前記シース本体に埋設されたチューブを備え、
前記チューブの先端は、前記中間部において終端しており、
前記ルーメンは、
前記チューブの内部空間により構成された第1部分と、
前記チューブよりも先端側において前記シース本体に形成され、前記第1部分と連通している第2部分と、
を含む請求項5に記載のカテーテル。 - 前記シース本体に埋設されたチューブを備え、
前記チューブの内部空間が前記ルーメンを構成しており、
前記チューブは、
前記中間部に位置する第1チューブと、
前記第1チューブの先端側に連接されて前記先端部に位置する第2チューブと、
を含み、
前記第1チューブと前記第2チューブとは互いに異種の材料により構成されている請求項5に記載のカテーテル。 - 前記シース本体に埋設されたチューブを備え、
前記チューブの内部空間が前記ルーメンを構成しており、
前記先端部において、前記チューブの内外を貫通する開口が形成され、
前記開口を介して、前記シース本体の構成材料が前記チューブ内に突出している請求項5に記載のカテーテル。 - 放射線不透過材料により構成されているマーカーを備え、
前記ルーメンの先端は、前記シース本体の先基端方向において、前記マーカーと重複する位置または前記マーカーよりも基端側の位置で終端しており、
前記先端部の少なくとも一部の長さ領域における前記摺動抵抗が、前記中間部における前記摺動抵抗よりも大きく、
前記シース本体の先基端方向において、前記先端部における前記少なくとも一部の長さ領域の長さが、前記マーカーの長さよりも長い請求項1から8のいずれか一項に記載のカテーテル。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015252660A JP6720524B2 (ja) | 2015-12-24 | 2015-12-24 | カテーテル |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015252660A JP6720524B2 (ja) | 2015-12-24 | 2015-12-24 | カテーテル |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2017113329A true JP2017113329A (ja) | 2017-06-29 |
| JP6720524B2 JP6720524B2 (ja) | 2020-07-08 |
Family
ID=59232650
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2015252660A Active JP6720524B2 (ja) | 2015-12-24 | 2015-12-24 | カテーテル |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6720524B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2019130084A (ja) * | 2018-01-31 | 2019-08-08 | 住友ベークライト株式会社 | カテーテル |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4586923A (en) * | 1984-06-25 | 1986-05-06 | Cordis Corporation | Curving tip catheter |
| JP2002331037A (ja) * | 2001-03-30 | 2002-11-19 | Biosense Webster Inc | プーリ機構を備えた操作取っ手付きの操向性カテーテル |
| US20100280320A1 (en) * | 2009-04-29 | 2010-11-04 | Hansen Medical, Inc. | Flexible and steerable elongate instruments with shape control and support elements |
| JP2013013654A (ja) * | 2011-07-06 | 2013-01-24 | Sumitomo Bakelite Co Ltd | カテーテル |
| WO2013128910A1 (ja) * | 2012-02-28 | 2013-09-06 | 住友ベークライト株式会社 | 医療機器の製造方法および医療機器 |
-
2015
- 2015-12-24 JP JP2015252660A patent/JP6720524B2/ja active Active
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4586923A (en) * | 1984-06-25 | 1986-05-06 | Cordis Corporation | Curving tip catheter |
| JP2002331037A (ja) * | 2001-03-30 | 2002-11-19 | Biosense Webster Inc | プーリ機構を備えた操作取っ手付きの操向性カテーテル |
| US20100280320A1 (en) * | 2009-04-29 | 2010-11-04 | Hansen Medical, Inc. | Flexible and steerable elongate instruments with shape control and support elements |
| JP2013013654A (ja) * | 2011-07-06 | 2013-01-24 | Sumitomo Bakelite Co Ltd | カテーテル |
| WO2013128910A1 (ja) * | 2012-02-28 | 2013-09-06 | 住友ベークライト株式会社 | 医療機器の製造方法および医療機器 |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2019130084A (ja) * | 2018-01-31 | 2019-08-08 | 住友ベークライト株式会社 | カテーテル |
| JP7027917B2 (ja) | 2018-01-31 | 2022-03-02 | 住友ベークライト株式会社 | カテーテル |
Also Published As
| Publication number | Publication date |
|---|---|
| JP6720524B2 (ja) | 2020-07-08 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6149431B2 (ja) | 医療用機器、カテーテルおよび医療用機器の製造方法 | |
| KR102724146B1 (ko) | 카테터 및 카테터의 제조 방법 | |
| JP6303476B2 (ja) | 医療機器 | |
| JP6269019B2 (ja) | 医療機器 | |
| JP6089876B2 (ja) | 医療機器 | |
| JP6089864B2 (ja) | 医療用機器および医療用機器の製造方法 | |
| JP2012213478A (ja) | 医療用機器 | |
| JP6152676B2 (ja) | 医療用機器および医療用機器の製造方法 | |
| JP6205785B2 (ja) | 医療機器 | |
| JP6201367B2 (ja) | 医療用機器および医療用機器の製造方法 | |
| JP6201368B2 (ja) | 医療用機器 | |
| JP6209841B2 (ja) | 医療用機器 | |
| JP5994335B2 (ja) | カテーテル | |
| JP6720524B2 (ja) | カテーテル | |
| JP2019024919A (ja) | カテーテル | |
| KR102459494B1 (ko) | 의료 기기 | |
| WO2021054444A1 (ja) | 医療機器及び医療機器製造方法 | |
| JP2015150026A (ja) | 医療機器 | |
| JP2018083006A (ja) | 医療機器 | |
| JP2020115979A (ja) | 医療用機器 | |
| JP2018198794A (ja) | カテーテル |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20181113 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20190726 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20190813 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20191010 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20191210 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20200204 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20200519 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20200601 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6720524 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |