JP2017114618A - 物品搬送設備 - Google Patents
物品搬送設備 Download PDFInfo
- Publication number
- JP2017114618A JP2017114618A JP2015251270A JP2015251270A JP2017114618A JP 2017114618 A JP2017114618 A JP 2017114618A JP 2015251270 A JP2015251270 A JP 2015251270A JP 2015251270 A JP2015251270 A JP 2015251270A JP 2017114618 A JP2017114618 A JP 2017114618A
- Authority
- JP
- Japan
- Prior art keywords
- moving body
- article
- moving
- movement locus
- guide
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66B—ELEVATORS; ESCALATORS OR MOVING WALKWAYS
- B66B9/00—Kinds or types of lifts in, or associated with, buildings or other structures
- B66B9/16—Mobile or transportable lifts specially adapted to be shifted from one part of a building or other structure to another part or to another building or structure
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G1/00—Storing articles, individually or in orderly arrangement, in warehouses or magazines
- B65G1/02—Storage devices
- B65G1/04—Storage devices mechanical
- B65G1/137—Storage devices mechanical with arrangements or automatic control means for selecting which articles are to be removed
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
- H10P72/30—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations
- H10P72/32—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations between different workstations
- H10P72/3214—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations between different workstations by means of a cart or a vehicle
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G1/00—Storing articles, individually or in orderly arrangement, in warehouses or magazines
- B65G1/02—Storage devices
- B65G1/04—Storage devices mechanical
- B65G1/0407—Storage devices mechanical using stacker cranes
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G1/00—Storing articles, individually or in orderly arrangement, in warehouses or magazines
- B65G1/02—Storage devices
- B65G1/04—Storage devices mechanical
- B65G1/0457—Storage devices mechanical with suspended load carriers
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G43/00—Control devices, e.g. for safety, warning or fault-correcting
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G49/00—Conveying systems characterised by their application for specified purposes not otherwise provided for
- B65G49/05—Conveying systems characterised by their application for specified purposes not otherwise provided for for fragile or damageable materials or articles
- B65G49/06—Conveying systems characterised by their application for specified purposes not otherwise provided for for fragile or damageable materials or articles for fragile sheets, e.g. glass
- B65G49/061—Lifting, gripping, or carrying means, for one or more sheets forming independent means of transport, e.g. suction cups, transport frames
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66B—ELEVATORS; ESCALATORS OR MOVING WALKWAYS
- B66B1/00—Control systems of elevators in general
- B66B1/02—Control systems without regulation, i.e. without retroactive action
- B66B1/06—Control systems without regulation, i.e. without retroactive action electric
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66B—ELEVATORS; ESCALATORS OR MOVING WALKWAYS
- B66B5/00—Applications of checking, fault-correcting, or safety devices in elevators
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66B—ELEVATORS; ESCALATORS OR MOVING WALKWAYS
- B66B7/00—Other common features of elevators
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66B—ELEVATORS; ESCALATORS OR MOVING WALKWAYS
- B66B7/00—Other common features of elevators
- B66B7/02—Guideways; Guides
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
- H10P72/06—Apparatus for monitoring, sorting, marking, testing or measuring
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
- H10P72/30—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations
- H10P72/32—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations between different workstations
- H10P72/3202—Mechanical details, e.g. rollers or belts
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
- H10P72/30—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations
- H10P72/32—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations between different workstations
- H10P72/3218—Conveying cassettes, containers or carriers
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
- H10P72/30—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations
- H10P72/32—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations between different workstations
- H10P72/3222—Loading to or unloading from a conveyor
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
- H10P72/30—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations
- H10P72/33—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations into and out of processing chamber
- H10P72/3308—Vertical transfer of a single workpiece
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
- H10P72/30—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations
- H10P72/33—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations into and out of processing chamber
- H10P72/3312—Vertical transfer of a batch of workpieces
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
- H10P72/30—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations
- H10P72/33—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations into and out of processing chamber
- H10P72/3314—Continuous loading and unloading into and out of a processing chamber, e.g. transporting belts within processing chambers
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
- H10P72/30—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations
- H10P72/34—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations the wafers being stored in a carrier, involving loading and unloading
- H10P72/3404—Storage means
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G2201/00—Indexing codes relating to handling devices, e.g. conveyors, characterised by the type of product or load being conveyed or handled
- B65G2201/02—Articles
- B65G2201/0297—Wafer cassette
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
- H10P72/30—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations
- H10P72/34—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations the wafers being stored in a carrier, involving loading and unloading
- H10P72/3408—Docking arrangements
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Automation & Control Theory (AREA)
- Structural Engineering (AREA)
- Civil Engineering (AREA)
- Transportation (AREA)
- Warehouses Or Storage Devices (AREA)
- Intermediate Stations On Conveyors (AREA)
- Container, Conveyance, Adherence, Positioning, Of Wafer (AREA)
Abstract
【解決手段】第1案内体M1と第2案内体M2とが第1移動体T1の移動軌跡である第1移動軌跡の上端側部分と第2移動体T2の移動軌跡である第2移動軌跡の下端側部分との上下方向の位置が重複するような位置関係で配置され、第1移動体T1が移載対象箇所との間で物品Bを移載する第1移載装置TS1を備え、かつ、第2移動体T2が移載対象箇所との間で物品Bを移載する第2移載装置TS2を備え、物品Bを支持可能な中継用支持台Nが、第1移動軌跡及び第2移動軌跡の外方の位置で、かつ第1移載装置TS1及び第2移載装置TS2の双方から物品Bを移載可能な位置に配置されている。
【選択図】図1
Description
前記案内体として第1案内体と第2案内体とを備えると共に、前記移動体として、前記第1案内体に案内されて移動する第1移動体と、前記第2案内体に案内されて移動する第2移動体と、を備え、前記第1移動体は移載対象箇所との間で物品を移載する第1移載装置を備え、前記第2移動体は移載対象箇所との間で物品を移載する第2移載装置を備え、前記第1移動体の移動軌跡である第1移動軌跡の上端側部分と前記第2移動体の移動軌跡である第2移動軌跡の下端側部分との上下方向の位置が重複するような位置関係で、前記第1案内体と前記第2案内体とが配置され、物品を支持可能な中継用支持台が、前記第1移動軌跡及び前記第2移動軌跡の外方の位置で、かつ前記第1移載装置及び前記第2移載装置の双方から物品を移載可能な位置に配置されている点に特徴を有する。
なお、中継用支持台は、上下方向で第1移動軌跡と第2移動軌跡との重複範囲内に設けられることが好ましい。つまり、第1移動体及び第2移動体の夫々は、いずれも上記重複範囲内に位置することができるので、中継用支持台の上下方向での位置を上記重複範囲内に設定しておけば、第1移載装置と第2移載装置とがともに中継用支持台にアクセスし易い。
このように、第1移動体及び第2移動体により、中継用支持台を介して物品を搬送するに当たり、第1移動体と第2移動体との双方が干渉区間に位置する状態が発生しないように第1移動体及び第2移動体の移動が制御される。そのため、第1移動体と第2移動体との衝突の危険性が高くなる状態が発生することを予防できる。
また、第2移動体制御部は、第2移動体から第1移動体までの距離が第2設定距離以下になると第2移動体の移動速度を減速させるので、第2移動体が第1移動体に対して衝突することを回避し易い。また、仮に衝突してもその衝撃を極力小さくすることができる。
なお、以降の説明においては、第1昇降本体部TH1と第2昇降本体部TH2とをまとめて説明する場合には昇降本体部THと称する。
移載用位置は、容器支持体TYが中継用支持台Nに設けられた切欠きNKを上下に通過可能な位置として設定されている。そして、容器支持体TYが搬送用位置に切り換えられた状態で昇降本体部THを昇降させることにより、容器支持体TYと中継用支持台Nとの間で容器Bを授受することになる(図3(a)及び図3(b)を参照)。
また、階間搬送装置Kは、案内マストMとして、第1案内マストM1と第2案内マストM2とを備えると共に、移動体Tとして、第1案内マストM1に案内されて移動する第1移動体T1と、第2案内マストM2に案内されて移動する第2移動体T2と、を備えている。さらに、第1移動体T1は、移載対象箇所との間で容器Bを移載する第1移載装置TS1を備え、第2移動体T2は、移載対象箇所との間で容器Bを移載する第2移載装置TS2を備えている。
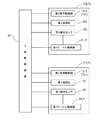
第1ローカル制御部HL1は、第1接近センサS1の検出情報に基づいて、第2移動体T2までの上下方向の距離が第1設定距離以下である第1接近状態であると判別すると、第1移動体T1と第2移動体T2との衝突を回避するための衝突回避用作動として、第1移動体T1の移動速度を減速させるように第1移動体T1の移動を制御すべく、第1昇降駆動部Tm1を作動させる。すなわち、本実施形態では、第1接近センサS1と第1ローカル制御部HL1とによって第1接近検出部が構成されている。また、第1ローカル制御部HL1による衝突回避用作動への切換え制御は、制御装置H1の制御に優先して行われる。なお、第1設定距離は、後述する重複ゾーンLの上下方向の長さと同等の距離に設定されている。
本実施形態では、第2測距計D2が第2位置検出部に相当する。すなわち、階間搬送装置Kには、第2移動体T2の移動軌跡に沿う方向での当該第2移動体T2の位置を検出する第2測距計D2が設けられている。
第2ローカル制御部HL2は、第2接近センサS2の検出情報に基づいて、第1移動体T1までの上下方向の距離が第2設定距離以下である第2接近状態であると判別すると、第2移動体T2と第1移動体T1との衝突を回避するための衝突回避用作動として、第2移動体T2の移動速度を減速させるように第2移動体T2の移動を制御すべく、第2昇降駆動部Tm2を作動させる。すなわち、本実施形態では、第2接近センサS2と第2ローカル制御部HL2とによって第2接近検出部が構成されている。また、第2ローカル制御部HL2による衝突回避用作動への切換え制御は、制御装置H1の制御に優先して行われる。なお、第2設定距離は、後述する重複ゾーンLの上下方向の長さと同等の距離に設定されている。
なお、制御装置H1は、第1移動体T1及び第2移動体T2について、工程管理装置により要求された搬送要求についての搬送が完了して次の搬送要求を待っている状態では、当該搬送要求待ちの状態の第1移動体T1及び第2移動体T2が重複ゾーンL内に位置しないようにすべく、第1昇降駆動部Tm1及び第2昇降駆動部Tm2の作動を制御している。つまり、第1移動体T1については上下方向で重複ゾーンLの下方側の位置を退避位置とし、第2移動体T2については上下方向で重複ゾーンLの上方側の位置を退避位置として、未完了の搬送要求が無い状態では、第1移動体T1及び第2移動体T2が当該退避位置に位置するように第1昇降駆動部Tm1及び第2昇降駆動部Tm2の作動を制御する。
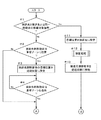
制御装置H1は、目標位置と第1測距計D1又は第2測距計D2で検出した移動体Tの現在位置との距離を算出し(ステップ#21)、目標位置に到達したか否かを判別する(ステップ#22)。ステップ#22にて、目標位置に到達していないと判別すると、第1昇降駆動部Tm1又は第2昇降駆動部Tm2を駆動させて移動体Tを移動させることになる(ステップ#23)。一方、第1ローカル制御部HL1、又は、第2ローカル制御部HL2は、第1接近センサS1又は第2接近センサS2が干渉物を検出すると(ステップ#24:Yes)、制御装置H1による制御に優先して第1昇降駆動部Tm1及び第2昇降駆動部Tm2の作動を減速状態を経て停止させる(ステップ#25)。
すなわち、第1ローカル制御部HL1による衝突回避用作動への切換え制御、及び、第2ローカル制御部HL2による衝突回避用作動への切換え制御は、制御装置H1の制御に優先して行われる。
(1)上記実施形態では、FOUPやFOSB等の半導体基板を収容する容器を搬送対象の物品とする例を示したが、このような構成に限定されるものではなく、例えばレチクル容器やガラス基板を搬送対象の物品としてもよい。
また、上記実施形態では、本発明にかかる物品搬送設備を半導体製造工場において用いる例を示したが、物品搬送設備を半導体製造工場以外の設備、たとえば食品工場等に用いてもよく、搬送対象の物品をどのようなものとするかは任意である。
また、上記実施形態では、筒体Uを、上下方向視で矩形状に形成したが、筒体Uの上下方向視での形状は、三角形や五角形以上、又は円形、さらには凹凸のある異型断面形状等、どのような形状であってもよい。
D1 第1位置検出部(第1測距計)
D2 第2位置検出部(第2測距計)
H1 制御装置
HL1 第1移動体制御部(第1ローカル制御部)
HL2 第2移動体制御部(第2ローカル制御部)
L 干渉区間(重複ゾーン)
M 案内体(案内マスト)
M1 第1案内体(第1案内マスト)
M2 第2案内体(第2案内マスト)
N 中継用支持台
S1 第1接近検出部(第1接近センサ)
S2 第2接近検出部(第2接近センサ)
T 移動体
T1 第1移動体
T2 第2移動体
TS1 第1移載装置
TS2 第2移載装置
U 筒体
Claims (7)
- 上下方向に沿って配設される案内体と、前記案内体に案内されて当該案内体に沿って移動する物品搬送用の移動体と、を備えた物品搬送設備であって、
前記案内体として第1案内体と第2案内体とを備えると共に、前記移動体として、前記第1案内体に案内されて移動する第1移動体と、前記第2案内体に案内されて移動する第2移動体と、を備え、
前記第1移動体は移載対象箇所との間で物品を移載する第1移載装置を備え、
前記第2移動体は移載対象箇所との間で物品を移載する第2移載装置を備え、
前記第1移動体の移動軌跡である第1移動軌跡の上端側部分と前記第2移動体の移動軌跡である第2移動軌跡の下端側部分との上下方向の位置が重複するような位置関係で、前記第1案内体と前記第2案内体とが配置され、
物品を支持可能な中継用支持台が、前記第1移動軌跡及び前記第2移動軌跡の外方の位置で、かつ前記第1移載装置及び前記第2移載装置の双方から物品を移載可能な位置に配置されている物品搬送設備。 - 前記中継用支持台は、上下方向視での位置が固定されている請求項1に記載の物品搬送設備。
- 前記第1案内体と前記第2案内体とは、上下方向視で互いに離間して設けられ、
前記第1移動軌跡と前記第2移動軌跡とは、上下方向視で互いに重複する部分を有する請求項1又は2に記載の物品搬送設備。 - 前記第1移動体の位置を検出する第1位置検出部と、
前記第2移動体の位置を検出する第2位置検出部と、
搬送対象の物品の搬送元及び搬送先の情報を含む搬送要求と、前記第1位置検出部及び前記第2位置検出部の検出情報と、に基づいて、前記第1移動体及び前記第2移動体に制御指令を指令して前記第1移動体及び前記第2移動体の移動を制御する制御装置と、を更に備え、
前記制御装置が干渉区間を記憶するように構成され、
前記干渉区間は、前記第1移動体が前記第1移動軌跡の上端に位置するときに当該第1移動体の上端が位置する高さを上端とし、前記第2移動体が前記第2移動軌跡の下端に位置するときに当該第2移動体の下端が位置する高さを下端とする区間を含むように設定され、
前記制御装置は、前記第1移動軌跡の中の前記干渉区間を除外した区間に前記第1移動体が位置する場合における前記第1移載装置の移載対象箇所と、前記第2移動軌跡の中の前記干渉区間を除外した区間に前記第2移動体が位置する場合における前記第2移載装置の移載対象箇所と、のうちの一方を前記搬送元とし、他方を前記搬送先とする搬送指令が指令された場合には、前記第1移動体及び前記第2移動体のうち、前記搬送元の存在する方を優先して前記干渉区間に進入させると共に、前記第1移動体と前記第2移動体との双方が前記干渉区間に位置する状態を規制するように前記第1移動体及び前記第2移動体の移動を制御する請求項3に記載の物品搬送設備。 - 前記第2移動体までの上下方向の距離が第1設定距離以下である第1接近状態を検出する第1接近検出部及び前記第1接近検出部の検出情報に基づいて当該第1移動体の作動を制御する第1移動体制御部と、
前記第1移動体までの上下方向の距離が第2設定距離以下である第2接近状態を検出する第2接近検出部及び前記第2接近検出部の検出情報に基づいて当該第2移動体の作動を制御する第2移動体制御部と、が設けられ、
前記第1移動体制御部は、前記第1接近検出部が前記第1接近状態を検出した場合には、前記制御装置の制御に優先して前記第1移動体の作動を前記第2移動体との衝突を回避する衝突回避用作動に切り換え、
前記第2移動体制御部は、前記第2接近検出部が前記第2接近状態を検出した場合には、前記制御装置の制御に優先して前記第2移動体の作動を前記第1移動体との衝突を回避する衝突回避用作動に切り換えるように構成されている請求項4に記載の物品搬送設備。 - 前記第1移動体制御部は、前記衝突回避用作動として、少なくとも前記第1移動体の移動速度を減速させるように前記第1移動体の移動を制御し、
前記第2移動体制御部は、前記衝突回避用作動として、少なくとも前記第2移動体の移動速度を減速させるように前記第2移動体の移動を制御する請求項5に記載の物品搬送設備。 - 上下方向に沿って中空部が延在する筒体が設けられ、
前記第1案内体、前記第1移動体、前記第1移載装置、前記第2案内体、前記第2移動体、前記第2移載装置、及び、前記中継用支持台が、前記筒体の内部に配置されている請求項1〜6の何れか1項に記載の物品搬送設備。
Priority Applications (6)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015251270A JP6531642B2 (ja) | 2015-12-24 | 2015-12-24 | 物品搬送設備 |
| TW105142691A TWI751129B (zh) | 2015-12-24 | 2016-12-22 | 物品搬送設備 |
| KR1020160176347A KR102569190B1 (ko) | 2015-12-24 | 2016-12-22 | 물품 반송 설비 |
| US15/389,511 US10486903B2 (en) | 2015-12-24 | 2016-12-23 | Article transport facility |
| CN201611206386.7A CN107010514B (zh) | 2015-12-24 | 2016-12-23 | 物品输送设备 |
| SG10201610803VA SG10201610803VA (en) | 2015-12-24 | 2016-12-23 | Article transport facility |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015251270A JP6531642B2 (ja) | 2015-12-24 | 2015-12-24 | 物品搬送設備 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2017114618A true JP2017114618A (ja) | 2017-06-29 |
| JP6531642B2 JP6531642B2 (ja) | 2019-06-19 |
Family
ID=59087712
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2015251270A Active JP6531642B2 (ja) | 2015-12-24 | 2015-12-24 | 物品搬送設備 |
Country Status (6)
| Country | Link |
|---|---|
| US (1) | US10486903B2 (ja) |
| JP (1) | JP6531642B2 (ja) |
| KR (1) | KR102569190B1 (ja) |
| CN (1) | CN107010514B (ja) |
| SG (1) | SG10201610803VA (ja) |
| TW (1) | TWI751129B (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2024124861A (ja) * | 2023-03-03 | 2024-09-13 | 株式会社ダイフク | 物品搬送設備 |
Families Citing this family (19)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN106470919B (zh) * | 2014-08-26 | 2019-08-20 | 村田机械株式会社 | 分拣系统及分拣方法 |
| JP6747511B2 (ja) * | 2016-10-07 | 2020-08-26 | 村田機械株式会社 | 搬送装置、及び搬送方法 |
| EP4556406A1 (en) | 2018-01-09 | 2025-05-21 | AutoStore Technology AS | A displacement mechanism for a remotely operated vehicle |
| JP6919610B2 (ja) * | 2018-03-22 | 2021-08-18 | 株式会社ダイフク | 物品搬送設備 |
| WO2019238670A1 (en) * | 2018-06-12 | 2019-12-19 | Autostore Technology AS | A method of operating an automated storage and retrieval system |
| EP3807183B1 (en) * | 2018-06-12 | 2024-09-11 | Autostore Technology AS | A method of operating an automated storage and retrieval system |
| US11999563B2 (en) * | 2018-08-06 | 2024-06-04 | Murata Machinery, Ltd. | Automated warehouse and conveyance device |
| EP3763654A1 (en) * | 2019-07-12 | 2021-01-13 | KONE Corporation | Method and elevator arrangement |
| EP3763653B1 (en) * | 2019-07-12 | 2025-09-03 | KONE Corporation | Method and arrangement |
| JP2021046273A (ja) * | 2019-09-17 | 2021-03-25 | 株式会社ダイフク | 物品搬送装置 |
| CN112520533B (zh) * | 2020-12-10 | 2022-04-12 | 漳州市高林电梯有限公司 | 一种电梯自动化施工设备 |
| CN112520534B (zh) * | 2020-12-10 | 2022-04-12 | 漳州市高林电梯有限公司 | 一种电梯智能安装系统 |
| KR102570588B1 (ko) * | 2020-12-29 | 2023-08-23 | 세메스 주식회사 | 타워 리프트 장치 및 이를 구비하는 반도체 소자 제조 시스템 |
| KR102859155B1 (ko) | 2021-09-23 | 2025-09-11 | 삼성전자주식회사 | 층간 반송 장치 및 이를 포함하는 물류 반송 시스템 |
| US20230122891A1 (en) * | 2021-10-14 | 2023-04-20 | Sencorpwhite, Inc. | Vertical lift modular structure |
| US12441557B2 (en) * | 2021-12-30 | 2025-10-14 | Semes Co., Ltd. | Apparatus and method for transporting articles |
| JP7743818B2 (ja) * | 2022-07-01 | 2025-09-25 | 株式会社ダイフク | 物品収容設備 |
| KR102801887B1 (ko) * | 2023-03-20 | 2025-04-28 | 세메스 주식회사 | 타워 리프트 |
| KR102810020B1 (ko) * | 2023-06-28 | 2025-05-19 | 세메스 주식회사 | 물류 처리 시스템 |
Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS4820797Y1 (ja) * | 1972-07-05 | 1973-06-15 | ||
| JPS4820797B1 (ja) * | 1969-11-14 | 1973-06-23 | ||
| JPS59223602A (ja) * | 1983-05-23 | 1984-12-15 | Murata Mach Ltd | スタツカクレ−ンにおける昇降台の停止位置検出装置 |
| JP2004345838A (ja) * | 2003-05-26 | 2004-12-09 | Hitachi Kiden Kogyo Ltd | 自動倉庫におけるスタッカクレーンの運転方法 |
| JP2006248690A (ja) * | 2005-03-10 | 2006-09-21 | Sharp Corp | 複数台スタッカクレーンの走行制御方法 |
| JP2014031271A (ja) * | 2012-08-06 | 2014-02-20 | Daifuku Co Ltd | 物品収納設備 |
Family Cites Families (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| TW245823B (ja) * | 1992-10-05 | 1995-04-21 | Tokyo Electron Co Ltd | |
| US5651426A (en) * | 1995-11-29 | 1997-07-29 | Otis Elevator Company | Synchronous elevator shuttle system |
| US5980183A (en) * | 1997-04-14 | 1999-11-09 | Asyst Technologies, Inc. | Integrated intrabay buffer, delivery, and stocker system |
| US7976260B2 (en) * | 2005-03-15 | 2011-07-12 | Hirata Corporation | Work handling apparatus |
| EP1728738B1 (en) * | 2005-05-31 | 2008-09-17 | Daifuku Co., Ltd. | Article transport facility and a method of operating the facility |
| JP5278724B2 (ja) * | 2007-07-26 | 2013-09-04 | 株式会社ダイフク | 物品収納設備 |
| JP4820797B2 (ja) | 2007-10-24 | 2011-11-24 | 国立大学法人信州大学 | 地域防犯システムの制御方法 |
| JP4502142B2 (ja) * | 2007-11-07 | 2010-07-14 | 村田機械株式会社 | 鉛直循環搬送設備 |
| US9221604B2 (en) * | 2008-09-05 | 2015-12-29 | Daifuku Co., Ltd. | Article storage facility and method of operation therefor |
| JP5434417B2 (ja) | 2009-09-15 | 2014-03-05 | 凸版印刷株式会社 | 基板を加工処理する生産ライン |
| JP5700255B2 (ja) * | 2012-03-27 | 2015-04-15 | 株式会社ダイフク | 物品保管設備及び物品搬送設備 |
| JP6052209B2 (ja) * | 2014-03-11 | 2016-12-27 | 株式会社ダイフク | 容器搬送設備 |
| JP6314713B2 (ja) * | 2014-07-14 | 2018-04-25 | 株式会社ダイフク | 階間搬送設備 |
-
2015
- 2015-12-24 JP JP2015251270A patent/JP6531642B2/ja active Active
-
2016
- 2016-12-22 KR KR1020160176347A patent/KR102569190B1/ko active Active
- 2016-12-22 TW TW105142691A patent/TWI751129B/zh active
- 2016-12-23 US US15/389,511 patent/US10486903B2/en active Active
- 2016-12-23 CN CN201611206386.7A patent/CN107010514B/zh active Active
- 2016-12-23 SG SG10201610803VA patent/SG10201610803VA/en unknown
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS4820797B1 (ja) * | 1969-11-14 | 1973-06-23 | ||
| JPS4820797Y1 (ja) * | 1972-07-05 | 1973-06-15 | ||
| JPS59223602A (ja) * | 1983-05-23 | 1984-12-15 | Murata Mach Ltd | スタツカクレ−ンにおける昇降台の停止位置検出装置 |
| JP2004345838A (ja) * | 2003-05-26 | 2004-12-09 | Hitachi Kiden Kogyo Ltd | 自動倉庫におけるスタッカクレーンの運転方法 |
| JP2006248690A (ja) * | 2005-03-10 | 2006-09-21 | Sharp Corp | 複数台スタッカクレーンの走行制御方法 |
| JP2014031271A (ja) * | 2012-08-06 | 2014-02-20 | Daifuku Co Ltd | 物品収納設備 |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2024124861A (ja) * | 2023-03-03 | 2024-09-13 | 株式会社ダイフク | 物品搬送設備 |
| JP7779282B2 (ja) | 2023-03-03 | 2025-12-03 | 株式会社ダイフク | 物品搬送設備 |
Also Published As
| Publication number | Publication date |
|---|---|
| SG10201610803VA (en) | 2020-06-29 |
| CN107010514B (zh) | 2020-07-07 |
| US10486903B2 (en) | 2019-11-26 |
| US20170183156A1 (en) | 2017-06-29 |
| KR20170076591A (ko) | 2017-07-04 |
| JP6531642B2 (ja) | 2019-06-19 |
| KR102569190B1 (ko) | 2023-08-21 |
| TWI751129B (zh) | 2022-01-01 |
| CN107010514A (zh) | 2017-08-04 |
| TW201726516A (zh) | 2017-08-01 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6531642B2 (ja) | 物品搬送設備 | |
| JP6314713B2 (ja) | 階間搬送設備 | |
| JP5429570B2 (ja) | 物品搬送設備 | |
| CN110831873B (zh) | 搬运系统以及搬运方法 | |
| JP4666213B2 (ja) | 物品収納設備 | |
| CN104891081B (zh) | 物品支撑装置 | |
| JP5229363B2 (ja) | 搬送システム及び搬送方法 | |
| JP2015074547A (ja) | 天井搬送車 | |
| JP6597551B2 (ja) | 物品搬送設備 | |
| JP2018070327A (ja) | 物品搬送設備 | |
| CN109987366A (zh) | 一种无人化仓储系统及出入库方法 | |
| JP7283640B2 (ja) | ストッカ | |
| JP2005001886A (ja) | 搬送システム及びそれに用いられる保管装置 | |
| JP4756371B2 (ja) | 物品収納設備 | |
| WO2022149305A1 (ja) | 天井保管システム | |
| JP5549757B2 (ja) | 搬送システム | |
| JP6809612B2 (ja) | 自動倉庫システム、及び自動倉庫システムの制御方法 | |
| JP7409133B2 (ja) | ピッキング設備 | |
| JP4615620B1 (ja) | 処理設備 | |
| JP5467764B2 (ja) | 処理設備 | |
| JP7388225B2 (ja) | ピッキング設備 | |
| JP2024006450A (ja) | 物品収容設備 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20171127 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20180926 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20181023 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20181220 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20190423 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20190506 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6531642 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |