JP2017127953A - 部品挿入装置、部品挿入システム及び部品挿入方法 - Google Patents
部品挿入装置、部品挿入システム及び部品挿入方法 Download PDFInfo
- Publication number
- JP2017127953A JP2017127953A JP2016010771A JP2016010771A JP2017127953A JP 2017127953 A JP2017127953 A JP 2017127953A JP 2016010771 A JP2016010771 A JP 2016010771A JP 2016010771 A JP2016010771 A JP 2016010771A JP 2017127953 A JP2017127953 A JP 2017127953A
- Authority
- JP
- Japan
- Prior art keywords
- component
- hole
- component insertion
- holding mechanism
- insertion device
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images



Landscapes
- Automatic Assembly (AREA)
- Manipulator (AREA)
Abstract
Description
部品を前記部品の軸方向である第1方向に沿って孔に挿入する部品挿入装置であり、
前記部品を保持する保持機構と、
前記部品が前記保持機構により保持されている状態で前記部品に対して前記第1方向と直交する第2方向に荷重を加えるサーチ動作を行うアラインメントステージと、
前記アラインメントステージのサーチ動作中、前記部品と前記孔とが嵌り合った時点以降に前記部品に対して前記第2方向に加わる荷重を吸収するフローティングユニットとを備える。
図1を参照して、部品30が埋め込まれたパネル20の構成を説明する。図1は、パネル20の部品30が埋め込まれた箇所を切断した、パネル20の縦断面を示している。
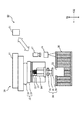
図2及び図3を参照して、本実施の形態に係るシステムである部品挿入システム40の構成を説明する。図2及び図3は、部品挿入システム40の構成要素であるコントローラ41を1つの機能ブロックとして示している。また、図2は、部品挿入システム40の別の構成要素である部品挿入装置10の正面と、部品挿入装置10によって部品30が埋め込まれるパネル20の断面とを示している。図3は、部品挿入装置10の側面と、パネル20の別の断面とを示している。
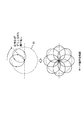
図4を参照して、部品挿入システム40の動作を説明する。部品挿入システム40の動作は、本実施の形態に係る部品挿入方法に相当する。
本実施の形態では、アラインメントステージ11が、第1方向D1に沿って孔25に挿入される部品30に対して第2方向D2に荷重を加える。フローティングユニット12が、アラインメントステージ11の動作中、部品30と孔25とが嵌り合った時点以降に部品30に対して第2方向D2に加わる荷重を吸収する。本実施の形態によれば、このようなアラインメントステージ11とフローティングユニット12とからなる簡易な構成で精密嵌め合いを自動化することができる。
本実施の形態では、部品30が、人工衛星のパネル20に設けられた孔25に埋め込まれる金属部品であるが、部品30は、他の構造体に設けられた孔25に埋め込まれる金属又はその他の材料で形成された部品であってもよい。
Claims (7)
- 部品を前記部品の軸方向である第1方向に沿って孔に挿入する部品挿入装置において、
前記部品を保持する保持機構と、
前記部品が前記保持機構により保持されている状態で前記部品に対して前記第1方向と直交する第2方向に荷重を加えるサーチ動作を行うアラインメントステージと、
前記アラインメントステージのサーチ動作中、前記部品と前記孔とが嵌り合った時点以降に前記部品に対して前記第2方向に加わる荷重を吸収するフローティングユニットと
を備える部品挿入装置。 - 前記部品の前記第1方向における端面の少なくとも一部が前記孔の周縁部に押し当てられている状態で前記部品に対して前記第1方向に加わる荷重を吸収するバッファ機構
をさらに備える請求項1に記載の部品挿入装置。 - 請求項1又は2に記載の部品挿入装置と、
前記部品挿入装置を制御するコントローラと
を備える部品挿入システム。 - 前記部品挿入装置は、前記保持機構の前記第1方向における位置を計測するセンサをさらに備え、
前記コントローラは、前記センサにより計測された位置から、前記部品と前記孔とが嵌り合っているかどうかを判定する請求項3に記載の部品挿入システム。 - 前記コントローラは、前記部品と前記孔とが嵌り合っていると判定した場合、前記保持機構の前記第2方向における移動を制限しながら前記保持機構を前記第1方向に沿って移動させることで、前記部品を前記孔に埋め込む請求項4に記載の部品挿入システム。
- 前記部品は、前記孔として、人工衛星のパネルに設けられた孔に埋め込まれる金属部品である請求項3から5のいずれか1項に記載の部品挿入システム。
- 部品を前記部品の軸方向である第1方向に沿って孔に挿入する部品挿入方法において、
前記部品を保持機構により保持している状態で、アラインメントステージを用いて、前記部品に対して前記第1方向と直交する第2方向に荷重を加えるサーチ動作を行い、
サーチ動作中、フローティングユニットを用いて、前記部品と前記孔とが嵌り合った時点以降に前記部品に対して前記第2方向に加わる荷重を吸収する部品挿入方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016010771A JP6541587B2 (ja) | 2016-01-22 | 2016-01-22 | 部品挿入装置、部品挿入システム及び部品挿入方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016010771A JP6541587B2 (ja) | 2016-01-22 | 2016-01-22 | 部品挿入装置、部品挿入システム及び部品挿入方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2017127953A true JP2017127953A (ja) | 2017-07-27 |
| JP6541587B2 JP6541587B2 (ja) | 2019-07-10 |
Family
ID=59395267
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016010771A Expired - Fee Related JP6541587B2 (ja) | 2016-01-22 | 2016-01-22 | 部品挿入装置、部品挿入システム及び部品挿入方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6541587B2 (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN110238627A (zh) * | 2017-08-22 | 2019-09-17 | 东莞市蓉工自动化科技有限公司 | 一种用于电机同步轮组装的压轮机构 |
| WO2022004372A1 (ja) * | 2020-07-03 | 2022-01-06 | 住友重機械工業株式会社 | ロボットアームの動作方法、ロボットシステム、教示方法及びプログラム |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS61279490A (ja) * | 1985-06-05 | 1986-12-10 | キヤノン株式会社 | ロボツトハンドのコンプライアンス装置 |
| JP2000128094A (ja) * | 1998-10-22 | 2000-05-09 | Mitsubishi Electric Corp | 衛星構体用サンドイッチパネル |
| JP2004167651A (ja) * | 2002-11-21 | 2004-06-17 | Fanuc Ltd | 組立て方法及び装置 |
| JP2015083324A (ja) * | 2013-10-25 | 2015-04-30 | キヤノン電子株式会社 | ワーク挿入装置 |
-
2016
- 2016-01-22 JP JP2016010771A patent/JP6541587B2/ja not_active Expired - Fee Related
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS61279490A (ja) * | 1985-06-05 | 1986-12-10 | キヤノン株式会社 | ロボツトハンドのコンプライアンス装置 |
| JP2000128094A (ja) * | 1998-10-22 | 2000-05-09 | Mitsubishi Electric Corp | 衛星構体用サンドイッチパネル |
| JP2004167651A (ja) * | 2002-11-21 | 2004-06-17 | Fanuc Ltd | 組立て方法及び装置 |
| JP2015083324A (ja) * | 2013-10-25 | 2015-04-30 | キヤノン電子株式会社 | ワーク挿入装置 |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN110238627A (zh) * | 2017-08-22 | 2019-09-17 | 东莞市蓉工自动化科技有限公司 | 一种用于电机同步轮组装的压轮机构 |
| CN110238627B (zh) * | 2017-08-22 | 2020-07-24 | 浙江富兴服装有限公司 | 一种用于电机同步轮组装的压轮机构 |
| WO2022004372A1 (ja) * | 2020-07-03 | 2022-01-06 | 住友重機械工業株式会社 | ロボットアームの動作方法、ロボットシステム、教示方法及びプログラム |
| JPWO2022004372A1 (ja) * | 2020-07-03 | 2022-01-06 | ||
| JP7720842B2 (ja) | 2020-07-03 | 2025-08-08 | 住友重機械工業株式会社 | ロボットアームの動作方法、ロボットシステム、教示方法及びプログラム |
Also Published As
| Publication number | Publication date |
|---|---|
| JP6541587B2 (ja) | 2019-07-10 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5791387B2 (ja) | 自動組立装置および自動組立装置による部品組立方法 | |
| CA3048459C (en) | Wing panel assembly system and method | |
| US8834146B2 (en) | System for passive alignment of surfaces | |
| US9302394B2 (en) | Positioning device | |
| EP3134781B1 (en) | Airframe production | |
| EP3134785B1 (en) | Aircraft airframe assembly | |
| US20150251775A1 (en) | Device positioning two aircraft pieces relative to one another, such as a crossbeam and a fuselage frame | |
| JP6541587B2 (ja) | 部品挿入装置、部品挿入システム及び部品挿入方法 | |
| CN103826778B (zh) | 用于熔失模型模制成型的模型的组装装置和方法及对应的模制成型方法 | |
| KR101366480B1 (ko) | 형강 형상 측정 시스템 및 그 방법 | |
| EP3134782B1 (en) | Object production | |
| US11338937B2 (en) | Installation comprising an articulated arm and a machine tool, and corresponding machining method | |
| KR101543949B1 (ko) | 다이 본딩 헤드 및 이를 이용한 다이 본딩 방법 | |
| US9919423B2 (en) | Positioning device | |
| EP3134786B1 (en) | Production of airframe components | |
| AU2015250687B2 (en) | Assembly tool production | |
| KR102797074B1 (ko) | 리니어 가이드 장치의 정강성 측정 시스템 | |
| CN102045522B (zh) | 平板电视前壳、装配设备及设备制造方法 | |
| CN121760543A (zh) | 装配式构件的智能定位装配系统及使用方法 | |
| KR101419300B1 (ko) | 금속-복합재 본딩장치 | |
| WO2015162402A2 (en) | Machining fixture production | |
| CN108817643A (zh) | 一种大型飞机地板焊接前航向位置控制装置及方法 | |
| KR20110086897A (ko) | 모듈 트랜스포터의 위치 제어 장치 및 방법 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20180110 |
|
| RD04 | Notification of resignation of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7424 Effective date: 20180531 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20181115 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20181127 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20181217 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20190514 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20190611 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6541587 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| LAPS | Cancellation because of no payment of annual fees |