JP2017136868A - 車両の制動制御装置 - Google Patents
車両の制動制御装置 Download PDFInfo
- Publication number
- JP2017136868A JP2017136868A JP2016016893A JP2016016893A JP2017136868A JP 2017136868 A JP2017136868 A JP 2017136868A JP 2016016893 A JP2016016893 A JP 2016016893A JP 2016016893 A JP2016016893 A JP 2016016893A JP 2017136868 A JP2017136868 A JP 2017136868A
- Authority
- JP
- Japan
- Prior art keywords
- torque
- wheel
- braking
- slip
- vehicle
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images



Landscapes
- Regulating Braking Force (AREA)
- Electric Propulsion And Braking For Vehicles (AREA)
Abstract
Description
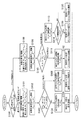
Treq>0
Pi req=Ti req×(V/rtire)
により算出することができる。一方、実際の仕事率Pi wは、
Pi w=Ti w×(Vi w/rtire)
により算出することができる。なお、Pi reqは、各車輪の運転者の要求する仕事率を示し、Ti reqは、各車輪の運転者の要求する制動トルクを示し、Vは車速を示し、rtireは、車輪の有効半径を示している。またPi wは、各車輪の実際の仕事率を示し、Ti wは、各車輪の実際の制動トルクを示し、Vi wは、実際の各車輪の周速を示し、車速Vで車輪の有効半径rtirを除算したもの、すなわちV/rtireは車輪速を示している。さらに、ここでは、便宜上、一つの式を示しているものの、実際には、各車輪3L,3R,4L,4R毎に上式でスリップ率を演算する。以下の説明では、便宜上、各車輪3L,3R,4L,4R毎に演算する式を一つのみ示し、その演算に用いられるパラメータに、「i」を付して示す。そして上述したTi reqがこの発明の実施例における「各車輪の目標制動トルク」に相当する。
Pi dev=Pi req−Pi w
(dPi dev/dt>0)&(dPi w/dt<0)&(Pi dev>Pa)
なお、この数式のうちいずれかの条件を満たさない場合はスリップは発生していないと判断される。したがって、このステップS103で否定的に判断された場合には、ステップS104に進む。なお、いずれかの車輪が少なくともスリップしている場合にはこのステップS103の判断は肯定的に判断される。
Ti p=Ti req
この場合、通常の制御が実行され、引き続き通常の制御モードが設定される(ステップS105)。そして、上記の制御モードが設定されたらこのルーチンを一旦終了する。
Ti p=Ti req−Ta
この場合、前回のルーチンの通常モードからスリップ制御モードに制御モードが切り替える(ステップS107)。
Pi reqs=Ti pp×(V/rtire)
により演算することができる。一方、実際の仕事率Pi wは、
Pi w=Ti w×(Vi w/rtire)
により演算することができる。なお、Pi reqsは、スリップ制御時の各車輪の目標仕事率を示し、Ti ppは、前回のルーチンの各車輪の実行制動トルクを示し、またこのTi ppがこの発明の実施例における「各車輪の目標制動トルク」に相当する。他の記号は、上述した式と同様の符号を付しているため説明を省略する。
Pi devs=Pi reqs−Pi w
|Pi devs|<Pb & (V−Vi w)/V<λa
なお、この数式のうちいずれかの条件を満たさない場合はスリップは収束していないと判断され、また、いずれかの車輪が少なくともスリップしている場合にはこのステップS110の判断は否定的に判断される。。したがって、このステップS110で否定的に判断された場合には、ステップS111に進む。
Ti p=Ti pp−Tb
この場合、前回のルーチンのスリップ制御モードが継続される(ステップS112)。
Ti p=Ti pp+Tc
T* trc=(T*R p+T*L p/γtrc)
T* diff=(T*R p−T*L p/γdiff)
上式における「T* trc」は、駆動用モータの目標トルクを示し、「T* diff」は、差動用モータの目標トルクを示している、また「γtrc」は制動部および駆動部の減速比を示し、「γdiff」は差動部の減速比を示している。さらに、「*」は、前輪および後輪のそれぞれについての値を示している。すなわち、IMは、右前輪3Rと左前輪3Lとについて算出された実行トルクを加算し、その実行トルクに図示しない変換定数を積算して、第1モータ1へ通電する電流値を求めるとともに、右後輪4Rと左後輪4Lとについて算出された実行トルクを加算し、その実行トルクに変換定数を積算して、第2モータ2へ通電する電流値を求める。また、ICは、右前輪3Rについて算出された実行トルクと左前輪3Lとについて算出された実行トルクとを減算し、その値に変換定数を積算して、第1モータ1へ通電する電流値を求めるとともに、右後輪4Rについて算出された実行トルクと左後輪4Lについて算出された実行トルクとを減算し、その値に変換定数を積算して、第2モータ2へ通電する電流値を求める。そして、ステップS8により算出された電流値IM,ICを各駆動用モータ1,2および各差動用モータ6,20に出力する(ステップS12)。
Ttrc<Ttrcmax
なお、上式におけるTtrcmaxは、各モータ1,2の特性などに基づいて予め定められている回生トルクの最大値であり、この発明の実施例における「限界トルク」に相当する。
目標仕事率Pi reqと実際の仕事Pi wとの偏差Pi devは許容範囲程度であり、また実行トルクTi pは通常制御、つまり演算Aにより算出される。
Claims (1)
- 各車輪に制動トルクを作用させる制動装置を備え、前記各車輪のスリップ状態に応じて、前記各車輪に伝達する制動トルクを制御するように構成された車両の制動制御装置において、
前記制動装置の制動トルクを制御するコントローラを備え、
前記コントローラは、
各車輪の目標制動トルクと各車輪の車輪速とに応じた目標仕事率と、前記各車輪に実際に作用している実トルクと前記車輪速とに応じた実仕事率との偏差を算出し、
前記偏差に基づいて前記各車輪の前記スリップ状態を判定し、
前記判定されたスリップ状態に基づいて前記制動装置の制動トルクを制御する
ように構成されている
ことを特徴とする車両の制動制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016016893A JP6504066B2 (ja) | 2016-02-01 | 2016-02-01 | 車両の制動制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016016893A JP6504066B2 (ja) | 2016-02-01 | 2016-02-01 | 車両の制動制御装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2017136868A true JP2017136868A (ja) | 2017-08-10 |
| JP6504066B2 JP6504066B2 (ja) | 2019-04-24 |
Family
ID=59566566
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016016893A Expired - Fee Related JP6504066B2 (ja) | 2016-02-01 | 2016-02-01 | 車両の制動制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6504066B2 (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2020005401A (ja) * | 2018-06-28 | 2020-01-09 | 本田技研工業株式会社 | 自動運転車両の制御装置 |
| CN113561950A (zh) * | 2020-04-28 | 2021-10-29 | 北京新能源汽车股份有限公司 | 分布式驱动电动汽车的稳定性控制方法、装置及电动汽车 |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5491694A (en) * | 1977-12-28 | 1979-07-20 | Boeing Co | Brake control system |
| JP2003165400A (ja) * | 2001-09-18 | 2003-06-10 | Toyota Motor Corp | スリップ状態関連量取得装置および前後力制御装置 |
| JP2006224893A (ja) * | 2005-02-21 | 2006-08-31 | Advics:Kk | アンチロックブレーキ制御装置 |
-
2016
- 2016-02-01 JP JP2016016893A patent/JP6504066B2/ja not_active Expired - Fee Related
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5491694A (en) * | 1977-12-28 | 1979-07-20 | Boeing Co | Brake control system |
| JP2003165400A (ja) * | 2001-09-18 | 2003-06-10 | Toyota Motor Corp | スリップ状態関連量取得装置および前後力制御装置 |
| JP2006224893A (ja) * | 2005-02-21 | 2006-08-31 | Advics:Kk | アンチロックブレーキ制御装置 |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2020005401A (ja) * | 2018-06-28 | 2020-01-09 | 本田技研工業株式会社 | 自動運転車両の制御装置 |
| CN113561950A (zh) * | 2020-04-28 | 2021-10-29 | 北京新能源汽车股份有限公司 | 分布式驱动电动汽车的稳定性控制方法、装置及电动汽车 |
| CN113561950B (zh) * | 2020-04-28 | 2024-04-19 | 北京新能源汽车股份有限公司 | 分布式驱动电动汽车的稳定性控制方法、装置及电动汽车 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP6504066B2 (ja) | 2019-04-24 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN107054354B (zh) | 车辆的驱动力控制装置 | |
| US10144430B2 (en) | Control system for drive unit | |
| EP3190000B1 (en) | Electronic stability control system for vehicle | |
| JP6261154B2 (ja) | インホイールモータを利用した車両制御方法 | |
| US10144293B2 (en) | Driving force control device and driving force control method | |
| JP5302749B2 (ja) | 電気自動車の制御装置 | |
| US8577531B2 (en) | Method for the automatic control of wheel brake-slip and wheel brake-slip control system for a motor vehicle with an electric drive | |
| US10933875B2 (en) | Vehicle turning control device | |
| US20150284005A1 (en) | Vehicle Control Device | |
| US20160221468A1 (en) | Device for controlling electric vehicle and method for controlling electric vehicle | |
| US20140288758A1 (en) | Electric vehicle control device | |
| US10787167B2 (en) | Drive force control system | |
| KR102805124B1 (ko) | 차량의 휠 슬립 제어 방법 | |
| US10696325B2 (en) | Drive force control system | |
| CN107448579A (zh) | 车辆的驱动力控制装置 | |
| CN108528269B (zh) | 驱动力控制装置 | |
| KR20240053087A (ko) | 차량의 트랙션 제어 방법 | |
| KR20210077084A (ko) | 친환경 자동차 및 그를 위한 구동력 제어 방법 | |
| WO2019031147A1 (ja) | 車両の制御装置、車両の制御システムおよび車両の制御方法 | |
| CN109982902A (zh) | 用于再生和摩擦制动混合的横向动态控制 | |
| KR20240094194A (ko) | 차량의 트랙션 제어 방법 | |
| JP2016111878A (ja) | 車両の駆動トルク制御装置 | |
| JP2010241166A (ja) | 車両の四輪駆動制御装置及び四輪駆動制御方法 | |
| JP6504066B2 (ja) | 車両の制動制御装置 | |
| US20220234571A1 (en) | Vehicle control system |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20180320 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20190226 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20190227 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20190311 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 6504066 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |
|
| LAPS | Cancellation because of no payment of annual fees |