JP2017140645A - 加工装置及び加工方法 - Google Patents
加工装置及び加工方法 Download PDFInfo
- Publication number
- JP2017140645A JP2017140645A JP2016025051A JP2016025051A JP2017140645A JP 2017140645 A JP2017140645 A JP 2017140645A JP 2016025051 A JP2016025051 A JP 2016025051A JP 2016025051 A JP2016025051 A JP 2016025051A JP 2017140645 A JP2017140645 A JP 2017140645A
- Authority
- JP
- Japan
- Prior art keywords
- workpiece
- load
- processing
- pressing load
- circumferential
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23P—METAL-WORKING NOT OTHERWISE PROVIDED FOR; COMBINED OPERATIONS; UNIVERSAL MACHINE TOOLS
- B23P9/00—Treating or finishing surfaces mechanically, with or without calibrating, primarily to resist wear or impact, e.g. smoothing or roughening turbine blades or bearings; Features of such surfaces not otherwise provided for, their treatment being unspecified
- B23P9/02—Treating or finishing by applying pressure, e.g. knurling
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Milling Processes (AREA)
- Shafts, Cranks, Connecting Bars, And Related Bearings (AREA)
Abstract
【課題】円筒状の被加工部に対して径方向の押し付け荷重を付与して加工する加工装置及び加工方法であって、被加工部の周方向位相に応じて剛性が異なる工作物を加工する加工装置及び加工方法を提供する。【解決手段】加工装置(1)は、円筒状の被加工部(PP)を有する工作物(W)を加工対象とし、被加工部(PP)を回転させると共に、被加工部(PP)に対して加工用工具(13)による径方向の押し付け荷重を周方向に移動しながら付与することで、被加工部(PP)を加工する。工作物(W)の剛性は、被加工部(PP)に対して径方向の押し付け荷重が付与される被加工部(PP)の周方向位相に応じて異なり、径方向の押し付け荷重は、付与される被加工部(PP)の周方向位相に応じて変化させる。【選択図】図8
Description
本発明は、工作物を加工する加工装置及び加工方法に関するものである。
特許文献1には、工作物として例えばクランクシャフトの加工装置が記載されている。この加工装置は、クランクシャフトのピン部やジャーナル部の軸方向端部の隅部外周に、ローラを用いて冷間圧延加工を施すことで、圧縮残留応力を発生させて疲労強度の向上を図る装置である。
一般的に、クランクシャフトは、ジャーナル部と、ジャーナル部の端部に設けられるアーム部と、アーム部とアーム部との間にジャーナル部の軸線に対し軸線がオフセットされて設けられるピン部と、ピン部に対しジャーナル部の軸線を挟んで反対側のアーム部の位置に設けられるバランスウエイト部とを備える。
このように、クランクシャフトのピン部とジャーナル部は、アーム部を介してピン部の軸線とジャーナル部の軸線とがオフセットされて設けられるため、クランクシャフトの剛性は、ピン部の軸方向端部の隅部外周に対して径方向の押し付け荷重が付与される上記隅部外周の周方向位相に応じて異なる、すなわちピン部に対しジャーナル部側(内側)は高剛性、ピン部に対しジャーナル部とは反対側(外側)は低剛性になる。
しかし、従来の加工装置では、クランクシャフトのピン部の軸方向端部の隅部外周の3か所をローラで挟み込んで加圧し、クランクシャフトをジャーナル部の軸線回りに回転させることで、周方向位相ごとに異なる剛性の違いに関わらず上記隅部外周に全周にわたって同一の押し付け荷重を掛けて加工している。クランクシャフトの一対のアーム部は、引っ張られる方向(ピン部の径方向)には強いが、座屈する方向(ピン部の径方向)には弱い。このため、ピン部を挟み込んでいる一対のアーム部は、ジャーナル部側が変形、すなわちピン部を中心にジャーナル部の軸線方向に拡開し易く、この変形に起因して加工精度低下を招くおそれがある。
本発明は、このような事情を鑑みてなされたものであり、円筒状の被加工部に対して径方向の押し付け荷重を付与して加工する加工装置及び加工方法であって、被加工部の周方向位相に応じて剛性が異なる工作物を加工する加工装置及び加工方法を提供することを目的とする。
本発明の加工装置は、円筒状の被加工部を有する工作物を加工対象とし、前記被加工部を回転させると共に、前記被加工部に対して加工用工具による径方向の押し付け荷重を周方向に移動しながら付与することで、前記被加工部を加工する加工装置であって、前記工作物の剛性は、前記被加工部に対して前記径方向の押し付け荷重が付与される前記被加工部の周方向位相に応じて異なり、前記径方向の押し付け荷重は、付与される前記被加工部の周方向位相に応じて変化させる。このように、被加工部の周方向位相に応じて押し付け荷重を変化させて被加工部を加工しているので、工作物の剛性が被加工部の周方向位相に応じて異なっていても、被加工部の周方向位相において加工程度を略一定にすることができ、工作物の変形を抑制できる。
本発明の加工方法は、円筒状の被加工部を有する工作物を加工対象とし、前記被加工部を回転させると共に、前記被加工部に対して加工用工具による径方向の押し付け荷重を周方向に移動しながら付与することで、前記被加工部を加工するとき、前記被加工部に対して前記径方向の押し付け荷重が付与される前記被加工部の周方向位相に応じて、前記工作物の剛性が異なる場合の加工方法であって、付与される前記被加工部の周方向位相に応じて、前記径方向の押し付け荷重を変化させる。これにより、上述の加工装置で得られる効果と同様の効果が得られる。
(1.加工装置の構成)
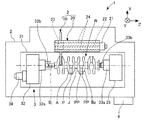
以下、本発明の加工装置を具体化した実施形態について図1を参照して説明する。この加工装置1は、フィレット装置2と、主軸装置3と、制御装置4とを備える。この加工装置1は、制御装置4による制御により主軸装置3に支持された工作物であるクランクシャフトWに対してフィレット装置2を相対移動させてフィレットロール加工を行う。
以下、本発明の加工装置を具体化した実施形態について図1を参照して説明する。この加工装置1は、フィレット装置2と、主軸装置3と、制御装置4とを備える。この加工装置1は、制御装置4による制御により主軸装置3に支持された工作物であるクランクシャフトWに対してフィレット装置2を相対移動させてフィレットロール加工を行う。
なお、図1に示す加工装置1は、クランクシャフトWのピン部Pの軸方向端部の隅部外周PP(被加工部)に対してフィレットロール加工を行うフィレット装置2のみを備える構成であるが、さらにクランクシャフトWのジャーナル部Jの軸方向端部の隅部外周に対してフィレットロール加工を行うフィレット装置を備える構成としてもよい。
フィレット装置2は、ローラアーム装置10と、ローラアーム移動装置20とを備える。ローラアーム装置10は、詳細は後述するが、図2に示す第1、第2アーム11,12の一端側に設けられる加工用工具としてフィレットローラ13及びレストローラ14でクランクシャフトWのピン部Pの軸方向端部の隅部外周PPを挟持して加圧し冷間圧延加工を施す。第1、第2アーム11,12は、油圧サーボユニット41の油圧によってピン部Pの軸方向端部の隅部外周PPに押し付け荷重を掛ける。
ローラアーム移動装置20は、ベッド1Aの上面に配置され、第1、第2アーム11,12がX軸方向(図1の上下方向)を向くように配置されるローラアーム装置10を懸架する。ローラアーム移動装置20には、アーム移動用のサーボモータ21及びX軸方向と直交するZ軸方向(図1の左右方向)に延びるボールねじ機構22が備えられる。ローラアーム移動装置20は、サーボモータ21及びボールねじ機構22の回転駆動によって、移動体23に懸架しているローラアーム装置10をガイドレール24に沿ってZ軸方向に移動し、クランクシャフトWの所定のピン部Pの位置に位置決めする。
主軸装置3は、クランクシャフトWがZ軸線回りに回転可能となるように、チャック及びセンタによりクランクシャフトWの両端部を軸方向に挟み込んで支持する。この主軸装置3は、ベッド1Aの上面においてX軸方向に延びる図示しないガイドレール上に配置されたテーブル31の上面に設置され、図示しないX軸用のサーボモータ及びボールねじ機構の回転駆動によって、クランクシャフトWをX軸方向に移動可能としている。
この主軸装置3は、クランクシャフトWの一端部を支持する主軸台32と、クランクシャフトWの他端部を支持する心押台33とを備える。主軸台32は、テーブル31上に設置され、主軸32aをZ軸線回りで回転可能に支持する。主軸32aの先端には、クランクシャフトWの一端部を把持するチャック32bが取り付けられる。主軸32aは、サーボモータ34及び図示しないベルト機構によって回転駆動される。
心押台33は、テーブル31上に設置され、心押軸33aをZ軸方向に移動可能に支持する。心押軸33aは、主軸32aとZ軸方向に対向して同軸的に設置される。心押軸33aの先端には、クランクシャフトWの他端部を支持する心押しセンタ33bが取り付けられる。心押軸33aは、図示しないサーボモータ及びボールねじ機構の回転駆動によってZ軸方向に移動される。
制御装置4は、主軸装置3のテーブル31のサーボモータの回転駆動、主軸32aのサーボモータ34の回転駆動、心押軸33aのサーボモータの回転駆動、ローラアーム装置10の油圧サーボユニット41の油圧、ローラアーム移動装置20のサーボモータ21の回転駆動を制御する。なお、制御装置4による油圧サーボユニット41の油圧制御の詳細については後述する。
(2.ローラアーム装置の詳細構成)
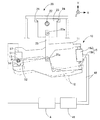
ローラアーム装置10の詳細構成について図2−図5を参照して説明する。図2に示すように、ローラアーム装置10は、第1アーム11、第2アーム12、フィレットローラ13、2つのレストローラ14及び荷重発生装置としてサーボシリンダ15等を備える。
ローラアーム装置10の詳細構成について図2−図5を参照して説明する。図2に示すように、ローラアーム装置10は、第1アーム11、第2アーム12、フィレットローラ13、2つのレストローラ14及び荷重発生装置としてサーボシリンダ15等を備える。
第1アーム11及び第2アーム12は、Y軸方向(図2の上下方向)に並べて配置され、X軸方向(図2の左右方向)の略中央位置にて、ローラアーム移動装置20の移動体23に上端部が自由回転可能に支持されて垂下するブラケット25の下端部に自由回転可能に支持される。すなわち、ブラケット25の上端部は、移動体23にZ軸方向に延びる状態で設けられる回転軸23aに自由回転可能に連結される。そして、第1、第2アーム11,12の略中央部は、ブラケット25の下端部にZ軸方向に延びる状態で設けられる回転軸25aに自由回転可能に連結される。
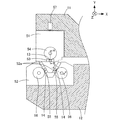
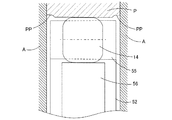
第1、第2アーム11,12のX軸方向の左側の各先端部には、第1、第2クランプ部51,52が対向するように取り付けられる。図3−図5に示すように、第1クランプ部51には、一対のフィレットローラ13、リテーナ53及びバックアップローラ54等が収納される。第2クランプ部52には、2つのレストローラ14、2つのリテーナ55及び2つのバックアップローラ56等が収納される。第1、第2クランプ部51,52は、クランクシャフトWの種類によって対応可能な種類に交換可能に第1、第2アーム11,12にそれぞれ取り付けられる。
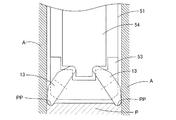
フィレットローラ13は、円錐台形状に形成される。リテーナ53は、第1クランプ部51の下部に取り付けられる。そして、一対のフィレットローラ13は、各外周下部がリテーナ53から下方に突出し、且つ、突出した各外周下部がピン部Pの軸方向の各端部の隅部外周PPに当接可能な間隔をあけた状態で、リテーナ53に回転可能に支持される。バックアップローラ54は、バックアップローラ54の外周面と一対のフィレットローラ13の各外周面とが接触した状態で、第1クランプ部51に回転可能に支持される。一対のフィレットローラ13は、ピン部P側の外周間隔が、バックアップローラ54側の外周間隔より広くなるように設けられる。これにより、ピン部Pの隅部外周PPに掛かる押し付け荷重は、ピン部Pの径方向の成分とピン部Pの軸方向の成分が含まれることになる。
レストローラ14は、円筒形状に形成される。2つのリテーナ55は、第2クランプ部52の上部に設けられるZ軸方向視でV字状の切欠き部52aの両側部にそれぞれ取り付けられる。そして、2つのレストローラ14は、各外周の斜め上部が各リテーナ55から斜め上方に突出し、且つ、突出した各外周の斜め上部がピン部Pの外周面(ピン部Pの軸方向の各端部の隅部外周PPを除く)に当接可能な状態で、各リテーナ55に回転可能に支持される。バックアップローラ56は、バックアップローラ56の外周面と2つのレストローラ14の外周面とが接触した状態で、第2クランプ部52に回転可能に支持される。
図2に示すように、第1、第2アーム11,12のX軸方向の右側の各後端部間は、サーボシリンダ15で連結される。すなわち、サーボシリンダ15のシリンダ本体15aは、第1アーム11のX軸方向の右側の後端部に連結され、サーボシリンダ15のピストンロッド15bは、第2アーム12のX軸方向の右側の後端部に連結される。サーボシリンダ15は、制御装置4に接続される油圧サーボユニット41に油圧ホース42を介して接続される。サーボシリンダ15は、一対のフィレットローラ13及び2つのレストローラ14でピン部Pを挟持し、一対のフィレットローラ13でピン部Pの軸方向の各端部の隅部外周PPを加圧するため、第1、第2アーム11,12を回転軸25aを中心に開閉する。
図2及び図3に示すように、第1アーム11には、第1クランプ部51の上面に接するように荷重検出装置57が設けられる。この荷重検出装置57は、例えばロードセルであり、制御装置4に接続される。油圧サーボユニット41に対する油圧指令値により第1、第2アーム11,12に発生する締め付け力と、フィレットローラ13によりピン部Pの軸方向端部の隅部外周PPに実際に掛かる押し付け荷重との間には、ずれが生じる可能性がある。このため、制御装置4は、上記油圧指令値を元に上記押し付け荷重を制御しようとすると、狙い値通りの押し付け荷重が隅部外周PPに掛からないおそれがある。しかし、荷重検出装置57は、フィレットローラ13を有する第1クランプ部51を介して上記押し付け荷重を検出するので、制御装置4は、係る検出荷重を元に狙い値通りの押し付け荷重を容易に制御できる。
(3.加工装置の動作)
上述した構成からなる加工装置1の制御装置4による加工動作を図6−図8を参照して説明する。ここで、クランクシャフトWは、主軸台32と心押台33とにより支持されているものとする。また、第1、第2クランプ部51,52には、クランクシャフトWのピン部Pの加工に対応したフィレットローラ13及びレストローラ14を有する第1、第2クランプ部51,52がそれぞれ取り付けられているものとする。
上述した構成からなる加工装置1の制御装置4による加工動作を図6−図8を参照して説明する。ここで、クランクシャフトWは、主軸台32と心押台33とにより支持されているものとする。また、第1、第2クランプ部51,52には、クランクシャフトWのピン部Pの加工に対応したフィレットローラ13及びレストローラ14を有する第1、第2クランプ部51,52がそれぞれ取り付けられているものとする。
先ず、制御装置4は、ローラアーム移動装置20のサーボモータ21の回転駆動を制御し、ローラアーム装置10をZ軸方向に移動させて加工対象のピン部Pの位置に位置決めする(図6のステップS1)。そして、テーブル31のサーボモータの回転駆動を制御し、ローラアーム装置10をX軸方向に移動させて第1クランプ部51と第2クランプ部52との間をピン部Pの位置に位置決めする(図6のステップS2)。そして、ローラアーム装置10の油圧サーボユニット41の油圧を制御し、第1、第2アーム11,12を閉じてフィレットローラ13及びレストローラ14でピン部Pを挟持する(図6のステップS3)。
次に、制御装置4は、主軸32aのサーボモータ34の回転駆動を制御し、クランクシャフトWをZ軸線回りで回転させる(図6のステップS4)。そして、ローラアーム装置10の油圧サーボユニット41の油圧を制御し、フィレットローラ13でピン部Pの軸方向端部の隅部外周PPに押し付け荷重を掛ける(図6のステップS5)。これにより、隅部外周PPの加工が開始される。
ここで、背景技術で説明したように、クランクシャフトWのピン部Pとジャーナル部Jは、アーム部Aを介してピン部Pの軸線Bpとジャーナル部Jの軸線Bjとがオフセットされて設けられるため(図1参照)、クランクシャフトWの剛性は、ピン部Pの軸方向端部の隅部外周PPに対して径方向の押し付け荷重が付与される隅部外周PPの周方向位相応じて異なる、すなわちピン部Pに対しジャーナル部J側(内側)は高剛性、ピン部Pに対しジャーナル部Jとは反対側(外側)は低剛性になる。
ピン部Pの軸方向端部の隅部外周PPの周方向位相に応じた剛性は、クランクシャフトWの種類によって若干異なるが、実測により概ね以下の通りであることが判明した。すなわち、図7に示すように、ピン部Pに対しジャーナル部J側(内側)の高剛性範囲は、ピン部Pの中心Cpとジャーナル部Jの中心Cjとを通る直線Lに対し±120度の範囲θHとなり、ピン部Pに対しジャーナル部Jとは反対側(外側)の低剛性範囲は、直線Lに対し±60度の範囲θLとなる。なお、剛性範囲を表す角度は上記角度に限定されず、クランクシャフトWの設計仕様(低剛性、高剛性の位相範囲や押し付け荷重として低荷重や高荷重を掛けたい位相範囲)に応じて適宜変更してもよい。
そこで、制御装置4は、油圧サーボユニット41の油圧を制御するとき、フィレットローラ13を介してピン部Pの軸方向端部の隅部外周PPに掛かる押し付け荷重をピン部Pの周方向位相に応じて変化、すなわち図8に示すように、高剛性の剛性の周方向位相(θ3−θ4)における第1押し付け荷重QHを低剛性の周方向位相(θ1−θ2)における第2押し付け荷重QLよりも大きくなるように変化させる。
ここで、制御装置4は、周方向位相に応じた第1、第2押し付け荷重QH,QLを予め設定して記憶しておく。このとき、図9に示すように、制御装置4は、制御する第1、第2押し付け荷重QH,QLが許容範囲ΔQH,ΔQL内となるように、第1、第2上限閾値QHus,QLus及び第1、第2下限閾値QHds,QLdsを予め設定して記憶しておく。
また、制御装置4は、低剛性の周方向位相と高剛性の周方向位相との間の周方向位相(θ2−θ3、θ4−θ1)で変化する押し付け荷重の応答遅れ時間に対応させる第1、第2遅れ対応荷重QHH,QLLを予め設定して記憶しておく。この第1、第2遅れ対応荷重QHH,QLLは、所定時間内に第1押し付け荷重QHから第2押し付け荷重QL又は第2押し付け荷重QLから第1押し付け荷重QHへ到達させるための荷重である。
また、制御装置4は、ピン部Pが所定回転数だけ回転するまでに押し付け荷重0から第2押し付け荷重QLへ到達させる開始荷重QS、及びピン部Pが所定回転数だけ回転するまでに第2押し付け荷重QLから押し付け荷重0へ到達させる終了荷重QEを予め設定して記憶しておく。
そして、制御装置4は、荷重検出装置57からの検出荷重に基づいて、サーボシリンダ15によりフィレットローラ13に発生する押し付け荷重をフィードバック制御する(図6のステップS6)。すなわち、加工開始から周方向位相θ1までは、検出荷重が、開始荷重QSとなるように制御する。
そして、周方向位相(θ1−θ2)では、検出荷重が、第2上限閾値QLusを上回ったら油圧を減少させ、第2下限閾値QLdsを下回ったら油圧を増加させ、許容範囲ΔQL内となるように制御する。周方向位相(θ2−θ3)では、検出荷重が、第2遅れ対応荷重QLLとなるように制御する。
周方向位相(θ3−θ4)では、検出荷重が、第1上限閾値QHusを上回ったら油圧を減少させ、第1下限閾値QHdsを下回ったら油圧を増加させ、許容範囲ΔQH内となるように制御する。周方向位相(θ4−θ1)では、検出荷重が、第1遅れ対応荷重QHHとなるように制御する。
そして、制御装置4は、上述の周方向位相(θ1−θ4)までの1サイクルの加工を所定サイクル数行った後(図6のステップS7)、周方向位相θ4から加工終了までは、検出荷重が、終了荷重QEとなるように制御する。そして、ローラアーム装置10の油圧サーボユニット41の油圧を制御し、第1、第2アーム11,12を開く(図6のステップS8)。そして、他のピン部Pの加工を行うか否か判断し(図6のステップS9)、他のピン部Pの加工を行う場合はステップS1に戻って上述の処理を繰り返し、他のピン部Pの加工を行わない場合は全ての処理を終了する。
(4.その他)
上述の実施形態では、クランクシャフトWのピン部Pを加工する加工装置1及び加工方法について説明したが、クランクシャフトWのジャーナル部Jの加工にも適用可能である。また、制御装置4は、1種類のクランクシャフトWのピン部Pの設定荷重等の情報を予め記憶する構成としたが、複数種類のクランクシャフトWごとの設定荷重等の情報、1種類のクランクシャフトWのピン部Pごとの設定荷重の情報やジャーナル部Jごとの設定荷重の情報を予め記憶する構成としてもよい。
上述の実施形態では、クランクシャフトWのピン部Pを加工する加工装置1及び加工方法について説明したが、クランクシャフトWのジャーナル部Jの加工にも適用可能である。また、制御装置4は、1種類のクランクシャフトWのピン部Pの設定荷重等の情報を予め記憶する構成としたが、複数種類のクランクシャフトWごとの設定荷重等の情報、1種類のクランクシャフトWのピン部Pごとの設定荷重の情報やジャーナル部Jごとの設定荷重の情報を予め記憶する構成としてもよい。
また、検出荷重が、第1、第2上限閾値QHus,QLusを上回った場合、又は第1、第2下限閾値QHds,QLdsを下回った場合に油圧を増減させる以外にも、目標とする第1、第2押し付け荷重QH,QLと計測した実際の押し付け荷重の偏差を小さくするように油圧を増減させる制御を行うようにしてもよい。計測する押し付け荷重は、瞬間的な荷重でもよいし、所定時間の平均荷重でもよい。
また、押し付け荷重が過大又は過小のとき加工NGと判定する異常判定の上下限閾値をさらに設定してもよい。また、異常判定の上下限閾値を外れる押し付け荷重が発生した場合には、異常が発生したことを通知する異常通知装置や異常通知工程を持ってもよい。
(5.効果)
本実施形態の加工装置1は、円筒状の被加工部PP(ピン部Pの軸方向端部の隅部外周PP)を有する工作物W(クランクシャフトW)を加工対象とし、被加工部PPを回転させると共に、被加工部PPに対して加工用工具13(フィレットローラ13)による径方向の押し付け荷重を周方向に移動しながら付与することで、被加工部PPを加工する加工装置1であって、工作物Wの剛性は、被加工部PPに対して径方向の押し付け荷重が付与される被加工部PPの周方向位相に応じて異なり、径方向の押し付け荷重は、付与される被加工部PPの周方向位相に応じて変化させる。このように、被加工部PPの周方向位相に応じて押し付け荷重を変化させて被加工部PPを加工しているので、工作物Wの剛性が被加工部PPの周方向位相に応じて異なっていても、被加工部PPの周方向位相において加工程度を略一定にすることができ、工作物Wの変形を抑制できる。
本実施形態の加工装置1は、円筒状の被加工部PP(ピン部Pの軸方向端部の隅部外周PP)を有する工作物W(クランクシャフトW)を加工対象とし、被加工部PPを回転させると共に、被加工部PPに対して加工用工具13(フィレットローラ13)による径方向の押し付け荷重を周方向に移動しながら付与することで、被加工部PPを加工する加工装置1であって、工作物Wの剛性は、被加工部PPに対して径方向の押し付け荷重が付与される被加工部PPの周方向位相に応じて異なり、径方向の押し付け荷重は、付与される被加工部PPの周方向位相に応じて変化させる。このように、被加工部PPの周方向位相に応じて押し付け荷重を変化させて被加工部PPを加工しているので、工作物Wの剛性が被加工部PPの周方向位相に応じて異なっていても、被加工部PPの周方向位相において加工程度を略一定にすることができ、工作物Wの変形を抑制できる。
また、剛性が高い周方向位相における押し付け荷重QHは、剛性が低い周方向位相における押し付け荷重QLよりも大きくなるように変化させるので、剛性が高い周方向位相で発生する残留圧縮応力と、剛性が低い周方向位相で発生する残留圧縮応力とを略一定にすることができる。
また、加工装置1は、押し付け荷重を発生する荷重発生装置15と、押し付け荷重を検出する荷重検出装置57と、周方向位相に応じて予め設定した設定荷重、及び荷重検出装置57からの検出荷重に基づいて、荷重発生装置15による発生荷重を制御する制御装置4と、を備える。これにより、加工装置1は、制御装置4のフィードバック制御による加工が可能となる。
また、制御装置4は、設定荷重の許容範囲を規定する閾値の情報を予め記憶するので、加工精度の向上を図れる。
また、制御装置4は、剛性が高い周方向位相と剛性が低い周方向位相との間で変化する押し付け荷重の応答遅れ時間に対応させる設定荷重の情報を予め記憶するので、高精度な制御が可能となる。
また、制御装置4は、剛性が高い周方向位相と剛性が低い周方向位相との間で変化する押し付け荷重の応答遅れ時間に対応させる設定荷重の情報を予め記憶するので、高精度な制御が可能となる。
また、制御装置4は、複数種類の工作物Wごとの設定荷重の情報、及び工作物Wにおける複数の被加工部PPごとの設定荷重の情報の少なくとも一方を予め記憶するので、工作物W全体の加工精度の向上を図れる。
また、工作物Wは、クランクシャフトWであり、被加工部PPは、ピン部Pであるので、ジャーナル部Jに対しオフセットされた位置にあるピン部Pの変形を抑制できる。特に、加工用工具13は、ピン部Pの軸方向端部の隅部外周PPにフィレット加工を施す場合に有効である。
また、工作物Wは、クランクシャフトWであり、被加工部PPは、ピン部Pであるので、ジャーナル部Jに対しオフセットされた位置にあるピン部Pの変形を抑制できる。特に、加工用工具13は、ピン部Pの軸方向端部の隅部外周PPにフィレット加工を施す場合に有効である。
本実施形態の加工方法は、円筒状の被加工部PPを有する工作物Wを加工対象とし、被加工部PPを回転させると共に、被加工部PPに対して加工用工具13による径方向の押し付け荷重を周方向に移動しながら付与することで、被加工部PPを加工するとき、被加工部PPに対して径方向の押し付け荷重が付与される被加工部PPの周方向位相に応じて、工作物Wの剛性が異なる場合の加工方法であって、付与される被加工部PPの周方向位相に応じて、径方向の押し付け荷重を変化させる。これにより、上述の加工装置1で得られる効果と同様の効果が得られる。
1:加工装置、 2:フィレット装置、 3:主軸装置、 4:制御装置、 10:ローラアーム装置、 11:第1アーム、 12:第2アーム、 13:フィレットローラ、 14:レストローラ、 15:サーボシリンダ、 20:ローラアーム移動装置、 41:油圧サーボユニット、 W:クランクシャフト、 P:ピン部、 PP:ピン部の軸方向端部の隅部外周、 J:ジャーナル部
Claims (9)
- 円筒状の被加工部を有する工作物を加工対象とし、前記被加工部を回転させると共に、前記被加工部に対して加工用工具による径方向の押し付け荷重を周方向に移動しながら付与することで、前記被加工部を加工する加工装置であって、
前記工作物の剛性は、前記被加工部に対して前記径方向の押し付け荷重が付与される前記被加工部の周方向位相に応じて異なり、
前記径方向の押し付け荷重は、付与される前記被加工部の周方向位相に応じて変化させる、加工装置。 - 前記剛性が高い周方向位相における押し付け荷重は、前記剛性が低い周方向位相における押し付け荷重よりも大きくなるように変化させる、請求項1に記載の加工装置。
- 前記加工装置は、
前記押し付け荷重を発生する荷重発生装置と、
前記押し付け荷重を検出する荷重検出装置と、
前記周方向位相に応じて予め設定した設定荷重、及び前記荷重検出装置からの検出荷重に基づいて、前記荷重発生装置による発生荷重を制御する制御装置と、
を備える請求項1又は2に記載の工作物の加工装置。 - 前記制御装置は、前記設定荷重の許容範囲を規定する閾値の情報を予め記憶する、請求項3に記載の加工装置。
- 前記制御装置は、前記剛性が高い周方向位相と前記剛性が低い周方向位相との間で変化する前記押し付け荷重の応答遅れ時間に対応させる設定荷重の情報を予め記憶する、請求項3又は4に記載の加工装置。
- 前記制御装置は、複数種類の前記工作物ごとの前記設定荷重の情報、及び前記工作物における複数の前記被加工部ごとの前記設定荷重の情報の少なくとも一方を予め記憶する、請求項3乃至5の何れか一項に記載の加工装置。
- 前記工作物は、クランクシャフトであり、前記被加工部は、ピン部である、請求項1乃至6の何れか一項に記載の加工装置。
- 前記加工用工具は、前記ピン部の軸方向端部の隅部外周にフィレット加工を施す、請求項7に記載の加工装置。
- 円筒状の被加工部を有する工作物を加工対象とし、前記被加工部を回転させると共に、前記被加工部に対して加工用工具による径方向の押し付け荷重を周方向に移動しながら付与することで、前記被加工部を加工するとき、
前記被加工部に対して前記径方向の押し付け荷重が付与される前記被加工部の周方向位相に応じて、前記工作物の剛性が異なる場合の加工方法であって、
付与される前記被加工部の周方向位相に応じて、前記径方向の押し付け荷重を変化させる、加工方法。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016025051A JP2017140645A (ja) | 2016-02-12 | 2016-02-12 | 加工装置及び加工方法 |
| CN201710066121.XA CN107081570A (zh) | 2016-02-12 | 2017-02-06 | 加工装置以及加工方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016025051A JP2017140645A (ja) | 2016-02-12 | 2016-02-12 | 加工装置及び加工方法 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2017140645A true JP2017140645A (ja) | 2017-08-17 |
Family
ID=59614110
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016025051A Pending JP2017140645A (ja) | 2016-02-12 | 2016-02-12 | 加工装置及び加工方法 |
Country Status (2)
| Country | Link |
|---|---|
| JP (1) | JP2017140645A (ja) |
| CN (1) | CN107081570A (ja) |
Family Cites Families (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4870845A (en) * | 1986-05-02 | 1989-10-03 | Mitsubishi Jidosha Kogyo Kabushiki Kaisha | Working apparatus for crankshaft |
| DE102006053845A1 (de) * | 2006-11-14 | 2008-05-15 | GM Global Technology Operations, Inc., Detroit | Verfahren und Vorrichtung zum Festwalzen von Flächen eines Werkstücks |
| PL221261B1 (pl) * | 2013-01-29 | 2016-03-31 | Univ West Pomeranian Szczecin Tech | Sposób sterowania i regulacji ciśnieniem cieczy narzędzia nagniatającego hydrostatycznego i narzędzie nagniatające hydrostatyczne |
-
2016
- 2016-02-12 JP JP2016025051A patent/JP2017140645A/ja active Pending
-
2017
- 2017-02-06 CN CN201710066121.XA patent/CN107081570A/zh active Pending
Also Published As
| Publication number | Publication date |
|---|---|
| CN107081570A (zh) | 2017-08-22 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5606685B2 (ja) | 被加工物の把持方法及び被加工物の心出し装置 | |
| JP5979618B2 (ja) | 力制御ロボットとその制御方法 | |
| US20080083817A1 (en) | Process Control System for Friction Stir Welding | |
| TWI809242B (zh) | 工作機械 | |
| WO2015098126A1 (ja) | 低剛性ワーク機械加工支援システム | |
| JP6778050B2 (ja) | 工作機械 | |
| JP6542629B2 (ja) | 加工ツールの位置決め装置及び位置決め方法 | |
| KR20230159866A (ko) | 로봇-보조 표면 가공용 힘-제어 처리 장치 | |
| US20220362898A1 (en) | Apparatus for active contact force control in machining and handling operations | |
| JP2000291487A (ja) | シリンダボアの加工方法および加工装置 | |
| US10245630B2 (en) | Smart fixture distortion correction system | |
| JP6396826B2 (ja) | 振れ止め装置 | |
| JP4822956B2 (ja) | 工作機械におけるワークのクランプ異常検出方法、及び工作機械 | |
| JP7135289B2 (ja) | 研削盤及び研削方法 | |
| JP2012200756A (ja) | 工作機械 | |
| JP6041682B2 (ja) | 立形研削盤 | |
| JP5815462B2 (ja) | 旋盤におけるワークの芯ずれ補正機構。 | |
| JP5441499B2 (ja) | 摩擦圧接方法 | |
| WO2022102738A1 (ja) | 制御装置 | |
| WO2024095430A1 (ja) | 工作機械および加圧力設定方法 | |
| KR102540590B1 (ko) | Cnc 가공장치용 얼라인 어셈블리 및 이를 이용한 cnc 가공 대상의 얼라인방법 | |
| JPH0811338B2 (ja) | ワークレスト装置 | |
| KR101690033B1 (ko) | 자동 마찰 용접기 | |
| KR102010590B1 (ko) | 공작기계의 스핀들 클램핑/언클램핑 자동 조절 장치 및 방법 | |
| WO2019082302A1 (ja) | 主軸ユニット芯振れ検知装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20190117 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20191113 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20191203 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20200609 |