(第1実施形態)
以下、印刷装置の第1実施形態を、図面を参照して説明する。
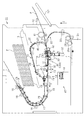
図1に示す本実施形態の印刷装置11はラインプリンターである。印刷装置11の筐体12内には、用紙等の媒体Pを媒体搬送路13に沿って搬送する搬送部の一例としての搬送装置14と、搬送されている媒体Pに印刷する印刷部の一例としての印刷ユニット15とが設けられている。
印刷ユニット15は、図1の紙面と直交する幅方向Wに延びるラインヘッド型の印刷ヘッド16を備え、印刷ヘッド16により搬送中の媒体Pに1行幅分の印刷を同時に行うライン印刷方式を採用する。本例の印刷ヘッド16はインクジェット方式(液体吐出方式)であり、インク滴を吐出して媒体Pに画像や文書を印刷する。
搬送装置14は、印刷前の媒体Pを媒体搬送路13へ給送する給送機構部20と、媒体Pを印刷ヘッド16が印刷する際の一定の搬送速度で搬送する搬送機構30と、印刷済みの媒体Pを筐体12外に排出する排出機構部17とを備える。排出機構部17は、排出経路に沿って配置された複数の排出ローラー対18によって媒体Pを媒体排出口12bから筐体12外に排出する。排出された媒体Pは、図1に二点鎖線で示すように載置台19上に積層される。
給送機構部20は、給送元がそれぞれ異なる、第1給送部21と、第2給送部22と、第3給送部23とを有する。第1給送部21は、筐体12の一側面(図1では右側面)に設けられたカバーを兼ねた給送トレイ12Fが開放されると露出する挿入口12aから筐体12内に挿入された媒体Pを、第1給送ローラー対41の回転によって、搬送機構30へ給送する。また、第1〜第3給送部21〜23の合流箇所よりも少し搬送方向下流側の位置には搬送ローラー対42が配置され、給送された媒体Pは搬送ローラー対42の回転によって搬送機構30へ搬送される。また、搬送機構30の搬送方向上流側の端部上方位置には従動ローラー43が配置されている。
また、第2給送部22は、筐体12の下部に設けられたカセット12cに積層状態で収容された複数枚の媒体Pを1枚ずつ給送する。第2給送部22は、カセット12c内の最上位の媒体Pを送り出すピックアップローラー26aと、送り出された媒体Pを1枚に分離する分離ローラー対26bと、分離された媒体Pを搬送機構30へ給送する第2給送ローラー対26cとを備える。
第3給送部23は、媒体Pに両面印刷を行うときに、片面が印刷済みとなった媒体Pを、表裏反転させて再び搬送機構30に導くための供給部である。搬送機構30から排出された片面のみ印刷済みの媒体Pは、分岐機構27によって分岐搬送路28に導かれ、反転ローラー対44の正転後の逆転によって、媒体Pは、分岐搬送路28から図1において印刷ユニット15よりも上方に位置する反転供給路29に導かれる。そして、複数の反転搬送ローラー対45の回転によって、媒体Pは、反転供給路29に沿って媒体搬送路13との合流箇所へ導かれ、その後、搬送ローラー対42によって搬送機構30へ再給送される。搬送機構30へ再給送された媒体Pの未印刷の面に印刷ヘッド16により印刷がなされて両面印刷を終えた媒体Pは、排出機構部17を通って媒体排出口12bから筐体12外に排出される。
搬送機構30は、印刷ヘッド16に対向する印刷領域に配置されている。本実施形態の搬送機構30は、静電吸着式のベルト搬送機構30Aにより構成される。ベルト搬送機構30Aは、一対のローラー31,32と、一対のローラー31,32に巻き掛けられた無端状の搬送ベルト33とを有する。搬送機構30は、媒体Pの印刷領域の部分を印刷ヘッド16と一定のギャップを保持した状態で搬送ベルト33上に支持しつつ、搬送ベルト33が一定の回転速度で回転することにより媒体Pを一定速度で搬送する。そして、印刷ヘッド16が、一定速度で搬送される媒体Pの印刷領域に向かってインクを吐出することで、媒体Pに画像等が印刷される。この印刷時の媒体Pは搬送ベルト33の表面に静電吸着される。なお、搬送機構30は、ベルト搬送機構30Aに替え、媒体Pを支持する支持面を有する支持台と、支持台に対して搬送方向Yの両側に配置された複数の搬送ローラー対とを備えたローラー搬送機構としてもよい。
また、図1に示すように、印刷装置11には、印刷ヘッド16のメンテナンスを行うメンテナンス装置47が設けられている。搬送機構30は、不図示の移動装置によって、搬送方向上流側のローラー31を中心として回動することで、図1に実線で示す搬送位置と、二点鎖線で示す退避位置との間を移動する。そして、搬送機構30が退避位置に退避した状態の下で、メンテナンス装置47は、図1に示す退避位置から印刷ヘッド16と下側で対向する不図示のメンテナンス位置へ配置され、印刷ヘッド16のノズルの目詰まり等を予防又は解消するメンテナンスを行う。
次に図2〜図4を参照して、印刷ユニット15及び搬送機構30の詳細な構成及び制御について説明する。なお、搬送ローラー対42及び搬送ベルト33により、浮き上がりがない正規の姿勢で搬送されている媒体Pの被印刷面Paと交差(特に直交)する方向を交差方向Zという。換言すれば、印刷ヘッド16による印刷が施される際の媒体Pを支持する搬送機構30の媒体支持面(本例では搬送ベルト33の表面)と交差する方向が交差方向Zである。本例では交差方向Zが鉛直方向に一致するが、交差方向Zは、印刷される際の媒体Pの姿勢に応じて適宜決まる方向である。
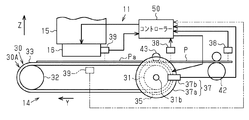
図2及び図3に示すように、印刷装置11は、印刷ユニット15と、搬送部の一例を構成する搬送機構30と、これらを制御する制御部の一例としてのコントローラー50とを備える。印刷ユニット15は、媒体Pの搬送方向Yと交差(特に直交)する幅方向Wに沿って延びる長尺形状を有している。搬送機構30を構成するベルト搬送機構30Aは、搬送方向Yに所定の間隔を離して配置された一対のローラー31,32と、一対のローラー31,32に巻き掛けられた複数(図2の例では2つ)の搬送ベルト33とを備える。搬送方向上流側に配置された駆動側のローラー31の軸部31aには、搬送装置14の動力源の1つである搬送モーター35の出力軸が連結されている。また、ローラー31の搬送ベルト33を挟んだその上方位置には、搬送ベルト33と接触して連れ回りが可能な従動ローラー43が配置されている。搬送モーター35の動力は不図示の輪列(歯車列)を介して搬送ローラー対42の駆動ローラー等の他の搬送系のローラーにも伝達される。なお、搬送機構30と搬送ローラー対42は、個別の搬送モーター35により独立で駆動されてもよい。また、第1給送ローラー対41と、ピックアップローラー26a及び第2給送ローラー対26c等とは、不図示の個別の給送モーターの動力によりそれぞれ駆動される。
搬送機構30よりも搬送方向Yの少し上流側の位置に配置された搬送ローラー対42は、媒体Pを搬送機構30へ搬入するタイミングを決めるレジストローラーの機能を有する。搬送機構30へ搬入される前に、媒体Pは例えば停止中の搬送ローラー対42に先端が突き当てられることでスキュー(斜行)取りが行われる。その後、搬送ローラー対42が回転することで、スキュー除去後の媒体Pの搬送ベルト33上への搬送が開始される。
また、図2及び図4に示すように、印刷装置11には、印刷ユニット15を搬送ベルト33に接近・離間させることが可能な交差方向Zに移動させることで、印刷ヘッド16と媒体PとのギャップPG(間隔)を調整可能なギャップ調整部の一例としてのギャップ調整装置52が装備されている。ギャップ調整装置52は、印刷ユニット15を交差方向Zに沿って案内する一対のガイド部53と、印刷ユニット15を交差方向Zへ移動させる動力を与える動力源となる電動モーター54等を備える。そして、コントローラー50が電動モーター54を正転駆動又は逆転駆動させ、印刷ユニット15を交差方向Zの一方又は他方へ移動させることによりギャップPGが調整される。
ギャップ調整装置52が駆動されることで、不図示のホスト装置から受信した印刷データPDに含まれる印刷条件情報又は不図示の操作パネルで入力設定された印刷条件情報に含まれる印刷モード及び媒体種(例えば用紙種)に応じた正規のギャップPG0に調整される。なお、本実施形態では、交差方向Zは、搬送ベルト33の表面などの媒体支持面から媒体Pが浮き上がる方向と平行な方向となっている。
また、印刷装置11には、搬送機構30の駆動量を検出可能なエンコーダーの一例としてのロータリーエンコーダー37を備える。ロータリーエンコーダー37(以下、単に「エンコーダー37」ともいう。)は、搬送機構30を構成するローラー31の軸部31bと一体回転可能な円板状のスケール板37aと、スケール板37aの周縁部に周方向に一定ピッチで形成された多数の光透過部(図示せず)を光学的に検出する光学式センサー37bとを有している。エンコーダー37は、ローラー31の回転量にパルス数が比例するエンコーダーパルス信号ES(以下、「エンコーダー信号ES」ともいう。)を出力する。エンコーダー37から出力されたエンコーダー信号ESは、コントローラー50に入力される。コントローラー50は、エンコーダー37から入力したエンコーダー信号ESに基づいて、搬送ベルト33及び搬送ローラー対42の媒体Pと接触する面(例えば外周面)における駆動速度(周速度)である搬送駆動速度Vdを検出する。ここで、搬送ベルト33及び搬送ローラー対42により搬送される媒体Pの搬送方向Yへの移動速度である媒体搬送速度Vpは、媒体Pが搬送方向Yに滑ることなく搬送されていれば、搬送駆動速度Vdに一致する。しかし、媒体Pが搬送ベルト33又は搬送ローラー対42の外周面に対して微小に滑ったり、搬送ベルト33又は搬送ローラー対42の速度変動が発生していたりすると、搬送駆動速度Vdと媒体搬送速度Vpは一致しなくなる。また、搬送中の媒体Pが、カール等の原因で浮き上がると、搬送ローラー対42等でジャムが発生したり、印刷ヘッド16から吐出されたインク滴の着弾位置ずれが発生したりする。
また、コントローラー50には、印刷データPDが入力される。コントローラー50は、印刷モードに応じた一定の駆動速度で搬送モーター35を駆動制御する。媒体Pは搬送方向Yに一定の媒体搬送速度Vpで搬送される。コントローラー50は、入力した印刷データPDに基づき印刷ユニット15を制御し、印刷ユニット15から一定の媒体搬送速度Vpで搬送中の媒体Pに向かって一定の吐出タイミングでインク滴を吐出させ、媒体Pに印刷データPDに基づく画像又は文書を印刷する。これにより、媒体Pには、インク滴の着弾による印刷ドットが、搬送方向Yに、媒体搬送速度Vpと吐出タイミング(吐出周期)とにより決まる一定のドットピッチで形成される。この結果、媒体Pには、印刷データPDに基づく画像等が、印刷モードに応じた所定の印刷解像度で印刷される。
また、印刷装置11には、媒体Pを撮像するセンサーの一例としてのイメージセンサー38,39を備える。イメージセンサー38,39は例えばエリアセンサーからなる。コントローラー50は、イメージセンサー38,39が異なる時刻に撮像した2次元の画像データに基づき、媒体Pの被印刷面Paと交差する交差方向Z(浮き上がり方向)の変位量を検出する。
図2及び図3の例では、2つのイメージセンサー38は、媒体ジャムが発生し易い位置で媒体Pを撮像する。そのうち1つのイメージセンサー38は、搬送ローラー対42よりも搬送方向Yの直ぐ上流側の位置で媒体Pを撮像する。他の1つのイメージセンサー38は、搬送ベルト33と従動ローラー43とのニップ箇所よりも搬送方向Yの直ぐ上流側の位置で媒体Pを撮像する。これは、媒体ジャムが発生するときは、まず媒体Pの搬送ローラー対42又は従動ローラー43のニップ箇所の直ぐ上流側の部分が浮き上がり始めるからである。イメージセンサー38は、単位時間毎に媒体Pを撮像して得た複数の画像から、媒体Pの交差方向Zの変位量の取得に必要な検出信号をコントローラー50へ出力する。コントローラー50は、イメージセンサー38からの検出信号に基づき媒体Pの浮き上がり量(以下、「浮き量」ともいう。)を検出する。また、コントローラー50は、イメージセンサー39からの検出信号に基づき媒体Pの交差方向Zの変位量(浮き上がり量)に応じて変化するギャップPGを検出する。
また、図2及び図3に示すように、イメージセンサー39は、印刷ヘッド16と媒体PとのギャップPG(図4参照)の計測に必要な検出信号をコントローラー50へ出力する。そのため、イメージセンサー39は、印刷ヘッド16の近傍位置で媒体Pを撮像する。図3の例では、イメージセンサー39は、印刷ヘッド16の搬送方向上流側の側面に固定され、媒体Pの表面を撮像する。イメージセンサー39は、印刷ユニット15と媒体Pとの相対移動方向(搬送方向Y)において、媒体Pにおける印刷ユニット15により印刷される前の未印刷領域を撮像可能な位置に配置されている。特に本例のイメージセンサー39は、印刷ヘッド16の最上流ノズルよりも搬送方向Yの上流側の位置に配置され、媒体Pにおけるインクが施される前の未印刷領域を撮像する。
また、図2及び図3に二点鎖線で示すように、イメージセンサー39を、媒体Pの搬送経路に対して印刷ヘッド16とは反対側となる位置に配置し、イメージセンサー39に媒体Pにおける印刷ヘッド16側とは反対側となる面(裏面)を撮像させてもよい。同図の例では、イメージセンサー39は搬送機構30に組み付けられている。詳しくは、イメージセンサー39は、ベルト搬送機構30Aにおける搬送ベルト33間の隙間OPに相当する位置であって、かつ印刷ヘッド16の最上流ノズルよりも搬送方向Yの上流側となる位置に配置されている。これは、ノズルの下方にイメージセンサー39が位置すると、印刷ヘッド16との間に媒体Pが存在しない状態でノズルからインク滴が吐出された際にイメージセンサー39がインクで汚れ易く、この種のインク汚れを回避するためである。また、クリーニング時にイメージセンサー39は、搬送機構30と共に退避位置(図1における二点鎖線の位置)へ退避するため、印刷ヘッド16からクリーニングのために排出されたインクの一部の付着によってイメージセンサー39がインクで汚れる心配もほぼない。
図2及び図3に示すコントローラー50は、イメージセンサー39からの検出信号に基づいて現在のギャップPGを逐次検出する。印刷ヘッド16と媒体Pとが相対移動しているときに印刷ヘッド16から吐出したインク滴を媒体P上の目標位置に着弾させるためには、印刷ヘッド16からのインクの吐出タイミングを制御する必要がある。このとき、吐出タイミングは、インク滴の吐出速度Vm、媒体Pの搬送速度Vp(媒体搬送速度)、ギャップPGに応じて制御される必要がある。インク滴の吐出速度Vmは、インク滴のサイズ(重量)に応じて決まり、本例ではインク滴のサイズ毎に応じた吐出タイミングは印刷ヘッド16内のヘッド駆動回路55が調整する。媒体搬送速度Vpは、イメージセンサー39の検出信号を基にコントローラー50が取得する。媒体搬送速度Vpは、媒体Pと搬送ベルト33との間で滑りが発生すると、搬送ベルト33の駆動速度が一定でも変動する。このため、コントローラー50は、イメージセンサー39から入力した検出信号を基に取得した媒体搬送速度Vp及びギャップPGに基づいて印刷ヘッド16の吐出タイミングを決める印刷タイミング信号PTSを生成する。
コントローラー50は、イメージセンサー38,39からの検出信号を基に媒体Pの交差方向Z(浮き上がり方向)の変位量ΔZを取得し、この変位量ΔZに基づき、搬送装置14と印刷ユニット15との両方を制御する。本実施形態では、コントローラー50は、イメージセンサー38からの検出信号に基づく変位量ΔZが閾値を超えると、搬送装置14を駆動停止させる。また、イメージセンサー39からの検出信号に基づく変位量ΔZが閾値を超えると、ギャップ調整装置52を駆動してギャップを広くする制御を行う。また、本実施形態では、イメージセンサー39からの検出信号に基づく変位量ΔZに応じて決まるギャップPGに基づいて印刷タイミング信号PTSを補正する。コントローラー50は、媒体搬送速度Vp及びギャップPGに応じて補正した印刷タイミング信号PTSを印刷ヘッド16へ出力するので、印刷ドットの搬送方向Yのドットピッチが適正な印刷解像度で印刷することが可能となる。
次に、図5及び図6を参照して、印刷ユニット15の構成について説明する。図5に示すように、印刷ユニット15は、最大幅の媒体Pの幅全域に亘って印刷が可能な所定長さを有する。本例の印刷ユニット15は、その長手方向に沿って複数の印刷ヘッド16が所定の配置パターンで配列された所謂マルチヘッドタイプである。印刷ヘッド16のノズル開口面16aには、複数種(同図では例えば4種)のノズル列Nが設けられている。印刷ヘッド16間で同種(例えば同一インク色)のノズル列Nがノズル列方向(幅方向W)に連続して分布して位置している。このため、この印刷装置11では、各印刷ヘッド16の同種のノズル列Nによって、最大幅の媒体Pに幅一杯の印刷が可能となっている。
図5に示すように、コントローラー50は、ヘッドコントローラー51を介して複数の印刷ヘッド16と電気的に接続されている。コントローラー50は、入力した印刷データPDを、ヘッドコントローラー51を介して複数に分配した各分配データを対応する各印刷ヘッド16へ転送することにより、各印刷ヘッド16のノズル161(図6参照)からインク滴を吐出させる。各印刷ヘッド16から吐出されたインク滴が、搬送中の媒体Pの表面に着弾することで、媒体Pに印刷データPDに基づく画像等が印刷される。
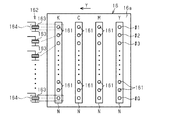
図6に示すように、印刷ヘッド16のノズル開口面16aに設けられた複数(図6では4つ)のノズル列Nは、媒体Pの搬送方向Yと交差する方向(ノズル列方向)に一定のノズルピッチで一列に配列されたQ個(図6ではQ=360)のノズル♯1〜♯Qにより構成されている。ノズル161は、ノズル列N毎に異なる色のインク滴を吐出する。図6の例では、複数のノズル列Nは、黒(K),シアン(C),マゼンタ(M),イエロー(Y)の4色のインク滴をそれぞれ吐出する。
図6に示すように、印刷ヘッド16には、1ノズル列毎に1つの吐出駆動素子群162が内蔵されている。吐出駆動素子群162は、1ノズル列分のノズル数と同数の吐出駆動素子163を有している。印刷ヘッド16には、ノズル161と吐出駆動素子163とを有する吐出部164が、1ノズル列当たりにノズル数と同数個ずつ設けられている。なお、図6では印刷ヘッド16の外側に、ノズル161に対応する一部の吐出駆動素子163だけを模式的に描いている。
図6に示す吐出駆動素子163は、例えば圧電素子又は静電駆動素子からなる。吐出駆動素子163は、所定波形の駆動パルス(電圧パルス)が印加されると、電歪作用又は静電駆動作用により、ノズル161に連通するインク室(キャビティ)の壁部の一部からなる振動板(図示せず)を振動させてインク室を膨張・圧縮させることにより、ノズル161からインク滴を吐出させる。なお、印刷ヘッド16は、圧電方式及び静電方式に限定されず、ヒーター素子からなる吐出駆動素子が加熱したインクの膜沸騰により発生した気泡の膨張圧を利用してノズル161からインク滴を吐出させるサーマル方式でもよい。
次に図7を参照して、イメージセンサー38,39の構成を説明する。図7に示すようにイメージセンサー38,39は、媒体Pの表面に光を照射可能な発光部56と、透明な窓部57Aを通して受光した像を撮像する撮像素子40(図8、図9参照)を内蔵するIC部品57とを備える。発光部56は、例えばレーザー光を出射可能な発光ダイオードからなる。発光部56とIC部品57は、発光部56が媒体Pに照射したレーザー光の反射光が窓部57Aに入射される所定の位置関係に配置されている。
IC部品57は、媒体Pにおける光照射領域SA内のテクスチャー(媒体表面模様)を撮像素子40が撮像した2次元の画像データを単位時間毎に取得し、前回と今回の画像データの比較に基づき媒体Pの単位時間当たりの搬送方向Yの移動量An(以下、「単位搬送量An」ともいう。)に応じた値を示す検出信号Syを1つの出力ピンから出力する。また、IC部品57は、撮像素子40が撮像した前回と今回の画像データの比較に基づき媒体Pとの距離(撮像距離)に応じた値を示す検出信号Ssを他の1つの出力ピンから出力する。
図8及び図9は、イメージセンサーを構成する撮像素子の画素領域を示す。図8及び図9に示すように、イメージセンサー38,39の撮像素子40は、1個の受光素子からなる画素が縦n個×横m個のマトリクス状に配置された2次元の画素群からなる画素領域PRを備える。画素領域PRにおける単位時間毎の各画素の受光量に応じた各画素値を有する画像データIDが生成される。その点で、図8及び図9は画像データIDを示す図でもある。以下では、イメージセンサー38,39の検出信号Sy,Ssについて同図の画像データIDを用いて説明する。
まず図8を参照して、検出信号Syの生成処理について説明する。イメージセンサー38,39は、単位搬送量An等の計測のために画像データID中において追跡対象として着目する微小領域からなるオブジェクトOJを選択する。図8は、イメージセンサー38,39と媒体Pとの撮像距離が一定に保たれているときの異なる時刻の2つのオブジェクトOJを1つの画像で示した画像データIDを示し、画像データID中に、時刻t-1のオブジェクトOJ(同図で右側)と時刻tのオブジェクトOJ(同図で左側)とが示されている。イメージセンサー38,39内の不図示の制御回路は、前回の画像データID中において搬送方向Yの上流側寄りの位置に時刻t-1のオブジェクトOJを設定し、そのオブジェクトOJの搬送方向Yの位置座標yn-1を取得する。それから単位時間Δt後に取得した今回の画像データID中において前回設定したオブジェクトOJを探索し、探索により見つけた時刻tのオブジェクトOJの搬送方向Yの位置座標ynを取得する。イメージセンサー38,39の制御回路は、位置座標yn-1,ynの差分を計算し、媒体Pの単位搬送量An(=yn−yn-1)を取得する。そして、イメージセンサー38,39は、単位搬送量Anを値に含む検出信号Syを出力する。
次に図8及び図9を参照して、検出信号Ssの生成処理について説明する。印刷時に媒体Pが支持される搬送ベルト33に撓みがないときのベルト表面(媒体支持面)を基準面とし、基準面からの媒体Pの交差方向Zの浮き量が「0(零)」であるときのイメージセンサー38,39と媒体Pとの距離を規定距離とする。図8の画像データIDは、撮像距離が一定の規定距離に保たれているときのものである。画像データID中において、時刻t-1のオブジェクトOJのサイズを示すオブジェクトサイズ値Sn-1と、時刻tのオブジェクトOJのサイズを示すオブジェクトサイズ値Snは、撮像距離が一定に保たれていれば同じになる。つまり、時刻t-1〜時刻tの間で媒体Pの交差方向Zの変位が無ければ、時刻t-1のオブジェクトサイズ値Sn-1と時刻tのオブジェクトサイズ値Snは同じままになる。
一方、図9は、時刻t-1と時刻tで撮像距離が変化しているときの画像データIDであり、画像データID中に、時刻t-1のオブジェクトOJ(同図で右側)と時刻tのオブジェクトOJ(同図で左側)とを示している。特に図9は、媒体Pがイメージセンサー38,39に近づき、前回の時刻t-1の撮像距離よりも今回の時刻tの撮像距離の方が短くなった例である。この例では、図9に示すように、前回の時刻t-1のオブジェクトサイズ値Sn-1よりも、今回の時刻tのオブジェクトサイズ値Snの方が大きくなる。そして、オブジェクトサイズ値Snは、撮像距離が短くなるほど、つまり媒体Pがイメージセンサー38,39に接近するほど大きくなる。これとは逆に、媒体Pがイメージセンサー38,39から遠ざかり、前回の時刻t-1の撮像距離よりも今回の時刻tの撮像距離の方が長くなれば、図9とは逆に、前回の時刻t-1のオブジェクトサイズ値Sn-1よりも今回の時刻tのオブジェクトサイズ値Snの方が小さくなる。このようにオブジェクトサイズ値Snは、媒体Pがイメージセンサー38,39に接近するほど大きくなる。
コントローラー50は、単位時間Δt当たりのオブジェクトサイズ値Sn-1,Snの変化、つまり前回の時刻t-1のオブジェクトサイズ値Sn-1と今回の時刻tのオブジェクトサイズ値Snとの差分(Sn−Sn-1)に基づいて、媒体Pの交差方向Zの変位量を取得する。また、コントローラー50は、今回の時刻tのオブジェクトサイズ値Snが前回の時刻t-1のオブジェクトサイズ値Sn-1よりも大きいときは、そのときの差分|Sn−Sn-1|が大きいほど、媒体Pが印刷ヘッド16に近づく方向の単位時間当たりの変位量が大きいと判定する。一方、コントローラー50は、今回の時刻tのオブジェクトサイズ値Snが前回の時刻t-1のオブジェクトサイズ値Sn-1よりも小さいときは、そのときの差分|Sn−Sn-1|が大きいほど、媒体Pが印刷ヘッド16から遠ざかる方向の変位量が大きいものと判定する。
また、図8に示すように撮像距離が規定距離に保たれているときの時刻tにおける単位搬送量An(図8中の矢印の長さ)よりも、図9に示すように撮像距離が規定距離から短く変化したときの時刻tにおける単位搬送量An(図9中の矢印の長さ)の方が長くなっている。つまり、媒体Pが搬送される実際の単位搬送量が一定であっても、媒体Pがイメージセンサー38,39に接近するほど、単位搬送量Anは、見かけ上、より長い値として取得される。また、搬送ベルト33が基準面よりも印刷ヘッド16側とは反対側へ撓んだ場合、単位搬送量Anは図8に示す単位搬送量Anよりも短い値として取得される。なお、図3等に示す搬送ベルト33は、媒体Pが載置されるベルト部分が下側から不図示の支持フレームにより支持されており、そのベルト部分における印刷ヘッド16側とは反対側への撓み量が少なく抑えられている。
このように媒体Pの実際の単位搬送量が一定であっても、イメージセンサー38,39と媒体Pとの撮像距離が短くなるほど、単位搬送量Anがより長くなり、かつオブジェクトサイズ値Snはより大きくなる。これは、イメージセンサー38,39の解像度が撮像距離の変化に応じて変化するためである。イメージセンサー38,39は撮像距離が短くなるほど、解像度がより大きくなる傾向にある。
図10は、イメージセンサーの撮像距離と解像度との関係を示す。図10のグラフにおいて、横軸が撮像距離Zg、縦軸がイメージセンサーの解像度IRである。このグラフは、印刷装置11で使用される4種類の媒体Pについて撮像距離Zgと解像度IRとの関係を示す。図10のグラフから分かるように、撮像距離Zs〜Zeの範囲において、撮像距離Zgと解像度IRとの関係がほぼ一定の傾きの比例関係が成立している。本実施形態では、撮像距離Zs〜Zeの範囲をイメージセンサー38,39の使用範囲としている。この使用範囲では、撮像距離Zgの値が小さくなるに連れて、解像度IRは一定の比率で大きくなる。本実施形態では、媒体Pが媒体支持面に密接して載置されているときの正規のギャップPG(=PG0)のときの撮像距離を、使用範囲Zs〜Zeのうち撮像距離Zgの上限値Ze寄りの値Z0に設定している。よって、正規のギャップPGから媒体Pが浮き上がってギャップPGが小さくなる側の広い範囲で媒体Pの変位量を検出できる。このとき、値Z0は、上限値Zeよりも少し撮像距離Zgが短くなる側に設定されているので、例えば搬送ベルト33の表面が基準面よりも印刷ヘッド16側とは反対側となる下側へ撓んだときの媒体Pの変位量も検出できる。
なお、図2及び図3に二点鎖線で示すように媒体Pの裏面側の位置にイメージセンサー39を配置した場合は、図10のグラフにおいて、媒体Pが媒体支持面に載置されているときの正規のギャップPG(=PG0)のときの撮像距離を、使用範囲Zs〜Zeのうち下限Zs寄りの値Z1に設定する。また、イメージセンサー38を媒体Pの搬送経路に対して印刷ヘッド16側とは反対側に配置し、イメージセンサー38が媒体Pの被印刷面とは反対側となる裏面を撮像する構成としてもよく、この場合も正規のギャップPGのときの撮像距離が値Z1となるようにイメージセンサー38を配置すればよい。
コントローラー50は、イメージセンサー38,39が媒体Pを撮像して得た画像中のオブジェクトOJの単位時間ごとのオブジェクトサイズ値Sn-1,Snを取得する。そして、コントローラー50は、前回のオブジェクトサイズ値Sn-1と今回のオブジェクトサイズ値Snとの差分(Sn−Sn-1)に基づき単位時間当たりの変位量である単位変位量を取得し、単位時間Δtごとの単位変位量を累積して媒体Pの交差方向Zの変位量を取得する。ギャップPGの単位時間当たりの変化量であるギャップ変化量ΔPGnと、媒体Pの浮き上がり量の単位時間当たりの変化量である浮き変化量ΔLUnとが、それぞれ単位変位量の一例に相当する。
ここで、オブジェクトサイズ値Snは、解像度IRと正比例の関係にあるので、オブジェクトサイズ値Snの差分と撮像距離Zgの差分とは比例関係にある。比例係数をD(>0)とおくと、単位時間当たりのギャップ変化量ΔPGnは、式ΔPGn=D(Sn−Sn-1)で表わされ、ギャップ変化量ΔPGは、式ΔPG=ΔPG1+ΔPG2+…+ΔPGnで表わされる。そして、現在のギャップPGは、式PG=PG0−ΔPGで表わされる。
また、単位時間当たりの浮き変化量ΔLUnは、式ΔLUn=D(Sn−Sn-1)で表わされ、現在の媒体Pの変位量の一例としての浮き上がり量LU(以下、単に「浮き量LU」ともいう。)は、式LU=ΔLU1+ΔLU2+…+ΔLUnで表わされる。
また、次の方法で媒体Pの交差方向Zの変位量を計算することもできる。媒体Pがイメージセンサー38,39に近づき、撮像距離が短くなったときの単位搬送量Anは、撮像距離が規定距離であるときの単位搬送量Anよりも大きい。つまり、単位搬送量Anは、撮像距離が短くなるほど大きくなる。この単位搬送量Anは、媒体Pの単位時間当たりの搬送量であるので、媒体搬送速度Vpに等しい(An=Vp)。また、撮像距離が規定距離であるときの単位搬送量Anは、媒体Pと搬送ベルト33との間に滑りが無ければ、エンコーダー37からのエンコーダー信号ESのパルスエッジを計数して取得される搬送ベルト33の単位時間当たりの駆動量である単位搬送量Bnと等しくなるように設定されている。この単位搬送量Bnは、搬送駆動速度Vdに等しい(Bn=Vd)。
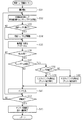
このため、単位搬送量Anと単位搬送量Bnとの差分(=An−Bn)は、媒体Pの交差方向Zの変位量と一定の関係がある。このため、比例係数をK(>0)とおくと、ギャップ変化量ΔPGは、ΔPG=K(An−Bn)で表わされ、現在のギャップPGは、PG=PG0−K(An−Bn)で表わされる。これは、式PG=PG0−K(Vp−Vd)と表わすこともできる。また、浮き量LUは、式LU=K(An−Bn)で表わされる。これは、式LU=K(Vp−Vd)で表わすこともできる。なお、本実施形態では、媒体搬送速度Vp(=An)が第1搬送速度の一例に相当し、搬送駆動速度Vd(=Bn)が第2搬送速度の一例に相当する。
そして、コントローラー50は、単位搬送量Anが単位搬送量Bnよりも大きければ、つまり媒体搬送速度Vpが搬送駆動速度Vdよりも速ければ、媒体Pがイメージセンサー38,39に近づく方向へ変位したと判定する。また、コントローラー50は、単位搬送量Anが単位搬送量Bnよりも小さければ、つまり媒体搬送速度Vpが搬送駆動速度Vdよりも遅ければ、媒体Pがイメージセンサー38,39から遠ざかる方向へ変位したと判定する。
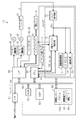
次に図12を参照して、印刷装置11の電気的構成について説明する。図12に示すように、印刷装置11は、コントローラー50、ヘッドコントローラー51及びモーター駆動回路48,49を備えている。また、印刷装置11は、入力系として前述のエンコーダー37と、イメージセンサー38,39とを備えている。コントローラー50は、モーター駆動回路49を介して搬送モーター35等を所定の速度プロファイルに従って、加速・定速・減速を伴う駆動速度で駆動制御することで、搬送装置14を駆動させて媒体Pの給送及び搬送を行う。また、コントローラー50は、モーター駆動回路48を介して電動モーター54を正転又は逆転駆動させてギャップ調整装置52を駆動し、印刷ユニット15を昇降又は下降させることで印刷ヘッド16と媒体Pとのギャップを調整する。搬送機構30へ送られた媒体Pは、搬送ベルト33上に静電吸着された状態でギャップ調整後の印刷ヘッド16との間に規定のギャップPG0を隔てた状態で一定の搬送速度で搬送される。
また、コントローラー50は、例えばホスト装置(図示せず)から入力した印刷データPDに基づいてヘッドコントローラー51を介して印刷ヘッド16(詳しくはノズル毎に内蔵された吐出駆動素子163)を駆動制御する。
コントローラー50は、CPU60(中央処理装置)、カスタムLSIとしてのASIC61(Application Specific Integrated Circuit)(特定用途向け集積回路)、ROM62、RAM63、不揮発性メモリー64、入力インターフェイス65、入出力インターフェイス66及びクロック回路67等を備えている。CPU60、ASIC61、ROM62、RAM63、不揮発性メモリー64、入力インターフェイス65及び入出力インターフェイス66はバス68を介して互いに接続されている。
図12に示す入力インターフェイス65は、例えば不図示のホスト装置から有線又は無線の通信で転送されてきた印刷データPDを受信して印刷装置11に入力する。入力された印刷データPDは、RAM63に格納される。
ROM62には、各種制御プログラム及び各種データが記憶されている。不揮発性メモリー64には、印刷制御プログラム(ファームウェアプログラム)をはじめとする各種のプログラムPRG、及び搬送モーター35を速度制御する際に用いる速度制御データVD、参照データRD等の印刷処理に必要な各種データ等が記憶されている。プログラムPRGには、印刷ヘッド16の吐出タイミングの補正処理を含む印刷ヘッド制御(図16参照)、印刷ヘッド16への媒体Pの擦れを回避するヘッド擦れ回避制御(図16参照)、媒体Pのジャムを回避するジャム回避制御(図19参照)等を行う各プログラムが含まれている。また、これら各プログラムには、媒体Pの被印刷面と交差する交差方向Z(浮き上がり方向)の変位量を計測する計測処理(図14、図15、図17及び図18)が含まれている。また、不揮発性メモリー64には参照データRDが記憶されている。参照データRDは、イメージセンサー38,39が異なる時刻に撮像して得た媒体Pの複数の画像に基づき取得されたオブジェクトサイズ値Sn又は単位搬送量An(=Vp),Bn(=Vd)を基に、媒体Pの交差方向Zの変位量を取得する際に参照される。参照データRDは、計算式又はテーブルデータからなる。
RAM63には、CPU60が実行するプログラム、CPU60の演算結果及び処理結果である各種データ、さらにASIC61で処理された各種データ等が一時記憶される。また、RAM63には、印刷データPDや、印刷データPDから吐出データを生成する途中の中間データ等が格納される。吐出データは、印刷ヘッド16がノズル161からインク滴を1回吐出させる所定階調値の1ドットデータを1ノズル列分(1色分)集めたデータ群からなる。
CPU60は、印刷データPDに含まれる印刷言語で記述されたコマンドを解析(解釈)する。ASIC61は、印刷データPD中の中間コードを印刷ドットに対応する画素が所定の階調で示されたビットマップデータに変換してRAM63上に展開する画像展開処理部71と不図示の駆動信号生成回路とを備える。そして、展開されたビットマップデータを所定転送単位の吐出データずつ入出力インターフェイス66からヘッドコントローラー51を介して印刷ユニット15に出力される。印刷ユニット15内のヘッド駆動回路55(図13参照)は、印刷タイミング信号PTSに基づくタイミングごとに、ASIC61内の不図示の駆動信号生成回路から入力した駆動信号に含まれる駆動パルスの吐出駆動素子163への印加/非印加を、吐出データに基づき選択することで、印刷ヘッド16を吐出制御する。
コントローラー50には、入力系として、搬送モーター35により回転駆動されるローラー31の回転量に比例する数のパルスを含むエンコーダー信号ESを出力するエンコーダー37及びイメージセンサー38,39が電気的に接続されている。
また、図12に示すASIC61は、画像展開処理等の他、印刷タイミング信号PTSを生成する処理、及び搬送制御に必要な制御値を取得する処理を行う。このため、ASIC61には、画像展開処理部71の他、印刷タイミング信号PTSの生成に用いられるエッジ検出回路72及び印刷タイミング発生回路73、搬送制御に必要な制御値を取得するPFカウンター74及び速度検出部75を備える。エッジ検出回路72は、エンコーダー37から入力したエンコーダー信号ESのパルスエッジを検出する度にパルスを発生させてエンコーダー信号ESと同じ周期の基準パルス信号RS1を出力する。この基準パルス信号RS1は、印刷タイミング発生回路73、PFカウンター74及び速度検出部75に出力される。
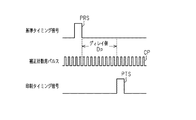
印刷タイミング発生回路73は、エッジ検出回路72から入力した基準パルス信号RS1及びクロック回路67から入力したクロック信号CK等を用いた信号生成処理を行って印刷タイミング信号PTSを生成する。印刷タイミング発生回路73が行う信号生成処理には、基準パルス信号RS1の1周期を複数に分割(逓倍)したパルス周期の基準タイミング信号PRS(図11参照)を発生させる周期分割処理(逓倍処理)と、その基準タイミング信号PRSをディレイ値Dpに応じた時間だけ遅延させて印刷タイミング信号PTSを生成する遅延処理とが含まれる。印刷タイミング発生回路73が生成した印刷タイミング信号PTSは、ヘッドコントローラー51を介して印刷ユニット15に出力される。
PFカウンター74は、エッジ検出回路72から入力した基準パルス信号RS1の例えばパルスエッジを計数することで、その得られたカウント値から搬送モーター35の駆動開始位置を原点とする搬送位置yを取得する。この搬送位置yは、図12に示す速度制御データVDを参照して実行される搬送モーター35の速度制御に用いられる。
また、図12に示す印刷タイミング発生回路73は、印刷タイミング信号PTSの出力タイミングを決めるディレイ値Dpの決定に必要なパラメーターである、ギャップPG、目標搬送速度Vc及び媒体搬送速度Vp等をCPU60から入力する。
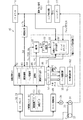
印刷装置11は、図13に示す吐出制御装置80を備える。印刷装置11は、図12に示すCPU60が、プログラムPRGを実行することで構築される各種の機能部を有する図13に示す印刷制御部81を備える。図13に示すように、印刷制御部81は、機能部として、主制御部82、搬送制御部83、ヘッド制御部84及び駆動信号生成部86を備える。主制御部82は、各部83、84,86に指示を出して搬送モーター35の駆動制御及び印刷ヘッド16の吐出タイミング制御等の各種の制御を司る。
搬送制御部83は、印刷モードに応じた目標搬送速度Vc(定速度)を取得し、目標搬送速度Vcが得られる速度制御データVDを取得する。搬送制御部83は、搬送モーター35を、速度制御データVDを参照して取得される目標速度に実速度を近づけるフィードバック制御を行う。これにより搬送制御部83は、搬送ローラー対42及び搬送ベルト33を印刷モードに応じた一定速度で駆動させ、媒体Pを一定の搬送速度で搬送する。
ヘッド制御部84は、印刷ヘッド16が備える複数の吐出部164のノズル161からインク滴を吐出する吐出制御を行う。ヘッド制御部84は、画像展開処理部71(図12参照)が印刷データPDを展開して生成した吐出データをヘッドコントローラー51を介してヘッド駆動回路55へ出力する。また、ヘッド制御部84は、吐出タイミングを補正する際の基準となるディレイ基準値Dsを印刷タイミング発生回路73に出力する。ディレイ基準値Dsとは、搬送ベルト33が目標搬送速度Vc(定速度)であり、かつギャップPGが正規のギャップPG0にあるときに適正な吐出タイミングとなるように設定されたディレイ値である。このディレイ基準値Dsは、印刷モードに応じた目標搬送速度Vcごと及び媒体種に応じた正規のギャップPG0ごとに設定されている。
駆動信号生成部86は、ノズル161から1ドットを吐出する吐出周期(1周期)毎に複数種(例えば3種又は4種)の駆動パルスを含む駆動信号を生成してヘッド駆動回路55へ出力する。印刷ヘッド16は、複数サイズのインク滴を吐出可能であり、一例として大中小の3種類のサイズでインク滴を吐出可能である。なお、吐出可能なインク滴のサイズは、1種類でもよいし、2種類又は5種類以上でもよい。
ヘッド駆動回路55は、吐出データと駆動信号と印刷タイミング信号PTSを入力する。ヘッド駆動回路55は、入力した駆動信号に含まれる複数の駆動パルスのうち、入力した吐出データの画素ごとにその階調値に応じた1種又は2種の駆動パルスを選択し、その選択した駆動パルスを印刷タイミング信号PTSに基づくタイミングで各吐出駆動素子163(図6参照)に印加する。これにより、ヘッド駆動回路55は、吐出駆動素子群162の各吐出駆動素子163ごとに、インク滴の吐出/非吐出の選択と、吐出するインク滴のサイズとを制御する。
また、図13に示す速度検出部75は、エッジ検出回路72から入力した基準パルス信号RS1の1周期の期間に、入力するクロック信号CKの例えばパルスエッジを計数することで、基準パルス信号RS1の周期Tを計測し、その周期Tの逆数を搬送駆動速度Vd(=Bn)として印刷制御部81に出力する。
図13に示すように、印刷タイミング発生回路73は、補正部91、ディレイ値設定部92及び印刷タイミング信号生成部93を備える。補正部91は、印刷制御部81から取得した各種のパラメーターVp,PG,Vc,PG0,Vmに基づいてディレイ値Dpを算出してディレイ値設定部92に設定する。印刷タイミング信号生成部93は、ディレイ値設定部92から読み出したディレイ値Dpをディレイカウンター94に設定する。そして、印刷タイミング信号生成部93は、ディレイカウンター94がディレイ値Dpを計数し終わると、印刷タイミング信号PTSをヘッドコントローラー51に出力する。
次に、図11及び図13を参照して、印刷タイミング発生回路73で行われる印刷タイミング信号PTSの生成について説明する。コントローラー50内の図13に示す印刷制御部81は、イメージセンサー39からの検出信号Sy,Ssに基づいて媒体Pの単位搬送量An(媒体搬送速度Vp)とオブジェクトサイズ値Snを単位時間毎に取得する。エンコーダー37を用いずギャップPGを計測する場合、演算部85は、前回のオブジェクトサイズ値Sn-1と今回のオブジェクトサイズ値Snとに基づいて今回のギャップ変化量ΔPGn(=D(Sn−Sn-1))を単位時間毎に算出する。そして、毎回のギャップ変化量ΔPGnを累積することにより、正規ギャップPG0に対するギャップ変化量ΔPGを算出する。本例では、イメージセンサー38,39が媒体Pの先端を検出した最初(n=1)のときに、ギャップPGが正規ギャップPG0(ギャップ変化量ΔPG=0)にあるものとみなす。このため、演算部85は、ギャップPGを、式PG=PG0+ΔPGにより算出する。一方、エンコーダー37を用いてギャップPGを計測する場合、演算部85は、エンコーダー信号ESに基づく単位搬送量Bn(搬送駆動速度Vd)を用いて、ギャップPGを、式PG=PG0+K(An−Bn)により算出する。
ヘッド制御部84は、媒体搬送速度Vp、ギャップPG及び目標搬送速度Vcの各情報を、補正部91に与える。補正部91は、媒体搬送速度Vp、ギャップPG、目標搬送速度Vc及びインク吐出速度Vmの各パラメーターを用いて、ディレイ値Dpを、次式により算出する。
Dp=Ds+{(PG0−PG)/Vm}・(Vc−Vp) …(1)
ここで、PG0は、印刷モード及び媒体種に応じて決まる正規ギャップである。また、Dsは、基準ディレイ値であり、現在のギャップPGが正規ギャップPG0に一致し、かつ媒体搬送速度Vpが目標搬送速度Vcに一致しているときに、印刷ヘッド16から吐出したインク滴を目標位置に着弾可能なディレイ値である。
補正部91は、上記(1)式で取得したディレイ値Dpをディレイ値設定部92に設定する。ディレイ値設定部92は、例えば不図示のレジスターを内蔵し、補正部91が設定したディレイ値Dpはレジスターに格納される。なお、ディレイ値Dpは、上記(1)式に替え、他の計算式を用いて算出してもよい。
図13に示す印刷タイミング信号生成部93は、基準パルス信号RS1と、クロック回路67(図12参照)からのクロック信号CKと、ディレイ値設定部92からのディレイ値Dpとを入力する。印刷タイミング信号生成部93は、基準パルス信号RS1を逓倍して印刷タイミング信号PTSと同じパルス周期をもつ図11に示す基準タイミング信号PRSと、基準タイミング信号PRSよりもパルス周期の十分短い図11に示す補正計数用パルスCPとを生成する。
図13に示す印刷タイミング信号生成部93は、ディレイ値Dpに基づくディレイ時間を計時するためのディレイカウンター94を備える。ディレイカウンター94には、ディレイ値Dpが目標値として設定される。また、ディレイカウンター94には、基準タイミング信号PRSと補正計数用パルスCPとが入力される。ディレイカウンター94は、図11に示すように、基準タイミング信号PRSのパルスをトリガーとして、補正計数用パルスCPのパルス数の計数を開始してその計数値のカウントダウンをし、ディレイ値Dpに相当する時間が経過してその計数値が「0」になると、印刷タイミング信号PTSを出力する。つまり、印刷タイミング信号生成部93は、基準タイミング信号PRSのパルスを、ディレイ値Dpに応じた時間だけ遅らせたタイミングで出力することで、印刷タイミング信号PTSを生成する。
次に、印刷装置11の作用を説明する。印刷ジョブを受け付けると、図13に示す印刷制御部81は、そのとき指定の印刷モードから決まる目標搬送速度Vc(定速度)に対応する速度制御データVDを不揮発性メモリー64から読み出す。また、印刷制御部81は、印刷モード及び媒体種(例えば用紙種)の情報から対応する正規ギャップPG0を取得し、ギャップ調整装置52を必要に応じて駆動して印刷ヘッド16と媒体Pとの間隔を正規ギャップPG0に調整する。印刷制御部81は、印刷モードから決まる速度制御データVDを参照して搬送モーター35を速度制御することにより、カセット12c又は給送トレイ12Fから給送された媒体Pを、搬送ローラー対42を通って搬送機構30の搬送ベルト33上へ搬送する。媒体Pは、搬送ベルト33の回転により印刷ユニット15の下方を印刷ヘッド16と正規ギャップPG0が確保された状態で搬送される。
コントローラー50は、媒体Pの給送が開始されると、図16に示す印刷ヘッド制御ルーチン及び図19に示すジャム回避制御ルーチンのプログラムPRGを実行する。印刷ヘッド制御ルーチンの中で図14又は図15に示す計測処理ルーチンを実行し、ジャム回避制御ルーチンの中で図17又は図18に示す計測処理ルーチンを実行する。そして、コントローラー50は、各計測処理ルーチンの中で、イメージセンサー38,39が撮像した媒体Pの画像を逐次取得する。
以下、図14〜図19を参照して、コントローラー50が実行する印刷制御について詳細に説明する。まず図14及び図15を参照して、媒体Pの交差方向Zの変位量を計測する計測処理ルーチンについて説明する。ここで、変位量の計測処理には図14及び図15に示す2通りが用意されている。はじめに図14を参照して、エンコーダー37を用いない計測処理ルーチンについて説明する。
まずステップS11では、媒体の先端を検出したか否かを判断する。コントローラー50は、取得した画像に基づいてその画像中に媒体が含まれるか否かを判定する。媒体Pが搬送される搬送ベルト33等の搬送経路底部は、白色系で淡色である媒体Pと濃淡の異なる濃色を呈している。このため、イメージセンサー39が撮像した画像の明度の違いから媒体の先端を検出できる。媒体の先端を検出するとステップS12に進み、媒体の先端を検出しなければ、先端を検出するまでステップS11の処理を繰り返す。
ステップS12では、n=1に設定する。すなわち、媒体Pの先端を検出した時点から単位時間ごとに計測処理を行い、何回目の計測処理であるかを示すn値の初期値を設定する。
次のステップS13では、イメージセンサーが取得した媒体の画像を基に単位搬送量Anとオブジェクトサイズ値Snとを計測する。すなわち、イメージセンサー39が取得した媒体の画像の変化を基に単位搬送量Anを計測する。前回の時刻t-1の画像中のオブジェクトOJのy座標と、今回の時刻tの画像中のオブジェクトOJのy座標との差分を計算して、単位時間当たりの媒体Pの搬送方向Yへの移動量である単位搬送量Anを取得する。本例では、イメージセンサー39が出力する検出信号Syから単位搬送量Anを取得する。また、イメージセンサー39が取得した媒体Pの画像を基に画像中のオブジェクトOJのサイズ(オブジェクトサイズ値Sn)を取得する。このオブジェクトサイズ値Snは、媒体Pが交差方向Zに変位した場合に、その変位量に応じた量だけその変位した向きに増減する値をとる。本例では、イメージセンサー39が出力する検出信号Ssからオブジェクトサイズ値Snを取得する。ここで、オブジェクトOJは、媒体Pの撮像領域において搬送方向Yの上流側寄りの予め設定された位置に所定形状(矩形又は円形)の微小領域として選択される。詳しくは、その微小領域内の媒体表面の凹凸模様がオブジェクトOJとされる。取得された単位搬送量Anとオブジェクトサイズ値Snは、RAM又はレジスター等の記憶部に保存される。なお、コントローラー50の演算部85が、イメージセンサー39から媒体を撮像した画像を逐次取得し、前回と今回の画像の変化を基に、単位搬送量Anとオブジェクトサイズ値Snとを算出してもよい。
次のステップS14では、n=1であるか否かを判断する。n=1であればステップS15に進み、n=1でなければ、つまり2回目以降の計測処理時はステップS16に進む。
ステップS15では、ギャップ初期値を設定する。コントローラー50は、そのときの媒体Pの媒体種に応じて決まる正規ギャップPG0を取得し、これをギャップPGの初期値として設定する(PG=PG0)。ここで、媒体Pの先端を検出したn=1のときの浮き量が「0(零)」であるとみなし、正規ギャップPG0をギャップ初期値に設定する。
ステップS16では、今回の計測値Snと前回の計測値Sn-1とからギャップ変化量ΔPGnを算出する。ギャップ変化量ΔPGnは、式ΔPGn=D(Sn−Sn-1)により算出される。ここで、Dは、図10に示す撮像距離と解像度との関係を示すグラフ中の使用範囲における傾きから決まる比例係数である。
ステップS17では、現在のギャップPGを算出する。すなわち、現在のギャップPGを、式PG=PG+ΔPGnにより算出する。例えばn=2であれば、PG=PG0+ΔPG1を計算し、前回のギャップPGに今回のギャップ変化量ΔPGnを加算する。このため、毎回、前回のギャップPGに今回のギャップ変化量ΔPGn(但しn=1,2,3,…)を加算するため、ギャップPGは、ギャップ初期値(正規ギャップPG0)にギャップ変化量ΔPGn(但しn=1,2,3,…)の累積値を加算した値に等しい。なお、ギャップPGは、RAM又はレジスター等の記憶部に保存される。
ステップS18では、媒体の後端を検出したか否かを判断する。コントローラー50は、取得した画像中の明度の差に基づき媒体Pの後端を検出する。媒体Pの後端を検出しなければ、ステップS19において「n」をインクリメントした(n=n+1)後、ステップS13に戻る。一方、媒体Pの後端を検出すれば、当該ルーチンを終了する。以下、媒体Pの後端が検出されるまで(S18で肯定判定)、ステップS13〜S19の処理を繰り返す。この結果、記憶部に保存される現在のギャップPGは単位時間ごとに更新される。こうしてイメージセンサー39が媒体Pの先端を検出してから後端を検出するまでの期間において、その時々のギャップPGが取得される。
次に図15を参照し、エンコーダー37を用いた計測処理ルーチンについて説明する。
まずステップS21では、媒体の先端を検出したか否かを判断する。この処理は、図14におけるステップS11と同様の処理である。コントローラー50は、イメージセンサー39が媒体Pの先端を検出するまで待機し、媒体Pの先端を検出すると、ステップS22に進む。
ステップS22では、n=1に設定する。すなわち、媒体Pの先端を検出した時点から単位時間ごとに以降の計測処理を行い、何回目の計測処理であるかを示すn値の初期値を設定する。
ステップS23では、イメージセンサーが取得した媒体の画像の変化を基に単位搬送量Anを計測する。この処理は図14のステップS13における単位搬送量Anを計測する処理に同じである。この単位搬送量Anは、媒体Pが交差方向Zに変位した場合、媒体の実際の単位搬送量に対して増減した値をとる。この単位搬送量Anは記憶部に保存される。なお、単位搬送量Anは媒体搬送速度Vpに等しい。
次のステップS24では、エンコーダーで単位搬送量Bnを計測する。すなわち、コントローラー50の速度検出部75は、エンコーダー37からのエンコーダー信号ESを基に同じパルス周期に生成された基準パルス信号RS1を入力し、その基準パルス信号RS1のパルスエッジを計数した単位時間当たりの計数値から単位搬送量Bnを取得する。この単位搬送量Bnは、搬送ベルト33等の搬送系の駆動速度である搬送駆動速度Vdに等しい。例えば搬送ベルト33と媒体Pとの間に滑りがなく搬送駆動速度Vdと媒体搬送速度Vpとが同じであり、かつ正規ギャップPG0に保たれていれば、単位搬送量An(媒体搬送速度Vp)と単位搬送量Bn(搬送駆動速度Vd)は基本的に等しくなる。一方、搬送ベルト33が一定の駆動速度で駆動されているとき、媒体Pの滑りは起きにくいので、搬送駆動速度Vdと媒体搬送速度Vpとが同じとみなすことができ、この状態でギャップPGが変化すると、単位搬送量An(媒体搬送速度Vp)と単位搬送量Bn(搬送駆動速度Vd)は基本的にずれることになる。つまり、単位搬送量Anと単位搬送量BnとのずれはギャップPGの変化によるものとみなすことができる。この単位搬送量Bnは記憶部に保存される。
ステップS25では、現在のギャップPGを算出する。すなわち、コントローラー50の演算部85が、現在のギャップPGを、式PG=PG0+K(An−Bn)により算出する。ここで、Kは、図10に示す撮像距離と解像度との関係を示すグラフの使用範囲における傾きから決まる比例係数である。なお、算出されたギャップPGは、記憶部に保存される。
ステップS26では、媒体の後端を検出したか否かを判断する。コントローラー50は、イメージセンサー39により撮像された画像中の明度の差に基づき媒体の後端を検出する。媒体の後端を検出しなければステップS27で「n」をインクリメントした(n=n+1)後、ステップS23に戻る。一方、媒体の後端を検出すれば、当該ルーチンを終了する。以下、媒体の後端が検出されるまで(S26で肯定判定)、ステップS23〜S27の処理を繰り返す。この結果、記憶部に保存される現在のギャップPGは単位時間ごとに更新される。こうしてイメージセンサー39が媒体Pの先端を検出してから後端を検出するまでの期間において、その時々のギャップPGが取得される。
次に、図16を参照して、図14又は図15の計測処理で得られた単位搬送量An及びギャップPGを用いて行われる印刷ヘッド制御ルーチンについて説明する。この印刷ヘッド制御には、浮き上がった媒体Pが印刷ヘッド16のノズル開口面16aに擦れることを防止する印刷ヘッド擦れ防止制御と、媒体Pが浮き上がってギャップPGが小さくなったことに起因するインク滴の着弾位置のずれを回避するべく印刷ヘッド16のインク吐出タイミングを補正する吐出タイミング補正制御とが含まれる。
まずステップS31では、媒体の搬送を開始する。すなわち、コントローラー50は、搬送モーター35を駆動させ、カセット12c又は給送トレイ12Fから媒体Pを給送する。給送された媒体Pは、搬送ローラー対42を通って搬送機構30の搬送ベルト33に渡され、回転する搬送ベルト33上に静電吸着された状態で搬送される。
ステップS32では、計測処理を実行して単位搬送量AnとギャップPGを取得する。この計測処理は、前述の図14又は図15に示す計測処理ルーチンの実行により行われる。この計測処理の結果、イメージセンサー39が撮像した媒体Pの画像に基づいて、単位搬送量Anと現在のギャップPGが取得される。例えば、媒体Pがカールしていたり、搬送ベルト33の静電吸着力が何らかの原因で弱くなっていたりした場合、媒体Pが搬送ベルト33の上面から浮き上がってしまう場合がある。例えば媒体Pが浮き上がっていた場合、その浮き上がった媒体Pを撮像した画像に基づき取得される現在のギャップPGは、正規ギャップPG0よりも小さな値となる。なお、搬送ベルト33が下側に撓んで、現在のギャップPGが正規ギャップPG0よりも大きくなる場合もある。
ステップS33では、媒体が印刷ヘッドに接近したか否かを判断する。コントローラー50は、現在のギャップPGが閾値PGs未満になったか否かを判断する。この閾値PGsは、媒体Pが印刷ヘッド16のノズル開口面16aに接触する少し手前のギャップに相当する値に設定されている。ギャップPGが閾値PGs未満になるほど媒体Pが印刷ヘッド16に接近した場合はステップS34に進み、ギャップPGが閾値PGs未満になるほどまでは媒体Pが印刷ヘッド16に接近していなければステップS35に進む。
ステップS34では、印刷ヘッドを上昇駆動させる。コントローラー50は、電動モーター54を正転駆動させることでギャップ調整装置52を印刷ユニット15が上昇する方向に駆動させ、印刷ヘッド16を所定高さまで上昇させる。この印刷ヘッド16の上昇によって印刷ヘッド16は接近してきた媒体から上方へ退避する。この結果、浮き上がって印刷ヘッド16に接近してきた媒体Pがノズル開口面16aに接触して擦れることが回避される。なお、現在のギャップPGが閾値PGs未満となって印刷ヘッド16を上方へ退避させた場合は、その媒体Pへの印刷は失敗したものとして中止され、媒体Pはそのまま排出される。印刷は中止されるものの、媒体Pが印刷ヘッド16のノズル開口面16aを擦ってノズル161がダメージを受ける不都合が回避されるので、その後の印刷に支障を来たさない。
ステップS35では、搬送量Fを算出する。コントローラー50の演算部85は、搬送量Fを、式F=F+Anにより算出する。すなわち、イメージセンサー39が媒体Pの先端を検出してから単位時間毎に取得した全ての単位搬送量An(但しn=1,2,3,…)を積算することにより、媒体Pの先端が検出された位置からの搬送量Fを取得する。
ステップS36では、吐出位置に達したか否かを判断する。ここで、単位搬送量Anは、印刷解像度を規定するドットのピッチよりも十分小さく、コントローラー50は、搬送量Fがインクを吐出するべき吐出位置に達したか否かを判断する。吐出位置に達した場合はステップS37に進み、吐出位置に達していなければステップS42に進む。
ステップS37では、ギャップが変化したか否かを判断する。コントローラー50は、単位時間前の前回のギャップPGを記憶部から読み出し、今回と前回の各ギャップPGが不一致であることをもってギャップPGが変化したと判断する。ギャップPGが変化した場合はステップS38に進み、ギャップPGが変化していなければステップS41に進む。
ステップS38では、ギャップが減少したか否かを判断する。コントローラー50は、今回と前回の各ギャップPGを比較し、前回のギャップPGn-1よりも今回のギャップPGnの方が小さければ(PGn<PGn-1)、ギャップが減少したと判断し、一方、今回のギャップPGnが前回のギャップPGn-1よりも大きければ(PGn>PGn-1)、ギャップが増大したと判断する。ギャップPGが減少した場合はステップS39に進み、ギャップPGが増大した場合(S38で否定判定)はステップS40に進む。
ステップS39では、吐出タイミングを遅める。つまりディレイ値Dpを増大させる。ここで、ヘッド制御部84は、次回の吐出タイミングを決めるパラメーターとして、目標搬送速度Vc、吐出速度Vmを補正部91へ出力し、また演算部85は算出した媒体搬送速度Vp(=An)及びギャップPGを補正部91へ出力する。補正部91は、これらのパラメーターVc,Vm,Vp,PGを用いて、前述の(1)式によりディレイ値Dpを、Dp=Ds+{(PG0−PG)/Vm}・(Vc−Vp)により算出する。この(1)式により、ギャップPGが減少した場合、ディレイ値Dpは増大する。このディレイ値Dpは補正部91によってディレイ値設定部92に設定され、さらにディレイ値設定部92から印刷タイミング信号生成部93内のディレイカウンター94にセットされる。
ステップS40では、吐出タイミングを早める。つまりディレイ値Dpを減少させる。印刷制御部81は、次回の吐出タイミングを決めるパラメーターVc,Vm,Vp,PGを補正部91へ出力する。補正部91は、これらのパラメーターVc,Vm,Vp,PGを用いて、前述の(1)式によりディレイ値Dpを算出する。前記(1)式により、ギャップPGが増大した場合、ディレイ値Dpは減少する。このディレイ値Dpは補正部91によってディレイ値設定部92に設定され、さらにディレイ値設定部92から印刷タイミング信号生成部93内のディレイカウンター94にセットされる。
ステップS41では、インクを吐出する。印刷制御部81は、印刷タイミング信号生成部93に吐出指令を出力する。この吐出指令を受け付けた印刷タイミング信号生成部93は、入力した基準パルス信号RS1を逓倍して生成した基準タイミング信号PRSのパルス入力時点からディレイカウンター94によりディレイ値Dpのカウントダウンを行う。そして、印刷タイミング信号生成部93は、ディレイカウンター94の計数値が「0(零)」に達するまで遅らせてから基準タイミング信号PRSを出力することで、印刷タイミング信号PTSを生成する。生成された印刷タイミング信号PTSは、ヘッドコントローラー51を介してヘッド駆動回路55へ出力される。ヘッド駆動回路55は、印刷タイミング信号PTSの入力時のタイミングで、吐出駆動素子群162を構成する各吐出駆動素子163に、吐出データに基づき駆動信号の中から選択された1つ又は2つの駆動パルスを印加することで、印刷ヘッド16の各ノズルからインク滴を吐出させる。このとき、吐出されたインク滴は、そのときのギャップPG及び媒体搬送速度Vpに応じて吐出タイミングが補正されているので、媒体P上の目標位置に着弾する。
ステップS42では、印刷を終了したか否かを判断する。印刷を終了していなければステップS32に戻り、ステップS32〜S42の各処理を、印刷を終了する(S42で肯定判定)まで繰り返す。印刷中は、その時々のギャップPG及び媒体搬送速度Vpに応じて印刷ヘッド16のインク吐出タイミングが補正されるので、印刷ヘッド16から吐出されたインク滴は媒体P上の目標位置に着弾する。このため、媒体Pには高い印刷品質の画像等が印刷される。そして、印刷を終了するとステップS43に進む。
ステップS43では、イメージセンサー39による計測を終了すると共に、印刷終了時点から媒体Pの排出に十分な回転量だけ搬送モーター35を駆動すると、搬送モーター35の駆動を停止し、これにより搬送動作を終了する。
次にジャム回避制御について説明する。まず図17及び図18を参照して、媒体Pの交差方向Zの変位量として、ジャム回避制御(図19)で使用する浮き量LUを計測する計測処理ルーチンについて説明する。ここで、浮き量LUの計測処理には図17及び図18に示す2通りが用意されている。はじめに図17を参照して、エンコーダー37を用いない計測処理ルーチンについて説明する。この計測側理ではジャムが発生し易い位置に配置されたイメージセンサー38を使用する。
まずステップS51において、媒体の先端を検出したか否かを判断する。この処理は、図14におけるステップS11と同様の処理である。コントローラー50は、イメージセンサー38が媒体Pの先端を検出するまで待機し、媒体Pの先端を検出すると、ステップS52に進む。
ステップS52では、n=1に設定する。すなわち、媒体Pの先端を検出した時点から単位時間ごとに計測処理を行い、何回目の計測処理であるかを示すn値の初期値を設定する(n=1)。
ステップS53では、イメージセンサーが取得した媒体の画像を基にオブジェクトサイズ値Snを計測する。この処理は図14のステップS13におけるオブジェクトサイズ値Snを計測する処理に同じである。このオブジェクトサイズ値Snは、媒体Pが交差方向Zに変位した場合に、その変位量に応じた量だけその変位した向きに増減する値をとる。このオブジェクトサイズ値Snは記憶部に保存される。
次のステップS54では、n=1であるか否かを判断する。n=1であればステップS55に進み、n=1でなければ、つまり2回目以降の計測処理時はステップS56に進む。
ステップS55では、初期浮き量を設定する。コントローラー50は、初期浮き量LUとして「0(零)」を設定する。ここで、媒体Pの先端を検出したn=1のときの媒体Pの交差方向Zの変位量である浮き量LUが「0(零)」であるとみなし、LU=0を設定する。
一方、ステップS56では、今回の計測値Snと前回の計測値Sn-1とから浮き変化量ΔLUnを算出する。浮き変化量ΔLUnは、式ΔLUn=D(Sn−Sn-1)により算出される。この浮き変化量ΔLUnは、媒体Pの交差方向Zの変位量を示すものであるので、前述のギャップ変化量ΔPGnに等しい(ΔLUn=ΔPGn)。ここで、Dは、前述のとおり、図10に示す撮像距離と解像度との関係を示すグラフ中の使用範囲における傾きから決まる比例係数である。
ステップS57では、現在の浮き量LUを算出する。すなわち、現在の浮き量LUを、式LU=LU+ΔLUnにより算出する。例えばn=2であれば、LU=LU1+ΔLU1を計算し、前回の浮き量LUに今回の浮き変化量ΔLUnを加算する。このため、毎回、前回の浮き量LUに今回の浮き変化量ΔLUn(但しn=1,2,3,…)を加算するため、浮き量LUは、初期浮き量LU=0に浮き変化量ΔLUn(但しn=1,2,3,…)の累積値を加算した値に等しい。なお、浮き量LUは、記憶部に保存される。
ステップS58では、媒体の後端を検出したか否かを判断する。コントローラー50は、イメージセンサー38により撮像された画像中の明度の差に基づき媒体Pの後端を検出する。媒体Pの後端を検出しなければステップS59で「n」をインクリメントした(n=n+1)後、ステップS53に戻る。一方、媒体Pの後端を検出すれば、当該ルーチンを終了する。以下、媒体Pの後端が検出されるまで(S58で肯定判定)、ステップS53〜S59の処理を繰り返す。この結果、単位時間ごとに現在の浮き量LUが更新される。こうしてイメージセンサー39が媒体Pの先端を検出してから後端を検出するまでの期間において、その時々の浮き量LUが取得される。
次に図18を参照して、エンコーダー37を用いた計測処理ルーチンについて説明する。
まずステップS61では、媒体の先端を検出したか否かを判断する。この処理は、図14におけるステップS11と同様の処理である。コントローラー50は、イメージセンサー38が媒体Pの先端を検出するまで待機し、媒体Pの先端を検出すると、ステップS62に進む。
ステップS62では、n=1に設定する。すなわち、媒体Pの先端を検出した時点から単位時間ごとに計測処理を行い、何回目の計測処理であるかを示すn値の初期値を設定する。
ステップS63では、イメージセンサーが取得した媒体の画像の変化を基に単位搬送量Anを計測する。この処理は図14のステップS13における単位搬送量Anを計測する処理に同じである。この単位搬送量Anは、媒体Pが交差方向Zに変位した場合、媒体の実際の単位搬送量に対して増減した値をとる。この単位搬送量Anは記憶部に保存される。
次のステップS64では、エンコーダーで単位搬送量Bnを計測する。すなわち、コントローラー50の速度検出部75は、エンコーダー37からのエンコーダー信号ESを基に同じパルス周期に生成された基準パルス信号RS1を入力し、その基準パルス信号RS1のパルスエッジを計数した単位時間当たりの計数値から単位搬送量Bnを取得する。この単位搬送量Bnは、搬送ローラー対42及び従動ローラー43等の搬送系の駆動速度である搬送駆動速度に等しい。例えば搬送ローラー対42及び搬送ベルト33と媒体Pとの間に滑りがなく搬送駆動速度Vdと媒体搬送速度Vpとが同じであり、かつ撮像距離Zgが浮き量=0のときの値に保たれていれば、単位搬送量An(媒体搬送速度Vp)と単位搬送量Bn(搬送駆動速度Vd)は基本的に等しくなる。一方、搬送ローラー対42及び搬送ベルト33と媒体Pとの滑りを無視できるとすると、搬送駆動速度Vdと媒体搬送速度Vpとが同じとみなすことができ、この状態で媒体Pが浮き上がって撮像距離Zgが変化すると、単位搬送量An(媒体搬送速度Vp)と単位搬送量Bn(搬送駆動速度Vd)は基本的にずれることになる。つまり、単位搬送量Anと単位搬送量Bnとのずれは撮像距離の変化、つまり媒体Pの浮き上がりによるものとみなすことができる。この単位搬送量Bnは記憶部に保存される。なお、搬送ローラー対42についてはその駆動ローラーの回転を検出する不図示のロータリーエンコーダー(エンコーダーの一例)から入力したエンコーダー信号のパルスエッジを計数した単位時間当たりの計数値から単位搬送量Bnを取得してもよい。
ステップS65では、現在の浮き量LUを算出する。すなわち、現在の浮き量LUを、式LU=K(Bn−An)により算出する。ここで、Kは、図10に示す撮像距離と解像度との関係を示すグラフ中の使用範囲における傾きから決まる比例係数である。なお、算出された浮き量LUは、記憶部に保存される。
ステップS66では、媒体の後端を検出したか否かを判断する。コントローラー50は、イメージセンサー38により撮像された画像中の明度の差に基づき媒体の後端を検出する。媒体の後端を検出しなければステップS67で「n」をインクリメントした(n=n+1)後、ステップS63に戻る。一方、媒体の後端を検出すれば、当該ルーチンを終了する。以下、媒体の後端が検出されるまで(S66で肯定判定)、ステップS63〜S67の処理を繰り返す、この結果、記憶部に保存される現在の浮き量LUは単位時間ごとに更新される。こうしてイメージセンサー39が媒体Pの先端を検出してから後端を検出するまでの期間において、その時々の浮き量LUが取得される。
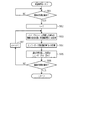
次に、図19を参照して、図17又は図18の計測処理で得られた浮き量LUを用いて行われるジャム回避制御ルーチンについて説明する。このジャム回避制御では、例えば先端部が浮き上がった媒体Pが搬送ローラー対42又は従動ローラー43にニップされず、ジャムが発生することを未然に回避するべく搬送モーター35の駆動を停止する。つまり、ジャムの原因となるほどの媒体Pの浮き上がりを検出すると、搬送モーター35の駆動を停止させることでジャムの発生を回避する。また、搬送ローラー対42又は従動ローラー43の近傍位置でジャム発生初期の媒体Pの浮き上がりを検出し、ジャム発生から早期に搬送動作を停止するべく搬送モーター35の駆動を停止する。つまり、ジャム発生初期の媒体Pの浮き上がりを検出すると、搬送モーター35の駆動を停止させることで、ジャムが酷くなることを回避する。
まずステップS71では、媒体の搬送を開始する。すなわち、コントローラー50は、搬送モーター35を駆動させ、カセット12c又は給送トレイ12Fから媒体Pを給送する。給送された媒体Pは、搬送ローラー対42及び従動ローラー43を通る経路で印刷開始位置へ向かって給送及び搬送される。例えば媒体Pの給送途中で、媒体Pの先端を停止中の搬送ローラー対42に突き当てることで媒体Pのスキュー(斜行)が取り除かれる。そして、スキュー除去後に搬送ローラー対42の駆動が開始されることで、スキュー除去後の媒体Pが印刷開始位置へ向かって搬送され、搬送ローラー対42及び従動ローラー43を通って搬送機構30の搬送ベルト33に渡され、回転する搬送ベルト33上に静電吸着された状態で搬送される。
次のステップS72では、計測処理を実行して浮き量LUを取得する。この計測処理は、前述の図17又は図18に示す計測処理ルーチンの実行により行われる。この計測処理の結果、イメージセンサー38が撮像した媒体Pの画像に基づいて、現在の浮き量LUが取得される。例えば媒体Pのカール等が原因で、媒体Pの先端部が浮き上がっていた場合、その浮き上がった媒体Pを撮像した画像に基づき取得される現在の浮き量LUは正の値をとる。
次のステップS73では、浮き量LUが閾値Usを超えたか否かを判断する。コントローラー50は、現在の浮き量LUが閾値Usを超えたか否かを判断する。この閾値Usは、媒体Pが搬送ローラー対42又は従動ローラー43にニップされずジャムの原因になる虞がある程度の浮き量に相当する値、かつジャム発生初期段階の浮き量に相当する値に設定されている。媒体Pが閾値Usを超えるほどまでは浮き上がっていない場合(LU≦Us)はステップS74に進み、媒体Pが閾値Usを超えるほど浮き上がっている場合(LU>Us)はステップS76に進む。
ステップS74では、印刷を終了したか否かを判断する。印刷を終了していなければステップS72に戻り、ステップS72〜S74の各処理を、印刷を終了する(S74で肯定判定)まで繰り返す。例えばジャムの原因になるほど媒体Pが浮き上がっていた場合、あるいは何らかの原因でジャムが発生しその初期段階の位置まで媒体Pが浮き上がった場合、その浮き量LUが閾値Usを超える(LU>Us)(S73で肯定判定)ため、ステップS75に移行する。
ステップS75では、印刷を停止しかつイメージセンサーによる計測を停止する。すなわち、コントローラー50は、搬送モーター35の駆動を停止させると共に、そのとき既に媒体Pへのインク滴の吐出による印刷が開始されていれば、印刷ヘッド16の駆動も停止させる。この結果、ジャムの発生が未然に防止されたり、ジャムを発生の初期段階で止めたりすることができる。例えばジャムが発生した際に搬送モーター35の駆動停止が遅れると、ジャムが酷くなって媒体Pを取り除く作業が面倒になるうえ、ジャムを発生した媒体Pが搬送ローラー対42間又は搬送ベルト33と従動ローラー43間に食い込んでローラーの表面や搬送ベルト33の表面等を傷める虞もある。これに対して、本実施形態では、ジャム発生の初期段階で直ちに搬送動作が停止されるので、ジャムの媒体Pを比較的簡単に取り除くことができるうえ、ジャムの媒体Pが、搬送ローラー対42、又は搬送ベルト33及び従動ローラー43の表面等を傷めることも回避できる。
一方、ステップS73で浮き量LUが閾値Usを超えることなく印刷を終了した場合(S74で肯定判定)は、ステップS76に進む。
ステップS76では、イメージセンサー38による計測を終了すると共に、媒体Pの排出に十分な回転量だけ搬送モーター35を駆動すると、搬送モーター35の駆動を停止し、これにより搬送動作を終了する。
以上詳述した第1実施形態によれば、以下に示す効果を得ることができる。
(1)印刷装置11は、媒体Pに印刷する印刷ユニット15と、媒体Pを撮像するイメージセンサー38,39とを備える。コントローラー50は、イメージセンサー38,39が異なる時刻に媒体Pを撮像して得た複数の画像に基づいて、媒体Pの被印刷面Paと交差する交差方向Zの変位量を検出し、その変位量に応じて搬送装置14と印刷ユニット15とを制御する。よって、媒体Pの例えば浮き上がりに起因する印刷上の不具合を抑制又は軽減できる。例えば媒体Pに対する印刷位置の目標位置からのずれ、印刷ヘッド16への媒体Pの擦れ、媒体Pのジャムを、抑制又は軽減できる。
(2)媒体Pを搬送する搬送装置14を構成する搬送ベルト33の駆動速度Vd(搬送速度の一例)を検出する速度検出部75を備える。コントローラー50は、イメージセンサー38,39が異なる時刻に媒体Pを撮像して得た複数の画像に基づく単位搬送量An(媒体搬送速度Vp)と、速度検出部75が検出した単位搬送量Bn(搬送駆動速度Vd)とに基づき、媒体Pの交差方向Zの変位量を取得する。よって、イメージセンサー38,39と速度検出部75とを用いて、媒体Pの交差方向Zの変位量を取得できる。
(3)搬送装置14の駆動量を検出可能なエンコーダー37を更に備える。速度検出部75は、エンコーダー37の出力信号を基に前記第2搬送速度を取得する。よって、イメージセンサー38,39が異なる時刻に媒体Pを撮像して得た複数の画像に基づく単位搬送量An(第1搬送速度の一例)と、エンコーダー37の出力信号に基づく媒体Pの単位搬送量Bn(第2搬送速度の一例)とに基づいて媒体Pの交差方向Zの変位量を取得できる。このため、エンコーダー37とイメージセンサー38,39とを用いて、媒体Pの交差方向Zの変位量を取得できる。
(4)コントローラー50は、媒体搬送速度Vp(第1搬送速度の一例)が搬送駆動速度Vd(第2搬送速度の一例)よりも速ければ、媒体Pがイメージセンサー38,39に近づく方向へ変位し、媒体搬送速度Vpが搬送駆動速度Vdよりも遅ければ、媒体Pがイメージセンサー38,39から遠ざかる方向へ変位したものとする。よって、媒体Pが交差方向Zに変位した向きに応じて印刷ヘッド16を制御できる。
(5)コントローラー50は、イメージセンサー38,39が単位時間ごとに媒体Pを撮像して得た画像ID中で着目するオブジェクトOJを取得し、オブジェクトOJの単位時間当たりの移動量である単位搬送量Anの差分又は単位時間当たりのオブジェクトサイズ値Snの差分に基づいて、媒体Pの交差方向Zの変位量を取得する。よって、速度検出部75による搬送駆動速度Vd(第2搬送速度の一例)を用いなくても、媒体Pの交差方向Zの変位量を取得できる。例えば速度検出部75の廃止も可能になる。
(6)コントローラー50は、イメージセンサー38,39が媒体Pを撮像して得た画像ID中のオブジェクトOJのオブジェクトサイズ値Snを単位時間ごとに取得し、前回の画像中のオブジェクトOJのオブジェクトサイズ値Sn-1と今回の画像中のオブジェクトOJのオブジェクトサイズ値Snとの差分に基づき、媒体Pの交差方向Zの変位量を取得する。よって、速度検出部75が検出した搬送駆動速度Vd(第2搬送速度の一例)を用いなくても、媒体Pの交差方向Zの変位量を取得できる。
(7)コントローラー50は、今回のオブジェクトOJのオブジェクトサイズ値Snが前回のオブジェクトOJのオブジェクトサイズ値Sn-1に対して大きいほど、媒体Pの印刷ヘッド16に近づく方向の浮き上がり量LU(変位量の一例)が大きいものとする。よって、媒体Pを撮像して得た画像IDを基に媒体Pの浮き上がり量を検出できる。媒体Pの搬送装置14の搬送ベルト33又は搬送ローラー対42、さらには従動ローラー43に対する滑りや搬送装置14の駆動速度Vdの変動が発生しても、これらの要因に影響されずに媒体Pの交差方向Zの変位量を取得できる。
(8)コントローラー50は、前回のオブジェクトサイズ値Sn-1と今回のオブジェクトサイズ値Snとの差分に基づき単位変位量(ΔPGn,ΔLUn)を取得し、単位変位量を累積して媒体の交差方向Zの変位量を取得する。よって、媒体Pの搬送装置14の搬送ベルト33又は搬送ローラー対42、さらには従動ローラー43に対する滑りや搬送装置14の駆動速度Vdの変動が発生しても、これらの要因に影響されず媒体Pの交差方向Zの変位量(ΔPG)を取得できる。
(9)コントローラー50は、変位量に応じて印刷ヘッド16と媒体PとのギャップPGを取得する。よって、印刷ヘッド16をギャップPGに応じて制御できる。
(10)イメージセンサー38,39は、印刷ユニット15と媒体Pとの相対移動方向において、媒体Pにおける印刷ヘッド16が印刷する前の未印刷領域を撮像可能な位置に配置されている。コントローラー50は、ギャップPGに応じて液体の一例としてインクを吐出して媒体Pに印刷する液体吐出方式の印刷ヘッド16の吐出タイミングを制御する。よって、媒体Pの交差方向Zの変位によってギャップPGが変動しても、媒体Pに対するインクの着弾位置のずれを小さく抑えることができる。この結果、媒体Pに適切な印刷を施すことができる。
(11)コントローラー50は、変位量の一例である浮き量LUが閾値Usを超えると、搬送装置14の動力源である搬送モーター35の駆動を停止させる。例えばジャムが発生して媒体Pの交差方向Zの浮き量LUが閾値Usを超えると、搬送部の駆動が停止される。この結果、ジャム発生後、比較的速やかに搬送部の駆動が停止されることで、ジャムを軽減できる。
(12)コントローラー50は、印刷ヘッド16と媒体Pとのギャップを調整するギャップ調整装置52を変位量に応じて制御する。浮き上がった媒体Pが印刷ヘッド16のノズル開口面16aを擦ることを回避できる。例えば媒体Pがノズル開口面16aを擦ると、ノズル161内のインクメニスカスの破壊や、ノズル161内への紙粉の混入等によるインク吐出不良の発生が心配される。しかし、媒体Pが閾値PGsを超えるほど浮き上がると、印刷ユニット15が上昇して印刷ヘッド16が上方へ退避するので、媒体Pがノズル開口面16aを擦ることに起因するインク吐出不良の発生を回避できる。
(13)印刷ユニット15が媒体Pに印刷する印刷方法において、異なる時刻に媒体Pを撮像して得た複数の画像に基づいて媒体Pの被印刷面Paと交差する方向の変位量を検出する検出ステップ(図14、図15、図16のステップS32、図17、図18、図19のステップS72)を備える。また、印刷方法においては、変位量に基づいて少なくとも印刷ヘッド16を制御する制御ステップ(図16のステップS33,S34、ステップS36〜S41、図19のステップS73,S75)を備える。この方法によれば、上記(1)の効果と同様の効果を得ることができる。
(14)イメージセンサー39を、印刷ヘッド16と媒体Pの搬送経路を挟んで対向する位置に配置した場合は、印刷ヘッド16から吐出されたインクから媒体Pによってイメージセンサー39を保護できる。特に搬送機構30を、媒体Pを搬送する複数の搬送ベルト33を備えたベルト搬送機構30Aとし、イメージセンサー39を、複数の搬送ベルト33間の隙間OPに配置することで、イメージセンサー39によって隙間OPから媒体Pの裏面を撮像する。よって、イメージセンサー39にインクを付着しにくく、インクの付着に起因するイメージセンサー39の検出精度の低下を抑制できる。
(15)イメージセンサー39を、搬送位置と退避位置との間を移動可能な搬送機構30に取り付けた場合、クリーニング時にイメージセンサー39は、搬送機構30と共に印刷ヘッド16の吐出対象エリアから退避する。このため、クリーニング時に印刷ヘッド16から排出されたインクがイメージセンサー39に付着することが抑制される。よって、インクの付着に起因するイメージセンサー39の検出精度の低下が抑制される。
(第2実施形態)
次に図20及び図21を参照して、第2実施形態について説明する。本実施形態は、印刷装置11がシリアルプリンターの例である。第1実施形態の図1において印刷ユニット15がシリアル印刷方式に置き換わった点が異なる。なお、第1実施形態と共通の構成は説明を省略し、特に異なる点のみを説明する。
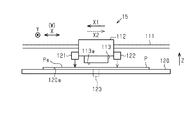
図20に示すように、印刷部の一例としての印刷ユニット15は、媒体Pの搬送方向Yと交差する幅方向Wに沿って延びるガイド部材111に案内されて走査方向X(幅方向Wに同じ)に移動可能なキャリッジ112と、キャリッジ112の下側に設けられた印刷ヘッド113とを備える。走査方向Xにキャリッジの移動範囲よりも少し長い所定距離を隔てた両側に配置された一対のプーリー114には無端状のベルト115が巻き掛けられており、キャリッジ112はベルト115の一部に固定されている。一方のプーリー114はキャリッジモーター116の出力軸が連結されている。キャリッジモーター116が正逆転駆動されてベルト115が正転・逆転することにより、キャリッジ112は走査方向Xへの往復動が可能となっている。キャリッジ112の背面側にはエンコーダーの一例としてのリニアエンコーダー117が設けられている。リニアエンコーダー117は、キャリッジ112の移動経路に沿って張設されたリニアスケール118と、キャリッジ112の背面部にリニアスケール118を読取り可能な状態で固定されたセンサー119とを備える。センサー119はキャリッジ112の移動距離に比例する数のパルスを含むエンコーダーパルス信号をコントローラー50へ出力する。コントローラー50は、リニアエンコーダー117から入力したエンコーダーパルス信号のパルスエッジの数を不図示のカウンターにより計数することで、その計数値によりキャリッジ112の走査方向Xにおける位置(キャリッジ位置)を取得する。
する。
図21に示すように、キャリッジ112の移動経路に対して下側に対向する位置には、走査方向Xに沿って延びる支持台120が配置されている。搬送された媒体Pは支持台120の上面からなる支持面120aに支持されることで、印刷ヘッド113のノズル開口面113aと媒体PとのギャップPGが一定に保持される。印刷装置11は、キャリッジ112を支持台120の支持面120aに対して接近・離間が可能な方向(交差方向Z)に移動可能な不図示のギャップ調整装置を備える。ギャップPGは、このギャップ調整装置により媒体種(例えば用紙種)に応じて決まるギャップPG0に調整される。但し、ギャップPGは、媒体Pが支持面120aに対して被印刷面と交差する方向に浮き上がると、浮き上がり量が「0(零)」であるときのギャップPG0に対して小さくなる側へ変化する。
図20及び図21に示すように、キャリッジ112には走査方向Xの両側に媒体Pを撮像可能な一対のイメージセンサー121,122が取り付けられている。イメージセンサー121,122は、キャリッジ112と媒体Pとの相対移動方向(走査方向X)において、媒体Pにおける印刷ヘッド16により印刷される前の未印刷領域を撮像可能な位置に配置されている。コントローラー50が、図14〜図16に示された各ルーチンを実行する際は、一対のイメージセンサー121,122のうちキャリッジ112の進行方向前側に位置する一方のイメージセンサーが媒体Pを撮像した画像が用いられる。すなわち、キャリッジ112が図20及び図21における往動方向X1へ移動する際はそのとき進行方向前側(同図では左側)に位置する第1イメージセンサー121が媒体Pを撮像した画像が用いられる。一方、キャリッジ112が図20及び図21における復動方向X2へ移動する際はそのとき進行方向前側(同図では右側)に位置する第2イメージセンサー122が媒体Pを撮像した画像が用いられる。
コントローラー50では、進行方向前側のイメージセンサーが撮像した画像に基づいて取得された現在のギャップPG及び媒体搬送速度Vp等に基づいて印刷タイミング信号PTSが生成される。このため、媒体Pが多少浮き上がっても、印刷ヘッド113の吐出タイミングが補正されるため、インク滴が媒体P上の目標位置に着弾し、適切な位置にドットが形成される。
また、コントローラー50は、検出された浮き量LUが閾値Usを超えた場合(LU>Us)、不図示のギャップ調整装置を駆動してキャリッジ112と共に印刷ヘッド113を上昇させることにより、浮き上がった媒体Pがノズル開口面113aを擦ることを回避させる。
なお、図21に示すように支持台120側にイメージセンサー123を設けてもよい。図21の例では、印刷ヘッド113の最上流ノズルよりも搬送方向Yの上流側の位置にイメージセンサー123が媒体Pを裏面側から撮像可能な状態で埋設されている。このイメージセンサー123は、媒体Pの裏面を撮像した画像をコントローラー50へ出力し、その画像を基にコントローラー50が媒体Pの支持面120aからの浮き上がりを検出する。そして、コントローラー50は、浮き量LUが閾値Usを超えると、不図示のギャップ調整装置を駆動させてキャリッジ112と共に印刷ヘッド113を上昇させることで、媒体Pが印刷ヘッド113のノズル開口面113aを擦ることを回避できる。
なお、キャリッジ112の移動経路よりも搬送方向Yの上流側には、第1実施形態と同様のイメージセンサー38が配設されており、コントローラー50は、イメージセンサー38が撮像した画像に基づいて検出した媒体Pの浮き量LUが閾値Usを超えると、搬送モーターの駆動を停止させることにより媒体Pのジャムの発生を回避する。
このようなシリアル式の印刷装置11であっても、第1実施形態の(1)〜(14)の効果と同様又は同種の効果を得ることができるうえ、さらに以下の効果が得られる。
(15)印刷ユニット15は、媒体Pの搬送方向Yと交差する幅方向Wに移動可能であり、イメージセンサー121,122は、キャリッジ112の移動方向(走査方向X)の両側に一対設けられている。コントローラー50は、一対のイメージセンサー121,122のうちキャリッジ112の移動方向先方側に配置された一方のイメージセンサーが撮像した画像に基づき取得した変位量に応じたギャップPGに基づいて印刷ヘッド113の吐出タイミングを制御する。よって、媒体Pのこれから印刷される未印刷領域をイメージセンサー121,122で撮像した画像に基づいてギャップPGを比較的正確に検出でき、その検出したギャップPGに応じた適切な吐出タイミングでインクを吐出することで、媒体Pに適切な印刷を施すことができる。また、コントローラー50は、前記第1実施形態と同様に、吐出タイミングの制御の他、ジャム回避制御、ヘッド擦れ回避制御を行うことができる。
なお、上記実施形態は、以下に示す形態に変更もできる。
・搬送機構30と印刷ヘッド16とのうち少なくとも一方の制御を変位量に応じて制御すればよい。例えば印刷ヘッド16の吐出タイミング補正のみを行ってもよい。また、ジャム回避制御のみを行ってもよいし、ヘッド擦れ回避制御のみ行ってもよい。また、吐出タイミング補正とジャム回避制御との2つを行ったり、吐出タイミング補正とヘッド擦れ回避制御との2つを行ったり、さらにジャム回避制御とヘッド擦れ回避制御との2つを行ったりしてもよい。また、コントローラー50が、得られたギャップPGを正規のギャップPG0に近づけるようにギャップ調整装置を制御して印刷ユニット15を交差方向に移動させる制御を行ってもよい。
・オブジェクトOJのサイズ(オブジェクトサイズ値Sn)に替えて単位搬送量Anを用いて、媒体Pの変位量を取得してもよい。印刷モードから決まる搬送速度を一定とみなしてよい場合は、イメージセンサーにより単位搬送量An(媒体搬送速度)を取得し、その単位搬送量Anとそのときの印刷モードに応じた正規のギャップPG0にあるときの既知の単位搬送量A0(正規の媒体搬送速度)との差に基づいてギャップ変化量(=D(An−A0))を取得してもよい。この場合、媒体を印刷ヘッドと同じ側からイメージセンサーで撮像する場合、単位搬送量Anが基準単位搬送量A0よりも小さければ、媒体Pが印刷ヘッド16から遠ざかっており、逆に単位搬送量Anが基準単位搬送量A0よりも大きければ、媒体Pが印刷ヘッド16に近づいていると判断される。また、ギャップPGを、式PG=PG0+D(An−A0)により算出し、ギャップPGに応じて、吐出タイミング補正とヘッド擦れ回避制御とのうち少なくとも一方を行えばよい。
・オブジェクトは、媒体の印刷領域以外の余白に記したマークでもよく、そのマークを異なる時刻に撮像した複数の画像に基づいて媒体の交差方向の変位量を取得してもよい。また、マークは印刷に限定されず、針で刺した小孔やギザローラー等の鋭利な歯を媒体に押し当てて一定のピッチで形成した小さな凹部(傷)でもよい。
・エンコーダーは、ローラーの回転を検出するロータリーエンコーダーに限定されず、搬送ベルトの周縁部に全周に亘って形成された磁気スケール等のリニアスケールを磁気センサー等のセンサーで検出するリニアエンコーダーでもよい。
・吐出タイミング補正に使用するイメージセンサーの配置位置は、印刷ヘッドの最上流ノズルよりも下流側でもよい。印刷済みの面でもオブジェクトの追跡が可能でれば、媒体の交差方向Zの変位量は検出できる。
・第1実施形態において、イメージセンサー39を幅方向Wに複数個設けてもよい。この場合、各印刷ヘッド16を各イメージセンサー39により得られた各変位量に応じて個別に吐出タイミング補正してもよい。
・イメージセンサー38を搬送方向の異なる位置に一対設け、一対のイメージセンサー38により得た各変位量の差に基づいてジャム発生の有無を判定してもよい。
・ジャム回避制御用のイメージセンサーは、印刷ヘッドよりも搬送方向下流側に配置された排出ローラー対の上流側の位置でもよい。
・吐出タイミング補正用のイメージセンサーとヘッド擦れ回避制御用のイメージセンサーとを別々に設けてもよい。
・速度検出部は、搬送ベルト33の表面又はベルト搬送機構30Aの駆動側のローラー31の外周面をイメージセンサーで異なる時刻で撮像して得た画像に基づいて搬送部が媒体Pを搬送する第2搬送速度を検出するものでもよい。また、搬送部が搬送方向Yに支持台を挟んで両側に位置する搬送ローラー対を備えた構成である場合は、搬送ローラー対を構成する駆動ローラーの回転軸の外周面をイメージセンサーで撮像し、イメージセンサーが異なる時刻で回転軸を撮像して得た複数の画像に基づいて搬送部が媒体Pを搬送する第2搬送速度を検出するものでもよい。
・速度検出部を廃止してもよい。例えば搬送部の動力源(搬送モーター35)をフィードフォワード制御すればよい。
・印刷装置がインクジェット方式(液体吐出方式)の場合、吐出される液体の一例としてのインクは、一般的な水性インク及び油性インク並びにジェルインク、ホットメルトインク等の各種液体組成物であればよい。また、コーティング用のクリアインクでもよい。また、印刷装置を使ってインク以外の液体を吐出して媒体に印刷してもよい。
・印刷装置は、ライン式プリンターやシリアル式プリンターに限定されず、搬送部により印刷位置へ搬送された媒体Pに対して例えばキャリッジが主走査方向と副走査方向との2方向に移動して媒体に印刷するラテラル式プリンターでもよい。
・印刷装置は、インクジェット方式の他、ドットインパクト方式や電子写真方式のプリンターでもよい。また、印刷装置は、印刷専用機に限らず、スキャナー装置を備え、コピー機能及びスキャナー機能を有する複合機であってもよい。この場合、スキャナー装置において搬送ローラー対の搬送方向上流側にイメージセンサー38を配置してジャム回避制御を行ってもよい。
・コントローラー50内の印刷制御部81内に構築される各機能部は、プログラムを実行するコンピューターによりソフトウェアで実現されたり、例えばFPGA(field-programmable gate array)やASIC(Application Specific IC)等の電子回路によりハードウェアで実現されたり、ソフトウェアとハードウェアとの協働により実現されたりしてもよい。
・媒体は、用紙に限定されず、樹脂製のフィルムやシート、樹脂と金属の複合体フィルム(ラミネートフィルム)、織物、不織布、金属箔、金属フィルム、セラミックシートなどの媒体であってもよい。また、媒体は、用紙やシート等の平坦形状のものに限らず、円柱、円錐、多角錐等の所定形状を有する立体物でもよい。
・印刷装置は、用紙等の平面状の媒体に印刷を行う印刷装置に限らず、例えばインクジェット方式で樹脂液滴を吐出して三次元立体物を成形する三次元立体物成形用の印刷装置でもよい。この場合、媒体は樹脂液滴の吐出対象の台紙又はシート状基板でもよい。この種の三次元立体物成形用の印刷装置であっても、ギャップに応じた吐出タイミング補正を行うことにより三次元立体物の成形精度を高めることができる。また、ヘッド擦れ回避制御を行えば印刷ヘッドへの媒体の擦れを回避でき、ジャム回避制御を行えばジャムを回避又は軽減できる。