JP2017144580A - 造型装置 - Google Patents
造型装置 Download PDFInfo
- Publication number
- JP2017144580A JP2017144580A JP2016026066A JP2016026066A JP2017144580A JP 2017144580 A JP2017144580 A JP 2017144580A JP 2016026066 A JP2016026066 A JP 2016026066A JP 2016026066 A JP2016026066 A JP 2016026066A JP 2017144580 A JP2017144580 A JP 2017144580A
- Authority
- JP
- Japan
- Prior art keywords
- nozzle
- rotating shaft
- drive mechanism
- shaft
- outer peripheral
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images

Abstract
【課題】軸の外周面に造形物を成型できるようにする。【解決手段】造型装置は、回転駆動機構51と、回転駆動機構51によって回転駆動され、回転駆動機構51の軸と同軸となるように回転軸90を保持する保持部52と、回転軸90の径方向外方に配され、硬化性材料を回転軸90の外周面に向けて回転軸90の径方向内方に吐出するノズル30と、ノズル30が回転軸90に対して相対的に回転軸90の軸方向に移動するようにノズル30又は保持部52を駆動する直動駆動機構20と、を備える。【選択図】図1
Description
本発明は、硬化性材料を回転軸の径方向内方へ吐出することによって回転軸の外周面に造型物を成型する造型装置に関する。
特許文献1には、造型テーブルの上方に配されたノズルが造型テーブルに対してX方向、Y方向、Z方向に相対移動及び回転するように、造型テーブルの位置制御をXY軸制御装置、Z軸制御装置及びθ軸制御装置によって行いつつ、ノズルから下方に向けて溶融素材を吐出する技術が開示されている。特許文献1では、ノズルや造型テーブルがX方向(X軸)、Y方向(Y軸)、Z方向(Z軸)及びθ軸に対してどのような向きになっているか明らかにされていないものの、ノズルから吐出された溶融素材が造型テーブル上に積層されるので、造形物が造型テーブルの垂直方向に成長するように成型される。
特許文献1に記載の技術を利用して、軸の外周面に造形物を成型するには、軸を倒伏した状態で造型テーブル上に設置する必要がある。そうした場合、軸の外周面全体に溶融素材を積層することができない。一方、軸を立てた状態で造型テーブル上に設置すると、ノズルから吐出された溶融素材が軸の外周面に沿って下方に落下するので、溶融素材が軸の外周面に付着せず、軸の外周面に造形物を成型することができない。
そこで、本発明は上記事情に鑑みてなされたものであり、本発明が解決しようとする課題は、軸の外周面に造形物を成型できるようにすることである。
そこで、本発明は上記事情に鑑みてなされたものであり、本発明が解決しようとする課題は、軸の外周面に造形物を成型できるようにすることである。
上記目的を達成するための主たる発明は、回転駆動機構と、前記回転駆動機構によって回転駆動され、前記回転駆動機構の軸と同軸となるように回転軸を保持する保持部と、前記回転軸の径方向外方に配され、硬化性材料を前記回転軸の外周面に向けて前記回転軸の径方向内方に吐出するノズルと、前記ノズルが前記回転軸に対して相対的に前記回転軸の軸方向に移動するように前記ノズル又は前記保持部を駆動する直動駆動機構と、を備える造型装置である。
本発明の他の特徴については、後述する明細書及び図面の記載により明らかにする。
本発明によれば、回転軸の外周面に造形物を成型することができる。
後述する明細書及び図面の記載から、少なくとも以下の事項が明らかとなる。
回転駆動機構と、前記回転駆動機構によって回転駆動され、前記回転駆動機構の軸と同軸となるように回転軸を保持する保持部と、前記回転軸の径方向外方に配され、硬化性材料を前記回転軸の外周面に向けて前記回転軸の径方向内方へ吐出するノズルと、前記ノズルが前記回転軸に対して相対的に前記回転軸の軸方向に移動するように前記ノズル又は前記保持部を駆動する直動駆動機構と、を備える造型装置が明らかとなる。
これにより、ノズルが回転軸の径方向内方へ硬化性材料を吐出するので、ノズルから吐出された硬化性材料が回転軸の外周面又はその外周面に堆積済みの層に付着する。また、直動駆動機構によりノズルが回転軸に対して相対的に回転軸の軸方向に移動され、回転駆動機構により回転軸が回転されるので、硬化性材料を回転軸の外周面全体に積層することができる。よって、回転軸の外周面に造形物を成型することができる。
これにより、ノズルが回転軸の径方向内方へ硬化性材料を吐出するので、ノズルから吐出された硬化性材料が回転軸の外周面又はその外周面に堆積済みの層に付着する。また、直動駆動機構によりノズルが回転軸に対して相対的に回転軸の軸方向に移動され、回転駆動機構により回転軸が回転されるので、硬化性材料を回転軸の外周面全体に積層することができる。よって、回転軸の外周面に造形物を成型することができる。
前記回転駆動機構が前記保持部を間欠的に回転駆動し、前記保持部の一時停止中に前記直動駆動機構が前記ノズル又は前記保持部を前記回転軸の軸方向に駆動することが望ましい。
また、前記ノズルの吐出方向が鉛直下方であり、前記回転軸の軸方向が水平方向であることが望ましい。
これにより、保持部及び回転軸の一時停止中にノズルが回転軸に対して相対的に回転軸の軸方向に移動する際に、ノズルが硬化性樹脂を吐出して、ノズルの先端から吐出される硬化性材料が回転軸の外周面の母線をなぞるよう堆積される。回転軸の一時停止中に硬化性材料が堆積されるので、回転軸の外周面又はその外周面に堆積済みの層に付着した硬化性樹脂が安定する。
また、前記ノズルの吐出方向が鉛直下方であり、前記回転軸の軸方向が水平方向であることが望ましい。
これにより、保持部及び回転軸の一時停止中にノズルが回転軸に対して相対的に回転軸の軸方向に移動する際に、ノズルが硬化性樹脂を吐出して、ノズルの先端から吐出される硬化性材料が回転軸の外周面の母線をなぞるよう堆積される。回転軸の一時停止中に硬化性材料が堆積されるので、回転軸の外周面又はその外周面に堆積済みの層に付着した硬化性樹脂が安定する。
前記造型装置が、前記回転軸の軸方向及び前記ノズルの吐出方向に対して直交する方向に前記ノズルが前記回転軸に対して相対的に移動するように前記ノズル又は前記保持部を駆動する第二直動駆動機構を更に備えることが望ましい。
これにより、誤差により回転軸が回転駆動機構の軸に対して偏角していても、直動駆動機構による移動と第二直動駆動機構による移動との組み合わせによってノズルを回転軸の軸心や外周面の母線に沿って移動することができる。
これにより、誤差により回転軸が回転駆動機構の軸に対して偏角していても、直動駆動機構による移動と第二直動駆動機構による移動との組み合わせによってノズルを回転軸の軸心や外周面の母線に沿って移動することができる。
前記造型装置が、前記ノズルの吐出方向に対して平行な方向に前記ノズルが前記回転軸に対して相対的に移動するように前記ノズル又は前記保持部を駆動する第三直動駆動機構を更に備えることが望ましい。
これにより、硬化性材料が回転軸の外周面に積層されることによって回転軸の外周面の層の厚みが増加しても、層表面とノズルとの間隔を適切な距離に制御することができる。
これにより、硬化性材料が回転軸の外周面に積層されることによって回転軸の外周面の層の厚みが増加しても、層表面とノズルとの間隔を適切な距離に制御することができる。
前記造型装置が、前記回転軸が金属材料からなり、前記回転軸の外周面が凹凸に形成され、前記ノズルが前記硬化性材料として熱可塑性樹脂を吐出することが望ましい。
これにより、ノズルから吐出された熱可塑性樹脂が回転軸の外周面に定着しやすくなる。よって、熱可塑性樹脂からなる造型物と金属材料からなる回転軸とを一体化することができる。
これにより、ノズルから吐出された熱可塑性樹脂が回転軸の外周面に定着しやすくなる。よって、熱可塑性樹脂からなる造型物と金属材料からなる回転軸とを一体化することができる。
===実施形態===
以下、図面を参照して、本発明の実施形態について説明する。但し、以下に述べる実施形態には、本発明を実施するために技術的に好ましい種々の限定が付されている。そのため、本発明の範囲を以下の実施形態及び図示例に限定するものではない。
以下、図面を参照して、本発明の実施形態について説明する。但し、以下に述べる実施形態には、本発明を実施するために技術的に好ましい種々の限定が付されている。そのため、本発明の範囲を以下の実施形態及び図示例に限定するものではない。
<造形装置について>
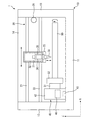
図1は造型装置1の正面図であり、図2は造型装置1の側面図である。
図1及び図2に示すように、造型装置1は、機枠10と、ノズル30と、回転駆動機構51と、チャック(保持部)52と、X軸方向の直動駆動機構20と、Y軸方向の直動駆動機構40と、Z軸方向の直動駆動機構(昇降部35)とを備える。ここで、X軸、Y軸及びZ軸は互いに直交する。
図1は造型装置1の正面図であり、図2は造型装置1の側面図である。
図1及び図2に示すように、造型装置1は、機枠10と、ノズル30と、回転駆動機構51と、チャック(保持部)52と、X軸方向の直動駆動機構20と、Y軸方向の直動駆動機構40と、Z軸方向の直動駆動機構(昇降部35)とを備える。ここで、X軸、Y軸及びZ軸は互いに直交する。
<機枠について>
機枠10は板状のベース部11、サイド部12,13及びリア部14を有する。サイド部12,13がベース部11の左右両側部にそれぞれ立設され、リア部14がベース部11の後部に立設され、リア部14によってサイド部12,13の後部が連結されている。
機枠10は板状のベース部11、サイド部12,13及びリア部14を有する。サイド部12,13がベース部11の左右両側部にそれぞれ立設され、リア部14がベース部11の後部に立設され、リア部14によってサイド部12,13の後部が連結されている。
<X軸方向の直動駆動機構について>
X軸方向の直動駆動機構20は、リニアガイド部材21,22、キャリッジ25、X軸方向直動伝動機構及びモーター26を有する。
リニアガイド部材21,22の左右両端部がサイド部12,13に支持され、リニアガイド部材21,22が左右に延在するようにサイド部12,13間に架設されている。リニアガイド部材21,22の延びる方向がX軸方向である。
X軸方向の直動駆動機構20は、リニアガイド部材21,22、キャリッジ25、X軸方向直動伝動機構及びモーター26を有する。
リニアガイド部材21,22の左右両端部がサイド部12,13に支持され、リニアガイド部材21,22が左右に延在するようにサイド部12,13間に架設されている。リニアガイド部材21,22の延びる方向がX軸方向である。
リニアガイド部材21,22には、キャリッジ25が摺動自在に取り付けられている。キャリッジ25はリニアガイド部材21,22に沿ってX軸方向に移動可能に設けられている。モーター26の動力がX軸方向直動伝動機構によってキャリッジ25に伝動し、モーター26によってキャリッジ25がX軸方向に移動される。X軸方向直動伝動機構は例えばベルト伝動機構、チェーン伝動機構、ボールねじ伝動機構又はピニオンラック機構である。
<Z軸方向の直動駆動機構及びノズルについて>
キャリッジ25には、ノズル30及び昇降部35が搭載されている。ノズル30は、その先端が鉛直下方に向けられた状態で昇降部35を介してキャリッジ25に取り付けられている。昇降部35はノズル30をZ軸方向に駆動するものである。
キャリッジ25には、ノズル30及び昇降部35が搭載されている。ノズル30は、その先端が鉛直下方に向けられた状態で昇降部35を介してキャリッジ25に取り付けられている。昇降部35はノズル30をZ軸方向に駆動するものである。
<熱可塑性樹脂の供給系について>
キャリッジ25には、ノズル30及び昇降部35の他に、タンク31、ヒータ33及び供給部34も搭載されている。
ノズル30は配管を介してタンク31に連結されている。タンク31には熱可塑性樹脂が貯留されている。タンク31及びノズル30にはヒータ33が設けられており、タンク31内及びノズル30内の熱可塑性樹脂がヒータ33によって加熱されて溶融される。ヒータ33によって溶融した樹脂が供給部34によってタンク31からノズル30の先端に送られて、供給部34の圧力によりノズル30が溶融樹脂をその先端から鉛直下方へ吐出する。ノズル30の吐出方向はZ軸方向に対して平行であり、X軸方向及びY軸方向に対して直交する。
<Y軸方向の直動駆動機構について>
Y軸方向の直動駆動機構40はリニアガイド部材41、移動体42、Y軸方向直動伝動機構及びモーター46を有する。
リニアガイド部材41は、前後に延在するようにベース部11上に設けられている。上から又は下から見て、リニアガイド部材41がリニアガイド部材21,22に直交する。リニアガイド部材41が延びる方向がY軸方向である。
Y軸方向の直動駆動機構40はリニアガイド部材41、移動体42、Y軸方向直動伝動機構及びモーター46を有する。
リニアガイド部材41は、前後に延在するようにベース部11上に設けられている。上から又は下から見て、リニアガイド部材41がリニアガイド部材21,22に直交する。リニアガイド部材41が延びる方向がY軸方向である。
リニアガイド部材41には、移動体42が摺動自在に取り付けられている。移動体42はリニアガイド部材41に沿ってY軸方向に移動可能に設けられている。モーター46の動力がY軸方向直動伝動機構によって移動体42に伝動し、モーター46によって移動体42がY軸方向に移動される。Y軸方向直動伝動機構は例えばベルト伝動機構、チェーン伝動機構、ボールねじ伝動機構又はピニオンラック機構である。
<回転駆動機構、チャック及び回転軸について>
移動体42には回転駆動機構(例えばモーター)51が取り付けられて、回転駆動機構51の動力出力軸がリニアガイド部材21,22に対して平行に設けられている。この回転駆動機構51の動力出力軸には、回転軸90を保持するチャック52が取り付けられている。回転軸90はチャック52に対して着脱可能である。回転軸90がチャック52に固定された状態では、回転軸90と回転駆動機構51の動力出力軸が同軸状に配置される。但し、チャック52に対する回転軸90の取付誤差が生じずに、回転軸90と回転駆動機構51の動力出力軸が完全に同軸状に配置されることもあるが、チャック52に対する回転軸90の取付誤差が生じて、回転軸90が回転駆動機構51の動力出力軸に対して僅かに偏角することもある。
移動体42には回転駆動機構(例えばモーター)51が取り付けられて、回転駆動機構51の動力出力軸がリニアガイド部材21,22に対して平行に設けられている。この回転駆動機構51の動力出力軸には、回転軸90を保持するチャック52が取り付けられている。回転軸90はチャック52に対して着脱可能である。回転軸90がチャック52に固定された状態では、回転軸90と回転駆動機構51の動力出力軸が同軸状に配置される。但し、チャック52に対する回転軸90の取付誤差が生じずに、回転軸90と回転駆動機構51の動力出力軸が完全に同軸状に配置されることもあるが、チャック52に対する回転軸90の取付誤差が生じて、回転軸90が回転駆動機構51の動力出力軸に対して僅かに偏角することもある。
回転軸90は例えば樹脂材料、セラミック材料、ガラス材料又は金属材料からなる。回転軸90がセラミック材料、ガラス材料又は金属材料である場合、回転軸90の外周面にはシボ加工、ローレット加工等による凹凸が形成されている。
<制御部について>
モーター26,46、回転駆動機構51、ヒータ33、供給部34及び昇降部35は制御部によって制御される。
モーター26,46、回転駆動機構51、ヒータ33、供給部34及び昇降部35は制御部によって制御される。
<造形装置の動作について>
続いて、造型装置1の動作及び造型装置1の使用方法について説明する。
回転軸90の端部をチャック52に装着し、回転軸90をX軸方向に延在させる。また、ヒータ33によりタンク31及びノズル30内の熱可塑性樹脂を加熱して、熱可塑性樹脂を溶融する。
続いて、造型装置1の動作及び造型装置1の使用方法について説明する。
回転軸90の端部をチャック52に装着し、回転軸90をX軸方向に延在させる。また、ヒータ33によりタンク31及びノズル30内の熱可塑性樹脂を加熱して、熱可塑性樹脂を溶融する。
次に、モーター26が作動して、キャリッジ25がリニアガイド部材21,22の一端部にまで移動される。
次に、モーター46が作動して、移動体42、回転駆動機構51、チャック52及び回転軸90がモーター46によりY軸方向に移動されることによって回転軸90の軸心がノズル30の先端の真下に位置し、ノズル30が回転軸90の径方向外方、具体的には上方に位置する。このように回転軸90及びノズル30が位置決めされた状態では、ノズル30の先端からZ軸方向に延長させると、その延長線は回転軸90の外周面に交差するとともに回転軸90の軸心にも交差する。
次に、モーター46が作動して、移動体42、回転駆動機構51、チャック52及び回転軸90がモーター46によりY軸方向に移動されることによって回転軸90の軸心がノズル30の先端の真下に位置し、ノズル30が回転軸90の径方向外方、具体的には上方に位置する。このように回転軸90及びノズル30が位置決めされた状態では、ノズル30の先端からZ軸方向に延長させると、その延長線は回転軸90の外周面に交差するとともに回転軸90の軸心にも交差する。
その後、モーター26によりキャリッジ25及びノズル30がX軸方向に往復移動されるとともに、回転駆動機構51によってチャック52及び回転軸90が回転駆動機構51の動力出力軸回りに回転されることによって、回転軸90の外周面がノズル30の先端により走査される。キャリッジ25の移動中には、供給部34によって溶融した熱可塑性樹脂がノズル30へ送られて、ノズル30の先端から回転軸90の外周面に向けて吐出される。熱可塑性樹脂の噴射タイミング(供給部34の作動タイミング)が三次元モデルのデータに基づいて制御部によって制御され、熱可塑性樹脂が回転軸90の外周面に積層されることで、熱可塑性樹脂の積層体たる造形物が回転軸90の周囲に成型される。つまり、造形物は、回転軸90の径方向外方に成長するように成型される。なお、ノズル30から吐出された熱可塑性樹脂は、回転軸90の外周面又は堆積済みの熱可塑性樹脂に付着して、付着後すぐに自然空冷により硬化する。
モーター26によるキャリッジ25の動作タイミングと回転駆動機構51による回転軸90の動作タイミングとの関係について詳細に説明する。回転駆動機構51により回転軸90が同一方向に所定角度ずつ間欠的に回転される。そして、回転軸90の回転が一時的に停止している間にキャリッジ25がモーター26によりリニアガイド部材21,22の一端部から他端部にまで往動し、次に回転軸90の回転が一時的に停止している間にキャリッジ25がモーター26によりリニアガイド部材21,22の他端部から一端部にまで復動する。このような動きが繰り返される。
キャリッジ25の移動中は、ノズル30の先端が回転軸90の上方において回転軸90の外周面の母線91に沿って移動される。従って、ノズル30の先端から吐出される熱可塑性樹脂が回転軸90の外周面の母線91をなぞるように堆積されていく。
チャック52に対する回転軸90の取付誤差が生じ、回転軸90が回転駆動機構51の動力出力軸に対して偏角している場合には、以上のようなキャリッジ25の移動に合わせて、移動体42もモーター46によりY軸方向に移動される。具体的には、回転軸90が一時的に停止した際に、X軸を基準としてZ軸回りの回転軸90の偏角が検出器等によって検出され、移動体42の移動速度とキャリッジ25の移動速度との比が検出偏角に応じたものとなるように、モーター26,46の速度が制御部によって制御される。従って、回転軸90がX軸からZ軸回りに偏角しているものとしても、ノズル30の先端が回転軸90の上方において回転軸90の外周面の母線91に沿って移動される。
造形物の造型中は、回転軸90の外周面の熱可塑性樹脂層の厚みが増加していく上、熱可塑性樹脂層の厚みが一様ではない。そのような場合でも、以上のようなキャリッジ25の移動中に、昇降部35が三次元モデルのデータに基づいて制御部によって制御されて、ノズル30のZ軸方向の位置が制御されるので、ノズル30の先端から熱可塑性樹脂層の表面(但し、ノズル30の先端から回転軸90の外周面までの間に熱可塑性樹脂が存在しない場合には、回転軸90の外周面)までの距離が一定に保たれる。
<効果・利点について>
以上の実施の形態によれば、次のような効果が得られる。
(1) ノズル30が熱可塑性樹脂を回転軸90の外周面に向けて回転軸90の径方法内側へ吐出するので、ノズル30から吐出された硬化性材料が回転軸90の外周面又はその外周面に堆積済みの樹脂層に確実に付着する。また、回転軸90が間欠的に回転され、回転軸90の一時的停止期間中にノズル30がX軸方向に移動されるので、熱硬化性樹脂を回転軸90の外周面全体に積層して、造形物を成型することができる。
以上の実施の形態によれば、次のような効果が得られる。
(1) ノズル30が熱可塑性樹脂を回転軸90の外周面に向けて回転軸90の径方法内側へ吐出するので、ノズル30から吐出された硬化性材料が回転軸90の外周面又はその外周面に堆積済みの樹脂層に確実に付着する。また、回転軸90が間欠的に回転され、回転軸90の一時的停止期間中にノズル30がX軸方向に移動されるので、熱硬化性樹脂を回転軸90の外周面全体に積層して、造形物を成型することができる。
(2) ノズル30の先端から吐出される熱可塑性樹脂が回転軸90の上方から回転軸90の外周面の母線91をなぞるように堆積されていくので、熱可塑性樹脂が回転軸90の外周面又は堆積済みの樹脂層に付着した後に重力により回転軸90の周方向に流れ落ちない。特に、回転軸90の一時停止中に熱可塑性樹脂がノズル30の先端から吐出されるので、その熱可塑性樹脂が付着後に遠心力又は重力により流動することがない。
(3) 回転軸90の外周面に凹凸が形成されているから、ノズル30の先端から吐出された熱可塑性樹脂が回転軸90の外周面に定着しやすい。よって、熱可塑性樹脂からなる造型物と金属材料からなる回転軸90とを一体化することができる。
(4) ノズル30が昇降部35によりZ軸方向に移動されることによって、ノズル30の先端から熱可塑性樹脂の付着箇所までの距離を適切に調整することができる。
(5) 回転軸90の軸心が誤差により偏角していても、ノズル30のX軸方向の移動と回転軸90のY軸方向の移動との合成によって、ノズル30の先端から吐出される熱可塑性樹脂が回転軸90の上方から回転軸90の外周面の母線91を正確になぞるように堆積される。
<変形例について>
以上、本発明を実施するための形態について説明したが、上記実施形態は本発明の理解を容易にするためのものであり、本発明を限定して解釈するためのものではない。本発明はその趣旨を逸脱することなく変更、改良され得るとともに、本発明にはその等価物も含まれる。以上の実施形態からの変更点について以下に説明する。以下に説明する変更点は、可能な限り組み合わせて適用してもよい。
以上、本発明を実施するための形態について説明したが、上記実施形態は本発明の理解を容易にするためのものであり、本発明を限定して解釈するためのものではない。本発明はその趣旨を逸脱することなく変更、改良され得るとともに、本発明にはその等価物も含まれる。以上の実施形態からの変更点について以下に説明する。以下に説明する変更点は、可能な限り組み合わせて適用してもよい。
(1) 上記実施形態では、回転駆動機構51、チャック52及び回転軸90がリニアガイド部材41、移動体42、Y軸方向直動伝動機構及びモーター46によりY軸方向に移動する構成であった。それに対して、回転駆動機構51が例えばサイド部12に取り付けられ、回転駆動機構51、チャック52及び回転軸90がY軸方向に移動しないものとしてもよい。この場合、リニアガイド部材21,22、キャリッジ25、モーター26及びX軸方向直動伝動機構が、一体的にY軸方向の直動駆動機構によってY軸方向に移動するように駆動される。
(2) 上記実施形態では、ノズル30がリニアガイド部材21,22、キャリッジ25、モーター26及びX方向直動伝動機構によりX軸方向に移動する構成であった。それに対して、キャリッジ25が例えばリニアガイド部材21,22の中央部に固定された固定部であり、ノズル30がX軸方向に移動しないものとしてもよい。この場合、リニアガイド部材41、移動体42、モーター46及びY軸方向直動伝動機構が、一体的に直動駆動機構によってX軸方向に移動するように駆動される。
(3) 上記実施形態では、ノズル30が昇降部35によってZ軸方向に移動する構成であった。それに対して、ノズル30がキャリッジ25に固定され、ノズル30がZ軸方向に移動しないものとしてもよい。この場合、リニアガイド部材41、移動体42、モーター46及びY軸方向直動伝動機構が一体的に昇降部によってZ軸方向に移動するように駆動される。
(4) 上記実施形態では、タンク31に貯留された熱溶融性材料が熱可塑性樹脂であったが、低温溶融性金属(例えば、はんだ)であってもよい。
(5) 上記実施形態では、熱可塑性樹脂がヒータ33により溶融した状態で供給部34によりノズル30に供給されたが、固化した状態の熱可塑性樹脂又は低温溶融性金属がノズル30に供給されてもよい。この場合、熱可塑性樹脂製又は低温溶融性金属製の線材が例えばリア部14にリールに巻回されており、リールから引き出された線材がローラーやプーリー等によってノズル30の先端にまで案内され、ノズル30の先端にヒータが設けられている。そして、ローラー又はプーリー等がモーター等によって回転駆動されることによって線材がノズル30に送られ、ノズル30の先端のヒータにより線材の先端部が加熱されて溶融し、溶融した材料がノズル30の先端から吐出される。ここで、これらローラー、プーリー及びモーターの組み合わせが、線材をノズル30に供給する供給部である。
(6) 上記実施形態では、タンク31に貯留された材料が熱可塑性樹脂であったのに対し、紫外線硬化性樹脂がタンク31に貯留され、ノズル33が紫外線硬化性樹脂を吐出するものとしてもよい。この場合、ヒータ33が設けられていない。また、回転軸90の外周面に向けて紫外線を照射する紫外線照射器がキャリッジ25や回転軸90の上方に設置されており、回転軸90の外周面又は堆積済みの樹脂に付着した紫外線硬化性樹脂が紫外線により硬化する。
1…造型装置, 20…X軸方向の直動駆動機構, 30…ノズル, 35…昇降部(第三直動駆動機構), 40…Y軸方向の直動駆動機構(第二直動駆動機構), 51…回転駆動機構, 52…チャック(保持部)
Claims (6)
- 回転駆動機構と、
前記回転駆動機構によって回転駆動され、前記回転駆動機構の軸と同軸となるように回転軸を保持する保持部と、
前記回転軸の径方向外方に配され、硬化性材料を前記回転軸の外周面に向けて前記回転軸の径方向内方へ吐出するノズルと、
前記ノズルが前記回転軸に対して相対的に前記回転軸の軸方向に移動するように前記ノズル又は前記保持部を駆動する直動駆動機構と、を備える造型装置。 - 前記回転駆動機構が前記保持部を間欠的に回転駆動し、前記保持部の一時停止中に前記直動駆動機構が前記ノズル又は前記保持部を前記回転軸の軸方向に駆動する請求項1に記載の造型装置。
- 前記ノズルの吐出方向が鉛直下方であり、前記回転軸の軸方向が水平方向である請求項1又は2に記載の造型装置。
- 前記回転軸の軸方向及び前記ノズルの吐出方向に対して直交する方向に前記ノズルが前記回転軸に対して相対的に移動するように前記ノズル又は前記保持部を駆動する第二直動駆動機構を更に備える請求項1から3の何れか一項に記載の造型装置。
- 前記ノズルの吐出方向に対して平行な方向に前記ノズルが前記回転軸に対して相対的に移動するように前記ノズル又は前記保持部を駆動する第三直動駆動機構を更に備える請求項1から4の何れか一項に記載の造型装置。
- 前記回転軸が金属製材料からなり、前記回転軸の外周面が凹凸に形成され、前記ノズルが前記硬化性材料として熱可塑性樹脂を吐出する請求項1から5の何れか一項に記載の造型装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016026066A JP2017144580A (ja) | 2016-02-15 | 2016-02-15 | 造型装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016026066A JP2017144580A (ja) | 2016-02-15 | 2016-02-15 | 造型装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2017144580A true JP2017144580A (ja) | 2017-08-24 |
Family
ID=59682580
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016026066A Pending JP2017144580A (ja) | 2016-02-15 | 2016-02-15 | 造型装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2017144580A (ja) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| TWI686288B (zh) * | 2019-06-03 | 2020-03-01 | 龍華科技大學 | 具有校正機構的三維列印機 |
| WO2021171371A1 (ja) * | 2020-02-25 | 2021-09-02 | 株式会社ニコン | 加工システム |
| JP2021167087A (ja) * | 2020-04-10 | 2021-10-21 | 株式会社神戸製鋼所 | 積層造形方法、積層造形システム、およびプログラム |
-
2016
- 2016-02-15 JP JP2016026066A patent/JP2017144580A/ja active Pending
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| TWI686288B (zh) * | 2019-06-03 | 2020-03-01 | 龍華科技大學 | 具有校正機構的三維列印機 |
| WO2021171371A1 (ja) * | 2020-02-25 | 2021-09-02 | 株式会社ニコン | 加工システム |
| JP2021167087A (ja) * | 2020-04-10 | 2021-10-21 | 株式会社神戸製鋼所 | 積層造形方法、積層造形システム、およびプログラム |
| JP7436272B2 (ja) | 2020-04-10 | 2024-02-21 | 株式会社神戸製鋼所 | 積層造形方法、積層造形システム、およびプログラム |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US10046500B2 (en) | 3D printer spray nozzle structure and method thereof for controlling speed and precision | |
| CN103692653B (zh) | 熔体微分三维打印机 | |
| CN106061712A (zh) | 一种用于研磨通过增材制造定制的工件的机器 | |
| KR101575061B1 (ko) | 3d 프린터의 노즐 가변수단 | |
| CN106029345A (zh) | 三维打印机 | |
| CN203680808U (zh) | 一种快速成型三向运动装置 | |
| CN104149347A (zh) | 一种多打印头的3d打印机 | |
| WO2016004642A1 (zh) | 可对挤出物料截面积进行调节的3d打印机喷头及其速度和精度控制方法 | |
| CN106926447A (zh) | 一种多路送丝激光熔融沉积lfdm成型装置与方法 | |
| CN105252776A (zh) | 一种桌面级3d打印机 | |
| CN103847104A (zh) | 一种三维打蜡打印机及其使用方法 | |
| CN210996992U (zh) | 一种金属增材制造装置 | |
| CN108437461A (zh) | 一种3d打印机 | |
| CN104890244B (zh) | 一种3d打印机用电动机挤出头 | |
| CN204431747U (zh) | 一种双电机送丝3d打印机 | |
| JP6949192B1 (ja) | 三次元印刷装置 | |
| CN105365222A (zh) | 一种同轴送粉粉末粘结3d打印机及其控制方法 | |
| CN220180164U (zh) | 三维打印机 | |
| CN205588651U (zh) | 一种三维打印机 | |
| KR101801457B1 (ko) | 3d 프린터 장치 | |
| CN116214924B (zh) | 三维打印机及其工作方法 | |
| CN104647759A (zh) | 一种双电机送丝3d打印机 | |
| JP2019031011A (ja) | 造形物作製装置 | |
| CN109514783B (zh) | 无缝缠绕大直径耐高温pph封头机构及其使用方法 | |
| CN209362869U (zh) | 全自动三轴点胶固化一体化装置 |