JP2017144854A - 係留索ドラムおよび係留構造体 - Google Patents
係留索ドラムおよび係留構造体 Download PDFInfo
- Publication number
- JP2017144854A JP2017144854A JP2016027553A JP2016027553A JP2017144854A JP 2017144854 A JP2017144854 A JP 2017144854A JP 2016027553 A JP2016027553 A JP 2016027553A JP 2016027553 A JP2016027553 A JP 2016027553A JP 2017144854 A JP2017144854 A JP 2017144854A
- Authority
- JP
- Japan
- Prior art keywords
- drum
- mooring line
- mooring
- diameter
- drum body
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images


Landscapes
- Jib Cranes (AREA)
Abstract
【課題】係留索が破断したとしても甲板上の作業員に及ぼす影響度合いを極力小さく抑えることのできる係留索ドラムおよび係留構造体を提供する。【解決手段】係留索ドラム11は、係留構造体の甲板上に設けられ、フェアリーダー15を通って陸上に導かれる係留索を巻き取るために設けられる。ドラム本体21は、揚錨機の駆動源とは異なる独立した駆動源によって回転駆動され、揚錨機よりもフェアリーダー15に近い位置に設けられる。フランジ22、23は、ドラム本体21の軸方向の両端に一体的に固定される。ドラム本体21の軸方向長さは、フェアリーダー15に対するフリートアングルAが例えば0°より大きく、10°以下になるように定められる。ドラム本体21の直径dを1としたとき、フランジ22、23の直径Dは3.8よりも大きい。【選択図】図2
Description
本発明は、船舶または洋上プラットホーム等の係留構造体を、港湾内や岸壁、あるいは洋上において係留するための係留索を巻き取る係留索ドラム、および係留索ドラムを装備した係留構造体に関する。
従来、船舶の船首側に設けられる係留索ドラムは甲板上において揚錨機に接続して配置され、揚錨機と共通の駆動モータによって駆動される。係留索ドラムから繰り出される係留索は、甲板の縁部に設けられたフェアリーダーを通って、陸上のボラードあるいはビットに巻き付けられ固定される。このようにして船舶が係留されている間、船体に作用する外力によって動揺することを抑えるため、係留索ドラムにはブレーキがかけられ、係留索には大きな荷重が作用する。
揚錨機はアンカーの設置位置を考慮して配置されるため、係留索ドラムは船側近傍ではなく、比較的船体中心線に近く、かつ甲板の縁部より遠い位置に設けられている。このため甲板上においてフェアリーダーから係留索ドラムまでの距離が長く、係留索が摩耗によって切断すると、大きく暴れ、広範囲にわたって甲板上の作業員に接触する可能性が生じる。特にVLCCのような大型船では、係留索には100トンの荷重に耐えるものを使用しており、破断した係留索が作業員に触れると大きな事故となるおそれがある。
本発明は、係留索が破断したとしても甲板上の作業員に及ぼす影響を極力小さく抑えることのできる係留索ドラムおよび係留構造体を提供することを目的としている。
第1の発明は、係留構造体の甲板上に設けられ、フェアリーダーを通って陸上に導かれる係留索を巻き取るための係留索ドラムであって、揚錨機の駆動源とは異なる独立した駆動源によって回転駆動され、揚錨機よりもフェアリーダーに近い位置に設けられたドラム本体と、ドラム本体の軸方向の両端に一体的に固定されたフランジとを備えることを特徴としている。
ドラム本体の軸方向長さは、フェアリーダーに対するフリートアングルが例えば0°より大きく10°以下になるように定められる。
フランジの直径Dは以下の不等式を満たすように定められることが好ましい。
D≧3.8×{(R×a)/(π×n×B)−a×(n−1)},(n>7)、かつ
D<4.8×{(R×a)/(π×n×B)−a×(n−1)},(n<11)
ただし、Rは係留索長さ、aは係留索径、nは巻き取り層数、Bはドラム本体の軸方向長さである。
D≧3.8×{(R×a)/(π×n×B)−a×(n−1)},(n>7)、かつ
D<4.8×{(R×a)/(π×n×B)−a×(n−1)},(n<11)
ただし、Rは係留索長さ、aは係留索径、nは巻き取り層数、Bはドラム本体の軸方向長さである。
第2の発明は、係留構造体の甲板上に設けられ、フェアリーダーを通って陸上に導かれる係留索を巻き取るための係留索ドラムであって、係留索が巻き取られるドラム本体と、ドラム本体の軸方向の両端に一体的に固定されたフランジとを備え、ドラム本体の直径を1としたとき、フランジの直径が3.8よりも大きいことを特徴としている。
第2の発明においても、ドラム本体の軸方向長さは、フェアリーダーに対するフリートアングルが例えば0°より大きく10°以下になるように定められる。また、フランジの直径Dは上記不等式を満たすように定められることが好ましい。
本発明によれば、係留索が破断したとしても甲板上の作業員に及ぼす影響度合いを極力小さく抑えることができる。
以下、本発明の一実施形態の係留索ドラムおよび係留構造体を、図面を参照して説明する。なお、この明細書では、係留構造体として船舶を例にして説明するが、本発明は、この例示した船舶に限定されることなく、岸壁、荷役設備やターレットを有する係留用浮体、および洋上浮体構造物に係留されるものであれば適用でき、船舶および洋上プラットホーム(浮体生産設備、浮体貯蔵設備等)等に係留される浮体に適用できる。
図1は船首の甲板10上における係留索ドラム11、12の配置を示している。この図において係留索ドラム11、12は1連であり、揚錨機(係船機)13の駆動源とは異なる、それぞれ独立した駆動源(図示せず)によって回転駆動される。係留索ドラム11、12は従来の係留索ドラム14よりも船側に近い位置、すなわちフェアリーダー15、16に近い位置に配置される。一方の係留索ドラム11から繰り出される係留索17はフェアリーダー15を通って陸上に導かれ、他方の係留索ドラム12から繰り出される係留索18はフェアリーダー16を通って陸上に導かれる。
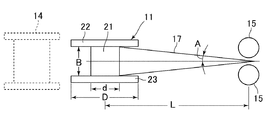
図2、3を参照して、係留索ドラム11の構成を説明する。係留索17を巻き取るためのドラム本体21は円柱状の部材であり、ドラム本体21の軸方向の両端にはフランジ22、23が一体的に固定される。係留索ドラム11は従来の係留索ドラム14よりもフェアリーダー15に近い位置の距離Lに設けられるので、フェアリーダー15に対する係留索17のフリートアングルAが適正値(例えば、OCIMF(石油会社国際海事評議会)の規定値あるいは10°以下)以下になるように、ドラム本体21の軸方向長さBは従来よりも短く定められる。つまり、係留索ドラム11の軸方向長さを一定に保ったままフェアリーダー15に近づけると、フリートアングルAが過大になり、係留索17をドラム本体21の外周面にスムーズに巻き付けることができなくなるが、軸方向長さを短縮することによって、このような問題は解消する。
係留索17の全長は船体の大きさ、岸壁および港湾事情等によって概略的に定められる。また上述のように、ドラム本体21の軸方向長さBが従来よりも短くなったため、ドラム本体21に巻き取られる係留索17の巻き取り層数を増やすことが必要である。しかしドラム本体21の外周面における係留索17の位置がドラム本体21の中心軸から遠くなるほど、係留中の船舶を外力に抗して静止させようとするために駆動源に発生させるブレーキ力としてのトルクを増大させなければならない。そこで本実施形態では、このブレーキ力の増大を回避するためにドラム本体21の径は索強度の許す限り相対的に小さく定められることも可能であるが、ブレーキ力は装備される係留索の破断力の約60〜80%で決定される。
このようにドラム本体21の軸方向長さBを単純に小さくすると、ドラム本体21に巻き取る係留索17の量が少なくなり、係留索17を十分に巻き取ることができなくなる。そこで本実施形態では、係留索17の巻き取り容量を確保するために、フランジ22、23の直径Dを従来よりも拡大している。より具体的には、ドラム本体21の直径dを1としたとき、フランジ22、23の直径Dを例えば3.8〜4.2もしくはそれ以上に定めている。
以上のように本実施形態では、係留索ドラム11、12を揚錨機13から切り離してフェアリーダー15、16に近づけ、甲板10上における係留索ドラムとフェアリーダー間の距離Lを従来よりも短くした。したがって、係留索17、18が摩耗等によって切断したときに、切れた係留索が暴れる範囲は相対的に小さくなり、甲板上の作業員に接触する可能性が減少し、甲板上における作業の安全性が向上する。
次に表1を参照して、本発明の実施例を比較例とともに説明する。

比較例と実施例1、2、3はそれぞれ、フリートアングルAを例えば3°以下とした場合と10°以下とした場合のおおよその効果を示している。比較例の係留索ドラムは、甲板上における係留索ドラムとフェアリーダー間の距離Lが約7.5mである場合にフリートアングルAが3°以下に定められ、甲板上における係留索ドラムとフェアリーダー間の距離Lが約2.2mである場合にフリートアングルAが例えば10°以下に定められると仮定した例である。この係留索ドラムにおいて、ドラム本体の直径dを1としたときのフランジの直径Dを3.5よりも大きく、かつ3.8以下に定めた場合、ドラム本体における巻き取り層数を7層にすれば係留索を巻き取るための容量が確保される。
比較例と同じ長さで同じ直径の係留索を巻き取ることができる係留索ドラムとして実施例1〜3を検討した。実施例1は、甲板上における係留索ドラムとフェアリーダー間の距離Lが約6.5mである場合にフリートアングルAが例えば3°以下に定められ、甲板上における係留索ドラムとフェアリーダー間の距離Lが約2.0mである場合にフリートアングルAが例えば10°以下に定められる係留索ドラムである。この係留索ドラムでは、ドラム本体の直径dを1としたときのフランジの直径Dが3.8よりも大きく、かつ4.2以下に定めた場合、ドラム本体における巻き取り層数を8層にすれば係留索を巻き取るための容量が確保される。
実施例1によれば、フリートアングルAの大きさに係わらず、甲板上における係留索ドラムとフェアリーダー間の距離Lは比較例よりも約10〜20%短い。したがって係留索が切断した場合に、その係留索が暴れる範囲(スナップバックエリア)の面積は約20〜30%削減され、これに応じた分だけ、甲板上における作業の安全性が向上する。
実施例2は、甲板上における係留索ドラムとフェアリーダー間の距離Lが約6.0mである場合にフリートアングルAが例えば3°以下に定められ、甲板上における係留索ドラムとフェアリーダー間の距離Lが約1.7mである場合にフリートアングルAが例えば10°以下に定められる係留索ドラムである。この係留索ドラムでは、ドラム本体の直径dを1としたときのフランジの直径Dが4.2よりも大きく、かつ4.5以下に定めた場合、ドラム本体における巻き取り層数を9層にすれば係留索を巻き取るための容量が確保される。すなわち実施例2によれば、フリートアングルAの大きさに係わらず、甲板上における係留索ドラムとフェアリーダー間の距離Lは比較例よりも約20〜30%短く、スナップバックエリアは約30〜40%削減され、甲板上における作業の安全性は実施例1よりも向上する。
実施例3は、甲板上における係留索ドラムとフェアリーダー間の距離Lが約5.5mである場合にフリートアングルAが例えば3°以下に定められ、甲板上における係留索ドラムとフェアリーダー間の距離Lが約1.5mである場合にフリートアングルAが例えば10°以下に定められる係留索ドラムである。この係留索ドラムでは、ドラム本体の直径dを1としたときのフランジの直径Dが4.5よりも大きく、かつ4.8以下に定めた場合、ドラム本体における巻き取り層数を10層にすれば係留索を巻き取るための容量が確保される。すなわち実施例3によれば、フリートアングルAの大きさに係わらず、甲板上における係留索ドラムとフェアリーダー間の距離Lは比較例よりも約30%短く、スナップバックエリアは約40%削減され、甲板上における作業の安全性は実施例2よりも向上する。
従来フリートアングルAはOCIMFの規定値等に定められることが通常であったが、フリートアングルAを例えば3°を基準にすると、フリートアングルAを例えば10°以下に定めるとともに巻き取り層数を10層にすることにより、甲板上における係留索ドラムとフェアリーダー間の距離Lを7.5mから1.5mに短縮することができ、従来と比べてスナップバックエリアを約95%以上削減することができる。
なお上記実施形態では、係留索ドラム11、12は船首側の甲板に設けられる例であったが、本発明の係留索ドラムは船尾側の甲板に設けられる場合にも適用可能である。この場合であっても、ドラム本体21の直径dを1としたとき、フランジ22、23の直径Dは3.8よりも大きい。より具体的には、フランジ22、23の直径を3.8より大きく、かつ4.2以下に定めてもよく、4.2より大きく、かつ4.5以下、あるいは4.5よりも大きく、かつ4.8以下に定めてもよい。
係留索ドラムとフェアリーダー間の距離L(m)は、ドラム本体の軸方向長さをB(m)、フリートアングルをA(rad)と定義すると、以下の式に集約することができる。
L=B/(2×tanA)
L=B/(2×tanA)
すなわち、係船索ドラムとフェアリーダー間の距離Lを小さくするためには、ドラム本体の軸方向長さB(m)を小さくすることが望ましい。
ドラム本体の軸方向長さB(m)は、係船索ドラムの巻き取り層数をnとし、係留索長さと係留索径をそれぞれR(m)とa(m)と定義すると、以下の式に集約することができる。
B=(R×a/(π×n))/(d+n×a−a)
B=(R×a/(π×n))/(d+n×a−a)
ドラム本体の直径d(m)は、ドラムの巻き取り層数をnとし、係留索長さと係留索径をそれぞれR(m)とa(m)と定義すると、以下の式に集約することができる。
d=(R×a)/(π×n×B)−a×(n−1)
d=(R×a)/(π×n×B)−a×(n−1)
係留索ドラムのフランジ直径D(m)は、ドラム本体の直径d(m)に係数c=(D/d)を考慮することにより求められ、以下の式に集約可能である。
D=c×[(R×a)/(π×n×B)−a×(n−1)]
D=c×[(R×a)/(π×n×B)−a×(n−1)]
係留索ドラムに8層以上巻くことを想定した場合、巻き取り層数nは7より大きく、11未満の数値にする必要があり、係数cは3.8以上とすることにより、必要なフランジ直径を求めることが可能である。また10層の場合は係数cは4.8未満とすることにより求めることが可能である。
すなわち、必要なフランジ直径D(m)は次式で求められる。
D≧3.8×[(R×a)/(π×n×B)−a×(n−1)] ,(n>7)、かつ、
D<4.8×[(R×a)/(π×n×B)−a×(n−1)] ,(n<11)
すなわち、必要なフランジ直径D(m)は次式で求められる。
D≧3.8×[(R×a)/(π×n×B)−a×(n−1)] ,(n>7)、かつ、
D<4.8×[(R×a)/(π×n×B)−a×(n−1)] ,(n<11)
なお上記実施形態では、係留索ドラム11、12は1連であったが、本発明は係留索ドラムが2連または3連の場合であっても適用可能である。
10 甲板
11、12 係留索ドラム
13 揚錨機(係船機)
15、16 フェアリーダー
17、18 係留索
21 ドラム本体
22、23 フランジ
11、12 係留索ドラム
13 揚錨機(係船機)
15、16 フェアリーダー
17、18 係留索
21 ドラム本体
22、23 フランジ
Claims (7)
- 係留構造体の甲板上に設けられ、フェアリーダーを通って陸上に導かれる係留索を巻き取るための係留索ドラムであって、
揚錨機の駆動源とは異なる独立した駆動源によって回転駆動され、前記揚錨機よりも前記フェアリーダーに近い位置に設けられたドラム本体と、
前記ドラム本体の軸方向の両端に一体的に固定されたフランジとを備えることを特徴とする係留索ドラム。 - 前記ドラム本体の軸方向長さが、前記フェアリーダーに対するフリートアングルが0°より大きく、10°以下になるように定められることを特徴とする請求項1に記載の係留索ドラム。
- 前記フランジの直径Dが以下の不等式を満たすように定められることを特徴とする請求項1または2に記載の係留索ドラム。
D≧3.8×{(R×a)/(π×n×B)−a×(n−1)},(n>7)、かつ
D<4.8×{(R×a)/(π×n×B)−a×(n−1)},(n<11)
ただし、Rは係留索長さ、aは係留索径、nは巻き取り層数、Bはドラム本体の軸方向長さである。 - 係留構造体の甲板上に設けられ、フェアリーダーを通って陸上に導かれる係留索を巻き取るための係留索ドラムであって、
前記係留索が巻き取られるドラム本体と、
前記ドラム本体の軸方向の両端に一体的に固定されたフランジとを備え、
前記ドラム本体の直径を1としたとき、前記フランジの直径が3.8よりも大きいことを特徴とする係留索ドラム。 - 前記ドラム本体の軸方向長さが、前記フェアリーダーに対するフリートアングルが0°より大きく、10°以下になるように定められることを特徴とする請求項4に記載の係留索ドラム。
- 前記フランジの直径Dが以下の不等式を満たすように定められることを特徴とする請求項4または5に記載の係留索ドラム。
D≧3.8×{(R×a)/(π×n×B)−a×(n−1)},(n>7)、かつ
D<4.8×{(R×a)/(π×n×B)−a×(n−1)},(n<11)
ただし、Rは係留索長さ、aは係留索径、nは巻き取り層数、Bはドラム本体の軸方向長さである。 - 請求項1〜6のいずれか1項に記載の係留索ドラムを装備することを特徴とする係留構造体。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016027553A JP2017144854A (ja) | 2016-02-17 | 2016-02-17 | 係留索ドラムおよび係留構造体 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016027553A JP2017144854A (ja) | 2016-02-17 | 2016-02-17 | 係留索ドラムおよび係留構造体 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2017144854A true JP2017144854A (ja) | 2017-08-24 |
Family
ID=59681128
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016027553A Pending JP2017144854A (ja) | 2016-02-17 | 2016-02-17 | 係留索ドラムおよび係留構造体 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2017144854A (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN110182317A (zh) * | 2019-05-30 | 2019-08-30 | 沪东中华造船(集团)有限公司 | 一种lng船系泊缆绳出绳角度的控制方法 |
| KR20200082477A (ko) | 2018-12-28 | 2020-07-08 | 대우조선해양 주식회사 | 계류용 밧줄 사고 방지 장치 |
-
2016
- 2016-02-17 JP JP2016027553A patent/JP2017144854A/ja active Pending
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20200082477A (ko) | 2018-12-28 | 2020-07-08 | 대우조선해양 주식회사 | 계류용 밧줄 사고 방지 장치 |
| CN110182317A (zh) * | 2019-05-30 | 2019-08-30 | 沪东中华造船(集团)有限公司 | 一种lng船系泊缆绳出绳角度的控制方法 |
| CN110182317B (zh) * | 2019-05-30 | 2021-06-01 | 沪东中华造船(集团)有限公司 | 一种lng船系泊缆绳出绳角度的控制方法 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US20110278520A1 (en) | Method and device for handling of rope | |
| US5513816A (en) | Line flaking system | |
| EP2773887B1 (en) | Method and apparatus for manipulating chain segments | |
| CN105523143A (zh) | 船舶艏部锚泊系泊装置及船舶 | |
| CN111056469A (zh) | 拖曳绞车系统及其工作方法 | |
| CN111746716B (zh) | 船舶 | |
| KR20180038700A (ko) | 회전 계선주가 구비되는 선박의 계류구조 및 이를 이용한 선박 계류방법 | |
| KR102879063B1 (ko) | 무어링 로프 파단에 의한 피해 방지를 위한 배치구조 및 이를 구비한 선박 또는 해양구조물 | |
| JP2019059261A (ja) | 係船ロープ掛け替え具及び係船ウインチ | |
| KR101551795B1 (ko) | 선박의 앵커링 장치 | |
| WO2021175624A1 (en) | Mooring device, mooring system and vessel | |
| KR102050794B1 (ko) | 스토퍼가 구비된 선박용 완충장치 | |
| JP2017144851A (ja) | 係留索拘束機構および係留構造体 | |
| JP7074733B2 (ja) | 船舶 | |
| KR20120058262A (ko) | 병렬 계류장치 | |
| CN116101423B (zh) | 具有半自动或自动系泊系统的船舶和方法 | |
| KR102628196B1 (ko) | 크레인 후크 어셈블리 고정장치 | |
| JP6006102B2 (ja) | 作業台船の係留方法 | |
| JP7728933B1 (ja) | アンカー設置用船舶 | |
| CN110182317B (zh) | 一种lng船系泊缆绳出绳角度的控制方法 | |
| JP2014108735A (ja) | 作業台船 | |
| US11585487B2 (en) | Barge spud greasing system | |
| KR20230057717A (ko) | 선박용 계류 장치 | |
| JP7492980B2 (ja) | 係船機及び船舶 | |
| CN214648893U (zh) | 一种用于后勤保障的浮式基地 |