JP2017149212A - ドア接触防止制御システム及びコンピュータプログラム - Google Patents
ドア接触防止制御システム及びコンピュータプログラム Download PDFInfo
- Publication number
- JP2017149212A JP2017149212A JP2016031953A JP2016031953A JP2017149212A JP 2017149212 A JP2017149212 A JP 2017149212A JP 2016031953 A JP2016031953 A JP 2016031953A JP 2016031953 A JP2016031953 A JP 2016031953A JP 2017149212 A JP2017149212 A JP 2017149212A
- Authority
- JP
- Japan
- Prior art keywords
- door
- obstacle
- rear door
- contact
- control system
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images


Landscapes
- Power-Operated Mechanisms For Wings (AREA)
Abstract
【課題】ドアが障害物に接触するのを適切に防止する。【解決手段】ドア接触防止制御システム1において、リアドアに設けられているリアカメラ3は、リアドアの周囲を撮影エリアとして撮影する。映像取得部11bは、リアカメラ3により撮影された映像を取得する。障害物判定部11cは、リアドアが開放方向に回動することに追従してリアカメラ3により撮影された複数のフレームの映像を用い、リアドアの周囲に障害物が存在するか否かを判定する。接触判定部11dは、リアドアの周囲に障害物が存在すると判定されると、リアドアが障害物に接触する可能性の有無を判定する。回動制御部11aは、リアドアが障害物に接触する可能性が有ると判定されると、リアドアが障害物に接触する前にリアドアの回動を停止する。【選択図】図1
Description
本発明は、ドア接触防止制御システム及びコンピュータプログラムに関する。
ドアの開放時に当該ドアが障害物に接触するのを防止する構成として、ドアの開放角度を予め一定値に設定しておくことが考えられている。ところが、例えば車体後部に取り付けられているリアドアでは、車両の駐車位置によりリアドアの周囲の環境が変化することから、リアドアの開放角度を予め一定値に設定しておくことは利便性の低下を招く。即ち、例えば車両が壁から比較的離れて駐車することを想定して開放角度を比較的大きく設定しておくと、車両が壁から比較的近くに駐車したときにリアドアが壁に接触する可能性が生じる。一方、車両が壁から比較的近くに駐車することを想定して開放角度を比較的小さく設定しておくと、車両が壁から比較的離れて駐車したときに余裕があるにも拘らず十分に開放することができない。又、天井が平面であることを想定して開放角度を設定しておくと、例えば天井から下方に延びて凸部が形成されている場所に車両を駐車すると、リアドアが凸部に接触する可能性が生じる。更に、積載物の重量によりリアドア自体の高さが変化することからも、リアドアの開放角度を予め一定値に設定してことは利便性の低下を招く。
車両ドアが障害物に接触するのを防止する別の構成として、例えば特許文献1及び2の構成が開示されている。特許文献1には、リアカメラにより撮影された周囲の映像を用いて駐車場内の白線を検知し、サイドドアが白線を超えて開放しないように最大開放角度を設定する構成が開示されている。特許文献2には、走行軌跡を用いて車両周辺の3次元データを蓄積し、車両ドアの開放時に当該3次元データを用いて障害物を検知する構成が開示されている。
しかしながら、特許文献1の構成では、駐車場内の白線を検知することが前提であるので、白線が敷設されていない環境では実現することが困難である。又、特許文献2の構成では、走行軌跡を用いる構成であるので、車両が駐車した後にリアドアの周囲の環境が変化した場合には不都合が生じる。即ち、車両が駐車した後に車両ドアの可動エリアに障害物が進入すると、その障害物の進入を検知することができず、車両ドアが障害物に接触する可能性が生じる。又、車両が駐車した後に車両ドアの可動エリアから障害物が退出しても、その障害物の退出を検知することができず、車両ドアが障害物に接触する可能性が無くなったにも拘らず接触する可能性が有ると誤判定する虞が生じる。
本発明は、上記した事情に鑑みてなされたものであり、その目的は、ドアの周囲の環境が変化する場合でも、ドアが障害物に接触するのを適切に防止することができるドア接触防止制御システム及びコンピュータプログラムを提供することにある。
請求項1に記載した発明によれば、撮影部(3)は、ドア(7)に設けられ、ドアの周囲を撮影エリアとして撮影する。映像取得部(11b)は、撮影部により撮影された映像を取得する。障害物判定部(11c)は、ドアが開放方向に可動することに追従して撮影部により撮影された複数のフレームの映像を用い、ドアの周囲に障害物が存在するか否かを判定する。接触判定部(11d)は、ドアの周囲に障害物が存在すると判定されると、ドアの可動エリアと障害物の位置とを照合し、ドアが障害物に接触する可能性の有無を判定する。可動制御部(11a)は、ドアが障害物に接触する可能性が有ると判定されると、ドアが障害物に接触する前にドアの可動を停止する。
ドアが開放方向に可動中にあるときには当該ドアに設けられている撮影部の撮影エリアが変化して視差が生じることを利用し、ドアの周囲に障害物が存在するか否かを判定し、ドアの周囲に障害物が存在すると判定すると、ドアが障害物に接触する可能性の有無を判定する。そして、ドアが障害物に接触する可能性が有ると判定すると、ドアが障害物に接触する前にドアの可動を停止する。ドアの周囲の環境が変化する場合でも適切に対応することができ、ドアが障害物に接触するのを適切に防止することができる。
以下、本発明を、車体後部に取り付けられているリアドアが障害物に接触するのを防止するドア接触防止制御システムに適用した一実施形態について図面を参照して説明する。ドア接触防止制御システム1は、車両用装置2と、リアカメラ3(撮影部に相当する)と、開スイッチ4と、受信機5と、アクチュエータ6とを有する。図2に示すように、ドア接触防止制御システム1を搭載している車両の車体後部には、リアドア7が車体上部を回動支点として閉鎖位置と最大開放位置との間で回動可能に取り付けられている。図2(a)はリアドア7が閉鎖位置にある状態を示し、図2(b)はリアドア7が最大開放位置にある状態を示す。最大開放位置はリアドア7のドア面が路面に対して略平行となる位置である。
リアカメラ3は、CCD(Charge Coupled Device)イメージセンサやCMOS(Complementary Metal Oxide Semiconductor)イメージセンサを含んで構成されている。リアカメラ3は、駐車支援用のカメラとして機能し、リアドア7が閉鎖位置にあるときに車両後方の路面を撮影するようにリアドア7においてナンバープレート8の近く、即ち、リアドア7の高さ方向の中央部から僅かに下方に取り付けられ、撮影エリア(即ち画角)が水平方向から下方側に調整されている。リアカメラ3は、シフト位置が後退位置に移動されたことを条件として撮影を開始し、シフト位置が後退位置から移動されたことを条件として撮影を停止する。リアカメラ3により撮影された映像は、例えばガイド線や車幅線等が付加される等の画像処理が施された後に、車室内に配置されているモニタに表示される。即ち、運転者はモニタに表示される映像を見ながら駐車操作を行うことが可能となっている。又、リアカメラ3は、前述したシフト位置が移動されたこと以外に、詳しくは後述するように、車両用装置2から撮影開始指令信号を入力すると撮影を開始し、車両用装置2から撮影停止指令信号を入力すると撮影を停止する。リアカメラ3は、撮影を開始すると、映像を含む映像信号を車両用装置2に出力する。
開スイッチ4は、例えば運転席の周囲に配置されており、運転者を含む乗員がリアドア7を開放させるときに操作するスイッチである。開スイッチ4は、乗員からのリアドア7を開放させる操作を受け付けると、操作検知信号を車両用装置2に出力する。尚、開スイッチ4は、ドアに設置されていても良い。キーリモコン9は、乗員が携帯可能な構成であり、前述した開スイッチ4と同様の開スイッチ10を有する。キーリモコン9は、乗員からのリアドア7を開放させる操作を受け付けると、リモコン信号を受信機5に送信する。受信機5は、キーリモコン9からリモコン信号を受信すると、受信検知信号を車両用装置2に出力する。即ち、乗員は、リアドア7が閉鎖位置にあるときに開スイッチ4,10を操作することで、リアドア7を開放方向(即ち閉鎖位置から最大開放位置に向かう方向)に回動させて開放可能となる。又、乗員は、リアドア7が閉鎖位置以外の位置にあるときに下方向への押圧力をリアドア7に付与することで、リアドア7を閉鎖方向(即ち閉鎖位置以外の位置から閉鎖位置に向かう方向)に回動させて閉鎖可能となる。尚、リアドア7が閉鎖位置以外の位置にあるときに、例えばドアに設置されている閉スイッチが乗員からのリアドア7を閉鎖させる操作を受け付けると、リアドア7を閉鎖方向に回動させて閉鎖可能となる構成でも良い。
アクチュエータ6は、リアドア7の開放方向への回動を制御し、車両用装置2から回動開始指令信号を入力すると、リアドア7の開放方向への回動を開始し、車両用装置2から回動停止指令信号を入力すると、リアドア7の開放方向への回動を停止する。即ち、アクチュエータ6は、リアドア7を開放方向に回動中ではリアドア7が最大開放位置まで到達していなくとも回動停止指令信号を入力すると、リアドア7の開放方向への回動を途中の回動位置で停止する。又、アクチュエータ6は、リアドア7を途中の回動位置で停止しているときに回動開始指令信号を入力すると、リアドア7の開放方向への回動を再開する。
車両用装置2は、制御部11を有する。制御部11は、CPU(Central Processing Unit)、ROM(Read Only Memory)、RAM(Random Access Memory)及びI/O(Input/Output)を有するマイクロコンピュータにより構成されている。制御部11は、非遷移的実体的記録媒体に格納されているコンピュータプログラムを実行することで、コンピュータプログラムに対応する処理を実行し、車両用装置2の動作全般を制御する。
制御部11は、本発明に関連する機能として、回動制御部11a(可動制御部に相当する)と、映像取得部11bと、障害物判定部11cと、接触判定部11dとを有する。これらの各部11a〜11dは制御部11が実行するコンピュータプログラムにより構成されており、ソフトウェアにより実現されている。
回動制御部11aは、前述した回動開始指令信号及び回動停止指令信号の出力を制御し、リアドア7の開放方向への回動を制御する。映像取得部11bは、リアカメラ3から入力した映像信号を信号処理して映像を取得する。障害物判定部11cは、リアドア7が回動することに追従してリアカメラ3により撮影された複数のフレームの映像を用い、リアドア7の周囲に障害物が存在するか否かを判定する。即ち、障害物判定部11cは、リアドア7の開放方向への回動中に撮影された複数のフレームの映像の各々から特異点を抽出し、その抽出した特異点を視差と組み合わせて当該特異点の3次元座標を計算する。そして、障害物判定部11cは、複数の特異点の3次元座標を用いて3次元マップを作成し、リアドア7の周囲に障害物が存在するか否かを判定する。又、障害物判定部11cは、リアドア7が開放方向に回動中でなく停止中でも、障害物が移動すると特異点の位置が変化することを利用し、同様の原理により障害物が移動したか否かを判定する。
接触判定部11dは、リアドア7の周囲に障害物が存在すると障害物判定部11cが判定すると、予めリアドア7のサイズ及び形状により計算しているリアドア7の回動エリアと障害物の位置とを照合し、リアドア7が障害物に接触する可能性の有無を判定する。即ち、接触判定部11dは、リアドア7の回動エリアに障害物の位置が含まれていれば、リアドア7が障害物に接触する可能性が有ると判定し、リアドア7の回動エリアに障害物の位置が含まれていなければ、リアドア7が障害物に接触する可能性が無いと判定する。
次に、上記した構成の作用について図3から図7を参照して説明する。
制御部11は、本発明に関連して接触防止処理を行う。制御部11は、開スイッチ4かから操作検知信号を入力した又は受信機5から受信検知信号を入力したことで、乗員からのリアドア7を開放させる操作を受け付けたと判定すると、接触防止処理を開始する。制御部11は、接触防止処理を開始すると、回動開始指令信号をアクチュエータ6に出力し、リアドア7の開放方向への回動を開始し(S1)、撮影開始指令信号をリアカメラ3に出力し、リアカメラ3による撮影を開始する(S2)。
制御部11は、本発明に関連して接触防止処理を行う。制御部11は、開スイッチ4かから操作検知信号を入力した又は受信機5から受信検知信号を入力したことで、乗員からのリアドア7を開放させる操作を受け付けたと判定すると、接触防止処理を開始する。制御部11は、接触防止処理を開始すると、回動開始指令信号をアクチュエータ6に出力し、リアドア7の開放方向への回動を開始し(S1)、撮影開始指令信号をリアカメラ3に出力し、リアカメラ3による撮影を開始する(S2)。
次いで、制御部11は、リアカメラ3から入力した映像信号を信号処理して映像を取得し(S3、映像取得手順に相当する)、複数のフレームの映像として、今回の取得タイミングで取得したNフレーム目の映像と、そのNフレーム目の1つ前の取得タイミングで取得したN−1以前のフレーム目の映像とを照合し(S4)、リアドア7の周囲に障害物が存在するか否かを判定する(S5、障害物判定手順に相当する)。制御部11は、リアドア7の周囲に障害物が存在しないと判定すると(S5:NO)、接触防止処理の終了条件が成立したか否かを判定する(S6)。接触防止処理の終了条件は例えばリアドア7の回動位置が最大開放位置に達したことである。
制御部11は、リアドア7の周囲に障害物が存在すると判定すると(S5:YES)、リアドア7の回動エリアと障害物の位置とを照合し、リアドア7が障害物に接触する可能性の有無を判定する(S7:接触判定手順に相当する)。制御部11は、リアドア7が障害物に接触する可能性が無いと判定すると(S7:NO)、この場合も、接触防止処理の終了条件が成立しているか否かを判定する(S6)。制御部11は、接触防止処理の終了条件が成立していない、即ち、例えばリアドア7の回動位置が最大開放位置に達していないと判定すると(S6:NO)、上記したステップS3に戻り、S3以降を繰返して行う。又、制御部11は、接触防止処理の終了条件が成立した、即ち、例えばリアドア7の回動位置が最大開放位置に達したと判定すると(S6:YES)、撮影停止指令信号をリアカメラ3に出力し、リアカメラ3による撮影を停止する(S8)。そして、制御部11は、回動停止指令信号をアクチュエータ6に出力し、リアドア7の開放方向への回動を停止し(S9)、接触防止処理を終了する。
一方、制御部11は、リアドア7が障害物に接触する可能性が有ると判定すると(S7:YES)、回動停止指令信号をアクチュエータ6に出力し、リアドア7の開放方向への回動を停止する(S10、可動停止手順に相当する)。次いで、制御部11は、リアカメラ3から入力した映像信号を信号処理して映像を取得し(S11)、複数のフレームの映像として、今回の取得タイミングで取得したNフレーム目の映像と、そのNフレーム目の1つ前の取得タイミングで取得したN−1以前のフレーム目の映像とを照合し(S12)、リアドア7が障害物に接触する可能性が無くなったか否かを判定すると共に(S13)、再開監視の終了条件が成立したか否かを判定する(S14)。再開監視の終了条件は例えばリアドア7の開放方向への回動を停止してからの経過期間が予め設定している所定期間に達することである。
制御部11は、再開監視の終了条件が成立する前にリアドア7が障害物に接触する可能性が無くなったと判定すると(S13:YES)、回動開始指令信号をアクチュエータ6に出力し、リアドア7の開放方向への回動を再開し(S15)、上記したステップS3に戻り、S3以降を繰返して行う。一方、制御部11は、リアドア7が障害物に接触する可能性が無くなる前に再開監視の終了条件が成立したと判定すると(S14:YES)、撮影停止指令信号をリアカメラ3に出力し、リアカメラ3による撮影を停止し(S16)、接触防止処理を終了する。
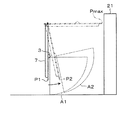
以下、障害物を検知する態様について説明する。尚、図4〜図7ではリアドア7と障害物との位置関係を示し、P1,P2,…はリアドア7の位置を示し、A1,A2,…はリアカメラ3の撮影エリアを示している。図4に示すように、固定設置の障害物である平面形状の壁21から比較的離れて車両が駐車し、リアドア7が壁21から比較的離れている場合には、制御部11は、リアドア7の周囲に障害物が存在しないと判定する、又はリアドア7の周囲に障害物が存在すると判定してもリアドア7が障害物に接触する可能性が無いと判定する。即ち、制御部11は、リアドア7の開放方向への回動をリアドア7が閉鎖位置P1から最大開放位置Pmaxに達するまで継続する。
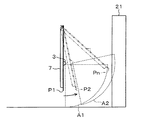
一方、図5に示すように、壁21から比較的近くに車両が駐車し、リアドア7が壁21から比較的近い場合には、制御部11は、リアドア7の周囲に障害物が存在すると判定し、リアドア7が障害物に接触する可能性が有ると判定する。即ち、制御部11は、リアドア7が障害物に接触する前にリアドア7の開放方向への回動を停止する。この場合、制御部11は、リアドア7が障害物に接触する可能性が有ると判定した直後にリアドア7の開放方向への回動を停止しても良いし、可能な限り障害物に近い位置でリアドア7の開放方向への回動を停止しても良い。即ち、制御部11は、前者の場合であれば、撮影エリアA2の映像と撮影エリアA1の映像とを照合してリアドア7が障害物に接触する可能性が有ると判定すると、リアドア7の開放方向への回動を途中の回動位置P2で停止しても良い。又、制御部11は、後者の場合であれば、リアドア7の回動エリアと壁21の位置との関係やアクチュエータ6の特性(即ち慣性モーメント等)等を考慮して可能な限り障害物に近い途中の回動位置Pnを計算し、リアドア7の開放方向への回動を当該計算した途中の回動位置Pnで停止しても良い。
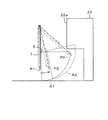
又、図6に示すように、平面形状でなく凸部を有する形状の壁から比較的近くに車両が駐車した場合でも、制御部11は、前述したように3次元マップを作成してリアドア7の周囲に障害物が存在するか否かを判定することで、リアドア7が凸部に接触するのを適切に防止することができる。即ち、図6に示すように、凸部22aを有する壁22から比較的離れて車両が駐車した場合でも、制御部11は、リアドア7の回動エリアに凸部22aの位置が含まれていれば、その凸部22aを障害物として検知し、リアドア7が凸部22aに接触する可能性が有ると判定し、リアドア7が凸部22aに接触する前にリアドア7の開放方向への回動を停止する。
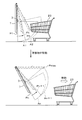
又、図7に示すように、移動可能な障害物であるショッピングカート23から比較的近くに車両が駐車した場合、又は車両が駐車した後にショッピングカート23が比較的近くに移動された場合には、制御部11は、リアドア7の周囲に障害物が存在すると判定し、リアドア7が障害物に接触する可能性が有ると判定し、リアドア7が障害物に接触する前にリアドア7の開放方向への回動を停止する。これ以降、リアドア7の開放方向への回動を停止してから例えば経過期間が所定期間に達する前にショッピングカート23が移動された場合には、制御部11は、再開監視の終了条件が成立する前にリアドア7が障害物に接触する可能性が無くなったと判定し、リアドア7の開放方向への回動を再開する。即ち、制御部11は、リアドア7の開放方向への回動を途中の回動位置Pnで停止し、ショッピングカート23が移動された後に、リアドア7の開放方向への回動を途中の回動位置Pnから再開する。一方、リアドア7の開放方向への回動を停止した後にショッピングカート23が移動されずに例えば経過期間が所定期間に達した場合には、制御部11は、リアドア7が障害物に接触する可能性が無くなる前に再開監視の終了条件が成立したと判定し、そのリアドア7の開放方向への回動の停止を継続する。
以上説明したように本実施形態によれば、次に示す効果を得ることができる。
ドア接触防止制御システム1において、リアドア7の開放方向への回動中にリアドア7の周囲に障害物が存在するか否かを判定し、リアドア7の周囲に障害物が存在すると判定すると、リアドア7が障害物に接触する可能性の有無を判定し、リアドア7が障害物に接触する可能性が有ると判定すると、リアドア7が障害物に接触する前にリアドア7の開放方向への回動を停止するようにした。リアドア7の周囲の環境が変化する場合でも適切に対応することができ、リアドア7が障害物に接触するのを適切に防止することができる。
ドア接触防止制御システム1において、リアドア7の開放方向への回動中にリアドア7の周囲に障害物が存在するか否かを判定し、リアドア7の周囲に障害物が存在すると判定すると、リアドア7が障害物に接触する可能性の有無を判定し、リアドア7が障害物に接触する可能性が有ると判定すると、リアドア7が障害物に接触する前にリアドア7の開放方向への回動を停止するようにした。リアドア7の周囲の環境が変化する場合でも適切に対応することができ、リアドア7が障害物に接触するのを適切に防止することができる。
又、ドア接触防止制御システム1において、3次元マップを作成してリアドア7の周囲に障害物が存在するか否かを判定するようにした。リアドア7の周囲の奥行き方向で障害物が存在するか否かを判定することができ、凸部を有する形状でも、その凸部を障害物として検知し、リアドア7が凸部に接触するのを適切に防止することができる。
又、ドア接触防止制御システム1において、リアドア7の開放方向への回動を停止した後にリアドア7が障害物に接触する可能性が無くなったと判定すると、リアドア7の開放方向への回動を再開するようにした。例えば障害物が移動されてリアドア7が障害物に接触する可能性が無くなると、リアドア7の開放方向への回動を再開することができ、より適切に対応することができる。又、駐車支援用のカメラとして機能するリアカメラ3を用いる構成とした。新たな部品を追加することなく、既存の部品を有効に利用することができる。
本発明は、上記した実施形態で例示したものに限定されることなく、その範囲を逸脱しない範囲で任意に変形又は拡張することができる。
撮影部として、駐車支援用のリアカメラ3を採用する構成を例示したが、駐車支援用のリアカメラ3とは別のカメラを採用しても良い。駐車支援用のリアカメラ3を採用する構成では、車両後方の路面を撮影するように取り付け位置や撮影エリアが駐車支援に適するように制約を受けるが、駐車支援用のリアカメラ3とは別のカメラを採用する構成では、上記したような制約を受けない。即ち、駐車支援用のリアカメラ3とは別のカメラを採用する構成では、リアドア7の周囲の撮影エリアを広くするようにリアドア7の上端部(即ち回動支点に近い部位)にカメラを取り付けても良い。
撮影部として、駐車支援用のリアカメラ3を採用する構成を例示したが、駐車支援用のリアカメラ3とは別のカメラを採用しても良い。駐車支援用のリアカメラ3を採用する構成では、車両後方の路面を撮影するように取り付け位置や撮影エリアが駐車支援に適するように制約を受けるが、駐車支援用のリアカメラ3とは別のカメラを採用する構成では、上記したような制約を受けない。即ち、駐車支援用のリアカメラ3とは別のカメラを採用する構成では、リアドア7の周囲の撮影エリアを広くするようにリアドア7の上端部(即ち回動支点に近い部位)にカメラを取り付けても良い。
アクチュエータ6がリアドア7の開放方向への回動を制御することで、開放方向への回動を自動で行う構成を例示したが、開放方向への回動を手動で行う構成でも良い。即ち、リアドア7の手動による開放方向への回動を規制可能に駆動する駆動部を設け、乗員がリアドア7を手動で回動中に当該リアドア7が障害物に接触する可能性が有ると判定すると、その駆動部を駆動することで、手動による開放方向への回動を規制する構成を採用しても良い。
車両の車体後部に取り付けられているリアドアに適用する構成を例示したが、車体側部に取り付けられているサイドドアに適用しても良い。又、回動するドアに適用する構成を例示したが、スライドするドアに適用しても良い。又、車両ドアに限らず、建造物のドアに適用しても良い。即ち、例えば建造物に取り付けられている回転ドアに適用し、回転ドアの周囲(死角となる箇所)に障害物が存在すると判定すると、回転ドアの回転方向への回転を停止するようにしても良い。このように構成すれば、回転ドアが障害物に接触するのを適切に防止すると共に、障害物が巻き込まれるのを防止することもできる。
図面中、1はドア接触防止制御システム、3はリアカメラ(撮影部)、7はリアドア、11は制御部、11aは回動制御部(可動制御部)、11bは映像取得部、11cは障害物判定部、11dは接触判定部である。
Claims (7)
- ドア(7)の可動を制御する可動制御部(11a)と、
前記ドアに設けられ、前記ドアの周囲を撮影エリアとして撮影する撮影部(3)と、
前記撮影部により撮影された映像を取得する映像取得部(11b)と、
前記ドアが開放方向に可動することに追従して前記撮影部により撮影された複数のフレームの映像を用い、前記ドアの周囲に障害物が存在するか否かを判定する障害物判定部(11c)と、
前記ドアの周囲に障害物が存在すると判定されると、前記ドアの可動エリアと前記障害物の位置とを照合し、前記ドアが前記障害物に接触する可能性の有無を判定する接触判定部(11d)と、を備え、
前記可動制御部は、前記ドアが前記障害物に接触する可能性が有ると判定されると、前記ドアが前記障害物に接触する前に前記ドアの可動を停止するドア接触防止制御システム(1)。 - 請求項1に記載したドア接触防止制御システムにおいて、
前記障害物判定部は、3次元マップを作成して前記ドアの周囲に障害物が存在するか否かを判定するドア接触防止制御システム。 - 請求項1又は2に記載したドア接触防止制御システムにおいて、
前記可動制御部は、前記ドアの可動の開始及び停止を制御し、前記ドアの可動を開始した後に、前記ドアが前記障害物に接触する可能性が有ると判定されると、前記ドアの可動を停止するドア接触防止制御システム。 - 請求項3に記載したドア接触防止制御システムにおいて、
前記可動制御部は、前記ドアの可動を停止した後に、前記ドアが前記障害物に接触する可能性が無くなったと判定されると、前記ドアの可動を再開するドア接触防止制御システム。 - 請求項1から4の何れか一項に記載したドア接触防止制御システムにおいて、
車両に取り付けられている車両ドアを対象とするドア接触防止制御システム。 - 請求項5に記載したドア接触防止制御システムにおいて、
車体後部に取り付けられているリアドア(7)を対象とし、
前記撮影部は、車両後方を撮影する駐車支援用のリアカメラ(3)であるドア接触防止制御システム。 - ドア(7)に設けられ、前記ドアの周囲を撮影エリアとして撮影する撮影部(3)を備えたドア接触防止制御システム(1)の制御部(11)に、
前記撮影部により撮影された映像を取得する映像取得手順と、
前記ドアが開放方向に可動することに追従して前記撮影部により撮影された複数のフレームの映像を用い、前記ドアの周囲に障害物が存在するか否かを判定する障害物判定手順と、
前記ドアの周囲に障害物が存在すると判定されると、前記ドアの可動エリアと前記障害物の位置とを照合し、前記ドアが前記障害物に接触する可能性の有無を判定する接触判定手順と、
前記ドアが前記障害物に接触する可能性が有ると判定されると、前記ドアが前記障害物に接触する前に前記ドアの可動を停止する可動停止手順と、を実行させるコンピュータプログラム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016031953A JP2017149212A (ja) | 2016-02-23 | 2016-02-23 | ドア接触防止制御システム及びコンピュータプログラム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016031953A JP2017149212A (ja) | 2016-02-23 | 2016-02-23 | ドア接触防止制御システム及びコンピュータプログラム |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2017149212A true JP2017149212A (ja) | 2017-08-31 |
Family
ID=59738796
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016031953A Pending JP2017149212A (ja) | 2016-02-23 | 2016-02-23 | ドア接触防止制御システム及びコンピュータプログラム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2017149212A (ja) |
Cited By (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2020004588A1 (ja) * | 2018-06-29 | 2020-01-02 | いすゞ自動車株式会社 | 開閉装置、車両および開閉制御方法 |
| JP2022100805A (ja) * | 2020-12-24 | 2022-07-06 | マツダ株式会社 | 車両の開閉体制御装置 |
| JP2022168699A (ja) * | 2021-04-26 | 2022-11-08 | キヤノン株式会社 | 移動体、撮像システム、および撮像装置 |
| CN115434602A (zh) * | 2022-09-27 | 2022-12-06 | 东风汽车有限公司东风日产乘用车公司 | 车门开启控制方法、装置、设备及存储介质 |
| JP2024055495A (ja) * | 2022-10-07 | 2024-04-18 | 株式会社ユーシン | 開閉体制御装置 |
| JP2024128381A (ja) * | 2023-03-10 | 2024-09-24 | トヨタ自動車株式会社 | 車両 |
| US12561985B2 (en) | 2022-03-30 | 2026-02-24 | Hyundai Motor Company | Apparatus for controlling vehicle including camera and method for the same |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2005009157A (ja) * | 2003-06-18 | 2005-01-13 | Asmo Co Ltd | 車両用ドア開扉装置および車両用ドア開扉制御方法 |
| JP2007153193A (ja) * | 2005-12-07 | 2007-06-21 | Nissan Motor Co Ltd | 車両用ドア開閉制御装置 |
| JP2012165138A (ja) * | 2011-02-04 | 2012-08-30 | Panasonic Corp | 運転支援情報提供装置 |
| US20140207344A1 (en) * | 2013-01-21 | 2014-07-24 | Magna Electronics Inc. | Vehicle hatch control system |
-
2016
- 2016-02-23 JP JP2016031953A patent/JP2017149212A/ja active Pending
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2005009157A (ja) * | 2003-06-18 | 2005-01-13 | Asmo Co Ltd | 車両用ドア開扉装置および車両用ドア開扉制御方法 |
| JP2007153193A (ja) * | 2005-12-07 | 2007-06-21 | Nissan Motor Co Ltd | 車両用ドア開閉制御装置 |
| JP2012165138A (ja) * | 2011-02-04 | 2012-08-30 | Panasonic Corp | 運転支援情報提供装置 |
| US20140207344A1 (en) * | 2013-01-21 | 2014-07-24 | Magna Electronics Inc. | Vehicle hatch control system |
Cited By (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2020004588A1 (ja) * | 2018-06-29 | 2020-01-02 | いすゞ自動車株式会社 | 開閉装置、車両および開閉制御方法 |
| JP2022100805A (ja) * | 2020-12-24 | 2022-07-06 | マツダ株式会社 | 車両の開閉体制御装置 |
| JP2022168699A (ja) * | 2021-04-26 | 2022-11-08 | キヤノン株式会社 | 移動体、撮像システム、および撮像装置 |
| JP7695101B2 (ja) | 2021-04-26 | 2025-06-18 | キヤノン株式会社 | 移動体、撮像システム、および撮像装置 |
| US12561985B2 (en) | 2022-03-30 | 2026-02-24 | Hyundai Motor Company | Apparatus for controlling vehicle including camera and method for the same |
| CN115434602A (zh) * | 2022-09-27 | 2022-12-06 | 东风汽车有限公司东风日产乘用车公司 | 车门开启控制方法、装置、设备及存储介质 |
| JP2024055495A (ja) * | 2022-10-07 | 2024-04-18 | 株式会社ユーシン | 開閉体制御装置 |
| JP7856543B2 (ja) | 2022-10-07 | 2026-05-11 | 株式会社ユーシン | 開閉体制御装置 |
| US12655671B2 (en) | 2022-10-07 | 2026-06-16 | U-Shin Ltd. | Opening and closing body control device |
| JP2024128381A (ja) * | 2023-03-10 | 2024-09-24 | トヨタ自動車株式会社 | 車両 |
| US12637891B2 (en) | 2023-03-10 | 2026-05-26 | Toyota Jidosha Kabushiki Kaisha | Vehicle |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN102596656B (zh) | 多功能摄像机系统 | |
| US11225822B2 (en) | System and method for opening and closing vehicle door | |
| JP5327520B2 (ja) | 開閉体の制御装置 | |
| US20190145150A1 (en) | Vehicle opening-closing body control device and vehicle opening-closing body control method | |
| KR20090035822A (ko) | 차량 카메라 제어 시스템 | |
| KR960702714A (ko) | 차량 후방확인장치(device for cofirmation of rear view of vehicle) | |
| CN111867887A (zh) | 摄像机装置、用于控制辅助系统的方法、设备和具有指令的计算机可读存储介质 | |
| JP2010013824A (ja) | ドア制御装置および方法、並びに、プログラム | |
| JP6742378B2 (ja) | 車両制御装置および車両制御方法 | |
| JP3913186B2 (ja) | 移動撮影機器 | |
| KR20120058208A (ko) | 카메라모듈을 이용한 차량 사이드 미러 오토 폴딩 시스템 및 방법 | |
| JP2008079216A (ja) | 動物体自動追尾装置 | |
| JP2012216079A (ja) | 車両遠隔操作装置、車両遠隔操作方法及びプログラム | |
| JP2013001298A (ja) | 車両用監視装置 | |
| JPWO2023106107A5 (ja) | ||
| KR102874012B1 (ko) | 차량 및 차량의 제어방법 | |
| JP2007153193A (ja) | 車両用ドア開閉制御装置 | |
| KR101251929B1 (ko) | 차량용 블랙박스의 영상저장 방법 | |
| KR20140111138A (ko) | 테일 게이트 작동 시스템 및 그 방법 | |
| JP2008154189A (ja) | 撮像装置及び撮像方法 | |
| JP2009116539A (ja) | 周辺監視装置 | |
| JP2005047343A (ja) | 車両制御装置 | |
| JP2020112002A (ja) | ドア自動開閉システム | |
| JP2003087780A (ja) | 車両用後方視界表示装置 | |
| WO2022049837A1 (ja) | 開閉制御装置、車両、開閉制御方法、および、開閉制御プログラム |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20180426 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20190315 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20190326 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20190723 |