JP2017164897A - 眼鏡レンズ加工装置 - Google Patents
眼鏡レンズ加工装置 Download PDFInfo
- Publication number
- JP2017164897A JP2017164897A JP2017092053A JP2017092053A JP2017164897A JP 2017164897 A JP2017164897 A JP 2017164897A JP 2017092053 A JP2017092053 A JP 2017092053A JP 2017092053 A JP2017092053 A JP 2017092053A JP 2017164897 A JP2017164897 A JP 2017164897A
- Authority
- JP
- Japan
- Prior art keywords
- lens
- axis
- amount
- grindstone
- control
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images














Landscapes
- Eyeglasses (AREA)
- Grinding And Polishing Of Tertiary Curved Surfaces And Surfaces With Complex Shapes (AREA)
Abstract
【解決手段】眼鏡レンズ研削加工装置は、玉型形状上加工制御点の眼鏡レンズMLFのコバ端部と面取砥石38aとの接触状態を想定したときの、加工制御点に隣接する周辺の玉型形状点で最大となる面取砥石喰い込み量をレンズ回転軸の軸方向制御量に加えて面取加工制御を行う。また、同様に、ヤゲン加工制御点に隣接する周辺の玉型形状点でのヤゲンのレンズ表面側傾斜面とレンズ裏面側傾斜面の最大のヤゲン砥石喰い込み量をレンズ回転軸と砥石回転軸の軸間距離方向制御量に加えてヤゲン加工制御を行う。
【選択図】図19
Description
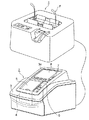
図1を参照すると、本発明に係る眼鏡レンズ研削加工装置が示してある。
図1において、1は眼鏡フレームFのレンズ枠形状やその型板或いは玉型モデル(デモレンズ)等からレンズ形状情報である玉型形状データ(θi,ρi)[I=0,1,2・・・n]を読み取る玉型形状データ測定装置(フレーム形状測定装置)、2は玉型形状測定装置1から送信等によって入力された眼鏡フレームの玉型形状データに基づいて生地レンズ等から眼鏡レンズ(リムレスレンズを含む)MLを研削加工するレンズ研削加工装置(玉摺機)である。尚、玉型形状測定装置1には周知のものを用いることができるので、その詳細な構成やデータ測定方法等の説明は省略する。
レンズ研削加工装置2の上部には、図1に示したように、装置本体3の前側に傾斜する上面(傾斜面)3aが設けられていると共に、上面3aの前部側(下部側)に開口する加工室4が形成されている。この加工室4は、斜め上下にスライド操作可能に装置本体3に取り付けられたカバー5で開閉される様になっている。
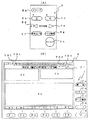
また、装置本体3の上面3aには、加工室4の側方に位置させた操作パネル6(図2(A)参照)と、加工室4の上部開口より後部側に位置させた操作パネル7(図2(B)参照)と、操作パネル7の下部側より後方に位置し且つ操作パネル6,7による操作状態を表示させる液晶表示器8が設けられている。
(カバー5)
カバー5は、無色透明又は有色透明(例えば、グレー等の有色透明)の一枚のガラスや樹脂製のパネルから構成され、装置本体3の前後にスライドする。
操作パネル6は、図2(A)に示すように、眼鏡レンズMLを後述する一対のレンズ回転軸23,24によりクランプするための『クランプ』スイッチ6aと、眼鏡レンズMLの右眼用・左眼用の加工の指定や表示の切換え等を行う『左』スイッチ6b,『右』スイッチ6cと、砥石を左右方向に移動させる『砥石移動』スイッチ6d,6eと、眼鏡レンズMLの仕上加工が不十分である場合や試し摺りする場合の再仕上又は試し摺り加工するための『再仕上/試』スイッチ6fと、レンズ回転モード用の『レンズ回転』スイッチ6gと、ストップモード用の『ストップ』スイッチ6hとを備えている。
操作パネル7は、図2(B)に示すように、液晶表示器8の表示状態を切り換える『画面』スイッチ7aと、液晶表示器8に表示された加工に関する設定等を記憶する『メモリー』スイッチ7bと、玉型形状データ(θi,ρi)を取り込むための『データ要求』スイッチ7cと、数値補正等に使用されるシーソー式の『−+』スイッチ7d(『−』スイッチと『+』スイッチとを別々に設けても良い)と、カーソル式ポインタ移動用の『▽』スイッチ7eとを液晶表示器8の側方に配置している。また、ファンクションキーF1〜F6が液晶表示器8の下方に配列されている。
各ファンクションキーF1〜F6は、加工に関する設定時(レイアウト画面)においては、ファンクションキーF1はレンズ種類入力用、ファンクションキーF2は加工コース入力用、ファンクションキーF3はレンズ素材入力用、ファンクションキーF4はフレーム種類入力用、ファンクションキーF5は面取り加工種類入力用、ファンクションキーF6は鏡面加工入力用として用いられる。
ファンクションキーF2で入力される加工コースとしては、『オート』、『試し』、『モニター』、『枠替え』等がある。
ファンクションキーF3で入力される被加工レンズの素材としては、『プラスチック』、『ハイインデックス』、『ガラス』、『ポリカーボネイト』、『アクリル』等がある。
ファンクションキーF4で入力される眼鏡フレームFの種類としては、『メタル』、『セル』、『オプチル』、『平』、『溝掘り(細)』、『溝掘り(中)』、『溝掘り(太)』等がある。なお、この各『溝掘り』とは、ヤゲン加工の一種であるヤゲン溝を示す。
ファンクションキーF5で入力される面取り加工種類としては、『なし』、『小』、『中』、『大』、『特殊』等がある。
ファンクションキーF6で入力される鏡面加工としては、『なし』、『あり』、『面取部鏡面』等がある。
尚、上述したファンクションキーF1〜F6のモードや種別或いは順序は特に限定されるものではない。また、後述する各タブTB1〜TB4の選択として、『レイアウト』、『加工中』、『加工済』、『メニュー』等を選択するためのファンクションキーを設けるなど、キー数も限定されるものではない。
液晶表示器8は、『レイアウト』タブTB1、『加工中』タブTB2、『加工済』タブTB3、『メニュー』タブTB4によって切り替えられ、下方にはファンクションキーF1〜F6に対応したファンクション表示部H1〜H6を有する。尚、各タブTB1〜TB4の色は独立しており、後述する各エリアE1〜E4を除いた周囲の背景も各タブTB1〜TB4の選択切換と同時に各タブTB1〜TB4と同一の背景色に切り替わる。
例えば、『レイアウト』タブTB1とそのタブTB1が付された表示画面全体(背景)は青色、『加工中』タブTB2とそのタブTB2が付された表示画面全体(背景)は緑色、『加工済』タブTB3とそのタブTB3が付された表示画面全体(背景)は赤色、『メニュー』タブTB4とそのタブTB4が付された表示画面全体(背景)は黄色で表示されている。
このように、作業毎に色分けした各タブTB1〜TB4と周囲の背景とが同一色で表示されるので、作業者は、現在、どの作業中であるのかを容易に認識又は確認することができる。
また、ファンクションキーF1〜F6を操作している際、例えば、ファンクションキーF1を操作している際には、そのファンクションキーF1をクリックする毎にモード等の表示が切り替わっても良い。例えば、ファンクションキーF1に対応する各モードの一覧を表示して(ポップアップ表示)選択操作を向上させることも可能である。また、ポップアップ表示中の一覧は、文字、図形又はアイコン等で表わされる。
『レイアウト』タブTB1、『加工中』タブTB2、『加工済』タブTB3を選択した状態の時には、アイコン表示エリアE1、メッセージ表示エリアE2、数値表示エリアE3、状態表示エリアE4に区画した状態で表示される。また、『メニュー』タブTB4を選択した状態の時には、全体的に一つのメニュー表示エリアとして表示される。尚、『レイアウト』タブTB1を選択している状態の時には、『加工中』タブTB2と『加工済』タブTB3とを表示せず、レイアウト設定が終了した時点で表示しても良い。
尚、上述したような液晶表示器8を用いてのレイアウト設定は、特願2000−287040号又は特願2000−290864号と同様であるので、詳細な説明は省略する。
研削加工部10は、図1の装置本体3内に設けられた図5の固定のトレイ12と、このトレイ12上に配置されたベース13と、トレイ12に固定されたベース駆動モータ14と、図7のようにトレイ12から立ち上げられた支持部12aに先端が回転可能に支持されたベース駆動モータ(Z軸方向駆動モータ)14の出力軸(図示せず)に連動するネジ軸15とを備えている。また、研削加工部10は、眼鏡レンズMLの回転駆動系16と、眼鏡レンズMLの研削手段17と、眼鏡レンズMLのコバ厚測定系(コバ厚測定手段)18を備えている。
図7に示すようにベース13は、トレイ12の後縁部に沿って左右に延びる後側支持部13aと、後側支持部13aの左端部から前側に延びる側方側支持部13bから略V字状に形成されている。この後側支持部13aの左右両端部上にはVブロック状の軸支持部13c,13dが固定され、側方側支持部13bの前端部上にはVブロック状の軸支持突部13eが固定されている。
また、装置本体3内には、左右に延び、且つ、前後に平行に並設された一対の平行ガイドバー19,20が配設されている。この平行ガイドバー19,20の左右両端部は装置本体3内の左右の部分に取り付けられている。しかも、この平行ガイドバー19,20には、ベース13の側方側支持部13bが軸線方向に沿って左右に進退動可能に軸支されている。
そして、このキャリッジ旋回軸21は、支持突部22dを貫通し且つ支持突部22dに保持されていると共に、軸支持部13c,13dに対して回動自在になっている。これにより、キャリッジ22の前端部側はキャリッジ旋回軸21を中心に上下回動できるようになっている。尚、キャリッジ旋回軸21は、軸支持部13c,13dに固定して、支持突部22dをキャリッジ旋回軸21に対して回動可能且つ軸線方向に移動不能に保持させても良い。
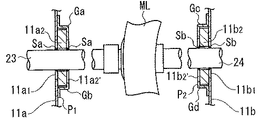
上述した周壁11のガイドスリット11a1,11b1は、キャリッジ旋回軸21を中心に円弧状に形成されている。そして、ガイドスリット11a1、11b1には、キャリッジ22に保持させたレンズ回転軸23,24の互いに対向する端部が挿通されている。これによりレンズ回転軸23,24の対向端部は周壁11で囲まれた加工室4内に突出している。
また、側壁11aの内壁面には図3に示したように円弧状で断面ハット状のガイド板P1が取り付けられ、側壁11bの内壁面には図4に示したように円弧状で断面ハット状のガイド板P2が取り付けられている。このガイド板P1,P2にはガイドスリット11a1,11b1に対応して円弧状に延びるガイドスリット11a2′,11b2′が形成されている。
しかも、ガイド板P1にはガイドスリット11a1,11a2′の上下に位置してガイドスリット11a1,11a2′の上下縁に沿う円弧状のガイドレールGa,Gbが設けられ、ガイド板P2にはガイドスリット11b1,11b2′の上下に位置してガイドスリット11b1,11b2′の上下縁に沿う円弧状のガイドレールGc,Gdが設けられ、カバー板11a2はガイドレールGa,Gbに上下を案内されて円弧状に上下移動できる様になっている。カバー板11b2はガイドレールGc,Gdに上下を案内されて円弧状に上下移動できる様になっている。
また、カバー板11a2とレンズ回転軸23との間はシール部材Saを介してシールされていると共に、カバー板11a2はレンズ回転軸23にシール部材Sa,Saを介して保持されている。更に、カバー板11b2とレンズ回転軸24との間はシール部材Sbを介してシールされていると共に、カバー板11b2はレンズ回転軸24にシール部材Sb,Sbを介して軸線方向に相対移動可能に保持されている。これにより、レンズ回転軸23及び24がガイドスリット11a1,11a2′及び11b1,11b2′に沿って上下に円弧状に回動すると、カバー板11a2,11b2もレンズ回転軸23,24と一体に上下に移動できる。
なお、側壁11aとガイド板P1は円弧状のカバー板11a2と密着するように接近しており、側壁11bとガイド板P2は円弧状のカバー板11b2は密着するように接近している。
キャリッジ22がキャリッジ旋回軸21を中心に上下回動して、レンズ回転軸23,24がガイドスリット11a1,11b1に沿って上下動したとき、カバー板11a2,11b2もレンズ回転軸23,24と一体に上下動して、ガイドスリット11a1,11b1がカバー板11a2,11b2で常時閉成された状態となっていて、周壁11内の研削液等が周壁11の外側に漏れないようになっている。尚、このレンズ回転軸23,24の上下動に伴い、眼鏡レンズMLが研削砥石35に対して接近・離反する。
更に、キャリッジ22は、コバ厚測定時及び研削加工時に眼鏡レンズMLの研削加工量に応じて上下回動制御されて傾斜させられる(レンズ回転軸23,24の回転駆動系16)。
レンズ回転軸23,24の回転駆動系16は、キャリッジ22に図示を省略した固定手段で固定されたレンズ回転軸駆動用モータ(レンズ軸回転駆動手段)と、キャリッジ22に回転自在に保持され且つレンズ回転軸駆動用モータ25の出力軸に連動する動力伝達軸(駆動軸)25aと、動力伝達軸25aの先端に設けられた駆動ギヤ26と、駆動ギヤ26に噛合し且つ一方のレンズ回転軸23に取り付けられた従動ギヤ26aを有する。図7では、駆動ギヤ26にウオームギヤを用い、従動ギヤ26aにウオームホイールを用いている。尚、駆動ギヤ26、従動ギヤ26aにはベベルギヤ(傘歯車)を用いることができる。
レンズ回転軸駆動用モータ25を作動させて動力伝達軸25aを回転させると、動力伝達軸25aの回転が駆動ギヤ26及び従動ギヤ26aを介してレンズ回転軸23に伝達されて、レンズ回転軸23及びプーリ27が一体に回転駆動される。一方、プーリ27の回転は、駆動側ベルト28d,伝達プーリ28a,伝達軸28c,伝達プーリ28b及び従動側ベルト28eを介してプーリ29に伝達され、プーリ29及びレンズ回転軸24が一体に回転駆動される。この際、レンズ回転軸24及びレンズ回転軸23と同期して一体的に回転する様になっている。
研削加工部10の加工室4を形成する周壁11は上述したように側壁11a,11bを有する。この研削加工部10には、図5に示したような研削手段17が設けられている。
この研削手段17は、側壁11aの外側に位置させてトレイ12に固定された支持フレーム(支持部材)30と、支持フレーム30の上端部に取り付けられた軸受31,31と、加工室4内に配設され且つ一端部が軸受31,31に回転自在に保持された砥石回転軸32と、支持フレーム(支持部材)30の下端部内に取り付けられた砥石駆動モータ33を有する。この砥石駆動モータ33の回転駆動力は図示を省略した動力伝達機構により砥石回転軸32に伝達されるようになっている。この動力伝達機構としては、ギヤ動力伝達機構やプーリとベルトを用いたベルト動力伝達機構等を用いることができる。
また、研削手段17は、砥石回転軸32に固定されたテーパ状の研削砥石35を円錐砥石として有する。この研削砥石35のテーパ角度(円錐角度)は傾斜角ξと同じであり、研削砥石35の外周面(テーパ面)のレンズ回転軸23,24側の稜線がレンズ回転軸23,24と平行又は略平行に設けられている。
ところで、レンズ回転軸23,24と砥石回転軸32との間は図5,図8に示した軸間距離調整手段(軸間距離調整機構)43によって調整されるようになっている。
この軸間距離調整手段43は、レンズ回転軸23,24と平行な軸線の回転軸34を有する。この回転軸34は側壁11aに回転自在に支持されている。また、軸間距離調整手段43は圧力調整機構45を有する。
また、圧力調整機構45は、キャリッジ22の下面に取り付けられた移動子変位用モータ48と、移動子変位用モータ48の出力軸(図示せず)に同軸に設けられた送りネジ48aと、送りネジ48aに螺着された移動子50を有する。この送りネジ48aは、軸線がキャリッジ旋回軸21の軸線と平行な軸線直交する方向で且つキャリッジ22の傾斜方向に向けて上下に延びていて、回転により移動子50を上下に移動させるようになっている。
また、軸間距離調整手段43は、回転軸34に保持させたベース盤56と、ベース盤56に取り付けられ且つ上面から斜め上方に延びる一対の平行なガイドレール57,57と、ガイドレール57と平行且つ回動可能にベース盤56に設けられたスクリュー軸(送りネジ)58と、ベース盤56の下面に設けられてスクリュー軸58を回転させるパルスモータ59と、スクリュー軸58が螺着され且つガイドレール57,57に上下動自在に保持された受台60を有する。
更に、軸間距離調整手段43は、受台60の上方に配設され且つガイドレール57,57に上下動自在に保持されたレンズ軸ホルダー61と、ガイドレール57,57の上端を保持し且つスクリュー軸58の上端部を回転自在に保持する補強部材62を備えている。
また、この受台60には、レンズ軸ホルダー61が当接したのを検出するセンサSが図8に示したように取り付けられている。
そして、パルスモータ59を正転又は逆転させてスクリュー軸58を正転又は逆転させることにより、受台60がスクリュー軸58によりガイドレール57,57に沿って上昇又は降下させられると、レンズ軸ホルダー61は受台60と一体に上昇又は降下させられる。これによりキャリッジ22がキャリッジ旋回軸21を中心にして回動する。
レンズ形状測定装置としてのコバ厚測定系(レンズコバ厚測定装置、コバ厚測定手段)18は、図3に示したように、加工室4の後縁上部に配設された測定子41と、レンズ回転軸23,24と平行に設けられ且つ一端が測定子41と一体に設けられた測定軸42aと、側壁11bの後縁側上部に近接させて加工室4の外側に配設された測定部(測定子移動量検出部)42を有する。この測定軸42aは側壁11bを貫通して加工室4の内外に突出している。
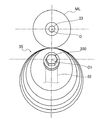
測定子41は、図3(a),図4に示したように、フィーラー保持部材100を有すると共に、一対のフィーラー101,102を有する。フィーラー保持部材100は、左右に延びる連設部100aと、連設部100aの左右両端部に同方向に向けて突設した平行な対向片100b,100cを有する。また、フィーラー101,102は、円柱状に形成されていると共に、対向片100b,100cの先端部に対向して取り付けられている。
また、フィーラー保持部材100は、図4に示したように側壁11bを貫通して左右に延びる測定軸42aに取り付けられている。この測定軸42aは、側壁11bの外側に配設された測定部42に左右に移動可能に保持されている。そして、この測定部42は、測定軸42aを介してフィーラー保持部材100の左右への移動量を検出するようになっている。
上述の操作パネル6,7(即ち、操作パネル6,7の各スイッチ)は、図9に示したように、CPUを有する演算制御回路(演算制御手段、演算手段)80に接続されている。また、この演算制御回路80には、記憶手段としてのROM81、記憶手段としてのデータメモリ82、RAM83が接続されていると共に、補正値メモリ84が接続されている。
更に、演算制御回路80には、表示用ドライバ85を介して液晶表示器8が接続されていると共に、パルスモータドライバ(パルスモータ駆動回路)86が接続されている。このパルスモータドライバ86は、演算制御回路80により作動制御されて、研削加工部10の各種駆動モータ、即ち、ベース駆動モータ14,レンズ回転軸駆動用モータ25,移動子変位用モータ48及びパルスモータ59等を作動制御(駆動制御)するようになっている。
しかも、演算制御回路80には、測定部42からの移動量検出信号が入力される様になっている。
そして、演算制御回路80は、加工制御開始後に、玉型形状測定装置1からのデータ読み込みや、データメモリ82の記憶領域m1〜m8に記憶されたデータの読み込みがある場合には、時分割による加工制御とデータの読み込みやレイアウト設定の制御を行う様になっている。
尚、データメモリ82には、読み書き可能なFEEPROM(フラッシュEEPROM)を用いることもできるし、メインの電源がオフされても内容が消えないようにしたバックアップ電源使用のRAMを用いることもできる。
更に、演算制御回路80には、レンズ加工データメモリ,補正テーブルメモリ(補正データ用メモリ)、レンズ回転軸用の基準回転速度用メモリ、形状情報メモリ、軸間距離用のメモリ、ズレ角メモリが接続されている。
次に、上述した演算制御回路80の機能を作用と共に説明する。
(1).レンズ形状データの読み込み
スタート待機状態からメイン電源がオンされると、演算制御回路80は玉型形状測定装置1からデータ読み込みがあるか否かを判断する。
即ち、演算制御回路80は、操作パネル6の『データ要求』スイッチ7cが押されたか否かが判断される。そして、『データ要求』スイッチ7cが押されてデータ要求があれば、玉型形状測定装置1から玉型形状データ(θi,ρi)のデータをRAM83の新データ記憶領域83bに読み込む。この読み込まれたデータは、データメモリ82の記憶領域m1〜m8のいずれかに記憶(記録)される。これに伴い演算制御回路80は、図2(B)に示したようなレイアウト画面を液晶表示器8に表示させ、読み込んだ玉型形状データ(θi,ρi)からレンズ形状を状態表示エリアE4に表示させる。尚、図2(B)では、レンズ形状の表示を省略している。
また、図2(A)の『クランプ』スイッチ6aを操作して、レンズ回転軸23をレンズ回転軸24に対して軸線方向に離間させることにより、レンズ回転軸23,24を開く。この状態で、レンズ回転軸23,24に眼鏡レンズMLを配設して、『クランプ』スイッチ6aを再度操作して、レンズ回転軸23をレンズ回転軸24に対して軸線方向に接近させることにより、レンズ回転軸23,24でレンズ回転軸23,24間に眼鏡レンズMLを挟持させる。
このクランプ後に眼鏡レンズMLに右,左に応じて『左』スイッチ6b又は『右』スイッチ6cを操作し、眼鏡レンズMLの玉型形状データ(θi,ρi)におけるコバ厚Wiの測定を開始させる。
この際、フィーラー101は前側屈折面の湾曲に従って左右に移動させられ、この左右への移動量が測定軸42aを介して測定部42により測定される。この測定部42からの測定信号は演算制御回路80に入力され、演算制御回路80は測定部42からの測定信号に基づいて玉型形状データ(θi,ρi)における眼鏡レンズMLの前側屈折面の座標位置を求める。
この際、フィーラー101は後側屈折面の湾曲に従って左右に移動させられ、この左右への移動量が測定軸42aを介して測定部42により測定される。この測定部42からの測定信号は演算制御回路80に入力され、演算制御回路80は測定部42からの測定信号に基づいて玉型形状データ(θi,ρi)における眼鏡レンズMLの後側屈折面の座標位置を求める。
この様な前側屈折面の座標位置や後側屈折面の座標位置を求めることによる具体的な方法は、特願2001−30279号に開示のものが採用できるので、その詳細な説明は省略する。
また、演算制御回路80は、例えば特開平11−42543号公報等に記載された適正ヤゲンカーブ設定装置等を設けることができ、玉型形状デ−タ(θi,ρi)から選択された少なくとも任意の2箇所のコバ厚データWiと、選択した玉型形状データ(θi,ρi)、選択されたコバ厚データWiの各々の組み合わせから予め定められた、異なるコバ分割比率で各々分割するヤゲン頂点位置を求め、眼鏡レンズのヤゲンカーブを求めることができる。
図6において、砥石回転軸(円錐砥石回転軸)32とレンズ回転軸23,24は平面内に配置されている。この砥石回転軸32には、テーパ状の研削砥石(円錐砥石)35を有する。この研削砥石(円錐砥石)35の外周面の砥石回転軸32に対する傾斜角度を円錐砥石傾斜角度(テーパ角度)とすると、円錐砥石傾斜角度とほぼ同じ角度に砥石回転軸(回転軸)32は傾斜させることで、研削砥石35の周面と眼鏡レンズMLのコバ面が平行な状態又は略平行な状態で接触研削可能な状態となる。
このような研削砥石35の粗加工研削砥石36,37や鏡面仕上砥石39で円形で未加工な眼鏡レンズMLの周縁を玉型形状デ−タ(θi,ρi)の玉型形状(図15,図167に示した玉型形状MLF(レンズ形状))に粗研削する前には、粗加工研削砥石36,37,鏡面仕上砥石39の半径(軸方向又は幅方向の中心位置における半径)と玉型形状デ−タ(θi,ρi)とから眼鏡レンズMLが粗加工研削砥石36,37,鏡面仕上砥石39に接触する位置を加工データとして算出させる。
そして、加工データとしては、眼鏡レンズMLが研削砥石35に接触する位置、研削砥石35の軸線と眼鏡レンズMLの中心(レンズ回転軸23,24の軸線)との軸間距離、眼鏡レンズMLの球面状の屈折面による眼鏡レンズMLおよびキャリッジ22のZ軸方向(レンズ回転軸23,24の軸方向)への移動制御量等がある。
そして、上述した加工データの算出に際しては、2つの加工データ算出方法が考えられる。ここで、図12のIpDを砥石回転軸32と垂直な第1の仮想平面とし、図10のIpLをレンズ回転軸23,24と垂直な第2の仮想平面として、加工データ算出方法を以下に説明する。
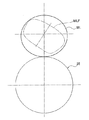
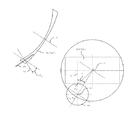
また、第2の加工データ算出方法は、図12の矢印A2で示した研削砥石35の軸線に沿った方向から研削砥石35を第1の仮想平面IpD(図12参照)に投影することにより、研削砥石35を図16,図17に示したような研削砥石35の真円形状を用いる方法である。
しかし、この楕円の式を用いて眼鏡レンズMLが粗加工研削砥石36,37,鏡面仕上砥石39等に接触する位置を求めるには演算式が複雑になる。この結果、この楕円の式に基づく演算式を用いて演算制御回路80に眼鏡レンズMLが粗加工研削砥石36,37,鏡面仕上砥石39等に接触する位置を求めさせる場合、真円の研削砥石35の投影形状を用いて眼鏡レンズMLが粗加工研削砥石36,37,鏡面仕上砥石39等に接触する位置を求めさせるのに比べて時間が長く係る。
この場合、演算制御回路80に眼鏡レンズMLが粗加工研削砥石36,37,鏡面仕上砥石39等に接触する位置を求めさせる演算式が簡単になり、この接触する位置を求める時間も楕円の式を用いた演算式より短くできるので、接触する位置を求める効率を高くできる。
この際、投影データ(θ,ρ)ξは、眼鏡レンズML(レンズ回転軸23,24)を基準位置である回転開始位置から微小回転角θごとに回転させた状態を想定し、その回転位置を基準位置からの回転角ζとすると投影データは回転角ζにより変化する。これを投影データ(θ,ρ)ξ,ζとする。基準位置にあるときの投影データを(θi,ρi)ξ,ζ=θ0と表すことができる。投影データは、この状態でi=0〜nで表されるデータ群となるが、このデータ郡がζ=θ0〜θnだけ存在することとなる。ここで投影データ(θ,ρ)ξ,ζは玉型形状データ(θ,ρ)とξ、ζを用いて表すことができる。投影データのθをθξと、ρをρξとするとき、θξ=arctan(ρ・sin(θ−ζ)/(ρ・cos(ξ)・cos(θ−ζ)))、またρξ=√((ρ・sin(θ−ζ))2+(ρ・cos(ξ)・cos(θ-ζ))2)として求めることができる。
この結果、投影データは、(θi,ρi)ξ,ζ=θj(i=0〜n、j=0〜n)と表現できる。
また、眼鏡レンズMLの屈折面はメガネの処方箋に応じた曲率(曲率半径)を有するので、眼鏡レンズMLの研削砥石35への接触点Pは玉型形状データ(θi,ρi)の動径ρiに応じてZ軸方向(レンズ軸23,24の軸線方向)に変化する。従って、フレーム2次元形状データ(θ,ρ)すなわち玉型形状データ(θi,ρi)に対応させて眼鏡レンズMLにヤゲン、溝、面取りなどの加工制御をする際、眼鏡レンズMLをキャリッジ22と一体にZ軸方向(レンズ軸方向)に移動制御する必要がある。
しかし、実際には、眼鏡レンズMLの研削砥石35への接触点(接触位置)Pは、動径ρiの変化に応じて研削砥石35の周方向へズレが発生する。このため、軸間距離(θ,L)ξ,Rすなわち軸間距離データ(θi,Li)ξ,Rを求める段階で、砥石回転軸32とレンズ回転軸(レンズ軸)23,24と結ぶ仮想線La上の点P0から制御点(接触位置である接触点P)までのズレ角(Δθ,η)ξ,Rすなわち(Δθi,ηi)ξ,Rを求める。
このようなズレ角(Δθ,η)ξ,Rによる眼鏡レンズMLの研削砥石35への接触点Pは、研削砥石35の砥石傾斜角ξと動径(ρi)ξ,Rにおける眼鏡レンズMLの屈折面の曲率又は曲率半径等から求めることができる。このズレ角(Δθi,ηi)ξ,RのηiやΔθiは周知の方法により求めることができる。
Zξ,R=R・(1−cos(η))・sin(ξ)
から
(Zi)ξ,R=R・(1−cos(ηi))・sin(ξ)
として求めることができる。
そして、Z軸方向(レンズ回転軸23,24の軸線方向)におけるキャリッジ22の原点位置を設定して、キャリッジ22およびレンズ回転軸23,24間に挟持された眼鏡レンズMLのZ軸方向(レンズ回転軸23,24の軸線方向)におけるZ軸方向位置をZとしたとき、キャリッジ22および眼鏡レンズMLのレンズ軸方向制御量(Zx)は、
(Zx)=Z+Zξ,R
となるので、実際の回転角θiのレンズ軸方向制御データは(θ,Z+Zξ,R)となる。そして、演算制御回路80は、このようにして求めたレンズ軸方向制御データ(θ,Z+Zξ,R)を加工データ記憶領域83aに記憶させる
演算制御回路80は、上述した(3)の軸間距離データ(θi,Li)p,Ra,Z方向制御データ(θ,Z+Zξ,Ra)等の加工データに基づきモータドライバ86aにより砥石駆動モータ33を作動制御して、研削砥石35を図6中、時計回り方向に回転駆動制御する。
一方、演算制御回路80は、加工データ記憶領域83aに記憶させた加工データに基づいて、パルスモータドライバ86を介してレンズ回転軸駆動モータ25を駆動制御し、レンズ回転軸23,24及び眼鏡レンズMLを回転制御する。
この際、演算制御回路80は、加工データ記憶領域83aに記憶させた加工データに基づいて、まずi=0の位置でパルスモータドライバ86を作動制御することによりパルスモータ59を駆動制御して、スクリュー軸58を逆転させ、受台60を所定量ずつ降下させる。この受台60の降下に伴い、レンズ軸ホルダー61がキャリッジ22の自重及び加工圧調整機構の調整の下に受台60と一体に降下する。
これにより、加工データに基づいて、研削砥石35が眼鏡レンズMLを所定量研削する。この研削に伴いレンズ軸ホルダー61が降下して受台60に当接すると、センサSがこれを検出して検出信号を出力し、この検出信号が演算制御回路80に入力される。
この演算制御回路80は、この検出信号を受けると、加工データに基づいて眼鏡レンズMLを研削砥石により研削加工させる。そして、演算制御回路80は、この様な制御をi=n(iがnのときにレンズ回転軸23,24が一回転)行って、加工データの角度θi毎に動径ρi′となるように眼鏡レンズMLの周縁を粗加工研削砥石36又は粗加工研削砥石37により研削加工する。
このような研削に際して、演算制御回路80は、研削液供給装置から研削液が吐出される。
眼鏡レンズMLをリムレスフレームのワイヤで保持するために、加工データの形状に研削された眼鏡レンズMLの周縁部(周面)に溝掘加工を行う場合には、研削砥石35を構成する溝掘砥石40の溝掘砥石部40bを用いる。この溝掘砥石部40bは、研削砥石35の中で最も小さい径に設定されていて、玉型形状に粗研削された眼鏡レンズMLの周面への接触点(接触位置)が動径ρiに応じてZ軸方向に変化しても、眼鏡レンズMLの周面に形成されるワイヤ溝がZ軸方向に広がる量を少なくなるようにしている。この加工に際して演算制御回路80は、上述した(3)の軸間距離データ(θi,Li)p,Rg, Z方向制御データ(θ,Z+Zξ,Rg)等の加工データに基づいて、キャリッジ22および眼鏡レンズMLを上述した粗研削加工と同様にして昇降制御すると共に、Z方向制御データ(θ,Z+Zξ,Rg)に基づいてベース駆動モータ14を作動制御して、ベース駆動モータ14によりキャリッジ22および眼鏡レンズMLをZ軸方向(レンズ回転軸23,24の軸線方向)に移動制御する。
研削砥石35は、面取砥石部38aおよびヤゲン溝部38bが設けられた仕上砥石38を有する。
演算制御回路80は、眼鏡レンズMLをメガネフレームのレンズ枠に枠入れするために研削加工する場合、上述した(3)の軸間距離データ(θi,Li)p,Rv,Z方向制御データ(θ,Z+Zξ,Rv)等の加工データに基づいて上述の粗研削加工と略同様に眼鏡レンズMLを昇降制御して、研削砥石35のヤゲン形成溝部38aで、加工データの形状に粗研削された眼鏡レンズMLの周縁部に、ヤゲン加工をする。この際、演算制御回路80は、Z方向制御データ(θ,Z+Zξ,Rv)に基づいてベース駆動モータ14を作動制御して、ベース駆動モータ14により眼鏡レンズMLおよびキャリッジ22をZ軸方向に移動制御させる。
玉型形状に研削加工された眼鏡レンズMLの周縁部における前側屈折面Rfとコバ面Faとの角部Laや後側屈折面Bfとコバ面Faとの角部Lbに面取加工を行う場合には、仕上砥石38の面取砥石部38aを用いる。
この面取加工に際して演算制御回路80は、上述した(3)の軸間距離データ(θi,Li)p,Rc,Z方向制御データ(θ,Z+Zξ,Rc)等の加工データに基づいてキャリッジ22および眼鏡レンズMLを上述した粗研削加工と略同様にして昇降制御すると共に、Z方向制御データ(θ,Z+Zξ,Rc)に基づいてベース駆動モータ14を作動制御して、ベース駆動モータ14によりキャリッジ22および眼鏡レンズMLをZ軸方向(レンズ回転軸23,24の軸線方向)に移動制御する。
以上説明した実施例では、研削砥石35を真円の砥石形状に投影して、真円の砥石形状から研削砥石の軸線とレンズ回転軸23,24(眼鏡レンズMLの回転中心)との軸間距離を求めるようにした例を示したが、必ずしもこれに限定されるものではない。
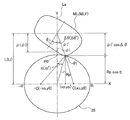
例えば、図10に示した未加工で円形の眼鏡レンズMLおよび円形の研削砥石35をレンズ回転軸23,24の軸線Oと垂直な第2の仮想平面IpLに投影したときに、眼鏡レンズMLのレンズ形状は図14に示したように真円形状となる一方、研削砥石35の砥石形状は図14に示したように楕円形状となる。
また、aを楕円の長径とし、bを楕円の短径とすると、楕円の一般式は、
x^2/a^2+y^2/b^2=1・・・・・・(1)
となる。
ここで、第2の仮想平面IpLに投影された研削砥石35の楕円の砥石形状は、Y軸方向のみが変形させられて、砥石形状のY軸方向が短径となり、砥石形状のX軸方向が長径となる。
a=r・・・・・・(2)
と変わらず、砥石傾斜角ξによって短径bは、
b=r・cos(ξ)・・・・・(3)
となる。
この(2),(3)式を一般式(1)
に代入すると、研削砥石35の楕円の砥石形状の式は、
x^2/r^2+y^2/(r・cos(ξ))^2=1・・・・・(4)
となる。
xp^2/r^2+yp^2/(r・cos(ξ))^2=1・・・・(5)式から
yp=√{(1−xp^2/r^2)・(r・cos(ξ))}・・・(6)
従来ρL変換と称している物と同様な考え方を円ではなく楕円で適用する。
特定のレンズ回転位置で軸間距離L(ヤゲン位置などの特定の制御位置での距離とする)が最大となる制御点(フレーム形状の特定点が砥石(楕円形)と接する)を定める。軸間距離Lをレンズ回転角分割数分もとめる(θ,L)が定まる。
フレーム2次元形状データ(θ,ρ)に対応させて加工制御するヤゲン、溝、面取りなどのレンズ軸方向制御データ(θ,Z)を従来より知られる手段で得られる。
接触点Pは楕円のY方向頂点との接触ではZ方向はその位置で接触するが、短径bと接触点のY座標ypとの差に砥石軸の傾斜角から
ZW=(b−yp)・sin(ξ)=(r・cos(ξ)−yp)・sin(ξ)
として定まる。
レンズ軸方向制御データ(θ,Z)にこの砥石傾斜角補正分(θ,ZW)を加えたデータでZ方向制御を行う。
軸間距離を(θ,L)に基づき、レンズ軸方向制御を(θ,Z+ZW)に基づき制御する。
図19は、この発明の実施例2を示したものである。以下、図19を用いて演算制御回路80による実施例2の面取制御について説明する。
一般に、メガネのフレーム形状と眼鏡レンズのレンズ度数の組み合わせによりレンズコバ面の厚さは変化することが知られている。また、眼鏡レンズの周面を玉型形状に研削加工する場合、円筒(または円錐の一部断面)形状を有する砥石で眼鏡レンズの外周面を研削加工するのが普通である。しかし、眼鏡レンズの研削砥石への接触点を求めることは難しく、砥石外形を小さくすることで接触点の移動を小さくしたり、研削砥石と眼鏡レンズとの相対的位置関係にフレキシビリティーを設けるなどの工夫が実行されてきている。
尚、ここで(θ,ρ)のθは眼鏡レンズ及びレンズ回転軸23,24の1回転である360°をn分割(例えば、1000分割)した回転角であり、ρは回転角θ毎の動径を意味する。従って、(θ,ρ)は、レンズ回転軸23,24の回転角θを0からnまで変化させたときの動径のデータを示すもので、実際には(θi,ρi)[i=0,1,2・・・n]であるが、「i」を省略している。
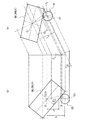
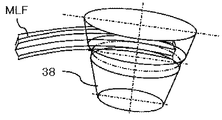
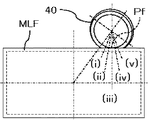
次に、図19(b)のように実際の制御点(接触点P)となる(θ,ρ)chfと砥石中心とを通る切断面(iv)を想定した時に、その制御点(接触点P)に隣接する面取幅小形状データ(θi,ρi)chfと砥石中心とを通る切断面(i)〜(iii)、(v)〜(vii)内で砥石表面の外側または内側(加工干渉により食い込む状態)にあるかを判定する。この際、隣接点はレンズ回転進行方向及び逆方向に存在するので両側で判定する。
このようにして、面取のためのフレーム形状(θ,ρ)chf を元に得られたレンズ面データ(θ,Z)chfに最大となる食い込み量Δmaxを加えてZ制御データを得る。
そして、玉型形状に粗研削加工された眼鏡レンズMLの周縁部のコバ面における角部に面取加工を行う際に、求めた軸間距離を(θ,L)chfに基づいて、眼鏡レンズMLおよびキャリッジ22のレンズ軸方向制御(Z軸方向制御)を(θ,Z)にΔmaxを加えた値で制御させる。
図20は、この発明の実施例3を示したものである。以下、図20を用いて演算制御回路80による実施例3のヤゲン制御について説明する。
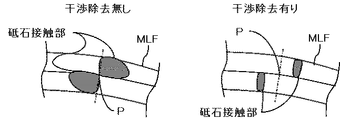
一般に、円筒、円錐形状の砥石を用いてヤゲン形状をレンズ度数のある眼鏡レンズのカーブに倣う加工をすると加工干渉が発生し、その干渉量はレンズ度数とフレーム形状の影響を受ける。レンズ度数が増すと干渉量が増加し、また、フレーム形状が矩形など直線的になるほど、干渉量が増加することが周知である。
そこで、ヤゲン砥石38により眼鏡レンズMLFにヤゲン加工する場合、フレーム2次元形状データ(θ,ρ)とヤゲン砥石半径を用いて従来から使用されている所謂ρL変換を用いて特定の制御回転位置での軸間距離Liが最大となる制御点(フレームの特定点が砥石と接する接触点P)を求める。この軸間距離Lを眼鏡レンズMLの一回転の分割数分だけ求めることで(θ,L)bvlが求める。
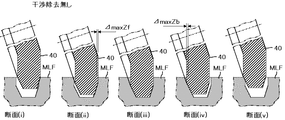
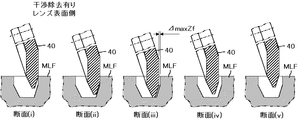
レンズ軸に平行な方向Zについては、ΔmaxZf、ΔmaxZbの平均値となる(ΔmaxZf+ΔmaxZb)/2を求める。これはそれぞれΔmaxZf、ΔmaxZbが互いに異なる方向の値となるので中間位置を求めることとなる。この値を接触点P(加工点)を制御するためのZ値に加えた値でレンズ軸に平行な方向Zを制御する。
Z方向の平均値は、Z方向による補正であるが、Y方向に於ける異なるΔmaxYf、ΔmaxYbを平均化したことによるY方向のそれぞれのずれをバランスさせる結果となる。
図21は、この発明の実施例4を示したものである。以下、図21を用いて演算制御回路80による実施例4の溝掘り制御について説明する。
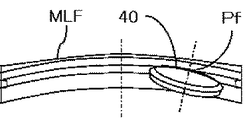
溝掘り加工では一般に、小径の円筒形状、または円錐形状の砥石が用いられる。小径砥石のため影響は小さいが、眼鏡レンズのカーブに倣う加工をするため加工干渉が発生する。その干渉量はレンズ度数とフレーム形状の影響を受ける。レンズ度数が増すと干渉量が増加し、また、フレーム形状が矩形など直線的になるほど、干渉量が増加することが周知である。一般的に小径の砥石が用いられるのはこの干渉量を減らすためであり、溝掘砥石軸をレンズ軸に対して傾斜させることも、また、干渉量を減少させる効果があることが知られている。しかしながらレンズ度数、フレーム形状により変化し、安定した十分な効果があるとはいえない。
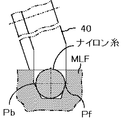
喰い込みがある場合には、その喰い込み量をレンズ軸に並行する量として計算し、溝レンズ表面側をΔZf、溝レンズ裏面側をΔZbとして求める。これは接触点Pfに隣接する双方に順次計算、その大きさを比較し、溝のレンズ表面側、溝のレンズ裏面側での喰い込み量がそれぞれ最大となるΔmaxZf(図21(D)断面(ii))、ΔmaxZb(図21(D)断面(iv))を求める。一般的にはこの最大となる喰い込み量は、溝レンズ表面側の接触点Pf、溝レンズ裏面側の接触点Pbでそれぞれ異なる方向の隣接点の喰い込み量として得られる。
例えば、図22に示したように、砥石回転軸(スピンドル)32の先端部に固定ネジ300のネジ部300aを同軸に螺着して、砥石36〜39を砥石回転軸(スピンドル)32の先端部に固定ネジ300の中間部に設けたフランジ部300bで固定すると共に、固定ネジ300に砥石回転軸(スピンドル)32よりも小径の砥石取付軸部300cを一体に形成し、この砥石取付軸部300cに砥石回転軸(スピンドル)32の外径より小さい径の溝掘砥石40′を固定ネジ202で固定した構成としても良い。
この場合、図5のトレイ12の図示を省略した位置に固定される図25の固定板205を設けて、この固定板205に図25のスピンドル傾斜ベース206を設けると共に、スピンドル傾斜ベース206の筒状の軸保持部206aにスピンドル保持部材(軸保持部材)207を傾斜軸208で回転可能に保持させる。
そして、スピンドル保持部材(軸保持部材)207に砥石回転軸(スピンドル)32を回転自在に保持させる。この砥石回転軸32と傾斜軸208は直交させられていて、傾斜軸208の軸線回りの回動により、砥石回転軸32のレンズ回転軸23,24に対する傾斜角度を調整できる。
更に、砥石回転軸32を回転駆動するスピンドル駆動モータ211はスピンドル傾斜ベース206に取り付けられている。また、スピンドル駆動モータ211の回転は砥石回転軸32にベルト212を介して伝達されるようになっている。
この構成において、傾斜モータ209を作動させて、この傾斜モータ209の回転を回転伝達手段210で傾斜軸208に伝達させることにより、傾斜軸208が軸線回りに回動させられて、スピンドル傾斜ベース206およびスピンドル保持部材207が傾斜軸208と一体に傾斜軸208が軸線回りに回動させられる。
従って、回転砥石35の上側の軸線(仮想線である軸線O2)がレンズ回転軸23,24の軸線Oと平行になった状態で、スピンドル駆動モータ211で研削砥石35を回転駆動させると共に、レンズ回転軸駆動用モータ25を玉型形状データ(θi,ρi)又は加工データに基づいて作動制御させて眼鏡レンズMLをレンズ回転軸23,24と一体に軸線回りに回動させる。これに伴い、パルスモータ59を玉型形状データ(θi,ρi)又は加工データに基づいて作動制御させてキャリッジ22を昇降制御させ、眼鏡レンズMLおよびレンズ回転軸23,24をキャリッジ22を昇降制御させ、研削砥石35とレンズ回転軸23,24との軸線間距離を調整することにより、研削砥石35による眼鏡レンズMLの周縁の研削加工を実施例1と同様にして実行できる。
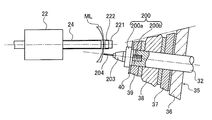
即ち、この設定に際しては、レンズ回転軸駆動用モータ25を玉型形状データ(θi,ρi)又は加工データに基づいて作動制御させて眼鏡レンズMLをレンズ回転軸23,24と一体に軸線回りに回動させると共に、パルスモータ59を玉型形状データ(θi,ρi)又は加工データに基づいて作動制御させてキャリッジ22を昇降制御させ、砥石回転軸32及び研削砥石35とレンズ回転軸23,24との軸線間距離を調整する。これに伴い、上述したように砥石回転軸32の軸線を上下に回動させて、ドリル204の先端を穴あけ位置の高さになるように調整すると共に、砥石回転軸32の先端部に取り付けたドリル204の軸線(砥石回転軸32の軸線と一致)を眼鏡レンズMLの屈折面の接線に垂直になるように調整する。尚、本実施例では、ドリル204の軸線を眼鏡レンズMLの屈折面の接線に垂直になるように設定するようにしているが、ドリル204の軸線を必ずしも眼鏡レンズMLの屈折面の接線に垂直になるようにする必要はない。すなわち、穴をあける方向は限定されるものではない。
この構成によれば、眼鏡レンズMLの縁部にテンプル取付金具やブリッジ金具を取り付けるための取付穴を開ける場合、研削砥石35の回転駆動機構とは別のドリル回転機構を設ける必要がないので、部品点数を省略できる。
この実施例6において、眼鏡レンズMLの保持構造は図26に示したようにすることができる。この図26においては、キャリッジ22にレンズ回転軸24と平行な支持部材220を固定し、この支持部材220の先端部に板状の支持アーム221をレンズ回転軸24の先端側に向けて固定すると共に、レンズ回転軸24の軸線と同軸のレンズ保持軸222を支持アーム221の先端部にレンズ回転軸24の先端に対向させて軸線回りに回転自在に保持させた構成としても良い。
この構成では、眼鏡レンズMLの縁部にテンプル取付金具やブリッジ金具を取り付けるための取付穴をドリル204で開ける際に、レンズ保持軸222や支持アーム221が図27に示したように邪魔になることはない。
この実施例6において、図25のスピンドル傾斜ベース206の筒状の軸保持部206aにスピンドル保持部材(軸保持部材)207を傾斜軸208で回転可能に保持させることでスピンドル軸傾斜角度が調整できることを示したが、スピンドル軸の傾斜角度調整ができない構造の場合の作用について説明する。
この場合、ドリル直径は目的の穴直径に比較し小さい物を用いる。レンズ軸に対するドリルの傾斜角はスピンドル軸の傾斜角ξに固定される。レンズの取り付け穴はフレーム形状、レンズ度数により影響を受け、穴位置、穴あけ角が変化するが、穴あけ角は、スピンドル軸の傾斜角度に固定したまま、穴深さを穴中心位置でドリル直径の1/2〜3/4に留めて下穴を開ける。
表示画面8に、レンズ軸に対する穴あけ傾斜角度を数値表示する。操作者は、この数値表示に基づき、この発明とは無関係なハンドドリル装置などのレンズ保持台を数値表示を基に傾斜させて、穴あけ作業を完了させることができる。
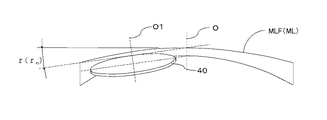
τ=arcsin(sin(θa)・sin(η))・・・(a)
となる。
一方、眼鏡レンズMLFのレンズ形状とそのコバ面に作る溝の出来上がりカーブ値を設定することでレンズコバ面に仕上るべき溝角度を求めることができる。
ここで、レンズコバ面に形成する溝カーブをCとすると、溝カーブCは一般的フレームでは4〜5カーブ(曲率半径R:523/4〜523/5)となる。また、眼鏡レンズMLFの動径(レンズ動径)ρn(幾何学中心などの基準からの半径)は、一般的フレームでは10〜30mm程度でできている。 尚、動径ρnは、一般的フレームの値よりも更に小さい部分や大きい部分を有する形状も有る。尚、本実施例では動径ρのnを下付のρnとして示しているが、動径ρnは上述した動径ρnと同じものである。
τn=arcsin[[√{(523/C)2−(ρn+1)2}−√{(523/C)2−(ρn−1)2}]/√[(ρn+1)2+(ρn−1)2−2・(ρn+1)・(ρn−1)・cos(2・Δε)]]・・・(b)
で求めることができる。
ここで523は一般的クラウン硝子レンズの屈折率1.523から 曲率半径=1000・(1.523−1)/C
である。
また、砥石軸傾斜角θaを一定とする場合には、一般的フレームのカーブから定まるτnの平均的な値、及びフレーム形状から定まる砥石加工角ηから定まる平均的なτとが近い値となる砥石軸傾斜角θaを定めることが望ましく、例えば約25度を中心に±15度の範囲で設定できる。尚、この数値は一例であるので、この数値に限定されるものではない。
24・・・レンズ回転軸
25・・・レンズ回転軸駆動用モータ(レンズ軸回転駆動手段)
32・・・砥石回転軸
35・・・研削砥石
38・・・仕上砥石(ヤゲン砥石)
38a・・・面取砥石部
40・・・溝掘砥石
43・・・軸間距離調整手段
80・・・演算制御回路(演算制御手段)
209・・・傾斜モータ(傾斜角調整モータ)
Fa・・・コバ面
O・・・軸線
O1・・・軸線
P・・・接触点(接触位置)
Pf・・・レンズ表面側接触点(接触位置)
Pb・・・レンズ裏面側接触点(接触位置)
ML・・・眼鏡レンズ
MLF・・・眼鏡レンズ
Claims (4)
- 眼鏡レンズを保持可能に設けられ且つレンズ軸方向であるZ軸方向にZ軸方向駆動モータで移動制御可能に設けられたレンズ回転軸と、
前記眼鏡レンズの玉型形状データ(θi,ρi)と前記眼鏡レンズの周縁を研削加工する砥石の半径とに基づいて、前記レンズ回転軸と前記研削砥石の砥石回転軸との軸間距離Liを前記玉型形状データ(θi,ρi)の動径ρi毎に演算して、前記軸間距離Liと回転角θiとからなる軸間距離データ(θi,Li)を求め、前記軸間距離データ(θi,Li)に基づきレンズ軸回転駆動手段を作動制御して前記レンズ回転軸を回転角θi毎に回転させると共に、前記軸間距離データ(θi,Li)に基づき軸間距離調整手段を作動制御して前記軸間距離Liを前記回転角θi毎に調整させる演算制御手段を、備える眼鏡レンズ研削加工装置であって、
前記演算制御手段は、玉型形状上加工制御点の眼鏡レンズコバ端部の面取砥石との接触状態を想定したときの加工制御点に隣接する周辺の玉型形状点での面取砥石喰い込み量を演算し、その喰い込み量が最大となる周辺の玉型形状点での喰い込み量をレンズ回転軸の軸方向制御量に加えた制御量で面取加工制御することを特徴とする眼鏡レンズ研削加工装置。 - 眼鏡レンズを保持可能に設けられ且つレンズ軸方向であるZ軸方向にZ軸方向駆動モータで移動制御可能に設けられたレンズ回転軸と、
前記眼鏡レンズの玉型形状データ(θi,ρi)と前記眼鏡レンズの周縁を研削加工する砥石の半径とに基づいて、前記レンズ回転軸と前記研削砥石の砥石回転軸との軸間距離Liを前記玉型形状データ(θi,ρi)の動径ρi毎に演算して、前記軸間距離Liと回転角θiとからなる軸間距離データ(θi,Li)を求め、前記軸間距離データ(θi,Li)に基づきレンズ軸回転駆動手段を作動制御して前記レンズ回転軸を回転角θi毎に回転させると共に、前記軸間距離データ(θi,Li)に基づき軸間距離調整手段を作動制御して前記軸間距離Liを前記回転角θi毎に調整させる演算制御手段を備え、
前記研削砥石は外周面がテーパ状に形成されていると共に、前記砥石回転軸は、前記研削砥石の前記レンズ回転軸側の稜線が前記レンズ回転軸の軸線と平行になるように、前記レンズ回転軸の軸線と平行な軸線に対して砥石傾斜角ξだけ傾斜させた眼鏡レンズ研削加工装置であって、
前記演算制御手段は、玉型形状上加工制御点のヤゲン砥石との接触状態を想定したときの加工制御点に隣接する周辺の玉型形状点でのヤゲンのレンズ表面側傾斜面とレンズ裏面側傾斜面それぞれのヤゲン砥石喰い込み量を演算し、その喰い込み量が最大となる周辺の玉型形状点での喰い込み量をレンズ回転軸と砥石回転軸の軸間距離方向制御量に加えた制御量でヤゲン加工制御することを特徴とする眼鏡レンズ研削加工装置。 - 眼鏡レンズを保持可能に設けられ且つレンズ軸方向であるZ軸方向にZ軸方向駆動モータで移動制御可能に設けられたレンズ回転軸と、
前記眼鏡レンズの玉型形状データ(θi,ρi)と前記眼鏡レンズの周縁を研削加工する砥石の半径とに基づいて、前記レンズ回転軸と前記研削砥石の砥石回転軸との軸間距離Liを前記玉型形状データ(θi,ρi)の動径ρi毎に演算して、前記軸間距離Liと回転角θiとからなる軸間距離データ(θi,Li)を求め、前記軸間距離データ(θi,Li)に基づきレンズ軸回転駆動手段を作動制御して前記レンズ回転軸を回転角θi毎に回転させると共に、前記軸間距離データ(θi,Li)に基づき軸間距離調整手段を作動制御して前記軸間距離Liを前記回転角θi毎に調整させる演算制御手段を備え、
前記研削砥石は外周面がテーパ状に形成されていると共に、前記砥石回転軸は、前記研削砥石の前記レンズ回転軸側の稜線が前記レンズ回転軸の軸線と平行になるように、前記レンズ回転軸の軸線と平行な軸線に対して砥石傾斜角ξだけ傾斜させた眼鏡レンズ研削加工装置であって、砥石回転軸には溝掘り用の砥石であってその砥石幅が所望の溝幅より小さい溝掘砥石が装着されている。
前記演算制御手段は、レンズ表面側溝面を加工するための制御に基づき、玉型形状上溝掘加工制御点の溝砥石との接触状態を想定したときの加工制御点に隣接する周辺の玉型形状点での溝砥石の喰い込み量を演算し、その喰い込み量が最大となる周辺の玉型形状点での喰い込み量を表側最大喰い込み量として求め、レンズ裏面側溝面についても同様に、その喰い込み量が最大となる周辺の玉型形状点での喰い込み量を裏側最大喰い込み量として求め、
前記の溝のレンズ表面側溝面を加工するためのレンズ軸に平行な方向の制御量に表側最大喰い込み量を加えた制御量でレンズ表面側溝面を加工する制御と、前記の溝のレンズ裏面側溝面を加工するためのレンズ軸に平行な方向の制御量に裏側最大喰い込み量を加えた制御量でレンズ裏面側溝面を加工する制御とを実施することを特徴とする眼鏡レンズ研削加工装置。 - 請求項3に記載の装置で、演算制御手段は、レンズ表面側溝面を加工するための制御に基づき、玉型形状上溝掘加工制御点の溝砥石との接触状態を想定したときの加工制御点に隣接する周辺の玉型形状点での溝砥石の喰い込み量を演算し、その喰い込み量が最大となる周辺の玉型形状点での喰い込み量を表側最大喰い込み量として求め、レンズ裏面側溝面についても同様に、その喰い込み量が最大となる周辺の玉型形状点での喰い込み量を裏側最大喰い込み量として求め、前記の表側最大喰い込み量と裏側最大喰い込み量との和が、特定のレンズ加工制御角度位置で、目的の溝幅と溝加工砥石の厚さの差より大きい場合、目的の溝幅と溝加工砥石の厚さの差と同値となるように表側最大喰い込み量、及び裏側最大喰い込み量を減じた後、前記の溝のレンズ表面側溝面を加工するためのレンズ軸に平行な方向の制御量に表側最大喰い込み量を加えた制御量でレンズ表面側溝面を加工する制御と、前記の溝のレンズ裏面側溝面を加工するためのレンズ軸に平行な方向の制御量に裏側最大喰い込み量を加えた制御量でレンズ裏面側溝面を加工する制御とを実施することを特徴とする眼鏡レンズ研削加工装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017092053A JP6388416B2 (ja) | 2017-05-04 | 2017-05-04 | 眼鏡レンズ加工装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017092053A JP6388416B2 (ja) | 2017-05-04 | 2017-05-04 | 眼鏡レンズ加工装置 |
Related Parent Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2013164240A Division JP6197260B2 (ja) | 2013-08-07 | 2013-08-07 | 眼鏡レンズ加工装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2017164897A true JP2017164897A (ja) | 2017-09-21 |
| JP6388416B2 JP6388416B2 (ja) | 2018-09-12 |
Family
ID=59912324
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2017092053A Active JP6388416B2 (ja) | 2017-05-04 | 2017-05-04 | 眼鏡レンズ加工装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6388416B2 (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2019209380A (ja) * | 2018-05-31 | 2019-12-12 | 株式会社ニデック | 眼鏡レンズ加工制御データ取得装置 |
| JP2022172423A (ja) * | 2021-05-03 | 2022-11-16 | 義行 波田野 | 眼鏡レンズ溝掘機 |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5399095U (ja) * | 1977-01-14 | 1978-08-11 | ||
| JP2005046938A (ja) * | 2003-07-31 | 2005-02-24 | Topcon Corp | 眼鏡レンズの溝掘加工方法及び溝掘加工装置 |
| JP2005074560A (ja) * | 2003-08-29 | 2005-03-24 | Nidek Co Ltd | 眼鏡レンズ加工装置 |
| JP2007181889A (ja) * | 2006-01-05 | 2007-07-19 | Nidek Co Ltd | 眼鏡レンズ加工システム |
| US20090305614A1 (en) * | 2005-04-29 | 2009-12-10 | Essilor International Compagnie Cenerale D'optique | Method and a device for working the periphery of an ophthalmic lens for eyeglasses |
-
2017
- 2017-05-04 JP JP2017092053A patent/JP6388416B2/ja active Active
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5399095U (ja) * | 1977-01-14 | 1978-08-11 | ||
| JP2005046938A (ja) * | 2003-07-31 | 2005-02-24 | Topcon Corp | 眼鏡レンズの溝掘加工方法及び溝掘加工装置 |
| JP2005074560A (ja) * | 2003-08-29 | 2005-03-24 | Nidek Co Ltd | 眼鏡レンズ加工装置 |
| US20090305614A1 (en) * | 2005-04-29 | 2009-12-10 | Essilor International Compagnie Cenerale D'optique | Method and a device for working the periphery of an ophthalmic lens for eyeglasses |
| JP2007181889A (ja) * | 2006-01-05 | 2007-07-19 | Nidek Co Ltd | 眼鏡レンズ加工システム |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2019209380A (ja) * | 2018-05-31 | 2019-12-12 | 株式会社ニデック | 眼鏡レンズ加工制御データ取得装置 |
| JP7052567B2 (ja) | 2018-05-31 | 2022-04-12 | 株式会社ニデック | 眼鏡レンズ加工制御データ取得装置 |
| JP2022172423A (ja) * | 2021-05-03 | 2022-11-16 | 義行 波田野 | 眼鏡レンズ溝掘機 |
| JP7755839B2 (ja) | 2021-05-03 | 2025-10-17 | 義行 波田野 | 眼鏡レンズ溝掘機 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP6388416B2 (ja) | 2018-09-12 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP4098046B2 (ja) | レンズ研削加工装置 | |
| JP5405720B2 (ja) | 眼鏡レンズ加工装置 | |
| JP5073345B2 (ja) | 眼鏡レンズ加工装置 | |
| US7740520B2 (en) | Apparatus for processing chamfering of eyeglass lens | |
| US7840294B2 (en) | Layout setting device for processing eyeglass lens, eyeglass lens processing apparatus, eyeglass frame measuring device and cup attaching device, each having the same | |
| JP2009131939A (ja) | 眼鏡レンズ周縁加工装置 | |
| JP4733672B2 (ja) | 眼鏡レンズ研削加工装置 | |
| JP2007181889A (ja) | 眼鏡レンズ加工システム | |
| JP5209358B2 (ja) | ヤゲン軌跡設定方法及び眼鏡レンズ加工装置 | |
| JP5265127B2 (ja) | 眼鏡レンズ加工装置 | |
| JP6197260B2 (ja) | 眼鏡レンズ加工装置 | |
| JP2005074560A (ja) | 眼鏡レンズ加工装置 | |
| JP6388416B2 (ja) | 眼鏡レンズ加工装置 | |
| JP4368693B2 (ja) | レンズ研削加工方法及びその装置 | |
| JP5523931B2 (ja) | 眼鏡レンズのレイアウト表示装置、眼鏡レンズ加工データ演算方法、及び眼鏡レンズ研削加工装置 | |
| JP4447257B2 (ja) | 眼鏡レンズの溝掘加工方法及び溝掘加工装置 | |
| JP4184862B2 (ja) | 眼鏡レンズの面取加工方法及び装置 | |
| JP4271418B2 (ja) | 眼鏡レンズ研削加工装置 | |
| JP4585573B2 (ja) | 眼鏡レンズの面取り加工方法及び面取り加工装置 | |
| JP4688359B2 (ja) | レンズ研削加工装置のレイアウト表示装置 | |
| JP4047753B2 (ja) | レンズ吸着部材の外形画像のレイアウト設定装置及びこれを備えるレンズ研削加工装置 | |
| JP2002370146A (ja) | レンズ保持装置 | |
| JP4786988B2 (ja) | 眼鏡フレームの玉型形状表示装置及びレンズ研削加工装置 | |
| JP4313218B2 (ja) | レンズ研削加工装置 | |
| JP5016364B2 (ja) | レンズ研削加工装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20180328 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20180529 |
|
| R155 | Notification before disposition of declining of application |
Free format text: JAPANESE INTERMEDIATE CODE: R155 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20180810 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6388416 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |