JP2017169635A - 超音波信号処理装置、超音波信号処理方法、及び、超音波診断装置 - Google Patents
超音波信号処理装置、超音波信号処理方法、及び、超音波診断装置 Download PDFInfo
- Publication number
- JP2017169635A JP2017169635A JP2016056225A JP2016056225A JP2017169635A JP 2017169635 A JP2017169635 A JP 2017169635A JP 2016056225 A JP2016056225 A JP 2016056225A JP 2016056225 A JP2016056225 A JP 2016056225A JP 2017169635 A JP2017169635 A JP 2017169635A
- Authority
- JP
- Japan
- Prior art keywords
- transmission
- observation point
- ultrasonic
- unit
- reception
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images










Classifications
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B8/00—Diagnosis using ultrasonic, sonic or infrasonic waves
- A61B8/52—Devices using data or image processing specially adapted for diagnosis using ultrasonic, sonic or infrasonic waves
- A61B8/5215—Devices using data or image processing specially adapted for diagnosis using ultrasonic, sonic or infrasonic waves involving processing of medical diagnostic data
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B8/00—Diagnosis using ultrasonic, sonic or infrasonic waves
- A61B8/44—Constructional features of the ultrasonic, sonic or infrasonic diagnostic device
- A61B8/4483—Constructional features of the ultrasonic, sonic or infrasonic diagnostic device characterised by features of the ultrasound transducer
- A61B8/4488—Constructional features of the ultrasonic, sonic or infrasonic diagnostic device characterised by features of the ultrasound transducer the transducer being a phased array
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B8/00—Diagnosis using ultrasonic, sonic or infrasonic waves
- A61B8/06—Measuring blood flow
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B8/00—Diagnosis using ultrasonic, sonic or infrasonic waves
- A61B8/13—Tomography
- A61B8/14—Echo-tomography
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B8/00—Diagnosis using ultrasonic, sonic or infrasonic waves
- A61B8/48—Diagnostic techniques
- A61B8/488—Diagnostic techniques involving Doppler signals
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B8/00—Diagnosis using ultrasonic, sonic or infrasonic waves
- A61B8/52—Devices using data or image processing specially adapted for diagnosis using ultrasonic, sonic or infrasonic waves
- A61B8/5207—Devices using data or image processing specially adapted for diagnosis using ultrasonic, sonic or infrasonic waves involving processing of raw data to produce diagnostic data, e.g. for generating an image
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B8/00—Diagnosis using ultrasonic, sonic or infrasonic waves
- A61B8/52—Devices using data or image processing specially adapted for diagnosis using ultrasonic, sonic or infrasonic waves
- A61B8/5215—Devices using data or image processing specially adapted for diagnosis using ultrasonic, sonic or infrasonic waves involving processing of medical diagnostic data
- A61B8/5223—Devices using data or image processing specially adapted for diagnosis using ultrasonic, sonic or infrasonic waves involving processing of medical diagnostic data for extracting a diagnostic or physiological parameter from medical diagnostic data
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B8/00—Diagnosis using ultrasonic, sonic or infrasonic waves
- A61B8/54—Control of the diagnostic device
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S15/00—Systems using the reflection or reradiation of acoustic waves, e.g. sonar systems
- G01S15/88—Sonar systems specially adapted for specific applications
- G01S15/89—Sonar systems specially adapted for specific applications for mapping or imaging
- G01S15/8906—Short-range imaging systems; Acoustic microscope systems using pulse-echo techniques
- G01S15/8909—Short-range imaging systems; Acoustic microscope systems using pulse-echo techniques using a static transducer configuration
- G01S15/8915—Short-range imaging systems; Acoustic microscope systems using pulse-echo techniques using a static transducer configuration using a transducer array
- G01S15/8927—Short-range imaging systems; Acoustic microscope systems using pulse-echo techniques using a static transducer configuration using a transducer array using simultaneously or sequentially two or more subarrays or subapertures
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S15/00—Systems using the reflection or reradiation of acoustic waves, e.g. sonar systems
- G01S15/88—Sonar systems specially adapted for specific applications
- G01S15/89—Sonar systems specially adapted for specific applications for mapping or imaging
- G01S15/8906—Short-range imaging systems; Acoustic microscope systems using pulse-echo techniques
- G01S15/8979—Combined Doppler and pulse-echo imaging systems
- G01S15/8988—Colour Doppler imaging
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S15/00—Systems using the reflection or reradiation of acoustic waves, e.g. sonar systems
- G01S15/88—Sonar systems specially adapted for specific applications
- G01S15/89—Sonar systems specially adapted for specific applications for mapping or imaging
- G01S15/8906—Short-range imaging systems; Acoustic microscope systems using pulse-echo techniques
- G01S15/8997—Short-range imaging systems; Acoustic microscope systems using pulse-echo techniques using synthetic aperture techniques
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S7/00—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00
- G01S7/52—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00 of systems according to group G01S15/00
- G01S7/52017—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00 of systems according to group G01S15/00 particularly adapted to short-range imaging
- G01S7/52046—Techniques for image enhancement involving transmitter or receiver
- G01S7/52049—Techniques for image enhancement involving transmitter or receiver using correction of medium-induced phase aberration
-
- G—PHYSICS
- G16—INFORMATION AND COMMUNICATION TECHNOLOGY [ICT] SPECIALLY ADAPTED FOR SPECIFIC APPLICATION FIELDS
- G16H—HEALTHCARE INFORMATICS, i.e. INFORMATION AND COMMUNICATION TECHNOLOGY [ICT] SPECIALLY ADAPTED FOR THE HANDLING OR PROCESSING OF MEDICAL OR HEALTHCARE DATA
- G16H50/00—ICT specially adapted for medical diagnosis, medical simulation or medical data mining; ICT specially adapted for detecting, monitoring or modelling epidemics or pandemics
- G16H50/30—ICT specially adapted for medical diagnosis, medical simulation or medical data mining; ICT specially adapted for detecting, monitoring or modelling epidemics or pandemics for calculating health indices; for individual health risk assessment
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S7/00—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00
- G01S7/52—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00 of systems according to group G01S15/00
- G01S7/52017—Details of systems according to groups G01S13/00, G01S15/00, G01S17/00 of systems according to group G01S15/00 particularly adapted to short-range imaging
- G01S7/52023—Details of receivers
- G01S7/52033—Gain control of receivers
Landscapes
- Health & Medical Sciences (AREA)
- Engineering & Computer Science (AREA)
- Life Sciences & Earth Sciences (AREA)
- Physics & Mathematics (AREA)
- Remote Sensing (AREA)
- Radar, Positioning & Navigation (AREA)
- Medical Informatics (AREA)
- Public Health (AREA)
- Pathology (AREA)
- Biomedical Technology (AREA)
- General Health & Medical Sciences (AREA)
- Radiology & Medical Imaging (AREA)
- Biophysics (AREA)
- Surgery (AREA)
- Animal Behavior & Ethology (AREA)
- Heart & Thoracic Surgery (AREA)
- Nuclear Medicine, Radiotherapy & Molecular Imaging (AREA)
- Veterinary Medicine (AREA)
- Acoustics & Sound (AREA)
- Molecular Biology (AREA)
- General Physics & Mathematics (AREA)
- Computer Networks & Wireless Communication (AREA)
- Computer Vision & Pattern Recognition (AREA)
- Hematology (AREA)
- Gynecology & Obstetrics (AREA)
- Physiology (AREA)
- Data Mining & Analysis (AREA)
- Databases & Information Systems (AREA)
- Epidemiology (AREA)
- Primary Health Care (AREA)
- Ultra Sonic Daignosis Equipment (AREA)
Abstract
Description
本発明は、上記課題に鑑みてなされたものであり、フレームレートを落とさず維持したままアンサンブル数を増加させ、さらに、カラードプラ画像の品質を向上させることを目的とする。
発明者は、カラードプラ画像を生成する超音波診断装置において、アンサンブル数とフレームレートを両立させるために各種の検討を行った。
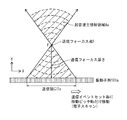
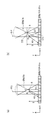
CFM法を行う超音波診断装置において、従来、以下に示されるような送信ビームフォーミングおよび受信ビームフォーミングがなされている。図19(a)に模式図を示す。送信ビームフォーミングにおいては、被検体のある点(以下、「送信フォーカス点」とする)で超音波ビームがフォーカスを結ぶよう、波面を集束させる送信ビームフォーミングがなされている。一方、受信ビームフォーミングにおいては、送信フォーカス領域を列方向の中央とする領域から、2〜4素子分の音響線信号を生成することが、一般的に行われている。そして、送信フォーカス領域と音響線信号を生成する対象領域とが同一である超音波の送受信を複数回行い、送信フォーカス点と音響線信号を生成する対象領域とを対象領域の列方向の幅だけ移動させて超音波の送受信を行う。すなわち、同一の観測点から取得された複数の音響線信号において、送信フォーカス点の位置は一定である。一方で、1フレームのカラードプラ画像の列方向の幅が192素子分であったとすると、1フレーム分の画像を生成するには、送信フォーカス点を少なくとも48か所設ける必要がある。したがって、アンサンブル数が10である場合、1フレームのカラードプラ画像を生成するために、Bモード断層画像の取得を除いても、少なくとも、送信フォーカス点の数とアンサンブル数の積である480回は、超音波の送受信を行う必要がある。すなわち、フレームレートはアンサンブル数と反比例することとなる。
以下、実施の形態に係る超音波画像処理方法及びそれを用いた超音波診断装置について図面を用いて詳細に説明する。
<全体構成>
以下、実施の形態1に係る超音波診断装置100について、図面を参照しながら説明する。
図1は、実施の形態1に係る超音波診断システム1000の機能ブロック図である。図1に示すように、超音波診断システム1000は、被検体に向けて超音波を送信しその反射波を受信する複数の振動子101aを有するプローブ101、プローブ101に超音波の送受信を行わせプローブ101からの出力信号に基づき超音波画像を生成する超音波診断装置100、超音波画像を画面上に表示する表示部108を有する。プローブ101、表示部108は、それぞれ、超音波診断装置100に各々接続可能に構成されている。図1は超音波診断装置100に、プローブ101、表示部108が接続された状態を示している。なお、プローブ101と、表示部108とは、超音波診断装置100の内部にあってもよい。
超音波診断装置100は、プローブ101の複数ある振動子101aのうち、送信又は受信の際に用いる振動子を各々に選択し、選択された振動子に対する入出力を確保するマルチプレクサ部102、超音波の送信を行うためにプローブ101の各振動子101aに対する高電圧印加のタイミングを制御する送信ビームフォーマ部103と、プローブ101で受信した超音波の反射波に基づき、複数の振動子101aで得られた電気信号を増幅し、A/D変換し、受信ビームフォーミングして音響線信号を生成する受信ビームフォーマ部104を有する。また、受信ビームフォーマ部104からの出力信号を周波数解析しカラーフロー情報を生成するCFM処理部105、受信ビームフォーマ部104からの出力信号に基づいて断層画像(Bモード画像)に対応するフレーム音響線信号を生成する断層画像生成部106、フレーム音響線信号をBモード断層画像に変換しカラーフロー情報を重畳してカラードプラ画像を生成、表示部108に表示させる画像生成部107、受信ビームフォーマ部104が出力する音響線信号、CFM処理部105が出力するフレームCFM信号、及び断層画像生成部106が出力するフレーム音響線信号を保存するデータ格納部109と、各構成要素を制御する制御部110を備える。
超音波診断装置100を構成する各要素、例えば、マルチプレクサ部102、送信ビームフォーマ部103、受信ビームフォーマ部104、CFM処理部105、断層画像処理部106、画像生成部107、制御部110は、それぞれ、例えば、FPGA(Field Programmable Gate Array)、ASIC(Application Specific Integrated Circuit)などのハードウェア回路により実現される。
なお、本実施の形態に係る超音波診断装置100は、図1で示した構成の超音波診断装置に限定されない。例えば、マルチプレクサ部102がなく、送信ビームフォーマ部103と受信ビームフォーマ部104とが直接、プローブ101の各振動子101aに接続されていてもよい。また、プローブ101に送信ビームフォーマ部103や受信ビームフォーマ部104、またその一部などが内蔵される構成であってもよい。これは、本実施の形態に係る超音波診断装置100に限られず、後に説明する他の実施の形態や変形例に係る超音波診断装置でも同様である。
1.送信ビームフォーマ部103
送信ビームフォーマ部103は、マルチプレクサ部102を介してプローブ101と接続され、プローブ101から超音波の送信を行うためにプローブ101に存する複数の振動子101aの全てもしくは一部に当たる送信振動子列からなる送信開口Txに含まれる複数の振動子の各々に対する高電圧印加のタイミングを制御する。送信ビームフォーマ部103は送信部1031から構成される。
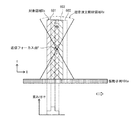
送信ビームフォーマ部103において、送信開口Txの中心に位置する振動子ほど送信タイミングを遅らせるように各振動子の送信タイミングを制御する。これにより、送信開口Tx内の振動子列から送信された超音波送信波は、被検体のある深度(Focal depth)において、波面がある一点、すなわち送信フォーカス点F(Focal point)で、フォーカスがあう(集束する)状態となる。送信フォーカス点Fの深さ(Focal depth)(以下、「送信フォーカス深さ」とする)は、任意に設定することができる。送信フォーカス点Fで合焦した波面は、再び拡散し、送信開口Txを底とし送信フォーカス点Fを節とする交差する2つの直線で区切られた砂時計型の空間内を超音波送信波が伝播する。すなわち、送信開口Txで放射された超音波は、次第にその空間上での幅(図中の横軸方向)を小さくし、送信フォーカス点Fでその幅を最小化し、それよりも深部(図中では上部)に進行するにしたがって、再び、その幅を大きくしながら拡散し、伝播することとなる。言い換えれば、砂時計型の領域は、フォーカス深さより遠い深さほど、その幅が大きくなる。この砂時計型の領域が超音波主照射領域Axである。なお、送信ビームフォーマ部103は、送信フォーカス深さにおいて、波面がある領域、すなわち送信フォーカス領域に超音波が集束するように制御してもよい。
受信ビームフォーマ部104は、プローブ101で受波した超音波の反射波に基づき、複数の振動子101aで得られた電気信号からサブフレーム音響線信号を生成する。なお、「音響線信号」とは、ある観測点に対する、整相加算処理がされた後の信号である。整相加算処理については後述する。図3は、受信ビームフォーマ部104の構成を示す機能ブロック図である。図3に示すように、受信ビームフォーマ部104は、受信部1040、整相加算部1041を備える。
(1)受信部1040
受信部1040は、マルチプレクサ部102を介してプローブ101と接続され、送信イベントセットに同期してプローブ101での超音波反射波の受波から得た電気信号を増幅した後AD変換した受信信号(RF信号)を生成する回路である。送信イベントセットの順に時系列に受信信号を生成しデータ格納部109に出力し、データ格納部109に受信信号を保存する。
送信イベントでは、上述のとおり、送信部1031は、プローブ101に存する複数の振動子101a中、送信開口Txに含まれる複数の振動子の各々に超音波ビームを送信させる。これに対し、受信部1040は、送信イベントに同期してプローブ101に存する複数の振動子101aの一部又は全部にあたる振動子の各々が得た反射超音波に基づいて、各振動子に対する受波信号の列を生成する。ここで、反射超音波を受波する振動子を「受波振動子」と称呼する。受波振動子の数は、送信開口Txに含まれる振動子の数よりも多いことが好ましい。また、受波振動子の数はプローブ101に存する振動子101aの全数としてもよい。
整相加算部1041は、送信イベントセットに同期して、被検体内においてサブフレーム音響線信号の生成を行う対象領域Bxを図5に示すように設定する。次に、対象領域Bx内に存する複数の観測点Pij各々について、観測点から各受信振動子Rkが受信した受信信号列を整相加算する。そして、各観測点における音響線信号の列を算出することによりサブフレーム音響線信号を生成する回路である。図4は、整相加算部1041の構成を示す機能ブロック図である。図4に示すように、整相加算部1041は、対象領域設定部1042、受信開口設定部1043、送信時間算出部1044、受信時間算出部1045、遅延量算出部1046、遅延処理部1047、重み算出部1048、及び加算部1049を備える。
i)対象領域設定部1042
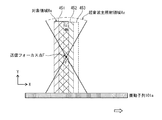
対象領域設定部1042は、被検体内においてサブフレーム音響線信号の生成を行う対象領域Bxを図5に示すように設定する。「対象領域」とは、送信イベントセットに同期して被検体内においてサブフレーム音響線信号の生成が行われるべき信号上の領域であり、対象領域Bx内の観測点Pijについて音響線信号が生成される。対象領域Bxは、音響線信号の生成が行われる観測対象点の集合として、1回の送信イベントセットに同期して計算の便宜上設定される。
図5は、対象領域Bxを示す模式図である。図5に示すように、対象領域Bxの範囲は、送信フォーカス点Fを含み、列方向の幅が送信ピッチMpの3倍となるように設定される。本実施の形態では、送信フォーカス点Fを中心とし、列方向の幅が12素子分である長方形の形状である。なお、送信ピッチMpが例えば6素子分であれば、対象領域Bxの列方向の幅は、18素子分となる。なお、対象領域Bxは、列方向に主対象領域Bx1、副対象領域Bx2、Bx3の3領域に区分される。すなわち、主対象領域Bx1は、送信フォーカス点Fを含む4素子分の幅の領域である。また、副対象領域Bx2、Bx3は主対象領域Bx1Aを挟むように主対象領域Bx1に対して列方向に隣接する。さらに、主対象領域Bx1、副対象領域Bx2、Bx3のそれぞれは、送信フォーカス点Fの深さを基準に2領域に区分される。つまり、主対象領域Bx1は、深さが送信フォーカス点F以上である領域Bx1A、深さが送信フォーカス点F未満である領域Bx1Bに区分される。同様に、副対象領域Bx2は、深さが送信フォーカス点F以上である領域Bx2A、深さが送信フォーカス点F未満である領域Bx2Bに区分される。同様に、副対象領域Bx3は、深さが送信フォーカス点F以上である領域Bx3A、深さが送信フォーカス点F未満である領域Bx3Bに区分される。
設定された対象領域Bxは送信時間算出部1044、受信時間算出部1045、遅延処理部1047に出力される。
受信開口設定部1043は、制御部110からの制御信号と、送信ビームフォーマ部103からの送信開口Txの位置を示す情報とに基づき、プローブ101に存する複数の振動子の一部に当たり、列中心が観測点Pに最も空間的に近接する振動子と合致する振動子列(受信振動子列)を受信振動子として選択して受信開口Rxを設定する回路である。
受信開口Rxの設定は、送信イベントセットに対応して、少なくとも送信イベントセットと同じ回数だけ行われる。また、受信開口Rxの設定は、送信イベントセットに同期して漸次行われる構成であってもよく、あるいは、全ての送信イベントセットが終了した後に、各送信イベントセットに対応した受信開口Rxの設定が送信イベントセットの回数分まとめて行われる構成であってもよい。
データ格納部109は、受信開口Rxの位置を示す情報と受信振動子に対応する受信信号とを、送信時間算出部1044、受信時間算出部1045、遅延処理部1047、重み算出部1048に出力する。
送信時間算出部1044は、送信された超音波が被検体中の観測点Pに到達する送信時間を算出する回路である。送信イベントセットに対応して、データ格納部109から取得した、送信開口Txに含まれる振動子の位置を示す情報と、対象領域設定部1042から取得した対象領域Bxの位置を示す情報とに基づき、対象領域Bx内に存在する任意の観測点Pijについて、送信された超音波が被検体中の観測点Pijに到達する送信時間を算出する。
iv)受信時間算出部1045
受信時間算出部1045は、観測点Pからの反射波が、受信開口Rxに含まれる受波振動子Rkの各々に到達する受信時間を算出する回路である。送信イベントセットに対応して、データ格納部109から取得した受信振動子Rkの位置を示す情報と、対象領域設定部1042から取得した対象領域Bxの位置を示す情報とに基づき対象領域Bx内に存在する任意の観測点Pijについて、送信された超音波が被検体中の観測点Pijで反射され受信開口Rxの各受信振動子Rkに到達する受信時間を算出する。
v)遅延量算出部1046
遅延量算出部1046は、送信時間と受信時間とから受信開口Rx内の各受波振動子Rkへの総伝播時間を算出し、当該総伝播時間に基づいて、各受波振動子Rkに対する受信信号の列に適用する遅延量を算出する回路である。遅延量算出部1046は、送信時間算出部1044から送信された超音波が観測点Pijに到達する送信時間と、観測点Pijで反射して各受波振動子Rkに到達する受信時間を取得する。そして、送信された超音波が各受波振動子Rkへ到達するまでの総伝播時間を算出し、各受波振動子Rkに対する総伝播時間の差異により、各受波振動子Rkに対する遅延量を算出する。遅延量算出部1046は、対象領域Bx内に存在する全ての観測点Pijについて、各受波振動子Rkに対する受信信号の列に適用する遅延量を算出して遅延処理部1047に出力する。
遅延処理部1047は、送信サブイベントごとに、取得した受信開口Rx内の受波振動子Rkに対する受信信号の列から、各受波振動子Rkに対する遅延量に相当する受信信号を、観測点Pijからの反射超音波に基づく各受波振動子Rkに対応する受信信号として同定する回路である。
重み算出部1048は、受信開口Rxの列方向の中心に位置する振動子に対する重みが最大となるよう各受信振動子Rkに対する重み数列(受信アボダイゼーション)を算出する回路である。
図6に示すように、重み数列は受信開口Rx内の各振動子に対応する受信信号に適用される重み係数の数列である。重み数列は、送信フォーカス点Fを中心として対称な分布をなす。重み数列の分布の形状は、ハミング窓、ハニング窓、矩形窓などを用いることができ、分布の形状は特に限定されない。重み数列は、受信開口Rxの列方向の中心に位置する振動子に対する重みが最大となるように設定され、重みの分布の中心軸は、受信開口中心軸Rxoと一致する。重み算出部1048は、受信開口設定部1043から出力される受波振動子Rkの位置を示す情報を入力として、各受波振動子Rkに対する重み数列を算出し加算部1049に出力する。
加算部1049は、送信イベントごとに、遅延処理部1047から出力される各受波振動子Rkに対応して同定された受信信号を入力として、それらを加算して、観測点Pijに対する整相加算された音響線信号を生成する回路である。あるいは、さらに、重み算出部1048から出力される各受波振動子Rkに対する重み数列を入力として、各受波振動子Rkに対応して同定された受信信号に、各受波振動子Rkに対する重みを乗じて加算して、観測点Pijに対する音響線信号を生成する構成としてもよい。遅延処理部1047において受信開口Rx内に位置する各受波振動子Rkが検出した受信信号の位相を整えて加算部1049にて加算処理をすることにより、観測点Pijからの反射波に基づいて各受波振動子Rkで受信した受信信号を重ね合わせてその信号S/N比を増加し、観測点Pijからの受信信号を抽出することができる。
3.CFM処理部105の構成
CFM処理部105は、複数の送信イベントセットのそれぞれで得た複数のサブフレーム音響線信号に基づき、周波数解析を行って、フレームCFM信号を生成する。なお、「CFM信号」とは、ある観測点に対する、速度情報を示す信号である。速度情報については後述する。図8は、CFM処理部105、断層画像処理部106、画像生成部107の構成を示す機能ブロック図である。図8に示すように、CFM処理部105は、直交検波部1051、フィルタ部1052、速度推定部1053を備える。
(1)直交検波部1051
直交検波部1051は、送信イベントに同期して生成されるサブフレーム音響線信号のそれぞれに対して直交検波を行い、各観測点における受信信号の位相を示す複素音響線信号を生成する回路である。具体的には以下の処理が行われる。まず、送信超音波と周波数が同一である第1参照信号と、第1参照信号と周波数及び振幅が同一で位相のみ90°異なっている第2参照信号とを生成する。次に、音響線信号と第1参照信号を積算し、LPFにより第1参照信号の約2倍の周波数を有する高周波成分を取り除き、第1成分とする。同様に、音響線信号と第2参照信号を積算し、LPFにより第2参照信号の約2倍の周波数を有する高周波成分を取り除いて第2成分とする。最後に、第1成分を実部(I成分;In Phase)、第2成分を虚部(Q成分;Quadrature Phase)として、複素音響線信号を生成する。
フィルタ部1052は、複素音響線信号からクラッタを取り除くフィルタ回路である。クラッタとは、組織の動きのうち、画像化の対象としない成分のことであり、具体的には、血管壁、筋肉、臓器などの組織の動きを示す情報である。クラッタは血流を示す信号よりパワーが大きいが、組織の動きは血流に比べて遅いため、血流を示す信号より周波数が低い。そのため、クラッタのみを選択的に取り除くことが可能である。フィルタ部1052は、既知のいわゆる「ウォールフィルタ」、「MTI(Moving Target Indicator)フィルタ」を適用することができる。
速度推定部1053は、フィルタ処理された後の複素音響線信号から、各観測点に対応する被検体内の動き、具体的には血流を推定する回路である。速度推定部1053は、各観測点について、複数の送信イベントセットに係る複数の送信イベントに対応する各複素音響線信号から位相を推定し、位相の変化速度を算出する。このとき、同一の観測点に関する複素音響線信号であれば、どの送信イベントで取得したかに関わらず、区別なく使用する。図9は、速度推定部1053における送信イベントセット間の合成の動作を示す模式図である。図9に示す観測点Pijは、領域451を対象領域Bxとする送信イベントセットにおいて、10回の送信サブイベントにより、副対象領域Bx3Aの内部としての音響線信号が10個得られる。次の送信イベントセットでは対象領域Bxが4素子分移動して領域452となるため、観測点Pijについて、主対象領域Bx1Aの内部としての音響線信号が10個得られる。さらに次の送信イベントセットでは対象領域Bxが4素子分移動して領域453となるため、観測点Pijについて、副対象領域Bx2Aの内部としての音響線信号が10個得られる。これに対し、速度推定部1053は、当該観測点Pについて、得られた複素音響線信号30個を区別することなくアンサンブルとして使用し、位相の変化速度を推定する。なお、速度推定部1053は、得られた30個の複素音響線信号の間で相関処理を行うことにより、位相の変化速度を推定するとしてもよい。
断層画像処理部106は、複数の送信イベントセットのそれぞれで得たサブフレーム音響線信号を合成し、1フレームの合成された音響線信号であるフレーム音響線信号を生成する。図8に示すように、断層画像処理部106は、加算処理部1061、増幅処理部1062を備える。
(1)加算処理部1061
加算処理部1061は、フレーム音響線信号を合成するための一連のサブフレーム音響線信号の生成が終了したのち、データ格納部109に保持されている複数のサブフレーム音響線信号を読み出す。そして、各サブフレーム音響線信号に含まれる音響線信号が取得された観測点Pijの位置を指標として複数のサブフレーム音響線信号を加算することにより、各観測点に対する合成音響線信号を生成してフレーム音響線信号を合成する。そのため、複数のサブフレーム音響線信号に含まれる同一位置の観測点に対する音響線信号は加算されて合成音響線信号が生成される。
なお、各サブフレーム音響線信号に含まれる音響線信号が取得された観測点の位置を指標として加算する際に、観測点の位置を指標として重みづけしながら加算してもよい。
(2)増幅処理部1062
上述のとおり、合成音響線信号の値は動き量に応じて変化する。また、被検体の深さ方向においても変化する。これを補うために、増幅処理部1062は、フレーム音響線信号に含まれる合成音響線信号の合成において、加算が行われた回数に応じて決定した増幅率を各合成音響線信号に乗じる増幅処理を行う。
また、重畳数に応じて決定された振動子列方向において変化する増幅率を合成音響線信号に乗じる処理を行ってもよい。振動子列方向において重畳数が変化する場合に、その変動要因を解消し、振動子列方向において増幅処理後の合成音響線信号の値の均一化が図られる。
増幅処理部1062は、フレーム音響線信号を画像生成部107とデータ格納部109に出力する。
5.画像生成部107の構成
画像生成部107は、断層画像生成部106が生成したフレーム音響線信号をBモード断層画像に変換し、CFM処理部105が生成したフレームCFM信号を色調変換して重畳することでカラードプラ画像を生成するための回路である。図8に示すように、画像生成部107は、カラーフロー生成部1071、断層画像生成部1072、画像合成部1073を備える。
カラーフロー生成部1071は、フレームCFM信号からカラードプラ画像を生成するための色調変換を行う回路である。具体的には、まず、フレームCFM信号の座標系を直交座標系に変換する。次に、各観測点の平均速度を色情報に変換してカラーフロー情報を生成する。このとき、例えば、(1)プローブに向かう向きは赤色、プローブから遠ざかる向きは青色、(2)速度の絶対値が大きいほど彩度が高く、絶対値が小さいほど彩度が低い、のように変換を行う。より具体的には、プローブに向かう速度成分については速度の絶対値を赤色の輝度値に変換し、プローブから遠ざかる速度成分については速度の絶対値を青色の輝度値に変換する。
カラーフロー生成部1071は、生成したカラーフロー情報を画像合成部1073に出力する。
断層画像生成部1072は、フレーム音響線信号からBモード断層画像を生成する回路である。具体的には、まず、フレーム音響線信号の座標系を直交座標系に変換する。次に、各観測点の音響線信号の値を輝度に変換してBモード断層画像を生成する。具体的には、断層画像生成部1072は、音響線信号の値に対して包絡線検波を行い、対数圧縮を行うことで、輝度に変換する。断層画像生成部1072は、生成したBモード断層画像を画像合成部1073に出力する。
画像合成部1073は、断層画像生成部1072が生成したBモード断層画像に、カラーフロー生成部1071が生成したカラーフロー情報を重畳してカラードプラ画像を生成し、表示部108に出力する回路である。これにより、Bモード断層画像上に血流の向きと速さ(速度の絶対値)を追加したカラードプラ画像が表示部108に表示される。
以上の構成からなる超音波診断装置100の動作について説明する。
図10は、超音波診断装置100の動作を示すフローチャートである。
まず、ステップS10において、フレーム音響線信号の生成を行う。ここでは、後述の送信処理(ステップS101)と受信処理(ステップS102)を1つの対象領域に対して1回ずつ行い(すなわち、1の送信イベントのみを含む送信イベントセットを実施し)、ステップS220と同様の処理によりサブフレーム音響線を生成する。そして、断層画像生成部106が1のフレームに係る複数のサブフレーム音響線信号を合成してフレーム音響線信号を生成する。生成されたフレーム音響線信号は画像生成部107とデータ格納部109に出力される。
次に、ステップS102において、受信部1040は、プローブ101での超音波反射波の受信から得た電気信号に基づき受信信号を生成しデータ格納部109に出力し、データ格納部109に受信信号を保存する。そして、1の送信イベントセットに含まれるすべての送信イベントが完了したか否かを判定する(ステップS103)。そして、完了していない場合はステップS101に戻り、同一の送信開口を用いて送信サブイベントを行う。完了している場合はステップS210に進む。
次に、観測点同期型ビームフォーミング処理(ステップS220(S221〜S228))に進む。ステップS220では、まず、観測点Pijの位置を示す座標ijを対象領域Bx内の最小値に初期化し(ステップS221、S222)、受信開口設定部1043は、列中心が観測点Pijに最も空間的に近接する振動子Xkと合致するよう受信開口Rx振動子列を選択する(ステップS223)。
ここで、ステップS224における、観測点Pijについて音響線信号を生成する動作について説明する。図11は、受信ビームフォーマ部104における観測点Pijについての音響線信号の生成動作を示すフローチャートである。
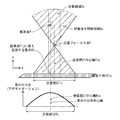
まず、ステップS2241において、送信時間算出部1044は、対象領域Bx内に存在する任意の観測点Pijについて、送信された超音波が被検体中の観測点Pijに到達する送信時間を算出する。送信時間は、(1)観測点Pijの深さがフォーカス深さ以上の場合には、幾何学的に定まる、送信開口Txの中心から送信フォーカス点Fを経由して観測点Pijに至る経路(401+402)の長さを超音波の音速csで除することにより、(2)観測点Pijがフォーカス深さ未満である場合には、幾何学的に定まる、送信開口Txの中心から観測点Pijと同じ深さの参照点Rに至る経路404の長さを超音波の音速csで除することにより、算出できる。
次に、重み算出部1048は、受信開口Rxの列方向の中心に位置する振動子に対する重みが最大となるよう各受信振動子Rkに対する重み数列を算出する(ステップS2249)。加算部1049は、各送信イベントに対して、各受信振動子Rkに対応して同定された受信信号に、各受信振動子Rkに対する重みを乗じて加算して、観測点Pijに対する音響線信号を生成し(ステップS2250)、生成された音響線信号はデータ格納部109に出力され保存される(ステップS2251)。
以上、説明したように本実施の形態に係る超音波診断装置100によれば、異なる送信イベントセットにより生成された同一位置にある観測点Pについての複数の音響線信号に基づいてカラーフローマッピング法が行われる。これにより、同一の領域にアンサンブル数だけ繰り返し超音波を送受信する場合と比べ、アンサンブル数を保ったまま超音波の送受信回数を削減することができ、カラードプラ画像の品質を維持したままフレームレートを向上することができる。
実施の形態1に係る超音波診断装置100では、整相加算部1041は、観測点Pの深さが送信フォーカス点Fの深さ以上か未満かで、2種類の送信時間の算出方法を切り替える構成とした。しかしながら、送信時間の算出方法は実施の形態1で説明した2種類に限られず、また、切り替えの基準は観測点Pの深さが送信フォーカス点Fの深さ以上か未満かにも限られず、適宜変更することができる。
以下、実施の形態1で説明した方法以外に用いることができる、送信時間の算出方法を説明する。
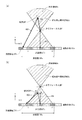
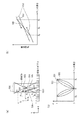
図12(a)、(b)は、観測点Pの深さが送信フォーカス点Fの深さ以上において用いることのできる送信時間の算出方法を説明する模式図である。図12(a)に示す方法は、振動子列に対して垂直な直線611上の観測点Pijについて、送信開口Txの中心から観測点Pijまでの経路501を超音波が通過する時間を送信時間TDとする方法である。すなわち、経路501の長さを超音波の音速csで除した値が、送信時間TDとなる。一方、図12(b)に示す方法は、振動子列に対して垂直な直線612上の観測点Pijについて、送信開口Txから観測点Pijと同じ深さの参照点Rまでの最短経路502を超音波が通過する時間を送信時間TPとする方法である。すなわち、経路502の長さを超音波の音速csで除した値が、送信時間TPとなる。なお、上述した送信時間の算出方法に限らず、送信開口Tx上の任意の点と観測点Pijと同じ深さの任意の点までの経路に基づいて送信時間TNを算出してもよい。
図14(a)、(b)、(c)に概略を示す。図14(a)に示す、振動子列に対して垂直な直線530上の観測点Pijについて、以下のように算出を行う。まず、超音波主照射領域の内外の境界上にある観測点R1、R3、および、超音波主照射領域内の観測点については、送信フォーカス点Fを基準とした算出方法を使用する。すなわち、観測点R1については、経路531と経路532の合計に基づき送信時間TRを算出し、観測点R2については、経路531と経路535との差分に基づき送信時間TRを算出する。また、同様に、観測点R1より深い観測点Pについては、経路531と、送信フォーカス点Fから当該観測点Pまでの経路の合計に基づき、観測点R1より浅い観測点Pについては、経路531と、当該観測点Pから送信フォーカス点Fまでの経路との差分に基づき、それぞれ送信時間TRを算出する。
さらに、観測点R1と観測点R2の間にある観測点Pについては、送信フォーカス点Fを基準とする送信時間TRと、送信開口Txの中心から観測点Pまでの経路535を基準とする送信時間TDとを重みづけ合成する。例えば、以下の式を用いることができる。
TM=αTR+(1−α)TD
ここで、図14(c)に示すように、αの値は、D=Dfであるときα=0、D=D1またはD2のときα=1、の2条件を満たすことが好ましい。なお、Df、D1、D2は、それぞれ、送信フォーカス点F、観測点R1、観測点R2のそれぞれの深さである。このようにすることで、図14(b)の直線543に示すように、送信時間が観測点Pijの深さに対して、連続かつ単調増加の関係となるからである。なお、図14(b)において、直線542は送信時間TDを、不連続な2つの直線541は送信時間TRを示している。なお、αの値は、例えば、αは|D−Df|に比例するものとして、例えば、以下の式に示す値としてもよい。
α=(D−Df)/(D1−Df) (D1>D≧Df)
α=(Df−D)/(Df−D2) (Df>D>D2)
すなわち、図14(c)の折れ線551で示される関係であってもよい。なお、αの具体例は上述の例に限られず、送信時間が観測点Pijの深さに対して、連続かつ単調増加の関係となっていればよく、曲線552や曲線553で示されるような値であってもよい。
TM=αTR+(1−α)TP
TM=αTR+(1−α)TN
TM=αTP+(1−α)TD
TM=αTP+(1−α)TN
TM=αTD+(1−α)TP
TM=αTD+(1−α)TN
のいずれかであってもよい。
TM=TR α×TD (1-α)
TM=TR α×TP (1-α)
TM=TR α×TN (1-α)
TM=TP α×TD (1-α)
TM=TP α×TN (1-α)
TM=TD α×TP (1-α)
TM=TD α×TN (1-α)
<計算方法と対象領域との関係>
実施の形態1では、対象領域Bx1A、Bx2A、Bx3Aに対しては、送信時間TRを適用し、対象領域Bx1B、Bx2B、Bx3Bに対して送信時間TDを適用した。しかしながら、計算方法はこの場合に限られず、領域ごとに適した計算方法が適用されていればよく、(1)主対象領域Bx1Aと主対象領域Bx1Bで計算方法が異なる、でもよいし、(2)副対象領域Bx2A、Bx3A、Bx2B、Bx3Bのうち、少なくとも1つにおいて計算方法が異なる、であってもよい。
さらに、図15(b)に示すように、主対象領域Bx1と副対象領域Bx2、Bx3とで、深さ方向に対する領域の区切り方を変更してもよい。
≪実施の形態2≫
実施の形態1では、速度推定部1053が、同一の観測点から取得した複数の複素音響線について、どの送信イベントセットで取得したかを区別せず、すべてアンサンブルとして使用する構成とした。一方、実施の形態2では、送信ビームフォーマ部と受信ビームフォーマ部の構成は実施の形態1と同様であるが、速度推定の処理が異なる。実施の形態1では、同一の観測点について、主対象領域Bx1の内部として取得した複素音響線信号と、副対象領域Bx2の内部として取得した複素音響線信号と、副対象領域Bx3の内部として取得した複素音響線信号とを区別していない。一方で、主対象領域Bx1と、副対象領域Bx2と、副対象領域Bx3とで受信ビームフォーミングの方法、具体的には、送信時間の算出方法が同一である必要がない。そうすると、主対象領域Bx1の内部として取得した複素音響線信号と、副対象領域Bx2の内部として取得した複素音響線信号とで受信ビームフォーミングの方法が異なる場合にすべてアンサンブルとして使用した場合に、送信時間の算出方法の違いが複素音響線信号の位相差として検出される場合がある。具体的に説明すると、主対象領域Bx1の内部として取得した複素音響線信号と、副対象領域Bx2の内部として取得した複素音響線信号とが10個存在することを想定する。上述したように、2つの複素音響線信号の相互の位相差は、一方が取得されてから他方が取得されるまでの平均速度に対応する。ところが、主対象領域Bx1の内部として取得した複素音響線信号の1つと副対象領域Bx2の内部として取得した複素音響線信号の1つとの位相差には、主対象領域Bx1と副対象領域Bx2との受信ビームフォーミングの方法の違いに起因する影響が発生することがある。このような影響は、主対象領域Bx1の内部として取得した2つの複素音響線信号の位相差、および、副対象領域Bx2の内部として取得した2つの複素音響線信号の位相差には発生しない。そのため、受信ビームフォーミングの方法が異なる複数の複素音響線信号を1連のアンサンブルとして扱うと、平均速度の精度が十分に高まらないことがあり得る。
<構成>
以下、実施の形態2に係る超音波診断装置について、図面を参照しながら説明する。図16は、実施の形態2に係る超音波診断装置のCFM処理部105Aの構成を示す機能ブロック図である。実施の形態2に係るCFM処理部105Aは、送信イベントセットごとに、各観測点の平均速度を推定する速度推定部1053Aと、送信イベントセット間で推定された平均速度を合成する速度合成部1054Aとを備える。速度推定部1053A、速度合成部1054A以外の構成については、実施の形態1に示した各要素と同じであり、同じ部分については説明を省略する。
速度推定部1053Aは、送信イベントセットに同期して、フィルタ処理された後の複素音響線信号から、各観測点に対応する被検体内の動き、具体的には血流を推定する回路である。速度推定部1053Aは、各観測点について、各送信イベントセットに係る複数の送信イベントに対応する各複素音響線信号から位相を推定し、位相の変化速度を算出する。すなわち、同一の観測点に関する複素音響線信号であっても、異なる送信イベントセットに係る複素音響線信号を同時には用いない。例えば、ある送信イベントセットにおいて副対象領域Bx3A内の観測点Pについては、次の送信イベントセットにおいて主対象領域Bx1A内の観測点として、さらに次の送信イベントセットにおいて副対象領域Bx2A内の観測点として、送信イベントセットごとに複素音響線信号が10個得られる。このとき、当該観測点Pについては、最初の送信イベントセットに係る10個の複素音響線信号、2番目の送信イベントセットに係る10個の複素音響線信号、3番目の送信イベントセットに係る複素音響線信号、のそれぞれから平均速度を推定する。すなわち、同一の観測点に対し、3つの平均速度が推定されることになる。速度推定部1053Aは、平均速度を超音波の送信方向(被検体の深さ方向)に連なった信号の列としたサブフレームCFM信号を生成し、データ格納部109に出力する。
速度合成部1054Aは、複数のサブフレームCFM信号を合成し、フレームCFM信号を生成する回路である。速度合成部1054Aは、1フレームを構成する一連のサブフレームCFM信号を読み出す。そして、各サブフレームCFM信号に含まれる観測点Pijの位置を指標として平均速度を合成する。
<動作>
図18は、実施の形態2に係る超音波診断装置の動作を示すフローチャートである。本フローチャートでは、図10における平均速度の算出処理(S302)に変えてステップS402を行い、さらに、ステップS230とステップS301の間にさらにステップS401を行う点で相違する。これ以外の処理については、図10と同じであり、同じ部分については説明を省略する。
<効果>
以上、説明したように実施の形態2に係る超音波診断装置によれば、実施の形態1に係る超音波診断装置100と同様に、アンサンブル数を保ったまま超音波の送受信回数を削減することができ、カラードプラ画像の品質を維持したままフレームレートを向上することができる。
(1)各実施の形態及び各変形例では、整相加算部1041が観測点Pijについて整相加算を行う際、観測点同期型受信ビームフォーカシング処理を行うとしたが、本発明は必ずしもこの場合に限定されない。例えば、送信開口同期型受信ビームフォーカシング処理を行ってもよい。送信開口同期型受信ビームフォーカシング処理では、受信開口Rxの列中心と送信開口Txの列中心とが一致するように受信開口Rxを制御し、また、送信開口Txの列中心に位置する振動子に対する重みが最大となるように重み数列を算出する。このようにすることで、1の観測点Pijに対して、送信イベントセットごとに異なる受信開口Rxを用いることができ、空間分解能を均一にすることができる。
また、主対象領域Bx1と2つの副対象領域Bx2、Bx3のそれぞれの列方向の幅は、同一である必要はない。例えば、主対象領域Bx1の幅を6素子分、副対象領域Bx2、Bx3の幅を4素子分としてもよい。
(3)各実施の形態及び各変形例では、カラーフロー生成部1071が各観測点の平均速度を色情報に変換することでカラードプラ画像を生成するとしたが、本発明は必ずしもこの場合に限定されない。例えば、速度推定部1053が、各観測点のパワースペクトルからパワーを算出してフレームパワー信号を生成し、カラーフロー生成部1071がパワー値を黄色の輝度値に変換することで、パワードプラ画像を生成するとしてもよい。
例えば、本発明は、マイクロプロセッサとメモリを備えたコンピュータシステムであって、上記メモリは、上記コンピュータプログラムを記憶しており、上記マイクロプロセッサは、上記コンピュータプログラムにしたがって動作するとしてもよい。例えば、本発明の超音波診断装置の診断方法のコンピュータプログラムを有しており、このプログラムに従って動作する(又は接続された各部位に動作を指示する)コンピュータシステムであってもよい。
また、各実施の形態に係る、超音波診断装置の機能の一部又は全てを、CPU等のプロセッサがプログラムを実行することにより実現してもよい。上記超音波診断装置の診断方法や、ビームフォーミング方法を実施させるプログラムが記録された非一時的なコンピュータ読み取り可能な記録媒体であってもよい。プログラムや信号を記録媒体に記録して移送することにより、プログラムを独立した他のコンピュータシステムにより実施するとしてもよい、また、上記プログラムは、インターネット等の伝送媒体を介して流通させることができるのは言うまでもない。
また、ブロック図における機能ブロックの分割は一例であり、複数の機能ブロックを一つの機能ブロックとして実現したり、一つの機能ブロックを複数に分割したり、一部の機能を他の機能ブロックに移してもよい。また、類似する機能を有する複数の機能ブロックの機能を単一のハードウェア又はソフトウェアが並列又は時分割に処理してもよい。
また、超音波診断装置には、プローブ及び表示部が外部から接続される構成としたが、これらは、超音波診断装置内に一体的に具備されている構成としてもよい。
さらに、本実施の形態に対して当業者が思いつく範囲内の変更を施した各種変形例も本発明に含まれる。
(1)実施の形態に係る超音波信号処理装置は、超音波プローブに列設された複数の振動子を選択的に駆動して被検体に対する超音波送受信を実行してカラーフローマッピング法による速度解析を行う超音波信号処理装置であって、前記複数の振動子から送信振動子列を選択し、1回の送信イベントセットに含まれる複数の送信サブイベントごとに、前記送信振動子列から超音波が被検体中で集束するように送信する送信部と、前記複数の振動子から選択した受信振動子列の振動子各々に対する受信信号列を、前記送信イベントごとに、当該振動子が受波した反射超音波に基づいて生成する受信部と、前記送信イベントごとに、前記被検体内で超音波が集束するエリアに対応する領域を含む主対象領域と前記主対象領域に対して列方向に隣接する副対象領域とに含まれる複数の観測点について、各観測点から得られた反射超音波に基づく前記受信信号列を整相加算して音響線信号を生成する整相加算部と、前記送信イベントごとに前記音響線信号を直交検波して複素音響線信号を生成し、観測点ごとに、前記複素音響線信号の位相の時間変化に基づいて平均速度を算出する速度演算部とを備え、前記整相加算部は、前記主対象領域と前記副対象領域との少なくとも一方において、送信された超音波が観測点に到達する送信時間の算出方法を前記観測点の深さに応じて変更する遅延処理を行うことを特徴とする。
(3)また、上記(1)の超音波信号処理装置は、前記送信部は、送信イベントセットに同期して、超音波を送信する振動子列が列方向に、振動子複数個分のピッチで移動するように、前記送信イベントセットごとに前記複数の振動子から前記送信振動子列を選択し、前記副対象領域は第1副対象領域と第2副対象領域とからなり、送信イベントセットにおいて、列方向に、前記第1副対象領域、前記主対象領域、前記第2副対象領域の順に並び、前記主対象領域、前記第1副対象領域、前記第2副対象領域の列方向におけるそれぞれの幅は、少なくとも前記ピッチ以上である、としてもよい。
(4)また、上記(1)〜(3)の超音波信号処理装置は、前記整相加算部は、前記観測点の深さが前記被検体内で超音波が集束するフォーカス深さ以上の場合と前記フォーカス深さ未満の場合とで、前記送信時間の算出方法が異なる、としてもよい。
(5)また、上記(1)〜(3)の超音波信号処理装置は、前記整相加算部は、前記観測点が、前記送信振動子列を底辺とし、前記被検体内で超音波が集束するフォーカス深さに対応する前記列方向の幅が最も小さく、前記フォーカス深さとの差が大きい深さに対応する前記列方向の幅ほど幅が大きくなる領域に含まれる場合と含まれない場合とで、前記送信時間の算出方法が異なる、としてもよい。
(6)また、上記(1)〜(5)の超音波信号処理装置は、前記整相加算部は、前記主対象領域内の第1の観測点と、前記副対象領域内に存在し、前記第1の観測点と同じ深さの第2の観測点とで、前記送信時間の算出方法が異なる、としてもよい。
(7)また、上記(1)〜(6)の超音波信号処理装置は、前記速度演算部は、前記送信イベントセットごとに、前記主対象領域に含まれる観測点について平均速度を第1速度として算出し、前記副対象領域に含まれる観測点について平均速度を第2速度として算出し、さらに、被検体内の同一位置に対応する観測点について、当該観測点の前記第1速度と、当該観測点の前記第2速度とから、当該観測点の平均速度を算出する、としてもよい。
(8)また、上記(1)〜(6)の超音波信号処理装置は、前記速度算出部は、複数の送信イベントセットで取得した、被検体内の同一位置に対応する観測点における前記複素音響線信号の位相の時間変化量の平均から、当該観測点の平均速度を算出する、としてもよい。
(9)また、上記(1)〜(8)の超音波信号処理装置は、前記整相加算部は、前記送信時間の算出方法の1つとして、前記観測点の深さが前記被検体内で超音波が集束するフォーカス深さ以上である場合には、送信された超音波が前記送信振動子列から前記超音波が集束するエリア内の基準点に達するまでの第1時間と、前記基準点から前記観測点に到達する第2時間との合計を送信時間として算出し、前記観測点の深さが前記被検体内で超音波が集束するフォーカス深さ未満である場合には、前記第1時間から前記第2時間を減算した結果を送信時間として算出する、としてもよい。
(10)また、上記(1)〜(9)の超音波信号処理装置は、前記整相加算部は、前記送信時間の算出方法の1つとして、送信された超音波が前記送信振動子列の列中心から前記観測点に到達する時間を前記送信時間として算出する、としてもよい。
(11)また、上記(1)〜(10)の超音波信号処理装置は、前記整相加算部は、前記送信時間の算出方法の1つとして、送信された超音波が前記送信振動子列から前記観測点に到達する最短時間を前記送信時間として算出する、としてもよい。
(12)また、上記(1)〜(11)の超音波信号処理装置は、前記整相加算部は、前記送信時間の算出方法の1つとして、(1)前記観測点の深さが前記被検体内で超音波が集束するフォーカス深さ以上である場合には、送信された超音波が前記送信振動子列から前記超音波が集束するエリア内の基準点に達するまでの第1時間と、前記基準点から前記観測点に到達する第2時間との合計、前記観測点の深さが前記被検体内で超音波が集束するフォーカス深さ以下である場合には、前記第1時間から前記第2時間を減算した結果、(2)送信された超音波が前記送信振動子列の列中心から前記観測点に到達する時間、(3)送信された超音波が前記送信振動子列から前記観測点に到達する最短時間、のうち、2以上を用いて算出した値を前記送信時間として算出する、としてもよい。
(13)また、実施の形態に係る超音波診断装置は、上記(1)〜(11)の超音波信号処理装置を備える、としてもよい。
100 超音波診断装置
101 プローブ
101a 振動子
102 マルチプレクサ部
103 送信ビームフォーマ部
1031 送信部
104 受信ビームフォーマ部
1040 受信部
1041 整相加算部
1042 対象領域設定部
1043 受信開口設定部
1044 送信時間算出部
1045 受信時間算出部
1046 遅延量算出部
1047 遅延処理部
1048 重み算出部
1049 加算部
105、105A CFM処理部
1051 直交検波部
1052 フィルタ部
1053、1053A 速度推定部
1054A 速度合成部
106 断層画像処理部
1061 加算処理部
1062 増幅処理部
107 画像生成部
1071 カラーフロー生成部
1072 断層画像生成部
1073 画像合成部
108 表示部
109 データ格納部
110 制御部
150 超音波信号処理装置
Claims (14)
- 超音波プローブに列設された複数の振動子を選択的に駆動して被検体に対する超音波送受信を実行してカラーフローマッピング法による速度解析を行う超音波信号処理装置であって、
前記複数の振動子から送信振動子列を選択し、1回の送信イベントセットに含まれる複数の送信サブイベントごとに、前記送信振動子列から超音波が被検体中で集束するように送信する送信部と、
前記複数の振動子から選択した受信振動子列の振動子各々に対する受信信号列を、前記送信イベントごとに、当該振動子が受波した反射超音波に基づいて生成する受信部と、
前記送信イベントごとに、前記被検体内で超音波が集束するエリアに対応する領域を含む主対象領域と前記主対象領域に対して列方向に隣接する副対象領域とに含まれる複数の観測点について、各観測点から得られた反射超音波に基づく前記受信信号列を整相加算して音響線信号を生成する整相加算部と、
前記送信サブイベントごとに前記音響線信号を直交検波して複素音響線信号を生成し、観測点ごとに、前記複素音響線信号の位相の時間変化に基づいて平均速度を算出する速度演算部と
を備え、
前記整相加算部は、前記主対象領域と前記副対象領域との少なくとも一方において、送信された超音波が観測点に到達する送信時間の算出方法を前記観測点の深さに応じて変更する遅延処理を行う
ことを特徴とする超音波信号処理装置。 - 前記送信部は、送信イベントセットに同期して、超音波を送信する振動子列が列方向に、振動子複数個分のピッチで移動するように、前記送信イベントセットごとに前記複数の振動子から前記送信振動子列を選択し、
前記主対象領域と前記副対象領域との列方向における幅は、それぞれ、少なくとも前記ピッチ以上である
ことを特徴とする請求項1に記載の超音波信号処理装置。 - 前記送信部は、送信イベントセットに同期して、超音波を送信する振動子列が列方向に、振動子複数個分のピッチで移動するように、前記送信イベントセットごとに前記複数の振動子から前記送信振動子列を選択し、
前記副対象領域は第1副対象領域と第2副対象領域とからなり、送信イベントセットにおいて、列方向に、前記第1副対象領域、前記主対象領域、前記第2副対象領域の順に並び、
前記主対象領域、前記第1副対象領域、前記第2副対象領域の列方向におけるそれぞれの幅は、少なくとも前記ピッチ以上である
ことを特徴とする請求項1に記載の超音波信号処理装置。 - 前記整相加算部は、前記観測点の深さが前記被検体内で超音波が集束するフォーカス深さ以上の場合と前記フォーカス深さ未満の場合とで、前記送信時間の算出方法が異なる
ことを特徴とする請求項1から3のいずれか1項に記載の超音波信号処理装置。 - 前記整相加算部は、前記観測点が、前記送信振動子列を底辺とし、前記被検体内で超音波が集束するフォーカス深さに対応する前記列方向の幅が最も小さく、前記フォーカス深さとの差が大きい深さに対応する前記列方向の幅ほど幅が大きくなる領域に含まれる場合と含まれない場合とで、前記送信時間の算出方法が異なる
ことを特徴とする請求項1から3のいずれか1項に記載の超音波信号処理装置。 - 前記整相加算部は、前記主対象領域内の第1の観測点と、前記副対象領域内に存在し、前記第1の観測点と同じ深さの第2の観測点とで、前記送信時間の算出方法が異なる
ことを特徴とする請求項1から5のいずれか1項に記載の超音波信号処理装置。 - 前記速度演算部は、前記送信イベントセットごとに、前記主対象領域に含まれる観測点について平均速度を第1速度として算出し、前記副対象領域に含まれる観測点について平均速度を第2速度として算出し、さらに、被検体内の同一位置に対応する観測点について、当該観測点の前記第1速度と、当該観測点の前記第2速度とから、当該観測点の平均速度を算出する
ことを特徴とする請求項1から6のいずれか1項に記載の超音波信号処理装置。 - 前記速度算出部は、複数の送信イベントセットで取得した、被検体内の同一位置に対応する観測点における前記複素音響線信号の位相の時間変化量の平均から、当該観測点の平均速度を算出する
ことを特徴とする請求項1から6のいずれか1項に記載の超音波信号処理装置。 - 前記整相加算部は、前記送信時間の算出方法の1つとして、前記観測点の深さが前記被検体内で超音波が集束するフォーカス深さ以上である場合には、送信された超音波が前記送信振動子列から前記超音波が集束するエリア内の基準点に達するまでの第1時間と、前記基準点から前記観測点に到達する第2時間との合計を送信時間として算出し、前記観測点の深さが前記被検体内で超音波が集束するフォーカス深さ未満である場合には、前記第1時間から前記第2時間を減算した結果を送信時間として算出する
ことを特徴とする請求項1から8のいずれか1項に記載の超音波信号処理装置。 - 前記整相加算部は、前記送信時間の算出方法の1つとして、送信された超音波が前記送信振動子列の列中心から前記観測点に到達する時間を前記送信時間として算出する
ことを特徴とする請求項1から9のいずれか1項に記載の超音波信号処理装置。 - 前記整相加算部は、前記送信時間の算出方法の1つとして、送信された超音波が前記送信振動子列から前記観測点に到達する最短時間を前記送信時間として算出する
ことを特徴とする請求項1から10のいずれか1項に記載の超音波信号処理装置。 - 前記整相加算部は、前記送信時間の算出方法の1つとして、(1)前記観測点の深さが前記被検体内で超音波が集束するフォーカス深さ以上である場合には、送信された超音波が前記送信振動子列から前記超音波が集束するエリア内の基準点に達するまでの第1時間と、前記基準点から前記観測点に到達する第2時間との合計、前記観測点の深さが前記被検体内で超音波が集束するフォーカス深さ以下である場合には、前記第1時間から前記第2時間を減算した結果、(2)送信された超音波が前記送信振動子列の列中心から前記観測点に到達する時間、(3)送信された超音波が前記送信振動子列から前記観測点に到達する最短時間、のうち、2以上を用いて算出した値を前記送信時間として算出する
ことを特徴とする請求項1から11のいずれか1項に記載の超音波信号処理装置。 - 前記超音波プローブが接続可能に構成された、
請求項1乃至12のいずれか1項に記載の超音波信号処理装置を備えた超音波診断装置。 - 超音波プローブに列設された複数の振動子を選択的に駆動して被検体に対する超音波送受信を実行し、カラーフローマッピング法による速度解析を行う超音波信号処理方法であって、
前記複数の振動子から送信振動子列を選択し、1回の送信イベントセットに含まれる複数の送信サブイベントごとに、前記送信振動子列から超音波が被検体中で集束するように送信し、
前記複数の振動子から選択した受信振動子列の振動子各々に対する受信信号列を、前記送信イベントごとに、当該振動子が受波した反射超音波に基づいて生成し、
前記送信イベントごとに、前記被検体内で超音波が集束するエリアに対応する領域を含む主対象領域と前記主対象領域に対して列方向に隣接する副対象領域とに含まれる複数の観測点について、前記主対象領域と前記副対象領域との少なくとも一方において、送信された超音波が観測点に到達する送信時間の算出方法を前記観測点の深さに応じて変更する遅延処理を行うことで、各観測点から得られた反射超音波に基づく前記受信信号列を整相加算して音響線信号を生成し、
前記送信サブイベントごとに前記音響線信号を直交検波して複素音響線信号を生成し、観測点ごとに、前記複素音響線信号の位相の時間変化に基づいて平均速度を算出する
ことを特徴とする超音波信号処理方法。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016056225A JP6665614B2 (ja) | 2016-03-18 | 2016-03-18 | 超音波信号処理装置、超音波信号処理方法、及び、超音波診断装置 |
| US15/456,040 US10743842B2 (en) | 2016-03-18 | 2017-03-10 | Ultrasound signal processor, ultrasound signal processing method, and ultrasound diagnostic device |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016056225A JP6665614B2 (ja) | 2016-03-18 | 2016-03-18 | 超音波信号処理装置、超音波信号処理方法、及び、超音波診断装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2017169635A true JP2017169635A (ja) | 2017-09-28 |
| JP6665614B2 JP6665614B2 (ja) | 2020-03-13 |
Family
ID=59848070
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016056225A Active JP6665614B2 (ja) | 2016-03-18 | 2016-03-18 | 超音波信号処理装置、超音波信号処理方法、及び、超音波診断装置 |
Country Status (2)
| Country | Link |
|---|---|
| US (1) | US10743842B2 (ja) |
| JP (1) | JP6665614B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2019130050A (ja) * | 2018-01-31 | 2019-08-08 | コニカミノルタ株式会社 | 超音波信号処理装置、超音波信号処理方法、および、超音波診断装置 |
Families Citing this family (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US11397167B2 (en) * | 2016-11-22 | 2022-07-26 | The Board Of Trustees Of The Leland Stanford Junior University | Local speed of sound estimation method for medical ultrasound |
| JP7584979B2 (ja) * | 2019-10-04 | 2024-11-18 | キヤノンメディカルシステムズ株式会社 | 超音波診断装置、及び検査方法 |
| US11619737B2 (en) * | 2020-07-01 | 2023-04-04 | Ge Precision Healthcare | Ultrasound imaging system and method for generating a volume-rendered image |
Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0217044A (ja) * | 1988-07-04 | 1990-01-22 | Toshiba Corp | 超音波ドプラ血流計 |
| JPH04218143A (ja) * | 1990-03-30 | 1992-08-07 | Toshiba Corp | 超音波血流イメージング装置 |
| US5190044A (en) * | 1990-03-30 | 1993-03-02 | Kabushiki Kaisha Toshiba | Ultrasonic blood flow imaging apparatus |
| JPH1099333A (ja) * | 1996-10-01 | 1998-04-21 | Toshiba Iyou Syst Eng Kk | 超音波カラードプラ診断装置および超音波カラードプライメージングの信号処理方法 |
| JP2002224107A (ja) * | 2001-01-31 | 2002-08-13 | Toshiba Corp | 超音波診断装置及び該装置に関する超音波の送信及び受信方法 |
| EP2107388A1 (en) * | 2008-03-31 | 2009-10-07 | Kabushiki Kaisha Toshiba | Ultrasound diagnosis apparatus |
| WO2014050885A1 (ja) * | 2012-09-27 | 2014-04-03 | 富士フイルム株式会社 | 超音波検査装置、超音波画像データ生成方法およびプログラム |
| US20150245818A1 (en) * | 2014-03-03 | 2015-09-03 | Siemens Medical Solutions Usa, Inc. | Color Doppler imaging with line artifact reduction |
| WO2015145828A1 (ja) * | 2014-03-24 | 2015-10-01 | 富士フイルム株式会社 | 音響波処理装置、音響波処理装置の信号処理方法およびプログラム |
Family Cites Families (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US6360214B1 (en) * | 1998-12-16 | 2002-03-19 | Microsoft Corporation | Automatic database statistics creation |
| JP3827527B2 (ja) * | 2000-12-28 | 2006-09-27 | ジーイー・メディカル・システムズ・グローバル・テクノロジー・カンパニー・エルエルシー | 超音波撮影装置 |
| JP4276532B2 (ja) | 2003-12-22 | 2009-06-10 | アロカ株式会社 | 超音波診断装置 |
| KR20090042152A (ko) | 2007-10-25 | 2009-04-29 | 주식회사 메디슨 | 사이드 로브 레벨의 영향을 제거하는 방법 |
-
2016
- 2016-03-18 JP JP2016056225A patent/JP6665614B2/ja active Active
-
2017
- 2017-03-10 US US15/456,040 patent/US10743842B2/en active Active
Patent Citations (15)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0217044A (ja) * | 1988-07-04 | 1990-01-22 | Toshiba Corp | 超音波ドプラ血流計 |
| JPH04218143A (ja) * | 1990-03-30 | 1992-08-07 | Toshiba Corp | 超音波血流イメージング装置 |
| US5190044A (en) * | 1990-03-30 | 1993-03-02 | Kabushiki Kaisha Toshiba | Ultrasonic blood flow imaging apparatus |
| JPH1099333A (ja) * | 1996-10-01 | 1998-04-21 | Toshiba Iyou Syst Eng Kk | 超音波カラードプラ診断装置および超音波カラードプライメージングの信号処理方法 |
| US5910118A (en) * | 1996-10-01 | 1999-06-08 | Kabushiki Kaisha Toshiba | Removal of clutter components in ultrasound color-doppler imaging |
| JP2002224107A (ja) * | 2001-01-31 | 2002-08-13 | Toshiba Corp | 超音波診断装置及び該装置に関する超音波の送信及び受信方法 |
| EP2107388A1 (en) * | 2008-03-31 | 2009-10-07 | Kabushiki Kaisha Toshiba | Ultrasound diagnosis apparatus |
| JP2009240700A (ja) * | 2008-03-31 | 2009-10-22 | Toshiba Corp | 超音波診断装置 |
| WO2014050885A1 (ja) * | 2012-09-27 | 2014-04-03 | 富士フイルム株式会社 | 超音波検査装置、超音波画像データ生成方法およびプログラム |
| CN104703544A (zh) * | 2012-09-27 | 2015-06-10 | 富士胶片株式会社 | 超声波检查装置、超声波图像数据生成方法及程序 |
| US20150196273A1 (en) * | 2012-09-27 | 2015-07-16 | Fujifilm Corporation | Ultrasound inspection device, ultrasound image data generation method, and recording medium |
| US20150245818A1 (en) * | 2014-03-03 | 2015-09-03 | Siemens Medical Solutions Usa, Inc. | Color Doppler imaging with line artifact reduction |
| WO2015145828A1 (ja) * | 2014-03-24 | 2015-10-01 | 富士フイルム株式会社 | 音響波処理装置、音響波処理装置の信号処理方法およびプログラム |
| CN106028951A (zh) * | 2014-03-24 | 2016-10-12 | 富士胶片株式会社 | 声波处理装置、声波处理装置的信号处理方法及程序 |
| US20160338673A1 (en) * | 2014-03-24 | 2016-11-24 | Fujifilm Corporation | Acoustic wave processing device, signal processing method for acoustic wave processing device, and program |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2019130050A (ja) * | 2018-01-31 | 2019-08-08 | コニカミノルタ株式会社 | 超音波信号処理装置、超音波信号処理方法、および、超音波診断装置 |
| JP7052385B2 (ja) | 2018-01-31 | 2022-04-12 | コニカミノルタ株式会社 | 超音波信号処理装置、超音波信号処理方法、および、超音波診断装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| US20170265845A1 (en) | 2017-09-21 |
| US10743842B2 (en) | 2020-08-18 |
| JP6665614B2 (ja) | 2020-03-13 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6380194B2 (ja) | 超音波信号処理装置、及び、超音波診断装置 | |
| CN108209971B (zh) | 超声波信号处理装置和方法以及超声波诊断装置 | |
| JP6406019B2 (ja) | 超音波信号処理装置、及び超音波診断装置 | |
| JP6733478B2 (ja) | 超音波信号処理装置、超音波信号処理方法、及び、超音波診断装置 | |
| JP7387249B2 (ja) | 超音波診断装置、医用画像処理装置及び医用画像処理プログラム | |
| JP2015077393A (ja) | 超音波測定装置、超音波画像装置、及び超音波測定方法 | |
| CN102970935B (zh) | 超声波诊断装置以及超声波诊断装置控制方法 | |
| CN107569254B (zh) | 超声波信号处理装置、超声波信号处理方法以及超声波诊断装置 | |
| JP6665614B2 (ja) | 超音波信号処理装置、超音波信号処理方法、及び、超音波診断装置 | |
| JP2020025714A (ja) | 超音波信号処理方法、及び超音波信号処理装置 | |
| US10980515B2 (en) | Acoustic wave processing apparatus, signal processing method, and program for acoustic wave processing apparatus | |
| JP2018029702A (ja) | 超音波信号処理装置、超音波診断装置、および、超音波信号処理方法 | |
| JP7052385B2 (ja) | 超音波信号処理装置、超音波信号処理方法、および、超音波診断装置 | |
| JP6708101B2 (ja) | 超音波信号処理装置、超音波診断装置、および、超音波信号処理方法 | |
| US9354300B2 (en) | Ultrasound diagnostic apparatus and ultrasound image producing method | |
| JP2018050700A (ja) | 超音波測定装置および超音波測定装置の制御方法 | |
| JP7124505B2 (ja) | 超音波信号処理装置、超音波診断装置、および、超音波信号処理方法 | |
| JP7419081B2 (ja) | 超音波診断装置、画像処理方法、画像処理方法及びプログラム | |
| JP7147399B2 (ja) | 超音波信号処理装置、超音波診断装置、および、超音波信号処理方法 | |
| JP2008167876A (ja) | 超音波診断装置 | |
| JP6562122B2 (ja) | 超音波診断装置、及び、超音波画像生成方法 | |
| JP7020052B2 (ja) | 超音波信号処理装置、超音波診断装置、超音波信号処理方法、および、超音波画像表示方法 | |
| JP2007190045A (ja) | 超音波診断装置 | |
| JP6364084B2 (ja) | 音響波診断装置およびその制御方法 | |
| JP2017086292A (ja) | 超音波画像診断装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20181225 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20190930 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20191008 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20191209 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20200121 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20200203 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6665614 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |