JP2017169980A - 立ち乗り型移動装置 - Google Patents
立ち乗り型移動装置 Download PDFInfo
- Publication number
- JP2017169980A JP2017169980A JP2016061581A JP2016061581A JP2017169980A JP 2017169980 A JP2017169980 A JP 2017169980A JP 2016061581 A JP2016061581 A JP 2016061581A JP 2016061581 A JP2016061581 A JP 2016061581A JP 2017169980 A JP2017169980 A JP 2017169980A
- Authority
- JP
- Japan
- Prior art keywords
- protrusion
- operation panel
- turning operation
- chassis
- neutral position
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images






Landscapes
- Motorcycle And Bicycle Frame (AREA)
- Mechanical Control Devices (AREA)
Abstract
Description
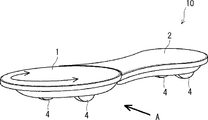
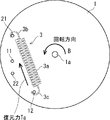
図3は、図1の矢印Aで示す方向から旋回操作盤1の周辺を見た図である。図4は、図3のIV−IV線に沿う断面図である。図3および図4に示すように、旋回操作盤1は、回転軸1aによって車台2上に回転可能に取り付けられている。
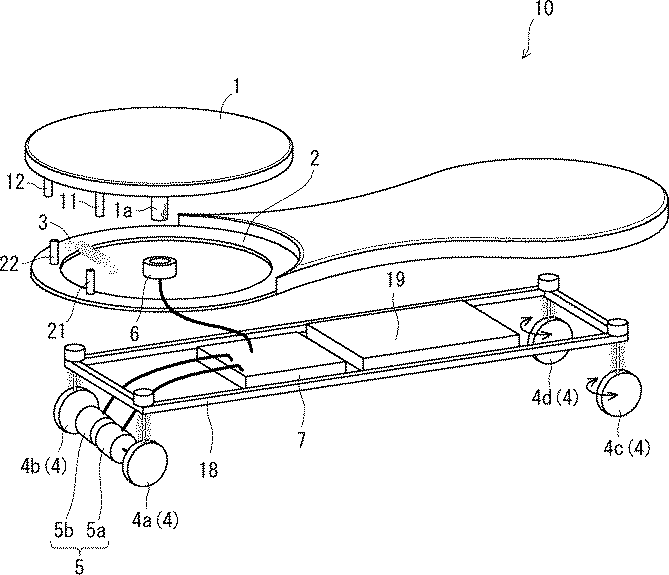
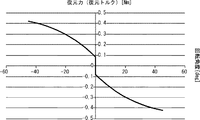
上述した実施の形態では、車台2および旋回操作盤1には、バネ3の一端である端部3bおよび他端である端部3cと係合させる突起をそれぞれ1つずつ設けた。これに限らず、バネ3の一端である端部3bおよび他端である端部3cと係合させる突起を、それぞれ複数ずつ設けてもよい。例えば、車台2において、バネ3の一端および他端と係合させる突起を複数にした例について以下で説明する。
1a 回転軸
2 車台
3 バネ
3a バネ部
3b,3c 端部
4、4a、4b、4c、4d 車輪
5a 第1駆動装置
5b 第2駆動装置
6 回転角度センサ
7 操舵制御装置
11 第1突起
12 第2突起
18 フレーム
19 バッテリ
21 第3突起
22 第4突起
Claims (1)
- 車台と、
前記車台の両側に取り付けられた車輪と、
一方の側の前記車輪を駆動する第1駆動装置と、
他方の側の前記車輪を駆動する第2駆動装置と、
前記車台上に回転可能に取り付けられた旋回操作盤と、
前記旋回操作盤が中立位置にあるときを基準として前記旋回操作盤の回転角度を検出する回転角度センサと、
前記回転角度センサの検出した回転角度に応じて前記第1駆動装置と前記第2駆動装置との出力比を変更する操舵制御装置と、
前記旋回操作盤において、前記車台の方に向かって突出するように設けられた第1突起と、
前記旋回操作盤における前記第1突起と所定の距離だけ離れた位置において、前記車台の方に向かって突出するように設けられた第2突起と、
前記車台において、前記旋回操作盤の方に向かって突出し前記旋回操作盤が前記中立位置にあるときには前記第1突起と近接するように設けられた第3突起と、
前記車台において、前記旋回操作盤の方に向かって突出し前記旋回操作盤が前記中立位置にあるときには前記第2突起と近接するように設けられた第4突起と、
自然長が前記所定の距離よりも短く、前記旋回操作盤が前記中立位置にあるときに、一端が前記第1突起および前記第3突起と係合し、他端が前記第2突起および前記第4突起と係合するバネと、
を備える立ち乗り型移動装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016061581A JP6471716B2 (ja) | 2016-03-25 | 2016-03-25 | 立ち乗り型移動装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016061581A JP6471716B2 (ja) | 2016-03-25 | 2016-03-25 | 立ち乗り型移動装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2017169980A true JP2017169980A (ja) | 2017-09-28 |
| JP6471716B2 JP6471716B2 (ja) | 2019-02-20 |
Family
ID=59969744
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016061581A Active JP6471716B2 (ja) | 2016-03-25 | 2016-03-25 | 立ち乗り型移動装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6471716B2 (ja) |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS6298028U (ja) * | 1985-12-12 | 1987-06-22 | ||
| JPH0910375A (ja) * | 1995-06-30 | 1997-01-14 | New Technol Kenkyusho:Kk | 自走式ローラーボード |
| JP2003237670A (ja) * | 2002-02-18 | 2003-08-27 | Mitsunari Sukegawa | 自走式スケートボードと重心移動検出方法 |
| WO2014047732A1 (en) * | 2012-09-29 | 2014-04-03 | Clayton Benjamin Daniel | Freestyle board sports device |
| US20140262574A1 (en) * | 2013-03-15 | 2014-09-18 | Stealth Electric Longboards | Powered Personal Transportation Systems and Methods |
-
2016
- 2016-03-25 JP JP2016061581A patent/JP6471716B2/ja active Active
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS6298028U (ja) * | 1985-12-12 | 1987-06-22 | ||
| JPH0910375A (ja) * | 1995-06-30 | 1997-01-14 | New Technol Kenkyusho:Kk | 自走式ローラーボード |
| JP2003237670A (ja) * | 2002-02-18 | 2003-08-27 | Mitsunari Sukegawa | 自走式スケートボードと重心移動検出方法 |
| WO2014047732A1 (en) * | 2012-09-29 | 2014-04-03 | Clayton Benjamin Daniel | Freestyle board sports device |
| US20140262574A1 (en) * | 2013-03-15 | 2014-09-18 | Stealth Electric Longboards | Powered Personal Transportation Systems and Methods |
Also Published As
| Publication number | Publication date |
|---|---|
| JP6471716B2 (ja) | 2019-02-20 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US10073489B2 (en) | Rolling return to neutral depressable control | |
| JP6229221B2 (ja) | ステアリングハンドル並びにそのステアリングハンドルを使用した自動車の制御装置及び制御方法 | |
| US9751551B2 (en) | Pushcart | |
| US12166393B2 (en) | Virtual mass systems and methods | |
| WO2022190576A1 (ja) | 支援装置および鞍乗型車両 | |
| KR102352605B1 (ko) | 전자석을 이용하여 조종반력을 생성하는 원격 조종장치 | |
| WO2016121465A1 (ja) | 歩行補助車 | |
| US10745075B2 (en) | Traveling apparatus | |
| JP6471716B2 (ja) | 立ち乗り型移動装置 | |
| JP6123907B2 (ja) | 手押し車 | |
| JP6559939B2 (ja) | 電動補助自転車 | |
| WO2014045696A1 (ja) | 移動体 | |
| Yokota et al. | Improvement of assistive wheelchair caster unit for step climbing | |
| CN119836598B (zh) | 具有集成pcb定子电机的摄像机头 | |
| US20050154514A1 (en) | Steering mechanism of a vehicle, comprising a variable centering device | |
| WO2015019982A1 (ja) | 手押し車 | |
| WO2015053244A1 (ja) | 手押し車 | |
| EP1610207B1 (en) | Haptic feedback input device | |
| JP5784193B1 (ja) | ステアバイワイヤ方式のステアリング装置および走行車両 | |
| US20120138381A1 (en) | Steering device for an electric vehicle | |
| JP2012086683A (ja) | 移動体 | |
| JP2004122250A (ja) | 力覚付与入力装置 | |
| JP2007208119A (ja) | スライド操作装置 | |
| US20060096827A1 (en) | Wheel assembly for a motorized vehicle | |
| WO2014132520A1 (ja) | 手押し車 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20180420 |
|
| TRDD | Decision of grant or rejection written | ||
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20181219 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20181225 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20190107 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 6471716 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |