JP2017178521A - エレベータ装置の制御装置 - Google Patents

エレベータ装置の制御装置 Download PDF

Info

Publication number
JP2017178521A
JP2017178521A JP2016066536A JP2016066536A JP2017178521A JP 2017178521 A JP2017178521 A JP 2017178521A JP 2016066536 A JP2016066536 A JP 2016066536A JP 2016066536 A JP2016066536 A JP 2016066536A JP 2017178521 A JP2017178521 A JP 2017178521A
Authority
JP
Japan
Prior art keywords
car
speed pattern
floor
section
control
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Granted
Application number
JP2016066536A
Other languages
English (en)
Other versions
JP6565762B2 (ja
Inventor
俊平 山岡
Shunpei Yamaoka
俊平 山岡
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Fujitec Co Ltd
Original Assignee
Fujitec Co Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Fujitec Co Ltd filed Critical Fujitec Co Ltd
Priority to JP2016066536A priority Critical patent/JP6565762B2/ja
Publication of JP2017178521A publication Critical patent/JP2017178521A/ja
Application granted granted Critical
Publication of JP6565762B2 publication Critical patent/JP6565762B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Landscapes

  • Maintenance And Inspection Apparatuses For Elevators (AREA)
  • Elevator Control (AREA)

Abstract

【課題】急停止したかごを再走行させたときに適切に着床させることができるエレベータ装置の制御装置を提供する。
【解決手段】エレベータ装置の制御装置60の制御部62は、かごを移動させるアクチュエータの動作情報に基づいてかごの位置に関する情報である位置情報を更新し、位置情報を修正するための地点である修正地点にかごが到達したことを検出する位置検出部90の検出結果を取得可能である。制御部62は、かごが急停止した後にかごを再走行させるとき、かごの最高速度が定格速度以下となるように規定された速度パターンである前半速度パターンおよび後半速度パターンを用いてアクチュエータを制御し、前半速度パターンによる制御を実行しているときに位置検出部90から取得した検出結果に基づいて位置情報を修正し、修正した位置情報に基づいて後半速度パターンを決定し、後半速度パターンを用いてかごを避難階に着床させる高速避難制御を実行する。
【選択図】図2

Description

本発明は、エレベータ装置の制御装置に関する。
従来のエレベータ装置の制御装置の一例である特許文献1に記載の制御装置は、エレベータ装置に異常が生じていることを検出した場合、かごを急停止させ、急停止したかごの位置がドアゾーンから外れていると判定した場合、かごを避難階に着床させるためにかごを再走行させる。この制御装置はかごを再走行させるにあたり、定格速度よりも低い第1の所定速度でかごを再走行させた場合にかごが所定の時間以内に避難階に着床可能か否かを判定し、肯定判定の場合はかごを第1の所定速度で再走行させ、否定判定の場合は第1の所定速度よりも高い第2の所定速度でかごを再走行させる。
特開2003−312957号公報
エレベータ装置の異常が検出されたことによりかごが急停止したとき、かごを牽引しているロープが巻きかけられている綱車の回転が急速に止められる。このため、ロープが綱車の動作に追従できず、ロープが綱車に対してスリップすることがある。この場合、綱車の回転量に基づいて算出されたかご位置が、ロープの動きに応じて変化する実際のかご位置からずれる。しかし、特許文献1の制御装置は、かごを急停止させた後にロープのスリップを考慮することなくかごを再走行させるため、特に第2の所定速度でかごを再走行させる場合には、かごを適切に避難階に着床させることができないおそれがある。
本発明の目的は、急停止したかごを再走行させたときに適切に着床させることができるエレベータ装置の制御装置を提供することである。
本発明に従うエレベータ装置の制御装置の一形態は、かごを移動させるアクチュエータの動作に関する情報である動作情報に基づいて前記かごの位置に関する情報である位置情報を更新し、前記位置情報に基づいて前記アクチュエータを制御可能であり、前記位置情報を修正するための地点である修正地点に前記かごが到達したことを検出する位置検出部の検出結果を取得可能であり、前記かごが急停止した後に前記かごを再走行させるとき、前記かごの最高速度が定格速度以下となるように規定された速度パターンである前半速度パターンおよび後半速度パターンを用いて前記アクチュエータを制御し、前記前半速度パターンによる制御を実行しているときに前記位置検出部から取得した検出結果に基づいて前記位置情報を修正し、修正した前記位置情報に基づいて前記後半速度パターンを決定し、前記後半速度パターンを用いて前記かごを避難階に着床させる高速避難制御を実行する制御部を備える。
上記制御装置によれば、かごが急停止したことに伴って、かごの位置情報と実際のかごの位置とが対応しなくなった場合でも、位置検出部の検出結果に基づいて位置情報が修正されることにより、かごの位置情報と実際のかごの位置とのずれが修正される。このため、正確なかごの位置情報に基づくアクチュエータの制御が可能となり、最高速度が定格速度まで上昇するような速度パターンでかごを再走行させても、かごを適切に避難階に着床させることができる。
上記エレベータ装置の制御装置によれば、急停止したかごを再走行させたときに適切に着床させることができる。
実施形態のエレベータ装置の模式図。 図1の制御装置の電気的構成に関するブロック図。 レベル近傍範囲の説明図。 乗客避難制御を示すフローチャート。 S字加減速関数に基づく速度パターンを示すグラフ。 高速避難制御を示すフローチャート。 S字加減速関数に基づく前半速度パターンおよび第1の後半速度パターンを示すグラフ。 第1の所要時間の算出に用いられるパラメータおよび数式を示す表。 S字加減速関数に基づく前半速度パターンおよび第2の後半速度パターンの前半を示すグラフ。 第2の後半速度パターンの前半の所要時間の算出に用いられるパラメータおよび数式を示す表。 S字加減速関数に基づく第2の後半速度パターンの後半を示すグラフ。 第2の後半速度パターンの後半の所要時間の算出に用いられるパラメータおよび数式を示す表。
(実施形態)
<エレベータ装置の構成>
図1を参照して、エレベータ装置1の構成について説明する。
エレベータ装置1は、建築物に設置される。建築物の一例は、商業施設である。建築物の各フロアには、エレベータ装置1のかご20への乗車を予定している人が待機するための乗り場100、および、乗り場100と昇降路200とを繋げる開口を開閉する乗降戸300が設けられている。エレベータ装置1は、昇降路200に配置されているかご20を搬送する搬送装置10、および、搬送装置10の動作を制御する制御装置60を備えている。
搬送装置10は、積載物を積載可能なかご20、ロープ11によりかご20と繋げられているつり合い重り12、つり合い重り12の上方に配置されているそらせ車13、ロープ11を巻き取る綱車50、綱車50を回転させる電気モータ31、および、電気モータ31を制動する電磁ブレーキ40を備えている。積載物は主に人、および、人が所持している荷物である。
ロープ11は、そらせ車13および綱車50に巻き掛けられている。電気モータ31の出力軸31Aは、綱車50と連結されている。制御装置60が搬送装置10に対して実行する搬送制御においては、制御装置60が電気モータ31に電力を供給することにより電気モータ31が駆動し、それにともない綱車50が回転する。なお、電気モータ31は、本発明の「アクチュエータ」に相当する。
かご20は、人が出入りする開口21、および、開口21を開閉するかご戸22を備えている。かご20が乗り場100に着床している場合、かご戸22と乗降戸300とが機械的に繋がる。このため、かご戸22が開くことにより乗降戸300が開き、かご戸22が閉じることにより乗降戸300が閉じる。
以下では、かご戸22と乗降戸300とが機械的に繋がる範囲を「ドアゾーン」と称する。また、かご20の床24の位置を「かご位置」と称し、任意の階に設けられる乗り場100の床110の位置を「レベル」と称する。ドアゾーンは、例えばかご位置とレベルとの差が125mm以内の範囲である。
電磁ブレーキ40は、電気モータ31の出力軸31Aと連結されるブレーキドラム41、ブレーキドラム41を制動するブレーキパッド42、ブレーキパッド42をブレーキドラム41に押し付けるばね(図示略)、および、電磁コイル(図示略)が収容されたコイルケース43を備える。制御装置60から電磁コイルに電力が供給されているとき、ばねの反力に抗してブレーキパッド42が移動することにより、ブレーキパッド42がブレーキドラム41から離れる。このため、ブレーキパッド42はブレーキドラム41に制動力を与えない。このため、電気モータ31の出力軸31Aおよび綱車50が回転可能な状態に維持される。制御装置60から電磁コイルに電力が供給されていないとき、ブレーキパッド42がばねの反力によりブレーキドラム41に押し付けられ、ブレーキドラム41に規定の制動力が与えられる。
制御装置60は、搬送制御の実行中にエレベータ装置1に故障が発生した場合、かご20を急停止させる。制御装置60は、急停止したときのかご位置がドアゾーンに含まれない場合、かご20を再走行させて任意の階のレベルに着床させるように制御する。一方、制御装置60は、急停止したときのかご位置がドアゾーンに含まれている場合、かご戸22を開放して乗客を退避させる。
エレベータ装置1はさらに、かご20に関する情報を検出する複数の検出部を備える。複数の検出部の一例は、綱車50に設置される回転検出部70、昇降路200のピット220に設置される水面検出部80、ならびに、かご20および昇降路200に設置される位置検出部90である。回転検出部70、水面検出部80、および、位置検出部90は、制御装置60と電気的に接続されている。
回転検出部70は、動作情報の一例である綱車50の回転量を検出する。回転検出部70の一例は、ロータリーエンコーダである。ロータリーエンコーダの計測方法は、例えばインクリメンタル方式である。
建築物が浸水したときピット220も浸水することがある。水面検出部80は、ピット220の浸水によりピット220内の水面の高さが所定の高さ以上のときに信号を制御装置60に出力する。水面検出部80の一例は、フロート式のセンサである。
位置検出部90は、任意の階のレベルにかご位置が接近したことを検出する検出部であり、かご20の天井23に取り付けられた第1の検出部91および第2の検出部92、ならびに、昇降路200の側壁210における各フロアの乗り場100と対応する位置に取り付けられた鉄製の遮蔽板93を備えている。一例では、第2の検出部92は第1の検出部91よりも低い位置に取り付けられている。
図2に示されるように、第1の検出部91は、磁束変化により開閉する鉄製のリードを含むリードスイッチ91A、および、リードスイッチ91Aに作用する磁束を発生する永久磁石91Bを備えている。リードスイッチ91Aと永久磁石91Bとの間に遮蔽板93(図1参照)が存在しないとき、永久磁石91Bから発生する磁束がリードスイッチ91Aに達するため、リードが閉じてリードスイッチ91Aの状態がオンとなる。一方、リードスイッチ91Aと永久磁石91Bとの間に遮蔽板93が存在するとき、永久磁石91Bから発生する磁束が遮蔽板93により遮断されるため、リードが開いてリードスイッチ91Aの状態がオフとなる。第2の検出部92は、第1の検出部91に設けられるリードスイッチ91Aおよび永久磁石91Bと同様に構成されたリードスイッチ92Aおよび永久磁石92Bを備えている。
図3に示されるように、リードスイッチ91Aおよびリードスイッチ92Aは、オンの状態またはオフの状態を取り得る。リードスイッチ91Aおよびリードスイッチ92Aは、オンの状態のとき、制御装置60にオン信号を出力する。リードスイッチ91Aおよびリードスイッチ92Aは、オフの状態のとき、制御装置60にオフ信号を出力する。
図3に示されるように、昇降路200には、任意の階のレベルを基準に第1の修正地点ZA、第2の修正地点ZB、着床下限地点YA、および、着床上限地点YBが予め規定される。
第1の修正地点ZAは、任意の階のレベルよりも下方において、そのレベルとの差が第1の距離XAとなるように規定される地点である。第2の修正地点ZBは、任意の階のレベルよりも上方において、そのレベルとの差が第1の距離XAとなるように規定される地点である。第1の距離XAは、かご位置が任意の階のレベルに接近した位置であることを判定できる距離であり、一例では125mmに設定される。
着床下限地点YAは、任意の階のレベルと第1の修正地点ZAとの間において、任意の階のレベルとの差が第2の距離XBとなるように規定される地点である。着床上限地点YBは、任意の階のレベルと第2の修正地点ZBとの間において、任意の階のレベルとの差が第2の距離XBとなるように規定される地点である。第2の距離XBは、かご20を任意の階のレベルに着床させるときに、かご位置とレベルとの差を許容できる距離であり、一例では10mmに設定される。以下では、着床下限地点YAと着床上限地点YBとの間の範囲を「レベル近傍範囲」と称する。
かご位置が第1の修正地点ZAよりも低い位置(以下では「レベル遠方位置」)であるとき、第1の検出部91および第2の検出部92が遮蔽板93の下端よりも下方に位置する。このため、永久磁石91Bおよび永久磁石92Bの磁束がリードに達し、リードスイッチ91Aおよびリードスイッチ92Aの状態がオンとなる。このため、かご位置がレベル遠方位置のとき、第1の検出部91および第2の検出部92が制御装置60にオン信号を出力する。
かご位置が着床下限地点YAと第1の修正地点ZAとの間の位置(以下では「レベル下方位置」)であるとき、第1の検出部91が遮蔽板93と対向し、第2の検出部92が遮蔽板93と対向しない。このため、永久磁石91Bの磁束が遮蔽板93により遮断され、永久磁石92Bの磁束がリードに達し、リードスイッチ92Aだけがオンの状態となる。このため、かご位置がレベル下方位置のとき、第1の検出部91が制御装置60にオフ信号を出力し、第2の検出部92が制御装置60にオン信号を出力する。
かご位置が第2の修正地点ZBよりも高い位置(以下では「レベル遠方位置」)であるとき、第1の検出部91および第2の検出部92が遮蔽板93の上端よりも上方に位置する。このため、永久磁石91Bおよび永久磁石92Bの磁束がリードに達し、リードスイッチ91Aおよびリードスイッチ92Aの状態がオンとなる。このため、かご位置がレベル遠方位置のとき、第1の検出部91および第2の検出部92が制御装置60にオン信号を出力する。
かご位置が、任意の階のレベルと着床上限地点YBとの間の位置(以下では「レベル上方位置」)であるとき、第2の検出部92が遮蔽板93と対向し、第1の検出部91が遮蔽板93と対向しない。このため、永久磁石92Bの磁束が遮蔽板93により遮断され、永久磁石91Bの磁束がリードに達し、リードスイッチ91Aだけがオンの状態となる。このため、かご位置がレベル上方位置のとき、第1の検出部91が制御装置60にオン信号を出力し、第2の検出部92が制御装置60にオフ信号を出力する。
以上のように、制御装置60に出力される位置検出部90の信号の内容は、かご位置に応じて変化する。このため、例えば、かご20が急停止したときにロープ11が綱車50に対してスリップすることにより、綱車50の回転量に基づいて算出されたかご位置(以下では「位置情報」)が実際のかご位置からずれた場合であっても、かご20が第1の修正地点ZAまたは第2の修正地点ZBを通過したときに、制御装置60は、位置情報を修正することができる。
<制御装置の構成>
図2に示されるように、制御装置60は、回転検出部70、水面検出部80、および、位置検出部90の信号が入力される入力部61、ならびに、電気モータ31および電磁ブレーキ40を制御する制御部62を備えている。
入力部61は、第1の検出部91および第2の検出部92の出力信号に基づいてかご位置が、レベル近傍位置、レベル上方位置、レベル下方位置、または、レベル遠方位置のいずれであるかを判定する。入力部61はさらに、回転検出部70の出力信号に含まれる情報である回転情報を取得し、その回転情報に基づいて綱車50の回転量、綱車50の回転速度、および、位置情報を算出する。入力部61で得られた各情報は、制御部62に入力される。
制御部62は、入力部61から入力された各情報に基づいて搬送制御を実行し、搬送制御の実行中にエレベータ装置1の故障が検出されたとき、かご20を急停止させた後にかご20を避難階に再走行させてかご20内の乗客を避難させる乗客避難制御を実行する。避難階は、急停止したときのかご位置から最も近い階である最寄階、または、最寄階よりも1つ先の階である次階である。なお、次階は、最寄階よりも2つ以降先の階であってもよい。
<乗客避難制御>
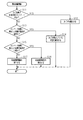
図4は、乗客避難制御の一例を示すフローチャートである。制御部62は、エレベータ装置1に故障が発生してかご20を急停止したことに基づいて乗客避難制御を開始し、かご20が避難階に着床したことに基づいて乗客避難制御を終了する。
ステップS11では、急停止したかご20のかご位置が任意の階のドアゾーン内か否かが判定される。一例では、第1の検出部91および第2の検出部92の少なくとも一方からオフ信号が入力されていることに基づいて、かご位置がドアゾーン内であると判定され、第1の検出部91および第2の検出部92からオン信号が入力されていることに基づいて、かご位置がドアゾーン内ではないと判定される。別の一例では、かご位置がドアゾーン内であることを検出するセンサの出力に基づいて、かご位置が任意の階のドアゾーン内か否かが判定される。
ステップS11の判定結果がYESの場合、ステップS12の処理が実行される。ステップS12では、かご戸22が開放される。このため、かご20内の乗客は、かご20が急停止した階に避難できる。
ステップS11の判定結果がNOの場合、ステップS13の処理が実行される。ステップS13では、エレベータ装置1に発生した故障の程度が重度か否かが判定される。
ステップS13の判定結果がYESの場合、ステップS14では、かご20の停止している状態が維持される。
ステップS13の判定結果がNOの場合、ステップS15では、エレベータ装置1に発生した故障の程度が中度か否(軽度)かが判定される。
ステップS15の判定結果がYESの場合、ステップS16では、低速避難制御が実行される。低速避難制御は、定格速度よりも低い所定の速度以下を最高速度としてかご20を最寄階に搬送する制御である。定格速度は、例えば120m/minであり、定格速度よりも低い所定の速度は、例えば15m/minである。
ステップS15の判定結果がNOの場合、すなわち、エレベータ装置1に発生した故障の程度が軽度である場合、ステップS17では、高速避難制御が実行される。高速避難制御は、より速やかにかご20内の乗客を避難させるために定格速度以下を最高速度として、かご20を避難階に搬送する制御である。
高速避難制御を実行することが好ましい状況として、例えば、浸水回避制御を実行しているときにエレベータ装置1に故障が発生した状況が挙げられる。
浸水回避制御は、水面検出部80によりピット220の浸水が検出されたときにかご20が最下階にいた場合、かご20が浸水することを事前に回避するため、最下階の1つ上の階のレベルまでには少なくとも到達するようにかご20を搬送する制御である。浸水回避制御を実行しているときにエレベータ装置1に故障が発生することにより、かご20が急停止した場合には、低速避難制御でなく高速避難制御を実行することにより、より速やかにかご20を避難階に着床させて乗客を避難させることができる。
以上のように、乗客避難制御では、エレベータ装置1に発生した故障の程度に基づいて、かご20の停止が維持されるか、高速避難制御または低速避難制御が実行される。
<S字加減速関数に基づく速度パターン>
制御部62は、低速避難制御および高速避難制御において、S字加減速関数に基づく速度パターンを算出する。
図5に示されるように、S字加減速関数に基づく速度パターンは、時間により規定される複数の制御区間を含む。複数の制御区間は、例えば、かご20の加速度が増加する区間である加速度増加区間PS1、かご20の加速度が一定の区間である加速度一定区間PS2、および、かご20の加速度が減少する区間である加速度減少区間PS3を含む。複数の制御区間は、さらに、かご20の加速度が0の区間である速度一定区間PS4、かご20の減速度が増加する区間である減速度増加区間PS5、かご20の減速度が一定の区間である減速度一定区間PS6、および、かご20の減速度が減少する区間である減速度減少区間PS7を含む。
加速度増加区間PS1において、かご20は、一定のジャークβで時間ΔT1の間走行して速度が0から速度V1に到達する。加速度一定区間PS2において、かご20は、一定の加速度αで時間ΔT2の間走行して速度V1から速度V2に到達する。加速度減少区間PS3において、かご20は、一定のジャーク(−β)で時間ΔT1の間走行して速度V2から速度V3に到達する。速度一定区間PS4において、かご20は、一定の速度V3で時間ΔT4の間走行する。以上のように、加速度増加区間PS1および加速度減少区間PS3はジャークの絶対値が同一であるため、グラフの形状が相似形である。このため、加速度増加区間PS1の速度の増加量V1−0と加速度減少区間PS3の速度増加量V3−V2とは等しい。
減速度増加区間PS5のグラフの形状は、加速度増加区間PS1のグラフの形状を時間的に反転した相似形である。このため、減速度増加区間PS5において、かご20は、一定のジャーク(−β)で時間ΔT1の間走行して速度V3から速度V2に到達する。
減速度一定区間PS6のグラフの形状は、加速度一定区間PS2のグラフの形状を時間的に反転した相似形である。このため、減速度一定区間PS6において、かご20は、一定の加速度(−α)で時間ΔT2の間走行して速度V2から速度V1に到達する。
減速度減少区間PS7のグラフの形状は、加速度減少区間PS3のグラフの形状を時間的に反転した相似形である。このため、減速度減少区間PS7において、かご20は、一定のジャークβで時間ΔT1の間走行して速度V1から速度が0となる。
かご20の加速度増加区間PS1の走行距離ΔL1は、かご20の減速度減少区間PS7の走行距離ΔL1と等しい。かご20の加速度一定区間PS2の走行距離ΔL2は、かご20の減速度一定区間PS6の走行距離ΔL2と等しい。かご20の加速度減少区間PS3の走行距離ΔL3は、かご20の減速度増加区間PS5の走行距離ΔL3と等しい。時間ΔT1は、かご20のジャークβに対するかご20の加速度αの比に基づいて規定される一定値であり、走行距離ΔL1は、時間ΔT1に基づいて規定される。走行距離ΔL2、および、走行距離ΔL3は、時間ΔT2に基づいて規定される。時間ΔT2は、0以上の可変値である。かご20の速度一定区間PS4の走行距離ΔL4は、時間ΔT2および時間ΔT4に基づいて規定される可変値である。
制御部62は、S字加減速関数に基づく速度パターンを算出するとき、加速度増加区間PS1から減速度減少区間PS7までの全区間のかご20の走行距離である総走行距離と目標の走行距離とを一致させるために、時間ΔT2および時間ΔT4を調節する。
制御部62は、時間ΔT2および時間ΔT4の特定値に対して算出される総走行距離が目標の走行距離と一致するようにその特定値を算出する。例えば、制御部62は、かご20の最高速度V3が、許容される最大値をとる場合の時間ΔT2を算出し、次に、総走行距離が目標の走行距離と一致するような時間ΔT4を算出する。しかし、このような時間ΔT2の場合に、時間ΔT4を予め規定された最小値に設定しても総走行距離と目標の走行距離とを一致させることができない場合、制御部62は、まず時間ΔT4を予め規定された最小値に設定してから、総走行距離と目標の走行距離とが一致するような時間ΔT2を算出する。
<高速避難制御>
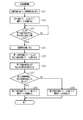
図6は、高速避難制御の一例を示すフローチャートである。
ステップS21では、位置情報に基づいて最寄階が選択される。すなわち、現在の位置から近い階のレベルが、上方の最寄階のレベル、または、下方の最寄階のレベルであるかが判定され、近い階が最寄階として選択される。ただし、かご位置が最下階と最下階よりも1つ上の階との間であるときは、最下階よりも1つ上の階が最寄階として選択される。また、かご位置が最上階と最上階よりも1つ下の階との間であるときは、最上階よりも1つ下の階が最寄階として選択される。
ステップS22では、急停止したかご20を再走行させるとき、かご20が急停止した階間において、かご20が上方の最寄階から走行を開始して下方の最寄階に着床するときの速度パターン、または、かご20が下方の最寄階から走行を開始して上方の最寄階に着床するときの速度パターンである前半速度パターンが算出される。電気モータ31は、前半速度パターンに基づいて制御される。
ステップS23では、かご20が最寄階に対応する第1の修正地点ZAまたは第2の修正地点ZBに到達したか否かが判定される。第1の検出部91および第2の検出部92がオン信号を出力している状態から、第1の検出部91のみがオフ信号を出力している状態に変化したことに基づき、かご20が第1の修正地点ZAに到達したと判定される。第1の検出部91および第2の検出部92がオン信号を出力している状態から、第2の検出部92のみがオフ信号を出力する状態に変化したことに基づき、かご20が第2の修正地点ZBに到達したと判定される。第1の検出部91および第2の検出部92がオン信号を出力している間、ステップS23の判定処理は繰り返し実行される。
ステップS23の判定結果がYESの場合、すなわち、かご位置が第1の修正地点ZAまたは第2の修正地点ZBに到達した場合、ステップS24では、位置情報が修正される。このため、かご20が急停止したことにより位置情報が実際のかご位置からずれていた場合であっても、制御部62は、正確な位置情報を取得できる。
ステップS25では、修正した位置情報に基づいて、第1の後半速度パターンおよび第2の後半速度パターンが算出される。第1の後半速度パターンは、かご20が避難階である次階に着床するまでにかご20を停止させない速度パターンである。第2の後半速度パターンは、目標の走行距離を設定せず、かご20が再走行を開始してから最寄階を超えて停止するまでの時間が最短時間となるようにかご20を走行させ、かつ、停止したかご20が最寄階に着床するように目標の走行距離を設定して、かご20を逆方向に走行させる速度パターンである。
制御部62は、かご20が第1の修正地点ZAまたは第2の修正地点ZBに到達したときの前半速度パターンの参照点に基づいて第1の後半速度パターンおよび第2の後半速度パターンを決定する。前半速度パターンの参照点は、加速度増加区間PS1、加速度一定区間PS2、加速度減少区間PS3、または、速度一定区間PS4に属する。参照点がいずれの区間に属するかによる詳細内容については後述する。
ステップS26では、第1の後半速度パターンおよび第2の後半速度パターンのうちのかご20が先に着床可能な後半速度パターンが判定される。具体的には、第1の後半速度パターンを選択した場合においてかご20が第1の修正地点ZAまたは第2の修正地点ZBから次階のレベルに着床するまでに要する時間である第1の所要時間が算出される。さらに、第2の後半速度パターンを選択した場合においてかご20が第1の修正地点ZAまたは第2の修正地点ZBから最寄階のレベルに着床するまでに要する時間である第2の所要時間が算出される。
ステップS27では、第1の所要時間が第2の所要時間よりも短いか否かが判定される。ステップS27の判定結果がYESの場合、ステップS28では、第1の後半速度パターンに基づいて電気モータ31が制御される。ステップS27の判定結果がNOの場合、ステップS29では、第2の後半速度パターンに基づいて電気モータ31が制御される。
<参照点がいずれの区間に属するかによる詳細>
参照点が加速度増加区間PS1に属する場合の第1の後半速度パターンについて説明する。
制御部62は、第1の修正地点ZAまたは第2の修正地点ZBと次階のレベルとの距離に基づいて、加速度一定区間PS2の時間ΔT2、および、速度一定区間PS4の時間ΔT4を再計算し、かご20を次階に着床させることができるような時間を算出する。制御部62は、前半速度パターンから後半速度パターンに移行した後においても、加速度増加区間PS1を継続し、時間ΔT1が経過した後に、加速度一定区間PS2に移行させる。その後、制御部62は、各制御区間に対応する時間が経過するごとに制御区間を減速度減少区間PS7に向けて順に移行させる。
参照点が加速度一定区間PS2に属する場合の第1の後半速度パターンについて説明する。
制御部62は、第1の修正地点ZAまたは第2の修正地点ZBと次階のレベルとの距離に基づいて、加速度一定区間PS2の時間ΔT2、および、速度一定区間PS4の時間ΔT4を再計算し、かご20を次階に着床させることができるような時間を算出する。制御部62は、前半速度パターンから後半速度パターンに移行した後においても、加速度一定区間PS2を継続し、時間ΔT2が経過した後に、加速度減少区間PS3に移行させる。その後、制御部62は、各制御区間に対応する時間が経過するごとに制御区間を減速度減少区間PS7に向けて順に移行させる。
参照点が加速度減少区間PS3に属する場合の第1の後半速度パターンについて説明する。
制御部62は、第1の修正地点ZAまたは第2の修正地点ZBと次階のレベルとの距離に基づいて、速度一定区間PS4の時間ΔT4を再計算し、かご20を次階に着床させることができるような時間を算出する。制御部62は、前半速度パターンから後半速度パターンに移行した後においても、加速度減少区間PS3を継続し、時間ΔT1が経過した後に、速度一定区間PS4に移行させる。その後、制御部62は、各制御区間に対応する時間が経過するごとに制御区間を減速度減少区間PS7に向けて順に移行させる。なお、制御部62は、前半速度パターンの加速度一定区間PS2において実際に経過した時間を減速度一定区間PS6の時間ΔT2として用いる。
参照点が速度一定区間PS4に属する場合の第1の後半速度パターンについて説明する。
制御部62は、第1の修正地点ZAまたは第2の修正地点ZBと次階のレベルとの距離に基づいて、速度一定区間PS4の時間ΔT4を再計算し、かご20を次階に着床させることができるような時間を算出する。制御部62は、前半速度パターンから後半速度パターンに移行した後においても、速度一定区間PS4を継続し、時間ΔT4が経過した後に、減速度増加区間PS5に移行させる。その後、制御部62は、制御区間に対応する時間が経過するごとに制御区間を減速度減少区間PS7に向けて順に移行させる。なお、制御部62は、前半速度パターンの加速度一定区間PS2において実際に経過した時間を減速度一定区間PS6の時間ΔT2として用いる。
参照点が加速度増加区間PS1に属する場合の第2の後半速度パターンについて説明する。
第2の後半速度パターンは、かご20を最寄階に着床させる速度パターンであるため、かご20が第1の修正地点ZAまたは第2の修正地点ZBに到達したとき、かご20の速度を低下させることが好ましい。このため、参照点が加速度増加区間PS1の場合、制御部62は、前半速度パターンから後半速度パターンに移行した後も、加速度増加区間PS1を継続し、時間ΔT1を経過した後に、加速度一定区間PS2を省略して加速度減少区間PS3に移行させる。その後、制御部62は、時間ΔT1を経過した後に速度一定区間PS4に移行させるが、時間ΔT4は予め規定された最小値とする。その後、制御部62は、各制御区間に対応する時間が経過するごとに制御区間を減速度減少区間PS7に向けて順に移行させる。なお、制御部62は、第2の後半速度パターンの加速度一定区間PS2において実際に経過した時間を減速度一定区間PS6の時間ΔT2として用いるが、加速度一定区間PS2は省略されるため、時間ΔT2は、0である。
参照点が加速度一定区間PS2に属する場合の第2の後半速度パターンについて説明する。
参照点が加速度一定区間PS2の場合、制御部62は、前半速度パターンから後半速度パターンに移行したとき、即座に加速度減少区間PS3に移行させる。また、時間ΔT4は、予め規定された最小値とする。その後、制御部62は、各制御区間に対応する時間が経過するごとに制御区間を減速度減少区間PS7に向けて順に移行させる。なお、制御部62は、前半速度パターンの加速度一定区間PS2において実際に経過した時間を減速度一定区間PS6の時間ΔT2として用いる。
参照点が加速度減少区間PS3に属する場合の第2の後半速度パターンについて説明する。
制御部62は、前半速度パターンから後半速度パターンに移行した後も、加速度減少区間PS3を継続し、時間ΔT1が経過した後に速度一定区間PS4に移行させる。また、時間ΔT4を予め規定された最小値とする。その後、制御部62は、各制御区間に対応する時間が経過するごとに制御区間を減速度減少区間PS7に向けて順に移行させる。なお、制御部62は、前半速度パターンの加速度一定区間PS2において実際に経過した時間を減速度一定区間PS6の時間ΔT2として用いる。
参照点が速度一定区間PS4に属する場合の第2の後半速度パターンについて説明する。
制御部62は、前半速度パターンから後半速度パターンに移行したときに、時間ΔT4を予め規定された最小値とし、その時間が経過した後に減速度増加区間PS5に移行させる。その後、制御部62は、各制御区間に対応する時間が経過するごとに制御区間を減速度減少区間PS7に向けて順に移行させる。なお、制御部62は、前半速度パターンの加速度一定区間PS2において実際に経過した時間を減速度一定区間PS6の時間ΔT2として用いる。
(実施例)
図7〜図12を参照して、第1の所要時間および第2の所要時間の算出方法の一例について説明する。
この例に関する第1の前提条件は、第1の修正地点ZAと最寄階のレベルとの距離、および、第2の修正地点ZBと最寄階のレベルとの距離が125mmであることである。
第2の前提条件は、最寄階のレベルと最寄階よりも1つ先の階である次階のレベルとの距離が4.699mであることである。第3の前提条件は、前半速度パターンおよび後半速度パターンにおいて設定されるかご20の加速度αおよび減速度が0.5m/s2を取ることであり、全てのジャークβの絶対値が1.0m/s3を取ることである。第4の前提条件は、前半速度パターンの加速度一定区間PS2が0.5s経過した時点でかご位置が第1の修正地点ZAに到達したことである。
<第1の所要時間>
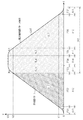
図7および図8に示される第1の後半速度パターンにおいて、制御部62は、かご20を走行させる目標の距離LTを、第1の修正地点ZAと最寄階のレベルとの距離である125mmと、最寄階のレベルと次階のレベルとの距離である4.699mとの和である4.824mに設定する。
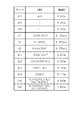
図7に示されるように、第1の後半速度パターンにおけるかご20の総走行距離LAは、走行距離ΔL1、走行距離ΔL21、走行距離ΔL22、走行距離ΔL3、および、走行距離ΔL4に基づいて算出される。また、走行距離ΔL1,ΔL21,ΔL22,ΔL3,ΔL4は、時間ΔT1、時間ΔT21、時間ΔT22、時間ΔT4、速度V1、速度V21、速度V22、および、速度V3に基づいて算出される。制御部62は、図7に示される各パラメータに基づいて算出される第1の後半速度パターンにおけるかご20の総走行距離LAが、目標の距離LTと一致するような時間ΔT22および時間ΔT4を算出する。この例では、時間ΔT22は1.8sであり、時間ΔT4は0.25sである。
時間ΔT22が1.8sであり、時間ΔT4が0.25sである場合に算出される第1の所要時間、すなわち、第1の後半速度パターンの加速度一定区間PS2から減速度減少区間PS7までの総経過時間TAは5.85sである。
<第2の所要時間>
第2の後半速度パターンは、図9および図10に示される第2の後半速度パターンの前半、ならびに、図11および図12に示される第2の後半速度パターンの後半に区分される。
第2の後半速度パターンの前半において、制御部62は、第1の修正地点ZAからかご20が最寄階を超えて停止可能である最短の時間を算出する。この例では、図10に示されるように、算出された最短の時間、すなわち、加速度減少区間PS3から減速度減少区間PS7までの総経過時間TA1は、2.2sである。また、総経過時間TA1に対応するかご20の総走行距離LA1は、0.704mである。なお、本実施例においては、かご20が最寄階を超えて一旦停止している時間を0.2sとする。
第2の後半速度パターンの後半において、制御部62は、第2の後半速度パターンの前半で停止した地点から最寄階のレベルまでの距離を後半の目標の距離LT2として設定する。この例では、後半の目標の距離LT2は、第2の後半速度パターンの前半のかご20の総走行距離LA1の704mmから第1の修正地点ZAと最寄階のレベルとの距離である125mmを減算した値である579mmである。
図12に示されるように、第2の後半速度パターンの後半のかご20の総走行距離LA2は、走行距離ΔL1、走行距離ΔL2、走行距離ΔL3、および、走行距離ΔL4に基づいて算出される。また、走行距離ΔL1,ΔL2,ΔL3,ΔL4は、時間ΔT1、時間ΔT2、時間ΔT4、速度V1、速度V2、および、速度V3に基づいて算出される。制御部62は、図12に示される各パラメータに基づいて算出される第2の後半速度パターンの後半のかご20の総走行距離LA2が、後半の目標の距離LT2と一致する距離、または、近い距離となるような時間ΔT2および時間ΔT4を算出する。この例では、算出された時間ΔT2は0.25sであり、時間ΔT4は0.3sである。また、第2の後半速度パターンの後半のかご20の総走行距離LA2は、0.583mである。
図12に示されるように、第2の後半速度パターンの後半の総経過時間、すなわち、加速度増加区間PS1から減速度減少区間PS7までの総経過時間TA2は、2.8sである。
第2の所要時間は、総経過時間TA1の2.2sにかご20が停止している時間の0.2s、および、総経過時間TA2の2.8sを加算することにより得られる5.2sである。この例では、第2の所要時間の5.2sが第1の所要時間の5.85sよりも短いため、制御部62は、図6に示される高速避難制御においてステップS29を実行する。
なお、上記実施形態に関する説明は、本発明に従うエレベータ装置の制御装置が取り得る形態の例示であり、その形態を制限することを意図していない。本発明に従うエレベータ装置の制御装置は実施形態とは異なる種々の形態を取り得る。
例えば、S字加減速関数の加速度α、減速度、および、ジャークβの設定の方法は任意である。上記実施形態では、加速度一定区間PS2の加速度αと、減速度一定区間PS6の減速度とを同一の値としたが、これらを互いに異なる値に設定してもよい。また、加速度増加区間PS1および加速度減少区間PS3におけるジャークβの絶対値と、減速度増加区間PS5および減速度減少区間PS7におけるジャークβの絶対値とを同一の値としたが、これらを互いに異なる値に設定してもよい。
20 :かご
31 :電気モータ(アクチュエータ)
60 :制御装置
62 :制御部
90 :位置検出部
200:昇降路
220:ピット

Claims (8)

  1. かごを移動させるアクチュエータの動作に関する情報である動作情報に基づいて前記かごの位置に関する情報である位置情報を更新し、前記位置情報に基づいて前記アクチュエータを制御可能であり、前記位置情報を修正するための地点である修正地点に前記かごが到達したことを検出する位置検出部の検出結果を取得可能であり、
    前記かごが急停止した後に前記かごを再走行させるとき、前記かごの最高速度が定格速度以下となるように規定された速度パターンである前半速度パターンおよび後半速度パターンを用いて前記アクチュエータを制御し、前記前半速度パターンによる制御を実行しているときに前記位置検出部から取得した検出結果に基づいて前記位置情報を修正し、修正した前記位置情報に基づいて前記後半速度パターンを決定し、前記後半速度パターンを用いて前記かごを避難階に着床させる高速避難制御を実行する制御部を備える
    エレベータ装置の制御装置。
  2. 前記制御部は、前記前半速度パターンとして、前記かごが急停止した階間において、前記かごが上方の最寄階から走行を開始して下方の最寄階に着床するときの速度パターン、または、前記かごが下方の最寄階から走行を開始して上方の最寄階に着床するときの速度パターンと同じ速度パターンを用いる
    請求項1に記載のエレベータ装置の制御装置。
  3. 前記制御部は前記後半速度パターンとして、前記かごを前記避難階としての最寄階に着床させるための第1の後半速度パターン、および、前記かごを前記最寄階以降のいずれかの階である次階に着床させるための第2の後半速度パターンのうちの前記かごが先に着床可能な速度パターンを用いて前記アクチュエータを制御する
    請求項1または2に記載のエレベータ装置の制御装置。
  4. 前記第1の後半速度パターンは、前記かごが前記次階に着床するまでに前記かごを停止させない速度パターンであり、
    前記第2の後半速度パターンは、前記かごが再走行を開始してから前記最寄階を超えて停止するまでの時間が最短の時間となるように前記かごを走行させ、かつ、停止した前記かごが前記最寄階に着床するように逆方向に走行させる速度パターンである
    請求項3に記載のエレベータ装置の制御装置。
  5. 前記制御部は、前記前半速度パターンおよび前記後半速度パターンを同一の関数を用いて生成する
    請求項1〜4のいずれか一項に記載のエレベータ装置の制御装置。
  6. 前記制御部は、加速度増加区間、加速度一定区間、加速度減少区間、速度一定区間、減速度増加区間、減速度一定区間、および、減速度減少区間を含むS字加減速関数を用いて、前記前半速度パターンおよび前記後半速度パターンを生成する
    請求項5に記載のエレベータ装置の制御装置。
  7. 前記制御部は、前記かごが前記修正地点に到達したときの前記前半速度パターンにおける参照点に基づいて前記後半速度パターンを決定する
    請求項6に記載のエレベータ装置の制御装置。
  8. 前記制御部は、昇降路内のピットが浸水している場合に前記かごが急停止したとき、前記高速避難制御を実行する
    請求項1に記載のエレベータ装置の制御装置。
JP2016066536A 2016-03-29 2016-03-29 エレベータ装置の制御装置 Active JP6565762B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2016066536A JP6565762B2 (ja) 2016-03-29 2016-03-29 エレベータ装置の制御装置

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2016066536A JP6565762B2 (ja) 2016-03-29 2016-03-29 エレベータ装置の制御装置

Publications (2)

Publication Number Publication Date
JP2017178521A true JP2017178521A (ja) 2017-10-05
JP6565762B2 JP6565762B2 (ja) 2019-08-28

Family

ID=60009213

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2016066536A Active JP6565762B2 (ja) 2016-03-29 2016-03-29 エレベータ装置の制御装置

Country Status (1)

Country Link
JP (1) JP6565762B2 (ja)

Cited By (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN111717744A (zh) * 2020-06-16 2020-09-29 北京云迹科技有限公司 电梯楼层检测的方法和装置
CN111847154A (zh) * 2019-04-25 2020-10-30 通力股份公司 用于操作电梯的解决方案
JP7652322B1 (ja) 2024-06-12 2025-03-27 三菱電機ビルソリューションズ株式会社 エレベーターシステム

Citations (7)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS62222989A (ja) * 1986-03-24 1987-09-30 三菱電機株式会社 エレベ−タ用自動救出運転装置
JPH05270750A (ja) * 1992-03-23 1993-10-19 Mitsubishi Electric Corp エレベーターの速度制御装置
JPH0859104A (ja) * 1994-08-24 1996-03-05 Toshiba Corp エレベータの制御装置
JP2001039637A (ja) * 1999-08-04 2001-02-13 Toshiba Corp エレベーターの制御装置
JP2003312957A (ja) * 2002-04-16 2003-11-06 Toshiba Elevator Co Ltd エレベータ制御装置
JP2006264822A (ja) * 2005-03-22 2006-10-05 Toshiba Elevator Co Ltd エレベータ制御装置
JP2009196759A (ja) * 2008-02-21 2009-09-03 Mitsubishi Electric Corp エレベータの速度制御装置

Patent Citations (7)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS62222989A (ja) * 1986-03-24 1987-09-30 三菱電機株式会社 エレベ−タ用自動救出運転装置
JPH05270750A (ja) * 1992-03-23 1993-10-19 Mitsubishi Electric Corp エレベーターの速度制御装置
JPH0859104A (ja) * 1994-08-24 1996-03-05 Toshiba Corp エレベータの制御装置
JP2001039637A (ja) * 1999-08-04 2001-02-13 Toshiba Corp エレベーターの制御装置
JP2003312957A (ja) * 2002-04-16 2003-11-06 Toshiba Elevator Co Ltd エレベータ制御装置
JP2006264822A (ja) * 2005-03-22 2006-10-05 Toshiba Elevator Co Ltd エレベータ制御装置
JP2009196759A (ja) * 2008-02-21 2009-09-03 Mitsubishi Electric Corp エレベータの速度制御装置

Cited By (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN111847154A (zh) * 2019-04-25 2020-10-30 通力股份公司 用于操作电梯的解决方案
CN111717744A (zh) * 2020-06-16 2020-09-29 北京云迹科技有限公司 电梯楼层检测的方法和装置
JP7652322B1 (ja) 2024-06-12 2025-03-27 三菱電機ビルソリューションズ株式会社 エレベーターシステム

Also Published As

Publication number Publication date
JP6565762B2 (ja) 2019-08-28

Similar Documents

Publication Publication Date Title
JP5459387B2 (ja) エレベーター装置
JP6565762B2 (ja) エレベータ装置の制御装置
WO2005049468A1 (ja) エレベータ装置
KR101657020B1 (ko) 엘리베이터의 제어 장치 및 엘리베이터의 제어 방법
JP2009215012A (ja) エレベータの非常時減速制御システム
KR101261763B1 (ko) 엘리베이터의 제어장치
JP7243919B2 (ja) エレベーターの制御装置
JPWO2021186680A5 (ja)
JP5554336B2 (ja) エレベータの制御装置
JP5298506B2 (ja) エレベータの制御装置
JP6351391B2 (ja) エレベータ制御装置とその制御方法
JP6495386B2 (ja) エレベータ制御装置およびエレベータ制御方法
JP2010208755A (ja) エレベータ
JP2008068965A (ja) エレベータ装置
JP2010180026A (ja) エレベーターの制御装置
JP2016013909A (ja) エレベータの制御装置
JP2010208781A (ja) エレベータ
WO2007007637A1 (ja) エレベータの速度制御装置、速度制御方法、および速度制御プログラム
JP4727234B2 (ja) エレベータ装置
WO2021240593A1 (ja) エレベーターの着床制御システム
WO2013094255A1 (ja) エレベーターの制御装置およびその制御方法
KR102810874B1 (ko) 엘리베이터 장치
JP6727437B2 (ja) エレベータ装置
JP4949779B2 (ja) エレベータ
JP2010058886A (ja) エレベータ制御装置

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20180711

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20190621

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20190702

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20190715

R150 Certificate of patent or registration of utility model

Ref document number: 6565762

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250