JP2017189498A - 医療用ヘッドマウントディスプレイ、医療用ヘッドマウントディスプレイのプログラムおよび医療用ヘッドマウントディスプレイの制御方法 - Google Patents
医療用ヘッドマウントディスプレイ、医療用ヘッドマウントディスプレイのプログラムおよび医療用ヘッドマウントディスプレイの制御方法 Download PDFInfo
- Publication number
- JP2017189498A JP2017189498A JP2016081891A JP2016081891A JP2017189498A JP 2017189498 A JP2017189498 A JP 2017189498A JP 2016081891 A JP2016081891 A JP 2016081891A JP 2016081891 A JP2016081891 A JP 2016081891A JP 2017189498 A JP2017189498 A JP 2017189498A
- Authority
- JP
- Japan
- Prior art keywords
- display
- hand
- body temperature
- unit
- mounted display
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images













Landscapes
- Measuring And Recording Apparatus For Diagnosis (AREA)
- Eyeglasses (AREA)
Abstract
【解決手段】医療用ヘッドマウントディスプレイ100は、立体視像を生成可能な半透過ディスプレイ220と、手までの距離を測定する赤外線検知ユニット410と、患者に内蔵されたセンサと通信を行う通信システム300と、赤外線検知ユニット410により測定された手の動作に応じて半透過ディスプレイ220の表示を制御する制御ユニット450と、を含み、制御ユニット450は、通信システム300から得られた情報を半透過ディスプレイ220に表示する。
【選択図】図1
Description
特許文献3記載のサングラス型デジタル眼鏡システムは、使用する人の目の先に置いて映像を表示する小型の電子ディスプレイ、この電子ディスプレイに表示される映像を見る人の目の網膜に拡大して表示する光学装置、この電子ディスプレイと光学装置を取付けるサングラス、電子ディスプレイに映像を取り込むカメラ及びその映像制御装置から構成され、このシステムを利用する人が、使用する場所、好み、目的などに応じたデザイン性のあるサングラスの眼鏡フレームに、電子ディスプレイ及び光学装置を着脱式で簡単に取付けることが出来るものである。
特許文献6記載の頭部装着型表示装置は、使用者が映像と外景を同時に視認可能な頭部装着型表示装置であって、外景に含まれる物体に対して物体の外観に現れない情報である不可視情報を重畳表示させるための情報である重畳情報を生成する重畳情報生成部と、重畳情報を前記映像として使用者に視認させる画像表示部と、を備えるものである。
特許文献7記載の特殊照明手術用ビデオ立体顕微鏡は、特殊な照明、特に励起光を含む照明、のもとで検体を観察するための、特に検体を蛍光観察するための、ビデオ撮像ユニットを有する2つの部分光束からなる立体部分光束を有するビデオ立体観察光束を少なくとも1つ有する特殊照明手術用ビデオ立体顕微鏡であって、該ビデオ撮像ユニットは、ビデオ立体画像を取得するための、チップの半分を2つ組み合わせたビデオチップを少なくとも1つ含み、それぞれの該半分は、それぞれ1つの部分光束が割り当てられ、それぞれスペクトル感度が異なっており、複数の光電子センサ(ピクセル)から構成されているものである。
一局面に従う医療用ヘッドマウントディスプレイは、立体視像を生成可能な表示装置と、手までの距離を測定する深度センサと、患者に内蔵されたセンサと通信を行う通信部と、深度センサにより測定された手の動作に応じて表示装置の表示を制御する制御部と、を含み、制御部は、通信部から得られた情報を表示装置に表示するものである。
したがって、予め患者の状況または情報を得ることができるため、措置の手筈をより早く対応することである。
他の局面にかかる医療用ヘッドマウントディスプレイは、立体視像を生成可能な表示装置と、手までの距離を測定する深度センサと、体温を検出する体温検出センサと、深度センサにより測定された手の動作に応じて表示装置の表示を制御する制御部と、を含み、制御部は、手の動作に応じて体温検出センサにより得た患者の体温のサーモグラフィを表示装置に表示させることができる。
したがって、予め患者の情報を得ることができるので、措置の手筈をより早く対応することができる。
第3の発明にかかる医療用ヘッドマウントディスプレイは、一局面または第2の発明にかかる医療用ヘッドマウントディスプレイにおいて、電子カルテを記録した記録装置をさらに含み、制御部は、電子カルテを手の動作に応じて表示装置に表示させてもよい。
特に、患者の目を見ながら電子カルテを確認することができるので、医療サービスを患者に提供する際に、書面のカルテを見て、患者を見ないという問題点を解決することができる。
第4の発明にかかる医療用ヘッドマウントディスプレイは、一局面、第2から第3の発明にかかる医療用ヘッドマウントディスプレイにおいて、制御部は、手の動作に応じて表示装置に表示された電子カルテに入力してもよい。
さらに他の局面に従う医療用ヘッドマウントディスプレイのプログラムは、立体視像を生成可能な表示処理と、手までの距離を測定する深度センサ処理と、 患者に内蔵されたセンサと通信を行う通信処理と、深度センサ処理により測定された手の動作に応じて表示処理を制御する制御処理と、を含み、制御処理は、通信処理から得られた情報を表示するものである。
したがって、予め患者の状況または情報を得ることができるため、措置の手筈をより早く対応することである。
さらに他の局面に従う医療用ヘッドマウントディスプレイは、立体視像を生成可能な表示処理と、手までの距離を測定する深度センサ処理と、体温を検出する体温検出センサ処理と、深度センサ処理により測定された手の動作に応じて表示処理を制御する制御処理と、を含み、制御処理は、手の動作に応じて体温検出センサ処理により得た患者の体温のサーモグラフィを表示処理させるものである。
したがって、予め患者の情報を得ることができるので、措置の手筈をより早く対応することができる。
さらに他の局面に従う医療用ヘッドマウントディスプレイの制御方法は、立体視像を生成可能な表示工程と、手までの距離を測定する深度センサ工程と、 患者に内蔵されたセンサと通信を行う通信工程と、深度センサ工程により測定された手の動作に応じて表示工程を制御する制御工程と、を含み、制御工程は、通信工程から得られた情報を表示工程で表示するものである。
したがって、予め患者の状況または情報を得ることができるため、措置の手筈をより早く対応することである。
さらに他の局面に従う医療用ヘッドマウントは、立体視像を生成可能な表示工程と、手までの距離を測定する深度センサ工程と、体温を検出する体温検出センサ工程と、深度センサ工程により測定された手の動作に応じて表示工程を制御する制御工程と、を含み、制御工程は、手の動作に応じて体温検出センサ工程により得た患者の体温のサーモグラフィを表示工程に表示させるものである。
したがって、予め患者の情報を得ることができるので、措置の手筈をより早く対応することができる。
また、本発明は、以下に説明する眼鏡表示装置に限定されるものではなく、他の入出力装置、表示装置、テレビジョン、モニタ、プロジェクタ等にも適用することができる。
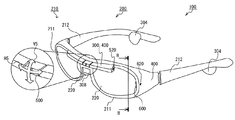
図1は、一実施の形態にかかる眼鏡表示装置100の基本構成の一例を示す模式的外観正面図であり、図2は、眼鏡表示装置100の一例を示す模式的外観斜視図である。
図1および図2に示すように、眼鏡ユニット200は、眼鏡フレーム210、一対の半透過ディスプレイ220および一対の表示調整機構600からなる。眼鏡フレーム210は、主にリムユニット211、テンプルユニット212を含む。
眼鏡フレーム210のリムユニット211により一対の半透過ディスプレイ220が支持される。また、リムユニット211には、一対の表示調整機構600が設けられる。さらに、リムユニット211には、赤外線検知ユニット410およびユニット調整機構500が設けられる。ユニット調整機構500の詳細については後述する。
一対の表示調整機構600は、後述するように一対の半透過ディスプレイ220の角度および位置を調整することができる。一対の表示調整機構600の詳細については、後述する。
また、当該レンズ類の一部に、半透過ディスプレイ220を埋め込んで設けてもよい。
また、一対の表示調整機構600を半透過ディスプレイ220の側部に設けているが、これに限定されず、半透過ディスプレイ220の周囲または内部に設けてもよい。
次に、通信システム300について説明を行なう。
通信システム300は、バッテリーユニット301、アンテナモジュール302、カメラユニット303、スピーカユニット304、GPS(Global Positioning System)ユニット307、マイクユニット308、SIM(Subscriber Identity Module Card)ユニット309およびメインユニット310を含む。
なお、カメラユニット303にはCCDセンサが備えられてもよい。スピーカユニット304は、ノーマルイヤホンであってもよいし、骨伝導イヤホンであってもよい。SIMユニット309には、NFC(Near Field Communication:近距離無線通信)ユニットおよび他の接触式ICカードユニット、ならびに非接触式ICカードユニットを含んでもよい。
したがって、ユーザは、眼鏡表示装置100を用いて、通信装置、スピーカおよびマイクにより、携帯電話と同様の通話機能を使用することができる。また、眼鏡型であるので、両手を利用せず、通話を行なうことができる。
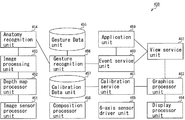
続いて、操作システム400は、赤外線検知ユニット410、ジャイロセンサユニット420、加速度検知ユニット430および制御ユニット450からなる。赤外線検知ユニット410は、主に赤外線照射素子411および赤外線検知カメラ412からなる。
図2に示すように、ユニット調整機構500は、赤外線検知ユニット410の角度を調整することができる。具体的には、ユニット調整機構500は、矢印V5の水平軸周り、および、矢印H5の垂直軸周り、に赤外線検知ユニット410の角度を調整可能な構造である。
例えば、制御ユニット450により所定のジェスチャを認識した場合に、ユニット調整機構500を所定の角度で動作させてもよい。その場合、ユーザは、所定のジェスチャを行うことにより赤外線検知ユニット410の角度の調整を行うことができる。
ジェスチャ識別ユニット456は、ジェスチャデータ記録ユニット455に記録されたジェスチャデータを参照し、解剖学的特徴が識別された外形からジェスチャの識別を行なう。なお、ジェスチャ識別ユニット456は、ジェスチャデータ記録ユニット455からのジェスチャデータを参照することとしているが、参照することに限定されず、他の任意のデータを参照してもよく、全く参照することなく処理してもよい。
以上により、図5(a)に示すように、手のジェスチャを認識する。
これによって、図5(b)に示すように、たとえば写真アプリによる画像が表示される。この際、当該画面には、カメラユニット303からの撮像データが表示されてよい。
次に、操作システム400の赤外線検知ユニット410の検知領域と、一対の半透過ディスプレイ220の仮想表示領域との関係について説明を行なう。
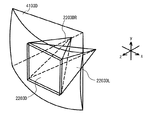
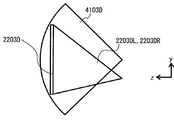
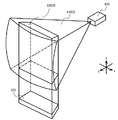
図6は、赤外線検知ユニット410の検知領域と、一対の半透過ディスプレイ220の仮想表示領域とを説明するための模式的斜視図であり、図7は図6の上面図であり、図8は、図6の側面図である。
三次元空間検知領域4103Dは、赤外線検知ユニット410からの円錐状または角錐状の三次元空間からなる。
また、本実施の形態においては、赤外線検知ユニット410を1個設けることとしているが、これに限定されず、赤外線検知ユニット410を複数個設けてもよいし、赤外線照射素子411を1個、赤外線検知カメラ412を複数個設けてもよい。
すなわち、実際には眼鏡表示装置100の半透過ディスプレイ220に表示されるものの、ユーザは、右目のイメージは右目側の半透過ディスプレイ220を透過し三次元空間領域2203DRで認識し、左目のイメージは左目側の半透過ディスプレイ220を透過し三次元空間領域2203DLで認識する。その結果、認識された両イメージがユーザの脳内で合成されることにより、仮想イメージ表示領域2203Dで仮想イメージとして認識することができる。
また、図8に示すように、一対の半透過ディスプレイ220よりも赤外線検知ユニット410が上方(y軸正方向)に配設されている場合について説明しているが、鉛直方向(y軸方向)に対して、赤外線検知ユニット410の配設位置が半透過ディスプレイ220よりも下方(y軸負方向)または半透過ディスプレイ220と同位置であっても、同様に、仮想イメージ表示領域2203Dは、三次元空間検知領域4103Dと共有する空間領域を有する。
続いて、図9から図11は、図6から図8において示した検知領域と仮想表示領域との他の例を示す模式図である。
この場合、入出力装置900による仮想イメージ表示領域2203Dが、三次元空間検知領域4103Dと共有の空間領域として生じる。
この場合でも、入出力装置900による仮想イメージ表示領域2203Dが、三次元空間検知領域4103Dと共有の空間領域として生じる。
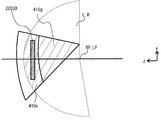
続いて、検知領域における操作領域とジェスチャ領域とについて説明する。図12および図13は、検知領域における操作領域と、ジェスチャ領域との一例を示す模式図である。
また、三次元空間検知領域4103D内における操作領域410c以外の部分で、かつ腕の移動領域Lおよび移動領域Rを合わせた領域と重なる部分をジェスチャ領域410gとして設定する。
次いで、キャリブレーション処理について説明を行なう。図14は、キャリブレーション処理の説明を行なうためのフローチャートである。
また、キャリブレーション処理には、ユーザの個々で異なる指の長さ、手の長さ、腕の長さの調整も行なう。
すなわち、ユーザによりユーザの個々で異なる指の長さ、手の長さ、腕の長さが異なるので、操作領域410cの調整を行なうものである。
なお、ジェスチャ領域410gは、仮想イメージ表示領域2203Dと重ならないように配置しかつ深さ方向(z軸正方向)に厚みを持たせることが好ましい。
そのため、赤外線検知ユニット410からの信号を無処理のまま使用すると、ユーザは、手先が仮想イメージ表示領域2203Dから外れたとしても、そのような状態であることを体感しにくい。
その結果、ユーザは、両腕を最大限に伸ばした状態、または少し曲げた状態で、奥行きのある平面状の仮想イメージ表示領域2203D内の中央部から端部まで操作することができる。
続いて、半透過ディスプレイ220に、像の周囲を指で囲んでくださいと、表示を行なう(ステップS16)。ここで、像の近傍に指の形の像を薄く表示してもよいし、半透過ディスプレイ220に表示を行なう代わりにスピーカから音声により指示をユーザに伝えてもよい。
なお、上記においては、指で矩形を形作り、そのように定められた矩形と、像の外縁の矩形にあわせる。このことによって、指により定められた矩形の視認サイズおよび位置と像の外縁の矩形の視認サイズ及び位置とを合わせることとした。しかしながら、指によって形状を定める手法はこれに限定されず、表示された像の外縁を指でなぞる手法、表示された像の外縁上の複数の点を指で指し示す手法等、他の任意の手法であってもよい。また、これらの手法を複数のサイズの像について行ってもよい。
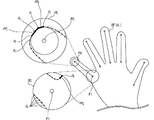
次いで、指認識について説明を行い、その後掌認識、腕認識の順で説明を行なう。図15は、指認識の一例を示す模式図である。図15において、(A)は指の先端付近の拡大図であり、(B)は指の根元付近の拡大図である。図16は、指認識の処理の一例を示すフローチャートである。
次に、赤外線検知ユニット410により画像データをピクセル単位で距離に置き換える(ステップS23)。この場合、赤外線の明るさは、距離の三乗に反比例する。これを利用し、デプスマップを作成する(ステップS24)。
続いて、二値化した画像データから約100個の頂点を持つポリゴンを作成する(ステップS26)。そして、頂点が滑らかになるようにローパスフィルタ(LPF)により、より多くの頂点pnを有する新たな多角形を作成することによって、図15に示す手の外形OFを抽出する(ステップS27)。
なお、本実施の形態においては、ステップS26において二値化したデータからポリゴンを作成するために抽出する頂点の数を約100個としているが、これに限定されず、1000個、その他の任意の個数であってもよい。
その後、ステップS27で作成された新たな多角形と、ステップS28で作成された凸包との共有の頂点p0を抽出する(ステップS29)。このように抽出された共有の頂点p0自体を指の先端点として用いることができる。
さらに、頂点p0の位置に基づいて算出される他の点を指の先端点として用いてもよい。例えば、図15(A)に示すように頂点p0における外形OFの内接円の中心を先端点P0として算出することもできる。
全ての指について同様の処理を行なうことで、全ての指のスケルトンを得る。これにより、手のポーズを認識することができる。すなわち、親指、人差し指、中指、薬指、小指のいずれの指が広げられ、いずれの指が握られているかを認識することができる。
グラフィック演算ユニット463は、キャリブレーションサービスユニット461を用いてキャリブレーションデータ記録ユニット457を参照し、表示の補正を行なう(ステップS36)。
最後に、ディスプレイ演算ユニット464により半透過ディスプレイ220に表示を行なう(ステップS37)。
次いで、図17は、掌認識の一例を示す模式図である。
次いで、腕認識について説明を行なう。本実施の形態において、腕認識は、指、掌および親指のいずれかを認識した後に実施する。なお、腕認識は、指、掌および親指のいずれかを認識する前、またはそれらの少なくともいずれかと同時に実施してもよい。
その後、抽出した外形に外接する四角枠を選定する。本実施の形態においては、当該四角枠は、平行四辺形または長方形からなる。
この場合、平行四辺形または長方形は、対向する長辺を有するので、長辺の延在方向から腕の延在方向を認識することができ、長辺の向きから腕の向きを判定することが出来る。なお、ステップS32の処理と同様に、直前の数フレームの画像データと比較して、腕の動きを検知させてもよい。
次に、図19は、眼鏡表示装置100の半透過ディスプレイ220の表示の一例を示す模式図である。
図20から図23は、図12から図14において説明した操作領域410cの他の例を示す模式図である。
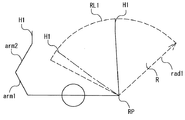
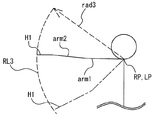
図20および図21は、ユーザを上方から視認した状態を示す模式図であり、図22および図23は、ユーザを側方から視認した状態を示す模式図である。
すなわち、図21においては、ユーザが水平方向に手H1を移動させようとしているが、直線に近い移動軌跡RL2を通ることとなる。この場合、移動軌跡RL2の曲率半径はrad2である。ここで、人間工学に基づいて、当然のことながら、曲率半径rad1は、曲率半径rad2よりも小さい値となる。
すなわち、図23においては、ユーザが鉛直方向に手H1を移動させようとしているが、直線に近い移動軌跡RL4を通ることとなる。この場合、移動軌跡RL4の曲率半径はrad4である。ここで、人間工学に基づいて、当然のことながら、曲率半径rad3は、曲率半径rad4よりも小さい値となる。
以下、眼鏡表示装置100を医療用ヘッドマウントディスプレイ100として利用する具体例について説明を行う。
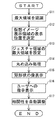
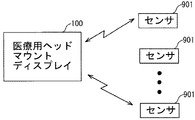
図24は、医療用ヘッドマウントディスプレイ100の制御ユニット450の動作の一例を示すフローチャートであり、図25は、医療用ヘッドマウントディスプレイ100と通信を行うセンサ901の一例を示す模式図である。
また、図26は、半透過ディスプレイ220の表示の一例を示す模式図である。
図24に示すように、眼鏡表示装置100の制御ユニット450は、センサ901と通信接続を行う(ステップS71)。
次いで、センサ901は、患者の人体に取り付けられる。図25に示すように、本実施の形態においては、センサ901は、膀胱センサからなる。図25に示すように、センサ901は、複数からなり、それぞれ異なる患者に設けられる。
次に、制御ユニット450は、センサ901からの情報に基づいて、膀胱における尿の量が多いか否かを判定する(ステップS72)。
一方、制御ユニット450は、膀胱における尿の量が多い場合(ステップS72のYes)、半透過ディスプレイ220に表示を行う(ステップS73)。具体的に、制御ユニット450は、図26に示すように、「A氏 尿意レベルオーバ」表示を行う。
図26に示すように、半透過ディスプレイ220には、センサ901を取り付けた患者の居場所α、最短のトイレ位置表示WC、および患者の情報が表示される。患者の情報には、病状と、徒歩スピードおよび歩行補助が必須か否かの情報が最低限含まれていることが望ましい。
すなわち、高齢者または手足の不自由な入院患者の場合、お手洗いに向かうのが遅れて周囲を汚してしまう場合がある。この場合、清掃の手間のみならず、高齢者または手足の不自由な入院患者の尊厳またはプライドを失わせてしまうという問題がある。
したがって、看護師等は、早めにお手洗いに連れていき、高齢者または手足の不自由な入院患者の笑顔を得ることができるとともに、尊厳またはプライドを守ることができる。
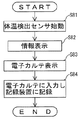
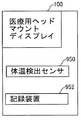
図27は、医療用ヘッドマウントディスプレイ100の制御ユニット450の動作の一例を示すフローチャートであり、図28は、体温検出センサを有する医療用ヘッドマウントディスプレイ100の一例を示す模式図である。
図28に示すように、眼鏡表示装置100は、体温検出センサ950および記録装置952をさらに有する。体温検出センサ950は、医療用サーモグラフィに用いられるセンサである。
特に、サーモグラフィ検査と同等の結果を得ることができるので、血行障害、代謝異常、慢性疼痛、自律神経障害、炎症、腫瘍、体温異常等を点検することができる。
その結果、医師又は看護師は、患者の顔を見ながら確認を行うことができる。
イ 内科
ロ 外科
ハ 内科又は外科と次に定める事項とを厚生労働省令で定めるところにより組み合わせた名称(医学的知見及び社会通念に照らし不合理な組み合わせとなるものとして厚生労働省令で定めるものを除く。)
(1) 頭頸部、胸部、腹部、呼吸器、消化器、循環器、気管食道、肛門、血管、心臓血管、腎臓、脳神経、神経、血液、乳腺、内分泌若しくは代謝又は頭部、頸部、気管、気管支、肺、食道、胃腸、十二指腸、小腸、大腸、肝臓、胆のう、膵臓、心臓、脳又は脂質代謝
(2) 男性、女性、小児若しくは老人又は産期、新生児、児童、思春期、老年若しくは高齢者
(3) 整形、形成、美容、心療、薬物療法、透析、移植、光学医療、生殖医療若しくは疼痛緩和又は漢方、化学療法、人工透析、臓器移植、骨髄移植、内視鏡、不妊治療、緩和ケア又はペインクリニツク
(4) 感染症、腫瘍、糖尿病若しくはアレルギー疾患又は性感染症若しくはがん
ニ イからハまでに掲げる診療科名のほか、次に掲げるもの
(1) 精神科、アレルギー科、リウマチ科、小児科、皮膚科、泌尿器科、産婦人科、眼科、耳鼻いんこう科、リハビリテーション科、放射線科、病理診断科、臨床検査科又は救急科
(2) (1)に掲げる診療科名とハ(1)から(4)までに定める事項とを厚生労働省令で定めるところにより組み合わせた名称(医学的知見及び社会通念に照らし不合理な組み合わせとなるものとして厚生労働省令で定めるものを除く。)
上記の内容について利用することができる。
220 半透過ディスプレイ
2203D 仮想イメージ表示領域(共有領域)
300 通信システム
303 カメラユニット
410 赤外線検知ユニット
410c 操作領域
420 ジャイロセンサユニット
430 加速度検知ユニット
4103D 三次元空間検知領域
450 制御ユニット
454 解剖学的認識ユニット
456 ジェスチャ識別ユニット
460 イベントサービスユニット
461 キャリブレーションサービスユニット
901 センサ
950 体温検出センサ
952 記録装置
H1 手、手術用手袋を装着した手、
RP 右肩関節
LP 左肩関節
Claims (8)
- 立体視像を生成可能な表示装置と、
手までの距離を測定する深度センサと、
患者に内蔵されたセンサと通信を行う通信部と、
前記深度センサにより測定された前記手の動作に応じて前記表示装置の表示を制御する制御部と、を含み、
前記制御部は、前記通信部から得られた情報を前記表示装置に表示する、医療用ヘッドマウントディスプレイ。 - 立体視像を生成可能な表示装置と、
手までの距離を測定する深度センサと、
体温を検出する体温検出センサと、
前記深度センサにより測定された前記手の動作に応じて前記表示装置の表示を制御する制御部と、を含み、
前記制御部は、前記手の動作に応じて前記体温検出センサにより得た患者の体温のサーモグラフィを前記表示装置に表示させる、医療用ヘッドマウントディスプレイ。 - 電子カルテを記録した記録装置をさらに含み、
前記制御部は、前記電子カルテを前記手の動作に応じて前記表示装置に表示させる、請求項1または2に記載の医療用ヘッドマウントディスプレイ。 - 前記制御部は、前記手の動作に応じて前記表示装置に表示された電子カルテに入力する、請求項1から3のいずれか1項に記載の医療用ヘッドマウントディスプレイ。
- 立体視像を生成可能な表示処理と、
手までの距離を測定する深度センサ処理と、
患者に内蔵されたセンサと通信を行う通信処理と、
前記深度センサ処理により測定された前記手の動作に応じて前記表示処理を制御する制御処理と、を含み、
前記制御処理は、前記通信処理から得られた情報を表示する、医療用ヘッドマウントディスプレイのプログラム。 - 立体視像を生成可能な表示処理と、
手までの距離を測定する深度センサ処理と、
体温を検出する体温検出センサ処理と、
前記深度センサ処理により測定された前記手の動作に応じて前記表示処理を制御する制御処理と、を含み、
前記制御処理は、前記手の動作に応じて前記体温検出センサ処理により得た患者の体温のサーモグラフィを前記表示処理させる、医療用ヘッドマウントディスプレイのプログラム。 - 立体視像を生成可能な表示工程と、
手までの距離を測定する深度センサ工程と、
患者に内蔵されたセンサと通信を行う通信工程と、
前記深度センサ工程により測定された前記手の動作に応じて前記表示工程を制御する制御工程と、を含み、
前記制御工程は、前記通信工程から得られた情報を前記表示工程で表示する、医療用ヘッドマウントディスプレイの制御方法。 - 立体視像を生成可能な表示工程と、
手までの距離を測定する深度センサ工程と、
体温を検出する体温検出センサ工程と、
前記深度センサ工程により測定された前記手の動作に応じて前記表示工程を制御する制御工程と、を含み、
前記制御工程は、前記手の動作に応じて前記体温検出センサ工程により得た患者の体温のサーモグラフィを前記表示工程に表示させる、医療用ヘッドマウントディスプレイの制御方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016081891A JP2017189498A (ja) | 2016-04-15 | 2016-04-15 | 医療用ヘッドマウントディスプレイ、医療用ヘッドマウントディスプレイのプログラムおよび医療用ヘッドマウントディスプレイの制御方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016081891A JP2017189498A (ja) | 2016-04-15 | 2016-04-15 | 医療用ヘッドマウントディスプレイ、医療用ヘッドマウントディスプレイのプログラムおよび医療用ヘッドマウントディスプレイの制御方法 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2017189498A true JP2017189498A (ja) | 2017-10-19 |
Family
ID=60084411
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016081891A Pending JP2017189498A (ja) | 2016-04-15 | 2016-04-15 | 医療用ヘッドマウントディスプレイ、医療用ヘッドマウントディスプレイのプログラムおよび医療用ヘッドマウントディスプレイの制御方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2017189498A (ja) |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2020177482A (ja) * | 2019-04-19 | 2020-10-29 | キヤノンメディカルシステムズ株式会社 | 医用情報処理装置及び医用情報処理方法 |
| WO2021257211A1 (en) * | 2020-06-17 | 2021-12-23 | Microsoft Technology Licensing, Llc | Skin tone correction for body temperature estimation |
| JP2023145446A (ja) * | 2020-10-01 | 2023-10-11 | 株式会社東芝 | 電子機器及び表示方法 |
| CN116965779A (zh) * | 2023-07-20 | 2023-10-31 | 武汉知人科技有限公司 | 一种红外热成像眼镜 |
| US12554321B2 (en) | 2018-03-19 | 2026-02-17 | Kabushiki Kaisha Toshiba | Eye movement detecting device, electronic device and system |
Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2003042968A1 (en) * | 2001-11-14 | 2003-05-22 | The Henry M. Jackson Foundation | Method and system for presenting real time physiological information through a head mounted display |
| JP2013180177A (ja) * | 2012-03-05 | 2013-09-12 | Air Water Safety Service Inc | 生体情報監視システム |
| CN104679222A (zh) * | 2013-11-26 | 2015-06-03 | 深圳先进技术研究院 | 基于人机交互的医疗办公系统、医疗信息共享系统及方法 |
| JP2015526930A (ja) * | 2012-06-01 | 2015-09-10 | ウルトラデント プロダクツ インク. | 立体ビデオ撮像 |
| JP2015188566A (ja) * | 2014-03-28 | 2015-11-02 | セイコーエプソン株式会社 | 情報処理装置、情報処理方法、および、情報処理システム |
| JP2015225374A (ja) * | 2014-05-26 | 2015-12-14 | キヤノン株式会社 | 情報処理装置、方法及びプログラム並びに記録媒体 |
-
2016
- 2016-04-15 JP JP2016081891A patent/JP2017189498A/ja active Pending
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2003042968A1 (en) * | 2001-11-14 | 2003-05-22 | The Henry M. Jackson Foundation | Method and system for presenting real time physiological information through a head mounted display |
| JP2013180177A (ja) * | 2012-03-05 | 2013-09-12 | Air Water Safety Service Inc | 生体情報監視システム |
| JP2015526930A (ja) * | 2012-06-01 | 2015-09-10 | ウルトラデント プロダクツ インク. | 立体ビデオ撮像 |
| CN104679222A (zh) * | 2013-11-26 | 2015-06-03 | 深圳先进技术研究院 | 基于人机交互的医疗办公系统、医疗信息共享系统及方法 |
| JP2015188566A (ja) * | 2014-03-28 | 2015-11-02 | セイコーエプソン株式会社 | 情報処理装置、情報処理方法、および、情報処理システム |
| JP2015225374A (ja) * | 2014-05-26 | 2015-12-14 | キヤノン株式会社 | 情報処理装置、方法及びプログラム並びに記録媒体 |
Cited By (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US12554321B2 (en) | 2018-03-19 | 2026-02-17 | Kabushiki Kaisha Toshiba | Eye movement detecting device, electronic device and system |
| JP2020177482A (ja) * | 2019-04-19 | 2020-10-29 | キヤノンメディカルシステムズ株式会社 | 医用情報処理装置及び医用情報処理方法 |
| JP7346066B2 (ja) | 2019-04-19 | 2023-09-19 | キヤノンメディカルシステムズ株式会社 | 医用情報処理装置及び医用情報処理方法 |
| WO2021257211A1 (en) * | 2020-06-17 | 2021-12-23 | Microsoft Technology Licensing, Llc | Skin tone correction for body temperature estimation |
| US11715326B2 (en) | 2020-06-17 | 2023-08-01 | Microsoft Technology Licensing, Llc | Skin tone correction for body temperature estimation |
| JP2023145446A (ja) * | 2020-10-01 | 2023-10-11 | 株式会社東芝 | 電子機器及び表示方法 |
| JP7607087B2 (ja) | 2020-10-01 | 2024-12-26 | 株式会社東芝 | 電子機器及び表示方法 |
| CN116965779A (zh) * | 2023-07-20 | 2023-10-31 | 武汉知人科技有限公司 | 一种红外热成像眼镜 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US12069233B2 (en) | Head-mounted augmented reality near eye display device | |
| US12062430B2 (en) | Surgery visualization theatre | |
| CN107636514B (zh) | 头戴式显示装置和使用该装置的视觉辅助方法 | |
| US12462924B2 (en) | AXR visualization system | |
| JP6095763B2 (ja) | ジェスチャ登録装置、ジェスチャ登録プログラムおよびジェスチャ登録方法 | |
| CN103995352B (zh) | 头部佩戴型显示装置以及头部佩戴型显示装置的控制方法 | |
| CN110708533B (zh) | 基于增强现实的视觉辅助方法及智能穿戴设备 | |
| EP3973347B1 (en) | Systems and techniques for estimating eye pose | |
| WO2016054860A1 (zh) | 针对视觉障碍患者的头戴式视觉辅助系统 | |
| US12299192B2 (en) | Visual assistance | |
| CN110770636B (zh) | 具有矫正视力缺陷、增强视力和感知能力的可穿戴图像处理和控制系统 | |
| US12076088B2 (en) | Virtual reality-based portable nystagmography device and diagnostic test method using same | |
| JP2017191546A (ja) | 医療用ヘッドマウントディスプレイ、医療用ヘッドマウントディスプレイのプログラムおよび医療用ヘッドマウントディスプレイの制御方法 | |
| JP6576639B2 (ja) | 電子眼鏡および電子眼鏡の制御方法 | |
| WO2014128748A1 (ja) | キャリブレーション装置、キャリブレーションプログラム、およびキャリブレーション方法 | |
| WO2014128751A1 (ja) | ヘッドマウントディスプレイ装置、ヘッドマウントディスプレイ用プログラム、およびヘッドマウントディスプレイ方法 | |
| US11200713B2 (en) | Systems and methods for enhancing vision | |
| WO2021226134A1 (en) | Surgery visualization theatre | |
| WO2023244267A1 (en) | Systems and methods for human gait analysis, real-time feedback and rehabilitation using an extended-reality device | |
| WO2016051429A1 (ja) | 入出力装置、入出力プログラム、および入出力方法 | |
| JP2016133541A (ja) | 電子眼鏡および電子眼鏡の制御方法 | |
| WO2016051430A1 (ja) | 入出力装置、入出力プログラム、および入出力方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A711 | Notification of change in applicant |
Free format text: JAPANESE INTERMEDIATE CODE: A711 Effective date: 20170224 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20170515 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20170703 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20190415 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20200220 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20200310 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20201110 |