JP2017190228A - 倉庫設備 - Google Patents
倉庫設備 Download PDFInfo
- Publication number
- JP2017190228A JP2017190228A JP2016081256A JP2016081256A JP2017190228A JP 2017190228 A JP2017190228 A JP 2017190228A JP 2016081256 A JP2016081256 A JP 2016081256A JP 2016081256 A JP2016081256 A JP 2016081256A JP 2017190228 A JP2017190228 A JP 2017190228A
- Authority
- JP
- Japan
- Prior art keywords
- locked
- stored
- advancing
- accommodation
- opening
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images





Landscapes
- Warehouses Or Storage Devices (AREA)
Abstract
【解決手段】収容スペース11に収容物12を収容するラック14は、収容物11が開口15から落下するのを防ぐ落下防止部20を備え、収容物12は被係止部25を開口15側に向けて収容され、収容物12を開口15から取り出す搬送装置16は、一端に向かって下り傾斜したガイド部材35、36を有する昇降可能な昇降体29と、被係止部25に係止される係止部41、42を具備し、ガイド部材35、36の長手方向に進退する進退部材37とを備え、ガイド部材35、36の一端が開口15に近接配置された状態で、進退部材37は、収容スペース11内の収容物12の被係止部25に係止部41、42を係止し、昇降体29との一体的な上昇によって収容物12の被係止部25側を持ち上げ、後退して、収容物12をガイド部材35、36に載せる。
【選択図】図3
Description
支持部材が、特許文献1、2に記載のように、左右に間隔を空けて配置され、それぞれ収容物の左側部、右側部を下から支持するラックにおいては、収容物の下方からフォークを上昇させて左右の支持部材の間を通過させ、収容物をすくい上げて、収容物を収容スペースの取り出し口から取り出している。そして、特許文献2に記載のように、収容物の取り出し口側からの落下を防ぐ落下防止部(前端ストッパ)が左右の支持部材にそれぞれ設けられている場合は、収容物を、フォークによって落下防止部より高い位置まで上昇させ、ラックから取り出している。
本発明は、かかる事情に鑑みてなされるもので、収容物の落下を防ぐ落下防止部を設けたラックから、収容物をフォークで下からすくい上げることなく取り出せる倉庫設備を提供することを目的とする。
図1、図2に示すように、本発明の一実施の形態に係る倉庫設備10は、収容物12を載置部13上に置いて収容する収容スペース11が高さ方向に複数配設されたラック14と、収容スペース11に収容された収容物12を収容スペース11の一側に設けられた開口15から取り出し、所定の搬送先に搬送する搬送装置16とを具備している。以下、詳細に説明する。
ケース24は、図2、図3に示すように、物品23が入れられる内側空間を四方からそれぞれ囲む4つの側壁部24a、24b、24c、24dを具備し、側壁部24aの外側には、左右方向に長い被係止部25が取り付けられている。本実施の形態において、被係止部25は、水平配置された長方形の板材が、短辺方向中心を基準に一側が下方に90度折り曲げられ、他側の端部が側壁部24aに固定された構造を有している。
本実施の形態では、載置部13が左右方向に長く、1つの載置部13には、左右方向に沿って、複数の収容物12を置くことができる。各収容物12は、ケース24の形状及び大きさが等しく、被係止部25の配置位置が同じである。
テレスコピック機構28は、車体27に連結された基側部材30に、昇降自在に中間部材31が取り付けられ、中間部材31に、先側部材32が昇降自在に取り付けられている。先側部材32には、図2に示すように、昇降体29を支持する支持部材33が連結されている。
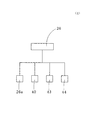
制御部26は、例えばCPU、メモリー、ROMを有するチップによって構成でき、駆動源26aに指令信号を送信して駆動源26aを作動させることで、先側部材32及び昇降体29の昇降動作を制御する。
駆動源40は、制御部26に接続され(図4参照)、制御部26からの指令信号によって作動して、ボール螺子39を回転させ、進退部材37をガイド部38に沿って(即ち、フリーローラコンベア35、36の長手方向に)進退させる。よって、制御部26は、進退部材37の進退動作を制御することとなる。また、制御部26は、各収容スペース11の位置、及び、各収容スペース11に収容されている各収容物12の位置を記憶している。
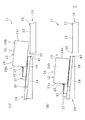
進退部材37は、図6(A)に示すように、係止部41、42が被係止部25の直下に位置した状態で、昇降体29と共に上昇することによって、図6(B)に示すように、被係止部25に下から係止される。即ち、係止部41、42は、被係止部25に下側から係止される構造を有している。
まず、制御部26は、記憶している収容物12の位置を基に、車体27をラック14の前側に移動させ、図2に示すように、フリーローラコンベア35、36の前側を、平面視して、取り出そうとする収容物12を収容している収容スペース11(以下、「対象の収容スペース11」とも言う)に近接させ、平面視して、フリーローラコンベア35、36をラック14の前後方向に沿って配置する。
そして、昇降体29が上昇を停止した後、進退部材37は、制御部26から送信される指令信号によって、フリーローラコンベア35、36の後端に向かって後退し、被係止部25に係止部41、42が係止された収容物12の一部を、図7(A)に示すように、フリーローラコンベア34、35に載せる。
従って、被係止部25側が持ち上げられて傾斜している収容物12が、昇降体29に向かって移動する際、係止部41、42は、被係止部25が昇降体29に向かって進みながら上昇しない場合に比べ、被係止部25に係止された状態を安定的に維持することができる。なお、図示を省略しているが、昇降体29の左端及び右端には、収容物12が昇降体29から落下するのを防止する部材が設けられている。
従って、フリーローラコンベア35、36の前端が対象の収容スペース11に設けられた開口15の前側に近接配置された状態で、進退部材37は、対象の収容スペース11に設けられた開口15に近づいた(開口15に配された状態も含む)前進位置で、取り出そうとする収容物12の被係止部25に係止部41、42を係止し、昇降体29との一体的な上昇によって、当該収容物12の被係止部25側を持ち上げ、後退して、当該対象物12をフリーローラコンベア35、36に載せることとなる。
次に、収容物12の収容スペース11への収容方法について説明する。
まず、搬送装置16がラック14の前側に移動して、収容物12が載せられたフリーローラコンベア35、36の前側を、平面視して、収容先である収容スペース11に近接させ、フリーローラコンベア35、36をラック14の前後方向に沿って配置する。そして、昇降体29が上昇、あるいは、降下し、センサ43を、収容先である収容スペース11の1つ下の収容スペース11の高さに配置する。
例えば、収容物は、ケースを有さず、被係止部が取り付けられた物品からなるものであってもよい。
また、搬送装置は、無人搬送車を有さないものであってもよく、例えば、レール上を移動するスタッカークレーンを搬送装置に採用してもよい。
そして、検出部Aは必ずしも必要ではなく、例えば、検出部Aの代わりに、進退部材から収容物までの距離を計測するセンサを用いて、進退部材を収容物に対して所定の位置に配するようにしてもよい。
更に、係止部及び被係止部は、係止部が被係止部に下側から係止される構造である必要はなく、例えば、係止部が左側あるいは右側から被係止部に係止される構造であってもよい。
そして、移動制限部は必ずしも必要ではない。
Claims (6)
- 収容物を載置部上に置いて収容する収容スペースが高さ方向に複数配設されたラックと、前記収容スペースに収容された前記収容物を該収容スペースの一側に設けられた開口から取り出し、所定の搬送先に搬送する搬送装置とを具備する倉庫設備において、
前記収容物は、該収容物が具備する被係止部を前記開口側に向けて前記収容スペース内に収容され、
前記ラックは、上端が前記載置部より高い位置に配されて、前記収容スペースに収容された前記収容物が前記開口から落下するのを防ぐ落下防止部を備え、
前記搬送装置は、一端に向かって下り傾斜した長尺のガイド部材を有する昇降可能な昇降体と、前記被係止部に係止される係止部を具備し、前記ガイド部材の長手方向に進退可能に前記昇降体に取り付けられた進退部材と、前記昇降体の昇降動作及び前記進退部材の進退動作を制御する制御部とを備え、
前記ガイド部材の一端が前記開口に近接配置された状態で、前記進退部材は、前記開口に近づいた前進位置で、前記収容スペースに収容された前記収容物の前記被係止部に前記係止部を係止し、前記昇降体との一体的な上昇によって該収容物の前記被係止部側を持ち上げ、後退して、該収容物を前記ガイド部材に載せることを特徴とする倉庫設備。 - 請求項1記載の倉庫設備において、前記進退部材が物体に接触したのを検出する検出部Aを、更に備え、前記制御部は、前記検出部Aの出力から、前記収容スペースに収容された前記収容物に向かって前進中の前記進退部材が該収容物に接触したのを検知して、該進退部材を停止させ、該収容物の前記被係止部に対して前記係止部を所定位置に配置させることを特徴とする倉庫設備。
- 請求項2記載の倉庫設備において、前記係止部は、前記被係止部に下側から係止される構造を有し、該係止部が配置される前記所定位置は、前記進退部材が接触している前記収容物の前記被係止部の直下位置であり、前記制御部は、該収容物に接触して停止した前記進退部材を、前記昇降体と共に上昇させて、前記係止部を前記被係止部に係止させることを特徴とする倉庫設備。
- 請求項1〜3のいずれか1項に記載の倉庫設備において、前記載置部に対する前記昇降体の高さ位置を検出する検出部Bを、更に備え、前記制御部は、前記検出部Bの出力から、前記昇降体が、取り出そうとする前記収容物に対し所定の高さ位置に配されたのを検知することを特徴とする倉庫設備。
- 請求項1〜4のいずれか1項に記載の倉庫設備において、前記収容スペースには、前記収容物が前記載置部から該収容スペースの他側に移動するのを制限する移動制限部が設けられていることを特徴とする倉庫設備。
- 請求項1〜5のいずれか1項に記載の倉庫設備において、前記搬送装置は、無人搬送車を有することを特徴とする倉庫設備。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016081256A JP6811028B2 (ja) | 2016-04-14 | 2016-04-14 | 倉庫設備 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016081256A JP6811028B2 (ja) | 2016-04-14 | 2016-04-14 | 倉庫設備 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2017190228A true JP2017190228A (ja) | 2017-10-19 |
| JP6811028B2 JP6811028B2 (ja) | 2021-01-13 |
Family
ID=60084506
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016081256A Active JP6811028B2 (ja) | 2016-04-14 | 2016-04-14 | 倉庫設備 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6811028B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20240020000A (ko) * | 2022-08-05 | 2024-02-14 | 한화로보틱스 주식회사 | 링 공급 시스템 및 그 제어 방법 |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20230105393A (ko) | 2022-01-04 | 2023-07-11 | 삼성전자주식회사 | 크레인 및 이것을 포함하는 스토커 시스템 |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5612204A (en) * | 1979-07-05 | 1981-02-06 | Nippon Filing Co Ltd | Good housing equipment and its carrier |
| JPS6274810A (ja) * | 1985-09-27 | 1987-04-06 | Ckd Corp | 商品取出格納装置 |
| JPS62140902A (ja) * | 1985-12-16 | 1987-06-24 | Yokogawa Electric Corp | 自動倉庫制御装置 |
| EP0253775A1 (en) * | 1986-07-11 | 1988-01-20 | PIANELLI & TRAVERSA S.a.s. | Device for automatic withdrawal and insertion of load units, particularly for automatic stores |
| JP2012218928A (ja) * | 2011-04-13 | 2012-11-12 | Daifuku Co Ltd | 物品収納設備 |
-
2016
- 2016-04-14 JP JP2016081256A patent/JP6811028B2/ja active Active
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5612204A (en) * | 1979-07-05 | 1981-02-06 | Nippon Filing Co Ltd | Good housing equipment and its carrier |
| JPS6274810A (ja) * | 1985-09-27 | 1987-04-06 | Ckd Corp | 商品取出格納装置 |
| JPS62140902A (ja) * | 1985-12-16 | 1987-06-24 | Yokogawa Electric Corp | 自動倉庫制御装置 |
| EP0253775A1 (en) * | 1986-07-11 | 1988-01-20 | PIANELLI & TRAVERSA S.a.s. | Device for automatic withdrawal and insertion of load units, particularly for automatic stores |
| JP2012218928A (ja) * | 2011-04-13 | 2012-11-12 | Daifuku Co Ltd | 物品収納設備 |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20240020000A (ko) * | 2022-08-05 | 2024-02-14 | 한화로보틱스 주식회사 | 링 공급 시스템 및 그 제어 방법 |
| KR102827251B1 (ko) * | 2022-08-05 | 2025-06-30 | 한화로보틱스 주식회사 | 링 공급 시스템 및 그 제어 방법 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP6811028B2 (ja) | 2021-01-13 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| TWI500568B (zh) | Automatic warehouse | |
| JP6171984B2 (ja) | 物品支持装置 | |
| JP6435795B2 (ja) | 物品搬送設備 | |
| CN110891882B (zh) | 运送车以及运送设备 | |
| JP6256702B2 (ja) | 物品搬送用容器昇降搬送装置 | |
| US10283394B2 (en) | Article transport device | |
| CN110577047B (zh) | 物品载置部件、具备该部件的储存库及搬运车系统 | |
| JP6217598B2 (ja) | 物品収納設備 | |
| TW201819267A (zh) | 物品搬送設備 | |
| TW200927617A (en) | Automatic warehouse | |
| KR101560019B1 (ko) | 물품 보관 설비 | |
| KR20250166849A (ko) | 화물 포크 장치, 출입고 시스템 및 출입고 방법 | |
| KR102684024B1 (ko) | 물품 반송 장치 | |
| JP6740634B2 (ja) | 自動倉庫 | |
| JP2015214381A (ja) | 搬送台車 | |
| JP6811028B2 (ja) | 倉庫設備 | |
| JP2016169083A (ja) | 昇降搬送装置 | |
| CN217497795U (zh) | 用于料盘的供收设备 | |
| JP6287514B2 (ja) | 物品搬送装置 | |
| JP6401830B2 (ja) | 材料供給装置 | |
| CN116513837A (zh) | 装卸车装置 | |
| JP2007045544A (ja) | 自動倉庫における荷の落下防止装置 | |
| JP5776936B2 (ja) | 物品保管設備及び物品保管設備における物品積付け方法 | |
| JP5252084B2 (ja) | 自動倉庫及び物品確認制御方法 | |
| JP2009029606A (ja) | 昇降装置および昇降装置の駆動源を制御する方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20190204 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20191120 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20191203 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20200121 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20200707 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20200818 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20201201 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20201214 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6811028 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |