JP2017196691A - ロボット - Google Patents

ロボット Download PDF

Info

Publication number
JP2017196691A
JP2017196691A JP2016088771A JP2016088771A JP2017196691A JP 2017196691 A JP2017196691 A JP 2017196691A JP 2016088771 A JP2016088771 A JP 2016088771A JP 2016088771 A JP2016088771 A JP 2016088771A JP 2017196691 A JP2017196691 A JP 2017196691A
Authority
JP
Japan
Prior art keywords
power
robot
weight
camera
power source
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Ceased
Application number
JP2016088771A
Other languages
English (en)
Inventor
兼人 小川
Kaneto Ogawa
兼人 小川
亮太 宮崎
Ryota Miyazaki
亮太 宮崎
路子 笹川
Michiko Sasagawa
路子 笹川
勇次 國武
Yuji Kunitake
勇次 國武
聖弥 樋口
Seiya Higuchi
聖弥 樋口
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Panasonic Intellectual Property Management Co Ltd
Original Assignee
Panasonic Intellectual Property Management Co Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Panasonic Intellectual Property Management Co Ltd filed Critical Panasonic Intellectual Property Management Co Ltd
Priority to JP2016088771A priority Critical patent/JP2017196691A/ja
Priority to EP17789252.8A priority patent/EP3450114A4/en
Priority to PCT/JP2017/014820 priority patent/WO2017187965A1/ja
Priority to CN201780000869.8A priority patent/CN107548335A/zh
Priority to CA2986093A priority patent/CA2986093A1/en
Publication of JP2017196691A publication Critical patent/JP2017196691A/ja
Priority to US15/803,783 priority patent/US20180056518A1/en
Ceased legal-status Critical Current

Links

Images

Classifications

    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
    • B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
    • B25J11/00—Manipulators not otherwise provided for
    • B25J11/0005—Manipulators having means for high-level communication with users, e.g. speech generator, face recognition means
    • A—HUMAN NECESSITIES
    • A63—SPORTS; GAMES; AMUSEMENTS
    • A63H—TOYS, e.g. TOPS, DOLLS, HOOPS OR BUILDING BLOCKS
    • A63H11/00—Self-movable toy figures
    • A—HUMAN NECESSITIES
    • A63—SPORTS; GAMES; AMUSEMENTS
    • A63H—TOYS, e.g. TOPS, DOLLS, HOOPS OR BUILDING BLOCKS
    • A63H3/00—Dolls
    • A63H3/006—Dolls provided with electrical lighting
    • A—HUMAN NECESSITIES
    • A63—SPORTS; GAMES; AMUSEMENTS
    • A63H—TOYS, e.g. TOPS, DOLLS, HOOPS OR BUILDING BLOCKS
    • A63H3/00—Dolls
    • A63H3/28—Arrangements of sound-producing means in dolls; Means in dolls for producing sounds
    • A—HUMAN NECESSITIES
    • A63—SPORTS; GAMES; AMUSEMENTS
    • A63H—TOYS, e.g. TOPS, DOLLS, HOOPS OR BUILDING BLOCKS
    • A63H33/00—Other toys
    • A63H33/005—Motorised rolling toys
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
    • B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
    • B25J19/00—Accessories fitted to manipulators, e.g. for monitoring, for viewing; Safety devices combined with or specially adapted for use in connection with manipulators
    • B25J19/0008—Balancing devices
    • B25J19/002—Balancing devices using counterweights
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
    • B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
    • B25J19/00—Accessories fitted to manipulators, e.g. for monitoring, for viewing; Safety devices combined with or specially adapted for use in connection with manipulators
    • B25J19/005—Accessories fitted to manipulators, e.g. for monitoring, for viewing; Safety devices combined with or specially adapted for use in connection with manipulators using batteries, e.g. as a back-up power source
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
    • B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
    • B25J19/00—Accessories fitted to manipulators, e.g. for monitoring, for viewing; Safety devices combined with or specially adapted for use in connection with manipulators
    • B25J19/02—Sensing devices
    • B25J19/021—Optical sensing devices
    • B25J19/023—Optical sensing devices including video camera means
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
    • B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
    • B25J19/00—Accessories fitted to manipulators, e.g. for monitoring, for viewing; Safety devices combined with or specially adapted for use in connection with manipulators
    • B25J19/02—Sensing devices
    • B25J19/026—Acoustical sensing devices
    • H—ELECTRICITY
    • H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
    • H02J—ELECTRIC POWER NETWORKS; CIRCUIT ARRANGEMENTS OR SYSTEMS FOR SUPPLYING OR DISTRIBUTING ELECTRIC POWER; SYSTEMS FOR STORING ELECTRIC ENERGY
    • H02J7/00—Circuit arrangements for charging or discharging batteries or for supplying loads from batteries
    • H02J7/80—Circuit arrangements for charging or discharging batteries or for supplying loads from batteries including monitoring or indicating arrangements
    • H02J7/82—Control of state of charge [SOC]
    • A—HUMAN NECESSITIES
    • A63—SPORTS; GAMES; AMUSEMENTS
    • A63H—TOYS, e.g. TOPS, DOLLS, HOOPS OR BUILDING BLOCKS
    • A63H2200/00—Computerized interactive toys, e.g. dolls
    • H—ELECTRICITY
    • H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
    • H02J—ELECTRIC POWER NETWORKS; CIRCUIT ARRANGEMENTS OR SYSTEMS FOR SUPPLYING OR DISTRIBUTING ELECTRIC POWER; SYSTEMS FOR STORING ELECTRIC ENERGY
    • H02J7/00—Circuit arrangements for charging or discharging batteries or for supplying loads from batteries
    • H02J7/70—Circuit arrangements for charging or discharging batteries or for supplying loads from batteries characterised by the mechanical construction
    • H—ELECTRICITY
    • H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
    • H02J—ELECTRIC POWER NETWORKS; CIRCUIT ARRANGEMENTS OR SYSTEMS FOR SUPPLYING OR DISTRIBUTING ELECTRIC POWER; SYSTEMS FOR STORING ELECTRIC ENERGY
    • H02J7/00—Circuit arrangements for charging or discharging batteries or for supplying loads from batteries
    • H02J7/80—Circuit arrangements for charging or discharging batteries or for supplying loads from batteries including monitoring or indicating arrangements
    • H02J7/82—Control of state of charge [SOC]
    • H02J7/825—Detection of fully charged condition

Landscapes

  • Engineering & Computer Science (AREA)
  • Mechanical Engineering (AREA)
  • Robotics (AREA)
  • Audiology, Speech & Language Pathology (AREA)
  • General Health & Medical Sciences (AREA)
  • Human Computer Interaction (AREA)
  • Health & Medical Sciences (AREA)
  • Multimedia (AREA)
  • Power Engineering (AREA)
  • Physics & Mathematics (AREA)
  • Acoustics & Sound (AREA)
  • Toys (AREA)
  • Manipulator (AREA)

Abstract

【課題】充電台に置かれていない状態で、内部の充電状態をユーザに伝えるロボットを提供する。【解決手段】ロボット1は、球体状の筐体101と、筐体101の内側部に配置されたフレーム102と、フレーム102に備え付けられた、少なくとも顔の一部を表示する表示部205と、フレーム102に備え付けられ、筐体101の内周面に接して筐体101を回転させる一組の駆動輪206と、フレーム102に備え付けられ、所定方向に重り114を往復移動させる重りの駆動機構208と、外部の充電器2から電力を充電し、一組の駆動輪206及び重りの駆動機構208に前記電力を供給する電源210と、充電器2から電力を充電していない状態で、電源210の電力残量が所定値以下の場合、一組の駆動輪206の回転を停止させ且つ重り114を所定方向に往復移動させ、表示部205を上下方向に往復移動させる制御回路と、を備えたものである。【選択図】図2

Description

本開示は、充電器から充電された電力により駆動するロボットに関する。
従来から種々のロボットが提案されている。
特許文献1は、犬型のペットロボットを開示する。特許文献1では、前記ペットロボットバッテリを充電する充電器が、前記ペットロボットとは別に必要である。前記ペットロボットは、前記ペットロボットに内蔵されたバッテリの充電量が所定値以下になると、前記ペットロボットを前記充電器に向かうように歩行移動させる制御回路ユニットを備えている(例えば、段落[0024])。一方、前記制御回路ユニットは、前記ペットロボットに内蔵されたバッテリの充電が終了すると、前記ペットロボットを前記充電器から離れるように歩行移動させる(例えば、段落[0028])。
特許文献2は、犬又は猫に似た4つ脚動物に似た小型の歩行用ロボットを開示する。特許文献2では、前記歩行用ロボットの充電池を充電する際に前記充電池の充電量に応じて前記歩行用ロボットに所定の動作を行わせる。例えば、前記歩行用ロボットを充電台に置くと、前記歩行用ロボットにも頭部をうなだれ、尻尾を垂れ下げ、前脚及び後脚を垂れ下げた弱々しさを表した充電中のポーズをとらせる(例えば、第11頁第12行−第18行)。一方、前記歩行用ロボットの充電池の充電が完了すると、頭部を上方に持ち上げるような首を起こす動作、頭部を上下に振るような動作、尻尾を上下又は左右に振る動作、前脚を上方に持ち上げて上下又は左右に振る動作、又は、前脚及び後脚全体を伸ばして胴体を持ち上げる動作を実行させる(例えば、第11頁第23行−第12頁第14行)。
特開2002−59389号公報 再表2000−38295号公報
上記の従来技術では、更なる改善が必要とされていた。
上記課題を解決するために、本開示の一態様は、
球体状の筐体と、
前記筐体の内側部に配置されたフレームと、
前記フレームに備え付けられた、少なくともロボットの顔の一部を表示する表示部と、
前記フレームに備え付けられ、前記筐体の内周面に接して前記筐体を回転させる一組の駆動輪と、
前記フレームに備え付けられ、所定方向に重りを往復移動させる重りの駆動機構と、
外部の充電器から電力を充電し、前記一組の駆動輪及び前記重りの駆動機構に前記電力を供給する電源と、
前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下の場合、前記一組の駆動輪の回転を停止させ且つ前記重りを前記所定方向に往復移動させ、前記表示部を上下方向に往復移動させる制御回路と、を備えたものである。
上記態様により、更なる改善を実現できた。
本開示の第1の実施の形態に係るロボットの外観図である。 本開示の第1の実施の形態に係るロボットの内部斜視図である。 図2のA視における、本開示の第1の実施の形態に係るロボットの内部側面図である。 図2のA視における、本開示の第1の実施の形態に係るロボットの直進動作を表す側面図である。 図2のB視における、本開示の第1の実施の形態に係るロボットの回転動作を表す平面図である。 本開示の第1の実施の形態に係るロボットの回転動作を表す斜視図である。 図3の側面図においてカウンターウェイト(重り)の駆動機構を示した図である。 カウンターウェイト(重り)を所定の直線方向に駆動する際のカウンターウェイト(重り)の駆動機構の動作を示す斜視図である。 カウンターウェイト(重り)を所定の直線方向に駆動する際のカウンターウェイト(重り)の駆動機構の動作を示す側面図である。 図3の側面図においてカウンターウェイト(重り)が所定の直線方向に往復移動する状態を示す側面図である。 スイングアームを回転させる際のカウンターウェイト(重り)の駆動機構の動作を示す斜視図である。 スイングアームを回転させる際のカウンターウェイト(重り)の駆動機構の動作を示す側面図である。 図2のB視における、本開示の第1の実施の形態に係るロボットのスイングアームが回転する状態を示す平面図である。 図2のA視における、本開示の第1の実施の形態に係るロボットのカウンターウェイト(重り)が前方寄りに位置しているときの前記ロボットの姿勢を示す側面図である。 図2のA視における、本開示の第1の実施の形態に係るロボットのカウンターウェイト(重り)が後方寄りに位置しているときの前記ロボットの姿勢を示す側面図である。 図2のC視における、本開示の第1の実施の形態に係るロボットのカウンターウェイト(重り)が右方寄りに位置しているときの前記ロボットの姿勢を示す正面図である。 図2のC視における、本開示の第1の実施の形態に係るロボットのカウンターウェイト(重り)が左方寄りに位置しているときの前記ロボットの姿勢を示す正面図である。 本開示の第1の実施の形態に係るロボット及び前記ロボットの充電に用いられる充電器を示すブロック図である。 本開示の第1の実施の形態に係るロボットにおける電力残量通知処理を示すフローチャートである。 本開示の第1の実施の形態に係るロボットにおける通知コマンド送信処理を示すフローチャートである。 本開示の第2の実施の形態に係るロボット及び前記ロボットの充電に用いられる充電器を示すブロック図である。
(本開示に係る一態様を発明するに至った経緯)
まず、本開示に係る一態様をするに至った着眼点について説明する。
上記特許文献1及び上記特許文献2は、犬型のペットロボットに関するものである。そして、前記ペットロボットは、胴体部分に、頭部、4つの脚部、尻尾などを備えている。そのため、前記ペットロボットは、頭部、4つの脚部、尻尾を動作させて、前記ロボット内部の充電状態をユーザに伝えることができる。
上記特許文献1では、上述のように、前記ペットロボットに内蔵されたバッテリの充電量が所定値以下になると、前記ペットロボットを前記充電器に向かうように歩行移動させ、一方、前記充電の終了時には、前記ペットロボットを前記充電器から離れるように歩行移動させている。
また、上記特許文献2では、上述のように、前記歩行用ロボットを充電台に置いた状態で、前記歩行用ロボットにも頭部をうなだれ、尻尾を垂れ下げ、前脚及び後脚を垂れ下げた弱々しさを表した充電中のポーズをとらせ、一方、前記歩行用ロボットの充電池の充電が完了すると、頭部を上方に持ち上げるような首を起こす動作、頭部を上下に振るような動作、尻尾を上下又は左右に振る動作、前脚を上方に持ち上げて上下又は左右に振る動作、又は、前脚及び後脚全体を伸ばして胴体を持ち上げる動作を実行させている。
しかしながら、上記特許文献1では、前記ペットロボットに内蔵されたバッテリの充電量が所定値以下になると、前記ペットロボットは前記充電器に向う動作をさせるために手足を動作させるが、前記充電器と無関係に手足を動作させるものではない。そのため、前記ペットロボットに内蔵されたバッテリの充電量が所定値以下になった場合でも、前記ペットロボットは、前記充電器とは無関係に手足を動作させて前記ロボット内部の充電状態をユーザに伝えることはない。
同様に、上記特許文献2では、前記ペットロボットは、充電台に置かれた状態において、手足を動かして種々のポーズを取って、前記ロボット内部の充電状態をユーザに伝えるが、充電台に置かれていない状態で、どのように前記ロボット内部の充電状態をユーザに伝えるかについては、一切開示はない。
そのため、上記特許文献1及び上記特許文献2においても、前記充電器と無関係に前記ロボット内部の充電状態をユーザに伝えることはできない。例えば、前記充電器が前記ロボットの傍にない状態で前記ロボットの動作が鈍くなった場合、ユーザは、前記ロボット内部の充電量が低下したためにその動作が鈍くなったのか、または、故障によりその動作が鈍くなったのか判断できない。
また、手足を備えていない球体状のロボットの場合、前記ロボットは、手足を備えていないため、手足を動作させて前記ロボット内部の充電状態をユーザに伝えることはできない。
また、球体状のロボットの場合、前記球体状の表面に、例えば、目、口などの顔を表す表示をした場合、前記顔とは無関係な充電量に関する情報を表示することは不自然となる。
以上の考察により、本発明者は、以下の本開示に係る各態様を想到するに至った。
本開示の一態様に係るロボットは、
球体状の筐体と、
前記筐体の内側部に配置されたフレームと、
前記フレームに備え付けられた、少なくともロボットの顔の一部を表示する表示部と、
前記フレームに備え付けられ、前記筐体の内周面に接して前記筐体を回転させる一組の駆動輪と、
前記フレームに備え付けられ、所定方向に重りを往復移動させる重りの駆動機構と、
外部の充電器から電力を充電し、前記一組の駆動輪及び前記重りの駆動機構に前記電力を供給する電源と、
前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下の場合、前記一組の駆動輪の回転を停止させ且つ前記重りを前記所定方向に往復移動させ、前記表示部を上下方向に往復移動させる制御回路と、を備えたものである。
本態様によると、前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下になった場合、前記表示部を上下方向に往復移動させ、前記ロボットが息切れしている状態又は眠い状態を表現する。この場合、前記表示部は、前記ロボットの顔の一部、例えば、目を表示する。そのため、前記電源の電力残量を示す表示を前記球体状のロボットの表面にしなくても、また、例えば、手足がない球体状のロボットであっても、前記球体の回転動作を利用して前記電源の状態をユーザに示すことができる。
(実施の形態)
以下、本発明の各実施の形態について、図面を参照しながら説明する。尚、各図面において、同じ構成要素については同じ符号が用いられている。
(第1の実施の形態)
(全体構成)
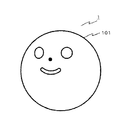
図1は、本開示の第1の実施の形態に係るロボット1の外観図である。ロボット1は、図1に示すように、球体状の筐体101を備える。
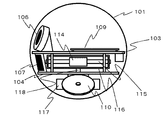
図2は、本開示の第1の実施の形態に係るロボット1の内部斜視図である。
図2において、フレーム102が筐体101の内側部に配置されている。フレーム102は、第1回転板103及び第2回転板104を備える。第1回転板103は、第2回転板104に対して上方に位置している。
図2に示すように、第1表示部105及び第2表示部106は、第1回転板103の上面に備え付けられている。また、第3表示部107は第2回転板104の上面に備え付けられている。第1表示部105、第2表示部106及び第3表示部107は、例えば、複数の発光ダイオードにより構成される。第1表示部105、第2表示部106及び第3表示部107は、ロボットの表情の表示情報を表示する。具体的には、第1表示部105、第2表示部106及び第3表示部107は、前記複数の発光ダイオードの点灯を個別に制御することにより、図1に示すように、ロボット1の顔の一部、例えば、目や口を表示する。
カメラ108は、図2に示すように、第1回転板103の上面に備え付けられている。カメラ108は、ロボット1の周辺環境の映像を取得する。カメラ108は、図1に示すように、ロボット1の顔の一部、例えば、鼻を構成する。
制御回路109は、図2に示すように、第1回転板103の上面に備え付けられている。制御回路109は、ロボット1の各種動作を制御する。制御回路109の詳細は、図15を参照しながら後述する。
第1駆動輪110及び第2駆動輪111は、それぞれ、第2回転板104の下面に備え付けられており、筐体101の内周面に接している。また、第1駆動輪110は、第1駆動輪110を駆動させる第1モータ112を有する。同様に、第2駆動輪111は、第2駆動輪111を駆動させる第2モータ113を有する。即ち、第1駆動輪110及び第2駆動輪111は、それぞれ独立した個別のモータによって駆動される。第1駆動輪110及び第2駆動輪111の駆動によるロボット1の動作の詳細は後述する。第1駆動輪110及び第2駆動輪111は、一組の駆動輪を構成する。
図3は、図2のA視における、本開示の第1の実施の形態に係るロボット1の内部側面図である。図3において、カウンターウェイト(重り)114は、第1回転板103と第2回転板104との間に設けられている。カウンターウェイト(重り)114は、筐体101の中心からやや下方に位置する。このため、ロボット1の重心は、筐体101の中心から下方に位置する。これにより、ロボット1の動作を安定させることができる。
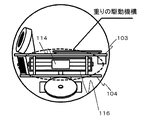
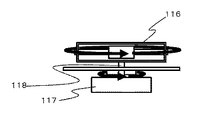
図3に示すように、ロボット1は、カウンターウェイト(重り)114を駆動する機構として、カウンターウェイト(重り)114の移動方向を規定するガイドシャフト115、カウンターウェイト(重り)114の回転方向の位置を規定するスイングアーム116、スイングアーム116を回転させる回転用モータ117、スイングアーム116及び回転用モータ117の間を接続する回転シャフト118、カウンターウェイト(重り)114の駆動に用いられるベルト119(図8A及び図8B)、ベルト119に接するモータプーリ120(図8A及び図8B)、及び、モータプーリ120を回転させる、図示しない重り駆動用モータを備える。尚、本態様においては、前記駆動用モータはカウンターウェイト(重り)114に内蔵されている。カウンターウェイト(重り)114の駆動によるロボット1の動作の詳細は後述する。
ロボット1は、図2及び図3には図示しないが、電源210(図14)及びマイク212(図14)をさらに備える。ロボット1は、充電器2(図14)により充電される。電源210は、ロボット1の電源制御部211(図14)及び充電器2の充電制御部213(図14)の制御によって蓄えられる電力を管理する。また、マイク212は、ロボット1の周辺環境の音声を取得する。
次に、第1駆動輪110及び第2駆動輪111を用いたロボット1の動作を図4から図6を参照して説明する。
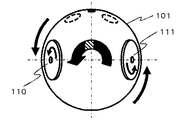
図4は、図2のA視における、本開示の第1の実施の形態に係るロボット1の直進動作を表す側面図である。図5は、図2のB視における、本開示の第1の実施の形態に係るロボット1の回転動作を表す平面図である。図6は、本開示の第1の実施の形態に係るロボット1の回転動作を表す斜視図である。
図4に示すように、第1駆動輪110及び第2駆動輪111を前方方向に回転させると、その動力によって筐体101は前方方向に回転する。これにより、ロボット1は前進する。逆に、第1駆動輪110及び第2駆動輪111を後方方向に回転させると、ロボット1は後進する。
また、図5及び図6に示すように、第1駆動輪110及び第2駆動輪111を互いに逆方向に回転させると、その動力によって筐体101は、その中心を通過する鉛直軸回りの回転動作を行う。即ち、ロボット1は、その場で左回り又は右回りに回転する。ロボット1は、このような前進、後進又は回転動作によって移動する。
次に、カウンターウェイト(重り)114を用いたロボット1の基本動作を図7から図9Cを参照して説明する。
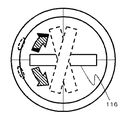
図7は、図3の側面図においてカウンターウェイト(重り)114の駆動機構を示した図である。図8Aは、カウンターウェイト(重り)を所定の直線方向に駆動する際のカウンターウェイト(重り)の駆動機構の動作を示す斜視図である。図8Bは、カウンターウェイト(重り)を所定の直線方向に駆動する際のカウンターウェイト(重り)の駆動機構の動作を示す側面図である。図8Cは、図3の側面図においてカウンターウェイト(重り)114が所定の直線方向に往復移動する状態を示す側面図である。図9Aは、スイングアームを回転させる際のカウンターウェイト(重り)の駆動機構の動作を示す斜視図である。図9Bは、スイングアームを回転させる際のカウンターウェイト(重り)の駆動機構の動作を示す側面図である。図9Cは、図2のB視における、本開示の第1の実施の形態に係るロボット1のスイングアーム116が回転する状態を示す平面図である。
図7に示すように、例えば、スイングアーム116の中央位置がカウンターウェイト(重り)114のデフォルト位置である。カウンターウェイト(重り)114がスイングアーム116の中央に位置しているとき、第1回転板103及び第2回転板104は走行面とほぼ平行になり、ロボット1の顔を構成する、例えば、目、鼻、口がデフォルト方向に向いた状態になる。
図8A及び図8Bに示すように、カウンターウェイト(重り)114に内蔵された、図示しない重り駆動用モータは、前記重り駆動用モータに連結されたモータプーリ120を回転させる。回転されたモータプーリ120がベルト119上を転がることにより、カウンターウェイト(重り)114はスイングアーム116内を移動する。モータプーリ120の回転方向、即ち、前記重り駆動用モータの駆動方向を変化させることにより、スイングアーム116内において、カウンターウェイト(重り)114は直線方向に往復移動する。
図8Cに示すように、カウンターウェイト(重り)114は、ガイドシャフト115に沿って、スイングアーム116内を直線方向に往復移動する。
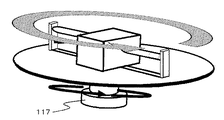
図9A及び図9Bに示すように、回転用モータ117は、回転シャフト118を回転させることにより、回転シャフト118(図3)に接続されたスイングアーム116を回転させる。
図9Cに示すように、スイングアーム116は時計回り、反時計回りのいずれの方向にも回転させることができる。
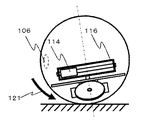
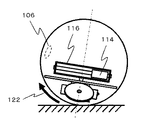
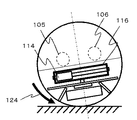
さらに、カウンターウェイト(重り)114を用いたロボット1の動作の詳細を図10から図13を参照して説明する。図10は、図2のA視における、カウンターウェイト(重り)114が前方寄りに位置しているときのロボット1の姿勢を示す側面図である。図11は、図2のA視における、カウンターウェイト(重り)114が後方寄りに位置しているときのロボット1の姿勢を示す側面図である。図12は、図2のC視における、カウンターウェイト(重り)114が右方寄りに位置しているときのロボット1の姿勢を示す正面図である。図13は、図2のC視における、カウンターウェイト(重り)114が左方寄りに位置しているときのロボット1の姿勢を示す正面図である。
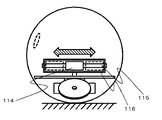
図10に示すように、スイングアーム116がロボット1の正面に対して垂直な状態で、カウンターウェイト(重り)114を、デフォルト位置からスイングアーム116の一端(図10では左端)、即ち、前方寄りに移動させると、ロボット1は、矢印121が示すように前方に傾く。また、図11に示すように、スイングアーム116がロボット1の正面に対して垂直な状態で、カウンターウェイト(重り)114を、デフォルト位置からスイングアーム116の他端(図11では右端)、即ち、後方寄りに移動させると、ロボット1は、矢印122が示すように後方に傾く。従って、スイングアーム116がロボット1の正面に対して垂直な状態で、カウンターウェイト(重り)114をスイングアーム116内の前記一端から前記他端まで往復動作させると、ロボット1は、矢印121が示す前方または矢印122が示す後方に傾く往復動作を行う。即ち、ロボット1は所定の角度において上下方向に回転する。
上述のように、第1表示部105、第2表示部106及び第3表示部107は、ロボット1の顔の一部、例えば、目や口を表す。従って、カウンターウェイト(重り)114を用いてロボット1に前方または後方に傾く往復動作をさせることにより、例えば、ロボット1が息切れしている状態又は眠い状態を表現することができる。この制御を、例えば、電源210の電力残量が所定値以下になった場合に行えば、ロボット1は、第1表示部105、第2表示部106及び第3表示部107に前記顔とは無関係な電力残量に関する情報を表示することなく、電源210の電力残量が少なくなっていることをユーザに違和感なく伝えることができる。
図12に示すように、スイングアーム116がロボット1の正面に対して平行な状態で、カウンターウェイト(重り)114を、デフォルト位置からスイングアーム116の一端(図12の右端)、即ち、右方寄りに移動させると、ロボット1は、矢印123が示す右側に傾く。また、図13に示すように、スイングアーム116がロボット1の正面に対して平行な状態で、カウンターウェイト(重り)114を、デフォルト位置からスイングアーム116の他端(図13の左端)、即ち、左方寄りに移動させると、ロボット1は、矢印124が示す左側に傾く。従って、スイングアーム116をロボット1の正面に対して平行な状態で、カウンターウェイト(重り)114をスイングアーム116内の前記一端から前記他端まで往復動作させると、ロボット1は、矢印123が示す右側または矢印124が示す左側に傾く往復動作を行う。即ち、ロボット1は所定の角度において左右方向に回転する。
上述のように、第1表示部105、第2表示部106及び第3表示部107は、ロボット1の顔の一部、例えば、目や口を表す。従って、カウンターウェイト(重り)114を用いてロボット1に右方または左方に傾く往復運動をさせることにより、例えば、ロボット1の機嫌がよい状態を表現し又はロボット1が考え中であることを表現できる。
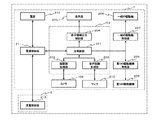
次に、図14を参照しつつ、本開示の第1の実施の形態に係るロボット1の内部回路の詳細について説明する。図14は、本開示の第1の実施の形態に係るロボット1及びロボット1の充電に用いられる充電器2を示すブロック図である。
図14に示すように、ロボット1は、制御回路109、表示部205、一組の駆動輪206、一組の駆動輪制御部207、重りの駆動機構208、重りの駆動機構制御部209、電源210、電源制御部211、カメラ108、及び、マイク212を備える。また、充電器2は、充電制御部213を備える。
制御回路109は、主制御部201、音声認識処理部202、顔認識処理部203、及び、表示情報出力制御部204を備える。
主制御部201は、ユーザの音声の認識結果を音声認識処理部202から取得する。主制御部201は、ユーザの顔の認識結果を顔認識処理部203から取得する。主制御部201は、電源210の電力状態の充電中フラグ及び残量を電源制御部211から取得する。
主制御部201は、音声認識処理部202、顔認識処理部203又は電源制御部211から取得した情報を基にコマンドを生成し、表示情報出力制御部204、一組の駆動輪制御部207又は重りの駆動機構制御部209に各種のコマンドを送信する。前記コマンドの詳細は後述する。
音声認識処理部202は、マイク212での取得音声からユーザの音声の有無を認識し、音声認識結果を管理する。
顔認識処理部203は、カメラ108での取得映像からユーザの顔の有無、位置、大きさを認識し、顔認識結果を管理する。
表示情報出力制御部204は、主制御部201から送信されるコマンドに応じたロボット1の表情の表示情報を表示部205に表示する。表示部205は、図2において説明した第1表示部105、第2表示部106、及び、第3表示部107により構成される。
一組の駆動輪制御部207は、主制御部201から送信されるコマンドに応じて、ロボット1の一組の駆動輪206を動作させる。一組の駆動輪206は、図2において説明した第1駆動輪110及び第2駆動輪111により構成される。
重りの駆動機構制御部209は、主制御部201から送信されるコマンドに応じて、ロボット1の重りの駆動機構208を動作させる。重りの駆動機構208は、図3、図8A及び図8Bにおいて説明したガイドシャフト115、スイングアーム116、回転用モータ117、回転シャフト118、ベルト119、モータプーリ120、及び、図示しない重り駆動用モータにより構成される。
電源制御部211は、ロボット1の電力状態が充電中かどうかを表す充電中フラグと電力残量とを管理する。電源制御部211は、主制御部201に前記充電中フラグと前記電力残量の情報とを出力する。さらに、電源制御部211は、ロボット1が充電器2に接続されている場合は、充電器2の充電制御部213と共にロボット1の電源210に電力を蓄える。主制御部201は、電源210の電力残量が所定値以下の場合は、次に述べる電力残量通知処理を行う。
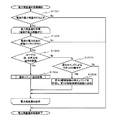
次に、図15を参照しつつ、本開示の第1の実施の形態に係るロボット1における電力残量通知処理について説明する。図15は、本開示の第1の実施の形態に係るロボット1における電力残量通知処理を示すフローチャートである。ここでは、ロボット1内部の電源210の電力残量が所定値以下になった場合に、ロボット1が上下方向に回転を切り替え、ロボット1が息切れしている状態又は眠い状態を表現する処理をする。
まず、電源制御部211は、電源210の電力残量を定期的に監視する。主制御部201は、電源制御部211から電力残量の情報を入力し、電源210の電力残量が、例えば、30%以下であるか判断する(S1501)。電源210の電力残量が30%以下でない場合(S1501において「No」の場合)、電力残量通知処理を終了する。電源210の電力残量がまだ少なくない状態であり、電源210の電力残量をユーザに通知することは不要だからである。
次に、電源210の電力残量が、例えば、30%以下である場合(S1501において「Yes」の場合)、S1502からS1506までのループ処理、即ち、電力残量通知処理を電源210の電力残量が0になるまで繰り返す。ここで、「電力残量通知処理」とは、ロボット1が上下方向に回転を切り替え、ロボット1が息切れしている状態又は眠い状態を表現する処理を指す。このような処理を行うのは、電源210の電力残量が少なくなってロボット1が動かなくなった場合、ロボット1が充電切れで動かなくなったのか、または、故障により動かなくなったのかを、ユーザが判別できなくなることを回避するためである。尚、電源210の電力残量が所定値以下である場合の前記所定値を、例えば、30%と例示して説明したが、これに限られるものではない。
電力残量通知処理において、主制御部201は、電源制御部211から入力した充電中フラグがONかOFFかに基づき、ロボット1の電力状態の充電中か否か判断する(S1502)。
ロボット1の電力状態の充電中フラグがOFFでない場合(S1502において「No」の場合)、即ち、充電中フラグがONである場合、電力残量通知処理を終了する。本実施の態様では、ロボット1は充電中であるので、電源210の電力残量をユーザに通知していない。
ロボット1の電力状態の充電中フラグがOFFである場合(S1502において「Yes」の場合)、ロボット1は、ユーザの顔、音声又はその両方を認識しているか判断する(S1503)。これは、あくまで、ロボット1の充電状況はユーザに知らせてはじめて意味がある情報であるからである。ユーザがロボット1の周囲にいない場合にロボット1が息切れしている状態又は眠い状態を表現しても、その表現を確認するユーザがロボット1の周囲にいなければ、電力残量が少ない状況で無駄に残りの電力を消費することになる。そこで、本態様では、ロボット1の周囲にユーザがいることを確認して、ロボット1の充電状況をユーザに通知するようにしている。そのため、電源210の電力残量が、例えば、30%以下になっている場合に、通知すべきユーザがロボット1の周囲にいないにも関わらず、ロボット1が息切れしている状態又は眠い状態を表現し、無駄に電力が消費されることを防止できる。
ここで、ロボット1がユーザの顔、音声又はその両方を認識していない場合(S1503において「No」の場合)、主制御部201は、主制御部201が一組の駆動輪制御部207又は重りの駆動機構制御部209に出力した通知コマンドによりロボット1が動作中か判断する(S1505)。ロボット1の周囲にユーザがいない場合に、ロボット1が所定の動作角度の範囲内において上下方向に往復回転していると、少なくなった電源210の電力残量がより一層少なくなるので、ロボット1の動作を止めて、無駄に電力が消費されないようにするためである。尚、通知コマンドについては、図16の説明において後述する。
主制御部201から送信された通知コマンドによりロボット1が動作中でない場合(S1505において「No」の場合)、ロボット1はすでに停止状態であるので、特に処理は行わない。その後、S1502からS1506までの電力残量通知処理が所定時間毎に繰り返えされる。
一方、主制御部201が一組の駆動輪制御部207又は重りの駆動機構制御部209に出力した通知コマンドによりロボット1が動作中である場合(S1505において「Yes」の場合)、主制御部201は、重りの駆動機構208の停止コマンドを作成し、重りの駆動機構制御部209に前記停止コマンドを出力する(S1506)。これは、例えば、当初は、ユーザがロボット1の周囲にいて、ロボット1が上下方向に往復回転して、電源210の電力残量が少なくなったことを前記ユーザに訴えていたが、その後、電力残量通知処理を所定時間毎に繰り返している間に、前記ユーザがロボット1の傍から離れた場合が考えられる。
S1506により、ロボット1は動作を停止する。これにより、電源210の電力残量が30%以下になっている場合に、通知すべきユーザがロボット1の周囲にいないにも関わらず、ロボット1が所定の動作角度の範囲内において上下方向に往復回転し、無駄に電力が消費されることを防止できる。
S1506の後、S1502からS1506までの電力残量通知処理が所定時間毎に繰り返される。
S1503において、ロボット1がユーザの顔、音声又はその両方を認識している場合(「Yes」の場合)、主制御部201は、通知コマンド送信処理を行う(S1504)。S1504の通知コマンド送信処理の詳細は、図16を参照しながら後述する。
S1504の通知コマンド送信処理により、ロボット1は所定の動作角度の範囲内において上下方向に往復回転する。即ち、ロボット1は息切れしている状態又は眠い状態を表現する。この場合、表示部205は、ロボット1の顔の一部、例えば、目や口を表示する。そのため、電源210の電力残量を示す表示を球体状のロボット1の表面にしなくても、また、例えば、手足がない球体状のロボット1であっても、前記球体の回転動作を利用して電源210の状態をユーザに示すことができる。
S1504の後、S1502からS1506までの電力残量通知処理が所定時間毎に繰り返される。
次に、図16を参照しつつ、図15のS1504における通知コマンド送信処理について詳述する。図16は、本開示の第1の実施の形態に係るロボット1における通知コマンド送信処理を示すフローチャートである。
後述するように、通知コマンド送信処理において、電源210の電力残量が、例えば、30%以下、20%以下、又は、10%以下か否かを判断し、この判断結果に応じて上下方向に往復回転する回数を増加させている。これにより、電源210の電力残量が少なくなるほど、ロボット1が一層激しく息切れしている状態又はより一層眠い状態を表現している。
まず、主制御部201は、顔認識処理部203からユーザの顔の認識結果を入力し、ユーザの顔を認識できるか確認する(S1601)。
次に、主制御部201がユーザの顔を認識できる場合(S1601において「Yes」の場合)、主制御部201は、ユーザの顔にカメラ108を向けるために、重りの駆動機構208を初期設定する初期設定コマンドを作成する(S1602)。そして、主制御部201は、前記初期設定コマンドを重りの駆動機構制御部209に送信する(S1603)。
これにより、重りの駆動機構制御部209は、前記初期設定コマンドに基づいて、重りの駆動機構208を駆動する。即ち、ロボット1は、ユーザの顔にカメラ108を向ける動作をし、ロボット1の顔をユーザに向けた状態で停止する。ここで、本態様において、例えば、カメラ108はロボット1の鼻を構成する。こうすることで、ロボット1は、ユーザにロボット1の顔を向けて上下方向に往復移動することになるので、ロボット1が息切れしている状態又は眠い状態を、ユーザに向かって訴える動作を表現することになる。
尚、S1602において、ユーザの顔にカメラ108を向けるための、重りの駆動機構208の初期設定コマンドを作成したが、これに限られるものではなく、ユーザの顔よりも下の位置にカメラ108を向けるための初期設定コマンドを作成してもよい。
この場合、ユーザがロボット1を見たときにロボット1が下を向いているように見える状態で停止し、ロボット1が息切れしている状態又は眠い状態を表現する。これにより、ロボット1は、うつむいて、より疲れた状態をユーザに示すことになる。
一方、S1601において、主制御部201がユーザの顔を認識できない場合(「No」の場合)、主制御部201は、カメラ108で撮像された画像がユーザの顔であると認識せず且つマイク212で集音した音がユーザの音声であると認識する(図15のS1503において「Yes」)。これにより、ロボット1の周囲にユーザがいると判断する。例えば、ユーザが、ロボット1の背後にいる場合である。この場合、ロボット1は、ロボット1の顔をユーザに向ける処理を行う必要がないので、上述のS1602及びS1603の処理を行うことなく、所定の動作角度の範囲内において上下方向に往復移動することになる。
S1603の後、又はS1601において「No」と判断された後、主制御部201は、一組の駆動輪206の停止コマンドを作成する(S1604)。これにより、本実施の態様では、ロボット1を上下方向に往復移動させる前に、ロボット1を停止させることになる。止まった状態でロボット1を上下方向に往復移動させた方がより、ロボット1が息切れしている状態又は眠い状態に見えると考えられるためである。
主制御部201は、重りの駆動機構208が所定方向に単位時間当たり、例えば、2回往復する往復コマンドを作成する(S1605)。これは、表示部205を上下方向に往復移動させる動作だけで、ロボット1が息切れしている状態又は眠い状態を表現する場合と、ユーザからの問いに頷いている場合とを区別するためである。具体的には、ユーザからの問いに対して頷く動作の場合、ロボット1が顔を1回縦に振る動作が一般的である。そこで、本態様では、電源210の電力残量が少なくなっていることをユーザに伝える動作として、表示部205が上下方向に2回以上往復運動する期間、カウンターウェイト(重り)114を所定方向に往復移動させることにした。
これにより、表示部205を上下方向に往復移動させる動作だけで、ロボット1が息切れしている状態又は眠い状態を表現する場合と、ユーザからの問いに頷いている場合と、を簡易に区別できる。その結果、電源210の電力残量が少なくなっていることをユーザに確実に伝えることができる。
次に、主制御部201は、電源制御部211から電力残量の情報を入力し、電源210の電力残量が、例えば、20%以下であるか判断する(S1606)。
図15のS1501では、電力残量通知処理に入る条件として、電源210の電力残量が、例えば、30%以下か否かを判断した。一旦、電力残量通知処理に入ると、ロボット1は上下方向に往復移動する動作を続けることになる。このように、ロボット1が上下方向に往復移動する動作を続けている間も、電源210の電力残量は減少する。そこで、本態様では、電源210の電力残量が少なくなる程、ロボット1が息切れしている状態又は眠い状態をより大きく表現させるために、電源210の電力残量の減少度合いをあらためて判断している。尚、ここでは、20%を例として説明したが、これに限られるものではない。
ここでは、電源210の電力残量が30%を下回った直後に通知コマンド送信処理を開始した場合を想定する。この想定では、電源210の電力残量は、20%より大きく、且つ、30%以下であるので、S1606では「No」と判断される。
この場合、次に、主制御部201は、S1604にて作成した停止コマンドを一組の駆動輪制御部207に送信する(S1610)。
続いて、主制御部201は、S1605にて作成された往復コマンドを重りの駆動機構制御部209に送信する(S1611)。これにより、通知コマンド送信処理が終了する。
尚、S1605にて作成された往復コマンドに基づくロボット1の動作は、S1604にて作成した停止コマンドに基づくロボット1の動作を行う前に実施してもよい。即ち、止まった状態になる前にロボット1を上下方向に往復移動させた場合であっても、その後にロボット1を停止させて、結果として、止まった状態でロボット1を上下方向に往復移動させるようにしてもよい。この後、図15のS1502からS1506までの電力残量通知処理が所定時間毎に繰り返される。
S1604で作成された「停止コマンド」及びS1605で作成された「往復コマンド」が、図15のS1505の「通知コマンド」に該当する。
以上が、電源210の電力残量が20%より大きく、且つ、30%以下である場合の通知コマンド送信処理の説明である。
次に、図15のS1502からS1506までの電力残量通知処理が所定時間毎に繰り返され、さらに電源210の電力残量が減少し、電源210の電力残量が10%より大きく、且つ、20%以下になった場合を、図16を用いて説明する。
この場合においても、S1601からS1605までの処理は、上述の電源210の電力残量が20%より大きく、且つ、30%以下である場合と同様である。
S1606において、上述の場合と異なり、電源210の電源残量が20%以下であるため、「Yes」と判断される。
この場合、次に、主制御部201は、S1605において作成したコマンド、即ち、重りの駆動機構208が所定方向に単位時間当たり2回往復する往復コマンドを、例えば、3回往復する往復コマンドに変更する(S1607)。尚、ここでは、変更する往復回数を、例えば、3回として説明したが、これに限られるものではない。
S1607に続いて、主制御部201は、電源制御部211から電力残量の情報を入力し、電源210の電力残量が、例えば、10%以下であるか判断する(S1608)。
上述のように、電源210の電力残量が10%より大きく、且つ、20%以下である場合を想定しているため、S1608では「No」と判断される。
次に、電源210の電力残量が20%より大きく、且つ、30%以下である場合と同様に、前記停止コマンドを一組の駆動輪制御部207に送信する処理(S1610)及び前記往復コマンドを重りの駆動機構制御部209に送信する処理(S1611)が行われる。これにより、通知コマンド送信処理が終了する。
以上が、電源210の電力残量が10%より大きく、且つ、20%以下である場合の通知コマンド送信処理の説明である。
次に、図15のS1502からS1506までの電力残量通知処理が所定時間毎に繰り返され、より一層電源210の電力残量が減少し、電源210の電力残量が0%より大きく、且つ、10%以下になった場合を、図16を用いて説明する。
この場合においても、S1601からS1607までの処理は、上述の電源210の電力残量が10%より大きく、且つ、20%以下である場合と同様である。
S1608において、上述の場合と異なり、電源210の電力残量が10%以下であるため、「Yes」と判断される。
この場合、次に、主制御部201は、S1607において作成したコマンド、即ち、重りの駆動機構208が所定方向に単位時間当たり3回往復する往復コマンドを、例えば、4回往復する往復コマンドに変更する(S1609)。尚、ここでは、変更する往復回数を、例えば、4回として説明したが、これに限られるものではない。
続いて、電源210の電力残量が10%より大きく、且つ、20%以下である場合と同様に、前記停止コマンドを一組の駆動輪制御部207に送信する処理(S1610)及び前記往復コマンドを重りの駆動機構制御部209に送信する処理(S1611)が行われる。これにより、通知コマンド送信処理が終了する。
以上が、電源210の電力残量が0%より大きく、且つ、10%以下である場合の通知コマンド送信処理の説明である。
このように、本態様では、電源210の電力残量が少なくなる程、単位時間当たりに、カウンターウェイト(重り)114を所定方向に往復移動させる回数を増加させる(S1605、S1607及びS1609)。これにより、電源210の電力残量が少なくなる程、段階的に、ロボット1が息切れしている状態又は眠い状態をより激しく表現する。尚、ここでは、通知コマンドを決定する電力残量の段階が3つ(20%より大きく、且つ、30%以下である場合、10%より大きく、且つ、20%以下である場合、0%より大きく、且つ、10%以下である場合)の場合を例として説明したが、段階の数はこれに限られるものではない。
上述のように、電源210の電力残量が少なくなる程、単位時間当たりに、カウンターウェイト(重り)114を所定方向に往復移動させる回数を増加させると、電源210の電力消費量は大きくなる。
しかし、本態様では、電源210の電力残量を犠牲にしても、ロボット1が息切れしている状態又は眠い状態をより激しく表現することで、電源210の電力残量が少なくなったことをより強くユーザに伝えることにしている。
尚、本態様においては、上述のように、本態様では、電源210の電力残量が少なくなる程、単位時間当たりに、カウンターウェイト(重り)114を所定方向に往復移動させる回数を増加させる(S1605、S1607及びS1609)。これに代えて、電源210の電力残量が少なくなる程、カウンターウェイト(重り)114を所定方向に往復移動させる移動量を増加させるようにしてもよい。
この場合でも、電源210の電力残量が少なくなる程、ロボット1がより眠くなっている状態を表現することになる。
以上のように、本態様によると、電源210の電力残量を示す表示を前記球体状のロボット1の表面にしなくても、また、例えば、手足がない球体状のロボット1であっても、電源210の電力残量が少なくなったことをアピールできる。
(第2の実施の形態)
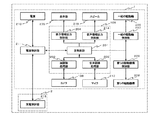
次に、図17を参照して第2の実施の形態について説明する。図17は、本開示の第2の実施の形態に係るロボット1及びロボット1の充電に用いられる充電器2を示すブロック図である。尚、図17において図14と同一の構成要素については、同一の符号を付し、説明を省略する。
第2の実施の形態において、第1の実施の形態と異なり、ロボット1は、音声情報出力制御部214及びスピーカ215をさらに備える。図17において、音声情報出力制御部214は、主制御部201から出力されるコマンドに応じて、電源210の電力残量が少ない旨を伝える音声情報をスピーカ215に出力する。そして、スピーカ215は、ロボット1の音声情報を出力する。
本態様において、主制御部201は、充電器2から電力を充電していない状態で、電源210の電力残量が所定値以下の場合、スピーカ215を介して、電源210の電力残量が少ない旨をユーザに伝える音声情報を出力させる。
また、本態様において、主制御部201は、充電器2から電力を充電していない状態で、電源210の電力残量が所定値以下の場合、表示部205を用いて、電源210の電力残量が少ないことを表す表情の表示情報を表示させることもできる。
このように、本態様においては、充電器2から電力を充電していない状態で、電源210の電力残量が所定値以下の場合、ロボット1は、上述の息切れしている状態又は眠い状態を表現するだけでなく、前記音声情報及び前記表示情報によっても、電源210の電力残量をユーザに通知する。これにより、ユーザは、電源210の電力残量をより一層容易に把握することができる。
(本開示の実施の形態の概要)
本開示の一態様に係るロボットは、
球体状の筐体と、
前記筐体の内側部に配置されたフレームと、
前記フレームに備え付けられた、少なくともロボットの顔の一部を表示する表示部と、
前記フレームに備え付けられ、前記筐体の内周面に接して前記筐体を回転させる一組の駆動輪と、
前記フレームに備え付けられ、所定方向に重りを往復移動させる重りの駆動機構と、
外部の充電器から電力を充電し、前記一組の駆動輪及び前記重りの駆動機構に前記電力を供給する電源と、
前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下の場合、前記一組の駆動輪の回転を停止させ且つ前記重りを前記所定方向に往復移動させ、前記表示部を上下方向に往復移動させる制御回路と、を備えたものである。
前記電源の電力残量が所定値以下の場合に前記ロボットが動かなくなると、前記ロボットが充電切れで動かなくなったのか、故障により動かなくなったのかを、ユーザは判別できない。また、前記電源の電力残量を示す表示を、例えば、手足がない球体状のロボットの表面にすると、前記ロボットの顔に、顔と要素とは異なる表示がされることになって、不自然となる。
本開示の一態様によると、前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下になった場合、前記表示部を上下方向に往復移動させ、前記ロボットが息切れしている状態又は眠い状態を表現する。この場合、前記表示部は、前記ロボットの顔の一部、例えば、目を表示する。そのため、前記電源の電力残量を示す表示を前記球体状のロボットの表面にしなくても、また、例えば、手足がない球体状のロボットであっても、前記球体の回転動作を利用して前記電源の状態をユーザに示すことができる。
また、上記態様において、例えば、
前記フレームにカメラを備え付け、
前記制御回路は、
前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下の場合であって、且つ、前記カメラで撮像された画像がユーザの一部であると認識した場合、前記一組の駆動輪の回転を停止させ且つ前記重りを前記所定方向に往復移動させ、前記カメラを上下方向に往復移動させる、ものであってもよい。
上記態様によると、前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下の場合だけではなく、さらに、前記カメラで撮像された画像がユーザの一部であると認識した場合、前記カメラを上下方向に往復移動させ、前記ロボットが息切れしている状態又は眠い状態を表現する。尚、この場合、前記カメラは、前記ロボットの顔の一部、例えば、鼻を構成する。
あくまで、前記ロボットの充電状況はユーザに知らせてはじめて意味がある情報であるので、本態様では、前記ロボットの周囲にユーザがいることを確認して、前記ロボットの充電状況をユーザに通知するようにしている。そのため、前記電源の電力残量が所定値以下になっている場合に、通知すべきユーザが前記ロボットの周囲にいないにも関わらず、前記カメラを上下方向に往復移動させて、無駄に電力が消費されることを防止できる。
また、上記態様において、例えば、前記ユーザの一部は顔であってもよい。
前記カメラによってユーザの顔が認識できる場合、前記カメラの解像度にも依存するが、前記ロボットと前記ユーザとの間の距離が比較的近いと考えられる。上記態様によると、前記ロボットと前記ユーザとの間の距離が比較的近い場合に、前記ロボットが息切れしている状態又は眠い状態を表現して、前記ロボットの充電状態を前記ユーザに通知することになる。そのため、前記ロボットの充電状態が前記ユーザに認識されやすい状況下で、前記ロボットの充電状態を前記ユーザに通知することになる。その結果、充電状態の通知のために消費される電力を抑えつつ、前記ロボットの充電状態が前記ユーザに認識される確率を上げることができる。
また、上記態様において、例えば、
前記フレームにカメラを備え付け、
前記制御回路は、
前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下の場合であって、且つ、前記カメラで撮像された画像がユーザの顔であると認識した場合、前記ユーザの顔と認識された対象物にカメラを向けた状態で前記一組の駆動輪の回転を停止させ、且つ前記重りを前記所定方向に往復移動させ、前記カメラを上下方向に往復移動させる、ものであってもよい。
上記態様によると、例えば、前記カメラは前記ロボットの鼻を構成する。本態様によると、前記ロボットの顔がユーザに向いた状態で停止することで、前記ロボットが息切れしている状態又は眠い状態を、ユーザに向かって訴える動作を表現することになる。
前記ロボットと前記ユーザとの対話の中で、前記電源の電力残量を示す表示を前記球体状のロボットの表面にせずに、また、例えば、手足がない球体状のロボットであっても、前記電源の残量が少ないことを確実にユーザに示すことができる。
また、上記態様において、例えば、
前記フレームにカメラを備え付け、
前記制御回路は、
前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下の場合であって、且つ、前記カメラで撮像された画像がユーザの顔であると認識した場合、前記ユーザの顔と認識された対象物より下の位置にカメラを向けて前記一組の駆動輪の回転を停止させ、且つ前記重りを前記所定方向に往復移動させ、前記カメラを上下方向に往復移動させる、ものであってもよい。
上記態様によると、例えば、前記カメラは前記ロボットの鼻を構成する。本態様によると、ユーザが前記ロボットを見たときに前記ロボットが下を向いているように見える状態で停止し、前記ロボットが息切れしている状態又は眠い状態をそのユーザに対して表現することになる。これにより、より疲れた状態を前記ユーザに示すことになる。
前記ロボットと前記ユーザとの対話の中で、前記電源の電力残量を示す表示を前記球体状のロボットの表面にせずに、また、例えば、手足がない球体状のロボットであっても、前記電源の残量が少ないことを確実にユーザに示すことができる。
また、上記態様において、例えば、
前記フレームにカメラを備え付け、
集音するマイクを設け、
前記制御回路は、
前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下の場合であって、前記カメラで撮像された画像がユーザの一部であると認識した場合且つ前記マイクが集音した音がユーザの音声であると認識した場合、前記一組の駆動輪の回転を停止させ且つ前記重りを前記所定方向に往復移動させ、前記カメラを上下方向に往復移動させる、ものであってもよい。
上記態様によると、前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下になった場合だけではなく、さらに、前記カメラで撮像された画像がユーザの一部であると認識した場合且つ前記マイクが集音した音がユーザの音声であると認識した場合、前記カメラを上下方向に往復移動させ、前記ロボットが息切れしている状態又は眠い状態を表現する。
あくまで、前記ロボットの充電状況はユーザに知らせてはじめて意味がある情報であるので、本態様では、画像及び音声の双方に用いて前記ロボットの周囲にユーザがいることを確認して、前記ロボットの充電状況をユーザに通知するようにしている。
そのため、前記電源の電力残量が所定値以下になっている場合に、通知すべきユーザが前記ロボットの周囲にいないにも関わらず、前記カメラを上下方向に往復移動させて、無駄に電力が消費されることを、より確実に防止できる。
また、上記態様において、例えば、
前記フレームにカメラを備え付け、
集音するマイクを設け、
前記制御回路は、
前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下の場合であって、前記カメラで撮像された画像がユーザの一部であると認識せず且つ前記マイクが集音した音がユーザの音声であると認識した場合、前記一組の駆動輪の回転を停止させ且つ前記重りを前記所定方向に往復移動させ、前記カメラを上下方向に往復移動させる、ものであってもよい。
上記態様によると、前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下になった場合だけではなく、前記マイクで集音した音がユーザの音声であると認識した場合、前記カメラを上下方向に往復移動させ、前記ロボットが息切れしている状態又は眠い状態を表現する。
前記ユーザが前記ロボットの周囲にいるものの、前記ロボットのカメラが前記ユーザの方向に向いていないために、前記カメラで前記ユーザを認識できない場合もあり得る。このような場合であっても、前記ユーザの声は認識できる場合があり得る。
本態様では、前記ユーザを画像で確認できない場合でも前記ユーザの音声で認識できる場合には、前記ロボットの周囲にユーザがいると判断して、前記ロボットの充電状況をユーザに通知するようにしている。
そのため、前記電源の電力残量が所定値以下になっている場合に、通知すべきユーザが前記ロボットの周囲にいないにも関わらず、前記カメラを上下方向に往復移動させて、無駄に電力が消費されることを、確実に防止できる。
また、上記態様において、例えば、
前記フレームにカメラを備え付け、
集音するマイクを設け、
前記制御回路は、
前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下の場合であって、前記カメラで撮像された画像がユーザの一部であると認識せず且つ前記マイクが集音した音がユーザの音声であると認識しなかった場合、前記一組の駆動輪の回転を停止させ且つ前記重りの移動を停止させる、ものであってもよい。
上記態様によれば、前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下の場合であって、前記カメラで撮像された画像がユーザの一部であると認識せず且つ前記マイクが集音した音がユーザの音声であると認識しなかった場合、前記ロボットの充電状況を示す表現、例えば、前記ロボットが息切れしている状態又は眠い状態を示す動作はしない。
あくまで、前記ロボットの充電状況はユーザに知らせてはじめて意味がある情報であるので、本態様では、画像及び音声の双方に用いて前記ロボットの周囲にユーザがいないと判断した場合は、前記ロボットの充電状況を周囲に通知しないようにした。
そのため、前記電源の電力残量が所定値以下になっている場合に、通知すべきユーザが前記ロボットの周囲にいないにも関わらず、無駄に電力が消費されることを、より確実に防止できる。
また、上記態様において、例えば、
前記制御回路は、
前記表示部が上下方向に2回以上往復運動する期間、前記重りを前記所定方向に往復移動させる、ものであってもよい。
前記表示部を上下方向に往復移動させる動作だけで、前記ロボットが息切れしている状態又は眠い状態を表現する場合、ユーザからの問いに頷いている動作と区別することが難しいことがある。この場合、電源の電力残量が少なくなっていることを前記ユーザに確実に伝えることは難しい可能性がある。
頷く動作の場合、前記ロボットが顔を1回縦に振る動作が一般的である。
そこで、上記態様では、電源の電力残量が少なくなっていることを前記ユーザに伝える動作として、前記表示部が上下方向に2回以上往復運動する期間、前記重りを前記所定方向に往復移動させることにした。
これによると、前記表示部を上下方向に往復移動させる動作だけで、前記ロボットが息切れしている状態又は眠い状態を表現する場合、ユーザからの問いに頷いている動作と区簡易に区別できる。その結果、電源の電力残量が少なくなっていることを前記ユーザに確実に伝えることができる。
また、上記態様において、例えば、
前記制御回路は、
前記電源の電力残量が少なくなる程、単位時間当たりに、前記重りを前記所定方向に往復移動させる回数を増加させる、ものであってもよい。
上記態様によると、前記電源の電力残量が少なくなる程、単位時間当たりに、前記重りを前記所定方向に往復移動させる回数を増加させる。これにより、前記電源の電力残量が少なくなる程、前記ロボットがより激しく息切れしている状態を表現する。
一方で、前記電源の電力残量が少なくなる程、単位時間当たりに、前記重りを前記所定方向に往復移動させる回数を増加させるので、前記電源の電力消費量は大きくなる。
しかし、本態様では、前記電源の電力残量を犠牲にしても、前記ロボットがより激しく息切れしている状態を表現し、前記電源の電力残量が少なくなったことをより強く前記ユーザに伝えることにしている。
そのため、前記電源の電力残量を示す表示を前記球体状のロボットの表面にしなくても、また、例えば、手足がない球体状のロボットであっても、前記電源の電力残量が少なくなったことをより強く前記ユーザにアピールできる。
また、上記態様において、例えば、
前記制御回路は、
前記電源の電力残量が少なくなる程、前記重りを前記所定方向に往復移動させる移動量を増加させる、ものであってもよい。
上記態様によると、前記電源の電力残量が少なくなる程、前記重りを前記所定方向に往復移動させる移動量を増加させる。これにより、前記電源の電力残量が少なくなる程、前記ロボットがより眠くなっている状態を表現する。
一方で、前記電源の電力残量が少なくなる程、前記重りを前記所定方向に往復移動させる移動量を増加させるので、前記電源の電力消費量は大きくなる。
しかし、本態様では、前記電源の電力残量を犠牲にしても、前記ロボットがより眠くなっている状態を表現し、前記電源の電力残量が少なくなったことをより強く前記ユーザに伝えることにしている。
そのため、前記電源の電力残量を示す表示を前記球体状のロボットの表面にしなくても、また、例えば、手足がない球体状のロボットであっても、前記電源の電力残量が少なくなったことをより強く前記ユーザにアピールできる。
また、上記態様において、例えば、
前記制御回路は、
前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下の場合、まず、前記重りを前記所定方向に往復移動させ、その後、前記一組の駆動輪の回転を停止させる、ものであってもよい。
前記一組の駆動輪の回転の停止と、前記重りの前記所定方向への往復移動とは、必ずしも同時に行われる必要はない。
前記動作の移動動作中に、前記重りを前記所定方向に往復移動させる処理を開始してもよい。
また、上記態様において、例えば、
前記フレームは、
前記一組の駆動輪に対して垂直方向に延びるシャフトと、
前記シャフトを中心に前記カメラの位置を回転移動させる第1回転機構と、
前記シャフトを中心に前記重りが往復移動する前記所定方向を回転移動させる第2回転機構と、を備え、
前記制御回路は、前記外部の充電器に前記電源が接続されたと判断したとき、前記カメラの位置を、前記重りが往復移動する前記所定方向の延長線上に配置する制御を行う、ものであってもよい。
これにより、充電時は、重りの移動方向の延長線上に前記カメラを配置する。
また、上記態様において、例えば、
スピーカを設け、
前記制御回路は、
前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下の場合、前記スピーカを介して、前記電源の電力残量が少ない旨を伝える音声情報を出力させる、ものであってもよい。
また、上記態様において、例えば、
前記制御回路は、
前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下の場合、前記表示部を用いて、前記電源の電力残量が少ないことを表す表情の表示情報を表示させる、ものであってもよい。
また、上記態様において、例えば、前記表示部に表示される少なくともロボットの顔の一部は、目であってもよい。
また、上記態様において、例えば、前記表示部に表示される少なくともロボットの顔の一部は、口であってもよい。
本開示の例示的な実施形態にかかるロボットによれば、充電台に置かれていない状態で、ロボット内部の充電状態をユーザに伝えるために有用である。
1 ロボット
2 充電器
101 筐体
102 フレーム
103 第1回転板
104 第2回転板
105 第1表示部
106 第2表示部
107 第3表示部
108 カメラ
109 制御回路
110 第1駆動輪
111 第2駆動輪
112 第1モータ
113 第2モータ
114 カウンターウェイト(重り)
201 主制御部
204 表示情報出力制御部
205 表示部
206 一組の駆動輪
207 一組の駆動輪制御部
208 重りの駆動機構
209 重りの駆動機構制御部
210 電源
211 電源制御部
212 マイク
213 充電制御部
214 音声情報出力制御部
215 スピーカ

Claims (17)

  1. 球体状の筐体と、
    前記筐体の内側部に配置されたフレームと、
    前記フレームに備え付けられた、少なくともロボットの顔の一部を表示する表示部と、
    前記フレームに備え付けられ、前記筐体の内周面に接して前記筐体を回転させる一組の駆動輪と、
    前記フレームに備え付けられ、所定方向に重りを往復移動させる重りの駆動機構と、
    外部の充電器から電力を充電し、前記一組の駆動輪及び前記重りの駆動機構に前記電力を供給する電源と、
    前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下の場合、前記一組の駆動輪の回転を停止させ且つ前記重りを前記所定方向に往復移動させ、前記表示部を上下方向に往復移動させる制御回路と、
    を備えたロボット。
  2. 前記フレームにカメラを備え付け、
    前記制御回路は、
    前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下の場合であって、且つ、前記カメラで撮像された画像がユーザの一部であると認識した場合、前記一組の駆動輪の回転を停止させ且つ前記重りを前記所定方向に往復移動させ、前記カメラを上下方向に往復移動させる、
    請求項1記載のロボット。
  3. 前記ユーザの一部は顔である、
    請求項2記載のロボット。
  4. 前記フレームにカメラを備え付け、
    前記制御回路は、
    前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下の場合であって、且つ、前記カメラで撮像された画像がユーザの顔であると認識した場合、前記ユーザの顔と認識された対象物にカメラを向けた状態で前記一組の駆動輪の回転を停止させ、且つ前記重りを前記所定方向に往復移動させ、前記カメラを上下方向に往復移動させる、
    請求項1記載のロボット。
  5. 前記フレームにカメラを備え付け、
    前記制御回路は、
    前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下の場合であって、且つ、前記カメラで撮像された画像がユーザの顔であると認識した場合、前記ユーザの顔と認識された対象物より下の位置にカメラを向けて前記一組の駆動輪の回転を停止させ、且つ前記重りを前記所定方向に往復移動させ、前記カメラを上下方向に往復移動させる、
    請求項1記載のロボット。
  6. 前記フレームにカメラを備え付け、
    集音するマイクを設け、
    前記制御回路は、
    前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下の場合であって、前記カメラで撮像された画像がユーザの一部であると認識した場合且つ前記マイクが集音した音がユーザの音声であると認識した場合、前記一組の駆動輪の回転を停止させ且つ前記重りを前記所定方向に往復移動させ、前記カメラを上下方向に往復移動させる、
    請求項1記載のロボット。
  7. 前記フレームにカメラを備え付け、
    集音するマイクを設け、
    前記制御回路は、
    前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下の場合であって、前記カメラで撮像された画像がユーザの一部であると認識せず且つ前記マイクが集音した音がユーザの音声であると認識した場合、前記一組の駆動輪の回転を停止させ且つ前記重りを前記所定方向に往復移動させ、前記カメラを上下方向に往復移動させる、
    請求項1記載のロボット。
  8. 前記フレームにカメラを備え付け、
    集音するマイクを設け、
    前記制御回路は、
    前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下の場合であって、前記カメラで撮像された画像がユーザの一部であると認識せず且つ前記マイクが集音した音がユーザの音声であると認識しなかった場合、前記一組の駆動輪の回転を停止させ且つ前記重りの移動を停止させる、
    請求項1記載のロボット。
  9. 前記制御回路は、
    前記表示部が上下方向に2回以上往復運動する期間、前記重りを前記所定方向に往復移動させる、
    請求項1記載のロボット。
  10. 前記制御回路は、
    前記電源の電力残量が少なくなる程、単位時間当たりに、前記重りを前記所定方向に往復移動させる回数を増加させる、
    請求項1〜9のいずれか1項に記載のロボット。
  11. 前記制御回路は、
    前記電源の電力残量が少なくなる程、前記重りを前記所定方向に往復移動させる移動量を増加させる、
    請求項1〜10のいずれか1項に記載のロボット。
  12. 前記制御回路は、
    前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下の場合、まず、前記重りを前記所定方向に往復移動させ、その後、前記一組の駆動輪の回転を停止させる、
    請求項1記載のロボット。
  13. 前記フレームは、
    前記一組の駆動輪に対して垂直方向に延びるシャフトと、
    前記シャフトを中心に前記カメラの位置を回転移動させる第1回転機構と、
    前記シャフトを中心に前記重りが往復移動する前記所定方向を回転移動させる第2回転機構と、を備え、
    前記制御回路は、前記外部の充電器に前記電源が接続されたと判断したとき、前記カメラの位置を、前記重りが往復移動する前記所定方向の延長線上に配置する制御を行う、
    請求項2〜8のいずれか1項に記載のロボット。
  14. スピーカを設け、
    前記制御回路は、
    前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下の場合、前記スピーカを介して、前記電源の電力残量が少ない旨を伝える音声情報を出力させる、
    請求項1記載のロボット。
  15. 前記制御回路は、
    前記充電器から電力を充電していない状態で、前記電源の電力残量が所定値以下の場合、前記表示部を用いて、前記電源の電力残量が少ないことを表す表情の表示情報を表示させる、
    請求項1記載のロボット。
  16. 前記表示部に表示される少なくともロボットの顔の一部は、目である、
    請求項1記載のロボット。
  17. 前記表示部に表示される少なくともロボットの顔の一部は、口である、
    請求項1記載のロボット。
JP2016088771A 2016-04-27 2016-04-27 ロボット Ceased JP2017196691A (ja)

Priority Applications (6)

Application Number Priority Date Filing Date Title
JP2016088771A JP2017196691A (ja) 2016-04-27 2016-04-27 ロボット
EP17789252.8A EP3450114A4 (en) 2016-04-27 2017-04-11 ROBOT
PCT/JP2017/014820 WO2017187965A1 (ja) 2016-04-27 2017-04-11 ロボット
CN201780000869.8A CN107548335A (zh) 2016-04-27 2017-04-11 机器人
CA2986093A CA2986093A1 (en) 2016-04-27 2017-04-11 Robot
US15/803,783 US20180056518A1 (en) 2016-04-27 2017-11-05 Spherical robot having a driving mechanism for indicating amount of stored electric power

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2016088771A JP2017196691A (ja) 2016-04-27 2016-04-27 ロボット

Publications (1)

Publication Number Publication Date
JP2017196691A true JP2017196691A (ja) 2017-11-02

Family

ID=60161639

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2016088771A Ceased JP2017196691A (ja) 2016-04-27 2016-04-27 ロボット

Country Status (6)

Country Link
US (1) US20180056518A1 (ja)
EP (1) EP3450114A4 (ja)
JP (1) JP2017196691A (ja)
CN (1) CN107548335A (ja)
CA (1) CA2986093A1 (ja)
WO (1) WO2017187965A1 (ja)

Cited By (8)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN109620063A (zh) * 2019-01-09 2019-04-16 徐子程 一种智能厨房清洁系统
WO2019220899A1 (ja) * 2018-05-16 2019-11-21 富士フイルム株式会社 生体情報取得システム、電子機器、生体情報取得方法、及び生体情報取得プログラム
WO2020116933A1 (ko) * 2018-12-04 2020-06-11 삼성전자 주식회사 구형 이동 장치 및 그 위에서 움직일 수 있는 제 2 장치를 포함하는 전자 장치, 및 제 2 장치의 자세 제어 방법
WO2020171489A1 (ko) * 2019-02-19 2020-08-27 삼성전자 주식회사 센서를 포함하는 회전 이동형 전자 장치
CN113120163A (zh) * 2021-03-31 2021-07-16 清华大学深圳国际研究生院 水面机器人
JP2022087019A (ja) * 2020-11-30 2022-06-09 ネイバーラボス コーポレーション サービスアプリケーションと連係してサービスを提供するロボットを制御する方法およびクラウドサーバ
JP2024047376A (ja) * 2022-09-26 2024-04-05 カシオ計算機株式会社 ロボット、ロボット制御方法及びプログラム
JP2024047372A (ja) * 2022-09-26 2024-04-05 カシオ計算機株式会社 ロボット、ロボット制御方法及びプログラム

Families Citing this family (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
TWI675269B (zh) * 2018-04-02 2019-10-21 新世代機器人暨人工智慧股份有限公司 可變姿態機器人及其姿態調整方法

Citations (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH07204360A (ja) * 1994-01-18 1995-08-08 Takeji Kinoshita 球体運動機構
WO2000067960A1 (en) * 1999-05-10 2000-11-16 Sony Corporation Toboy device and method for controlling the same
JP2004148439A (ja) * 2002-10-30 2004-05-27 Sony Corp 球形ロボット及び球形ロボットの制御方法
JP2008522880A (ja) * 2004-11-02 2008-07-03 カスノフ、ビクトル ボール・ロボット
US20140238762A1 (en) * 2011-01-05 2014-08-28 Orbotix, Inc. Multi-purposed self-propelled device

Family Cites Families (22)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN1328721A (zh) 1998-12-21 2001-12-26 索尼公司 机器人装置及其充电方法和系统、充电装置、记录介质
CA2274770A1 (fr) * 1999-06-15 2000-12-15 Serge Caron Robot-boule
JP2002059389A (ja) 2000-08-16 2002-02-26 Sony Corp 自律歩行ロボット装置
JP2002370185A (ja) * 2001-04-13 2002-12-24 Sony Corp ロボット装置、玩具装置、並びに、ロボット装置の行動制御システム及び行動制御方法、並びに、制御プログラム及び記録媒体
WO2007041295A2 (en) * 2005-09-30 2007-04-12 Irobot Corporation Companion robot for personal interaction
US9218316B2 (en) * 2011-01-05 2015-12-22 Sphero, Inc. Remotely controlling a self-propelled device in a virtualized environment
US9090214B2 (en) * 2011-01-05 2015-07-28 Orbotix, Inc. Magnetically coupled accessory for a self-propelled device
US9429940B2 (en) * 2011-01-05 2016-08-30 Sphero, Inc. Self propelled device with magnetic coupling
US9150263B2 (en) * 2011-01-05 2015-10-06 Sphero, Inc. Self-propelled device implementing three-dimensional control
US20120244969A1 (en) * 2011-03-25 2012-09-27 May Patents Ltd. System and Method for a Motion Sensing Device
US8894465B2 (en) * 2011-04-28 2014-11-25 Kids Ii, Inc. Eccentric motion toy
US8672062B2 (en) * 2011-05-26 2014-03-18 Gregory C Schroll Internal means for rotating an object between gravitationally stable states
US20130095725A1 (en) * 2011-10-06 2013-04-18 Paul J. von Mohr Figurine toy in combination with a portable, removable wireless computer device having a visual display screen
KR20160016830A (ko) * 2013-05-06 2016-02-15 스페로, 아이엔씨. 다목적 자체 추진 장치
US9428019B1 (en) * 2013-07-09 2016-08-30 Guardbot Inc. Drive and stabilizaton system for amphibious robotic ball
US9829882B2 (en) * 2013-12-20 2017-11-28 Sphero, Inc. Self-propelled device with center of mass drive system
US20150338925A1 (en) * 2014-05-23 2015-11-26 Orbotix, Inc. Causing gesture responses on connected devices
CN205721185U (zh) * 2014-08-13 2016-11-23 斯飞乐有限公司 自推进设备
US9390847B1 (en) * 2015-02-19 2016-07-12 The United States Of America As Represented By The Secretary Of The Navy System and method for electromagnetic-based propulsion
CN104998418A (zh) * 2015-07-09 2015-10-28 芒果物联网科技(常州)有限公司 一种智能宠物玩具小球及其无线充电器
US20170189824A1 (en) * 2016-01-04 2017-07-06 Sphero, Inc. Modular sensing device utilized with autonomous self-propelled device
WO2018057985A2 (en) * 2016-09-23 2018-03-29 Sphero, Inc. Systems and methods for managing a user experience for consumer products

Patent Citations (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH07204360A (ja) * 1994-01-18 1995-08-08 Takeji Kinoshita 球体運動機構
WO2000067960A1 (en) * 1999-05-10 2000-11-16 Sony Corporation Toboy device and method for controlling the same
JP2004148439A (ja) * 2002-10-30 2004-05-27 Sony Corp 球形ロボット及び球形ロボットの制御方法
JP2008522880A (ja) * 2004-11-02 2008-07-03 カスノフ、ビクトル ボール・ロボット
US20140238762A1 (en) * 2011-01-05 2014-08-28 Orbotix, Inc. Multi-purposed self-propelled device

Cited By (15)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPWO2019220899A1 (ja) * 2018-05-16 2021-07-29 富士フイルム株式会社 生体情報取得システム、電子機器、生体情報取得方法、及び生体情報取得プログラム
WO2019220899A1 (ja) * 2018-05-16 2019-11-21 富士フイルム株式会社 生体情報取得システム、電子機器、生体情報取得方法、及び生体情報取得プログラム
WO2020116933A1 (ko) * 2018-12-04 2020-06-11 삼성전자 주식회사 구형 이동 장치 및 그 위에서 움직일 수 있는 제 2 장치를 포함하는 전자 장치, 및 제 2 장치의 자세 제어 방법
CN109620063A (zh) * 2019-01-09 2019-04-16 徐子程 一种智能厨房清洁系统
CN109620063B (zh) * 2019-01-09 2020-11-13 苏州创力波科技有限公司 一种智能厨房清洁系统
WO2020171489A1 (ko) * 2019-02-19 2020-08-27 삼성전자 주식회사 센서를 포함하는 회전 이동형 전자 장치
US12090654B2 (en) 2019-02-19 2024-09-17 Samsung Electronics Co., Ltd. Rotatable electronic device comprising sensor
JP2022087019A (ja) * 2020-11-30 2022-06-09 ネイバーラボス コーポレーション サービスアプリケーションと連係してサービスを提供するロボットを制御する方法およびクラウドサーバ
JP7353341B2 (ja) 2020-11-30 2023-09-29 ネイバーラボス コーポレーション サービスアプリケーションと連係してサービスを提供するロボットを制御する方法およびクラウドサーバ
US12117845B2 (en) 2020-11-30 2024-10-15 Naver Labs Corporation Method and cloud server for controlling robot providing service in connection with service application
CN113120163A (zh) * 2021-03-31 2021-07-16 清华大学深圳国际研究生院 水面机器人
JP2024047376A (ja) * 2022-09-26 2024-04-05 カシオ計算機株式会社 ロボット、ロボット制御方法及びプログラム
JP2024047372A (ja) * 2022-09-26 2024-04-05 カシオ計算機株式会社 ロボット、ロボット制御方法及びプログラム
JP7556379B2 (ja) 2022-09-26 2024-09-26 カシオ計算機株式会社 ロボット、ロボット制御方法及びプログラム
JP7639799B2 (ja) 2022-09-26 2025-03-05 カシオ計算機株式会社 ロボット、ロボット制御方法及びプログラム

Also Published As

Publication number Publication date
EP3450114A1 (en) 2019-03-06
CN107548335A (zh) 2018-01-05
EP3450114A4 (en) 2019-04-10
WO2017187965A1 (ja) 2017-11-02
CA2986093A1 (en) 2017-11-02
US20180056518A1 (en) 2018-03-01

Similar Documents

Publication Publication Date Title
WO2017187965A1 (ja) ロボット
JP6653446B2 (ja) ロボット
JP6735013B2 (ja) ロボット
JP6936081B2 (ja) ロボット
CN111736585B (zh) 机器人以及机器人的控制方法
JP2017205324A (ja) ロボット
JP2015015922A (ja) 自走式草刈機および制御プログラム
JP6695061B2 (ja) ロボット
WO2017199783A1 (ja) ロボット
CN110087451A (zh) 情绪改善装置以及情绪改善方法
JP2018005810A (ja) ロボット
JP2013099800A (ja) ロボット、ロボットの制御方法及び制御プログラム
CN113168835B (zh) 信息处理设备、信息处理方法和程序
JP2019111603A (ja) ロボット、ロボット制御システム、ロボットの制御方法及びプログラム
WO2019163312A1 (ja) 情報処理装置、情報処理方法、およびプログラム
JP7517358B2 (ja) 制御装置、制御方法、及びプログラム

Legal Events

Date Code Title Description
RD01 Notification of change of attorney

Free format text: JAPANESE INTERMEDIATE CODE: A7421

Effective date: 20160526

RD03 Notification of appointment of power of attorney

Free format text: JAPANESE INTERMEDIATE CODE: A7423

Effective date: 20171206

RD04 Notification of resignation of power of attorney

Free format text: JAPANESE INTERMEDIATE CODE: A7424

Effective date: 20180111

A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20181107

A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20190611

A045 Written measure of dismissal of application [lapsed due to lack of payment]

Free format text: JAPANESE INTERMEDIATE CODE: A045

Effective date: 20191023