JP2017200330A - 受電装置、輸送機器、送電装置、送受電システム及び制御方法 - Google Patents
受電装置、輸送機器、送電装置、送受電システム及び制御方法 Download PDFInfo
- Publication number
- JP2017200330A JP2017200330A JP2016089815A JP2016089815A JP2017200330A JP 2017200330 A JP2017200330 A JP 2017200330A JP 2016089815 A JP2016089815 A JP 2016089815A JP 2016089815 A JP2016089815 A JP 2016089815A JP 2017200330 A JP2017200330 A JP 2017200330A
- Authority
- JP
- Japan
- Prior art keywords
- secondary coil
- target area
- coil
- primary coil
- information
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images







Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L53/00—Methods of charging batteries, specially adapted for electric vehicles; Charging stations or on-board charging equipment therefor; Exchange of energy storage elements in electric vehicles
- B60L53/30—Constructional details of charging stations
- B60L53/35—Means for automatic or assisted adjustment of the relative position of charging devices and vehicles
- B60L53/38—Means for automatic or assisted adjustment of the relative position of charging devices and vehicles specially adapted for charging by inductive energy transfer
- B60L53/39—Means for automatic or assisted adjustment of the relative position of charging devices and vehicles specially adapted for charging by inductive energy transfer with position-responsive activation of primary coils
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L53/00—Methods of charging batteries, specially adapted for electric vehicles; Charging stations or on-board charging equipment therefor; Exchange of energy storage elements in electric vehicles
- B60L53/10—Methods of charging batteries, specially adapted for electric vehicles; Charging stations or on-board charging equipment therefor; Exchange of energy storage elements in electric vehicles characterised by the energy transfer between the charging station and the vehicle
- B60L53/12—Inductive energy transfer
- B60L53/126—Methods for pairing a vehicle and a charging station, e.g. establishing a one-to-one relation between a wireless power transmitter and a wireless power receiver
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L53/00—Methods of charging batteries, specially adapted for electric vehicles; Charging stations or on-board charging equipment therefor; Exchange of energy storage elements in electric vehicles
- B60L53/30—Constructional details of charging stations
- B60L53/35—Means for automatic or assisted adjustment of the relative position of charging devices and vehicles
- B60L53/36—Means for automatic or assisted adjustment of the relative position of charging devices and vehicles by positioning the vehicle
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L53/00—Methods of charging batteries, specially adapted for electric vehicles; Charging stations or on-board charging equipment therefor; Exchange of energy storage elements in electric vehicles
- B60L53/30—Constructional details of charging stations
- B60L53/35—Means for automatic or assisted adjustment of the relative position of charging devices and vehicles
- B60L53/37—Means for automatic or assisted adjustment of the relative position of charging devices and vehicles using optical position determination, e.g. using cameras
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L53/00—Methods of charging batteries, specially adapted for electric vehicles; Charging stations or on-board charging equipment therefor; Exchange of energy storage elements in electric vehicles
- B60L53/30—Constructional details of charging stations
- B60L53/35—Means for automatic or assisted adjustment of the relative position of charging devices and vehicles
- B60L53/38—Means for automatic or assisted adjustment of the relative position of charging devices and vehicles specially adapted for charging by inductive energy transfer
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W30/00—Purposes of road vehicle drive control systems not related to the control of a particular sub-unit, e.g. of systems using conjoint control of vehicle sub-units
- B60W30/06—Automatic manoeuvring for parking
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D15/00—Steering not otherwise provided for
- B62D15/02—Steering position indicators ; Steering position determination; Steering aids
- B62D15/027—Parking aids, e.g. instruction means
- B62D15/028—Guided parking by providing commands to the driver, e.g. acoustically or optically
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D15/00—Steering not otherwise provided for
- B62D15/02—Steering position indicators ; Steering position determination; Steering aids
- B62D15/027—Parking aids, e.g. instruction means
- B62D15/0285—Parking performed automatically
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02J—ELECTRIC POWER NETWORKS; CIRCUIT ARRANGEMENTS OR SYSTEMS FOR SUPPLYING OR DISTRIBUTING ELECTRIC POWER; SYSTEMS FOR STORING ELECTRIC ENERGY
- H02J50/00—Circuit arrangements or systems for wireless supply or distribution of electric power
- H02J50/10—Circuit arrangements or systems for wireless supply or distribution of electric power using inductive coupling
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02J—ELECTRIC POWER NETWORKS; CIRCUIT ARRANGEMENTS OR SYSTEMS FOR SUPPLYING OR DISTRIBUTING ELECTRIC POWER; SYSTEMS FOR STORING ELECTRIC ENERGY
- H02J50/00—Circuit arrangements or systems for wireless supply or distribution of electric power
- H02J50/20—Circuit arrangements or systems for wireless supply or distribution of electric power using microwaves or radio frequency waves
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02J—ELECTRIC POWER NETWORKS; CIRCUIT ARRANGEMENTS OR SYSTEMS FOR SUPPLYING OR DISTRIBUTING ELECTRIC POWER; SYSTEMS FOR STORING ELECTRIC ENERGY
- H02J50/00—Circuit arrangements or systems for wireless supply or distribution of electric power
- H02J50/90—Circuit arrangements or systems for wireless supply or distribution of electric power involving detection or optimisation of position, e.g. alignment
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K6/00—Arrangement or mounting of plural diverse prime-movers for mutual or common propulsion, e.g. hybrid propulsion systems comprising electric motors and internal combustion engines
- B60K6/20—Arrangement or mounting of plural diverse prime-movers for mutual or common propulsion, e.g. hybrid propulsion systems comprising electric motors and internal combustion engines the prime-movers consisting of electric motors and internal combustion engines, e.g. HEVs
- B60K6/42—Arrangement or mounting of plural diverse prime-movers for mutual or common propulsion, e.g. hybrid propulsion systems comprising electric motors and internal combustion engines the prime-movers consisting of electric motors and internal combustion engines, e.g. HEVs characterised by the architecture of the hybrid electric vehicle
- B60K6/44—Series-parallel type
- B60K6/445—Differential gearing distribution type
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05D—SYSTEMS FOR CONTROLLING OR REGULATING NON-ELECTRIC VARIABLES
- G05D1/00—Control of position, course, altitude or attitude of land, water, air or space vehicles, e.g. using automatic pilots
- G05D1/02—Control of position or course in two dimensions
- G05D1/021—Control of position or course in two dimensions specially adapted to land vehicles
- G05D1/0212—Control of position or course in two dimensions specially adapted to land vehicles with means for defining a desired trajectory
- G05D1/0225—Control of position or course in two dimensions specially adapted to land vehicles with means for defining a desired trajectory involving docking at a fixed facility, e.g. base station or loading bay
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05D—SYSTEMS FOR CONTROLLING OR REGULATING NON-ELECTRIC VARIABLES
- G05D1/00—Control of position, course, altitude or attitude of land, water, air or space vehicles, e.g. using automatic pilots
- G05D1/02—Control of position or course in two dimensions
- G05D1/021—Control of position or course in two dimensions specially adapted to land vehicles
- G05D1/0231—Control of position or course in two dimensions specially adapted to land vehicles using optical position detecting means
- G05D1/0234—Control of position or course in two dimensions specially adapted to land vehicles using optical position detecting means using optical markers or beacons
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/70—Energy storage systems for electromobility, e.g. batteries
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/7072—Electromobility specific charging systems or methods for batteries, ultracapacitors, supercapacitors or double-layer capacitors
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T90/00—Enabling technologies or technologies with a potential or indirect contribution to GHG emissions mitigation
- Y02T90/10—Technologies relating to charging of electric vehicles
- Y02T90/12—Electric charging stations
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T90/00—Enabling technologies or technologies with a potential or indirect contribution to GHG emissions mitigation
- Y02T90/10—Technologies relating to charging of electric vehicles
- Y02T90/14—Plug-in electric vehicles
Landscapes
- Engineering & Computer Science (AREA)
- Power Engineering (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Computer Networks & Wireless Communication (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Automation & Control Theory (AREA)
- Electric Propulsion And Braking For Vehicles (AREA)
- Current-Collector Devices For Electrically Propelled Vehicles (AREA)
- Charge And Discharge Circuits For Batteries Or The Like (AREA)
Abstract
Description
互いに直交する前後方向と左右方向から成る平面に配設された1次コイル(例えば、後述の実施形態での1次コイル11)から非接触で受電する2次コイル(例えば、後述の実施形態での2次コイル105)と、
前記1次コイルに対する前記2次コイルの前記平面上の相対位置を変位可能な駆動部(例えば、後述の実施形態での駆動部101)と、
表示部(例えば、後述の実施形態での表示部107)と、
前記表示部に表示する映像を処理する処理部(例えば、後述の実施形態でのECU109)と、を備え、
前記処理部は、
前記1次コイルと前記2次コイルの間の結合係数及び該結合係数の時間変化に基づき、前記相対位置及び前記1次コイルに対する前記2次コイルの傾きを算出し、
前記相対位置に関する情報及び前記2次コイルの傾きに関する情報を前記表示部に表示する、受電装置である。
互いに直交する前後方向と左右方向から成る平面に配設された1次コイル(例えば、後述の実施形態での1次コイル11)から非接触で受電する2次コイル(例えば、後述の実施形態での2次コイル105)と、
前記1次コイルに対する前記2次コイルの前記平面上の相対位置を変位可能な駆動部(例えば、後述の実施形態での駆動部101)と、
表示部(例えば、後述の実施形態での表示部107)と、
前記表示部に表示する映像を処理する処理部(例えば、後述の実施形態でのECU109)と、
前記1次コイルの位置情報及び前記2次コイルの位置情報を取得する取得部(例えば、後述の実施形態での近距離無線部111及びGPS処理部113)と、を備え、
前記処理部は、
前記取得部が取得した前記1次コイルと前記2次コイルの各位置情報及び該各位置情報の時間変化に基づき、前記相対位置及び前記1次コイルに対する前記2次コイルの傾きを算出し、
前記相対位置に関する情報及び前記2次コイルの傾きに関する情報を前記表示部に表示する、受電装置である。
前記処理部は、
前記1次コイルを含む前記平面上の目標域を決定し、
前記目標域の前記左右方向に前記2次コイルが含まれない場合、前記相対位置に関する情報及び前記2次コイルの傾きに関する情報を前記表示部に表示する。
前記処理部は、
前記1次コイルを含む前記平面上の目標域を決定し、
前記目標域の前記左右方向に前記2次コイルが含まれる場合、前記2次コイルが前記目標域の前記前後方向に含まれる位置まで変位したとき、前記目標域に前記2次コイルが含まれないと推定されれば、前記相対位置に関する情報及び前記2次コイルの傾きに関する情報を前記表示部に表示する。
前記処理部は、前記目標域に関する情報を前記表示部に表示する。
前記処理部は、前記相対位置の前記左右方向に係る情報の時間変化及び前記相対位置の前記前後方向に係る情報の時間変化に基づき、前記2次コイルの傾きを算出する。
前記処理部は、前記目標域の前記左右方向に前記2次コイルが含まれない状態から含まれる状態に変化した際に、所定の通知を行う。
前記受電装置は車両に搭載され、
前記処理部は、前記目標域の前記左右方向に前記2次コイルが含まれない状態から含まれる状態に変化した際に、前記車両の操舵角に関する通知を行う。
前記2次コイルの傾きを保持しつつ前記2次コイルが前記目標域の前記前後方向に含まれる位置まで変位したとき、前記目標域に前記2次コイルが含まれないと推定される場合の前記操舵角に関する通知は、前記操舵角を徐々に略0度に変更するよう求める通知である。
前記2次コイルの傾きを保持しつつ前記2次コイルが前記目標域の前記前後方向に含まれる位置まで変位したとき、前記目標域に前記2次コイルが含まれると推定される場合の前記操舵角に関する通知は、前記操舵角を維持するよう求める通知である。
前記処理部は、前記目標域の前記左右方向に前記2次コイルが含まれない状態から含まれる状態に変化すると、前記相対位置に関する情報のうち前記左右方向に係る情報を減らして前記表示部に表示する。
前記処理部は、前記目標域の前記左右方向に前記2次コイルが含まれない状態から含まれる状態に変化すると、前記相対位置に関する情報のうち前記左右方向に係る情報を除いて前記表示部に表示する。
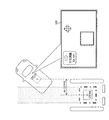
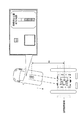
前記相対位置に関する情報は、前記相対位置を図形によって示す情報を含み、
前記2次コイルの傾きに関する情報は、前記1次コイルに対する前記2次コイルの傾きを図形によって示す情報を含む。
互いに直交する前後方向と左右方向から成る平面に配設された1次コイル(例えば、後述の実施形態での1次コイル11)と、
前記1次コイルから非接触で受電する2次コイル(例えば、後述の実施形態での2次コイル105)、前記1次コイルに対する前記2次コイルの前記平面上の相対位置を変位可能な駆動部(例えば、後述の実施形態での駆動部101)、及び表示部(例えば、後述の実施形態での表示部107)を有する受電装置に情報を送信する送信部と、
前記受電装置の前記表示部に表示する映像を処理する処理部と、を備え、
前記処理部は、
前記1次コイルを含む前記平面上の目標域を決定し、
前記1次コイルと前記2次コイルの間の結合係数及び該結合係数の時間変化に基づき、前記相対位置及び前記1次コイルに対する前記2次コイルの傾きを算出し、
前記送信部は、前記相対位置に関する情報及び前記2次コイルの傾きに関する情報を前記受電装置に送信し、
前記目標域の前記左右方向に前記2次コイルが含まれ且つ前記2次コイルが前記目標域の前記前後方向に含まれる位置まで変位したとき、前記目標域に前記2次コイルが含まれないと推定される場合と、前記目標域の前記左右方向に前記2次コイルが含まれない場合との少なくとも一方の場合に、前記受電装置の前記表示部には、前記相対位置に関する情報及び前記2次コイルの傾きに関する情報が表示される、送電装置である。
互いに直交する前後方向と左右方向から成る平面に配設された1次コイル(例えば、後述の実施形態での1次コイル11)と、
前記1次コイルから非接触で受電する2次コイル(例えば、後述の実施形態での2次コイル105)、前記1次コイルに対する前記2次コイルの前記平面上の相対位置を変位可能な駆動部(例えば、後述の実施形態での駆動部101)、及び表示部(例えば、後述の実施形態での表示部107)を有する受電装置に情報を送信する送信部と、
前記受電装置の前記表示部に表示する映像を処理する処理部と、
前記1次コイルの位置情報及び前記2次コイルの位置情報を取得する取得部と、を備え、
前記処理部は、
前記1次コイルを含む前記平面上の目標域を決定し、
前記取得部が取得した前記1次コイルと前記2次コイルの各位置情報及び該各位置情報の時間変化に基づき、前記相対位置及び前記1次コイルに対する前記2次コイルの傾きを算出し、
前記送信部は、前記相対位置に関する情報及び前記2次コイルの傾きに関する情報を前記受電装置に送信し、
前記目標域の前記左右方向に前記2次コイルが含まれ且つ前記2次コイルが前記目標域の前記前後方向に含まれる位置まで変位したとき、前記目標域に前記2次コイルが含まれないと推定される場合と、前記目標域の前記左右方向に前記2次コイルが含まれない場合との少なくとも一方の場合に、前記受電装置の前記表示部には、前記相対位置に関する情報及び前記2次コイルの傾きに関する情報が表示される、送電装置である。
互いに直交する前後方向と左右方向から成る平面に配設された1次コイル(例えば、後述の実施形態での1次コイル11)と、
前記1次コイルから非接触で受電する2次コイル(例えば、後述の実施形態での2次コイル105)と、
前記1次コイルに対する前記2次コイルの前記平面上の相対位置を変位可能な駆動部(例えば、後述の実施形態での駆動部101)と、
表示部(例えば、後述の実施形態での表示部107)と、
前記表示部に表示する映像を処理する処理部(例えば、後述の実施形態でのECU109)と、を備え、
前記処理部は、
前記1次コイルを含む前記平面上の目標域を決定し、
前記1次コイルと前記2次コイルの間の結合係数及び該結合係数の時間変化に基づき、前記相対位置及び前記1次コイルに対する前記2次コイルの傾きを算出し、
前記目標域の前記左右方向に前記2次コイルが含まれ且つ前記2次コイルが前記目標域の前記前後方向に含まれる位置まで変位したとき、前記目標域に前記2次コイルが含まれないと推定される場合と、前記目標域の前記左右方向に前記2次コイルが含まれない場合との少なくとも一方の場合に、前記相対位置に関する情報及び前記2次コイルの傾きに関する情報を前記表示部に表示する、送受電システムである。
互いに直交する前後方向と左右方向から成る平面に配設された1次コイル(例えば、後述の実施形態での1次コイル11)と、
前記1次コイルから非接触で受電する2次コイル(例えば、後述の実施形態での2次コイル105)と、
前記1次コイルに対する前記2次コイルの前記平面上の相対位置を変位可能な駆動部(例えば、後述の実施形態での駆動部101)と、
表示部(例えば、後述の実施形態での表示部107)と、
前記表示部に表示する映像を処理する処理部(例えば、後述の実施形態でのECU109)と、
前記1次コイルの位置情報及び前記2次コイルの位置情報を取得する取得部(例えば、後述の実施形態での近距離無線部111及びGPS処理部113)と、を備え、
前記処理部は、
前記1次コイルを含む前記平面上の目標域を決定し、
前記取得部が取得した前記1次コイルと前記2次コイルの各位置情報及び該各位置情報の時間変化に基づき、前記相対位置及び前記1次コイルに対する前記2次コイルの傾きを算出し、
前記目標域の前記左右方向に前記2次コイルが含まれ且つ前記2次コイルが前記目標域の前記前後方向に含まれる位置まで変位したとき、前記目標域に前記2次コイルが含まれないと推定される場合と、前記目標域の前記左右方向に前記2次コイルが含まれない場合との少なくとも一方の場合に、前記相対位置に関する情報及び前記2次コイルの傾きに関する情報を前記表示部に表示する、送受電システムである。
表示部(例えば、後述の実施形態での表示部107)に表示する映像によって、互いに直交する前後方向と左右方向から成る平面に配設された1次コイル(例えば、後述の実施形態での1次コイル11)から非接触で受電する2次コイル(例えば、後述の実施形態での2次コイル105)の、前記1次コイルへの位置合わせを支援する制御方法であって、
前記1次コイルを含む前記平面上の目標域を決定する工程と、
前記1次コイルと前記2次コイルの間の結合係数及び該結合係数の時間変化に基づき、前記1次コイルに対する前記2次コイルの前記平面上の相対位置を変位可能な駆動部(例えば、後述の実施形態での駆動部101)によって変位する前記相対位置及び前記1次コイルに対する前記2次コイルの傾きを算出する工程と、
前記目標域の前記左右方向に前記2次コイルが含まれ且つ前記2次コイルが前記目標域の前記前後方向に含まれる位置まで変位したとき、前記目標域に前記2次コイルが含まれないと推定される場合と、前記目標域の前記左右方向に前記2次コイルが含まれない場合との少なくとも一方の場合に、前記相対位置に関する情報及び前記2次コイルの傾きに関する情報を前記表示部に表示する工程とを含む、制御方法である。
表示部(例えば、後述の実施形態での表示部107)に表示する映像によって、互いに直交する前後方向と左右方向から成る平面に配設された1次コイル(例えば、後述の実施形態での1次コイル11)から非接触で受電する2次コイル(例えば、後述の実施形態での2次コイル105)の、前記1次コイルへの位置合わせを支援する制御方法であって、
前記1次コイルを含む前記平面上の目標域を決定する工程と、
前記1次コイルの位置情報及び前記2次コイルの位置情報を取得する取得部(例えば、後述の実施形態での近距離無線部111及びGPS処理部113)が取得した前記1次コイルと前記2次コイルの各位置情報及び該各位置情報の時間変化に基づき、前記1次コイルに対する前記2次コイルの前記平面上の相対位置を変位可能な駆動部例えば、後述の実施形態での駆動部101)によって変位する前記相対位置及び前記1次コイルに対する前記2次コイルの傾きを算出する工程と、
前記目標域の前記左右方向に前記2次コイルが含まれ且つ前記2次コイルが前記目標域の前記前後方向に含まれる位置まで変位したとき、前記目標域に前記2次コイルが含まれないと推定される場合と、前記目標域の前記左右方向に前記2次コイルが含まれない場合との少なくとも一方の場合に、前記相対位置に関する情報及び前記2次コイルの傾きに関する情報を前記表示部に表示する工程とを含む、制御方法である。
L=L1+2×Δ1+2×(L2/2) …(1)
W=W1+2×Δ1+2×(W2/2) …(2)

θya(t)=90−arctan{ly(Δt)/lx(Δt)} …(4)
101 駆動部
103 整流器
105 2次コイル
107 表示部
109 ECU
111 近距離無線部
113 GPS処理部
151 バッテリ
153 VCU
155 PDU
157 モータジェネレータ
159 パワーステアリングユニット
S ステアリングホイール
W 駆動輪
Claims (20)
- 互いに直交する前後方向と左右方向から成る平面に配設された1次コイルから非接触で受電する2次コイルと、
前記1次コイルに対する前記2次コイルの前記平面上の相対位置を変位可能な駆動部と、
表示部と、
前記表示部に表示する映像を処理する処理部と、を備え、
前記処理部は、
前記1次コイルと前記2次コイルの間の結合係数及び該結合係数の時間変化に基づき、前記相対位置及び前記1次コイルに対する前記2次コイルの傾きを算出し、
前記相対位置に関する情報及び前記2次コイルの傾きに関する情報を前記表示部に表示する、受電装置。 - 互いに直交する前後方向と左右方向から成る平面に配設された1次コイルから非接触で受電する2次コイルと、
前記1次コイルに対する前記2次コイルの前記平面上の相対位置を変位可能な駆動部と、
表示部と、
前記表示部に表示する映像を処理する処理部と、
前記1次コイルの位置情報及び前記2次コイルの位置情報を取得する取得部と、を備え、
前記処理部は、
前記取得部が取得した前記1次コイルと前記2次コイルの各位置情報及び該各位置情報の時間変化に基づき、前記相対位置及び前記1次コイルに対する前記2次コイルの傾きを算出し、
前記相対位置に関する情報及び前記2次コイルの傾きに関する情報を前記表示部に表示する、受電装置。 - 請求項1又は2に記載の受電装置であって、
前記処理部は、
前記1次コイルを含む前記平面上の目標域を決定し、
前記目標域の前記左右方向に前記2次コイルが含まれない場合、前記相対位置に関する情報及び前記2次コイルの傾きに関する情報を前記表示部に表示する、受電装置。 - 請求項1から3のいずれか1項に記載の受電装置であって、
前記処理部は、
前記1次コイルを含む前記平面上の目標域を決定し、
前記目標域の前記左右方向に前記2次コイルが含まれる場合、前記2次コイルが前記目標域の前記前後方向に含まれる位置まで変位したとき、前記目標域に前記2次コイルが含まれないと推定されれば、前記相対位置に関する情報及び前記2次コイルの傾きに関する情報を前記表示部に表示する、受電装置。 - 請求項4に記載の受電装置であって、
前記処理部は、前記目標域に関する情報を前記表示部に表示する、受電装置。 - 請求項1から5のいずれか1項に記載の受電装置であって、
前記処理部は、前記相対位置の前記左右方向に係る情報の時間変化及び前記相対位置の前記前後方向に係る情報の時間変化に基づき、前記2次コイルの傾きを算出する、受電装置。 - 請求項3から6のいずれか1項に記載の受電装置であって、
前記処理部は、前記目標域の前記左右方向に前記2次コイルが含まれない状態から含まれる状態に変化した際に、所定の通知を行う、受電装置。 - 請求項3から6のいずれか1項に記載の受電装置であって、
前記受電装置は車両に搭載され、
前記処理部は、前記目標域の前記左右方向に前記2次コイルが含まれない状態から含まれる状態に変化した際に、前記車両の操舵角に関する通知を行う、受電装置。 - 請求項8に記載の受電装置であって、
前記2次コイルの傾きを保持しつつ前記2次コイルが前記目標域の前記前後方向に含まれる位置まで変位したとき、前記目標域に前記2次コイルが含まれないと推定される場合の前記操舵角に関する通知は、前記操舵角を徐々に略0度に変更するよう求める通知である、受電装置。 - 請求項8又は9に記載の受電装置であって、
前記2次コイルの傾きを保持しつつ前記2次コイルが前記目標域の前記前後方向に含まれる位置まで変位したとき、前記目標域に前記2次コイルが含まれると推定される場合の前記操舵角に関する通知は、前記操舵角を維持するよう求める通知である、受電装置。 - 請求項3から10のいずれか1項に記載の受電装置であって、
前記処理部は、前記目標域の前記左右方向に前記2次コイルが含まれない状態から含まれる状態に変化すると、前記相対位置に関する情報のうち前記左右方向に係る情報を減らして前記表示部に表示する、受電装置。 - 請求項3から10のいずれか1項に記載の受電装置であって、
前記処理部は、前記目標域の前記左右方向に前記2次コイルが含まれない状態から含まれる状態に変化すると、前記相対位置に関する情報のうち前記左右方向に係る情報を除いて前記表示部に表示する、受電装置。 - 請求項1から12のいずれか1項に記載の受電装置であって、
前記相対位置に関する情報は、前記相対位置を図形によって示す情報を含み、
前記2次コイルの傾きに関する情報は、前記1次コイルに対する前記2次コイルの傾きを図形によって示す情報を含む、受電装置。 - 請求項1から13のいずれか1項に記載の受電装置を有する、輸送機器。
- 互いに直交する前後方向と左右方向から成る平面に配設された1次コイルと、
前記1次コイルから非接触で受電する2次コイル、前記1次コイルに対する前記2次コイルの前記平面上の相対位置を変位可能な駆動部、及び表示部を有する受電装置に情報を送信する送信部と、
前記受電装置の前記表示部に表示する映像を処理する処理部と、を備え、
前記処理部は、
前記1次コイルを含む前記平面上の目標域を決定し、
前記1次コイルと前記2次コイルの間の結合係数及び該結合係数の時間変化に基づき、前記相対位置及び前記1次コイルに対する前記2次コイルの傾きを算出し、
前記送信部は、前記相対位置に関する情報及び前記2次コイルの傾きに関する情報を前記受電装置に送信し、
前記目標域の前記左右方向に前記2次コイルが含まれ且つ前記2次コイルが前記目標域の前記前後方向に含まれる位置まで変位したとき、前記目標域に前記2次コイルが含まれないと推定される場合と、前記目標域の前記左右方向に前記2次コイルが含まれない場合との少なくとも一方の場合に、前記受電装置の前記表示部には、前記相対位置に関する情報及び前記2次コイルの傾きに関する情報が表示される、送電装置。 - 互いに直交する前後方向と左右方向から成る平面に配設された1次コイルと、
前記1次コイルから非接触で受電する2次コイル、前記1次コイルに対する前記2次コイルの前記平面上の相対位置を変位可能な駆動部、及び表示部を有する受電装置に情報を送信する送信部と、
前記受電装置の前記表示部に表示する映像を処理する処理部と、
前記1次コイルの位置情報及び前記2次コイルの位置情報を取得する取得部と、を備え、
前記処理部は、
前記1次コイルを含む前記平面上の目標域を決定し、
前記取得部が取得した前記1次コイルと前記2次コイルの各位置情報及び該各位置情報の時間変化に基づき、前記相対位置及び前記1次コイルに対する前記2次コイルの傾きを算出し、
前記送信部は、前記相対位置に関する情報及び前記2次コイルの傾きに関する情報を前記受電装置に送信し、
前記目標域の前記左右方向に前記2次コイルが含まれ且つ前記2次コイルが前記目標域の前記前後方向に含まれる位置まで変位したとき、前記目標域に前記2次コイルが含まれないと推定される場合と、前記目標域の前記左右方向に前記2次コイルが含まれない場合との少なくとも一方の場合に、前記受電装置の前記表示部には、前記相対位置に関する情報及び前記2次コイルの傾きに関する情報が表示される、送電装置。 - 互いに直交する前後方向と左右方向から成る平面に配設された1次コイルと、
前記1次コイルから非接触で受電する2次コイルと、
前記1次コイルに対する前記2次コイルの前記平面上の相対位置を変位可能な駆動部と、
表示部と、
前記表示部に表示する映像を処理する処理部と、を備え、
前記処理部は、
前記1次コイルを含む前記平面上の目標域を決定し、
前記1次コイルと前記2次コイルの間の結合係数及び該結合係数の時間変化に基づき、前記相対位置及び前記1次コイルに対する前記2次コイルの傾きを算出し、
前記目標域の前記左右方向に前記2次コイルが含まれ且つ前記2次コイルが前記目標域の前記前後方向に含まれる位置まで変位したとき、前記目標域に前記2次コイルが含まれないと推定される場合と、前記目標域の前記左右方向に前記2次コイルが含まれない場合との少なくとも一方の場合に、前記相対位置に関する情報及び前記2次コイルの傾きに関する情報を前記表示部に表示する、送受電システム。 - 互いに直交する前後方向と左右方向から成る平面に配設された1次コイルと、
前記1次コイルから非接触で受電する2次コイルと、
前記1次コイルに対する前記2次コイルの前記平面上の相対位置を変位可能な駆動部と、
表示部と、
前記表示部に表示する映像を処理する処理部と、
前記1次コイルの位置情報及び前記2次コイルの位置情報を取得する取得部と、を備え、
前記処理部は、
前記1次コイルを含む前記平面上の目標域を決定し、
前記取得部が取得した前記1次コイルと前記2次コイルの各位置情報及び該各位置情報の時間変化に基づき、前記相対位置及び前記1次コイルに対する前記2次コイルの傾きを算出し、
前記目標域の前記左右方向に前記2次コイルが含まれ且つ前記2次コイルが前記目標域の前記前後方向に含まれる位置まで変位したとき、前記目標域に前記2次コイルが含まれないと推定される場合と、前記目標域の前記左右方向に前記2次コイルが含まれない場合との少なくとも一方の場合に、前記相対位置に関する情報及び前記2次コイルの傾きに関する情報を前記表示部に表示する、送受電システム。 - 表示部に表示する映像によって、互いに直交する前後方向と左右方向から成る平面に配設された1次コイルから非接触で受電する2次コイルの、前記1次コイルへの位置合わせを支援する制御方法であって、
前記1次コイルを含む前記平面上の目標域を決定する工程と、
前記1次コイルと前記2次コイルの間の結合係数及び該結合係数の時間変化に基づき、前記1次コイルに対する前記2次コイルの前記平面上の相対位置を変位可能な駆動部によって変位する前記相対位置及び前記1次コイルに対する前記2次コイルの傾きを算出する工程と、
前記目標域の前記左右方向に前記2次コイルが含まれ且つ前記2次コイルが前記目標域の前記前後方向に含まれる位置まで変位したとき、前記目標域に前記2次コイルが含まれないと推定される場合と、前記目標域の前記左右方向に前記2次コイルが含まれない場合との少なくとも一方の場合に、前記相対位置に関する情報及び前記2次コイルの傾きに関する情報を前記表示部に表示する工程とを含む、制御方法。 - 表示部に表示する映像によって、互いに直交する前後方向と左右方向から成る平面に配設された1次コイルから非接触で受電する2次コイルの、前記1次コイルへの位置合わせを支援する制御方法であって、
前記1次コイルを含む前記平面上の目標域を決定する工程と、
前記1次コイルの位置情報及び前記2次コイルの位置情報を取得する取得部が取得した前記1次コイルと前記2次コイルの各位置情報及び該各位置情報の時間変化に基づき、前記1次コイルに対する前記2次コイルの前記平面上の相対位置を変位可能な駆動部によって変位する前記相対位置及び前記1次コイルに対する前記2次コイルの傾きを算出する工程と、
前記目標域の前記左右方向に前記2次コイルが含まれ且つ前記2次コイルが前記目標域の前記前後方向に含まれる位置まで変位したとき、前記目標域に前記2次コイルが含まれないと推定される場合と、前記目標域の前記左右方向に前記2次コイルが含まれない場合との少なくとも一方の場合に、前記相対位置に関する情報及び前記2次コイルの傾きに関する情報を前記表示部に表示する工程とを含む、制御方法。
Priority Applications (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016089815A JP2017200330A (ja) | 2016-04-27 | 2016-04-27 | 受電装置、輸送機器、送電装置、送受電システム及び制御方法 |
| CN201710285033.9A CN107351698B (zh) | 2016-04-27 | 2017-04-26 | 受电装置、输送设备、送电装置、送受电系统以及控制方法 |
| US15/497,399 US10596918B2 (en) | 2016-04-27 | 2017-04-26 | Power reception apparatus, vehicle, power transmission apparatus, power transmission and reception system, and control method |
| DE102017207109.5A DE102017207109A1 (de) | 2016-04-27 | 2017-04-27 | Leistungsempfangsvorrichtung, Fahrzeug, Leistungsübertragungsvorrichtung, Leistungsübertragungs- und Empfangssystem und Steuerverfahren |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016089815A JP2017200330A (ja) | 2016-04-27 | 2016-04-27 | 受電装置、輸送機器、送電装置、送受電システム及び制御方法 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2017200330A true JP2017200330A (ja) | 2017-11-02 |
Family
ID=60081556
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016089815A Pending JP2017200330A (ja) | 2016-04-27 | 2016-04-27 | 受電装置、輸送機器、送電装置、送受電システム及び制御方法 |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US10596918B2 (ja) |
| JP (1) | JP2017200330A (ja) |
| CN (1) | CN107351698B (ja) |
| DE (1) | DE102017207109A1 (ja) |
Families Citing this family (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US10399449B2 (en) * | 2016-08-08 | 2019-09-03 | Hyundai Motor Company | Wireless charging control apparatus and method for optimal charging by adjusting the inclination of the electric vehicle being charged |
| DE102018215982A1 (de) * | 2018-09-19 | 2020-03-19 | Zf Friedrichshafen Ag | Vorrichtung und -verfahren zur Steuerung eines Fahrzeugs für eine Wechselbrücke |
| CN110865656B (zh) * | 2020-01-16 | 2020-05-12 | 江苏方天电力技术有限公司 | 基于互感检测的无人机对中系统及其控制方法 |
| JP7585911B2 (ja) * | 2021-03-22 | 2024-11-19 | トヨタ自動車株式会社 | 回転角検出装置及び車両用送受電システム |
| EP4070983A1 (en) * | 2021-04-09 | 2022-10-12 | BRUSA Elektronik AG | An apparatus for and method of guiding a vehicle |
| CN119731050A (zh) * | 2022-08-16 | 2025-03-28 | 马勒国际有限公司 | 用于车辆充电系统的感应充电装置 |
| CN119744233A (zh) * | 2022-08-16 | 2025-04-01 | 马勒国际有限公司 | 用于车辆充电系统的感应充电装置 |
| WO2025099267A1 (de) * | 2023-11-09 | 2025-05-15 | Mahle International Gmbh | Verfahren, computerprogramm, vorrichtung und graphisches anzeigeelement zum positionieren eines fahrzeugs und fahrzeug |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20110285349A1 (en) * | 2010-05-19 | 2011-11-24 | Qualcomm Incorporated | Adaptive wireless energy transfer system |
| JP2014100924A (ja) * | 2012-11-16 | 2014-06-05 | Denso Corp | 運転支援装置、および運転支援方法 |
| JP2014518607A (ja) * | 2011-04-13 | 2014-07-31 | クアルコム,インコーポレイテッド | 電気自動車の無線充電のためのアンテナの位置合わせおよび車両の誘導 |
| WO2015038650A1 (en) * | 2013-09-11 | 2015-03-19 | Qualcomm Incorporated | Systems, methods, and apparatus related to guidance and alignment for an electric vehicle and charging station |
| WO2015048032A1 (en) * | 2013-09-27 | 2015-04-02 | Qualcomm Incorporated | Device alignment in inductive power transfer systems |
Family Cites Families (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US6091956A (en) | 1997-06-12 | 2000-07-18 | Hollenberg; Dennis D. | Situation information system |
| CN101764434B (zh) | 2008-12-22 | 2014-05-14 | 爱信艾达株式会社 | 受电引导装置 |
| JP5051257B2 (ja) * | 2010-03-16 | 2012-10-17 | トヨタ自動車株式会社 | 車両 |
| JP5408343B2 (ja) | 2010-04-21 | 2014-02-05 | トヨタ自動車株式会社 | 車両の駐車支援装置およびそれを備える電動車両 |
| EP2773019B1 (en) * | 2011-10-27 | 2019-01-23 | Toyota Jidosha Kabushiki Kaisha | Non-contact power receiving apparatus |
| US9114720B2 (en) | 2013-07-11 | 2015-08-25 | Delphi Technologies, Inc. | Vehicle positioning system for wireless charging stations |
| EP3080894B1 (en) * | 2013-12-03 | 2018-07-04 | Utah State University | Determining physical alignment between magnetic couplers |
| US9428070B2 (en) | 2014-07-24 | 2016-08-30 | Ford Global Technologies, Llc | Hands free vehicle charging system |
-
2016
- 2016-04-27 JP JP2016089815A patent/JP2017200330A/ja active Pending
-
2017
- 2017-04-26 US US15/497,399 patent/US10596918B2/en active Active
- 2017-04-26 CN CN201710285033.9A patent/CN107351698B/zh active Active
- 2017-04-27 DE DE102017207109.5A patent/DE102017207109A1/de not_active Withdrawn
Patent Citations (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20110285349A1 (en) * | 2010-05-19 | 2011-11-24 | Qualcomm Incorporated | Adaptive wireless energy transfer system |
| JP2013530668A (ja) * | 2010-05-19 | 2013-07-25 | クアルコム,インコーポレイテッド | 適応無線エネルギー伝送システム |
| JP2014518607A (ja) * | 2011-04-13 | 2014-07-31 | クアルコム,インコーポレイテッド | 電気自動車の無線充電のためのアンテナの位置合わせおよび車両の誘導 |
| JP2014100924A (ja) * | 2012-11-16 | 2014-06-05 | Denso Corp | 運転支援装置、および運転支援方法 |
| WO2015038650A1 (en) * | 2013-09-11 | 2015-03-19 | Qualcomm Incorporated | Systems, methods, and apparatus related to guidance and alignment for an electric vehicle and charging station |
| JP2016538815A (ja) * | 2013-09-11 | 2016-12-08 | クアルコム,インコーポレイテッド | 電気車両および充電スタンドのための案内および位置合わせに関するシステム、方法、および装置 |
| WO2015048032A1 (en) * | 2013-09-27 | 2015-04-02 | Qualcomm Incorporated | Device alignment in inductive power transfer systems |
Also Published As
| Publication number | Publication date |
|---|---|
| CN107351698A (zh) | 2017-11-17 |
| CN107351698B (zh) | 2019-12-24 |
| US20170313201A1 (en) | 2017-11-02 |
| US10596918B2 (en) | 2020-03-24 |
| DE102017207109A1 (de) | 2017-11-02 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN107351698B (zh) | 受电装置、输送设备、送电装置、送受电系统以及控制方法 | |
| JP2017200329A (ja) | 受電装置、輸送機器、送電装置、送受電システム及び制御方法 | |
| JP6427873B2 (ja) | 駐車支援装置及びシステム | |
| JP5377119B2 (ja) | 駐車支援システムおよび駐車支援システムの制御方法 | |
| JP5751383B2 (ja) | 駐車支援システム及び駐車支援方法 | |
| JP5177433B2 (ja) | 受電案内装置、受電案内方法、及び受電案内プログラム | |
| JP2017200328A (ja) | 受電装置、輸送機器、送電装置、送受電システム及び制御方法 | |
| CN108501739B (zh) | 充电辅助装置以及充电辅助方法 | |
| US9889756B2 (en) | Vehicle | |
| US20150336464A1 (en) | Ultrasonic location for electric vehicle charging system | |
| JP6110758B2 (ja) | 車両誘導装置 | |
| JP2016141161A (ja) | 非接触充電駐車支援装置 | |
| US10847990B2 (en) | Non-contact power transmission system | |
| CN108501740B (zh) | 充电辅助装置以及充电辅助方法 | |
| EP3459783B1 (en) | Parking assist method and parking assist device | |
| JP2012175764A (ja) | 電気自動車 | |
| JP5845921B2 (ja) | 移動車両給電システム | |
| JP7484830B2 (ja) | 車両制御装置、車両制御方法及び車両制御用コンピュータプログラム | |
| US11180036B2 (en) | Non-contact power transmission system | |
| CN113492706B (zh) | 停车辅助系统 | |
| JP2018139476A (ja) | 充電支援装置、及び、充電支援方法 | |
| JP7715658B2 (ja) | 車両及び車両制御方法 | |
| JP5994923B2 (ja) | 車両装置及び地上設備 | |
| JP2023000389A (ja) | 位置情報送信装置、位置情報送信方法及び移動体 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| RD02 | Notification of acceptance of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7422 Effective date: 20170120 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20181127 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20190814 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20190917 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20200602 |